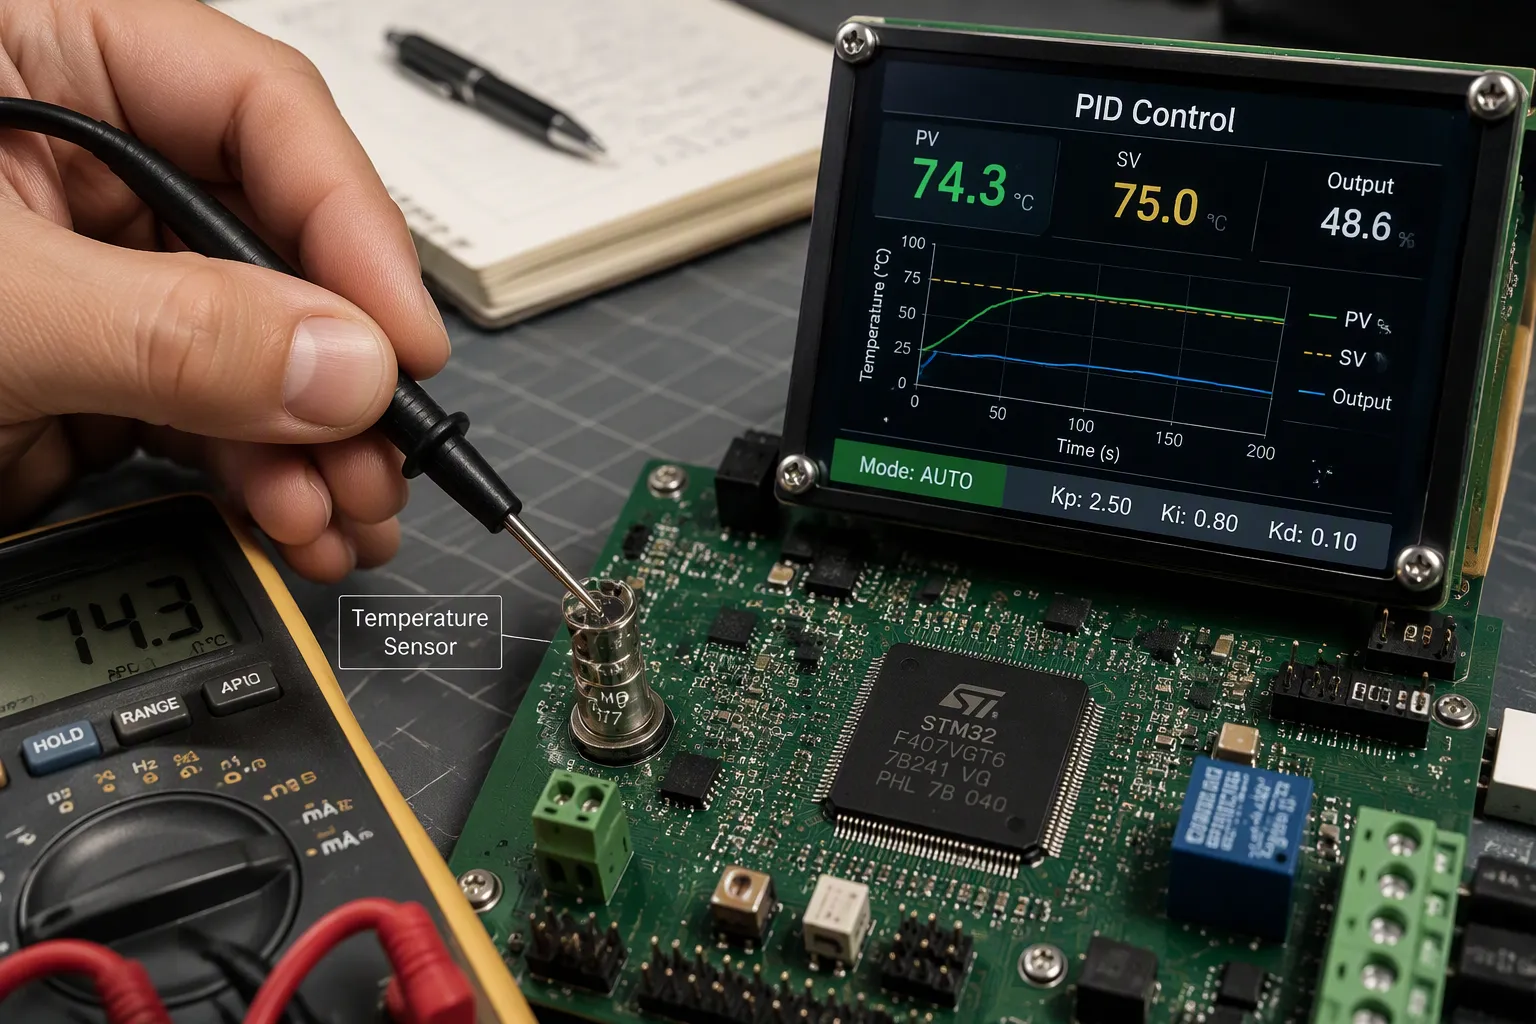
Pengontrol PID menjaga suhu papan sirkuit Anda dalam batas aman menggunakan umpan balik digital loop tertutup. Pengontrol ini membandingkan suhu papan yang terdeteksi dengan titik acuan, kemudian menyesuaikan output pemanas atau pendingin. Inilah cara kontrol suhu PID melindungi PCB dari panas berlebih.
Kontrol suhu yang presisi juga mencegah overshoot. Sebagian besar kejadian panas berlebih dimulai dengan overshoot, di mana papan sirkuit sesaat naik melewati titik setel yang diinginkan sebelum loop bereaksi. PID yang disetel dengan baik merespons lebih awal dan menjaga papan sirkuit tetap dekat dengan titik setel target.
Anda akan mempelajari tiga istilah PID, siklus proteksi sense-calculate-correct, sensing tingkat papan dan penggerak pemanas, serta penyetelan dengan desain fail-safe.
Ringkasan Utama
Pengontrol PID menggunakan tiga bagian untuk menjaga suhu papan tetap stabil dan mencegahnya menjadi terlalu panas.
Atur loop PID dengan hati-hati agar tidak terjadi overshoot dan tidak meninggalkan kesalahan steady-state.
Tambahkan sakelar pemutus daya terpisah untuk melindungi dari kerusakan pemanas.
Pilih sensor suhu yang tepat dan letakkan jauh dari tempat-tempat panas.
Desain termal yang baik dan penginderaan yang bersih membantu loop PID bekerja dengan baik.
Dasar-Dasar Pengendalian Suhu PID
Sistem kontrol suhu PID adalah sistem umpan balik digital loop tertutup. Sistem ini memeriksa suhu aktual, menghitung selisih dari titik acuan, dan memperbaiki output. Selisih tersebut adalah kesalahan. Pengontrol menggunakan kesalahan ini untuk menjalankan pemanas atau pendingin.
Tiga Istilah PID
Istilah proporsional, integral, dan derivatif masing-masing memiliki fungsi yang berbeda. Tabel di bawah ini menunjukkan bagaimana pengontrol digital menghitung masing-masing istilah tersebut.
Istilah | Rumus | Bagaimana cara menghitungnya untuk pengendalian suhu? |
|---|---|---|
Proporsional (P) | KP · e(t) | Menggunakan kesalahan saat ini e(t) = SP − PV (titik acuan dikurangi suhu terukur); kesalahan yang lebih besar pada saat itu memberikan keluaran koreksi yang lebih besar. |
Integral (I) | KI ∫₀ᵗ e(t) dt | Menjumlahkan kesalahan seiring waktu (dijumlahkan sebagai ∑ eᵢ·Δt pada pengontrol digital diskrit) untuk menghilangkan offset keadaan tunak pada suhu. |
Turunan (D) | KD · de(t)/dt = −KD · d(PV)/dt | Bereaksi terhadap seberapa cepat kesalahan berubah; turunan kesalahan sering ditukar dengan turunan dari PV terukur untuk menghindari lonjakan turunan pada perubahan setpoint, dan penyaringan digunakan untuk mengurangi noise. |
Komponen proporsional bereaksi terhadap kesalahan saat ini. Kesalahan yang lebih besar menghasilkan output yang lebih besar, sehingga papan memanas lebih cepat. Komponen proporsional saja tidak dapat menghilangkan kesalahan keadaan tunak, karena output turun menjadi nol pada titik setelan. Komponen integral menambahkan kesalahan masa lalu dan mendorong offset tersebut menjadi nol. Aksi integral yang terlalu besar menyebabkan osilasi. Komponen derivatif bereaksi terhadap seberapa cepat perubahan terjadi. Komponen ini memprediksi ke mana suhu akan menuju dan menerapkan efek pengereman. Peredaman ini mengurangi overshoot. Komponen derivatif sensitif terhadap noise sensor, sehingga banyak desain menyaringnya atau mengaturnya menjadi nol.
Umpan Balik Tertutup vs. Kontrol Hidup/Mati
Kontrol termostat sederhana untuk menghidupkan/mematikan akan menyalakan pemanas sepenuhnya di bawah titik pengaturan dan mematikannya sepenuhnya di atasnya. Suhu papan kemudian ber siklus di sekitar target. Setiap siklus membawa papan melewati target sebelum pemanas mati. Itulah yang disebut overshoot, dan di sinilah sebagian besar kejadian panas berlebih dimulai.
Pengontrol PID memberikan kontrol suhu yang lebih presisi. Algoritma kontrol PID menyesuaikan output secara terus menerus, bukan dengan cara menggantinya. Pengontrol proporsional-integral-derivatif merespons kesalahan kecil dengan koreksi kecil. Perilaku ini menjaga papan tetap dekat dengan titik acuan yang diinginkan dan membatasi overshoot. Loop yang disetel dengan baik akan stabil dengan cepat tanpa kesalahan keadaan tunak.
Bagaimana PID Mencegah Overheating
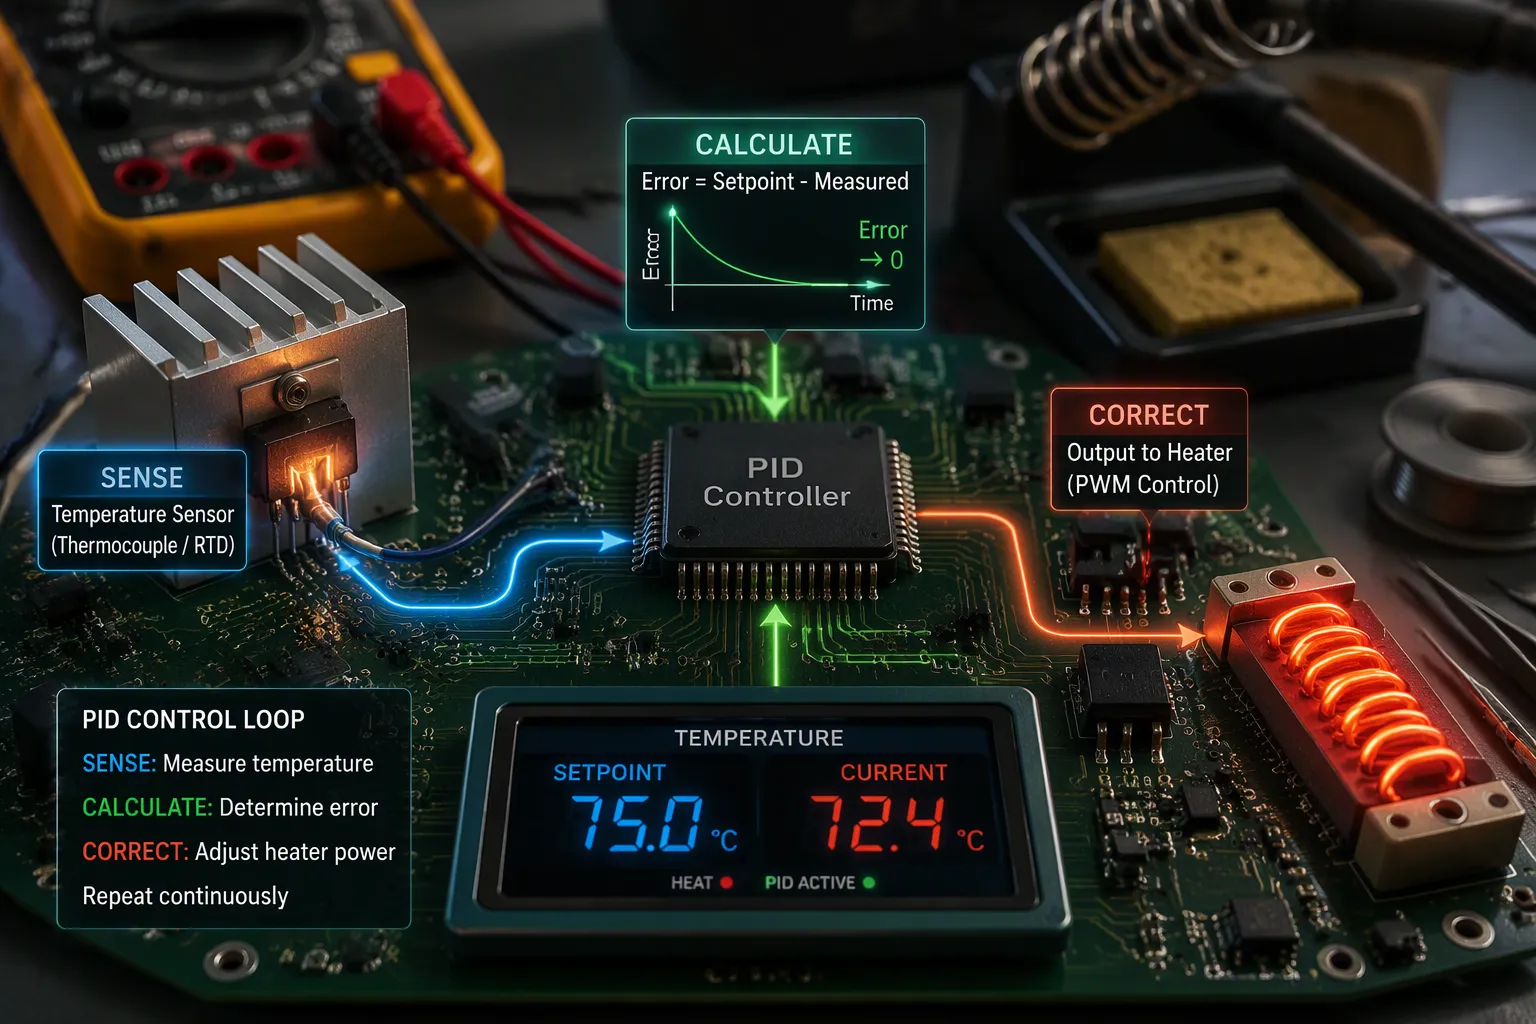
Penginderaan, Perhitungan Kesalahan, dan Keluaran
Siklus proteksi berjalan dalam tiga langkah. Pertama, sensor mengukur suhu papan. Kedua, algoritma kontrol PID mengurangi pembacaan tersebut dari titik acuan untuk mendapatkan kesalahan. Ketiga, tahap keluaran menggerakkan pemanas atau pendingin dengan jumlah yang sesuai dengan kesalahan tersebut. Siklus ini berulang pada laju pengambilan sampel tetap, sehingga siklus tersebut mengoreksi penyimpangan kecil sebelum menjadi besar.
Tahap pengukuran membawa risiko paling besar. Metode pengukuran umum meliputi termokopel, sistem sumur termal terisi, dan detektor suhu resistansi (RTD). Masing-masing menambahkan kelambatan pada siklus pengukuran.
Metode penginderaan | Peran dalam siklus makna-hitung-koreksi |
|---|---|
Termokopel | Perangkat pengukuran suhu umum dalam loop |
Sistem sumur termal terisi | Perangkat pengukuran suhu umum dalam loop |
Detektor suhu resistansi (RTD) | Perangkat pengukuran suhu umum dalam loop |
Anda harus mengurangi keterlambatan pengukuran sebisa mungkin. Bola lampu atau sumur termal berdiameter kecil menurunkan resistansi termal dan kapasitas termal elemen. Material sumur dengan resistansi rendah dan kapasitas rendah mengurangi keterlambatan yang ditimbulkannya pada keseluruhan proses. Pipa atau lubang kecil di dekat sensor meningkatkan kecepatan aliran dan mempercepat perpindahan panas ke elemen. Dalam sistem dua fasa, tempatkan elemen di fasa cair, yang menawarkan resistansi termal lebih rendah daripada fasa uap.
Waktu tunda (deadtime) adalah masalah terpisah. Ini adalah penundaan antara perubahan variabel proses dan pengamatan perubahan tersebut. Sensor yang dipasang jauh dari sumber panas tidak akan langsung mencatat pergeseran tersebut. Pengontrol kemudian bertindak berdasarkan pengukuran yang sudah usang. Gangguan, seperti aliran udara dingin yang menyimpang, juga merusak pembacaan. Loop kontrol PID harus menolak gangguan tersebut.
Pencegahan Overshoot dan Pelarian Termal
Aksi derivatif adalah istilah yang paling sensitif terhadap noise. Sinyal pengukuran yang bising membuat aksi derivatif memperkuat noise tersebut, dan output pengontrol menjadi tidak stabil. Sistem praktis menerapkan penyaringan derivatif atau hanya menggunakan gain D yang kecil. Pemancar dengan aksi derivatif dapat menghilangkan beberapa lag elemen; Anda mengkompensasinya dengan mengurangi gain derivatif pengontrol.
Batasan setpoint mengurangi overshoot lebih lanjut. Batasi output dan batasi rentang setpoint yang diizinkan, dan loop tidak dapat memerintahkan koreksi besar yang membawa board melewati target. Dengan konfigurasi seperti ini, pengontrol PID bertindak sebagai pelindung panas berlebih , bukan hanya regulator.
Pelarian termal membutuhkan lapisan tersendiri. Perhatikan kenaikan suhu yang tidak normal dan matikan daya keluaran saat hal itu muncul:
Pemantauan suhu sambungan: sensor tertanam, diagnostik waktu nyata, dan pemantauan prediktif mendeteksi kondisi abnormal sebelum terjadi kegagalan.
Perlindungan pemutusan termal: sirkuit pelindung untuk arus berlebih, korsleting, desaturasi, dan pemutusan lunak merespons dengan cepat terhadap kesalahan dan memaksa keluaran mati sebelum terjadi peningkatan suhu.
Pemantauan tegangan dan impedansi menambahkan pemeriksaan lain. Penurunan tegangan mendadak, ketidakseimbangan, atau peningkatan impedansi internal menandakan kegagalan yang akan segera terjadi, dan sistem dapat mengisolasi modul atau mematikannya. Pengontrol proporsional-integral-derivatif menangani pengaturan yang stabil; detektor ini menangani kesalahan. Bersama-sama, mereka menjaga kontrol suhu yang tepat tetap utuh dan mencegah kesalahan menjadi kebakaran.
Implementasi Tingkat Papan Sirkuit untuk Kontrol Suhu yang Presisi
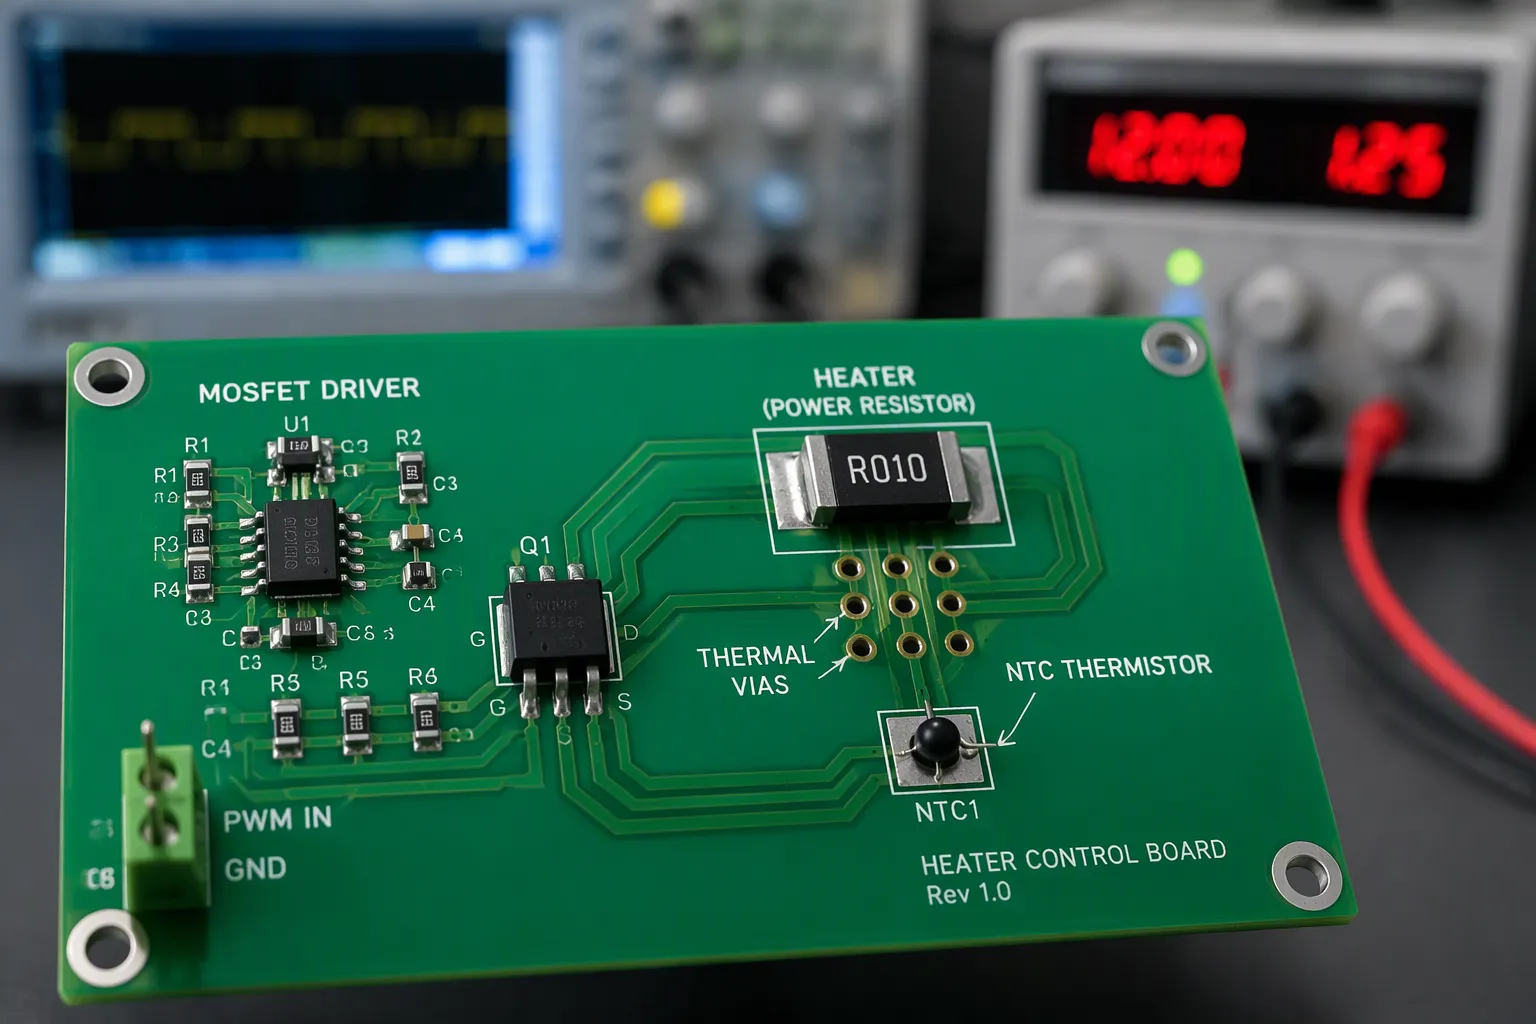
Opsi Penginderaan dan Anggaran Kesalahan
Pilihan pertama Anda adalah elemen penginderaan. Termistor NTC harganya murah dan hadir dalam paket SMD kecil, sehingga cocok untuk penginderaan suhu ambien PCB. Kurva resistansinya sangat non-linier, dan Anda memerlukan tabel pencarian atau persamaan Steinhart–Hart untuk mengkonversi pembacaan. RTD seperti Pt100 atau Pt1000 tetap mendekati linier dalam rentang yang luas, tetapi membutuhkan sumber arus konstan, ADC atau jembatan presisi, dan kehati-hatian dengan resistansi kabel. Sensor suhu digital sudah menyertakan konversi dan membuat tata letak lebih sederhana. Pertimbangkan kompromi ini sebelum Anda memutuskan.
Atribut | NTC Thermistor | RTD (Pt100/Pt1000) |
|---|---|---|
Jangkauan operasi | Kira-kira −50 °C hingga +150 °C | Kira-kira −200 °C hingga +650 °C |
Linearitas | Sangat non-linier | Hampir linier |
Response time | Cepat, sekitar 0.2–10 detik | Lebih lambat, kira-kira 1–50 detik |
Sirkuit | Pembagi tegangan sederhana | Sumber arus konstan, ADC presisi |
Biaya | Rendah | Tertinggi |
Lokasi penempatan sensor sama pentingnya dengan pemilihan komponen. Jauhkan sensor suhu dari transistor daya dan regulator, karena titik panas lokal dapat merusak pembacaan. Hubungkan sensor ke pemanas melalui bantalan terbuka atau vias termal. Jaga agar arus eksitasi tetap rendah sehingga pemanasan sendiri tidak mengubah pembacaan. Konstanta waktu termal yang lambat akibat lapisan tembaga tebal atau enkapsulasi akan menambah kelambatan, dan kelambatan tersebut dapat menyebabkan overshoot.
Buat anggaran kesalahan untuk jalur pengukuran. Resolusi ADC menentukan langkah terkecil yang dapat Anda deteksi. Pergeseran referensi menggeser setiap pembacaan saat suhu berubah. Resistansi jejak dan efek termoelektrik menambahkan offset kecil, jadi gunakan koneksi Kelvin empat kawat untuk Pt1000. Jumlahkan semua istilah ini dan bandingkan totalnya dengan toleransi titik setel yang diizinkan.
Penggerak Pemanas dan Kopling Termal
Relai MOSFET atau solid-state dengan PWM memberikan penggerak pemanas yang efisien. Pengalihan zero-cross cocok untuk pemanas resistif karena menjaga EMI tetap rendah dan menghindari masalah arus masuk. Pilih perangkat dengan margin yang lebih besar. Omron menyarankan untuk mengalikan RDS(on) dengan 1.5 ketika beban melebihi 80% dari nilai nominal, sehingga disipasi daya = arus beban kuadrat × RDS(on) × 1.5. Penggerak linier menghilangkan noise switching tetapi membakar tegangan ekstra sebagai panas. Sebagian besar pengontrol suhu PID dalam desain papan menggunakan PWM karena alasan itu.
Lapisan tembaga menghantarkan panas dan arus. Tempatkan lapisan tembaga dekat dengan regulator dan IC arus tinggi, dan hubungkan setiap bagian ke bidang yang lebih besar. Jaringan vias termal di bawah paket daya menurunkan suhu sambungan secara signifikan. Jaga agar bidang ground tetap kontinu dan sambungkan tepinya ke ground sasis.
Pisahkan bagian catu daya yang bising dari penginderaan analog. Berikan bagian analog domain daya tersendiri, arahkan jalur sensitif menjauh dari node switching, dan jangan pernah melewati pemisah bidang ground. Lindungi sensor dengan cincin pelindung jika memungkinkan. Langkah-langkah ini menjaga variabel proses tetap bersih, sehingga loop kontrol PID Anda bekerja berdasarkan data nyata. Kopling termal yang baik dan penginderaan yang bersih bersama-sama menghasilkan kontrol suhu yang presisi.
Penyetelan, Desain Anti-Gagal, dan Kompromi DFM
Penyetelan PID dan Anti-Windup
Anda dapat menyetel loop termal dengan metode Ziegler-Nichols. Atur penguatan integral dan derivatif ke nol, lalu jalankan dalam mode proporsional saja. Perlahan-lahan tingkatkan penguatan proporsional hingga sistem berosilasi secara stabil. Pertahankan batas dan penghenti keselamatan tetap aktif, karena osilasi tersebut memang disengaja. Pada titik kritis tersebut, catat penguatan maksimum Ku dan periode maksimum Tu. Kemudian hitung penguatannya: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu, dan Kd = 0.075·Ku·Tu. Aktuator cepat dengan Ku = 8.0 dan Tu = 0.4 s memberikan Kp = 4.8, Ki = 24.0, dan Kd = 0.24. Pemanas lambat dengan Ku ≈ 2.5 dan Tu ≈ 5 menit memberikan penguatan yang jauh lebih kecil dan lebih lambat. Hasil tersebut menunjukkan keterlambatan termal. Penyetelan otomatis relai adalah pilihan yang praktis ketika pengujian secara manual tidak aman atau tidak praktis.
Anti-windup melindungi loop selama pemanasan. Istilah integral terus menambahkan kesalahan sementara pemanas tetap pada output penuh, dan nilai yang tersimpan tersebut kemudian menyebabkan overshoot yang besar. Batasi istilah integral atau hentikan integrasi ketika output mencapai maksimum. Loop PID yang disetel dengan baik kemudian mempertahankan set-point tanpa ayunan pemulihan yang panjang.
Batasan Perangkat Keras dan Kendala Manufaktur
Perangkat lunak saja tidak dapat menjamin keamanan. MOSFET yang korsleting atau relai yang terbakar dapat membuat pemanas tetap menyala meskipun MCU menyatakan mati. Tambahkan jalur pemutus batas tinggi terpisah.
Pendekatan | Komponen-komponen kunci | Perilaku Pemutusan |
|---|---|---|
Batasan berbasis pembanding | Termistor + komparator dengan histeresis | Sinyal pemutusan digital, titik pemutus sederhana |
Pemutus referensi tegangan | Termistor NTC + TL431 + resistor | TL431 menarik katoda ke ground di dekat 2.5 V dan memaksa pemutusan daya. |
Jembatan penguat operasional | Termistor + penguat operasional + 3 resistor presisi | Jembatan menetapkan batas tanpa referensi |
Sekering termal yang dapat diatur ulang secara otomatis | Sekering termal yang dapat diatur ulang | Terbuka pada suhu ambang batas, terlepas dari kontrol. |
Rangkaian kontrol berbasis termistor saja tidak dapat menjamin keamanan ketika elemen sakelar mengalami kegagalan korsleting. Desain yang aman dari kegagalan (fail-safe) membutuhkan jalur yang memutus daya secara mandiri, terpisah dari sinyal kontrol.
DFM (Design for Manufacturing) memiliki kelebihan dan kekurangannya sendiri. Faktor disipasi, ketidaksesuaian CTE (Coefficient of Thermal Expansion), dan penyerapan kelembapan semuanya memengaruhi keandalan termal. Tembaga yang lebih tebal, vias termal, dan lapisan tembaga menyebarkan panas, tetapi tetap menjaga jarak yang cukup antara lapisan tembaga dan jalur di dekatnya. Saluran pelepas panas membantu kemampuan penyolderan tetapi mengurangi konduksi, dan termal yang kurang memadai dapat menyebabkan penyolderan tidak merata. Bicarakan dengan CM (Contract Manufacturer) Anda tentang penutupan vias sejak dini.
Kontrol suhu PID melindungi PCB dengan membandingkan suhu yang terdeteksi dengan titik acuan dan mengoreksi outputnya. Istilah proporsional, integral, dan derivatif masing-masing memainkan peran. Istilah proporsional menjawab kesalahan yang ada, istilah integral menghilangkan offset keadaan tunak, dan istilah derivatif meredam kenaikan yang cepat. Pemutusan perangkat keras berfungsi sebagai pengaman.
Anda harus memperlakukan kontrol termal sebagai pekerjaan keandalan inti. Sesuaikan loop, tambahkan anti-windup, dan anggarkan kesalahan penginderaan. Sesuaikan penggerak pemanas dan kopling termal dengan beban. Kemudian periksa setiap pilihan terhadap batasan manufaktur. Pengontrol PID mendapatkan kepercayaan melalui desain yang cermat, bukan keberuntungan. Penyetelan proporsional integral derivatif ditambah jalur pengaman menjaga keamanan papan sirkuit.
FAQ (Pertanyaan Umum)
Seberapa seringkah loop PID mengambil sampel suhu papan?
Ambil sampel lebih cepat daripada konstanta waktu termal sensor dan rakitan pemanas Anda. Sebuah loop yang mengambil sampel lebih lambat daripada pemanasan papan akan selalu tertinggal dari suhu sebenarnya. Sesuaikan laju pengambilan sampel dengan metode penginderaan Anda, lalu konfirmasikan waktunya selama validasi.
Bisakah saya menjalankan loop PID tanpa suku turunan?
Ya. Banyak loop termal berjalan hanya sebagai PI. Istilah turunan meredam kenaikan yang cepat, tetapi juga memperkuat noise sensor. Anda harus mulai dengan P dan I, lalu menambahkan istilah D yang kecil dan terfilter hanya jika overshoot masih menjadi masalah.
Apa yang terjadi jika MOSFET pemanas mengalami korsleting?
Pemanas tetap menyala terlepas dari perintah firmware . Inilah mengapa Anda memerlukan jalur pemutus independen, seperti trip komparator atau sekering termal yang dapat direset. Pengontrol PID perangkat lunak tidak dapat melindungi dari kegagalan elemen sakelar secara mandiri.
Bagaimana cara saya mencegah gangguan sensor masuk ke dalam loop kontrol?
Jauhkan jalur penginderaan analog dari node switching, berikan domain daya yang bersih, dan saring suku derivatifnya. Anda juga harus memverifikasi pembacaan terhadap termometer referensi sebelum mengunci titik setel selama penyetelan.
Desain termal membutuhkan kesabaran. Validasi setiap lapisan, dari sensor hingga pemutus arus, dan papan sirkuit Anda akan mempertahankan suhu targetnya selama bertahun-tahun.