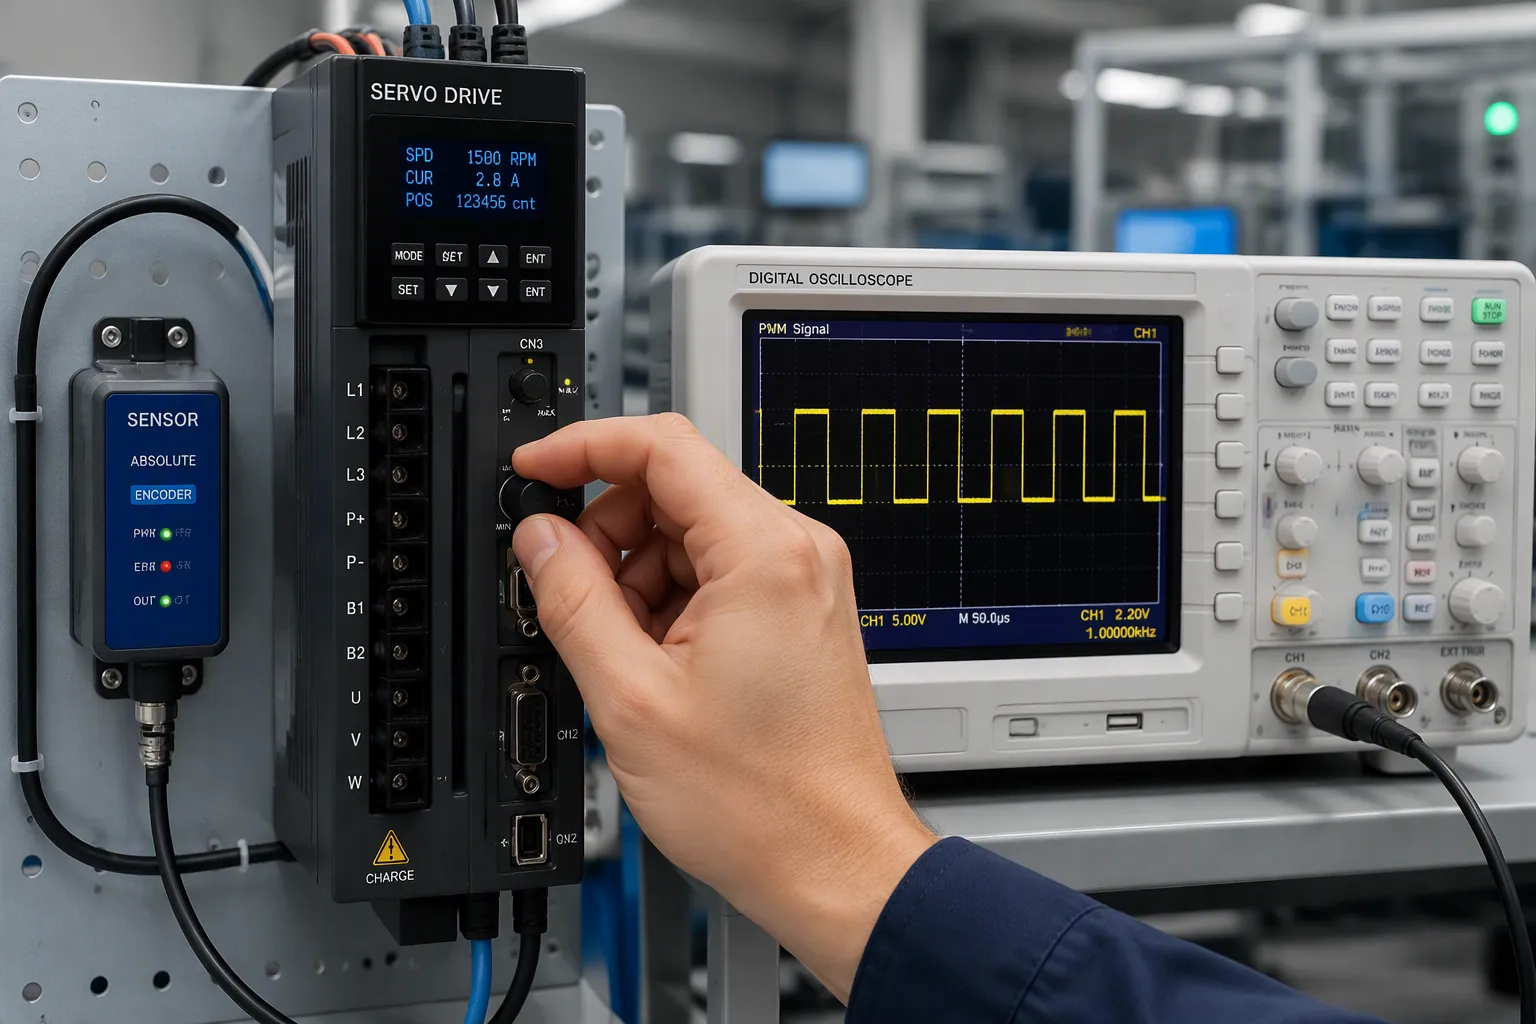
Los servomotores utilizan PWM para establecer una posición o velocidad objetivo. Los sensores informan del valor real en tiempo real. El servomotor corrige la desviación en un bucle cerrado. La modulación por ancho de pulso (PWM) activa y desactiva una señal muy rápidamente. El ciclo de trabajo es la fracción del tiempo de activación y establece el nivel de comando. El control en bucle cerrado implica que el servomotor compara el comando con la retroalimentación y ajusta su salida hasta que el error se reduce.
Los ingenieros de hardware y los equipos de productos electrónicos necesitan información precisa a nivel de placa, no eslóganes. Los servomotores son fundamentales para el control de movimiento, y pequeñas decisiones de diseño determinan si un servomotor mantiene su posición o oscila. Este análisis abarca la codificación de comandos, la detección de retroalimentación, el bucle combinado y las compensaciones en la etapa de potencia.
Puntos Clave
El ciclo de trabajo PWM establece la orden para los servomotores, por lo que una sincronización precisa garantiza un movimiento exacto.
Elija el sensor adecuado para sus necesidades de precisión: potenciómetros para tareas básicas, codificadores para alta precisión.
El control de bucle cerrado verifica la orden comparándola con la retroalimentación para corregir errores y mantener el movimiento constante.
Un buen diseño de la etapa de potencia, con control de tiempo muerto y detección de corriente, protege tanto el variador como el motor.
Utilice las directrices de DFM desde el principio para prevenir problemas de fabricación y mantener un rendimiento fiable del servomotor.
Servoaccionamientos y control PWM
Un servomotor es la interfaz de potencia y la etapa de ejecución de un sistema de movimiento. Recibe una orden del controlador de movimiento, la convierte en un patrón de conmutación y acciona los devanados del motor. El servomotor no decide dónde debe ir la carga; simplemente ejecuta la orden y envía información a través de su circuito de retroalimentación.
Codificación del ciclo de trabajo y de comandos
El ciclo de trabajo transmite la orden. Un pulso más ancho indica al accionamiento que se mueva hacia un extremo de su recorrido; un pulso más estrecho lo mueve hacia el otro. En los diseños de tipo RC, un pulso cercano a 1.5 ms suele indicar la posición central, y el ancho del pulso varía por encima o por debajo de ese valor para establecer la posición deseada. Los servomotores industriales suelen codificar la velocidad o el par de la misma manera, donde el ciclo de trabajo se corresponde con una corriente o velocidad comandada.
El esquema de codificación es importante porque los servomotores responden al voltaje promedio, no a los flancos individuales. Un ciclo de trabajo limpio produce un promedio predecible. Uno distorsionado produce una orden que el controlador nunca pretendió.
Sincronización PWM y precisión de actualización
La fluctuación temporal es el enemigo del movimiento preciso. Los servomotores comparan cada pulso entrante con una base de tiempo interna. La fluctuación de ese pulso altera la orden decodificada, y el bucle entonces persigue un objetivo en constante movimiento. La frecuencia de actualización determina con qué frecuencia se actualiza la orden. Una frecuencia de actualización demasiado lenta provoca que los servomotores se retrasen con respecto a los puntos de ajuste que cambian rápidamente.
El diseño de la placa influye en ambos aspectos. Dirija la entrada PWM lejos de los nodos de conmutación, mantenga la pista corta y proporcione al temporizador una fuente de reloj estable. Los servomotores que mantienen bien la posición suelen comenzar con una entrada de comando limpia y bien sincronizada.
Nota: Verifique la frecuencia de actualización en función de la dinámica de la carga, no solo en función del valor máximo indicado en la hoja de datos.
Hardware de detección y retroalimentación de sensores
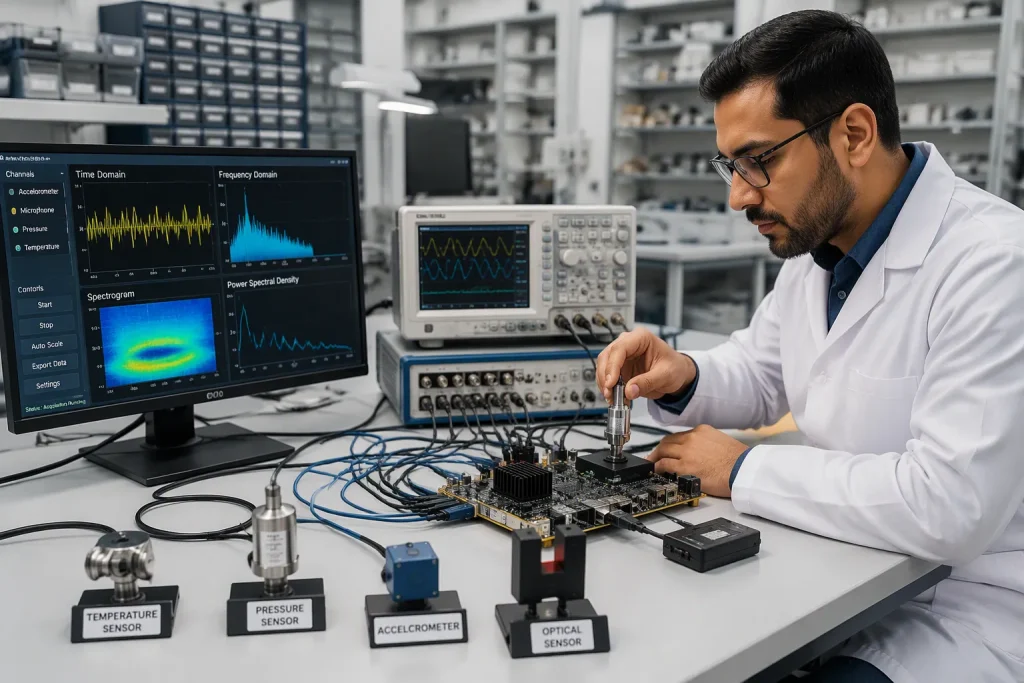
La ruta de retroalimentación determina la precisión con la que los servomotores conocen la posición real de la carga. Un sensor convierte el movimiento físico en una señal eléctrica. Los servomotores comparan esta señal con la orden recibida. La calidad de la retroalimentación establece un límite máximo para la precisión alcanzable, independientemente de la velocidad del bucle de control.
Potenciómetros, codificadores y sensores Hall
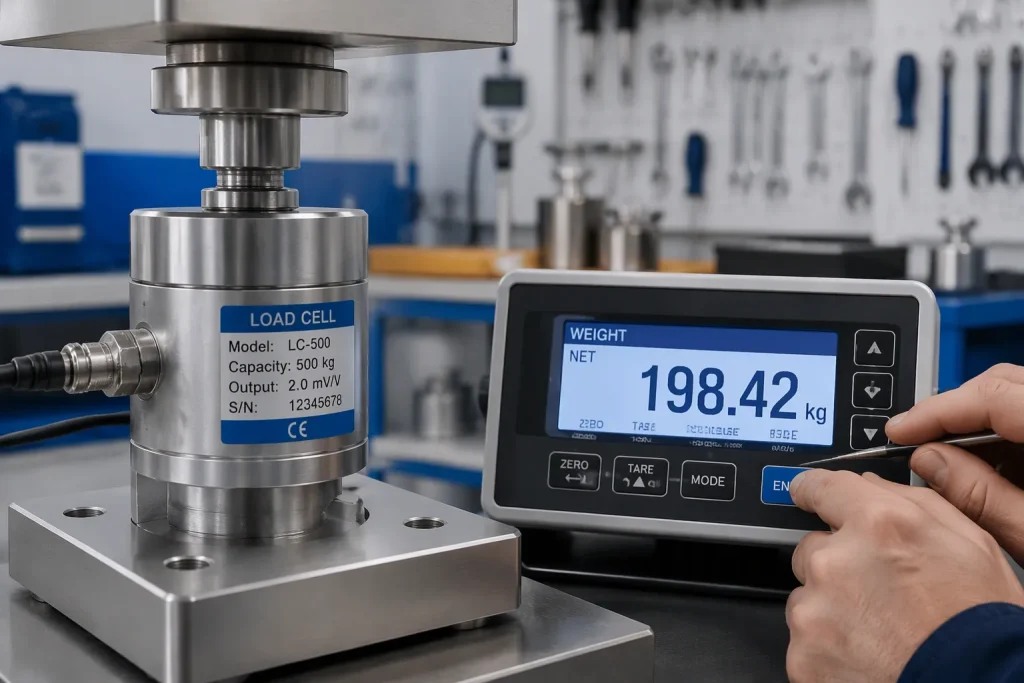
Cada tipo de sensor sacrifica resolución a cambio de coste y espacio en la placa. La siguiente tabla resume las especificaciones típicas.
Tipo de sensor | Resolución | Exactitud |
|---|---|---|
Codificador absoluto (FANUC) | 24 bits | Precisión de posicionamiento de ±2.5 μm |
Codificador absoluto (Mitutoyo) | Rotación de 0.1 segundos de arco; linealidad a nivel nanométrico | ±0.5 μm lineal; ±1 segundo de arco rotacional |
Codificador absoluto general | Supera los 16 bits | Fuerte inmunidad al ruido, salida digital discreta |
Potenciómetro lineal (efecto Hall, FANUC) | Análoga | Linealidad mejor que el 0.1% en todo el rango. |
Potenciómetro general | Análoga | Rango de posicionamiento de ±1–2 mm |
Los potenciómetros son los más económicos. Los sensores Hall tienen un precio intermedio. Los codificadores ópticos son componentes de alta gama, y su construcción precisa solo justifica el costo cuando la aplicación lo requiere realmente. Los potenciómetros convencionales funcionan bien para un posicionamiento de ±1–2 mm. Para trabajos con una precisión inferior a un milímetro, se necesitan codificadores ópticos. Los servomotores que utilizan retroalimentación de potenciómetro también requieren blindaje y filtrado, ya que el ruido analógico perjudica la señal de voltaje.
Filtrado de ruido en líneas de retroalimentación
Las líneas ruidosas distorsionan los datos de posición del maestro. Los cables largos, el blindaje deficiente y la proximidad de los cables de alimentación generan errores. Las señales de los codificadores diferenciales bloquean eficazmente el ruido de modo común. Mantenga los cables de retroalimentación alejados del cableado de alimentación del motor. Elija codificadores de alta resolución cuando el perfil de movimiento requiera una sincronización precisa.
Los codificadores inteligentes modernos informan sobre la temperatura interna y la calidad de la señal. Una caída por debajo del 90 % en la calidad de la señal advierte de una posible falla por vibración o entrada de aceite. Preste atención a los errores de posición intermitentes y a los picos de par erráticos. Los servomotores que monitorizan la relación señal/ruido del codificador detectan estas fallas a tiempo. De esta forma, los servomotores mantienen su referencia de origen en lugar de perderla a mitad del ciclo.
Control de lazo cerrado en el servoaccionamiento
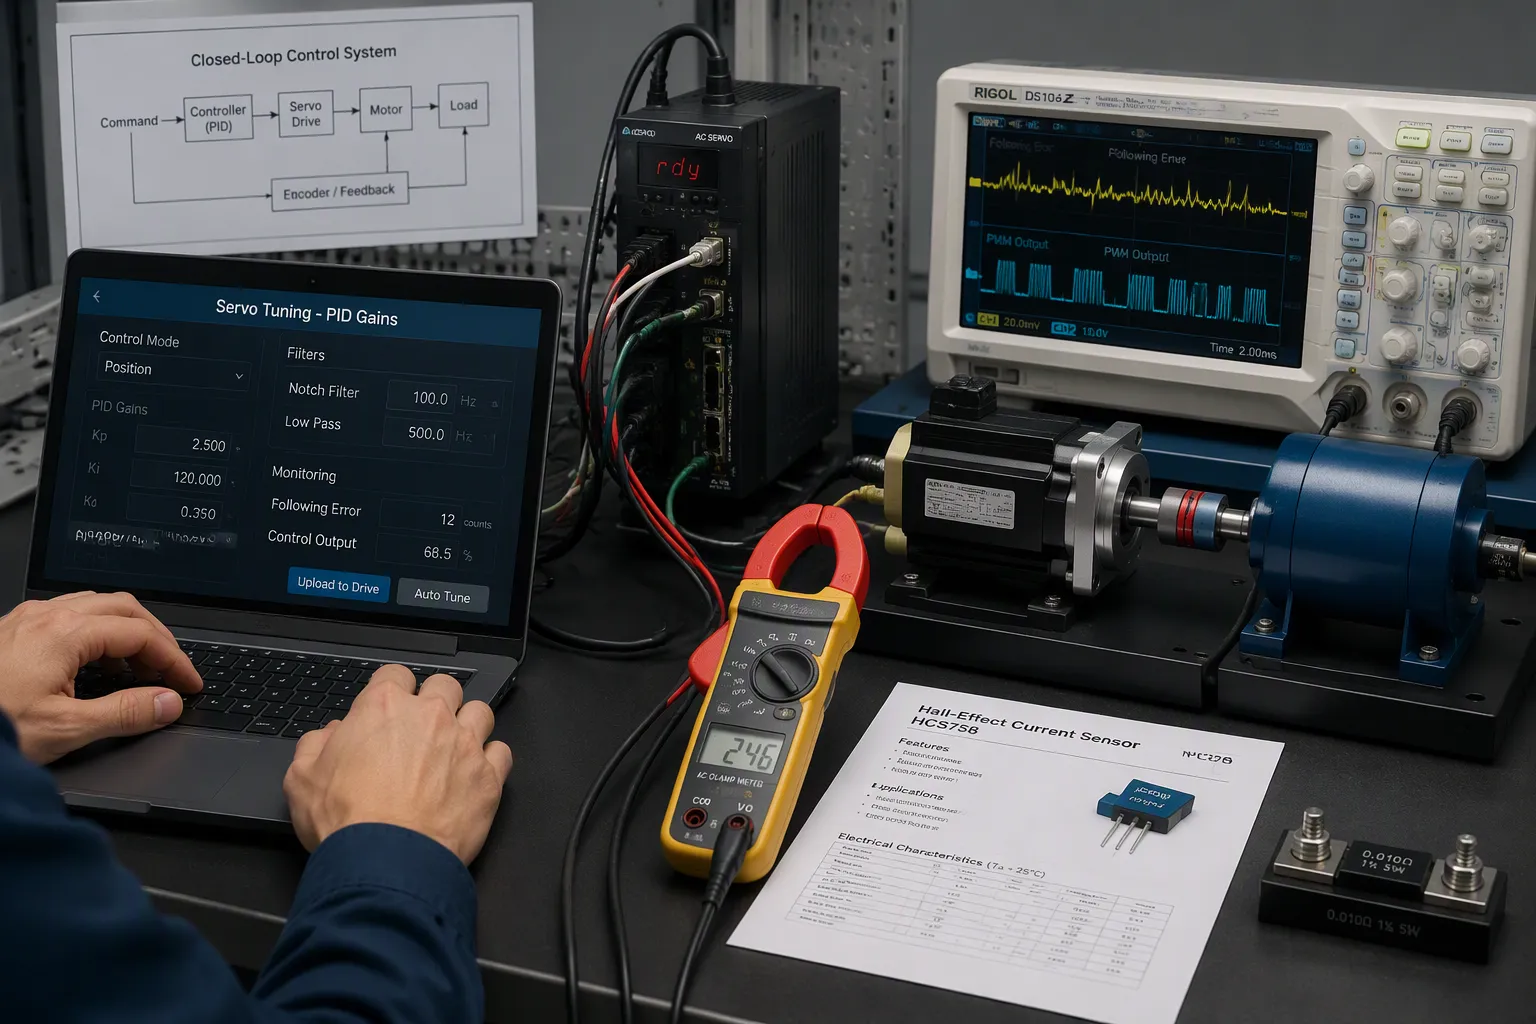
Un comando por sí solo no hace que el motor se mueva. Un sistema de control de lazo cerrado compara la posición deseada con la posición medida. Luego, actúa sobre la diferencia, denominada error de seguimiento. Los servomotores lo envían a un bloque de corrección, y la salida controla la etapa de potencia . Aquí es donde finalmente se combinan los comandos PWM y los datos de los sensores.
Corrección de errores y estabilización
La mayoría de los servomotores utilizan un controlador PID para corregir errores. El término proporcional reacciona a la magnitud del error actual y funciona como la rigidez del sistema. El término integral suma los errores anteriores para eliminar el desfase en estado estacionario, y un límite de integración evita que se produzcan oscilaciones. El término derivativo responde a la velocidad de cambio del error y proporciona amortiguación contra el sobreimpulso.
El ajuste sigue un orden práctico. Los ingenieros aumentan Kp hasta que aparece un ligero sobreimpulso, incrementan Kd para alcanzar la amortiguación crítica y, finalmente, ajustan Ki al valor más bajo posible para eliminar el error residual. Un ejemplo de ajuste publicado utiliza Kp = 1, Ki = 2 y Kd = 0.05. Una regla común establece Ki entre 1/10 y 1/2 de Kp, y los servomotores más pequeños utilizan relaciones mayores. Cuando ningún valor de Kd estabiliza un Kp determinado, se recomienda reducir Kp entre un 35 % y un 50 % y volver a ajustar.
El control PID básico no puede corregir todos los errores. La compensación armónica corrige las perturbaciones repetibles de par y retroalimentación vinculadas al paso del motor o a una revolución mecánica. El mapeo de errores almacena los datos del interferómetro láser en memoria no volátil y aplica correcciones interpoladas en tiempo real. El control de doble lazo añade un segundo codificador a la carga, de modo que el lazo de posición detecta la posición real de la carga. Estos métodos amplían las capacidades de un sistema de retroalimentación de lazo cerrado más allá de lo que permite el ajuste de ganancia por sí solo.
Detección de corriente y detección de bloqueo
La detección de corriente protege el accionamiento y cierra el ciclo de par. Dos métodos predominan, y cada uno tiene sus ventajas e inconvenientes.
Atributo | Sensor de efecto Hall | Resistencia de derivación |
|---|---|---|
Isolation | Aislamiento galvánico | Ninguna |
Exactitud | Funciona bien en versiones de circuito cerrado. | Alta precisión y estabilidad |
Costo | Más alto | Bajo |
Pérdida de potencia | Pérdida mínima de inserción | Disipación de calor infrarroja |
Ideal para | Accionamientos de alta corriente y aislamiento crítico. | Diseños compactos de bajo voltaje |
La ubicación de la resistencia de derivación determina la capacidad de detección del variador. Las resistencias de derivación de baja tensión se ubican cerca de tierra y no pueden detectar cortocircuitos a tierra. Las resistencias de derivación de alta tensión mantienen la tierra del sistema limpia, pero requieren circuitos integrados de detección con capacidad para la tensión del bus. Las resistencias de derivación en línea colocan una resistencia por fase del motor y proporcionan el resultado más preciso, independientemente del estado del transistor FET.
La detección de bloqueo se basa en estos datos. Un servomotor bloqueado consume una corriente creciente mientras su posición deja de cambiar. El controlador compara la corriente con un umbral y reduce la salida o revierte la orden. La retroalimentación en tiempo real de la corriente y la posición permite distinguir un bloqueo real de un pico de carga momentáneo. Esta distinción protege los devanados del motor y la placa, evitando disparos intempestivos.
Diseño de la etapa de potencia y del movimiento preciso
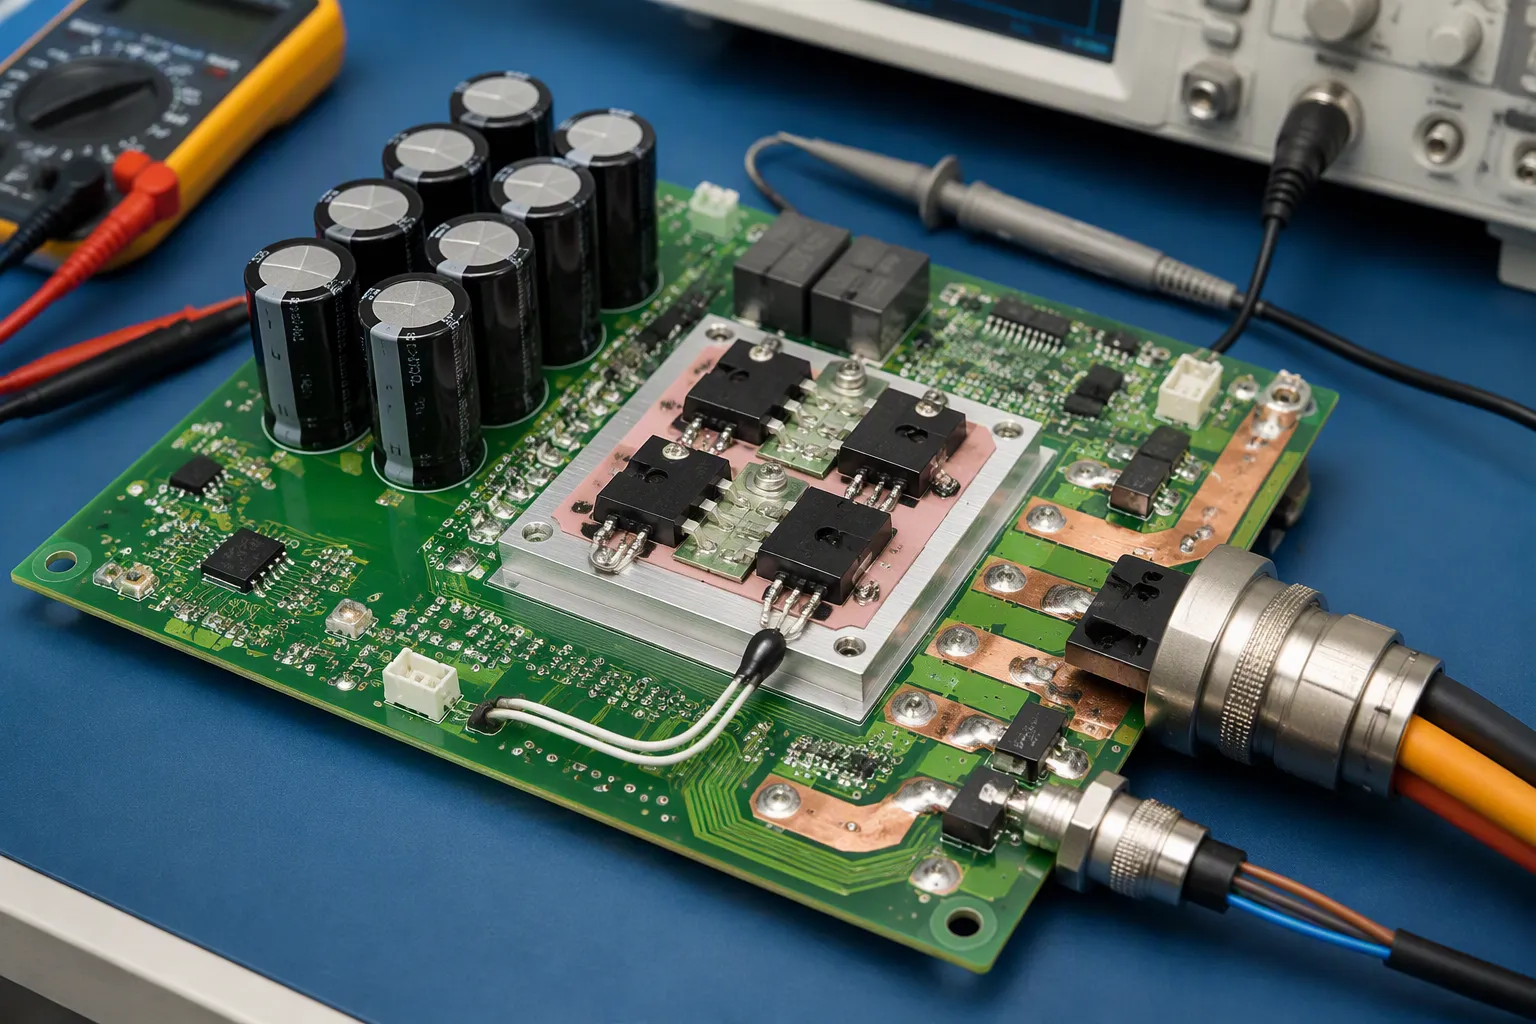
La etapa de potencia transforma las señales de baja tensión en corriente para el motor. Su diseño y la elección de sus componentes determinan si el movimiento preciso se mantiene estable bajo carga.
Puente H, fuerza contraelectromotriz y capacitancia
Un puente H MOSFET conmuta la tensión del bus entre los devanados. El control del tiempo muerto evita la conducción simultánea, que ocurre cuando ambos dispositivos en una rama conducen al mismo tiempo. El tiempo muerto típico para los MOSFET de silicio oscila entre 100 y 300 ns. Una regla de seguridad establece el tiempo muerto por encima del tiempo máximo de apagado más un margen, por ejemplo, 200 ns para un apagado de 50 ns. Un tiempo muerto excesivo reduce la tensión efectiva y aumenta la ondulación.
Recomendación | Valor del tiempo muerto | Razón fundamental |
|---|---|---|
MOSFET de silicio típicos | 100–300 ns | Apagado completo antes de que se encienda el complemento. |
Margen sobre el punto de inflexión | Tiempo de apagado + margen | Cubre el peor de los casos de retraso |
Controlador programable (LM5106) | 100–600 ns | Resistencia ajustable |
La fuerza contraelectromotriz aumenta con la velocidad y se opone a la tensión requerida. Cree un presupuesto de tensión completo que abarque la tolerancia de la fuente de alimentación, la caída de tensión del cable, la caída de tensión de carga y el aumento de tensión regenerativa. Añada un margen de seguridad del 10-15 % en ambos extremos. Los diseños sin sensores estiman la fuerza contraelectromotriz con un observador de modo deslizante y, a partir de ahí, calculan la velocidad y la posición del rotor. Este método se vuelve menos eficaz a baja velocidad y falla en reposo.
Dimensionar el condensador del bus de CC para la corriente de rizado máxima y mantener el rizado de voltaje generalmente por debajo del 5 %. Cuando el frenado regenerativo devuelve energía, proporcionar una vía de absorción, como resistencias de frenado, para que el aumento de voltaje no sobrecargue la etapa de potencia.
Compromisos en materia térmica, de conectores y de diseño para la fabricación (DFM)
Los conectores y los mazos de cables deben conducir la corriente sin generar demasiado calor. Asegúrese de que la capacidad de los contactos coincida con la del conductor.
Tipo de conector | Pins | Voltaje/corriente por contacto | IP (acoplado) |
|---|---|---|---|
Circular M23 | 12 ó 17 | 400V / 16A | IP67 |
Circular M12 (codificada en D) | 8 | 250V / 4A | IP67 |
Circular militar M17 | 7-55 | 600V / 23A | IP68 |
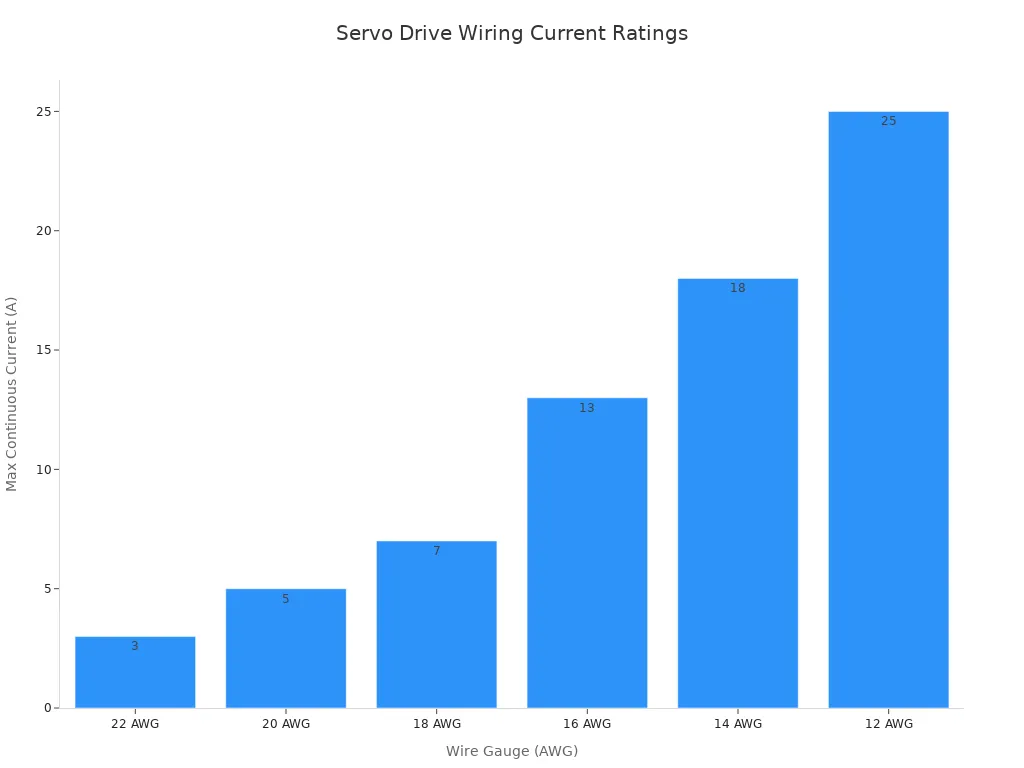
El calibre del cable sigue la misma lógica. Un conductor de 16 AWG soporta 13 A de forma continua a 40 °C, lo que resulta adecuado para conexiones de entre 400 W y 1.5 kW. Un conductor de 12 AWG alcanza los 25 A para conexiones de mayor tamaño.
El diseño térmico para circuitos integrados de controladores depende del área de cobre, las vías térmicas y el flujo de aire. La revisión DFM detecta muchos problemas en una etapa temprana. Bloquee los números de pieza del fabricante y las alternativas aprobadas. Controle los dispositivos sensibles a la humedad antes del reflujo. Adapte las aberturas de la plantilla al perfil térmico. Verifique la polaridad y utilice AOI, agregando rayos X donde las uniones ocultas o las almohadillas térmicas representen un riesgo. Publique los archivos de fabricación, lista de materiales, centroide y ensamblaje bajo un único identificador de revisión.
La modulación por ancho de pulso (PWM) establece la orden. Los sensores verifican el resultado. El control de bucle cerrado del variador integra ambos sistemas para lograr un movimiento estable y preciso. Los servomotores obtienen su precisión de ambos componentes. La precisión en la sincronización de la orden determina la nitidez con la que se alcanza el objetivo. La calidad de la señal de retroalimentación determina la precisión con la que el variador detecta la carga. Los servomotores responden a una orden solo en la medida en que la placa la emite.
Los equipos de hardware deben considerar tres aspectos al redactar las especificaciones. Primero, evaluar el hardware de retroalimentación en función de la resolución requerida. Segundo, dimensionar la etapa de potencia para la corriente y la tensión térmica reales. Tercero, definir las restricciones de DFM antes del lanzamiento. Los servocontroladores que superan estas tres comprobaciones mantienen la posición bajo carga. Los servomotores, a su vez, funcionan a menor temperatura y tienen una vida útil más larga.
Preguntas Frecuentes
¿Cómo convierte un servocontrolador una señal PWM en movimiento del motor?
El controlador lee el ancho del pulso y lo compara con su base de tiempo interna. Un pulso cercano a 1.5 ms generalmente indica la posición central. El controlador convierte el valor decodificado en un patrón de conmutación para la etapa de potencia. Una sincronización precisa en la entrada mantiene la señal de comando estable.
¿Qué sensor de retroalimentación se adapta mejor a un objetivo de precisión determinado?
Los potenciómetros son los más económicos y permiten un posicionamiento de ±1–2 mm. Los sensores Hall tienen un precio intermedio. Los codificadores ópticos son los más caros y resultan rentables cuando se requiere una precisión submilimétrica. Los servomotores funcionan según el sensor que admite la placa.
¿Por qué un servomotor necesita detección de corriente?
La detección de corriente cierra el bucle de par y protege el hardware. Un servomotor bloqueado consume una corriente creciente mientras la posición deja de cambiar. El controlador verifica que dicha corriente esté dentro de un umbral y reduce la salida. Esta respuesta protege los devanados y la placa sin provocar disparos intempestivos.
¿Qué decisiones a nivel de placa afectan más a la precisión del movimiento?
Tres decisiones son cruciales. Aleje las entradas PWM de los nodos de conmutación y proporcione al temporizador una señal de reloj estable. Mantenga los cables de retroalimentación alejados del cableado de alimentación del motor y utilice señales diferenciales siempre que sea posible. Dimensionar el tiempo muerto y el condensador del bus de CC para una carga real. Los servomotores que cumplen con estos tres requisitos mantienen la posición bajo carga.