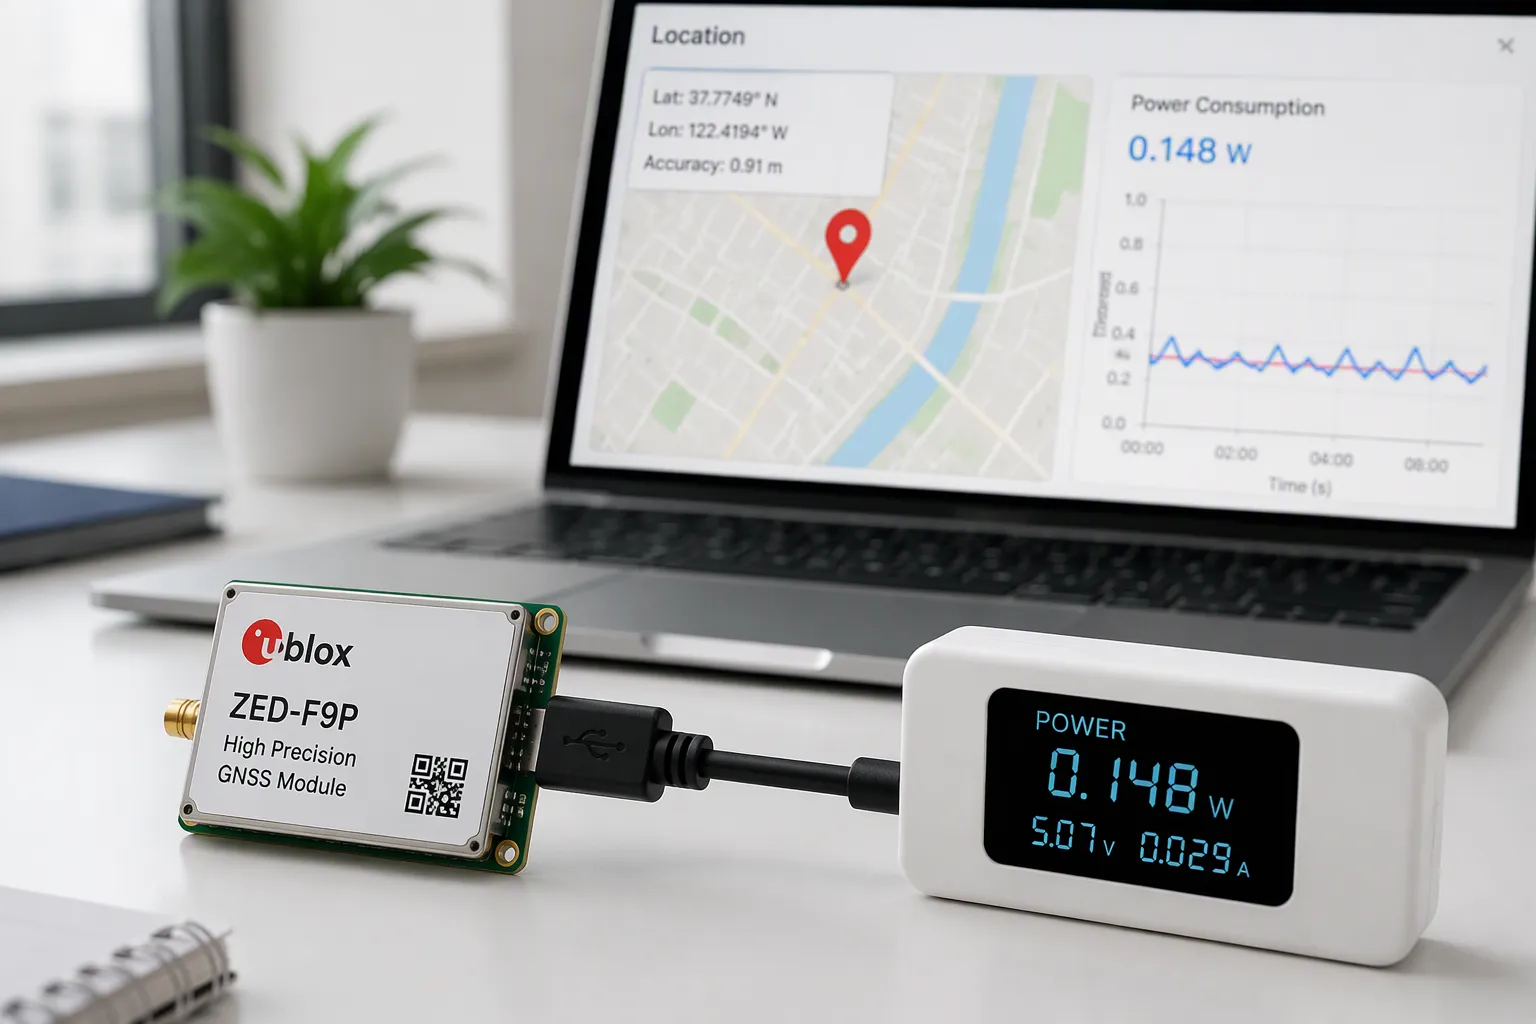
Te enfrentas a un difícil problema de ingeniería a nivel de placa: debes lograr una precisión de posicionamiento fiable sin exceder un límite de consumo energético estricto. Los rastreadores, dispositivos portátiles y dispositivos IoT alimentados por batería dependen de este equilibrio. Un diseño deficiente agota la batería en cuestión de días. Un diseño de radiofrecuencia deficiente añade metros de margen de error.
El camino a seguir es práctico. Primero, se definen los objetivos de precisión. Luego, se selecciona el módulo GNSS y se construye el front-end de RF. A continuación, se configura la alimentación para el sistema de control y monitorización de posición, seguida del ciclo de trabajo. Finalmente, se verifica el trabajo con mediciones reales y se evalúan las ventajas y desventajas del diseño para la fabricación (DFM). Esta guía ofrece reglas de diseño de bajo consumo que se pueden aplicar de inmediato, no afirmaciones de marketing.
Puntos Clave
Primero, define tus objetivos de precisión y potencia. Esto te ayudará a elegir el módulo, la antena y la frecuencia de actualización adecuados.
Planifique cuidadosamente la etapa de entrada de RF . Mantenga la antena despejada, utilice un LNA y un filtro SAW, y evite el ruido de los convertidores CC-CC.
Divide las líneas de alimentación y utiliza la función de desconexión automática de alimentación . Asigna al receptor GNSS su propia línea silenciosa y desactiva los bloques que no estés utilizando.
Utilice ciclos de trabajo y asistencia inercial. Duerma la mayor parte del tiempo, despierte para realizar correcciones y deje que los sensores completen la información faltante.
Pruébalo en condiciones reales. Mide CN0 y la corriente en cada estado, y comprueba su rendimiento a diferentes temperaturas.
Equilibrio, precisión de posicionamiento y bajo consumo de energía.
Definición de objetivos de precisión
Debe definir el nivel de precisión deseado antes de seleccionar cualquier componente. El seguimiento a nivel métrico es adecuado para sistemas básicos de seguimiento de activos. Para el seguimiento a nivel centimétrico se requieren módulos RTK o PPP, datos de corrección y una configuración precisa del sistema. La topografía, la agricultura de precisión y el control de maquinaria se incluyen en este segundo nivel.
El objetivo determina el resto del diseño. Una mayor precisión de posicionamiento exige antenas de doble banda o multibanda, mejores planos de tierra y frecuencias de actualización más altas. Una frecuencia de 5 Hz o 10 Hz beneficia a una plataforma móvil, pero aumenta la carga de procesamiento y el consumo de energía. Utilice la tabla a continuación para seleccionar el hardware adecuado para su nivel de servicio.
Nivel de precisión | Precisión típica | Módulo/Necesidades de corrección | Implicaciones de la antena |
|---|---|---|---|
Nivel de consumidor/medidor | ~1–3 metros | Módulo GNSS estándar, sin corrección | Antena de banda única (L1) |
Submedidor (SBAS) | medidor sub | Módulo con soporte SBAS | Banda única, compatible con SBAS |
Centímetro (RTK) | ~1–3 centímetros | Módulo RTK más entrada de corrección | Antena de doble/triple/cuádruple banda |
Centímetro (PPP) | ~5–10 centímetros | Módulo PPP con correcciones de órbita/reloj | Se recomienda el uso de múltiples bandas. |
Elaboración de presupuestos de energía
A continuación, se transforma el caso de uso en presupuestos actuales. Un receptor GNSS consume entre 25 y 40 mA durante la adquisición activa. Un rastreador, por ejemplo, consume alrededor de 2 mA en reposo. Se enumeran todos los estados, se mide la corriente y la duración en el lado de la batería y, a continuación, se calcula la corriente media ponderada: la corriente media es igual a la suma de la corriente de cada estado multiplicada por su duración, dividida por el tiempo total del ciclo.
Calcula con frecuencia y desde el principio. Una estimación basada en datos reales muestra que una batería de 1,000 mAh con un 80 % de capacidad útil dura aproximadamente 12.4 días con un consumo de 2 mA en modo de reposo, una carga diaria de posicionamiento GPS y una ráfaga de datos celulares. El punto óptimo de rendimiento, potencia y coste cambia con cada modificación, así que mide en lugar de asumir. Los receptores modernos rastrean más constelaciones con menor consumo de energía, y la descarga en la nube puede reducir aún más la demanda. Aun así, solo tus datos medidos te indicarán si un sistema de control y monitorización de posición de bajo consumo cumple con su objetivo.
Consejo: Crea una tabla de estados antes de diseñar la distribución. Esto permite detectar problemas de alimentación cuando las modificaciones aún son económicas.
Diseño de módulo GNSS y interfaz de radiofrecuencia
Deriva y multitrayectoria del TCXO
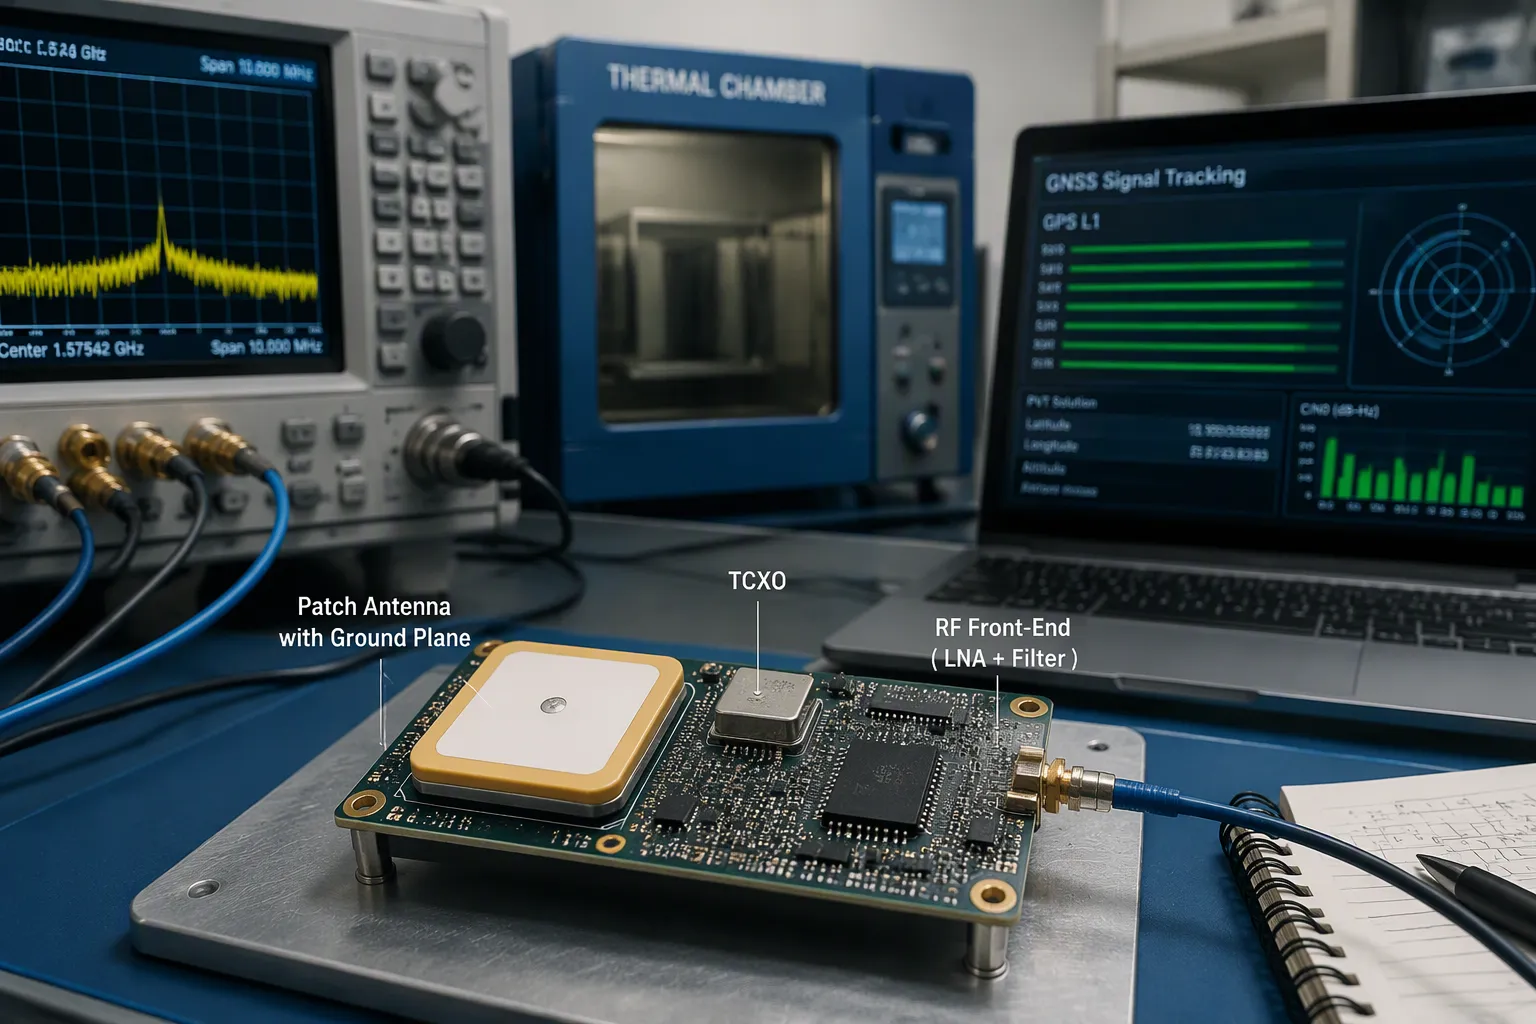
La base de tiempo del módulo limita la precisión de posicionamiento. Un TCXO mantiene la frecuencia constante en todo el rango de temperatura, lo que permite que el receptor mantenga sus bucles de código y portadora sincronizados. Los osciladores económicos presentan deriva, lo que se manifiesta como un error de alcance. Elija un módulo cuya especificación TCXO coincida con su rango de temperatura y, posteriormente, compruébelo en una cámara térmica.
La propagación multitrayecto es el problema más complejo. En las ciudades, los edificios bloquean la línea directa hacia los satélites. Las copias reflejadas y difractadas llegan junto con la señal directa, y la señal mixta distorsiona el pico de correlación dentro del correlador. La medición de distancia entonces presenta un retardo y la precisión disminuye. Esto se puede solucionar en varios ámbitos:
Dominio de mitigación | Técnicas | Efecto |
|---|---|---|
Bucles de seguimiento | Correlación estrecha, tecnología de doble delta | Mejorar la robustez del bucle |
Placa de tierra, anillo de estrangulamiento, antenas polarizadas | Reducir el impacto de la multitrayectoria | |
Modulación de señal | BOC contra BPSK | Pico principal más estrecho, mejor alcance |
Algoritmos | Transformada wavelet, filtrado empírico | Supresión basada en datos |
Los chipsets GNSS de bajo costo y bajo consumo energético ofrecen una baja sensibilidad de bloqueo de señal y una baja relación señal/ruido (SNR). Sus antenas pasivas de polarización lineal reciben señales de polarización circular, por lo que las observaciones son más vulnerables a la multitrayectoria. Para dispositivos compactos, la mitigación basada en algoritmos suele ser la opción más práctica.
Diseño de LNA, SAW y antena
Coloque la antena en el borde exterior de la placa, con vista al cielo despejado. La directividad del GNSS alcanza su máximo en el cenit, por lo que un soporte de mástil es mejor que uno enterrado. Mantenga la antena alejada de fuentes de alimentación conmutadas, microcontroladores, transmisores inalámbricos y conectores USB. Verifique el filtro de paso bajo del transmisor y mantenga varios centímetros de separación entre las antenas para evitar que los subarmónicos interfieran con la banda GNSS.
Para una antena de parche, proporcione un plano de tierra suficiente directamente debajo de ella; generalmente de 40 mm cuadrados o más, según la hoja de datos. Para una antena de chip, mantenga el área de separación del fabricante libre de cableado, tierra y componentes. Una separación reducida modifica la frecuencia de resonancia y disminuye la sensibilidad.
Coloque el LNA cerca de la entrada de la antena y, a continuación, un filtro SAW para rechazar la energía fuera de banda. Blinde la sección de RF y aplique normas de exclusión a su alrededor. Diseñe la conexión a tierra del circuito integrado del receptor como un sistema independiente de la conexión a tierra digital ruidosa, unidas en un único punto de conexión en estrella bajo el circuito integrado. Utilice CN0 como referencia: 40 dB-Hz o más, con buena visibilidad del cielo, indica un diseño correcto, mientras que 35 dB-Hz o menos señala un problema.
Ruido y sensibilidad de la conmutación CC-CC
Los convertidores CC-CC integrados contribuyen directamente a la pérdida de sensibilidad del receptor. Las mediciones realizadas con una sonda de campo H en el convertidor CC-CC de un dispositivo IoT mostraron interferencia electromagnética (EMI) de banda ancha y estrecha entre 1 y 1500 MHz, con niveles de ruido ambiental de entre 20 y 40 dB. Este rango abarca la frecuencia GPS de 1575.42 MHz. Al acoplarse a la entrada del receptor, esta EMI provoca una pérdida de sensibilidad considerable.
Mitigue el problema a nivel de diseño. Utilice una configuración adecuada, separe las secciones de RF, digitales y de conversión de potencia, y dirija las señales y la alimentación para minimizar el acoplamiento parásito. Alimente el circuito integrado del receptor a través de un regulador LDO con una alta relación de rechazo de la fuente de alimentación (PSRR), no directamente desde el conmutador, y añada desacoplamiento y un filtro de ferrita. Active los componentes uno a uno y supervise CN0 para aislar la fuente de ruido. Estos pasos protegen la sensibilidad en cualquier diseño GNSS de baja potencia, incluidos los rastreadores GPS y los receptores GNSS de baja potencia utilizados en un sistema de control y monitorización de posición. Un trabajo cuidadoso en la etapa de entrada proporciona una alta precisión de posicionamiento sin sacrificar la baja potencia.
Consejo: Registre el valor CN0 durante cada revisión de diseño. Esto permite detectar problemas de radiofrecuencia antes de que lleguen al campo.
Arquitectura de potencia para sistemas de control y monitorización de posición de bajo consumo.
Separación de rieles y control de energía
Antes de conectar la alimentación, debes dividir la placa en rieles separados. Asigna un riel independiente al receptor GNSS mediante un regulador LDO. Alimenta el microcontrolador, la radio y los sensores desde otros rieles. Esta separación evita que las cargas digitales lleguen a la fuente de alimentación del receptor. Además, te permite desactivar los bloques que no necesites.
El control de potencia convierte esa estructura en un ahorro real. Controla un interruptor de carga o un pin de habilitación del regulador desde un GPIO del microcontrolador y usa una señal SLEEP para desconectar la radio y los sensores entre correcciones. Mantén el dominio de respaldo del receptor activo en todo momento. Un microcontrolador de bajo consumo ayuda en este caso, pero el diseño del riel y el modo de potencia es más importante que el número de pieza del microcontrolador. Un microcontrolador económico con un control de potencia limpio suele ser mejor que uno de gama alta con un riel compartido.
Larguero | Fuente | Puerta | Notas |
|---|---|---|---|
Receptor GNSS | Regulador de baja tensión (LDO) de la batería | señal de SUEÑO | Mantener activo el dominio de respaldo |
Núcleo del MCU | Convertidor CC-CC o regulador de baja tensión (LDO) | Modos de suspensión | Estado con menor arancel |
Radio | Interruptor de carga | Habilitar GPIO | Apagado entre ráfagas |
de altura | Interruptor de carga | Habilitar GPIO | Despertarse en movimiento |
Consejo: Mida la corriente en cada línea, no solo en la batería. Una sola sonda puede ocultar el problema.
Suministro de respaldo y asistencia con efemérides
El receptor necesita un dominio de respaldo en tiempo real para su RTC y los datos de efemérides almacenados. Una pequeña pila de botón o un supercondensador mantiene ese dominio durante un corte de energía principal. Con efemérides y hora válidas, el receptor evita el arranque en frío y alcanza la posición mucho más rápido. Sin él, cada ciclo de activación supone el coste total de adquisición.
La función de asistencia de efemérides amplía esta idea. Se envían datos orbitales actualizados al dispositivo a través del enlace de radio, por lo que el receptor nunca los descarga de los satélites. El tiempo de primera fijación se reduce drásticamente y el receptor consume menos corriente de adquisición (25-40 mA). Para un sistema de control y monitorización de posición de baja potencia , esta es una de las soluciones más económicas disponibles.
Nota: Compruebe el consumo de corriente de respaldo en su presupuesto de sueño. Una ruta de respaldo con fugas reduce la ganancia.
Adaptación de los modos de energía a la aplicación
La arquitectura de alimentación debe ajustarse al caso de uso. Un sistema de monitorización de posición de bajo consumo para el seguimiento de activos se activa según un cronograma. Un sistema de control y monitorización de posición para flotas de vehículos podría activarse con el movimiento. Asigne cada modo a un estado de la vía y, a continuación, verifique el consumo de corriente promedio con respecto a su presupuesto.
Asegúrese de que el diseño sea preciso mediante mediciones. Registre la corriente en cada estado y confirme que la desconexión realmente elimina la carga. Esta práctica permite una monitorización precisa de la posición sin agotar la batería. Además, protege la precisión del control en sistemas que se basan en datos de ubicación, donde una caída de tensión durante un evento de control de alta precisión supone un coste mayor que el ahorro energético.
Soluciones GPS de ciclo de trabajo y ultrabajo consumo

Presupuestos actuales para dormir y despertar
El ciclo de trabajo es la mejor manera de obtener soluciones GPS de ultrabajo consumo. El receptor permanece inactivo la mayor parte del tiempo y se activa solo el tiempo necesario para obtener una señal. El receptor consume entre 25 y 40 mA durante la adquisición de la señal. El rastreador puede permanecer inactivo con un consumo de alrededor de 2 mA. La diferencia entre estos dos estados determina la duración de la batería.
Crea una tabla de estados antes de escribir el firmware. Enumera cada estado, su corriente y su duración. Luego, calcula la corriente promedio para un ciclo completo. La corriente promedio es igual a la suma de la corriente de cada estado multiplicada por su duración, dividida por el tiempo total del ciclo. Mantén todas las unidades en los mismos términos y considera el resultado como un promedio, no como un valor máximo. Un valor máximo haría que tu celda fuera demasiado pequeña.
Compruébelo con un caso real. Una batería de 1,000 mAh con un 80 % de capacidad útil proporciona 800 mAh de carga útil. Un diseño que consume 2 mA en reposo, se activa para obtener una corrección diaria y envía una breve ráfaga de radio dura aproximadamente 12.4 días. Si se reduce el tiempo de reposo o se aumenta la frecuencia de corrección, esa cifra disminuye rápidamente.
Consejo: Mida la corriente de estela con un osciloscopio, no con un multímetro. Los picos de adquisición son cortos y fáciles de pasar por alto.
Asistencia inercial y odométrica
Puedes reducir la frecuencia de las correcciones sin perder el rastro de la posición. Añade una unidad de medición inercial y deja que la fusión de sensores mantenga la estimación entre correcciones. El acelerómetro y el giroscopio registran el movimiento, y el filtro de fusión combina esos datos con cada actualización GNSS. Menos correcciones significan menos tiempo de adquisición, por lo que el consumo de energía disminuye.
La odometría resulta útil en plataformas con ruedas. Los movimientos de las ruedas y los cambios de rumbo limitan la estimación entre actualizaciones satelitales. Un vehículo que informa de su propio movimiento necesita menos ciclos de activación que uno que lo estima. Este método funciona bien para sistemas GPS de bajo consumo en aplicaciones de seguimiento de carros, remolques y equipos de flotas.
Mantén la configuración práctica a nivel de la placa. Coloca la IMU cerca del centro de la placa y lejos de las fuentes de alimentación conmutadas. Alinea sus ejes con la carcasa para evitar cálculos de corrección en el firmware. Calibra el sesgo durante la prueba de producción y guarda los coeficientes en la memoria flash. Un giroscopio con deriva alterará tu estimación entre correcciones, así que verifica la deriva del sesgo con la temperatura.
Nota: La asistencia reduce la tasa de fijación de la posición, no su calidad. Mantenga suficientes actualizaciones GNSS para limitar la deriva inercial.
Cálculo de potencia promedio y programación de la función de activación
Planifique las activaciones en función del caso de uso, no de un temporizador fijo. Un sistema de control y monitorización de posición de bajo consumo para activos puede activarse según un horario. Un sistema de control y monitorización de posición para equipos móviles puede activarse al detectar movimiento. Las activaciones por movimiento suelen ser más eficientes en consumo de corriente que las programadas.
Adapte el cronograma a la corrección que necesita. Un arranque en frío cuesta mucho más que un arranque en caliente con efemérides válidas. Mantenga activo el dominio de respaldo y envíe datos de asistencia a través de su enlace de radio. El tiempo para la primera corrección disminuye y el receptor pasa menos tiempo en la corriente de adquisición.
Equilibre la frecuencia de actualización con la precisión del control. Un sistema que actúa en función de la ubicación necesita una actualización de la posición antes de cada acción. Un sistema que solo registra la posición puede aceptar datos antiguos. Establezca el intervalo de activación según este requisito y, a continuación, compare el consumo de corriente promedio con su presupuesto. Esta práctica garantiza la fiabilidad de un sistema de monitorización de posición de bajo consumo y protege los eventos de control de alta precisión de datos obsoletos. Una planificación cuidadosa permite un bajo consumo sin sacrificar la precisión.
Validación, deriva térmica y compensaciones de DFM
Métodos de prueba en el mundo real
Debe probar la precisión y la potencia en condiciones reales, no solo en el banco de pruebas. Recorra a pie o en coche una ruta conocida y registre las posiciones con respecto a una referencia topográfica. Registre CN0 simultáneamente. Una lectura de 40 dB-Hz o superior con buena visibilidad del cielo confirma un diseño correcto. Una lectura de 35 dB-Hz o inferior indica un problema de radiofrecuencia.
La deriva térmica requiere una prueba específica. Caliente la placa en una cámara y observe simultáneamente la salida del TCXO y el error de corrección. La deriva de frecuencia se manifiesta como un error de rango, por lo que una placa fría y una caliente pueden reportar posiciones diferentes. Registre la corriente en cada estado durante la misma ejecución. La corriente de adquisición se sitúa entre 25 y 40 mA, y un pico breve puede pasar desapercibido en un multímetro.
Consejo: Repita cada prueba en al menos dos unidades. La variabilidad entre unidades proporciona más información que un solo tablero perfecto.
Diseño para la fabricación y restricciones de fabricación
El diseño debe resistir la fabricación y el ensamblaje. Mantenga juntos la entrada del receptor, la alimentación, la red de adaptación y la interfaz de antena. Aíslelos de los relojes, los nodos de conmutación y los conectores de alta corriente. La separación física por sí sola falla cuando se interrumpen las rutas de retorno, por lo que es fundamental preservar el plano de referencia.
Compromiso de fabricación | |
|---|---|
Particionamiento de zonas de RF | Mantenga la entrada del receptor y la alimentación de la antena aisladas de las fuentes de ruido. |
Apilamiento y planos de referencia | Conservar la impedancia controlada y las rutas de retorno continuas. |
Selección de materiales: | Siga la configuración publicada, no una etiqueta GPS genérica. |
Estructuras Via y HDI | Añádalo solo donde el enrutamiento lo requiera; aumenta el costo. |
Restricciones de sustitución | Marque los filtros y las piezas correspondientes como no intercambiables. |
Indique los valores objetivo de impedancia y la geometría de las pistas para las alimentaciones de RF en los datos publicados. Siga el diseño de referencia del módulo para la ubicación del cristal y el TCXO. Planifique las barreras de blindaje y los puntos de prueba antes de la congelación del enrutamiento. La inspección óptica automatizada (AOI) solo confirma el ensamblaje visible, por lo que se debe programar una prueba funcional de RF por separado.
Itere con datos medidos. Una revisión de la lista de materiales o la adición de un accesorio modifican el costo y el cronograma, así que evalúe cada decisión en función de los resultados de sus pruebas. Una validación cuidadosa protege la precisión del posicionamiento y la exactitud del control en cualquier sistema de monitoreo y control de posición. Además, mantiene la fiabilidad del sistema en función de la temperatura y el volumen. Estos hábitos de diseño GNSS resultan beneficiosos en la práctica, y cada placa GNSS que construya se beneficiará de ellos.
Comience con objetivos claros de precisión y potencia. Diseñe cuidadosamente el front-end de RF y el plano de tierra. Divida las líneas de alimentación, utilice la conmutación de potencia y combine el ciclo de trabajo con la asistencia inercial. Luego, verifique todo con mediciones reales. Estos pasos convierten un sistema de control y monitoreo de posición de baja potencia en un producto confiable.
La precisión y el bajo consumo de energía pueden ir de la mano. Las decisiones tomadas a nivel de la placa en su conjunto —no solo una parte ingeniosa— marcan la diferencia. Tú controlas el ruido, los raíles y la estela. Cada decisión influye en las demás.
Las tendencias en chipsets y algoritmos te ayudarán aún más:
Las tecnologías GNSS asistida, RTK y la fusión de sensores amplían las posibilidades de los módulos de bajo consumo.
La corrección de señales basada en IA y la computación perimetral mejoran la localización en tiempo real.
La fusión de GNSS e IMU mejora la precisión y la resistencia de la señal.
Se implementará un diseño de RF más riguroso y adaptado a las necesidades de DFM. Sigue midiendo, sigue iterando y tu próxima placa GNSS tendrá un rendimiento superior a la anterior.
Preguntas Frecuentes
¿Cómo puedo seleccionar un objetivo de precisión antes de elegir las piezas?
Empiece por el caso de uso, no por la hoja de datos. El seguimiento a nivel de metro es adecuado para los sistemas básicos de seguimiento de activos. El trabajo a nivel de centímetros requiere módulos RTK o PPP, datos de corrección y antenas multibanda. Defina primero el nivel. Luego, deje que este determine la elección del módulo, la antena y la frecuencia de actualización.
¿Por qué mi receptor pierde sensibilidad cuando el convertidor CC-CC está en funcionamiento?
El ruido de conmutación se acopla a la entrada del receptor y se desactiva. Las mediciones muestran que la EMI del convertidor se sitúa muy por encima del nivel de ruido ambiental en toda la banda que abarca 1575.42 MHz. Se recomienda alimentar el receptor a través de un regulador LDO de alta PSRR, añadir desacoplamiento y una perla de ferrita, y alternar los bloques uno a uno mientras se observa CN0.
¿Qué fuente de alimentación de respaldo necesita el receptor entre reparaciones?
Mantenga activo el dominio de respaldo para el RTC y las efemérides almacenadas. Una pequeña pila de botón o un supercondensador mantiene dicho dominio en caso de un corte de energía principal. Las efemérides y la hora válidas permiten que el receptor evite un arranque en frío, por lo que el tiempo de primera fijación disminuye y la corriente de adquisición se ejecuta durante menos tiempo.
¿Cómo sé si mis cálculos del ciclo de trabajo son correctos?
Primero, crea una tabla de estados. Enumera cada estado, su corriente y su duración. La corriente de adquisición ronda los 25-40 mA, y la de reposo puede ser de unos 2 mA. Luego, mide cada línea con un osciloscopio, no con un multímetro. Los picos de adquisición cortos son fáciles de pasar por alto, y un pico no detectado reduce el tamaño de la celda.
Consejo: Repita todas las pruebas de precisión y potencia en al menos dos unidades. La variación entre unidades le indicará que hay más de una placa perfecta.
Un sistema de control y monitorización de posición fiable se basa en datos medidos, no en suposiciones. Compruebe el CN0 con respecto a sus objetivos, confirme que cada carril se activa correctamente y registre la corriente en cada estado. Cada decisión de diseño del GNSS se fundamenta en pruebas que pueda justificar en una revisión de diseño.