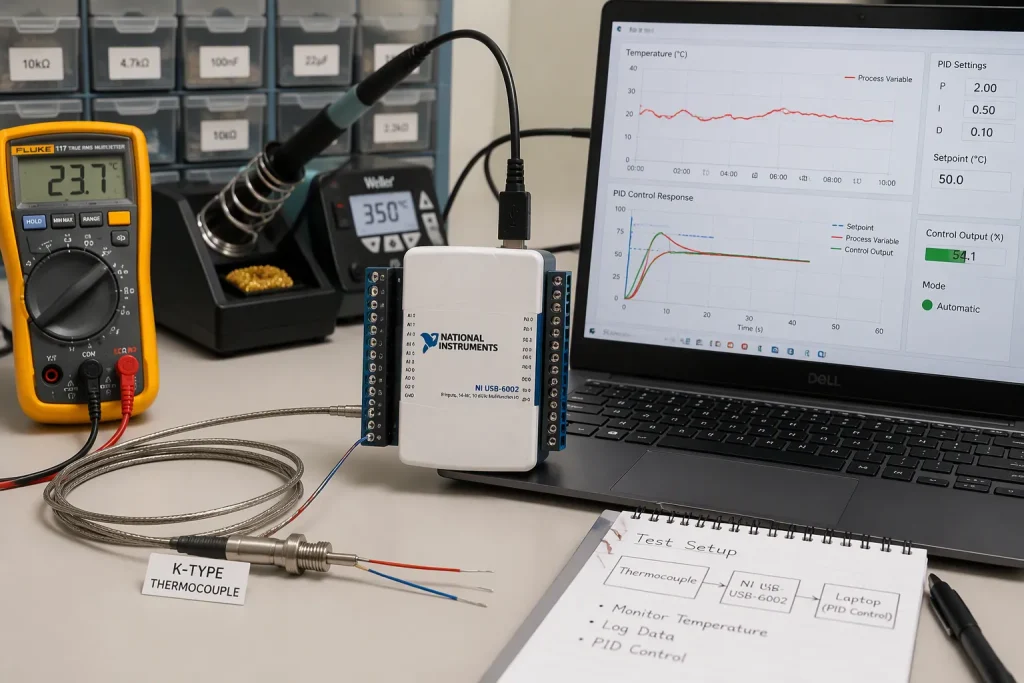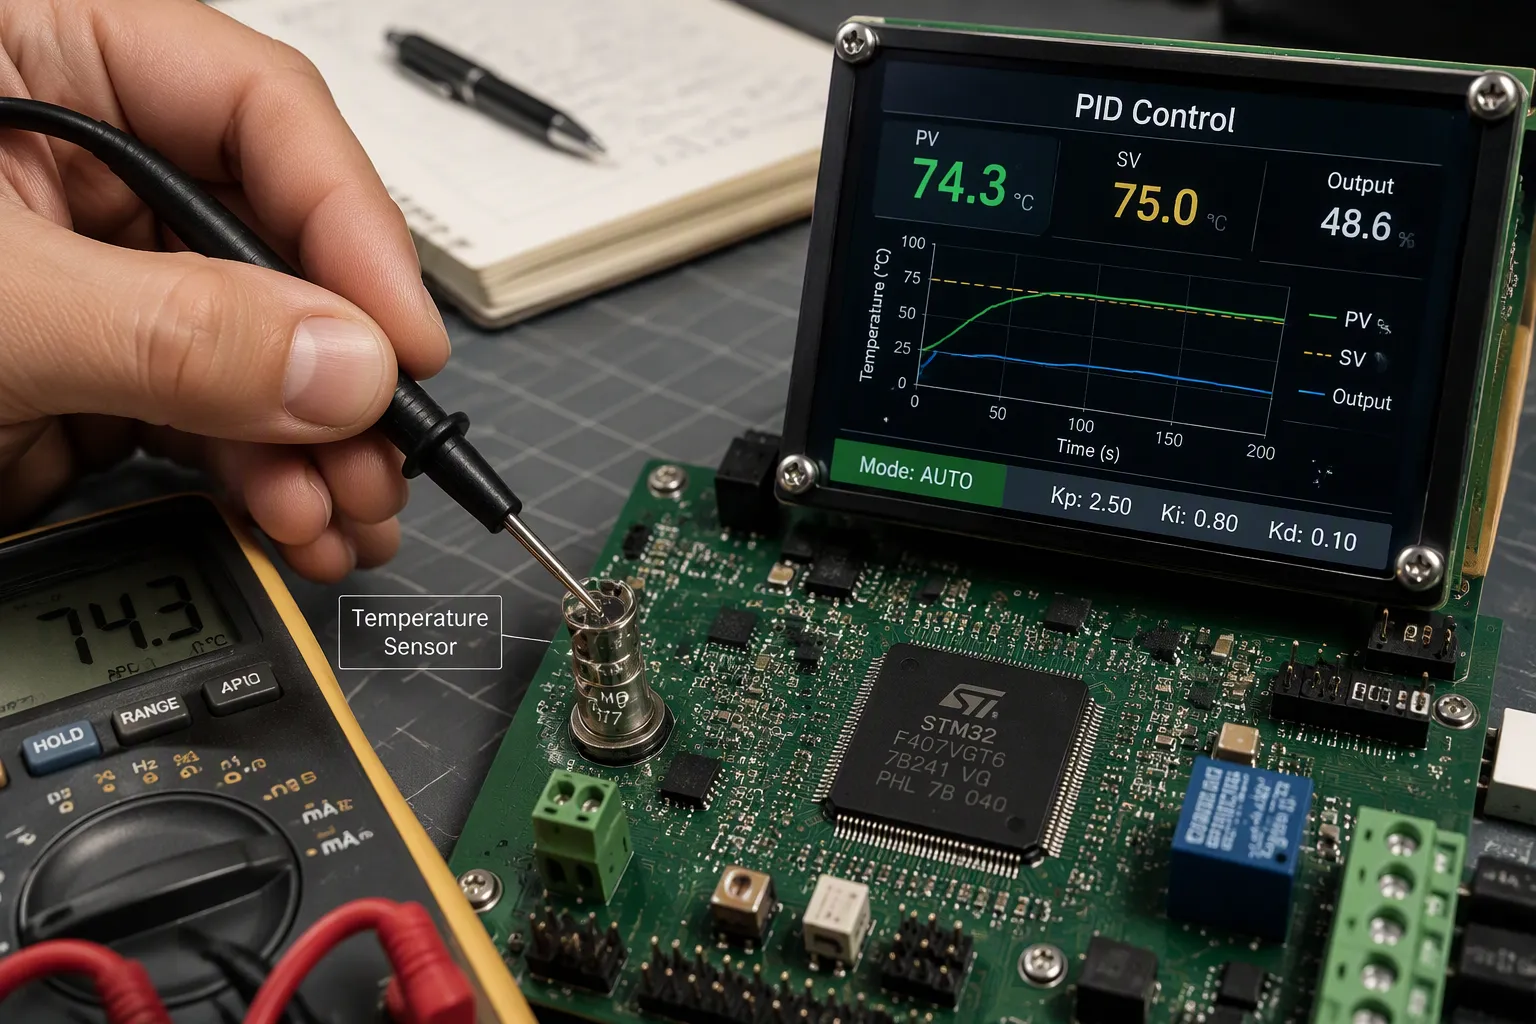
ПІД-контролер підтримує температуру вашої плати в безпечних межах за допомогою цифрового зворотного зв'язку із замкнутим циклом. Він порівнює виміряну температуру плати із заданим значенням, а потім регулює потужність нагрівача або охолодження. Таким чином, ПІД-регулятор температури захищає друковану плату від перегріву.
Точний контроль температури також запобігає перевищенню. Більшість перегріву починаються з перевищення, коли температура плати короткочасно піднімається вище заданого значення, перш ніж контур реагує. Добре налаштований ПІД-регулятор реагує рано та утримує плату близько до цільового заданого значення.
Ви вивчите три терміни ПІД-регулятора, контур захисту «відчуття-розрахунок-коректність», датчики на рівні плати та керування нагрівачем, а також налаштування за допомогою безвідмовної конструкції.
Ключові винесення
ПІД-контролер використовує три частини, щоб підтримувати стабільну температуру плати та запобігати її надмірному нагріванню.
Ретельно налаштуйте контур ПІД-регулятора, щоб він не перевищував норму та не залишав похибки усталеного стану.
Додайте окремий апаратний вимикач для захисту від збоїв нагрівача.
Виберіть правильний датчик температури та розмістіть його подалі від гарячих точок.
Гарний тепловий дизайн та чітке вимірювання сприяють належній роботі ПІД-регулятора.
Основи ПІД-регулювання температури
ПІД-система регулювання температури — це система із замкнутим циклом цифрового зворотного зв'язку. Вона перевіряє реальну температуру, визначає розрив із заданим значенням та фіксує вихідне значення. Цей розрив і є помилкою. Контролер використовує цю помилку для керування нагрівачем або охолоджувачем.
Три умови ПІД
Пропорційний, інтегральний та похідний члени виконують різні функції. У таблиці нижче показано, як цифровий контролер обчислює кожен з них.
Термін | Formula | Як це розраховується для контролю температури |
|---|---|---|
Пропорційний (P) | КП · e(t) | Використовується поточна похибка e(t) = SP − PV (задане значення мінус виміряна температура); більша похибка в цей момент дає більший коригувальний вихід. |
Інтеграл (I) | KI ∫₀ᵗ e(t) dt | Підсумовує похибку з плином часу (підсумовується як ∑ eᵢ·Δt у дискретних цифрових контролерах), щоб усунути зміщення усталеного режиму температури. |
Похідна (D) | KD · de(t)/dt = −KD · d(PV)/dt | Реагує на швидкість зміни похибки; похідна похибки часто замінюється на похідну виміряного PV, щоб уникнути стрибків похідної при змінах заданого значення, а для зменшення шуму використовується фільтрація. |
Пропорційний член реагує на поточну похибку. Більша похибка дає більший вихідний сигнал, тому плата нагрівається швидше. Пропорційний член сам по собі не може усунути похибку стаціонарного стану, оскільки вихідний сигнал падає до нуля в заданій точці. Інтегральний член додає минулу похибку та зміщує це зміщення до нуля. Занадто велика інтегральна дія викликає коливання. Похідний член реагує на те, як швидко змінюються об'єкти. Він передбачає, куди рухається температура, і застосовує гальмівний ефект. Це демпфування зменшує перерегулювання. Похідний член чутливий до шуму датчика, тому багато конструкцій фільтрують його або встановлюють на нуль.
Зворотний зв'язок із замкнутим контуром проти керування вмиканням/вимиканням
Просте керування термостатом повністю вмикає нагрівач нижче заданого значення та повністю вимикає його вище. Потім температура плати циклічно змінюється навколо цільового значення. Кожен цикл переносить плату за цільове значення, перш ніж нагрівач вимкнеться. Це перевищення, і саме з нього починається більшість випадків перегріву.
ПІД-контролери забезпечують точніший контроль температури. Алгоритм ПІД-регулювання безперервно регулює вихідний сигнал, а не перемикає його. Пропорційно-інтегрально-диференційні контролери реагують на невеликі помилки невеликими корекціями. Така поведінка утримує плату близько до потрібного заданого значення та обмежує перевищення. Добре налаштований цикл швидко стабілізується без похибки усталеного стану.
Як ПІД-регулятор запобігає перегріву
Зчитування, розрахунок помилок та вихід
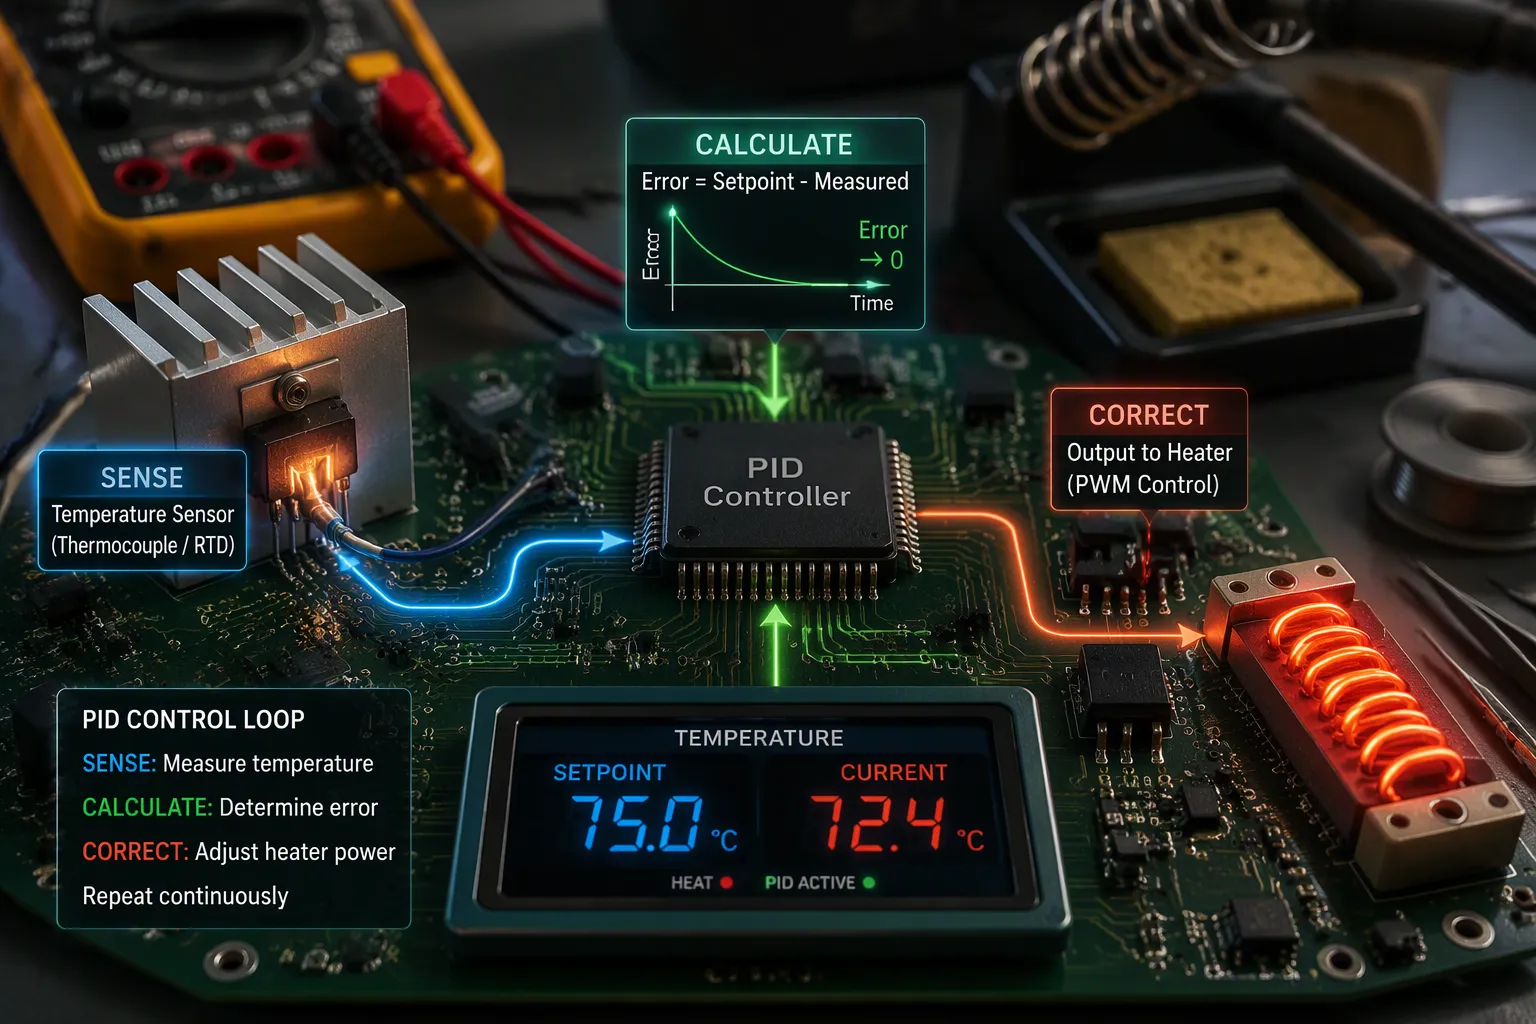
Контур захисту працює у три кроки. По-перше, датчик вимірює температуру плати. По-друге, алгоритм керування PID віднімає це значення від уставки, щоб отримати похибку. По-третє, вихідний каскад керує нагрівачем або охолоджувачем на величину, виправдану похибкою. Цей цикл повторюється з фіксованою частотою дискретизації, тому контур коригує невеликі дрейфи, перш ніж вони зростуть.
Крок вимірювання несе найбільший ризик. Звичайні методи вимірювання включають термопару, систему заповнених теплових колодязів та резистивний датчик температури (RTD). Кожен з них додає затримку до петлі.
Метод зондування | Роль у циклі «розуміння-обчислення-коректність» |
|---|---|
термопара | Загальний пристрій для вимірювання температури в петлі |
Система заповнених термальних свердловин | Загальний пристрій для вимірювання температури в петлі |
Резистивний датчик температури (RTD) | Загальний пристрій для вимірювання температури в петлі |
Вам слід зменшити затримку вимірювання, де це можливо. Колба малого діаметра або теплова свердловина знижує тепловий опір і теплоємність елемента. Матеріал свердловини з низьким опором і малою ємністю зменшує затримку, яку вона додає до загального процесу. Невелика труба або отвір поблизу датчика підвищує швидкість потоку та прискорює передачу тепла до елемента. У двофазних системах елемент розміщуйте в рідкій фазі, яка має нижчий тепловий опір, ніж пароподібна фаза.
Мертвий час – це окрема проблема. Це затримка між зміною змінної процесу та спостереженням цієї зміни. Датчик, встановлений далеко від джерела тепла, не зареєструє зсув одразу. Тоді контролер реагує на застарілі вимірювання. Збурення, такі як блукаючий потік холодного повітря, також спотворюють показання. Контур керування PID повинен їх відхиляти.
Запобігання перерегулюванню та тепловому розгону
Похідна дія є найбільш чутливим до шуму терміном. Шумний вимірювальний сигнал призводить до того, що похідна дія посилює цей шум, і вихід контролера стає тремтячим. Практичні системи застосовують фільтрацію похідних або використовують лише невелике підсилення D. Передавач з похідною дією може компенсувати деяке запізнення елемента; ви компенсуєте це, зменшуючи похідне підсилення контролера.
Обмеження заданих значень ще більше зменшують перевищення. Обмежте вихідний сигнал та зафіксуйте допустимий діапазон заданих значень, і контур не зможе керувати великою корекцією, яка виведе плату за межі цільового значення. Налаштований таким чином, pid-контролер діє як захист від перегріву , а не просто як регулятор.
Тепловий розгін потребує окремого шару. Слідкуйте за аномальним підвищенням температури та примусово вимкніть вихід, коли воно з'явиться:
Моніторинг температури з'єднання: вбудовані датчики, діагностика в режимі реального часу та прогнозний моніторинг виявляють аномальні умови до виходу з ладу.
Захист від перегріву: захисні схеми для захисту від перевантаження по струму, короткого замикання, зниження насичення та м'якого вимкнення швидко реагують на несправності та примусово вимикають вихід до підвищення температури.
Моніторинг напруги та імпедансу додає ще одну перевірку. Раптове падіння напруги, дисбаланс або зростання внутрішнього імпедансу сигналізують про неминучу несправність, і система може ізолювати модуль або вимкнути його. Пропорційно-інтегрально-диференційні контролери забезпечують стабільне регулювання; ці детектори обробляють несправність. Разом вони забезпечують точний контроль температури та запобігають переродженню несправності в пожежу.
Реалізація на рівні плати для точного контролю температури
Варіанти зондування та бюджет помилок
Ваш перший вибір – це чутливий елемент. Терморезистор з відбитком напруження (NTC) коштує недорого та постачається в крихітних SMD-корпусах, тому він добре підходить для вимірювання навколишнього середовища на друкованій платі. Його крива опору дуже нелінійна, і вам потрібна таблиця пошуку або рівняння Штейнхарта-Харта для перетворення показань. Терморезистор з резистором, такий як Pt100 або Pt1000, залишається майже лінійним у широкому діапазоні, але йому потрібне джерело постійного струму, прецизійний АЦП або міст, а також обережність з опором виводів. Цифровий датчик температури вбудований у перетворення та спрощує компонування. Подумайте про ці компроміси, перш ніж приймати рішення.
атрибут | Термістор NTC | Термостат (Pt100/Pt1000) |
|---|---|---|
Діапазон роботи | Приблизно від -50 °C до +150 °C | Приблизно від -200 °C до +650 °C |
Лінійність | Дуже нелінійний | Майже лінійний |
Час реакції | Швидко, приблизно 0.2–10 с | Повільніше, приблизно 1–50 с |
Кругообіг | Простий дільник напруги | Джерело постійного струму, прецизійний АЦП |
Коштувати | низький | Вищий |
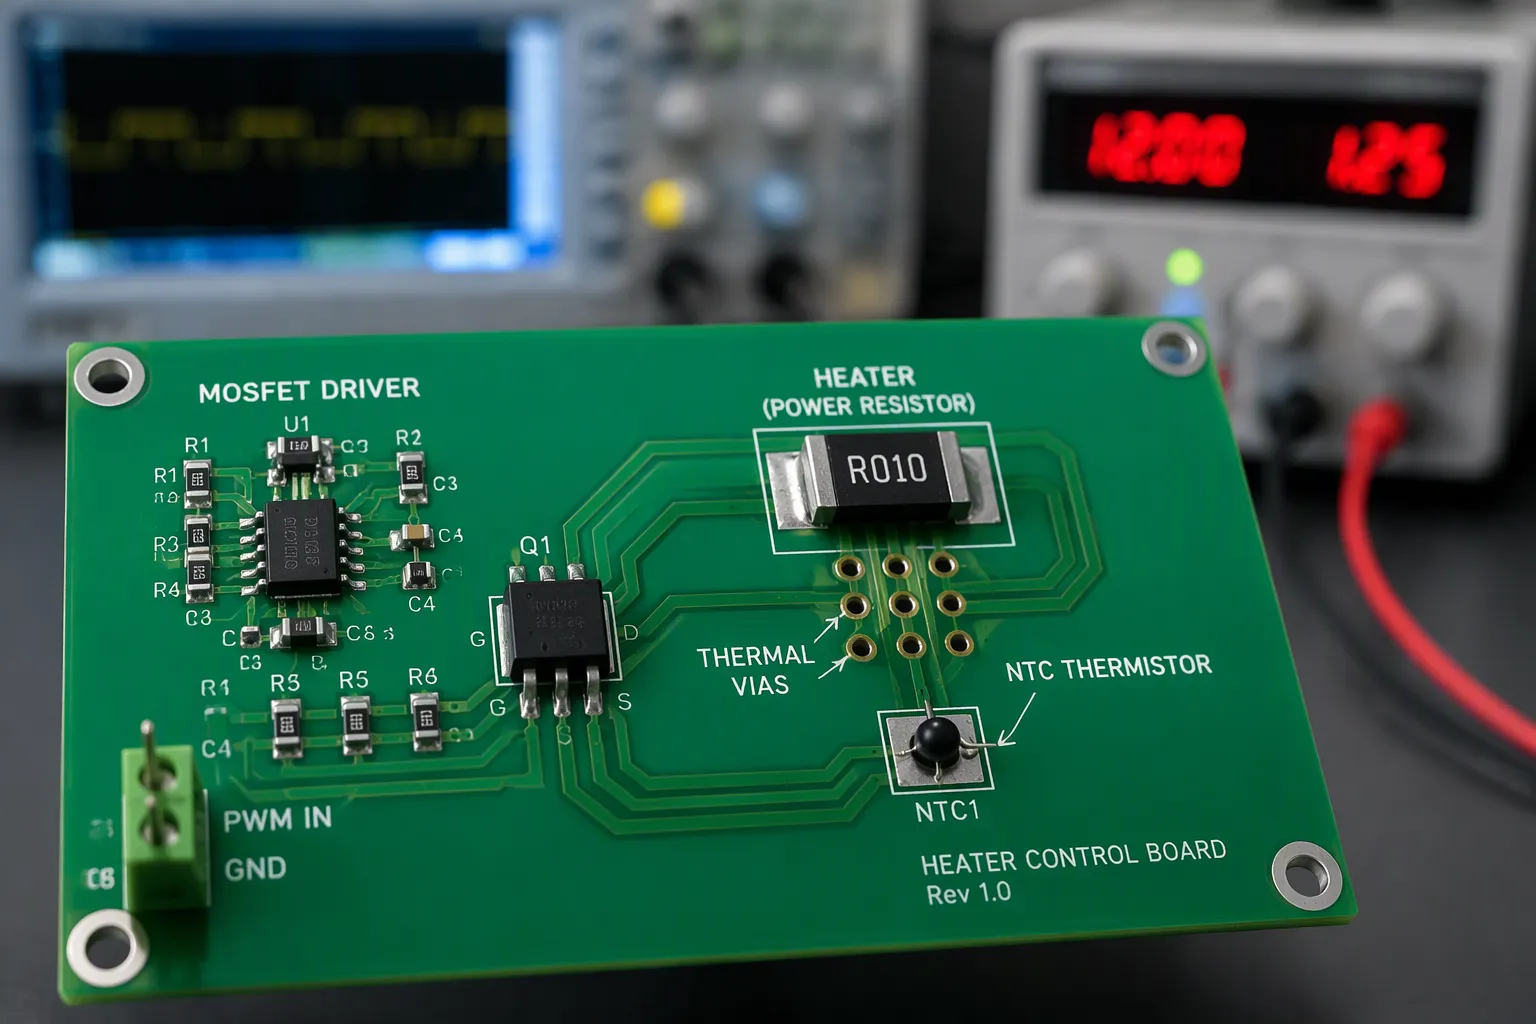
Місце розташування датчика має таке ж значення, як і вибір деталі. Тримайте датчик температури подалі від силових транзисторів і регуляторів, оскільки локальні гарячі точки спотворюють показання. Підключіть датчик до нагрівача через відкриту площадку або теплові переходи. Підтримуйте низький струм збудження, щоб самонагрівання не зміщувало показання. Повільна теплова стала часу від сильного заливання міддю або інкапсуляції додає затримки, а затримка призводить до перерегулювання.
Створіть бюджет похибки для вимірювального шляху. Роздільна здатність АЦП встановлює найменший крок, який ви можете виявити. Дрейф відліку зміщує кожне показання при зміні температури. Опір доріжки та термоелектричні ефекти додають невеликі зміщення, тому використовуйте чотирипровідні з'єднання Кельвіна для Pt1000. Додайте ці члени та порівняйте загальну величину з допустимим допуском уставки.
Привід нагрівача та термомуфта
MOSFET або твердотільне реле з ШІМ забезпечує ефективне керування нагрівачем. Перемикання через нульовий перетин підходить для резистивних нагрівачів, оскільки воно забезпечує низький рівень електромагнітних перешкод та запобігає проблемам з пусковим струмом. Вибирайте пристрій із запасом. Omron рекомендує множити RDS(on) на 1.5, коли навантаження перевищує 80% від номінального, тому розсіювання потужності = квадрат струму навантаження × RDS(on) × 1.5. Лінійний привід усуває шум перемикання, але спалює зайву напругу у вигляді тепла. Більшість pid-регуляторів температури в платах використовують ШІМ саме з цієї причини.
Мідні заливки проводять як тепло, так і струм. Розмістіть заливки поблизу регуляторів та високострумових мікросхем і з'єднайте кожен острів з більшою площиною. Сітка теплових перехідних отворів під силовим блоком помітно знижує температуру переходу. Забезпечте безперервність заземлювальних площин та зшийте краї із заземленням шасі.
Тримайте каскад живлення з шумом окремо від аналогових датчиків. Виділіть аналоговій секції власний домен живлення, прокладайте чутливі доріжки подалі від вузла комутації та ніколи не перетинайте роздільну поверхню заземлення. Захищайте датчик захисним кільцем, де дозволяє простір. Ці кроки підтримують чистоту змінної процесу, щоб ваш контур керування PID-регулятором реагував на реальні дані. Хороша теплова зв'язок і чисте вимірювання разом забезпечують точний контроль температури.
Налаштування, безвідмовне проектування та компроміси DFM
Налаштування ПІД-регулятора та антизакручування
Ви можете налаштувати тепловий контур за допомогою методу Циглера-Ніколса. Встановіть інтегральний та похідний коефіцієнти підсилення на нуль, а потім запустіть систему лише в пропорційному режимі. Повільно збільшуйте пропорційне підсилення, доки система не почне коливатися стабільно. Тримайте безпечні межі та зупинки увімкненими, оскільки коливання є навмисними. У цій критичній точці запишіть граничне підсилення Ku та граничний період Tu. Потім обчисліть коефіцієнти підсилення: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu та Kd = 0.075·Ku·Tu. Швидкий виконавчий механізм з Ku = 8.0 та Tu = 0.4 с дає Kp = 4.8, Ki = 24.0 та Kd = 0.24. Повільний нагрівач з Ku ≈ 2.5 та Tu ≈ 5 хв дає набагато менші, повільніші коефіцієнти підсилення. Цей результат показує теплове запізнення. Автоматичне налаштування реле є зручним варіантом, коли ручне тестування небезпечне або непрактичне.
Захист від намотування захищає контур під час прогріву. Інтегральний член продовжує накопичувати похибку, поки нагрівач працює на повній потужності, і це збережене значення потім викликає значне перевищення. Обмежте інтегральний член або зупиніть інтегрування, коли вихідна потужність досягне максимуму. Добре налаштований контур PID утримує задане значення без тривалого коливання відновлення.
Обмеження обладнання та виробничі обмеження
Програмне забезпечення саме по собі не може гарантувати безпеку. Закорочений MOSFET або зварене реле утримують обігрівач увімкненим, навіть коли мікроконтролер сигналізує про вимкнення. Додайте окремий шлях відключення за верхньою межею.
Підхід | Основні компоненти | Поведінка відсікання |
|---|---|---|
Граничне значення на основі компаратора | Термістор + компаратор з гістерезисом | Цифровий сигнал відключення, проста точка спрацьовування |
Відключення опорної напруги | Термістор NTC + TL431 + резистори | TL431 підтягує катод до землі близько 2.5 В і змушує вимикати живлення. |
Операційний підсилювальний міст | Термістор + операційний підсилювач + 3 прецизійних резистора | Міст встановлює межу без посилання |
Автоматично скидаючийся термозапобіжник | Термічний запобіжник, що скидається | Відкривається при пороговій температурі, незалежно від керування |
Термісторний контур керування сам по собі не може гарантувати безпеку у разі короткого замикання комутаційного елемента. Безвідмовна конструкція потребує шляху, який самостійно відключає живлення, окремо від сигналу керування.
DFM має свої компроміси. Коефіцієнт розсіювання, невідповідність КТР та поглинання вологи впливають на теплову надійність. Товстіша мідь, теплові переходи та мідні заливки розподіляють тепло, але забезпечують достатню відстань між заливкою та сусідніми доріжками. Спиці для терморозвантаження покращують паяльність , але погіршують провідність, а недостатня теплова потужність може призвести до нерівномірного паяння. Обговоріть з вашим менеджером з проектування заздалегідь питання кришки перехідних отворів.
ПІД-регулювання температури захищає друковану плату, порівнюючи вимірювану температуру із заданим значенням та коригуючи вихідний сигнал. Пропорційний, інтегральний та похідний члени відіграють певну роль. Пропорційний член реагує на поточну похибку, інтегральний член очищує стаціонарне зміщення, а похідний член гасить швидкі наростання. Апаратне відключення залишається обмежувачем.
Вам слід розглядати терморегулятор як роботу з підвищення надійності ядра. Налаштуйте контур, додайте функцію захисту від намотування та бюджетування похибки вимірювання. Зберіть привід нагрівача та термозв'язок з навантаженням. Потім перевірте кожен вибір на відповідність виробничим обмеженням. ПІД-контролери заслужують довіру завдяки ретельному проектуванню, а не випадковості. Пропорційне інтегрально-похідне налаштування плюс безвідмовний шлях забезпечують безпеку плат.
FAQ
Як часто цикл pid повинен вимірювати температуру плати?
Вимірювання відбувається швидше, ніж теплова стала часу вашого датчика та нагрівача. Цикл, який вимірює температуру повільніше, ніж нагрівається плата, завжди буде відставати від реальної температури. Узгодьте частоту дискретизації з вашим методом вимірювання, а потім підтвердьте час під час перевірки.
Чи можу я запустити цикл pid без похідного члена?
Так. Багато теплових контурів працюють лише як ПІ-регулятор. Похідний член зменшує швидкі наростання, але він також підсилює шум датчика. Вам слід почати з P та I, а потім додати невеликий, відфільтрований член D, лише якщо перевищення залишається проблемою.
Що станеться, якщо MOSFET нагрівача вийде з ладу?
Нагрівач залишається ввімкненим незалежно від команд прошивки . Ось чому вам потрібен незалежний шлях відключення, такий як компаратор або скиданий тепловий запобіжник. Програмні pid-контролери не можуть самостійно захистити від несправного комутаційного елемента.
Як мені уникнути впливу шуму датчика на контур керування?
Тримайте аналоговий тракт вимірювання подалі від комутаційного вузла, надайте йому чисту область живлення та відфільтруйте похідну. Також слід перевірити показання з еталонним термометром, перш ніж фіксувати задане значення під час налаштування.
Тепловий дизайн винагороджує терпіння. Перевірте кожен шар, від датчика до відсікання, і ваша плата триматиме свій цільовий показник протягом багатьох років.