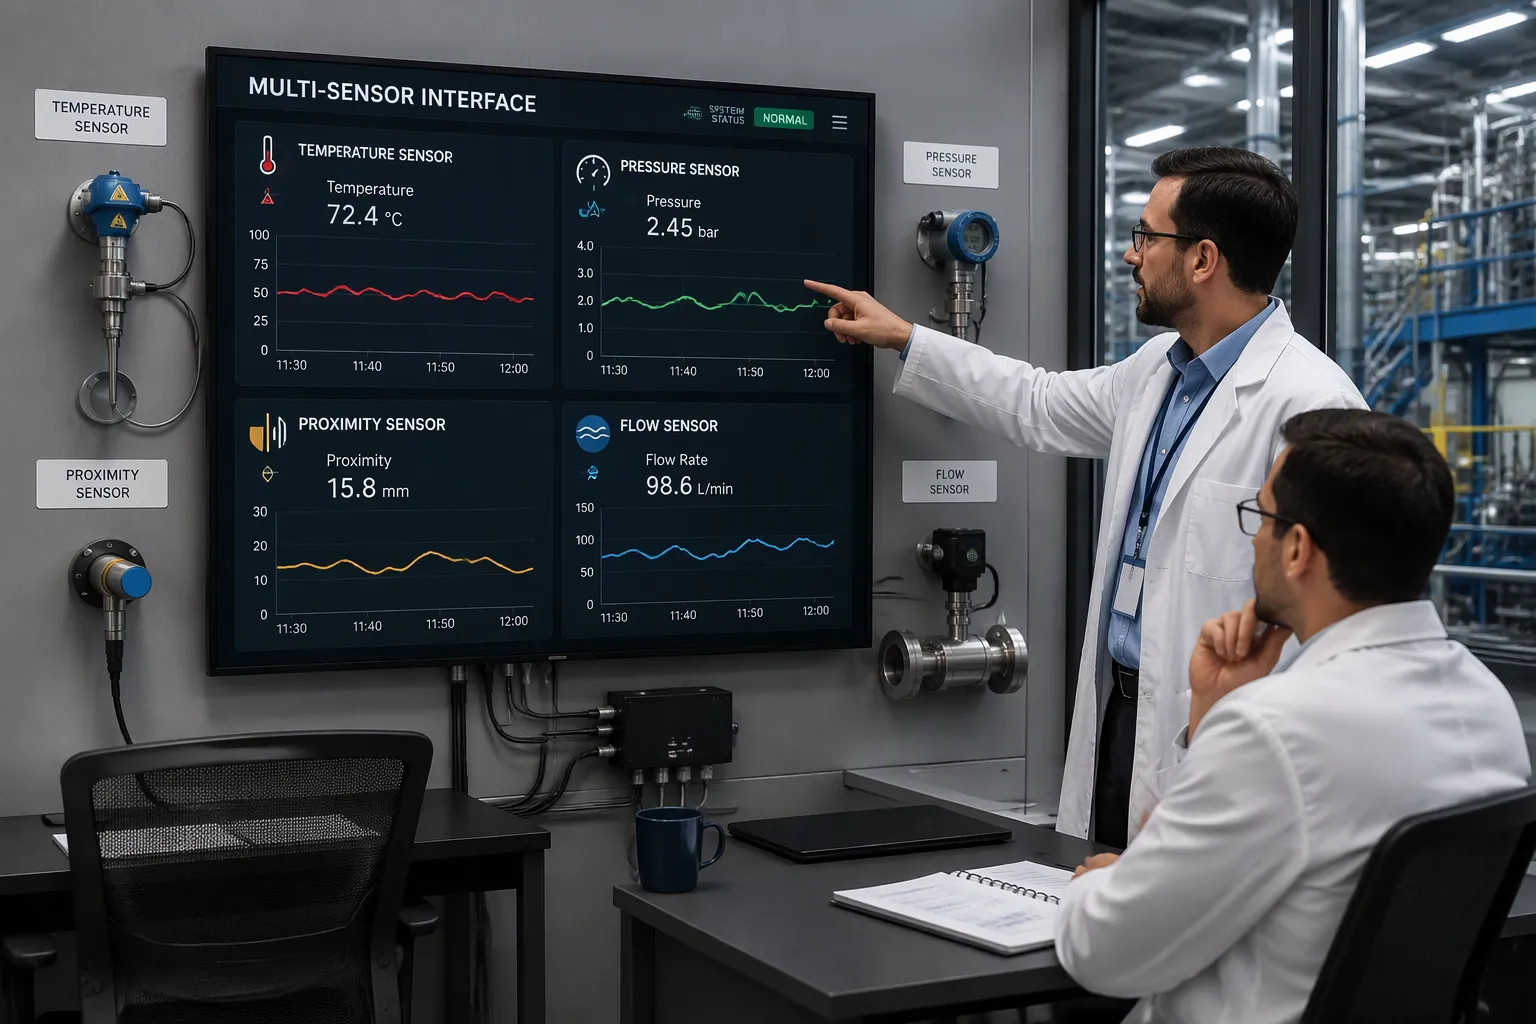
Уявіть собі один контролер машини на заводському цеху. Він повинен одночасно зчитувати температуру, тиск, положення та витрату. Кожен датчик розмовляє різною електричною мовою. Деякі видають крихітні аналогові напруги. Інші надсилають швидкі цифрові імпульси. Багатопромисловий дизайн інтерфейсу датчиків вирішує цю невідповідність на одній спільній платформі. Якщо ви зробите щось неправильно, ви ризикуєте отримати ненадійні показники, погіршити цілісність сигналу, створити повільні контури керування, створити прогалини в безпеці та збільшити вартість. Тут ви стикаєтеся з реальною напругою. Сигнали надзвичайно різнорідні, але плата єдина. Цей конфлікт формує кожне ваше рішення.
Ключові винесення
Під’єднайте сигнал кожного датчика до правильного контуру формування сигналу. Підсилюйте слабкі сигнали та фільтруйте шум заздалегідь.
Використовуйте мікросхеми зі змішаними сигналами, щоб зменшити розмір плати та змінити налаштування програмно. Це заощаджує час і гроші.
Тримайте аналогові та цифрові компоненти на платі окремо. Використовуйте одну суцільну площину заземлення та ретельно прокладайте сигнали.
Перевірте свою плату з реальними шумами та змінами температури. Калібруйте кожен канал, щоб виправити помилки.
Плануйте майбутні оновлення. Додайте резервну обчислювальну потужність та використовуйте інтерфейси, що налаштовуються, для нових датчиків.
Архітектура мультисенсорних інтерфейсів
Кожен дизайн багатопромислового інтерфейсу датчика починається з одного питання: де знаходиться інтелектуальний компонент? Більшість промислових плат зосереджують його на одному контролері. Цей вибір формує дизайн інтерфейсу датчика з першої схеми.
Мікроконтролер-центрична архітектура
Один мікроконтролер зчитує дані з кількох датчиків через свої периферійні пристрої та зовнішній аналоговий інтерфейс. Ви отримуєте один тактовий домен, один образ прошивки та одне місце для позначення часу збору даних датчиків. Така структура забезпечує компактність та передбачуваність друкованої плати збору даних. Вона також спрощує налагодження в проектах промислової автоматизації, оскільки кожне зчитування проходить через код, яким ви керуєте.
Універсальні та реконфігуровані інтерфейси
Універсальні інтерфейси для промислових датчиків дозволяють одній платі обслуговувати багато типів перетворювачів. Цю роботу виконує реконфігурований модуль кондиціонування, побудований з операційних підсилювачів з можливістю вибору коефіцієнта посилення. Прошивка об'єднує цифрові блоки в повний інтерфейс. Датчики підключаються через 4-лінійний інтерфейс: дві лінії живлення та до двох сигнальних ліній, з додатковим резистором у деяких конфігураціях. Конструкція також пропонує вихід plug-and-play IEEE 1451.3. Уявіть собі це як один універсальний інтерфейс, який змінює форму в прошивці. Цей універсальний інтерфейс охоплює аналогові та цифрові датчики на одній платформі.
Типологія датчиків | конфігурація |
|---|---|
Умовний датчик | Конфігурація 1 |
Безумовний датчик (подібний до мосту Уїтстона) | Конфігурація 2 |
Датчик струмового виходу | Конфігурація 3 |
Резистивний датчик | Конфігурація 4 |
Ємний датчик | Конфігурація 5 |
Цифровий датчик (послідовний інтерфейс: RS232/SPI/Microwire) | Конфігурація 6/7/8 |
Конфігурований процесор дозволяє змінювати поведінку моніторингу під час виконання без перепроектування системи, адаптуючись до різноманітних умов, зберігаючи при цьому керованість складності.
Ви активуєте лише ті схеми формування сигналу, які потрібні кожному датчику. Така гнучкість підходить для спеціалізованих багатосенсорних інтерфейсів у промисловому зборі даних бездротової бездротової мережі (WSN) та Інтернету речей (IoT). Це також дозволяє багатосенсорним інтерфейсам використовуватися повторно в різних лінійках продуктів.
Затримка заслуговує на ранню увагу. Керування замкнутим циклом потребує детермінованого визначення часу, оскільки затримка та втрата пакетів дестабілізують цикл. WISA та WSAN-FA спрямовані на... 10 мс для до 120 пристроївБездротовий IO-Link забезпечує час передачі даних близько 5 мс для 40 пристроїв за один стрибок. Дротові канали працюють швидше: a PLC Об'єднувальна плата реагує приблизно за 1 мс, а добре спроектована схема може досягати 20–60 мкс, а в найгіршому випадку – близько 100 мкс. Аналогова фільтрація додає затримки. Бюджетуйте об'єднання датчиків та змішані сигнали для синхронізації приблизно на цих значеннях. Хороші інтерфейси датчиків та чіткий план інтерфейсів датчиків дозволяють дотримуватися цього бюджету.
Принципи проектування багатопромислових інтерфейсів датчиків
Основи формування сигналів
Кожен проект багатопромислового інтерфейсу датчика починається з узгодження ланцюга формування сигналу з виходом кожного датчика. Термопара виробляє лише кілька мілівольт на градус Цельсія, тому цей слабкий сигнал підсилюється за допомогою інструментального підсилювача, перш ніж він досягне АЦП. Датчик тиску, побудований на основі моста Уїтстона, потребує збудження моста та диференціального підсилення. Оптичні датчики вимагають перетворення струму в напругу. Кожен шлях відрізняється, але принципи залишаються незмінними.
Техніка | Мета | Приклад |
|---|---|---|
Посилення | Підсилення слабких сигналів для зручності зчитування АЦП | Термопара з напругою кілька мВ/°C |
Загасання | Зменшення великих напруг | Резисторні подільники |
фільтрація | Видаліть шум і перешкоди | Низькочастотні, смугові фільтри |
Електрична ізоляція | Блокування небажаного струму під час передачі даних | Оптопари, роздільні підсилювачі |
Диференційна сигналізація | Усунення синфазного шуму | Інструментальні підсилювачі з високим коефіцієнтом змінної частоти (CMRR) |
Перетворення АЦП | Перетворення умовного аналогового сигналу в цифровий | Роздільна здатність 12/16/24 біт |
Компенсація температури | Протидія тепловому дрейфу | Термістори, таблиці довідки |
Калібрування та лінеаризація | Вирівняйте відповідь датчика з опорним значенням | Автоматичне калібрування програмного забезпечення |
Ваша схема формування аналогового сигналу також повинна обробляти датчики вихідного заряду , які потребують зовнішніх підсилювачів заряду, та датчики з внутрішнім підсиленням та вбудованими інтегральними схемами. Ці схеми формування сигналу утворюють основу будь-якого надійного інтерфейсу промислового датчика.
Зниження шуму та заземлення
Повна заземлююча площина – це найуніверсальніше рішення для інтерфейсів датчиків зі змішаними сигналами. Вона забезпечує прості для спостереження шляхи зворотного зв'язку та краще екранування від електромагнітних перешкод, ніж сітка. Уникайте розщеплення заземлюючої площини, якщо це не є абсолютно необхідним , оскільки розщеплення порушують шляхи зворотного зв'язку та спотворюють високочастотні сигнали. Направляйте критично важливі сигнали безпосередньо над суцільною заземлюючою площиною. Направляння через зазори може збільшити індуктивність.
Розділіть аналогове та цифрове заземлення, а потім з'єднайте їх в одній точці поблизу входу живлення. Таке заземлення типу "зірка" запобігає переходу цифрового комутаційного шуму, який може досягати піку 100 мВ або більше, в аналогові сигнали з порогами до 10 мВ. Використовуйте зшиті переходні отвори, розташовані приблизно на відстані однієї десятої довжини хвилі сигналу найвищої частоти. Для сигналу 1 ГГц ця відстань становить приблизно 30 мм, і це може зменшити електромагнітне випромінювання до 10 дБ. Розмістіть розділові конденсатори близько до виводів живлення мікросхеми з короткими заземленнями. Поєднуйте значення, такі як 0.1 мкФ та 1 мкФ, для широкосмугового придушення шуму.
Інтерфейсні мікросхеми датчиків змішаного сигналу
Зменшення складності системи
Мікросхема інтерфейсу датчика змішаного сигналу розміщує аналоговий інтерфейс та цифрове керування на одному кристалі. Ви припиняєте створювати каскади посилення, порогові детектори та фільтри з окремих операційних підсилювачів та пасивних елементів. Натомість ви налаштовуєте вбудовані блоки програмно. Цей зсув змінює ваш підхід до проектування багатопрофільних інтерфейсів датчиків.
Аспект | Дискретна реалізація | Інтерфейсна мікросхема датчика змішаного сигналу |
|---|---|---|
Аналоговий інтерфейс | Окремі операційні підсилювачі, компаратори, опорні елементи, пасивні компоненти | Конфігуровані вбудовані аналогові блоки |
конфігурація | Вибір компонентів та компонування плати | Програмне налаштування внутрішніх блоків |
Площа дошки | Базова лінія | Економія до 90% порівняно з дискретними рішеннями |
Ітерація дизайну | Схема та макет респіну | Зміни, внесені до програмного забезпечення для конфігурації |
Програмовані ІС зі змішаними сигналами зменшують складність аналогового інтерфейсу, замінюючи дискретні схеми формування сигналу налаштовуваними вбудованими операційними підсилювачами, компараторами та логічними блоками.
Переваги виходять за межі розміру плати. Ці компоненти є високочутливими, споживають мало енергії, стійкі до перешкод і працюють у широкому діапазоні температур. Вони також відповідають вимогам RoHS. Порівняно з традиційними дискретними пристроями, ІС зі змішаними сигналами пропонують менший розмір, менше енергоспоживання та кращу продуктивність . Таке поєднання підходить для сенсорних вузлів, робототехніки та інтелектуального виробництва, де друкована плата збору даних повинна обробляти аналогові та цифрові датчики пліч-о-пліч.
Вибір інтерфейсу та перетворювача
Ваш власний аналоговий інтерфейс починається з підсилювача. Буфери захищають цілісність сигналу, коли високоомний датчик керує каскадом з нижчим імпедансом. Операційні підсилювачі також використовують для створення програмованих підсилювачів коефіцієнта посилення та активних фільтрів. Компаратори надають вам двійковий вихід із ширшим динамічним діапазоном вхідного сигналу, ніж операційні підсилювачі. Для тісної інтеграції монолітні мікросхеми AFE поєднують мультиплексор, PGA, сигма-дельта перетворювач та SPI в одному корпусі.
Потім ви обираєте аналого-цифрові перетворювачі. Узгодьте частоту дискретизації з найвищою вхідною частотою та додайте запас вище частоти Найквіста. Перевірте пропускну здатність аналогового входу АЦП, а не лише його частоту дискретизації. Уникайте завищеної роздільної здатності: 10–12 біт підходить для загального моніторингу, тоді як 16–24 біти – для прецизійної роботи. Тримайте ENOB вище за цільову точність з простором для шуму та дрейфу. SAR та сигма-дельта компоненти перевершують конвеєрні та блискавично енергоефективні. SAR-перетворювачі пропонують практично нульову затримку конвеєра, що важливо для керування із замкнутим циклом. Вбудований АЦП мікроконтролера зазвичай має максимальну розрядність 12 біт, тому вибирайте зовнішній для 16 біт або більше, одночасної дискретизації або ізоляції входу.
Зверніть увагу на параметри, які непомітно знижують точність. INL впливає на загальну точність, а DNL нижче мінус один молодший розряд означає пропуски кодів. Дрейф опорного значення погіршує повний діапазон, а тремтіння апертури обмежує співвідношення сигнал/шум на високих частотах. Кожен вибір формує шлях збору даних для ваших конструкцій інтерфейсів датчиків.
Управління живленням для змішаних навантажень
Ізольовані та неізольовані рейки
Ваша схема живлення повинна одночасно живити цифрові навантаження з високим рівнем шуму та чутливі аналогові схеми. Тип шини, який ви оберете, визначає, скільки проблем ці навантаження спричинятимуть одне одному. Використовуйте таблицю нижче як початковий посібник для проектування інтерфейсу датчика.
Сценарій / Вимога | Рекомендований тип рейки |
|---|---|
Висока напруга, польова проводка, двигуни, виконавчі механізми або зовнішні датчики | Ізольований |
Довгі кабельні траси або невідома зовнішня проводка | Ізольований |
Системи зі змішаними сигналами з конфліктами опорних точок землі | Ізольований |
З'єднання RS-485, CAN або промисловий Ethernet | Ізольований |
Обладнання, критично важливе для безпеки, яке потребує схвалення IEC/UL/CE | Ізольований |
Кілька низьковольтних рейок від однієї шини 24 В або 48 В | Неізольовані |
Корпуси з обмеженим простором або температурними обмеженнями | Неізольовані |
Пристрій вже живиться від безпечного низьковольтного джерела постійного струму | Неізольовані |
Оберіть ізольовану шинну шину, коли користувачі можуть торкатися деталей, підключених до мережі, коли вам потрібна ізоляція між аналоговими сигналами напруги та цифровими послідовними шинами, або коли цього вимагають нормативи. Оберіть неізольовану шинну шину, коли вартість, розмір та ефективність є визначальними факторами конструкції. Неізольований перетворювач також працює нижче температури та швидше реагує на зміни навантаження.
Секвенування та захист
Порядок увімкнення живлення має значення для будь-якої плати зі змішаним сигналом. Підключіть аналоговий інтерфейс перед цифровим, щоб перетворювачі ніколи не бачили невизначених входів. Утримуйте цифрову секцію в положенні скидання, доки її шина не стабілізується. Цей простий порядок запобігає затримці та хибним показанням на платі збору даних.
Додайте захист у кожній точці входу. Використовуйте обмежувачі перехідної напруги на польових роз'ємах, послідовні резистори на чутливих входах та блокування зворотної полярності на основному живленні. Запобіжники або електронні запобіжники обмежують струм короткого замикання, перш ніж він досягне ваших схем формування сигналу. Перевірте кожну лінію на перенапругу та знижену напругу за допомогою мікросхеми супервізора. Супервізор також подає вам чистий сигнал скидання для контролера. Ці кроки захищають як аналогові, так і цифрові датчики під час польових несправностей. Хороша послідовність дій та захист підтримують роботу інтерфейсів датчиків під час падінь та стрибків напруги. Вони також підтримують об'єднання датчиків пізніше, оскільки кожен канал починається з відомого стану.
Макет для однієї друкованої плати промислової автоматизації
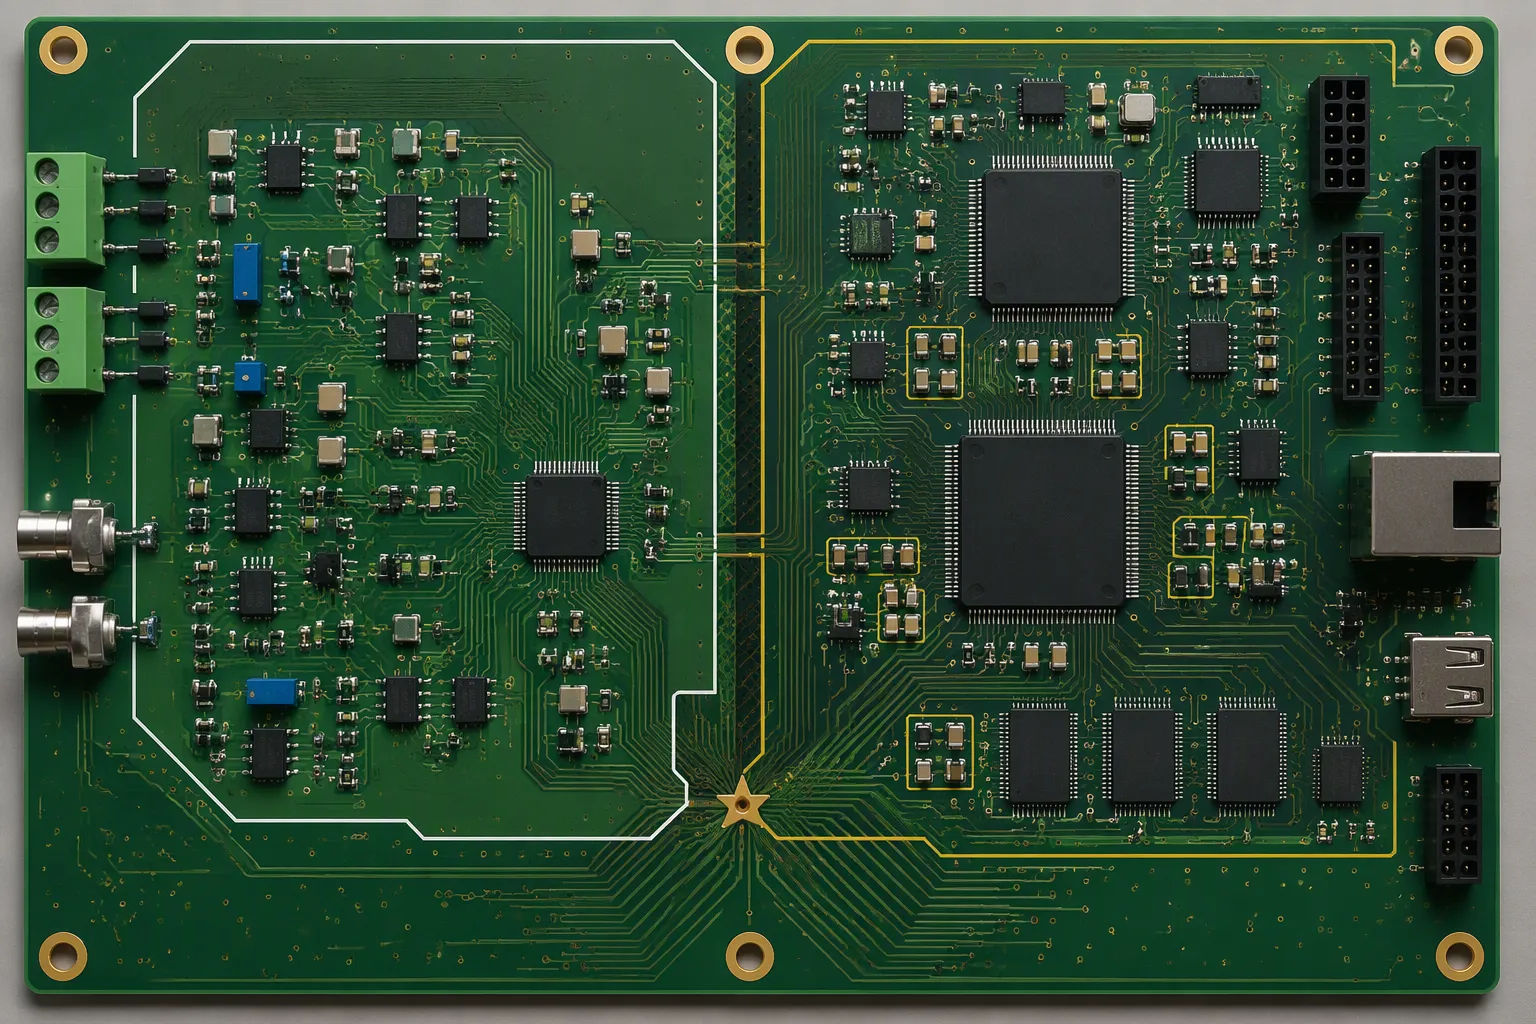
Одна друкована плата промислової автоматизації містить як чутливі аналогові інтерфейсні лінії, так і швидкі цифрові шини. Компонування вирішує, чи ці домени співіснують, чи конфліктують. Гарний дизайн інтерфейсу датчика починається з розміщення.
Аналогове та цифрове розділення
Розділіть плату на окремі функціональні зони. Тримайте датчики та підсилювачі фізично віддалено від процесорів та FPGA. Розмістіть чутливі аналогові компоненти, такі як підсилювачі та опорні напруги, всередині аналогової площини. Розмістіть цифрові компоненти з високим рівнем шуму, такі як блоки логічного керування та синхронізації, в цифровій площині. АЦП зі змішаним сигналом та низьким цифровим струмом поводиться як аналоговий компонент, тому розташуйте його в аналоговій площині. З кількома перетворювачами високого струму підключіть AVCC до аналогового сигналу, а DVDD – до цифрового. Навіть універсальний інтерфейс потребує чіткого зонування.
Розгляд | Аналоговий домен | Цифровий домен |
|---|---|---|
Розміщення компонентів | Чутливі частини всередині аналогової площини | Зашумлені логічні та часові блоки в цифровій площині |
Джерело живлення | Виділений блок аналогового живлення, розташований поруч із живими частинами | Виділений цифровий блок живлення |
заземлення | Суцільна заземлююча площина для низького цифрового струму; зіркоподібний перехід для складних високострумових систем | те ж саме |
Контролюйте заземлення за допомогою однієї суцільної площини заземлення . Ніколи не допускайте протікання шумних цифрових зворотних струмів через тиху область аналогового заземлення. Не прокладайте цифрові лінії через аналогову секцію. Якщо перетину не уникнути, прокладайте їх перпендикулярно, щоб зменшити площу взаємодії. Розміщуйте розділові конденсатори якомога ближче до контактів живлення цифрових мікросхем. Уникайте застарілих розділених площин заземлення, які порушують зворотні шляхи та створюють індуктивні петлі. Ніколи не перекривайте аналогову площину живлення цифровою площиною заземлення, оскільки це перекриття утворює конденсатор, який вносить цифровий шум в аналогове джерело живлення. Контролюйте імпеданс на високошвидкісних цифрових лініях та струмову пропускну здатність на аналогових шинах живлення. Гнучкі інтерфейси датчиків допомагають, коли складна геометрія або динамічне середовище змушують плату приймати незвичайну форму.
Маршрутизація, екранування та теплоізоляція
Прокладайте критично важливі аналогові доріжки датчиків як диференціальні пари із сусідніми заземлювальними або захисними доріжками. Це зберігає точність сигналу від електромагнітних перешкод двигуна та приводу. Використовуйте гладкі, вигнуті доріжки замість гострих кутів, щоб розподілити механічне напруження та запобігти розтріскуванню. Забезпечте рівномірну ширину доріжок, щоб уникнути порушень імпедансу. У конструкціях з високою щільністю розміщуйте переходні отвори та доріжки в шаховому порядку по шарах, щоб усунути слабкі місця. Для високошвидкісних сигналів контролюйте імпеданс за допомогою ширшої відстані між доріжками або ретельного використання опорних площин. Віддавайте перевагу штрихованим площинам над суцільними мідними площинами, коли вам потрібна гнучкість, екранування та зворотні шляхи. Забезпечте додатковий зазор для доріжок поблизу переходів від жорсткого до гнучкого матеріалу, що є поширеною зоною напруження. Для доріжок з високим струмом використовуйте ширші або паралельні доріжки та ребра жорсткості, щоб зменшити опір та теплонагрівання. Така дисципліна зі змішаними сигналами окупається.
Дизайн площі | Техніка | Мета |
|---|---|---|
Тепловий | Заповнені або розташовані в шаховому порядку теплові переходи під підсилювачами та АЦП | Знижує термічний опір |
Тепловий | Мідні заливки як теплорозподільники | Канали відводять тепло від чутливих аналогових секцій |
Тепловий | Враховуйте товщину плати приблизно 1.6 мм як промислову базову; моделюйте температури переходів за допомогою методу скінченних елементів (МСЕ). | Прогнозує гарячі точки |
Захист | Суцільні заземлюючі площини зі зшивними переходами вздовж країв трас | Підтримує низькоомні зворотні шляхи |
макет | Розташуйте деталі з високою вібрацією по центру поблизу точок кріплення; використовуйте відводи під кутом 45° | Скорочує шляхи стресу |
Ці методи забезпечують безшумність ваших схем формування сигналів та надійність аналогових і цифрових датчиків. Вони захищають окрему плату збору даних від вібрації та нагрівання. Вони також забезпечують чисту основу для подальшого злиття датчиків і підтримують плату збору даних готовою до керування.
Тестування та валідація
Характеристика та калібрування стенду
Ви тестуєте плату на стенді, перш ніж вона зустрінеться зі справжньою машиною. Подаєте на кожен канал відомий опорний сигнал і проводите його по всьому вхідному діапазону. Записуєте вихідний сигнал на кожному кроці. Порівнюєте результат з ідеальною лінією та записуєте похибку. Ця розгортка виявляє помилки посилення, помилки зміщення та мертві зони у ваших схемах формування сигналу. Канал, який виглядає добре на середині шкали, може сильно дрейфувати поблизу рейок.
Калібрування перетворює ці вимірювання на коригувальні дані. Зберігайте коефіцієнти посилення та зміщення в прошивці для кожного каналу. Застосовуйте їх під час виконання, щоб необроблені показники стали скоригованим значенням. Повторіть калібрування після періоду прогріву, оскільки тепловий дрейф зміщує характеристику. Також перевірте рівень шуму. Шум цифрового перемикання може досягати піку 100 мВ, а пороги аналогового перемикання можуть бути низькими до 10 мВ, тому вимірюйте, коли цифрова секція працює. Тиха плата при вимкненому живленні мало що доводить.
Випробування на електромагнітну сумісність/електромагнітну сумісність та екологічні випробування
Результати лабораторних випробувань нічого не означають, якщо плата виходить з ладу в польових умовах. Проведіть випробування на випромінювання та кондуктивне випромінювання в акредитованій камері. Далі проведіть випробування на стійкість: електростатичний розряд, сплесок, перенапруга та радіочастотні поля. Слідкуйте за збоями в аналоговому вході під час кожного випробування. Плата зі змішаними сигналами часто пропускає випромінювання, але все одно не проходить випробування на стійкість, оскільки перехідний процес з'єднується з чутливим вхідним сигналом.
Потім переходьте до випробувань на навколишнє середовище. Перевірте плату на кожному каналі, пройшовши її номінальний температурний діапазон та зафіксуйте дрейф. Додайте вплив вібрації та вологості для промислового використання. Перевірте, чи аналогові та цифрові датчики все ще правильно показують показники після кожного навантаження. Проведіть тривале випробування на замочування, щоб виявити періодичні несправності. Задокументуйте кожну несправність та її умови. Цей запис допоможе вам у наступному перегляді макета та надасть докази для сертифікації. Розглядайте валідацію як частину проектування інтерфейсу датчика, а не як другорядну думку. Вона також створює достовірні дані, від яких пізніше залежить об'єднання датчиків.
Поширені проблеми та їх усунення
Перехресні перешкоди, заземлювальні петлі та дрейф
Перехресні перешкоди, контури заземлення та дрейф – це три несправності, які непомітно псують плату змішаного сигналу. Кожна з них має окрему причину, тому кожна потребує окремого усунення. Скористайтеся таблицею нижче , щоб зіставити симптом із засобом усунення.
Питання | Викликати | Пом'якшення |
|---|---|---|
Заземлювальний контур | Кілька заземлювальних шляхів створюють циркулюючі струми | Розірвіть петлю за допомогою одноточкового зіркоподібного заземлення |
Дрейфувати | Опір кабелю змінюється з температурою | Застосовуйте температурну компенсацію та періодично калібруйте |
Ослаблення сигналу | Довгі кабельні лінії послаблюють сигнал | Скоротіть пробіжки або додайте посилення |
EMI | Двигуни, зварювальні апарати та розподіл електроенергії | Екрануйте кабелі та перенаправте їх подалі від перешкод |
Невідповідність імпедансу | Кабель не відповідає датчику або приймачу | Узгодьте імпеданс у кожній точці з'єднання |
Ви також можете зменшити перехресні перешкоди на чутливому шарі. Загальнозаземлені електроди , ізольовані сенсорні блоки та мікропористий ізоляційний шар – все це допомагає. Так само добре підходять мікроклітинні структури, серпантинні з'єднання та трапецієподібні призматичні конструкції. Вбудований шар електродів із загальним заземленням добре працює, а модульні протоколи зчитування забезпечують масштабованість великих масивів. Застосовуйте ці ідеї на ранніх етапах проектування інтерфейсу датчика, оскільки їх подальша модернізація коштує набагато дорожче.
Діагностика періодичних несправностей
Періодичні несправності ховаються між хорошими показниками, тому вам потрібен метод, який вчасно їх виявляє. Перевірений підхід вводить відомі несправності та спостерігає за реакцією системи. Початкова несправність потрапила в датчик струму iα о t = 1.25 с . Періодична несправність вразила датчик швидкості ωe від t = 0.5 с до 0.8 с, потім знову від t = 1.5 с до 1.8 с. Спостерігач ковзного режиму високого порядку генерував залишки для обох датчиків. Потім індекс на основі AcI обробив ці залишки. Результат: індекс пропустив початкову несправність струму, але виявив обидві періодичні несправності швидкості із затримкою.
Методи на основі індексів надають вам практичний набір інструментів. MRI, MAI, MVI, MEI, DBI1 та DBI2 порівнюють обчислене значення з порогом, а порогове значення на основі Otsu встановлює цей поріг. Ви будуєте індекси на основі об'єднаних залишків швидкості, струму та напруги. Цей підхід спирається на один датчик на канал, і несправність в одному каналі впливає на інші, тому індекси відокремлюють несправні канали від справних. Таке розділення сприяє об'єднанню датчиків пізніше, оскільки ви знаєте, яким каналам довіряти. Підтримуйте чистоту схем формування сигналів та плати збору даних, і ця діагностика виявить несправності, які не можуть виявити лише аналогові та цифрові датчики.
Обробка країв та злиття даних сенсорів
Об'єднання даних на борту
Ви можете перенести перший шар об'єднання датчиків на саму плату. Локальний контролер об'єднує показники з кількох датчиків, перш ніж будь-які дані залишать вузол. Цей крок зменшує трафік шини та скорочує шлях до рішення щодо керування. Ваш інтерфейс змішаних сигналів вже оцифровує кожен канал, тому процесор бачить чисті числа замість сирих напруг.
Тут обмеження встановлюється час. Дротові канали реагують приблизно за 20–60 мкс, а в найгіршому випадку близько 100 мкс. Бездротові з'єднання працюють повільніше: WISA та WSAN-FA орієнтовані приблизно на 10 мс, а бездротовий IO-Link — приблизно на 5 мс. Тримайте математичні розрахунки об'єднання датчиків у межах цього бюджету. Процедура об'єднання, яка триває довше, ніж період циклу, не дає жодної мети. Почніть з простих зважених середніх, а потім додавайте складність лише тоді, коли дозволяє час.
Майбутні тенденції інтерфейсів
Очікуйте тіснішої інтеграції в найближчі роки. Багатоканальні інтерфейсні мікросхеми поглинуть більше роботи, яку зараз виконують дискретні схеми формування сигналу. Цифрові шини датчиків спростять підключення аналогових і цифрових датчиків на одній платформі. Реконфігуровані інтерфейси датчиків дозволять одній платі обслуговувати багато лінійок продуктів без зміни компонування. Ці тенденції винагороджують розробників, які планують запас ходу вже зараз.
Обробка на периферії також стане розумнішою. Локальне об'єднання датчиків забезпечить виявлення несправностей, корекцію дрейфу та скорочення даних перед передачею. Цей зсув важливий для багатосенсорних інтерфейсів у великих установках, де пропускна здатність та потужність обмежені. Зберіть свою наступну плату з резервними обчисленнями та чистим розділом між доменами. Ви подякуєте собі, коли прошивка зросте.
Почніть з характеристик сигналу кожного датчика. Заздалегідь визначте умови та ізолюйте сигнал. Вибирайте мікросхеми зі змішаними сигналами з розумом, оскільки програмовані аналогові блоки дозволяють змінювати шлях сигналу програмно, замість того, щоб перепаковувати плату . Ретельно розділіть вашу окрему плату промислової автоматизації. Потім перевірте її в реальних промислових умовах.
Тримайте ці страви на винос під рукою:
Налагодження за допомогою логічних аналізаторів та призначення контактів у документі.
Очікуйте тіснішої інтеграції попереду: багатоканальні інтерфейсні мікросхеми, цифрові шини датчиків, реконфігуровані інтерфейси та об'єднання периферійних датчиків. Спочатку створіть невеликий прототип. Випробуйте його на ранніх етапах промислової автоматизації та нехай кожен результат буде орієнтиром для наступної редакції.
FAQ
Як вибрати між дротовим та бездротовим інтерфейсом датчика?
Почніть із часу реагування вашого циклу. Дротовий канал реагує приблизно за 20–60 мкс, а в найгіршому випадку — близько 100 мкс. Бездротові з'єднання працюють повільніше: WISA та WSAN-FA працюють приблизно 10 мс, а бездротовий IO-Link — близько 5 мс. Вибирайте бездротовий зв'язок лише тоді, коли це дозволяє бюджет циклу.
Скільки місця на платі може заощадити мікросхема інтерфейсу змішаного сигналу?
Ви можете заощадити до 90% площі плати порівняно з дискретним рішенням. Мікросхема замінює окремі операційні підсилювачі, компаратори, опорні елементи та пасивні елементи налаштовуваними блоками на кристалі. Ви також змінюєте поведінку програмно, замість того, щоб переналаштовувати розводку.
Яка роздільна здатність АЦП потрібна для моїх датчиків?
Підберіть роздільну здатність до завдання. Загальний моніторинг добре працює з 10–12 бітами. Для точної роботи потрібно 16–24 біти. Вбудований АЦП мікроконтролера зазвичай має максимальну роздільну здатність 12 біт, тому для вищої роздільної здатності, одночасної вибірки або ізоляції входу слід використовувати зовнішній перетворювач.
Чому мій аналоговий канал добре показує показники на стенді, але не працює в польових умовах?
Лабораторні випробування часто проводяться з тихою цифровою секцією. Шум цифрового перемикання може досягати піку 100 мВ, а пороги аналогового спрацьовування можуть бути низькими до 10 мВ. Виміряйте, коли цифрова секція працює, а потім підтвердіть це за допомогою тестів на стійкість, таких як електростатичний розряд, імпульси та перенапруга.
Чи варто мені розділяти заземлювальну площину на аналогову та цифрову?
Ні. Використовуйте одну суцільну площину заземлення та не допускайте потрапляння шумних цифрових зворотних струмів у тиху аналогову область. Розділення порушують шляхи зворотного зв'язку та спотворюють високочастотні сигнали. Натомість з'єднайте аналогове та цифрове заземлення в одній точці поблизу входу живлення.