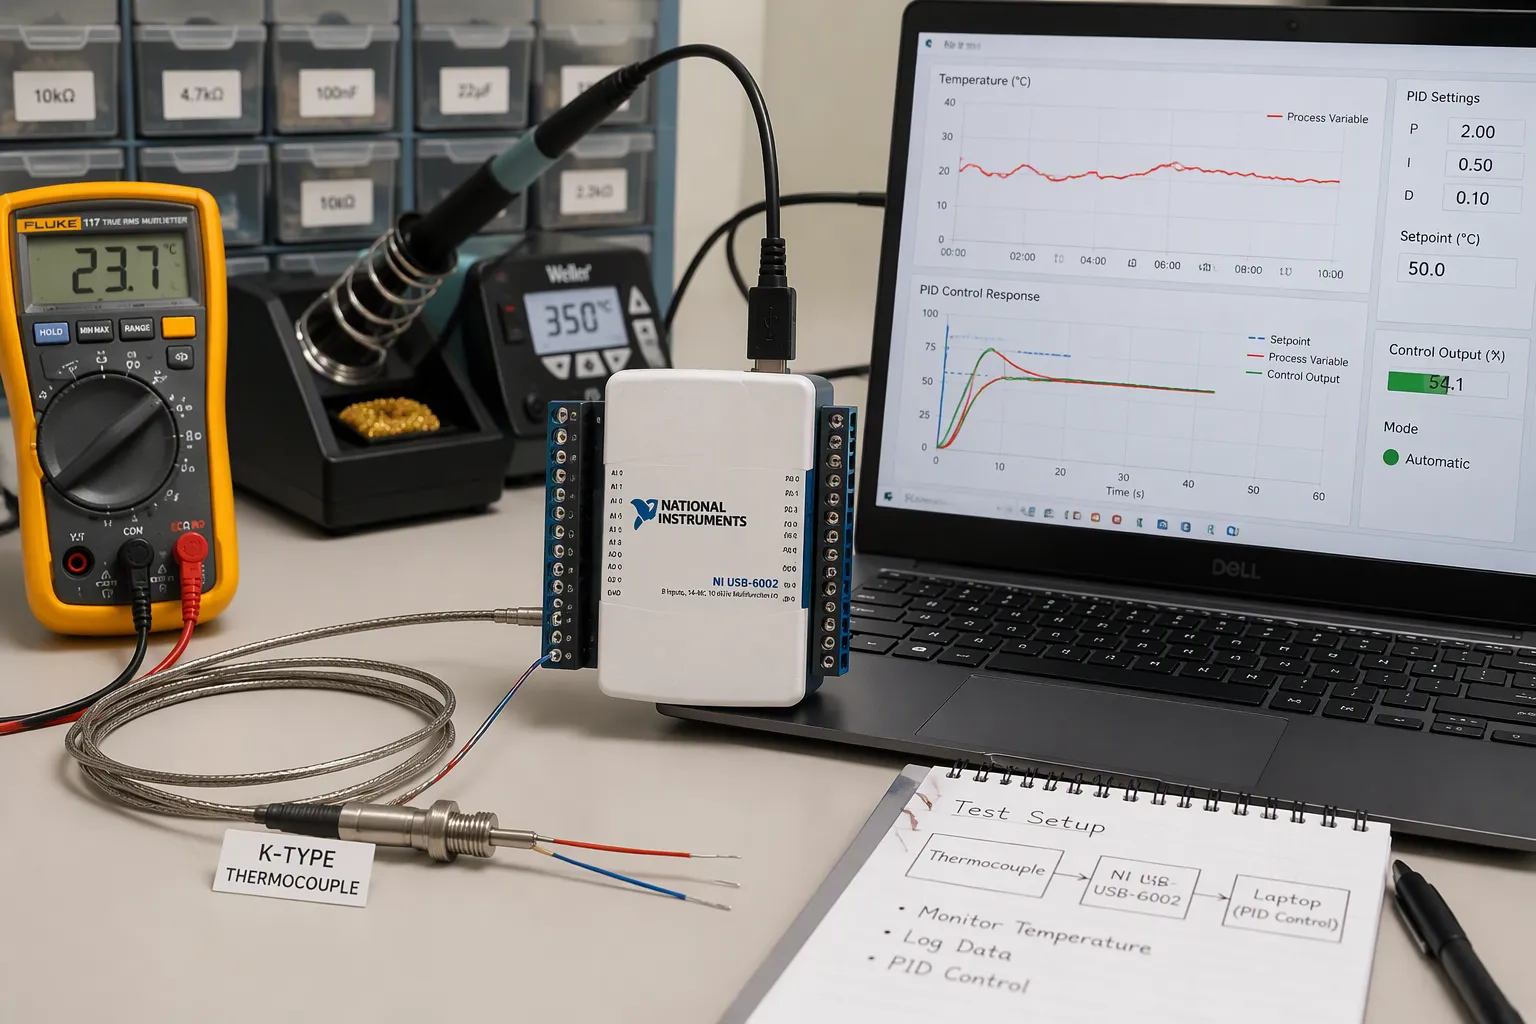
คุณต้องทำสามขั้นตอนให้ถูกต้อง ขั้นแรก รับสัญญาณเทอร์โมคัปเปิลบนแผงวงจรได้อย่างแม่นยำ ขั้นที่สอง ปิดวงจรควบคุม PID ด้วยจังหวะเวลาและมาตรการป้องกันที่ถูกต้อง ขั้นที่สาม ปรับแต่งและผสานระบบเพื่อให้ได้ความแม่นยำที่เสถียร
มีปัญหาหลายอย่างเกิดขึ้นระหว่างทาง สัญญาณระดับไมโครโวลต์ต้องการการออกแบบส่วนหน้าอย่างระมัดระวัง การเปลี่ยนแปลงจุดเชื่อมต่อเย็นและการเปลี่ยนแปลงค่าชดเชยทำให้ความแม่นยำในการวัดอุณหภูมิลดลง สัญญาณรบกวนทำให้การอ่านค่าระดับต่ำผิดเพี้ยน จังหวะเวลาของลูปส่งผลต่อเสถียรภาพ การสะสมค่าทำให้การตอบสนองของตัวควบคุม PID แย่ลง ข้อจำกัดของไดรฟ์ฮีตเตอร์และ DFM มีผลต่อการออกแบบแผงวงจรขั้นสุดท้าย
คำแนะนำนี้เน้นที่ระดับบอร์ดและการผลิต โดยมุ่งเป้าไปที่วิศวกรฮาร์ดแวร์และทีมผลิตภัณฑ์อิเล็กทรอนิกส์ที่สร้างฮาร์ดแวร์ควบคุมอุณหภูมิ คุณจะพบขั้นตอนปฏิบัติในแต่ละขั้นตอน ตั้งแต่การรับสัญญาณไปจนถึงการปรับจูน PID แบบวงปิด
ประเด็นที่สำคัญ
เริ่มต้นด้วยการเลือกใช้เทอร์โมคัปเปิลชนิดที่ถูกต้องและการชดเชยจุดเชื่อมต่อเย็นเพื่อลดข้อผิดพลาดในการวัด
ทำให้สัญญาณเทอร์โมคัปเปิลขนาดเล็กมีความแรงมากขึ้นก่อนที่จะแปลงเป็นข้อมูลดิจิทัล นอกจากนี้ ควรจัดวางและแยกส่วนอย่างดีเพื่อกรองสัญญาณรบกวน
ทำให้ลูป PID ทำงานเหมือนเครื่องสถานะ (state machine) โดยมีการกำหนดเวลาที่ถูกต้อง การป้องกันการโอเวอร์ชูต (anti-windup) และการกรองอนุพันธ์ (derivative filtering)
ปรับตัวควบคุม PID ทีละขั้น และวัดค่าคงที่เวลาของเทอร์โมคัปเปิลจริงเพื่อรักษาเสถียรภาพของการควบคุม
ทดสอบแต่ละขั้นตอนแยกกันก่อนที่จะนำทุกอย่างมารวมกัน และบันทึกข้อมูลเพื่อตรวจจับการเปลี่ยนแปลงเมื่อเวลาผ่านไป
ส่วนหน้าของการรับข้อมูลเทอร์โมคัปเปิล
ประเภท ช่วง และการชดเชยจุดเชื่อมต่อเย็น
เริ่มต้นด้วยชนิดของเทอร์โมคัปเปิล เนื่องจากเป็นตัวกำหนดความละเอียดและค่าชดเชยจุดเชื่อมต่อเย็น (CJC) ของคุณ ที่อุณหภูมิใกล้เคียงกับอุณหภูมิห้อง จุดเชื่อมต่อชนิด K จะสร้างสัญญาณประมาณ 40 µV ต่อองศาเซลเซียส ส่วนชนิด J, K, E และ T จะอยู่ในช่วง 40–60 µV/°C สัญญาณขนาดเล็กนี้จะมีผลต่อการตัดสินใจทุกอย่างในขั้นตอนต่อไปของการเก็บข้อมูลของคุณ
ประเภท | สัมประสิทธิ์ซีเบค | เป้าหมายความแม่นยำที่ได้รับการชดเชย |
|---|---|---|
เจ,เอ็น | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
ที, อี | 40–60 µV/°C | ± 0.3 ° C |
คุณควรต่อจุดเชื่อมต่อเย็นเข้ากับแผงขั้วต่อที่รักษาอุณหภูมิให้คงที่ เซ็นเซอร์วัดอุณหภูมิ Pt100 ที่อยู่ภายในแผงนั้นจะติดตามจุดเชื่อมต่ออ้างอิง รักษาอุณหภูมิของขั้วต่อทั้งสองให้เท่ากัน และใช้สายต่อเทอร์โมคัปเปิลที่ตรงกับชนิด สายไฟที่ไม่ตรงกันจะทำให้เกิดจุดเชื่อมต่อที่สองและข้อผิดพลาดออฟเซ็ตที่มองไม่เห็น
หมายเหตุ: ไอซี CJC ที่มีความแม่นยำ ±5% อาจทำให้เกิดข้อผิดพลาดจากการชดเชยได้ถึง 0.5 °C โปรดคำนวณข้อผิดพลาดนี้ก่อนที่จะระบุตัวเลขความแม่นยำของระบบ
แอมพลิฟายเออร์และ ADC แบบเดลต้า-ซิกมา
คุณมีวงจรส่วนหน้าสองเส้นทาง เส้นทางแรกคือแอมพลิฟายเออร์สำหรับเครื่องมือวัดที่มีการปฏิเสธโหมดร่วมสูง ซึ่งป้อนสัญญาณไปยัง ADC อีกตัวหนึ่ง ADC แบบเดลต้า-ซิกมาที่มี PGA ในตัว ทำหน้าที่ขยายและแปลงสัญญาณในส่วนเดียว เส้นทางแอมพลิฟายเออร์ให้ค่า CMRR สูงกว่า 100 dB และค่าออฟเซ็ตต่ำกว่า 60 µV ด้วยชิ้นส่วนอย่างเช่น AD8495 ส่วนเส้นทางตัวแปลงสัญญาณให้ความละเอียด 24 บิต การกรองแบบดิจิทัล และเซ็นเซอร์วัดอุณหภูมิในตัวสำหรับ CJC
การเลื่อนของค่าออฟเซ็ตมีความสำคัญพอๆ กับค่าออฟเซ็ตเอง แอมพลิฟายเออร์แบบปรับเสถียรภาพด้วยชอปเปอร์ช่วยลดค่าออฟเซ็ตที่เหลืออยู่และสัญญาณรบกวนความถี่ต่ำ วงจรขยายสัญญาณที่ปรับแต่งด้วยเลเซอร์ช่วยรักษาการเลื่อนของอัตราขยายให้อยู่ใกล้เคียง 5 ppm/°C ปรับค่าเชิงเส้นในซอฟต์แวร์ด้วยพหุนามหรือตารางค้นหา การเลื่อนของส่วนประกอบและการเลื่อนของเซ็นเซอร์ CJC จะสะสมกัน และข้อผิดพลาดเหล่านี้อาจเกินหนึ่งองศาเซลเซียสในแอปพลิเคชันที่ต้องการความแม่นยำสูง
การตรวจจับและจัดการข้อผิดพลาดของเทอร์โมคัปเปิลแบบเปิด
เทอร์โมคัปเปิลที่ชำรุดหรือหลวมจะอ่านค่าเหมือนแรงดันต่ำที่ถูกต้อง และวงจร PID ของคุณจะสั่งให้ฮีตเตอร์ทำงานเต็มกำลัง เพิ่มการตรวจจับเทอร์โมคัปเปิลขาดที่ส่วนหน้า กระแสไบแอสเล็กน้อยที่ไหลผ่านจุดเชื่อมต่อ หรือการดึงขึ้น (pull-up) ที่อินพุต จะทำให้เกิดระดับความผิดปกติที่คุณสามารถตรวจจับได้ เฟิร์มแวร์ของคุณต้องถือว่าระดับนั้นเป็นความผิดปกติ ไม่ใช่การอ่านค่าปกติ ปิดเอาต์พุตและส่งสัญญาณเตือน ทดสอบเส้นทางนี้กับโมดูลการเก็บข้อมูลทุกตัวที่คุณสร้าง
การแปลงเป็นดิจิทัล การกรอง และการแยก
การเลือกและการจัดวาง ADC
ตัวแปลงสัญญาณ 12 บิต 3.3 V จะแบ่งสัญญาณออกเป็นขั้นๆ ประมาณ 806 µV เทอร์โมคัปเปิลของคุณเปลี่ยนแปลงเพียงไม่กี่สิบ µV ต่อองศาเซลเซียส ดังนั้นตัวแปลงสัญญาณนั้นจึงไม่เห็นอะไรที่มีประโยชน์เลยเว้นแต่คุณจะเพิ่มอัตราขยาย ขยายสัญญาณก่อนด้วยเครื่องขยายสัญญาณแบบเครื่องมือวัด (instrumentation amplifier) ที่อัตราขยาย 100 ถึง 1000 จากนั้นจึงแปลงเป็นดิจิทัล เลือกเครื่องขยายสัญญาณที่มีค่าออฟเซ็ตอินพุตต่ำกว่า 1 mV กระแสไบแอสต่ำกว่า 1 pA และความหนาแน่นของสัญญาณรบกวนต่ำกว่า 5 nV/√Hz ที่ 1 kHz สำหรับระบบ 24 บิต สัญญาณรบกวนทั้งหมดต้องต่ำกว่าประมาณ 1 LSB ซึ่งใกล้เคียงกับ 0.3 µV บนเซ็นเซอร์ ±10 mV ที่มีแรงดันอ้างอิง 2.5 V
การกรองและการจัดวางจะเป็นตัวตัดสินว่าความละเอียดนั้นจะคงอยู่หรือไม่ ตั้งค่าจุดตัดการป้องกันการเกิดเอเลียสให้ใกล้เคียงกับอัตราการสุ่มตัวอย่างหารด้วย 2.56 ตั้งเป้าให้มีการลดทอนประมาณ 40 dB ที่ครึ่งหนึ่งของอัตราการสุ่มตัวอย่าง ใช้ตัวเก็บประจุ NP0/C0G และตัวต้านทานฟิล์มโลหะที่มีความคลาดเคลื่อน ±0.25% หรือดีกว่า
แบบฝึกหัดการจัดวาง | ประโยชน์ |
|---|---|
ควรทำให้จุดที่มีความต้านทานสูงมีขนาดสั้น | ลดการรั่วไหล ความจุไฟฟ้าแฝง และการรบกวน |
ติดตั้งตัวกรอง RC ที่ขา ADC | กรองสัญญาณรบกวนก่อนถึงส่วนหน้า |
ควรจัดวางเส้นทางอินพุตให้ห่างจากนาฬิกาและตัวเหนี่ยวนำ DC/DC | ลดการเชื่อมต่อเข้ากับสัญญาณไมโครโวลต์ |
ใช้แหวนป้องกันที่จุดที่มีความต้านทานสูง | ป้องกันการรั่วไหลที่ทำให้เกิดการอ่านค่าผิดพลาด |
รักษาระนาบพื้นให้เป็นระนาบเดียวกัน | หลีกเลี่ยงการอ้างอิงแบบลอยตัวและข้อผิดพลาดในการแปลง |
คำแนะนำ: ควรวางตัวเก็บประจุแบบแยกส่วนขนาด 1 µF ภายในระยะ 2 มม. จากขาจ่ายไฟแต่ละขา และห้ามเดินสายนำไฟฟ้าข้ามช่องว่างกราวด์เด็ดขาด
การแยกทางไฟฟ้าสำหรับสภาพแวดล้อมที่มีเสียงรบกวน
ตู้ควบคุมอุตสาหกรรมใช้สำหรับเก็บมอเตอร์ไดรฟ์ รีเลย์ และสายเซ็นเซอร์ยาวๆ ความแตกต่างของแรงดันไฟลงดินระหว่างปลอกหุ้มเทอร์โมคัปเปิลกับแผงวงจรจะผลักกระแสไฟฟ้าเข้าไปในส่วนหน้าของวงจร ควรแยกวงจรเมื่อเซ็นเซอร์สัมผัสกับอุปกรณ์นำไฟฟ้า และควรแยกวงจรเมื่อสายเคเบิลยาวเกินกว่าสองสามเมตรใกล้กับโหลดที่ต้องสวิตช์ รวมถึงเมื่อพีซีหลักและฮีตเตอร์ใช้สายดินที่มีสัญญาณรบกวนร่วมกัน ตัวแยกสัญญาณดิจิทัลหลัง ADC จะช่วยให้ส่วนอนาล็อกสะอาดและเรียบง่าย
การแยก วงจรทำให้แผงวงจรเปลี่ยนแปลงไป คุณต้องมีระนาบกราวด์แยกต่างหากข้ามแผงกั้นและแหล่งจ่ายไฟแยกต่างหากสำหรับด้านสนามแม่เหล็ก นอกจากนี้คุณยังต้องมีระยะห่างการคืบคลานที่ตรงตามมาตรฐานความปลอดภัยของคุณ ตัวแยกวงจรเพิ่มต้นทุนและความสูง ดังนั้นควรติดตั้งตั้งแต่เนิ่นๆ ในขั้นตอนการออกแบบ ทดสอบแผงกั้นด้วยการตรวจสอบแรงดันสูง (hipot check) ในระหว่างการตรวจสอบความถูกต้อง บันทึกกระแสรั่วไหลในทุกโมดูลการเก็บข้อมูลที่คุณจัดส่ง
การใช้งานลูปควบคุม PID
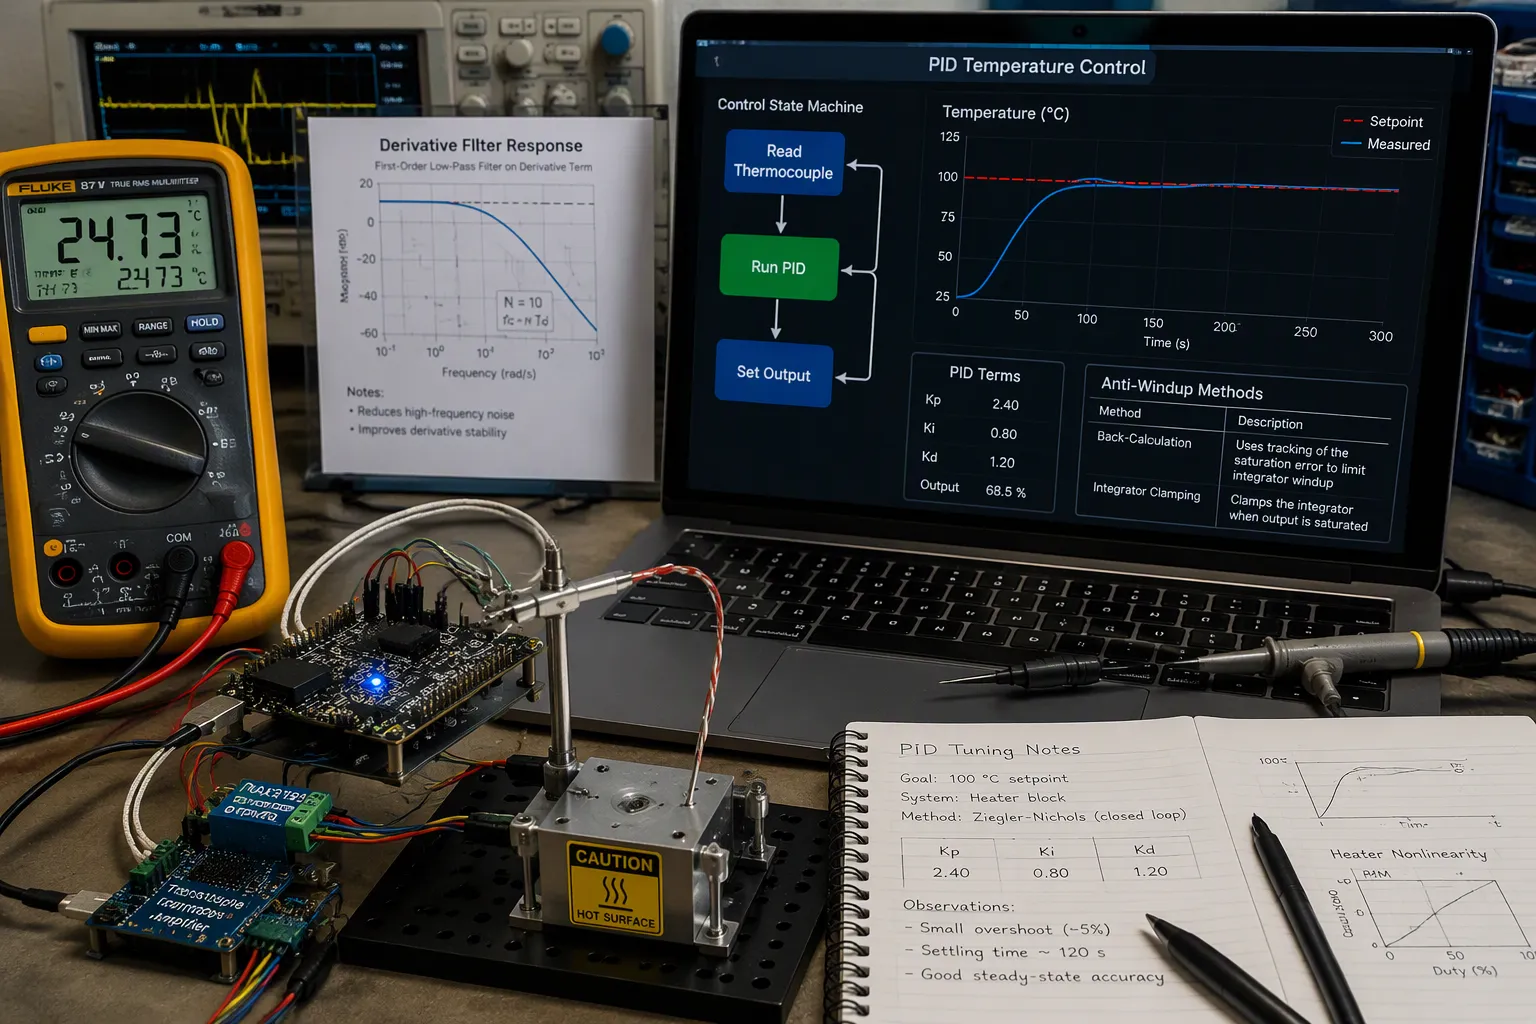
เครื่องสถานะและเวลาการสุ่มตัวอย่าง
สร้างลูปโดยใช้รูปแบบเครื่องสถานะ (state machine) สถานะหนึ่งอ่านค่าเทอร์โมคัปเปิล สถานะหนึ่งรันอัลกอริธึมควบคุม PIDและอีกสถานะหนึ่งตั้งค่าเอาต์พุต ส่งข้อมูลระหว่างสถานะผ่านการสื่อสารแบบอนุกรมแทนตัวแปรส่วนกลาง ตัวแปรส่วนกลางจะซ่อนข้อผิดพลาดด้านเวลา และช่องสัญญาณอนุกรมทำให้คุณต้องกำหนดว่าค่าแต่ละค่าจะถูกต้องเมื่อใด ตัวควบคุม PID ของคุณจึงทำงานกับข้อมูลที่มีอายุที่ทราบได้
จังหวะการสุ่มตัวอย่างเป็นตัวกำหนดเสถียรภาพ หากสุ่มตัวอย่างเร็วกว่าค่าคงที่เวลาของเทอร์โมคัปเปิล วงจรจะได้รับข้อมูลใหม่ หากสุ่มตัวอย่างช้ากว่า วงจรจะตอบสนองต่อการวัดอุณหภูมิเก่า อัตราการสุ่มตัวอย่างที่ช้าจะทำให้เกิดเฟสแล็ก และเฟสแล็กจะทำให้ตัวควบคุม PIDเกิดการสั่น ควรปรับช่วงเวลาการสุ่มตัวอย่างให้ตรงกับค่าคงที่เวลาของเทอร์โมคัปเปิล จากนั้นตรวจสอบผลลัพธ์บนแท่นทดสอบ
การป้องกันการโอเวอร์โหลดและการกรองอนุพันธ์
ปัญหาการสะสมค่า (Windup) ทำให้การควบคุมอุณหภูมิที่แม่นยำเสียไป ฮีตเตอร์จะอิ่มตัว ตัวรวมสัญญาณจะสะสมค่ามากขึ้นเรื่อยๆ และวงจรจะทำงานเกินขีดจำกัดเมื่อข้อผิดพลาดกลับทิศทางในที่สุด เลือกวิธีการป้องกันการสะสมค่าและนำไปใช้ก่อนที่จะปรับแต่งอะไรก็ตาม
เทคนิค | วิธีการทำงาน | ลักษณะสำคัญ |
|---|---|---|
การคำนวณย้อนกลับแบบคลาสสิก | ส่งค่าผลต่างระหว่างค่าเอาต์พุตอิ่มตัวกับค่าเอาต์พุตไม่อิ่มตัวกลับเข้าไปในตัวรวมสัญญาณ | เรียบง่าย ต้นทุนต่ำ และใช้กันอย่างแพร่หลายในอุตสาหกรรม |
การหนีบของตัวรวมระบบ | ป้องกันไม่ให้ตัวรวมระบบสร้างเกินขีดจำกัดที่กำหนดไว้ | เรียบง่าย ต้นทุนต่ำ พบได้ทั่วไปในอุตสาหกรรม |
การคำนวณย้อนกลับแบบทั่วไป | ควบคุมสถานะภายในทั้งหมดด้วยสัญญาณอิ่มตัว | ใช้ได้กับลำดับคอนโทรลเลอร์ทุกแบบ ไม่ต้องใช้พารามิเตอร์การติดตาม |
การคำนวณข้อผิดพลาดใหม่ | ทำงานย้อนกลับจากเอาต์พุตที่อิ่มตัวเพื่อรีเซ็ตหน่วยความจำของตัวควบคุม | รักษาวงจรให้อยู่ในสภาพดีและไวต่อข้อผิดพลาดในการสร้างแบบจำลอง |
การทำงานแบบอนุพันธ์ทำให้เกิดเสียงดังขึ้น และวงจรหน้าของเทอร์โมคัปเปิลมักมีสัญญาณรบกวนอยู่เสมอ จึงควรเพิ่มตัวกรองอนุพันธ์เข้าไปในอัลกอริธึมควบคุม PID ตัวกรองนี้จะจำกัดอัตราขยายความถี่สูงและป้องกันไม่ให้เอาต์พุตกระโดดเมื่อมีการเปลี่ยนแปลงค่าที่ตั้งไว้
คำแนะนำ: เริ่มจากการทำให้ระบบควบคุมแบบเปิด/ปิดหรือแบบสัดส่วนทำงานก่อน สังเกตเซ็นเซอร์วัดอุณหภูมิว่าติดตามค่าที่ตั้งไว้หรือไม่ จากนั้นค่อยๆ เพิ่มพจน์อินทิกรัลและอนุพันธ์ทีละพจน์
เริ่มจากการทำให้ระบบควบคุมพื้นฐานใช้งานได้ก่อน
การควบคุมแบบวงเปิดที่ใช้งานได้จริงจะสอนคุณได้มากกว่าการควบคุมแบบวงปิดที่เสีย ลองหมุนฮีตเตอร์ด้วยมือ บันทึกอุณหภูมิ และตรวจสอบว่าอัลกอริธึมควบคุมแบบป้อนกลับอ่านค่าได้ถูกต้อง จากนั้นปิดวงจรด้วยค่าเกนแบบสัดส่วนเท่านั้น เพิ่มค่าเกนจนกว่าการตอบสนองจะเริ่มเข้าสู่ภาวะวิกฤต แล้วจึงลดค่าเกนลง เพิ่มการทำงานแบบอินทิกรัลเพื่อขจัดข้อผิดพลาดในสภาวะคงที่ และเพิ่มการทำงานแบบอนุพันธ์เฉพาะเมื่อการตอบสนองแบบไดนามิกต้องการเท่านั้น วิธีการแบบเป็นขั้นตอนนี้จะทำให้ตัวควบคุมอุณหภูมิ PID สามารถคาดการณ์ได้ และทำให้การเปลี่ยนแปลงในภายหลังสามารถวัดผลได้
ปรับพารามิเตอร์ควบคุม PID โดยอิงจากค่าคงที่เวลาจริงของเทอร์โมคัปเปิล ไม่ใช่การคาดเดาจากข้อมูลจำเพาะ ตัวควบคุมอุณหภูมิ PID ที่ไม่สนใจค่าคงที่เวลาของเทอร์โมคัปเปิลจะทำงานขัดแย้งกับเซ็นเซอร์ของตัวเอง บันทึกการทำงานทุกครั้ง และเปรียบเทียบการตอบสนองแบบไดนามิกในแต่ละครั้ง การปรับพารามิเตอร์ควบคุม PID แบบไดนามิกแบบเรียลไทม์ควรทำในภายหลัง หลังจากที่การควบคุม PID แบบเกนคงที่พิสูจน์แล้วว่าเสถียร พิจารณาตัวควบคุม PID เป็นระบบควบคุมป้อนกลับที่มีขีดจำกัดที่ทราบ และบันทึกขีดจำกัดเหล่านั้นไว้สำหรับวิศวกรคนต่อไป
การกระตุ้นเอาต์พุตและการขับเคลื่อนฮีตเตอร์
วิธีการต่อสายเอาต์พุตของตัวควบคุมอุณหภูมิ
ลองนึกถึงวงจรเอาต์พุตว่าเป็นส่วนหนึ่งของห่วงโซ่การวัด ไม่ใช่สิ่งที่คุณเพิ่มเข้าไปในตอนท้าย เมื่อคุณต่อสายตัวควบคุมอุณหภูมิเข้ากับตัวทำความร้อนแบบต้านทาน ให้กระแสไหลผ่านตัวทำความร้อนในทิศทางเดียวเท่านั้น กฎการไหลทางเดียวนี้เป็นแนวทางการเดินสายที่ดีสำหรับเอาต์พุตของตัวควบคุมอุณหภูมิ การไหลของกระแสในทิศทางตรงกันข้ามจะเพิ่มสัญญาณรบกวนและทำให้วงจรขับทำงานผิดพลาด
วงจรจำกัดกระแสจะช่วยป้องกันทั้งตัวขับเคลื่อนและอุปกรณ์ที่ให้ความร้อน กำหนดกระแสสูงสุดตามข้อมูลจำเพาะของตัวขับเคลื่อนและความจุของฮีทซิงค์ จากนั้นตัวควบคุมจะรักษากระแสเอาต์พุตให้อยู่ต่ำกว่าระดับนั้น ซึ่งจะป้องกันการเกิดความร้อนสูงเกินไป (thermal runaway) ซึ่งเกิดขึ้นเมื่อฮีทซิงค์ไม่แข็งแรงพอ ทำให้เซ็นเซอร์วัดอุณหภูมิรายงานอุณหภูมิที่สูงขึ้น และตัวควบคุม PIDจะจ่ายกระแสมากขึ้น ทำให้เกิดความร้อนเพิ่มขึ้น เมื่อคุณต่อสายตัวควบคุมอุณหภูมิสำหรับแท่นที่ให้ความร้อน ควรวางแผนขีดจำกัดนี้ก่อนที่จะเลือกขั้วต่อ
การกำหนดสัดส่วนเวลาและขีดจำกัดด้านความปลอดภัย
การปรับสัดส่วนเวลาจะเฉลี่ยเวลาเปิดและปิดตลอดรอบการทำงานเพื่อให้ได้กำลังไฟที่ราบรื่นตั้งแต่ 0 ถึง 100% ตั้งเวลาของรอบการทำงานให้มีค่าอย่างน้อย 1/20 ของเวลาอินทิกรัล อุปกรณ์ไฟฟ้าเชิงกล เช่น รีเลย์ คอนแทคเตอร์ และวาล์วโซลินอยด์ ต้องการเวลาของรอบการทำงานที่ยาวกว่า รอบการทำงานที่สั้นกว่าจะให้การควบคุมที่ดีกว่า แต่จะทำให้ชิ้นส่วนไฟฟ้าเชิงกลสึกหรอและมีอายุการใช้งานสั้นลง
ตัวเลือกการขับขี่ | การควบคุมคุณภาพ | การสึกหรอและอายุการใช้งาน | การใช้งานที่ดีที่สุด |
|---|---|---|---|
ถ่ายทอด | รอบการทำงานที่หยาบและยาวนาน | การสวมใส่คอนแทคเลนส์จำกัดอายุการใช้งาน | ภาระความร้อนช้า |
SSR | รอบการทำงานราบรื่นและสั้น | ไม่มีข้อมูลการติดต่อที่เคลื่อนไหว | วงจรทำความร้อนส่วนใหญ่ |
ไดรฟ์อนาล็อก | อย่างต่อเนื่อง | ขึ้นอยู่กับภาคขยายกำลัง | การควบคุมอุณหภูมิที่แม่นยำ |
เพิ่มตัวควบคุมขีดจำกัดสำหรับกระบวนการที่อาจเสียหายหรือเป็นอันตรายภายใต้สภาวะผิดปกติ ตัวควบคุมนี้จะทำงานแยกต่างหากจากตัวควบคุมกระบวนการปกติ และใช้รีเลย์แบบล็อคเพื่อความปลอดภัย ผู้ปฏิบัติงานจะรีเซ็ตเมื่อกระบวนการกลับสู่สภาวะที่ยอมรับได้ การป้องกันประเภทนี้อาจต้องได้รับการอนุมัติตามมาตรฐาน เช่น Factory Mutual ในสหรัฐอเมริกา หรือ EN14597 ในยุโรป
ความเข้ากันได้ของสัญญาณเอาต์พุตและข้อจำกัดด้านสิ่งแวดล้อม
ตรวจสอบให้แน่ใจว่าสัญญาณเอาต์พุตตรงกับโหลดก่อนที่จะต่อสายตัวควบคุมอุณหภูมิเข้ากับตู้ ตรวจสอบแรงดันขดลวด กระแสอินพุตของ SSR และระดับลอจิกเทียบกับตัวขับ ยืนยันพิกัดอุณหภูมิแวดล้อมของทุกส่วนในวงจรขับ ความร้อนภายในตู้จะลดพิกัดของรีเลย์และ SSR ดังนั้นควรเผื่อระยะไว้ด้วย
สัญญาณเตือนและสัญญาณจำกัดแบบล็อคจะต้องถูกรีเซ็ตก่อนที่จะปิดการทำงาน การรีเซ็ตสามารถทำได้จากแป้นพิมพ์ อินพุตดิจิทัล หรือการเชื่อมต่อสื่อสาร หากเครื่องมือไม่มีเอาต์พุตแบบล็อค ให้เพิ่มรีเลย์แบบล็อคภายนอกเป็นตัวควบคุมย่อยของรีเลย์ภายในที่ไม่ล็อค ทดสอบเส้นทางการรีเซ็ตแต่ละเส้นทางในระหว่างการตรวจสอบความถูกต้องของระบบควบคุม
การปรับแต่ง การทดสอบค่าคงที่เวลา และการบูรณาการ
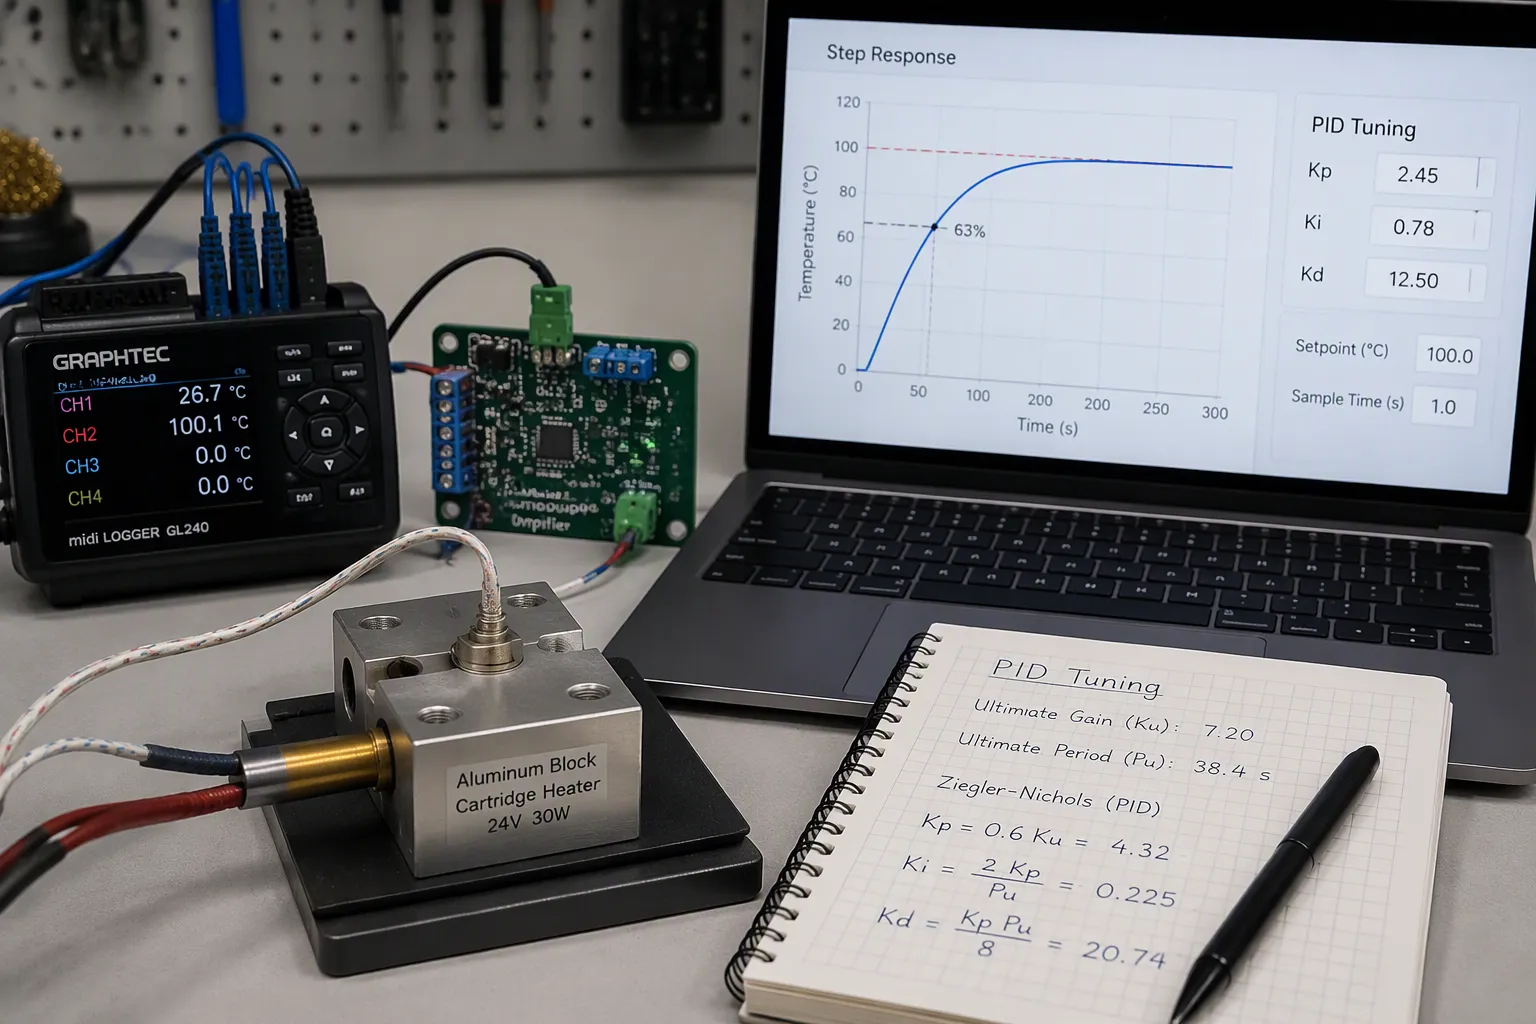
วิธีการปรับจูน PID ในทางปฏิบัติ
ในโครงการส่วนใหญ่ คุณจะปรับแต่งตัวควบคุม PIDโดยการลองผิดลองถูกและดูว่าอะไรได้ผล วิศวกรจะปรับพารามิเตอร์ควบคุม PID ด้วยตนเองและสังเกตการตอบสนองของระบบ เริ่มต้นด้วยค่าเกนแบบสัดส่วน จากนั้นเพิ่มการทำงานแบบอินทิกรัล แล้วจึงเพิ่มการทำงานแบบอนุพันธ์ ตัวควบคุมอุณหภูมิ PID ที่ไม่สนใจความเร็วในการตอบสนองของเซ็นเซอร์จะขัดแย้งกับกลไกป้อนกลับของตัวเอง ค่าคงที่เวลาของเทอร์โมคัปเปิลกำหนดความเร็วในการตอบสนองของวงจร ดังนั้นจึงจำกัดแบนด์วิดท์ที่คุณสามารถเข้าถึงได้ เซ็นเซอร์ที่เร็วขึ้นช่วยให้คุณใช้การควบคุม PID ที่เข้มงวดมากขึ้น ค่าคงที่เวลาของเทอร์โมคัปเปิลยังกำหนดรูปแบบการตอบสนองแบบไดนามิกที่คุณคาดหวังได้ การควบคุมแบบป้อนกลับช่วยรักษาแบนด์วิดท์ของวงจรให้อยู่ต่ำกว่าขีดจำกัดของเซ็นเซอร์
วิธี | สิ่งที่คุณทำ | เหมาะสมที่สุด |
|---|---|---|
การทดลองด้วยตนเอง | เพิ่มอัตราขยายจนถึงระดับที่พอรับได้ แล้วจึงลดลง | การจัดวางม้านั่งส่วนใหญ่ |
ซีเกลอร์-นิโคลส์ | วัดผลกำไรสูงสุดและระยะเวลา | โหลดที่มีเสถียรภาพและเป็นเส้นตรง |
ตามแบบจำลอง | สร้างแบบจำลองอันดับแรก จากนั้นคำนวณ | ผลิตภัณฑ์ที่ทำซ้ำได้ |
คำแนะนำ: บันทึกผลการทดสอบทุกครั้ง เปรียบเทียบการตอบสนองแบบไดนามิกในแต่ละครั้งก่อนที่จะปรับค่าเกน
การทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิล
คุณไม่สามารถเชื่อถือค่าคงที่เวลาของเทอร์โมคัปเปิลจากข้อมูลจำเพาะในเอกสารได้ เพราะค่านี้จะเปลี่ยนแปลงไปตามรุ่นและสภาพแวดล้อมการวัด ให้ทำการทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิลโดยการเพิ่มหรือลดอุณหภูมิ บันทึกการตอบสนอง และหาจุด 63% ทำการทดสอบซ้ำในตำแหน่งติดตั้งจริง ระบบทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิลที่มีการบันทึกขั้นตอนจะให้ผลลัพธ์ที่ทำซ้ำได้ ป้อนผลลัพธ์แต่ละครั้งลงใน PID และการปรับจูน ขั้นตอนการทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิลยังช่วยเปิดเผยข้อผิดพลาดในการติดตั้งด้วย การทดสอบค่าคงที่เวลาทุกครั้งจำเป็นต้องมีอุณหภูมิเริ่มต้นที่คงที่ ระบบทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิลควรบันทึกข้อมูลดิบ เปรียบเทียบค่าคงที่เวลาของเทอร์โมคัปเปิลก่อนและหลังการประกอบ ค่าคงที่เวลาที่ช้าของเทอร์โมคัปเปิลจะจำกัดความแม่นยำในการควบคุมอุณหภูมิ
การบูรณาการระบบ การตรวจสอบความถูกต้อง และการออกแบบเพื่อการผลิต (DFM)
บูรณาการทีละขั้นตอน ตรวจสอบความถูกต้องของวงจรสัญญาณ จากนั้นตรวจสอบเอาต์พุตแบบวงเปิด แล้วจึงปรับจูนแบบวงปิด ระบบควบคุมที่ผ่านแต่ละขั้นตอนแยกกันจะง่ายต่อการแก้ไขข้อผิดพลาด ตรวจสอบความเสถียรและความแม่นยำของ PID ตลอดช่วงการทำงานทั้งหมด ข้อแลกเปลี่ยนในการออกแบบเพื่อการผลิต (DFM)มีความสำคัญ: การวางตำแหน่งเซ็นเซอร์ การเข้าถึงขั้วต่อ และจุดทดสอบจะเพิ่มต้นทุน ทำการทดสอบค่าคงที่เวลาหนึ่งครั้งต่อหน่วยในสายการผลิต ระบบทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิลที่บันทึกการเปลี่ยนแปลงจะช่วยสนับสนุนการตรวจสอบความถูกต้องในระยะยาว บันทึกค่าคงที่เวลาของเทอร์โมคัปเปิลสำหรับผลิตภัณฑ์แต่ละรุ่น ทำการทดสอบค่าคงที่เวลาซ้ำอีกครั้งหลังจากเปลี่ยนฮีตเตอร์ ระบบทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิลควรจัดเก็บการตอบสนองแบบขั้นบันได ตัวควบคุม PID ที่ปรับจูนกับค่าคงที่เวลาที่ไม่ถูกต้องของเทอร์โมคัปเปิลจะเกิดการสั่น การควบคุมแบบป้อนกลับขึ้นอยู่กับข้อมูลเซ็นเซอร์ที่ถูกต้อง ตัวควบคุม PID ต้องการช่วงเวลาการสุ่มตัวอย่างที่ทราบ การเปลี่ยนแปลงของการวัดอุณหภูมิจะปรากฏในการทดสอบค่าคงที่เวลา บันทึกข้อมูลการวัดอุณหภูมิระหว่างการทำงานทุกครั้ง ระบบทดสอบค่าคงที่เวลาของเทอร์โมคัปเปิลควรแจ้งเตือนเซ็นเซอร์ที่เปิดอยู่
ลองนึกภาพการประกอบอุปกรณ์เป็นเหมือนรายการตรวจสอบ ขั้นแรก คุณเลือกประเภทของวงจรส่วนหน้าและตัวเลือก CJC จากนั้นเลือกแอมพลิฟายเออร์หรือ ADC พร้อมตัวกรอง คุณเพิ่มฉนวนในจุดที่ตู้ต้องการ คุณตั้งค่าจังหวะการทำงานของลูปสเตทแมชชีน การป้องกันการโอเวอร์ชูต และการกรองอนุพันธ์ คุณกำหนดขนาดของไดรฟ์เอาต์พุตและขีดจำกัดความปลอดภัย คุณปิดท้ายด้วยการปรับแต่งและการทดสอบค่าคงที่เวลาด้วยเทอร์โมคัปเปิล
ทดสอบแต่ละขั้นตอนแยกกันก่อนที่จะรวมเข้าด้วยกันอย่างสมบูรณ์ ตรวจสอบวงจรสัญญาณก่อน จากนั้นตรวจสอบเอาต์พุตแบบวงเปิด และสุดท้ายตรวจสอบการควบคุม PID แบบวงปิด ตัวควบคุม PID ที่ผ่านแต่ละขั้นตอนจะง่ายต่อการแก้ไขข้อผิดพลาด
บันทึกการทำงานทุกครั้ง สังเกตการเปลี่ยนแปลงของอุณหภูมิในช่วงหลายสัปดาห์ นิสัยนี้จะเปลี่ยนตัวควบคุมอุณหภูมิที่ใช้งานได้ให้กลายเป็นตัวควบคุมอุณหภูมิที่คุณวางใจได้ การควบคุมแบบป้อนกลับของคุณจะตอบแทนความเอาใจใส่ของคุณ
คำถามที่พบบ่อย
การชดเชยจุดเชื่อมต่อเย็นต้องมีความแม่นยำแค่ไหน?
ตรวจสอบให้แน่ใจว่าความแม่นยำของ CJC ตรงกับเป้าหมายของระบบของคุณ ไอซี CJC ที่มีความแม่นยำ ±5% อาจทำให้เกิดข้อผิดพลาดออฟเซ็ตได้มากถึง 0.5 °C คำนวณข้อผิดพลาดนั้นก่อนที่จะรับประกันตัวเลขความแม่นยำของระบบ บล็อกขั้วต่อแบบไอโซเทอร์มอลที่มีเซ็นเซอร์ Pt100 จะช่วยรักษาจุดอ้างอิงให้คงที่และลดข้อผิดพลาดนั้นให้เหลือน้อยที่สุด
ฉันจำเป็นต้องใช้ฉนวนไฟฟ้าแบบกัลวานิกที่ด้านหน้าเมื่อใด?
ควรแยกวงจรเมื่อเซ็นเซอร์สัมผัสกับอุปกรณ์นำไฟฟ้า ควรแยกวงจรเมื่อสายเคเบิลมีความยาวเกินกว่าสองสามเมตรใกล้กับโหลดที่ต้องสลับการทำงาน ควรแยกวงจรเมื่อพีซีหลักและฮีตเตอร์ใช้สายดินที่มีสัญญาณรบกวนร่วมกัน ตัวแยกสัญญาณดิจิทัลหลัง ADC จะช่วยให้สัญญาณอนาล็อกสะอาดปราศจากสัญญาณรบกวน
ทำไมอุณหภูมิความร้อนของเครื่องทำความร้อนจึงสูงเกินกว่าค่าที่ตั้งไว้?
สาเหตุหลักมักเกิดจาก Windup (การสะสมค่า) ตัวทำความร้อนอิ่มตัว ตัวอินทิเกรเตอร์ก็สะสมค่าเพิ่มขึ้นเรื่อยๆ และลูปก็โอเวอร์ชูตเมื่อค่าความผิดพลาดกลับทิศทาง ควรเพิ่มวงจรป้องกัน Windup ก่อนปรับจูน การคำนวณย้อนกลับหรือการจำกัดค่าอินทิเกรเตอร์ก็ใช้ได้ผลทั้งคู่ จากนั้นเพิ่มตัวกรองอนุพันธ์เพื่อป้องกันไม่ให้สัญญาณรบกวนกระโดดข้ามเอาต์พุต
ฉันจะวัดค่าคงที่เวลาของเทอร์โมคัปเปิลได้อย่างไร?
ปรับอุณหภูมิ บันทึกการตอบสนอง และหาจุด 63% ทำการทดสอบซ้ำในสภาพแวดล้อมจริง เนื่องจากค่าในเอกสารข้อมูลจะไม่ตรงกับค่าการประกอบของคุณ ป้อนผลลัพธ์แต่ละครั้งลงในกระบวนการปรับแต่ง ค่าคงที่เวลาที่ช้าจะจำกัดแบนด์วิดธ์ของลูปที่คุณสามารถเข้าถึงได้
หมายเหตุ: ทดสอบแต่ละขั้นตอนแยกกันก่อนที่จะรวมเข้าด้วยกันอย่างสมบูรณ์ พิสูจน์วงจรสัญญาณก่อน จากนั้นจึงทดสอบเอาต์พุตแบบวงเปิด และสุดท้ายคือการปรับจูนแบบวงปิด