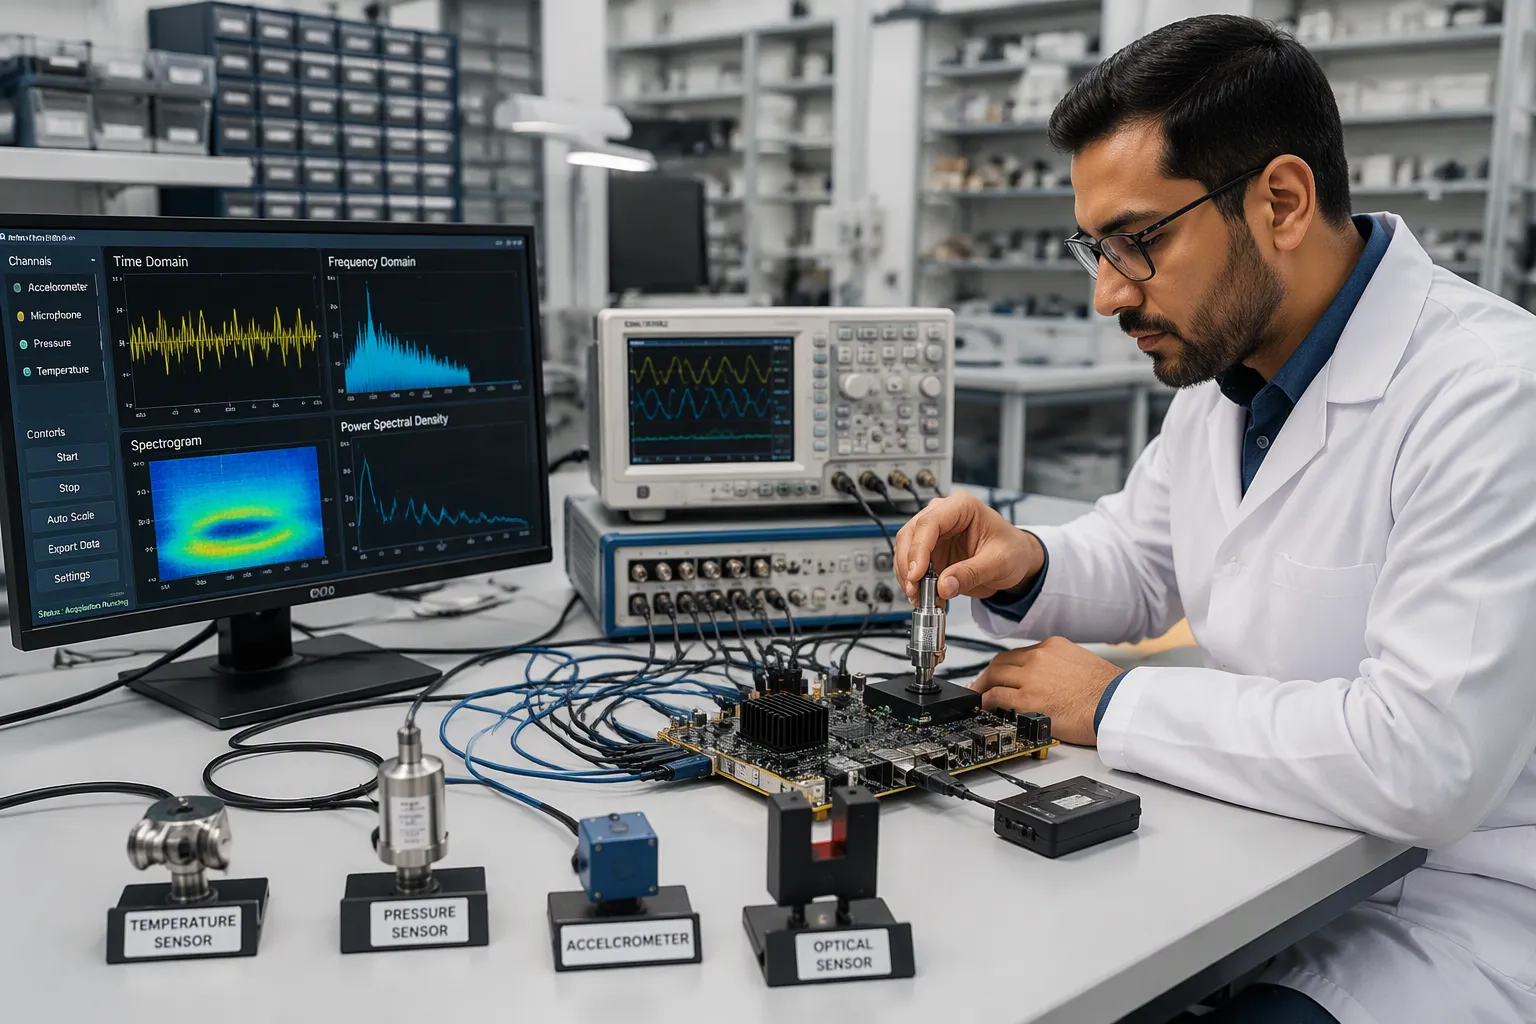
การรับสัญญาณจากหลายเซ็นเซอร์จะรวบรวมข้อมูลจากองค์ประกอบการตรวจจับหลายตัวและแปลงเป็นสตรีมดิจิทัลที่ใช้งานได้ในระดับบอร์ด ระบบจริง เช่น การตรวจสอบทางอุตสาหกรรม หุ่นยนต์ และเครื่องมือวัด จะผสมผสานเซ็นเซอร์ที่มีอินเทอร์เฟซ อัตรา และลักษณะสัญญาณรบกวนที่แตกต่างกัน วิศวกรต้องเผชิญกับปัญหาที่แท้จริง ได้แก่ การออกแบบส่วนหน้า การซิงโครไนซ์ สัญญาณรบกวน การรวมข้อมูล และ DFM (Design for Manufacturing)
คู่มือนี้จะอธิบายขั้นตอนการออกแบบและการผลิตแผงวงจรอย่างละเอียด ครอบคลุมถึงการมัลติเพล็กซ์แบบอนาล็อกเทียบกับ ADC แบบต่อช่องสัญญาณ ตัวกรองป้องกันการเกิดสัญญาณรบกวน การเลือกใช้ออปแอมป์ และตัวเลือกอินเทอร์เฟซ คุณจะพบแนวทางปฏิบัติสำหรับการกำหนดเวลา การต่อสายดิน การสอบเทียบ และการเริ่มต้นใช้งาน แต่ละส่วนมุ่งเน้นไปที่ข้อแลกเปลี่ยนในการออกแบบที่เป็นรูปธรรม ไม่ใช่ทฤษฎี
วิศวกรที่สร้างแผงวงจรเซ็นเซอร์หลายตัวย่อมรู้ดีถึงช่องว่างระหว่างต้นแบบที่ใช้งานได้กับผลิตภัณฑ์ที่เชื่อถือได้ คู่มือนี้จะช่วยลดช่องว่างนั้นด้วยรายละเอียดเชิงปฏิบัติ
ประเด็นที่สำคัญ
วางแผนเส้นทางสัญญาณของเซ็นเซอร์แต่ละตัวอย่างระมัดระวัง เพื่อป้องกันตัวแปลงสัญญาณและรักษาความถูกต้องของข้อมูล
ใช้การสุ่มตัวอย่างพร้อมกันเมื่อความแตกต่างของเฟสมีความสำคัญ เช่น ในการระบุตำแหน่งของเสียง
ใช้สัญญาณนาฬิกาและสัญญาณทริกเกอร์ร่วมกันเพื่อให้ข้อมูลจากเซ็นเซอร์ทั้งหมดตรงกันในเวลา
เลือกฟิลเตอร์ที่เหมาะสม: ฟิลเตอร์ FIR ให้เฟสเชิงเส้นที่คงที่ ฟิลเตอร์ IIR มีประสิทธิภาพมากกว่า และฟิลเตอร์แบบปรับได้นั้นเหมาะสำหรับการลดเสียงรบกวน
ใช้ DMA เพื่อย้ายข้อมูลโดยไม่ทำให้ CPU ทำงานหนัก ทำให้การรับส่งข้อมูลมีความเสถียรและรวดเร็ว
ปรับเทียบแต่ละช่องสัญญาณแยกกัน และตรวจสอบการเปลี่ยนแปลงเพื่อให้มีความแม่นยำอยู่เสมอ
ควรแยกกราวด์อนาล็อกและดิจิทัลออกจากกัน และใช้ระนาบกราวด์ต่อเนื่องเพียงแผ่นเดียวเพื่อลดสัญญาณรบกวน
เปิดใช้งานทีละช่องสัญญาณและตรวจสอบด้วย FFT ก่อนที่จะเปิดใช้งานการรวมสัญญาณแบบเต็มรูปแบบ
หลักการพื้นฐานของการรับสัญญาณจากหลายเซ็นเซอร์
ความหมายของการรับข้อมูลจากหลายเซ็นเซอร์
การรับสัญญาณจากหลายเซ็นเซอร์จะวางองค์ประกอบการตรวจจับหลายตัวไว้บนแผงวงจรเดียวกันและบันทึกข้อมูลจากทั้งหมดพร้อมกัน วงจรจะเริ่มต้นจากเซ็นเซอร์จริง ผ่านการปรับสภาพสัญญาณ เข้าสู่ ADC และส่งออกเป็นกระแสข้อมูลดิจิทัล ในระหว่างการสุ่มตัวอย่าง ตัวแปลงสัญญาณจะบันทึกสัญญาณอนาล็อกในช่วงเวลาที่กำหนดและกำหนดระดับแรงดันไฟฟ้าให้กับแต่ละตัวอย่าง ความละเอียดของ ADC จะกำหนดขั้นตอนแรงดันไฟฟ้าที่เล็กที่สุดที่ระบบสามารถแยกแยะได้
การรับข้อมูลจากหลายเซ็นเซอร์ การประมวลผล และการสื่อสารผ่าน Wi-Fi/Bluetooth สามารถรวมไว้ในบอร์ดโอเพนซอร์สเพียงบอร์ดเดียวได้
องค์ประกอบการตรวจจับและเส้นทางสัญญาณ
เซ็นเซอร์แต่ละประเภทต้องการเส้นทางการส่งสัญญาณเฉพาะของตัวเอง เซ็นเซอร์ PZT ต้องการการลดทอนสัญญาณ การกรองความถี่ต่ำ และการปรับระดับสัญญาณก่อนการแปลง เซ็นเซอร์วัดความเครียดต้องการตัวขยายสัญญาณและตัวปรับระดับสัญญาณ ตารางด้านล่างสรุปเส้นทางการส่งสัญญาณทั่วไป
องค์ประกอบการตรวจจับ | เส้นทางสัญญาณ |
|---|---|
เซ็นเซอร์ PZT | การลดทอน (÷2) → การกรองความถี่ต่ำ (~664 kHz) → การเลื่อนระดับเป็น 0–3.3 V → ADC |
เครื่องวัดความเครียด | วงจรขยายสัญญาณเครื่องมือวัด → ปรับระดับเป็น 0–3.3 V → ADC |
เซ็นเซอร์วัดความเร่ง (BMA400) | ส่งสัญญาณดิจิทัลผ่าน SPI ไปยัง MCU โดยตรง |
เซ็นเซอร์ตรวจวัดสภาพแวดล้อม (BME280) | ส่งสัญญาณดิจิทัลผ่าน SPI ไปยัง MCU โดยตรง |
เอาต์พุตเซ็นเซอร์แบบอนาล็อกเทียบกับแบบดิจิทัล
เซ็นเซอร์แบบอนาล็อกต้องการวงจรหน้าแบบอนาล็อก: การลดทอน การกรอง และการปรับระดับสัญญาณ ช่วยปกป้องตัวแปลงสัญญาณและรักษาความเป็นเชิงเส้น ตัวอย่างเช่น ตัวต้านทาน 51 โอห์ม พร้อมตัวเก็บประจุ 4.7 นาโนฟารัด จะให้ความถี่ตัดต่ำที่ประมาณ 664 กิโลเฮิร์ตซ์
เซ็นเซอร์ดิจิทัล เช่น BMA400 และ BME280 ข้ามขั้นตอนการปรับสภาพสัญญาณอนาล็อกไปโดยสิ้นเชิง พวกมันส่งข้อมูลผ่าน SPI โดยใช้สายสัญญาณนาฬิกา อินพุต เอาต์พุต และตัวเลือกชิป วิธีการนี้ช่วยลดวงจรส่วนหน้าและทำให้งบประมาณส่วนหน้าอนาล็อกง่ายขึ้น
เหตุใดการออกแบบในระดับคณะกรรมการจึงมีความสำคัญ
ความสมบูรณ์ของสัญญาณที่แหล่งกำเนิด
ความสมบูรณ์ของสัญญาณเริ่มต้นที่ส่วนต่อประสานของเซ็นเซอร์ การต่อสายดินที่ไม่ดีหรือสายสัญญาณอนาล็อกที่ยาวเกินไปจะทำให้ข้อมูลเสียหายก่อนที่การประมวลผลสัญญาณดิจิทัลจะช่วยได้ คุณควรวางส่วนประกอบปรับสภาพสัญญาณไว้ใกล้กับตัวแปลงสัญญาณและรักษาเส้นทางส่งกลับให้สั้น
ผลกระทบต่อต้นทุนและความสามารถในการผลิต
ทุกช่องสัญญาณที่เพิ่มเข้ามาจะเพิ่มต้นทุน พื้นที่บนแผงวงจร และเวลาในการทดสอบ การลดขั้นตอนการปรับสภาพจะช่วยลดความเสี่ยงในการประกอบ การตรวจสอบ DFM ควรยืนยันตำแหน่งของส่วนประกอบและความกว้างของเส้นทางก่อนที่จะปล่อยเลย์เอาต์
คำถามหลักในการออกแบบ
จำนวนช่องสัญญาณและความต้องการการสุ่มตัวอย่าง
อัตราการสุ่มตัวอย่างเป็นไปตามหลักการทางฟิสิกส์ของสัญญาณที่วัดได้ ช่องสัญญาณอุณหภูมิต้องการเพียง 1–100 S/s ในขณะที่การสั่นสะเทือนและเสียงต้องการ 25.6–204.8 kS/s ตัวแปลงแบบมัลติเพล็กซ์ใช้ ADC ร่วมกันหนึ่งตัวสำหรับทุกช่องสัญญาณและเพิ่มความคลาดเคลื่อนของเวลาเพียงเล็กน้อย อุปกรณ์สุ่มตัวอย่างพร้อมกันจะรักษาความสัมพันธ์ของเฟสให้คงเดิม
ประเภทสัญญาณ | อัตราการสุ่มตัวอย่างทั่วไป |
|---|---|
อุณหภูมิ | 1–100 S/s |
ความดัน การไหล | 10 S/s–1 kS/s |
การสั่นสะเทือน, เสียง | 25.6–204.8 กิโลวินาที/วินาที |
งบประมาณด้านอินเทอร์เฟซและการประมวลผล
การเลือกอินเทอร์เฟซมีผลต่อปริมาณการประมวลผล SPI ให้การถ่ายโอนข้อมูลที่รวดเร็วและมีความหน่วงต่ำ I2C เหมาะสำหรับเซ็นเซอร์ที่ทำงานช้า และ RS-485 เหมาะสำหรับการใช้งานกับสายเคเบิลระยะไกล ส่วนหน้าของวงจร DAQ ต้องสามารถส่งข้อมูลได้โดยไม่ทำให้ MCU หยุดชะงัก ควรจัดสรรแบนด์วิดท์ตั้งแต่เนิ่นๆ เพราะ 64 ช่องสัญญาณที่ความเร็ว 51.2 kS/s จะให้แบนด์วิดท์ประมาณ 13 MB/s
ความท้าทายที่สำคัญในระบบเซ็นเซอร์หลายตัว
การซิงโครไนซ์และความคลาดเคลื่อนของเวลา
ความไม่ตรงกันของโดเมนนาฬิกา
ฮาร์ดแวร์ที่แตกต่างกันก่อให้เกิดปัญหาประการแรก ช่องสัญญาณภาพ แรง/แรงบิด สัมผัส และตัวเข้ารหัส ทำงานที่อัตราการสุ่มตัวอย่าง ความหน่วง และโปรโตคอลที่แตกต่างกัน อุปกรณ์แต่ละตัวมีนาฬิกาของตัวเอง และความคลาดเคลื่อนตามธรรมชาติมักจะเกินหลายร้อยไมโครวินาที ค่าชดเชยนี้จะเปลี่ยนแปลงไปตามอุณหภูมิ ความผันผวนของแหล่งจ่ายไฟ และอายุการใช้งานของชิ้นส่วน
ปัญหาการซิงโครไนซ์ของเซ็นเซอร์หลายตัวส่วนใหญ่เกิดจากอุปกรณ์รับข้อมูลที่แตกต่างกัน โปรโตคอลการรับข้อมูลที่หลากหลาย และคุณลักษณะที่แตกต่างกัน เช่น ความถี่ในการสุ่มตัวอย่าง ความละเอียด ระยะการวัด อัตราส่วนสัญญาณต่อสัญญาณรบกวน และที่สำคัญที่สุดคือ การอ้างอิงเวลา การขาดการอ้างอิงเวลาที่ใช้ร่วมกันทำให้การรวมเซ็นเซอร์ทำได้ยากขึ้น การคาดเดาอย่างง่ายว่านาฬิกาภายในของอุปกรณ์ซิงค์กันเพียงพอแล้วนั้นไม่สามารถอธิบายค่าชดเชยนาฬิกาและความล่าช้าของนาฬิกาที่สะสมขึ้นเมื่อเวลาผ่านไปได้ ดังนั้นจึงจำเป็นต้องมีการซิงโครไนซ์ที่แข็งแกร่ง (ทั้งฮาร์ดแวร์หรือซอฟต์แวร์) เพื่อจัดเรียงข้อมูลให้อยู่ในโดเมนเวลาเดียวกันสำหรับการรวมข้อมูลหรือการประมวลผลภายหลังด้วย AI
ผลกระทบจากความหน่วงและการกระตุก
การเชื่อมต่อสื่อสารแต่ละแบบล้วนเพิ่มความล่าช้าเข้าไป USB, Ethernet และช่องทางอนุกรมต่างก็มีรูปแบบความหน่วงที่แตกต่างกัน และเซ็นเซอร์เครือข่ายก็ประสบปัญหาความล่าช้าในการส่งข้อมูลที่แปรผันได้ รวมถึงการกู้คืนข้อมูลที่สูญหาย การแทรกแซงของระบบปฏิบัติการแบบเรียลไทม์ยังเพิ่มความล่าช้าในการประมวลผลที่ไม่แน่นอนเข้าไปอีก จากนั้นการประมวลผลภาพและการสกัดคุณลักษณะจะนำมาซึ่งความหน่วงในการคำนวณที่ไม่สม่ำเสมอในเซ็นเซอร์แต่ละประเภท ซึ่งทำให้เกิดความคลาดเคลื่อนของเวลาอย่างเป็นระบบ คุณควรวางแผนการซิงโครไนซ์เวลาตั้งแต่เนิ่นๆ เพราะการประมวลผลสัญญาณในขั้นตอนถัดไปไม่สามารถกู้คืนการอ้างอิงเวลาที่สูญหายได้
ความสมบูรณ์ของสัญญาณรบกวนและสัญญาณ
สัญญาณรบกวนข้ามช่องและวงจรลูปกราวด์
พลังงานจะถ่ายเทระหว่างลายวงจรที่อยู่ใกล้เคียงกันผ่านการเหนี่ยวนำร่วมและความจุ และระยะห่างที่แคบจะยิ่งทำให้ปัญหานี้รุนแรงขึ้น การกระเพื่อมของกราวด์จะทำให้ศักย์กราวด์ในบริเวณนั้นเปลี่ยนแปลงไปในระหว่างการสลับสัญญาณอย่างรวดเร็ว ดังนั้นสัญญาณลอจิกต่ำจึงอาจอ่านค่าเป็นสูง และค่าอ้างอิงอนาล็อกก็จะคลาดเคลื่อน ตารางด้านล่างแสดงความสัมพันธ์ระหว่างอาการทั่วไปกับสาเหตุและวิธีแก้ไข
อาการ | สาเหตุหลัก | วิธีการรักษา |
|---|---|---|
แจ๋ว | อิมพีแดนซ์ที่ไม่ตรงกัน | วินิจฉัยด้วย TDR; ดำเนินการยุติ |
ความผิดพลาดบนร่องรอยที่อยู่ติดกัน | crosstalk | เพิ่มระยะห่างหรือเพิ่มวัสดุป้องกัน |
เสียงฮัม 50/60 เฮิรตซ์ | กราวด์ลูป | การแบ่งพื้นที่ภาคพื้นดินหรือการแยกทางแสง |
การอ้างอิงอนาล็อกที่เลื่อนไป | การกระดอนพื้น | เครื่องบินเฉพาะและระบบแยกส่วน |
โปรไฟล์สัญญาณรบกวนเฉพาะเซ็นเซอร์
เซ็นเซอร์แต่ละตัวแสดงลักษณะสัญญาณรบกวนที่แตกต่างกัน องค์ประกอบที่มีอิมพีแดนซ์สูงจะรับสัญญาณรบกวนจากตัวเก็บประจุ ในขณะที่ช่องสัญญาณอนาล็อกระดับต่ำจะได้รับผลกระทบจากสัญญาณรบกวนจากแหล่งจ่ายไฟ ซึ่งจะไปปรับเปลี่ยนค่าเกณฑ์และจังหวะเวลา วงจรคู่ดิฟเฟอเรนเชียลและระนาบส่งกลับแบบต่อเนื่องจะช่วยเพิ่มภูมิคุ้มกันต่อสัญญาณรบกวน ควรวางตัวเก็บประจุแบบแยกส่วนไว้ใกล้กับขาจ่ายไฟ และทำการจำลองความสมบูรณ์ของสัญญาณก่อนการผลิต
ปริมาณข้อมูลและแบนด์วิดท์
ข้อแลกเปลี่ยนระหว่างอัตราการสุ่มตัวอย่าง
อัตราการสุ่มตัวอย่างส่งผลโดยตรงต่อปริมาณข้อมูล อัตราการสุ่มตัวอย่างต่ำอาจพลาดหรือบิดเบือนแนวโน้มที่สำคัญ ในขณะที่อัตราสูงเหมาะสำหรับการทดสอบระยะสั้นที่จับความผันผวนอย่างรวดเร็ว การวิเคราะห์ที่ยาวนานกว่าอาจเหมาะกับช่วงเวลาหนึ่งวินาทีหรือช้ากว่านั้น อย่างไรก็ตาม การลดอัตราการสุ่มตัวอย่างอย่างรุนแรงโดยไม่มีการชดเชยจะทำให้เกิดการบิดเบือนสัญญาณ และการบิดเบือนสัญญาณจะลดความแม่นยำของแบบจำลอง เลือกอัตราจากหลักการทางฟิสิกส์ของสัญญาณ จากนั้นตรวจสอบด้วยการวิเคราะห์ FFT
คอขวดของอินเทอร์เฟซ
แบนด์วิดท์ของอินเทอร์เฟซจำกัดประสิทธิภาพของ DAQ chain DAQ front-end ที่ส่งข้อมูล 64 ช่องสัญญาณด้วยความเร็ว 51.2 kS/s จะให้ประสิทธิภาพประมาณ 13 MB/s และลิงก์ที่ช้ากว่าจะทำให้ MCU ทำงานช้าลง การจัดกลุ่มตัวอย่างต่อช่วงเวลาจะช่วยลดจำนวนแพ็กเก็ต ในขณะที่ความละเอียดของเวลาที่หยาบกว่าจะช่วยประหยัดแบนด์วิดท์ได้ก็ต่อเมื่อแอปพลิเคชันสามารถรองรับได้เท่านั้น ควรจับคู่ความเร็วของอินเทอร์เฟซ ADC และลิงก์กับงบประมาณปริมาณงานจริง และตรวจสอบความหน่วงก่อนที่จะปรับขนาดจำนวนช่องสัญญาณ
การออกแบบฮาร์ดแวร์การจัดซื้อ
การมัลติเพล็กซ์แบบอนาล็อกเทียบกับ ADC ต่อช่องสัญญาณ
จำนวนช่องทางและการแลกเปลี่ยนต้นทุน
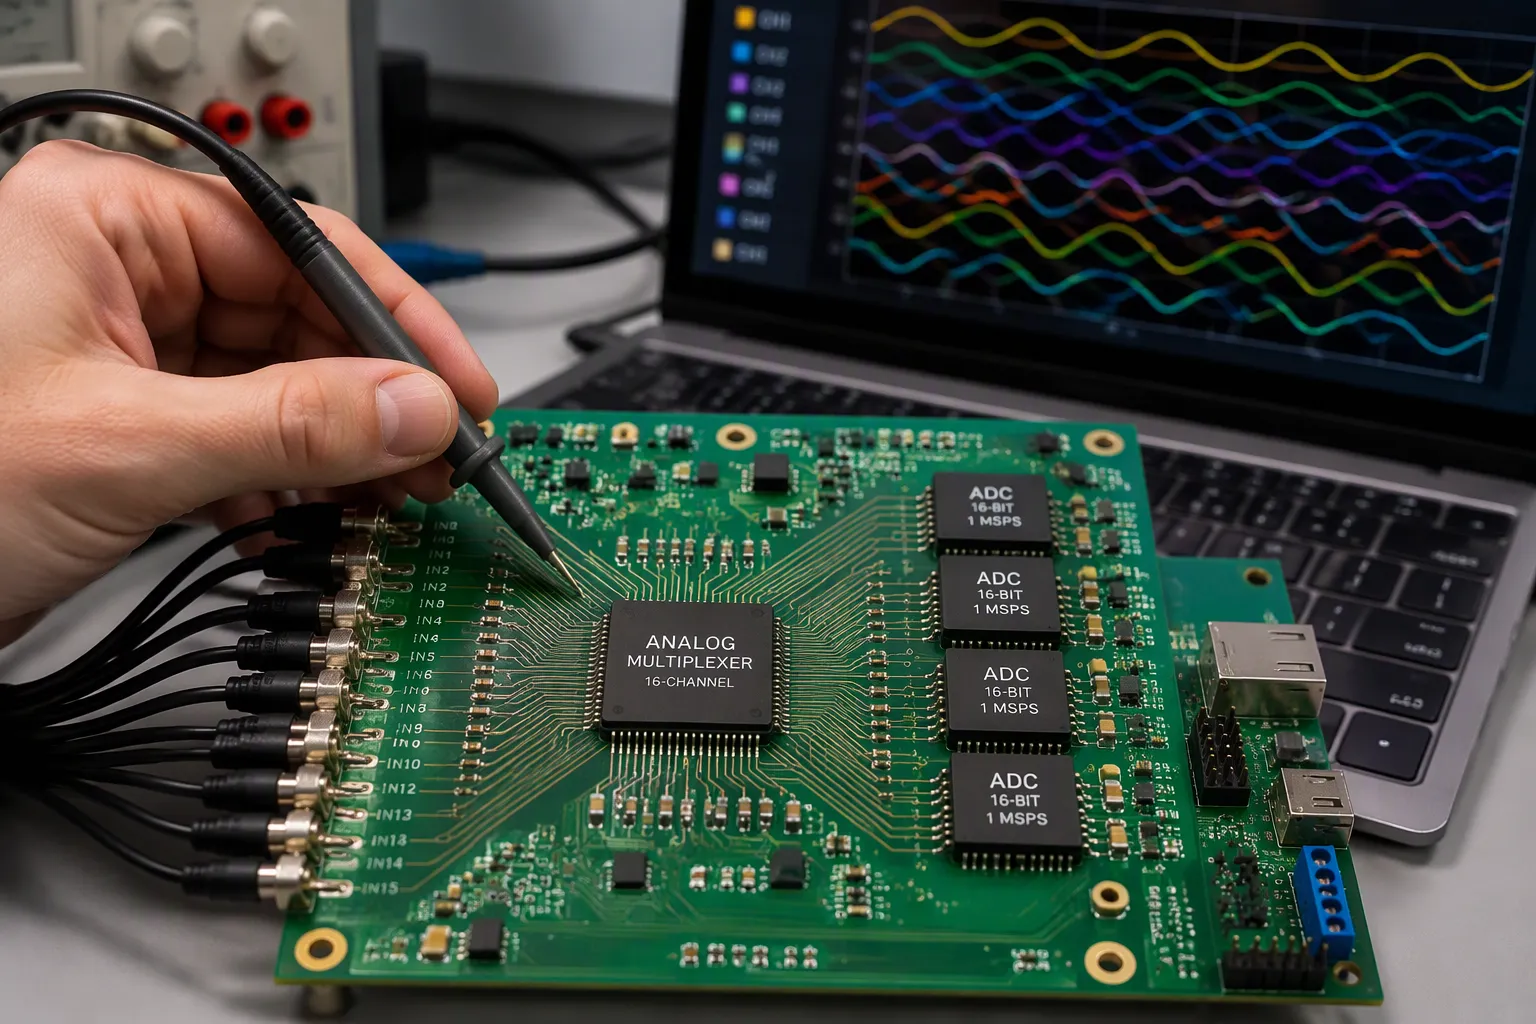
สถาปัตยกรรมที่คุณเลือกจะกำหนดต้นทุนต่ำสุดที่บอร์ดสามารถทำได้ การมัลติเพล็กซ์แบบอนาล็อกช่วยลดจำนวนช่องสัญญาณอินพุตของตัวแปลงสัญญาณ เช่น จาก 32 เหลือ 16 โดยใช้เครือข่ายการรวมสัญญาณ ขั้นตอนนี้ช่วยลดต้นทุนฮาร์ดแวร์ สายเคเบิล และพื้นที่ในแร็ค การมัลติเพล็กซ์แบบแบ่งเวลาทำงานได้ดีสำหรับช่องสัญญาณ DC และช่องสัญญาณอัตราต่ำ มีความทนทาน ต้นทุนต่ำ และปรับขนาดได้ง่าย รูปแบบการแบ่งความถี่ช่วยเพิ่มปริมาณงานโดยรวมและความหนาแน่นของช่องสัญญาณ แต่ต้องใช้ตัวกรองความแม่นยำสูง แหล่งกำเนิดสัญญาณแบบหวีที่เสถียร และการสอบเทียบ
ตัวแปลงสัญญาณแบบแยกแต่ละช่องสัญญาณช่วยลดความซับซ้อนเหล่านั้นลง แต่ละช่องสัญญาณจะมีตัวแปลงสัญญาณอนาล็อกเป็นดิจิทัลของตัวเอง ตัวกรองความถี่ต่ำ และวงจรเก็บและส่งสัญญาณ (sample-and-hold) ของตัวเอง ข้อเสียคือต้นทุนสูงขึ้น ใช้พื้นที่บนแผงวงจรมากขึ้น และมีข้อจำกัดด้านความสามารถในการขยายขนาด
สถานการณ์ | เมื่อนำไปใช้ | การแลกเปลี่ยนที่สำคัญ |
|---|---|---|
การมัลติเพล็กซ์แบบอนาล็อก | อาจลดปริมาณข้อมูลต่อช่องลงได้ โดยการจับคู่ SAR แบบไปป์ไลน์กับมัลติเพล็กเซอร์ | อัตราการประมวลผลต่อช่องสัญญาณที่ต่ำกว่า การจัดการแบบขนาน |
การสุ่มตัวอย่างต่อช่องสัญญาณหรือพร้อมกัน | ช่วงเวลาการสุ่มตัวอย่างที่แน่นอนมีความสำคัญ เช่น ตำแหน่งแหล่งกำเนิดเสียงแบบไบนาอูรัล | ความแตกต่างของเฟสยังคงไม่เปลี่ยนแปลงในทุกช่องสัญญาณ |
ควรใช้การมัลติเพล็กซ์เฉพาะในระดับที่ความแม่นยำในการวัดไม่ลดลงอย่างเห็นได้ชัด หากเกินขีดจำกัดนั้นไปแล้ว สิ่งรบกวนทางด้านพื้นที่ เวลา หรือดิจิทัลจะเกิดขึ้นอย่างรวดเร็วและจำเป็นต้องมีการปรับเทียบในระดับระบบหรือการสร้างสัญญาณใหม่
ข้อกำหนดการสุ่มตัวอย่างพร้อมกัน
แอปพลิเคชันบางอย่างไม่สามารถรับมือกับความเบี่ยงเบนได้ ระบบการได้ยินของหุ่นยนต์จะค้นหาแหล่งกำเนิดเสียงจากความแตกต่างของเฟสระหว่างช่องสัญญาณเพียงเล็กน้อย ตัวแปลง SAR หลายตัวสามารถสุ่มตัวอย่างช่องสัญญาณพร้อมกันได้ภายในค่าความคลาดเคลื่อนที่ยอมรับได้ อุปกรณ์เดลต้า-ซิกมาจะประสบปัญหาในส่วนนี้เนื่องจากการตอบสนองเฟสที่ซับซ้อนของตัวกรองแบบวนรอบ ดังนั้น การออกแบบการเก็บข้อมูลแบบหลายช่องสัญญาณสำหรับการสั่นสะเทือนหรือเสียง ควรเริ่มต้นด้วยการสุ่มตัวอย่างพร้อมกันตั้งแต่แรก
การออกแบบส่วนหน้าและตัวกรอง
การเลือกใช้ Op-Amp โดยพิจารณาจากอิมพีแดนซ์ของเซ็นเซอร์
วงจรอนาล็อกส่วนหน้าต้องเข้ากันได้กับแหล่งสัญญาณ ตัวขยายสัญญาณแบบดิฟเฟอเรนเชียลเหมาะสำหรับแหล่งสัญญาณที่มีอิมพีแดนซ์ต่ำและมีสัญญาณที่มีแรงดันโหมดร่วมสูง เช่น การตรวจจับกระแสด้านสูง มีราคาถูก เรียบง่าย และสามารถจัดการกับแรงดันโหมดร่วมที่สูงกว่าแรงดันไฟเลี้ยงได้ ตัวขยายสัญญาณแบบอินทิกรัลเหมาะสำหรับเซ็นเซอร์ที่มีอิมพีแดนซ์สูง เช่น เกจวัดความเครียด เทอร์โมคัปเปิล RTD และอิเล็กโทรดไบโอโพเทนเชียล วงจรบัฟเฟอร์ให้ค่าอิมพีแดนซ์อินพุตสูงมาก อัตราขยายสูง และการปฏิเสธโหมดร่วมสูง ชิ้นส่วนไฮบริดเป็นตัวเชื่อมระหว่างสองกรณีนี้
ใช้แอมพลิฟายเออร์แบบผลต่างเมื่อสัญญาณมีแรงดันโหมดร่วมสูงและอิมพีแดนซ์แหล่งกำเนิดต่ำ ใช้แอมพลิฟายเออร์แบบเครื่องมือวัดเมื่อแหล่งกำเนิดมีอิมพีแดนซ์สูงหรือเมื่อสัญญาณระดับไมโครโวลต์ต้องการอัตราขยายสูง
ควรพิจารณาความสมดุลระหว่างความหนาแน่นของสัญญาณรบกวนแรงดันและกระแสไฟฟ้าเมื่อเลือกใช้ ชิ้นส่วนที่นิยมใช้กันทั่วไปจะมีค่าความหนาแน่นของสัญญาณรบกวนอยู่ที่ประมาณ 7–9 nV/√Hz ช่วงกำลังไฟ แบนด์วิดท์ และงบประมาณด้านพลังงานก็เป็นปัจจัยที่จำกัดตัวเลือกเช่นกัน
การออกแบบตัวกรองป้องกันการเกิดรอยหยัก
การปรับสภาพสัญญาณต้องกำจัดพลังงานนอกย่านความถี่ก่อนที่ตัวแปลงจะทำการสุ่มตัวอย่าง วางตัวกรองป้องกันการเกิดเอเลียสไว้เป็นขั้นอนาล็อกสุดท้าย ใกล้กับอินพุตของตัวแปลง รักษาความถี่ตัดให้ต่ำกว่าครึ่งหนึ่งของอัตราการสุ่มตัวอย่าง วงจร RC แบบง่ายๆ ก็ใช้ได้สำหรับช่องสัญญาณที่ช้า การกรองที่แม่นยำต้องใช้วงจรแอคทีฟที่มีการตอบสนองที่กำหนดไว้ อิมพีแดนซ์แหล่งกำเนิดสูงทำให้เวลาในการปรับตัวนานขึ้น ดังนั้นช่องสัญญาณแบบมัลติเพล็กซ์จึงต้องการหน้าต่างการรับข้อมูลที่ยาวขึ้น
การกำหนดค่าและการเชื่อมต่อ ADC
ข้อดีข้อเสียระหว่างความละเอียดและอัตราการสุ่มตัวอย่าง
ความละเอียดและความเร็วเป็นสิ่งที่ขัดแย้งกัน การเพิ่มความละเอียดจะลดอัตราการสุ่มตัวอย่างสูงสุดที่คุณสามารถทำได้ เนื่องจากจำนวนบิตที่มากขึ้นต้องการเวลาในการแปลงต่อตัวอย่างมากขึ้น การเพิ่มอัตราการสุ่มตัวอย่างจะจำกัดความละเอียดที่คุณสามารถทำได้ เนื่องจากการแปลงที่รวดเร็วอาศัยสถาปัตยกรรมที่เรียบง่ายกว่าและใช้บิตน้อยกว่า งานที่ต้องการความแม่นยำสูงจึงให้ความสำคัญกับความละเอียดสูง การรับสัญญาณความเร็วสูงจึงให้ความสำคัญกับอัตรา ตัวแปลงแบบมัลติเพล็กซ์จะแบ่งเวลาในการแปลงระหว่างอินพุต ดังนั้นปริมาณงานต่อช่องสัญญาณจะลดลงเมื่อจำนวนช่องสัญญาณเพิ่มขึ้น เลือกประสิทธิภาพในระดับต่ำที่สุดที่ยังคงสามารถจับสัญญาณได้อย่างถูกต้อง
การเชื่อมต่อ I2C, SPI และ RS-485
การเลือกอินเทอร์เฟซขึ้นอยู่กับระยะทาง ความเร็ว และจำนวนขาเชื่อมต่อ I2C ต้องการสายไฟสองเส้นและเหมาะสำหรับเซ็นเซอร์ความเร็วต่ำบนแผงวงจรขนาดเล็ก SPI ให้การถ่ายโอนข้อมูลที่รวดเร็วและมีความหน่วงต่ำ และเหมาะสำหรับเส้นทาง DAQ หลัก RS-485 รองรับการใช้งานสายเคเบิลยาวในตู้ควบคุมอุตสาหกรรม แต่ละตัวเลือกมีข้อจำกัดในการผลิต: จำนวนตัวต้านทานดึงขึ้น (pull-up resistors) ชิ้นส่วนต่อปลายสาย และจำนวนขาเชื่อมต่อ ล้วนส่งผลต่อการประกอบและการทดสอบ ควรพิจารณาความเร็วในการเชื่อมต่อเทียบกับปริมาณงานจริงก่อนออกแบบวงจร
เทคนิคการเก็บรวบรวมและซิงโครไนซ์ข้อมูล
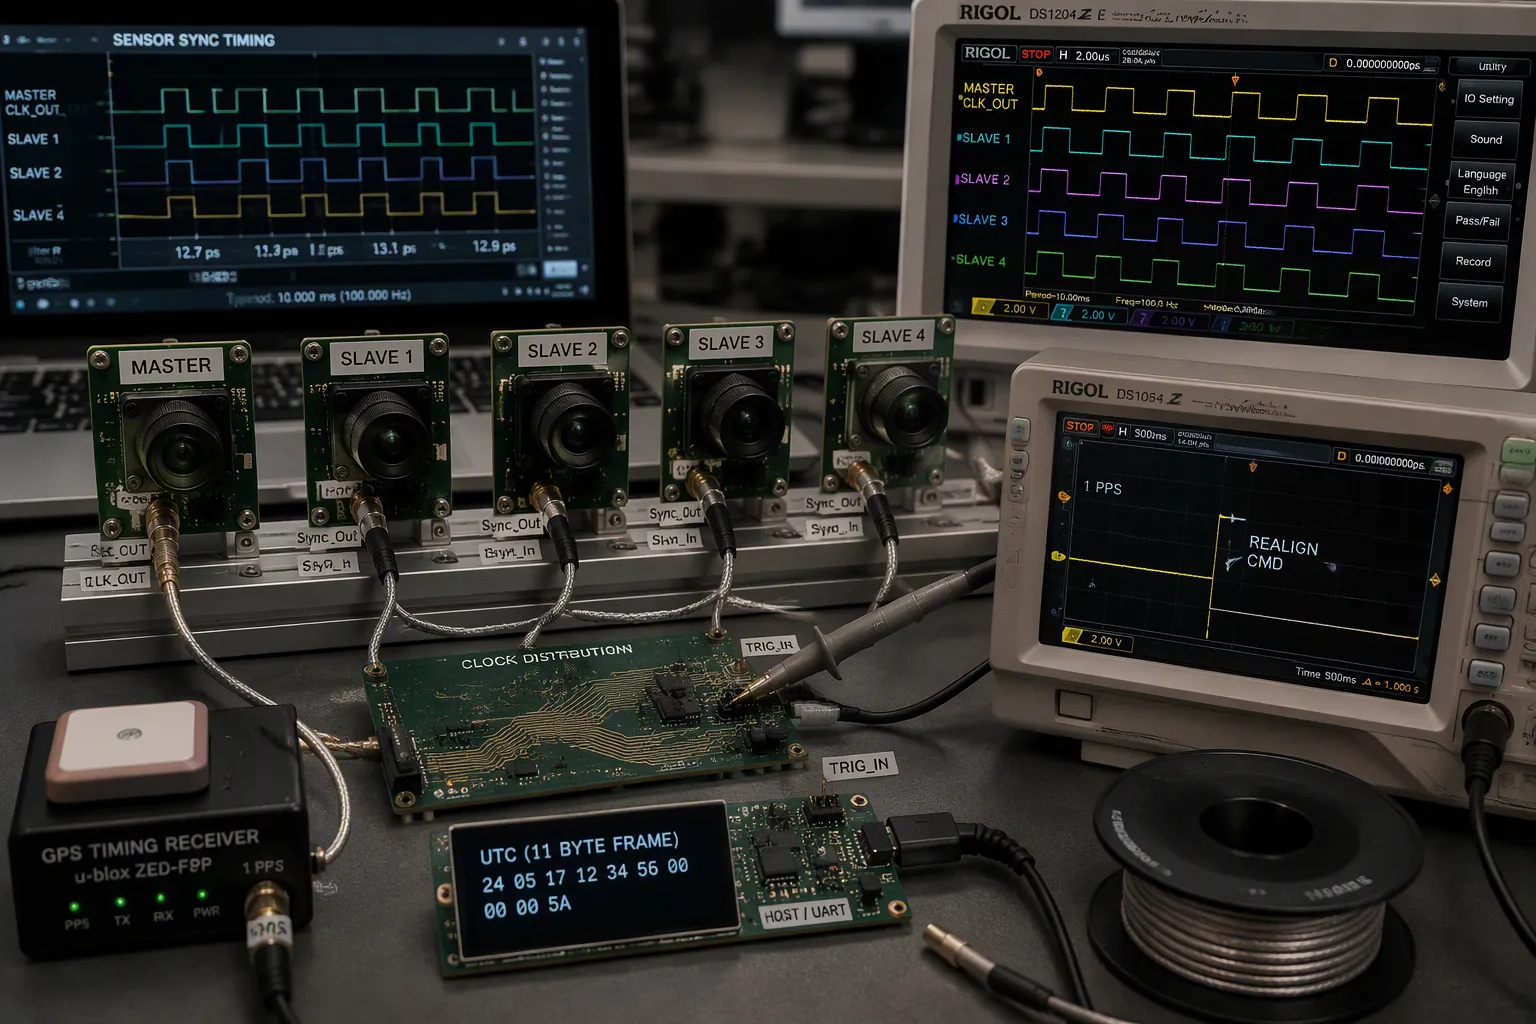
การทริกเกอร์ด้วยฮาร์ดแวร์และนาฬิกาที่ใช้ร่วมกัน
บัสควบคุมแบบใช้ร่วมกันไม่ได้ทำให้เวลาในการจับภาพตรงกัน บัส I2C ทำหน้าที่เพียงประสานการตั้งค่ากล้องระหว่างเซ็นเซอร์เท่านั้น เซ็นเซอร์แต่ละคู่ยังคงทำงานบนนาฬิกาของตัวเองและสัญญาณ FSYNC ของตัวเอง การซิงโครไนซ์ที่แท้จริงต้องการฐานนาฬิกาที่ใช้ร่วมกันรวมถึงสัญญาณทริกเกอร์ที่ทำงานร่วมกัน
การกระจายสัญญาณนาฬิกาทั่วไป
มีวิธีการใช้งานจริงสี่วิธีที่ใช้ฐานเวลาเดียวกันสำหรับเซ็นเซอร์ต่างๆ การเชื่อมต่อแบบใช้สายมาสเตอร์/สเลฟให้การล็อกที่แม่นยำที่สุด: เซ็นเซอร์มาสเตอร์ตัวหนึ่งส่งสัญญาณนาฬิกาออกทางพิน Sync_Out และเซ็นเซอร์สเลฟรับสัญญาณนั้นทางพิน Sync_In ผ่านสายเคเบิลที่เชื่อมต่อกัน ระบบ PPS ภายนอกจะส่งพัลส์ 1 PPS ทั่วไปไปยังทุกหน่วยและรีเซ็ตรอบการวัดทุกวินาที เครื่องบันทึก GPS สามารถส่งเวลา UTC สัมบูรณ์ผ่าน UART และโฮสต์แบบกำหนดเองสามารถส่งขอบ 1 PPS พร้อมเฟรม UTC 11 ไบต์ได้หนึ่งครั้งต่อวินาที สำหรับการปรับแนวอาร์เรย์ใหม่ วิศวกรจะส่งคำสั่งปรับแนวภายในหนึ่งวินาที PPS หรือเปิดใช้งานโหมดและตัดการเชื่อมต่อสาย PPS ที่ใช้ร่วมกันชั่วครู่เพื่อให้อาร์เรย์ปรับแนวใหม่บนขอบที่ถูกต้องครั้งที่สามหลังจาก PPS กลับมาทำงานอีกครั้ง
ควรวางเส้นทางสัญญาณนาฬิกาอย่างระมัดระวัง ป้องกันสายสัญญาณนาฬิกาด้วยฉนวนไฟฟ้า เว้นเส้นทางว่างไว้หนึ่งเส้นทางข้างๆ เส้นทาง และเลือกใช้อินเวอร์เตอร์แทนบัฟเฟอร์แบบไม่สมมาตรที่ทำให้รอบการทำงานผิดเพี้ยน ค่าความคลาดเคลื่อนของสัญญาณระหว่างตัวรับสัญญาณที่วัดได้อยู่ในช่วง ±6.2 นาโนวินาทีจากค่ามัธยฐาน และค่าความคลาดเคลื่อนของสัญญาณทริกเกอร์โดยทั่วไปอยู่ต่ำกว่า ±4 นาโนวินาที
การกำหนดเส้นทางสัญญาณทริกเกอร์
ความหน่วงในการกระตุ้นขึ้นอยู่กับระยะทางที่สัญญาณเดินทาง ดังนั้นจึงต้องคำนึงถึงความหน่วงของแผงวงจรพิมพ์ (PCB) และวงจรปลายทาง ไม่ใช่แค่การแพร่กระจายของสัญญาณในสายส่งเท่านั้น ความเร็วในการแพร่กระจายของสัญญาณอยู่ที่ประมาณ 95% ของความเร็วแสงในสุญญากาศ ความหน่วงในการกระตุ้นที่วัดได้น้อยที่สุดคือ 3.2 ไมโครวินาที ช่วงความหน่วงอยู่ระหว่าง −148 ไมโครวินาที ถึง 179 ไมโครวินาที และช่วงเวลาการกระตุ้นที่สั้นที่สุดคือ 175 ไมโครวินาที อัตราความล้มเหลวในการกระตุ้นต่ำกว่า 0.5% ที่ระยะไม่เกิน 15 เมตร และเพิ่มขึ้นเป็น 1.1% ที่ระยะ 25 เมตร ค่าความคลาดเคลื่อน (Jitter) คงที่ตลอดช่วงระยะ 0.25–25 เมตร และสายเคเบิลโคแอกซ์ยาว 30 เมตร ทำให้ค่าความคลาดเคลื่อนเพิ่มขึ้น 146 นาโนวินาที
การประทับเวลาและการจัดเรียง
ตัวจับเวลาและตัวนับฮาร์ดแวร์
การจับสัญญาณจับเวลาด้วยฮาร์ดแวร์ที่จุดขัดจังหวะการส่งและรับช่วยขจัดความไม่แน่นอนในการอ่านค่าด้วยซอฟต์แวร์ การจับสัญญาณแบบซิงโครนัสใช้คริสตัลตัวเดียวกันระหว่างตัวจับเวลาของโปรเซสเซอร์และตัวรับส่งสัญญาณ ซึ่งช่วยขจัดข้อผิดพลาดจากการควอนไทเซชัน การจับสัญญาณแบบอะซิงโครนัสจะเพิ่มข้อผิดพลาดขึ้นหนึ่งติ๊กของตัวจับเวลาต่อค่า และข้อผิดพลาดนั้นจะสะสมขึ้นตลอดช่วงเวลาการซิงโครไนซ์ การประทับเวลาที่ความถี่เดียวกับที่เกิดการขัดจังหวะจะช่วยขจัดข้อผิดพลาดนั้น นาฬิกาที่มีความแม่นยำสูงจากส่วนกลาง ซึ่งมักจะล็อกด้วย GPS และกระจายไปยังอุปกรณ์ต่อพ่วงสำหรับการประทับเวลา ช่วยให้สามารถจัดตำแหน่งได้อย่างแม่นยำในระดับต่ำกว่าไมโครวินาที
การจัดตำแหน่งเวลาหลังการได้มาซึ่งข้อมูล
เมื่อการซิงโครไนซ์เวลาที่แม่นยำเป็นไปไม่ได้ ให้ชดเชยความหน่วงที่ทราบแล้ว จากนั้นทำการประมาณค่าหรือสุ่มตัวอย่างค่าที่อ่านได้ลงบนไทม์ไลน์เดียวกัน เป้าหมายคือการสร้างจุดอ้างอิงที่เชื่อถือได้เพียงจุดเดียวสำหรับข้อมูลเซ็นเซอร์ทั้งหมด วางแผนการซิงโครไนซ์เวลาตั้งแต่เนิ่นๆ เพราะการประมวลผลสัญญาณในขั้นตอนถัดไปไม่สามารถกู้คืนจุดอ้างอิงเวลาที่สูญหายได้
การรับข้อมูลแบบเรียลไทม์และ DMA
การจัดการโหลด DMA และ MCU
DMA ช่วยลดภาระการทำงานของ CPU ได้สูงสุดถึง 70% โดยทั่วไปจะลดลง 40-50% ในระบบเซ็นเซอร์ การถ่ายโอนข้อมูลเร็วขึ้นถึง 10 เท่าเมื่อเทียบกับการถ่ายโอนข้อมูลด้วย CPU และความหน่วงลดลงสูงสุดถึง 40% โหมด Burst จะยึดบัสไว้สำหรับบล็อกทั้งหมด โหมด Cycle Stealing จะแทรกข้อมูลหนึ่งหน่วยต่อคำขอ โหมด Transparent จะถ่ายโอนข้อมูลเฉพาะเมื่อ CPU ว่างเท่านั้น DMA ช่วยลดความถี่ของการขัดจังหวะแทนที่จะกำจัดขัดจังหวะทั้งหมด การถ่ายโอนข้อมูลขนาด 128 ไบต์ต้องการ ISR เพียงหนึ่งหรือสองครั้งแทนที่จะเป็น 128 ครั้ง ตรวจสอบความสอดคล้องของแคชใน Cortex-M7 ขึ้นไป จัดเรียงบัฟเฟอร์ให้ตรงกับความกว้างของการถ่ายโอน และเตรียมช่องสัญญาณแบบ One-shot อีกครั้งใน ISR เมื่อเสร็จสิ้นการถ่ายโอน
กลยุทธ์การจัดการบัฟเฟอร์
การบัฟเฟอร์แบบคู่จะแบ่งหน่วยความจำบนชิปออกเป็นสองส่วน CPU จะประมวลผลครึ่งหนึ่ง ในขณะที่ DMA จะเติมอีกครึ่งหนึ่ง เปิดใช้งานการขัดจังหวะทั้งการถ่ายโอนครึ่งหนึ่งและการถ่ายโอนเสร็จสมบูรณ์ เพื่อให้ CPU ตื่นขึ้นมาสองครั้งต่อการบัฟเฟอร์ที่เต็มหนึ่งครั้ง รูปแบบนี้รองรับสตรีมข้อมูลแบบเรียลไทม์โดยไม่มีตัวอย่างสูญหาย
วิธี | การแบ่งปันฐานเวลา | เหมาะสำหรับ |
|---|---|---|
มาสเตอร์/สเลฟแบบใช้สาย | นาฬิกาหลักส่งสัญญาณ Sync_Out ไปยังนาฬิการองส่งสัญญาณ Sync_In | สายสั้น ซิงค์แน่นที่สุด |
PPS ภายนอก | พัลส์ 1 PPS ทั่วไป ปรับระเบียบวินัยใหม่ทุกวินาที | อาร์เรย์แหล่งกำเนิด PPS ที่ใช้ร่วมกัน |
เครื่องบันทึกข้อมูล GPS ผ่าน UART | เวลา UTC สัมบูรณ์ถูกส่งต่อไปยังเซ็นเซอร์แต่ละตัว | อาร์เรย์แบบกระจาย |
โฮสต์ 1 PPS บวกเฟรม UTC | โฮสต์จัดเตรียมขอบและเฟรม UTC | การผสานรวมผู้ให้บริการแบบกำหนดเอง |
เฟิร์มแวร์ DAQ แบบเรียลไทม์ควรตรวจสอบความหน่วงและปริมาณงานก่อนที่จะเพิ่มจำนวนช่องสัญญาณ เส้นทาง DAQ ที่ได้รับการปรับแต่งอย่างดีจะช่วยให้การสุ่มตัวอย่าง การกรอง และการประมวลผลอยู่ภายในงบประมาณที่กำหนด
วิธีการกรองและการรวมข้อมูล
การกรองและการลดเสียงรบกวน
การเลือกฟิลเตอร์ดิจิทัล [FIR, IIR, Adaptive]
ตัวกรองที่คุณเลือกจะกำหนดงบประมาณการคำนวณและพฤติกรรมเฟสของแต่ละช่องสัญญาณ ตัวกรอง FIR มีเสถียรภาพเสมอและรักษาเฟสเชิงเส้น ดังนั้นจึงไม่เกิดการบิดเบือนเฟสข้ามช่องสัญญาณ โครงสร้างที่ไม่ใช้การเรียกซ้ำของตัวกรอง FIR ต้องการการดำเนินการคูณและสะสมจำนวนมาก และการลดทอนอย่างรวดเร็วอาจต้องการแท็ปหลายร้อยหรือหลายพันตัว ตัวกรอง IIR ให้การตอบสนองที่คมชัดด้วยสัมประสิทธิ์ที่น้อยกว่ามาก ซึ่งช่วยลดการคำนวณได้มากถึงประมาณ 90% เมื่อเทียบกับการออกแบบ FIR ที่เทียบเท่ากัน วงจรป้อนกลับทำให้ตัวกรอง IIR มีเสถียรภาพแบบมีเงื่อนไขเท่านั้น และการควอนไทเซชันของสัมประสิทธิ์อาจผลักขั้วออกนอกวงกลมหน่วย ตัวกรองแบบปรับได้จะปรับสัมประสิทธิ์แบบเรียลไทม์เพื่อยกเลิกสัญญาณรบกวนจากสภาพแวดล้อม
ประเภทตัวกรอง | โหลดการคำนวณ | Stability | การตอบสนองเฟส |
|---|---|---|---|
FIR | สูง; ก๊อกน้ำปรับระดับตามลำดับ | เสถียรอย่างไม่มีเงื่อนไข | เฟสเชิงเส้น |
ไออาร์ | ต่ำมาก ต่ำกว่า FIR ถึงประมาณ 90% | เงื่อนไข | การบิดเบือนเฟสแบบไม่เชิงเส้น |
ปรับได้ | ปานกลาง; อัปเดตค่าสัมประสิทธิ์แบบเรียลไทม์ | ขึ้นอยู่กับโครงสร้าง | แตกต่างกันไปตามการปรับตัว |
การวิเคราะห์ FFT สำหรับการตรวจจับสัญญาณรบกวน
การวิเคราะห์ FFT แสดงให้เห็นถึงสัญญาณรบกวนที่การแสดงผลในโดเมนเวลาซ่อนไว้ แผนภาพสเปกตรัมเผยให้เห็นระลอกคลื่นของแหล่งจ่ายไฟ ฮาร์โมนิกของการสวิตช์ และพลังงานสัญญาณนาฬิกาที่เชื่อมโยงกันก่อนที่จะเกิดการบิดเบือนในย่านความถี่ที่สนใจ วิศวกรควรทำการวิเคราะห์ FFT กับข้อมูลดิบระหว่างการเริ่มต้นระบบ จากนั้นตรวจสอบว่าการกรองสามารถกำจัดโทนเสียงที่ระบุได้โดยไม่ทำให้เนื้อหาของสัญญาณอ่อนลง
หลักการพื้นฐานของการรวมข้อมูลจากเซ็นเซอร์
การกรองแบบเสริมและการกรองแบบคาลมาน
ประสิทธิภาพของการรวมข้อมูลจะสูงสุดเมื่อเซ็นเซอร์มีโหมดความล้มเหลวที่สัมพันธ์กันในเชิงลบ เรดาร์รักษาความแม่นยำของระยะทางได้แม้ในขณะฝนตก ในขณะที่กล้องทำงานได้ไม่ดี และกล้องสามารถแยกแยะรายละเอียดต่างๆ ได้ดีกว่าเรดาร์ตัวกรอง Kalmanรวมการวัดต่างๆ เข้าด้วยกันเป็นค่าประมาณภายหลังที่มีขอบเขตความไม่แน่นอน แต่ตัวกรองนี้สมมติว่าพลวัตเป็นเชิงเส้นและมีสัญญาณรบกวนแบบ Gaussian การกำหนดค่าความแปรปรวนร่วมของสัญญาณรบกวนที่ไม่ถูกต้องจะทำให้ตัวกรองเกิดการล divergence ดังนั้นคุณภาพของการสอบเทียบจึงจำกัดประสิทธิภาพของการรวมข้อมูลโดยตรง
การคำนวณค่าเฉลี่ยถ่วงน้ำหนักและแผนการลงคะแนน
การถัวเฉลี่ยแบบถ่วงน้ำหนักจะให้ผลตามสัดส่วนความน่าเชื่อถือของการวัด การถ่วงน้ำหนักแบบผกผันความแปรปรวนเป็นรูปแบบคลาสสิก: การวัดที่ปราศจากสัญญาณรบกวนจะทำให้การวัดอื่นๆ เงียบไปโดยปริยาย วิธีการลงคะแนนเสียงจะรวมการตัดสินใจที่เป็นอิสระและยอมรับความล้มเหลวของเซ็นเซอร์เดี่ยวได้ แม้ว่าจะละทิ้งความสัมพันธ์ระหว่างเซ็นเซอร์ก็ตาม ทั้งสองวิธีขึ้นอยู่กับการประมาณค่าความเชื่อมั่นที่ถูกต้องแม่นยำ ช่องสัญญาณที่มีความเชื่อมั่นสูงเกินไปจะทำให้ผลลัพธ์ที่รวมกันแย่ลง
ระบบตรวจจับการปล่อยคลื่นเสียง
การปล่อยคลื่นเสียงหลายช่องสัญญาณโดยใช้ DSP
ระบบรับสัญญาณคลื่นเสียงสะท้อนที่ใช้งานได้จริงจะปล่อยให้ซอฟต์แวร์ทำการกรองสัญญาณ เซ็นเซอร์เพียโซอิเล็กทริก RS-2A ครอบคลุมช่วงความถี่ 50 kHz ถึง 400 kHz พรีแอมพลิฟายเออร์ AD620 ที่ออกแบบเองให้สัญญาณรบกวนต่ำใกล้ 9 nV/√Hz และการปฏิเสธโหมดร่วมสูง โดยตั้งค่าอัตราขยายด้วยตัวต้านทานเพียงตัวเดียวและไม่มีการกรองด้วยฮาร์ดแวร์ การ์ด DAQ มีตัวแปลง 16 บิต ช่องสัญญาณดิฟเฟอเรนเชียลแบบซิงโครนัสสูงสุดแปดช่อง และ 1.25 MS/s ต่อช่อง วิศวกรเลือกอัตราการสุ่มตัวอย่าง 500 kS/s ต่อช่องเพื่อให้เป็นไปตามกฎ Nyquist สำหรับสัญญาณคลื่นเสียงสะท้อนสูงสุด 250 kHz การซิงโครไนซ์ฮาร์ดแวร์ในตัวช่วยรักษาเวลาการเชื่อมต่อระหว่างช่องสัญญาณเพื่อการระบุตำแหน่งแหล่งกำเนิดสัญญาณ
การสกัดคุณลักษณะและการตรวจสอบความถูกต้อง
จากนั้นการประมวลผลสัญญาณดิจิทัลจะจัดการการกรองแบบแบนด์พาสแบบเรียลไทม์หรือแบบประมวลผลภายหลัง การตรวจสอบความถูกต้องควรเปรียบเทียบเอาต์พุตที่กรองแล้วกับแหล่งสัญญาณที่ทราบ และยืนยันการจัดเรียงช่องสัญญาณ การตรวจสอบ AE แบบหลายช่องสัญญาณขึ้นอยู่กับวงจรนี้: รับสัญญาณ กรองสัญญาณ แยกคุณลักษณะ และตรวจสอบกับค่าอ้างอิง
แนวทางปฏิบัติที่ดีที่สุดในการนำไปปฏิบัติ
การสอบเทียบและการจัดสรรงบประมาณข้อผิดพลาด
การจัดสรรงบประมาณข้อผิดพลาดต่อช่องสัญญาณ
แต่ละช่องสัญญาณมีข้อผิดพลาดของตัวเอง บางอย่างคาดเดาได้ บางอย่างสุ่ม ดังนั้นคุณควรวางแผนสำหรับแต่ละช่องสัญญาณแยกกัน เชื่อมโยงทุกขั้นตอนการปรับเทียบเข้ากับแบบจำลองสัญญาณรบกวนที่เป็นทางการ จากนั้นส่งต่อข้อผิดพลาดที่เหลือไปยังขั้นตอนถัดไป การตรวจสอบค่าตกค้าง — ค่าที่วัดได้ลบด้วยค่าจากแบบจำลอง — แสดงให้เห็นว่าเอาต์พุตใกล้เคียงกับสัญญาณรบกวนแบบเกาส์เซียนโดยมีอคติน้อย การฉีดสัญญาณอ้างอิงช่วยให้คุณมีเกณฑ์มาตรฐานที่คงที่: ไดโอดขยายและไดโอดลดสัญญาณรบกวนที่คงที่ภายใน 2.5% ช่วยให้วิศวกรสามารถแก้ไขการเบี่ยงเบนก่อนที่จะถึง ADC
ขั้นตอนการสอบเทียบ
เซ็นเซอร์ที่มีพารามิเตอร์จำนวนมากจำเป็นต้องปรับเทียบแต่ละช่องสัญญาณตามลำดับ จากนั้นจึงทำการวิเคราะห์ความสัมพันธ์ไขว้ การชดเชยอุณหภูมิจำเป็นต้องใช้จุดปรับเทียบหลายจุด และการรักษาอุณหภูมิให้คงที่ในแต่ละจุดนั้นใช้เวลานาน การหาค่าเฉลี่ยของสถิติในช่วงรอบการทำงานซ้ำๆ จะช่วยลดผลกระทบจาก EMI และการสั่นสะเทือน การตรวจสอบการเปลี่ยนแปลงอย่างต่อเนื่องพร้อมการแจ้งเตือนอัตโนมัติจะช่วยรักษาความแม่นยำให้คงที่ระหว่างการปรับเทียบใหม่ตามกำหนดเวลา
วิธีการสอบเทียบ | ความแข็งแรง | การ จำกัด |
|---|---|---|
เรียงลำดับต่อช่องสัญญาณ | แยกเงื่อนไขข้อผิดพลาดของแต่ละช่องสัญญาณ | ช้าสำหรับจำนวนช่องสัญญาณสูง |
การวิเคราะห์ความสัมพันธ์ไขว้ | ตรวจจับการเชื่อมต่อระหว่างช่องสัญญาณ | จำเป็นต้องมีข้อมูลอ้างอิงคู่ |
การฉีดอ้างอิง | รางรถไฟเริ่มเบี่ยงเบนระหว่างการใช้งาน | เพิ่มฮาร์ดแวร์ต่อช่องสัญญาณ |
การต่อสายดินและการควบคุมเสียงรบกวน
การจัดวางแผงวงจรสัญญาณผสม
ในแผงวงจรแบบผสมสัญญาณการไหลของกระแสไฟย้อนกลับมีความสำคัญมากกว่าวิธีการจัดวางสัญญาณ ควรแยกส่วนอนาล็อกและดิจิทัลออกจากกัน ใช้รางจ่ายไฟแยกกัน และวางแผ่นกราวด์ต่อเนื่องไว้ใต้ชั้นสัญญาณ อย่าใช้วิธีกราวด์จุดเดียวแบบเก่าๆ เพราะเส้นทางใดๆ ที่ตัดผ่านช่องว่างกราวด์จะผลักกระแสไฟย้อนกลับเข้าไปในเสาอากาศแบบลูป ตัวแปลงสัญญาณสมัยใหม่บางรุ่น เช่น AD7606B แนะนำให้ใช้แผ่นกราวด์ต่อเนื่องแผ่นเดียวแทนการแยก AGND/DGND อย่างชัดเจน
การป้องกันและเส้นทางส่งกลับ
ป้องกันจุดอ่อนสำคัญด้วยวงแหวนป้องกันและกรงฟาราเดย์ และแยกเส้นทางสัญญาณดิจิทัลความเร็วสูงออกจากเส้นทางสัญญาณอนาล็อก การส่งสัญญาณแบบดิฟเฟอเรนเชียลร่วมกับการเชื่อมต่อกราวด์ผ่านรูช่วยลดการรบกวนข้ามช่องสัญญาณ ทำการจำลองความสมบูรณ์ของสัญญาณก่อนการผลิต และระบุการควบคุมอิมพีแดนซ์และความหนาของทองแดงในไฟล์การผลิต
ข้อแลกเปลี่ยนระหว่าง DFM และกระบวนการผลิต
การสร้างต้นแบบและการตรวจสอบความถูกต้องในห้องปฏิบัติการ
ต้นแบบพิสูจน์ว่าการออกแบบใช้งานได้จริงการผลิตมุ่งเน้นไปที่การเพิ่มผลผลิตให้สูงสุด รวมค่าพาสซีฟที่ซ้ำกัน รักษาพื้นที่ว่างรอบนอก และวางจุดทดสอบในตำแหน่งที่หัววัดสามารถเข้าถึงได้ จัดวางเลย์เอาต์ให้ตรงกับเอกสารความสามารถของผู้ผลิต และทำการตรวจสอบ DFM ก่อนส่งไฟล์ Gerber การข้ามขั้นตอน ERC/DRC หรือการตรวจสอบอิมพีแดนซ์จะนำไปสู่การออกแบบใหม่
เฟิร์มแวร์ การดีบัก และการวิเคราะห์ประสิทธิภาพ
เริ่มตรวจสอบวงจรทีละขั้นตอน: ตรวจสอบส่วนหน้าของวงจรอนาล็อกก่อน จากนั้นตรวจสอบตัวแปลงสัญญาณ แล้วจึงตรวจสอบกระแสข้อมูลแบบเรียลไทม์ (DAQ) ใช้เครื่องออสซิลโลสโคปตรวจสอบส่วนปรับสภาพสัญญาณ และใช้เครื่องวิเคราะห์ลอจิกตรวจสอบบัสแบบดิจิทัล ตรวจสอบความหน่วงและอัตราการส่งข้อมูลก่อนเพิ่มช่องสัญญาณ และตรวจสอบให้แน่ใจว่าบัฟเฟอร์ข้อมูลแบบเรียลไทม์ (DAQ) ไม่สูญเสียตัวอย่าง การปรับแต่งเส้นทางข้อมูลแบบเรียลไทม์ที่ดีจะช่วยให้การสุ่มตัวอย่าง การกรอง และการประมวลผลอยู่ในงบประมาณ และการซิงโครไนซ์อย่างระมัดระวังจะช่วยให้ข้อมูลจากเซ็นเซอร์ตรงกัน
การรับสัญญาณจากหลายเซ็นเซอร์อย่างน่าเชื่อถือขึ้นอยู่กับปัจจัยหลักสามประการ การออกแบบส่วนหน้าจะกำหนดช่วงไดนามิกและระดับสัญญาณรบกวนก่อนเริ่มการแปลงใดๆ การซิงโครไนซ์อย่างระมัดระวังจะช่วยให้ช่องสัญญาณต่างๆ อยู่ในโดเมนเวลาเดียวกัน จากนั้นกลยุทธ์การรวมข้อมูลที่แข็งแกร่งจะเปลี่ยนกระแสข้อมูลที่แยกจากกันให้เป็นแบบจำลองที่สอดคล้องกัน การรวมข้อมูลในระดับคุณลักษณะและวิธีการแบบไฮบริดในปัจจุบันได้ทำหน้าที่ส่วนใหญ่เหล่านี้แล้ว
ทีมควรเปิดใช้งานทีละช่องสัญญาณ การปรับเทียบและการตรวจสอบความถูกต้องควรทำเป็นลำดับถัดไป ก่อนที่จะขยายไปสู่การรวมข้อมูลแบบเต็มรูปแบบ การรับข้อมูลแบบเรียลไทม์ขึ้นอยู่กับระเบียบวินัยนี้ ได้แก่ การบัฟเฟอร์ข้อมูลที่เสถียร การกรองที่สะอาด และอัตราการสุ่มตัวอย่างที่สอดคล้องกับหลักการทางฟิสิกส์ของสัญญาณ การตัดสินใจเกี่ยวกับการสุ่มตัวอย่างแต่ละครั้งจะส่งผลต่อขั้นตอนต่อไป
การประมวลผลแบบ Edge computing และศูนย์กลางเซ็นเซอร์แบบบูรณาการจะเข้ามามีบทบาทในห่วงโซ่นี้มากขึ้นในอนาคตอันใกล้ การเก็บข้อมูลแบบเรียลไทม์และการรับสัญญาณจากหลายเซ็นเซอร์จะให้ผลตอบแทนที่ดีแก่ทีมที่สร้างพื้นฐานได้ดี
คำถามที่พบบ่อย
อะไรเป็นสาเหตุให้เกิดความคลาดเคลื่อนของเวลาในระหว่างช่องสัญญาณเซ็นเซอร์?
นาฬิกาที่แยกกัน โปรโตคอลที่แตกต่างกัน และความล่าช้าที่แปรผัน ล้วนทำให้เกิดความคลาดเคลื่อน อุปกรณ์แต่ละตัวจะสุ่มตัวอย่างบนฐานเวลาของตัวเอง และค่าชดเชยนั้นจะเปลี่ยนแปลงไปตามอุณหภูมิและการเสื่อมสภาพของชิ้นส่วน นาฬิกาที่ใช้ร่วมกันพร้อมกับตัวกระตุ้นฮาร์ดแวร์จะช่วยให้การสุ่มตัวอย่างตรงกันในทุกช่องสัญญาณด้วยอัตราการสุ่มตัวอย่างเดียวกัน
เมื่อใดที่การออกแบบจำเป็นต้องใช้การสุ่มตัวอย่างพร้อมกัน?
การสุ่มตัวอย่างพร้อมกันมีความสำคัญเมื่อความสัมพันธ์ของเฟสมีข้อมูล เช่น การระบุตำแหน่งที่มาของเสียง ตัวแปลงแบบมัลติเพล็กซ์จะเพิ่มความคลาดเคลื่อนระหว่างช่องสัญญาณ อัตราการสุ่มตัวอย่างเพียงอย่างเดียวไม่สามารถแก้ไขความคลาดเคลื่อนได้ ทีมงานควรเลือกใช้ตัวแปลงต่อช่องสัญญาณเมื่อช่วงเวลาการสุ่มตัวอย่างที่แน่นอนต้องตรงกันในทุกอินพุต
DMA ช่วยลดภาระของ MCU ได้อย่างไร?
DMA เคลื่อนย้ายตัวอย่างโดยไม่ต้องให้ CPU เข้ามาแทรกแซง ดังนั้นการสุ่มตัวอย่างจึงดำเนินต่อไปในขณะที่แกนประมวลผลข้อมูล การถ่ายโอนข้อมูลขนาด 128 ไบต์ต้องการการขัดจังหวะเพียงหนึ่งหรือสองครั้งแทนที่จะเป็น 128 ครั้ง ซึ่งจะช่วยให้กระแสข้อมูลคงที่ วิศวกรควรจัดเรียงบัฟเฟอร์ให้ตรงกับความกว้างของการถ่ายโอนและเตรียมช่องสัญญาณแบบ one-shot อีกครั้งในการขัดจังหวะเมื่อการถ่ายโอนเสร็จสมบูรณ์
อินเทอร์เฟซแบบใดเหมาะสำหรับการใช้งานสายเคเบิลระยะยาว?
RS-485 เหมาะสำหรับสายเคเบิลยาวในตู้ควบคุมอุตสาหกรรม SPI ให้การถ่ายโอนข้อมูลที่รวดเร็วและมีความหน่วงต่ำบนบอร์ด I2C เหมาะสำหรับเซ็นเซอร์ที่ทำงานช้าบนสายสัญญาณสั้นๆ ทีมงานควรเลือกความเร็วในการเชื่อมต่อให้เหมาะสมกับงบประมาณปริมาณงานจริง และตรวจสอบให้แน่ใจว่าอัตราการสุ่มตัวอย่างอยู่ในขอบเขตที่อินเทอร์เฟซสามารถรองรับได้
ทีมควรตรวจสอบความถูกต้องของบอร์ด DAQ ใหม่ได้อย่างไร?
ทีมควรเปิดใช้งานช่องสัญญาณหนึ่งช่องก่อน ตรวจสอบภาคหน้าอนาล็อกด้วยออสซิลโลสโคป จากนั้นยืนยันเอาต์พุตของตัวแปลง ทำการวิเคราะห์ FFT เพื่อตรวจหาการรบกวนก่อนทำการกรอง ตรวจสอบความหน่วงและปริมาณงาน และตรวจสอบว่าอัตราการสุ่มตัวอย่างตรงกับหลักการทางฟิสิกส์ของสัญญาณก่อนที่จะปรับขนาดจำนวนช่องสัญญาณ