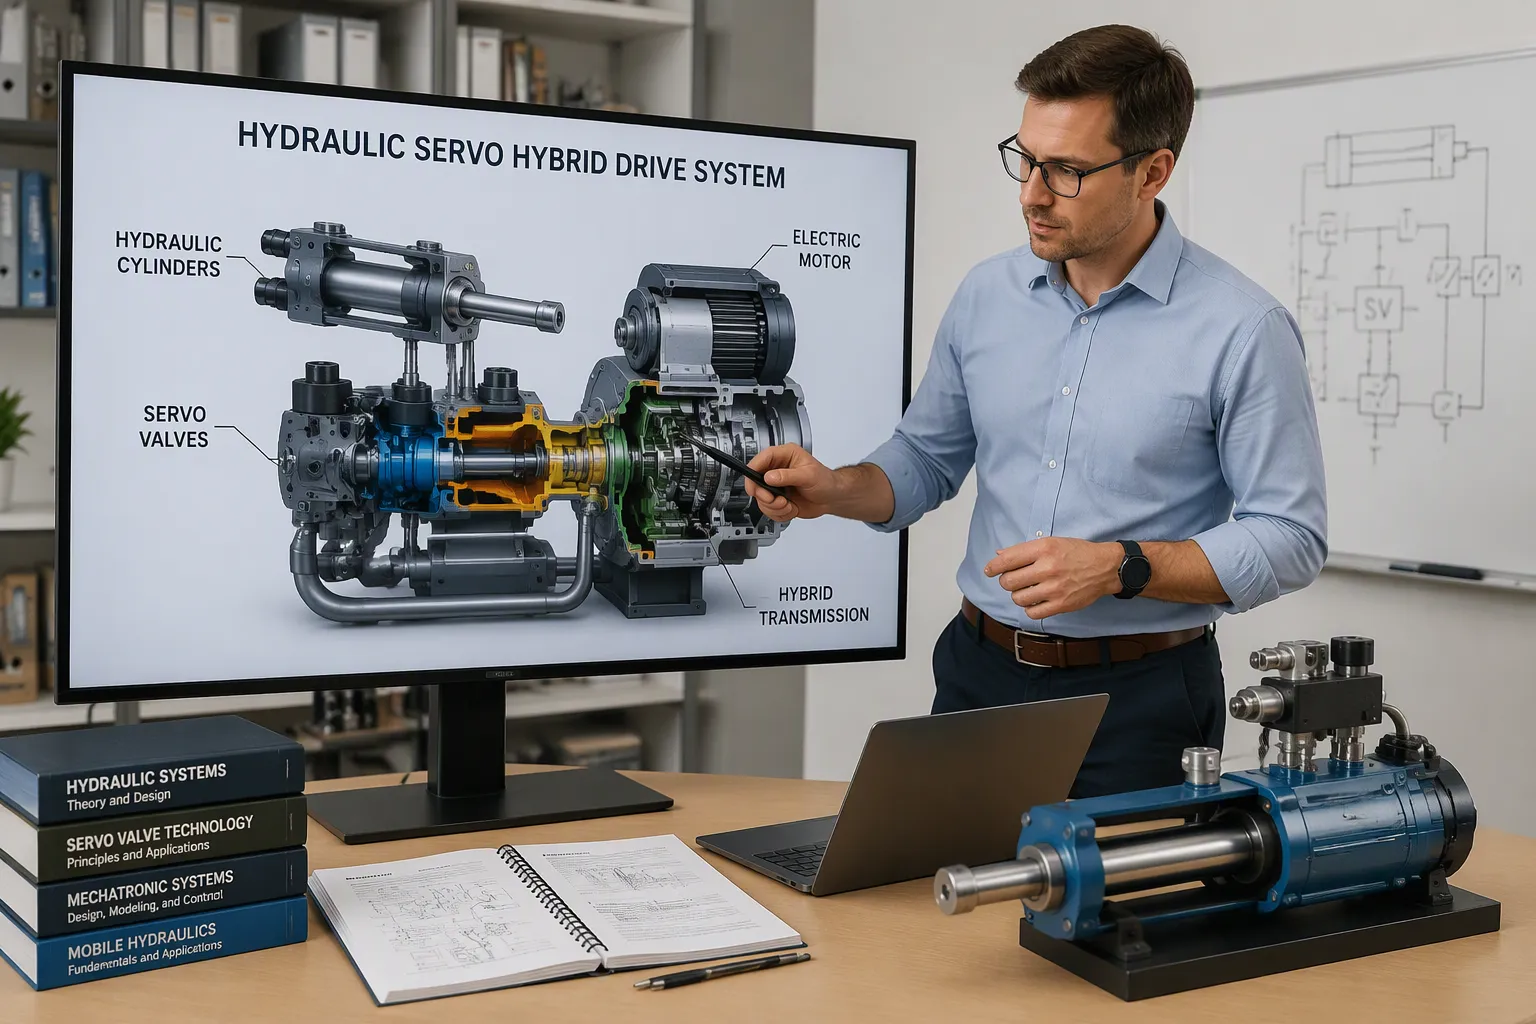
ระบบขับเคลื่อนไฮบริดไฮดรอลิก/เซอร์โว คือระบบส่งกำลังที่จับคู่ปั๊ม/มอเตอร์ไฮดรอลิกที่ควบคุมด้วยเซอร์โวกับตัวสะสมแรงดัน ปั๊ม/มอเตอร์ทำหน้าที่ขับเคลื่อนเครื่องจักร และตัวสะสมแรงดันจะเก็บพลังงานจากการเบรกไว้ใช้ในภายหลัง หน้าที่หลักของระบบนี้คือการลดการสิ้นเปลืองเชื้อเพลิงและเพิ่มประสิทธิภาพผ่านการขับเคลื่อนแบบไฮโดรสแตติกและการเบรกแบบสร้างพลังงานกลับคืน ตามข้อมูลของ EPA ที่รายงานโดย STLE ระบบดังกล่าวสามารถกู้คืนพลังงานจากการเบรกได้ 70% หรือมากกว่านั้น ซึ่งหากไม่นำมาใช้ก็จะสูญเสียไปในรูปของความร้อน ระบบนี้ประกอบด้วยห้าชั้น ได้แก่ เครื่องยนต์ หน่วยขับเคลื่อนกำลัง ปั๊ม/มอเตอร์ ตัวสะสมแรงดัน และแผงควบคุมอิเล็กทรอนิกส์ แต่ละชั้นจะกำหนดวิธีการส่งกำลังของระบบขับเคลื่อนไฮบริดไฮดรอลิก/เซอร์โว และวิธีการออกแบบอุปกรณ์อิเล็กทรอนิกส์ควบคุม
ประเด็นที่สำคัญ
ระบบไฮดรอลิกแบบไฮบริดช่วยประหยัดเชื้อเพลิงและทำให้เบรกมีอายุการใช้งานยาวนานขึ้นโดยการกักเก็บพลังงานเมื่อคุณเบรก
มอเตอร์เซอร์โวที่มีปั๊มคงที่ช่วยเพิ่มประสิทธิภาพในทุกสภาวะการขับขี่
อุปกรณ์สะสมพลังงานจะเก็บพลังงานจากการเบรกไว้ใช้ในภายหลัง ซึ่งช่วยลดการสิ้นเปลืองเชื้อเพลิง
การออกแบบแผงวงจรที่ดีจะแยกวงจรที่ใช้พลังงานสูงและวงจรที่ไวต่อความเสียหายออกจากกัน ซึ่งจะช่วยป้องกันความล้มเหลวได้
ตรวจสอบค่าการชาร์จไฟล่วงหน้าและค่าการหน่วงเวลาของแบตเตอรี่บ่อยๆ เพื่อให้ระบบทำงานได้อย่างน่าเชื่อถือ
สถาปัตยกรรมระบบขับเคลื่อนไฮบริดไฮดรอลิก/เซอร์โว
เครื่องยนต์, ชุดขับเคลื่อนกำลัง และปั๊ม/มอเตอร์
เครื่องยนต์สร้างกำลังเชิงกล ชุดขับเคลื่อนกำลังเตรียมกำลังนั้นและส่งไปยังปั๊ม/มอเตอร์ ปั๊ม/มอเตอร์ที่ควบคุมด้วยเซอร์โวจะเปลี่ยนพลังงานเชิงกลเป็นพลังงานไฮดรอลิก หรือในทางกลับกัน ตัวสะสมแรงดันสูงจะรักษาระดับความดันของของเหลวไว้เพื่อให้สามารถนำไปใช้ในภายหลังได้
ชิ้นส่วนเหล่านี้ทำหน้าที่แทนเกียร์ ทอร์คคอนเวอร์เตอร์ และเพลาเชิงกลในระบบส่งกำลังแบบปกติ กำลังจะส่งจากเครื่องยนต์ไปยังชุดขับเคลื่อนกำลัง จากนั้นไปยังปั๊ม/มอเตอร์ และจากนั้นไปยังล้อหรืออุปกรณ์ เมื่อเครื่องจักรเบรก การไหลของกำลังจะเปลี่ยนทิศทางไปในทางตรงกันข้าม
ชุดขับเคลื่อนเซอร์โวไฮดรอลิกโดยทั่วไปประกอบด้วยปั๊มแบบคงที่มอเตอร์เซอร์โวและตัวแปลงสัญญาณที่มีซอฟต์แวร์เซอร์โวไฮดรอลิกในตัว ตัวแปลงสัญญาณจะควบคุมแรงดันและอัตราการไหล ดังนั้นชุดขับเคลื่อนจึงไม่จำเป็นต้องมีตู้ควบคุมระบบไฮดรอลิกแยกต่างหาก
หมายเหตุ: มอเตอร์เซอร์โวใช้พลังงานเฉพาะเมื่อเครื่องจักรต้องการใช้งานเท่านั้น ในขณะที่มอเตอร์มาตรฐานทำงานตลอดเวลาและสิ้นเปลืองพลังงานในวงจรไฮดรอลิกแบบดั้งเดิม
อุปกรณ์สะสมพลังงานและระบบจัดเก็บพลังงาน
ถังสะสมแรงดันสูงเป็นภาชนะปิดผนึกที่กักเก็บของเหลวไฮดรอลิกไว้โดยมีแรงดันก๊าซอัดอยู่ภายใน ทำหน้าที่เป็นตัวกันชนระหว่างความต้องการและการจ่ายแรงดัน แรงดันก๊าซจะเป็นตัวกำหนดช่วงแรงดันใช้งาน
ตัวสะสมแรงดันจะรับปริมาณการไหลที่เพิ่มขึ้นอย่างฉับพลันระหว่างการเร่งความเร็ว และปล่อยของเหลวกลับคืนมาในช่วงโหลดสูงสุด これによりเครื่องยนต์จึงทำงานได้ที่จุดการทำงานที่คงที่มากขึ้น ขนาดของตัวสะสมแรงดันขึ้นอยู่กับช่วงแรงดันและปริมาณของเหลวที่วงจรต้องแลกเปลี่ยนต่อการเบรกแต่ละครั้ง
การเปรียบเทียบการกำหนดค่าแพ็คเกจไดรฟ์
ตารางด้านล่างนี้เปรียบเทียบประสิทธิภาพการใช้พลังงานของการกำหนดค่าทั่วไปสามแบบ
การกำหนดค่าระบบ | ประสิทธิภาพการใช้พลังงาน |
|---|---|
มอเตอร์มาตรฐาน + ปั๊มแบบคงที่ | ต่ำ |
มอเตอร์มาตรฐาน + ปั๊มแบบปรับได้ | กลาง |
มอเตอร์เซอร์โว + ปั๊มแบบคงที่ | จุดสูง |
ปั๊มแบบปรับปริมาตรการไหลได้จะปรับอัตราการไหลต่อรอบการหมุน ในขณะที่ปั๊มแบบปริมาตรการไหลคงที่ที่มีมอเตอร์เซอร์โวในตัวจะปรับความเร็วแทน วิธีที่สองนี้ช่วยรักษาประสิทธิภาพให้สูงตลอดช่วงการทำงาน
ชุดอุปกรณ์นี้รวมเอาตัวขับเคลื่อน มอเตอร์เซอร์โว ตัวขับ ตัวควบคุม และซอฟต์แวร์ไว้ในหน่วยเดียว วิศวกรควรเลือกขนาดปริมาตรการสูบจ่ายให้เหมาะสมกับอัตราการไหลที่ต้องการ ณ ความดันเป้าหมาย อย่าเลือกปั๊มที่มีขนาดใหญ่เกินไป เพราะปริมาตรการสูบจ่ายที่มากเกินไปจะลดประสิทธิภาพการทำงานที่โหลดบางส่วน
โหมดเทคโนโลยีไฮดรอลิกไฮบริดและเซอร์โวไดรฟ์
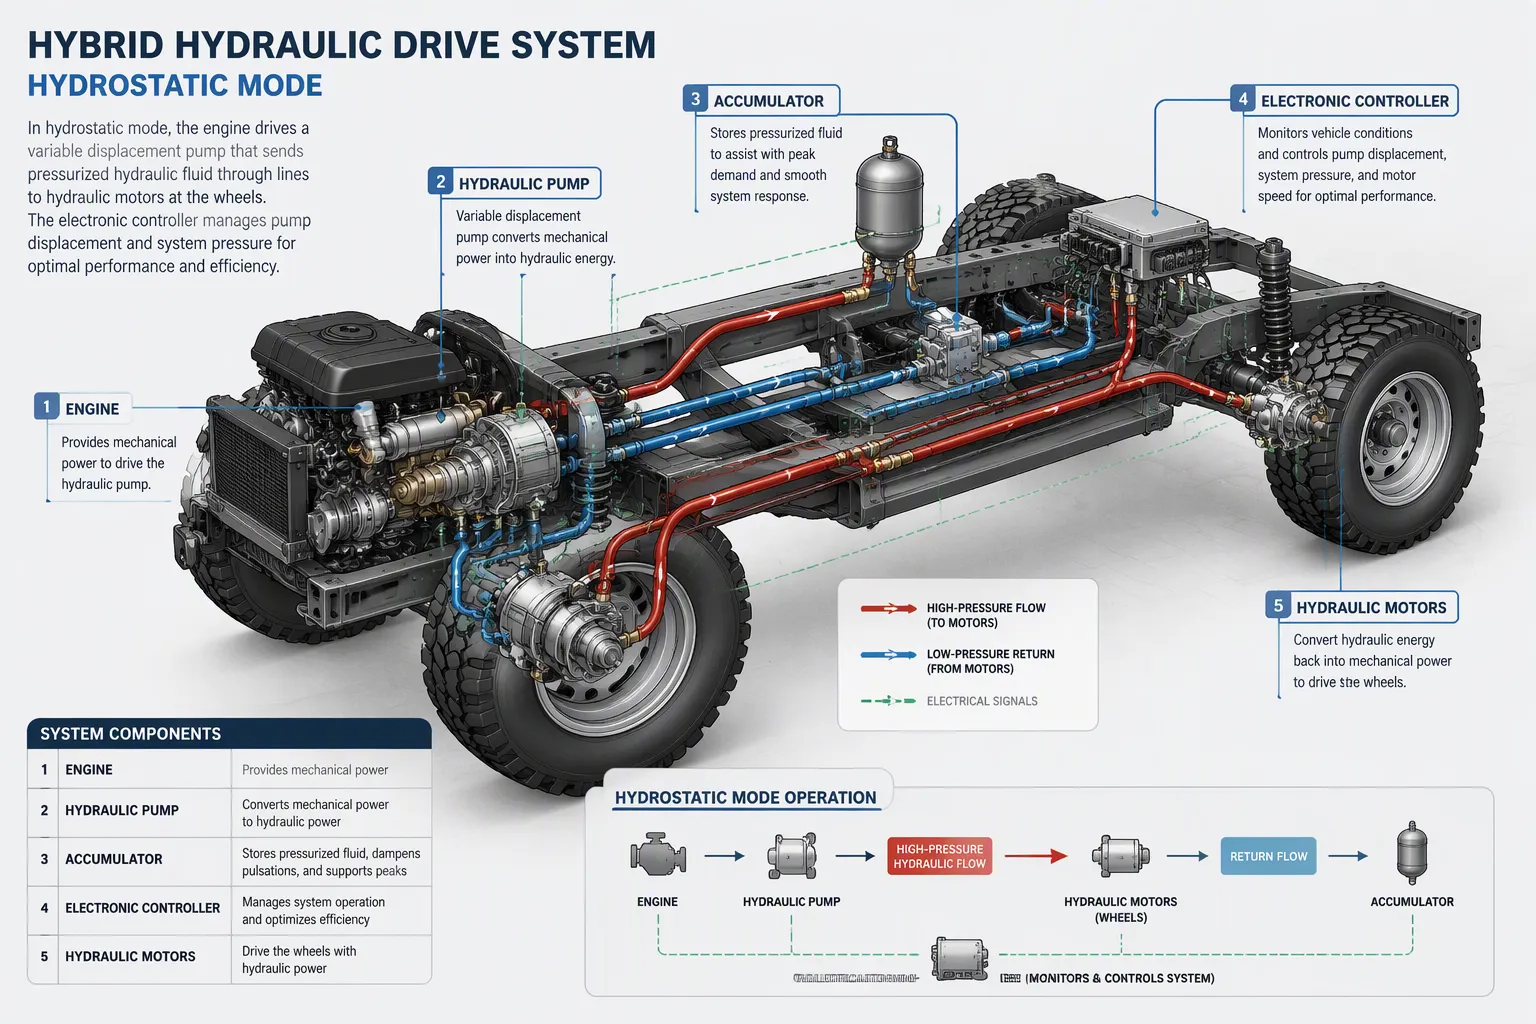
ระบบขับเคลื่อนไฮดรอลิกที่ความเร็วต่ำ
ที่ความเร็วต่ำ เครื่องยนต์จะหมุนปั๊ม และปั๊มจะส่งของเหลวที่มีแรงดันไปยังปั๊ม/มอเตอร์ที่ล้อ เครื่องจักรจะเคลื่อนที่โดยใช้พลังงานของเหลวเพียงอย่างเดียว ตัวควบคุมบนตัวรถจะประสานงานปั๊ม มอเตอร์ไฮโดรสแตติก และตัวสะสมแรงดัน เพื่อขับเคลื่อนยานพาหนะในโหมดไฮโดรสแตติก การออกแบบระบบช่วยเพิ่มประสิทธิภาพโดยการจับคู่ภาระของเครื่องยนต์กับความต้องการของยานพาหนะ ระบบจะใช้พลังงานเบรกที่สะสมไว้เพื่อเร่งความเร็ว ก่อนที่จะเปลี่ยนไปใช้ระบบขับเคลื่อนเชิงกลที่ความเร็วสูงบนทางหลวง
โหมดนี้เหมาะสำหรับการขับขี่แบบหยุดๆ ไปๆ มาๆ เครื่องยนต์จะรักษาความเร็วคงที่แทนที่จะกระชากทุกครั้งที่ออกตัว ระบบเบรกแบบสร้างพลังงานกลับคืนจะพร้อมใช้งานตลอดเวลา และพลังงานที่สะสมไว้จะกลับมาใช้ในการออกตัวครั้งต่อไป ตารางด้านล่างแสดงความสัมพันธ์ระหว่างช่วงความเร็วกับโหมดการขับขี่
ช่วงความเร็ว | โหมดไดรฟ์ | ลักษณะ |
|---|---|---|
0–25 ไมล์ต่อชั่วโมง | ระบบขับเคลื่อนไฮดรอลิกสองความเร็ว (ความเร็วต่ำ) | การขับขี่ในเมือง; รองรับการกู้คืนพลังงานจากการเบรก |
26–45 ไมล์ต่อชั่วโมง | ระบบขับเคลื่อนไฮดรอลิกสองความเร็ว (ความเร็วสูง) | การทำงานแบบไฮโดรสแตติกยังคงดำเนินต่อไป; รองรับการกู้คืนพลังงานจากการเบรก |
45+ ไมล์ต่อชั่วโมง | ระบบขับเคลื่อนตรงเชิงกล | การทำงานที่มีประสิทธิภาพสูงด้วยความเร็วสูง การเปลี่ยนเกียร์อัตโนมัติที่ราบรื่น พลังงานจากการเบรกยังคงสามารถนำกลับมาใช้ใหม่ได้ เนื่องจากปั๊มหลักยังคงเชื่อมต่อกับเพลาขับและทำหน้าที่เป็นปั๊ม โดยส่งแรงบิดและชาร์จตัวสะสมแรงดัน |
การออกแบบระบบไฮโดรสแตติกแบบสองเกียร์ช่วยให้ตัวควบคุมสามารถรักษาการทำงานของปั๊มและมอเตอร์ให้อยู่ในระดับที่มีประสิทธิภาพตลอดช่วงความเร็วต่ำทั้งหมด
ระบบขับเคลื่อนเชิงกลโดยตรงที่ความเร็วสูง
เหนือจุดเปลี่ยน ระบบส่งกำลังจะล็อกเข้าสู่เส้นทางกลไก กำลังจากเครื่องยนต์จะส่งไปยังล้อด้วยขั้นตอนการแปลงที่น้อยลง ดังนั้นการสูญเสียจึงลดลงที่ความเร็วสูงบนทางหลวง การเปลี่ยนเกียร์เกิดขึ้นโดยอัตโนมัติ และผู้ขับขี่จะไม่รู้สึกถึงการหยุดชะงัก ปั๊มหลักยังคงเชื่อมต่อกับเพลาขับ ในระหว่างการลดความเร็ว ปั๊มจะกลับบทบาท ใช้แรงบิดในการเบรก และชาร์จตัวสะสมพลังงาน ดังนั้นการกู้คืนพลังงานจึงดำเนินต่อไปแม้ในโหมดกลไก
ระบบไฮบริดไฟฟ้าไฮดรอลิกของคาวาซากิแสดงให้เห็นว่าการควบคุมปริมาตรการไหลช่วยสนับสนุนการแบ่งส่วนนี้ได้อย่างไร ปั๊มแบบปรับปริมาตรการไหลได้จะสลับระหว่างการตั้งค่าขนาดใหญ่และขนาดเล็ก ในสภาวะแรงดันสูง ปั๊มจะลดปริมาตรการไหลลงไปที่ขนาดเล็กกว่า แรงบิดที่ต้องการจะลดลง และกำลังของมอเตอร์ก็สามารถลดลงตามไปด้วย การจับคู่ปริมาตรการไหลกับสภาวะแรงดันช่วยให้ตัวเครื่องมีขนาดกะทัดรัด
ตรรกะการสลับและการเลือกโหมด
ตัวควบคุมจะกำหนดจุดเปลี่ยนจากความเร็วของยานพาหนะ แรงดัน และความต้องการ ค่าความคลาดเคลื่อนรอบค่าเกณฑ์จะช่วยป้องกันการสลับโหมดอย่างไม่แน่นอน คุณควรตรวจสอบการเปลี่ยนโหมดภายใต้สภาวะที่มีน้ำหนักบรรทุกและไม่มีน้ำหนักบรรทุกก่อนปล่อยใช้งาน
เกณฑ์ | โหมดไฮโดรสแตติก | โหมดกลไก |
|---|---|---|
แถบความเร็ว | ต่ำถึงกลาง | จุดสูง |
การนำพลังงานกลับมาใช้ใหม่ | อย่างต่อเนื่อง | ต่อเนื่องผ่านปั๊มที่เชื่อมต่อ |
การใช้งานที่ดีที่สุด | วงจรการเริ่ม-หยุด | ล่องเรืออย่างราบรื่น |
โหมดเหล่านี้ให้ผลลัพธ์ที่ดีขึ้น เสียงรบกวนต่ำ ความร้อนที่เกิดขึ้นลดลง และวงจรไฮดรอลิกต้องการวาล์วน้อยลง ทั้งหมดนี้ช่วยสนับสนุนการขับเคลื่อนที่มีพลวัตและแม่นยำสูงในเทคโนโลยีไฮดรอลิกไฮบริดและเซอร์โวไดรฟ์
แอคชูเอเตอร์ไฮดรอลิกเซอร์โวและระบบเบรกแบบสร้างพลังงานกลับคืน
การดักจับพลังงานจลน์ในอุปกรณ์สะสมพลังงาน
เมื่อเครื่องจักรเบรก แอคชูเอเตอร์ไฮดรอลิกเซอร์โวจะเปลี่ยนไปทำงานอื่น ตัวควบคุมจะสั่งให้ปั๊ม/มอเตอร์ทำงานเป็นปั๊ม แรงส่งของเครื่องจักรจะหมุนเพลา และชุดควบคุมจะดันของเหลวเข้าไปในถังสะสมแรงดันสูง โดยการควบคุมแผ่นสวอชเพลทหรือการตั้งค่าวาล์วอย่างแม่นยำ ระบบสามารถใช้แรงบิดเบรกได้อย่างราบรื่น
แอคทูเอเตอร์เซอร์โวแบบไฟฟ้าไฮดรอลิกตอบสนองในเวลาเพียงไม่กี่มิลลิวินาที ดังนั้นแรงเบรกจึงสอดคล้องกับแป้นเหยียบของผู้ขับขี่หรือคำสั่งควบคุม ประจุในแบตเตอรี่สะสมจะเพิ่มขึ้นตามกำลังเบรก ซึ่งจะเพิ่มขึ้นตามแรงเฉื่อยรวมและกำลังสองของความเร็วเครื่องจักร กระบอกสูบเซอร์โวในส่วนยกหรือส่วนบังคับเลี้ยวสามารถกู้คืนพลังงานได้ในลักษณะเดียวกัน
คำแนะนำ: ตรวจสอบแรงดันแก๊สในถังสะสมแรงดันก่อนการทดสอบทุกครั้ง แรงดันแก๊สต่ำจะลดความจุในการเก็บและทำให้อุณหภูมิของของเหลวสูงขึ้น
การนำพลังงานที่สะสมไว้กลับมาใช้ใหม่ในการเร่งความเร็ว
ในการสตาร์ทครั้งต่อไป แรงดันที่สะสมไว้จะเพิ่มกำลังให้กับเครื่องยนต์ ตัวควบคุมจะเปิดทางเดินของตัวสะสมแรงดัน และของเหลวที่มีแรงดันจะขับเคลื่อนปั๊ม/มอเตอร์หรือตัวกระตุ้นไฮดรอลิกโดยตรง การเพิ่มแรงดันนี้จะช่วยลดแรงบิดที่เครื่องยนต์ต้องสร้างขึ้น
กรณีของแอคทูเอเตอร์เชิงเส้นแบบไฮบริดแสดงให้เห็นหลักการได้อย่างชัดเจน พลังงานจากการเบรกของแกนเครื่องจักรจะถูกส่งไปยังระบบภายในเครื่อง เช่น วงจรยกหรือวงจรหนีบ แทนที่จะส่งกลับไปยังเครื่องยนต์ ดังนั้น แอคทูเอเตอร์เชิงเส้นแบบไฮบริดจึงช่วยลดทั้งการใช้เชื้อเพลิงและเวลาในการทำงาน แอคทูเอเตอร์เซอร์โวเชิงเส้นที่มีการควบคุมตำแหน่งและแรงที่ตั้งโปรแกรมได้ จะใช้แรงดันที่ปล่อยออกมาด้วยการควบคุมแรงและความเร็วที่แม่นยำ
การเปรียบเทียบเส้นทางการกู้คืนพลังงาน
ตารางด้านล่างเปรียบเทียบเส้นทางการกู้คืนสองเส้นทางในด้านการตอบสนองและความซับซ้อนของวงจร
เส้นทางการกู้คืน | คำตอบ | ความซับซ้อนของวงจร |
|---|---|---|
หน่วยความจำสะสม | รวดเร็ว ตรงประเด็น | ปานกลาง |
ห่วงโซ่การแปลงที่ช้าลง | สูงกว่า |
ระบบเก็บพลังงานแบบสะสมแรงดันเหมาะสำหรับรอบการทำงานกำลังสูงและระยะเวลาสั้น มอเตอร์เซอร์โวที่ขับเคลื่อนปั๊มช่วยเพิ่มความยืดหยุ่นในการปรับปริมาตรการไหล และการปรับปริมาตรการไหลได้ช่วยให้ตัวควบคุมสามารถปรับอัตราการไหลให้ตรงกับความต้องการ เลือกวิธีการที่เหมาะสมกับรอบการทำงาน จากนั้นจึงกำหนดขนาดของตัวสะสมแรงดันหรือชุดเก็บพลังงานให้เหมาะสม
แอคทูเอเตอร์ควบคุมด้วยเซอร์โว: การออกแบบและการผลิตในระดับบอร์ด
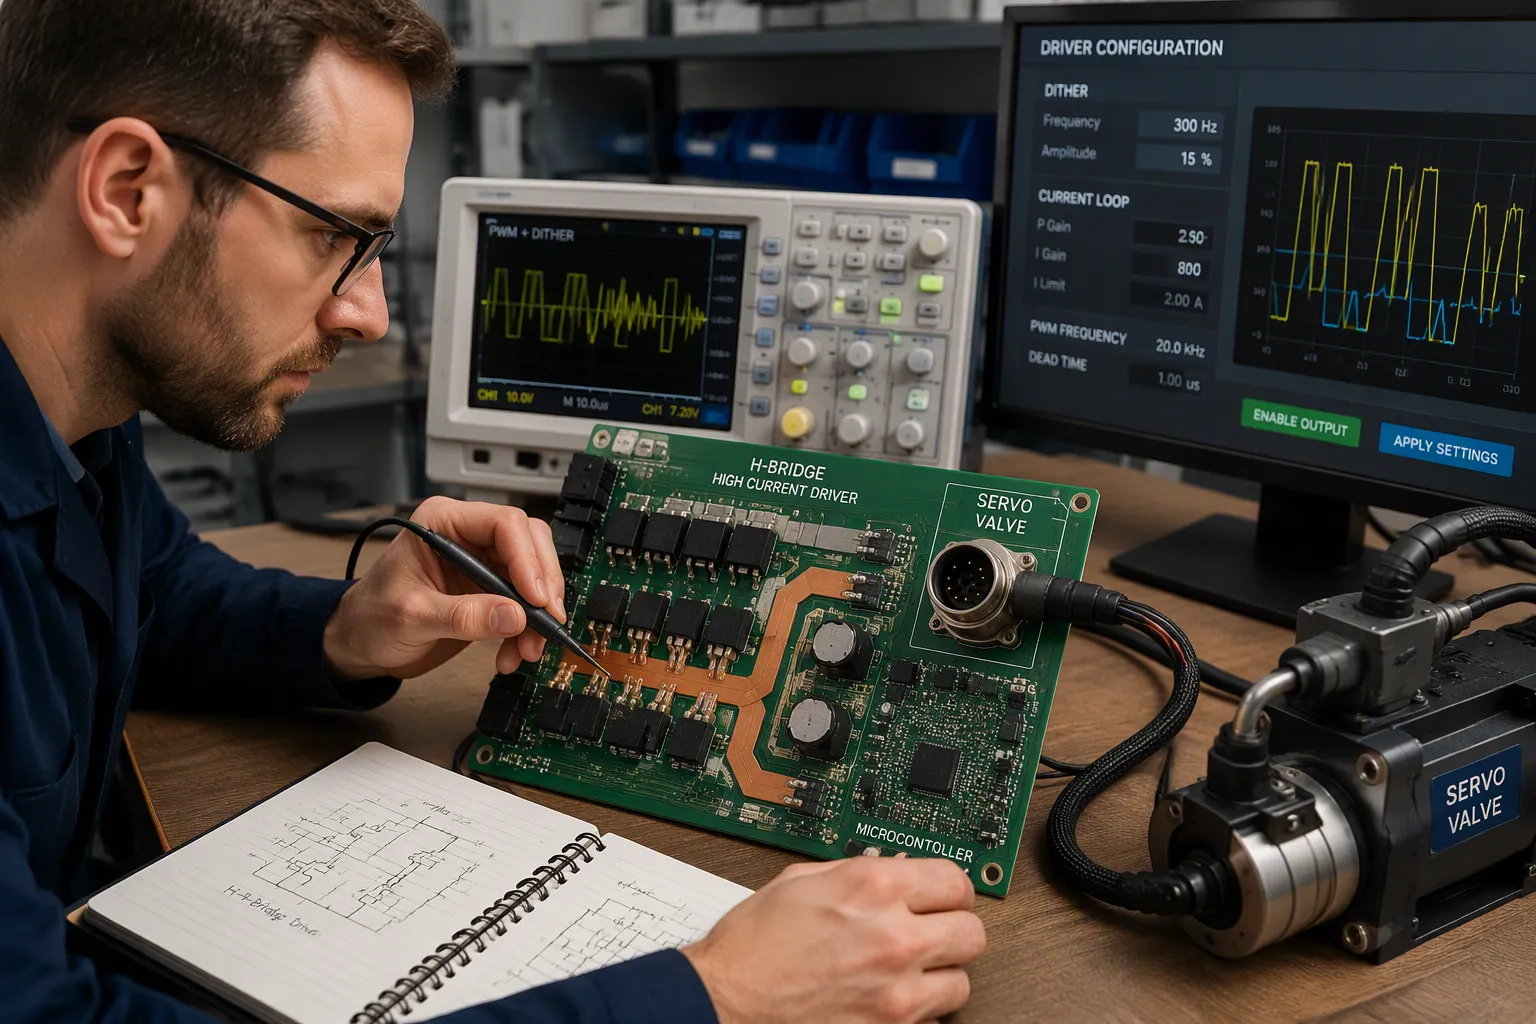
การขับเคลื่อนโซลินอยด์และเซอร์โววาล์วด้วยการสั่นแบบ PWM
โซลินอยด์แบบสัดส่วนจะแปลงกระแสไฟฟ้าในขดลวดให้เป็นแรง ความต้านทานของทองแดงจะเพิ่มขึ้นตามอุณหภูมิ ดังนั้นกระแสและแรงจะเปลี่ยนแปลงไปเว้นแต่ตัวขับจะปิดวงจร คุณควรออกแบบวงจร PWM โดยมีการควบคุมกระแสแบบวงปิดภายใน คำนวณหาค่ากระแสสูงสุดที่ไหลผ่านขดลวดที่อุณหภูมิสูงสุดที่คาดการณ์ไว้และแรงดันไฟฟ้าต่ำสุด เนื่องจากความร้อนที่สูงขึ้นจะลดกำลังเอาต์พุต
การหน่วงเวลา (Dither) ช่วยให้แกนหมุนเคลื่อนที่ได้แม้ในคำสั่งเล็กๆ แรงเสียดทานสถิตอาจทำให้วาล์วติด และการสั่นสะเทือนเล็กน้อยที่สังเกตไม่ได้จะทำให้วาล์วหยุดทำงาน ตัวขับวาล์วแบบติดตั้งบนวาล์วมักจะมาพร้อมกับความถี่การหน่วงเวลา แอมพลิจูด ช่วงที่ไม่ตอบสนอง และโหมดอินพุตที่ตั้งค่าไว้จากโรงงาน ตัวขับแบบอเนกประสงค์ต้องมีตัวเลือกเหล่านี้ให้ปรับได้ หลีกเลี่ยงการควบคุมขดลวดแบบรีโอสแตต เพราะมันสิ้นเปลืองพลังงาน สร้างความร้อน และไม่มีสัญญาณป้อนกลับของการหน่วงเวลาหรือกระแสไฟฟ้า ดังนั้นค่าฮิสเทอรีซิสจึงเบี่ยงเบนออกนอกขีดจำกัดที่กำหนดไว้
ทรานสดิวเซอร์วัดแรงดันและอัตราการไหลจะปิดวงจรภายนอก รับอินพุตแบบอนาล็อกจาก PLC หรือตัวควบคุม รวมถึง 0-5 VDC, 0-10 VDC และ 4-20 mA วงจรควบคุมกระแสไฟช่วยลดสัญญาณรบกวนเมื่อใช้สายเคเบิลยาว การป้อนกลับตำแหน่งของม้วนสายทำให้การทำงานมีเสถียรภาพมากขึ้นและรองรับการสั่นไหวจากไดรเวอร์
พารามิเตอร์ | การออกแบบการดำเนินการ |
|---|---|
ความถี่ดิทเทอร์ | จับคู่กับข้อกำหนดของวาล์ว; แสดงผลเป็นแบบปรับได้บนไดรเวอร์อเนกประสงค์ |
แอมพลิจูดการสั่น | รักษาความแนบเนียน ตรวจสอบว่าไม่มีการเลื่อนเกินขอบเขตของม้วนสาย |
วงปัจจุบัน | ปิดสนิทจากภายในเพื่อให้ได้แรงที่สม่ำเสมอ |
โหมดอินพุต | รองรับแรงดันไฟฟ้าขาเข้าและกระแสไฟฟ้า 4-20 mA |
คำแนะนำ: ตรวจสอบการตั้งค่าการสั่นของวาล์วจริง ไม่ใช่แค่ในเอกสารข้อมูลจำเพาะ สัญญาณคำสั่งขนาดเล็กจะแสดงการยึดติดก่อน
การแบ่งสัญญาณแบบผสม การป้องกัน และข้อแลกเปลี่ยนของ DFM
วงจรขับโซลินอยด์กระแสสูงและวงจรขับเซอร์โวความแม่นยำสูงใช้แผงวงจรเดียวกันดังนั้นจึงควรแยกวงจรออกเป็นโซน ควรใช้ทองแดงปริมาณมากสำหรับวงจร H-bridge ใช้ระนาบส่งกลับโดยตรง และใช้การเดินสายแบบ Kelvin shunt ควรจัดพื้นที่กราวด์ที่เงียบสงบและมีการแยกสัญญาณอย่างหนาแน่นสำหรับ MCU หรือ FPGA ควรเดินสายคู่ดิฟเฟอเรนเชียลของตัวเข้ารหัสให้ห่างจากขอบของวงจรขับเกตและรูจ่ายไฟ ควรเว้นช่องสำหรับคืบคลานและระยะห่าง DC-DC ที่แยกจากกันที่แผงกั้นความปลอดภัย การแยกที่ไม่ดีระหว่างวงจรการสวิตช์และวงจรตรวจจับเป็นสาเหตุของความล้มเหลวส่วนใหญ่
การป้องกันก็ใช้หลักการเดียวกัน ตรวจสอบกระแสที่ตัวต้านทานขนาน เพิ่มการจำกัดกระแสลัดวงจร และจัดให้มีเส้นทางฟรีวีลลิ่งและฟลายแบ็กสำหรับโหลดเหนี่ยวนำทุกตัว วางแผนกำลังไฟฟ้าโดยการบวกกระแสช่องสัญญาณพร้อมกัน บวกกับกระแสที่ตัวควบคุมดึงและระยะเผื่อ คำนวณแรงดันตกคร่อมแหล่งจ่าย การป้องกัน ตัวเชื่อมต่อ ทองแดง รูเชื่อมต่อ สายเคเบิล และสายส่งกลับ จากนั้นยืนยันโดยการวัดที่ตัวเชื่อมต่อที่มีโหลด วางตัวเก็บประจุขนาดใหญ่ไว้ที่ทางเข้ารางและที่สาขาที่มีการเปลี่ยนแปลงโหลดอย่างรวดเร็ว
การแยกส่วนระหว่างด้านไฮดรอลิกและตรรกะควบคุมจะช่วยปกป้องทั้งสองส่วน ควรจับคู่การป้องกันการกลับขั้ว การกระชาก และกระแสเกินกับแหล่งพลังงานและข้อผิดพลาดของสายไฟที่อาจเกิดขึ้น สำหรับการออกแบบเพื่อการผลิต (DFM) ให้เลือกน้ำหนักและโครงสร้างของทองแดงจากกระแสไฟฟ้า การเพิ่มขึ้นของอุณหภูมิ และความหนาแน่นของการเดินสาย จากนั้นยืนยันระยะห่างและกฎของ vias กับผู้ผลิต
หมายเหตุ: ขั้วต่อร่วมและร่องกราวด์ที่บางจะทำให้ค่าอ้างอิงลอจิกภายในเปลี่ยนแปลงไปเนื่องจากกระแสไฟชั่วขณะ ส่งผลให้เกิดการรีเซ็ต
การออกแบบทางความร้อนและการตรวจสอบข้อบกพร่อง
เชื่อมแผ่นโลหะที่เปิดโล่งเข้ากับทองแดงต่อเนื่องด้วยรูปแบบการระบายความร้อนแบบไว (thermal-via pattern) จากนั้นวัดแผงวงจรที่ประกอบแล้วภายใต้สภาวะการเคลื่อนไหวที่เลวร้ายที่สุดที่อาจเกิดขึ้น บันทึกแรงดันไฟฟ้าขาเข้า จำนวนช่องสัญญาณที่ใช้งาน โหลดเชิงกล การไหลของอากาศ สถานะของตัวเครื่อง อุณหภูมิแวดล้อม และระยะเวลาการทดสอบควบคู่ไปกับผลลัพธ์แต่ละรายการ เปรียบเทียบจุดที่มีความร้อนสูงกับขีดจำกัดของอุปกรณ์และนโยบายการลดกำลังการทำงาน ตรวจสอบพิกัดกระแสต่อช่องสัญญาณ แผงวงจรหลายช่องสัญญาณบางรุ่นอาจจ่ายกระแสรวมน้อยกว่าที่จำนวนช่องสัญญาณระบุไว้ แผงวงจรที่ได้รับการจัดอันดับสำหรับ 24 V ควรมีการป้องกันการกลับขั้วและการปิดระบบเมื่ออุณหภูมิสูงเกินกำหนด
เมื่อเกิดข้อผิดพลาด ให้จำลองข้อผิดพลาดนั้นด้วยการรวมกันของข้อต่อ ความเร่ง และภาระที่เหมือนกันทุกประการ วัดแรงดันไฟฟ้าต่ำสุดและระยะเวลาชั่วขณะ ณ จุดทดสอบเฉพาะที่ที่มีแบนด์วิดท์เพียงพอ เชื่อมโยงแรงดันไฟฟ้าที่จ่าย การรีเซ็ต สัญญาณคำสั่ง และเอาต์พุตข้อผิดพลาดบนฐานเวลาเดียวกัน แยกสาเหตุโดยการทดสอบแอคชูเอเตอร์ทีละตัวและจัดเส้นทางสายเคเบิลใหม่ จำลองการเคลื่อนไหวในกรณีที่เลวร้ายที่สุดอีกครั้งภายใต้สภาวะแรงดันไฟฟ้าขาเข้าและอุณหภูมิที่ต้องการเพื่อยืนยันการแก้ไข
ข้อดี ข้อจำกัด และบริบทของตลาด
ประหยัดน้ำมันเชื้อเพลิง อายุการใช้งานของเบรก และการบำรุงรักษา
ตัวเลขจากประสบการณ์จริงของกลุ่มรถเก็บขยะแสดงให้เห็นว่าผลลัพธ์ที่ได้นั้นคุ้มค่าเพียงใด เจ้าหน้าที่ของเมืองไมอามีรายงานว่าสามารถประหยัดเชื้อเพลิงได้ถึง 51% ด้วยระบบ Parker RunWise และเจ้าหน้าที่ของเทศมณฑลไมอามี-เดดรายงานว่าประหยัดได้ 45% ระบบเดียวกันนี้สามารถประหยัดเชื้อเพลิงได้ 20-30 แกลลอนต่อวัน ขึ้นอยู่กับความหนาแน่นของเส้นทางและการใช้งานของรถบรรทุก Parker อ้างว่าสามารถประหยัดได้ประมาณ 50% ในการใช้งานที่หลากหลาย
อายุการใช้งานของเบรกก็ดีขึ้นมากเช่นกัน รถเก็บขยะส่วนใหญ่ต้องเปลี่ยนเบรกใหม่ 3-4 ครั้งต่อปี แต่จากบันทึกของหน่วยงานเทศบาลเมืองไมอามี พบว่าเบรกที่ใช้งานได้นานถึง 6 ปีโดยไม่ต้องเปลี่ยนเลย โฮเซ่ ดาวิลลา หัวหน้างานของเทศบาลเมืองไมอามี กล่าวว่า การประหยัดค่าใช้จ่ายในการบำรุงรักษาเบรกจะสูงถึง 81,000 ดอลลาร์สหรัฐฯ เมื่อครบ 6 ปี จากอายุการใช้งาน 10 ปีของรถ
เมตริก | ความคุ้มค่า |
|---|---|
การประหยัดเชื้อเพลิง เมืองไมอามี | 51% |
การประหยัดเชื้อเพลิง ในเขตไมอามี-เดด | 45% |
ประหยัดค่าใช้จ่ายในการบำรุงรักษาเบรก 6 ปี | $81,000 |
การเปลี่ยนเบรกพื้นฐาน | 3–4 ครั้งต่อปี |
ระยะเวลาการบำรุงรักษาเบรกถึงกำหนดแล้ว | ทิ้งไว้เฉยๆ นานกว่า 6 ปี |
แอคทูเอเตอร์ไฟฟ้าไฮดรอลิกแบบไฮบริดยังเหนือกว่าระบบไฮดรอลิกแบบดั้งเดิมในหลายด้าน การออกแบบที่ใช้พลังงานตามความต้องการช่วยให้ใช้พลังงานได้อย่างมีประสิทธิภาพมากกว่ามอเตอร์ที่ทำงานตลอดเวลา การควบคุมเซอร์โวในตัวช่วยให้ควบคุมตำแหน่ง ความเร็ว และแรงได้อย่างแม่นยำ ระบบวงจรปิดที่ปิดสนิทไม่จำเป็นต้องเติมของเหลว และตัวกรองในตัวที่มีอายุการใช้งานมากกว่า 8,000 ชั่วโมงช่วยให้ใช้งานได้โดยไม่ต้องบำรุงรักษา หน่วยเหล่านี้สามารถรับแรงกระแทกและแรงด้านข้างได้ และสามารถรับแรงได้สูงสุดถึง 150,000 ปอนด์ (667 กิโลนิวตัน)
คำแนะนำ: เมื่อประเมินโซลูชันระบบขับเคลื่อนไฮบริด ควรเปรียบเทียบระยะเวลาการบำรุงรักษา ไม่ใช่แค่ราคาซื้อเท่านั้น
ความสามารถในการแข่งขันและไม่ขึ้นกับเชื้อเพลิงชนิดใดชนิดหนึ่ง
พลังงานไฟฟ้าสามารถแข่งขันได้โดยตรงในเครื่องจักรบางประเภท ต้นทุนแบตเตอรี่ โครงสร้างพื้นฐานการชาร์จ และความเหมาะสมของรอบการทำงานเป็นตัวตัดสินว่าใครจะเป็นผู้ชนะ ระบบไฮดรอลิกมีข้อได้เปรียบในงานที่ต้องการแรงและแรงกระแทกสูง โดยที่แอคทูเอเตอร์เชิงเส้นแบบไฮบริดให้ความหนาแน่นของกำลังสูงกว่าแอคทูเอเตอร์แม่เหล็กไฟฟ้าที่มีขนาดใกล้เคียงกันถึง 300%
ความสามารถในการทำงานด้วยเชื้อเพลิงใดก็ได้เป็นจุดแข็งหลัก ชั้นเครื่องยนต์รองรับดีเซล ก๊าซธรรมชาติ หรือเชื้อเพลิงอื่นๆ โดยไม่ต้องออกแบบวงจรไฮดรอลิกใหม่ แอคชูเอเตอร์เชิงเส้นแบบไฮบริดและแอคชูเอเตอร์เชิงเส้นแบบไฮบริดอื่นๆ สามารถดึงพลังงานจากการเบรกกลับมาใช้ได้ไม่ว่าจะเป็นเชื้อเพลิงชนิดใด การตั้งค่าปริมาตรการไหลสองระดับบนปั๊มช่วยให้ชุดอุปกรณ์มีขนาดกะทัดรัดในทุกสภาวะความดัน วิศวกรควรพิจารณาถึงรอบการทำงานและโครงสร้างพื้นฐานก่อนที่จะเลือกใช้ระหว่างระบบไฟฟ้าไฮดรอลิกและระบบไฟฟ้าแบตเตอรี่
ข้อจำกัดและข้อจำกัดด้านการออกแบบ
ขนาดของตัวสะสมแรงดันจำกัดปริมาณพลังงานที่ระบบสามารถเก็บไว้ได้ต่อการเบรกแต่ละครั้ง การอัดแก๊สในปริมาณน้อยจะลดความจุและเพิ่มอุณหภูมิของของเหลว นอกจากนี้ การจัดวางบรรจุภัณฑ์ยังจำกัดการออกแบบ เนื่องจากภาชนะรับแรงดันสูงต้องการพื้นที่และโครงสร้างป้องกัน
ความซับซ้อนของการควบคุมจะเพิ่มขึ้นเมื่อมีการสลับโหมด ตัวควบคุมต้องจัดการกับฮิสเทอรีซิส แถบแรงดัน และการตอบสนองต่อข้อผิดพลาดทั่วทั้งไดรฟ์ คุณควรตรวจสอบพฤติกรรมการเปลี่ยนผ่านภายใต้สภาวะที่มีโหลดและไม่มีโหลดก่อนที่จะปล่อยใช้งาน
การออกแบบนี้ช่วยให้สามารถขับเคลื่อนเครื่องจักรได้สองวิธี โหมดเหล่านี้ รวมทั้งระบบเบรกแบบสร้างพลังงานกลับคืน จะช่วยประหยัดเชื้อเพลิงและค่าบำรุงรักษา แผงควบคุมจะแปลงความสามารถนั้นให้เป็นการเคลื่อนไหวที่แม่นยำและทำซ้ำได้
สำหรับวิศวกร ระบบขับเคลื่อนแบบไฮบริดไฮดรอลิก/เซอร์โวจะให้ระบบส่งกำลังที่ทำงานได้กับเชื้อเพลิงทุกชนิดและบำรุงรักษาง่าย อย่างไรก็ตามชั้นอิเล็กทรอนิกส์ยังคงต้องการการแบ่งส่วนสัญญาณผสมและการออกแบบความร้อนอย่างระมัดระวัง ควรให้ความสำคัญกับสองส่วนนี้เป็นอันดับแรก ไม่ใช่สิ่งที่จะคิดถึงในภายหลัง
กฎระเบียบด้านการปล่อยมลพิษที่เข้มงวดขึ้นเอื้อประโยชน์ต่อระบบขับเคลื่อนที่เผาไหม้เชื้อเพลิงน้อยลงและสามารถนำพลังงานจากการเบรกกลับมาใช้ใหม่ได้ ทีมที่เรียนรู้ทั้งด้านไฮดรอลิกและอิเล็กทรอนิกส์จะพบว่าแพลตฟอร์มนั้นเหมาะสมกับทิศทางดังกล่าวเป็นอย่างดี การออกแบบอย่างรอบคอบในส่วนนี้จะส่งผลดีตลอดอายุการใช้งานของเครื่องจักร
คำถามที่พบบ่อย
ควรตรวจสอบระดับประจุแบตเตอรี่ก่อนการทดสอบอย่างไร?
ตรวจสอบปริมาณก๊าซเทียบกับช่วงแรงดันที่กำหนดก่อนการใช้งานทุกครั้ง ปริมาณก๊าซต่ำจะลดความจุในการเก็บกักและทำให้ของเหลวร้อนขึ้น อ่านค่าบนวงจรไฮดรอลิก แล้วจดบันทึกไว้ข้างๆ เงื่อนไขการทดสอบ ตรวจสอบอีกครั้งหลังจากทำการซ่อมบำรุงใดๆ ที่เปิดฝาภาชนะ
เหตุใดวงจรขับโซลินอยด์แบบสัดส่วนจึงต้องการการกระดิกสัญญาณแบบ PWM?
แรงเสียดทานสถิตอาจทำให้แกนวาล์วติดขัดเมื่อได้รับคำสั่งเล็กน้อย การสั่นสะเทือนเล็กน้อยที่คุณสังเกตไม่ได้จะช่วยให้แกนวาล์วเคลื่อนที่ต่อไปได้ ตั้งค่าความถี่และแอมพลิจูดของการสั่นตามข้อกำหนดของวาล์ว และทำให้ทั้งสองค่าสามารถปรับได้ในไดรเวอร์อเนกประสงค์ ตรวจสอบการตั้งค่าบนวาล์วจริง ไม่ใช่แค่ในเอกสารข้อมูลจำเพาะ
คุณจะแบ่งวงจรขับโซลินอยด์กระแสสูงและวงจรเซอร์โวความแม่นยำสูงบนแผงวงจรเดียวกันได้อย่างไร?
แบ่งแผงวงจรออกเป็นโซนให้ใช้ทองแดงปริมาณมากสำหรับวงจร H-bridge ใช้ระนาบส่งกลับโดยตรง และใช้การเดินสายแบบ Kelvin shunt รักษาพื้นที่กราวด์ที่เงียบสงบและมีการแยกสัญญาณอย่างหนาแน่นสำหรับตัวควบคุม เดินสายคู่สัญญาณดิฟเฟอเรนเชียลของตัวเข้ารหัสให้ห่างจากขอบของวงจรขับเกต ความล้มเหลวส่วนใหญ่เกิดจากการแยกที่ไม่ดีระหว่างวงจร switching และวงจรตรวจจับ
คุณควรตรวจสอบอะไรบ้างก่อนที่จะปล่อยไดรฟ์ที่สามารถสลับโหมดได้?
ทดสอบการเปลี่ยนโหมดโดยให้ไดรฟ์มีโหลดและไม่มีโหลด ตรวจสอบให้แน่ใจว่าฮิสเทอรีซิสรอบจุดเปลี่ยนโหมดหยุดการแกว่งไปมาระหว่างโหมดต่างๆ จัดเรียงแรงดันไฟฟ้าแหล่งจ่าย สัญญาณรีเซ็ต สัญญาณคำสั่ง และเอาต์พุตข้อผิดพลาดให้ตรงกันบนฐานเวลาเดียวกัน ทดสอบการเคลื่อนที่ในกรณีที่เลวร้ายที่สุดอีกครั้งภายใต้เงื่อนไขแรงดันไฟฟ้าขาเข้าและอุณหภูมิที่วางแผนไว้ก่อนที่จะปล่อยใช้งานจริง