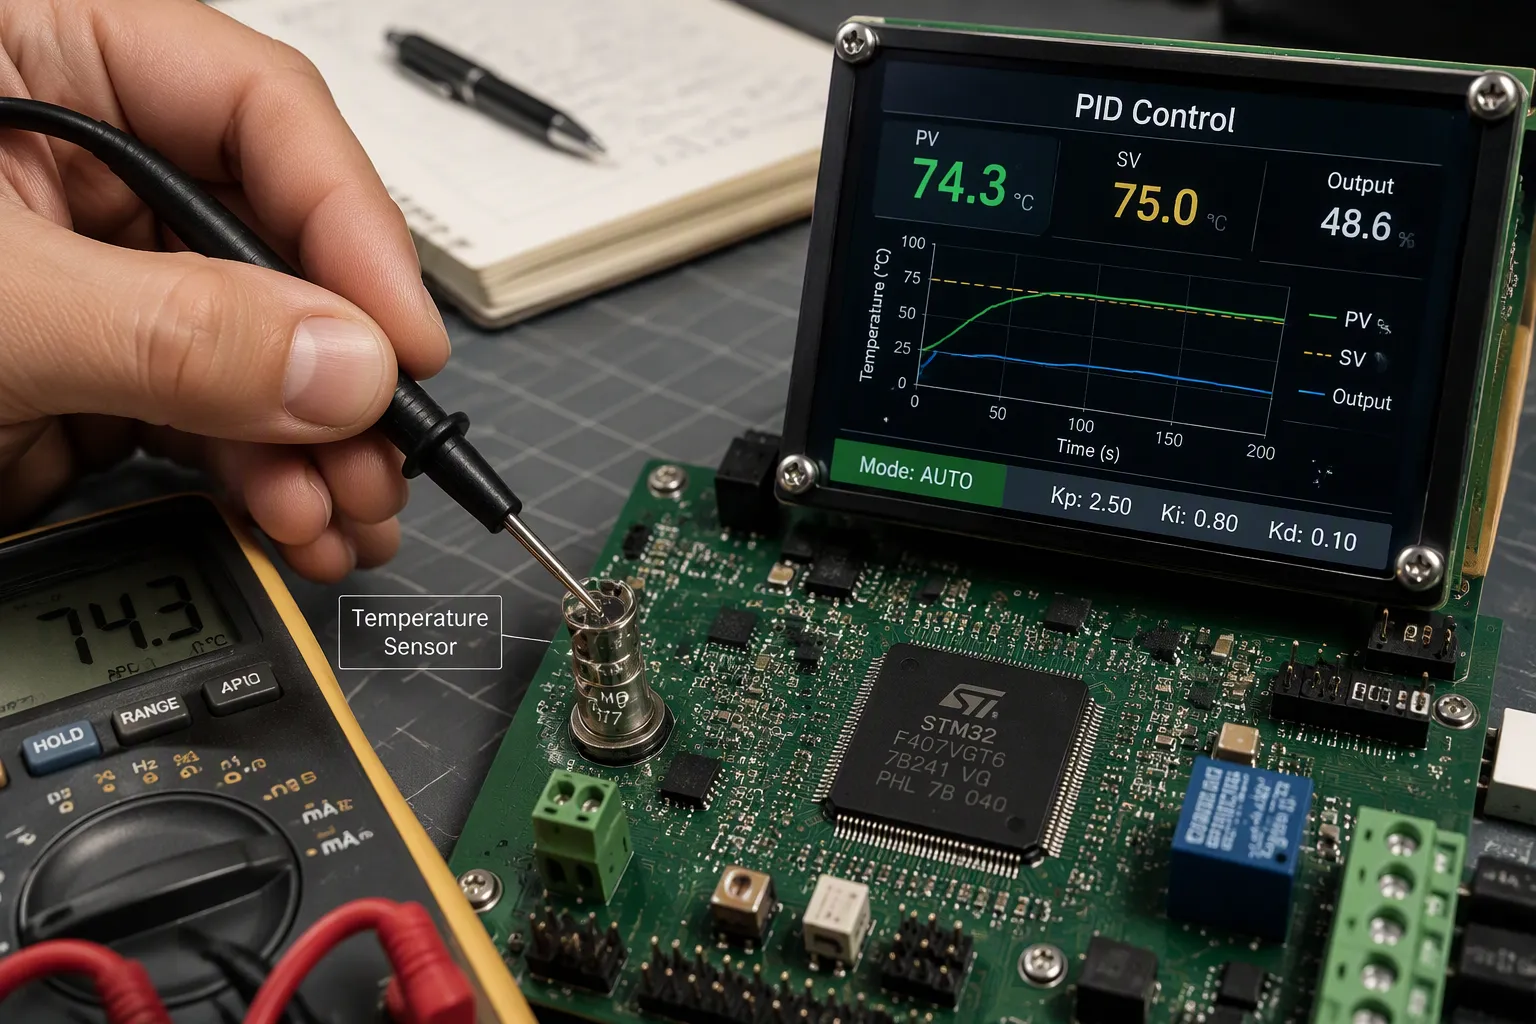
ตัวควบคุม PID ช่วยรักษาอุณหภูมิของแผงวงจรให้อยู่ในขอบเขตที่ปลอดภัยโดยใช้การป้อนกลับแบบดิจิทัลแบบวงปิด มันจะเปรียบเทียบอุณหภูมิที่ตรวจวัดได้กับค่าที่ตั้งไว้ จากนั้นจึงปรับเอาต์พุตของตัวทำความร้อนหรือตัวทำความเย็น นี่คือวิธีการที่การควบคุมอุณหภูมิแบบ PID ช่วยป้องกันแผงวงจรพิมพ์ (PCB) จากความร้อนสูงเกินไป
การควบคุมอุณหภูมิที่แม่นยำยังช่วยป้องกันการโอเวอร์ชูต (overshoot) ได้อีกด้วย เหตุการณ์ความร้อนสูงเกินไปส่วนใหญ่เริ่มต้นด้วยการโอเวอร์ชูต ซึ่งเกิดขึ้นเมื่ออุณหภูมิของแผงวงจรสูงขึ้นเกินจุดตั้งค่าที่กำหนดไว้ชั่วครู่ก่อนที่ระบบควบคุมจะตอบสนอง ระบบควบคุม PID ที่ปรับแต่งมาอย่างดีจะตอบสนองได้เร็วและรักษาอุณหภูมิของแผงวงจรให้อยู่ใกล้เคียงกับจุดตั้งค่าเป้าหมาย
คุณจะได้เรียนรู้คำศัพท์สามคำที่เกี่ยวข้องกับ PID, วงจรป้องกันแบบตรวจจับ-คำนวณ-แก้ไข, การตรวจจับระดับบอร์ดและการขับเคลื่อนฮีตเตอร์ และการปรับแต่งด้วยการออกแบบที่ปลอดภัยเมื่อเกิดข้อผิดพลาด
ประเด็นที่สำคัญ
ตัวควบคุม PID ใช้ส่วนประกอบสามส่วนเพื่อรักษาอุณหภูมิของแผงวงจรให้คงที่และป้องกันไม่ให้ร้อนเกินไป
ปรับลูป PID อย่างระมัดระวัง เพื่อไม่ให้เกิดการโอเวอร์ชูตและไม่ให้เกิดข้อผิดพลาดในสภาวะคงที่
เพิ่มอุปกรณ์ตัดไฟแยกต่างหากเพื่อป้องกันความเสียหายของฮีตเตอร์
เลือกเซ็นเซอร์วัดอุณหภูมิที่เหมาะสมและวางไว้ห่างจากบริเวณที่มีความร้อนสูง
การออกแบบระบบระบายความร้อนที่ดีและการตรวจจับที่แม่นยำช่วยให้วงจร PID ทำงานได้อย่างมีประสิทธิภาพ
หลักการพื้นฐานของการควบคุมอุณหภูมิแบบ PID
ระบบควบคุมอุณหภูมิแบบ PID เป็นระบบป้อนกลับดิจิทัลแบบวงปิด โดยจะตรวจสอบอุณหภูมิที่แท้จริง คำนวณหาค่าความคลาดเคลื่อนจากอุณหภูมิที่ตั้งไว้ และปรับค่าเอาต์พุตให้คงที่ ค่าความคลาดเคลื่อนนี้เรียกว่าค่าความคลาดเคลื่อน ตัวควบคุมจะใช้ค่าความคลาดเคลื่อนนี้ในการควบคุมเครื่องทำความร้อนหรือเครื่องทำความเย็น
คำศัพท์ PID สามคำ
เทอมสัดส่วน เทอมอินทิกรัล และเทอมอนุพันธ์ ต่างก็ทำหน้าที่แตกต่างกัน ตารางด้านล่างแสดงวิธีการที่ตัวควบคุมดิจิทัลคำนวณแต่ละเทอม
เทอม | สูตร | วิธีการคำนวณเพื่อควบคุมอุณหภูมิ |
|---|---|---|
สัดส่วน (P) | KP · e(t) | ใช้ค่าความคลาดเคลื่อนปัจจุบัน e(t) = SP − PV (อุณหภูมิที่ตั้งไว้ลบด้วยอุณหภูมิที่วัดได้) โดยค่าความคลาดเคลื่อนที่มากขึ้นในขณะนั้นจะทำให้ได้ค่าการแก้ไขที่มากขึ้น |
อินทิกรัล (I) | KI ∫₀ᵗ e(t) dt | คำนวณค่าความคลาดเคลื่อนสะสมเมื่อเวลาผ่านไป (โดยรวมเป็น ∑ eᵢ·Δt ในตัวควบคุมดิจิทัลแบบไม่ต่อเนื่อง) เพื่อขจัดค่าชดเชยอุณหภูมิในสภาวะคงที่ |
อนุพันธ์ (D) | KD · de(t)/dt = −KD · d(PV)/dt | ตอบสนองต่อความเร็วในการเปลี่ยนแปลงของข้อผิดพลาด โดยมักจะใช้ค่าอนุพันธ์ของข้อผิดพลาดแทนค่าอนุพันธ์ของค่า PV ที่วัดได้ เพื่อหลีกเลี่ยงการเปลี่ยนแปลงค่าอนุพันธ์อย่างฉับพลันเมื่อมีการเปลี่ยนแปลงจุดตั้งค่า และใช้การกรองเพื่อลดสัญญาณรบกวน |
เทอมสัดส่วนจะตอบสนองต่อข้อผิดพลาดปัจจุบัน ข้อผิดพลาดที่มากขึ้นจะให้เอาต์พุตที่มากขึ้น ดังนั้นแผงวงจรจึงร้อนเร็วขึ้น เทอมสัดส่วนเพียงอย่างเดียวไม่สามารถขจัดข้อผิดพลาดในสภาวะคงที่ได้ เพราะเอาต์พุตจะลดลงเหลือศูนย์ที่จุดตั้งค่า เทอมอินทิกรัลจะรวมข้อผิดพลาดในอดีตและผลักค่าชดเชยนั้นให้เป็นศูนย์ การทำงานของอินทิกรัลมากเกินไปจะทำให้เกิดการแกว่ง เทอมอนุพันธ์จะตอบสนองต่อความเร็วในการเปลี่ยนแปลง มันทำนายว่าอุณหภูมิจะไปในทิศทางใดและใช้เอฟเฟกต์การเบรก การหน่วงนี้จะช่วยลดการโอเวอร์ชูต เทอมอนุพันธ์มีความไวต่อสัญญาณรบกวนของเซ็นเซอร์ ดังนั้นการออกแบบหลายๆ แบบจึงกรองหรือตั้งค่าให้เป็นศูนย์
การควบคุมแบบป้อนกลับวงปิดเทียบกับการควบคุมแบบเปิด/ปิด
การควบคุมเทอร์โมสตัทแบบง่ายๆ จะเปิดฮีตเตอร์เต็มที่เมื่ออุณหภูมิต่ำกว่าจุดที่ตั้งไว้ และปิดเต็มที่เมื่ออุณหภูมิสูงกว่าจุดที่ตั้งไว้ จากนั้นอุณหภูมิของแผงวงจรจะวนรอบจุดเป้าหมาย ในแต่ละรอบ อุณหภูมิของแผงวงจรจะสูงเกินจุดเป้าหมายก่อนที่ฮีตเตอร์จะปิดลง นี่คือภาวะโอเวอร์ชูต และเป็นจุดเริ่มต้นของเหตุการณ์ความร้อนสูงเกินไปส่วนใหญ่
ตัวควบคุม PID ให้การควบคุมอุณหภูมิที่แม่นยำกว่า อัลกอริทึมควบคุม PID จะปรับเอาต์พุตอย่างต่อเนื่องแทนที่จะสลับไปมา ตัวควบคุมแบบสัดส่วน-อินทิกรัล-อนุพันธ์ (PID) ตอบสนองต่อข้อผิดพลาดเล็กน้อยด้วยการแก้ไขเล็กน้อย พฤติกรรมนี้ช่วยให้บอร์ดอยู่ใกล้กับจุดตั้งค่าที่ต้องการและจำกัดการโอเวอร์ชูต วงจรที่ปรับแต่งอย่างดีจะเข้าสู่สภาวะคงที่ได้อย่างรวดเร็วโดยไม่มีข้อผิดพลาดในสภาวะคงที่
PID ป้องกันความร้อนสูงเกินไปได้อย่างไร
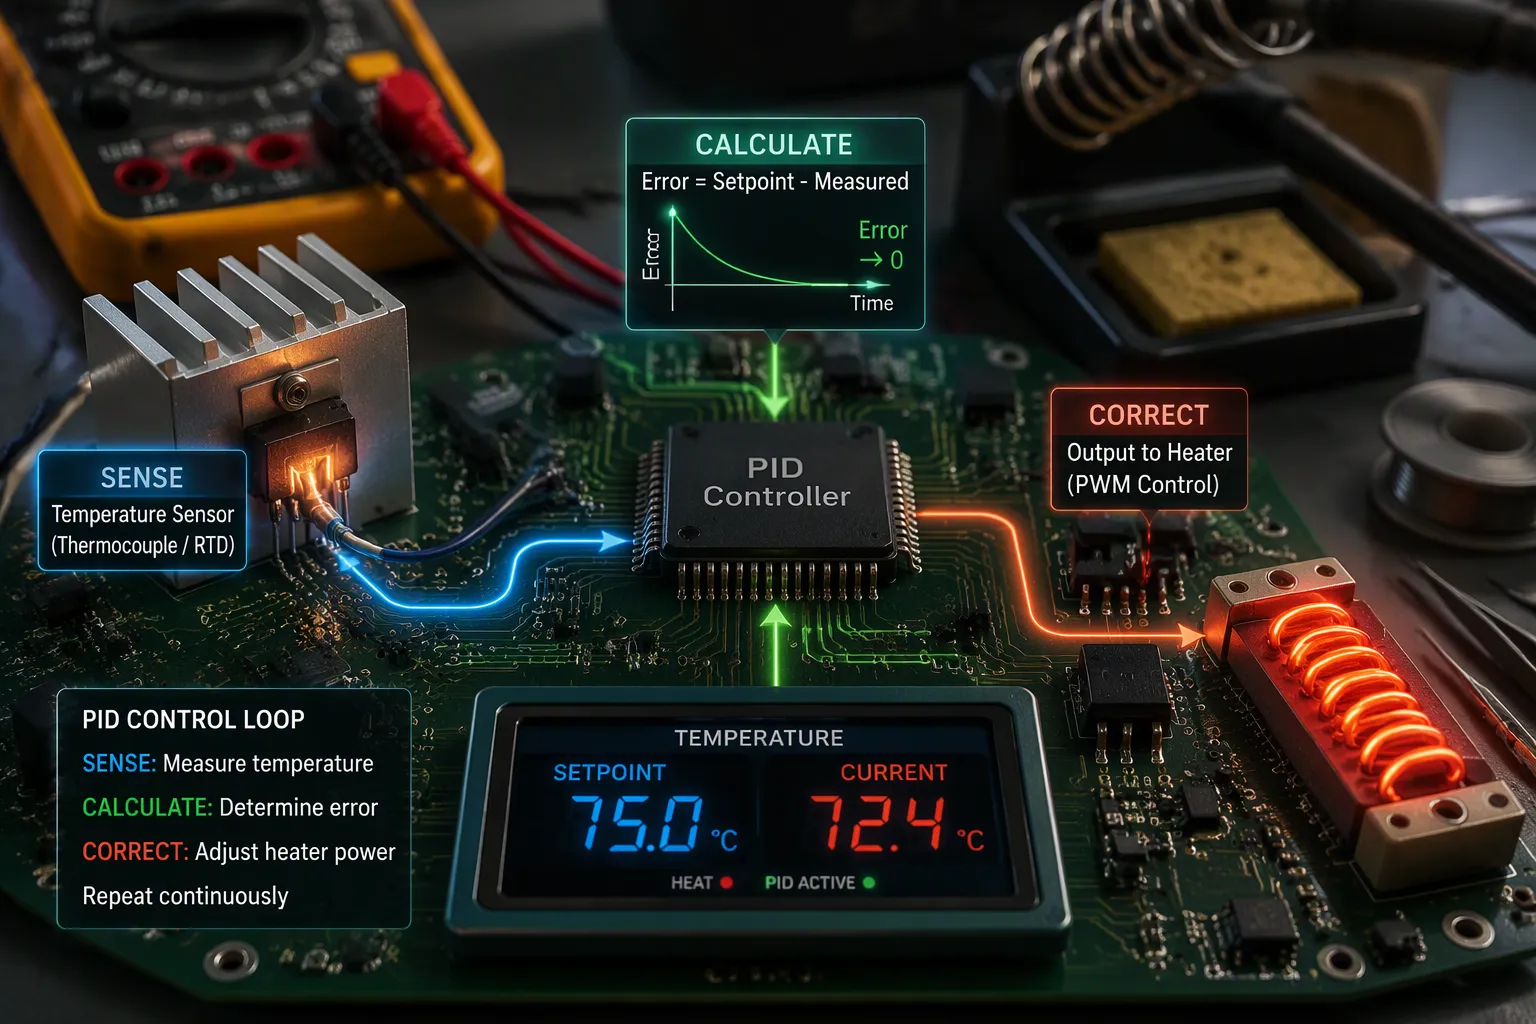
การตรวจจับ การคำนวณข้อผิดพลาด และการส่งออก
วงจรป้องกันทำงานเป็นสามขั้นตอน ขั้นแรก เซ็นเซอร์จะวัดอุณหภูมิของแผงวงจร ขั้นที่สอง อัลกอริทึมควบคุม PID จะลบค่าที่วัดได้ออกจากค่าที่ตั้งไว้เพื่อให้ได้ค่าความคลาดเคลื่อน ขั้นที่สาม วงจรเอาต์พุตจะขับฮีตเตอร์หรือคูลเลอร์ด้วยปริมาณที่ค่าความคลาดเคลื่อนนั้นเหมาะสม วงจรนี้จะทำงานซ้ำด้วยอัตราการสุ่มตัวอย่างคงที่ ดังนั้นวงจรจึงแก้ไขการเปลี่ยนแปลงเล็กน้อยก่อนที่จะขยายตัว
ขั้นตอนการตรวจวัดมีความเสี่ยงมากที่สุด วิธีการตรวจวัดที่ใช้กันทั่วไป ได้แก่ เทอร์โมคัปเปิล ระบบบ่อความร้อนแบบบรรจุสาร และตัวตรวจจับอุณหภูมิแบบความต้านทาน (RTD) แต่ละวิธีจะเพิ่มความล่าช้าให้กับวงจร
วิธีการตรวจวัด | บทบาทในวงจรการรับรู้-คำนวณ-แก้ไข |
|---|---|
thermocouple | อุปกรณ์วัดอุณหภูมิทั่วไปในวงจร |
ระบบบ่อความร้อนที่เติมเต็ม | อุปกรณ์วัดอุณหภูมิทั่วไปในวงจร |
ตัวตรวจจับอุณหภูมิแบบความต้านทาน (RTD) | อุปกรณ์วัดอุณหภูมิทั่วไปในวงจร |
คุณควรลดความคลาดเคลื่อนในการวัดให้มากที่สุดเท่าที่จะทำได้ หลอดหรือบ่อความร้อนที่มีเส้นผ่านศูนย์กลางเล็กจะช่วยลดความต้านทานความร้อนและความจุความร้อนขององค์ประกอบ วัสดุบ่อที่มีความต้านทานต่ำและความจุต่ำจะช่วยลดความคลาดเคลื่อนที่เพิ่มเข้ามาในกระบวนการโดยรวม ท่อหรือรูขนาดเล็กใกล้กับเซ็นเซอร์จะเพิ่มความเร็วการไหลและเร่งการถ่ายเทความร้อนไปยังองค์ประกอบ ในระบบสองเฟส ให้วางองค์ประกอบไว้ในเฟสของเหลว ซึ่งมีความต้านทานความร้อนต่ำกว่าเฟสไอ
เวลาหน่วง (Deadtime) เป็นปัญหาอีกอย่างหนึ่ง มันคือความล่าช้าระหว่างการเปลี่ยนแปลงของตัวแปรในกระบวนการและการสังเกตการเปลี่ยนแปลงนั้น เซ็นเซอร์ที่ติดตั้งอยู่ห่างจากแหล่งความร้อนจะไม่สามารถตรวจจับการเปลี่ยนแปลงได้ทันที ตัวควบคุมจึงทำงานโดยใช้ค่าที่วัดได้เก่าแล้ว นอกจากนี้ สิ่งรบกวน เช่น กระแสลมเย็นที่พัดเข้ามา ก็ทำให้การอ่านค่าผิดพลาดได้เช่นกัน วงจรควบคุม PID ต้องกำจัดสิ่งรบกวนเหล่านี้ออกไป
การป้องกันการโอเวอร์ชูตและการเกิดความร้อนสูงเกินไป
การทำงานของอนุพันธ์เป็นคำที่ไวต่อสัญญาณรบกวนมากที่สุด สัญญาณวัดที่มีสัญญาณรบกวนจะทำให้การทำงานของอนุพันธ์ขยายสัญญาณรบกวนนั้น และเอาต์พุตของตัวควบคุมจะสั่นไหว ระบบที่ใช้งานจริงจะใช้การกรองอนุพันธ์หรือใช้ค่าเกน D เพียงเล็กน้อยเท่านั้น ตัวส่งสัญญาณที่มีการทำงานของอนุพันธ์สามารถชดเชยความล่าช้าขององค์ประกอบบางอย่างได้ คุณต้องชดเชยโดยการลดค่าเกนอนุพันธ์ของตัวควบคุม
การกำหนดค่าขีดจำกัดช่วยลดการโอเวอร์ชูตลงได้อีก โดยการจำกัดเอาต์พุตและช่วงค่าขีดจำกัดที่อนุญาต วงจรจะไม่สามารถสั่งการแก้ไขขนาดใหญ่ที่ทำให้บอร์ดทำงานเกินเป้าหมายได้ เมื่อตั้งค่าในลักษณะนี้ ตัวควบคุม PID จะทำหน้าที่เป็นตัวป้องกันความร้อนสูงเกินไปไม่ใช่แค่ตัวควบคุมแรงดันเท่านั้น
ภาวะความร้อนสูงเกินควบคุมจำเป็นต้องมีคำอธิบายแยกต่างหาก คอยสังเกตอุณหภูมิที่สูงขึ้นผิดปกติ และบังคับปิดการทำงานของอุปกรณ์เมื่อเกิดเหตุการณ์ดังกล่าว:
การตรวจสอบอุณหภูมิจุดเชื่อมต่อ: เซ็นเซอร์แบบฝังตัว การวินิจฉัยแบบเรียลไทม์ และการตรวจสอบเชิงคาดการณ์ ช่วยตรวจจับสภาวะผิดปกติก่อนที่จะเกิดความเสียหาย
ระบบป้องกันการปิดเครื่องเนื่องจากความร้อนสูงเกินไป: วงจรป้องกันกระแสเกิน ไฟฟ้าลัดวงจร การลดความอิ่มตัว และการปิดเครื่องอย่างนุ่มนวล จะตอบสนองต่อข้อผิดพลาดอย่างรวดเร็วและบังคับปิดเอาต์พุตก่อนที่จะเกิดความร้อนสูงเกินไป
การตรวจสอบแรงดันไฟฟ้าและอิมพีแดนซ์เป็นการเพิ่มการตรวจสอบอีกขั้นหนึ่ง การลดลงของแรงดันไฟฟ้าอย่างกะทันหัน ความไม่สมดุล หรืออิมพีแดนซ์ภายในที่เพิ่มขึ้น บ่งชี้ถึงความล้มเหลวที่กำลังจะเกิดขึ้น และระบบสามารถแยกโมดูลหรือปิดระบบได้ ตัวควบคุมแบบสัดส่วน-อินทิกรัล-อนุพันธ์ (PID) จะจัดการการควบคุมในสภาวะคงที่ ในขณะที่ตัวตรวจจับเหล่านี้จะจัดการกับความผิดปกติ เมื่อทำงานร่วมกัน พวกมันจะช่วยรักษาการควบคุมอุณหภูมิที่แม่นยำและป้องกันไม่ให้ความผิดปกติลุกลามกลายเป็นไฟไหม้
การใช้งานในระดับบอร์ดเพื่อการควบคุมอุณหภูมิที่แม่นยำ
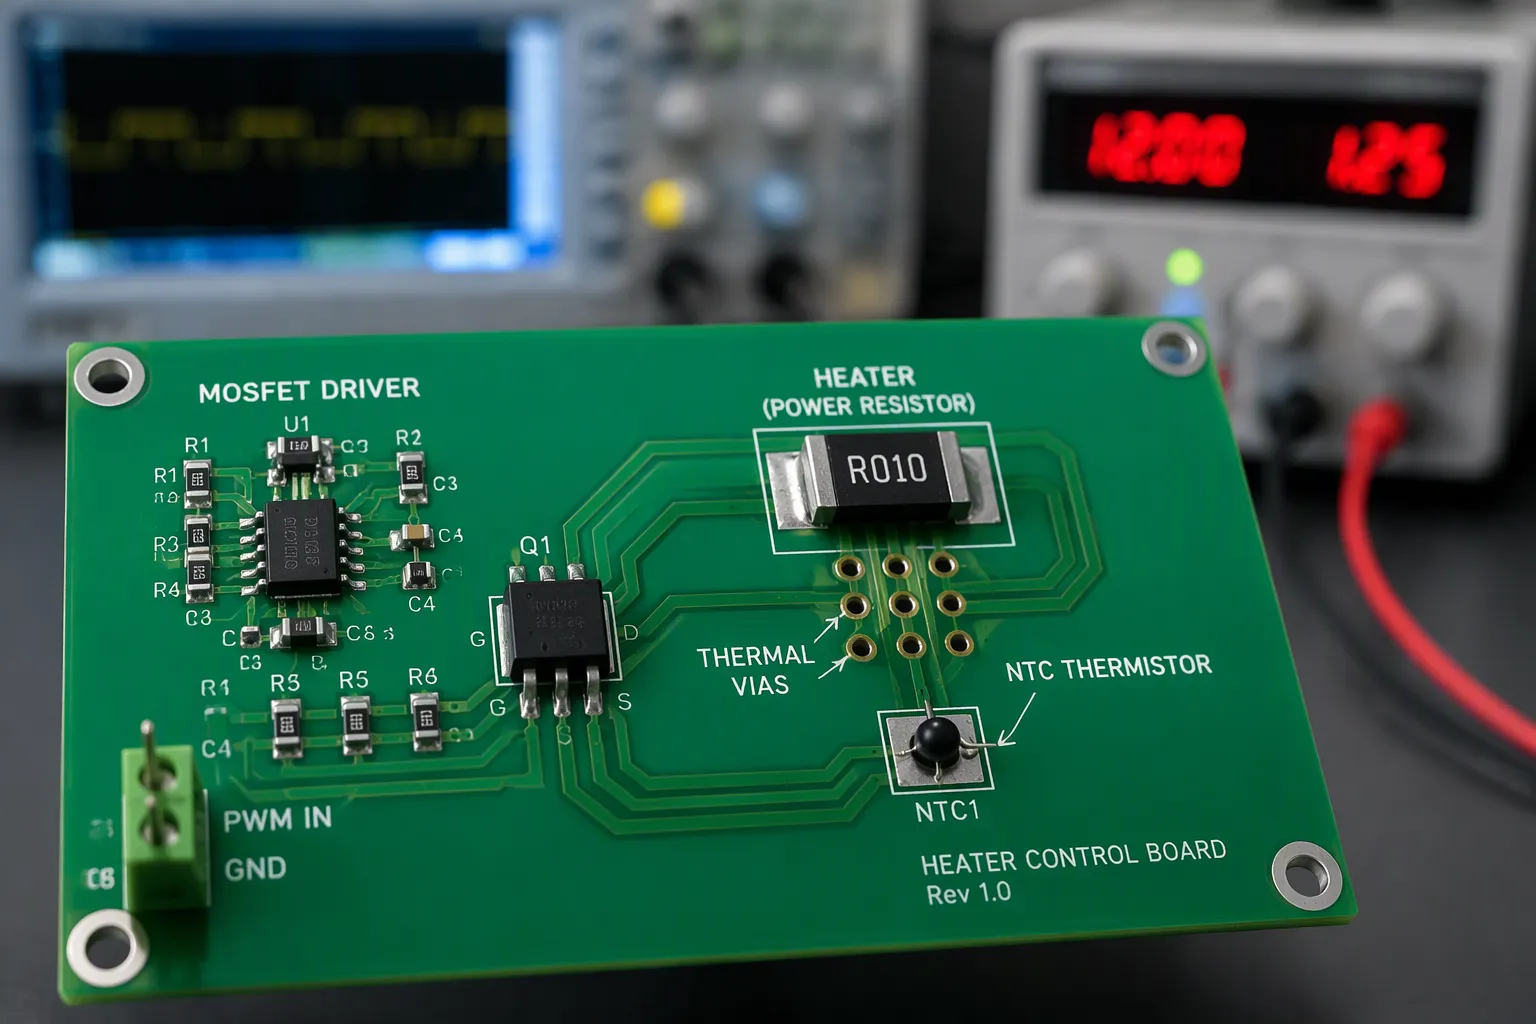
ตัวเลือกการตรวจจับและงบประมาณข้อผิดพลาด
ตัวเลือกแรกของคุณคือองค์ประกอบตรวจจับ เทอร์มิสเตอร์ NTC มีราคาถูกและมาในแพ็คเกจ SMD ขนาดเล็ก จึงใช้งานได้ดีสำหรับการตรวจจับอุณหภูมิแวดล้อมบน PCB อย่างไรก็ตาม เส้นโค้งความต้านทานของมันไม่เป็นเชิงเส้นสูง และคุณจำเป็นต้องใช้ตารางค้นหาหรือสมการ Steinhart–Hart เพื่อแปลงค่าที่อ่านได้ ส่วน RTD เช่น Pt100 หรือ Pt1000 จะมีความสัมพันธ์ใกล้เคียงกับเชิงเส้นในช่วงกว้าง แต่จำเป็นต้องใช้แหล่งจ่ายกระแสคงที่ ตัวแปลงสัญญาณอนาล็อกเป็นดิจิทัล (ADC) หรือบริดจ์ที่มีความแม่นยำสูง และต้องระมัดระวังเรื่องความต้านทานของสายไฟ เซ็นเซอร์วัดอุณหภูมิดิจิทัลมีการแปลงค่าในตัวและทำให้การออกแบบง่ายขึ้น ลองพิจารณาข้อดีข้อเสียเหล่านี้ก่อนตัดสินใจ
คุณลักษณะ | NTC เทอร์มิสเตอร์ | RTD (Pt100/Pt1000) |
|---|---|---|
ช่วงการดำเนินงาน | โดยประมาณ −50 °C ถึง +150 °C | โดยประมาณ −200 °C ถึง +650 °C |
เส้นตรง | ไม่เป็นเชิงเส้นอย่างมาก | ใกล้เชิงเส้น |
เวลาตอบสนอง | เร็วมาก ประมาณ 0.2–10 วินาที | ช้าลง ประมาณ 1–50 วินาที |
วงจร | วงจรแบ่งแรงดันอย่างง่าย | แหล่งจ่ายกระแสคงที่, ADC ความแม่นยำสูง |
ราคา | ต่ำ | สูงกว่า |
ตำแหน่งที่คุณวางเซ็นเซอร์มีความสำคัญพอๆ กับชิ้นส่วนที่คุณเลือกใช้ ควรวางเซ็นเซอร์วัดอุณหภูมิให้ห่างจากทรานซิสเตอร์กำลังและตัวควบคุมแรงดันไฟฟ้า เพราะจุดร้อนเฉพาะที่อาจทำให้การอ่านค่าผิดเพี้ยนได้ เชื่อมต่อเซ็นเซอร์เข้ากับตัวทำความร้อนผ่านแผ่นโลหะที่เปิดโล่งหรือรูระบายความร้อน ควรใช้กระแสไฟกระตุ้นต่ำเพื่อป้องกันความร้อนที่เกิดขึ้นเองซึ่งอาจทำให้การอ่านค่าคลาดเคลื่อน ค่าคงที่เวลาทางความร้อนที่ช้าจากการใช้ทองแดงหนาหรือการห่อหุ้มจะทำให้เกิดความล่าช้า และความล่าช้าจะนำไปสู่การอ่านค่าเกินจริง
สร้างงบประมาณความคลาดเคลื่อนสำหรับเส้นทางการวัด ความละเอียดของ ADC กำหนดขั้นตอนที่เล็กที่สุดที่คุณสามารถตรวจจับได้ การเบี่ยงเบนของค่าอ้างอิงจะทำให้ค่าที่อ่านได้แต่ละค่าเปลี่ยนไปเมื่ออุณหภูมิเปลี่ยนแปลง ความต้านทานของเส้นทางและผลกระทบจากเทอร์โมอิเล็กทริกจะเพิ่มค่าชดเชยเล็กน้อย ดังนั้นควรใช้การเชื่อมต่อแบบ Kelvin สี่สายสำหรับ Pt1000 รวมค่าเหล่านี้เข้าด้วยกันและเปรียบเทียบกับค่าความคลาดเคลื่อนที่ยอมรับได้ของคุณ
ตัวขับฮีตเตอร์และข้อต่อความร้อน
MOSFET หรือรีเลย์โซลิดสเตทที่มี PWM ช่วยให้ขับฮีตเตอร์ได้อย่างมีประสิทธิภาพ การสวิตช์แบบ Zero-cross เหมาะสำหรับฮีตเตอร์แบบต้านทานเพราะช่วยลด EMI และหลีกเลี่ยงปัญหากระแสไฟกระชาก เลือกอุปกรณ์โดยเผื่อระยะไว้บ้าง Omron แนะนำให้คูณ RDS(on) ด้วย 1.5 เมื่อโหลดเกิน 80% ของพิกัด ดังนั้นกำลังไฟฟ้าที่สูญเสียไป = กระแสโหลดกำลังสอง × RDS(on) × 1.5 การขับแบบเชิงเส้นช่วยลดเสียงรบกวนจากการสวิตช์ แต่จะเผาผลาญแรงดันไฟฟ้าส่วนเกินเป็นความร้อนตัวควบคุมอุณหภูมิ PID ส่วนใหญ่ ในการออกแบบแผงวงจรจึงใช้ PWM ด้วยเหตุผลนี้
แผ่นทองแดงนำความร้อนและกระแสไฟฟ้าได้ดี ควรวางแผ่นทองแดงไว้ใกล้กับตัวควบคุมแรงดันไฟฟ้าและไอซีที่ใช้กระแสไฟสูง และเชื่อมต่อแต่ละส่วนเข้ากับแผ่นทองแดงขนาดใหญ่ การใช้รูระบายความร้อนใต้ชุดจ่ายไฟจะช่วยลดอุณหภูมิของจุดเชื่อมต่อได้อย่างเห็นได้ชัด ควรทำให้แผ่นกราวด์มีความต่อเนื่องและเชื่อมขอบเข้ากับกราวด์ของตัวเครื่อง
ควรแยกวงจรจ่ายไฟที่มีสัญญาณรบกวนออกจากวงจรตรวจจับแบบอนาล็อก จัดสรรแหล่งจ่ายไฟให้ส่วนอนาล็อกโดยเฉพาะ เดินสายสัญญาณที่ไวต่อสัญญาณรบกวนให้ห่างจากจุดสวิตช์ และห้ามวางสายสัญญาณข้ามจุดแยกกราวด์ ควรหุ้มเซ็นเซอร์ด้วยวงแหวนป้องกันหากมีพื้นที่เพียงพอ ขั้นตอนเหล่านี้จะช่วยให้ตัวแปรของกระบวนการมีความเสถียร ทำให้วงจรควบคุม PID ทำงานกับข้อมูลจริง การถ่ายเทความร้อนที่ดีและการตรวจจับที่แม่นยำจะช่วยให้ควบคุมอุณหภูมิได้อย่างแม่นยำ
การปรับแต่ง การออกแบบที่ปลอดภัยเมื่อเกิดข้อผิดพลาด และข้อแลกเปลี่ยนในการออกแบบเพื่อการผลิต (DFM)
การปรับจูน PID และระบบป้องกันการโอเวอร์ชูต
คุณสามารถปรับจูนวงจรความร้อนด้วยวิธี Ziegler-Nichols ได้ ตั้งค่าเกนอินทิกรัลและอนุพันธ์เป็นศูนย์ จากนั้นให้ทำงานในโหมดสัดส่วนอย่างเดียว ค่อยๆ เพิ่มเกนสัดส่วนจนกว่าระบบจะสั่นอย่างสม่ำเสมอ รักษาขีดจำกัดความปลอดภัยและตัวหยุดไว้ เพราะการสั่นนั้นเป็นไปโดยเจตนา ณ จุดวิกฤตนั้น ให้บันทึกค่าเกนสูงสุด Ku และคาบสูงสุด Tu จากนั้นคำนวณหาค่าเกน: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu และ Kd = 0.075·Ku·Tu ตัวกระตุ้นที่ทำงานเร็วโดยมี Ku = 8.0 และ Tu = 0.4 วินาที จะให้ค่า Kp = 4.8, Ki = 24.0 และ Kd = 0.24 ตัวทำความร้อนที่ทำงานช้าโดยมี Ku ≈ 2.5 และ Tu ≈ 5 นาที จะให้ค่าเกนที่เล็กกว่าและช้ากว่ามาก ผลลัพธ์นั้นแสดงให้เห็นถึงความล่าช้าทางความร้อน การปรับจูนรีเลย์อัตโนมัติเป็นตัวเลือกที่สะดวกเมื่อการทดสอบด้วยมือไม่ปลอดภัยหรือไม่สามารถทำได้จริง
ระบบป้องกันการสะสมค่าผิดพลาด (Anti-windup) ช่วยปกป้องวงจรระหว่างการอุ่นเครื่อง ค่าอินทิกรัลจะสะสมค่าผิดพลาดไปเรื่อยๆ ในขณะที่ฮีตเตอร์ทำงานเต็มกำลัง และค่าที่สะสมไว้นั้นจะทำให้เกิดการโอเวอร์ชูตขนาดใหญ่ จึงควรจำกัดค่าอินทิกรัลหรือหยุดการสะสมค่าเมื่อเอาต์พุตถึงค่าสูงสุด วงจร PID ที่ปรับแต่งมาอย่างดีจะสามารถรักษาค่าที่ตั้งไว้ได้โดยไม่ต้องใช้เวลานานในการฟื้นตัว
ข้อจำกัดด้านการตัดชิ้นส่วนฮาร์ดแวร์และการผลิต
ซอฟต์แวร์อย่างเดียวไม่สามารถรับประกันความปลอดภัยได้ MOSFET ที่ลัดวงจรหรือรีเลย์ที่เชื่อมติดกันอาจทำให้ฮีตเตอร์ทำงานต่อไปแม้ว่า MCU จะสั่งปิดก็ตาม ควรเพิ่มวงจรตัดไฟเกินอุณหภูมิสูงแยกต่างหาก
เข้าใกล้ | ส่วนประกอบสำคัญ | พฤติกรรมการตัดขาด |
|---|---|---|
การตัดตามตัวเปรียบเทียบ | เทอร์มิสเตอร์ + ตัวเปรียบเทียบพร้อมฮิสเทอรีซิส | สัญญาณปิดระบบดิจิทัล จุดตัดการทำงานแบบง่าย |
การตัดวงจรเนื่องจากแรงดันอ้างอิง | เทอร์มิสเตอร์ NTC + TL431 + ตัวต้านทาน | TL431 ดึงแคโทดลงกราวด์ที่แรงดันประมาณ 2.5 V และบังคับให้ปิดเครื่อง |
บริดจ์ออปแอมป์ | เทอร์มิสเตอร์ + โอเปอเรชันแอมพลิฟายเออร์ + ตัวต้านทานความแม่นยำสูง 3 ตัว | สะพานกำหนดขีดจำกัดโดยไม่มีการอ้างอิง |
ฟิวส์ความร้อนแบบรีเซ็ตอัตโนมัติ | ฟิวส์ความร้อนแบบรีเซ็ตได้ | จะเปิดเมื่อถึงอุณหภูมิที่กำหนด โดยไม่ขึ้นอยู่กับการควบคุม |
วงจรควบคุมที่ใช้เทอร์มิสเตอร์เพียงอย่างเดียวไม่สามารถรับประกันความปลอดภัยได้เมื่อตัวสวิตช์เกิดการลัดวงจร การออกแบบที่ปลอดภัยในกรณีที่เกิดความล้มเหลวจำเป็นต้องมีเส้นทางที่ตัดกระแสไฟได้เอง นอกเหนือจากสัญญาณควบคุม
DFM (Design for Manufacturing) ก็มีข้อดีข้อเสียของตัวเองเช่นกัน ปัจจัยการสูญเสียความร้อน ความไม่ตรงกันของค่าสัมประสิทธิ์การขยายตัวทางความร้อน และการดูดซับความชื้น ล้วนส่งผลต่อความน่าเชื่อถือทางความร้อน ทองแดงที่หนาขึ้น รูระบายความร้อน และการเททองแดงจะช่วยกระจายความร้อน แต่ต้องรักษาระยะห่างที่เหมาะสมระหว่างการเททองแดงกับลายวงจรที่อยู่ใกล้เคียง ก้านระบายความร้อนช่วยให้บัดกรีได้ง่ายขึ้น แต่จะทำให้การนำความร้อนลดลง และรูระบายความร้อนที่ไม่เพียงพออาจทำให้การบัดกรีไม่สม่ำเสมอ ควรปรึกษากับผู้ผลิตเกี่ยวกับการปิดรูระบายความร้อนตั้งแต่เนิ่นๆ
ระบบควบคุมอุณหภูมิแบบ PID ช่วยปกป้องแผงวงจรพิมพ์ (PCB) โดยการเปรียบเทียบอุณหภูมิที่ตรวจวัดได้กับค่าที่ตั้งไว้ และปรับค่าเอาต์พุตให้ถูกต้อง แต่ละส่วนประกอบ ได้แก่ ส่วนประกอบสัดส่วน ส่วนประกอบอินทิกรัล และส่วนประกอบอนุพันธ์ ต่างก็มีบทบาทสำคัญ ส่วนประกอบสัดส่วนจะแก้ไขข้อผิดพลาดที่มีอยู่ ส่วนประกอบอินทิกรัลจะล้างค่าชดเชยในสภาวะคงที่ และส่วนประกอบอนุพันธ์จะช่วยลดการเปลี่ยนแปลงอย่างรวดเร็ว ส่วนการตัดการทำงานด้วยฮาร์ดแวร์จะเป็นตัวหยุดฉุกเฉิน
คุณควรพิจารณาการควบคุมอุณหภูมิเป็นงานหลักด้านความน่าเชื่อถือ ปรับวงจร เพิ่มระบบป้องกันการสะสมค่า และจัดสรรงบประมาณสำหรับข้อผิดพลาดในการตรวจจับ จับคู่ไดรฟ์ฮีตเตอร์และการเชื่อมต่อความร้อนให้เหมาะสมกับโหลด จากนั้นตรวจสอบทุกตัวเลือกกับข้อจำกัดของการผลิต ตัวควบคุม PID ได้รับความไว้วางใจจากการออกแบบอย่างรอบคอบ ไม่ใช่จากโชค การปรับจูนแบบสัดส่วน อินทิกรัล และอนุพันธ์ (PID) บวกกับเส้นทางป้องกันความล้มเหลว ช่วยให้แผงวงจรปลอดภัย
คำถามที่พบบ่อย
ลูป PID ควรวัดอุณหภูมิของบอร์ดบ่อยแค่ไหน?
ควรสุ่มตัวอย่างให้เร็วกว่าค่าคงที่เวลาทางความร้อนของเซ็นเซอร์และชุดทำความร้อน วงจรที่สุ่มตัวอย่างช้ากว่าอุณหภูมิที่แผงวงจรเพิ่มขึ้น จะทำให้ค่าอุณหภูมิที่ได้คลาดเคลื่อนจากอุณหภูมิจริงเสมอ ควรปรับอัตราการสุ่มตัวอย่างให้ตรงกับวิธีการตรวจวัด แล้วตรวจสอบความถูกต้องของเวลาในระหว่างการตรวจสอบ
ฉันสามารถรันลูป PID โดยไม่ต้องใช้เทอมอนุพันธ์ได้หรือไม่?
ใช่แล้ว วงจรควบคุมอุณหภูมิหลายตัวทำงานโดยใช้แค่ PI เท่านั้น เทอมอนุพันธ์จะช่วยลดการเพิ่มขึ้นอย่างรวดเร็ว แต่ก็อาจขยายสัญญาณรบกวนจากเซ็นเซอร์ด้วย คุณควรเริ่มต้นด้วย P และ I ก่อน จากนั้นค่อยเพิ่มเทอม D ขนาดเล็กที่ผ่านการกรองแล้ว หากปัญหาการโอเวอร์ชูตยังคงอยู่
จะเกิดอะไรขึ้นหาก MOSFET ของตัวทำความร้อนเกิดการลัดวงจร?
ฮีตเตอร์จะทำงานต่อไปโดยไม่คำนึงถึงคำสั่งของเฟิร์มแวร์นี่คือเหตุผลที่คุณต้องมีวงจรตัดไฟอิสระ เช่น ตัวเปรียบเทียบหรือฟิวส์ความร้อนแบบรีเซ็ตได้ ตัวควบคุม PID แบบซอฟต์แวร์ไม่สามารถป้องกันความเสียหายขององค์ประกอบสวิตช์ได้ด้วยตัวเอง
ฉันจะป้องกันสัญญาณรบกวนจากเซ็นเซอร์ไม่ให้ส่งผลต่อวงจรควบคุมได้อย่างไร?
ควรวางเส้นทางการตรวจวัดแบบอนาล็อกให้ห่างจากจุดสวิตช์ ให้มีช่วงพลังงานที่สะอาด และกรองเทอมอนุพันธ์ นอกจากนี้ ควรตรวจสอบค่าที่อ่านได้เทียบกับเทอร์โมมิเตอร์อ้างอิงก่อนที่จะล็อกค่าที่ตั้งไว้ระหว่างการปรับจูนด้วย
การออกแบบระบบระบายความร้อนต้องอาศัยความอดทน ตรวจสอบทุกชั้นอย่างละเอียด ตั้งแต่ชั้นตรวจจับไปจนถึงชั้นตัดไฟ แล้วแผงวงจรของคุณจะรักษาประสิทธิภาพตามเป้าหมายได้นานหลายปี