การวัดที่แม่นยำจะเก็บข้อมูลที่ถูกต้องและมีความละเอียดสูงเกี่ยวกับพารามิเตอร์ทางกายภาพของกระบวนการ พารามิเตอร์เหล่านี้ได้แก่ การไหล ความดัน อุณหภูมิ ก๊าซ และมิติ การส่งข้อมูลจะเคลื่อนย้ายข้อมูลเหล่านั้นข้ามระบบได้อย่างน่าเชื่อถือและรวดเร็ว เมื่อรวมกันแล้ว จะช่วยให้สามารถตรวจสอบ ควบคุม และเพิ่มประสิทธิภาพแบบเรียลไทม์ในสภาพแวดล้อมอุตสาหกรรมสมัยใหม่ได้ การอ่านค่าที่แม่นยำเพียงอย่างเดียวไม่สามารถปรับปรุงกระบวนการได้ ข้อมูลต้องไปถึงระบบที่ถูกต้องในเวลาที่เหมาะสม การวัดและการส่งข้อมูลยังสนับสนุนการติดตามการเคลื่อนไหว ซึ่งข้อมูลความเร่งจะแสดงให้เห็นว่าอุปกรณ์ทำงานอย่างไร ความสามารถแต่ละอย่างมีจุดแข็งและข้อจำกัดที่แตกต่างกัน การรวมกันของทั้งสองอย่างสร้างคุณค่าที่แต่ละอย่างไม่สามารถให้ได้เพียงลำพัง การทำความเข้าใจทั้งสองอย่างเป็นสิ่งสำคัญสำหรับวิศวกรที่กำหนด ออกแบบ และบำรุงรักษาระบบอุตสาหกรรม
ประเด็นที่สำคัญ
ความเที่ยงตรงหมายถึงการวัดซ้ำๆ ที่ให้ผลลัพธ์ใกล้เคียงกัน ความถูกต้องหมายถึงการวัดที่ใกล้เคียงกับค่าจริง เครื่องมืออาจมีความเที่ยงตรงแต่ยังคงไม่ถูกต้องหากไม่มีการสอบเทียบที่เหมาะสม
การส่งข้อมูลช่วยให้สามารถส่งค่าที่อ่านได้จากเซ็นเซอร์ไปยังตัวควบคุมได้อย่างรวดเร็วและเชื่อถือได้ เครือข่ายที่รวดเร็วและแม่นยำ เช่น เครือข่ายที่ไวต่อเวลา (Time-Sensitive Networking) ช่วยให้สามารถตรวจสอบและควบคุมแบบเรียลไทม์ได้
การผสานการวัดที่แม่นยำเข้ากับการส่งข้อมูลที่เชื่อถือได้ ช่วยปรับปรุงคุณภาพ ลดเวลาหยุดทำงาน และสนับสนุนการบำรุงรักษาเชิงคาดการณ์ สัญญาณที่ชัดเจนและการส่งมอบที่รวดเร็วช่วยให้ทีมงานสามารถดำเนินการได้ก่อนที่ปัญหาจะลุกลามใหญ่โต
หน่วยวัดความเฉื่อย (IMU) ติดตามการเคลื่อนไหวโดยไม่ต้องอาศัยจุดอ้างอิงภายนอก เซ็นเซอร์ MEMS มีข้อดีคือใช้พลังงานต่ำ ขนาดเล็ก และทนทานต่อแรงกระแทกสูง การสอบเทียบที่ถูกต้องเป็นสิ่งสำคัญเพื่อให้ได้ข้อมูลที่น่าเชื่อถือ
การปรับปรุงระบบให้ทันสมัยเผชิญกับความท้าทายหลายประการ เช่น สัญญาณรบกวน ความล่าช้า อุปกรณ์เก่า และความเสี่ยงด้านความปลอดภัยทางไซเบอร์ การติดตั้งเซ็นเซอร์และเกตเวย์ IoT เพิ่มเติมจะช่วยเชื่อมโยงระบบเก่าและระบบใหม่เข้าด้วยกัน
หลักการพื้นฐานของการวัดความแม่นยำ
ความแม่นยำเทียบกับความถูกต้อง
การวัดที่แม่นยำเป็นการกำหนดปริมาณทางกายภาพ เช่น ความยาว เส้นผ่านศูนย์กลาง ความเรียบ มุม หรือความเรียบของพื้นผิว เป็นการตอบคำถามเฉพาะเจาะจงเกี่ยวกับชิ้นส่วนหรือกระบวนการ ผลลัพธ์ที่ได้คือตัวเลขที่วิศวกรสามารถนำไปเปรียบเทียบกับข้อกำหนดได้
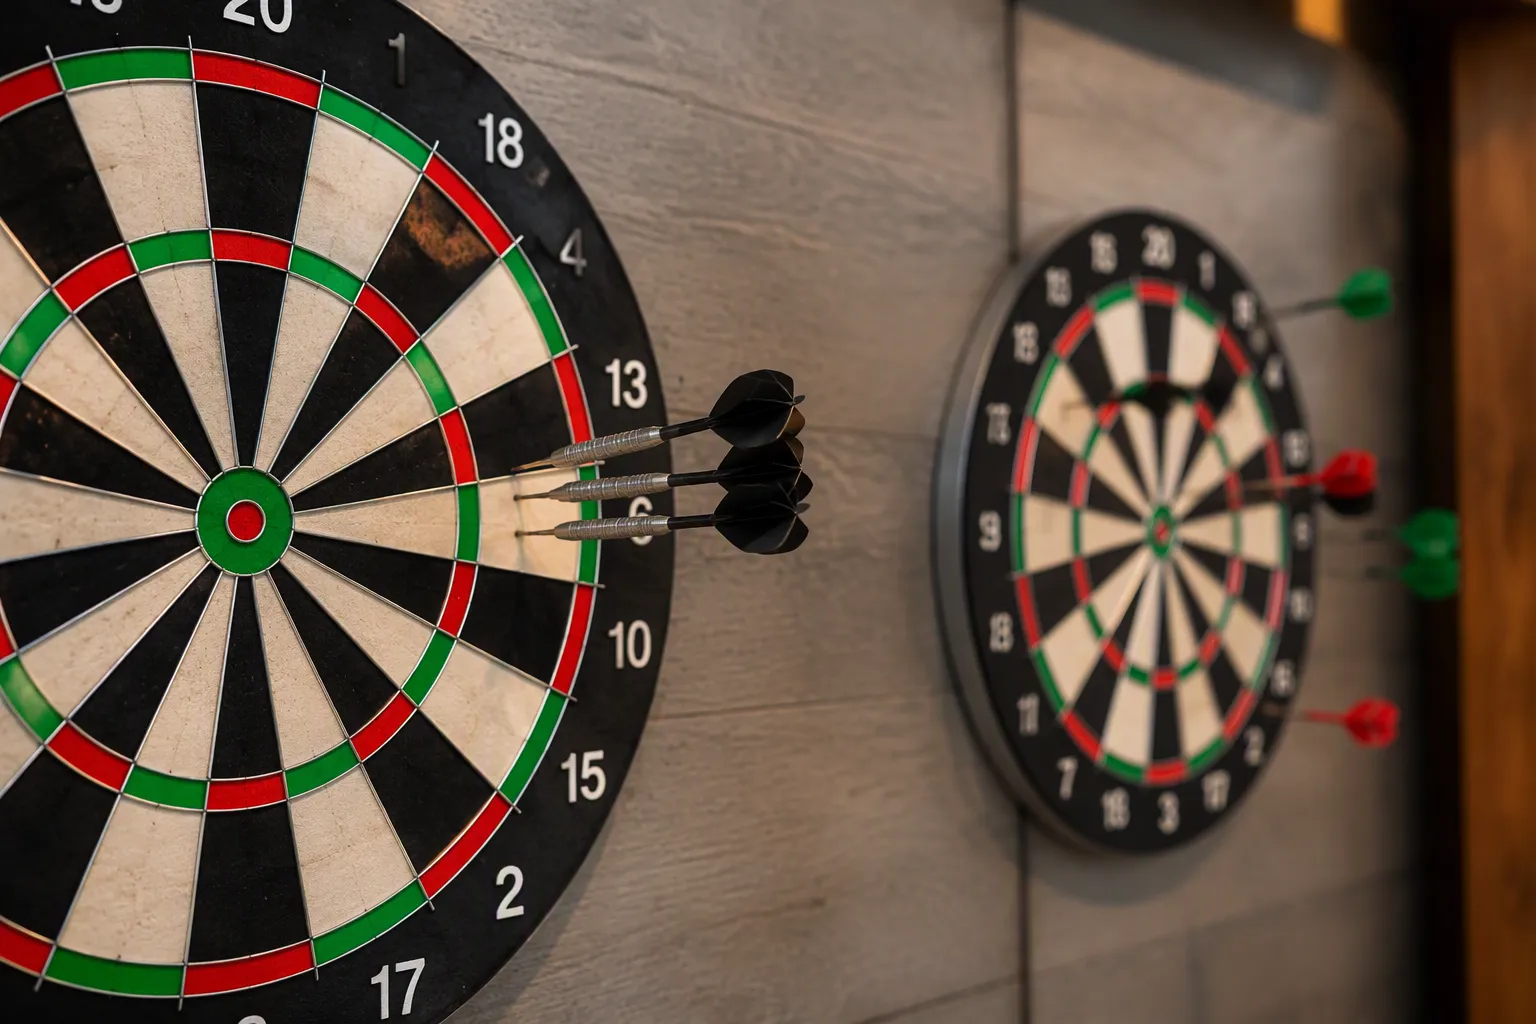
หลายคนมักสับสนระหว่างความแม่นยำกับความถูกต้อง สองคำนี้อธิบายถึงสิ่งที่แตกต่างกันมาตรฐาน ISO 5725-1นิยามความถูกต้องว่าคือความใกล้เคียงของค่าที่วัดได้กับค่าที่แท้จริง เมื่อนำไปใช้กับชุดการวัด ความถูกต้องจะรวมส่วนประกอบของข้อผิดพลาดแบบสุ่มและส่วนประกอบของข้อผิดพลาดแบบเป็นระบบ ความถูกต้องคือความใกล้เคียงของค่าเฉลี่ยของผลลัพธ์กับค่าที่แท้จริง ซึ่งสะท้อนถึงข้อผิดพลาดแบบเป็นระบบ ส่วนความแม่นยำคือความใกล้เคียงของความสอดคล้องกันระหว่างผลลัพธ์เอง ซึ่งสะท้อนถึงข้อผิดพลาดแบบสุ่ม
ตามมาตรฐาน ISO 5725-1 “ความถูกต้อง” หมายถึงความใกล้เคียงของค่าที่วัดได้กับค่าจริง เมื่อนำไปใช้กับชุดการวัด ความถูกต้องจะประกอบด้วยส่วนประกอบของความคลาดเคลื่อนแบบสุ่มและส่วนประกอบของความคลาดเคลื่อนแบบเป็นระบบ โดยที่ความถูกต้องหมายถึงความใกล้เคียงของค่าเฉลี่ยของผลลัพธ์กับค่าจริง (ความคลาดเคลื่อนแบบเป็นระบบ) ในขณะที่ความเที่ยงตรงหมายถึงความใกล้เคียงของความสอดคล้องกันระหว่างผลลัพธ์เหล่านั้นเอง (ความคลาดเคลื่อนแบบสุ่ม)
แง่มุม
ความถูกต้อง
ความแม่นยำ
ความหมาย
ค่าที่วัดได้นั้นใกล้เคียงกับค่าจริง/ค่าที่ยอมรับมากน้อยเพียงใด
ความสอดคล้องกันอย่างใกล้ชิดของผลการวัดซ้ำแต่ละครั้ง
มันวัดอะไร
ความถูกต้องของผลลัพธ์
ความสม่ำเสมอ/ความสามารถในการทำซ้ำของกระบวนการ
บทบาทของค่าที่แท้จริง
ค่ากลาง — เมื่อเปรียบเทียบกับค่าอ้างอิงหรือค่าจริง
ไม่สำคัญ — สิ่งสำคัญคือการตกลงร่วมกันเกี่ยวกับผลลัพธ์
อิทธิพลของข้อผิดพลาด
ได้รับผลกระทบจากทั้งข้อผิดพลาดที่เป็นระบบ (อคติ) และข้อผิดพลาดแบบสุ่ม
ส่วนใหญ่ได้รับผลกระทบจากข้อผิดพลาดแบบสุ่ม (การกระจายตัว)
การหาจำนวน
เปอร์เซ็นต์ความคลาดเคลื่อนเมื่อเทียบกับค่าที่ทราบ/ค่าอ้างอิง
ค่าเบี่ยงเบนมาตรฐาน ความแปรปรวน หรือค่าเบี่ยงเบนมาตรฐานสัมพัทธ์
การเปรียบเทียบกับกระดานปาลูกดอก
ลูกดอกตกใกล้เป้า
ลูกดอกจะกระจุกตัวอยู่ใกล้กัน ไม่ว่ามันจะตกลงที่ไหนก็ตาม
Takeaway ที่สำคัญ
ความแม่นยำสูงไม่ได้หมายความว่าจะมีความถูกต้องสูงเสมอไป หากมีอคติอย่างเป็นระบบอยู่
ความแม่นยำสูงนั้นเป็นไปได้โดยไม่ต้องมีการจัดกลุ่มอย่างแน่นหนา
เครื่องมือวัดอาจมีความแม่นยำสูง แต่ก็ยังอาจให้ผลลัพธ์ที่ผิดพลาดได้ ความคลาดเคลื่อนที่เป็นระบบ เช่น เครื่องมือที่ไม่ได้สอบเทียบอย่างถูกต้อง จะทำให้ค่าที่วัดได้ทั้งหมดเบี่ยงเบนไปในทิศทางเดียวกัน การสอบเทียบอย่างสม่ำเสมอโดยใช้ค่าอ้างอิงที่ทราบแล้วจะช่วยป้องกันความผิดพลาดในลักษณะนี้ได้
เหตุใดจึงช่วยขับเคลื่อนประสิทธิภาพในภาคอุตสาหกรรม
เครื่องมือวัดทั่วไปนำหลักการเหล่านี้ไปใช้ในทางปฏิบัติ เวอร์เนียร์คาลิเปอร์ใช้วัดระยะห่างระหว่างด้านตรงข้ามสองด้านของวัตถุโดยใช้แขนคงที่และแขนเคลื่อนที่พร้อมมาตราส่วนเวอร์เนียร์ ไมโครมิเตอร์ใช้วัดความหนาหรือเส้นผ่านศูนย์กลางด้วยสกรูที่ปรับเทียบแล้วซึ่งหมุนด้วยปลอก ตัววัดระยะแบบหน้าปัดแสดงการเคลื่อนที่และการเบี่ยงเบนเล็กน้อยระหว่างการตรวจสอบแผ่นพื้นผิว บล็อกวัด และเกจวัดความสูงให้ระนาบอ้างอิงและความยาวที่ทราบสำหรับการสอบเทียบ เครื่องมือแต่ละชนิดรองรับความแม่นยำของมิติในแบบของตนเอง
การวัดที่แม่นยำยังช่วยให้การทำงานปลอดภัย ปฏิบัติตามกฎระเบียบ และเชื่อถือได้ในระยะยาว ระบบที่ไม่ได้สอบเทียบจะทำให้ต้องทิ้งหรือแก้ไขชิ้นส่วนที่ผลิตผิดขนาด สูญเสียสินค้าในการตรวจสอบจากลูกค้า เสียค่าใช้จ่ายในการส่งคืนสินค้าภายใต้การรับประกัน และหยุดการผลิตเพื่อสอบเทียบฉุกเฉิน โรงงานที่มีประสิทธิภาพสูงสุดจะสูญเสียรายได้จากการทิ้งและแก้ไขชิ้นส่วนเพียง 0.6%ในขณะที่โรงงานที่มีประสิทธิภาพต่ำที่สุดจะสูญเสียมากถึง 2.2% ข้อผิดพลาดในการวัดเป็นสาเหตุของต้นทุนนี้ผ่านการปฏิเสธที่ผิดพลาดและการยอมรับที่ผิดพลาด การตรวจสอบเชิงรุกและการสอบเทียบตามกำหนดเวลาจะช่วยตรวจจับข้อผิดพลาดก่อนที่จะเกิดการหยุดชะงัก บันทึกการสอบเทียบพิสูจน์ได้ว่าเครื่องจักรเป็นไปตามข้อกำหนดและสนับสนุนช่วงเวลาการบำรุงรักษาตามแผน
ข้อมูลการเคลื่อนไหวและการเร่งความเร็วช่วยขยายภาพรวมนี้ เครื่องวัดความเร่งที่ติดตั้งบนแกนหมุนและโครงสร้างจะบันทึกรูปแบบการสั่นสะเทือนและการเร่งความเร็ว ซึ่งเผยให้เห็นการสึกหรอหรือความไม่สมดุลของแบริ่ง วิศวกรที่ติดตามการเคลื่อนไหวในระดับเครื่องจักรจะตรวจพบความเสื่อมสภาพได้ตั้งแต่เนิ่นๆ ก่อนที่จะปรากฏเป็นข้อผิดพลาดด้านมิติในชิ้นส่วนสำเร็จรูป
การส่งข้อมูลในระบบอุตสาหกรรม
จากสัญญาณเซ็นเซอร์สู่ข้อมูลเชิงลึกของระบบ
ระบบเก็บรวบรวมข้อมูลทางอุตสาหกรรมจะรวบรวมและส่งข้อมูลโดยไม่ต้องมีการแทรกแซงจากมนุษย์ กระบวนการทำงานเป็นไปตามลำดับที่กำหนดไว้ เซ็นเซอร์จะแปลงปริมาณทางกายภาพ เช่น อุณหภูมิ ความเครียด การสั่นสะเทือน หรือความดัน ให้เป็นสัญญาณไฟฟ้า จากนั้นขั้นตอนการปรับสภาพจะขยาย กรอง แยก และปรับสัญญาณขนาดเล็กนั้นให้เป็นเชิงเส้น ตัวแปลงอนาล็อกเป็นดิจิทัลจะสุ่มตัวอย่างสัญญาณในอัตราคงที่และแปลงแต่ละตัวอย่างให้เป็นตัวเลข จากนั้นข้อมูลจะส่งไปยังคอมพิวเตอร์หรือตัวควบคุมผ่านUSB, PCIe/PXI, Ethernet หรือการเชื่อมต่อไร้สายในที่สุดซอฟต์แวร์จะแสดง บันทึก และวิเคราะห์ผลลัพธ์ และระบบวงปิดจะใช้ผลลัพธ์เหล่านั้นเพื่อขับเคลื่อนเอาต์พุต
อุปกรณ์ Edge จะอยู่ใกล้กับเครื่องจักรและประมวลผลข้อมูลในพื้นที่ หรือทำหน้าที่เป็นบัฟเฟอร์แบบเข้าก่อนออกก่อน (FIFO) การออกแบบนี้ช่วยป้องกันการโอเวอร์โหลดของเครือข่ายและการสูญหายของข้อมูล อุปกรณ์เหล่านี้จะรับค่าที่อ่านได้จากเซ็นเซอร์ PLCและกล้องผ่านโปรโตคอลต่างๆ เช่น OPC UA, IO-Link และ GenICamจากนั้นแปลงข้อมูลเหล่านั้นให้เป็นรูปแบบมาตรฐาน เช่น JSON หรือ CSV การใช้ระบบนาฬิการ่วม, IEEE 1588 PTP, IRIG-B หรือ GPS ช่วยให้ช่องสัญญาณตรงกันในทุกสถานที่ การจัดการข้อมูลแบบเรียลไทม์อย่างมีประสิทธิภาพช่วยปรับปรุงกระบวนการและเพิ่มความเร็วในการผลิต
ข้อกำหนดด้านความน่าเชื่อถือและความเร็ว
การตรวจสอบอย่างละเอียดทำให้มีการส่งข้อมูลจำนวนมากขึ้นทั่วทั้งโรงงาน ดังนั้นเครือข่ายจึงต้องการความหน่วงต่ำและแบนด์วิดท์สูงส่วนเชื่อมต่อระหว่างอุปกรณ์เป็นอินเทอร์เฟซที่แยกออกจากกันได้สุดท้าย ซึ่งเสี่ยงต่อสัญญาณรบกวนทางไฟฟ้าและความเครียดทางกายภาพ ดังนั้นการรักษาความสมบูรณ์ของสัญญาณจึงทำได้ยากขึ้นเมื่ออัตราการส่งข้อมูลสูงขึ้น
เทคโนโลยี | ความเร็วที่รองรับ | คุณสมบัติความน่าเชื่อถือ |
|---|---|---|
แจ็ค RJ45 สำหรับงานอุตสาหกรรม | ความเร็วสูงสุด 10 Gb/s ในระยะทาง 100 เมตร | ป้องกัน 360° ทนทานต่อแรงกระแทกและการสั่นสะเทือน |
ชุดสายเคเบิล RJ45 | 100 เมกะบิตต่อวินาที ถึง 10 กิกะบิตต่อวินาที | ผลิตในระดับอุตสาหกรรมเพื่อใช้งานในสภาพแวดล้อมที่รุนแรง |
อีเธอร์เน็ตแบบคู่สายเดี่ยว 20 เมกะเฮิร์ตซ์ | 10 Mb / s | การส่งสัญญาณแบบคู่เดียว |
อีเธอร์เน็ตแบบคู่สายเดี่ยว 600 เมกะเฮิร์ตซ์ | ความเร็วสูงสุด 1 Gb/s ผ่านสายคู่เดียว | การส่งสัญญาณแบบคู่เดียว |
ตัวเชื่อมต่อความเร็วสูงแบบเรียลไทม์ | การถ่ายโอนความถี่สูง | อิมพีแดนซ์แบบดิฟเฟอเรนเชียล 100Ω / อิมพีแดนซ์แบบซิงเกิลเอนด์ 50Ω พร้อมระบบป้องกัน EMC |
ระบบเก็บข้อมูลแบบไร้สายส่งข้อมูลการวัดและสัญญาณควบคุมได้อย่างปลอดภัยในกรณีที่การเดินสายเคเบิลทำได้ยาก เซ็นเซอร์วัดความเร่งบนอุปกรณ์หมุนจะส่งข้อมูลโปรไฟล์ความเร่งไปยังระบบเหล่านี้ และข้อมูลแบบเรียลไทม์ที่ได้จะเผยให้เห็นการสึกหรอ ก่อนที่จะกลายเป็นความผิดพลาด ทีมที่ติดตามการเคลื่อนไหวด้วยวิธีนี้จะตรวจจับความไม่สมดุลได้ตั้งแต่เนิ่นๆ การส่งข้อมูลแบบเรียลไทม์ที่เชื่อถือได้ยังสนับสนุนการศึกษาการเคลื่อนไหวบนแกนหุ่นยนต์ ซึ่งความเร่งที่พุ่งสูงขึ้นบ่งชี้ถึงความเสี่ยงในการชน การส่งมอบข้อมูลแบบเรียลไทม์ที่เชื่อถือได้ทำให้ทุกการตัดสินใจอยู่บนพื้นฐานของสภาพปัจจุบัน
มูลค่ารวมของการวัดและการส่งผ่าน
คุณภาพ ความพร้อมใช้งาน และการบำรุงรักษาเชิงคาดการณ์
การวัดที่แม่นยำและการส่งข้อมูลที่เชื่อถือได้ช่วยปรับปรุงคุณภาพ ความสามารถในการทำซ้ำ และลดเวลาหยุดทำงานการศึกษาการตรวจสอบระยะไกลแสดงให้เห็นรูปแบบนี้อย่างชัดเจน ระบบนี้ผสานการบำรุงรักษาเซ็นเซอร์อย่างเข้มงวดเข้ากับการส่งข้อมูลที่ทนทาน การบำรุงรักษารวมถึงการเคลือบสารป้องกันการเกาะติด การปัดน้ำฝนอัตโนมัติ ตัวเรือนที่ทนต่อการกัดกร่อน และการปรับเทียบใหม่ทุกสองเดือน การส่งข้อมูลอาศัยการสำรองข้อมูล GSM และการสตรีมมิ่งแบบ IoT
การปฏิบัติการวัด | การปฏิบัติการส่งผ่าน | ผลลัพธ์ที่มีคุณภาพ | ผลลัพธ์เวลาการทำงาน |
|---|---|---|---|
โปรโตคอลการสอบเทียบ, สารเคลือบป้องกันการเกาะติดของสิ่งสกปรก, ใบปัดน้ำฝน, การสอบเทียบซ้ำทุกสองเดือน | กลยุทธ์การส่งต่อที่ยืดหยุ่น | ความคลาดเคลื่อนของสัญญาณ ≤ 3% ในช่วง 4 ปี; การสูญเสียข้อมูลเซ็นเซอร์ < 5% | ใช้งานได้อย่างเสถียรที่อุณหภูมิ 24–32 องศาเซลเซียส และความชื้นมากกว่า 85% เป็นเวลา 4 ปี |
เซ็นเซอร์ที่อยู่ต่ำกว่าบริเวณที่มีความปั่นป่วน | ความซ้ำซ้อนของ GSM | รักษาความต่อเนื่องของข้อมูล | อัตราการเชื่อมต่อสื่อสารเสถียรมากกว่า 95% ในช่วงฤดูฝน; อัตราความต่อเนื่องของข้อมูลมากกว่า 90% |
การตรวจสอบความถูกต้องตามมาตรฐาน ISO และการสอบเทียบซ้ำเป็นประจำ | การสตรีมมิ่ง IoT พร้อมการวิเคราะห์เชิงทำนายด้วย AI | ค่าสัมประสิทธิ์สหสัมพันธ์ที่สูงกว่า 0.92 | ความน่าเชื่อถือ >90%; เวลาตอบสนองลดลงประมาณ 35% |
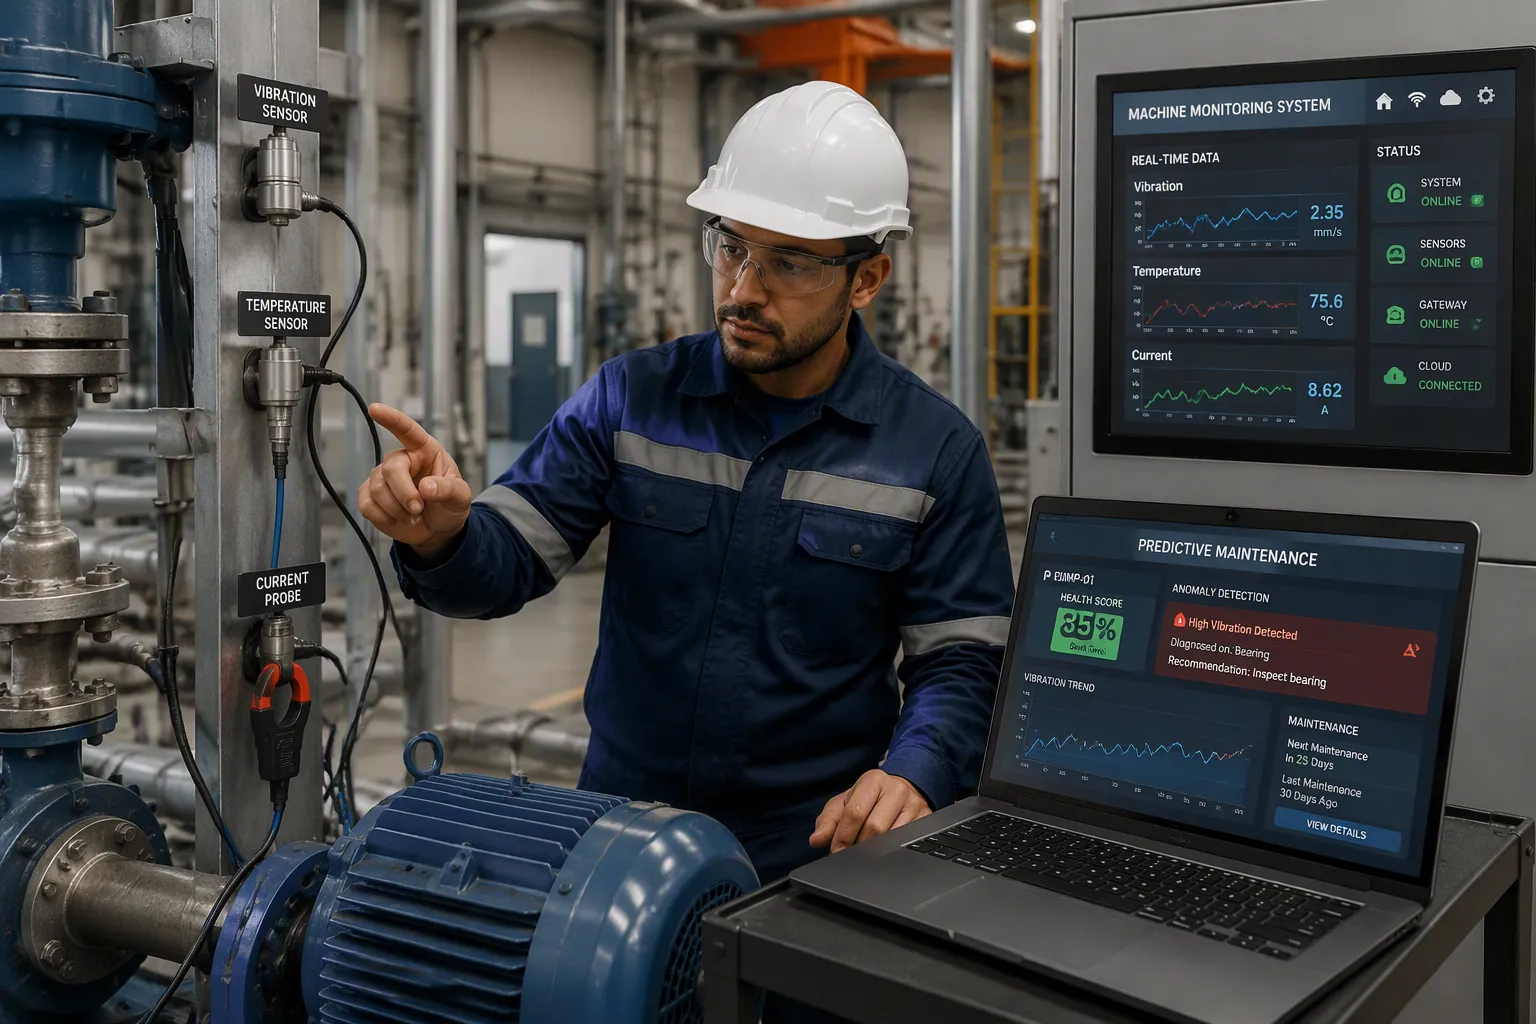
การบำรุงรักษาเชิงพยากรณ์ขึ้นอยู่กับการจับคู่แบบเดียวกัน เซ็นเซอร์วัดการสั่นสะเทือน เสียง อุณหภูมิ สนามแม่เหล็ก ความเร็วรอบ ความชื้น และกระแสไฟฟ้า แต่ละตัวจะกำหนดเป้าหมายโหมดความผิดปกติเฉพาะเซ็นเซอร์แบบหลายพารามิเตอร์จะรวมเซ็นเซอร์เหล่านี้เข้าด้วยกัน ซึ่งช่วยเพิ่มความมั่นใจในการวินิจฉัยและลดการแจ้งเตือนผิดพลาด การวิเคราะห์เบื้องหลังเครื่องมือเหล่านี้ต้องการสัญญาณที่สะอาด การวิเคราะห์ลายเซ็นกระแสไฟฟ้าของมอเตอร์ต้องการความแม่นยำของกระแสไฟฟ้าที่ดีกว่า0.1%โดยมีการบิดเบือนฮาร์มอนิกน้อยที่สุด งานวัดการสั่นสะเทือนความถี่สูงต้องการความล่าช้าของกลุ่มที่เสถียรตั้งแต่ DC ถึง 10 kHz แผงควบคุมต้องรักษาความสมบูรณ์ของสัญญาณผ่านการลด EMI การต่อสายดินที่เหมาะสม และความเสถียรทางความร้อน จากนั้นข้อมูลแบบเรียลไทม์จะไหลเข้าสู่ระบบการบำรุงรักษา ซึ่งจะสร้างใบสั่งงานโดยอัตโนมัติทีมงานจะตรวจสอบ MTBF, MTTR และความแม่นยำของการแจ้งเตือน จากนั้นฝึกฝนโมเดลใหม่เพื่อลดการแจ้งเตือนผิดพลาด ผู้ให้บริการระบบส่งไฟฟ้าแห่งหนึ่งได้รวมข้อมูลสินทรัพย์ที่กระจัดกระจายเข้าไว้ในกราฟความรู้และลดเวลาหยุดทำงานผ่านการบำรุงรักษาเชิงพยากรณ์ บริษัทสาธารณูปโภคที่สร้างแบบจำลองการดำเนินงานด้านไอทีใหม่ได้ลดเวลาหยุดทำงานลง80%และประหยัดเงินได้ 20 ล้านดอลลาร์ แม้ว่าโครงการนั้นจะเน้นที่แบบจำลองการดำเนินงานมากกว่าฮาร์ดแวร์การวัดก็ตาม
การตัดสินใจแบบเรียลไทม์และการควบคุมแบบวงปิด
การควบคุมแบบวงปิดแสดงค่ารวมในรูปแบบที่บริสุทธิ์ที่สุด วงจรจะวัด เปรียบเทียบ และปรับค่าอย่างต่อเนื่องผ่านการป้อนกลับเชิงลบ ตัวเข้ารหัส ตัวแปลงสัญญาณ และโหลดเซลล์จะรายงานตำแหน่ง ความเร็ว และแรงบิด ตัวควบคุมจะเปรียบเทียบค่าที่อ่านได้แต่ละค่ากับค่าที่ตั้งไว้ และส่งสัญญาณแก้ไขไปยังแอคทูเอเตอร์ไฮดรอลิก นิวแมติก หรือไฟฟ้า วงจรนี้ขึ้นอยู่กับการเชื่อมต่อที่รวดเร็วและแน่นอนEtherCAT, PROFINET และ Ethernet/IPส่งข้อมูลแบบเรียลไทม์ระหว่างเซ็นเซอร์ ไดรฟ์ และตัวควบคุม ความหน่วงต่ำช่วยให้ตัวควบคุมสามารถทำงานได้ก่อนที่ความเบี่ยงเบนจะเพิ่มขึ้น การซิงโครไนซ์ที่แน่นอนจะประสานการเคลื่อนที่หลายแกน การแบ่งปันอย่างราบรื่นจะป้อนข้อมูลไปยังเลเยอร์ MES และ SCADA สำหรับการตรวจสอบและการวินิจฉัย
การตรวจจับการเคลื่อนไหวเพิ่มมิติใหม่เข้าไปอีกชั้นหนึ่ง มาตรวัดความเร่งบนอุปกรณ์หมุนจะบันทึกโปรไฟล์ความเร่งที่เผยให้เห็นการสึกหรอหรือความไม่สมดุลของแบริ่ง ข้อมูลแบบเรียลไทม์จากอุปกรณ์เหล่านี้ช่วยสนับสนุนการตรวจสอบข้อมูลแบบเกือบเรียลไทม์ในพื้นที่ทำงาน อุปกรณ์ Edge จะจัดการการประมวลผลข้อมูลแบบเรียลไทม์ใกล้กับเครื่องจักร ซึ่งช่วยประหยัดแบนด์วิดท์ การวิเคราะห์แบบเรียลไทม์จะแจ้งเตือนความเร่งที่พุ่งสูงขึ้นบนแกนหุ่นยนต์ก่อนที่จะเกิดการชนกัน การวิเคราะห์แบบเรียลไทม์รอบที่สองจะเปรียบเทียบแนวโน้มระหว่างกะการทำงาน การตัดสินใจทุกอย่างจึงขึ้นอยู่กับสภาพปัจจุบัน ไม่ใช่บันทึกเก่าๆ การวัดที่แม่นยำให้ข้อมูลที่ถูกต้อง และการส่งข้อมูลจะส่งมอบข้อมูลนั้นได้ทันเวลาเพื่อดำเนินการ
เทคโนโลยีหลักและแนวปฏิบัติที่ดีที่สุด
หน่วยวัดความเฉื่อยและเซ็นเซอร์ความเฉื่อย MEMS
หน่วยวัดความเฉื่อย (IMU) ติดตามการเคลื่อนไหวโดยไม่ต้องอาศัยการอ้างอิงภายนอกใดๆ มันรวมเอาเซ็นเซอร์วัดความเร่งและไจโรสโคปเข้าด้วยกันเพื่อรายงานค่าความเร่ง การหมุน และความเร็ว เซ็นเซอร์วัดความเร่งแบบ MEMS ตรวจจับความเร่งเชิงเส้น และเซ็นเซอร์ไจโรสโคปแบบ MEMS วัดอัตราการหมุนเชิงมุม เซ็นเซอร์ทั้งสองนี้ทำงานร่วมกันเพื่อสร้างข้อมูลดิบจากเซ็นเซอร์ IMU ซึ่งเป็นข้อมูลสำคัญสำหรับงานนำทางและการรักษาเสถียรภาพทุกอย่าง เทคโนโลยีเบื้องหลังเซ็นเซอร์ IMU นั้นอาศัยการผลิตไมโครซิลิคอน ซึ่งช่วยลดขนาด น้ำหนัก การใช้พลังงาน และต้นทุน เซ็นเซอร์ MEMS IMU ของ Motus มีน้ำหนักประมาณ26 กรัมมีปริมาตรประมาณ 16 ลูกบาศก์เซนติเมตร และใช้พลังงานเพียง 1.4 วัตต์ ในขณะที่ยังคงความแม่นยำสูง
เซ็นเซอร์ความเฉื่อย MEMS นำมาซึ่งประโยชน์ที่ชัดเจนในภาคอุตสาหกรรม:
การใช้พลังงานต่ำเหมาะสำหรับอุปกรณ์ที่ใช้แบตเตอรี่
การเริ่มต้นใช้งานไจโรสโคปอย่างรวดเร็วช่วยให้สามารถใช้งานได้เร็วขึ้นหลังจากสตาร์ทเครื่อง
ความสามารถในการทนต่อแรงกระแทกสูงช่วยให้การทำงานมีความเสถียรและแข็งแกร่ง
ปัจจุบันไจโรสโคป MEMS บางรุ่นสามารถใช้งานร่วมกับไจโรสโคปใยแก้วนำแสงบางประเภทได้แล้ว
ระบบอ้างอิงทิศทางและทัศนคติสร้างขึ้นจากส่วนประกอบเดียวกัน โดยจะผสานข้อมูลจากเซ็นเซอร์เข้ากับข้อมูลการวางแนว/ทิศทางสำหรับแพลตฟอร์มที่ต้องการทัศนคติที่เสถียร การตรวจจับการเคลื่อนไหวในระดับนี้ขึ้นอยู่กับข้อกำหนดที่เข้มงวดของหน่วยวัดความเฉื่อย ตัวเลขสำคัญ ได้แก่ ความไม่เสถียรของค่าไบแอส ซึ่งทำให้เกิดการเบี่ยงเบนในระยะยาว และข้อผิดพลาดของตัวคูณมาตราส่วน ค่าความไม่เสถียรของค่าไบแอสที่เบี่ยงเบนจะค่อยๆ บิดเบือนการวางแนวเมื่อเวลาผ่านไป ดังนั้นการวัดการหมุนที่มีความแม่นยำสูงจึงต้องเลือกส่วนประกอบอย่างระมัดระวัง เทคโนโลยี MEMS IMU ยังฝังการประมวลผลในตัว ทำให้เซ็นเซอร์ตรวจจับการเคลื่อนไหวสามารถเรียกใช้อัลกอริธึมการเรียนรู้ของเครื่องได้โดยใช้กระแสไฟต่ำระดับไมโครแอมป์
เซ็นเซอร์ IMU, การสอบเทียบ IMU และความสมบูรณ์ของข้อมูล
เซ็นเซอร์ IMU จะให้ข้อมูลแบบเรียลไทม์ที่เชื่อถือได้ก็ต่อเมื่อตั้งค่าอย่างถูกต้องเท่านั้น การปรับเทียบ IMU จะสร้างจุดอ้างอิงที่การอ่านค่าในภายหลังทั้งหมดขึ้นอยู่กับ หากข้ามขั้นตอนนี้ ระบบจะสูญเสียจุดอ้างอิงนั้นไป การถอดโมดูลควบคุมถุงลมนิรภัยหรือ IMU การเปลี่ยนโมดูล หรือการย้ายตำแหน่งของหน่วย ล้วนเป็นสาเหตุให้ต้องทำการปรับเทียบใหม่ การล้างรหัสข้อผิดพลาดโดยไม่ทำการปรับเทียบ ใหม่ เป็นความผิดพลาดที่พบบ่อยและมีค่าใช้จ่ายสูง
ระบบการวัดอัตโนมัติช่วยเสริมความแข็งแกร่งให้กับระเบียบวินัยนี้ การปรับเทียบหุ่นยนต์อัตโนมัติในโรงงานช่วยลดเวลาในการเริ่มใช้งานและรักษาความสม่ำเสมอตั้งแต่เริ่มต้น การตรวจสอบเส้นทางอย่างต่อเนื่องช่วยตรวจจับการคลาดเคลื่อนได้ตั้งแต่เนิ่นๆ และรักษาความสามารถในการทำซ้ำ การสาธิตในสถานที่จริงแห่งหนึ่งช่วยลดจุดเชื่อมวงกลมจาก90 จุดเหลือเพียง 5 จุดในวันเดียว ความก้าวหน้าเหล่านี้แสดงให้เห็นว่าระบบอัตโนมัติช่วยปรับปรุงประสิทธิภาพ ความสามารถในการทำซ้ำ และความแม่นยำไปพร้อมๆ กัน จากนั้นข้อมูลแบบเรียลไทม์ที่เชื่อถือได้จะไหลเข้าสู่ลูปควบคุม และการวัดความเฉื่อยจะกลายเป็นข้อมูลป้อนเข้าที่เชื่อถือได้แทนที่จะเป็นแหล่งที่มาของการคลาดเคลื่อน
ความท้าทายและการพิจารณา
การรบกวน ความล่าช้า และการบูรณาการระบบเดิม
เครือข่ายอุตสาหกรรมเผชิญกับอุปสรรคในการส่งสัญญาณหลายประการ โมดูลแบบดั้งเดิมใช้โหมดครึ่งทาง (half-duplex)ซึ่งสลับการส่งและการรับข้อมูลไปเรื่อยๆ การออกแบบนี้ทำให้เกิดความหน่วงสูงขึ้นและลดประสิทธิภาพของระบบ โดยเฉพาะอย่างยิ่งในสถานการณ์ที่ต้องการข้อมูลป้อนกลับแบบเรียลไทม์ โรงงานที่มีความหนาแน่นสูงใช้ทรัพยากรคลื่นความถี่วิทยุ (RF) ที่จำกัดร่วมกันในอุปกรณ์จำนวนมาก ความแออัดของช่องสัญญาณจึงทำให้เกิดการสูญหายของข้อมูลและการรบกวนระหว่างอุปกรณ์ โมดูลแบบดั้งเดิมยังรองรับคำขอจากอุปกรณ์พร้อมกันได้น้อย ซึ่งลดประสิทธิภาพการส่งสัญญาณเมื่อการใช้งาน IoT ขยายตัว สัญญาณจะเสื่อมคุณภาพได้ง่ายในสภาพแวดล้อมที่มีการรบกวนสูง และการสูญหายของแพ็กเก็ตอาจทำให้มาตรฐานการทำงานอัตโนมัติและการตรวจสอบระยะไกลหยุดชะงักได้
ชาเลนจ์ ของคุณ | รายละเอียด | เรื่องราว |
|---|---|---|
ความล่าช้าในการสื่อสาร | โมดูลแบบครึ่งดูเพล็กซ์จะสลับการส่งและการรับ | ความหน่วงสูงขึ้น การตอบสนองแบบเรียลไทม์อ่อนลง |
ความแออัดของช่องทาง | อุปกรณ์หลายชนิดใช้คลื่นความถี่วิทยุ (RF) ที่มีจำกัดร่วมกัน | การสูญเสียข้อมูลและการรบกวนระหว่างอุปกรณ์ |
จำกัดจำนวนครั้งพร้อมกัน | โมดูลรองรับคำขอพร้อมกันได้น้อย | ประสิทธิภาพที่ลดลงในโรงงานอัจฉริยะ |
การรบกวนสัญญาณ | เสียงรบกวนขัดขวางการส่งสัญญาณ | การสูญเสียแพ็กเก็ตและเป้าหมายความแม่นยำที่ไม่ตรงเป้า |
อุปกรณ์รุ่นเก่าเพิ่มความซับซ้อนอีกชั้นหนึ่ง เครื่องจักรเก่ามักไม่มีเซ็นเซอร์ในตัว ใช้ซอฟต์แวร์เฉพาะ และมีการเชื่อมต่อที่จำกัด ทีมงานสามารถปรับปรุงอุปกรณ์เก่าแทนที่จะเปลี่ยนใหม่ทั้งหมดได้ พวกเขาติดตั้งเซ็นเซอร์ IoT เพื่อตรวจจับการสั่นสะเทือน อุณหภูมิ พลังงาน และการไหล เกตเวย์ที่รองรับ Modbus, OPC UA และ MQTT จะแปลงข้อมูลให้เป็นรูปแบบที่ทันสมัย การประมวลผลแบบ Edge ช่วยลดความหน่วงและปริมาณการใช้แบนด์วิดท์ก่อนที่จะจัดเก็บข้อมูลและวิเคราะห์บนคลาวด์หน่วยวัดระยะไกล (Remote Telemetry Units)เชื่อมต่อวงจรและ Modbus เข้ากับโปรโตคอลใหม่ๆ และชั้นวางเสริมช่วยให้ไซต์ต่างๆ สามารถปรับปรุงให้ทันสมัยได้อย่างค่อยเป็นค่อยไป
ต้นทุน ความปลอดภัย และความพร้อมของกำลังคน
การประเมินความคุ้มค่าต้องพิจารณาตลอดวงจรชีวิตของผลิตภัณฑ์ ราคาต่อหน่วยของเซ็นเซอร์อยู่ในช่วงแคบๆดังนั้นความซับซ้อนในการประกอบจึงเป็นปัจจัยหลักที่ส่งผลต่อค่าใช้จ่ายโดยรวมมากกว่าราคาของชิ้นส่วน การปรับสภาพสัญญาณ การสอบเทียบ ค่าใช้จ่ายเพิ่มเติมของเฟิร์มแวร์ และการทดสอบความเสถียรในระยะยาว ล้วนเพิ่มต้นทุน บริการจากผู้จำหน่ายมีตั้งแต่ไม่มีการสนับสนุนไปจนถึงแพ็กเกจแบบครบวงจร
การเลือกเซ็นเซอร์ไม่ควรพิจารณาจากราคาของชิ้นส่วนเพียงอย่างเดียว แต่ควรพิจารณาถึงความสมดุลระหว่างข้อกำหนดด้านการบูรณาการทางไฟฟ้า ความซับซ้อนในการประมวลผล และความน่าเชื่อถือของข้อมูลในระยะยาวด้วย
ความปลอดภัยทางไซเบอร์ก็ต้องการความเอาใจใส่เช่นกัน การตรวจสอบสิทธิ์ที่เข้มงวดจะช่วยป้องกันการเข้าถึงที่ไม่ได้รับอนุญาต PLC การเข้าถึง การกำหนด IP whitelisting จะควบคุมว่าอุปกรณ์ใดบ้างที่สามารถสื่อสารได้ ลิงก์ที่เข้ารหัสจะปกป้องข้อมูลระหว่างหุ่นยนต์ ตัวควบคุม และอุปกรณ์ตรวจสอบ การปฏิบัติตามข้อกำหนด IEC 62443-4-2 ครอบคลุมอุปกรณ์ควบคุมตั้งแต่การออกแบบจนถึงการใช้งานจริง การตรวจสอบเครือข่ายแบบเรียลไทม์ช่วยตรวจจับความผิดปกติได้ตั้งแต่เนิ่นๆ ความพร้อมของบุคลากรก็มีความสำคัญเช่นกัน ช่างเทคนิคจำเป็นต้องได้รับการฝึกอบรมเกี่ยวกับการสอบเทียบ การเชื่อมต่อโปรโตคอล และสุขอนามัยด้านความปลอดภัย เซ็นเซอร์วัดความเร่งบนเพลาหมุนจะส่งข้อมูลโปรไฟล์ความเร่งเข้าสู่ระบบเหล่านี้ และเจ้าหน้าที่ต้องอ่านค่าได้อย่างถูกต้อง การศึกษาการเคลื่อนไหวบนแกนหุ่นยนต์อาศัยสัญญาณความเร่งที่แม่นยำ ทีมงานที่ได้รับการฝึกอบรมไม่ดีจะอ่านค่าความเร่งที่พุ่งสูงขึ้นผิดพลาดและพลาดข้อบกพร่อง ความไม่เสถียรของค่าไบแอสในเซ็นเซอร์เฉื่อยจะยิ่งทำให้ปัญหารุนแรงขึ้นเมื่อไม่มีใครตรวจสอบการเบี่ยงเบน
การวัดที่แม่นยำและการส่งข้อมูลจะได้ผลดีที่สุดเมื่อใช้ควบคู่กัน คุณค่าที่ได้จากการรวมกันของทั้งสองอย่างนั้นเหนือกว่าสิ่งที่แต่ละอย่างให้ได้เพียงลำพัง เมื่อใช้ร่วมกันจะช่วยเพิ่มประสิทธิภาพ เสริมสร้างความน่าเชื่อถือ และให้ข้อมูลที่ดีขึ้นแก่ทีมเพื่อใช้ในการตัดสินใจ
การประมวลผลแบบ Edge computing จะผลักดันการประมวลผลข้อมูลแบบเรียลไทม์ให้ใกล้กับเครื่องจักรมากขึ้น อุปกรณ์ Edge ที่ขับเคลื่อนด้วย AI จะจัดการการวิเคราะห์แบบเรียลไทม์ในสถานที่ การตรวจจับแบบไร้สายจะส่งการวัดไปยังจุดที่สายเคเบิลเข้าไม่ถึง เซ็นเซอร์วัดความเร่งบนอุปกรณ์หมุนจะส่งข้อมูลโปรไฟล์ความเร่ง และโมเดล Edge จะอ่านสัญญาณเหล่านั้นเพื่อหาสัญญาณเตือนความผิดปกติในระยะเริ่มต้น ความเร่งที่พุ่งสูงขึ้นแต่ละครั้งจะกลายเป็นสัญญาณเตือน และแนวโน้มการเคลื่อนไหวแต่ละอย่างจะให้ข้อมูลสำหรับการวางแผนการบำรุงรักษา ผู้อ่านควรประเมินการวัดและการส่งข้อมูลร่วมกัน ไม่ใช่แยกจากกัน
คำถามที่พบบ่อย
ในทางปฏิบัติ ความแม่นยำแตกต่างจากความถูกต้องอย่างไร?
ความแม่นยำ (Precision) อธิบายถึงความใกล้เคียงกันของค่าที่วัดได้ซ้ำๆ กัน ส่วนความถูกต้อง (Accuracy) อธิบายถึงความใกล้เคียงของค่าที่วัดได้กับค่าที่แท้จริง เครื่องมือที่ไม่ได้สอบเทียบอย่างถูกต้องอาจให้ค่าที่ผิดพลาดเป็นกลุ่มๆ มาตรฐาน ISO 5725-1 แยกความแตกต่างระหว่างสองสิ่งนี้โดยพิจารณาจากความถูกต้องและข้อผิดพลาดแบบสุ่ม การสอบเทียบอย่างสม่ำเสมอโดยใช้ค่าอ้างอิงที่ทราบจะช่วยควบคุมทั้งสองอย่างได้
เหตุใดการส่งข้อมูลจึงมีความสำคัญพอๆ กับตัวเซ็นเซอร์เอง?
ค่าที่วัดได้สมบูรณ์แบบนั้นไม่มีค่าอะไรจนกว่าจะส่งถึงตัวควบคุมได้ทันเวลา ระบบเครือข่ายที่ไวต่อเวลา (Time-Sensitive Networking) สามารถส่งข้อมูลได้สูงสุด 1 Gbps พร้อมความหน่วงต่ำที่รับประกันได้ อุปกรณ์ปลายทางจะบัฟเฟอร์และประมวลผลค่าที่วัดได้ใกล้กับเครื่อง การออกแบบนี้ช่วยปกป้องแบนด์วิดท์และป้องกันการสูญหายของข้อมูล การวัดให้ความจริง และการส่งข้อมูลจะส่งมอบความจริงนั้นในเวลาที่การตัดสินใจยังคงมีความสำคัญ
เซ็นเซอร์วัดความเฉื่อยเหมาะสมกับแผนการวัดในภาคอุตสาหกรรมอย่างไร?
หน่วยวัดความเฉื่อย (IMU) ใช้เซ็นเซอร์วัดความเร่งร่วมกับไจโรสโคปเพื่อติดตามการเคลื่อนไหวโดยไม่ต้องใช้จุดอ้างอิงภายนอก รุ่น MEMS ช่วยลดขนาด น้ำหนัก การใช้พลังงาน และต้นทุน โดยจะบันทึกข้อมูลความเร่งบนแกนหมุนและแกนหุ่นยนต์ ความไม่เสถียรของค่าไบแอสทำให้เกิดการคลาดเคลื่อนในระยะยาว ดังนั้นการเลือกชิ้นส่วนและการสอบเทียบจึงควรได้รับการพิจารณาอย่างรอบคอบ
ทีมควรตรวจสอบอะไรบ้างก่อนที่จะเชื่อถือข้อมูลการเคลื่อนไหว?
การสอบเทียบเป็นสิ่งสำคัญอันดับแรก IMU ที่ถูกเปลี่ยนใหม่ จัดตำแหน่งใหม่ หรือถอดออก จำเป็นต้องได้รับการสอบเทียบใหม่ก่อนที่จะนับค่าใดๆ ทีมงานควรตรวจสอบการซิงโครไนซ์ระหว่างช่องสัญญาณโดยใช้สัญญาณนาฬิการ่วมหรือ IEEE 1588 PTP ด้วย การสอบเทียบอัตโนมัติช่วยลดเวลาในการติดตั้งและรักษาความสามารถในการทำซ้ำ จากนั้นสัญญาณที่สะอาดจะถูกส่งไปยังวงจรควบคุมเป็นอินพุตที่เชื่อถือได้
อุปสรรคใดที่ชะลอการพัฒนาให้ทันสมัยมากที่สุด?
เครื่องจักรแบบเก่ามักขาดเซ็นเซอร์และใช้ซอฟต์แวร์เฉพาะของแต่ละผู้ผลิต การปรับปรุงเพิ่มเติมด้วยเซ็นเซอร์ IoT และเกตเวย์โปรโตคอลจะเชื่อมต่อ Modbus, OPC UA และ MQTT โดยไม่ต้องเปลี่ยนอุปกรณ์ทั้งหมด ความปลอดภัยทางไซเบอร์ก็มีความสำคัญไม่แพ้กัน และมาตรฐาน IEC 62443-4-2 ครอบคลุมอุปกรณ์ควบคุมตั้งแต่การออกแบบจนถึงการใช้งานจริง การฝึกอบรมบุคลากรเกี่ยวกับการสอบเทียบและสุขอนามัยด้านความปลอดภัยจะช่วยเสริมแผนงานนี้ให้สมบูรณ์