การเคลื่อนที่ที่มีความแม่นยำสูง คือการเคลื่อนไหวที่ประสานกันและควบคุมได้ของระบบกลไกในวิศวกรรมระบบอัตโนมัติ การควบคุมการเคลื่อนที่ที่มีความแม่นยำสูงจะจับคู่คำสั่งแต่ละคำสั่งกับการวัด และการป้อนกลับจะช่วยให้ระบบแก้ไขข้อผิดพลาดของตัวเองได้
ความเสี่ยงนั้นชัดเจนมากความคลาดเคลื่อนเพียงหลักนาโนเมตรเดียวก็อาจทำให้ชิปมีข้อบกพร่องในการพิมพ์แบบลิโทกราฟีได้ ข้อบกพร่องที่เล็กเพียงไม่กี่นาโนเมตรก็อาจทำให้ชิปทั้งชิ้นใช้งานไม่ได้ และการตรวจสอบด้วยลำแสงอิเล็กตรอนที่มีความละเอียด 1 นาโนเมตรก็มีอยู่เพื่อตรวจจับความผิดพลาดในการพิมพ์ดังกล่าว การทดสอบและการประกอบเวเฟอร์ก็เผชิญกับแรงกดดันเดียวกันนี้
วิศวกรผู้เชี่ยวชาญด้านหลักการควบคุมการเคลื่อนที่อย่างแม่นยำ เทคโนโลยีหลัก แหล่งที่มาของข้อผิดพลาด และกลยุทธ์การบูรณาการ เครื่องมือเหล่านี้สนับสนุนการออกแบบใหม่และการแก้ไขปัญหาของระบบความแม่นยำที่มีอยู่
ประเด็นที่สำคัญ
ระบบควบคุมการเคลื่อนที่ความแม่นยำสูงช่วยให้เครื่องจักรเคลื่อนที่ได้อย่างแม่นยำและแก้ไขข้อผิดพลาดโดยใช้ข้อมูลป้อนกลับ
ระบบป้อนกลับแบบวงปิดจะวัดตำแหน่งจริงและแก้ไขความคลาดเคลื่อนแบบเรียลไทม์
ส่วนประกอบสำคัญได้แก่ แอคชูเอเตอร์ ตัวควบคุม ระบบขับเคลื่อน และเซ็นเซอร์ป้อนกลับ เช่น ตัวเข้ารหัสแบบออปติคอล
การขยายตัวเนื่องจากความร้อน การคลายตัว และแรงเสียดทาน เป็นสาเหตุหลักของข้อผิดพลาดที่ทำให้ความแม่นยำลดลง
แบบจำลองฟีดฟอร์เวิร์ดและการทำแผนที่ข้อผิดพลาดสามารถลดข้อผิดพลาดได้มากกว่า 70%
ปรับจูนวงจรเซอร์โวตามลำดับ: กระแส ความเร็ว แล้วจึงเป็นตำแหน่ง เพื่อให้ได้ประสิทธิภาพที่เสถียร
การสอบเทียบอย่างสม่ำเสมอและการควบคุมสภาพแวดล้อมช่วยรักษาความแม่นยำให้คงที่ตลอดการผลิตในระยะยาว
เลือกใช้ส่วนประกอบให้เหมาะสมกับงาน และถือว่าความแม่นยำเป็นคุณสมบัติของระบบโดยรวม เพื่อให้ได้ผลลัพธ์ที่ดีที่สุด
หลักการพื้นฐานของการเคลื่อนที่ความแม่นยำสูง
การเคลื่อนที่ที่มีความแม่นยำสูง หมายถึง การเคลื่อนไหวที่ประสานกันและควบคุมได้ของระบบกลไกภายในวิศวกรรมระบบอัตโนมัติ การซิงโครไนซ์หลายแกนช่วยให้ทุกแกนเคลื่อนที่ไปในทิศทางเดียวกันในเวลาเดียวกัน แกนใดแกนหนึ่งที่เคลื่อนที่ช้ากว่าปกติอาจทำให้กระบวนการทั้งหมดเสียหายได้ ดังนั้นวิศวกรจึงกำหนดข้อกำหนดด้านความแม่นยำเพื่อรับประกันประสิทธิภาพของกระบวนการ
ส่วนประกอบของระบบหลัก
องค์ประกอบหลักสี่อย่างเป็นหัวใจสำคัญของระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำสูงตารางด้านล่างสรุปบทบาทของแต่ละองค์ประกอบ
ตัวแทน | บทบาทในระบบการเคลื่อนไหว |
|---|---|
ตัวขับเคลื่อน (มอเตอร์เซอร์โว/สเต็ปเปอร์) | แปลงพลังงานไฟฟ้าเป็นแรงเชิงกลหรือแรงบิดเพื่อเคลื่อนย้ายสิ่งของ |
ตัวควบคุมการเคลื่อนไหว | ตีความคำสั่งระดับสูง แปลงคำสั่งเหล่านั้นให้เป็นสัญญาณระดับต่ำตามเวลา และวางแผนเส้นทางการบิน |
ไดรฟ์ (เซอร์โวแอมพลิฟายเออร์) | รับสัญญาณคำสั่งกำลังต่ำและปรับเปลี่ยนสัญญาณเหล่านั้นให้เป็นกระแสไฟฟ้ากำลังสูงสำหรับขดลวดมอเตอร์ |
อุปกรณ์ป้อนกลับ | วัดตำแหน่งและความเร็วที่แท้จริงอย่างต่อเนื่อง ทำให้สามารถแก้ไขความผิดปกติแบบวงปิดได้ |
ตัวกระตุ้นและตัวขับเคลื่อน
การเลือกใช้แอคทูเอเตอร์มีผลอย่างมากต่อประสิทธิภาพของระบบแอคทูเอเตอร์แบบเซอร์โวไฟฟ้าเหมาะสำหรับงานที่มีความแม่นยำสูงเนื่องจากควบคุมได้ง่ายและตอบสนองได้ดี ในขณะที่แอคทูเอเตอร์แบบนิวแมติกและไฮดรอลิกจะแลกเปลี่ยนความหนาแน่นของกำลัง ความเร็ว ความแม่นยำ และประสิทธิภาพกับงานที่ต้องการแรงสูงหรือสภาพแวดล้อมที่ทนทาน ไดรฟ์จะควบคุมแรงดันและกระแสไฟฟ้าไปยังแอคทูเอเตอร์ ทำให้สามารถควบคุมแรงบิด ความเร็ว และตำแหน่งได้อย่างละเอียด ไดรฟ์สมัยใหม่เพิ่มระบบป้อนกลับแบบวงปิด การวินิจฉัยแบบเรียลไทม์ และระบบอัจฉริยะในตัว
เซ็นเซอร์ป้อนกลับ
อุปกรณ์ป้อนข้อมูลย้อนกลับ เช่น ตัวเข้ารหัสแสงความละเอียดสูง เซ็นเซอร์แบบคาปาซิทีฟ และเครื่องวัดการรบกวนด้วยเลเซอร์ จะรายงานข้อมูลตำแหน่งและความเร็วไปยังตัวประมวลผลของแอมพลิฟายเออร์เซอร์โวแบบเรียลไทม์ ตัวเข้ารหัสแสงเป็นที่นิยมใช้ในการควบคุมการเคลื่อนที่ที่มีความแม่นยำสูง เนื่องจากให้ความละเอียดสูงและเอาต์พุตที่เสถียร ตัวเข้ารหัสและตัวแก้ไขให้ข้อมูลย้อนกลับตำแหน่งและความเร็วอย่างต่อเนื่อง ดังนั้นระบบควบคุมแบบวงปิดจึงสามารถแก้ไขข้อผิดพลาดได้ทันทีที่เกิดขึ้น
ตัวควบคุมและการประมวลผลสัญญาณ
ตัวควบคุมการเคลื่อนที่ทำหน้าที่เป็นหน่วยประมวลผลกลาง มันตีความคำสั่งระดับสูงและวางแผนเส้นทาง การประมวลผลสัญญาณภายในตัวควบคุมจะแปลงข้อมูลดิบจากเซ็นเซอร์ให้เป็นข้อมูลป้อนกลับตำแหน่งที่ใช้งานได้ องค์ประกอบที่จับคู่และปรับแต่งอย่างเหมาะสมจะให้ความเร็ว ความแม่นยำ และความสม่ำเสมอสูง
ห่วงคำติชม
ระบบวงเปิดเทียบกับระบบวงปิด
ระบบแบบวงเปิดจะออกคำสั่งโดยไม่ตรวจสอบผลลัพธ์ ในขณะที่ระบบแบบวงปิดจะวัดผลลัพธ์และแก้ไข การทำงานเป็นวงจรจะดำเนินไปอย่างต่อเนื่อง:
อุปกรณ์ป้อนข้อมูลจะส่งข้อมูลตำแหน่งและความเร็วไปยังตัวประมวลผลของเซอร์โวแอมพลิฟายเออร์แบบเรียลไทม์
วงจรควบคุมจะคำนวณค่าความคลาดเคลื่อนของตำแหน่งโดยการเปรียบเทียบตำแหน่งเป้าหมายจากแผนการเคลื่อนที่กับตำแหน่งจริงจากข้อมูลป้อนกลับ
อัลกอริทึม PID สร้างเอาต์พุตแก้ไข: เทอมสัดส่วนจะแก้ไขข้อผิดพลาดทันที เทอมอินทิกรัลจะกำจัดข้อผิดพลาดในสภาวะคงที่ เช่น แรงเสียดทานสถิต และเทอมอนุพันธ์จะเพิ่มการหน่วงเพื่อลดการโอเวอร์ชูตให้น้อยที่สุด
วงจรขับจะปรับคำสั่งที่แก้ไขแล้วและส่งกระแสไฟฟ้ากำลังสูงที่ต้องการไปยังมอเตอร์
มอเตอร์จะแปลงสิ่งนี้ให้เป็นแรงเชิงกลหรือแรงบิด และวงจรจะวนซ้ำเพื่อขจัดสิ่งรบกวนและรักษาความแม่นยำในการกำหนดตำแหน่ง
อัตราขยาย แบนด์วิดท์ และความเสถียร
ค่า Gain กำหนดความรุนแรงในการตอบสนองต่อข้อผิดพลาดของวงจรควบคุม ส่วนค่า Bandwidth กำหนดความเร็วในการตอบสนองของวงจรควบคุม ค่า Gain สูงและค่า Bandwidth กว้างจะช่วยลดข้อผิดพลาด แต่ค่าที่มากเกินไปจะทำให้วงจรควบคุมเกิดการสั่นไหว วิศวกรจึงต้องปรับสมดุลค่าเหล่านี้เพื่อให้การควบคุมการเคลื่อนไหวที่แม่นยำมีความเสถียร
การวัดประสิทธิภาพ
ความแม่นยำ, ความสามารถในการทำซ้ำ, ความละเอียด
ความแม่นยำวัดความแตกต่างระหว่างตำแหน่งที่สั่งการกับตำแหน่งจริงของวัตถุ ซึ่งโดยทั่วไปจะตรวจสอบด้วยเครื่องวัดการรบกวนของแสงเลเซอร์ ความสามารถในการทำซ้ำบ่งบอกถึงความแม่นยำที่แท่นวางกลับไปยังตำแหน่งเดิมภายใต้คำสั่งที่เหมือนกัน ความละเอียดอธิบายถึงคุณสมบัติสองประการ ได้แก่ ความละเอียดของการป้อนกลับ (จำนวนนับของตัวเข้ารหัสต่อหน่วย) และความละเอียดของการกำหนดตำแหน่ง (การเคลื่อนที่เพิ่มขึ้นขั้นต่ำ) ความละเอียดสูงไม่ได้หมายความว่าจะรับประกันความแม่นยำหรือความสามารถในการทำซ้ำเสมอไป
เวลาการตั้งตัวและข้อผิดพลาดที่ตามมา
ข้อจำกัดด้านแบนด์วิดท์ทำให้การทำงานไม่แม่นยำ เกิดข้อผิดพลาดในการติดตาม และการปรับตัวช้าอัตราการอัปเดตเซอร์โวสูงและสถาปัตยกรรมแบบ EtherCAT เป็นพื้นฐานที่ดี ความละเอียดและความเป็นเส้นตรงของตัวเข้ารหัสแบบออปติคอลเป็นแหล่งที่มาหลักของข้อผิดพลาด การเพิ่มระยะห่างระหว่างจุดหมุนและการทำให้เป็นเส้นตรงในเฟิร์มแวร์ของตัวควบคุม ซึ่งปรับเทียบด้วยเครื่องวัดการรบกวนด้วยเลเซอร์ภายนอก ช่วยเพิ่มความแม่นยำ แบนด์วิดท์ ความละเอียด และความแม่นยำของเซ็นเซอร์ส่งผลโดยตรงต่อเวลาในการปรับตัวและข้อผิดพลาดในการติดตาม การป้อนกลับตำแหน่งที่แม่นยำและข้อมูลตำแหน่งสัมบูรณ์ช่วยเพิ่มความแม่นยำของทั้งสองตัวชี้วัดในระบบควบคุมการเคลื่อนที่
หลักการควบคุมการเคลื่อนที่อย่างแม่นยำ
การประสานงานหลายแกน
การเคลื่อนไหวที่ประสานกันข้ามแกน
ในระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำสูง ทุกแกนต้องเริ่มต้น รักษาความเร็ว และหยุดในเวลาเดียวกัน ตัวควบคุมการเคลื่อนที่ใช้สัญญาณเวลาจากออสซิลเลเตอร์ภายในดังนั้นความถี่ของพวกมันจึงคลาดเคลื่อนไปในระหว่างการเคลื่อนที่ระยะยาว วิธีแก้ปัญหามาตรฐานคือการซิงโครไนซ์แบบชัดเจน: ตัวควบคุมหนึ่งตัวทำหน้าที่เป็นตัวหลักและส่งสัญญาณสโตรบไปยังตัวควบคุมรอง ตัวควบคุมหลายแกนตัวเดียวแก้ปัญหานี้ได้โดยอัตโนมัติ เพราะวงจรทั้งหมดใช้สัญญาณนาฬิกาหลักร่วมกัน เครือข่ายแบบกำหนดค่าได้ เช่นEtherCAT และ PROFINET IRTซิงโครไนซ์ออสซิลเลเตอร์ของโหนดด้วยความแม่นยำระดับนาโนวินาที ดังนั้นคำสั่งจึงมีผลในเวลาเดียวกันกับทุกไดรฟ์ ระบบเกียร์อิเล็กทรอนิกส์และตาราง CAM เพิ่มอีกชั้นหนึ่ง โดยบังคับใช้สัดส่วนตัวหลักต่อตัวตามแบบเรียลไทม์
หลักการวางแผนเส้นทางบิน
ตัวควบคุมจะแปลงคำสั่งการเคลื่อนที่แต่ละคำสั่งให้เป็นวิถีการเคลื่อนที่ตามเวลา ซึ่งกำหนดเส้นทาง โปรไฟล์ความเร็ว และตำแหน่งเป้าหมาย การวางแผนที่ดีจะคำนึงถึงข้อจำกัดแบบไดนามิกของอัตราเร่งและการกระตุก และรักษาการซิงโครไนซ์ของทุกแกนตลอดการเคลื่อนที่ วิศวกรจะเลือกพารามิเตอร์ให้เหมาะสมกับงาน: พหุนามลูกบาศก์แบบแบ่งส่วนสำหรับการวางแผนแบบไดนามิก และ B-spline สำหรับการเพิ่มประสิทธิภาพเชิงจลนศาสตร์ ซึ่งคุณสมบัติของรูปทรงนูนจะรักษาข้อจำกัดของตำแหน่งและอนุพันธ์ให้เป็นเชิงเส้นตลอดเวลาอัตราเร่งแบบ S-curve การมองล่วงหน้า และการประมาณค่าแบบวงกลมเป็นประเภทโปรไฟล์ทั่วไปอื่นๆ
หลักการควบคุมเซอร์โว
วงจรเซอร์โวความเร็วสูง
โดยทั่วไปแล้ว รหัสแบบเรียลไทม์จะทำงานที่ความถี่สูงกว่า 10 kHzเพื่อรับประกันการแก้ไขข้อผิดพลาดอย่างทันท่วงที ในแต่ละรอบ ตัวควบคุมจะเปรียบเทียบตำแหน่งที่สั่งการกับตำแหน่งที่วัดได้ และอัลกอริธึม PID จะสร้างสัญญาณแก้ไข มอเตอร์เซอร์โวจับคู่แรงบิดต่อความเฉื่อยสูงกับระบบป้อนกลับแบบวงปิด ซึ่งให้ความแม่นยำเชิงเส้นระดับไมครอนและการปรับตัวอย่างรวดเร็วต่อการเปลี่ยนแปลงของโหลด ตัวเข้ารหัสแสงความละเอียดสูงที่วางไว้ใกล้กับจุดการทำงานของเครื่องมือ ตามหลักการของ Abbé ช่วยลดข้อผิดพลาดในการวัดให้เหลือน้อยที่สุด
ความสมดุลระหว่างเสถียรภาพและการตอบสนอง
ความเร็วและความแม่นยำเป็นอุปสรรคต่อเสถียรภาพ แบนด์วิดท์กว้างและอัตราขยายสูงช่วยลดข้อผิดพลาดในการติดตาม แต่ค่าที่มากเกินไปจะกระตุ้นการสั่นพ้องทางกลและผลักดันวงจรไปสู่การแกว่ง วิศวกรจึงต้องสร้างสมดุลระหว่างสองสิ่งนี้โดยการปรับแต่งแต่ละแกนและตรวจสอบปฏิสัมพันธ์ข้ามแกน เนื่องจากความเร่งในแกนหนึ่งสามารถกระตุ้นการสั่นสะเทือนในอีกแกนหนึ่งได้
ข้อมูลจำเพาะความแม่นยำ
การระบุความแม่นยำและความสามารถในการทำซ้ำ
เมตริก | คำนิยาม | ปัจจัยจำกัดที่สำคัญ |
|---|---|---|
ความถูกต้อง | ระบบสามารถเข้าใกล้ตำแหน่งที่ตั้งคำสั่งได้อย่างแม่นยำเพียงใด และวัดค่าเบี่ยงเบนจากเป้าหมายที่แท้จริง | เรขาคณิตเชิงกล การเปลี่ยนแปลงตามอุณหภูมิ คุณภาพการสอบเทียบ |
การทำซ้ำ | ระบบกลับมายังตำแหน่งเดิมซ้ำๆ ได้แม่นยำแค่ไหน ไม่ว่าจะจากทิศทางเดียวหรือทั้งสองทิศทาง | การบรรลุเป้าหมายนี้มักทำได้ง่ายกว่าความแม่นยำสัมบูรณ์ และเป็นสิ่งสำคัญอย่างยิ่งต่อคุณภาพที่สม่ำเสมอ |
การจับคู่คุณสมบัติเฉพาะกับความต้องการของกระบวนการ
หลักการปฏิบัติที่สำคัญในการกำหนดคุณสมบัติคือต้องทำให้ความแม่นยำคงที่ก่อนด้วยการใช้ตัวยึด สภาพแวดล้อม และผู้ปฏิบัติงานที่ได้รับการฝึกฝน จากนั้นจึงแก้ไขความถูกต้องแม่นยำด้วยการสอบเทียบและการชดเชย ระบบที่ไม่สามารถทำซ้ำได้อย่างสม่ำเสมอจะไม่สามารถใช้งานได้ด้วยการสอบเทียบเพียงอย่างเดียว ทีมงานจะยืนยันความแม่นยำด้วยการศึกษา Gage R&Rก่อนที่จะพิจารณาความถูกต้องแม่นยำอย่างแท้จริง ระเบียบวินัยนี้ทำให้ระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำมีความน่าเชื่อถือ และช่วยปกป้องการลงทุนในตัวเข้ารหัสแสง ไดรฟ์ และตัวควบคุม
เทคโนโลยีที่สำคัญ
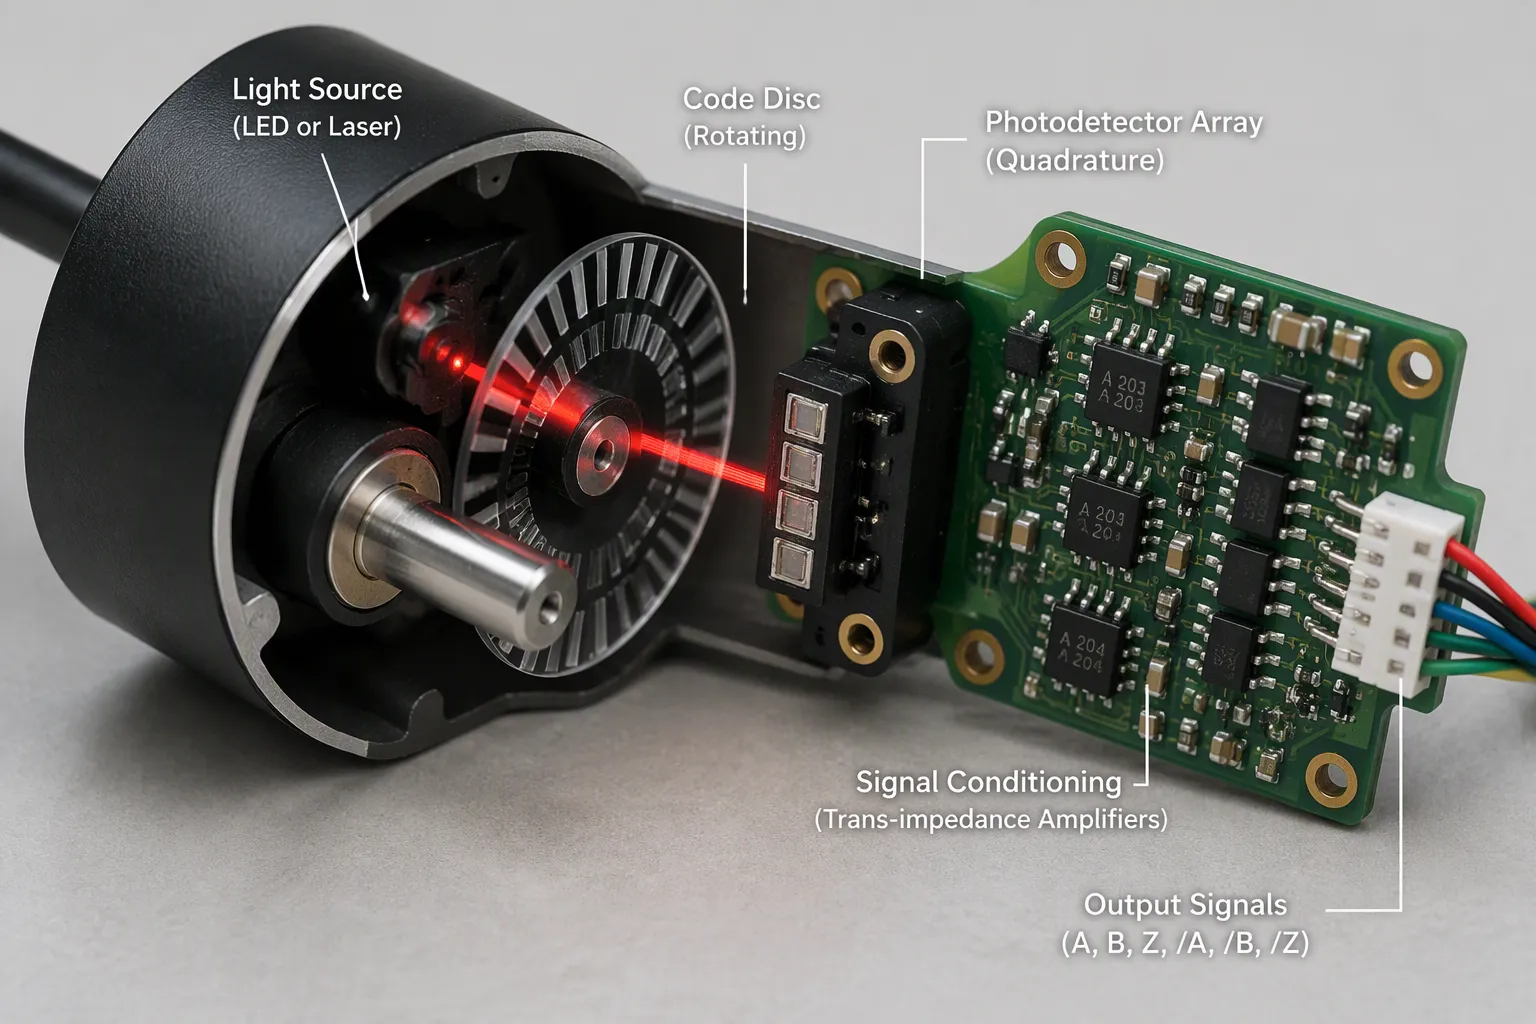
เทคโนโลยีตัวเข้ารหัสแสง
หลักการดำเนินงาน
หลักการพื้นฐานของตัวเข้ารหัสแสงนั้นอยู่บนเส้นทางแสงที่เรียบง่าย แหล่งกำเนิดแสง LED หรือเลเซอร์ที่มีความแม่นยำสูงในช่วงคลื่นอินฟราเรดใกล้ (850–940 นาโนเมตร) จะปล่อยลำแสงที่เสถียร ลำแสงนั้นจะผ่านแผ่นรหัสที่มีส่วนทึบแสงและโปร่งใสสลับกัน ซึ่งจะปรับเปลี่ยนแสงเมื่อแผ่นรหัสหมุนหรือเคลื่อนที่ จากนั้นตัวตรวจจับแสงจะแปลงพัลส์แสงที่ถูกปรับเปลี่ยนแล้วให้เป็นกระแสไฟฟ้า ลำดับด้านล่างแสดงให้เห็นถึงห่วงโซ่สัญญาณทั้งหมด
แหล่งกำเนิดแสง LED หรือเลเซอร์ที่มีความแม่นยำสูง (อินฟราเรดใกล้ 850–940 นาโนเมตร) จะปล่อยลำแสงที่เสถียรออกมา
ลำแสงจะผ่านแผ่นรหัสหรือวงล้อรหัสที่มีส่วนทึบแสงและโปร่งแสงสลับกัน ซึ่งจะปรับเปลี่ยนความเข้มของแสงขณะที่แผ่นรหัสหมุนหรือเคลื่อนที่
อุปกรณ์ตรวจจับแสง (โฟโตไดโอดหรือโฟโตทรานซิสเตอร์) จะแปลงพัลส์แสงที่ถูกปรับเปลี่ยนให้เป็นกระแสไฟฟ้า
การตรวจจับแบบควอดราเจอร์โดยใช้ตัวรับแสงสี่ตัวที่เว้นระยะห่างทางไฟฟ้า 90° ร่วมกับการกำหนดค่าแบบดิฟเฟอเรนเชียล ช่วยเพิ่มความต้านทานต่อสัญญาณรบกวนให้สูงสุด
การปรับสภาพสัญญาณ (ตัวขยายสัญญาณแบบทรานส์อิมพีแดนซ์ การควบคุมอัตราขยายอัตโนมัติ) ทำให้ได้เอาต์พุตดิจิทัลที่สะอาด ซึ่งแสดงถึงตำแหน่ง ทิศทาง และความเร็ว
สัญญาณเอาต์พุตสุดท้ายนั้นประกอบด้วยข้อมูลตำแหน่ง ทิศทาง และความเร็ว การเข้ารหัสแบบควอดราเจอร์ช่วยให้ตัวควบคุมอ่านทิศทางจากความสัมพันธ์ของเฟสระหว่างช่องสัญญาณ การวิเคราะห์สัญญาณแบบควอดราเจอร์ช่วยเพิ่มความละเอียดให้ดียิ่งขึ้นโดยการถอดรหัสการเปลี่ยนแปลงขอบแต่ละครั้ง
ประเภทและข้อดี
วิศวกรจำแนกประเภทของตัวเข้ารหัสแสงตามรูปทรงการเคลื่อนที่และตามรูปแบบการเข้ารหัส ตารางด้านล่างแสดงความสัมพันธ์ระหว่างประเภทหลักของตัวเข้ารหัสแสงกับบทบาทการใช้งาน
พื้นฐานการจำแนกประเภท | ประเภท | ลักษณะสำคัญ | สถานการณ์จำลองแอปพลิเคชัน |
|---|---|---|---|
เรขาคณิตการเคลื่อนที่ | วัดความหมุนเวียน | ติดตามตำแหน่งและทิศทางเชิงมุม; ข้อมูลสัมบูรณ์หรือสัมพัทธ์ | ระบบหมุนประสิทธิภาพสูง |
เรขาคณิตการเคลื่อนที่ | วัดเชิงเส้น | ตรวจจับการเคลื่อนที่เชิงเส้น | หุ่นยนต์และระบบอัตโนมัติสำหรับงานที่ต้องการความแม่นยำสูง |
การเข้ารหัส | ที่เพิ่มขึ้น | รูปแบบง่ายๆ; นับพัลส์จากจุดเริ่มต้นเพื่อกำหนดตำแหน่งสัมพัทธ์ | การควบคุมการเคลื่อนไหวทั่วไป |
การเข้ารหัส | แน่นอน | รูปแบบที่ซับซ้อน; สัญญาณเฉพาะสำหรับแต่ละตำแหน่งเพื่อการติดตามแบบสัมบูรณ์ | ระบบที่สำคัญต่อภารกิจ |
การเข้ารหัส | ดิฟเฟอเรนเชียล | ดีไซน์แบบสองแทร็ก; ป้องกันสัญญาณรบกวนได้ดีขึ้น | สภาพแวดล้อมที่มีการรบกวนสูง |
ข้อดีของเทคโนโลยีตัวเข้ารหัสแสงนั้นมีมากมาย ตัวเข้ารหัสแสงให้ความละเอียดและความแม่นยำสูง โดยมีความละเอียดเกิน 1 ล้านครั้งต่อรอบและความแม่นยำในการป้อนกลับระดับต่ำกว่าไมครอน เวลาตอบสนองโดยทั่วไปต่ำกว่า 1 ไมโครวินาที ซึ่งช่วยให้สามารถติดตามตำแหน่งแบบเรียลไทม์ได้ การตรวจจับแบบดิฟเฟอเรนเชียลและควอดราเจอร์ให้ความต้านทานต่อสัญญาณรบกวนที่เหนือกว่า รวมถึงความต้านทานต่อการรบกวนจากคลื่นความถี่วิทยุ การส่งออกดิจิทัลโดยตรงช่วยลดการแปลงอนาล็อกเป็นดิจิทัล ซึ่งช่วยลดภาระการประมวลผลและเพิ่มความน่าเชื่อถือ มีตัวเรือนที่ได้มาตรฐาน IP67 สำหรับกันฝุ่นและน้ำ และช่วงอุณหภูมิการทำงานครอบคลุมตั้งแต่ -40°C ถึง +85°C การวัดแบบไม่สัมผัสให้ความน่าเชื่อถือสูงและอายุการใช้งานยาวนาน อุปกรณ์เหล่านี้ยังรองรับการป้อนกลับทั้งแบบสัมบูรณ์และแบบเพิ่มขึ้น มีขนาดกะทัดรัด ติดตั้งง่าย และใช้พลังงานต่ำ
ตัวเข้ารหัสแสงและการตรวจจับ
ตัวเข้ารหัสแบบออปติคอลเทียบกับแบบแม่เหล็ก
ตัวเข้ารหัสแบบออปติคอลและตัวเข้ารหัสแบบแม่เหล็กใช้งานในสภาวะที่แตกต่างกัน การเปรียบเทียบด้านล่างแสดงให้เห็นถึงข้อดีข้อเสียของแต่ละแบบ
ประเภทตัวเข้ารหัส | ความละเอียดและความแม่นยำ | ความทนทานต่อสิ่งแวดล้อม |
|---|---|---|
ออฟติคัล | ความละเอียดและความแม่นยำสูงสุด | เสี่ยงต่อการปนเปื้อน |
แม่เหล็ก | ความละเอียดที่จำกัด | ทนทานต่อสภาพแวดล้อมที่รุนแรง (แรงกระแทก/การสั่นสะเทือนสูง) ใช้เซ็นเซอร์แบบฮอลล์เอฟเฟกต์เพื่อวัดสัญญาณสัมบูรณ์ |
ตัวเข้ารหัสแบบหมุนด้วยแสงมีข้อดีคือความละเอียดสูง แต่สิ่งสกปรกจะทำให้มาตราส่วนลดลง ในขณะที่ตัวเข้ารหัสแบบแม่เหล็กจะลดความละเอียดลงเพื่อแลกกับความทนทานในสภาพแวดล้อมที่รุนแรง นักออกแบบจึงพิจารณาทั้งสองปัจจัยนี้ควบคู่ไปกับรอบการทำงานของเครื่องจักร
อินเตอร์เฟอโรเมตรและเซ็นเซอร์แบบคาปาซิทีฟ
ตัวเข้ารหัสแสงแบบใช้การเลี้ยวเบนสามารถตอบสนองความต้องการที่ขัดแย้งกันระหว่างความกะทัดรัด ต้นทุน/น้ำหนักต่ำ และประสิทธิภาพสูงได้ง่ายกว่าเทคโนโลยีทางเลือกอื่นๆ เช่น เครื่องวัดระยะทางแบบอินเตอร์เฟอโรเมตร โพรบวัดความจุ และ LVDT
ตัวเข้ารหัสเลเซอร์ให้การวัดตำแหน่งเชิงเส้นและหลายองศาอิสระที่มีความละเอียดสูงและข้อผิดพลาดรอบต่ำ โดยผสานประสิทธิภาพการวัดของเครื่องวัดการแทรกสอดแบบเคลื่อนที่เข้ากับความสะดวกในการใช้งานและการติดตั้งของตัวเข้ารหัสแบบเทปหรือแบบสเกลแก้วทั่วไป สำหรับระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำสูงส่วนใหญ่ การผสมผสานระหว่างประสิทธิภาพและความเรียบง่ายนี้เป็นปัจจัยสำคัญในการเลือกใช้เซ็นเซอร์
สถาปัตยกรรมตัวควบคุม
PID และอัลกอริธึมขั้นสูง
อัลกอริทึมเซอร์โว PID ยังคงเป็นวิธีการควบคุมที่ง่ายที่สุด เหมาะสำหรับโครงสร้างเชิงกลที่เรียบง่าย แต่มีข้อจำกัดสำหรับมวลหรือความเฉื่อยสูง โหลดที่ไม่สมดุล หุ่นยนต์ โครงสร้างแบบโครงเหล็ก และแท่นวางที่มีความละเอียดสูงมาก อัลกอริทึมขั้นสูงจึงเข้ามาเติมเต็มช่องว่างนั้น ได้แก่ การควบคุมแบบเน้นสนาม (field-oriented control) การปรับเปลี่ยนเวกเตอร์เชิงพื้นที่ (space-vector modulation) และอัลกอริทึมเซอร์โว MIMO นอกจากนี้ยังมีตัวกรองเพิ่มเติม (low-pass, notch, biquad, zero-phase) การลดการรบกวน การป้อนกลับล่วงหน้า และการควบคุมแบบปรับตัวได้ เพื่อเสริมให้เครื่องมือนี้สมบูรณ์ยิ่งขึ้น
DSP และตัวควบคุมการเคลื่อนไหว
DSP บางตัวมี ADC สำหรับวัดกระแสไฟฟ้า ADC เหล่านี้มีราคาประหยัด แต่คุณภาพต่ำ โดยมี SNR และความละเอียดจริงจำกัดอยู่ที่ประมาณ 10 บิต ซึ่งจำกัดการสั่นของตำแหน่งและความราบรื่นของความเร็ว ไดรฟ์ประสิทธิภาพสูงใช้ ADC 14 บิตขึ้นไปที่มี SNR สูง ตัวควบคุมการเคลื่อนที่สร้างโปรไฟล์ตำแหน่ง ตัวควบคุมขั้นสูงประสานงานหลายแกนด้วยการเคลื่อนที่แบบเวกเตอร์หลายแกน การควบคุมการกระตุก (โปรไฟล์ลำดับที่สาม) การเคลื่อนที่แบบแทรกสอด การแมปและการชดเชยข้อผิดพลาด จลนศาสตร์ผกผัน การผสมเส้นทาง และการมองล่วงหน้า พวกมันรองรับการซิงโครไนซ์ I/O ความเร็วสูง (PEG/PSO) อัตราการอัปเดตลูปเซอร์โวโดยทั่วไปอยู่ในช่วง100 Hz ถึง 20 kHzและอัตราการอัปเดตสูงที่สม่ำเสมอทั่วทั้งลูปและแกนทั้งหมดบ่งชี้ถึงการออกแบบที่มีประสิทธิภาพสูง ลูปกระแสดิจิทัล การควบคุมแบบเน้นสนาม การสลับกระแสแบบไซน์ และการมอดูเลชั่นเวกเตอร์เชิงพื้นที่ช่วยเสริมการควบคุมระดับไดรฟ์ให้สมบูรณ์ยิ่งขึ้น ระบบควบคุม MIMO หลายแกนแบบบูรณาการ (เช่น ACS MC4U) ช่วยให้ได้ความเร็วสูงสุดและเวลาการหยุดนิ่งที่ต่ำที่สุด การควบคุมเซอร์โวที่มีความแม่นยำสูงและความเร็วสูงในแอปพลิเคชัน HDD แสดงให้เห็นถึงสถาปัตยกรรมนี้ในทางปฏิบัติ ซึ่งการกำหนดตำแหน่งหัวอ่านต้องการความแม่นยำสูงภายใต้การป้อนกลับที่รวดเร็ว
แหล่งที่มาของข้อผิดพลาดและการชดเชย
แหล่งที่มาของข้อผิดพลาดทั่วไป
แรงสะท้อนกลับ แรงเสียดทาน ความยืดหยุ่น
ความคลาดเคลื่อนทางกลปรากฏขึ้นในสองจุด จุดแรกคือการไม่ตรงแนวระหว่างการประกอบ และจุดที่สองคือการสูญเสียการเคลื่อนที่ระหว่างการเคลื่อนย้าย การคลายตัวและการยืดหยุ่นทำให้เกิดช่วงการเคลื่อนที่ที่หยุดนิ่งในทุกทิศทางการกลับทิศทาง แรงเสียดทานจากตัวนำแกนทำให้เกิดพฤติกรรมการลื่นไถลและการเคลื่อนที่ที่ไม่สม่ำเสมออัลกอริทึมควบคุมขั้นสูงจะประเมินความบกพร่องทางกลเหล่านี้และแก้ไขผ่านการป้อนกลับจากตัวเข้ารหัส การติดขัดทางกลจำเป็นต้องได้รับการตรวจสอบและแก้ไขการจัดแนวให้ถูกต้องก่อนที่การแก้ไขด้วยซอฟต์แวร์จะช่วยได้
ข้อผิดพลาดด้านความร้อนและสิ่งแวดล้อม
การเปลี่ยนแปลงอุณหภูมิทำให้เกิดการขยายตัวทางความร้อน ซึ่งเปลี่ยนแปลงความยาวของมาตราส่วนและความแม่นยำในการวัด ผลกระทบจากความร้อนจัดเป็นแหล่งที่มาของข้อผิดพลาดที่ใหญ่ที่สุดในเครื่องจักรที่มีความแม่นยำสูง แม้แต่โรงงานที่มีการควบคุมอย่างดีก็ยังแสดงให้เห็นถึงความผันแปรของอุณหภูมิประมาณ0.5°C ต่อชั่วโมงและความแตกต่างของอุณหภูมิในพื้นที่ทำงาน ความร้อนที่เกิดขึ้นเองภายในจากแท่นขับเคลื่อนด้วยบอลสกรูโดยไม่มีการป้อนกลับโดยตรงเป็นอีกแหล่งที่มาสำคัญของข้อผิดพลาดในการกำหนดตำแหน่ง เครื่องจักรที่มีความแม่นยำสูงในปัจจุบันแก้ไขปัญหานี้ด้วยระบบควบคุมอุณหภูมิที่มีความแม่นยำถึง±0.5°Cและระบบใหม่กว่านั้นสามารถทำความแม่นยำได้ถึง ±0.05°C ภายในพื้นที่ทำงาน
สัญญาณรบกวนของเซ็นเซอร์และการแปลงเป็นดิจิทัล
สัญญาณรบกวนทางไฟฟ้าจากมอเตอร์และไดรฟ์ทำให้สัญญาณป้อนกลับของตัวเข้ารหัสผิดเพี้ยน นอกจากนี้ การต่อสายดินที่ไม่ดีก็อาจทำให้เกิดสัญญาณรบกวนได้เช่นกัน สายเคเบิลหุ้มฉนวน การต่อสายดินที่ถูกต้อง และการกรองจะช่วยลดผลกระทบเหล่านี้ได้ ความไม่สมบูรณ์ของมาตราส่วนทำให้เกิดข้อผิดพลาดแบบวนซ้ำที่คาดเดาได้ และมุมเงย มุมเอียง และมุมเงยระหว่างมาตราส่วนและหัวอ่านจะทำให้ความสมบูรณ์ของสัญญาณลดลง
กลยุทธ์การชดเชย
ฟีดฟอร์เวิร์ดและแบบจำลอง
การควบคุมแบบฟีดฟอร์เวิร์ดโดยใช้แบบจำลองใช้แบบจำลองจลนศาสตร์เพื่อระบุแหล่งที่มาของข้อผิดพลาด และใช้การแปลงผกผันกับตำแหน่งที่กำหนดก่อนการดำเนินการ วิธีการนี้เหมาะสำหรับข้อผิดพลาดที่เกิดขึ้นพร้อมกันและสามารถทำซ้ำได้ ผลลัพธ์ที่บันทึกไว้แสดงให้เห็นว่าลดข้อผิดพลาดลงได้มากกว่า 70% เมื่อกลับทิศทางและกลยุทธ์ขั้นสูงสามารถลดค่าเฉลี่ยของค่าความคลาดเคลื่อนลงได้ถึง 96.9% แบบจำลองดิจิทัลที่สร้างขึ้นจากการถดถอยเชิงเส้นหลายตัวแปรเชื่อมโยงข้อมูลอุณหภูมิหลายค่าเข้ากับการบิดเบี้ยวทางความร้อน การตรวจสอบความถูกต้องครั้งหนึ่งช่วยลดข้อผิดพลาดสูงสุดถึงต่ำสุดจาก82 µm เหลือ 33 µmและข้อผิดพลาด RMS จาก 7.5 µm เหลือ 2.9 µm
การทำแผนที่ข้อผิดพลาดและการปรับเทียบ
การสอบเทียบจะทำให้ระบบเคลื่อนที่ไปตลอดช่วงการทำงาน บันทึกตำแหน่งที่สั่งการเทียบกับตำแหน่งจริง และใช้การแก้ไขที่ขึ้นอยู่กับตำแหน่งระหว่างการทำงาน วิธีนี้มุ่งเป้าไปที่ข้อผิดพลาดของฟันเฟืองและค่าความเยื้องศูนย์แบบวงจร โดยมีการบันทึกการลดข้อผิดพลาดตกค้างสูงสุดได้ถึง 68% การควบคุมแบบป้อนกลับแบบวงปิดด้วยตัวเข้ารหัสแสงความละเอียดสูงจะจัดการกับข้อผิดพลาดแบบไดนามิกแบบเรียลไทม์ ข้อผิดพลาดของช่องว่างข้อต่อลดลงจาก 212 µm เหลือต่ำกว่า 51 µm ในกรณีไดรฟ์ฮาร์มอนิกหนึ่งกรณี ทีมควรวางแผนการสอบเทียบในช่วงเวลาที่กำหนด เนื่องจากความคลาดเคลื่อนในระยะยาวจะยังคงอยู่แม้หลังจากชดเชยแล้ว
การลดการสั่นสะเทือนและการรบกวน
การแยกแบบพาสซีฟและแอคทีฟ
ระบบกันสะเทือนแบบพาสซีฟจะดูดซับแรงสั่นสะเทือนผ่านมวลและการหน่วง ในขณะที่ระบบกันสะเทือนแบบแอคทีฟจะเพิ่มเซ็นเซอร์และแอคตูเอเตอร์ที่ช่วยขจัดสิ่งรบกวนแบบเรียลไทม์ การเลือกใช้ขึ้นอยู่กับความถี่ของสิ่งรบกวนและความแข็งแกร่งที่กระบวนการต้องการ
ตัวกรองรอยบากและตัวสังเกตการณ์
ฟิลเตอร์แบบน็อตช์ช่วยลดการสั่นพ้องทางกลที่ความถี่ที่ทราบโดยไม่ลดอัตราขยายของวงจรในส่วนอื่น ตัวสังเกตการณ์จะประเมินสถานะที่ไม่สามารถวัดได้และป้อนกลับเพื่อปรับปรุงการลดการรบกวน เครื่องมือทั้งสองนี้ช่วยขยายแบนด์วิดธ์ที่ใช้งานได้ของวงจรควบคุมการเคลื่อนที่ที่มีความแม่นยำสูง
ประสิทธิภาพการชดเชยเชิงปริมาณในระบบขับเคลื่อนแบบฮาร์มอนิก: การป้อนกลับล่วงหน้าช่วยลดข้อผิดพลาดในการกลับทิศทางของข้อต่อได้มากกว่า 70% การชดเชยช่องว่างทำได้ถึง 87% และกลยุทธ์ขั้นสูงช่วยลดค่าความคลาดเคลื่อนเฉลี่ยได้ถึง 96.9% ค่าความคลาดเคลื่อนเฉลี่ยลดลงจาก 3.379 มม. เหลือ 0.105 มม.
ระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำสูงจะให้ผลลัพธ์ที่ดีที่สุดเมื่อวิศวกรถือว่าความแม่นยำเป็นคุณสมบัติของระบบ ตัวเข้ารหัสแบบออปติคอลจะให้ข้อมูลป้อนกลับตำแหน่งที่ทำให้สามารถแก้ไขข้อผิดพลาดได้ และข้อมูลตำแหน่งสัมบูรณ์จะช่วยลดความจำเป็นในการกำหนดตำแหน่งเริ่มต้นใหม่หลังจากเปิดปิดเครื่องแต่ละครั้ง การควบคุมสภาพแวดล้อมและการสอบเทียบอย่างสม่ำเสมอจะช่วยควบคุมการเบี่ยงเบนให้อยู่ในขอบเขตที่กำหนด แนวทางปฏิบัติเหล่านี้ช่วยให้ระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำสูงสามารถให้ผลลัพธ์ที่สม่ำเสมอได้ตลอดการผลิตในระยะยาว
การบูรณาการระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำสูง
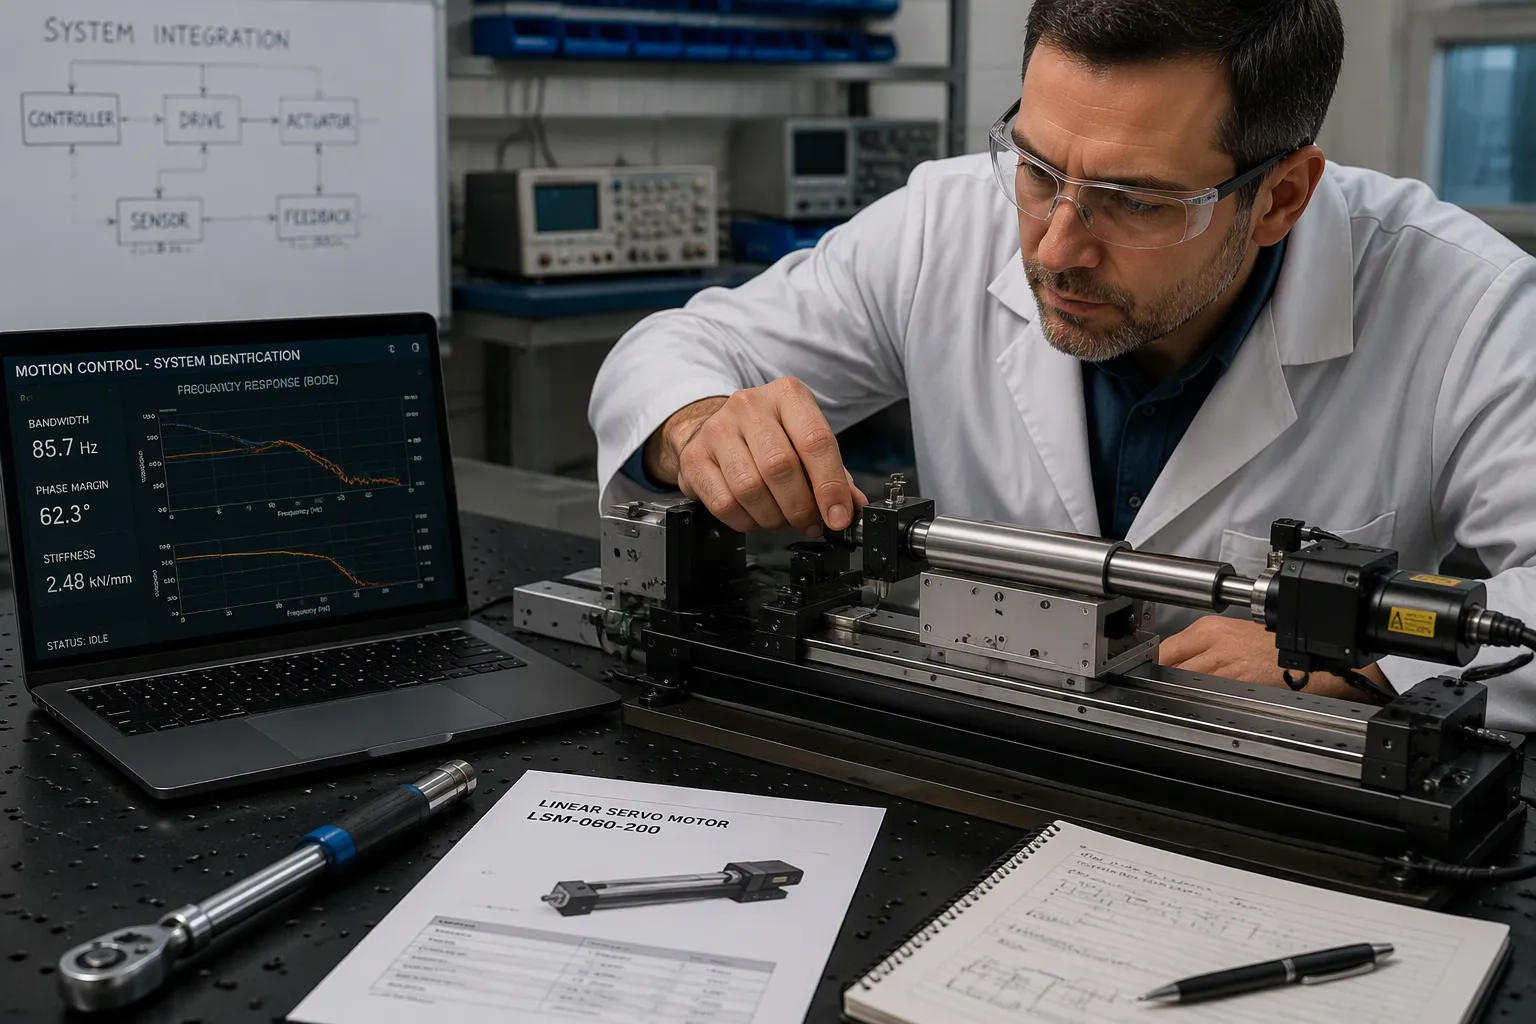
การออกแบบและขนาด
การจับคู่แอคทูเอเตอร์ เซ็นเซอร์ และโหลด
กระบวนการบูรณาการเริ่มต้นด้วยการกำหนดลักษณะงานการเคลื่อนที่อย่างชัดเจน วิศวกรจะกำหนดประเภทของการเคลื่อนที่ก่อน เช่น การผลัก/ดึง การยก การหมุน หรือรอก/สายเคเบิล พวกเขาจะตรวจสอบว่าโหลดได้รับการนำทางหรือไม่ โดยเพิ่มรางหรือตัวเลื่อนในจุดที่จำเป็น เนื่องจากตัวขับเคลื่อนไม่ใช่รางนำทาง จากนั้นพวกเขาจะคำนวณแรงที่เลวร้ายที่สุด รวมถึงแรงเสียดทาน โหลดเริ่มต้น และรูปทรงเรขาคณิต พวกเขาจะใช้ระยะปลอดภัย โดยทั่วไปคือ1.5 เท่าถึง 2 เท่าสำหรับโครงสร้างจริง ระยะชัก ความเร็วที่โหลดใช้งาน รอบการทำงานเทียบกับขีดจำกัดความร้อน และระดับการป้องกันน้ำและฝุ่น (IP rating) จะตามมา กลยุทธ์การควบคุมจะตามมาในภายหลัง: การเคลื่อนที่จากต้นทางถึงปลายทางต้องการเพียงการควบคุมแบบวงเปิด การหยุดที่ทำซ้ำได้ต้องการการป้อนกลับ และโหลดที่ใช้ร่วมกันต้องการการควบคุมแบบวงปิดที่ซิงโครไนซ์ การตัดสินใจเกี่ยวกับการควบคุมควรเสร็จสิ้นก่อนที่จะเริ่มการเดินสายหรือการผลิต
การเลือกมอเตอร์ก็มีหลักการที่คล้ายคลึงกัน ทีมงานจะจัดเรียงเซอร์โวมอเตอร์ที่แนะนำตามราคาเพื่อหาตัวเลือกที่ราคาต่ำที่สุดที่ตรงตามข้อกำหนด การใช้จ่ายเพิ่มขึ้นประมาณ 10%สามารถเพิ่มปัจจัยด้านความปลอดภัยได้ประมาณ 20% สำหรับการขยายขอบเขตงานในอนาคต พวกเขาตรวจสอบอัตราส่วนความเฉื่อยว่าอยู่ที่หรือต่ำกว่าขีดจำกัดที่อนุญาต และตรวจสอบว่าความเร็วและแรงบิดในการใช้งานต่ำกว่าค่าสูงสุดของมอเตอร์ เกียร์ทดรอบ 5:1 จะเพิ่มแรงบิด ลดความเฉื่อยลงตามกำลังสองของอัตราส่วน และช่วยให้ความเร็วอยู่ในขอบเขตที่กำหนด แอคทูเอเตอร์แบบมีก้านเหมาะสำหรับงานที่ต้องการแรงผลักเชิงเส้นเท่านั้น โดยมีแรงสูงถึง50,000 ปอนด์ในขณะที่แอคทูเอเตอร์แบบไม่มีก้านสามารถรับน้ำหนักได้และกำจัดส่วนนำทางเพิ่มเติม การคำนวณโมเมนต์โหลด (Mx roll, Mz yaw) สำหรับหน่วยแบบไม่มีก้านนั้นจำเป็นต้องพิจารณาถึงน้ำหนักที่อยู่นอกศูนย์กลางและโมเมนต์ดัดแบบไดนามิกจากการเร่งความเร็วที่ปลายช่วงชักด้วย
การแลกเปลี่ยนระหว่างแบนด์วิดท์และความแข็งแกร่ง
โหมดยืดหยุ่นแรกของเวทีจำกัดแบนด์วิดธ์การควบคุมที่ทำได้ ข้อจำกัดนี้บังคับให้เกิดการแลกเปลี่ยนระหว่างความเร่งและความแข็งแกร่งของวงปิด การลดน้ำหนักของเวทีจะผลักความถี่เรโซแนนซ์ของโครงสร้างเข้าใกล้หรือเข้าไปในแบนด์วิดธ์การควบคุม ซึ่งจำกัดความแม่นยำในการกำหนดตำแหน่งและอาจทำให้เกิดปัญหาด้านเสถียรภาพ การควบคุมแบบแอคทีฟของโหมดยืดหยุ่นความถี่ต่ำผ่านการออกแบบร่วมกันระหว่างโครงสร้างและการควบคุมแบบลำดับขั้น มีจุดมุ่งหมายเพื่อทำลายการแลกเปลี่ยนนี้ ทำให้สามารถเร่งความเร็วสูงและมีความแข็งแกร่งของวงปิดสูงได้พร้อมกัน
การปรับแต่งและการทดสอบระบบ
การปรับแต่งลูปทีละขั้นตอน
การติดตั้งระบบเป็นไปตามลำดับที่กำหนดไว้ดังนั้นแต่ละวงจรจึงตั้งอยู่บนพื้นฐานที่มั่นคง
ตรวจสอบความพร้อมทางกล: ความแน่นของข้อต่อ ความตึงของสายพาน แรงกดล่วงหน้าของแบริ่ง และน้ำหนักบรรทุกที่แสดงถึงสภาวะการใช้งานจริง
ตั้งค่าพารามิเตอร์มอเตอร์และระบบป้อนกลับ: กระแสไฟฟ้าพิกัด, ค่าคงที่แรงบิด, จำนวนขั้ว, ความละเอียด, ประเภท และทิศทางของตัวเข้ารหัส
ปรับจูนลูปกระแสไฟฟ้า โดยส่วนใหญ่ไดรฟ์จะตั้งค่าอัตโนมัติ และแบนด์วิดท์โดยทั่วไปจะอยู่ที่1–3 kHzสำหรับการใช้งานทั่วไป
เรียกใช้การปรับจูนอัตโนมัติหรือเริ่มการปรับจูนลูปความเร็วด้วยตนเอง: เริ่มต้นด้วยอัตราขยายแบบสัดส่วนต่ำ เพิ่มขึ้นจนกว่าการตอบสนองแบบขั้นบันไดจะคมชัดโดยไม่มีการสั่นอย่างต่อเนื่อง เพิ่มอัตราขยายแบบอินทิกรัลอย่างช้าๆ และเพิ่มตัวกรองแบบน็อตช์สำหรับยอดความถี่เรโซแนนซ์
ปรับจูนวงจรควบคุมตำแหน่ง: เพิ่มค่าเกนแบบสัดส่วนจนกว่าค่าความคลาดเคลื่อนในการติดตามจะอยู่ในระดับที่ยอมรับได้ จากนั้นเพิ่มการป้อนกลับความเร็วและความเร่ง
ตรวจสอบความถูกต้องภายใต้สภาวะการใช้งานจริงในช่วงความเร็ว โหลด และลักษณะการทำงานทั้งหมด
การตรวจสอบและการตรวจสอบ
กระบวนการตรวจสอบจะดำเนินการผ่านการตรวจสอบคุณสมบัติการติดตั้ง การตรวจสอบคุณสมบัติการใช้งาน และการตรวจสอบคุณสมบัติประสิทธิภาพ การตรวจสอบคุณสมบัติการติดตั้งจะยืนยันการติดตั้งอุปกรณ์ที่ถูกต้องก่อนการใช้งาน การตรวจสอบคุณสมบัติการใช้งานจะตรวจสอบความเสถียรทางความร้อน โดยควบคุมการเปลี่ยนแปลงอุณหภูมิให้อยู่ที่ประมาณ10 µrad/°Cผ่านมอเตอร์ที่ระบายความร้อนด้วยระบบแอคทีฟและตู้กระจกที่ระบายอากาศ และยืนยันว่าการป้อนกลับของตัวเข้ารหัสแสงแบบวงปิดช่วยแก้ไขความผิดปกติของแรงบิดและแสดงให้เห็นถึงความสามารถในการทำซ้ำในระดับต่ำกว่าไมครอน การตรวจสอบคุณสมบัติประสิทธิภาพจะตรวจสอบการซิงโครไนซ์ผ่านบัสใยแก้วนำแสงแบบกำหนดค่าได้ด้วยนาฬิกาเดียวสำหรับสเตจเซอร์โวและไดรฟ์กัลโว รวมถึงความแม่นยำในการติดตามวิถีการเคลื่อนที่ภายใต้การเปลี่ยนแปลงความเร็ว
การแก้ไขปัญหา
ความไม่เสถียรและการแกว่ง
ความไม่เสถียรส่วนใหญ่มักเกิดจากปัจจัยทางกายภาพ ไม่ใช่จากอัลกอริทึมไม่มีซอฟต์แวร์ใดสามารถตัดสินใจได้อย่างเสถียรบนอินพุตที่ไม่เสถียร วิศวกรจะทำการตรวจสอบวงจรลูปกราวด์โดยการวัดแรงดันไฟฟ้ากระแสสลับและกระแสตรงระหว่างกราวด์ของตัวเครื่องและกราวด์ของจุดยึดเซ็นเซอร์ ค่าที่วัดได้ใดๆ ก็ตามบ่งชี้ว่ามีวงจรลูปกราวด์ที่ต้องแก้ไข พวกเขาตรวจสอบการป้องกันและจัดวางสายสัญญาณให้ห่างจากสายไฟอย่างน้อย 12 นิ้วเพื่อหลีกเลี่ยง EMI/RFI จาก VFD เครื่องเชื่อม หรือสายไฟฟ้าแรงสูง หากเสียงรบกวนสัมพันธ์กับการทำงานของเครื่องจักร ตัวแยกยางบนจุดยึดจะช่วยลดการสั่นสะเทือนทางกล
ความสามารถในการทำซ้ำและการเบี่ยงเบน
การแก้ไขปัญหาการคลาดเคลื่อนเริ่มต้นด้วยการแยกฮาร์ดแวร์ ช่างเทคนิคจะถอดเซ็นเซอร์ออกและแทนที่ด้วยตัวจำลองสัญญาณ หากการคลาดเคลื่อนยังคงเกิดขึ้นกับวงจรแสดงผล แสดงว่าความผิดพลาดอยู่ที่ตัวควบคุมมากกว่าเซ็นเซอร์ พวกเขาจะวัดความต้านทานฉนวนระหว่างสายไฟใดๆ กับตัวเซ็นเซอร์ โดยค่าที่ต่ำกว่าประมาณ5000 MΩบ่งชี้ว่ามีความชื้นเข้าไป พวกเขาจะเชื่อมต่อสายชีลด์เข้ากับกราวด์ที่สะอาดที่ด้านตัวแสดงผลเพื่อป้องกันการสะสมประจุช้าๆ สาเหตุหลักที่พบบ่อย ได้แก่ การแทรกซึมของความชื้น ความแตกต่างของอุณหภูมิ การคืบตัว ข้อต่อบัดกรีที่เสื่อมสภาพ และการกัดกร่อน ทีมงานจะพิสูจน์ความสามารถในการทำซ้ำบนชิ้นส่วนจริงในสายการผลิตจริงก่อนที่จะมุ่งเน้นไปที่ความแม่นยำ และพวกเขาจะทำการปรับเสถียรภาพของอุปกรณ์จับยึด การควบคุมการเคลื่อนไหว เลนส์ และแสงสว่างก่อน วินัยนี้จะช่วยปกป้องความแม่นยำและความสามารถในการทำซ้ำตลอดอายุการใช้งานของระบบการเคลื่อนไหวที่มีความแม่นยำ
การประยุกต์ใช้ในอุตสาหกรรม
การผลิตเซมิคอนดักเตอร์
การพิมพ์หินและการทดสอบเวเฟอร์
กระบวนการ พิมพ์หิน (Lithography) ต้องการแท่นวางที่มีความแม่นยำสูงมากสำหรับการจัดตำแหน่งหน้ากาก การวางตำแหน่งเวเฟอร์ และการวางตำแหน่งระบบออปติคอลความแม่นยำและความสามารถในการทำซ้ำในระดับต่ำกว่าไมครอนต้องคงที่ตลอดช่วงการเคลื่อนที่ทั้งหมด ไม่ใช่แค่ที่ตำแหน่งที่กำหนดเท่านั้น การขยายตัวเนื่องจากความร้อนในระบบรางเลื่อนและการเกิดความร้อนที่แกนหมุนจะลดทอนความแม่นยำนั้นลง แรงกดล่วงหน้าของแบริ่ง รูปทรงเรขาคณิตของรางเลื่อน และการเบี่ยงเบนของแกนหมุน ล้วนเป็นปัจจัยที่ก่อให้เกิดข้อผิดพลาดในระดับระบบ
การทดสอบเวเฟอร์และการใช้งานต่อเนื่องจำเป็นต้องใช้ระบบการเคลื่อนที่ที่มีการสั่นสะเทือนต่ำและออกแบบแกนหมุนที่มีการสั่นสะเทือนต่ำ เสียงรบกวนจากการหมุนจะรบกวนการวัดทางไฟฟ้าที่ละเอียดอ่อน อุปกรณ์ทำงานสามกะโดยมีเวลาหยุดทำงานน้อยที่สุด ดังนั้นชิ้นส่วนต่างๆ ต้องทนทานต่อการใช้งานต่อเนื่องที่มีจำนวนรอบสูง
พื้นที่ใช้งาน | ข้อกำหนดด้านการเคลื่อนที่ที่แม่นยำ | ชาเลนจ์ (Challenge) |
|---|---|---|
การพิมพ์หินและการฉายแสง | แท่นวางที่มีความแม่นยำสูงพิเศษสำหรับการจัดตำแหน่งหน้ากากและเวเฟอร์ ความแม่นยำระดับต่ำกว่าไมครอนตลอดระยะการเคลื่อนที่ | การขยายตัวเนื่องจากความร้อน ความร้อนของแกนหมุน การบูรณาการระดับระบบ |
การทดสอบเวเฟอร์และการเผาไหม้ | ระบบการเคลื่อนที่และดีไซน์แกนหมุนที่มีการสั่นสะเทือนต่ำ | เสียงรบกวนจากการหมุน จำนวนรอบการทำงานสูง |
การตรวจสอบและการทบทวนข้อบกพร่อง | แท่นวางที่ปรับความแข็งแกร่งให้เหมาะสม มีระบบลดแรงสั่นสะเทือน และปรับสมดุลอย่างแม่นยำ | ความไวต่อการสั่นสะเทือน, ความเข้ากันได้กับห้องปลอดเชื้อ |
การประกอบและการจัดการเวเฟอร์ | แท่นวางที่มีความแม่นยำสูงสำหรับการขนส่งและการกำหนดตำแหน่งปลายแขนกล | ซองจดหมายที่ปิดสนิท การตรวจสอบย้อนกลับเพื่อรับรองคุณสมบัติ |
การประกอบและตรวจสอบ
การตรวจสอบและการทบทวนข้อบกพร่องขึ้นอยู่กับการออกแบบที่เน้นความแข็งแกร่ง การลดแรงสั่นสะเทือน และการปรับสมดุลอย่างแม่นยำ การควบคุมการปนเปื้อนมีความสำคัญอย่างยิ่ง ชิ้นส่วนต่างๆ ต้องหลีกเลี่ยงการเกิดอนุภาค การหล่อลื่นซ้ำบ่อยครั้ง และการปล่อยก๊าซ ซึ่งต้องใช้การหล่อลื่น การปิดผนึก และการปรับสภาพพื้นผิวที่เหมาะสมกับห้องปลอดเชื้อ งานประกอบเพิ่มข้อจำกัดด้านพื้นที่อย่างเข้มงวดในแพลตฟอร์มขนาดกะทัดรัด แกนหมุน รางเลื่อน และแท่นวางต้องทำงานร่วมกันเป็นหนึ่งเดียว เพราะชิ้นส่วนที่ทำงานแยกกันแต่ก่อให้เกิดการสั่นสะเทือนหรือข้อผิดพลาดทางเรขาคณิตจะทำให้การใช้งานล้มเหลว
วิทยาศาสตร์การแพทย์และชีวิต
หุ่นยนต์ผ่าตัดและระบบอัตโนมัติในห้องปฏิบัติการ
งานด้านการแพทย์และวิทยาศาสตร์ชีวภาพแทบจะไม่ยอมรับความคลาดเคลื่อนใดๆ เลย การควบคุมการเคลื่อนที่อย่างแม่นยำช่วยจัดการการวางตำแหน่งชิ้นส่วนที่ละเอียดอ่อน ซึ่งโดยทั่วไปแล้วค่าความคลาดเคลื่อนจะต่ำกว่า 10 ไมครอนสถาปัตยกรรมแบบวงปิดให้ความสามารถในการทำซ้ำได้ถึงระดับไมครอนหลักเดียว และทีมงานจะทำการวิเคราะห์การสะสมความคลาดเคลื่อนและการวิเคราะห์ความสามารถเพื่อพิสูจน์ความแม่นยำ ระบบโครงสร้างแบบคานยื่นที่ควบคุมด้วยภาพช่วยสนับสนุนการตรวจสอบและการจัดการวัสดุด้วยการเคลื่อนที่ความเร็วสูงและลดการทำงานซ้ำ
ระบบอัตโนมัติในห้องปฏิบัติการและการปฏิบัติงานในห้องปลอดเชื้อต้องอาศัยการบูรณาการหุ่นยนต์ที่ออกแบบมาโดยเฉพาะ สถาปัตยกรรมแบบหลายแกนช่วยเพิ่มประสิทธิภาพในการประกอบชิ้นส่วนขนาดเล็ก และการหยิบและวางที่มีความคลาดเคลื่อนต่ำช่วยลดการวางตำแหน่งผิดพลาดและความเสียหาย พร้อมทั้งเพิ่มผลผลิต งานเหล่านี้จึงเหมาะสมกับการควบคุมการเคลื่อนไหวที่แม่นยำมากกว่าหุ่นยนต์ทั่วไป
การบินและอวกาศ ทัศนศาสตร์ และการวิจัย
ฐานตั้งกล้องโทรทรรศน์และระบบเล็งเป้า
อุปกรณ์ชี้เป้า เช่น กล้องโทรทัศน์หรือเลเซอร์ จะติดตั้งอยู่บนแท่นเคลื่อนที่และติดตามเป้าหมายที่ทราบแล้ว รวมถึงเป้าหมายบนพื้นดิน วัตถุบนท้องฟ้า และดาวเทียมเทียมการติดตั้งระบบนำทางเฉื่อยโดยตรงบนอุปกรณ์จะช่วยแยกระบบออกจากความโค้งและการเบี่ยงเบนของแท่น สัญญาณ GPS จะแก้ไขการเบี่ยงเบน และคำสั่งมุมชี้เป้าที่แก้ไขแล้วจะคงอยู่ใกล้ศูนย์เพื่อการชี้เป้าที่แม่นยำ ความแม่นยำของตัวเข้ารหัสสำหรับการควบคุมทิศทางของแท่นนั้น เพียงแค่ต้องตรงกับระบบย่อยควบคุมการบินอัตโนมัติก็เพียงพอแล้ว
ระบบควบคุมทิศทางและการวางตัวของยานอวกาศเป็นองค์ประกอบสำคัญต่อประสิทธิภาพการทำงานด้านวิทยาศาสตร์ และควรได้รับการพิจารณาอย่างรอบด้านตั้งแต่เริ่มต้นแผนงานการใช้งาน
อุตสาหกรรมการบินและอวกาศ หุ่นยนต์ และการผลิต ล้วนต้องพึ่งพาเทคโนโลยีการเคลื่อนที่เชิงเส้นที่เหมาะสม ระบบควบคุมการเคลื่อนที่ที่แม่นยำจะประสบความสำเร็จได้เมื่อวิศวกรจับคู่ส่วนประกอบให้เข้ากับรอบการทำงาน และตัวเข้ารหัสแสงจะให้ข้อมูลตำแหน่งที่ช่วยให้การชี้เป้าและการตรวจสอบมีความถูกต้อง นักออกแบบที่มองว่าการควบคุมการเคลื่อนที่ที่แม่นยำเป็นคุณสมบัติของระบบโดยรวม มากกว่าเป็นเพียงข้อกำหนดของส่วนประกอบ จะได้รับผลลัพธ์ที่ดีที่สุดจากระบบควบคุมการเคลื่อนที่ของตน ตัวเข้ารหัสแสงความละเอียดสูงและการบูรณาการอย่างมีระเบียบวินัยจะช่วยให้การออกแบบระบบควบคุมการเคลื่อนที่ที่แม่นยำก้าวจากต้นแบบไปสู่การผลิตได้
ปฏิบัติที่ดีที่สุด
การออกแบบและการคัดเลือก
ข้อมูลจำเพาะด้านประสิทธิภาพที่สมจริง
วิศวกรจะกำหนดข้อกำหนดด้านประสิทธิภาพที่สมจริงก่อนที่จะตัดสินใจเลือกใช้ฮาร์ดแวร์ใดๆ พวกเขาระบุถึงน้ำหนักบรรทุก จุดศูนย์ถ่วง ความถี่ในการใช้งาน ช่วงการเคลื่อนไหวที่ต้องการ และสภาพแวดล้อม เช่น อุณหภูมิ การสั่นสะเทือน และความชื้นการกำหนดพารามิเตอร์เหล่านี้ให้ถูกต้องจะช่วยป้องกันการออกแบบใหม่ที่เสียค่าใช้จ่ายสูงและปัญหาด้านประสิทธิภาพในภายหลัง ทีมงานยังหลีกเลี่ยงข้อผิดพลาดทั่วไป ได้แก่ การระบุส่วนประกอบที่สำคัญไม่ครบถ้วน การละเลยปัจจัยด้านสิ่งแวดล้อม การทำให้กลไกซับซ้อนเกินไป การบังคับใช้ชิ้นส่วนในแคตตาล็อกกับงานที่กำหนดเอง และการข้ามขั้นตอนการทดสอบประสิทธิภาพในโลกแห่งความเป็นจริงนอกเหนือจากการตรวจสอบในห้องปฏิบัติการ
การออกแบบร่วมควบคุมช่วยเสริมความแข็งแกร่งให้กับการควบคุมการเคลื่อนไหวที่แม่นยำตั้งแต่เริ่มต้น การออกแบบตัวควบคุมควรอยู่ในขั้นตอนการออกแบบฮาร์ดแวร์ เนื่องจากฮาร์ดแวร์และการควบคุมมีความเชื่อมโยงกันอย่างมาก นักออกแบบสร้างตัวชี้วัดในโดเมนความถี่ เช่น แบนด์วิดท์การควบคุมและความไวต่อการรบกวนสูงสุด เข้าไปในปัญหาการออกแบบโดยตรง พวกเขาเพิ่มข้อจำกัดด้านความทนทานและเคารพขอบเขตของแอคทูเอเตอร์ทางกายภาพ สูตรการเพิ่มประสิทธิภาพแบบซ้อนกันช่วยให้ลูปภายนอกเพิ่มประสิทธิภาพพารามิเตอร์ฮาร์ดแวร์ ในขณะที่ลูปภายในสังเคราะห์ตัวควบคุม เมื่อเปรียบเทียบกับวิธีการแบบลำดับพื้นฐาน วิธีนี้ช่วยลดน้ำหนักได้ 42% และปรับปรุงแบนด์วิดท์ได้ 28%ในแท่นเคลื่อนไหวตัวอย่าง ทีมงานเลือกใช้ส่วนประกอบแบบกำหนดเองเทียบกับส่วนประกอบมาตรฐานอย่างรอบคอบ: ชิ้นส่วนแบบกำหนดเองเหมาะสำหรับพื้นที่ปิดที่จำกัดและการควบคุมแรงบิดที่แม่นยำ ชิ้นส่วนมาตรฐานเหมาะสำหรับงานสร้างที่จำกัดเวลาหรืองบประมาณ และบางครั้งวิธีการแบบผสมผสานก็ให้ผลลัพธ์ที่ดีที่สุด
การบำรุงรักษาและความน่าเชื่อถือ
การสอบเทียบและการควบคุมสิ่งแวดล้อม
การสอบเทียบและการควบคุมสภาพแวดล้อมช่วยให้ระบบควบคุมการเคลื่อนที่ที่มีความแม่นยำสูงมีความน่าเชื่อถือตลอดอายุการใช้งาน ทีมงานกำหนดตารางการสอบเทียบเป็นระยะๆ เนื่องจากความคลาดเคลื่อนในระยะยาวจะยังคงอยู่แม้จะมีการชดเชยแล้วก็ตาม พวกเขาควบคุมอุณหภูมิในพื้นที่ทำงานให้อยู่ในขอบเขตที่จำกัด เนื่องจากความขยายตัวเนื่องจากความร้อนจะเปลี่ยนแปลงความยาวของมาตราส่วนและความแม่นยำในการวัด ตัวเข้ารหัสแบบออปติคอลจะให้ผลลัพธ์ที่เสถียร และการตรวจสอบอย่างสม่ำเสมอจะยืนยันว่าข้อมูลตำแหน่งยังคงเชื่อถือได้
ความน่าเชื่อถือยังขึ้นอยู่กับการปกป้องเส้นทางป้อนกลับด้วย สายเคเบิลหุ้มฉนวน การต่อสายดินที่ถูกต้อง และการกรองจะช่วยลดการรบกวนทางไฟฟ้าจากมอเตอร์และไดรฟ์ ช่างเทคนิคจะตรวจสอบซีลและความต้านทานของฉนวนเพื่อตรวจจับความชื้นที่ซึมเข้ามาตั้งแต่เนิ่นๆ พวกเขาจะเดินสายสัญญาณให้ห่างจากสายไฟและรวมสายดินของตัวเครื่องเพื่อกำจัดวงจรลูปกราวด์ การปฏิบัติเหล่านี้ช่วยยืดอายุการใช้งานของตัวเข้ารหัสแสงและรักษาความแม่นยำตลอดการผลิตที่ยาวนาน แผนการบำรุงรักษาที่มีระเบียบวินัยจะเปลี่ยนการควบคุมการเคลื่อนไหวที่แม่นยำให้เป็นสินทรัพย์ที่เชื่อถือได้ และปกป้องการลงทุนทุกอย่างในเซ็นเซอร์ ไดรฟ์ และตัวควบคุม
คู่มือดังกล่าวได้ชี้ให้เห็นถึงเส้นทางเดียว คือ พื้นฐาน เทคโนโลยีหลัก การชดเชยข้อผิดพลาด และการบูรณาการ ความแม่นยำเป็นคุณสมบัติระดับระบบ เกิดขึ้นจากส่วนประกอบที่เข้ากัน การออกแบบระบบป้อนกลับที่ดี และการจัดการข้อผิดพลาดอย่างมีระเบียบวินัย ตัวเข้ารหัสแบบออปติคอลทำหน้าที่เป็นจุดยึดในห่วงโซ่นั้นโดยการให้ข้อมูลตำแหน่งที่เชื่อถือได้
แนวโน้มที่เกิดขึ้นใหม่กำลังเปลี่ยนแปลงวงการนี้:
ตัวเข้ารหัสแบบสัมบูรณ์ แบบแม่เหล็ก แบบคาปาซิทีฟ และแบบไซน์/คอส ที่มีอินเทอร์เฟซแบบอนุกรม เข้ามาแทนที่การเดินสายแบบขนานที่เทอะทะ ทำให้ได้ความละเอียดประมาณ 1 นาโนเมตรบนสเตจเชิงเส้นแบบไซน์/คอส
ปัจจุบัน ตัวควบคุมที่ใช้ DSP ในการควบคุมเซอร์โวด้วยอัตราความเร็ว 10 kHz หรือมากกว่านั้น จะบันทึกข้อผิดพลาดของเซอร์โวและเอาต์พุตของไดรฟ์ จากนั้นจึงวิเคราะห์ข้อมูลเพื่อคาดการณ์ความล้มเหลว
ทีมควรระบุเป้าหมายประสิทธิภาพที่เป็นไปได้จริงก่อน จากนั้นจึงปรับแต่งและตรวจสอบความถูกต้องของแต่ละลูปตามลำดับ วินัยดังกล่าวจะเปลี่ยนการเคลื่อนไหวที่มีความแม่นยำสูงให้เป็นการผลิตที่เชื่อถือได้
คำถามที่พบบ่อย
อะไรคือสิ่งที่บ่งชี้ว่าระบบการเคลื่อนที่นั้นมีความแม่นยำสูง?
ระบบที่มีความแม่นยำสูงจะเคลื่อนย้ายวัตถุไปตามเส้นทางที่กำหนดและวัดผลลัพธ์แบบเรียลไทม์ อุปกรณ์ป้อนข้อมูลจะรายงานตำแหน่งจริง และวงจรควบคุมจะแก้ไขความคลาดเคลื่อนใดๆ การซิงโครไนซ์หลายแกนช่วยให้ทุกแกนเคลื่อนที่ไปตามเส้นทางเดียวกันในเวลาเดียวกัน
เหตุใดการป้อนกลับแบบวงปิดจึงมีความสำคัญมากกว่าความละเอียดดิบ?
ความละเอียดสูงเพียงอย่างเดียวไม่ได้รับประกันความแม่นยำหรือความสามารถในการทำซ้ำ การควบคุมแบบป้อนกลับแบบวงปิดช่วยให้ระบบตรวจจับและแก้ไขความผิดปกติได้ทันทีที่เกิดขึ้น วิศวกรจะตรวจสอบประสิทธิภาพการทำงานจริงด้วยเครื่องวัดการรบกวนด้วยเลเซอร์และการศึกษา Gage R&R ก่อนที่จะเชื่อถือข้อมูลจำเพาะในเอกสาร
ตัวเข้ารหัสเชิงแสงช่วยสนับสนุนการควบคุมการเคลื่อนที่ที่แม่นยำได้อย่างไร?
ตัวเข้ารหัสแบบออปติคอลจะแปลงแสงที่ผ่านแผ่นรหัสให้เป็นข้อมูลตำแหน่ง ทิศทาง และความเร็วแบบดิจิทัล ให้ความละเอียดสูง ตอบสนองได้เร็วกว่าไมโครวินาที และทนทานต่อสัญญาณรบกวนได้ดี นักออกแบบมักนำไปใช้ร่วมกับข้อมูลตำแหน่งสัมบูรณ์เพื่อขจัดปัญหาการหาตำแหน่งเริ่มต้นใหม่หลังจากเปิดปิดเครื่องแต่ละครั้ง
แหล่งที่มาของข้อผิดพลาดใดที่ส่งผลกระทบต่อความแม่นยำในการระบุตำแหน่งมากที่สุด?
การขยายตัวเนื่องจากความร้อนจัดเป็นแหล่งที่มาของข้อผิดพลาดที่ใหญ่ที่สุดอย่างหนึ่ง การคลายตัว แรงเสียดทาน และความยืดหยุ่น ทำให้เกิดการสูญเสียการเคลื่อนที่ในทุกๆ การกลับทิศทาง สัญญาณรบกวนจากเซ็นเซอร์และความไม่สมบูรณ์ของมาตราส่วนทำให้เกิดข้อผิดพลาดแบบวนรอบ แบบจำลองฟีดฟอร์เวิร์ดและการทำแผนที่ข้อผิดพลาดช่วยลดค่าความคลาดเคลื่อนของการกลับทิศทางได้มากกว่า 70% ในกรณีที่มีการบันทึกไว้
ทีมควรปรับแต่งวงจรเซอร์โวอย่างไร?
การทดสอบระบบจะดำเนินการตามลำดับที่กำหนดไว้ ช่างเทคนิคจะตรวจสอบความพร้อมทางกล ตั้งค่ามอเตอร์และพารามิเตอร์ป้อนกลับ จากนั้นปรับวงจรควบคุมกระแส วงจรควบคุมความเร็ว และวงจรควบคุมตำแหน่งตามลำดับ พวกเขาจะตรวจสอบความถูกต้องของผลลัพธ์ในช่วงความเร็ว โหลด และลักษณะการทำงานทั้งหมด
เมื่อใดที่การออกแบบจำเป็นต้องใช้ระบบแยกการสั่นสะเทือนแบบแอคทีฟ?
ระบบกันสะเทือนแบบพาสซีฟจะดูดซับแรงสั่นสะเทือนผ่านมวลและการหน่วง ในขณะที่ระบบกันสะเทือนแบบแอคทีฟจะเพิ่มเซ็นเซอร์และแอคตูเอเตอร์ที่ช่วยขจัดแรงรบกวนแบบเรียลไทม์ การเลือกใช้ระบบใดขึ้นอยู่กับความถี่ของแรงรบกวนและความแข็งแกร่งที่กระบวนการต้องการ
อะไรที่ทำให้การควบคุมการเคลื่อนไหวที่แม่นยำมีความเสถียรตลอดการผลิตในระยะยาว?
การปรับเทียบอย่างสม่ำเสมอ การควบคุมอุณหภูมิอย่างเข้มงวด และเส้นทางป้อนกลับที่ได้รับการป้องกัน ช่วยรักษาประสิทธิภาพ สายเคเบิลหุ้มฉนวน การต่อสายดินแบบรวม และการกำหนดเส้นทางสัญญาณให้ห่างจากสายไฟ ช่วยลดการรบกวน ทีมงานกำหนดตารางการปรับเทียบในช่วงเวลาที่แน่นอน เนื่องจากค่าความคลาดเคลื่อนยังคงอยู่แม้หลังจากทำการชดเชยแล้ว
ตัวเข้ารหัสแบบออปติคอลมีข้อจำกัดอะไรบ้าง?
การปนเปื้อนทำให้แผ่นรหัสเสื่อมสภาพ ดังนั้นสภาพแวดล้อมที่รุนแรงจึงเหมาะกับหน่วยแม่เหล็กมากกว่า ตัวเข้ารหัสแม่เหล็กแลกความละเอียดกับความทนทานต่อแรงกระแทกและการสั่นสะเทือน นักออกแบบจะพิจารณาทั้งสองปัจจัยนี้ควบคู่ไปกับรอบการทำงานของเครื่องจักร ก่อนที่จะเลือกใช้เซ็นเซอร์