Högprecisionsrörelse är den koordinerade, kontrollerade rörelsen hos mekaniska system inom automationsteknik. Precisionsrörelsestyrning kopplar ihop varje kommando med en mätning, och återkoppling låter systemet korrigera sitt eget fel.
Insatserna är konkreta. Ensiffriga nanometerfelaktigheter kan orsaka defekter i litografi. Defekter så små som ett par nanometer kan göra ett helt chip oanvändbart, och det finns elektronisk strålinspektion med 1 nanometers upplösning för att upptäcka sådana feltryck. Wafertest och montering utsätts för samma press.
Ingenjörer som behärskar precisionsrörelsekontroll får tillgång till principer, nyckeltekniker, felkällor och integrationsstrategier. Dessa verktyg stöder nya konstruktioner och felsökning av befintliga precisionssystem.
Key Takeaways
Högprecisionsrörelsekontroll rör maskiner exakt och korrigerar fel med hjälp av feedback.
Sluten återkoppling mäter den faktiska positionen och korrigerar avvikelser i realtid.
Viktiga komponenter inkluderar ställdon, styrenheter, drivenheter och återkopplingssensorer som optiska kodare.
Termisk expansion, glapp och friktion är viktiga felkällor som försämrar precisionen.
Feedforward-modeller och felmappning kan minska fel med över 70 %.
Ställ in servoslingorna i ordning: ström, hastighet och sedan position för stabil prestanda.
Regelbunden kalibrering och miljökontroll håller precisionen stabil under långa produktionsserier.
Matcha komponenter till uppgiften och behandla precision som en systemomfattande egenskap för bästa resultat.
Grunderna i högprecisionsrörelse
Högprecisionsrörelse innebär koordinerad, kontrollerad rörelse av mekaniska system inom automationsteknik. Fleraxlig synkronisering håller varje axel på samma bana vid samma tidpunkt. En enda eftersläpande axel kan förstöra hela processen, så ingenjörer specificerar precisionskrav för att garantera processprestanda.
Kärnsystemkomponenter
Fyra element utgör ryggraden i alla precisionsrörelsekontrollsystem. Tabellen nedan sammanfattar varje roll.
Komponent | Roll i rörelsesystemet |
|---|---|
Ställdon (servo-/stegmotorer) | Omvandla elektrisk energi till mekanisk kraft eller vridmoment för att flytta lasten |
Rörelsekontroll | Tolkar högnivåkommandon, översätter dem till tidsbaserade lågnivåsignaler och utför banplanering |
Drivningar (servoförstärkare) | Ta emot lågeffektsstyrsignaler och modulera dem till högeffektsström för motorlindningarna |
Återkopplingsenheter | Kontinuerlig mätning av faktisk position och hastighet, vilket möjliggör en sluten korrigering av störningar |
Ställdon och drivenheter
Valet av ställdon avgör i hög grad systemets prestanda. Elektriska servobaserade ställdon passar för högprecisionsarbete på grund av deras styrbarhet och respons. Pneumatiska och hydrauliska typer kombinerar effekttäthet, hastighet, precision och effektivitet för högpresterande eller tuffa miljöer. Drivenheter reglerar spänning och ström till ställdonet, vilket ger fin kontroll över vridmoment, hastighet och position. Moderna drivenheter har återkoppling med sluten slinga, realtidsdiagnostik och inbyggd intelligens.
Återkopplingssensorer
Återkopplingsenheter som högupplösta optiska kodare, kapacitiva sensorer och laserinterferometrar rapporterar positions- och hastighetsdata till servoförstärkarens processorer i realtid. Optiska kodare är vanliga inom precisionsrörelsekontroll eftersom de ger hög upplösning och stabil utsignal. Kodare och resolvrar ger kontinuerlig positions- och hastighetsåterkoppling, så att slutna styrsystem kan korrigera fel när de uppstår.
Styrenheter och signalbehandling
Rörelsekontrollen fungerar som central processor. Den tolkar kommandon på hög nivå och utför banplanering. Signalbehandling inuti kontrollenheten omvandlar rådata från sensorer till användbar positionsåterkoppling. Korrekt matchade och avstämda element ger hög hastighet, noggrannhet och repeterbarhet.
Feedback-loopen
Öppen loop vs. sluten loop
Ett öppet system utfärdar kommandon utan att kontrollera resultatet. Ett slutet system mäter resultatet och korrigerar det. Cykeln upprepas kontinuerligt:
Återkopplingsenheter överför positions- och hastighetsdata till servoförstärkarens processorer i realtid.
Styrslingan beräknar positionsfelet genom att jämföra målpositionen från banplanen med den faktiska positionen från återkopplingen.
En PID-algoritm genererar en korrigerande utsignal: den proportionella termen adresserar omedelbart fel, den integrerade termen eliminerar stationära fel såsom statisk friktion, och den derivativa termen lägger till dämpning för att minimera översvängning.
Frekvensomriktaren modulerar det korrigerade kommandot och matar ut den erforderliga högströmmen till motorn.
Motorn omvandlar detta till mekanisk kraft eller vridmoment, och cykeln upprepas för att avvisa störningar och bibehålla positionsbestämning.
Förstärkning, bandbredd och stabilitet
Förstärkning anger hur aggressivt loopen reagerar på fel. Bandbredd anger hur snabbt loopen kan reagera. Hög förstärkning och bred bandbredd minskar fel, men alltför höga värden driver loopen mot oscillation. Ingenjörer balanserar dessa inställningar för att hålla precisionsrörelsekontrollen stabil.
Prestandamätningar
Noggrannhet, repeterbarhet, upplösning
Noggrannhet mäter skillnaden mellan den kommenderade positionen och lastens verkliga fysiska position , vanligtvis verifierad med en laserinterferometer. Repeterbarhet kännetecknar hur nära ett steg återgår till samma position under identiska kommandon. Upplösning beskriver två egenskaper: återkopplingsupplösning (antal kodare per enhet) och positioneringsupplösning (minsta stegvisa rörelse). Hög upplösning garanterar inte noggrannhet eller repeterbarhet.
Inställningstid och efterföljande fel
Bandbreddsbegränsningar leder till slarvigt beteende, följdfel och långsam stabilisering. Höga servouppdateringshastigheter och en EtherCAT-baserad arkitektur ger en bra bas. Upplösningen och linjäriteten hos optiska kodare är de viktigaste felkällorna; hög tonhöjd plus linjärisering i styrenhetens firmware, kalibrerad med externa laserinterferometrar, förbättrar precisionen. Sensorbandbredd, upplösning och noggrannhet påverkar direkt stabiliseringstiden och följdfelet. Exakt positionsåterkoppling och absoluta positionsdata skärper ytterligare båda mätvärdena i rörelsekontrollsystem.
Principer för precisionsrörelsekontroll
Fleraxlig koordination
Synkroniserad rörelse över axlar
Varje axel i ett precisionsrörelsestyrningssystem måste starta, hålla hastigheten och stoppa samtidigt. Rörelsestyrenheter härleder timing från interna oscillatorer , så deras frekvenser glider isär under långa rörelser. Standardlösningen är explicit synkronisering: en styrenhet fungerar som master och skickar en stroboskopsignal till slavstyrenheterna. En enda fleraxlig styrenhet löser problemet automatiskt, eftersom alla loopar delar en masterklocka. Deterministiska nätverk som EtherCAT och PROFINET IRT synkroniserar nodoscillatorer till nanosekundnivå, så kommandon tillämpas samtidigt på varje drivenhet. Elektronisk växeldrift och CAM-tabeller lägger till ytterligare ett lager, vilket framtvingar master-till-följare-förhållanden i realtid.
Grunderna i banplanering
Styrenheten omvandlar varje rörelsekommando till en tidsbaserad bana som definierar bana, hastighetsprofil och målposition. God planering respekterar dynamiska gränser för acceleration och ryck, och den håller varje axel synkroniserad under hela rörelsen. Ingenjörer väljer parametrisering som passar uppgiften: styckvis kubiska polynom för dynamisk planering och B-splines för kinematisk optimering, där den konvexa skrovegenskapen håller positions- och derivatgränser linjära för all tid. S-kurvacceleration , framåtblick och cirkulär interpolering kompletterar de vanliga profiltyperna.
Grunderna i servokontroll
Höghastighetsservo-loopar
Realtidskod körs vanligtvis över 10 kHz för att garantera snabb felkorrigering. Varje cykel jämför styrenheten den kommenderade positionen med den uppmätta positionen, och en PID-algoritm genererar en korrigerande signal. Servomotorer kombinerar ett högt vridmoment-tröghetsförhållande med återkoppling med sluten slinga, vilket ger linjär precision på mikronnivå och snabb justering av belastningsförändringar. Högupplösta optiska kodare placerade nära verktygets verkningspunkt, enligt Abbé-principen, minimerar mätfelet.
Avvägningar mellan stabilitet och respons
Hastighet och precision samverkar mot stabilitet. Bred bandbredd och krympning med hög förstärkning vid fel, men alltför höga värden exciterar mekanisk resonans och driver slingan mot oscillation. Ingenjörer balanserar de två genom att finjustera varje axel och kontrollera interaktioner mellan axeln, eftersom acceleration på en axel kan excitera vibrationer på en annan.
Precisionsspecifikationer
Specificering av noggrannhet och repeterbarhet
metrisk | Definition | Viktiga begränsande faktorer |
|---|---|---|
Noggrannhet | Hur nära systemet når en absolut kommenderad position; mäter avvikelse från det verkliga målet | Mekanisk geometri, termisk drift, kalibreringskvalitet |
Repeterbarhet | Hur nära systemet återgår till samma position upprepade gånger, från en riktning eller båda | Ofta lättare att uppnå än absolut noggrannhet; avgörande för jämn kvalitet |
Matcha specifikationer med processbehov
En praktisk regel styr specifikationen: stabilisera precisionen först genom fixturering, miljö och utbildade operatörer, korrigera sedan noggrannheten genom kalibrering och offset. Ett system som inte kan upprepas konsekvent blir inte användbart enbart genom kalibrering. Team bekräftar precisionen med en Gage R&R-studie innan de tar itu med absolut noggrannhet. Denna disciplin håller ett precisionsrörelsekontrollsystem ärligt och skyddar investeringen i optiska kodare, drivenheter och styrenheter.
Nyckelteknologier
Optisk kodningsteknik
Funktionsprinciper
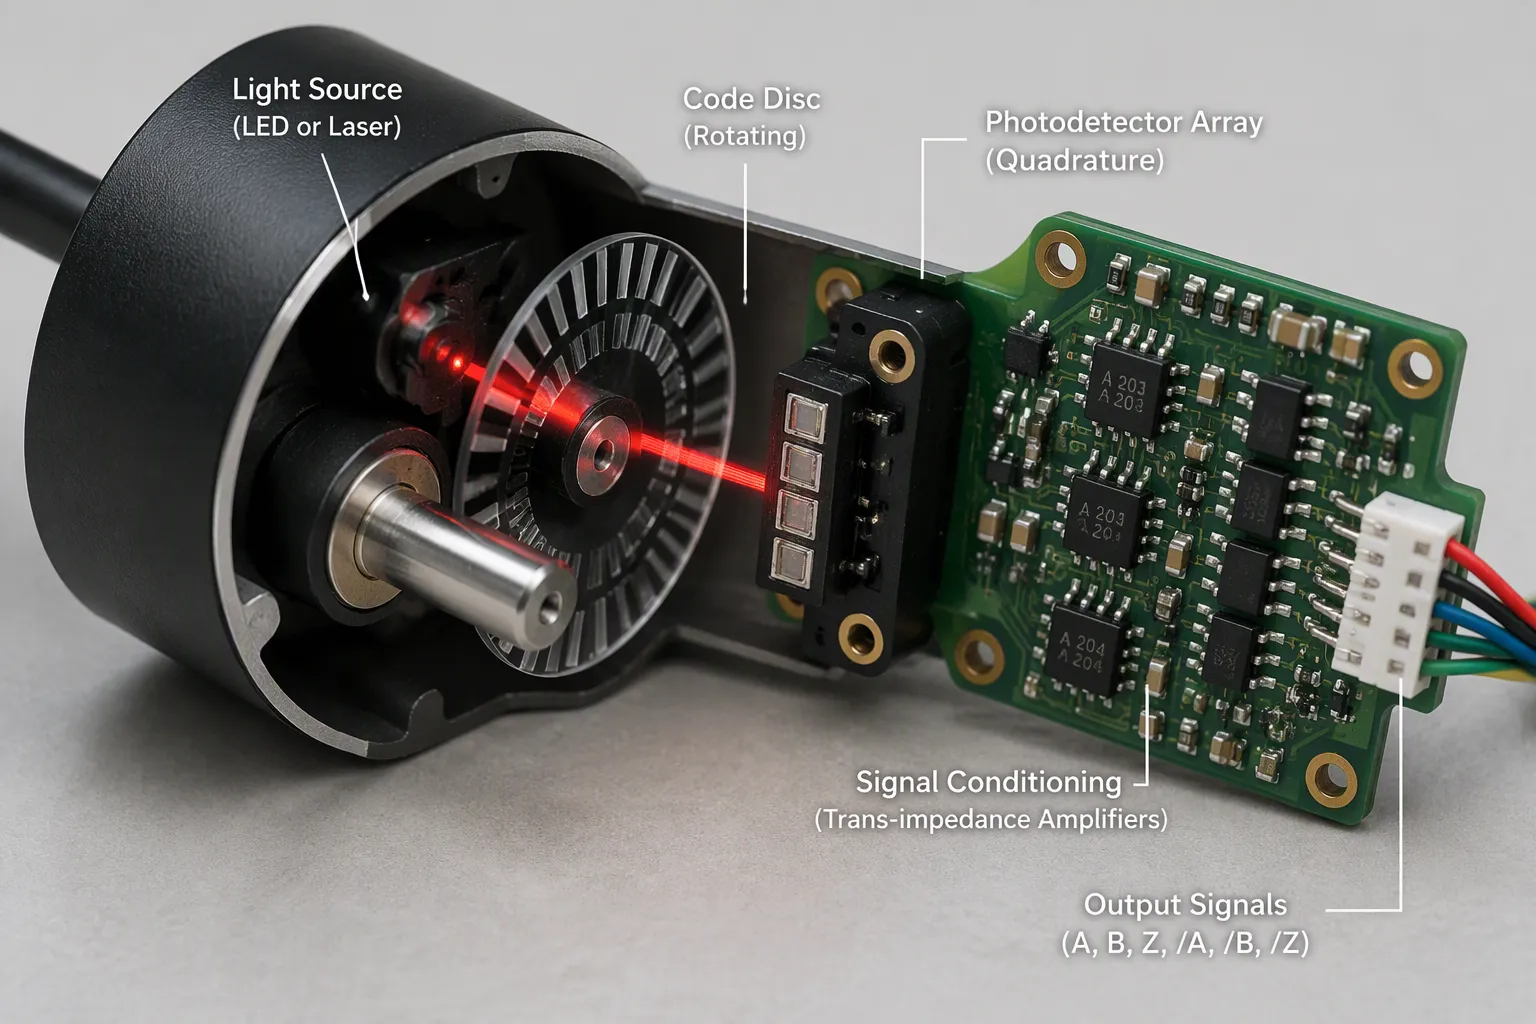
Grunderna i optiska kodare vilar på en enkel ljusbana. En precisions-LED eller laserkälla i det nära-infraröda bandet (850–940 nm) avger en stabil stråle. Strålen passerar genom en kodskiva med alternerande ogenomskinliga och transparenta segment, som modulerar ljuset när skivan roterar eller förflyttas. En fotodetektor omvandlar sedan de modulerade ljuspulserna till en elektrisk ström. Sekvensen nedan spårar hela signalkedjan.
En precisions-LED eller laserkälla (nära infraröd, 850–940 nm) avger en stabil ljusstråle.
Strålen passerar genom en kodskiva eller ett kodhjul med alternerande ogenomskinliga och transparenta segment, som modulerar ljuset när skivan roterar eller translerar.
En fotodetektor (fotodiod eller fototransistor) omvandlar de modulerade ljuspulserna till en elektrisk ström.
Kvadraturdetektering med fyra ljuskänsliga element placerade 90° elektriskt från varandra, plus differentiella konfigurationer, maximerar brusimmuniteten.
Signalkonditionering (transimpedansförstärkare, automatisk förstärkningskontroll) producerar en ren digital utgång som representerar position, riktning och hastighet.
Den slutliga utsignalen innehåller positions-, riktnings- och hastighetsdata. Kvadraturkodning låter styrenheten läsa riktning från fasförhållandet mellan kanalerna. Kvadratursignalanalys förfinar ytterligare upplösningen genom att avkoda varje kantövergång.
Typer och fördelar
Ingenjörer klassificerar optiska kodare efter rörelsegeometri och kodningsschema. Tabellen nedan kartlägger huvudtyperna av optiska kodare utifrån deras roller.
Klassificeringsgrund | Typ | Viktiga egenskaper | Applikationsscenario |
|---|---|---|---|
Rörelsegeometri | Roterande | Spårar vinkelposition och riktning; absoluta eller relativa data | Högpresterande rotationssystem |
Rörelsegeometri | Linjär | Detekterar linjär förskjutning | Precisionsuppgifter inom robotik och automation |
Kodning | Inkrementell | Enkelt mönster; räknar pulser från en startpunkt för relativ position | Allmän rörelsekontroll |
Kodning | Absolut | Komplext mönster; unik signal per position för absolut spårning | Verksamhetskritiska system |
Kodning | Differentiell | Dubbelspårig design; förbättrad brusimmunitet | Miljöer med hög störning |
Fördelarna med optisk kodningsteknik är betydande. Optiska kodare ger hög upplösning och noggrannhet, med upplösningar som överstiger 1 miljon enheter per varv och återkopplingsnoggrannhet på submikronnivå. Svarstiderna faller vanligtvis under 1 mikrosekund, vilket möjliggör positionsspårning i realtid. Differential- och kvadraturdetektering ger överlägsen brusimmunitet, inklusive immunitet mot radiofrekvensstörningar. Direkt digital utgång eliminerar analog-till-digital-omvandling, vilket minskar bearbetningskostnaden och förbättrar tillförlitligheten. IP67-klassade kapslingar finns tillgängliga för damm- och vattenbeständighet, och driftstemperaturintervallet sträcker sig från -40 °C till +85 °C. Beröringsfri mätning ger hög tillförlitlighet och lång livslängd. Dessa enheter stöder också både absolut och inkrementell återkoppling, finns i kompakta storlekar, är enkla att installera och drar låg ström.
Optiska kodare och avkänning
Optiska kontra magnetiska kodare
Optiska kodare och magnetiska kodare används för olika förhållanden. Jämförelsen nedan visar avvägningen.
Kodartyp | Upplösning och noggrannhet | Miljömässig robusthet |
|---|---|---|
Optisk | Högsta upplösning och noggrannhet | Sårbar för kontaminering |
Magnetisk | Begränsad upplösning | Klarar tuffa miljöer (höga stötar/vibrationer); använder Hall-effektavkänning för absolut signal |
En optisk roterande kodare vinner på upplösning, men föroreningar försämrar dess skala. En magnetisk enhet offrar upplösning för att överleva i tuffa miljöer. Konstruktörer väger båda faktorerna mot maskinens arbetscykel.
Interferometrar och kapacitiva sensorer
Diffraktionsbaserade optiska kodare kan lättare uppfylla de motstridiga kraven på kompakthet, låg kostnad/vikt och hög prestanda än alternativa tekniker som avståndsmätande interferometrar, kapacitansprober och LVDT:er.
Laserpulsgivare levererar högupplösta, linjära positionsmätningar och multi-DoF-positionsmätningar med lågt cykliskt fel. De kombinerar mätprestanda hos en förskjutningsinterferometer med användarvänligheten och installationsvänligheten hos konventionella band- eller glasskalepulsgivare. För de flesta precisionsrörelsekontrollsystem är det denna kombination av prestanda och enkelhet som avgör valet av sensor.
Controllerarkitekturer
PID och avancerade algoritmer
PID-servoalgoritmer är fortfarande den enklaste styrmetoden. De passar enkla mekaniska strukturer. De är inte tillräckliga för hög massa eller tröghet, ojämna laster, robotar, gantries och ultrahögupplösta steg. Avancerade algoritmer fyller den luckan: fältorienterad styrning, rymdvektormodulering och MIMO-servoalgoritmer. Ytterligare filter (lågpass, notch, biquad, nollfas), störningsavvisning, framkoppling och adaptiv styrning kompletterar verktygslådan.
DSP:er och rörelsekontroller
Vissa DSP:er inkluderar ADC:er för strömmätning. De är kostnadseffektiva, men ändå lågkvalitativa, med signal-brusförhållande (SNR) och verklig upplösning begränsad till cirka 10 bitar, vilket begränsar positionsjitter och hastighetsjämnhet. Högpresterande drivenheter använder 14-bitars eller högre ADC:er med högt SNR. Rörelsekontroller genererar positionsprofiler. Avancerade styrenheter koordinerar flera axlar med vektorrörelser över flera axlar, ryckkontroll (tredje ordningens profiler), interpolerad rörelse, felmappning och kompensation, invers kinematik, banblandning och framåtblick. De stöder höghastighets-I/O-synkronisering (PEG/PSO). Servo-loopuppdateringshastigheter sträcker sig vanligtvis från 100 Hz till 20 kHz , och en enhetlig hög uppdateringshastighet över alla loopar och axlar signalerar en högpresterande design. Digitala strömslingor, fältorienterad styrning, sinusformad kommutering och rymdvektormodulering avrundar styrningen på drivenhetsnivå. Integrerad MIMO-styrning med flera axlar (till exempel ACS MC4U) når den högsta hastigheten och den lägsta inställningstiden. Höghastighetsprecisionsservostyrning i hårddiskapplikationer demonstrerar denna arkitektur i praktiken, där huvudpositionering kräver extrem precision under snäv återkoppling.
Felkällor och kompensation
Vanliga felkällor
Motreaktion, friktion, eftergivlighet
Mekanisk förskjutning uppträder på två ställen. Den syns som feljustering under montering och den syns som förlorad rörelse under en rörelse. Glapp och eftergivlighet skapar ett dödband vid varje riktningsvändning. Friktion från axelstyrningar bidrar till stick-slip-beteende och oregelbunden rörelse. Avancerade styralgoritmer uppskattar dessa mekaniska brister och korrigerar dem genom pulsgivarens återkoppling. Mekanisk bindning kräver inspektion och korrigering av uppriktning innan någon programvarufix kan hjälpa.
Termiska och miljömässiga fel
Temperaturförändringar orsakar termisk expansion, vilket förändrar skallängden och mätnoggrannheten. Termiska effekter är bland de största felkällorna i precisionsmaskiner. Även välkontrollerade anläggningar uppvisar temperaturvariationer på cirka 0.5 °C per timme och rumsliga gradienter över golvet. Intern självuppvärmning från kulskruvdrivna steg utan direkt återkoppling utgör ytterligare en viktig källa till positioneringsfel. Moderna ultraprecisionsmaskiner motverkar detta med termiska styrsystem med en noggrannhet på ±0.5 °C , och nyare system når ±0.05 °C inom arbetsområdet.
Sensorbrus och kvantisering
Elektriska störningar från motorer och drivenheter stör pulsgivarens återkoppling. Brusartefakter uppstår också på grund av dålig jordning. Skärmade kablar, korrekt jordning och filtrering undertrycker dessa effekter. Skaldefekter producerar förutsägbara cykliska fel, och lutning, girning och lutning mellan skala och läshuvud försämrar signalintegriteten.
Ersättningsstrategier
Feedforward och modellbaserad
Modellbaserad framkoppling använder kinematiska modeller för att identifiera felkällor och tillämpar inversa transformationer på kommenderade positioner före exekvering. Denna metod passar synkrona, repeterbara fel. Dokumenterade resultat visar över 70 % minskning vid reversering , och avancerade strategier når upp till 96.9 % minskning av medelvärden. En digital tvilling byggd på multipel linjär regression länkar flera temperaturingångar till termiska distorsioner. En validering minskade topp-till-topp-felet från 82 µm till 33 µm och RMS-felet från 7.5 µm till 2.9 µm.
Felmappning och kalibrering
Kalibrering rör systemet genom hela sitt område, registrerar kommenderade positioner kontra faktiska positioner och tillämpar positionsberoende korrigeringar under drift. Denna metod riktar in sig på cykliska kugg- och excentricitetsfel, med en dokumenterad minskning på 68 % av maximalt kvarvarande fel. Sluten återkopplingsstyrning med högupplösta optiska kodare hanterar dynamiska fel i realtid. Fel i foggapet minskade från 212 µm till under 51 µm i ett fall av harmonisk drivning. Team bör schemalägga kalibrering med fasta intervall, eftersom långsiktig drift kvarstår även efter kompensation.
Vibrations- och störningsavvisning
Passiv och aktiv isolering
Passiva isoleringsfästen absorberar vibrationer genom massa och dämpning. Aktiv isolering tillför sensorer och ställdon som eliminerar störningar i realtid. Valet beror på störningens frekvensinnehåll och den styvhet som processen kräver.
Notch-filter och observatörer
Notchfilter undertrycker mekanisk resonans vid en känd frekvens utan att offra loopförstärkning på andra ställen. Observatörer uppskattar ouppmätta tillstånd och matar tillbaka dem för att förbättra störningsavvisningen. Båda verktygen utökar den användbara bandbredden för en precisionsrörelsekontrollslinga.
Kvantifierad kompensationsprestanda i harmoniska drivsystem: framkoppling minskar förbindningsfel med över 70 %, gapkompensationen når 87 % och avancerade strategier uppnår en minskning av medelresidualer på 96.9 %. Medelresidualen minskar från 3.379 mm till 0.105 mm.
Ett precisionsrörelsekontrollsystem uppnår sina bästa resultat när ingenjörer behandlar precision som en systemegenskap. Optiska kodare ger den positionsåterkoppling som möjliggör korrigering, och absoluta positionsdata eliminerar behovet av referensinställning efter varje strömförsörjning. Miljökontroll och regelbunden kalibrering håller avdriften inom gränserna. Dessa metoder gör att precisionsrörelsekontroll kan leverera repeterbara resultat över långa produktionsserier.
Integrering av precisionsrörelsekontrollsystem
Design och storlek
Matchande ställdon, sensorer, laster
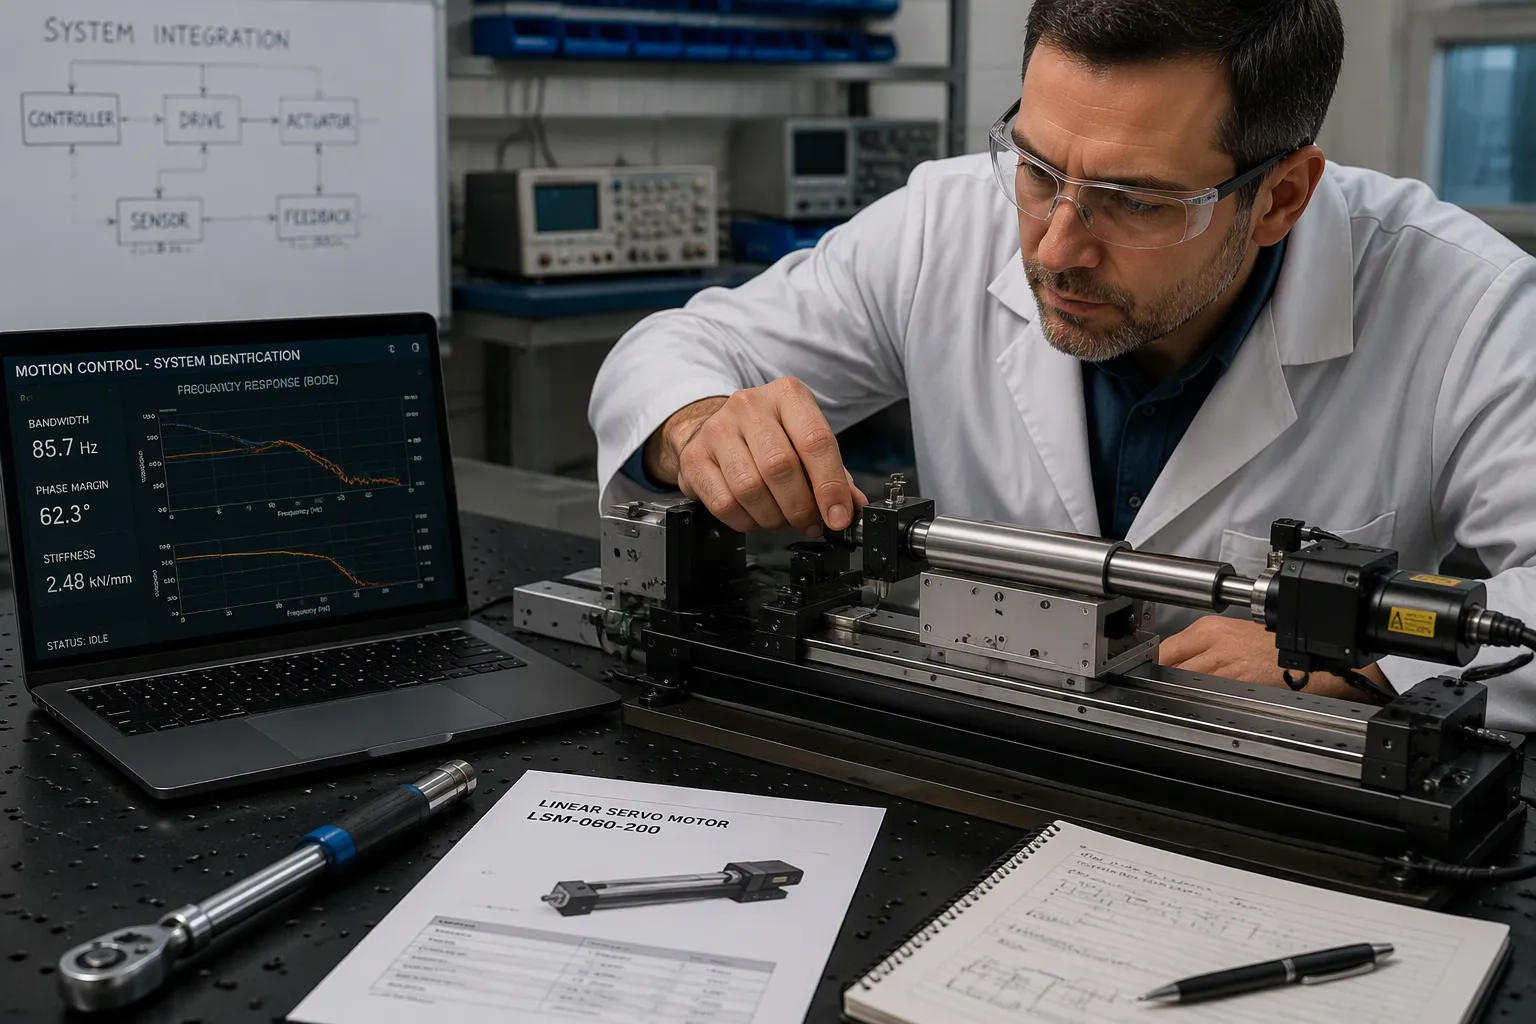
Integrationen börjar med en tydlig definition av rörelseuppgiften. Ingenjörer definierar först rörelsetypen: tryck/drag, lyft, gångjärn eller remskiva/kabel. De bekräftar att lasten styrs och lägger till skenor eller slider där det behövs, eftersom ställdonet inte är en styrskena. Därefter beräknar de den värsta tänkbara kraften, inklusive friktion, startbelastningar och geometri. De tillämpar en säkerhetsmarginal, vanligtvis 1.5×–2× för verkliga byggen. Slaglängd, hastighet vid driftsbelastning, arbetscykel mot termiska gränser och IP-klassning följer alla. Styrstrategi kommer sedan: end-to-end-rörelse kräver endast öppen slinga, repeterbara stopp kräver återkoppling och delade laster kräver synkroniserad sluten slinga. Styrbeslut bör slutföras innan ledningsdragning eller tillverkning påbörjas.
Motorval följer en liknande disciplin. Team sorterar föreslagna servomotorer efter kostnad för att hitta det billigaste alternativet som uppfyller kraven; att spendera cirka 10 % mer kan lägga till cirka 20 % säkerhetsfaktor för framtida krypning. De verifierar att tröghetsförhållandet håller sig vid eller under den tillåtna gränsen, och de kontrollerar att applikationshastighet och vridmoment ligger under motorns maximumvärden. En 5:1-växellåda multiplicerar vridmomentet, minskar trögheten med kvadraten på förhållandet och hjälper till att hålla sig inom hastighetsbegränsningarna. Stångformade ställdon passar linjärt enbart axialarbete med hög kraft upp till 50 000 lbf , medan kolvstångslösa ställdon bär laster och eliminerar extra styrning. Momentbelastning (Mx-rullning, Mz-gir) förtjänar beräkning för kolvstångslösa enheter, inklusive excenterbelastningar och dynamiska böjmoment från acceleration i slutet av slaget.
Avvägningar mellan bandbredd och styvhet
Stegets första flexibla läge begränsar den uppnåeliga kontrollbandbredden. Denna begränsning framtvingar en avvägning mellan acceleration och sluten slingstyvhet. Att sänka stegets vikt pressar strukturella resonansfrekvenser mot eller in i kontrollbandbredden, vilket begränsar positioneringsnoggrannheten och kan orsaka stabilitetsutmaningar. Aktiv styrning av lågfrekventa flexibla lägen genom sekventiell struktur-kontroll-samdesign syftar till att bryta avvägningen, vilket möjliggör samtidig hög acceleration och hög sluten slingstyvhet.
Inställning och driftsättning
Steg-för-steg loop-tuning
Idrifttagningen följer en fast ordning , så varje slinga vilar på en stabil grund.
Verifiera mekanisk beredskap: kopplingens åtdragning, remspänning, lagerförspänning och en belastning som representerar faktiska driftsförhållanden.
Konfigurera motor- och återkopplingsparametrar: märkström, momentkonstant, polantal och pulsgivarens upplösning, typ och riktning.
Justera strömslingan; de flesta drivenheter konfigurerar den automatiskt, och bandbredden landar vanligtvis på 1–3 kHz för standardapplikationer.
Kör automatisk finjustering eller påbörja manuell hastighetsloopfinjustering: börja med låg proportionell förstärkning, öka den tills stegsvaret är skarpt utan ihållande oscillation, lägg till integrerad förstärkning långsamt och lägg till notch-filter för resonanstoppar.
Justera positionsslingan: öka den proportionella förstärkningen tills spårningsfelet är acceptabelt, lägg sedan till hastighets- och accelerationsmatning framåt.
Validera under driftsförhållanden över hela hastighets-, belastnings- och profilområdet.
Validering och verifiering
Verifiering sker genom installationskvalificering, driftskvalificering och prestandakvalificering. Installationskvalificering bekräftar korrekt installation av utrustningen före drift. Driftskvalificering validerar termisk stabilitet, med drift som hålls till cirka 10 µrad/°C via aktivt kylda motorer och rensade spegelhöljen, och bekräftar att återkopplingen från den slutna optiska kodaren korrigerar momentstörningar och visar repeterbarhet på submikronnivå. Prestandakvalificering verifierar synkronisering över en deterministisk fiberoptisk buss med en enda klocka för servosteg och galvodrivningar, plus noggrannhet i banspårningen under hastighetsförändringar.
Felsökning
Instabilitet och oscillation
Instabilitet är vanligtvis fysisk, inte algoritmisk . Ingen programvara kan fatta stabila beslut om instabila ingångar. Ingenjörer utför en jordslingrevision genom att mäta växel- och likspänning mellan chassits jord och sensormonteringens jord; alla avläsningar indikerar en jordslinga som behöver förenas. De inspekterar skärmning och drar signalkablar minst 12 cm från kraftledningar för att undvika EMI/RFI från frekvensomriktare, svetsar eller högspänningsledningar. Om brus korrelerar med maskindriften, dämpar gummiisolatorer på fästena mekanisk oscillation.
Repeterbarhet och avdrift
Felsökning av drift börjar med hårdvaruisolering. Tekniker kopplar bort sensorn och ersätter den med en signalsimulator; om driften kvarstår på displayelektroniken ligger felet i styrenheten snarare än i sensorn. De mäter isolationsresistansen mellan en ledning och sensorhuset, där ett värde under cirka 5000 MΩ signalerar fuktintrång. De ansluter skärmtråden till en ren jord på indikatorsidan för att förhindra långsam laddningsackumulering. Vanliga grundorsaker inkluderar fuktintrång, termiska gradienter, krypning, åldrande lödfogar och korrosion. Team bevisar repeterbarhet på verkliga delar på den verkliga linjen innan de jagar noggrannhet, och de stabiliserar först fixturer, rörelsekontroll, optik och belysning. Denna disciplin skyddar noggrannhet och repeterbarhet under hela precisionsrörelsesystemets livslängd.
Industriapplikationer
Halvledartillverkning
Litografi och wafertest
Litografi kräver ultraprecisionssteg för maskjustering, waferpositionering och positionering av optiska system. Noggrannhet och repeterbarhet på submikrometernivå måste gälla över hela rörelseområdet, inte bara vid en nominell position. Termisk tillväxt i glidsystem och spindelvärmegenerering försämrar denna noggrannhet. Lagerförspänning, glidbanegeometri och spindelkast är alla fel på matningssystemnivå.
Wafertest och inbränning kräver vibrationssvaga rörelsesystem och spindelkonstruktioner. Rotationsbuller stör känsliga elektriska mätningar. Utrustningen körs i tre skift med minimal driftstopp, så komponenterna måste klara kontinuerligt höga cykler.
Applikationsområde | Krav på precisionsrörelser | Utmaningar |
|---|---|---|
Litografi och exponering | Ultraprecisionssteg för maskjustering och waferpositionering; submikronnoggrannhet över hela slaglängden | Termisk tillväxt, spindelvärme, integration på systemnivå |
Wafertest och inbränning | Lågvibrationsrörelsesystem och spindelkonstruktioner | Rotationsljud, höga cykler |
Inspektion och felgranskning | Styvhetsoptimerade, dämpade, precisionsbalanserade scener | Vibrationskänslighet, renrumskompatibilitet |
Montering och hantering av skivor | Precisionsbord för transport och positionering av ändeffektorer | Täta kuvert, spårbarhet för kvalificering |
Montering och inspektion
Inspektion och defektgranskning är beroende av styvhetsoptimerade, dämpade och precisionsbalanserade konstruktioner. Kontamineringskontroll är viktig här. Komponenter måste undvika partikelgenerering, frekvent omsmörjning och avgasning, vilket kräver renrumskompatibel smörjning, tätning och ytbehandling. Monteringsarbete skapar snäva begränsningar i kompakta plattformar. Spindlar, slider och steg måste fungera som en enhetlig helhet, eftersom en komponent som fungerar isolerat men introducerar vibrationer eller geometriska fel inte uppfyller applikationen.
Medicin och livsvetenskap
Kirurgisk robotik och laboratorieautomation
Medicinskt och lifescience-arbete tolererar nästan inga avvikelser. Precisionsrörelsekontroll hanterar känslig komponentpositionering där toleranser vanligtvis faller under 10 mikron . Slutna loop-arkitekturer ger repeterbarhet ner till ensiffriga mikronsiffror, och team utför toleransuppställning och kapacitetsanalys för att bevisa det. Visionsstyrda gantrysystem stöder inspektion och materialhantering med höghastighetsrörelser och mindre omarbetning.
Labbautomation och renrumsdrift är beroende av skräddarsydd robotintegration. Fleraxliga arkitekturer effektiviserar montering av småskaliga komponenter, och pick-and-place med hög tolerans minimerar feljustering och skador samtidigt som produktionen ökar. Dessa uppgifter motiverar precisionsrörelsekontroll jämfört med allmän robotteknik.
Flyg- och rymdteknik, optik och forskning
Teleskopfästen och peksystem
Riktinstrument som teleskop eller lasrar monteras på rörliga plattformar och spårar kända mål, inklusive markmål, himlakroppar och artificiella satelliter. Genom att montera tröghetsnavigeringssystemet direkt på instrumentet frikopplas det från plattformens böjning och feljustering. GPS-signaler korrigerar avdrift och korrigerade riktvinkelkommandon förblir nära noll för finjustering. Kodarens noggrannhet för plattformsstyrning behöver bara matcha autopilotens delsystem.
Ett rymdfarkosts pek- och attitydkontrollsystem är en nyckelkomponent för dess vetenskapliga prestanda och gynnas av att behandlas holistiskt från tidigt i idrifttagningsplanerna.
Flyg- och rymdteknik, robotteknik och tillverkning är alla beroende av rätt linjär rörelseteknik. Precisionsrörelsekontrollsystem lyckas när ingenjörer matchar komponenter med arbetscykeln, och optiska kodare levererar positionsdata som säkerställer ärliga pekningar och inspektioner. Konstruktörer som behandlar precisionsrörelsekontroll som en systemegenskap, snarare än en komponentspecifikation, får de bästa resultaten av sina rörelsekontrollsystem. Högupplösta optiska kodare och disciplinerad integration bär designen av precisionsrörelsekontrollsystem från prototyp till produktion.
Best Practices
Design och urval
Realistiska prestandaspecifikationer
Ingenjörer sätter realistiska prestandaspecifikationer innan de åtar sig hårdvara. De specificerar lastvikt, tyngdpunkt, användningsfrekvens, önskat rörelseomfång och miljöförhållanden som temperatur, vibration och fukt . Att få dessa parametrar rätt förhindrar kostsamma omkonstruktioner och prestandaproblem senare. Team undviker också vanliga fallgropar: att underspecificera kritiska komponenter, ignorera miljöfaktorer, överkomplicera mekanismen, tvinga katalogdelar till specialanpassade applikationer och hoppa över verkliga prestandatester utöver laboratorievalidering.
Samdesign av styrsystem stärker precisionsrörelsestyrning från början. Styrsystemdesignen hör hemma i hårdvarudesignfasen, eftersom hårdvara och styrning är starkt kopplade. Konstruktörer bygger in frekvensdomänmått som styrbandbredd och maximal störningskänslighet direkt i designproblemet. De lägger till robusthetsbegränsningar och respekterar fysiska ställdonsgränser. En kapslad optimeringsformulering låter en yttre loop optimera hårdvaruparametrar medan en inre loop syntetiserar en styrenhet. Jämfört med en sekventiell baslinjemetod uppnådde denna metod 42 % viktminskning och 28 % bandbreddsförbättring i en fallstudiefas av rörelse. Team väljer medvetet anpassade kontra standardkomponenter: anpassade delar passar trånga kapslingar och exakt momentstyrning, standarddelar passar tids- eller budgetbegränsade byggen, och en hybridmetod fungerar ibland bäst.
Underhåll och pålitlighet
Kalibrering och miljökontroll
Kalibrering och miljökontroll gör att ett precisionsrörelsekontrollsystem är tillförlitligt under hela dess livslängd. Team schemalägger kalibrering med fasta intervall, eftersom långvarig drift kvarstår även efter kompensation. De håller arbetsområdets temperatur inom snäva gränser, eftersom termisk expansion förändrar skallängd och mätnoggrannhet. Optiska kodare belönar denna disciplin med stabil utdata, och regelbunden verifiering bekräftar att positionsdata förblir tillförlitliga.
Tillförlitlighet beror också på att skydda återkopplingsvägen. Skärmade kablar, korrekt jordning och filtrering undertrycker elektriska störningar från motorer och drivsystem. Tekniker inspekterar tätningar och isolationsmotstånd för att upptäcka fuktintrång tidigt. De leder signalkablar bort från kraftledningar och sammankopplar chassits jord för att ta bort jordslingor. Dessa metoder förlänger livslängden för optiska kodare och bevarar precisionen över långa produktionsserier. En disciplinerad underhållsplan förvandlar precisionsrörelsekontroll till en pålitlig tillgång och skyddar varje investering i sensorer, drivsystem och styrenheter.
Guiden spårade en väg: grunderna, nyckelteknologier, felkompensation och integration. Precision är en egenskap på systemnivå. Den uppstår ur matchade komponenter, sund återkopplingsdesign och disciplinerad felhantering. Optiska kodare förankrar den kedjan genom att leverera tillförlitlig positionsdata.
Framväxande trender omformar området:
Absoluta, magnetiska, kapacitiva och Sin/Cos-kodare med seriella gränssnitt ersätter skrymmande parallella ledningar och når en upplösning på ungefär 1 nm på Sin/Cos-linjära steg.
Styrenheter som kör DSP:er med servohastigheter på 10 kHz eller mer registrerar nu servofel och driver utdata, och analyserar det sedan för att förutsäga fel.
Team bör först specificera realistiska prestationsmål och sedan finjustera och validera varje loop i ordning. Den disciplinen förvandlar högprecisionsrörelse till pålitlig produktion.
FAQ
Vad definierar ett högprecisionsrörelsesystem?
Ett högprecisionssystem flyttar en last längs en kommenderad bana och mäter resultatet i realtid. Återkopplingsenheter rapporterar den faktiska positionen, och loopen korrigerar eventuella avvikelser. Fleraxlig synkronisering håller varje axel på samma bana vid samma tidpunkt.
Varför är återkoppling med sluten slinga viktigare än rå upplösning?
Hög upplösning ensam garanterar inte noggrannhet eller repeterbarhet. Sluten återkoppling låter systemet upptäcka och korrigera störningar när de uppstår. Ingenjörer verifierar verklig prestanda med en laserinterferometer och en Gage R&R-studie innan de litar på ett specifikationsblad.
Hur stöder optiska kodare precisionsrörelsekontroll?
Optiska kodare omvandlar ljus genom en kodskiva till digitala positions-, riktnings- och hastighetsdata. De erbjuder hög upplösning, ett svar på under en mikrosekund och stark brusimmunitet. Konstruktörer kombinerar dem med absoluta positionsdata för att eliminera referenskörning efter varje strömförsörjning.
Vilka felkällor försämrar positioneringen mest?
Termisk expansion är bland de största felkällorna. Glapp, friktion och eftergivlighet bidrar till förlorad rörelse vid varje reversering. Sensorbrus och skaldefekter bidrar till cykliska fel. Framåtkopplade modeller och felmappning minskar reverseringsrester med mer än 70 % i dokumenterade fall.
Hur ska ett team finjustera en servoloop?
Idrifttagningen följer en fast ordning. Tekniker verifierar mekanisk beredskap, konfigurerar motor- och återkopplingsparametrar och finjusterar sedan strömslingan, hastighetsslingan och positionsslingan i sekvens. De validerar resultatet över hela hastighets-, belastnings- och profilområdet.
När behöver en konstruktion aktiv vibrationsisolering?
Passiva fästen absorberar vibrationer genom massa och dämpning. Aktiv isolering tillför sensorer och ställdon som eliminerar störningar i realtid. Valet beror på störningsfrekvensen och den styvhet som processen kräver.
Vad håller precisionsrörelsekontrollen stabil under långa produktionsserier?
Regelbunden kalibrering, noggrann temperaturkontroll och en skyddad återkopplingsväg bevarar prestandan. Skärmade kablar, enhetliga jordningar och signalledningar borta från kraftledningar undertrycker störningar. Team schemalägger kalibrering med fasta intervall eftersom driften kvarstår även efter kompensation.
Var brister optiska kodare?
Kontaminering bryter ner kodskivan, så tuffa miljöer gynnar magnetiska enheter. Magnetiska kodare byter upplösning för att klara sig under stötar och vibrationer. Konstruktörer väger båda faktorerna mot maskinens arbetscykel innan de väljer en sensor.