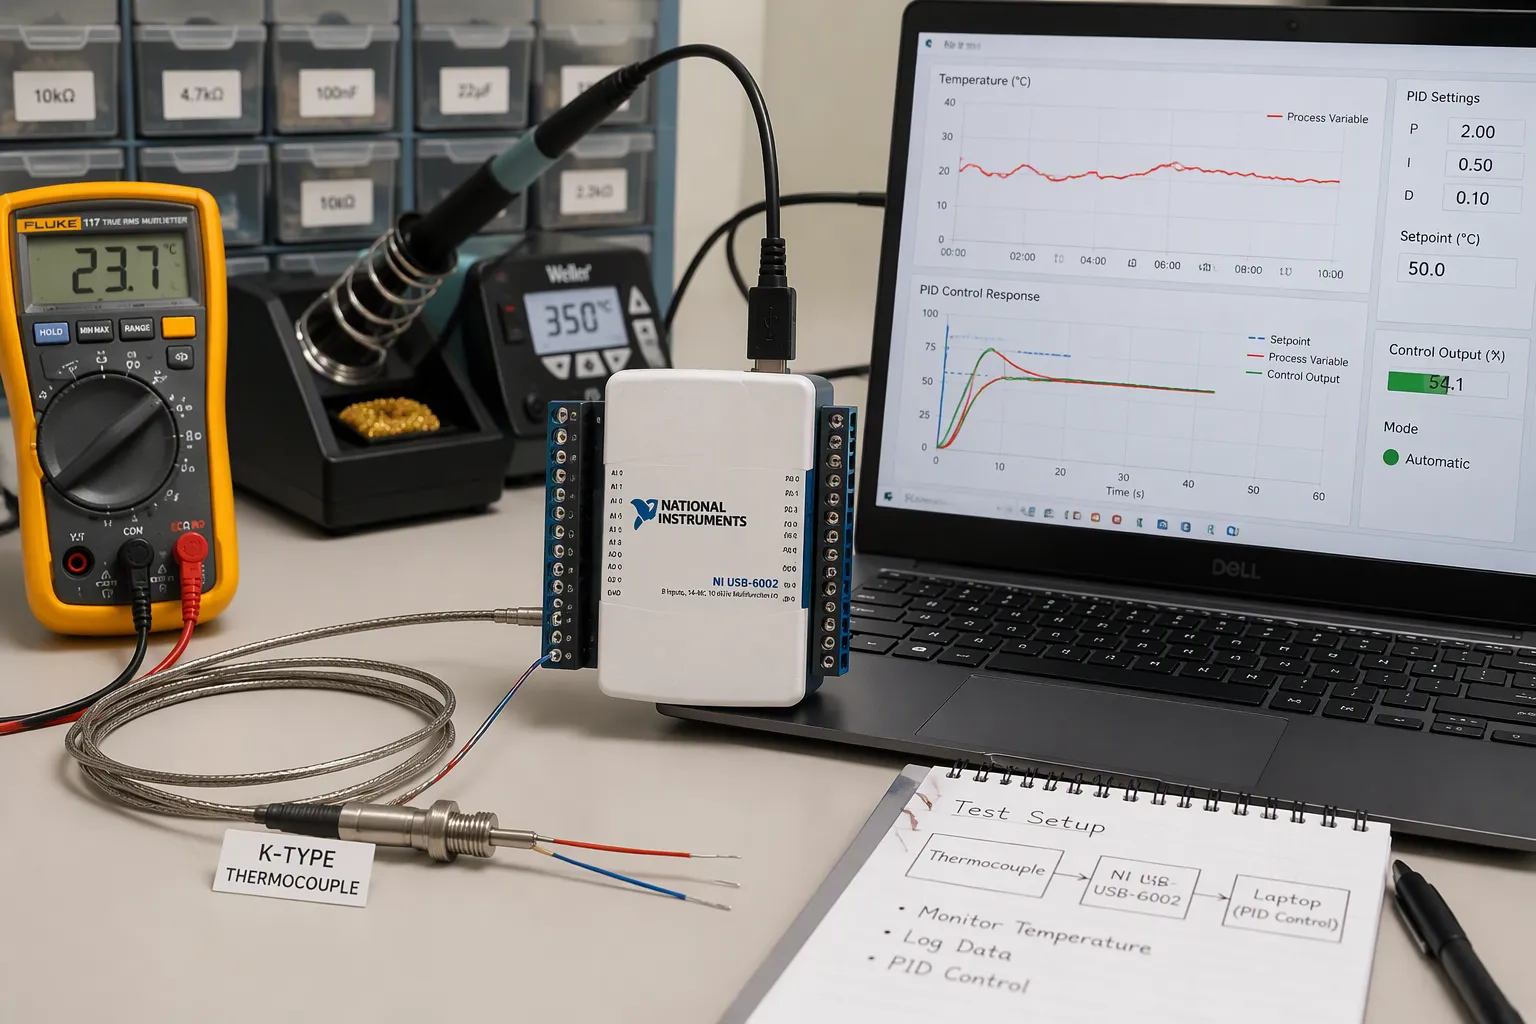
Du måste få tre steg rätt. Först, ta emot termoelementsignalen ordentligt på kortet. För det andra, stäng pid-regleringsslingan med korrekt timing och skyddsåtgärder. För det tredje, finjustera och integrera systemet för stabil noggrannhet.
Flera problemområden dyker upp längs vägen. Mikrovoltnivåsignaler kräver noggrann frontend-design. Kallpunktsdrift och offset-drift sliter på temperaturmätningsnoggrannheten. Brus skadar lågnivåavläsningar. Looptiming påverkar stabiliteten. Upplindning påverkar pid-regulatorns svar. Värmedrift och DFM-gränser formar det slutliga kortet.
Denna vägledning är avsedd för styrelse och tillverkningsindustrin. Den riktar sig till hårdvaruingenjörer och elektronikproduktteam som bygger hårdvara för temperaturkontroll. Du hittar praktiska steg för varje steg, från signalinsamling till sluten pid-justering.
Key Takeaways
Börja med rätt termoelementtyp och kallfogskompensation för att minska mätfelen.
Gör den lilla termoelementsignalen starkare innan du omvandlar den till digitala data. Använd också bra layout och isolering för att filtrera bort brus.
Få PID-slingan att fungera som en tillståndsmaskin, med korrekt timing, anti-windup och derivatfiltrering.
Justera PID-regulatorn ett steg i taget och mät termoelementets faktiska tidskonstant för att hålla regleringen stabil.
Testa varje steg för sig innan du sätter ihop allting, och logga data för att fånga avvikelser över tid.
Termoelementinsamlingsfront
Typer, intervall och kallkopplingskompensation
Börja med termoelementtypen, eftersom den avgör din upplösning och dina mål för kallkorsningskompensation (CJC). Nära rumstemperatur genererar en typ K-korsning cirka 40 µV för varje grad Celsius. Typerna J, K, E och T ligger alla i intervallet 40–60 µV/°C. Den lilla signalen formar varje senare val i din datainsamlingskedja.
Typ | Seebeck-koefficienten | Kompenserad noggrannhetsmål |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Du bör placera den kalla övergången på en kopplingsplint som håller en konstant temperatur. En Pt100-temperatursensor inuti den blocket följer referensövergången. Håll båda terminalerna vid samma temperatur och använd en förlängningskabel för termoelementet som matchar typen. En kabel som inte matchar skapar en andra övergång och ett dolt offsetfel.
Obs: En CJC-krets med ±5 % noggrannhet kan ge upp till 0.5 °C offsetfel. Räkna det felet innan du lovar en systemnoggrannhetssiffra.
Förstärkare och Delta-Sigma ADC:er
Du har två front-end-vägar. En instrumentförstärkare med hög common-mode-avvisning matar en separat ADC. En delta-sigma ADC med inbyggd PGA gör förstärkning och konvertering i en del. Förstärkarvägen ger dig CMRR över 100 dB och offset under 60 µV med komponenter som AD8495. Konvertervägen ger dig 24-bitars upplösning, digital filtrering och en inbyggd temperatursensor för CJC.
Offsetdrift är lika viktigt som offset. Chopperstabiliserade förstärkare håller kvarvarande offset och lågfrekvent brus lågt. Lasertrimmade förstärkningsnätverk håller förstärkningsdrift nära 5 ppm/°C. Linjärisera i programvara med polynom eller en uppslagstabell. Komponentdrift och CJC-sensordrift summeras, och dessa fel kan överstiga en grad Celsius i krävande applikationer.
Detektering och felhantering av öppna termoelement
Ett trasigt eller löst termoelement avläses som en giltig lågspänning, och din PID-slinga kommer att köra värmaren med full effekt. Lägg till detektering av öppet termoelement i frontänden. En liten biasström genom övergången, eller en pull-up på ingången, skapar en felnivå som du kan upptäcka. Din firmware måste behandla den nivån som ett fel, inte som en kall avläsning. Stäng av utgången och utlös ett larm. Testa denna sökväg på varje datainsamlingsmodul du bygger.
Digitalisering, filtrering och isolering
ADC-val och layout
En 12-bitars 3.3 V-omvandlare bryter ner signalen i steg om cirka 806 µV. Ditt termoelement rör sig bara tiotals µV per grad Celsius. Så den omvandlaren ser ingenting användbart om du inte lägger till förstärkning. Förstärk signalen först med en instrumentförstärkare med förstärkning 100 till 1000, digitalisera den sedan. Välj en förstärkare med ingångsoffset under 1 mV, biasström under 1 pA och brusdensitet under 5 nV/√Hz vid 1 kHz. För ett 24-bitars system måste det totala bruset ligga under cirka 1 LSB. Det är nära 0.3 µV på en ±10 mV-sensor med en 2.5 V-referens.
Filtrering och layout avgör om upplösningen överlever. Ställ in anti-aliasing-gränsvärdet nära samplingsfrekvensen dividerad med 2.56. Sikta på cirka 40 dB dämpning vid halva samplingsfrekvensen. Använd NP0/C0G-kondensatorer och metallfilmsmotstånd med ±0.25 % tolerans eller bättre.
Layoutövning | Fördel |
|---|---|
Håll högohmiga noder korta | Minskar läckage, strökapacitans och upptagning |
Placera RC-filter vid ADC-pinnen | Filtrerar brus före frontpartiet |
Led ingångar bort från klockor och DC/DC-induktorer | Minskar kopplingen till mikrovoltsignaler |
Använd skyddsringar på högohmiga noder | Blockerar läckage som orsakar fantomavläsningar |
Behåll ett enhetligt jordplan | Undviker flytande referenser och konverteringsfel |
Tips: Placera 1 µF avkopplingskondensatorer inom 2 mm från varje effektstift och dra aldrig spår över jordgap.
Galvanisk isolering för bullriga miljöer
Industriella skåp rymmer motorstyrningar, reläer och långa sensorkabeldrag. Jordspänningsskillnader mellan termoelementets mantel och ditt kort driver strömmen in i frontänden. Isolera när sensorn vidrör ledande hårdvara. Isolera även när kabeldragningarna går mer än några meter nära kopplingsbelastningar. Gör detsamma när värddatorn och värmaren delar en brusig jord. En digital isolator efter ADC:n håller den analoga sidan ren och enkel.
Isolering förändrar kretskortet. Du behöver separata jordplan över barriären och en isolerad matning för fältsidan. Du behöver också krypsträcka som uppfyller din säkerhetsstandard. Isolatorer ökar kostnaden och höjden, så placera dem tidigt i layouten. Testa barriären med en hipot-kontroll under valideringen. Logga läckströmmen på varje datainsamlingsmodul du levererar.
Implementering av PID-kontrollslinga
Tillståndsmaskin och samplingstid
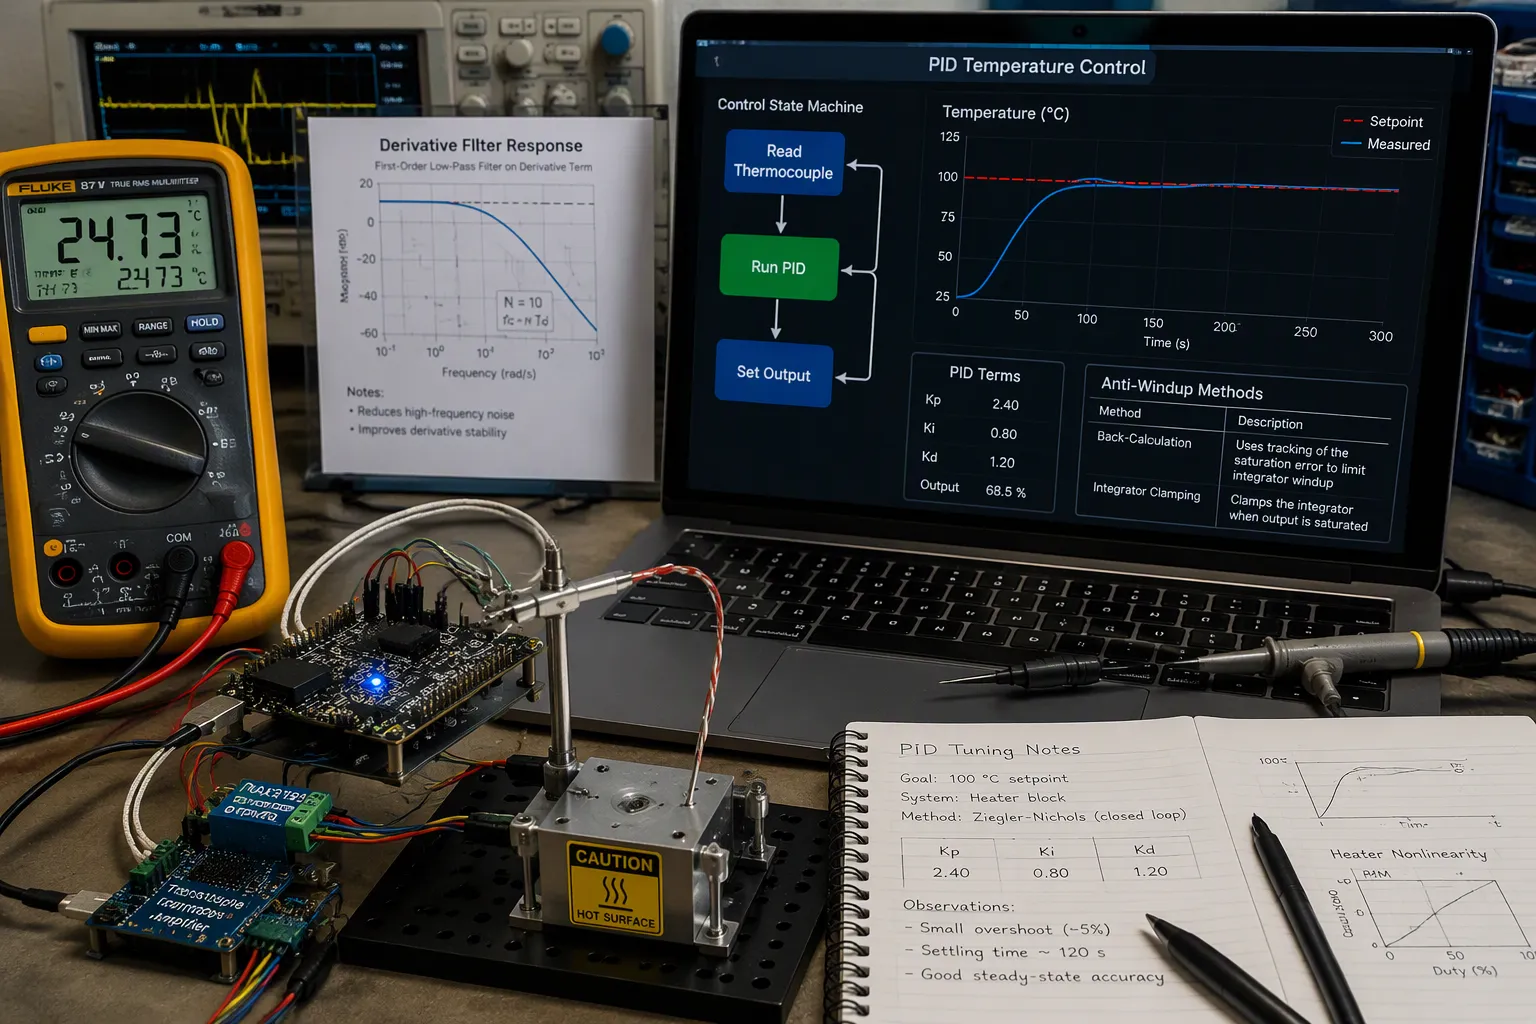
Bygg loopen som en tillståndsmaskin. Ett tillstånd läser termoelementet, ett kör pid-regleringsalgoritmen och ett ställer in utsignalen. Skicka data mellan tillstånd via seriell kommunikation istället för globala variabler. Globala variabler döljer tidsfel, och en seriell kanal låter dig definiera när varje värde är giltigt. Din pid-regulator arbetar sedan med data med en känd ålder.
Samplingstidpunkten avgör stabiliteten. Sampla snabbare än termoelementets tidskonstant, och slingan får nya data. Sampla långsammare, och slingan reagerar på gamla temperaturmätningar. En långsam slinghastighet ger fasfördröjning, och fasfördröjningen driver en pid-regulator mot oscillation. Matcha samplingsperioden med termoelementets tidskonstant och kontrollera sedan valet på bänken.
Anti-windup och derivatfiltrering
Uppvindning förstör exakt temperaturkontroll. Värmaren mättas, integratorn fortsätter att byggas upp och loopen översvämmar när felet äntligen reverseras. Välj en anti-uppvindningsmetod och implementera den innan du justerar något.
Teknik | Hur det fungerar | Viktiga egenskaper |
|---|---|---|
Klassisk bakåtkalkylering | Skickar tillbaka skillnaden mellan mättad och omättad utgång till integratorn. | Enkel, låg kostnad, används ofta inom industrin |
Integratorklämning | Hindrar integratorn från att bygga upp förbi fastställda gränser | Enkel, låg kostnad, vanlig inom industrin |
Generaliserad bakåtkalkylering | Driver alla interna tillstånd med den mättade signalen | Fungerar för alla kontrollerbeställningar, ingen spårningsparameter |
Fel vid omberäkning | Arbetar bakåt från den mättade utgången för att återställa styrenhetens minne | Håller loopen välkonditionerad och känslig för modelleringsfel |
Derivatverkan gör ljudet högre, och ett termoelements frontände bär alltid en del av det. Lägg till ett derivatfilter till pid-regleralgoritmen. Filtret begränsar högfrekvensförstärkning och hindrar utsignalen från att hoppa vid börvärdesändringar.
Tips: Få igång enkel på/av- eller proportionell styrning först. Titta på temperatursensorn som spårar börvärdet och lägg sedan till integral- och derivattermer en i taget.
Få grundläggande kontroll att fungera först
En fungerande öppen slinga lär dig mer än en trasig sluten styrning. Kör värmaren manuellt, logga temperaturen och bekräfta att återkopplingsalgoritmen läser av rätt värden. Stäng sedan slingan med endast proportionell förstärkning. Öka förstärkningen tills svaret blir marginellt, stäng sedan av. Lägg till integralverkan för att ta bort stationärt fel och lägg endast till derivatverkan om det dynamiska svaret behöver det. Denna etappvisa metod håller pid-temperaturregulatorn förutsägbar och gör varje senare förändring mätbar.
Justera pid-styrparametrarna mot termoelementets verkliga tidskonstant, inte en gissning från databladet. En pid-temperaturregulator som ignorerar termoelementets tidskonstant kommer att bekämpa sin egen sensor. Logga varje körning och jämför det dynamiska svaret mellan körningarna. Dynamisk justering av pid-styrparametrar i realtid hör hemma i en senare fas, efter att pid-styrningen med fast förstärkning visat sig stabil. Behandla pid-regulatorn som ett återkopplingsstyrsystem med kända gränser och dokumentera dessa gränser för nästa ingenjör.
Utgångsaktivering och värmardrivning
Hur man kopplar en temperaturregulatorutgång
Tänk på utgångssteget som en del av mätkedjan, inte något du lägger till i slutet. När du kopplar en temperaturregulator till en resistiv värmare, låt strömmen flyta genom värmaren i endast en riktning. Denna envägsregel är en bra kopplingspraxis för temperaturregulatorutgångar. Omvända strömbanor ger brus och förvirrar drivsteget.
En gränskrets skyddar både ställdonet och den uppvärmda enheten. Ställ in en maximal ström baserat på ställdonets datablad och kylflänsens kapacitet. Styrenheten håller sedan utströmmen under den nivån. Detta skyddar mot termisk rusning, där en svag kylfläns låter temperatursensorn rapportera en stigande temperatur och pid-regulatorn driver mer ström, vilket tillför mer värme. När du kopplar en temperaturregulator för ett uppvärmt steg, planera denna gräns innan du väljer kontakten.
Tidsproportionering och säkerhetsgränser
Tidsproportionering beräknar medelvärdet av på- och avstängningstiden över en cykel för att ge en jämn effekt på 0–100 %. Ställ in cykeltiden till minst 1/20 av integraltiden. Elektromekaniska enheter som reläer, kontaktorer och magnetventiler behöver längre cykeltider. Kortare cykler ger bättre kontroll, men de sliter ut elektromekaniska delar och förkortar livslängden.
Drive-alternativ | Kontrollkvalitet | Slitage och livslängd | Bästa användningen |
|---|---|---|---|
Relä | Grova, långa cykler | Kontaktslitage begränsar livslängden | Långsamma termiska belastningar |
SSR | Smidiga, korta cykler | Inga rörliga kontakter | De flesta värmeslingor |
Analog drivning | Kontinuerlig | Beror på effektsteg | Fin temperaturkontroll |
Lägg till en gränsregulator för processer som kan skadas eller bli farliga vid fel. Den fungerar på egen hand, förutom den vanliga processregulatorn, och använder ett felsäkert spärrrelä. Operatören återställer det när processen återgår till ett acceptabelt tillstånd. Denna typ av skydd kan kräva godkännande enligt standarder, till exempel Factory Mutual i USA eller EN14597 i Europa.
Utgångssignalkompatibilitet och miljöbegränsningar
Matcha utsignalen med lasten innan du ansluter en temperaturregulator till skåpet. Kontrollera spolspänning, SSR-ingångsström och logiknivå mot drivsteget. Bekräfta omgivningstemperaturklassificeringen för varje del i drivsteget. Värme inuti ett hölje sänker klassificeringen för reläer och SSR:er, så lämna marginal.
Larm- och gränsutgångar med låsfunktion måste återställas innan de stängs av. Återställning kan ske från en knappsats, en digital ingång eller en kommunikationslänk. Om instrumentet saknar låsfunktioner, lägg till externa låsfunktioner som slavar till interna icke-låsfunktioner. Testa varje återställningsväg under validering av styrsystemet.
Avstämning, tidskonstanttestning och integration
Praktiska PID-inställningsmetoder
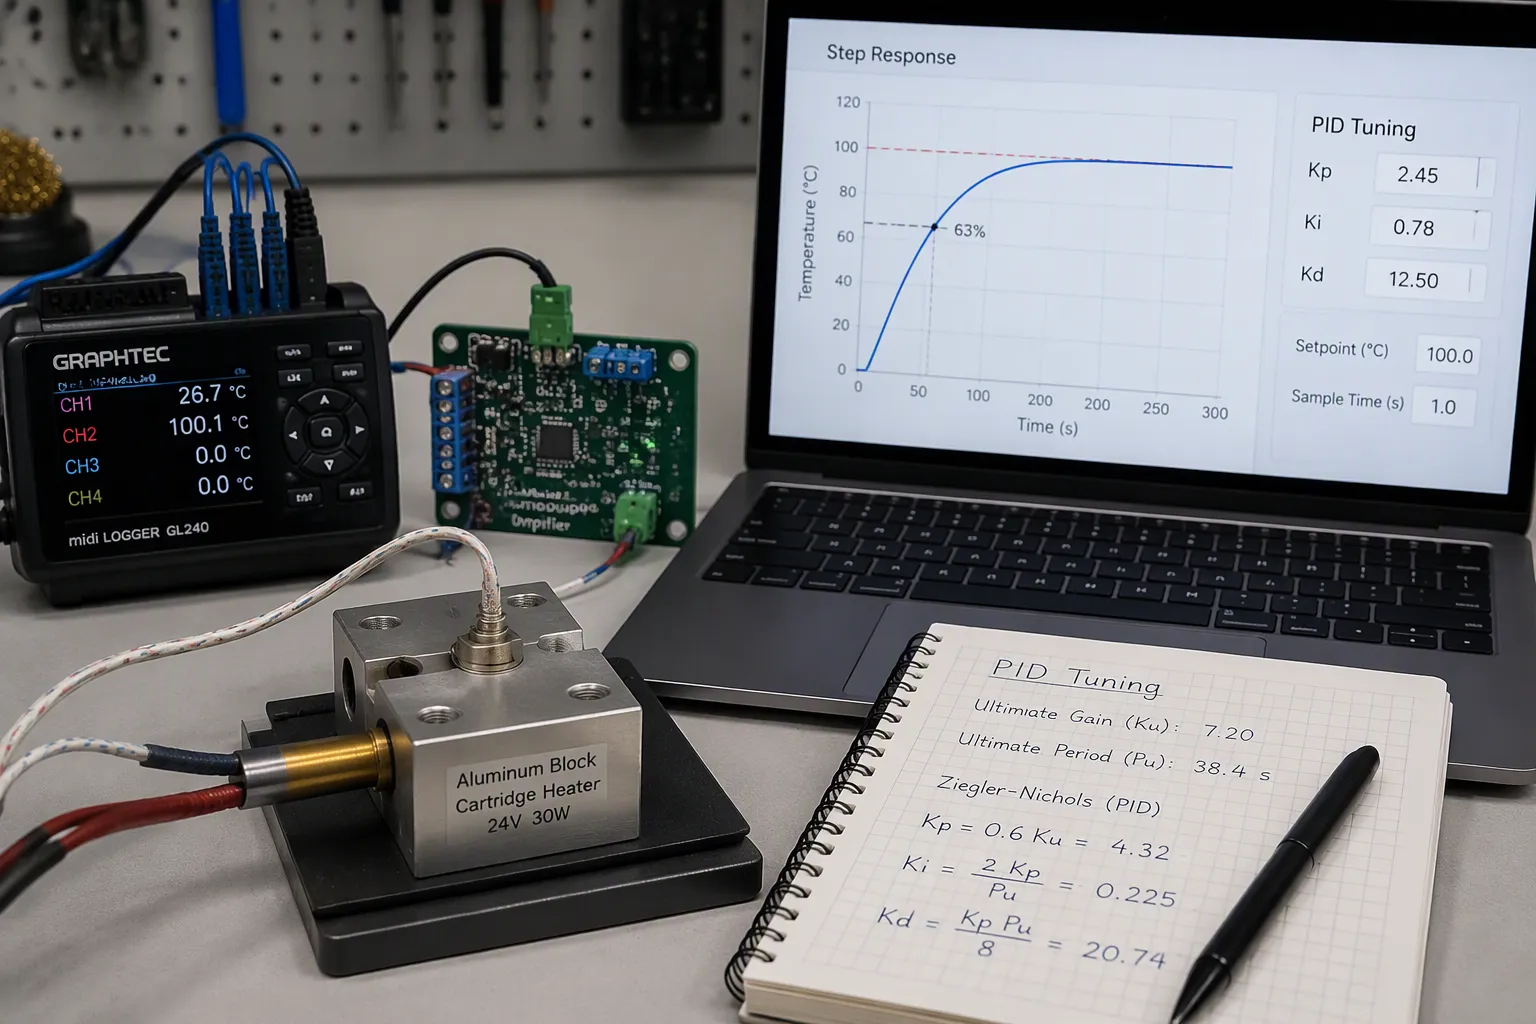
I de flesta projekt justerar man en pid-regulator genom att prova olika saker och se vad som fungerar. Ingenjörer justerar pid-reglerparametrarna manuellt och tittar på hur systemet svarar. Börja med proportionell förstärkning, lägg sedan till integrerad verkan och sedan derivataverkan. En pid-temperaturregulator som ignorerar hur snabb sensorn är kommer att bekämpa sin egen återkoppling. Termoelementets tidskonstant anger hur snabbt slingan reagerar, så den begränsar bandbredden du kan nå. Snabbare sensorer låter dig använda en snävare pid-reglering. Termoelementets tidskonstant formar också det dynamiska svar du kan förvänta dig. Återkopplingsreglering håller slingans bandbredd under sensorgränsen.
Metod | Vad du gör | Bästa passform |
|---|---|---|
Manuell provperiod | Öka vinsten tills den är marginell, sedan backa | De flesta bänkuppställningar |
Ziegler-Nichols | Mät slutlig förstärkning och period | Stabila, linjära belastningar |
Modellbaserad | Anpassa en första ordningens modell och beräkna sedan | Repeterbara produkter |
Tips: Logga varje körning. Jämför dynamisk respons mellan körningarna innan du ändrar förstärkningarna.
Testning av termoelementets tidskonstant
Du kan inte lita på ett databladsvärde för termoelementets tidskonstant. Det ändras med modellen och mätmiljön. Kör en procedur för testning av termoelementets tidskonstant: mät temperaturen stegvis, registrera svaret och hitta 63 %-punkten. Upprepa tidskonstanttestet i den verkliga monteringen. Ett system för testning av termoelementets tidskonstant med ett loggat steg ger repeterbara resultat. Mata in varje resultat i pid & tuning. Steget med testning av termoelementets tidskonstant avslöjar också monteringsfel. Varje tidskonstanttest behöver en stabil starttemperatur. Ditt system för testning av termoelementets tidskonstant bör logga rådata. Jämför termoelementets tidskonstant före och efter montering. En långsam tidskonstant för termoelementet begränsar exakt temperaturkontroll.
Systemintegration, validering och DFM
Integrera i steg. Validera signalkedjan, sedan den öppna loop-utgången och sedan den slutna loop-justeringen. Ett styrsystem som klarar varje steg för sig är lättare att felsöka. Kontrollera pid-stabilitet och noggrannhet över hela området. DFM-avvägningar är viktiga: sensorplacering, terminalåtkomst och testpunkter ökar kostnaden. Kör ett tidskonstanttest per enhet på linjen. Ett system för testning av termoelementets tidskonstant som loggar drift stöder långsiktig validering. Dokumentera termoelementets tidskonstant för varje produktvariant. Upprepa tidskonstanttestet efter varje värmarbyte. Ditt system för testning av termoelementets tidskonstant bör lagra stegsvaret. En pid-regulator som är inställd på fel tidskonstant för termoelementet kommer att oscillera. Återkopplingskontroll är beroende av ärliga sensordata. Pid-regulatorn behöver en känd samplingsperiod. Temperaturmätningsdrift visas i tidskonstanttestet. Logga temperaturmätningsdata under varje körning. Systemet för testning av termoelementets tidskonstant bör flagga öppna sensorer.
Tänk på bygget som en checklista. Först väljer du frontend-typ och CJC-alternativ, sedan förstärkare eller ADC med filtrering. Du lägger till isolering där skåpet kräver det. Du ställer in tillståndsmaskinens looptiming, anti-windup och derivatfiltrering. Du dimensionerar utgångsdriften och säkerhetsgränserna. Du avslutar med finjustering och ett termoelementtidskonstanttest.
Testa varje steg för sig innan full integration. Bevisa först signalkedjan, sedan utgången med öppen slinga och sedan pid-regleringen med sluten slinga. En pid-regulator som klarar varje steg är enkel att felsöka.
Logga varje körning. Se hur temperaturmätningarna avviker över veckor. Den vanan förvandlar en fungerande temperaturregulator till en du kan lita på. Din feedback kommer att belöna omsorgen.
FAQ
Hur noggrann måste min kallpunktskompensation vara?
Matcha CJC:s noggrannhet med ditt systemmål. En CJC-krets med ±5 % noggrannhet kan ge upp till 0.5 °C offsetfel. Räkna det felet innan du lovar en systemnoggrannhetssiffra. En isotermisk kopplingsplint med en Pt100-sensor håller referensövergången stabil och håller felet litet.
När behöver jag galvanisk isolering på framsidan?
Isolera när sensorn vidrör ledande hårdvara. Isolera när kabeln går mer än några meter nära kopplingslaster. Isolera när värddatorn och värmaren delar en brusig jord. En digital isolator efter ADC:n håller den analoga sidan ren.
Varför överskrider min värmare sin utgångsnivå börvärdet?
Uppvindning är den vanliga orsaken. Värmaren mättas, integratorn fortsätter att byggas upp och loopen översvämmar när felet reverseras. Lägg till anti-uppvindning innan du finjusterar. Bakåtberäkning eller integratorlåsning fungerar båda. Lägg sedan till ett derivatfilter så att bruset inte hoppar över utgången.
Hur mäter jag termoelementets tidskonstant?
Stegvis mät temperaturen, registrera responsen och hitta 63%-punkten. Upprepa testet i den verkliga monteringen, eftersom databladsvärdet inte kommer att matcha din montering. Mata in varje resultat i trimningen. En långsam tidskonstant begränsar loopbandbredden du kan nå.
Obs: Testa varje steg för sig innan full integration. Bevisa först signalkedjan, sedan den öppna slingutgången och sedan den slutna slingan.