Strömförsörjningsdesignen avgör om din produkt överlever i fält. Batterilivslängd, värmegränser, skenbuller och tillverkningskostnad beror alla på några val på kortnivå. Du förlorar ofta energi på platser som ingenjörer förbiser: en läckande regulator, en kringutrustning som är vänsterklockad, en strömkälla som utlöses för ofta.
Lösningen omfattar kiselfunktioner, kortlayout och firmware. Inget enskilt chip löser det. Du behöver mikrokontroller över alla tre lager.
En lågeffektsmikrokontroller är en enhet som är specificerad för låg ström i viloläge och aktivt läge. Strömhantering är praxis att styra, skala och sekvensera matning och klockor för att matcha verklig efterfrågan.
Key Takeaways
Mät strömförbrukningen på ditt eget moderkort först. Hitta den del som förbrukar mest ström och åtgärda den innan du gör något annat.
Använd vilolägen och stäng av kringutrustning du inte behöver. Låt processorn vila så mycket som möjligt för att spara ström.
Välj rätt regulator för varje effektskena. Använd DC-DC-omvandlare för stora spänningsfall och LDO:er för delar som är känsliga för brus.
Välj en mikrokontroller genom att titta på dess uppmätta ström och väckningstid. Matcha dess funktioner med den arbetscykel du faktiskt använder.
Designa ditt kretskort med bra layout och värmekontroll . Håll kristallspåren korta och använd obrutna jordplan.
Vad kännetecknar en mikrokontroller med låg effekt?
Definiera lågeffekts-MCU:er
En lågströmsmikrokontroller är byggd för att använda väldigt lite ström i varje tillstånd, inte bara när processorn är igång. Enbart etiketten säger inte så mycket. Du bör bedöma en lågströmsmikrokontroller utifrån vad som förblir påslaget i varje läge och vad som krävs för att lämna det läget.
Sömnlägen formar mycket av det beteendet. En typisk stege ser ut så här:
Viloläge: CPU:n och de flesta kringutrustning stängs av, men register och minne förblir sparade, och ett externt avbrott eller en återställning av watchdog väcker enheten.
Idle: CPU-klockan stannar, men kringutrustning fortsätter att köras, så delen reagerar fortfarande på händelser.
Djup sömn: de flesta interna kretsar stängs av, och endast övervakningsfunktionen och detekteringen av externa händelser förblir aktiva.
Vissa mikrokontroller med låg effekt lägger till användarvalbara regulatorinställningar under viloläge. Lägre effektinställningar innebär längre väckningstider. Med avaktivering av periferimodul kan du stänga av oanvända block för att spara ännu mer.
Viktiga egenskaper att utvärdera
Jämför mikrokontroller med låg effekt med uppmätt ström, inte med lägesnamn. Bärbara tidmätare med en RTC igång kan ligga nära 0.3 µA, och vissa standby-höljen når 0.1 µA. Ett SLEEP-läge i en säkerhetsenhet kan också hålla 0.1 µA, eller 0.2 µA med RTC aktiv.
metrisk | Vad det säger dig |
|---|---|
Aktiv makt | Ström per MHz medan processorn körs |
standby ström | Läckage när nästan hela enheten är avstängd |
Väckningstid | Klockinställning och regulatorrampfördröjning |
Kostnad för bevarande | SRAM hålls vid liv under sömnen |
Energi per väckningscykel är lika viktig som vilolägesströmmen. Analog stabilisering kan ta millisekunder. Läckage sätter botten för batteritiden, och det fördubblas ungefär varje 10°C ökning, så kontrollera det totala systemläckaget vid dina extrema temperaturer. För en rättvis jämförelse mellan leverantörer, använd ULPMark-CP för djupsömnenergi och ULPMark-PP för perifer påverkan. Välj den lågeffekts-MCU vars väckningskällor och latens passar din arbetscykel.
Grunderna i strömförbrukning
Dynamisk kontra statisk kraft
Dynamisk effekt är den energi som används när signaler växlar. Varje klockkant laddar och urladdar kapacitansen i grindar och ledningar. Dynamisk effekt ökar med kapacitansen, med matningsspänningen i kvadrat och med frekvensen. Du styr alla tre genom att ställa in klockfrekvens, skenspänning och hur mycket av chipet som förblir aktivt.
Statisk effekt är den ström som flyter när ingenting växlar. Den kommer från läckage i varje transistor på chipet. Denna del av strömförbrukningen beror inte på din klockhastighet. Den flyter så länge skenan är uppe, så den ställer in den lägsta standby-strömmen för alla mikrokontroller.
Frekvens-, spännings- och läckageskalning
Läckageskalning beror på processen och förhållandet mellan matningsspänning och tröskelspänning. Signalaktivitet spelar ingen roll. Flera faktorer avgör mängden:
Subtröskelläckage beror exponentiellt på gate-source-spänning och tröskelspänning.
Transistorns bredd-längd-förhållande och processparametrar anger den absoluta nivån.
Att höja tröskelspänningen eller sänka matningsspänningen minskar läckage, men det kostar omkopplingshastigheten.
Läckaget ökar med temperaturen, så heta hörn kan dominera din värsta tänkbara budget.
I avancerade noder står läckage för cirka 40–60 % av effektförlusten. Hög-K-grinddielektrikum och kroppsförspänning hjälper till att pressa det under 100 pA/µm.
Avancerade noder som 22nm FD-SOI stöder drift under tröskelvärden, men drift under tröskelvärden gör chipet mer känsligt för temperaturförändringar, så prestandan bör kontrolleras från -40°C till 85°C.
För en lågeffekts-MCU, skala frekvensen först, sedan spänningen. Kontrollera MCU:ns strömförbrukning vid din faktiska arbetscykel, inte vid topp. Mät strömförbrukningen i varje viloläge på ditt eget kort. En lågeffekts-MCU med bra läckagevärden slösar fortfarande ström om din firmware aldrig låter den vila.
Lågeffekts-MCU-arkitektur
Vilolägen, klockstyrning och effektdomäner
Vilolägen ställer in den lägsta punkten för din energibudget. Strömförbrukningen sjunker vanligtvis mycket när du går ner i nivån. Viloläge är cirka 2–5 mA, stoppläge är cirka 20–100 µA och standbyläge är cirka 1–5 µA. Dina väckningskällor avgör hur ofta du går upp igen. GPIO-flanker, RTC, en analog komparator och ett ADC-tröskelvärde kan alla väcka chipet. Välj den långsammaste triggern som din applikation kan hantera.
Klockstyrning stoppar klockan till block som är inaktiva, och kraftdomänpartitionering skär av matningen från hela områden på kretskortet. Dessa chipnivådomäner matchar kortskenor. En domän du aldrig använder ska inte få någon spänning alls. Den mappningen är kärnan i mikrokontrollers strömhantering.
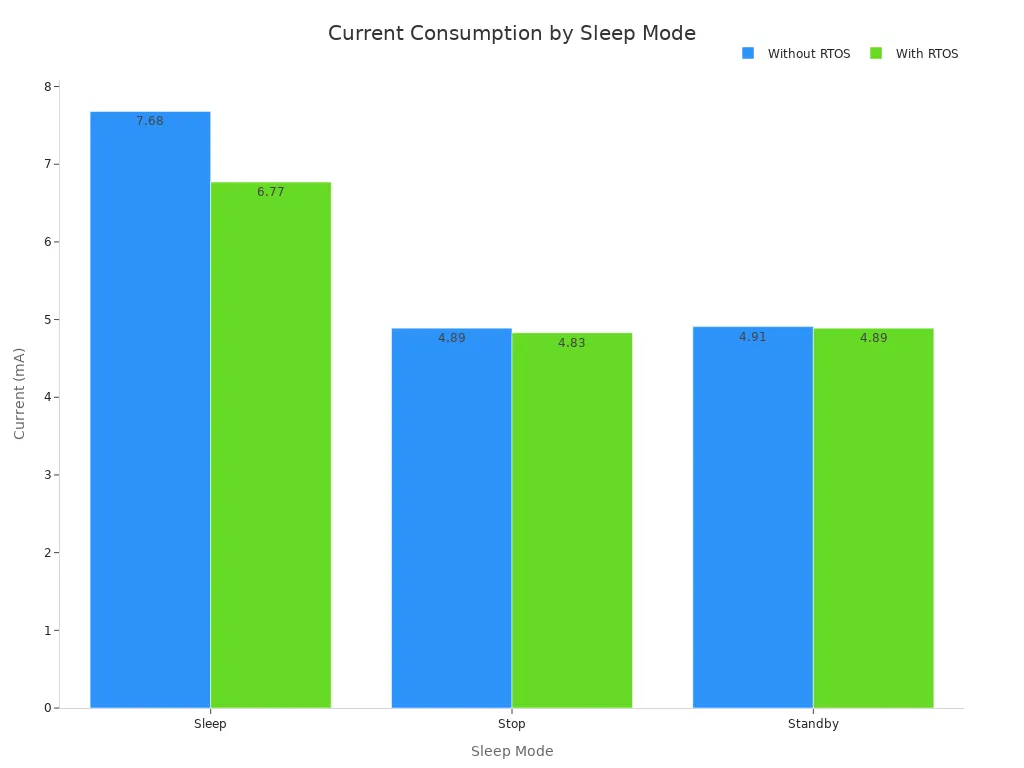
Firmware bör sänka frekvensen först, sedan spänningen, vid skalning. Frekvensskalning är omedelbar och säker. Spänningsskalning behöver en stabil regulator och en inställningsfördröjning. Använd denna ordning i varje lågeffekts-MCU-arkitektur du bygger.
Timers, ADC:er och DC-DC-omvandlare på chip
En arkitektur för lågenergimikrokontroller förlitar sig på kringutrustning som körs utan processorn. En lågenergimikrokontroller med en lågenergitimer kan vakna med långa mellanrum och låta kärnan förbli i djupt viloläge. ADC:n hjälper till när den jämförs med ett tröskelvärde i hårdvaran. Kärnan vaknar sedan bara vid en verklig händelse. Detta minskar aktiv tid och förbättrar mikrokontrollerns strömförbrukning på systemnivå.
En inbyggd DC-DC-omvandlare ändrar kompromissen. Den bibehåller effektiviteten över ett brett ingångsområde och minskar värmeutvecklingen. En lågeffekts-MCU med en integrerad omvandlare slår ofta en LDO-baserad skena i djup viloläge. Kontrollera omvandlarens viloström innan du bestämmer dig. En lågeffekts-MCU är bara så bra som dess matning.
Behandla MCU:n som centrum för mikrokontrollers strömhantering. Styr varje periferiskena efter behov. Mät vilolägesströmmen i varje läge på ditt eget kort. En MCU-arkitektur med låg effekt belönar denna disciplin. En MCU med låg effekt som aldrig sover slösar bort sin kisel. Djupviloläge är ett beslut i den inbyggda programvaran, inte en databladsfunktion. Djupvilolägesströmmen beror på vad du lämnar aktiverat. Djupviloläge lönar sig bara när alla oanvänt block är avstängda.
Varför ström är viktigt för IoT och batteridrivna enheter
Batteritid och energibudgetering
En batteridriven enhet är beroende av sin energibudget för att fortsätta fungera. Du börjar med milliamperetimmarna i cellen och delar upp dem över varje uppgift som produkten utför. Viloström, väckningsenergi, radiofrekvenser och sensorns reglering drar alla från samma pool. En belastning du förbiser kan ta över totalen.
Bygg budgeten utifrån uppmätta siffror, inte uppskattningar. Profilera strömförbrukningen för varje tillstånd på din egen kretskort. Multiplicera sedan varje tillståndsström med den tid enheten tillbringar där. Summan visar dig den verkliga batteritiden. Om resultatet blir för lågt, hitta den största termen först. De flesta konstruktioner förlorar mer energi till viloläge kringutrustning än till aktiv databehandling.
Termiska och tillförlitlighetsöverväganden
Elektriskt motstånd i halvledare skapar värme i proportion till strömflödet och switchfrekvensen. Högre klockhastigheter och tätare integration förvärrar detta. Övergångstemperaturen är den parameter som spelar roll. Kiselkomponenter är vanligtvis klassade för maximala övergångstemperaturer på 85 °C till 150 °C beroende på kvalitet. Att överskrida dessa gränser påskyndar åldring genom elektromigration, termisk cyklisk stress och metalliseringsnedbrytning.
Kapslingens termiska motstånd, ofta 20°C/W till 60°C/W för QFN- och BGA-komponenter, skapar en gradient mellan chipet och omgivningstemperaturen. Lokala heta punkter vid CPU-kärnor, PLL:er och strömhanteringsenheter kan ligga 20–30°C över den genomsnittliga chipets temperatur. Varje 10°C ökning av driftstemperaturen kan möjligen halvera enhetens förväntade livslängd, enligt Arrhenius-ekvationen för felacceleration.
Du har flera grepp för att minska värmen och förlänga livslängden:
Välj en del med lägre värmemotstånd i samma paket.
Förbättra kylflänsen eller byt till aktiv kylning.
Minska switchfrekvensen för att minska dynamiska förluster.
En temperaturvariation på 70 K härledd från belastningsprofilen tillåter en maximal kylflänstemperatur på 55 °C när chiptemperaturgränsen är 125 °C.
Kontrollera effektkraven för varje skena mot dessa gränser. En konservativ termisk design med marginal är bättre än en snäv design när kostnaden tillåter.
Energihantering och energieffektivitet i praktiken
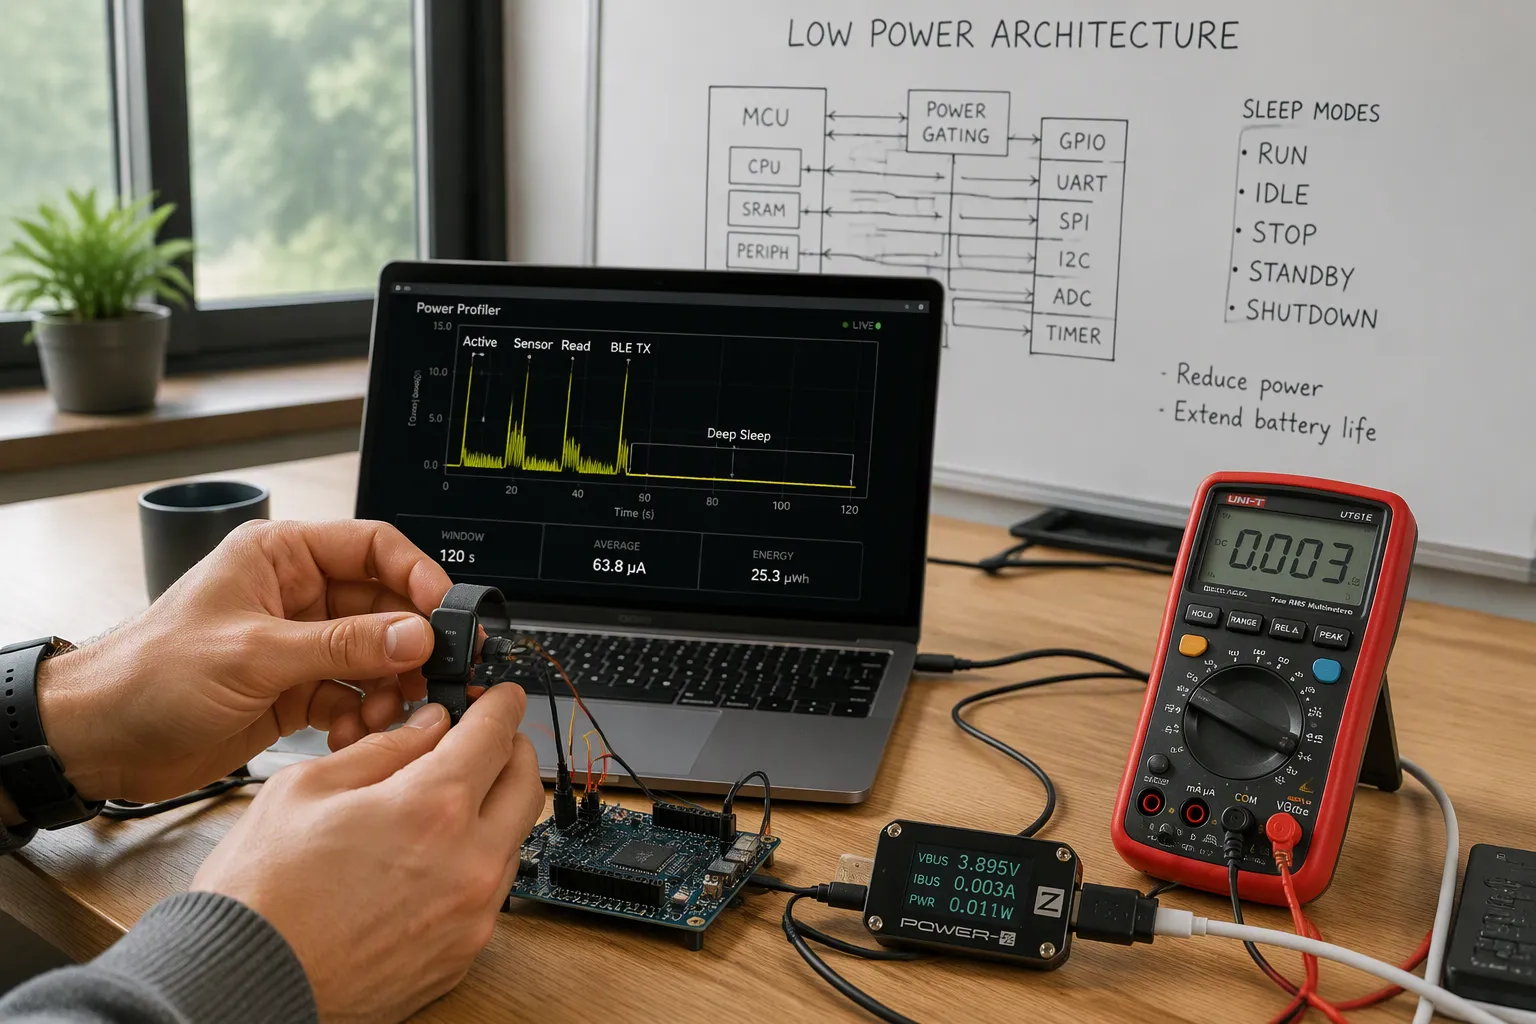
Firmware-tekniker för att minska aktiv tid
Tid är din största hävstång. Minska tiden som läggs på aktiv bearbetning och låt systemet sova mer, så minskar hela systemets strömförbrukning. Den vilolägesström som mikrokontrollern annonserar sätter gränsen. Hur firmware schemalägger uppgifter sätter taket för vad du verkligen får.
Ett bärbart sensorprogram visade detta tydligt. Huvudslingan var upptagen med att vänta på I2C-transaktioner istället för att gå in i WFI, Cortex-M-instruktionen som stoppar CPU-klockan tills nästa avbrott. Varje senare fix – sensortiming, klockträd, eMMC-klockfrekvens – begränsades av det enda beslutet. Polling-slingor kostar dig 200 µA till 3 mA. Avbrottsdriven väckning eliminerar den kostnaden.
Firmware-teknik | Typisk sparande | Ansträngning |
|---|---|---|
Korrekt sömnslinga, ingen snurrning | 500 µA – 2 mA | Låg |
Radiodriftscykling | 50–800 µA i genomsnitt | Medium |
Perifer kraftstyrning via lastbrytare | 7–800 µA | Medium |
SPI-pinens tillstånd i viloläge (läge på hårddisken) | 10–30 µA | Låg |
Avbrottsdriven väckning, ingen pollning | 200 µA – 3 mA | Medium |
SPIM DMA + PPI-genväg | 50–200 µA | Hög |
DC/DC-regulatoraktivering | 20–50 µA aktiv | Låg |
Val av klockkälla | 0.1–0.9 µA | Låg |
På nRF52840 förbrukar systemet PÅ med processorn avstängd cirka 1.5 µA plus kringutrustning och vaknar på cirka 6 µs. System AV förbrukar cirka 0.4 µA men vaknar som en kallstart, vilket kostar ungefär 20 ms och 6 mA·ms per händelse. Vid realistiska händelsefrekvenser vann systemet PÅ.
Välj djupsömnlägen med omsorg. Djupsömn lönar sig bara när alla oanvända block är avstängda. Välj digitala sensorer som vaknar vid avbrott eller batchar sina data. Undvik att sampla ADC:n hela tiden, vilket tvingar MCU:n att förbli aktiv. Använd händelsestyrda triggers så att kringutrustning och skärmar bara slås på när det behövs. Dessa energioptimeringstekniker ökar energieffektiviteten utan ny hårdvara.
Perifera och Rail Gating-strategier
Tänk på mikrokontrollern som ett smart strömförsörjningscentral. Bygg en strömförsörjningsmekanism så att modem, skärmar, ADC:er och sensorer stängs av när de är i viloläge. Ta hänsyn till uppstartstid och startrusning innan du grindar en skena. Vissa laster klarar inte en fullständig strömförsörjningscykel.
Rail-gating lönar sig när två spänningsdomäner ger verkliga besparingar. Du accepterar en extra omvandlare och nivåförskjutare i gengäld. Föredra att byta DC-DC-omvandlare framför LDO:er, eftersom en linjär regulator förbränner spänningsfallet som värme. Stäng av interna MCU-moduler när de inte används och driv dem dynamiskt i kod.
Prioritera kringutrustning framför val av MCU. Om kortet drar cirka 500 mA medan MCU:n använder cirka 10 mA, ger optimering av delen lite. Styr de stora belastningarna istället. För skördningskonstruktioner håller nanoamperenivå-viloströmmen i regulatorn skenan levande mellan händelserna. Mät varje steg med en profilerare istället för att uppskatta. Den disciplinen skyddar batteritiden och energieffektiviteten över alla revisioner.
Strömdesign på kortnivå för mikrokontroller

LDO kontra DC-DC-avvägningar
Den regulator du väljer ställer in din effektivitet, värme och ljudnivå innan någon firmware körs. Jämför de två alternativen på de punkter som är viktiga för din skena.
Dimensionera | DC-DC-omvandlare | LDO regulator |
|---|---|---|
Effektivitet | Vanligtvis 80–95 % | Vanligtvis 50–70 % |
Värmeproduktion | Sänk | Högre |
Utgångsbrus | Högre (kopplingsrippel + EMI) | Mycket låg, knappt någon krusning |
Externa komponenter | Flera (induktor, kondensator, omkopplingselement) | Få |
viloström | Ibland högre | Ofta mycket låg |
Bästa användningen | Högströmssystem med stort spänningsfall | RF-, analoga och bruskänsliga skenor |
LDO-förlusten ökar med spänningsfallet och lastströmmen. En 5V till 3.3V-skena vid 100mA slösar bort 0.17W, vilket är lätt att hantera. En 12V till 3.3V-skena vid 500mA slösar bort 4.35W, vilket är för mycket värme. Välj en DC-DC-omvandlare eftersom spänningsfallet och strömmen blir större.
Brus avgör resten. Switchrippel försämrar ADC-noggrannheten, högfrekventa övertoner sänker RF-känsligheten och switchtoppar orsakar hörbart väsande i ljudvägarna. En vanlig installation kör batteri eller 12V till en DC-DC bulk-stepdown, sedan en LDO för brusrening, och sedan RF-, ADC- och sensorskenorna. En precisions 24-bitars ADC på en 5V till 3.3V-skena behöver en LDO, eftersom 10–30 mV buck-rippel skulle dränka mikrovoltssignaler. En bilskena på 12–14V till 5V vid 1.5A behöver en buck, eftersom en LDO skulle slösa cirka 13.5 W. En IoT RF-sändtagare vid 9V till 3.3V och 300 mA fungerar bäst med en hybrid: buck till 3.6V, sedan LDO till 3.3V, vilket bara slösar 0.09 W.
Rälssekvensering, frikoppling och brus
Avkoppling håller spänningen stabil när lasttransienter inträffar. Placera energilagringskondensatorer så nära kretsarna som orsakar transienterna som möjligt. Denna lokala matning krymper strömslingans area och minskar parasitisk induktans.
Följ dessa placeringsregler:
Montera varje kondensator bredvid sitt VDD-VSS-stiftpar och håll slingan liten.
Koppla ihop en högfrekvenskondensator på 0.1 µF med en närliggande bulkkondensator på 4.7 µF eller 10 µF.
Använd en kondensator per effektstift och dela aldrig kondensatorer mellan avståndstagande stift.
Koppla ena terminalen till VDD-spåret och dra den andra rakt genom en via ner i jordplanet.
Använd kontinuerlig jord och effektplan så att returvägarna förblir lågimpedansiga. Lägg till ferritkulor eller små motstånd på VDD-ledningarna för att bilda RC- eller LC-filter. I blandsignalskort, anslut analoga och digitala jordningar i en enda punkt och filtrera AVDD separat.
Kontrollera spänningsavbrott och återställningsbeteende tidigt. En återställningsövervakare måste hålla MCU:n i återställningsläge tills skenan är stabil, och GPIO-ledningar som lämnar kortet behöver seriemotstånd och strömförstärkardioder.
Dessa steg skyddar MCU-styrning under start och håller mikrokontrollernas strömhantering förutsägbar mellan byggen.
Överväganden gällande layout, termisk hantering och DFM
Kristall-, klocka- och jordplanslayout
Placera kristallen så nära mikrokontrollern som förpackningen tillåter. Korta spår minskar brus och håller signalen ren. Dra dessa spår balanserat, eftersom ojämna längder kan göra oscillationen instabil. Håll vias borta från kristallspåren, eftersom extra induktans försämrar tidsnoggrannheten. Använd lastkondensatorer med värden som matchar kristallspecifikationen och anslut dem till en lågimpedansjord.
Långa spår adderar oönskad induktans och kapacitans. De förändrar belastningen som kristallen utsätts för och gör oscillatorn mer öppen för EMI . Led kristallspåren bort från höghastighetskopplingssignaler och kraftledningar. Brus som kopplas in ökar jitter, förvärrar fasbruset och kan till och med stoppa en tillförlitlig start. Skyddsringar och lokala koppargjutningar ökar immuniteten, men för mycket koppar nära stiften adderar lös kapacitans. Balansera skärmningen mot belastning och följ kristalltillverkarens råd om kondensatorvärden, drivnivå och startmarginal.
Jordplansstrategin stöder allt detta. Använd ett kontinuerligt plan under mikrokontrollern och håll returströmmarna korta. Filtrera ADC-referensen separat, eftersom referensbruset syns direkt i dina avläsningar.
Avvägningar mellan termisk design och tillverkning
Värme förkortar livslängden. Övergångstemperaturen driver på åldrande, och kapslar klassade för 85 °C till 150 °C ger dig lite utrymme i den övre delen av intervallet. Kapslarnas termiska motstånd på 20 °C/W till 60 °C/W för QFN- och BGA-komponenter sätter gradienten från formen till omgivningstemperaturen. Koppar strömmar in under delen och termiska vias till inre lager sprider den värmen. Kontrollera varje skena mot dessa gränser innan du låser stapeln.
DFM-begränsningar formar samma val. Tunna spår sparar utrymme men ökar motstånd och värme. Via-in-pad ökar termisk prestanda och kostar mer att tillverka. Panelanvändning och lagerantal driver kostnaden, så bekräfta din fabriks minsta borr-, ring- och lödmaskavstånd tidigt. En layout som ignorerar dessa regler kommer tillbaka som en omsnurrning. Granska termik och DFM tillsammans, och effektdesignen överlever både bänken och linjen.
Att välja rätt mikrokontroller
Kriterier och avvägningar
Börja med den ström du faktiskt mätte, inte namnen på lägena. Dividera aktiv ström med MHz så att du kan jämföra delarna lika. Titta på vilolägesströmmen, eftersom den avgör hur länge batteriet håller i viloläge. Se sedan till att flashminnet och RAM-minnet kan lagra din firmware, säkerhetsbibliotek och OTA-avbildning.
Kriterium | Varför det spelar roll | Typiskt IoT-räckvidd med låg strömförbrukning |
|---|---|---|
Aktiv ström | Styr energi under beräkningsskurar | ~30–120 µA/MHz |
Vilo-/vänteläge-ström | Ställer in batteritiden i viloläge | ~50 nA – 5 µA |
Blixt | Innehåller firmware, säkerhet, OTA | ~64 KB – 1 MB |
RAM | Buffrar sensordata och kryptoblock | ~8 KB – 256 KB |
Integrerad radio | Skär av externa delar och läckagevägar | BLE / Sub-GHz / Wi-Fi SoC |
Balansera hastighet mot batteritid. En snabbare klocka får jobbet gjort snabbare, men den drar mer ström i det ögonblicket. Korta intervall följt av djupt viloläge håller vanligtvis den totala energin på lägst nivå. Väg även kostnad mot integration. En separat mikrokontroller plus en extern radio sänker enhetspriset, men det ökar kortläckage och regulatorförluster. En integrerad SoC gör layout och strömförsörjningsintegritet enklare, även om kiseln kostar mer.
Populära MCU-familjer jämförda
ARM Cortex-M-komponenter , som STM32F0 och STM32F3, ger dig lågenergilägen och ett starkt ekosystem. STM32F0 syftar till att spara energi, medan STM32F3 byter kraft mot hastighet. Espressif ESP8266 och ESP32 inkluderar Wi-Fi, och ESP32 har Bluetooth. ATmega328 förblir billig och enkel att använda, med ett solidt stöd från communityt.
MSP430 fick sitt namn genom ultralåg strömförbrukning. Nyare ARM Cortex-M0- och STM32U0-familjer har mestadels hunnit ikapp. MSP430 har fortfarande en rejäl fördel med FRAM, vilket erbjuder nästan obegränsad skrivhållbarhet och mycket låg skrivenergi. Det passar energiskörd och konstant loggning. För de flesta nya designer, titta först på Cortex-M0 eller STM32U0. Välj MSP430 när FRAM är viktigt. Uppgraderingsvägar inkluderar TI MSPM0 eller STM32U0.
Matcha ditt operativsystem med dina minnes- och strömbehov. FreeRTOS arbetar med små delar, och Embedded Linux behöver mycket mer RAM och flashminne. Behandla optimering av mikrokontroller/processorenheter som ett helhetsjobb. Den bästa energieffektiva mikrokontrollern slösar fortfarande ström om din firmware aldrig sover. Jämför mikrokontroller med låg effekt med din egen arbetscykel. En mikrokontroller med låg effekt och många siffror kan fortfarande förlora mot en mikrokontroller med låg effekt och bättre väckningslatens. Välj den mikrokontroller med låg effekt vars väckningskällor passar dina händelser. Det valet slår vilket enskilt specifikationsblad som helst. En mikrokontroller med låg effekt som passar din arbetsbelastning vinner.
Framtida trender inom MCU-kraft
Processframsteg och integrerad kraftomvandling
Chiptillverkare fortsätter att göra kiselprocessnoder mindre, och varje steg sänker spänningen som en kärna behöver för att växla. Det fallet minskar den dynamiska effekten, men läckaget blir en större andel av den totala effekten. Konstruktörer svarar med kroppsförspänning, dielektrikum med högt K och finare effektdomänpartitionering. Förvänta dig att framtida komponenter kommer att erbjuda fler domäner, inte färre, så planera din skenbudget med extra utrymme.
Integration är det andra stora skiftet. Leverantörer placerar nu buck-omvandlare och LDO:er på samma chips som kärnan. En nyligen utvecklad 32-bitars ARM Cortex-M0-komponent körs vid 24 MHz från 1.8–3.3 V och drar 18 µA/MHz på CoreMark. Dess djupsovström ligger på 340 nA med RTC och 8 kB SRAM vid liv. Induktiva buck-omvandlare på chipet, en LDO och ett lågeffektläge på 1 MHz gör det möjligt. Du får bättre energieffektivitet eftersom omvandlaren matchar kärnspänningen istället för att förbränna skillnaden som värme.
Energiutvinning och drift med extremt låg energiförbrukning
Avverkning går från laboratoriedemonstrationer till smarta taggar och sensorer. Design med dubbla källor parar nu ihop radiofrekvens med solceller, så att en tagg fortsätter att fungera även när en källa slocknar. En tillhörande PMIC hanterar avverkningsgränssnittet. Leverantörer erbjuder delar för solceller, RF, vibrationer, termiska och dubbla källor, plus hybridvarianter för låg till hög effekt.
Behandla mikrokontrollern som övervakare av den skördade rälsen. En lågeffekts-MCU bör vakna till ström via en komparator eller timer, göra en avläsning och återgå till djupt viloläge. Lågeffekts-MCU:n i tabellen ovan håller 8 kB SRAM vid liv i djupt viloläge, så att du undviker kallstart vid varje händelse. Den vanan skyddar batteritiden i produkter som fortfarande har en cell. Välj en lågeffekts-MCU med ett brett matningsområde och ett verkligt 1 MHz-läge. Mät sedan viloströmmen för varje skena, eftersom skördningen inte lämnar någon ström att slösa.
Mät effekten först. Använd sedan arkitektur, firmwaremetoder, design på kortnivå och smart MCU-val , i den ordningen. Varje lager bygger på de siffror du samlade in innan det.
Bra kraftdesign kräver upprepade omgångar. Den täcker kisel, kort och programvara. Inget enskilt chip ger dig det, och inget enskilt omgång avslutar det. Du förbättrar mikrokontrollernas kontroll allt eftersom dina mätningar blir bättre.
Börja nu. Profilera den nuvarande designen och hitta den största strömförbrukaren. Åtgärda det först, mät sedan igen. Tänk på avvägningar mellan DFM och tillverkning, så kommer din mikrokontroller att nå sitt batterilivslängdsmål.
FAQ
Hur mäter jag verklig sömnström på mitt eget kretskort?
Mät vid skenan, inte vid bänkmatningen. Klipp av spåret till MCU:n och sätt i en strömshunt eller en bygel för en mätare. Låt firmware gå in i varje viloläge och logga strömmen i flera minuter. Subtrahera regulatorns viloförbrukning. Databladsnumren matchar sällan ditt kort.
När ska jag välja en LDO istället för en DC-DC-omvandlare?
Välj en LDO för bruskänsliga skenor som ADC-referenser, RF-frontändar och analoga sensorer . Välj en DC-DC-omvandlare när spänningsfallet och lastströmmen är stora. En hybrid fungerar bra: buckdown nära målet, sedan LDO för rening. Detta håller värmen låg och bruset kontrollerat.
Vilken väckningskälla ska jag välja för en batteridriven enhet?
Välj den långsammaste utlösaren som din applikation kan tolerera. En GPIO-kant vaknar snabbast men utlöses oftare. Ett RTC-larm, en analog komparator eller en ADC-tröskel vaknar mer sällan och sparar mer ström. Matcha väckningskällan med din verkliga händelsefrekvens och mät sedan energin per väckningscykel.
Hur bedömer jag ett påstående om låg effekt i ett datablad?
Ignorera lägesnamn och jämför uppmätt ström per MHz i aktivt läge. Kontrollera standbyström, väckningslatens och SRAM-retentionskostnad. Kör ULPMark-CP- och ULPMark-PP-siffrorna om leverantören publicerar dem. Bekräfta sedan siffrorna på ditt eget kort vid dina extrema temperaturer. En bra mikrokontroller får sin klassificering i din krets, inte på papper.
Effektiv strömförsörjningsdesign belönar tålamod. Profilera först, fixa den största förbrukaren och mät igen. Varje mätning för din produkt närmare sitt batterilivslängdsmål.