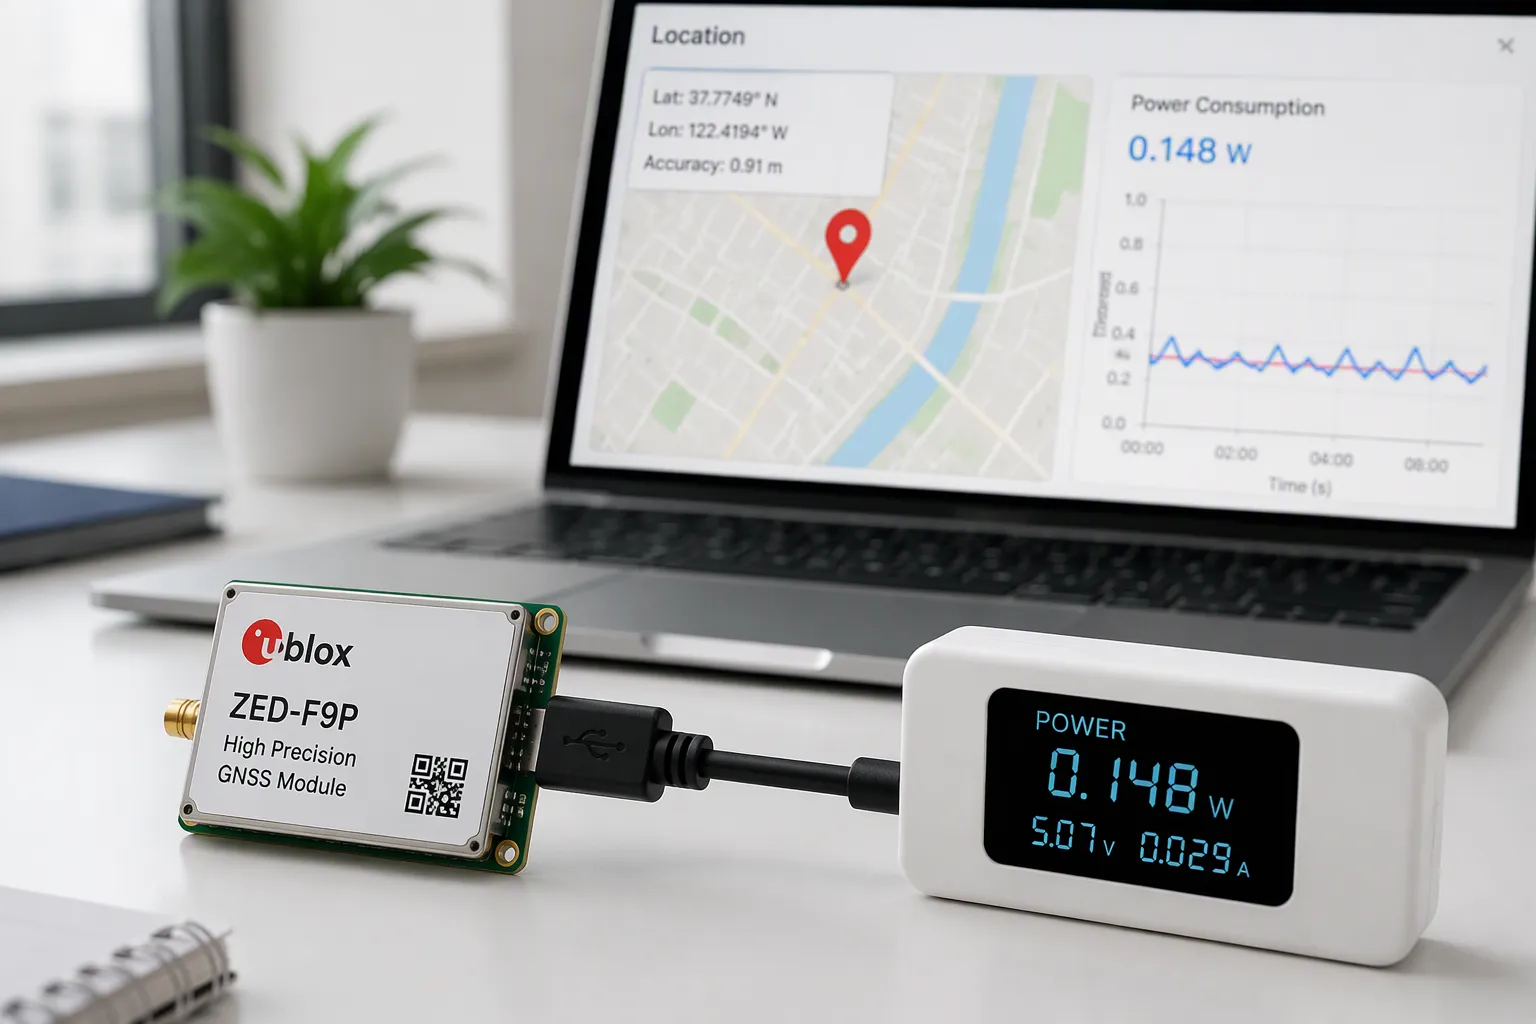
Du står inför ett svårt tekniskt problem på kortnivå: du måste uppnå tillförlitlig positioneringsnoggrannhet samtidigt som du håller dig inom en strikt energibudget. Batteridrivna spårare, bärbara enheter och IoT-enheter är beroende av denna balans. En svag design tömmer batteriet på några dagar. En slarvig RF-layout lägger till metervis av fel.
Vägen framåt är praktisk. Du definierar först noggrannhetsmål. Sedan väljer du GNSS-modulen och bygger RF-gränssnittet. Därefter följer strömförsörjningsinställningarna för ditt positionsövervaknings- och styrsystem, följt av duty cycling. Slutligen kontrollerar du ditt arbete med verkliga mätningar och väger DFM-avvägningar. Den här guiden ger dig designregler för låg effekt som du kan använda direkt, inte marknadsföringspåståenden.
Key Takeaways
Sätt först dina mål för noggrannhet och effekt. Detta hjälper dig att välja rätt modul, antenn och uppdateringsfrekvens.
Planera RF-frontänden noggrant. Håll antennen fri, använd ett LNA- och SAW-filter och undvik brus från DC-DC-omvandlare.
Dela upp effektskenorna och använd effektstyrning . Ge GNSS-mottagaren en egen tyst skena och stäng av block som du inte använder.
Använd duty cycling och tröghetsassistans. Sov större delen av tiden, vakna för fixeringar och låt sensorer fylla i luckorna.
Testa det i verkligheten. Mät CN0 och ström i varje tillstånd och kontrollera hur det presterar vid olika temperaturer.
Balansering av positioneringsnoggrannhet och låg effekt
Definiera noggrannhetsmål
Du bör välja noggrannhetsmålet innan du väljer någon del. Spårning på meternivå fungerar för grundläggande tillgångsspårning. Arbete på centimeternivå kräver RTK- eller PPP-klassmoduler, korrigeringsdata och noggrann systeminstallation. Mätning, precisionsjordbruk och maskinstyrning faller inom den andra nivån.
Målet formar sedan resten av designen. Högre positioneringsnoggrannhet driver dig mot dubbelbands- eller flerbandsantenner, bättre jordplan och högre uppdateringsfrekvenser. En frekvens på 5 Hz eller 10 Hz hjälper en rörlig plattform, men den ökar processorbelastningen och strömförbrukningen. Använd tabellen nedan för att matcha din nivå med den hårdvara den behöver.
Noggrannhetsnivå | Typisk noggrannhet | Modul/korrigeringsbehov | Antennimplikation |
|---|---|---|---|
Konsument-/mätarnivå | ~1–3 m | Standard GNSS-modul, ingen korrigering | Enkelbandsantenn (L1) |
Delmätare (SBAS) | undermätare | Modul med SBAS-stöd | Enkelbands, SBAS-kompatibel |
Centimeter (RTK) | ~1–3 cm | RTK-modul plus korrigeringsingång | Dubbel-/tri-/fyrbandsantenn |
Centimeter (PPP) | ~5–10 cm | PPP-modul med korrigeringar för omloppsbana/klockfrekvens | Multiband rekommenderas |
Kartläggning av kraftbudgetar
Därefter omvandlar du användningsfallet till aktuella budgetar. En GNSS-mottagare drar cirka 25–40 mA under aktiv insamling. Ett exempel på en tracker sover vid cirka 2 mA. Lista varje tillstånd, mät ström och varaktighet på batterisidan och beräkna sedan den viktade genomsnittliga strömmen: genomsnittlig ström är lika med summan av varje tillstånds ström multiplicerad med dess varaktighet, dividerat med den totala cykeltiden.
Kör beräkningarna tidigt och ofta. En fungerande uppskattning visar att ett batteri på 1 000 mAh med 80 % användbar kapacitet räcker i cirka 12.4 dagar med ett viloläge på 2 mA, en daglig GPS-fixeringsbelastning och en cellulär burst. Prestanda, effekt och kostnadssweet spot förändras med varje förändring, så mät snarare än anta. Moderna mottagare spårar fler konstellationer med lägre effekt, och molnavlastning kan minska efterfrågan ytterligare. Ändå är det bara dina uppmätta data som berättar om ett lågeffekts positionsövervaknings- och styrsystem uppfyller sitt mål.
Tips: Bygg en tillståndstabell före layout. Det avslöjar strömförsörjningsproblem medan ändringar fortfarande är billiga.
GNSS-modul och RF-frontend-design
TCXO-drift och flervägsdrift
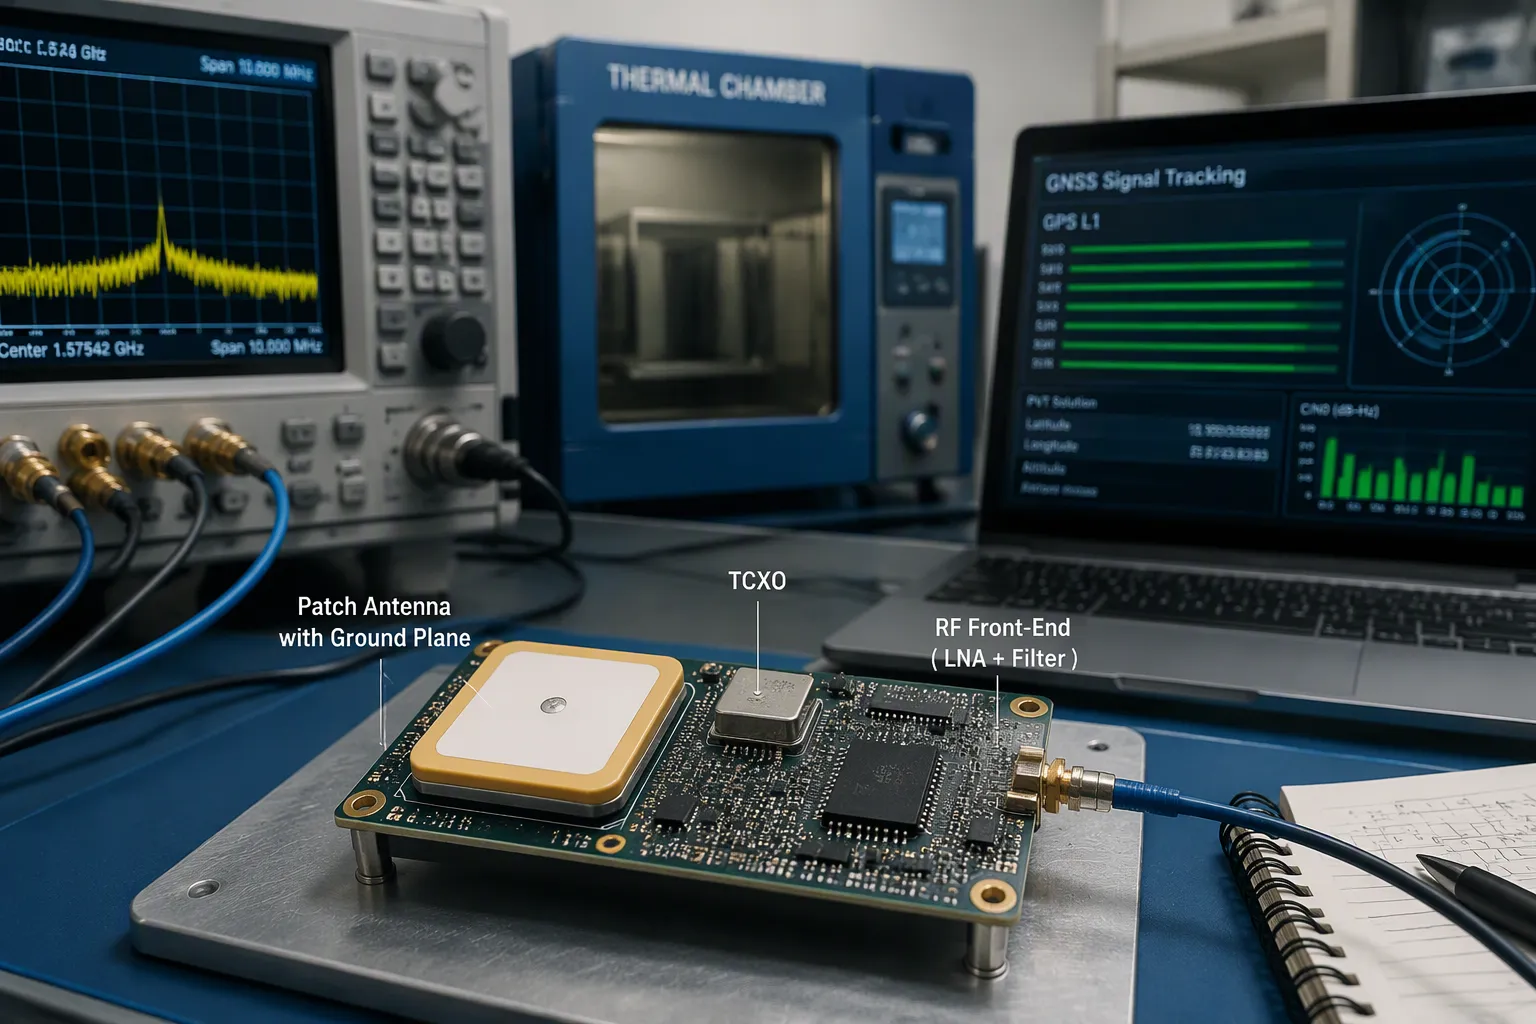
Modulens tidsbas sätter en gräns för din positioneringsnoggrannhet. En TCXO håller frekvensen stabil över temperaturen, så mottagaren håller sina kod- och bärvågsslingor låsta. Billiga oscillatorer driftar, och den driften visas som ett områdesfel. Välj en modul vars TCXO-specifikation matchar ditt temperaturområde och kontrollera den sedan i en termisk kammare senare.
Flervägskommunikation är det svårare problemet. I städer blockerar byggnader den direkta linjen till satelliter. Reflekterade och diffrakterade kopior anländer med den direkta signalen, och den blandade signalen snedvrider korrelationstoppen inuti korrelatorn. Avståndsmätningen har då en fördröjning, och noggrannheten minskar. Man kan bekämpa detta på flera sätt:
Reduceringsdomän | tekniker | Effekt |
|---|---|---|
Spårningsslingor | Smal korrelation, dubbeldelta-teknik | Förbättra loopens robusthet |
Jordplatta, choke-ring, polariserade antenner | Påverkan på flera vägar i trottoarkanten | |
Signalmodulering | BOC kontra BPSK | Smalare huvudtopp, bättre avstånd |
Algoritmer | Wavelettransform, empirisk filtrering | Datadriven undertryckning |
Billiga GNSS-chipset med låg effekt ger svag signallåsningskänslighet och lågt signal-brusförhållande (SNR). Deras passiva linjärt polariserade antenner tar emot cirkulärt polariserade signaler, så observationer är mer sårbara för flervägssignaler. För kompakta enheter är algoritmbaserad begränsning ofta det mest praktiska alternativet.
LNA-, SAW- och antennlayout
Placera antennen vid kortet ytterkant med öppen himmel. GNSS-riktningsverkan når sin topp vid zenit, så en mastmontering slår en nedgrävd. Håll antennen borta från kopplingsförsörjning, mikrokontroller, trådlösa sändare och USB-kontakter. Kontrollera sändarens lågpassfilter och håll flera centimeter mellan antennerna så att subövertoner inte landar i GNSS-bandet.
För en patchantenn, se till att det finns ett tillräckligt jordplan direkt under den – vanligtvis 40 mm² eller mer enligt databladet. För en chipantenn, håll tillverkarens fria utrymme fritt från kablar, jord och komponenter. Ett minskat frirum förskjuter resonansfrekvensen och minskar känsligheten.
Placera LNA nära antennens matning och följ den med ett SAW-filter för att avvisa energi utanför bandet. Skärma RF-sektionen och tillämpa regler för att hålla sig borta från bandet. Designa mottagarens IC:s jord som ett separat system från brusig digital jord, sammankopplad vid en enda stjärnpunkt under IC:n. Använd CN0 som ditt mått: 40 dB-Hz eller högre under en bra himmelsutsikt indikerar en sund design, medan 35 dB-Hz eller lägre signalerar ett problem.
DC-DC-omkopplingsbrus och känslighet
Inbyggda DC-DC-omvandlare bidrar direkt till mottagarens brusavkänning. Mätningar av en IoT-enhets DC-DC-omvandlare med en H-fältsond visade bredbands- och smalbands-EMI från 1 till 1500 MHz, 20 till 40 dB över det omgivande brusgolvet. Det området täcker GPS-frekvensen på 1575.42 MHz. Kopplat till mottagaringången orsakar denna EMI allvarlig brusavkänning.
Minska det på layoutnivå. Använd en korrekt uppställning, dela upp RF-, digital- och effektomvandlingssektioner, och led signaler och ström för att minimera störkoppling. Mata mottagarkretsen genom en LDO med hög PSRR, inte direkt från switchen, och lägg till avkoppling plus ett ferritfilter. Växla komponenterna en i taget och observera CN0 för att isolera bruskällan. Dessa steg skyddar känsligheten i alla GNSS-konstruktioner med låg effekt, inklusive GPS-spårare med låg effekt och GNSS-mottagare med låg effekt som används i ett positionsövervaknings- och styrsystem. Noggrant arbete i frontend-systemet ger hög positioneringsnoggrannhet utan att offra låg effekt.
Tips: Logga CN0 under varje designgranskning. Det avslöjar RF-problem innan de når fältet.
Kraftarkitektur för lågeffekts positionsövervaknings- och styrsystem
Skenavskiljning och kraftgrindar
Du bör dela upp kortet i separata skenor innan du leder strömmen. Ge GNSS-mottagaren en egen tyst skena genom en LDO. Mata MCU, radio och sensorer från andra skenor. Denna separation hindrar digitala laststeg från att nå mottagarens matning. Den låter dig också stänga av block som du inte behöver.
Power gating gör den strukturen till verkliga besparingar. Driv en lastbrytare eller regulatoraktiveringspin från en MCU GPIO och använd en SLEEP-signal för att stänga av radion och sensorerna mellan fixeringarna. Håll mottagarens backupdomän aktiv hela tiden. En lågeffekts-MCU hjälper här, men sken- och strömlägesdesignen är viktigare än MCU:ns artikelnummer. En billig MCU med ren gating slår ofta en premium-MCU med delad skena.
Järnväg | Källa | Gating | Anmärkningar |
|---|---|---|---|
GNSS-mottagare | LDO från batteri | SLEEP-signal | Håll säkerhetskopian av domänen aktiv |
MCU-kärna | DC-DC eller LDO | Vilolägen | Lägsta arbetstillstånd |
radio | Lastbrytare | GPIO-aktivering | Av mellan skurar |
Sensorer | Lastbrytare | GPIO-aktivering | Vakna vid rörelse |
Tips: Mät strömmen på varje skena, inte bara vid batteriet. En enda prob döljer det felande blocket.
Reservförsörjning och efemeridisk hjälp
Mottagaren behöver en live-backupdomän för sin RTC och lagrade efemeriddata. En liten knappcellscell eller superkondensator håller den domänen vid strömavbrott. Med giltig efemerid och tid hoppar mottagaren över en kallstart och når en fix mycket snabbare. Utan den betalar varje väckningscykel hela anskaffningskostnaden.
Ephemeris-assistansen utvecklar denna idé. Du skickar färsk omloppsbanadata till enheten via din radiolänk, så att mottagaren aldrig laddar ner den från satelliterna. Tid till första fixering minskar kraftigt, och mottagaren spenderar mindre tid vid sin insamlingsström på 25–40 mA. För ett lågeffekts positionsövervaknings- och styrsystem är detta en av de billigaste lösningarna som finns.
Obs: Kontrollera strömförbrukningen för backup i din sömnbudget. En läckande backup-väg urholkar förstärkningen.
Matcha strömlägen till applikationen
Din strömarkitektur bör följa användningsfallet. En strömsnål positionsövervakningsdesign för spårning av tillgångar vaknar enligt ett schema. Ett positionsövervaknings- och styrsystem för flottutrustning kan vakna vid rörelse istället. Mappa varje läge till ett skentillstånd och verifiera sedan den genomsnittliga strömmen mot din budget.
Håll designen ärlig med mätningarna. Logga strömmen i varje tillstånd och bekräfta att grindstyrning faktiskt tar bort belastningen. Denna disciplin stöder exakt positionsövervakning utan att dränera cellen. Den skyddar också styrprecisionen i system som agerar på platsdata, där ett energiavbrott under en högprecisionsstyrningshändelse kostar mer än den energi du sparade.
Duty Cycling och GPS-lösningar med extremt låg strömförbrukning

Nuvarande budgetar för sömn och vakenhet
Duty cycling är det bästa sättet att få GPS-lösningar med extremt låg strömförbrukning. Du låter mottagaren vila större delen av tiden och väcker den precis tillräckligt länge för att få en fixering. Mottagaren använder cirka 25–40 mA under insamlingen. Din tracker kan vila vid cirka 2 mA. Skillnaden mellan dessa två tillstånd är varifrån din batteritid kommer.
Skapa en tillståndstabell innan du skriver firmware. Lista varje tillstånd, dess strömstyrka och hur länge den varar. Beräkna sedan den genomsnittliga strömstyrkan för en hel cykel. Genomsnittlig strömstyrka är lika med summan av varje tillstånds strömstyrka gånger dess varaktighet, dividerat med den totala cykeltiden. Behåll varje term i samma enheter och behandla resultatet som ett medelvärde, inte en topp. Ett topptal kommer att göra din cell för liten.
Kontrollera beräkningarna med ett verkligt fall. Ett batteri på 1 000 mAh med 80 % användbar kapacitet ger 800 mAh användbar laddning. En design som sover vid 2 mA, vaknar för en daglig fixering och skickar en kort radiosignal varar i cirka 12.4 dagar. Förkorta vilolägesfönstret eller öka fixeringsfrekvensen, och den siffran sjunker snabbt.
Tips: Mät vakströmmen med ett oscilloskop, inte en multimeter. Mätspikarna är korta och lätta att missa.
Tröghets- och odometrihjälpmedel
Du kan minska fixeringsfrekvensen utan att tappa positionsuppfattningen. Lägg till en tröghetsmätningsenhet och låt sensorfusionen bära uppskattningen mellan fixeringarna. Accelerometern och gyroskopet spårar rörelsen, och fusionsfiltret blandar den informationen med varje GNSS-uppdatering. Färre fixeringar innebär kortare tid vid insamlingsström, så strömförbrukningen minskar.
Odometri är bra på hjulförsedda plattformar. Hjultickningar och kursförändringar begränsar uppskattningen mellan satellituppdateringar. Ett fordon som rapporterar sin egen rörelse behöver färre väckningscykler än ett som gissar. Denna metod fungerar bra för lågenergi-GPS för spårning av vagnar, släpvagnar och flottutrustning.
Håll installationen praktisk på kortnivå. Placera IMU:n nära kortets mitt och borta från växlande strömförsörjning. Rikta in dess axlar med höljet så att du undviker korrigeringsmatematik i firmware. Kalibrera bias vid produktionstest och lagra koefficienterna i flashminnet. Ett drivande gyroskop kommer att få din uppskattning att ur kurs mellan fixeringar, så kontrollera biasdriften över temperaturen.
Obs: Hjälpmedel minskar fixeringsfrekvensen, inte fixeringskvaliteten. Se till att GNSS-uppdateringar är tillräckligt många för att begränsa tröghetsdriften.
Genomsnittlig effektberäkning och schemaläggning av väckning
Planera väckningar kring användningsfallet, inte en fast timer. Ett strömsnålt positionsövervaknings- och styrsystem för tillgångar kan väckas enligt ett schema. Ett positionsövervaknings- och styrsystem för rörlig utrustning kan väckas vid rörelse istället. Rörelseutlösta väckningar överträffar ofta tidsinställda väckningar vid genomsnittlig ström.
Matcha schemat med den fix du behöver. En kallstart kostar mycket mer än en varmstart med giltig efemerid. Håll backupdomänen aktiv och skicka hjälpdata över din radiolänk. Tid till första fix minskar och mottagaren spenderar mindre tid vid insamlingsströmmen.
Balansera fixeringshastighet mot styrprecision. Ett system som agerar på plats behöver en ny fixering före varje åtgärd. Ett system som bara loggar position kan acceptera äldre data. Ställ in väckningsintervallet utifrån det kravet och kontrollera sedan den genomsnittliga strömmen mot din budget. Denna vana håller en lågeffekts positionsövervakningsdesign ärlig och skyddar högprecisionsstyrningshändelser från inaktuella data. Noggrann schemaläggning ger låg effekt utan att ge avkall på noggrannhet.
Validering, termisk drift och DFM-avvägningar
Verkliga testmetoder
Du bör testa noggrannhet och kraft i verkligheten, inte bara på bänken. Gå eller kör en känd rutt och logga korrigeringar mot en uppmätt referens. Registrera CN0 samtidigt. En avläsning på 40 dB-Hz eller högre under god himmelssikt bekräftar en sund design. En avläsning på 35 dB-Hz eller lägre tyder på ett RF-problem.
Termisk drift behöver ett eget test. Värm kortet i en kammare och titta på TCXO-utgången och fixeringsfelet tillsammans. Frekvensdrift visas som områdesfel, så ett kallt och ett hett kort kan rapportera olika positioner. Logga strömmen i varje tillstånd under samma körning. Insamlingsströmmen ligger nära 25–40 mA, och en kort topp är lätt att missa på en multimeter.
Tips: Upprepa varje test på minst två enheter. Spridningen från enhet till enhet säger mer än en enda perfekt bräda.
DFM och tillverkningsbegränsningar
Din layout måste klara tillverkning och montering. Håll mottagarens ingång, matning, matchningsnätverk och antenngränssnitt tillsammans. Isolera dem från klockor, kopplingsnoder och högströmskontakter. Fysisk separation ensam misslyckas när returvägarna bryts, så bevara referensplanet.
Tillverkningsavvägning | |
|---|---|
RF-zonpartitionering | Håll mottagaringången och antennmatningen isolerade från bruskällor |
Stackup- och referensplan | Bevara kontrollerad impedans och kontinuerliga returvägar |
Materialval | Följ den släppta stackupen, inte en generisk GPS-etikett |
Via- och HDI-strukturer | Lägg endast till där ruttdragning kräver det; ökar kostnaden |
Substitutionsrestriktioner | Markera filter och matchande delar som får ej ersättas |
Ange impedansmål och spårgeometri för RF-matningar i publicerade data. Följ modulens referenslayout för placering av kristall och TCXO. Planera skärmningsstängsel och testpunkter innan frysning av routing. AOI bekräftar endast synlig montering, så schemalägg ett separat funktionellt RF-test.
Iterera med uppmätta data. En BOM-revidering eller en tillagd fixtur ändrar kostnad och tidsplan, så väg varje avvägning mot dina testresultat. Noggrann validering skyddar positioneringsnoggrannhet och styrprecision i alla positionsövervaknings- och styrsystem. Det gör också att positionsövervaknings- och styrsystemet håller sig tillförlitligt oavsett temperatur och volym. Dessa GNSS-designvanor lönar sig i fält, och varje GNSS-kort du bygger kommer att dra nytta av dem.
Börja med tydliga noggrannhets- och effektmål. Designa RF-frontplanet och jordplanet noggrant. Dela skenor, använd effektstyrning och koppla ihop duty cycles med tröghetshjälp. Kontrollera sedan allt med riktiga mätningar. Dessa steg förvandlar ett lågeffekts positionsövervaknings- och styrsystem till en pålitlig produkt.
Noggrannhet och låg effekt kan fungera tillsammans. Beslut på styrelsenivå som helhet – inte en enda smart del – gör skillnaden. Du kontrollerar bruset, skenorna och schemat för uppvaknande. Varje val stöder de andra.
Trender med chipset och algoritmer kommer att hjälpa dig ytterligare:
Assisterad GNSS, RTK och sensorfusion utökar vad lågeffektsmoduler kan göra.
AI-baserad signalkorrigering och edge computing förbättrar positionering i realtid.
GNSS plus IMU-fusion ökar noggrannheten och signalmotståndskraften.
En mer DFM-medveten RF-design kommer att följa. Fortsätt mäta, fortsätt iterera, och ditt nästa GNSS-kort kommer att prestera bättre än det förra.
FAQ
Hur väljer jag ett noggrannhetsmål innan jag väljer delar?
Börja med användningsfallet, inte databladet. Spårning på mätarnivå passar för grundläggande tillgångsspårning. Centimeterarbete behöver RTK- eller PPP-moduler, korrigeringsdata och multibandantenner. Ställ in nivån först. Låt den sedan styra dina val av modul, antenn och uppdateringsfrekvens.
Varför förlorar min mottagare känslighet när DC-DC-omvandlaren är igång?
Omkoppling av brus kopplas till mottagaringången och avkänner det. Mätningar visar att omvandlarens EMI ligger långt över det omgivande brusgolvet över bandet som täcker 1575.42 MHz. Du bör mata mottagaren genom en LDO med hög PSRR, lägga till avkoppling och en ferritpärla, och växla block ett i taget medan du tittar på CN0.
Vilken reservförsörjning behöver mottagaren mellan fixningarna?
Håll reservdomänen vid liv för RTC och lagrade efemerider. En liten knappcellscell eller superkondensator håller den domänen vid strömavbrott. Giltiga efemerider och tid låter mottagaren hoppa över en kallstart, så tiden till första fixeringen sjunker och förvärvsströmmen löper under kortare tid.
Hur vet jag att min duty cycle-beräkning är korrekt?
Skapa först en tillståndstabell. Lista varje tillstånd, dess ström och dess varaktighet. Insamlingsströmmen ligger nära 25–40 mA, och viloläge kan ligga nära 2 mA. Mät sedan varje skena med ett oscilloskop, inte en multimeter. Korta insamlingstoppar är lätta att missa, och en missad topp förminskar din cell.
Tips: Upprepa varje noggrannhets- och effekttest på minst två enheter. Spridningen från enhet till enhet visar mer än ett perfekt bräde.
Ett bra positionsövervaknings- och styrsystem kommer från uppmätta data, inte antaganden. Kontrollera CN0 mot dina mål, bekräfta att varje skena faktiskt fungerar och logga strömmen i varje tillstånd. Varje GNSS-designbeslut vilar sedan på bevis som du kan försvara i en designgranskning.