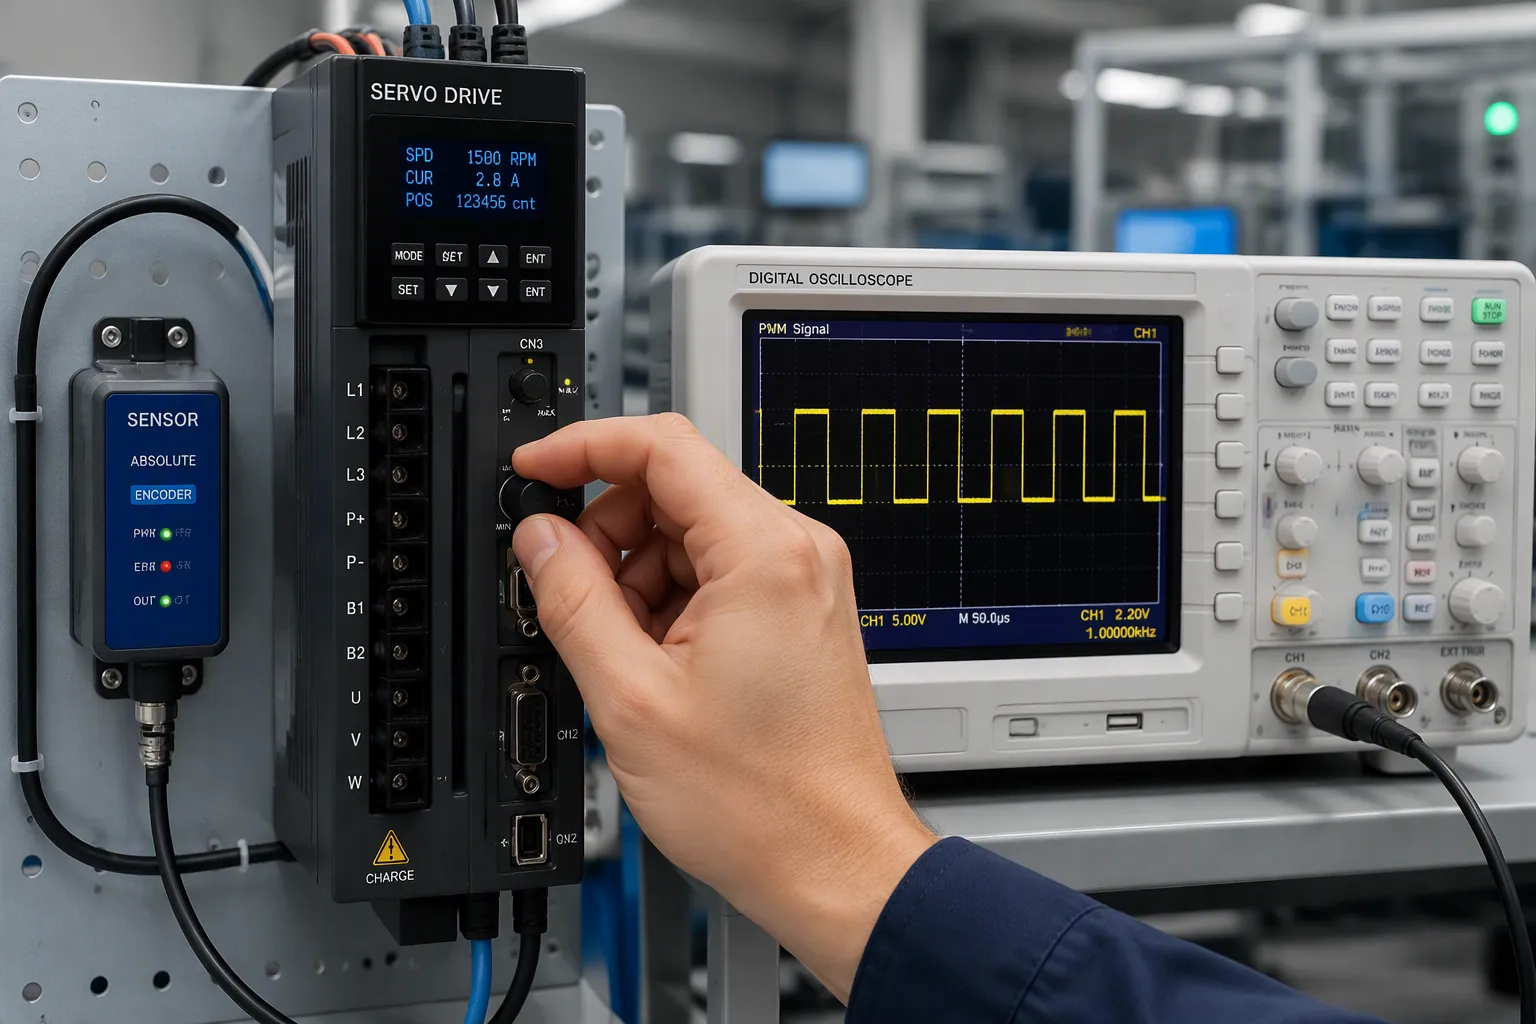
Servodrivare använder PWM för att ställa in en målposition eller hastighet. Sensorer rapporterar det faktiska värdet i realtid. Drivverket fixar sedan gapet i en sluten slinga. PWM, eller pulsbreddsmodulering, slår på och av en signal mycket snabbt. Duty cycle (arbetscykeln) är andelen av tillslagstiden och den ställer in kommandonivån. Sluten slinga innebär att drivverket jämför kommandot med återkoppling och justerar sin utsignal tills felet blir mindre.
Hårdvaruingenjörer och elektronikproduktteam behöver fakta på kretskortsnivå, inte slogans. Servodrivningar är kärnan i rörelsestyrning, och små designval avgör om en servomotor håller position eller jagar. Denna diskussion täcker kommandokodning, återkopplingsavkänning, den kombinerade loopen och avvägningar mellan effektsteg.
Key Takeaways
PWM-arbetscykeln ställer in kommandot för servodrivenheter, så ren timing säkerställer noggrann rörelse.
Välj rätt sensor för dina precisionsbehov: potentiometrar för enkla uppgifter, pulsgivare för hög noggrannhet.
Sluten styrning kontrollerar kommandot mot återkopplingen för att åtgärda fel och hålla rörelsen stabil.
En bra effektstegskonstruktion med dödtidsreglering och strömavkänning skyddar drivenheten och motorn.
Använd DFM-riktlinjer från början för att förhindra tillverkningsproblem och hålla servoprestandan tillförlitlig.
Servodrivningar och PWM-styrning
En servodrivning är kraftgränssnittet och exekveringssteget i ett rörelsesystem. Den får ett kommando från rörelsestyrenheten, omvandlar kommandot till ett kopplingsmönster och driver motorlindningarna. Drivningen bestämmer inte vart lasten ska gå. Den utför kommandot och rapporterar tillbaka via sin återkopplingsväg.
Driftscykel och kommandokodning
Driftscykeln bär kommandot. En bredare puls anger att drivenheten ska röra sig mot ena änden av rörelsen; en smalare puls flyttar den mot den andra. I RC-liknande konstruktioner betyder en puls nära 1.5 ms vanligtvis mittpunkten, och pulsbredden förskjuts över eller under det värdet för att ställa in önskad position. Industriella servodrivenheter kodar ofta hastighet eller vridmoment på samma sätt, där driftcykeln mappas till en kommenderad ström eller hastighet.
Kodningsschemat är viktigt eftersom servomotorer reagerar på medelspänning, inte på individuella flanker. En ren arbetscykel ger ett förutsägbart medelvärde. En förvrängd kodningscykel ger ett kommando som drivenheten aldrig avsett.
PWM-timing och uppdateringsnoggrannhet
Tidsjitter är fienden till exakt rörelse. Servodrivare jämför varje inkommande puls mot en intern tidsbas. Jitter på den pulsen förskjuter det avkodade kommandot, och loopen jagar sedan ett mål som fortsätter att röra sig. Uppdateringsfrekvensen anger hur ofta kommandot uppdateras. En för långsam uppdatering gör att servomotorer släpar efter snabbt ändrade börvärden.
Layout på kortnivå påverkar båda. Led PWM-ingången bort från switchande noder, håll spåret kort och ge timern en stabil klockkälla. Servodrivningar som håller positionen väl börjar vanligtvis med en ren, välklockad kommandoingång.
Obs: Verifiera uppdateringsfrekvensen mot belastningens dynamik, inte enbart mot databladets maximum.
Hårdvara för sensordetektering och feedback
Återkopplingsvägen avgör hur väl servodrivna enheter känner till lastens verkliga position. En sensor omvandlar fysisk rörelse till en elektrisk signal. Servodrivna enheter jämför sedan signalen med kommandot. Återkopplingskvaliteten sätter ett hårt tak för uppnåbar precision, oavsett hur snabbt styrslingan går.
Potentiometrar, kodare och Hall-sensorer
Varje sensortyp jämför upplösning med kostnad och kortutrymme. Tabellen nedan sammanfattar typiska specifikationer.
Givartyp | Upplösning | Noggrannhet |
|---|---|---|
Absolutkodare (FANUC) | 24-bitars | ±2.5 μm positioneringsnoggrannhet |
Absolutkodare (Mitutoyo) | 0.1 bågsekund roterande; linjär nanometernivå | ±0.5 μm linjär; ±1 bågsekund roterande |
Allmän absolutkodare | Överstiger 16 bitar | Stark brusimmunitet, diskret digital utgång |
Linjär potentiometer (Hall-effekt, FANUC) | Analog | Linjäritet bättre än 0.1 % av hela intervallet |
Allmän potentiometer | Analog | ±1–2 mm positioneringsområde |
Potentiometrar kostar minst. Hallsensorer hamnar i mitten av priset. Optiska pulsgivare är toppkomponenter, och deras precisa konstruktion motiverar bara kostnaden när jobbet verkligen behöver det. Vanliga potentiometrar fungerar bra för positionering på ±1–2 mm. Arbete under en millimeter kräver optiska pulsgivare. Servomotorer som använder potentiometeråterkoppling behöver också skärmning och filtrering, eftersom analogt brus förstör spänningssignalen.
Brusfiltrering på återkopplingslinjer
Brusiga ledningar förstör masterpositionsdata. Långa kabeldragningar, svag skärmning och närliggande kraftledningar ökar alla felet. Differentialpulsgivarsignaler blockerar common-mode-brus väl. Håll återkopplingskablar borta från motorns kraftledningar. Välj högupplösta pulsgivare när rörelseprofilen behöver noggrann synkronisering.
Moderna smarta pulsgivare rapporterar intern temperatur och signalkvalitetsbitar. Ett fall under 90 % signalkvalitet varnar för kommande fel på grund av vibrationer eller oljeintrång. Var uppmärksam på mjuka positionsfel vid till- och frånkoppling och oregelbundna momenttoppar. Servodrivenheter som följer pulsgivarens signal-brusförhållande upptäcker dessa fel tidigt. Servomotorer behåller då sin hemmareferens istället för att förlora den mitt i cykeln.
Sluten styrning i servodrivningen
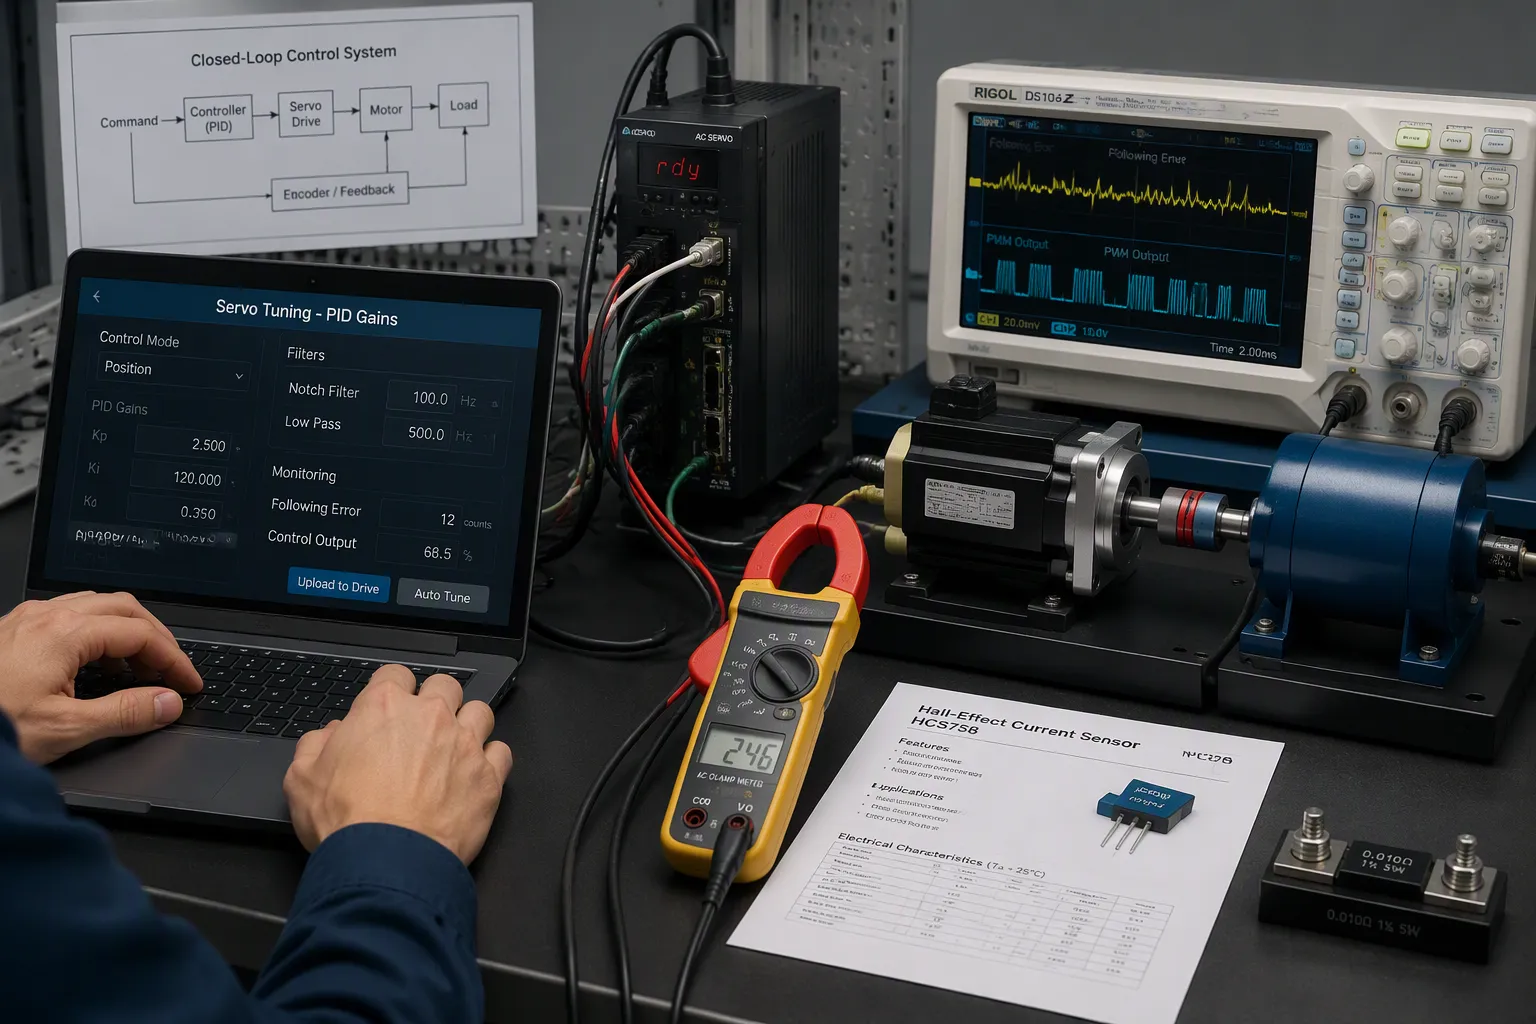
Ett kommando i sig får inte motorn att röra sig. Ett slutet styrsystem kontrollerar den position du vill ha mot den position det mäter. Sedan agerar det på skillnaden. Den skillnaden kallas följande fel. Servodrivenheter skickar den till ett korrigeringsblock, och utgången driver effektsteget . Det är här PWM-kommandon och sensordata slutligen sammanförs.
Felkorrigering och stabilisering
De flesta servodrivare använder en PID-regulator för att korrigera fel. Proportionstermen reagerar på hur stort det aktuella felet är och fungerar som systemstyvhet. Integraltermen adderar tidigare fel för att ta bort stationär offset, och en integrationsgräns hindrar den från att orsaka oscillation. Derivattermen reagerar på hur snabbt felet förändras och dämpar översvängning.
Inställningen följer en praktisk ordning. Ingenjörer höjer Kp tills en liten översvängning uppstår, ökar Kd för att nå kritisk dämpning och ställer sedan in Ki så lågt som möjligt för att eliminera kvarvarande fel. Ett publicerat inställningsexempel använder Kp = 1, Ki = 2 och Kd = 0.05. En vanlig regel sätter Ki mellan 1/10 och 1/2 av Kp, och mindre servomotorer använder större utväxlingar. När inget Kd-värde stabiliserar ett givet Kp är riktlinjen att minska Kp med 35–50 % och omjustera.
Grundläggande PID kan inte åtgärda alla fel. Harmonisk kompensation korrigerar repeterbara moment- och återkopplingsstörningar kopplade till motorns stigning eller ett mekaniskt varv. Felmappning lagrar laserinterferometerdata i icke-flyktigt minne och tillämpar interpolerade korrigeringar i realtid. Dubbelloopsstyrning lägger till en andra kodare på lasten, så att positionsslingan ser den verkliga lastpositionen. Dessa metoder utökar ett slutet återkopplingssystem utöver vad enbart förstärkningsjustering kan göra.
Strömavkänning och stalldetektering
Strömavkänning skyddar drivenheten och sluter momentslingan. Två metoder dominerar, och var och en har sina nackdelar.
Attribut | Halleffektsensor | Shuntmotstånd |
|---|---|---|
Isolering | Galvanisk isolering | Ingen |
Noggrannhet | Bra i slutna versioner | Hög precision och stabilitet |
Pris | Högre | Låg |
Effektförlust | Minimal insättningsförlust | I²R värmeavledning |
Bäst för | Högströms, isolationskritiska drivenheter | Lågspänning, kompakta konstruktioner |
Var shunten sitter påverkar vad frekvensomriktaren kan detektera. Shuntar på lågsidan sitter nära jord och kan inte detektera kortslutningar till jord. Shuntar på högsidan lämnar systemets jord ren men behöver avkännande IC:er klassade för busspänning. Inline-shuntar placerar ett motstånd per motorfas och ger det mest exakta resultatet, oberoende av FET-tillstånd.
Stoppdetektering bygger på dessa data. En stannad servomotor drar stigande ström medan positionsändringen slutar. Frekvensomriktaren jämför strömmen med ett tröskelvärde och stänger av utsignalen eller backar kommandot. Realtidsåterkoppling av ström och position tillsammans skiljer ett verkligt stopp från en kort belastningstopp. Den skillnaden skyddar motorlindningarna och kortet utan störande utlösningar.
Power Stage och exakt rörelsedesign
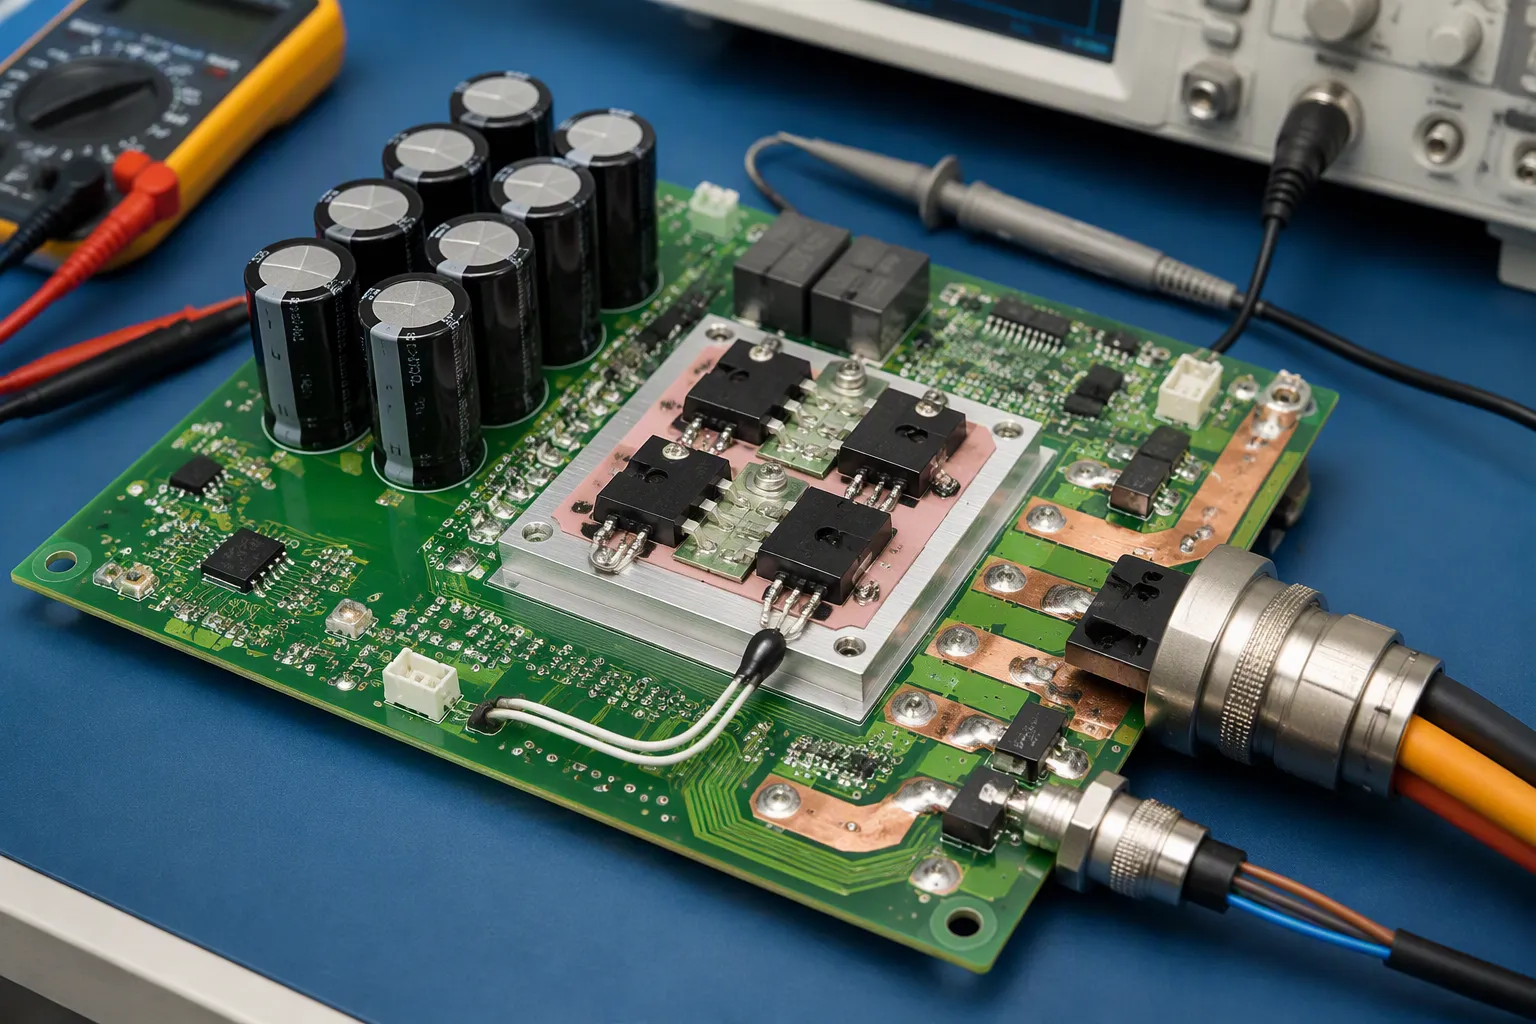
Effektsteget omvandlar lågspänningskommandon till motorström. Hur det är uppbyggt och vilka delar som väljs avgör om den exakta rörelsen förblir stabil under belastning.
H-brygga, motelektromotorisk kraft och kapacitans
En MOSFET H-brygga kopplar bussspänningen över lindningarna. Dödtidskontroll stoppar genomslag, vilket är när båda komponenterna i ett ben leder samtidigt. Typisk dödtid för kisel-MOSFET:er är 100–300 ns. En säkerhetsregel sätter dödtiden över den maximala frånslagstiden plus marginal, till exempel 200 ns för en frånslagning på 50 ns. För mycket dödtid minskar den effektiva spänningen och ökar rippeln.
Rekommendation | Dödtidsvärde | Bakgrund |
|---|---|---|
Typiska kisel-MOSFET:er | 100–300 ns | Full avstängning innan komplementet slås på |
Marginal över avstängning | Avstängningstid + marginal | Täcker värsta tänkbara försening |
Programmerbar drivrutin (LM5106) | 100–600 ns | Motståndsjusterbart |
Mot-EMF ökar med hastigheten och bekämpar den kommenderade spänningen. Bygg en fullständig spänningsbudget över matningstolerans, kabelfall, lastnedsänkning och regenerativ ökning. Lägg till 10–15 % höjd i båda ändar. Sensorlösa konstruktioner uppskattar mot-EMF med en glidande observatör och beräknar sedan rotorns hastighet och position. Den metoden försämras vid låg hastighet och misslyckas vid stillastående.
Dimensionera DC-busskondensatorn för maximal rippelström och håll spänningsrippeln vanligtvis under 5 %. Där regenerativ bromsning återför energi, tillhandahålla en absorptionsväg, såsom bromsmotstånd, så att spänningsökningen inte överbelastar effektsteget.
Avvägningar mellan termiska kopplingar och DFM
Kontakter och kablage måste leda strömmen utan för mycket uppvärmning. Anpassa kontaktklassningen till ledaren.
Anslutningstyp | Nålar | Spänning/ström per kontakt | IP (parad) |
|---|---|---|---|
M23 cirkulär | 12 eller 17 | 400V / 16A | IP67 |
M12 cirkulär (D-kodad) | 8 | 250V / 4A | IP67 |
M17 militär cirkulär | 7-55 | 600V / 23A | IP68 |
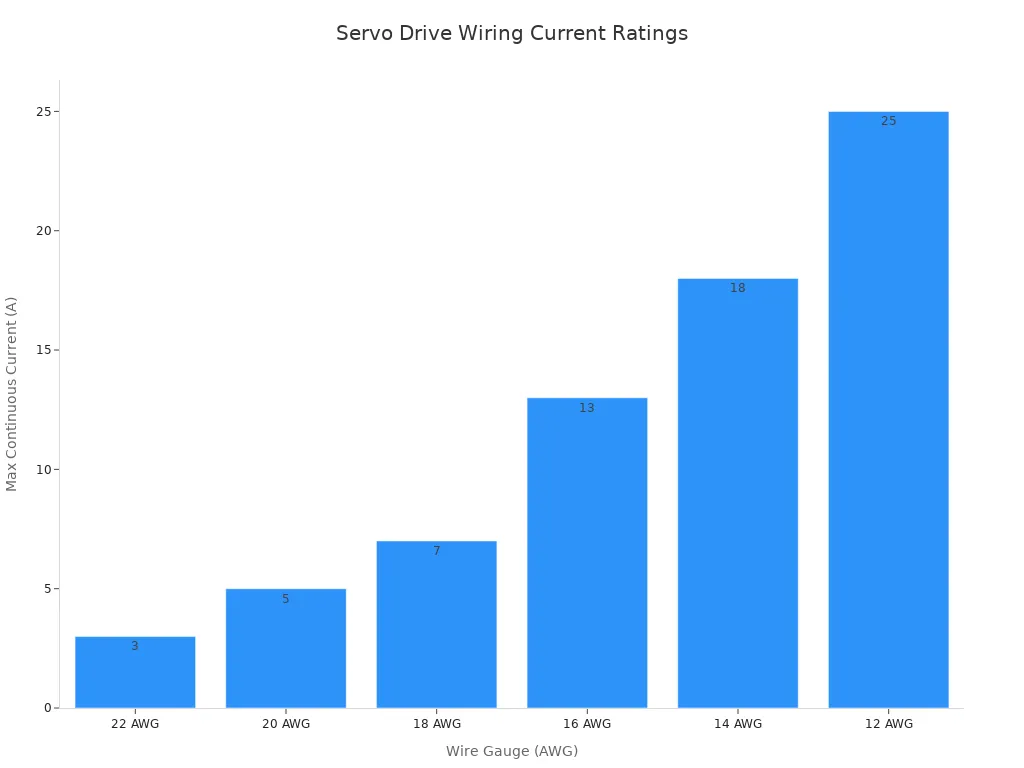
Trådtjockleken följer samma logik. En ledare på 16 AWG leder kontinuerligt 13 A vid 40 °C, vilket passar för skarvar i intervallet 400 W–1.5 kW. En ledare på 12 AWG når 25 A för större skarvar.
Termisk design för drivkretsar beror på koppararea, termiska vior och luftflöde. DFM-granskning upptäcker många problem tidigt. Lås tillverkarens artikelnummer och godkända alternativ. Kontrollera fuktkänsliga enheter före omsmältning. Matcha stencilöppningar med den termiska profilen. Verifiera polaritet och använd AOI, lägg till röntgen där dolda skarvar eller termiska dynor skapar risk. Frigör tillverknings-, stycklista-, centroid- och monteringsfiler under en revisionsidentifierare.
PWM sätter kommandot. Sensorer kontrollerar resultatet. Frekvensomriktarens slutna styrning knyter samman de två för en stadig och exakt rörelse. Servodrivenheter får sin precision från båda delarna av det paret. Hur exakt kommandotimingen är avgör hur rent målet anländer. Hur bra återkopplingssignalen är avgör hur ärligt drivenheten ser lasten. Servomotorer följer ett kommando bara så bra som kortet levererar det.
Hårdvaruteam bör bedöma tre saker tillsammans när de skriver specifikationer. För det första, väga feedback-hårdvaran mot den upplösning som jobbet behöver. För det andra, dimensionera effektsteget för verklig ström och termisk belastning. För det tredje, tydliga DFM-begränsningar före lansering. Servodrivenheter som klarar alla tre kontroller håller positionen under belastning. Servomotorer går då svalare och håller längre.
FAQ
Hur omvandlar en servodrivare en PWM-signal till motorrörelse?
Frekvensomriktaren läser av pulsbredden och kontrollerar den mot sin interna tidsbas. En puls nära 1.5 ms betyder vanligtvis mittläge. Frekvensomriktaren omvandlar det avkodade värdet till ett kopplingsmönster för effektsteget. Ren timing vid ingången håller kommandot stabilt.
Vilken återkopplingssensor passar ett givet precisionsmål?
Potentiometrar kostar minst och hanterar positionering i intervallet ±1–2 mm. Hallsensorer ligger i mitten prismässigt. Optiska kodare kostar mest och är värda det när jobbet kräver submillimeternoggrannhet. Servomotorer följer den sensor som kortet faktiskt stöder.
Varför behöver en servodrivning strömavkänning?
Strömavkänning sluter momentslingan och skyddar hårdvaran. En stillastående servomotor drar stigande ström medan positionsändringen slutar. Frekvensomriktaren kontrollerar den strömmen mot ett tröskelvärde och reglerar utgången. Detta svar skyddar lindningar och kort utan störande utlösningar.
Vilka val på kortnivå påverkar rörelseprecisionen mest?
Tre val är viktigast. Dra PWM-ingångarna bort från kopplingsnoder och ge timern en stabil klocka. Håll återkopplingskablarna borta från motorns kraftledningar och använd differentialsignaler där det är möjligt. Dimensionera dödtid och DC-busskondensatorn för verklig belastningsbelastning. Servodrivningar som får alla tre att hålla rätt position under belastning.