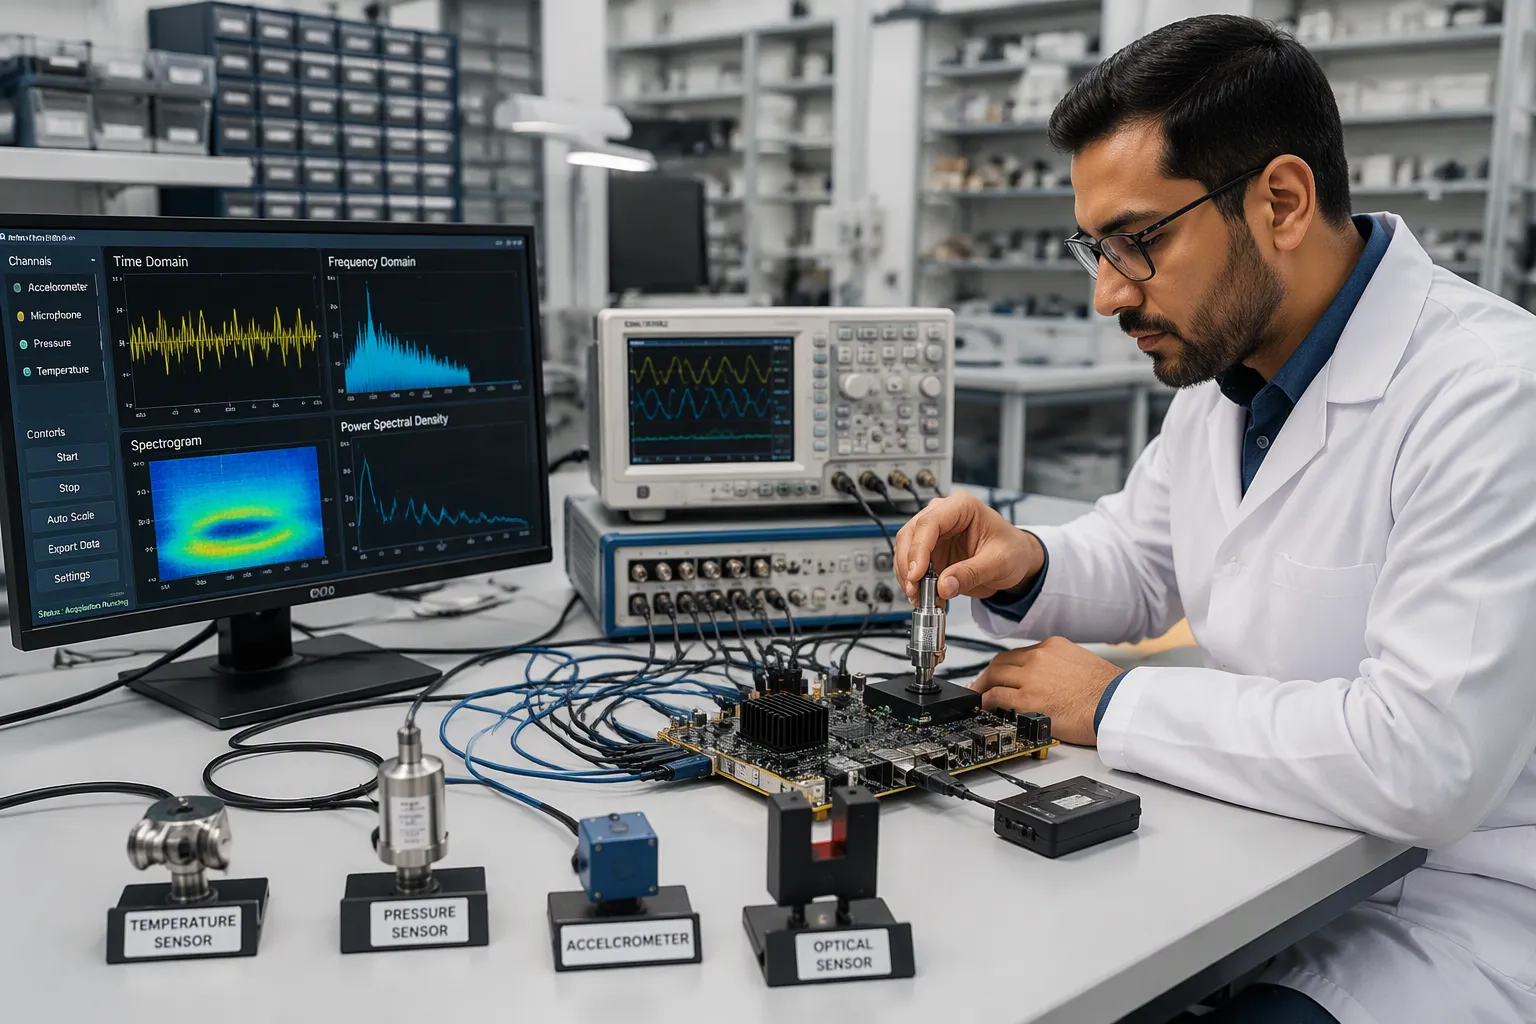
Multisensorsignalinsamling samlar in data från flera sensorelement och omvandlar den till användbara digitala strömmar på kortnivå. Verkliga system – industriell övervakning, robotik, instrumentering – blandar sensorer med olika gränssnitt, hastigheter och brusprofiler. Ingenjörer står inför verkliga problemområden: frontend-design, synkronisering, brus, fusion och DFM.
Den här guiden går igenom beslut om kortdesign och tillverkning steg för steg. Den täcker analog multiplexering kontra ADC per kanal, antialiasing-filter, val av operationsförstärkare och gränssnittsval. Du hittar praktiska riktlinjer för timing, jordning, kalibrering och bring-up. Varje avsnitt fokuserar på en konkret designavvägning, inte teori.
Ingenjörer som bygger multisensorkort känner till gapet mellan en fungerande prototyp och en pålitlig produkt. Den här guiden täcker det gapet med praktiska detaljer.
Key Takeaways
Planera varje sensors signalväg noggrant för att skydda omvandlaren och hålla datan ren.
Använd samtidig sampling när fasskillnader är viktiga, till exempel vid ljudlokalisering.
Använd en delad klocka och triggersignaler så att all sensordata hålls uppdaterad i tid.
Välj rätt filter: FIR ger en stabil linjär fas, IIR är mer effektivt och adaptivt fungerar bra för brusreducering.
Använd DMA för att flytta data utan att belasta processorn, vilket håller dataströmmen stabil och snabb.
Kalibrera varje kanal för sig och kontrollera om det finns avvikelser för att hålla den korrekt över tid.
Håll analoga och digitala jordningar isär och använd ett kontinuerligt jordplan för att minska brus.
Slå på en kanal i taget och kontrollera den med FFT innan du går upp till full fusion.
Grunderna i signalinsamling med flera sensorer
Vad multisensorförvärv innebär
Multisensorsignalinsamling placerar flera sensorelement på ett kort och samlar in data från alla samtidigt. Kedjan går från den fysiska sensorn, genom signalbehandling, in i en A/D-omvandlare och ut som en digital ström. Under samplingen fångar omvandlaren den analoga signalen med inställda intervall och ger varje sampel en spänningsnivå. A/D-omvandlarens upplösning ställer in det minsta spänningssteget som systemet kan lösa upp.
Datainsamling, bearbetning och Wi-Fi/Bluetooth-kommunikation från flera sensorer kan alla hanteras på ett enda kort med öppen källkod.
Avkänningselement och signalvägar
Varje sensortyp behöver sin egen väg. En PZT-sensor behöver dämpning, lågpassfiltrering och nivåförskjutning före konvertering. En töjningsgivare behöver en instrumentförstärkare och nivåjustering. Tabellen nedan sammanfattar typiska vägar.
Avkännande element | Signalväg |
|---|---|
PZT-sensor | Dämpning (÷2) → lågpassfiltrering (~664 kHz) → nivåförskjutning till 0–3.3 V → adc |
Spännmätare | Instrumentförstärkare → nivåjustering till 0–3.3 V → adc |
Accelerometer (BMA400) | Digital utgång via SPI direkt till MCU |
Miljösensor (BME280) | Digital utgång via SPI direkt till MCU |
Analoga kontra digitala sensorutgångar
Analoga sensorer behöver en analog frontend: dämpning, filtrering och nivåförskjutning skyddar omvandlaren och bibehåller linjäriteten. Ett 51 Ω-motstånd med en 4.7 nF-kondensator ger till exempel en lågpassgräns nära 664 kHz.
Digitala sensorer som BMA400 och BME280 hoppar helt över analog konditionering. De skickar data över SPI med hjälp av klock-, ingångs-, utgångs- och chip-select-linjer. Denna metod tar bort frontend-kretsar och förenklar budgeten för analog frontend.
Varför design på styrelsenivå är viktig
Signalintegritet vid källan
Signalintegriteten börjar vid sensorgränssnittet. Dålig jordning eller långa analoga spår korrumperar data innan någon digital signalbehandling kan hjälpa. Du bör placera konditioneringskomponenter nära omvandlaren och hålla returvägarna korta.
Kostnad och tillverkningsbarhetspåverkan
Varje tillagd kanal ökar kostnaden, kortytan och testtiden. Färre konditioneringssteg minskar monteringsrisken. DFM-granskningar bör bekräfta komponentplacering och spårbredder innan layouten släpps.
Kärnfrågor inom design
Kanalantal och samplingsbehov
Samplingsfrekvensen följer den uppmätta signalens fysik. Temperaturkanaler behöver bara 1–100 S/s, medan vibrationer och akustik kräver 25.6–204.8 kS/s. Multiplexerade omvandlare delar en A/D över kanalerna och ger en liten tidsförskjutning. Samtidiga samplingsenheter bibehåller fasförhållandena intakta.
Signaltyp | Typisk samplingsfrekvens |
|---|---|
Temperatur | 1–100 S/s |
Tryck, flöde | 10 S/s–1 kS/s |
Vibrationer, akustik | 25.6–204.8 kS/s |
Gränssnitt och bearbetningsbudget
Gränssnittsvalet formar bearbetningsbudgeten. SPI ger snabba överföringar med låg latens; I2C passar långsamma sensorer; RS-485 täcker långa kabeldragningar. En DAQ-frontend måste flytta data utan att stoppa MCU:n. Budgetera bandbredd tidigt, eftersom 64 kanaler vid 51.2 kS/s producerar ungefär 13 MB/s.
Viktiga utmaningar i multisensorsystem
Synkronisering och tidssnedvridning
Avvikelser i klockdomäner
Olika hårdvaror skapar det första problemet. Vision-, kraft-/moment-, taktil- och kodningskanaler körs med olika samplingsfrekvenser, latenser och protokoll. Varje enhet har sin egen klocka, och det naturliga jittern går ofta över flera hundra mikrosekunder. Denna förskjutning ändras med temperatur, upp- och nedgångar i matningen och åldrande av delar.
Problem med synkronisering av flera sensorer uppstår huvudsakligen på grund av olika insamlingsenheter, varierande insamlingsprotokoll och olika egenskaper som samplingsfrekvenser, upplösningar, intervall, signal-brusförhållanden och – viktigast av allt – tidsreferenser. Avsaknaden av en gemensam tidsreferens gör sensorintegration mycket svårare. Enkla gissningar om att interna enhetsklockor redan är tillräckligt synkroniserade misslyckas med att ta hänsyn till klockförskjutning och klockfördröjning som byggs upp över tid. Så robust synkronisering (hårdvara eller mjukvara) behövs för att justera data i en gemensam tidsdomän för fusion eller AI-efterbehandling.
Latens- och jittereffekter
Kommunikationslänkar lägger till sin egen fördröjning. USB-, Ethernet- och seriella vägar har alla olika latensprofiler, och nätverkssensorer drabbas av varierande överföringsfördröjningar plus återställning av paketförluster. Realtidsstyrd OS-preemption lägger till icke-deterministiska bearbetningsfördröjningar ovanpå. Bildbehandling och funktionsutvinning ger sedan icke-enhetliga beräkningslatenser över sensortyper, vilket producerar systematiska tidsförskjutningar. Du bör planera för tidssynkronisering tidigt, eftersom ingen mängd nedströms signalbehandling ger tillbaka en förlorad tidsreferens.
Brus och signalintegritet
Överhörning och jordslingor
Energi kopplas mellan närliggande spår genom ömsesidig induktans och kapacitans, och snäva avstånd förvärrar det. Jordstudsar förskjuter lokala jordpotentialer under snabb omkoppling, så logiskt låga signaler kan läsas som höga och analoga referenser avviker. Tabellen nedan kartlägger vanliga symptom till orsaker och åtgärder.
Symptom | Grundorsak | Avhjälpa |
|---|---|---|
Ringande | Oöverträffade impedanser | Diagnostisera med TDR; tillämpa uppsägning |
Fel på intilliggande spår | Crosstalk | Öka avståndet eller lägg till avskärmning |
50/60 Hz brum | Jordslingor | Markavskiljning eller optisk isolering |
Skiftade analoga referenser | Markstuds | Dedikerade plan och frikoppling |
Sensorspecifika brusprofiler
Varje sensor visar en unik brussignatur. Högimpedanselement uppfattar kapacitiv koppling; analoga kanaler på låg nivå lider av strömförsörjningsrippel som modulerar tröskelvärden och timing. Differentialpar och kontinuerliga returplan förbättrar immuniteten. Placera avkopplingskondensatorer nära strömstiften och kör signalintegritetssimulering före tillverkning.
Datavolym och bandbredd
Avvägningar mellan samplingsfrekvenser
Samplingsfrekvensen styr datavolymen direkt. En låg samplingsfrekvens kan missa eller förvränga betydande trender, medan höga frekvenser passar kortsiktiga tester som fångar snabba fluktuationer; längre analyser kan gynna intervall på en sekund eller långsammare. Aggressiv nedsampling utan kompensation introducerar dock aliasing, och aliasing försämrar modellens noggrannhet. Välj frekvens från signalfysiken och verifiera sedan med FFT-analys.
Flaskhalsar i gränssnittet
Gränssnittsbandbredden begränsar daq-kedjan. En daq-frontend som rör 64 kanaler med 51.2 kS/s producerar ungefär 13 MB/s, och långsammare länkar stoppar mikrokontrollern. Gruppering av samplingar per intervall minskar antalet paket, medan grövre tidsgranularitet sparar bandbredd endast när applikationen kan tolerera det. Matcha adc-gränssnittet och länkhastigheten med den verkliga dataflödesbudgeten och profilera latensen innan du skalar kanalantalet.
Design av förvärvshårdvara
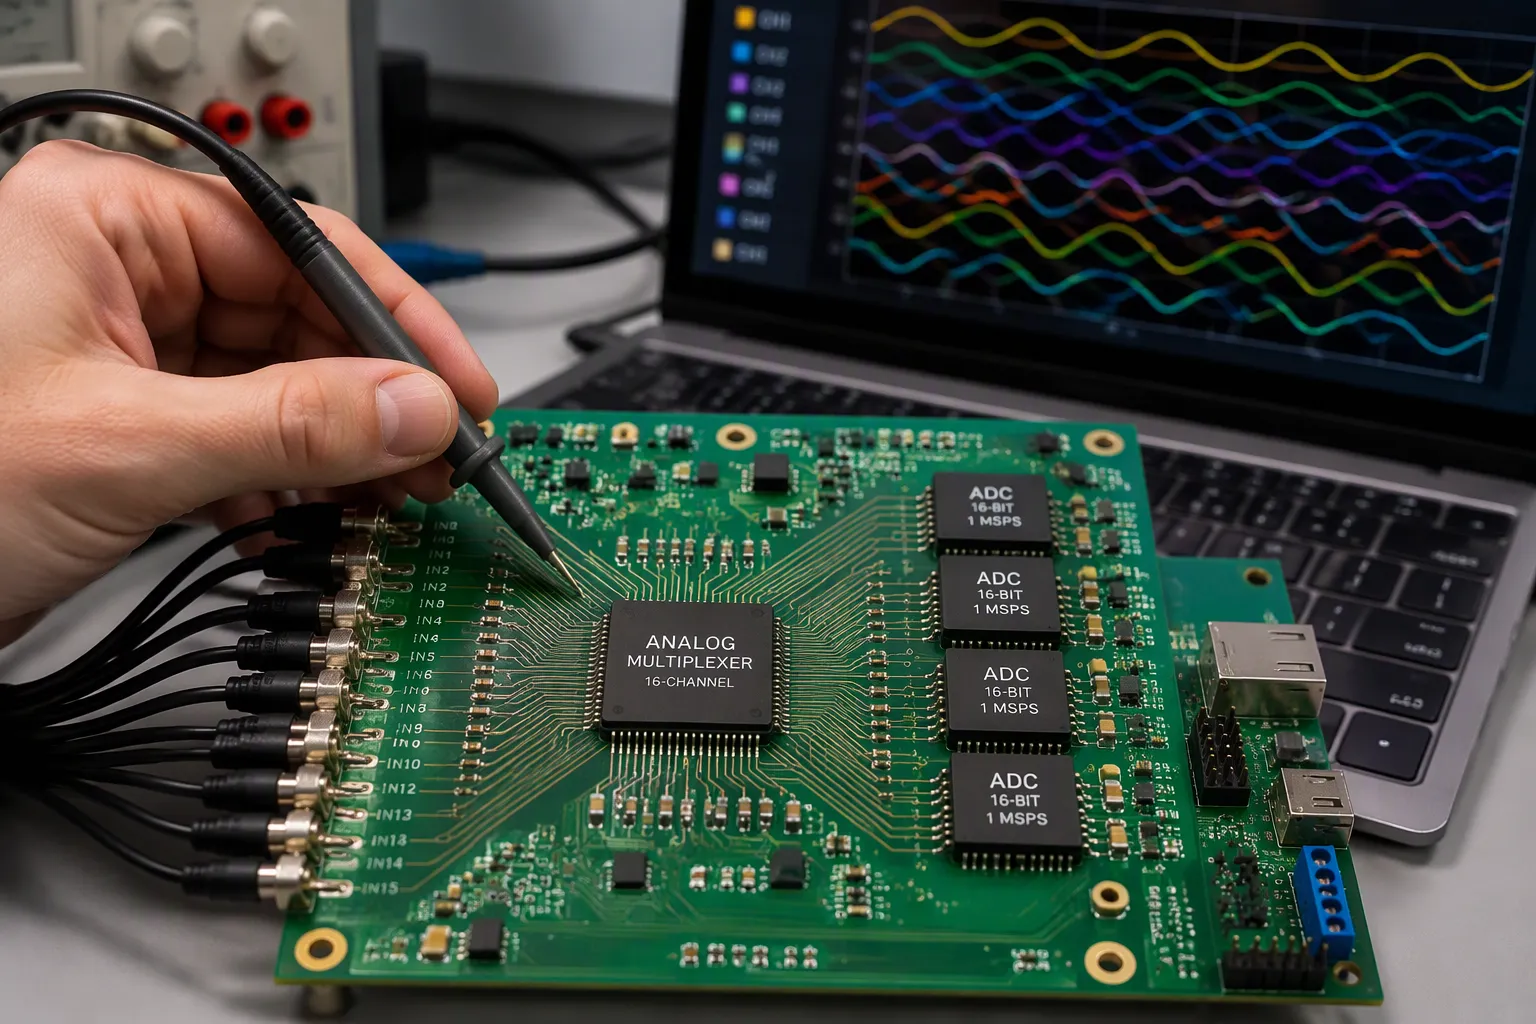
Analog multiplexering kontra ADC per kanal
Avvägningar mellan kanalantal och kostnad
Den arkitektur du väljer anger den lägsta kostnaden som kortet kan uppnå. Analog multiplexering minskar antalet ingångskanaler för omvandlaren, till exempel från 32 till 16, genom att använda summeringsnätverk. Det steget sänker hårdvarukostnader, kablage och rackutrymme. Tidsdelningsmultiplexering fungerar bra för DC- och låghastighetskanaler. Det är robust, billigt och enkelt att skala. Frekvensdelningsscheman ökar den totala genomströmningen och kanaltätheten, men de behöver högprecisionsfilter, stabila kamkällor och kalibrering.
Per-kanal-omvandlare hoppar över den komplexiteten. Varje kanal har sin egen analog-till-digital-omvandlare, sitt eget lågpassfiltrering och sitt eget sample-and-hold-steg. Priset du betalar är högre kostnad, mer kortutrymme och begränsad skalbarhet.
Scenario | När det gäller | Viktig avvägning |
|---|---|---|
Analog multiplexering | Genomströmning per kanal kan offras; en pipeline-baserad SAR paras ihop med en mux | Lägre genomströmning per kanal, parallell hantering |
Sampling per kanal eller samtidig | Det exakta samplingsögonblicket spelar roll, såsom binaural källplats | Fasskillnader förblir intakta över kanalerna |
Multiplexera endast upp till den punkt där mätnoggrannheten inte riktigt försämras. Bortom den tröskeln växer rumsliga, temporala eller digitala artefakter snabbt och behöver kalibrering på systemnivå eller signalrekonstruktion.
Krav för samtidig provtagning
Vissa applikationer kan inte hantera skevhet. Robotisk hörsel hittar en ljudkälla från små fasskillnader mellan kanaler. Flera SAR-omvandlare kan sampla kanaler samtidigt inom en tolerans. Delta-sigma-enheter har problem här på grund av den komplexa fasresponsen hos deras loopfilter. En flerkanalig datainsamlingsdesign för vibrationer eller akustik bör därför kräva samtidig sampling från början.
Front-end- och filterdesign
Val av operationsförstärkare med hjälp av sensorimpedans
Den analoga front-end-signalen måste matcha källan. En differensförstärkare passar en lågimpedanskälla där signalen drivs av en hög common-mode-spänning, såsom strömavkänning på hög strömsida. Den är billig, enkel och hanterar common-mode-spänningar bortom matningsskenorna. En instrumentförstärkare passar högimpedanssensorer såsom töjningsgivare, termoelement, RTD:er och biopotentialelektroder. Dess buffertsteg ger mycket hög ingångsimpedans, hög förstärkning och hög common-mode-avvisning. Hybridkomponenter överbryggar de två fallen.
Använd en differensförstärkare när signalen drivs av en hög common-mode-spänning och källimpedansen är låg. Använd en instrumentförstärkare när källan har hög impedans eller när signaler på mikrovoltnivå behöver hög förstärkning.
Balansera spännings- och strömbrustätheter när du vill. Populära komponenter ligger nära 7–9 nV/√Hz. Strömförsörjningens räckvidd, bandbredd och strömförbrukning begränsar också valet.
Antialiasing-filterdesign
Signalkonditionering måste ta bort energi utanför bandet innan omvandlaren samplar. Placera antialiasingfiltret som det sista analoga steget, nära omvandlaringången. Håll gränsvärdet under halva samplingsfrekvensen. Ett enkelt RC-steg fungerar för långsamma kanaler. Precisionsfiltrering behöver ett aktivt steg med ett definierat svar. Hög källimpedans gör inställningstiden längre, så den multiplexerade kanalen behöver ett längre förvärvsfönster.
ADC-konfiguration och gränssnitt
Avvägningar mellan upplösning och samplingsfrekvens
Upplösning och hastighet motverkar varandra. Att öka upplösningen sänker den högsta samplingsfrekvensen du kan uppnå, eftersom fler bitar behöver mer konverteringstid per sampling. Att öka samplingsfrekvensen begränsar den upplösning du kan uppnå, eftersom snabba konverteringar är beroende av enklare arkitekturer med lägre bitar. Högkvalitativt arbete gynnar upplösning. Höghastighetsförvärv gynnar hastighet. En multiplexerad omvandlare delar sin konverteringstid över ingångarna, så genomströmningen per kanal minskar när antalet kanaler ökar. Välj den lägsta prestandanivån som fortfarande fångar signalen korrekt.
I2C-, SPI- och RS-485-gränssnitt
Gränssnittsvalet följer avstånd, hastighet och pinbudget. I2C behöver två ledningar och passar långsamma sensorer på ett kort kort. SPI ger snabba överföringar med låg latens och passar den huvudsakliga DAQ-vägen. RS-485 täcker långa kabeldragningar i industriella skåp. Varje alternativ har tillverkningsbegränsningar: pull-up-population, termineringsdelar och kontaktstiftantal påverkar alla montering och testning. Budgetera länkhastigheten mot verklig dataflöde före layout.
Datainsamling och synkroniseringstekniker
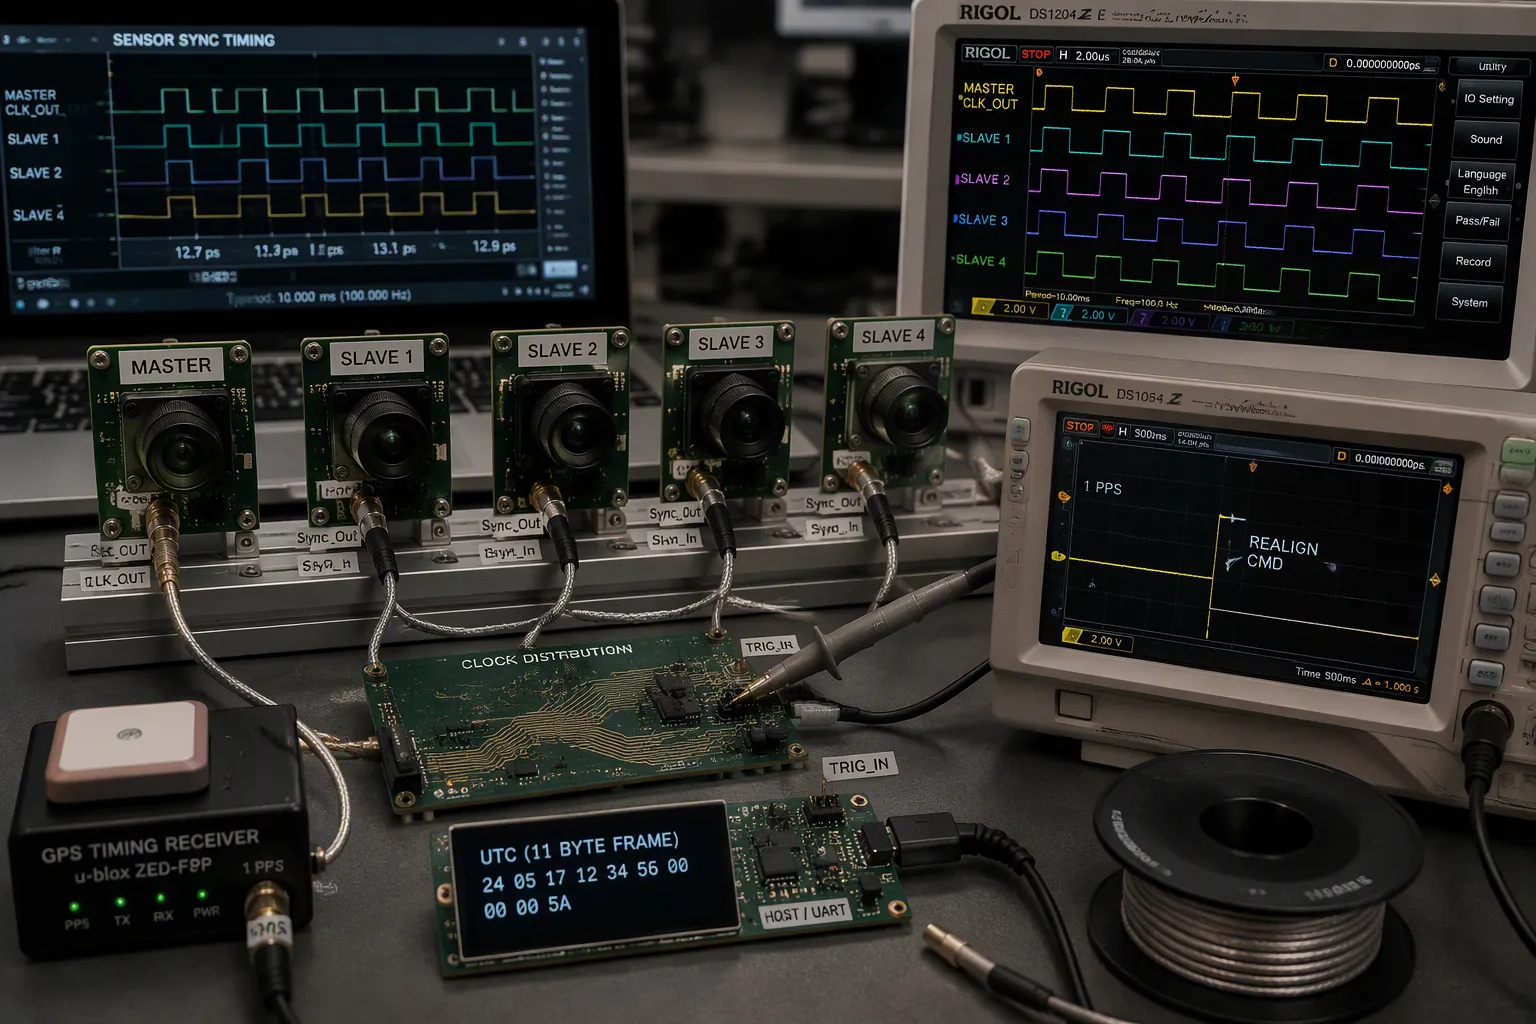
Hårdvarutlösning och delade klockor
En delad kontrollbuss gör inte att inspelningstiderna stämmer överens. En I2C-buss koordinerar bara kamerainställningar mellan sensorer. Varje sensorpar körs fortfarande på sina egna klockor och sina egna FSYNC-signaler. Sann synkronisering behöver en delad klockbas plus triggersignaler som fungerar tillsammans.
Vanlig klockfördelning
Fyra praktiska metoder delar en tidsbas över sensorer. En trådbunden master/slave-länk ger den tätaste låsningen: en mastersensor skickar ut sin klocka på en Sync_Out-pin, och slavar tar emot den på Sync_In via seriekopplade kablar. Ett externt PPS-schema skickar en gemensam 1 PPS-puls till varje enhet och återställer varje mätcykel varje sekund. En GPS-logger kan skicka absolut UTC-tid över UART, och en anpassad värd kan leverera en 1 PPS-kant plus en 11-byte UTC-ram en gång per sekund. För omjustering av arrayer skickar ingenjörer ett omjusteringskommando inom en PPS-sekund, eller aktiverar ett läge och kopplar kort bort den delade PPS-linjen så att arrayen omjusteras på den tredje giltiga kanten efter att PPS återupptas.
Dra klockspåren varsamt. Skydda klockledningarna med ett kraftnät, håll ett tomt spår bredvid rutten och välj växelriktare framför asymmetriska buffertar som förvränger arbetscykeln. Uppmätt mottagar-till-mottagare-jitter låg inom ±6.2 ns från medianen, och typiskt triggerjitter låg under ±4 ns.
Triggersignalrouting
Triggerfördröjningen följer hur långt signalen färdas, så ta hänsyn till fördröjningar på kretskort och nedströms kretsar, inte bara linjeutbredning. Utbredningshastigheten ligger nära 95 % av c i vakuum. Den minsta triggerfördröjningen mättes till 3.2 µs, fördröjningsintervallet sträckte sig från -148 µs till 179 µs, och det kortaste triggerintervallet var 175 µs. Triggerfelet låg under 0.5 % upp till 15 m och nådde 1.1 % vid 25 m. Jittern hölls konstant över 0.25–25 m, och en 30 m koaxialkabel lade till 146 ns.
Tidsstämpling och justering
Hårdvarutimers och räknare
Hårdvarutimerregistrering vid sändnings- och mottagningsavbrott tar bort osäkerhet vid programvaruläsning. Synkron registrering delar en kristall mellan processortimer och transceiver, vilket tar bort kvantiseringsfel. Asynkron registrering adderar upp till en timerfel per värde, och det felet byggs upp över synkroniseringsperioder. Tidsstämpling vid samma frekvens som avbrotten genereras tar bort felet. En centralt disciplinerad klocka, ofta GPS-låst, distribuerad till tidsstämplingskringutrustning möjliggör justering på submikrosekunder.
Tidsjustering efter förvärv
När exakt samtidighet är omöjlig, kompensera för kända latenser och interpolera eller omsampla sedan avläsningar till en tidslinje. Målet är en enda pålitlig referens för all sensordata. Planera tidssynkronisering tidigt; ingen nedströms signalbehandling återställer en förlorad tidsreferens.
Realtidsdatainsamling och DMA
DMA- och MCU-belastningshantering
DMA minskar CPU-belastningen med upp till 70 %, med 40–50 % minskningar som är typiska för sensorsystem. Överföringar går upp till 10 gånger snabbare än CPU-baserade överföringar, och latensen minskar med upp till 40 %. Burst-läge håller bussen i ett helt block; cykelstöld sammanflätar en enhet per begäran; transparent läge flyttar data endast när CPU:n är i viloläge. DMA minskar avbrottsfrekvensen snarare än att ta bort avbrott: en 128-byte-överföring behöver en eller två ISR:er istället för 128. Observera cache-koherens på Cortex-M7 och högre, justera buffertar till överföringsbredden och återaktivera one-shot-kanaler i kompletterings-ISR:n.
Bufferthanteringsstrategier
Dubbelbuffring delar upp det inbyggda minnet i två delar. CPU:n bearbetar ena halvan medan DMA fyller den andra. Aktivera både avbrott för halv överföring och slutförd överföring så att CPU:n vaknar två gånger per full buffert. Detta mönster stöder realtids-DAQ-strömmar utan tappade samplingar.
Metod | Tidsbasdelning | Bäst för |
|---|---|---|
Trådbunden master/slave | Masterklocka på Sync_Out till slav-Sync_In | Korta kablar, tätast synkronisering |
Extern PPS | Gemensam 1 PPS-puls, omdisciplinerad varje sekund | Delade PPS-källmatriser |
GPS-logger över UART | Absolut UTC vidarebefordras till varje sensor | Distribuerade matriser |
Värd 1 PPS plus UTC-ram | Värdförsörjning kant och UTC-ram | Anpassade operatörsintegrationer |
Realtids-DAQ-firmware bör profilera latens och dataflöde innan kanalantalet skalas. En väl avstämd DAQ-sökväg håller sampling, filtrering och bearbetning inom budgeten.
Filtrerings- och fusionsmetoder
Filtrering och brusreducering
Val av digitalt filter [FIR, IIR, Adaptiv]
Det filter du väljer anger beräkningsbudgeten och fasbeteendet för varje kanal. FIR-filter är alltid stabila och håller en linjär fas, så fasdistorsion över kanaler uppstår inte. Deras icke-rekursiva struktur kräver många multiplicerade ackumuleringsoperationer, och brant roll-off kan kräva hundratals eller tusentals taps. IIR-filter får skarpa svar med betydligt färre koefficienter, vilket minskar beräkningstiden med upp till ungefär 90 % jämfört med en motsvarande FIR-design. Återkopplingsslingor gör dem endast villkorligt stabila, och koefficientkvantisering kan flytta poler utanför enhetscirkeln. Adaptiva filter justerar koefficienter i realtid för att eliminera omgivningsstörningar.
Filter typ | Beräkningsbelastning | Stabilitet | Fasrespons |
|---|---|---|---|
FIR | Hög; kranar skalas med ordning | Ovillkorligt stabil | Linjär fas |
IIR | Låg; upp till ~90 % lägre än FIR | Villkorlig | Icke-linjär fasförvrängning |
Adaptiv | Måttliga; koefficientuppdateringar i realtid | Beror på struktur | Varierar med anpassning |
FFT-analys för störningsdetektering
FFT-analys visar interferens som tidsdomänvyer döljer. Ett spektrumdiagram avslöjar matningsrippel, switchande övertoner och kopplad klockenergi innan de aliasar in i det aktuella bandet. Ingenjörer bör köra FFT på råa infångningar under uppstarten och sedan bekräfta att filtreringen tar bort de identifierade tonerna utan att försvaga signalinnehållet.
Grunderna i sensorfusion
Komplementär och Kalman-filtrering
Fusionsvinsterna är störst när sensorerna har negativt korrelerade fellägen. En radar bibehåller avståndsnoggrannheten i regn där en kamera försämras, och kameran löser upp markeringar som radarn inte kan. Kalman-filtret kombinerar mätningar till en posterior med osäkerhetsgränser, men det antar linjär dynamik och Gaussiskt brus. Felaktigt specificerade bruskovarianser orsakar filterdivergens, så kalibreringskvaliteten begränsar direkt fusionsprestandan.
Viktad medelvärdesberäkning och röstningssystem
Viktad medelvärdesbildning ger inflytande i proportion till mätningens tillförlitlighet. Inversvariansviktning är den klassiska formen: en brusfri mätning tystar effektivt de andra. Röstningsscheman kombinerar oberoende beslut och tolererar fel hos en enda sensor, även om de ignorerar korrelation mellan sensorer. Båda metoderna är beroende av trovärdiga konfidensuppskattningar; översäkra kanaler försämrar den sammansmälta utgången.
System för insamling av akustiska emissioner
DSP-baserad flerkanalig akustisk emission
Ett praktiskt system för akustisk emissionsregistrering lämnar filtrering till programvara. RS-2A piezoelektriska sensorer täcker 50 kHz till 400 kHz. En specialanpassad AD620-förförstärkare ger lågt brus nära 9 nV/√Hz och hög common-mode-avvisning, med förstärkning inställd av ett motstånd och ingen hårdvarufiltrering. DAQ-kortet erbjuder 16-bitars omvandlare, upp till åtta synkrona differentialkanaler och 1.25 MS/s per kanal. Ingenjörer väljer en samplingsfrekvens på 500 kS/s per kanal för att tillfredsställa Nyquist för akustiska emissionssignaler upp till 250 kHz. Inbyggd hårdvarusynkronisering bevarar timing mellan kanaler för källlokalisering.
Funktionsutvinning och validering
Digital signalbehandling hanterar sedan bandpassfiltrering i realtid eller efterbehandling. Valideringen bör jämföra filtrerad utdata mot kända källor och bekräfta kanaljustering. Flerkanalig AE-övervakning är beroende av denna loop: förvärva, filtrera, extrahera funktioner och verifiera mot en referens.
Implementering bästa praxis
Kalibrering och felbudgetering
Felbudgetering per kanal
Varje kanal har sina egna fel, vissa förutsägbara och vissa slumpmässiga, så du bör planera för var och en separat. Koppla varje kalibreringssteg till en formell brusmodell och skicka sedan de återstående felen nedströms. En restkontroll – det uppmätta värdet minus modellvärdet – visar att utsignalen ligger nära Gaussiskt brus med liten bias. Referensinjektion ger dig ett stabilt riktmärke: förstärknings- och brusdioder som förblir stabila inom 2.5 % låter ingenjörer korrigera driften innan den når A/D.
Kalibreringsarbetsflöden
Sensorer med många parametrar behöver kalibreras varje kanal i ordning, följt av korskorrelationsanalys. Temperaturkompensation kräver flera kalibreringspunkter, och det tar mycket tid att hålla temperaturen stabil vid varje punkt. Att medelvärdesbilda statistik över upprepade cykler minskar EMI och vibrationseffekter. Kontinuerlig övervakning av driften med automatiserade varningar håller noggrannheten stabil mellan schemalagda omkalibreringar.
Kalibreringsmetod | Styrka | Begränsning |
|---|---|---|
Sekventiell per kanal | Isolerar varje kanals feltermer | Långsamt för höga kanalantal |
Korskorrelationsanalys | Fångar koppling mellan kanaler | Behöver parade referensdata |
Referensinjektion | Spåren får avdrift i drift | Lägger till hårdvara per kanal |
Jordning och bullerkontroll
Layout för blandade signaler
På blandade signalkort spelar det större roll hur returströmmen flyter än hur signalerna dirigeras. Håll analoga och digitala sektioner isär, använd separata effektskenor och placera ett kontinuerligt jordplan under signallagren. Hoppa över den föråldrade metoden med en enda jordpunkt: alla spår som korsar ett jordgap skickar returström in i en loopantenn. Vissa moderna omvandlare, som AD7606B, rekommenderar tydligt ett kontinuerligt jordplan istället för delad AGND/DGND.
Skärmning och returvägar
Skydda känsliga noder med skyddsringar och Faradays burar, och håll höghastighetsdigitala spår borta från analoga. Differentiell signalering plus jordsömningsvias minskar överhörning. Kör signalintegritetssimulering före tillverkning och ange impedanskontroll och koppartjocklek i produktionsfiler.
Avvägningar mellan DFM och tillverkning
Prototypframställning och bänkvalidering
Prototyper bevisar att designen fungerar ; produktionen fokuserar på att maximera utbytet. Kombinera dubbla passiva värden, håll fritt utrymme på gården och placera testpunkter där sonderna kan nå dem. Matcha layouten med tillverkarens kapacitetsdokument och kör DFM-kontroller innan Gerber släpps. Att hoppa över ERC/DRC eller impedansvalidering leder till omspinn.
Firmware, felsökning och profilering
Ta fram kortet steg för steg: kontrollera den analoga front-end, sedan omvandlaren och sedan daq-strömmen. Använd ett oscilloskop på signalkonditioneringsstegen och en logikanalysator på den digitala bussen. Profilera latens och dataflöde innan du lägger till fler kanaler, och se till att realtids-daq-buffertar aldrig tappar samplingar. En väl avstämd realtids-daq-väg håller sampling, filtrering och bearbetning inom budget, och noggrann synkronisering håller sensordata i linje.
Tillförlitlig signalinsamling från flera sensorer är beroende av tre huvudsakliga stöd. Frontend-designen ställer in det dynamiska omfånget och brusgolvet innan någon konvertering påbörjas. Noggrann synkronisering håller kanalerna uppradade i en tidsdomän. En solid fusionsstrategi omvandlar sedan separata strömmar till en enhetlig modell. Funktionsnivåfusion och hybridmetoder gör nu mycket av det arbetet.
Team bör ta fram en kanal i taget. Kalibrering och validering kommer härnäst, innan någon skalar upp till full fusion. Datainsamling i realtid är beroende av denna disciplin: stabil daq-buffring, ren filtrering och en samplingsfrekvens som matchar signalfysiken. Varje samplingsbeslut läggs ihop nedströms.
Kantbearbetning och integrerade sensorhubbar kommer snart att ta över mer av den här kedjan. Daq i realtid och signalinsamling med flera sensorer kommer att belöna team som bygger grunderna väl.
FAQ
Vad orsakar tidssnedställning mellan sensorkanaler?
Separata klockor, olika protokoll och varierande fördröjningar skapar alla skevhet. Varje enhet samplar på sin egen tidsbas, och det kompenserar för avvikelser när temperaturen förändras och delar åldras. En delad klocka plus hårdvarutriggare håller samplingen uppradad över kanalerna med samma samplingsfrekvens.
När behöver en design samtidig provtagning?
Samtidig sampling är viktig när fasförhållanden bär information, som att hitta var ett ljud kommer ifrån. Multiplexerade omvandlare ökar skevheten mellan kanaler. Samplingsfrekvensen ensam fixar inte skevheten. Ett team bör välja omvandlare per kanal när den exakta samplingsögonblicket måste matcha över ingångarna.
Hur minskar DMA belastningen på MCU:n?
DMA flyttar samplingar utan att processorn ingriper, så samplingen fortsätter medan kärnan bearbetar data. En 128-byte överföring behöver ett eller två avbrott istället för 128. Detta håller daq-strömmen stabil. Ingenjörer bör justera buffertar till överföringsbredden och omkoppla engångskanaler i kompletteringsavbrottet.
Vilket gränssnitt passar för långa kablar?
RS-485 hanterar långa kabeldragningar i industriella skåp. SPI ger snabba överföringar med låg latens på kortet. I2C monterar långsamma sensorer över korta spår. Ett team bör matcha länkhastigheten med den verkliga dataflödesbudgeten och se till att samplingsfrekvensen håller sig inom vad gränssnittet klarar av.
Hur ska ett team validera ett nytt daq-kort?
Ett team bör först ta fram en kanal. Kontrollera den analoga front-end med ett oscilloskop och bekräfta sedan omvandlarens utgång. Kör FFT-analys för att upptäcka störningar innan filtrering. Profilera latens och dataflöde och kontrollera att samplingsfrekvensen matchar signalfysiken innan kanalantalet skalas.