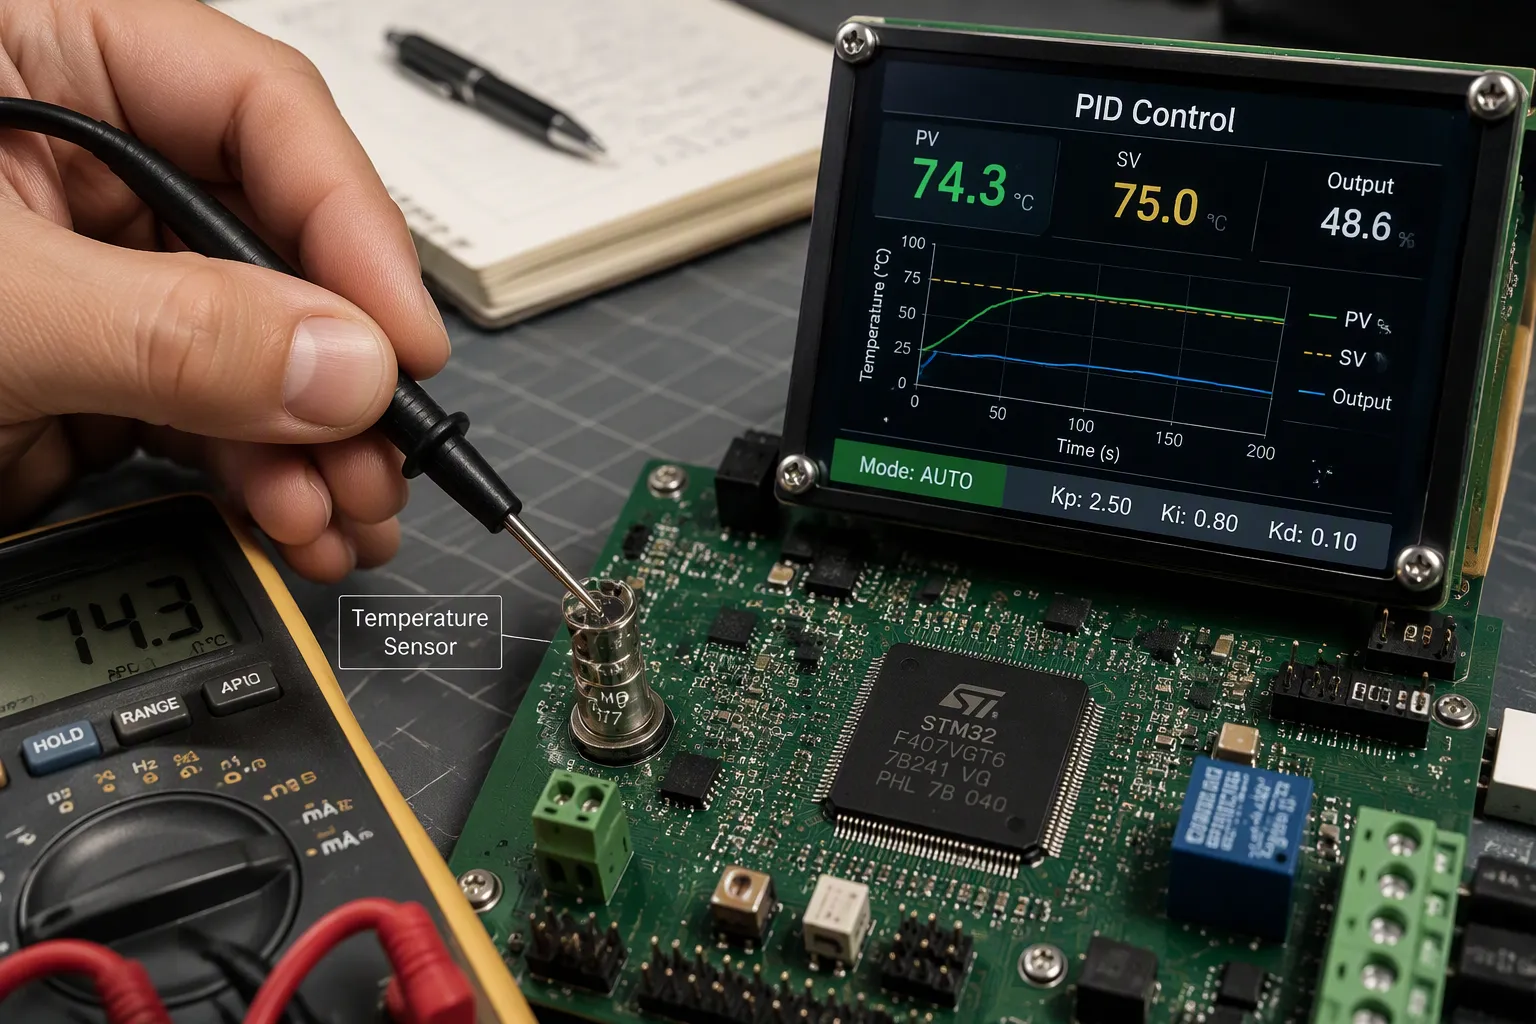
En PID-regulator håller din kretskortstemperatur inom säkra gränser med hjälp av digital återkoppling med sluten slinga. Den jämför den avkända kretskortstemperaturen med ett börvärde och justerar sedan värme- eller kylarens uteffekt. Så här skyddar pid-temperaturreglering ett kretskort från överhettning.
Noggrann temperaturkontroll förhindrar också översvängning. De flesta överhettningshändelser börjar med översvängning, där kortet kort stiger förbi det avsedda börvärdet innan slingan reagerar. En välinställd PID reagerar tidigt och håller kortet nära målbörvärdet.
Du kommer att lära dig de tre PID-termerna, skyddsslingan "avkänn-beräkna-korrekt", avkänning på kortnivå och värmedrivning, samt inställning med felsäker design.
Key Takeaways
En PID-regulator använder tre delar för att hålla kretskortets temperatur stabil och förhindra att det blir för varmt.
Justera PID-slingan noggrant så att den inte översvänger och inte lämnar ett stationärt fel.
Lägg till en separat hårdvaruavstängning för att skydda mot värmefel.
Välj rätt temperatursensor och placera den åtskilt från heta punkter.
Bra termisk design och ren avkänning hjälper PID-slingan att fungera bra.
Grunderna i PID-temperaturreglering
Ett PID-temperaturregleringssystem är ett slutet digitalt återkopplingssystem. Det kontrollerar den verkliga temperaturen, beräknar skillnaden från börvärdet och korrigerar utgången. Det skillnaden är felet. Regulatorn använder detta fel för att köra en värmare eller kylare.
De tre PID-termerna
Proportionalitetstermerna, integraltermerna och derivattermerna har olika funktioner. Tabellen nedan visar hur en digital styrenhet beräknar var och en.
Termin | Formel | Hur det beräknas för temperaturkontroll |
|---|---|---|
Proportionell (P) | KP · e(t) | Använder strömfelet e(t) = SP − PV (börvärde minus uppmätt temperatur); ett större fel i det ögonblicket ger en större korrigerande utsignal. |
Integral (I) | KI ∫₀ᵗ e(t) dt | Adderar felet över tid (summerat som ∑ eᵢ·Δt i diskreta digitala regulatorer) för att ta bort stationärt-tillståndsförskjutning i temperaturen. |
Derivat (D) | KD · de(t)/dt = −KD · d(PV)/dt | Reagerar på hur snabbt felet ändras; felderivatan byts ofta ut mot derivatan av den uppmätta PV för att undvika derivatavtryck vid börvärdesändringar, och filtrering används för att minska brus. |
Proportionstermen reagerar på det aktuella felet. Ett större fel ger en större uteffekt, så kortet värms upp snabbare. Proportionstermen kan inte ensam ta bort stationärt fel, eftersom uteffekten sjunker till noll vid börvärdet. Integraltermen adderar det förflutna felet och flyttar den offseten till noll. För mycket integralverkan orsakar oscillation. Derivattermen reagerar på hur snabbt saker och ting förändras. Den förutsäger vart temperaturen är på väg och applicerar en bromsande effekt. Denna dämpning minskar översvängning. Derivattermen är känslig för sensorbrus, så många konstruktioner filtrerar den eller ställer in den på noll.
Sluten återkoppling kontra på/av-styrning
Enkel termostatstyrning med på/av slår på värmaren helt under börvärdet och helt av över det. Kortets temperatur cyklar sedan runt målet. Varje cykel för kortet förbi målet innan värmaren stängs av. Det är överhettning, och det är där de flesta överhettningshändelser börjar.
PID-regulatorer ger mer exakt temperaturreglering. PID-regleralgoritmen justerar utsignalen kontinuerligt istället för att koppla om den. Proportionella integralderivator reagerar på små fel med små korrigeringar. Detta beteende håller kortet nära önskat börvärde och begränsar översvängning. En väl avstämd slinga stabiliseras snabbt utan stationära fel.
Hur PID förhindrar överhettning
Avkänning, felberäkning och utdata
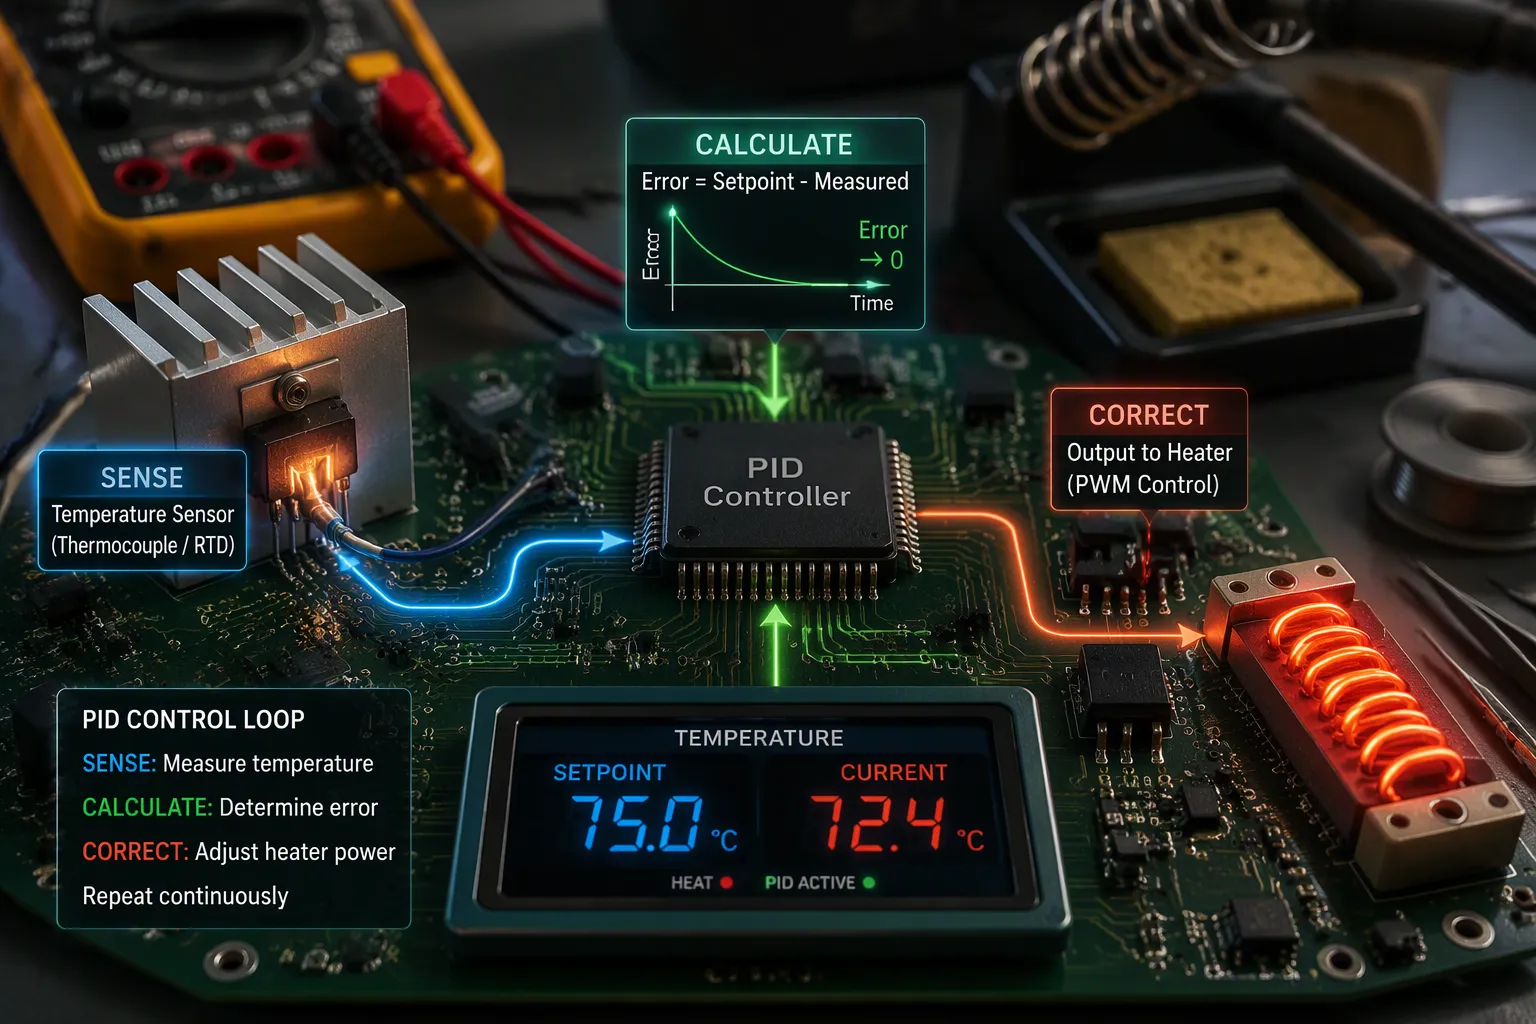
Skyddsslingan körs i tre steg. Först mäter en sensor kretskortstemperaturen. För det andra subtraherar pid-styralgoritmen den avläsningen från börvärdet för att få felet. För det tredje driver utgångssteget en värmare eller kylare med den mängd som felet motiverar. Denna cykel upprepas med en fast samplingsfrekvens, så att slingan korrigerar små avvikelser innan de växer.
Avkänningsmetoden är den största risken. Vanliga avkänningsmetoder inkluderar termoelement, det fyllda termiska brunnssystemet och resistanstemperaturdetektorn (RTD). Var och en av dessa metoder ökar fördröjningen i slingan.
Avkänningsmetod | Roll i avkänn-beräkna-korrekt-slingan |
|---|---|
Termo | Gemensam temperaturmätningsenhet i slingan |
Fyllt termiskt brunnssystem | Gemensam temperaturmätningsenhet i slingan |
Resistanstemperaturdetektor (RTD) | Gemensam temperaturmätningsenhet i slingan |
Du bör minska mätfördröjningen där du kan. En bulb eller termisk brunn med liten diameter sänker elementets värmemotstånd och värmekapacitet. Ett brunnsmaterial med låg resistans och låg kapacitet minskar den fördröjning det bidrar till den totala processen. Ett litet rör eller en öppning nära sensorn ökar flödeshastigheten och påskyndar värmeöverföringen till elementet. I tvåfassystem placeras elementet i vätskefas, vilket ger lägre värmemotstånd än ångfasen.
Dödtid är ett separat problem. Det är fördröjningen mellan att en processvariabel ändras och att den förändringen observeras. En sensor monterad långt ifrån en värmekälla kommer inte att registrera förändringen direkt. Regulatorn agerar då på inaktuella mätningar. Störningar, såsom en lös ström av kall luft, förvränger också avläsningen. PID-reglerslingan måste avvisa dem.
Överskridande och termisk rusningsförebyggande
Derivativ funktion är den mest bruskänsliga termen. En brusig mätsignal gör att derivativ funktion förstärker bruset, och regulatorns utgång blir skakig. Praktiska system tillämpar derivatfiltrering eller använder endast en liten D-förstärkning. En sändare med derivativ funktion kan eliminera viss elementfördröjning; du kompenserar genom att minska regulatorns derivativförstärkning.
Börvärdesgränser minskar översvängningen ytterligare. Begränsa utgången och begränsa det tillåtna börvärdeområdet, så kan inte slingan ge en stor korrigering som bär kortet förbi målet. Konfigurerad på detta sätt fungerar pid-regulatorn som ett överhettningsskydd , inte bara en regulator.
Termisk rusning behöver ett eget lager. Var uppmärksam på onormal temperaturökning och tvinga bort utgången när den uppstår:
Övervakning av korsningstemperatur: inbyggda sensorer, realtidsdiagnostik och prediktiv övervakning upptäcker onormala tillstånd före fel.
Termiskt avstängningsskydd: Skyddskretsar för överström, kortslutning, desaturation och mjuk avstängning reagerar snabbt på fel och tvingar bort utgången innan termisk eskalering.
Spännings- och impedansövervakning ger ytterligare en kontroll. Ett plötsligt spänningsfall, obalans eller stigande intern impedans signalerar ett förestående fel, och systemet kan isolera modulen eller stänga av. Proportionella integralderivator hanterar den stabila regleringen; dessa detektorer hanterar felet. Tillsammans håller de exakt temperaturkontroll intakt och förhindrar att ett fel utvecklas till brand.
Implementering på styrelsenivå för exakt temperaturkontroll
Avkänningsalternativ och felbudget
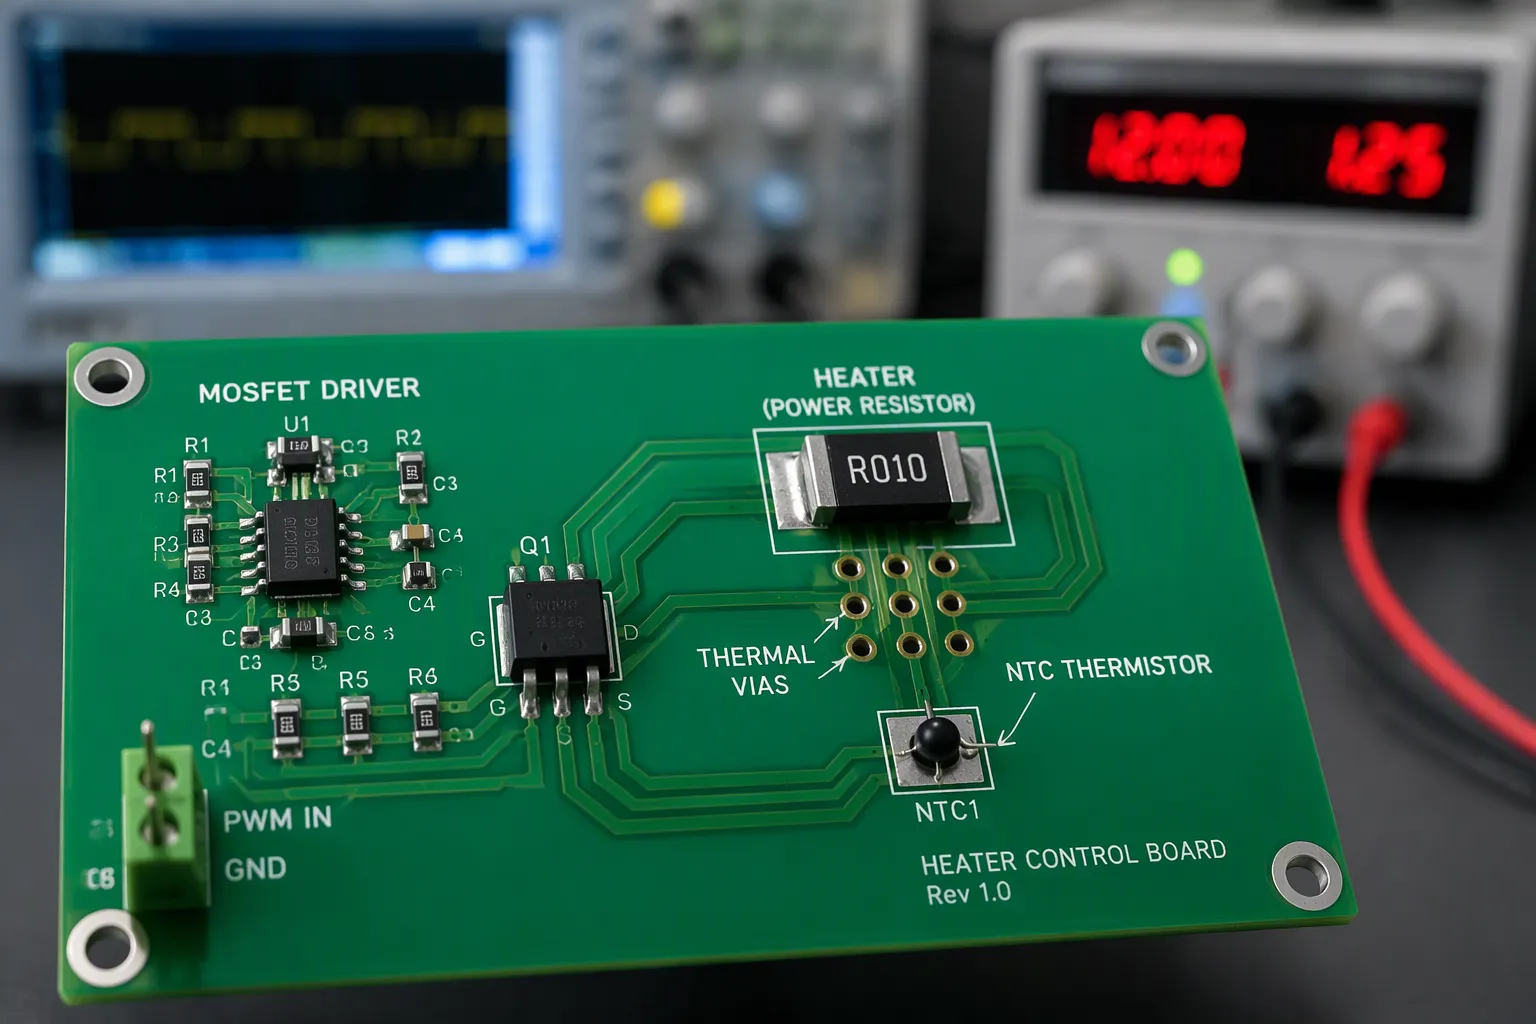
Ditt första val är avkänningselementet. En NTC-termistor kostar lite och levereras i små SMD-kapslar, så den fungerar bra för omgivningsavkänning på kretskort. Dess resistanskurva är mycket icke-linjär, och du behöver en uppslagstabell eller Steinhart-Hart-ekvationen för att konvertera avläsningar. En RTD som Pt100 eller Pt1000 förblir nästan linjär över ett brett område, men den behöver en konstantströmskälla, en precisions-ADC eller brygga, och var noga med ledningsresistansen. En digital temperatursensor bygger in omvandlingen och gör layouten enklare. Tänk på dessa avvägningar innan du bestämmer dig.
Attribut | NTC-termistor | RTD (Pt100/Pt1000) |
|---|---|---|
Driftsområde | Ungefär −50 °C till +150 °C | Ungefär −200 °C till +650 °C |
linjäritet | Mycket icke-linjär | Nästan linjär |
Svarstid | Snabb, ungefär 0.2–10 s | Långsammare, ungefär 1–50 s |
kretsar | Enkel spänningsdelare | Konstantströmskälla, precisions-ADC |
Pris | Låg | Högre |
Var du placerar sensorn spelar lika stor roll som vilken del du väljer. Håll temperatursensorn borta från effekttransistorer och regulatorer, eftersom lokala heta punkter förstör avläsningen. Anslut sensorn till värmaren via en exponerad dyna eller termiska vias. Håll excitationsströmmen låg så att självuppvärmningen inte förskjuter avläsningen. En långsam termisk tidskonstant från kraftig koppargjutning eller inkapsling ger fördröjning, och fördröjning inbjuder till översvängning.
Skapa en felbudget för mätvägen. ADC-upplösningen anger det minsta steget du kan detektera. Referensavdriften förändras vid varje avläsning när temperaturen ändras. Spårresistans och termoelektriska effekter adderar små förskjutningar, så använd fyrtrådiga Kelvin-anslutningar för en Pt1000. Addera dessa termer och jämför summan med din tillåtna börvärdstolerans.
Värmedrift och termisk koppling
Ett MOSFET- eller solid-state-relä med PWM ger effektiv värmedrift. Nollgenomgångsbrytning passar resistiva värmeelement eftersom det håller EMI lågt och undviker risk för startström. Välj en enhet med marginal till övers. Omron rekommenderar att multiplicera RDS(on) med 1.5 när belastningen överstiger 80 % av märkströmmen, så effektförlust = belastningsström i kvadrat × RDS(on) × 1.5. Linjär drivning tar bort kopplingsbrus men bränner den extra spänningen som värme. De flesta PID-temperaturregulatorer i kortkonstruktioner använder PWM av den anledningen.
Koppargjutningar transporterar både värme och ström. Placera gjutningen nära regulatorer och starkströmskretsar och anslut varje ö till ett större plan. Ett rutnät av termiska vior under ett kraftpaket sänker kopplingstemperaturen märkbart. Håll jordplanen kontinuerliga och sy fast kanterna mot chassits jord.
Håll det brusiga effektsteget isolerat från analog avkänning. Ge den analoga sektionen en egen effektdomän, led känsliga spår bort från kopplingsnoden och korsa aldrig en jordplansdelning. Skydda sensorn med en skyddsring där utrymmet tillåter. Dessa steg håller processvariabeln ren, så att din pid-regleringsslinga agerar på verkliga data. God termisk koppling och ren avkänning tillsammans ger exakt temperaturkontroll.
Avvägningar mellan finjustering, felsäker design och DFM
PID-inställning och anti-windup
Du kan finjustera en termisk slinga med Ziegler-Nichols-metoden. Ställ in integral- och derivataförstärkningarna till noll och kör sedan i proportionellt läge. Öka långsamt den proportionella förstärkningen tills systemet oscillerar stadigt. Håll säkerhetsgränserna och stoppen på, eftersom oscillationen är avsiktlig. Vid den kritiska punkten, registrera den slutliga förstärkningen Ku och den slutliga perioden Tu. Beräkna sedan förstärkningarna: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu och Kd = 0.075·Ku·Tu. Ett snabbt ställdon med Ku = 8.0 och Tu = 0.4 s ger Kp = 4.8, Ki = 24.0 och Kd = 0.24. En långsam värmare med Ku ≈ 2.5 och Tu ≈ 5 min ger mycket mindre, långsammare förstärkningar. Det resultatet visar termisk fördröjning. Reläautomatisk inställning är ett praktiskt alternativ när manuell testning är osäker eller inte praktisk.
Anti-uppvindning skyddar slingan under uppvärmningen. Integraltermen fortsätter att addera ett fel medan värmaren håller full effekt, och det lagrade värdet orsakar sedan en stor översvängning. Spärra integraltermen eller stoppa integrationen när effekten når sitt maximum. En väl avstämd pid-slinga håller sedan börvärdet utan en lång återhämtningssvängning.
Hårdvaruavgränsning och tillverkningsbegränsningar
Programvara ensam kan inte garantera säkerhet. En kortsluten MOSFET eller ett svetsat relä håller värmaren påslagen även när MCU:n säger ifrån. Lägg till en separat avstängningsväg för hög gräns.
Tillvägagångssätt | Nyckelkomponenter | Avskärningsbeteende |
|---|---|---|
Jämförelsebaserad gränsvärde | Termistor + komparator med hysteres | Digital avstängningssignal, enkel utlösningspunkt |
Spänningsreferensutlösning | NTC-termistor + TL431 + motstånd | TL431 drar katoden till jord nära 2.5 V och tvingar fram strömavstängning |
Operationsförstärkarbrygga | Termistor + operationsförstärkare + 3 precisionsmotstånd | Bryggan sätter gränsen utan en referens |
Automatisk återställning av termosäkring | Återställningsbar termosäkring | Öppnar vid tröskeltemperatur, oberoende av styrning |
En termistorbaserad styrslinga kan inte ensam garantera säkerhet när brytarelementet kortsluts. Felsäker design behöver en strömförsörjningsväg som avbryter strömmen på egen hand, förutom styrsignalen.
DFM har sina egna avvägningar. Dissipationsfaktor, CTE-missmatchning och fuktabsorption påverkar alla den termiska tillförlitligheten. Tjockare koppar, termiska vior och koppargjutningar sprider värme, men håll tillräckligt avstånd mellan en gjutning och närliggande spår. Termiska avlastningsekrar förbättrar lödbarheten men försämrar ledningsförmågan, och en utbredd termisk lödning kan bli ojämn. Prata med din chef för viorna tidigt.
PID-temperaturreglering skyddar ett kretskort genom att jämföra avkänd temperatur med ett börvärde och korrigera utsignalen. De proportionella, integrerade och derivata termerna spelar alla en roll. Den proportionella termen åtgärdar aktuellt fel, integraltermen rensar stationärt offset och derivata termen dämpar snabba stigningar. Hårdvaruavstängning kvarstår som backspärr.
Du bör behandla termisk styrning som kärntillförlitlighetsarbete. Justera slingan, lägg till anti-uppvindning och budgetavkänningsfel. Matcha värmedrivningen och termisk koppling till lasten. Kontrollera sedan varje val mot tillverkningsgränser. PID-regulatorer förtjänar förtroende genom noggrann design, inte tur. Proportionell integralderivation plus en felsäker väg håller korten säkra.
FAQ
Hur ofta ska pid-slingan mäta temperaturen på kretskortet?
Sampla snabbare än den termiska tidskonstanten för din sensor- och värmarenhet. En slinga som samplar långsammare än kortet värms upp kommer alltid att släpa efter den verkliga temperaturen. Matcha samplingsfrekvensen med din avkänningsmetod och bekräfta sedan tidpunkten under valideringen.
Kan jag köra en pid-loop utan derivattermen?
Ja. Många termiska loopar körs endast som PI. Derivatuttrycket dämpar snabba stigningar, men det förstärker också sensorbrus. Du bör börja med P och I, och sedan lägga till en liten, filtrerad D-uttryck endast om översvängningen fortfarande är ett problem.
Vad händer om värmarens MOSFET kortsluts?
Värmaren förblir påslagen oavsett vad firmware-kommandon ger . Det är därför du behöver en oberoende avstängningsväg, till exempel en komparatorutlösning eller en återställningsbar termosäkring. Programvarubaserade pid-regulatorer kan inte skydda mot ett felaktigt kopplingselement på egen hand.
Hur håller jag sensorbrus borta från styrslingan?
Håll den analoga avkänningsvägen borta från kopplingsnoden, ge den en ren effektdomän och filtrera derivattermen. Du bör också verifiera avläsningen mot en referenstermometer innan du låser börvärdet under finjusteringen.
Termisk design belönar tålamod. Validera varje lager, från avkänning till avstängning, så kommer ditt kort att hålla sitt mål i åratal.