Du får högeffektiv effektomvandling och stabil reglering från en vana: matcha varje designval med den verkliga belastningen, den verkliga termiska vägen och det verkliga kortet du kan bygga. Två mål driver ditt arbete. Du vill ha den högsta effektomvandlingseffektiviteten du kan uppnå. Du behöver också att utspänningen förblir plan när lasten rör sig. Dessa mål går emot varandra. Mer effektivitet innebär ofta mer switching, och mer switching kan störa utgången. Ditt jobb är att balansera dem med data, inte gissningar. Bra effektomvandlingssystem kommer från noggranna val i varje steg. Varje vinst i effektivitet och varje regleringspunkt beror på den balansen.
Key Takeaways
Välj rätt omvandlare för dina behov: buck sänker spänningen, boost höjer den och buck-boost hanterar ingångar som ändras.
Använd en switchande regulator istället för en linjär när effektförlusten är mer än 2 watt. Detta sparar energi och minskar värmeutvecklingen.
Konstruera din styrslinga så att den har minst 60 graders fasmarginal. Detta hjälper till att hålla utspänningen stabil när belastningen ändras.
Välj delar som induktorer och MOSFET-transistorer genom att väga avvägningar , såsom resistans och gate-laddning, för din switchfrekvens.
Testa din design noggrant med ärliga mätningar. Detta säkerställer att effektivitets- och regleringsmålen håller i produktionen.
Val av effektomvandlingstopologi
Avvägningar mellan Buck, Boost och Buck-Boost
Du börjar med att välja en topologi med tre ingångar: lastprofil, spänningsförhållande mellan ingång och utgång och isoleringsbehov. En regulator fungerar bäst när VIN är lika med VOUT, och den förlorar i effektivitet allt eftersom förhållandet ökar. Med en ingång som rör sig mellan 36 och 60 V är en 48 V-buss bäst, eftersom den bär 4 gånger mindre ström än 12 V och minskar PDN-förlusterna med cirka 16 gånger. Den ingången kan sjunka under 48 V, så detta steg måste vara en buck-boost.
topologi | Spänningsförhållande | Isolering | Bästa passform |
|---|---|---|---|
Bock | Steg ner | Nej | Enkla, billiga skenor; diskontinuerlig ingångsström ökar EMI |
Boost | Steg upp | Nej | Kontinuerlig CCM-ström; passar för korrigering av aktiv effektfaktor |
bock boost | Steg upp eller ner | Nej | Batteridrivna system med driftingång |
Buck-omvandlare är det enklaste och billigaste valet, och de når hög effektivitet vid hög effekt. Boost-steg drar kontinuerlig ström i CCM, vilket gör dem utmärkta för korrigering av aktiv effektfaktor. Buck-boost-steg hanterar en föränderlig ingång, men de växlar utgången och deras brytare har ingen jordreferens. Där effektivitet och flexibilitet är viktigt ersätter DC-DC-omvandlare linjära regulatorer. Isolerade reglerade omvandlare når hög effektivitet i små utrymmen.
Grunderna i synkron likriktning
Du bör byta ut den frigående dioden mot en MOSFET för att minska ledningsförluster på lågspännings- och högströmsskenor. Dioden sänker en fast framspänning vid varje ström. En MOSFET sänker strömmen gånger RDS(on), så förlusten minskar när du parallellkopplar enheter eller väljer en del med lägre resistans. Denna enda förändring avgör ofta om en effektomvandlare uppfyller sitt effektivitetsmål.
Isolerade topologier och när du behöver dem
Välj en isolerad topologi när säkerhet eller jordseparation kräver det. Flyback-tekniken är det enklaste isolerade alternativet vid låg effekt, men den presterar dåligt över cirka 10 A. En framåtriktad omvandlare lägger till en utgångsinduktor och hanterar höga utgångsströmmar bättre. Avancerade effektomvandlartopologier, inklusive tvåbrytarsteg med buck-boost, ökar effektiviteten på bekostnad av mer komplexitet.
Obs: Dålig reglering innebär vanligtvis högre förluster, så behandla en drivande utspänning som en effektivitetsvarning.
Effektivitetsgrad och förlustmekanismer för effektomvandling
Switching vs. linjära förluster
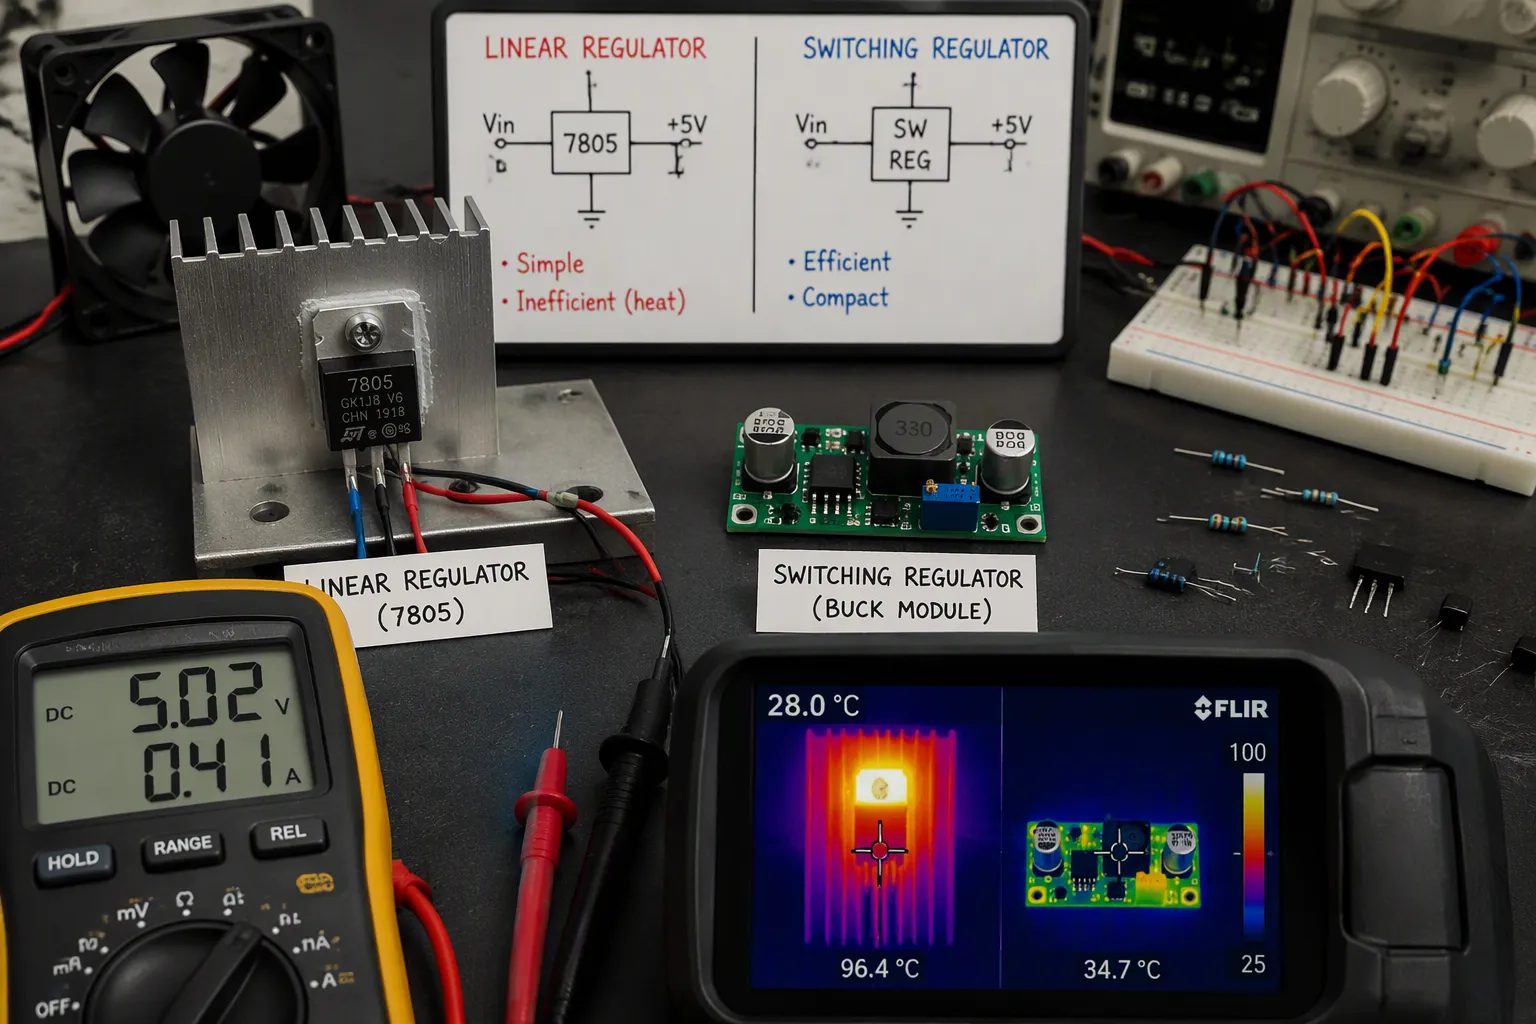
En linjär regulator håller sin utgång stabil genom att sänka den extra spänningen mellan ingång och utgång. Lastströmmen flyter genom både lasten och regulatorn. Så den förlorade effekten är lika med spänningsfallet gånger utgångsströmmen. I en vanlig 5V-regulator i en bil, som matas från ett 14.3V-laddningssystem, är fallet 9.3V. Vid 1.0A får lasten 5W medan regulatorn förbrukar 9.3W, vilket ger en verkningsgrad på endast cirka 35%. Omkopplarelement undviker detta slöseri. De kapar ingångsenergin och lagrar energi i en induktor, så de förlorar bara en liten del av den levererade effekten. Det är därför switchade nätaggregat når hög verkningsgrad där linjära delar inte kan.
Parameter | Linjär regulator | Växlingsregulator |
|---|---|---|
Effektivitet | Låg (30–60 % när VIN är långt över VOUT) | Hög (80–95 %) |
Termisk stress | Hög för stor VIN–VOUT eller hög ström | Låg för samma last |
Typisk lastström | Upp till 500 mA | 1 A till 10 A och mer |
Du bör behandla 2W-regeln som ett praktiskt tröskelvärde. Beräkna förlusten som (VIN − VOUT) × IOUT. Om resultatet är över 2W, välj en switchande regulator . Om den stannar på eller under 2W kan en linjär del fungera med korrekt kylning. Att mata 5V vid 2A från 12V med en linjär regulator slösar bort 14W, vilket inte är praktiskt. Ett 90% effektivt switchande steg slösar bort nästan 1W för samma jobb.
Ett 7805 som drivs på 12V vid 500mA genererar över 3.5W värme. Den delen behöver en kylfläns eller bättre termisk design för kretskortet.
Förlustfördelning över lastområdet
Fyra förlusttermer formar effektomvandlingseffektiviteten, och var och en skalas på olika sätt. Ledningsförlusten ökar med kvadraten av lastströmmen, så den reglerar vid hög belastning. Omkopplingsförlusten förblir ungefär proportionell mot frekvens och bussspänning, och den reglerar vid lätt belastning. Gate-drive-förlusten skalas med frekvens och gate-laddning. Viloförlusten förblir konstant, så den spelar störst roll när utströmmen är liten. Avancerade konstruktioner har visat över 99.1 % toppeffektivitet genom att kombinera komponent-, topologi- och styrinnovationer.
Lägen för lätt belastningseffektivitet
Under PWM med fast frekvens förblir switchningsantalet konstant, så egenförbrukningen förblir konstant och verkningsgraden faller vid låg ström. Lägen för lätt belastning åtgärdar detta. Burst-, skip- och PFM-kontroll förlänger perioden och minskar antalet switchningshändelser per tidsenhet. Vid en belastning på 1 mA ger forcerad PWM endast cirka 8 % verkningsgrad, medan PFM når ungefär 84 %. PFM eliminerar också tillslagsförluster på hög sida och minskar gate-drive- och dödtidsförluster. Nollgenomgångsdetektering ger ytterligare en vinst genom att stänga av FET:n på låg sida när induktorströmmen blir negativ.
Tips: PFM ger variabel frekvens, högre rippel och eventuellt hörbart brus. Kontrollera EMI-beteendet innan du genomför en bedömning.
Spänningsreglering och styrslingdesign
Återkopplingskompensation och stabilitet
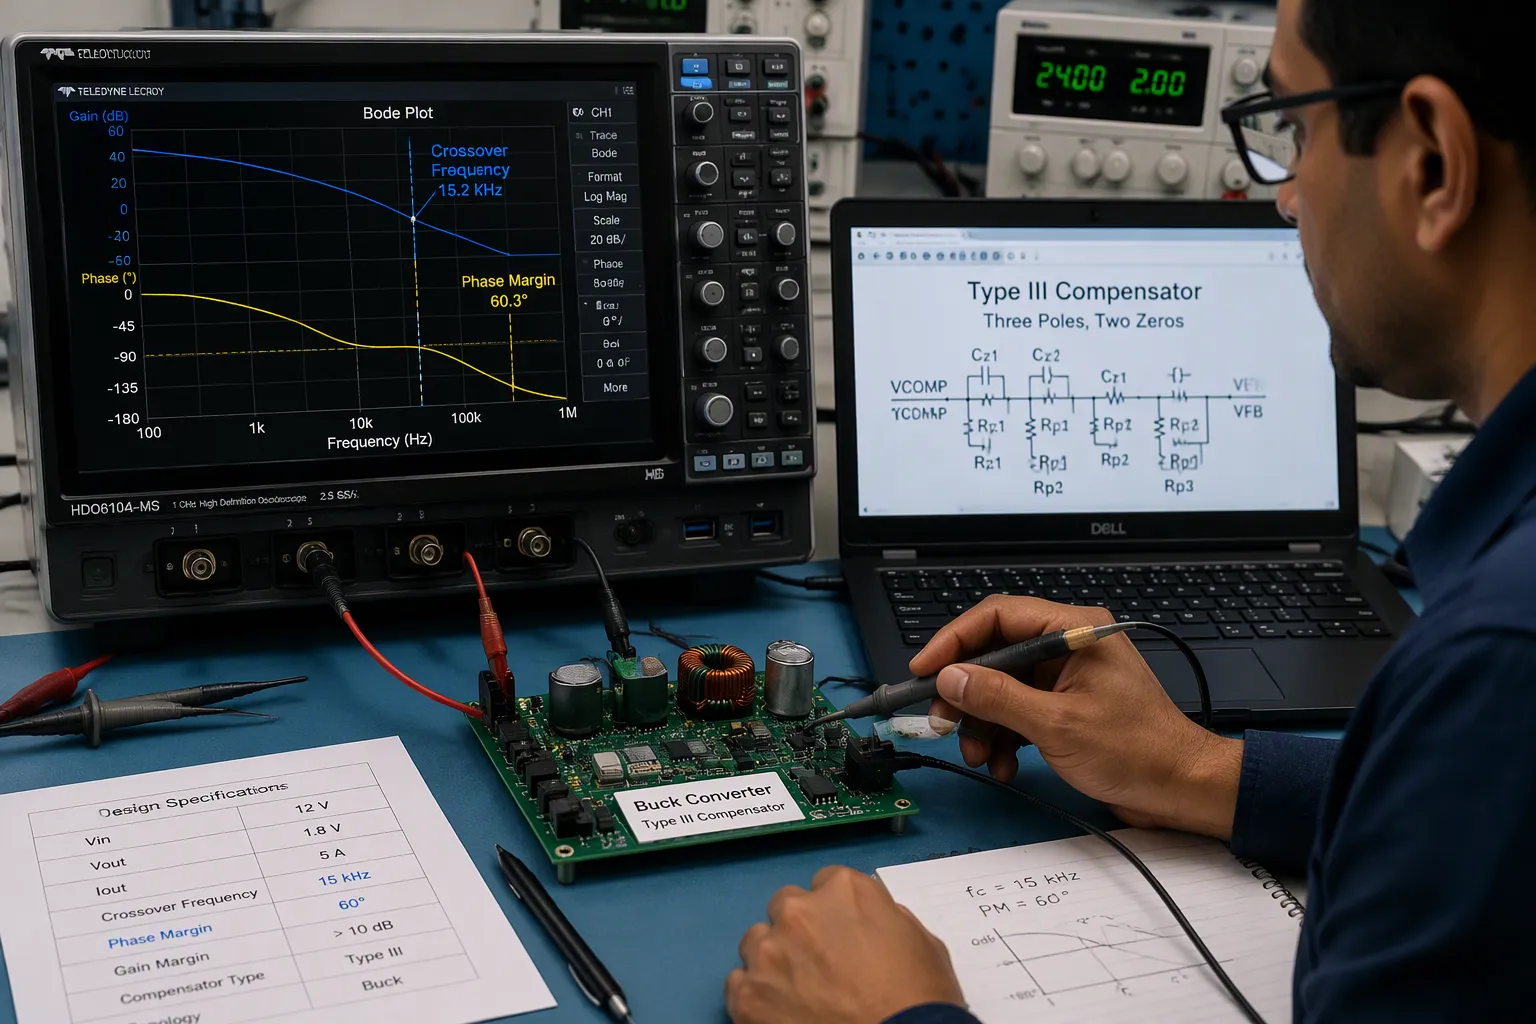
Tänk på styrslingan som den del av DC/DC-omvandlarens design som avgör om utgången förblir stabil eller vinglar. Ett buck-, boost- eller buck-boost-steg behöver alla samma tre jobb från kompensatorn. För det första fungerar hög förstärkning vid DC som en integrator. Den förstärker eventuella stabila fel tills duty cycle-funktionen korrigerar det. Utan den integratorn lämnar endast proportionell styrning ett stationärt fel. För det andra höjer två nollor nära LC-resonansen fasen vid delningsfiltret. För det tredje skär två högfrekventa poler förstärkningen ovanför delningsfiltret. De fortsätter att orsaka växlingsrippel och injicerat brus från att ändra duty cycle-funktionen.
En typ III-kompensator (tre poler, två nollor) tillhandahåller alla tre. Tabellen nedan visar ett bearbetat buck-exempel.
Hänsyn | Värde / Placering | Syfte |
|---|---|---|
Crossover frekvens | 15 kHz (ungefär fsw/10) | Snabbt transientsvar inom den genomsnittliga modellens giltighet |
Fasmarginalmål | ≥ 55° (konstruktionen uppnår 60°) | Ren transient, utrymme för detaljvariation |
Mål för vinstmarginal | ≥12dB | Marginal mot parasitiska fasfördröjningar |
Kompensatornollor | 3.2 kHz och 6.2 kHz | Återställ cirka 38° av fasen vid övergången |
Kompensatorpoler | 75 kHz och 145 kHz | Roll off-förstärkning; dämpar rippel och brus |
Loopförstärkningslutning vid 0 dB | −20 dB/dekade | Stabilitet vid enkelkorsning |
Fasmarginalerna överskrider direkt. Vid cirka 65° ser man ungefär 5 % översvängning och stabilisering inom ett par cykler. Vid 45° klättrar översvängningen till cirka 20 % med måttlig ringning. Vid 25° når den cirka 50 % med lång ringning. Man bör sikta på 60° och aldrig gå under 45°, eftersom den extra marginalen absorberar avdrift från temperatur, ålder och tillverkningsvariationer.
En slinga som mäter 60° fasmarginal på bänken kan fortfarande oscillera när du lägger till ett ingångsfilter. Filtret och omvandlaren interagerar genom impedans, inte genom den slinga du just kompenserade. Det felet visar sig vid filtrets resonans (se Middlebrook Stability Criterion).
Transient respons och fjärranalys
Snabba belastningssteg, såsom 10 mA till 500 mA på nanosekunder, kräver hög loopbandbredd, en snabb felförstärkare och stark fasmarginal över last- och utgångskapacitans. Du bör välja MLCC:er med låg ESR för utgången. För aggressiv kompensation riskerar instabilitet; för långsam ger översvängning och undersvängning. Att höja utgångskapacitansen förbättrar transientbeteendet men kostar kortarea och starttid. En teknik driver enhetsförstärkningsfrekvensen högre med en liten konstantströms-OTA som driver en högimpedansnod, vilket breddar bandbredden medan belastningsförhållandena knappt påverkar stabiliteten.
För en linje- och lastreglerad utgång över långa spår, lägg till fjärravkänning. Ett dedikerat avkänningspar kopplas direkt till lastterminalerna i en Kelvin-anslutning, vilket separerar spänningsdetektering från högströmsvägen. Dessa ledningar bär endast en liten biasström, så deras eget IR-fall är försumbart. Återkopplingsslingan jämför sedan den avkända spänningen med sin interna referens och höjer utgången tills lasten når börvärdet. Detta korrigerar spår-, kabel- och kontaktmotståndet, vilket ger exakt reglering och en stabil strömförsörjning även under dynamisk efterfrågan.
Tips: Dra avkänningsledningarna som ett tätt differentialpar bort från switchnoder. En brusig avkänningsledning stör utspänningsregleringen mer än någon kompensatorjustering kan åtgärda.
Komponentval för total effektivitet
Induktorer, kondensatorer och MOSFET:er
Du bör välja induktorstorlek genom att kontrollera tre gränsvärden samtidigt. Välj den nominella induktansen från rippelfaktorn vid värsta tänkbara ingång och lätt belastning, och avrunda sedan uppåt till närmaste standardvärde. Kontrollera mättningsströmmen vid 30 % roll-off mot toppströmmen och håll en marginal på 20–30 %. Se till att märkströmmen täcker RMS-värdet och läs av DC-bias- och temperaturökningskurvorna innan du bestämmer dig.
Valet av utgångskondensator följer vanligtvis belastningssteget, inte rippeln. En transient dipp på 3 % kan kräva betydligt mer kapacitans än en rippelbudget på 1 %. Kontrollera ESR, RMS-rippelström och kapslingsstorlek tillsammans.
Val av MOSFET är en balansgång , inte en kapplöpning mot den lägsta RDS(on). Gate-laddningen växer med brickstorleken, så en del med låg resistans har ofta hög Qg och saktar ner switchningen. Väg RDS(on) mot Qg och Miller-laddning vid din målfrekvens.
Enhetsval | Styrka | Avvägning |
|---|---|---|
Låg RDS (på) MOSFET | Låg ledningsförlust | Hög Qg, långsammare kanter |
Lågkvantitativ MOSFET | Snabbt byte | Högre ledningsförlust |
Styrenheter och grinddrivare
Högre gate-drivspänning, såsom +15V/-5V, säkerställer att gate-signalen slås på ordentligt och skyddar gate-oxiden. Den behöver också strängare reglering från drivkretsens matning. Aktiv gate-styrning formar dI/dt och dV/dt för att minska switchförluster samtidigt som EMI hålls under kontroll, men det kostar sensorbandbredd och ökar komplexiteten.
Håll koll på grindslingan. Parasitisk induktans orsakar ringsignaler och falsk triggning, vilket ökar förluster. Håll spåren korta, använd en Kelvin-källa och placera avkopplingen nära drivkretsen.
Tips: Förlusten vid grindladdning är liten i förhållande till effektklassningen, men den värmer upp drivkretsen och den externa regulatorn. Ge dessa delar termiskt utrymme.
Kapselinbyggda induktorer för integrerade regulatorer
Inbyggda magnetiska kärnspolar är ett nytt alternativ för buck-integrerade spänningsregulatorer. Tätt kopplade öar med delad kärna ökar induktanstätheten till 250 nH/mm² och strömtätheten till 10 A/mm². I en 10-moduls omvandlare vid 40 A ökade kopplade matriser i genomsnitt 5.65 % effektivitet jämfört med frikopplade baslinjer, där de bästa modulerna nådde 11.04 %.
Detta är viktigt för högeffektiv effektomvandling i skenor med hög step-down-effekt, såsom 12 V till 1 V. Att placera passiva komponenter i kapslingen ökar effektiviteten där kortutrymmet är begränsat. Betrakta dessa delar som en designhävstång för effektomvandlingssystem som behöver kompakt, högeffektiv leverans.
Effektivitet, storlek och EMI-avvägningar
Switchfrekvens och termisk hantering
Du väljer switchfrekvens först, eftersom den påverkar alla andra val. En högre frekvens gör induktorer, kondensatorer och filter mindre, och den ökar effekttätheten. Samma förändring lägger till fler switchhändelser varje sekund, så förlusterna ökar och effektiviteten kan minska när den termiska designen är svag. Skarpare dv/dt och di/dt ökar också ledningsbundet och utstrålat brus. Du behöver då en stramare layout, bättre filtrering och noggrann gate-drive-inställning.
Designprioritet | Effekt av högre switchfrekvens |
|---|---|
Effektivitet | Fler omkopplingshändelser varje sekund; den totala verkningsgraden kan minska utan stark termisk design |
Lösningsstorlek | Mindre passiva komponenter och högre effekttäthet; passiva komponenter blir känsligare och dyrare |
Skarpare kanter ökar bruset; behöver tätare layout, avskärmning och filtrering | |
Termisk | Fler behov av temperaturcykling och nedgradering av korsningar |
Uppskatta switchförluster vid din kandidatfrekvens och kontrollera sedan termiskt utrymme i modulen och kylflänsen. Validera dv/dt- och di/dt-styrningen för EMI-risk, justera och upprepa. Bekräfta med simulering, termiskt test, en EMI-skanning och ett belastningstest innan du slutför.
Tips: En frekvens som släpper igenom EMI på bänken kan fortfarande sluta fungera i en metallkapsling. Skanna tidigt.
Koppararea och DFM-begränsningar
Planera värmevägen innan du drar. Termiska via-matriser transporterar värme från ytliga delar till interna eller bakre kopparplan, och fyllda eller pluggade vias förhindrar att lödet transporteras bort. Tjock koppar minskar resistiv uppvärmning och sprider värme i sidled. Kopparmynt och isolerade metallsubstrat används i enheter där via-matriser inte räcker till. Gruppera vias i grupper och följ IPC-7093 för bottenterminerade kapslar och IPC-2152 för strömförande bredd.
DFM begränsar sedan planen. Stora kopparområden drar värme från lödfogar under omsmältning, så storleken flyter runt den verkliga värmevägen. Minimera lödpasta för att förhindra att komponenterna flyter. Håll högströmsspår borta från sensorer och operationsförstärkare.
Avvägningar mellan kostnad och stycklista
Lägre frekvens håller BOM- och EMI-kontroll billigare. Högre frekvens kan öka kostnaden genom avancerade enheter och striktare EMI-kontroll. Väg varje alternativ mot din lastprofil, inte mot en topp i databladet.
Obs: Varje vinst i hög effektivitet kostar någonstans kortyta, kostnad eller EMI-marginal.
Implementering och testning på styrelsenivå
Layout för hot loop och switchnod
Den heta slingan är den högströmsväg som bär switchström. Dess area sätter parasitisk induktans, och parasitisk induktans sätter ringning, översvängning och EMI. Du bör placera ingångs- och avkopplingskondensatorer bara millimeter från MOSFET-halvbryggan. En mindre slingarea sänker slinginduktansen och minskar spänningsöversvängningen. En vertikalt orienterad effektslinga i ett flerskiktskort krymper slingarea ännu mer, och layouter som denna har rapporterat en minskning av översvängning på upp till cirka 4 V jämfört med vanliga layouter.
Designåtgärd | Gäller för | Effekt |
|---|---|---|
Kondensatorer nära MOSFET:er | Het loop | Krymper slingans area, sänker induktansen |
Vertikal effektslinga i flerskikts-PCB | Het loop | Skär av loopområdet och överskrider |
Laminerade samlingsskenor för DC-länk | Het loop | Förhindrar V_DS-översvängning vid avstängning |
Kompakta, isolerade grindslingor | Växla nod | Stoppar falsk tändning från Miller-koppling |
Matchad källinduktans i parallella enheter | Växla nod | Undviker ojämn strömfördelning |
Du bör också hålla referensplanen obrutna och hålla brusiga switchområden borta från känsliga analoga områden. Dessa steg håller tillbaka högt dv/dt- och di/dt-brus och skyddar signalåtergångens integritet.
Mätning och validering
Bänkdata hjälper bara när inställningarna är ärliga. Kalibreringsfelet ökar med avläsningen, så stora värden medför större absoluta fel. Nollpunktsförskjutning ger ett konstant fel som drabbar små avläsningar mest. Instrumentdrift, fördröjningstid och hysteresförskjutningar resulterar alla i resultat. Du bör nollställa mätaren från början, vänta på stabilitet före varje avläsning och svepa endast i en riktning.
Misstag | Hur det snedvrider avläsningarna | Hur man undviker |
|---|---|---|
Kalibreringsfel | Växer med fullskaligt värde | Verifiera mot en exakt referens |
Nollförskjutning | Konstant fel, sämst vid små värden | Nollställ och registrera offseten |
Fördröjningstid / hysteres | Tidiga avläsningar är för höga eller låga | Vänta på stabilitet; svep åt ena hållet |
Miljöbuller | Resultat av drag och vibrationsbias | Skydda eller kontrollera arbetsytan |
Validera transienta laststeg, linje- och lastreglering och verkningsgrad före volymtillverkning. Kom ihåg att reglering och förluster rör sig tillsammans. En transformator med 7 % impedans visade 11 kW lastförluster och 98.6 % verkningsgrad, jämfört med 8 kW och 98.9 % vid 5 % impedans. Sämre reglering innebär högre förluster, så betrakta en drivande utspänning som en varning om effektomvandlingsverkningsgraden.
Tips: Gör flera mätningar över det bredaste intervallet. Variationer du aldrig mätt är variationer du inte kan korrigera.
Högeffektiv effektomvandling och stabil reglering kommer från en sammankopplad kedja: topologi, styrslinga, komponenter, layout, termisk design och DFM, alla anpassade till dina verkliga gränser. Du kan inte undvika kompromisser. Den bästa designen passar din egen lastprofil, ditt termiska hölje och ditt kostnadsmål, inte en topp i databladet.
Obs: Bänkdata slår gissningar varje gång. Mät, iterera och validera sedan innan volymtillverkning.
Betrakta varje ökning i effektomvandlingseffektivitet som ett uppmätt resultat, inte en förhoppning. Noggrant arbete med effektomvandling ger dig en pålitlig strömförsörjning. Bygg pålitliga strömförsörjningar på samma sätt, en ärlig mätning i taget, så kommer dina effektivitets- och regleringsmål att hålla i produktionen.
FAQ
Hur väljer man mellan buck, boost och buck-boost?
Börja med tre ingångar: lastprofil, spänningsförhållande mellan ingång och utgång och isoleringsbehov. Välj en buck för att minska spänningen, en boost för att öka spänningen och en buck-boost när ingången avviker över och under utgången. Lägg endast till en isolerad topologi när säkerhets- eller jordseparation kräver det.
Ska man använda en linjär regulator eller en switchande omvandlare?
Beräkna förlusten som (VIN − VOUT) × IOUT. Om resultatet stannar på eller under 2W, kan en linjär del fungera med korrekt kylning. Över 2W, växla till ett kopplingssteg. En linjär regulator som matas från en mycket högre ingång förbränner det mesta av den levererade effekten som värme.
Hur håller man kontrollslingan stabil?
Sikta på minst 60° fasmarginal och sjunk aldrig under 45°. Ställ in delningsfiltret nära en tiondel av switchfrekvensen och använd en typ III-kompensator för att höja fasen vid LC-resonansen. Kontrollera sedan stabiliteten igen med ditt ingångsfilter anslutet.
Tips: En loop som ser ren ut på bänken kan fortfarande ringa när ingångsfiltret interagerar med den.
Varför minskar effektiviteten vid låg belastning?
PWM med fast frekvens fortsätter att växla med samma hastighet oavsett hur liten belastningen är, så egenförbrukningen förblir konstant. Burst-, skip- och PFM-lägen minskar antalet växlingshändelser och återställer mycket av den förlusten. Kontrollera EMI och ripple innan du aktiverar dem.
Fortsätt mäta, fortsätt iterera, så kommer dina effektivitets- och regleringsmål att hålla i produktionen.