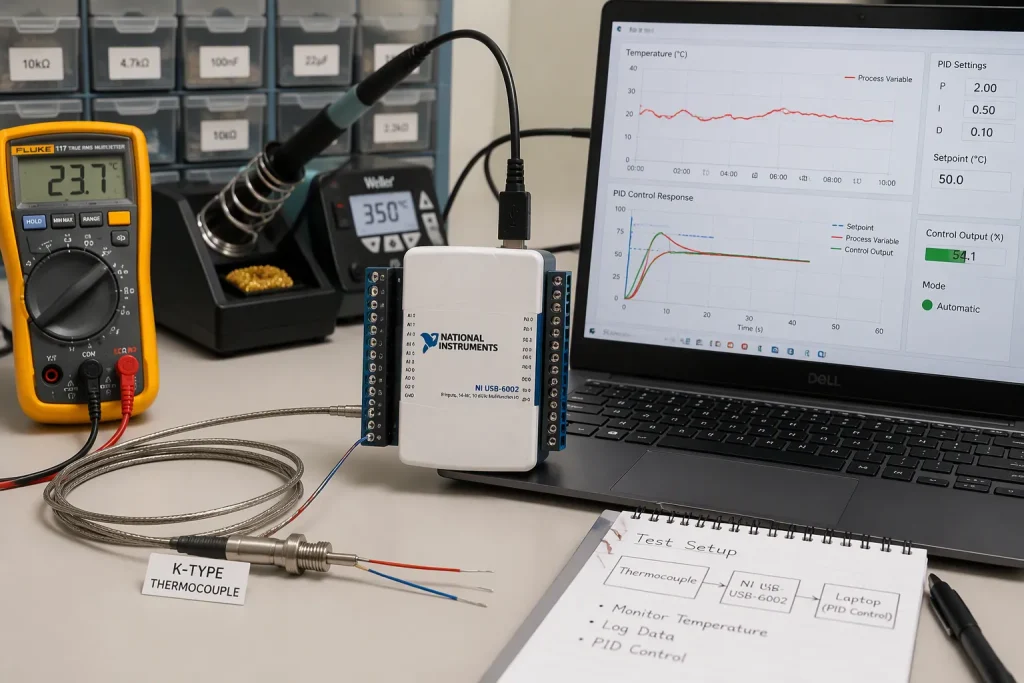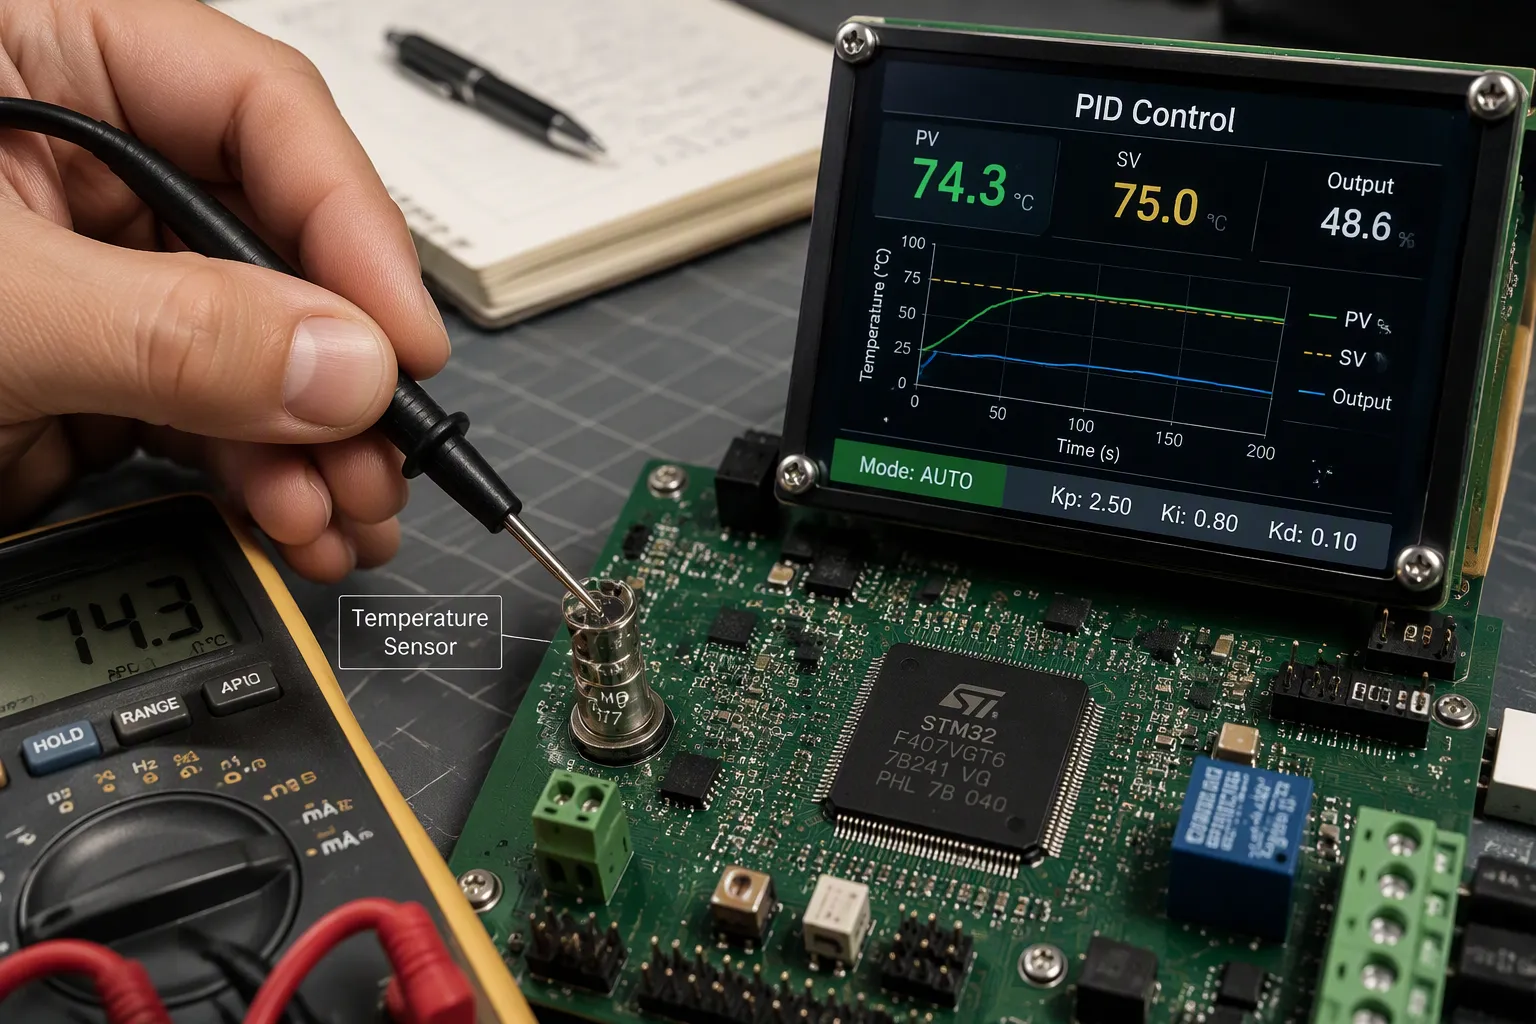
ПИД-регулятор поддерживает температуру платы в безопасных пределах, используя цифровую обратную связь с замкнутым контуром. Он сравнивает измеренную температуру платы с заданным значением, а затем регулирует выходную мощность нагревателя или охладителя. Именно так ПИД-регулирование температуры защищает печатную плату от перегрева.
Точный контроль температуры также предотвращает перерегулирование. Большинство случаев перегрева начинаются с перерегулирования, когда температура платы кратковременно превышает заданное значение, прежде чем сработает контур управления. Хорошо настроенный ПИД-регулятор реагирует заблаговременно и поддерживает температуру платы близкой к целевому значению.
Вы изучите три параметра ПИД-регулятора, контур защиты «измерение-расчет-коррекция», управление датчиками и нагревателем на уровне платы, а также настройку с учетом отказоустойчивости.
Основные выводы
ПИД-регулятор использует три компонента для поддержания стабильной температуры платы и предотвращения ее перегрева.
Тщательно отрегулируйте ПИД-регулятор, чтобы избежать перерегулирования и возникновения ошибки в установившемся режиме.
Добавьте отдельный аппаратный выключатель для защиты от поломок нагревателя.
Выберите подходящий датчик температуры и разместите его подальше от мест с повышенной температурой.
Грамотная тепловая конструкция и точные показания датчиков способствуют эффективной работе ПИД-регулятора.
Основы ПИД-регулирования температуры
Система ПИД-регулирования температуры представляет собой цифровую систему обратной связи с замкнутым контуром. Она проверяет реальную температуру, определяет отклонение от заданного значения и корректирует выходной сигнал. Это отклонение и есть ошибка. Контроллер использует эту ошибку для управления нагревателем или охладителем.
Три члена ПИД-регулятора
Пропорциональная, интегральная и дифференциальная составляющие выполняют разные функции. В таблице ниже показано, как цифровой контроллер вычисляет каждую из них.
Срок | Формула | Как это рассчитывается для регулирования температуры |
|---|---|---|
Пропорциональный (П) | КП · е(т) | Используется текущая ошибка e(t) = SP − PV (заданное значение минус измеренная температура); большая ошибка в данный момент времени дает больший корректирующий выходной сигнал. |
Интеграл (I) | KI ∫₀ᵗ e(t) dt | Суммирует ошибку во времени (в дискретных цифровых контроллерах она выражается как ∑ eᵢ·Δt), чтобы устранить установившееся смещение температуры. |
Производная (D) | KD · de(t)/dt = −KD · d(PV)/dt | Реагирует на скорость изменения ошибки; производная ошибки часто заменяется производной измеренной PV, чтобы избежать скачков производной при изменении заданного значения, а для снижения уровня шума используется фильтрация. |
Пропорциональный член реагирует на текущую ошибку. Большая ошибка приводит к большему выходному сигналу, поэтому плата нагревается быстрее. Один только пропорциональный член не может устранить ошибку в установившемся режиме, поскольку выходной сигнал падает до нуля в заданном значении. Интегральный член суммирует прошлые ошибки и обнуляет это смещение. Слишком большое интегральное воздействие вызывает колебания. Производный член реагирует на скорость изменения параметров. Он прогнозирует направление изменения температуры и оказывает тормозящее воздействие. Это демпфирование уменьшает перерегулирование. Производный член чувствителен к шуму датчика, поэтому во многих конструкциях он фильтруется или обнуляется.
Обратная связь с замкнутым контуром против управления типа «вкл/выкл».
Простое управление термостатом включает/выключает нагреватель полностью, когда температура ниже заданной, и полностью выключает, когда она выше. Затем температура платы циклически изменяется вокруг целевого значения. Каждый цикл позволяет плате превысить целевое значение, прежде чем нагреватель выключится. Это называется перегревом, и именно здесь чаще всего начинаются перегревающиеся ситуации.
ПИД-регуляторы обеспечивают более точное регулирование температуры. Алгоритм ПИД-регулирования непрерывно корректирует выходной сигнал, а не переключает его. Пропорционально-интегрально-дифференциальные регуляторы реагируют на небольшие ошибки небольшими корректировками. Такое поведение позволяет поддерживать температуру платы близкой к желаемой заданной точке и ограничивает перерегулирование. Хорошо настроенный контур быстро стабилизируется без ошибки в установившемся режиме.
Как ПИД-регулятор предотвращает перегрев
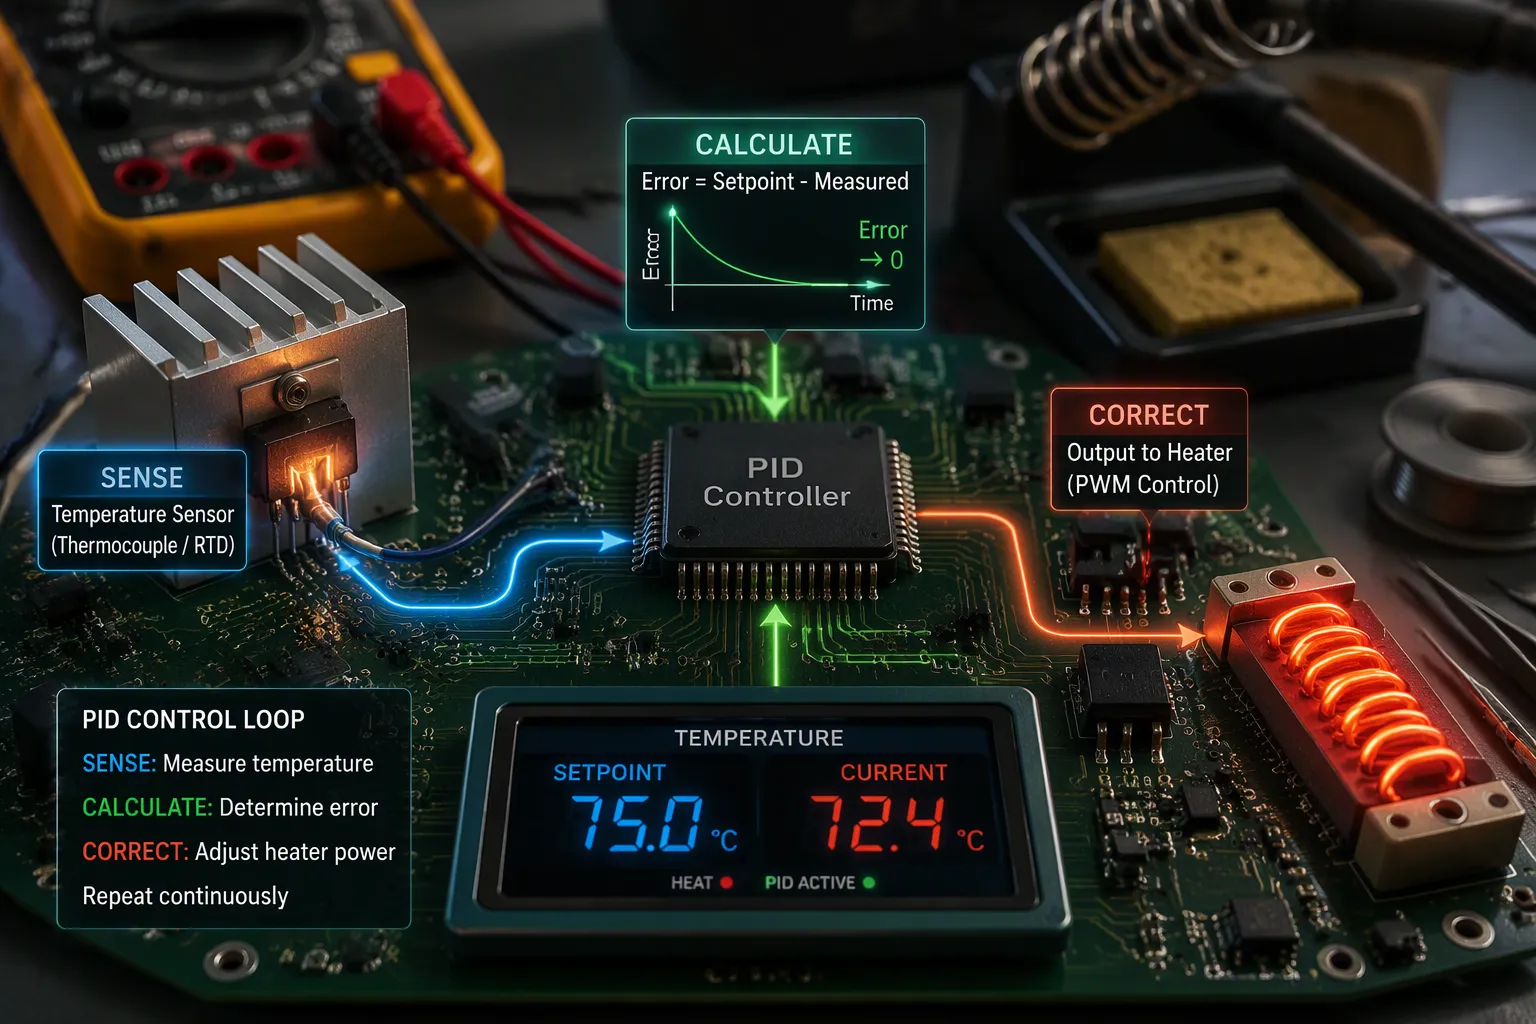
Датчики, расчет погрешности и вывод результатов.
Контур защиты работает в три этапа. Во-первых, датчик измеряет температуру платы. Во-вторых, алгоритм ПИД-регулирования вычитает это показание из заданного значения, чтобы получить ошибку. В-третьих, выходной каскад управляет нагревателем или охладителем на величину, которую оправдывает ошибка. Этот цикл повторяется с фиксированной частотой дискретизации, поэтому контур корректирует небольшие отклонения до того, как они увеличатся.
Этап измерения сопряжен с наибольшим риском. К распространенным методам измерения относятся термопары, системы с заполненными тепловыми колодцами и резистивные датчики температуры (RTD). Каждый из них вносит задержку в контур.
Зондирование метод | Роль в цикле «ощущение-расчет-коррекция» |
|---|---|
термопара | В контуре используется общее устройство измерения температуры. |
Заполненная система термальных скважин | В контуре используется общее устройство измерения температуры. |
Резистивный термометр (РТД) | В контуре используется общее устройство измерения температуры. |
Следует максимально уменьшить задержку измерения. Использование колбы или теплоотводящего колодца малого диаметра снижает тепловое сопротивление и теплоемкость элемента. Материал колодца с низким сопротивлением и низкой теплоемкостью уменьшает задержку, которую он вносит в общий процесс. Небольшая трубка или отверстие рядом с датчиком увеличивает скорость потока и ускоряет передачу тепла к элементу. В двухфазных системах размещайте элемент в жидкой фазе, которая обладает меньшим тепловым сопротивлением, чем паровая фаза.
Задержка — это отдельная проблема. Это задержка между изменением переменной процесса и наблюдением этого изменения. Датчик, установленный далеко от источника тепла, не зарегистрирует изменение сразу. В этом случае контроллер будет реагировать на устаревшие измерения. Возмущения, такие как случайный поток холодного воздуха, также искажают показания. ПИД-регулятор должен их подавлять.
Предотвращение перерегулирования и теплового разгона
Дифференциальное действие — наиболее чувствительный к шуму термин. Шумный измерительный сигнал приводит к тому, что дифференцирование усиливает этот шум, и выходной сигнал контроллера начинает колебаться. В практических системах применяется фильтрация по дифференцирующей функции или используется лишь небольшой коэффициент усиления D. Передатчик с дифференцирующим действием может компенсировать некоторую задержку элемента; для этого необходимо уменьшить коэффициент усиления дифференцирующей функции контроллера.
Ограничения заданного значения еще больше снижают перерегулирование. Если ограничить выходное напряжение и допустимый диапазон заданного значения, контур не сможет подать большую коррекцию, которая приведет к выходу платы за пределы целевого значения. При такой конфигурации ПИД-регулятор действует не просто как регулятор, а как защита от перегрева.
Для предотвращения теплового разгона необходим отдельный слой защиты. Следите за аномальным повышением температуры и принудительно отключайте питание при его появлении:
Мониторинг температуры перехода: встроенные датчики, диагностика в реальном времени и прогнозирующий мониторинг позволяют выявлять отклонения от нормы до возникновения неисправности.
Защита от перегрева: защитные цепи от перегрузки по току, короткого замыкания, разнасыщения и плавного отключения быстро реагируют на неисправности и принудительно отключают выходное напряжение до того, как произойдет перегрев.
Контроль напряжения и импеданса добавляет еще один уровень проверки. Внезапное падение напряжения, дисбаланс или повышение внутреннего импеданса сигнализируют о надвигающейся неисправности, и система может изолировать модуль или отключиться. Пропорционально-интегрально-дифференциальные регуляторы обеспечивают стабильное регулирование; эти датчики реагируют на неисправность. Вместе они поддерживают точный контроль температуры и предотвращают перерастание неисправности в пожар.
Реализация на уровне печатной платы для точного контроля температуры
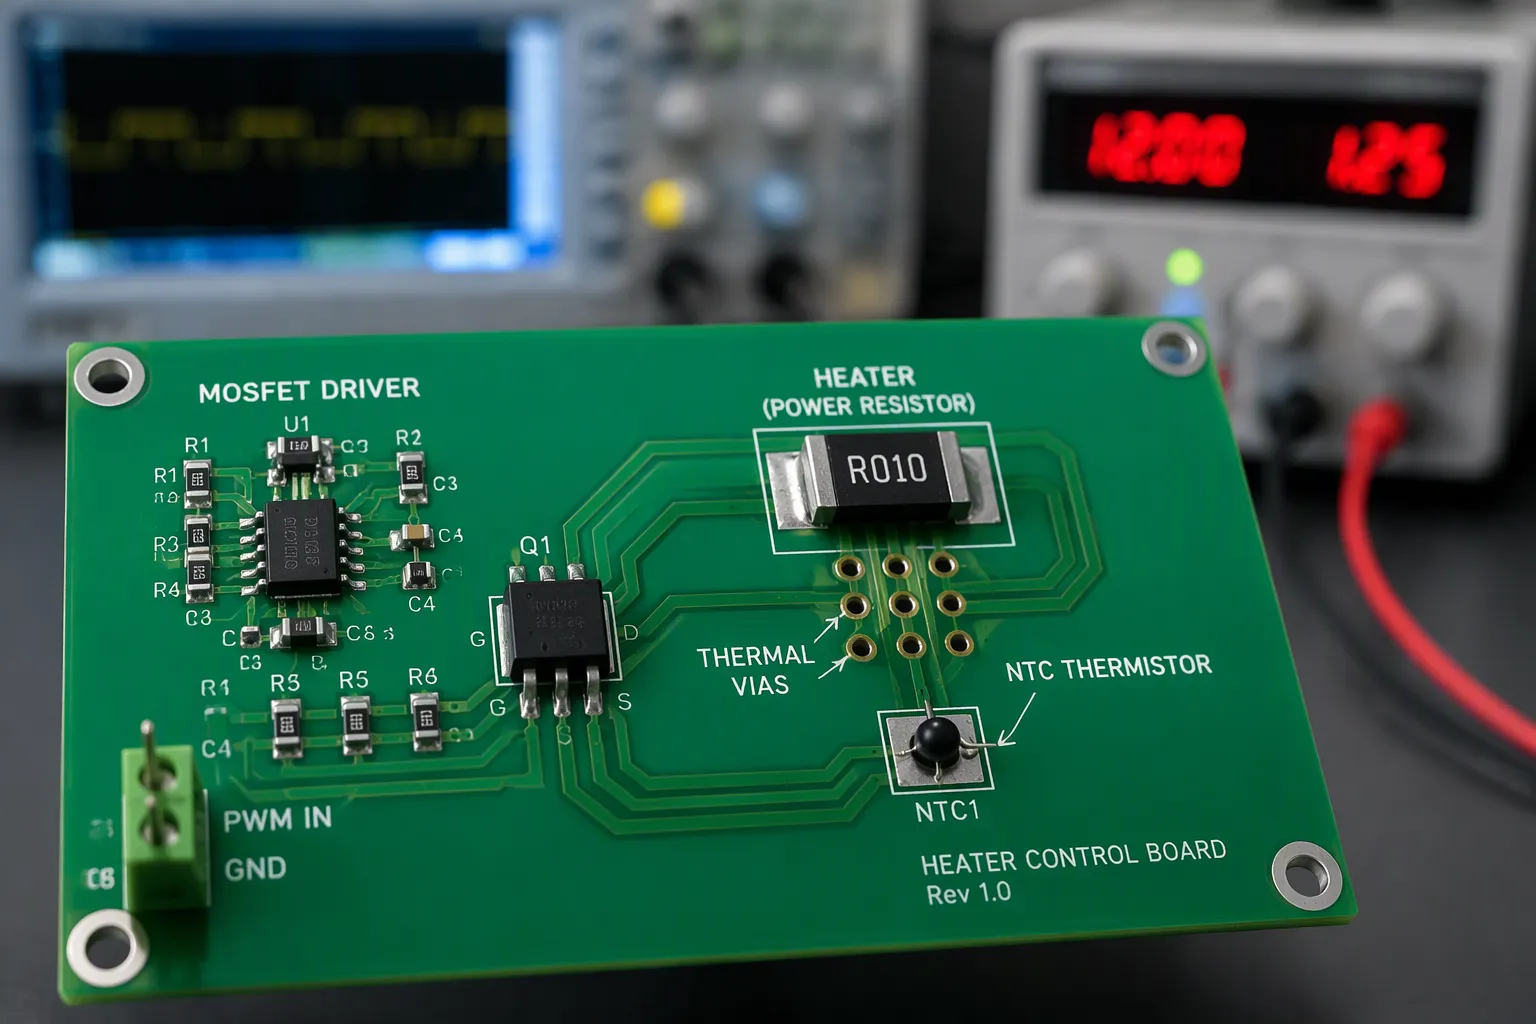
Варианты измерения и бюджет ошибок
Первым делом нужно выбрать чувствительный элемент. Термистор NTC стоит недорого и выпускается в миниатюрных SMD-корпусах, поэтому он хорошо подходит для измерения температуры окружающей среды на печатных платах. Однако его кривая сопротивления сильно нелинейна, и для преобразования показаний потребуется таблица соответствия или уравнение Штейнхарта-Харта. Терморезистор RTD, такой как Pt100 или Pt1000, сохраняет почти линейную зависимость в широком диапазоне, но ему необходим источник постоянного тока, прецизионный АЦП или мостовой преобразователь, а также следует тщательно следить за сопротивлением выводов. Цифровой датчик температуры обеспечивает преобразование и упрощает компоновку. Прежде чем принимать решение, подумайте об этих компромиссах.
Атрибут | Термистор NTC | ТС (Pt100/Pt1000) |
|---|---|---|
Рабочий диапазон | Примерно от −50 °C до +150 °C | Примерно от −200 °C до +650 °C |
линейность | Сильно нелинейный | Почти линейный |
Время реакции | Быстро, примерно 0.2–10 с | Более медленный темп, примерно 1–50 с. |
Схема | Простой делитель напряжения | Прецизионный АЦП с источником постоянного тока |
Стоимость | Низкий | Высокая |
Место установки датчика имеет такое же значение, как и выбор компонентов. Держите датчик температуры подальше от силовых транзисторов и регуляторов, поскольку локальные перегревы искажают показания. Подключайте датчик к нагревателю через открытую контактную площадку или тепловые переходные отверстия. Поддерживайте низкий ток возбуждения, чтобы самонагрев не влиял на показания. Медленная тепловая постоянная времени из-за толстого слоя меди или герметизации приводит к задержке, а задержка, в свою очередь, способствует перерегулированию.
Составьте бюджет погрешностей для измерительного тракта. Разрешение АЦП определяет наименьший шаг, который вы можете обнаружить. Дрейф опорного сигнала сдвигает каждое показание при изменении температуры. Сопротивление трасс и термоэлектрические эффекты добавляют небольшие смещения, поэтому используйте четырехпроводные соединения Кельвина для Pt1000. Сложите эти величины и сравните общую сумму с допустимым допуском на заданное значение.
Привод нагревателя и термопара
Эффективное управление нагревателем обеспечивается MOSFET-транзистором или твердотельным реле с ШИМ. Переключение через ноль подходит для резистивных нагревателей, поскольку снижает электромагнитные помехи и предотвращает пусковые токи. Выбирайте устройство с запасом. Компания Omron рекомендует умножать RDS(on) на 1.5, когда нагрузка превышает 80% от номинальной, так что рассеиваемая мощность равна квадрату тока нагрузки × RDS(on) × 1.5. Линейный привод устраняет шумы переключения, но сжигает избыточное напряжение в виде тепла. Большинство ПИД-регуляторов температуры в печатных платах используют ШИМ именно по этой причине.
Медные заливки отводят как тепло, так и ток. Размещайте заливку близко к регуляторам и сильноточным микросхемам, соединяя каждый остров с более крупной плоскостью. Сетка тепловых переходных отверстий под силовым блоком заметно снижает температуру перехода. Обеспечьте непрерывность заземляющих плоскостей и припаяйте края к заземлению корпуса.
Разделите источник шума в цепи питания и аналоговый датчик. Выделите аналоговой секции собственную область питания, проложите чувствительные дорожки подальше от коммутационного узла и никогда не пересекайте линию заземления. Экранируйте датчик защитным кольцом, если позволяет пространство. Эти шаги обеспечат чистоту технологической переменной, чтобы контур ПИД-регулирования работал с реальными данными. Хорошая тепловая связь и чистота датчика в совокупности обеспечивают точный контроль температуры.
Настройка, отказоустойчивое проектирование и компромиссы в области проектирования с учетом технологичности производства.
Настройка ПИД-регулятора и защита от перенасыщения.
Настроить контур терморегулирования можно методом Зиглера-Николса. Установите интегральный и дифференциальный коэффициенты усиления равными нулю, затем запустите систему только в пропорциональном режиме. Медленно увеличивайте пропорциональный коэффициент усиления, пока система не начнет колебаться устойчиво. Держите предохранительные пределы и ограничители включенными, поскольку колебания являются преднамеренными. В этой критической точке запишите максимальное усиление Ku и максимальный период Tu. Затем определите коэффициенты усиления: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu и Kd = 0.075·Ku·Tu. Быстрый актуатор с Ku = 8.0 и Tu = 0.4 с дает Kp = 4.8, Ki = 24.0 и Kd = 0.24. Медленный нагреватель с Ku ≈ 2.5 и Tu ≈ 5 мин дает гораздо меньшие и более медленные коэффициенты усиления. Этот результат демонстрирует тепловую инерцию. Автоматическая настройка реле — удобная опция в тех случаях, когда ручная проверка небезопасна или нецелесообразна.
Защита от перенасыщения предотвращает срабатывание контура во время прогрева. Интегральный член продолжает накапливать ошибку, пока нагреватель работает на полной мощности, и это сохраненное значение затем вызывает большой перерегулирование. Ограничьте интегральный член или остановите интегрирование, когда выходная мощность достигнет максимума. Хорошо настроенный ПИД-регулятор затем удерживает заданное значение без длительного колебания в процессе восстановления.
Ограничения по срокам поставки оборудования и производственным параметрам
Одного программного обеспечения недостаточно для обеспечения безопасности. Короткое замыкание MOSFET-транзистора или припаянное реле удерживают нагреватель включенным, даже когда микроконтроллер выдает сигнал о выключении. Добавьте отдельный контур отключения при достижении предельного значения.
Подход | Основные компоненты оборудования | Поведение отсечки |
|---|---|---|
Пороговое значение, основанное на компараторе | Термистор + компаратор с гистерезисом | Цифровой сигнал отключения, простая точка срабатывания |
срабатывание опорного напряжения | Термистор NTC + TL431 + резисторы | Микросхема TL431 замыкает катод на землю вблизи 2.5 В и принудительно отключает питание. |
мост на операционных усилителях | Термистор + операционный усилитель + 3 прецизионных резистора | Мост устанавливает ограничение без указания источника. |
Термопредохранитель с автоматическим сбросом | Сбрасываемый термопредохранитель | Открывается при пороговой температуре, независимо от контроля. |
Одного лишь контура управления на основе терморезистора недостаточно для обеспечения безопасности при коротком замыкании переключающего элемента. Для отказоустойчивой конструкции необходим механизм, который отключает питание самостоятельно, независимо от управляющего сигнала.
Технология DFM (проектирование для производства) имеет свои компромиссы. Коэффициент рассеяния, несоответствие коэффициентов теплового расширения и поглощение влаги влияют на тепловую надежность. Более толстый слой меди, тепловые переходные отверстия и медные заливки рассеивают тепло, но обеспечивают достаточное расстояние между заливкой и соседними дорожками. Теплоотводящие элементы улучшают паяемость , но ухудшают теплопроводность, а недостаток тепла может привести к неравномерной пайке. Обсудите с вашим CM вопрос о защите переходных отверстий на раннем этапе.
ПИД-регулирование температуры защищает печатную плату, сравнивая измеренную температуру с заданным значением и корректируя выходной сигнал. Пропорциональная, интегральная и дифференциальная составляющие играют свою роль. Пропорциональная составляющая отвечает за существующую ошибку, интегральная — за установившееся смещение, а дифференциальная — за сглаживание быстрых нарастаний. Аппаратное отключение служит в качестве ограничителя.
К управлению температурой следует подходить как к основной задаче обеспечения надежности. Настройте контур, добавьте защиту от перенасыщения и учтите погрешность измерения. Согласуйте привод нагревателя и тепловую связь с нагрузкой. Затем проверьте каждый выбранный параметр на соответствие производственным ограничениям. ПИД-регуляторы заслуживают доверия благодаря тщательному проектированию, а не удаче. Пропорционально-интегрально-дифференциальная настройка плюс отказоустойчивый путь обеспечивают безопасность плат.
FAQ
Как часто ПИД-регулятор должен измерять температуру платы?
Частота дискретизации должна превышать тепловую постоянную времени вашего датчика и нагревательного элемента. Цикл, в котором частота дискретизации ниже скорости нагрева платы, всегда будет отставать от реальной температуры. Согласуйте частоту дискретизации с вашим методом измерения, а затем подтвердите временные параметры во время проверки.
Можно ли запустить ПИД-регулятор без производной?
Да. Многие контуры терморегулирования работают только с ПИ-регулятором. Производная часть сглаживает резкие скачки, но также усиливает шум датчика. Начинать следует с ПИ- и И-регулятора, а затем добавлять небольшой отфильтрованный диод только в том случае, если перерегулирование остается проблемой.
Что произойдет, если нагревательный MOSFET выйдет из строя из-за короткого замыкания?
Нагреватель остается включенным независимо от команд прошивки . Именно поэтому необходим независимый механизм отключения, например, срабатывание компаратора или сбрасываемый термопредохранитель. Программные ПИД-регуляторы сами по себе не могут защитить от выхода из строя коммутирующего элемента.
Как исключить влияние помех от датчиков на контур управления?
Не допускайте контакта аналогового сигнала с коммутирующим узлом, обеспечьте ему чистую область питания и отфильтруйте производную. Также перед фиксацией заданного значения во время настройки следует проверить показания с помощью эталонного термометра.
Разработка системы охлаждения требует терпения. Проверьте каждый слой, от датчиков до порога срабатывания, и ваша плата будет соответствовать заданным параметрам в течение многих лет.