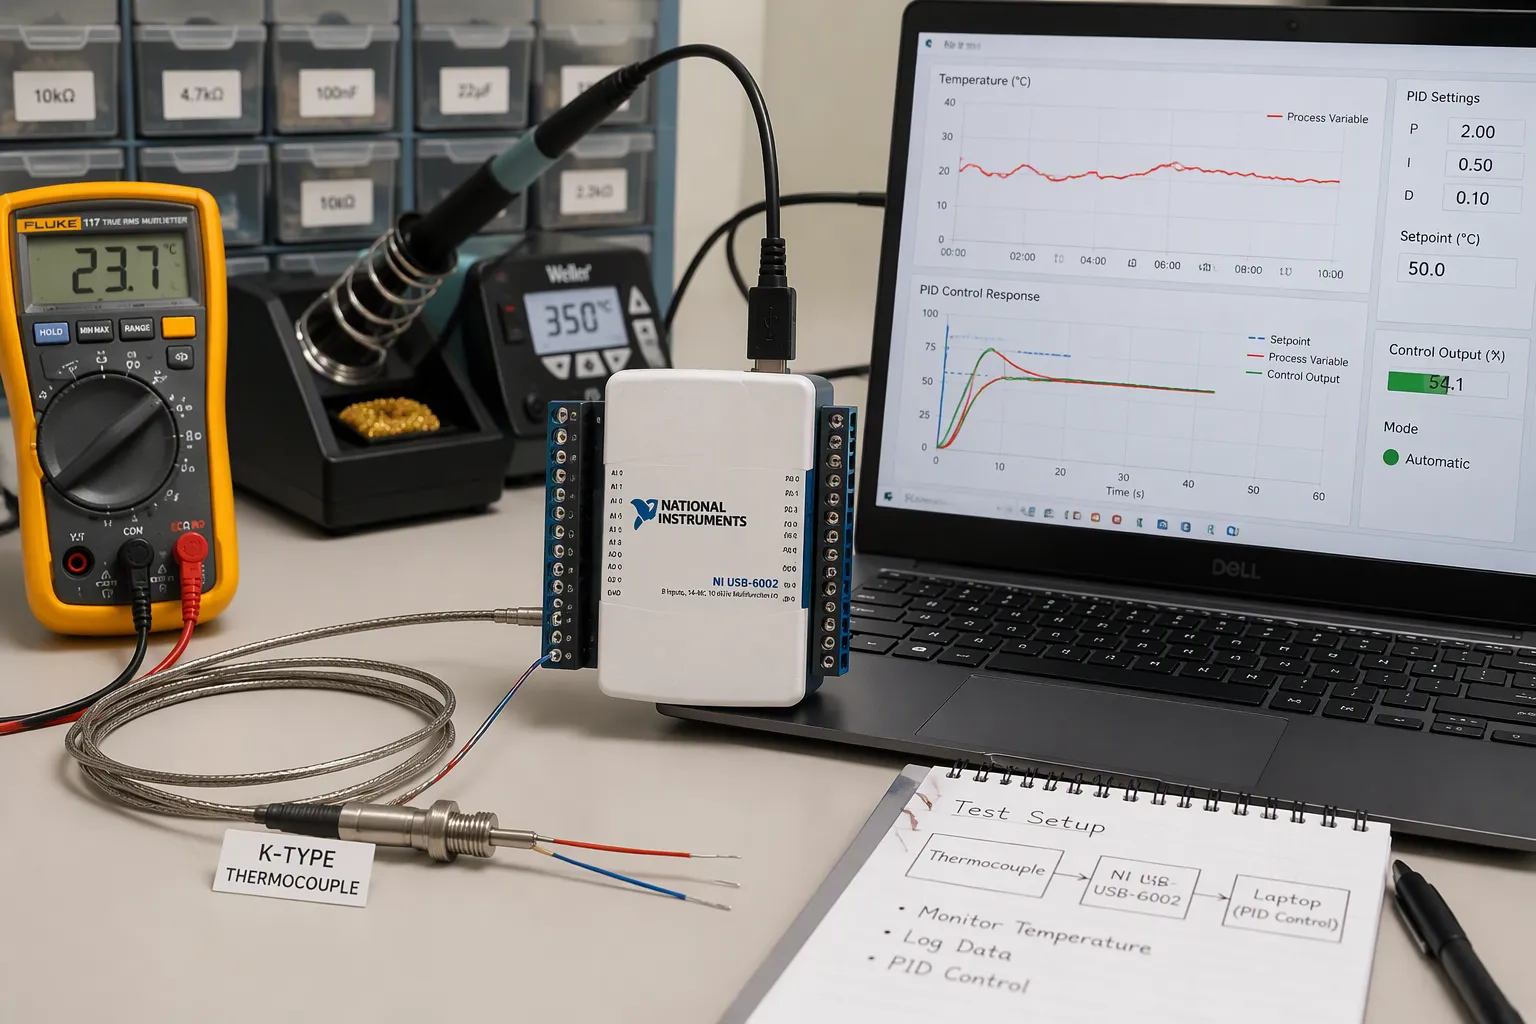
Trebuie să parcurgeți corect trei etape. În primul rând, recepționați corect semnalul termocuplului de pe placă. În al doilea rând, închideți bucla de control PID cu temporizarea și măsurile de siguranță corecte. În al treilea rând, reglați și integrați sistemul pentru o precizie stabilă.
Pe parcurs apar mai multe puncte slabe. Semnalele de nivel microvolt necesită un design atent al front-end-ului. Abaterea joncțiunii reci și abaterea offset-ului reduc precizia măsurării temperaturii. Zgomotul corupe citirile de nivel scăzut. Temporizarea buclei afectează stabilitatea. Windup-ul afectează răspunsul regulatorului PID. Limitele încălzitorului și DFM modelează placa finală.
Aceste îndrumări rămân la nivel de placă de bază și axate pe producție. Se adresează inginerilor hardware și echipelor de produse electronice care construiesc hardware de control al temperaturii. Veți găsi pași practici pentru fiecare etapă, de la achiziția semnalului până la reglarea PID în buclă închisă.
Intrebari cu cheie
Începeți cu tipul corect de termocuplu și compensarea joncțiunii reci pentru a reduce erorile de măsurare.
Întărește semnalul mic al termocuplului înainte de a-l transforma în date digitale. De asemenea, folosește o configurație și o izolație bune pentru a filtra zgomotul.
Faceți ca bucla PID să funcționeze ca o mașină de stări, cu temporizare corectă, anti-windump și filtrare a derivativelor.
Reglați regulatorul PID pas cu pas și măsurați constanta de timp reală a termocuplului pentru a menține controlul stabil.
Testează fiecare etapă separat înainte de a le asambla pe toate și înregistrează datele pentru a detecta abaterile în timp.
Achiziție termocuplu front-end
Tipuri, intervale și compensare a joncțiunii reci
Începeți cu tipul de termocuplu, deoarece acesta decide rezoluția și compensarea joncțiunii reci (CJC). Aproape de temperatura camerei, o joncțiune de tip K produce aproximativ 40 µV pentru fiecare grad Celsius. Tipurile J, K, E și T se află toate în intervalul 40–60 µV/°C. Acest semnal minuscul modelează fiecare alegere ulterioară din lanțul de achiziție a datelor.
Tip | coeficientul Seebeck | Țintă de precizie compensată |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Joncțiunea rece trebuie montată pe un bloc de terminale care menține o temperatură constantă. Un senzor de temperatură Pt100 din interiorul acelui bloc urmează joncțiunea de referință. Mențineți ambele terminale la aceeași temperatură și utilizați un fir de extensie pentru termocuplu care corespunde tipului. Un fir care nu se potrivește creează o a doua joncțiune și o eroare de offset ascunsă.
Notă: Un circuit integrat CJC cu o precizie de ±5% poate adăuga o eroare de offset de până la 0.5 °C. Calculați această eroare înainte de a promite o cifră de precizie a sistemului.
Amplificatoare și ADC-uri Delta-Sigma
Aveți două căi front-end. Un amplificator de instrumentație cu respingere ridicată a modului comun alimentează un ADC separat. Un ADC delta-sigma cu un PGA încorporat realizează amplificarea și conversia într-o singură componentă. Calea amplificatorului vă oferă un CMRR peste 100 dB și un offset sub 60 µV cu componente precum AD8495. Calea convertorului vă oferă o rezoluție de 24 de biți, filtrare digitală și un senzor de temperatură on-chip pentru CJC.
Abaterea de offset contează la fel de mult ca offset-ul. Amplificatoarele stabilizate prin chopper mențin offset-ul rezidual și zgomotul de joasă frecvență la un nivel scăzut. Rețelele de amplificare ajustate cu laser mențin abaterea de amplificare în apropierea a 5 ppm/°C. Linearizează în software cu polinoame sau un tabel de căutare. Abaterea componentelor și abaterea senzorului CJC se adună, iar aceste erori pot depăși un grad Celsius în aplicații solicitante.
Detectarea termocuplurilor deschise și gestionarea defecțiunilor
Un termocuplu defect sau slăbit se citește ca o tensiune joasă validă, iar bucla PID va rula încălzitorul la putere maximă. Adăugați detectarea termocuplului deschis la capătul frontal. Un curent de polarizare mic prin joncțiune sau o creștere bruscă a tensiunii pe intrare creează un nivel de defect pe care îl puteți detecta. Firmware-ul dvs. trebuie să trateze acel nivel ca o defect, nu ca o citire rece. Dezactivați ieșirea și declanșați o alarmă. Testați această cale pe fiecare modul de achiziție de date pe care îl construiți.
Digitalizare, filtrare și izolare
Selecția și configurația ADC-ului
Un convertor pe 12 biți, 3.3 V, împarte semnalul în trepte de aproximativ 806 µV. Termocuplul se deplasează doar cu zeci de µV pe grad Celsius. Așadar, convertorul nu vede nimic util decât dacă adăugați amplificare. Amplificați semnalul mai întâi cu un amplificator de instrumentație la o amplificare de la 100 la 1000, apoi digitalizați-l. Alegeți un amplificator cu un offset de intrare sub 1 mV, un curent de polarizare sub 1 pA și o densitate de zgomot sub 5 nV/√Hz la 1 kHz. Pentru un sistem pe 24 de biți, zgomotul total trebuie să rămână sub aproximativ 1 LSB. Aceasta este aproape de 0.3 µV pe un senzor de ±10 mV cu o referință de 2.5 V.
Filtrarea și aspectul imaginii decid dacă rezoluția respectivă se menține. Setați pragul de anti-aliasing aproape de rata de eșantionare împărțită la 2.56. Țintiți o atenuare de aproximativ 40 dB la jumătate din rata de eșantionare. Folosiți condensatoare NP0/C0G și rezistențe cu peliculă metalică cu o toleranță de ±0.25% sau mai bună.
Practică de machetare | Beneficii |
|---|---|
Păstrați nodurile cu impedanță mare scurte | Reduce scurgerile, capacitatea parazită și captarea |
Plasați filtrele RC la pinul ADC | Filtrează zgomotul înainte de front-end |
Dirijați intrările departe de ceasuri și inductoare DC/DC | Reduce cuplarea în semnale de microvolți |
Utilizați inele de protecție pe nodurile cu impedanță ridicată | Blochează scurgerile care cauzează citiri fantomă |
Păstrați un plan de masă uniform | Evită referințele plutitoare și erorile de conversie |
Sfat: Plasați condensatoarele de decuplare de 1 µF la o distanță de maximum 2 mm de fiecare pin de alimentare și nu direcționați niciodată urmele peste golurile de masă.
Izolare galvanică pentru medii zgomotoase
Dulapurile industriale găzduiesc acționări pentru motoare, relee și senzori lungi. Diferențele de tensiune de masă dintre teaca termocuplului și placă împing curentul în partea frontală. Izolați atunci când senzorul atinge componente conductive. De asemenea, izolați atunci când cablurile depășesc câțiva metri în apropierea sarcinilor de comutare. Faceți același lucru și atunci când PC-ul gazdă și încălzitorul au o împământare zgomotoasă. Un izolator digital după ADC menține partea analogică curată și simplă.
Izolarea modifică placa. Aveți nevoie de planuri de masă separate de-a lungul barierei și de o alimentare izolată pentru partea de câmp. De asemenea, aveți nevoie de o distanță de conturnare care să îndeplinească standardele dumneavoastră de siguranță. Izolatorii adaugă costuri și înălțime, așa că amplasați-i devreme în configurație. Testați bariera cu o verificare hipot în timpul validării. Înregistrați curentul de scurgere pe fiecare modul de achiziție de date pe care îl expediați.
Implementarea buclei de control PID
Mașină de stări și temporizare a eșantionării
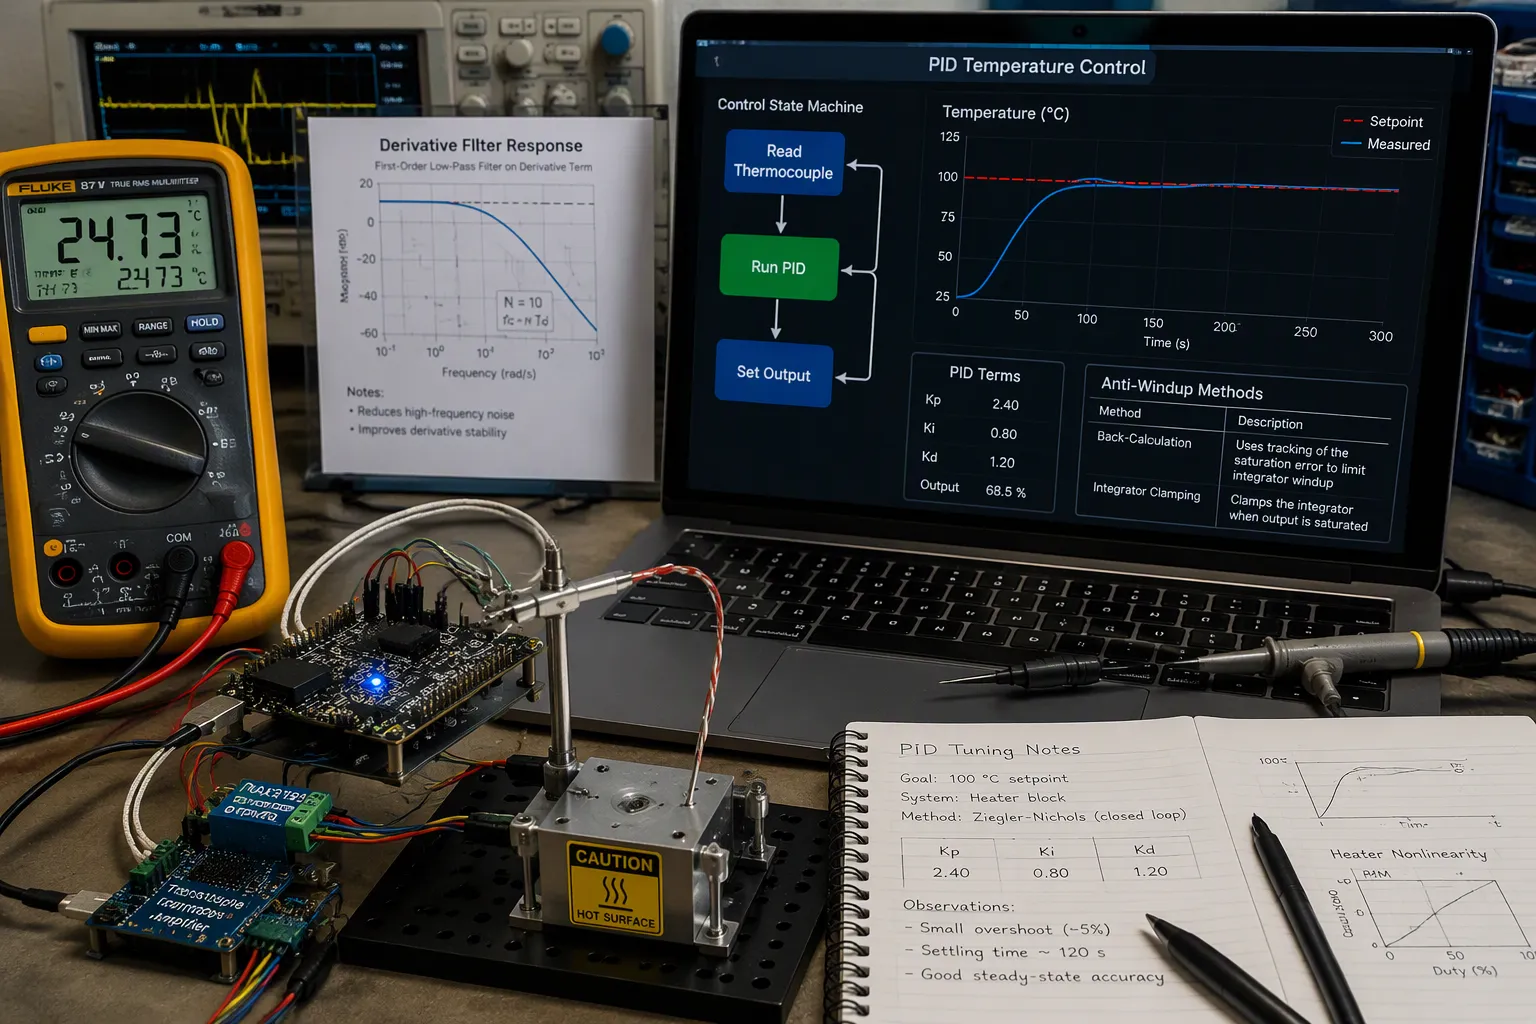
Construiți bucla ca o mașină de stări. O stare citește termocuplul, una rulează algoritmul de control PID și una setează ieșirea. Trimiteți date între stări prin comunicație serială în loc de variabile globale. Variabilele globale ascund erorile de temporizare, iar un canal serial vă permite să definiți când fiecare valoare este validă. Controlerul PID lucrează apoi pe date cu o vechime cunoscută.
Momentul de eșantionare decide stabilitatea. Eșantionarea se face mai repede decât constanta de timp a termocuplului, iar bucla primește date proaspete. Eșantionarea se face mai lent, iar bucla reacționează la măsurătorile vechi de temperatură. O rată lentă a buclei adaugă un decalaj de fază, iar decalajul de fază împinge un regulator PID spre oscilație. Potriviți perioada de eșantionare cu constanta de timp a termocuplului, apoi verificați alegerea pe bancul de lucru.
Filtrare anti-windup și derivate
Windup-ul distruge controlul precis al temperaturii. Încălzitorul se saturează, integratorul continuă să se acumuleze, iar bucla depășește tensiunea atunci când eroarea se inversează în cele din urmă. Alegeți o metodă anti-windup și implementați-o înainte de a regla orice.
Metoda de măsurare | Abordarea Noastră | Caracteristici cheie |
|---|---|---|
Calculare retroactivă clasică | Trimite diferența de ieșire saturată-nesaturată înapoi în integrator | Simplu, cost redus, utilizat pe scară largă în industrie |
Fixare integrator | Împiedică integratorul să acumuleze peste limitele stabilite | Simplu, cost redus, comun în industrie |
Calculare retroactivă generalizată | Acționează toate stările interne cu semnalul saturat | Funcționează pentru orice comandă de controler, fără parametri de urmărire |
Recalcularea erorii | Funcționează invers de la ieșirea saturată pentru a reseta memoria controlerului | Menține bucla bine condiționată, sensibilă la erorile de modelare |
Acțiunea derivativă face ca zgomotul să fie mai puternic, iar un termocuplu frontal suportă întotdeauna o parte din acesta. Adăugați un filtru derivativ la algoritmul de control PID. Filtrul limitează amplificarea de înaltă frecvență și împiedică ieșirea să sară la modificările valorii de referință.
Sfat: Mai întâi, puneți în funcțiune un control simplu pornit/oprit sau proporțional. Urmăriți cum senzorul de temperatură urmărește punctul de referință, apoi adăugați termenii integrali și derivativi pe rând.
Cum să punem controlul de bază în funcțiune mai întâi
O buclă deschisă funcțională te învață mai mult decât un control în buclă închisă defect. Acționează încălzitorul manual, înregistrează temperatura și confirmă că algoritmul de control cu feedback citește valorile corecte. Apoi închide bucla doar cu amplificare proporțională. Măriți amplificarea până când răspunsul devine marginal, apoi oprește-o. Adaugă acțiune integrală pentru a elimina eroarea în stare staționară și adaugă acțiune derivativă numai dacă răspunsul dinamic o necesită. Această abordare etapizată menține regulatorul de temperatură PID previzibil și face ca fiecare modificare ulterioară să fie măsurabilă.
Reglați parametrii de control PID în funcție de constanta de timp reală a termocuplului, nu de o estimare din fișa tehnică. Un regulator de temperatură PID care ignoră constanta de timp a termocuplului se va lupta cu propriul senzor. Înregistrați fiecare rulare și comparați răspunsul dinamic între rulări. Reglarea dinamică în timp real a parametrilor de control PID aparține unei faze ulterioare, după ce controlul PID cu amplificare fixă se dovedește stabil. Tratați regulatorul PID ca un sistem de control cu feedback cu limite cunoscute și documentați aceste limite pentru următorul inginer.
Acționarea ieșirii și acționarea încălzitorului
Cum se conectează o ieșire a regulatorului de temperatură
Gândiți-vă la etajul de ieșire ca la o parte a lanțului de măsurare, nu la ceva ce adăugați la sfârșit. Când conectați un regulator de temperatură la un încălzitor rezistiv, lăsați curentul să circule prin încălzitor într-o singură direcție. Această regulă unidirecțională este o practică bună de cablare pentru ieșirile regulatorului de temperatură. Căile de curent invers adaugă zgomot și derutează etajul de acționare.
Un circuit de limitare protejează atât actuatorul, cât și dispozitivul încălzit. Setați un curent maxim pe baza fișei tehnice a actuatorului și a capacității radiatorului. Controlerul menține apoi curentul de ieșire sub acel nivel. Acest lucru protejează împotriva fluctuațiilor termice, unde un radiator slab permite senzorului de temperatură să raporteze o creștere a temperaturii, iar regulatorul PID generează mai mult curent, adăugând mai multă căldură. Când conectați un regulator de temperatură pentru o treaptă încălzită, planificați această limită înainte de a alege conectorul.
Proporționarea timpului și limitele de siguranță
Proporționarea timpului calculează media timpilor de pornire și oprire pe parcursul unui ciclu pentru a oferi o putere constantă de la 0 la 100%. Setați timpul ciclului la cel puțin 1/20 din timpul integral. Dispozitivele electromecanice, cum ar fi releele, contactoarele și electrovalvele, necesită timpi de ciclu mai lungi. Ciclurile mai scurte oferă un control mai bun, dar uzează piesele electromecanice și scurtează durata de viață.
Opțiune de acționare | Controlul calității | Uzură și viață | Cea mai bună utilizare |
|---|---|---|---|
Releu | Cicluri lungi și grosiere | Uzura contactului limitează durata de viață | Sarcini termice lente |
SSR | Cicluri line și scurte | Fără contacte mobile | Majoritatea buclelor de încălzire |
Unitate analogică | Continuu | Depinde de etapa de putere | Control fin al temperaturii |
Adăugați un regulator de limită pentru procesele care ar putea fi deteriorate sau deveni periculoase în condiții de avarie. Acesta funcționează independent, separat de regulatorul normal de proces, și utilizează un releu de blocare cu siguranță. Operatorul îl resetează odată ce procesul revine la o stare acceptabilă. Acest tip de protecție poate necesita aprobarea standardelor, de exemplu Factory Mutual în SUA sau EN14597 în Europa.
Compatibilitatea semnalului de ieșire și limitele de mediu
Potriviți semnalul de ieșire cu sarcina înainte de a conecta un regulator de temperatură la dulap. Verificați tensiunea bobinei, curentul de intrare al SSR-ului și nivelul logic în raport cu driverul. Confirmați temperatura ambientală nominală a fiecărei componente din etapa de acționare. Căldura din interiorul unei carcase reduce valorile nominale ale releelor și SSR-urilor, așadar lăsați o marjă.
Ieșirile de alarmă și limită cu blocare trebuie resetate înainte de a se dezactiva. Resetarea poate veni de la o tastatură, o intrare digitală sau o legătură de comunicații. Dacă instrumentul nu are ieșiri cu blocare, adăugați relee externe cu blocare ca slave la releele interne fără blocare. Testați fiecare cale de resetare în timpul validării sistemului de control.
Reglare, testare constantă de timp și integrare
Metode practice de reglare PID
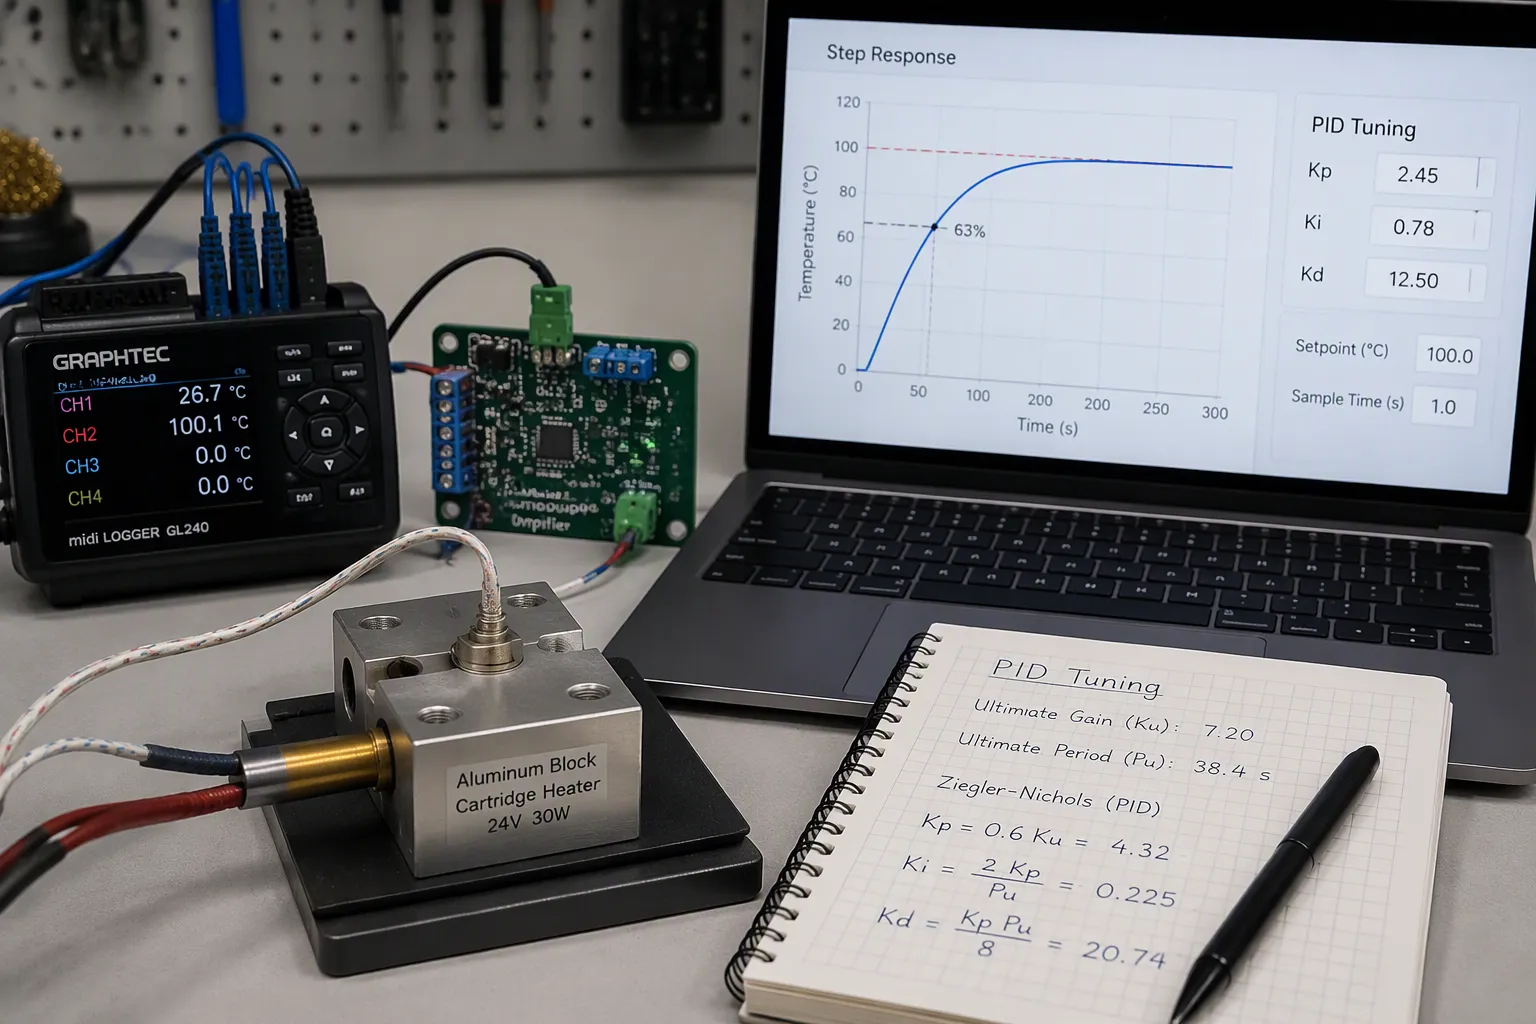
În majoritatea proiectelor, reglarea unui regulator PID se face încercând diverse lucruri și văzând ce funcționează. Inginerii ajustează manual parametrii de control PID și observă cum răspunde sistemul. Începeți cu un câștig proporțional, apoi adăugați acțiune integrală, apoi acțiune derivativă. Un regulator de temperatură PID care ignoră cât de rapid este senzorul va lupta împotriva propriului feedback. Constanta de timp a termocuplului stabilește cât de repede reacționează bucla, astfel încât limitează lățimea de bandă pe care o puteți atinge. Senzorii mai rapizi vă permit să utilizați un control PID mai strict. Constanta de timp a termocuplului modelează, de asemenea, răspunsul dinamic pe care îl puteți aștepta. Controlul prin feedback menține lățimea de bandă a buclei sub limita senzorului.
Metodă | Ce faci | Cel mai potrivit |
|---|---|---|
Încercare manuală | Măriți amplificarea până la limită, apoi reduceți-o | Majoritatea configurațiilor de bancă |
Ziegler-Nichols | Măsurați câștigul final și perioada | Sarcini stabile, liniare |
Bazat pe model | Ajustați un model de ordinul întâi, apoi calculați | Produse repetitive |
Sfat: Înregistrați fiecare rulare. Comparați răspunsul dinamic între rulări înainte de a modifica amplificările.
Testarea constantei de timp a termocuplului
Nu puteți avea încredere într-o valoare din fișa tehnică pentru constanta de timp a termocuplului. Aceasta se modifică în funcție de model și de mediul de măsurare. Rulați o procedură de testare a constantei de timp a termocuplului: reglați temperatura în trepte, înregistrați răspunsul și găsiți punctul de 63%. Repetați testul constantei de timp în montarea reală. Un sistem de testare a constantei de timp a termocuplului cu o pasă înregistrată oferă rezultate repetitive. Introduceți fiecare rezultat în PID și tuning. Pasul de testare a constantei de timp a termocuplului dezvăluie, de asemenea, erori de montare. Fiecare test de constante de timp necesită o temperatură de pornire stabilă. Sistemul dvs. de testare a constantei de timp a termocuplului ar trebui să înregistreze date brute. Comparați constanta de timp a termocuplului înainte și după asamblare. O constantă de timp lentă a termocuplului limitează controlul precis al temperaturii.
Integrare de sistem, validare și DFM
Integrați în etape. Validați lanțul de semnale, apoi ieșirea în buclă deschisă, apoi reglarea în buclă închisă. Un sistem de control care trece fiecare etapă independent este mai ușor de depanat. Verificați stabilitatea și precizia PID pe întregul interval. Compromisurile DFM contează: amplasarea senzorilor, accesul la terminale și punctele de testare cresc costurile. Rulați un test de constantă de timp per unitate pe linie. Un sistem de testare a constantei de timp a termocuplului care înregistrează abaterea permite validarea pe termen lung. Documentați constanta de timp a termocuplului pentru fiecare variantă de produs. Repetați testul de constante de timp după orice schimbare de încălzitor. Sistemul dvs. de testare a constantei de timp a termocuplului ar trebui să stocheze răspunsul la treaptă. Un regulator PID reglat la o constantă de timp greșită a termocuplului va oscila. Controlul cu feedback depinde de date corecte ale senzorilor. Regulatorul PID are nevoie de o perioadă de eșantionare cunoscută. Abaterea măsurării temperaturii apare în testul constantei de timp. Înregistrați datele măsurării temperaturii în timpul fiecărei rulări. Sistemul de testare a constantei de timp a termocuplului ar trebui să semnaleze senzorii deschiși.
Gândiți-vă la construcție ca la o listă de verificare. Mai întâi, alegeți tipul de front-end și opțiunea CJC, apoi amplificatorul sau ADC-ul cu filtrare. Adăugați izolație oriunde este necesar în dulap. Setați temporizarea buclei mașinii de stări, anti-windump și filtrarea derivativă. Dimensionați limita de ieșire și limitele de siguranță. Încheiați cu reglarea și un test al constantei de timp a termocuplului.
Testați fiecare etapă separat înainte de integrarea completă. Verificați mai întâi lanțul de semnale, apoi ieșirea în buclă deschisă, apoi controlul PID în buclă închisă. Un controler PID care trece de fiecare etapă este ușor de depanat.
Înregistrați fiecare rulare. Urmăriți cum variază măsurarea temperaturii de-a lungul săptămânilor. Acest obicei transformă un regulator de temperatură funcțional într-unul în care puteți avea încredere. Controlul prin feedback va răsplăti grija.
FAQ
Cât de precisă trebuie să fie compensarea joncțiunii reci?
Adaptați precizia CJC la obiectivul sistemului dumneavoastră. Un circuit integrat CJC cu o precizie de ±5% poate adăuga o eroare de offset de până la 0.5 °C. Calculați această eroare înainte de a promite o cifră de precizie a sistemului. Un bloc de terminale izoterm cu un senzor Pt100 menține joncțiunea de referință stabilă și menține eroarea mică.
Când am nevoie de izolare galvanică la capătul frontal?
Izolează când senzorul atinge componente conductive. Izolează când cablurile depășesc câțiva metri în apropierea sarcinilor de comutare. Izolează când PC-ul gazdă și încălzitorul partajează o împământare zgomotoasă. Un izolator digital după ADC menține partea analogică curată.
De ce depășește puterea încălzitorului meu valoarea de referință?
Windup-ul este cauza obișnuită. Încălzitorul se saturează, integratorul continuă să creeze tensiune, iar bucla depășește tensiunea când eroarea se inversează. Adăugați anti-windup înainte de reglare. Calcularea inversă sau blocarea integratorului funcționează ambele. Apoi adăugați un filtru derivativ, astfel încât zgomotul să nu sară peste ieșire.
Cum măsor constanta de timp a termocuplului?
Treptați temperatura, înregistrați răspunsul și găsiți punctul de 63%. Repetați testul în montajul real, deoarece valoarea din fișa tehnică nu se va potrivi cu ansamblul dvs. Introduceți fiecare rezultat în reglare. O constantă de timp lentă limitează lățimea de bandă a buclei pe care o puteți atinge.
Notă: Testați fiecare etapă separat înainte de integrarea completă. Verificați mai întâi lanțul de semnale, apoi ieșirea în buclă deschisă, apoi reglarea în buclă închisă.