Vă confruntați cu o problemă inginerească dificilă la nivel de placă: trebuie să atingeți o precizie de poziționare fiabilă, respectând în același timp un buget strict de energie. Dispozitivele de urmărire, dispozitivele portabile și dispozitivele IoT alimentate cu baterii depind de acest echilibru. Un design slab consumă bateria în câteva zile. O configurație RF neglijentă adaugă contori de eroare.
Calea de urmat este practică. Mai întâi definiți obiectivele de precizie. Apoi alegeți modulul GNSS și construiți partea frontală RF. Urmează configurarea alimentării pentru sistemul de monitorizare și control al poziției, urmată de ciclurile de funcționare. În cele din urmă, vă verificați munca cu măsurători reale și evaluați compromisurile DFM. Acest ghid vă oferă reguli de proiectare pentru consum redus de energie pe care le puteți utiliza imediat, nu afirmații de marketing.
Intrebari cu cheie
Stabilește-ți mai întâi obiectivele de precizie și putere. Acest lucru te ajută să alegi modulul, antena și rata de actualizare potrivite.
Planificați cu atenție partea frontală RF . Mențineți antena liberă, utilizați un filtru LNA și SAW și evitați zgomotul de la convertoarele DC-DC.
Separați șinele de alimentare și folosiți controlul de alimentare . Dați receptorului GNSS propria șină silențioasă și dezactivați blocurile pe care nu le utilizați.
Folosește ciclurile de funcționare și asistența inerțială. Dormi cea mai mare parte a timpului, trezește-te pentru remedieri și lasă senzorii să umple golurile.
Testează-l în lumea reală. Măsoară CN0 și curentul în fiecare stare și verifică cum se comportă la diferite temperaturi.
Echilibrarea preciziei poziționării și a consumului redus de energie
Definirea obiectivelor de precizie
Ar trebui să alegeți obiectivul de precizie înainte de a alege orice piesă. Urmărirea la nivel de metru funcționează pentru sistemele de urmărire a activelor de bază. Lucrul la nivel de centimetru necesită module RTK sau din clasa PPP, date de corecție și o configurare atentă a sistemului. Topografia, agricultura de precizie și controlul mașinilor se încadrează în acest al doilea nivel.
Scopul modelează apoi restul designului. O precizie mai mare a poziționării vă împinge către antene dual-band sau multi-band, plane de masă mai bune și rate de actualizare mai mari. O rată de 5 Hz sau 10 Hz ajută o platformă mobilă, dar crește sarcina de procesare și consumul de energie. Utilizați tabelul de mai jos pentru a potrivi nivelul dvs. cu hardware-ul de care are nevoie.
Nivel de precizie | Precizie tipică | Necesități de modul/corecție | Implicația antenei |
|---|---|---|---|
Nivel consumator / contor | ~1–3 m | Modul GNSS standard, fără corecție | Antenă cu bandă unică (L1) |
Submetru (SBAS) | submetru | Modul cu suport SBAS | Bandă unică, compatibil SBAS |
Centimetru (RTK) | ~1–3 cm | Modul RTK plus intrare de corecție | Antenă duală/tri-bandă/cvadrupla bandă |
Centimetru (PPP) | ~5–10 cm | Modul PPP cu corecții de orbită/ceas | Se recomandă utilizarea mai multor benzi |
Cartografierea bugetelor de putere
Apoi, transformați cazul de utilizare în bugete de curent. Un receptor GNSS consumă aproximativ 25–40 mA în timpul achiziției active. Un exemplu de tracker funcționează în repaus la aproximativ 2 mA. Enumerați fiecare stare, măsurați curentul și durata la nivelul bateriei, apoi calculați curentul mediu ponderat: curentul mediu este egal cu suma dintre curentul fiecărei stări și durata sa, împărțită la timpul total de ciclu.
Faceți calculele devreme și des. O estimare arată că o baterie de 1,000 mAh la o capacitate utilizabilă de 80% ar putea dura aproximativ 12.4 zile, cu o stare de repaus de 2 mA, o sarcină GPS fixă zilnică și o rafală celulară. Performanța, puterea și costul optime se schimbă odată cu fiecare schimbare, așa că măsurați mai degrabă decât presupuneți. Receptoarele moderne urmăresc mai multe constelații la o putere mai mică, iar descărcarea din cloud poate reduce și mai mult cererea. Totuși, numai datele măsurate vă spun dacă un sistem de monitorizare și control al poziției cu consum redus de energie își atinge obiectivul.
Sfat: Construiți o tabelă de stări înainte de layout. Aceasta expune problemele de alimentare în timp ce modificările sunt încă ieftine.
Designul modulului GNSS și al componentei frontale RF
Drift TCXO și Multipath
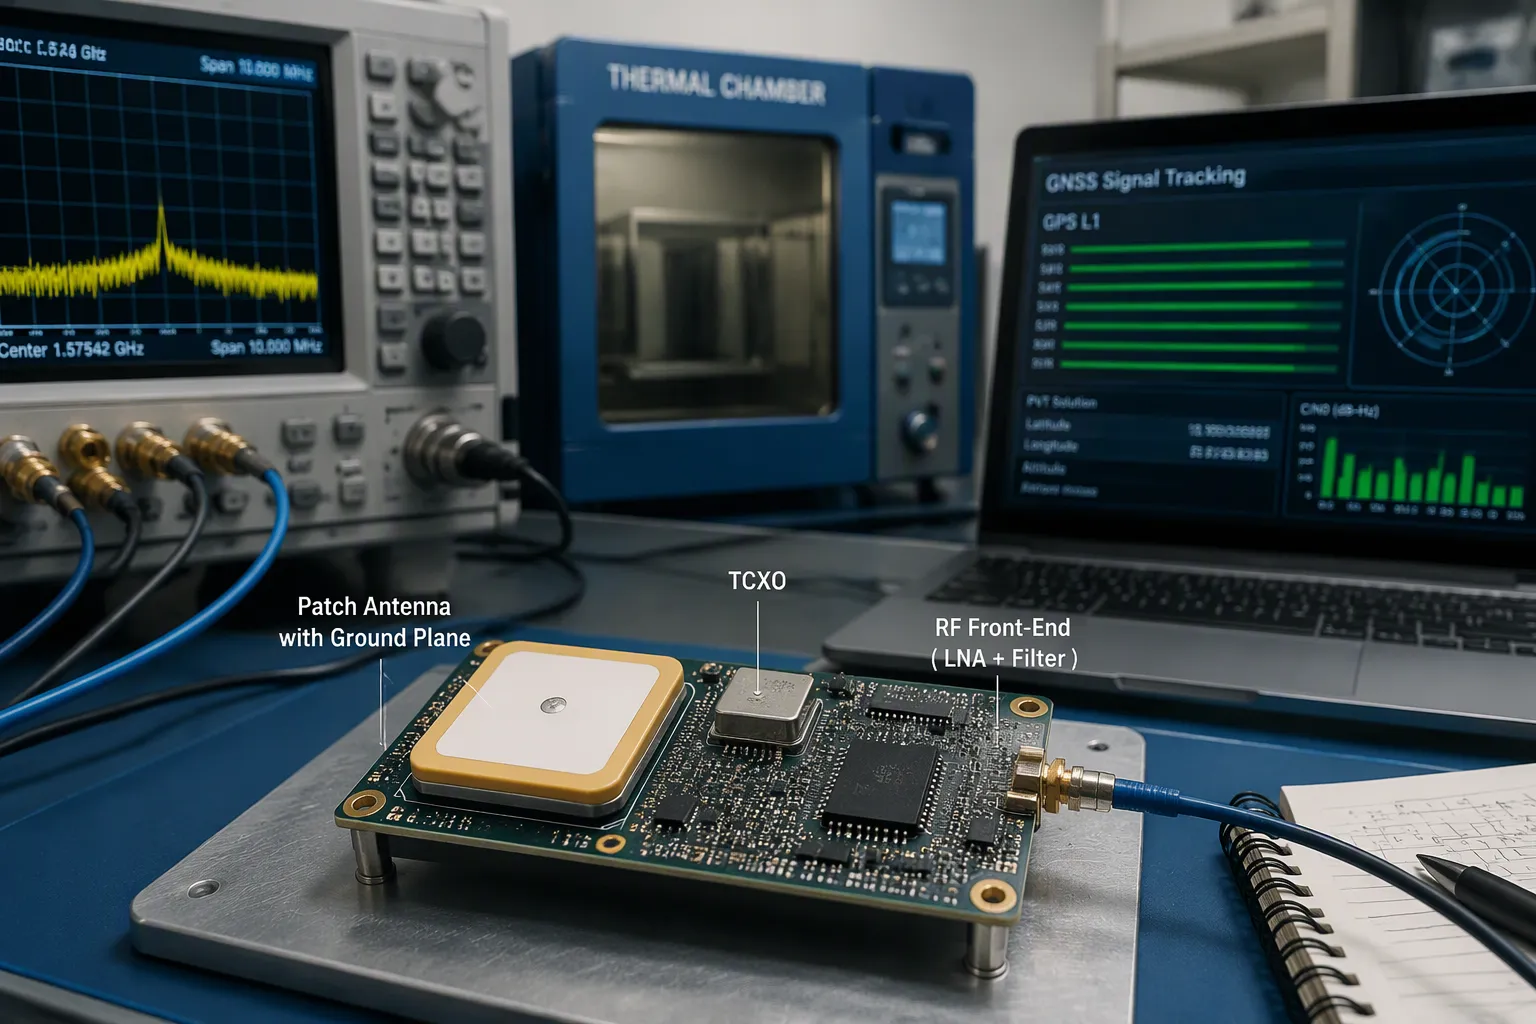
Baza de timp a modulului stabilește o limită a preciziei de poziționare. Un TCXO menține frecvența constantă în funcție de temperatură, astfel încât receptorul își menține codul și buclele purtătoare blocate. Oscilatoarele ieftine au deviații, iar această deviație apare ca o eroare de distanță. Alegeți un modul ale cărui specificații TCXO se potrivesc cu intervalul dvs. de temperatură, apoi verificați-l ulterior într-o cameră termică.
Problema căilor multiple este cea mai dificilă. În orașe, clădirile blochează linia directă către sateliți. Copiile reflectate și difractate sosesc odată cu semnalul direct, iar semnalul mixt denaturează vârful de corelație din interiorul corelatorului. Măsurarea distanței are apoi o întârziere, iar precizia scade. Puteți combate această problemă în mai multe domenii:
Domeniul de atenuare | tehnici | Efect |
|---|---|---|
Bucle de urmărire | Corelație îngustă, tehnologie dublu-delta | Îmbunătățiți robustețea buclei |
Placă de împământare, inel de sufocare, antene polarizate | Impactul pe trasee multiple ale bordurii | |
Modularea semnalului | BOC versus BPSK | Vârf principal mai îngust, rază de acțiune mai bună |
Algoritmi | Transformată wavelet, filtrare empirică | Suprimarea bazată pe date |
Chipset-urile GNSS cu cost redus și consum redus de energie oferă o sensibilitate slabă la semnalul fix și un raport semnal-zgomot (SNR) scăzut. Antenele lor pasive polarizate liniar primesc semnale polarizate circular, astfel încât observațiile sunt mai vulnerabile la semnale multipath. Pentru dispozitivele compacte, atenuarea bazată pe algoritmi este adesea cea mai practică opțiune.
LNA, SAW și configurația antenei
Plasați antena la marginea exterioară a plăcii, cu vedere la cer deschis. Directivitatea GNSS atinge vârful la zenit, așadar un montaj pe catarg bate unul îngropat. Țineți antena departe de surse de alimentare, MCU-uri, emițătoare wireless și conectori USB. Verificați filtrul trece-jos al emițătorului și păstrați o distanță de câțiva centimetri între antene, astfel încât subarmonicile să nu ajungă în banda GNSS.
Pentru o antenă patch, asigurați un plan de masă suficient direct sub aceasta - în general 40 mm pătrați sau mai mult, conform fișei tehnice. Pentru o antenă cu cip, păstrați zona de spațiu liberă a producătorului liberă de cabluri, masă și componente. O distanță redusă modifică frecvența de rezonanță și reduce sensibilitatea.
Plasați LNA-ul aproape de alimentarea antenei și urmați-l cu un filtru SAW pentru a respinge energia din afara benzii. Protejați secțiunea RF și aplicați reguli de izolare în jurul acesteia. Proiectați împământarea circuitului integrat al receptorului ca un sistem separat de împământarea digitală zgomotoasă, conectată într-un singur punct stelar sub circuitul integrat. Folosiți CN0 ca metrică: 40 dB-Hz sau mai mult sub o vedere bună a cerului indică un design solid, în timp ce 35 dB-Hz sau mai puțin semnalează o problemă.
Zgomot și sensibilitate în comutația DC-DC
Convertoarele DC-DC integrate contribuie direct la pierderea semnalului receptorului. Măsurătorile efectuate asupra unui convertor DC-DC al unui dispozitiv IoT cu o sondă de câmp H au arătat interferențe electromagnetice (EMI) în bandă largă și îngustă de la 1 la 1500 MHz, situându-se cu 20 până la 40 dB peste pragul de zgomot ambiental. Acest interval acoperă frecvența GPS de 1575.42 MHz. Cuplat la intrarea receptorului, acest EMI provoacă o pierdere severă de semnal.
Atenuați-l la nivel de configurație. Utilizați o structură adecvată, compartimentați secțiunile RF, digitale și de conversie a puterii și rutați semnalele și alimentarea pentru a minimiza cuplajul parazit. Alimentați circuitul integrat al receptorului printr-un LDO cu PSRR ridicat, nu direct de la comutator, și adăugați decuplare plus un filtru cu bile de ferită. Comutați componentele pe rând și urmăriți CN0 pentru a izola sursa de zgomot. Acești pași protejează sensibilitatea în orice design GNSS de consum redus, inclusiv trackere GPS de consum redus și receptoare GNSS de consum redus utilizate într-un sistem de monitorizare și control al poziției. Lucrul atent la nivel frontal oferă o precizie ridicată de poziționare fără a sacrifica consumul redus de energie.
Sfat: Înregistrați CN0 la fiecare revizuire a proiectului. Acest lucru expune problemele RF înainte ca acestea să ajungă pe teren.
Arhitectură de putere pentru sisteme de monitorizare și control al poziției cu consum redus de energie
Compartimentare șină și închidere centralizată
Ar trebui să împărțiți placa în șine separate înainte de a direcționa alimentarea. Dați receptorului GNSS propria șină silențioasă printr-un LDO. Alimentați MCU-ul, radioul și senzorii de pe alte șine. Această separare împiedică etapele de încărcare digitală să ajungă la alimentarea receptorului. De asemenea, vă permite să opriți blocurile de care nu aveți nevoie.
Controlul de putere transformă acea structură în economii reale. Comandați un pin de activare a comutatorului de sarcină sau a regulatorului de la un GPIO al MCU și utilizați un semnal SLEEP pentru a deconecta radioul și senzorii între fixări. Mențineți domeniul de rezervă al receptorului activ în permanență. Un MCU de consum redus ajută aici, însă designul șinei și al modului de alimentare contează mai mult decât numărul piesei MCU. Un MCU ieftin cu control de putere curat este adesea mai bun decât unul premium cu o șină partajată.
șină | Sursa | Poarta | notițe |
|---|---|---|---|
Receptor GNSS | LDO de la baterie | Semnal de somn | Mențineți domeniul de rezervă activ |
Miezul MCU | DC-DC sau LDO | Moduri de repaus | Stare cu cea mai mică taxă |
Radio | Comutator de încărcare | Activare GPIO | Oprit între rafale |
Senzori | Comutator de încărcare | Activare GPIO | Trezire la mișcare |
Sfat: Măsoară curentul pe fiecare șină, nu doar la baterie. O singură sondă ascunde blocajul vinovat.
Aprovizionare de rezervă și asistență pentru efemeride
Receptorul are nevoie de un domeniu de rezervă live pentru RTC-ul său și datele efemeridelor stocate. O baterie mică de tip buton sau un supercondensator menține acest domeniu în cazul unei întreruperi a alimentării principale. Cu efemeride și o oră valide, receptorul sare peste o pornire la rece și ajunge la o soluție mult mai rapid. Fără acesta, fiecare ciclu de activare plătește costul integral de achiziție.
Asistența Ephemeris extinde această idee. Datele proaspete despre orbită sunt trimise către dispozitiv prin legătura radio, astfel încât receptorul să nu le descarce niciodată de pe sateliți. Timpul până la prima fixare scade brusc, iar receptorul petrece mai puțin timp la curentul său de achiziție de 25–40 mA. Pentru un sistem de monitorizare și control al poziției cu consum redus de energie , aceasta este una dintre cele mai ieftine victorii disponibile.
Notă: Verificați consumul de curent de rezervă în bugetul de repaus. O cale de rezervă cu scurgeri erodează amplificarea.
Potrivirea modurilor de alimentare cu aplicația
Arhitectura de alimentare ar trebui să respecte cazul de utilizare. Un design de monitorizare a poziției cu consum redus de energie pentru urmărirea activelor se activează conform unui program. Un sistem de monitorizare și control al poziției pentru echipamentele flotei s-ar putea activa în schimb la mișcare. Mapați fiecare mod la o stare a șinei, apoi verificați curentul mediu în raport cu bugetul dvs.
Mențineți un design precis în ceea ce privește măsurătorile. Înregistrați curentul în fiecare stare și confirmați că activarea porții elimină efectiv sarcina. Această disciplină permite monitorizarea precisă a poziției fără a consuma celula. De asemenea, protejează precizia controlului în sistemele care acționează pe baza datelor de locație, unde o cădere de tensiune în timpul unui eveniment de control de înaltă precizie costă mai mult decât energia economisită.
Soluții GPS cu cicluri de funcționare și consum ultra-redus de energie

Bugete actuale de somn și veghe
Ciclul de funcționare este cea mai bună metodă de a obține soluții GPS cu consum ultra-redus de energie. Lăsați receptorul să intre în repaus cea mai mare parte a timpului și îl activați suficient de mult timp pentru a obține o poziție fixă. Receptorul consumă aproximativ 25-40 mA în timpul achiziției. Tracker-ul dvs. poate intra în repaus la aproximativ 2 mA. Diferența dintre aceste două stări constă în durata de viață a bateriei.
Creați un tabel de stări înainte de a scrie firmware. Enumerați fiecare stare, curentul acesteia și durata acesteia. Apoi calculați curentul mediu pentru un ciclu complet. Curentul mediu este egal cu suma curentului fiecărei stări înmulțită cu durata sa, împărțită la timpul total al ciclului. Păstrați fiecare termen în aceleași unități și tratați rezultatul ca o medie, nu ca un vârf. Un număr de vârf va face celula prea mică.
Verificați calculele cu un caz real. O baterie de 1,000 mAh la o capacitate utilizabilă de 80% oferă o încărcare utilizabilă de 800 mAh. Un model care intră în repaus la 2 mA, se activează pentru o corecție zilnică și trimite o scurtă rafală radio durează aproximativ 12.4 zile. Scurtați fereastra de repaus sau creșteți rata de corecție, iar acest număr scade rapid.
Sfat: Măsurați curentul de trezire cu un osciloscop, nu cu un multimetru. Vârfurile de achiziție sunt scurte și ușor de ratat.
Asistență inerțială și odometrică
Puteți reduce frecvența fixărilor fără a pierde evidența poziției. Adăugați o unitate de măsură inerțială și lăsați fuziunea senzorilor să realizeze estimarea între fixări. Accelerometrul și giroscopul urmăresc mișcarea, iar filtrul de fuziune combină aceste date cu fiecare actualizare GNSS. Mai puține fixări înseamnă mai puțin timp la curentul de achiziție, deci consumul de energie scade.
Odometria este utilă pe platformele cu roți. Mișcările roților și schimbările de direcție limitează estimarea dintre actualizările sateliților. Un vehicul care își raportează propria mișcare are nevoie de mai puține cicluri de urmărire decât unul care ghicește. Această abordare funcționează bine pentru GPS-urile de putere redusă pentru aplicații de urmărire pe cărucioare, remorci și echipamente de flotă.
Păstrați configurația practică la nivelul plăcii. Plasați IMU-ul aproape de centrul plăcii și departe de sursele de alimentare. Aliniați-i axele cu carcasa pentru a evita corecțiile matematice din firmware. Calibrați polarizarea la testul de producție și stocați coeficienții în memoria flash. Un giroscop cu deviație va devia estimarea între corecții, așa că verificați deviația polarizării la temperatură.
Notă: Asistența reduce rata de corecție, nu și calitatea corecției. Mențineți suficiente actualizări GNSS pentru a limita deviația inerțială.
Calculul puterii medii și programarea trezirii
Planificați trezirile în funcție de cazul de utilizare, nu de un temporizator fix. Un sistem de monitorizare și control al poziției cu consum redus de energie pentru active se poate trezi conform unui program. Un sistem de monitorizare și control al poziției pentru echipamente în mișcare se poate trezi la mișcare. Trezirile declanșate de mișcare depășesc adesea trezirile temporizate în funcție de curentul mediu.
Asociați programul cu corecția de care aveți nevoie. O pornire la rece costă mult mai mult decât o pornire la cald cu efemeride valide. Mențineți domeniul de rezervă activ și trimiteți date de asistență prin legătura radio. Timpul până la prima corecție scade, iar receptorul petrece mai puțin timp la curentul de achiziție.
Echilibrați rata de corecție cu precizia controlului. Un sistem care acționează la fața locului are nevoie de o corecție nouă înainte de fiecare acțiune. Un sistem care înregistrează doar poziția poate accepta date mai vechi. Setați intervalul de trezire de la acea cerință, apoi verificați curentul mediu în raport cu bugetul dvs. Acest obicei menține un design de monitorizare a poziției cu consum redus de energie onest și protejează evenimentele de control de înaltă precizie de datele învechite. Programarea atentă oferă un consum redus de energie fără a sacrifica precizia.
Compromisuri între validare, derivă termică și DFM
Metode de testare în lumea reală
Ar trebui să testați precizia și puterea în lumea reală, nu doar pe bancă. Mergeți pe jos sau conduceți pe un traseu cunoscut și înregistrați corecțiile în raport cu o referință măsurată. Înregistrați CN0 în același timp. O citire de 40 dB-Hz sau mai mare sub o vedere bună a cerului confirmă un design solid. O citire de 35 dB-Hz sau mai mică indică o problemă RF.
Deriva termică necesită propriul test. Încălziți placa într-o cameră și urmăriți împreună ieșirea TCXO și eroarea de corecție. Deriva de frecvență apare ca o eroare de interval, astfel încât o placă rece și o placă fierbinte pot raporta poziții diferite. Înregistrați curentul în fiecare stare în timpul aceleiași rulări. Curentul de achiziție se situează în jurul valorii de 25–40 mA, iar un vârf scurt este ușor de trecut cu vederea pe un multimetru.
Sfat: Repetați fiecare test pe cel puțin două unități. Distanța dintre unități vă spune mai multe decât o singură tablă perfectă.
DFM și constrângeri de fabricație
Layout-ul trebuie să reziste fabricării și asamblării. Păstrați împreună intrarea receptorului, alimentarea, rețeaua de adaptare și interfața antenei. Izolați-le de ceasuri, noduri de comutare și conectori de curent mare. Separarea fizică singură eșuează atunci când căile de retur se întrerup, așadar păstrați planul de referință.
Compromisul de fabricație | |
|---|---|
Partiționarea zonei RF | Mențineți intrarea receptorului și alimentarea antenei izolate de sursele de zgomot |
Planuri de stivuire și de referință | Păstrați impedanța controlată și căile de retur continue |
Selectarea materialelor | Urmați setul de informații lansat, nu o etichetă GPS generică |
Structuri Via și HDI | Adăugați rutare doar acolo unde este necesară; crește costul |
Restricții de substituție | Marcați filtrele și piesele corespondente ca fiind „nu se înlocuiesc” |
Indicați impedanța țintă și geometria traseului pentru alimentările RF în datele publicate. Urmați schema de referință a modulului pentru plasarea cristalului și a TCXO. Planificați gardurile de ecranare și punctele de testare înainte de înghețarea rutării. AOI confirmă doar ansamblul vizibil, așadar programați un test RF funcțional separat.
Iterați cu datele măsurate. O revizuire a listei de materiale sau un dispozitiv de fixare adăugat modifică costul și programul, așa că evaluați fiecare compromis în raport cu rezultatele testelor. Validarea atentă protejează acuratețea poziționării și precizia controlului în orice sistem de monitorizare și control al poziției. De asemenea, menține un sistem de monitorizare și control al poziției fiabil în funcție de temperatură și volum. Aceste obiceiuri de proiectare GNSS dau roade pe teren, iar fiecare placă GNSS pe care o construiți va beneficia de ele.
Începeți cu precizie clară și ținte de putere. Proiectați cu atenție partea frontală RF și planul de masă. Divizați șinele, utilizați controlul puterii și asociați ciclurile de funcționare cu asistența inerțială. Apoi verificați totul cu măsurători reale. Acești pași transformă un sistem de monitorizare și control al poziției cu consum redus de energie într-un produs fiabil.
Precizia și consumul redus de energie pot funcționa împreună. Deciziile la nivel de consiliu de administrație în ansamblu - nu o singură componentă inteligentă - fac diferența. Tu controlezi zgomotul, șinele și programul de trezire. Fiecare alegere le susține pe celelalte.
Tendințele în materie de chipset-uri și algoritmi vă vor ajuta în continuare:
GNSS asistat, RTK și fuziunea senzorilor extind potențialul modulelor de consum redus.
Corecția semnalului bazată pe inteligență artificială și edge computing îmbunătățesc localizarea în timp real.
Fuziunea GNSS cu IMU sporește precizia și rezistența semnalului.
Va urma un design RF mai strict, compatibil cu DFM. Continuați să măsurați, să iterați și următoarea placă GNSS va funcționa mai bine decât precedenta.
FAQ
Cum aleg o țintă de precizie înainte de a alege piesele?
Începeți de la cazul de utilizare, nu de la fișa tehnică. Urmărirea la nivel de contor se potrivește cu sistemele de urmărire a activelor de bază. Lucrul la nivel de centimetru necesită module RTK sau PPP, date de corecție și antene multibandă. Setați mai întâi nivelul. Apoi, lăsați-l să controleze opțiunile privind modulul, antena și rata de actualizare.
De ce își pierde receptorul sensibilitatea când funcționează convertorul DC-DC?
Comutarea zgomotului se cuplează la intrarea receptorului și îl dezactivează. Măsurătorile arată că interferența electromagnetică (EMI) a convertorului se situează mult peste pragul de zgomot ambiental pe banda care acoperă 1575.42 MHz. Ar trebui să alimentați receptorul printr-un LDO cu PSRR ridicat, să adăugați decuplare și o perlă de ferită și să comutați blocurile pe rând, în timp ce urmăriți CN0.
De ce sursă de rezervă are nevoie receptorul între fixări?
Mențineți domeniul de rezervă activ pentru RTC și efemeridele stocate. O baterie tip pastilă mică sau un supercondensator menține acel domeniu în timpul întreruperii alimentării principale. Efemeridele și timpul valide permit receptorului să sară peste o pornire la rece, astfel încât timpul până la prima remediere scade, iar curentul de achiziție durează mai puțin.
Cum știu că matematica ciclului meu de funcționare este corectă?
Construiți mai întâi un tabel de stări. Enumerați fiecare stare, curentul și durata acesteia. Curentul de achiziție se situează în jurul valorii de 25–40 mA, iar starea de repaus se poate situa în jurul valorii de 2 mA. Apoi măsurați fiecare șină cu un osciloscop, nu cu un multimetru. Vârfurile scurte de achiziție sunt ușor de ratat, iar un vârf ratat subdimensionează celula.
Sfat: Repetați fiecare test de precizie și putere pe cel puțin două unități. Distanța dintre unități vă spune că există mai multe table perfecte.
Un sistem solid de monitorizare și control al poziției provine din date măsurate, nu din presupuneri. Verificați CN0 în raport cu obiectivele dvs., confirmați că fiecare șină este efectiv blocată și înregistrați curentul în fiecare stare. Fiecare decizie de proiectare GNSS se bazează apoi pe dovezi pe care le puteți susține într-o analiză a proiectării.