Obțineți o conversie a puterii de înaltă eficiență și o reglare constantă dintr-un singur obicei: adaptați fiecare alegere de design la sarcina reală, la calea termică reală și la placa reală pe care o puteți construi. Două obiective vă ghidează munca. Doriți cea mai mare eficiență de conversie a puterii pe care o puteți atinge. De asemenea, aveți nevoie ca tensiunea de ieșire să rămână plată atunci când sarcina se mișcă. Aceste obiective se opun. O eficiență sporită înseamnă adesea mai multe comutări, iar mai multe comutări pot perturba ieșirea. Sarcina dumneavoastră este să le echilibrați cu date, nu cu presupuneri. Sistemele bune de conversie a puterii provin din alegeri atente în fiecare etapă. Fiecare câștig de eficiență și fiecare punct de reglare depinde de acest echilibru.
Intrebari cu cheie
Alegeți tipul de convertor potrivit nevoilor dumneavoastră: buck scade tensiunea, boost o crește, iar buck-boost gestionează intrările care se modifică.
Folosiți un regulator de comutare în loc de unul liniar atunci când pierderea de putere este mai mare de 2 wați. Acest lucru economisește energie și reduce căldura.
Proiectați bucla de control astfel încât să aibă o marjă de fază de cel puțin 60 de grade. Acest lucru ajută la menținerea tensiunii de ieșire constante atunci când sarcina se modifică.
Alegeți componente precum inductoare și MOSFET-uri prin evaluarea compromisurilor , cum ar fi rezistența și sarcina porții, pentru frecvența de comutație.
Testează-ți designul cu atenție, folosind măsurători corecte. Acest lucru asigură respectarea obiectivelor de eficiență și reglementare în producție.
Selectarea topologiei de conversie a puterii
Compromisurile Buck, Boost și Buck-Boost
Începeți să alegeți o topologie cu trei intrări: profilul de sarcină, raportul tensiunii intrare-ieșire și nevoile de izolație. Un regulator funcționează cel mai bine atunci când VIN este egal cu VOUT și își pierde eficiența pe măsură ce acest raport crește. Cu o intrare care se mișcă între 36 și 60V, o magistrală de 48V este cea mai bună, deoarece transportă de 4 ori mai puțin curent decât 12V și reduce pierderile PDN cu aproximativ 16 ori. Acea intrare poate scădea sub 48V, deci această etapă trebuie să fie un buck-boost.
Topologie | Raport de tensiune | Izolare | Cel mai potrivit |
|---|---|---|---|
Dolar | Trepte în jos | Nu | Șine simple și ieftine; curentul de intrare discontinuu crește EMI-ul |
Sprijini | Pași în sus | Nu | Curent CCM continuu; potrivit pentru corecția factorului de putere activă |
dolar boost | Trepte în sus sau în jos | Nu | Sisteme alimentate de baterii cu intrare variabilă |
Convertoarele Buck sunt cea mai simplă și mai ieftină alegere și ating o eficiență ridicată la puteri mari. Etajele boost consumă curent continuu în CCM, ceea ce le face excelente pentru corecția factorului de putere activ. Etajele Buck-boost gestionează o intrare variabilă, dar inversează ieșirea, iar comutatorul lor nu are referință la masă. Acolo unde eficiența și flexibilitatea contează, convertoarele DC-DC înlocuiesc regulatoarele liniare. Convertoarele regulate izolate ating o eficiență ridicată în spații mici.
Noțiuni de bază despre rectificarea sincronă
Ar trebui să înlocuiți dioda de tranzistoare cu un MOSFET pentru a reduce pierderile de conducție pe șinele de joasă tensiune și curent mare. Dioda scade o tensiune directă fixă la orice curent. Un MOSFET scade curentul înmulțit cu RDS(on), astfel încât pierderea scade pe măsură ce conectați dispozitive în paralel sau alegeți o piesă cu rezistență mai mică. Această singură modificare decide adesea dacă un convertor de putere își atinge obiectivul de eficiență.
Topologii izolate și când aveți nevoie de ele
Alegeți o topologie izolată atunci când siguranța sau separarea la masă o necesită. Convertorul flyback este cea mai simplă opțiune izolată la putere redusă, însă are performanțe slabe peste aproximativ 10 A. Un convertor direct adaugă o inductanță de ieșire și gestionează mai bine curenții de ieșire mari. Topologiile avansate ale convertoarelor de putere, inclusiv etajele buck-boost cu două comutatoare, sporesc eficiența cu prețul unei complexități sporite.
Notă: O reglare deficitară înseamnă de obicei pierderi mai mari, așadar tratați o tensiune de ieșire în derivă ca un avertisment privind eficiența.
Eficiența conversiei de putere și mecanismele de pierdere
Pierderi prin comutare vs. pierderi liniare
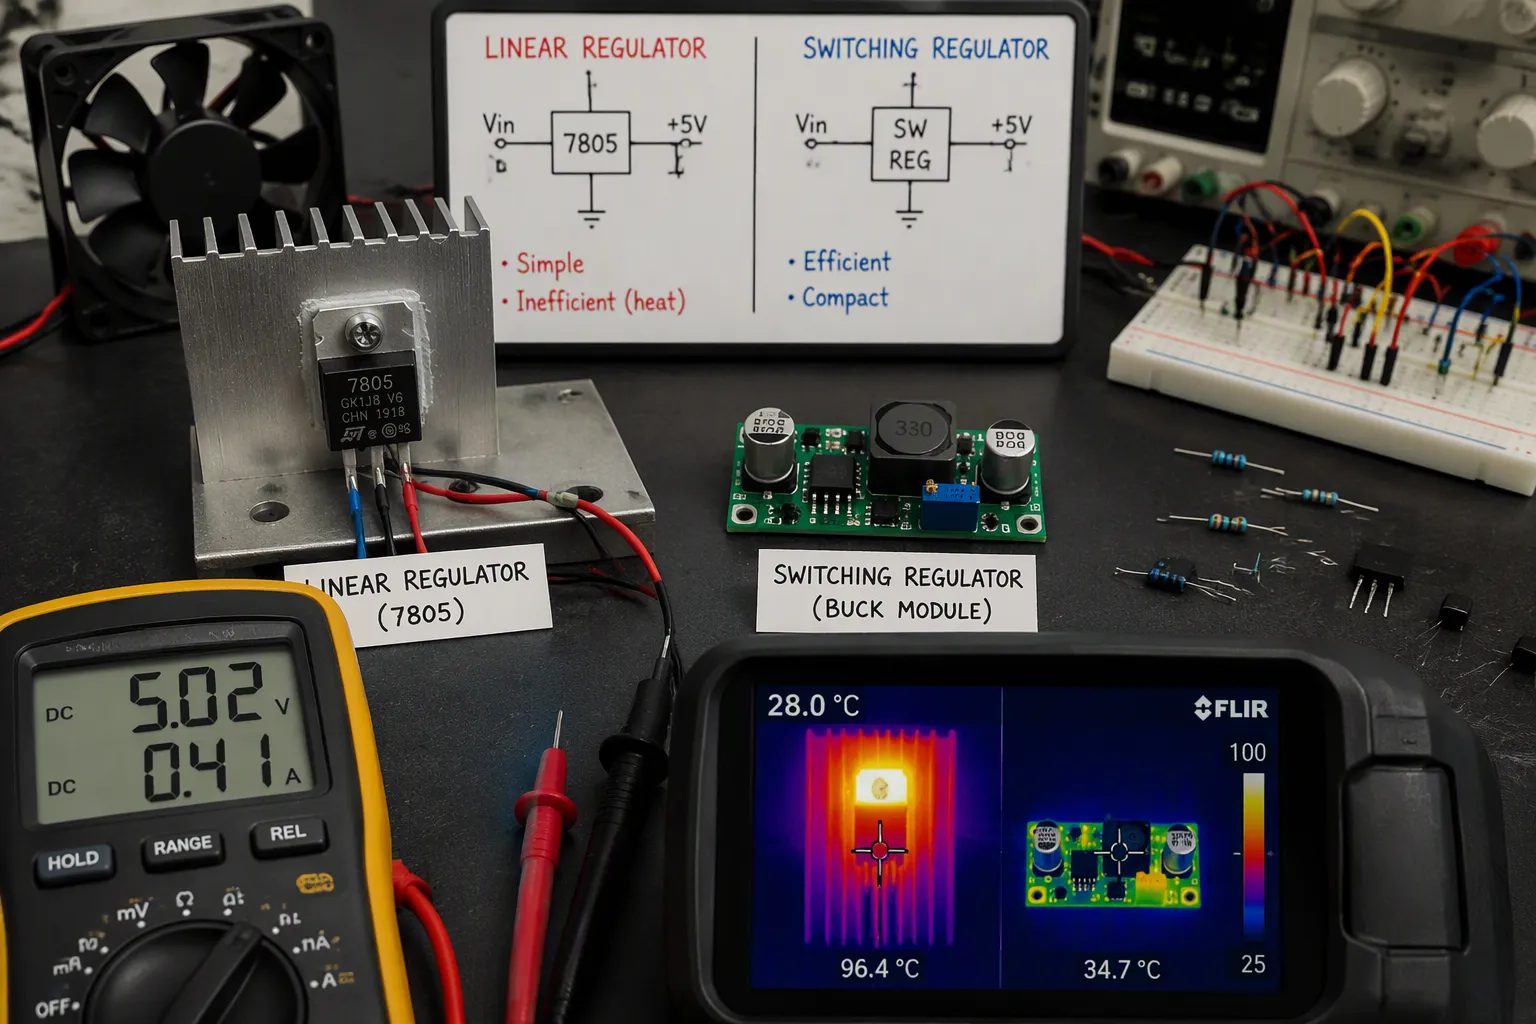
Un regulator liniar își menține ieșirea constantă prin scăderea tensiunii suplimentare dintre intrare și ieșire. Curentul de sarcină trece atât prin sarcină, cât și prin regulator. Deci, puterea irosită este egală cu căderea de tensiune înmulțită cu curentul de ieșire. Într-un regulator auto obișnuit de 5V alimentat de la un sistem de încărcare de 14.3V, căderea este de 9.3V. La 1.0A, sarcina primește 5W, în timp ce regulatorul consumă 9.3W, ceea ce oferă o eficiență de doar aproximativ 35%. Elementele de comutare evită această risipă. Acestea taie intrarea și stochează energia într-un inductor, astfel încât pierd doar o mică parte din puterea livrată. De aceea, sursele de alimentare în comutație ating o eficiență ridicată acolo unde componentele liniare nu o pot face.
Parametru | Regulator liniar | Regulator de comutare |
|---|---|---|
Eficiență: | Scăzut (30–60% când VIN este mult peste VOUT) | Ridicat (80–95%) |
Stres termic | Ridicat pentru VIN–VOUT mare sau curent ridicat | Scăzut pentru aceeași sarcină |
Curent de sarcină tipic | Până la 500 mA | 1 A până la 10 A și peste |
Ar trebui să tratați regula de 2W ca un prag practic. Calculați pierderea ca (VIN − VOUT) × IOUT. Dacă rezultatul este peste 2W, alegeți un regulator de comutație . Dacă rămâne la sau sub 2W, o piesă liniară poate funcționa cu un radiator adecvat. Alimentarea cu 5V la 2A de la 12V cu un regulator liniar irosește 14W, ceea ce nu este practic. O etapă de comutație cu o eficiență de 90% irosește aproape 1W pentru aceeași sarcină.
Un 7805 care funcționează de la 12V la 500mA produce peste 3.5W de căldură. Această parte are nevoie de un radiator sau de un design termic mai bun pentru PCB.
Defalcarea pierderilor pe intervalul de sarcină
Patru termeni de pierdere modelează eficiența conversiei de putere, fiecare dintre ei scalând într-un mod diferit. Pierderea prin conducție crește odată cu pătratul curentului de sarcină, deci este dominantă la sarcină mare. Pierderea în comutație rămâne aproximativ proporțională cu frecvența și tensiunea magistralei și este dominantă la sarcină mică. Pierderea în modul poartă scalează odată cu frecvența și sarcina porții. Pierderea în stare de repaus rămâne fixă, deci contează cel mai mult atunci când curentul de ieșire este mic. Proiectele avansate au demonstrat o eficiență maximă de peste 99.1% prin combinarea inovațiilor în componente, topologie și control.
Moduri de eficiență la sarcină ușoară
În condiții de PWM cu frecvență fixă, numărul de comutări rămâne constant, astfel încât autoconsumul rămâne constant, iar eficiența scade la curent scăzut. Modurile de sarcină ușoară remediază acest lucru. Controlul în rafale, omitere și PFM extind perioada și reduc numărul de evenimente de comutări pe unitatea de timp. La o sarcină de 1 mA, PWM forțat oferă o eficiență de doar aproximativ 8%, în timp ce PFM atinge aproximativ 84%. PFM elimină, de asemenea, pierderile la activare pe partea înaltă și reduce pierderile la acționarea porții și la timpul mort. Detectarea trecerii prin zero adaugă un alt câștig prin oprirea FET-ului pe partea joasă atunci când curentul inductorului devine negativ.
Sfat: PFM aduce frecvență variabilă, ondulații mai mari și posibil zgomot audibil. Verificați comportamentul EMI înainte de a vă angaja.
Reglarea tensiunii și proiectarea buclei de control
Compensarea feedback-ului și stabilitatea
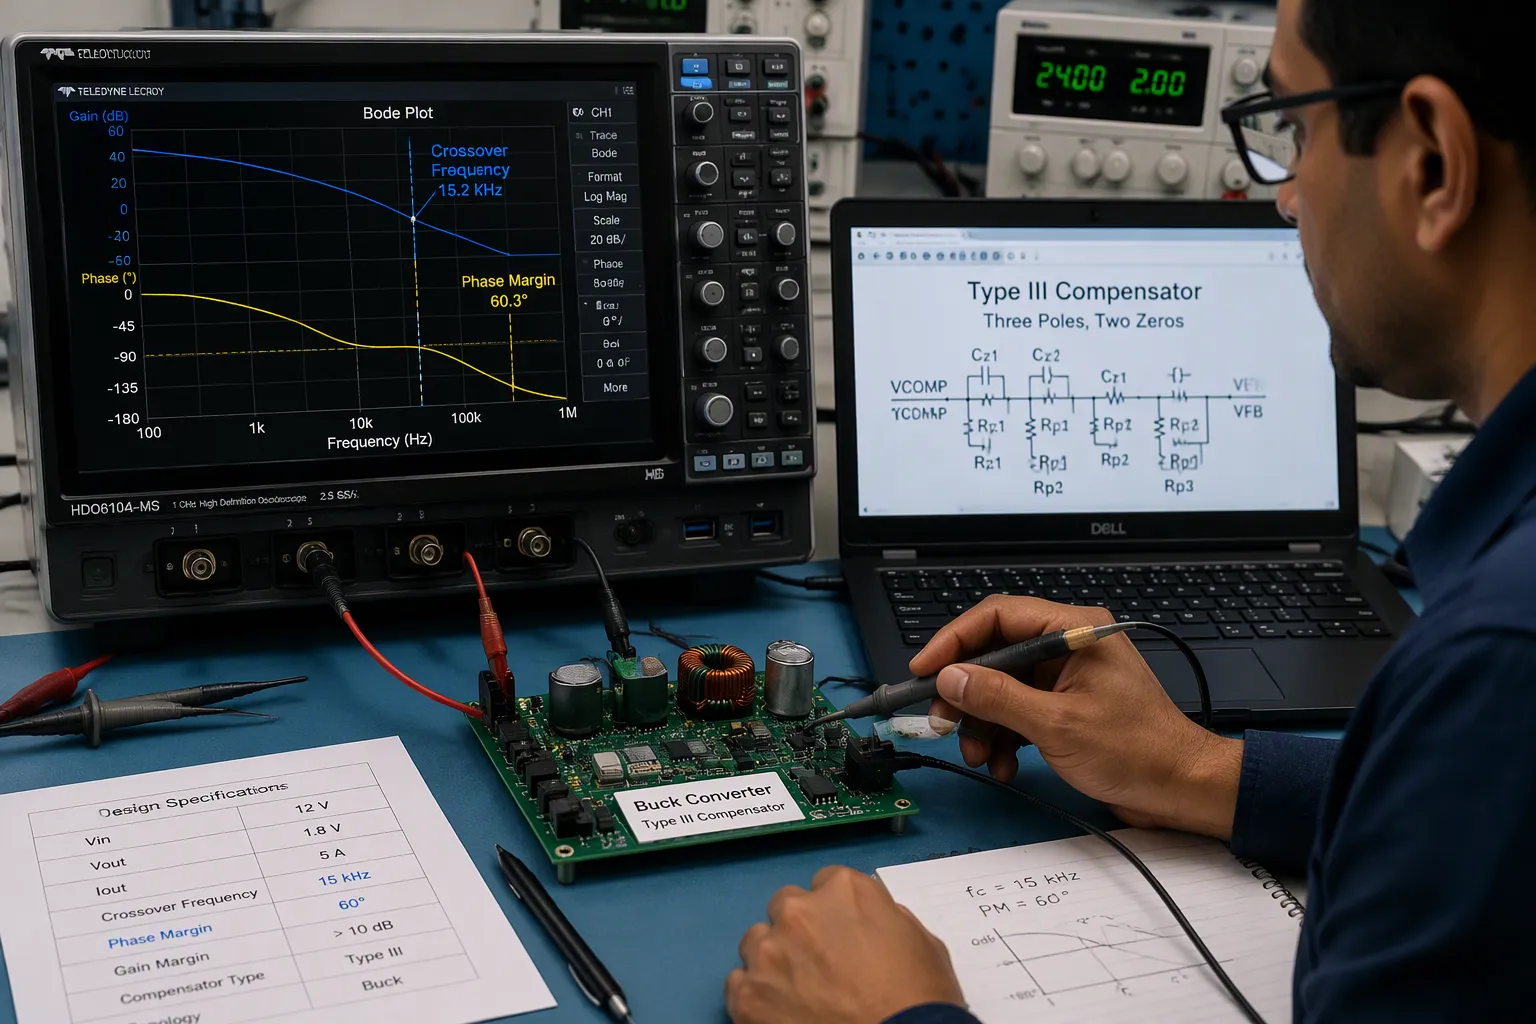
Gândiți-vă la bucla de control ca la partea din proiectarea convertorului c.c./c.c. care decide dacă ieșirea rămâne constantă sau oscilează. O etapă buck, boost sau buck-boost necesită aceleași trei sarcini din partea compensatorului. În primul rând, câștigul ridicat la curent continuu funcționează ca un integrator. Acesta amplifică orice eroare constantă până când ciclul de funcționare o corectează. Fără acest integrator, controlul proporțional lasă o eroare în stare constantă. În al doilea rând, două zerouri în apropierea rezonanței LC ridică faza la crossover. În al treilea rând, doi poli de înaltă frecvență reduc câștigul deasupra crossover-ului. Aceștia împiedică ondulația de comutare și zgomotul injectat să modifice ciclul de funcționare.
Un compensator de tip III (trei poli, două zerouri) le oferă pe toate trei. Tabelul de mai jos prezintă un exemplu de compensator reglat.
Considerare | Valoare / Plasament | Scop |
|---|---|---|
Frecvența de încrucișare | 15 kHz (aproximativ fsw/10) | Răspuns tranzitoriu rapid în cadrul validității modelului mediu |
Țintă de margine de fază | ≥ 55° (proiectul atinge 60°) | Tranzitoriu curat, spațiu liber pentru variația părții |
Marja de câștig țintă | ≥12dB | Marjă împotriva întârzierilor de fază parazitare |
Zerouri compensatoare | 3.2 kHz și 6.2 kHz | Recuperează aproximativ 38° de fază la trecere |
Stâlpi compensatori | 75 kHz și 145 kHz | Atenuează ondulația și zgomotul |
Panta câștigului buclei la 0 dB | −20 dB/deceniu | Stabilitate la crossover unic |
Marginea de fază depășește direct limita de fază. La aproximativ 65° se observă o depășire și stabilizare de aproximativ 5% în câteva cicluri. La 45°, depășirea urcă la aproximativ 20% cu sonerie moderată. La 25° ajunge la aproximativ 50% cu sonerie lungă. Ar trebui să vizați 60° și să nu coborâți niciodată sub 45°, deoarece limita suplimentară absoarbe abaterile cauzate de temperatură, vârstă și variațiile de fabricație.
O buclă care măsoară o marjă de fază de 60° pe bancul de măsură poate oscila în continuare odată ce adăugați un filtru de intrare. Filtrul și convertorul interacționează prin impedanță, nu prin bucla pe care tocmai ați compensat-o. Această defecțiune apare la rezonanța filtrului (vezi Criteriul de stabilitate Middlebrook).
Răspuns tranzitoriu și teledetecție
Treptele de încărcare rapide, cum ar fi de la 10 mA la 500 mA în nanosecunde, necesită o lățime de bandă mare a buclei, un amplificator de eroare rapid și o marjă de fază puternică pe sarcina și capacitatea de ieșire. Ar trebui să alegeți MLCC-uri cu ESR scăzut pentru ieșire. O compensare prea agresivă riscă instabilitatea; o compensare prea lentă duce la supratensiune și subtensionare. Creșterea capacității de ieșire îmbunătățește comportamentul tranzitoriu, dar costă suprafața plăcii și timpul de pornire. O tehnică împinge frecvența cu câștig unitar mai sus cu un OTA de curent constant mic care acționează un nod de impedanță mare, ceea ce lărgește lățimea de bandă, în timp ce condițiile de încărcare abia afectează stabilitatea.
Pentru o ieșire reglată în linie și sarcină pe trasee lungi, adăugați teledetecție. O pereche dedicată de detectare se conectează direct la terminalele de sarcină într-o conexiune Kelvin, separând detectarea tensiunii de calea de curent ridicat. Aceste linii transportă doar un curent de polarizare mic, astfel încât propria lor cădere de IR este neglijabilă. Bucla de feedback compară apoi tensiunea detectată cu referința sa internă și crește ieșirea până când sarcina vede punctul de referință. Aceasta corectează rezistența traseului, a cablului și a conectorului, oferind o reglare precisă și o alimentare stabilă chiar și în condiții de cerere dinamică.
Sfat: Traseați liniile de detectare ca o pereche diferențială strânsă, departe de nodurile comutatoarelor. O linie de detectare zgomotoasă corupe reglarea tensiunii de ieșire mai mult decât poate remedia orice modificare a compensatorului.
Selectarea componentelor pentru eficiență generală
Inductoare, condensatoare și MOSFET-uri
Ar trebui să alegeți dimensiunea inductorului verificând trei limite simultan. Alegeți inductanța nominală din factorul de ondulație la intrarea în cel mai defavorabil caz și sarcina ușoară, apoi rotunjiți la cea mai apropiată valoare standard. Verificați curentul de saturație la o scădere de 30% față de curentul de vârf și păstrați o marjă de 20-30%. Asigurați-vă că curentul nominal acoperă valoarea RMS și citiți curbele de polarizare continuă și de creștere a temperaturii înainte de a lua o decizie.
Alegerea condensatorului de ieșire urmează de obicei treapta de sarcină, nu ondulația. O scădere tranzitorie de 3% poate necesita mult mai multă capacitate decât un buget de ondulație de 1%. Verificați împreună ESR-ul, curentul de ondulație RMS și dimensiunea capsularei.
Selecția MOSFET-urilor este un echilibru , nu o cursă pentru cel mai mic RDS(on). Sarcina porții crește odată cu dimensiunea matriței, așa că o piesă cu rezistență scăzută are adesea Qg ridicat și încetinește comutarea. Cântăriți RDS(on) în raport cu Qg și sarcina Miller la frecvența țintă.
Alegerea dispozitivului | Putere | Compromis |
|---|---|---|
MOSFET cu RDS scăzut (pornit) | Pierdere redusă de conducție | Qg ridicat, muchii mai lente |
MOSFET cu Qg scăzut | Comutare rapidă | Pierdere de conducție mai mare |
Controlere și drivere de poartă
O tensiune mai mare de acționare a porții, cum ar fi +15V/-5V, asigură o pornire stabilă a porții și protejează oxidul porții. De asemenea, necesită o reglare mai strictă din partea sursei de alimentare a driverului. Controlul activ al porții modelează dI/dt și dV/dt pentru a reduce pierderile de comutare, menținând în același timp EMI sub control, dar costă lățimea de bandă de detectare și adaugă complexitate.
Atenție la bucla porții. Inductanța parazită provoacă sonerie și declanșări false, ceea ce crește pierderile. Păstrați traseele scurte, utilizați o sursă Kelvin și plasați decuplarea aproape de driver.
Sfat: Pierderea de sarcină pe poartă este mică în raport cu puterea nominală, dar încălzește driverul și Rg-ul extern. Acordați acestor componente spațiu termic.
Inductoare încorporate în pachet pentru regulatoare integrate
Inductorii cu miez magnetic încorporați în capsulare reprezintă o nouă opțiune pentru regulatoarele de tensiune integrate buck. Insulele cu miez partajat strâns cuplate cresc densitatea inductanței la 250 nH/mm² și densitatea curentului la 10 A/mm². Într-un convertor cu 10 module la 40 A, rețelele cuplate au obținut o eficiență medie de 5.65% față de valorile de referință necuplate, cele mai bune module atingând 11.04%.
Acest lucru este important pentru conversia de putere de înaltă eficiență în șine cu coeficient de reducere ridicat, cum ar fi de la 12 V la 1 V. Introducerea componentelor pasive în capsulă crește eficiența acolo unde spațiul plăcii este restrâns. Tratați aceste componente ca o pârghie de proiectare pentru sistemele de conversie a puterii care necesită o livrare compactă și de înaltă eficiență.
Compromisuri între eficiență, dimensiune și EMI
Frecvența de comutare și managementul termic
Frecvența de comutare trebuie aleasă mai întâi, deoarece aceasta afectează toate celelalte opțiuni. O frecvență mai mare face ca inductoarele, condensatoarele și filtrele să fie mai mici și crește densitatea de putere. Aceeași modificare adaugă mai multe evenimente de comutare în fiecare secundă, astfel încât pierderile cresc, iar eficiența poate scădea atunci când designul termic este slab. Relațiile dv/dt și di/dt mai precise cresc, de asemenea, zgomotul condus și radiat. Apoi, aveți nevoie de o configurație mai precisă, o filtrare mai bună și o reglare atentă a acționării porții.
Prioritate de proiectare | Efectul frecvenței de comutare mai mari |
|---|---|
Eficiență: | Mai multe evenimente de comutare în fiecare secundă; eficiența totală poate scădea fără un design termic puternic |
Dimensiunea soluției | Componente pasive mai mici și densitate de putere mai mare; componentele pasive devin mai sensibile și mai costisitoare |
Marginile mai ascuțite cresc zgomotul; necesită o dispunere, o ecranare și o filtrare mai precise | |
Termic | Mai multe necesități de ciclizare a temperaturii la joncțiune și de reducere a puterii |
Estimați pierderile de comutație la frecvența candidată, apoi verificați marja termică din modul și radiator. Validați controlul dv/dt și di/dt pentru riscul EMI, ajustați și repetați. Confirmați cu simulare, test termic, o scanare EMI și un test de sarcină înainte de a finaliza.
Sfat: O frecvență care trece prin EMI pe bancă poate totuși să se defecteze într-o carcasă metalică. Scanați din timp.
Constrângeri privind zona cuprului și DFM
Planificați traseul termic înainte de a-l ruta. Rețelele de via-uri termice transportă căldura de la părțile de suprafață în planurile interne sau posterioare de cupru, iar via-urile umplute sau obturate previn absorbția prin lipire. Cuprul gros reduce încălzirea rezistivă și răspândește căldura lateral. Monedele de cupru și substraturile metalice izolate deservesc dispozitivele unde rețelele de via-uri sunt insuficiente. Grupați via-urile în ferme și urmați IPC-7093 pentru pachetele terminate în partea de jos și IPC-2152 pentru lățimea de transport a curentului.
DFM limitează apoi planul. Zonele mari de cupru absorb căldura din îmbinările de lipire în timpul reflow-ului, astfel încât pasta de lipit se revarsă în jurul traseului real de căldură. Minimizați pasta de lipit pentru a preveni plutirea componentelor. Țineți urmele de curent mare departe de senzori și amplificatoare operaționale.
Compromisuri între cost și BOM
O frecvență mai mică menține controlul BOM și EMI mai ieftin. O frecvență mai mare poate crește costul prin dispozitive avansate și un control EMI mai strict. Evaluați fiecare opțiune în raport cu profilul de sarcină, nu cu un vârf din fișa tehnică.
Notă: Fiecare câștig în ceea ce privește eficiența ridicată costă undeva suprafața plăcii de bază, costul sau marja EMI.
Implementare și testare la nivel de consiliu de administrație
Dispunerea buclei fierbinți și a nodului de comutare
Bucla fierbinte este calea de curent înalt care transportă curentul de comutație. Aria sa determină inductanța parazită, iar inductanța parazită determină soneria, supratensiunea și EMI. Ar trebui să plasați condensatoarele de intrare și de decuplare la câțiva milimetri de semipuntea MOSFET. O arie mai mică a buclei reduce inductanța buclei și reduce supratensiunea. O buclă de putere orientată vertical într-o placă multistrat micșorează și mai mult aria buclei, iar astfel de configurații au raportat o reducere a supratensiunilor de până la aproximativ 4 V în comparație cu configurațiile obișnuite.
Acțiune de proiectare | Se aplică la | Efect |
|---|---|---|
Condensatoare apropiate de MOSFET-uri | Bucla fierbinte | Micșorează aria buclei, scade inductanța |
Bucla de alimentare verticală în PCB multistrat | Bucla fierbinte | Reduce zona buclei și depășește |
Bare colectoare laminate pentru DC-link | Bucla fierbinte | Previne depășirea V_DS la oprire |
Bucle de poartă compacte și izolate | Comutare nod | Oprește pornirea falsă de la cuplajul Miller |
Inductanța sursei adaptate în dispozitive paralele | Comutare nod | Evită distribuirea inegală a curentului |
De asemenea, ar trebui să păstrați planurile de referință neîntrerupte și să țineți zonele de comutare zgomotoase departe de zonele analogice sensibile. Acești pași limitează zgomotul dv/dt și di/dt ridicat și protejează integritatea returului semnalului.
Măsurare și validare
Datele din testele de calibrare sunt utile doar atunci când configurația este corectă. Eroarea de calibrare crește odată cu citirea, așadar valorile mari implică erori absolute mai mari. Decalajul zero adaugă o eroare constantă care afectează cel mai mult citirile mici. Abaterea instrumentului, timpul de întârziere și histerezisul modifică toate rezultatele. Ar trebui să resetați contorul la început, să așteptați stabilitatea înainte de fiecare citire și să măsurați într-o singură direcție.
Greșeală | Cum denaturează citirile | Cum să evitați |
|---|---|---|
Eroare de calibrare | Crește cu valoare la scară completă | Verificați în raport cu o referință precisă |
Decalaj zero | Eroare constantă, cea mai gravă la valori mici | Resetare la zero și înregistrare a decalajului |
Timp de întârziere / histerezis | Citirile timpurii sunt prea mari sau prea mici | Așteptați stabilitate; măturați într-o singură direcție |
Zgomotul mediului | Rezultate privind tendința de vibrație și curenții de aer | Protejați sau controlați spațiul de lucru |
Validați treptele de sarcină tranzitorii, reglarea liniei și a sarcinii și eficiența înainte de fabricația în serie. Rețineți că reglarea și pierderile se mișcă împreună. Un transformator cu o impedanță de 7% a prezentat pierderi de sarcină de 11 kW și o eficiență de 98.6%, față de 8 kW și 98.9% la o impedanță de 5%. O reglare mai slabă înseamnă pierderi mai mari, așadar tratați o tensiune de ieșire în derivă ca un avertisment cu privire la eficiența conversiei de putere.
Sfat: Faceți mai multe măsurători pe cel mai larg interval. Variația pe care nu ați măsurat-o niciodată este variația pe care nu o puteți corecta.
Conversia de putere de înaltă eficiență și reglarea constantă provin dintr-un lanț conectat: topologia, bucla de control, componentele, configurația, designul termic și DFM, toate adaptate la limitele dvs. reale. Nu puteți evita compromisurile. Cel mai bun design se potrivește propriului profil de sarcină, anvelopei termice și obiectivului de cost, nu unui vârf din fișa tehnică.
Notă: Datele de referință sunt depășitoare de fiecare dată. Măsurați, iterați, apoi validați înainte de producția de volum.
Tratați fiecare câștig în eficiența conversiei de energie ca pe un rezultat măsurat, nu ca pe o speranță. Lucrările atente la conversia de energie vă asigură o sursă de alimentare fiabilă. Construiți surse de alimentare fiabile în același mod, câte o măsurătoare corectă pe rând, iar obiectivele dvs. de eficiență și reglementare se vor menține în producție.
FAQ
Cum alegi între buck, boost și buck-boost?
Începeți cu trei intrări: profilul de sarcină, raportul de tensiune intrare-ieșire și nevoile de izolare. Alegeți un buck pentru a reduce tensiunea, un boost pentru a crește tensiunea și un buck-boost atunci când intrarea se deplasează deasupra și sub ieșire. Adăugați o topologie izolată numai atunci când siguranța sau separarea la masă o impun.
Ar trebui să utilizați un regulator liniar sau un convertor de comutare?
Calculați pierderea ca (VIN − VOUT) × IOUT. Dacă rezultatul rămâne la sau sub 2W, o piesă liniară poate funcționa cu un radiator corespunzător. Peste 2W, comutați la o etapă de comutare. Un regulator liniar alimentat de la o intrare mult mai mare arde cea mai mare parte a puterii furnizate sub formă de căldură.
Cum menții bucla de control stabilă?
Urmăriți o marjă de fază de cel puțin 60° și nu scădeți niciodată sub 45°. Setați crossover-ul aproape de o zecime din frecvența de comutare și utilizați un compensator de tip III pentru a ridica faza la rezonanța LC. Apoi verificați din nou stabilitatea cu filtrul de intrare conectat.
Sfat: O buclă care pare curată pe bancul de lucru poate suna în continuare odată ce filtrul de intrare interacționează cu ea.
De ce scade eficiența la sarcină ușoară?
PWM cu frecvență fixă menține comutația la aceeași rată, indiferent de cât de mică este sarcina, astfel încât autoconsumul rămâne constant. Modurile Burst, Skip și PFM reduc numărul de evenimente de comutare și recuperează o mare parte din această pierdere. Verificați EMI și ondulația înainte de a le activa.
Continuă să măsori, continuă să iterezi, iar obiectivele tale de eficiență și reglementare se vor menține în producție.