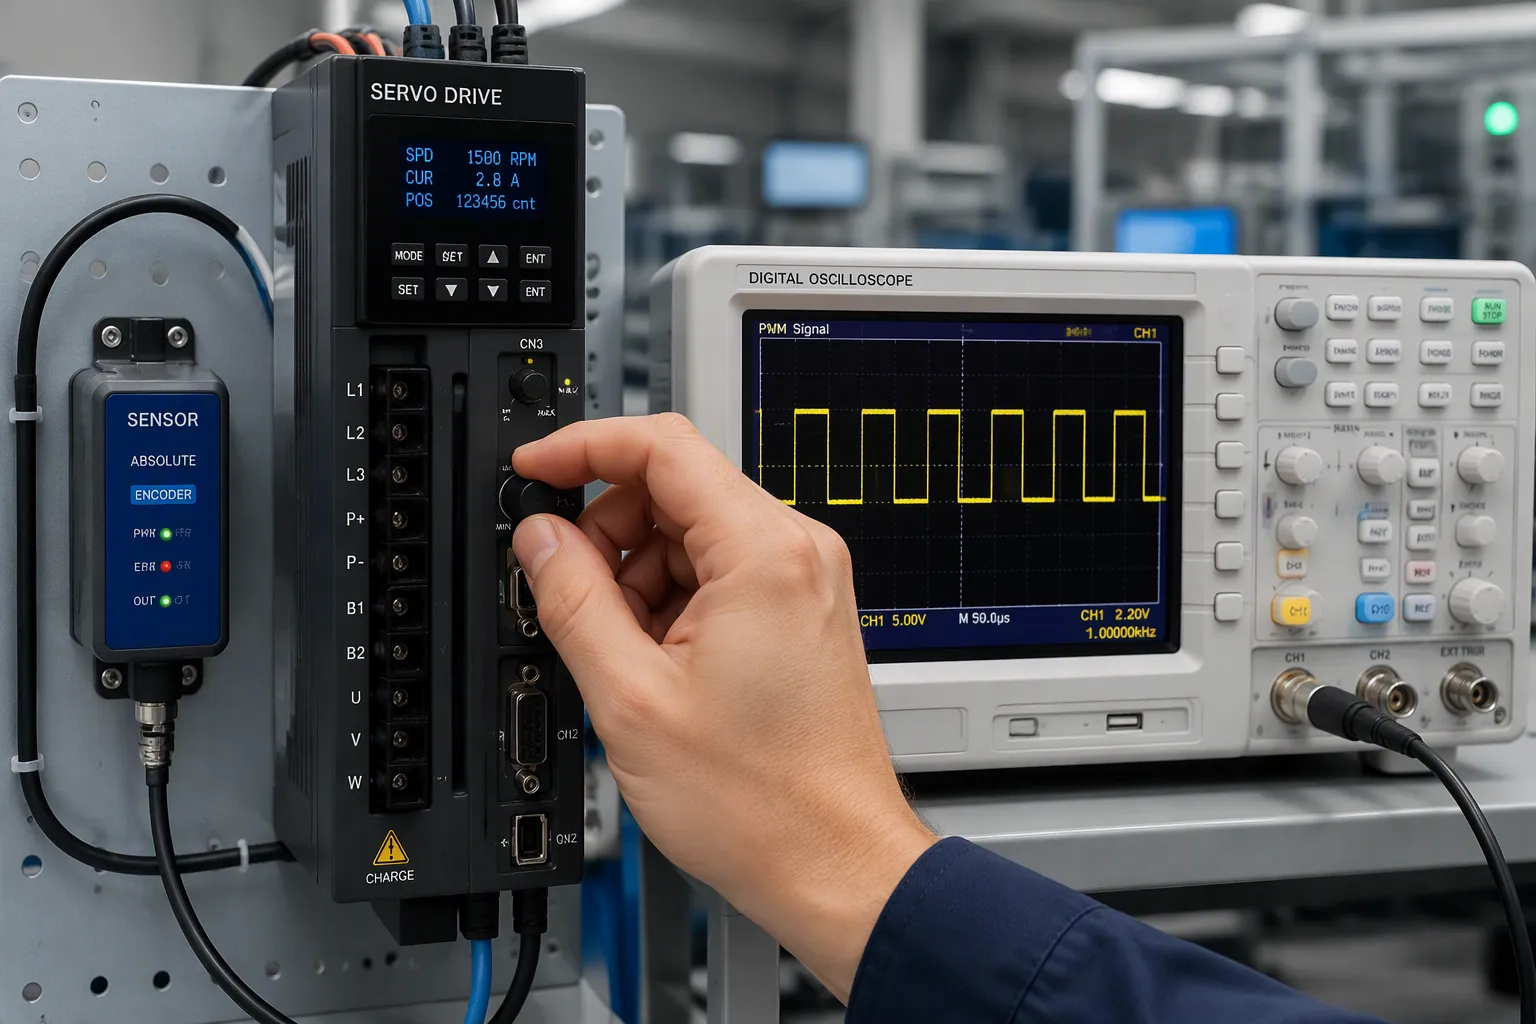
Servomodulările utilizează PWM pentru a seta o poziție sau o viteză țintă. Senzorii raportează valoarea reală în timp real. Apoi, sistemul de acționare corectează diferența într-o buclă închisă. PWM, sau modulația lățimii impulsurilor, activează și dezactivează un semnal foarte rapid. Ciclul de funcționare este fracția de timp de activare și setează nivelul comenzii. Controlul în buclă închisă înseamnă că sistemul de acționare compară comanda cu feedback-ul și își ajustează ieșirea până când eroarea devine mai mică.
Inginerii hardware și echipele de produse electronice au nevoie de informații concrete la nivel de placă, nu de sloganuri. Servomotoarele sunt în centrul controlului mișcării, iar micile alegeri de proiectare decid dacă un servomotor menține poziția sau se menține. Această discuție acoperă codarea comenzilor, detectarea feedback-ului, bucla combinată și compromisurile etapei de putere.
Intrebari cu cheie
Ciclul de funcționare PWM setează comanda pentru servomotoare, astfel încât sincronizarea precisă asigură o mișcare precisă.
Alegeți senzorul potrivit pentru nevoile dumneavoastră de precizie: potențiometre pentru sarcini de bază, encodere pentru precizie ridicată.
Controlul în buclă închisă verifică comanda în raport cu feedback-ul pentru a corecta erorile și a menține mișcarea stabilă.
O proiectare bună a etapei de putere cu control al timpului mort și detectare a curentului protejează acționarea și motorul.
Utilizați instrucțiunile DFM de la început pentru a preveni problemele de fabricație și a menține fiabilitatea performanței servomotoarelor.
Servomotoare și control PWM
Un servomotor este interfața de alimentare și etapa de execuție a unui sistem de mișcare. Acesta primește o comandă de la controlerul de mișcare, transformă acea comandă într-un model de comutare și acționează înfășurările motorului. Sistemul de acționare nu decide unde ar trebui să meargă sarcina. Acesta execută comanda și raportează prin calea sa de feedback.
Ciclul de funcționare și codificarea comenzilor
Ciclul de funcționare transmite comanda. Un impuls mai larg indică acționării să se deplaseze spre un capăt al cursei; un impuls mai îngust îl deplasează spre celălalt. În modelele de tip RC, un impuls de aproape 1.5 ms înseamnă de obicei centrul, iar lățimea impulsului se deplasează peste sau sub această valoare pentru a seta poziția dorită. Servomotoarele industriale codifică adesea viteza sau cuplul în același mod, cu maparea ciclului de funcționare la un curent sau o viteză comandată.
Schema de codare contează deoarece servomotoarele răspund la tensiunea medie, nu la fronturi individuale. Un ciclu de funcționare curat produce o medie previzibilă. Unul distorsionat produce o comandă pe care unitatea de acționare nu a intenționat-o niciodată.
Precizie de sincronizare și reîmprospătare PWM
Jitter-ul de sincronizare este inamicul mișcării precise. Servomotoarele compară fiecare impuls primit cu o bază de timp internă. Jitter-ul acelui impuls modifică comanda decodificată, iar bucla urmărește apoi o țintă care se mișcă încontinuu. Rata de reîmprospătare setează cât de des se actualizează comanda. O reîmprospătare prea lentă lasă servomotoarele în urma valorilor de referință care se schimbă rapid.
Dispunerea la nivel de placă afectează ambele. Direcționați intrarea PWM departe de nodurile de comutare, mențineți traseul scurt și oferiți temporizatorului o sursă de ceas stabilă. Servomotoarele care mențin bine poziția pornesc de obicei cu o intrare de comandă curată și bine sincronizată.
Notă: Verificați rata de reîmprospătare în funcție de dinamica încărcării, nu doar în funcție de valoarea maximă din fișa tehnică.
Hardware de detectare și feedback a senzorilor
Calea de feedback decide cât de bine servomotoarele cunosc poziția reală a sarcinii. Un senzor transformă mișcarea fizică într-un semnal electric. Servomotoarele compară apoi acel semnal cu comanda. Calitatea feedback-ului stabilește un plafon fix pentru precizia realizabilă, indiferent de cât de repede rulează bucla de control.
Potențiometre, encodere și senzori Hall
Fiecare tip de senzor are rezoluție în funcție de cost și spațiul pe placă. Tabelul de mai jos prezintă pe scurt specificațiile tipice.
Tip senzor | Rezoluţie | Acuratețe |
|---|---|---|
Encoder absolut (FANUC) | 24-bit | Precizie de poziționare ±2.5 μm |
Encoder absolut (Mitutoyo) | rotativ de 0.1 secunde de arc; liniar la nivel nanometric | ±0.5 μm liniar; ±1 arcsecundă rotativă |
Encoder absolut general | Depășește 16 biți | Imunitate puternică la zgomot, ieșire digitală discretă |
Potențiometru liniar (efect Hall, FANUC) | Analogic | Liniaritate mai bună de 0.1% din intervalul complet |
Potențiometru general | Analogic | Interval de poziționare ±1–2 mm |
Potențiometrele costă cel mai puțin. Senzorii Hall se situează la mijlocul prețului. Encoderele optice sunt componente de top, iar construcția lor precisă justifică costul doar atunci când sarcina este cu adevărat necesară. Potențiometrele generale funcționează bine pentru poziționarea cu ±1–2 mm. Lucrul sub un milimetru necesită encodere optice. Servomotoarele care utilizează feedback potențiometru au nevoie și de ecranare și filtrare, deoarece zgomotul analogic strică semnalul de tensiune.
Filtrarea zgomotului pe liniile de feedback
Liniile zgomotoase strică datele de poziție master. Cablurile lungi, ecranarea slabă și firele de alimentare din apropiere adaugă erori. Semnalele encoderului diferențial blochează bine zgomotul de mod comun. Țineți cablurile de feedback departe de firele de alimentare ale motorului. Alegeți encodere de înaltă rezoluție atunci când profilul de mișcare necesită o sincronizare strânsă.
Encoderele inteligente moderne raportează temperatura internă și biții de calitate a semnalului. O scădere a calității semnalului sub 90% avertizează asupra unei defecțiuni iminente din cauza vibrațiilor sau a pătrunderii de ulei. Fiți atenți la erorile de poziționare ușoară la pornire și oprire și la vârfurile de cuplu neregulate. Servomotoarele care urmăresc raportul semnal-zgomot al encoderului detectează aceste defecte din timp. Servomotoarele își păstrează apoi referința inițială în loc să o piardă la mijlocul ciclului.
Control în buclă închisă în servomotor
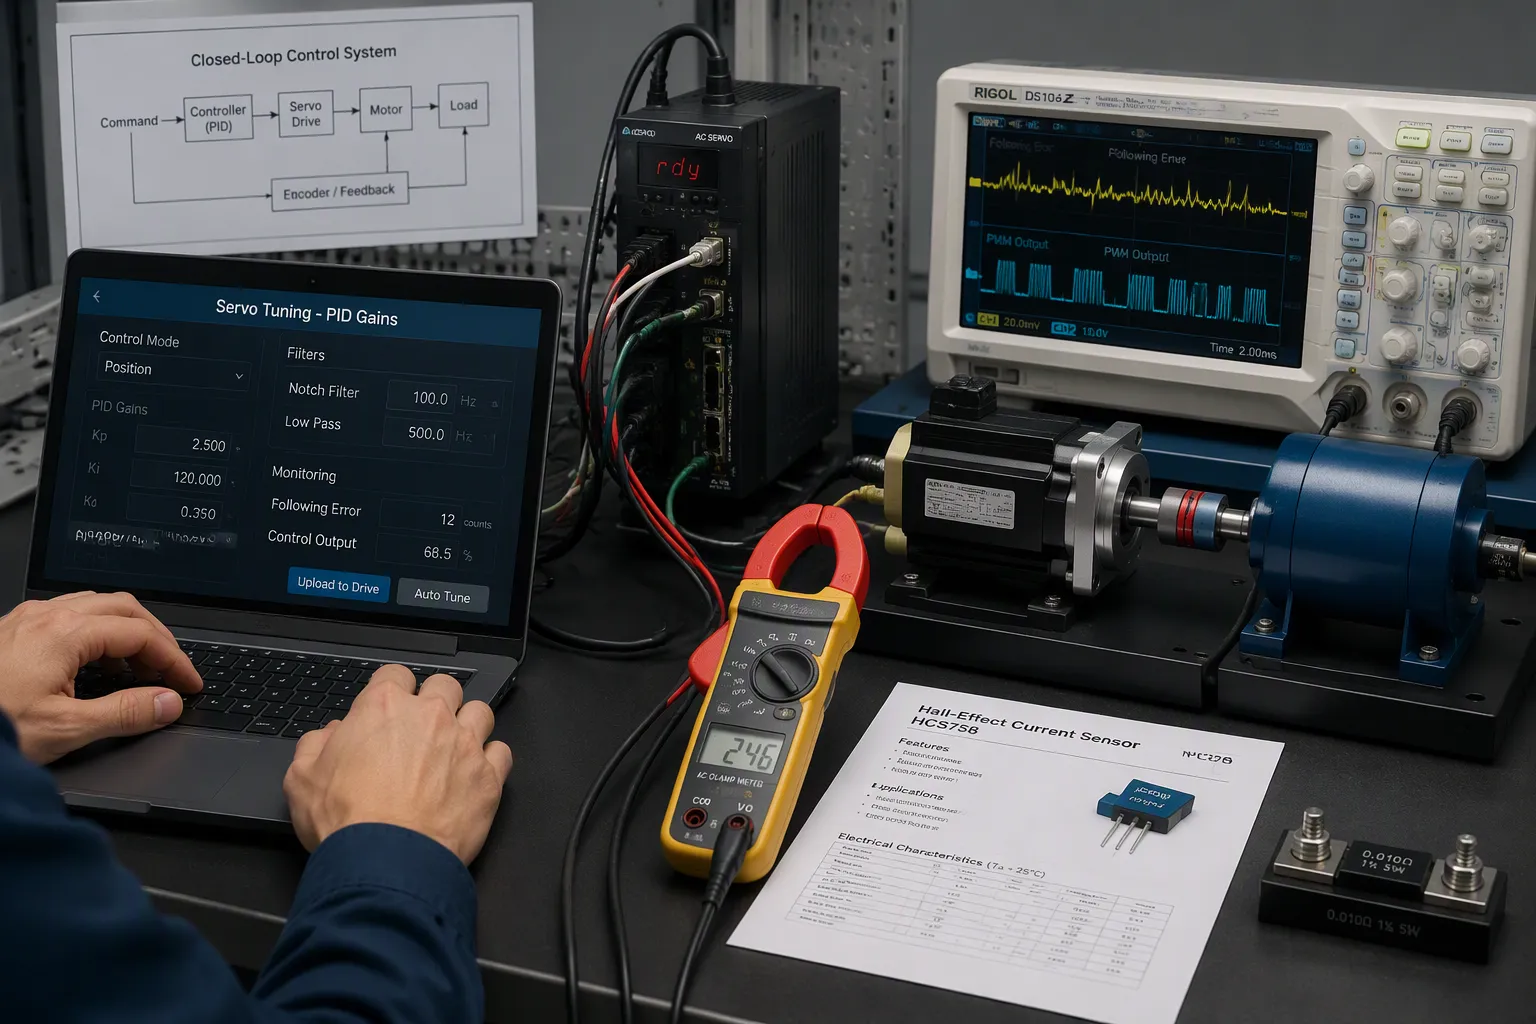
O comandă în sine nu pune motorul în mișcare. Un sistem de control în buclă închisă verifică poziția dorită în raport cu poziția pe care o măsoară. Apoi acționează asupra diferenței. Această diferență se numește eroare de urmărire. Servomotoarele o trimit către un bloc de corecție, iar ieșirea acționează etajul de putere . Aici se reunesc în cele din urmă comenzile PWM și datele senzorilor.
Corectarea și stabilizarea erorilor
Majoritatea servomotoarelor utilizează un controler PID pentru a corecta erorile. Termenul proporțional reacționează la cât de mare este eroarea curentă și funcționează ca rigiditatea sistemului. Termenul integral adună erorile anterioare pentru a elimina offset-ul în stare staționară, iar o limită de integrare împiedică provocarea oscilațiilor. Termenul derivat răspunde la cât de repede se modifică eroarea și oferă amortizare împotriva depășirii.
Reglarea urmează o ordine practică. Inginerii cresc valoarea Kp până când apare o ușoară depășire, cresc valoarea Kd pentru a atinge amortizarea critică, apoi setează valoarea Ki cât mai mică posibil pentru a elimina eroarea rămasă. Un exemplu de reglare publicat utilizează Kp = 1, Ki = 2 și Kd = 0.05. O regulă comună setează Ki între 1/10 și 1/2 din Kp, iar servomotoarele mai mici utilizează rapoarte mai mari. Când nicio valoare Kd nu stabilizează un anumit Kp, îndrumarea este de a reduce valoarea Kp cu 35-50% și de a reajusta.
PID-ul de bază nu poate remedia fiecare eroare. Compensarea armonică corectează perturbațiile repetabile de cuplu și feedback legate de pasul motorului sau de o rotație mecanică. Maparea erorilor stochează datele interferometrului laser în memoria nevolatilă și aplică corecții interpolate în timp real. Controlul cu buclă dublă adaugă un al doilea encoder pe sarcină, astfel încât bucla de poziție vede poziția reală a sarcinii. Aceste metode extind un sistem de feedback cu buclă închisă dincolo de ceea ce poate face singur reglarea amplificării.
Detectarea curentului și detectarea blocajului
Detectarea curentului protejează sistemul de acționare și închide bucla de cuplu. Două metode sunt predominante, fiecare având compromisuri.
Atribut | Hall Effect Sensor | Rezistor de șunt |
|---|---|---|
Izolare | Izolarea galvanică | Nici unul |
Acuratețe | Bun în versiuni cu buclă închisă | Precizie și stabilitate ridicate |
Costat | Superior | Scăzut |
Pierdere de putere | Pierdere de inserție minimă | Disiparea căldurii I²R |
Cel mai bun pentru | Unități de acționare cu curent ridicat, critice pentru izolare | Design compact, de joasă tensiune |
Locul amplasării șuntului modifică ceea ce poate detecta unitatea de acționare. Șunturile de joasă tensiune se află în apropierea maselor și nu pot detecta scurtcircuitele la masă. Șunturile de înaltă tensiune lasă sistemul la masă curat, dar necesită circuite integrate de detectare evaluate pentru tensiunea magistralei. Șunturile în linie plasează un rezistor pe fiecare fază a motorului și oferă cel mai precis rezultat, independent de starea FET-ului.
Detectarea blocării se bazează pe aceste date. Un servomotor blocat consumă curent crescător în timp ce poziția se oprește din schimbare. Acționarea compară curentul cu un prag și reduce ieșirea sau reduce comanda. Feedback-ul în timp real al curentului și poziției separă o blocare reală de un vârf de sarcină scurt. Această distincție protejează înfășurările motorului și placa de circuit fără declanșări nedorite.
Etapă de putere și design precis al mișcării
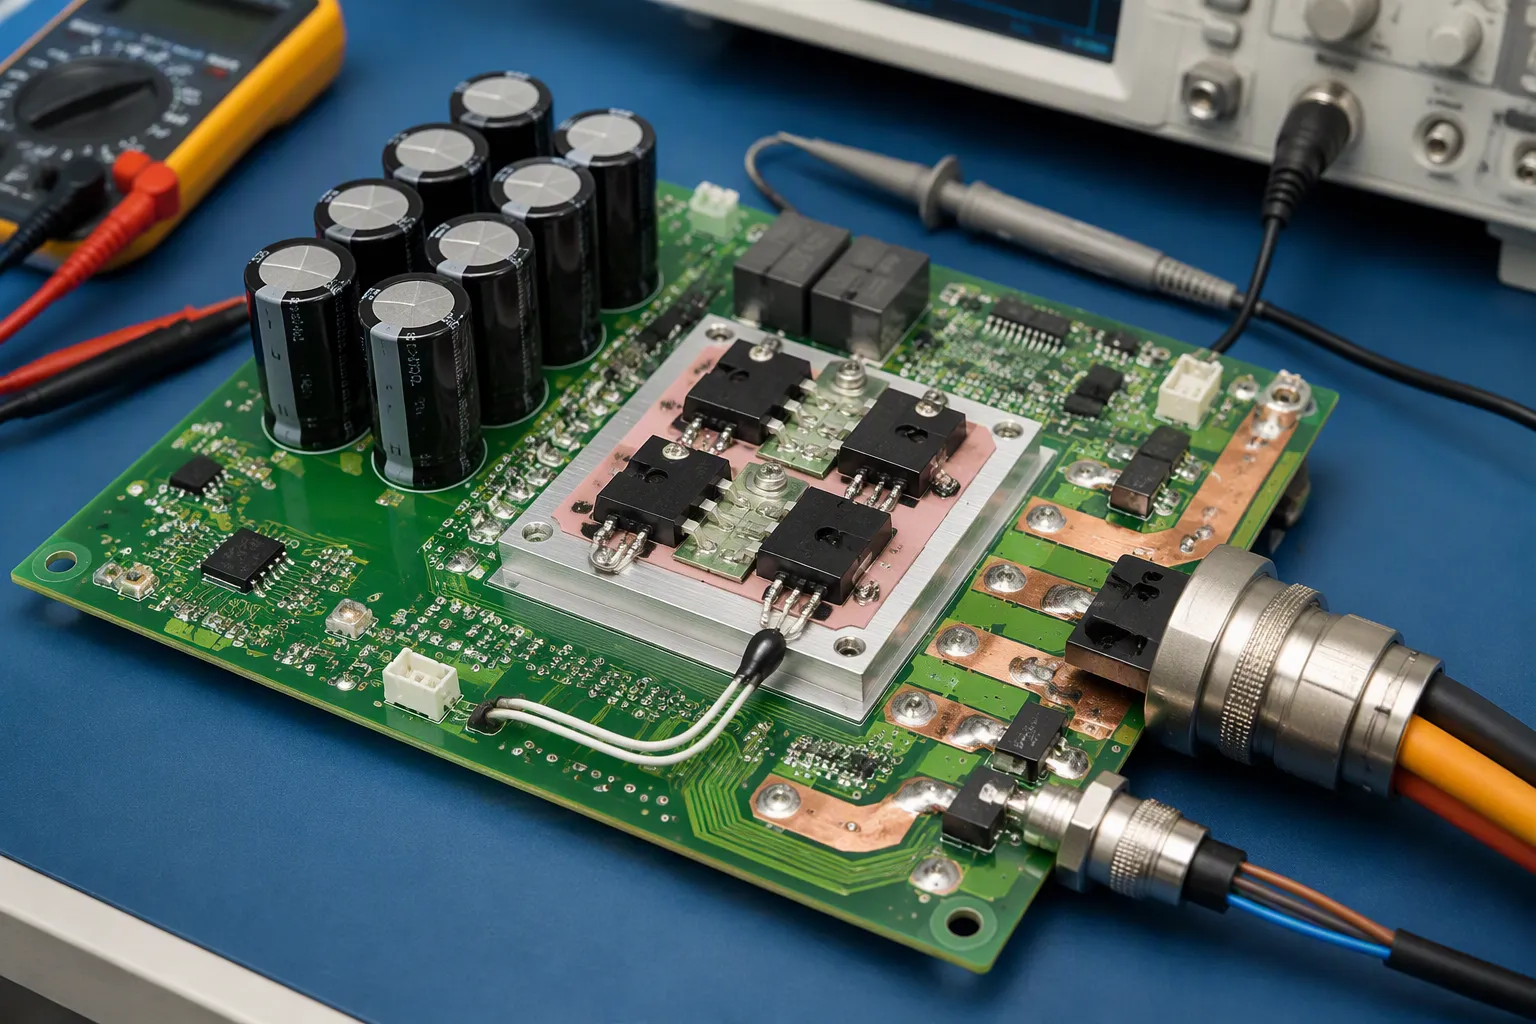
Etajul de putere transformă comenzile de joasă tensiune în curent al motorului. Modul în care este amplasat și componentele alese determină dacă mișcarea precisă rămâne constantă sub sarcină.
Punte H, EMF inversă și capacitate
O punte MOSFET în formă de H comută tensiunea magistralei de alimentare pe înfășurări. Controlul timpului mort oprește fenomenul de „shoot-through”, care apare atunci când ambele dispozitive de pe o singură linie conduc în același timp. Timpul mort tipic pentru tranzistoarele MOSFET din siliciu este de 100–300 ns. O regulă de siguranță stabilește timpul mort peste timpul maxim de oprire plus o marjă, cum ar fi 200 ns pentru o oprire de 50 ns. Prea mult timp mort scade tensiunea efectivă și crește ondulația.
Recomandare | Valoare timp mort | Argumentare |
|---|---|---|
MOSFET-uri tipice din siliciu | 100–300 ns | Oprire completă înainte de pornirea complementului |
Marjă peste oprire | Timp de oprire + marjă | Acoperă întârzierea în cel mai rău caz |
Driver programabil (LM5106) | 100–600 ns | Rezistor reglabil |
FEM-ul invers crește odată cu viteza și combate tensiunea comandată. Construiți un buget complet de tensiune pe toleranța de alimentare, căderea cablului, scăderea sarcinii și creșterea regenerativă. Adăugați o marjă de 10-15% la ambele capete. Design-urile fără senzori estimează FEM-ul invers cu un observator în mod glisant, apoi calculează viteza și poziția rotorului. Această metodă se înrăutățește la viteză mică și eșuează la staționare.
Dimensionați condensatorul magistralei de curent continuu pentru curentul de vârf și mențineți ondulația de tensiune, de obicei, sub 5%. În cazul în care frânarea regenerativă returnează energie, asigurați o cale de absorbție, cum ar fi rezistențe de frânare, astfel încât creșterea tensiunii să nu suprasolicite etajul de putere.
Compromisuri termice, conector și DFM
Conectorii și cablajele trebuie să transporte curentul fără a se încălzi prea mult. Potriviți puterea contactului cu conductorul.
Tipul Connector | Pins | Tensiune / Curent per contact | IP (împerecheat) |
|---|---|---|---|
M23 circulară | 12 sau 17 | 400V / 16A | IP67 |
M12 circular (codificat D) | 8 | 250V / 4A | IP67 |
Circulară militară M17 | 7-55 | 600V / 23A | IP68 |
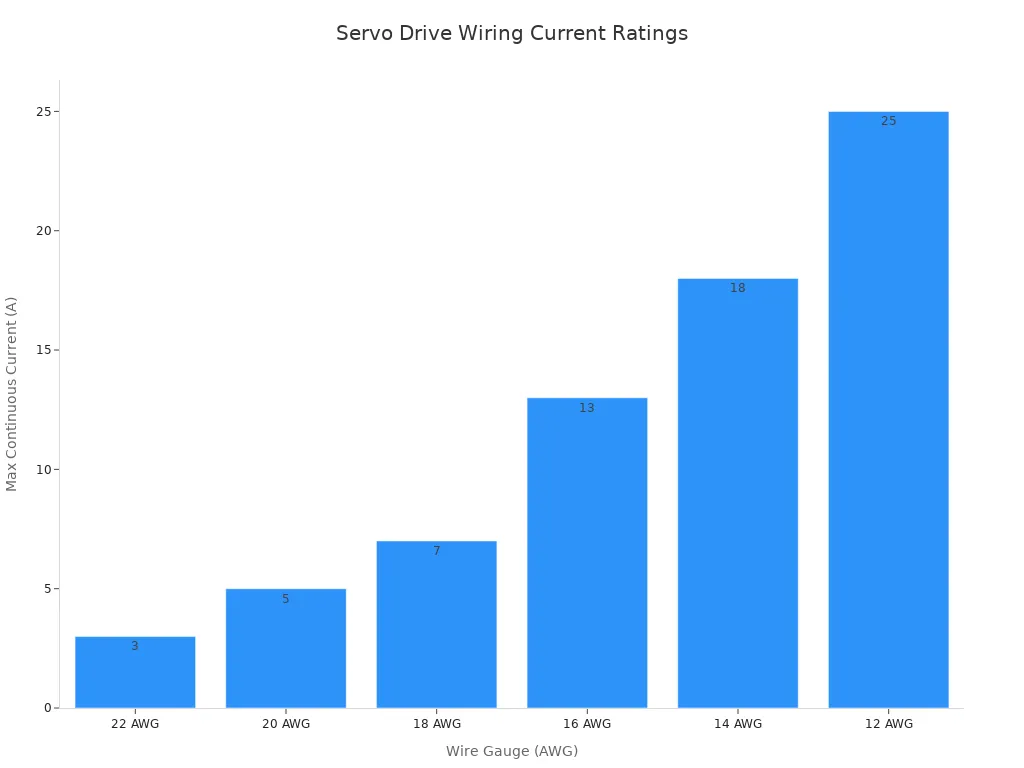
Seria cablurilor urmează aceeași logică. Un conductor de calibru 16 AWG transportă continuu 13A la 40°C, ceea ce este potrivit pentru îmbinări în intervalul 400W–1.5kW. Un conductor de calibru 12 AWG ajunge la 25A pentru îmbinări mai mari.
Proiectarea termică pentru circuitele integrate de driver depinde de suprafața cuprului, de canalele termice și de fluxul de aer. Revizuirea DFM identifică multe probleme din timp. Blocați numerele de piese ale producătorului și alternativele aprobate. Controlați dispozitivele sensibile la umiditate înainte de reflow. Potriviți aperturile șablonului cu profilul termic. Verificați polaritatea și utilizați AOI, adăugând raze X acolo unde îmbinările ascunse sau plăcuțele termice creează riscuri. Lansați fișierele de fabricație, BOM, centroid și asamblare sub un singur identificator de revizie.
PWM setează comanda. Senzorii verifică rezultatul. Controlul în buclă închisă al unității de acționare leagă cele două pentru o mișcare constantă și precisă. Servomotoarele își obțin precizia de la ambele părți ale acelei perechi. Precizia sincronizării comenzii decide cât de curat este sosirea țintei. Calitatea semnalului de feedback decide cât de onest este percepția unității de acționare a sarcinii. Servomotoarele urmează o comandă doar atâta timp cât placa o livrează.
Echipele de hardware ar trebui să evalueze trei lucruri împreună atunci când scriu specificații. În primul rând, să evalueze hardware-ul de feedback în raport cu rezoluția de care are nevoie proiectul. În al doilea rând, să dimensioneze etapa de putere pentru curentul real și solicitarea termică. În al treilea rând, să elimine constrângerile DFM înainte de lansare. Servomotoarele care trec toate cele trei verificări își mențin poziția sub sarcină. Servomotoarele funcționează apoi la o temperatură mai scăzută și durează mai mult.
FAQ
Cum transformă un servomotor un semnal PWM în mișcarea motorului?
Unitatea de acționare citește lățimea impulsului și o compară cu baza sa de timp internă. Un impuls apropiat de 1.5 ms indică de obicei poziția centrală. Unitatea de acționare transformă valoarea decodificată într-un model de comutare pentru etajul de putere. Temporizarea curată la intrare menține comanda constantă.
Ce senzor de feedback se potrivește unei anumite ținte de precizie?
Potențiometrele costă cel mai puțin și gestionează poziționarea în intervalul ±1–2 mm. Senzorii Hall se situează la mijlocul prețului. Encoderele optice costă cel mai mult și merită investiția atunci când sarcina necesită o precizie submilimetrică. Servomotoarele urmează senzorul pe care placa îl suportă de fapt.
De ce are nevoie un servomotor de detectare a curentului?
Detectarea curentului închide bucla de cuplu și protejează hardware-ul. Un servomotor blocat trage curent crescător în timp ce poziția se oprește din schimbare. Acționarea verifică acel curent în raport cu un prag și reduce ieșirea. Acest răspuns protejează înfășurările și placa fără declanșări nedorite.
Ce alegeri la nivel de placă afectează cel mai mult precizia mișcării?
Trei opțiuni contează cel mai mult. Dirijați intrările PWM departe de nodurile de comutare și oferiți temporizatorului un ceas stabil. Țineți cablurile de feedback departe de firele de alimentare ale motorului și utilizați semnale diferențiale acolo unde este posibil. Dimensionați timpul mort și condensatorul magistralei de curent continuu pentru solicitarea reală a sarcinii. Servoacționări care mențin toate cele trei poziții corecte sub sarcină.