Die Stromversorgungsauslegung entscheidet über den Erfolg Ihres Produkts im praktischen Einsatz. Akkulaufzeit, Wärmeentwicklung, Störungen im Versorgungsnetz und Herstellungskosten hängen von wenigen Entscheidungen auf Platinenebene ab. Oftmals geht Energie an Stellen verloren, die Ingenieure übersehen: ein undichter Spannungsregler, ein nicht getaktetes Peripheriegerät oder eine zu häufig feuernde Energiequelle.
Die Lösung betrifft Silizium-Funktionen, Platinenlayout und Firmware. Kein einzelner Chip kann das Problem beheben. Sie benötigen eine MCU-Steuerung auf allen drei Ebenen.
Ein stromsparender Mikrocontroller ist ein Gerät, das für geringen Stromverbrauch im Schlaf- und Aktivmodus spezifiziert ist. Energiemanagement bezeichnet die Steuerung, Skalierung und Sequenzierung von Stromversorgung und Taktung, um den tatsächlichen Bedarf zu decken.
Wichtige Erkenntnisse
Messen Sie zunächst den Stromverbrauch Ihrer eigenen Platine. Finden Sie das Bauteil mit dem höchsten Stromverbrauch und beheben Sie dieses Problem als Erstes.
Nutzen Sie Energiesparmodi und schalten Sie nicht benötigte Peripheriegeräte aus. Lassen Sie die CPU so oft wie möglich im Energiesparmodus laufen, um Strom zu sparen.
Wählen Sie für jede Stromschiene den passenden Regler. Verwenden Sie DC/DC-Wandler für große Spannungsabfälle und LDOs für Bauteile, die empfindlich auf Störungen reagieren.
Wählen Sie einen Mikrocontroller anhand seines gemessenen Stromverbrauchs und seiner Aufwachzeit aus. Passen Sie seine Funktionen an den von Ihnen tatsächlich verwendeten Arbeitszyklus an.
Gestalten Sie Ihre Platine mit einem guten Layout und effektiver Wärmeableitung . Halten Sie die Leiterbahnen für die Quarze kurz und verwenden Sie durchgehende Masseflächen.
Was zeichnet einen stromsparenden Mikrocontroller aus?
Definition von stromsparenden Mikrocontrollern
Ein stromsparender Mikrocontroller ist so konstruiert, dass er in jedem Betriebszustand, nicht nur während des CPU-Betriebs, sehr wenig Strom verbraucht. Die Bezeichnung allein sagt wenig aus. Entscheidend für die Beurteilung eines stromsparenden Mikrocontrollers ist, welche Komponenten in den jeweiligen Betriebsmodi aktiv bleiben und wie viel Energie benötigt wird, um diese Modi zu verlassen.
Schlafmodi prägen dieses Verhalten maßgeblich. Ein typisches Ablaufdiagramm sieht folgendermaßen aus:
Schlafmodus: Die CPU und die meisten Peripheriegeräte schalten sich ab, Register und Speicher bleiben jedoch erhalten, und ein externer Interrupt oder Watchdog-Reset weckt das Gerät wieder auf.
Leerlauf: Der CPU-Takt stoppt, aber die Peripheriegeräte laufen weiter, sodass das Bauteil weiterhin auf Ereignisse reagiert.
Tiefschlaf: Die meisten internen Schaltkreise werden abgeschaltet, nur der Watchdog und die Erkennung externer Ereignisse bleiben aktiv.
Einige stromsparende Mikrocontroller fügen im Schlafmodus vom Benutzer wählbare Reglereinstellungen hinzu. Niedrigere Leistungseinstellungen bedeuten längere Aufwachzeiten. Mit der Option „Peripheriemodul deaktivieren“ können Sie nicht verwendete Blöcke abschalten und so noch mehr Energie sparen.
Wichtige Bewertungsmerkmale
Vergleichen Sie stromsparende Mikrocontroller anhand ihres gemessenen Stromverbrauchs, nicht anhand ihrer Betriebsmodi. Tragbare Uhren mit laufender Echtzeituhr (RTC) verbrauchen etwa 0.3 µA, im Standby-Modus teilweise sogar nur 0.1 µA. Auch der Schlafmodus eines Sicherheitsgeräts kann 0.1 µA oder mit aktiver RTC 0.2 µA verbrauchen.
Metrisch | Was es dir sagt |
|---|---|
Wirkleistung | Stromstärke pro MHz während der CPU-Ausführung |
Standby-Strom | Leckage, wenn fast das gesamte Gerät ausgeschaltet ist |
Zeit zum Aufstehen | Taktstabilisierung und Reglerrampenverzögerung |
Rückbehaltungskosten | SRAM bleibt im Schlafmodus aktiv |
Der Energieverbrauch pro Aufwachzyklus ist genauso wichtig wie der Stromverbrauch im Schlafmodus. Das Einschwingen analoger Schaltungen kann Millisekunden dauern. Leckströme begrenzen die Akkulaufzeit und verdoppeln sich etwa mit jedem Temperaturanstieg von 10 °C. Prüfen Sie daher die gesamten Systemleckströme bei Ihren Extremtemperaturen. Für einen fairen Vergleich verschiedener Hersteller verwenden Sie ULPMark-CP für den Energieverbrauch im Tiefschlaf und ULPMark-PP für die Auswirkungen auf Peripheriegeräte. Wählen Sie den stromsparenden Mikrocontroller, dessen Aufwachquellen und Latenz zu Ihrem Arbeitszyklus passen.
Grundlagen des Stromverbrauchs
Dynamische vs. statische Leistung
Die dynamische Verlustleistung ist die Energie, die beim Umschalten von Signalen verbraucht wird. Jede Taktflanke lädt und entlädt die Kapazität in den Gates und Leitungen. Die dynamische Verlustleistung steigt mit der Kapazität, dem Quadrat der Versorgungsspannung und der Frequenz. Alle drei Faktoren lassen sich durch die Taktfrequenz, die Versorgungsspannung und den aktiven Anteil des Chips steuern.
Der Ruhestrom ist der Strom, der fließt, wenn nichts eingeschaltet ist. Er entsteht durch Leckströme in jedem Transistor auf dem Chip. Dieser Anteil des Stromverbrauchs ist unabhängig von der Taktfrequenz. Er fließt, solange die Versorgungsspannung anliegt, und bestimmt somit den niedrigsten Standby-Stromverbrauch für jeden Mikrocontroller.
Frequenz-, Spannungs- und Leckstromskalierung
Die Leckstromskalierung hängt vom Prozess und vom Verhältnis von Versorgungsspannung zu Schwellenspannung ab. Die Signalaktivität spielt keine Rolle. Mehrere Faktoren bestimmen die Größe des Leckstroms:
Der Subthreshold-Leckstrom hängt exponentiell von der Gate-Source-Spannung und der Schwellenspannung ab.
Das Verhältnis von Transistorbreite zu -länge und die Prozessparameter legen den absoluten Wert fest.
Durch Anheben der Schwellenspannung oder Absenken der Versorgungsspannung werden Leckströme reduziert, dies geht jedoch auf Kosten der Schaltgeschwindigkeit.
Mit steigender Temperatur nimmt auch die Leckage zu, daher können besonders heiße Bereiche Ihr Budget im schlimmsten Fall stark belasten.
Bei fortgeschrittenen Strukturgrößen machen Leckströme etwa 40–60 % der Leistungsverluste aus. Hoch-k-Gate-Dielektrika und Body-Bias tragen dazu bei, sie unter 100 pA/µm zu senken.
Fortschrittliche Technologieknoten wie 22nm FD-SOI unterstützen den Subthreshold-Betrieb, dieser macht den Chip jedoch empfindlicher gegenüber Temperaturänderungen. Daher sollte die Leistung im Temperaturbereich von -40°C bis 85°C überprüft werden.
Bei einem stromsparenden Mikrocontroller (MCU) sollte zuerst die Frequenz, dann die Spannung angepasst werden. Überprüfen Sie den Stromverbrauch des MCU bei Ihrem tatsächlichen Arbeitszyklus, nicht bei Spitzenwerten. Messen Sie die Leistungsaufnahme in jedem Schlafzustand auf Ihrer eigenen Platine. Selbst ein stromsparender MCU mit guten Leckstromwerten verschwendet Energie, wenn die Firmware ihn nie in den Schlafzustand versetzt.
Mikrocontroller-Architektur mit geringem Stromverbrauch
Schlafmodi, Taktgatterung und Leistungsdomänen
Schlafmodi minimieren den Energieverbrauch. Der Stromverbrauch sinkt mit abnehmendem Energielevel deutlich. Im Schlafmodus liegt er bei etwa 2–5 mA, im Stoppmodus bei etwa 20–100 µA und im Standby-Modus bei etwa 1–5 µA. Die Häufigkeit des Aufweckens hängt von den verwendeten Auslösern ab. GPIO-Flanken, die Echtzeituhr (RTC), ein Analogkomparator und ein ADC-Schwellenwert können den Chip aufwecken. Wählen Sie den langsamsten Auslöser, den Ihre Anwendung verarbeiten kann.
Durch Clock-Gating wird der Takt für inaktive Blöcke unterbrochen, und Power-Domain-Partitionierung trennt ganze Bereiche des Chips von der Stromversorgung. Diese Chip-Level-Domänen entsprechen den Versorgungsspannungen der Platine. Eine ungenutzte Domäne sollte überhaupt keine Spannung erhalten. Diese Zuordnung ist der Kern des Energiemanagements von Mikrocontrollern.
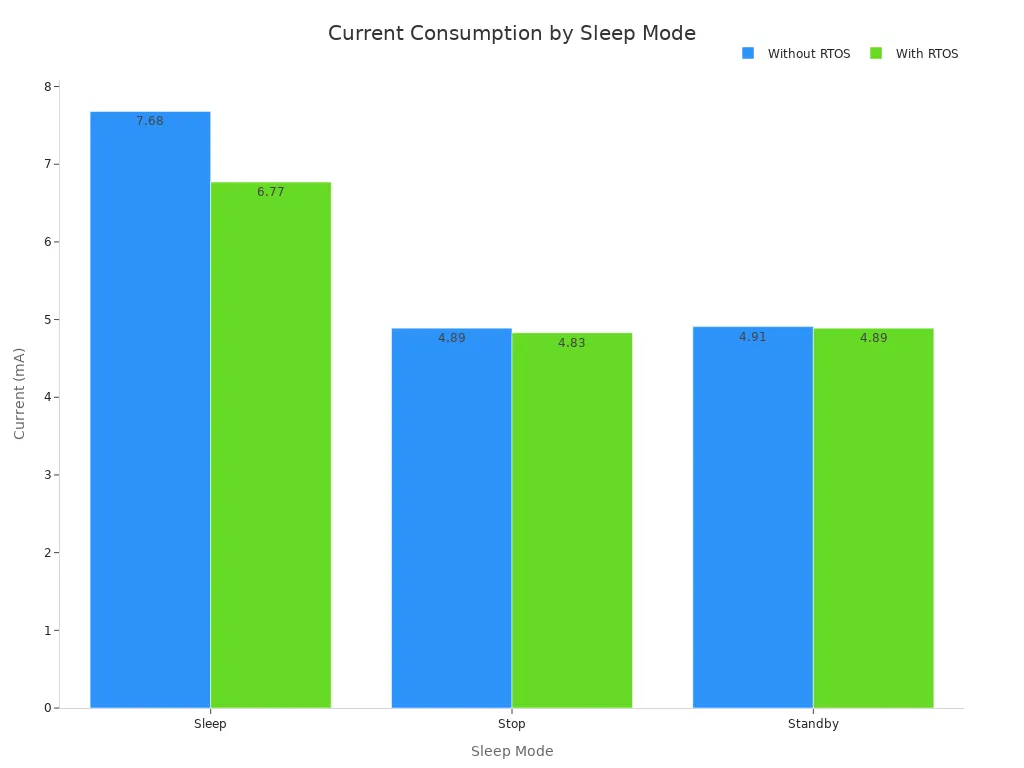
Die Firmware sollte beim Skalieren zuerst die Frequenz und dann die Spannung reduzieren. Die Frequenzskalierung erfolgt sofort und sicher. Die Spannungsskalierung erfordert einen stabilen Regler und eine Einschwingzeit. Beachten Sie diese Reihenfolge in jeder von Ihnen entwickelten Mikrocontroller-Architektur mit geringem Stromverbrauch .
Timer, ADCs und On-Chip-DC/DC-Wandler
Die Architektur von stromsparenden Mikrocontrollern basiert auf Peripheriegeräten, die ohne CPU arbeiten. Ein stromsparender Mikrocontroller mit einem Energiespartimer kann in langen Intervallen aufwachen und den Kern im Tiefschlaf belassen. Der Analog-Digital-Wandler (ADC) unterstützt dies durch einen Hardware-Schwellenwertvergleich. Der Kern wird dann nur bei einem tatsächlichen Ereignis aktiviert. Dies reduziert die aktive Zeit und verbessert den Stromverbrauch des Mikrocontrollers auf Systemebene.
Ein integrierter DC/DC-Wandler verändert die Situation. Er sorgt für gleichbleibende Effizienz über einen weiten Eingangsspannungsbereich und reduziert die Wärmeentwicklung. Ein stromsparender Mikrocontroller mit integriertem Wandler ist im Tiefschlafbetrieb oft stromsparender als eine LDO-basierte Stromversorgung. Prüfen Sie den Ruhestrom des Wandlers, bevor Sie sich entscheiden. Die Leistungsfähigkeit eines stromsparenden Mikrocontrollers hängt maßgeblich von seiner Stromversorgung ab.
Behandeln Sie den Mikrocontroller als zentrales Energiemanagement-Element. Schalten Sie jede Peripherieschiene bedarfsgesteuert ab. Messen Sie den Ruhestrom in jedem Modus auf Ihrer eigenen Platine. Eine stromsparende Mikrocontroller-Architektur belohnt diese Disziplin. Ein stromsparender Mikrocontroller, der nie in den Ruhemodus wechselt, verschwendet Silizium. Tiefschlaf ist eine Firmware-Entscheidung, keine Angabe im Datenblatt. Der Ruhestrom hängt davon ab, welche Funktionen aktiviert bleiben. Tiefschlaf lohnt sich nur, wenn alle ungenutzten Blöcke deaktiviert sind.
Warum die Leistung für IoT- und Batteriegeräte wichtig ist
Akkulaufzeit und Energiebudgetierung
Ein batteriebetriebenes Gerät ist auf seinen Energievorrat angewiesen , um zu funktionieren. Dieser beträgt in Milliamperestunden (mAh) gespeichert und verteilt sich auf alle vom Gerät ausgeführten Aufgaben. Ruhestrom, Aufwachenergie, Funkimpulse und die Einschwingzeit von Sensoren verbrauchen alle Energie aus demselben Pool. Ein übersehener Verbraucher kann den Gesamtverbrauch erheblich erhöhen.
Erstellen Sie das Budget anhand von Messwerten, nicht von Schätzungen. Ermitteln Sie den Stromverbrauch jedes Zustands auf Ihrer eigenen Platine. Multiplizieren Sie dann den Stromverbrauch jedes Zustands mit der jeweiligen Verweildauer des Geräts. Die Summe ergibt die tatsächliche Akkulaufzeit. Falls das Ergebnis zu niedrig ist, ermitteln Sie zuerst den größten Wert. Die meisten Designs verbrauchen mehr Energie durch im Leerlauf befindliche Peripheriegeräte als durch aktive Rechenprozesse.
Thermische und Zuverlässigkeitsaspekte
Der elektrische Widerstand in Halbleitern erzeugt Wärme proportional zum Stromfluss und zur Schaltfrequenz. Höhere Taktraten und höhere Integrationsdichte verstärken diesen Effekt. Die Sperrschichttemperatur ist der entscheidende Parameter. Siliziumbauelemente sind üblicherweise für maximale Sperrschichttemperaturen von 85 °C bis 150 °C spezifiziert, abhängig von der Güteklasse. Eine Überschreitung dieser Grenzwerte beschleunigt die Alterung durch Elektromigration, thermische Belastung und Degradation der Metallisierung.
Der thermische Widerstand des Gehäuses, der bei QFN- und BGA-Bauteilen häufig zwischen 20 °C/W und 60 °C/W liegt, erzeugt einen Temperaturgradienten zwischen Chip und Umgebung. Lokale Hotspots an CPU-Kernen, PLLs und Energiemanagementeinheiten können Temperaturen erreichen, die 20–30 °C über der durchschnittlichen Chiptemperatur liegen. Jede Erhöhung der Betriebstemperatur um 10 °C kann die erwartete Lebensdauer des Bauteils gemäß der Arrhenius-Gleichung für die beschleunigte Ausfallrate halbieren.
Sie haben mehrere Möglichkeiten, die Wärmeentwicklung zu reduzieren und die Lebensdauer zu verlängern:
Wählen Sie ein Bauteil mit niedrigerem Wärmewiderstand im gleichen Gehäuse.
Verbessern Sie den Kühlkörper oder steigen Sie auf aktive Kühlung um.
Durch Reduzierung der Schaltfrequenz lassen sich dynamische Verluste verringern.
Eine aus dem Lastprofil abgeleitete Temperaturschwankung von 70 K ermöglicht eine maximale Kühlkörpertemperatur von 55°C, wenn die Chiptemperaturgrenze 125°C beträgt.
Prüfen Sie, ob die Leistungsaufnahme jeder Schiene diesen Grenzwerten entspricht. Eine konservative Wärmeauslegung mit ausreichendem Sicherheitsspielraum ist einer knappen Auslegung vorzuziehen, sofern die Kosten dies zulassen.
Energiemanagement und Energieeffizienz in der Praxis
Firmware-Techniken zur Reduzierung der aktiven Zeit
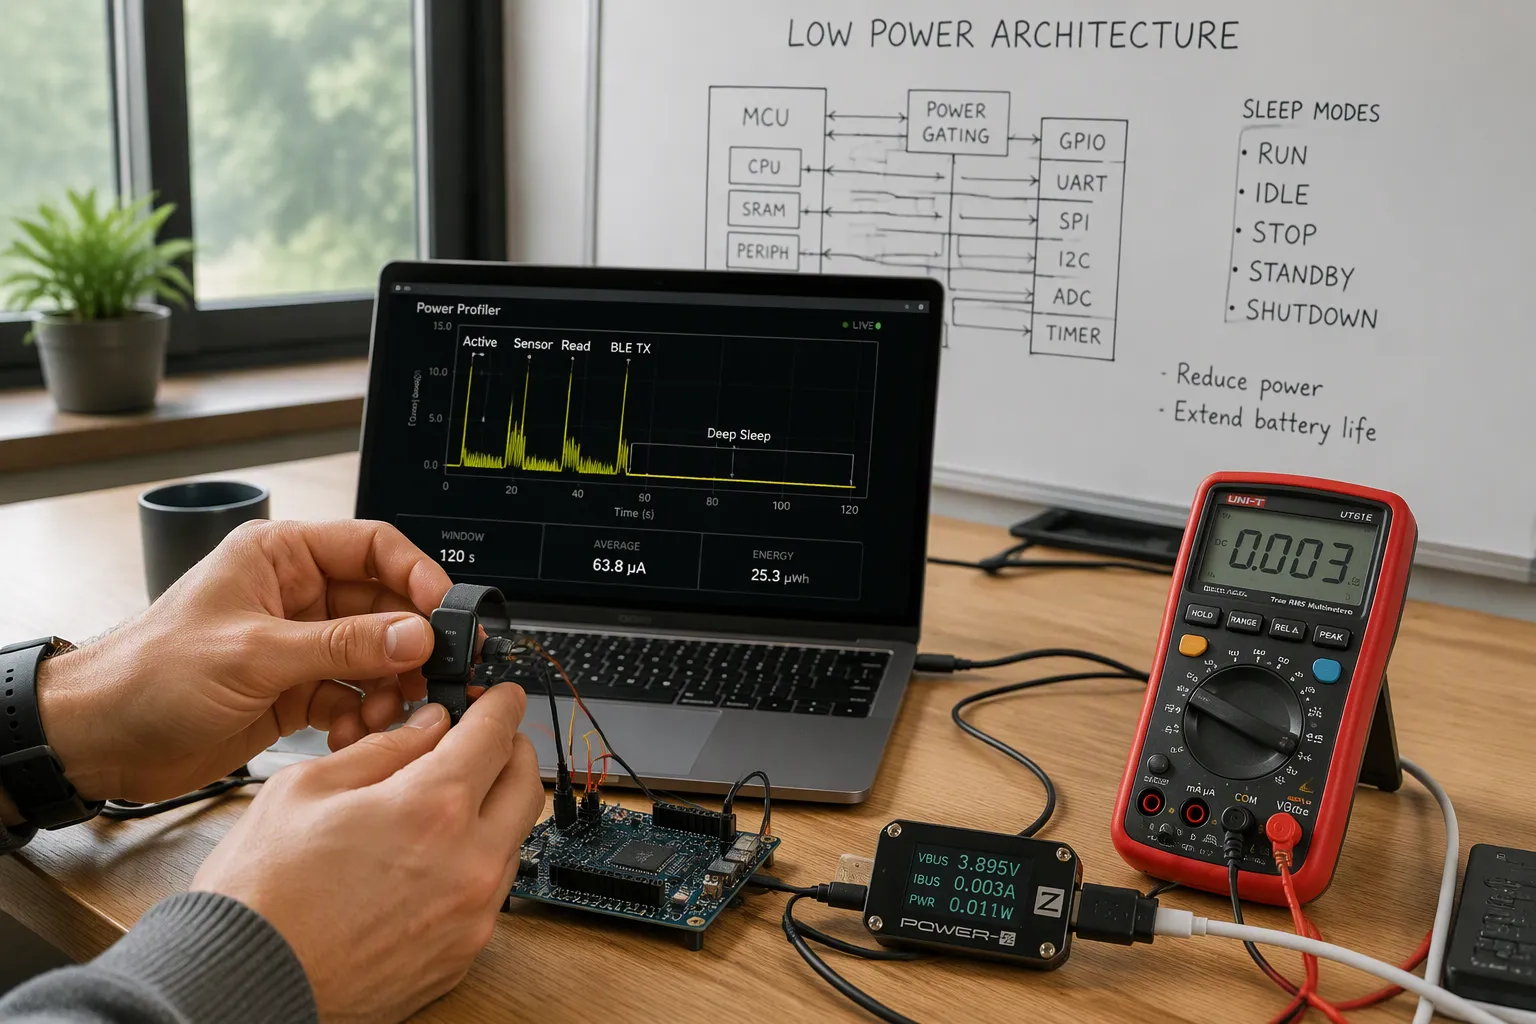
Zeit ist Ihr wichtigster Hebel. Reduzieren Sie die aktive Verarbeitungszeit und lassen Sie das System länger im Ruhemodus, sinkt der Stromverbrauch des gesamten Systems. Der vom Mikrocontroller angegebene Ruhestromwert bildet die Untergrenze. Die Art und Weise, wie die Firmware Aufgaben plant, bestimmt die Obergrenze des tatsächlich erreichbaren Stromverbrauchs.
Ein Programm für tragbare Sensoren verdeutlichte dies. Die Hauptschleife wartete auf I2C-Transaktionen, anstatt WFI (die Cortex-M-Anweisung, die den CPU-Takt bis zum nächsten Interrupt anhält) aufzurufen. Jede spätere Korrektur – Sensor-Timing, Taktbaum, eMMC-Taktrate – war durch diese eine Entscheidung begrenzt. Abfrageschleifen verursachen einen Stromverbrauch von 200 µA bis 3 mA. Interruptgesteuertes Aufwecken eliminiert diese Kosten.
Firmware-Technik | Typische Ersparnis | Aktion |
|---|---|---|
Korrekte Schlafschleife, kein Spin | 500 µA – 2 mA | Niedrig |
Funkdienstzyklus | 50–800 µA im Durchschnitt | Medium |
Periphere Leistungssteuerung über Lastschalter | 7–800 µA | Medium |
SPI-Pin-Zustand im Schlafmodus (Ansteuerung auf LOW) | 10–30 µA | Niedrig |
Interruptgesteuertes Aufwachen, kein Polling | 200 µA – 3 mA | Medium |
SPIM DMA + PPI-Verknüpfung | 50–200 µA | Hoch |
DC/DC-Regler aktivieren | 20–50 µA aktiv | Niedrig |
Taktquellenauswahl | 0.1–0.9 µA | Niedrig |
Beim nRF52840 verbraucht das System im eingeschalteten Zustand (System ON) mit ausgeschalteter CPU etwa 1.5 µA zuzüglich der Peripheriegeräte und wacht in etwa 6 µs auf. Im ausgeschalteten Zustand (System OFF) verbraucht es etwa 0.4 µA, der Aufwachvorgang erfolgt jedoch wie ein Kaltstart, was pro Ereignis etwa 20 ms und 6 mA·ms kostet. Bei realistischen Ereignisraten ist das eingeschaltete System überlegen.
Wählen Sie Tiefschlafzustände sorgfältig aus. Tiefschlaf lohnt sich nur, wenn alle ungenutzten Blöcke deaktiviert sind. Verwenden Sie digitale Sensoren, die per Interrupt aktiviert werden oder Daten bündeln. Vermeiden Sie die ständige Abtastung des ADC, da dies den Mikrocontroller (MCU) aktiv hält. Nutzen Sie ereignisgesteuerte Trigger, damit Peripheriegeräte und Displays nur bei Bedarf eingeschaltet werden. Diese Energieoptimierungstechniken steigern die Energieeffizienz ohne zusätzliche Hardware.
Periphere und Schienen-Gate-Steuerungsstrategien
Betrachten Sie den Mikrocontroller als intelligente Energiesteuerungszentrale. Entwickeln Sie einen Energiesteuerungsmechanismus , der Modems, Displays, ADCs und Sensoren im Leerlauf abschaltet. Berücksichtigen Sie die Einschaltzeit und den Einschaltstromstoß, bevor Sie eine Versorgungsspannung absperren. Manche Verbraucher vertragen keinen vollständigen Einschaltzyklus.
Rail Gating lohnt sich, wenn zwei Spannungsbereiche tatsächliche Einsparungen ermöglichen. Im Gegenzug werden ein zusätzlicher Wandler und Pegelwandler benötigt. Schaltende DC/DC-Wandler sind LDOs vorzuziehen, da ein Linearregler den Spannungsabfall in Wärme umwandelt. Interne MCU-Module sollten bei Nichtgebrauch abgeschaltet und dynamisch im Code angesteuert werden.
Die Peripheriegeräte sollten Vorrang vor der MCU-Auswahl haben. Wenn die Platine etwa 500 mA verbraucht, die MCU aber nur etwa 10 mA, bringt eine Optimierung der Peripheriegeräte kaum Vorteile. Konzentrieren Sie sich stattdessen auf die großen Lasten. Bei Energiegewinnungsdesigns sorgt ein Ruhestrom im Nanoampere-Bereich im Regler dafür, dass die Versorgungsspannung zwischen den Ereignissen erhalten bleibt. Messen Sie jede Stufe mit einem Profiler anstatt sie zu schätzen. Diese Vorgehensweise schützt die Batterielebensdauer und die Energieeffizienz über verschiedene Revisionen hinweg.
Stromversorgungsdesign auf Platinenebene für Mikrocontroller

LDO vs. DC-DC-Abwägungen
Der gewählte Regler bestimmt Wirkungsgrad, Wärmeentwicklung und Geräuschentwicklung, noch bevor die Firmware installiert wird. Vergleichen Sie die beiden Optionen anhand der für Ihre Schiene relevanten Kriterien.
Abmessungen | DC / DC-Wandler | LDO-Regler |
|---|---|---|
Wirkungsgrad | Normalerweise 80–95 % | Normalerweise 50–70 % |
Hitzeerzeugung | Senken | Höher |
Ausgangsrauschen | Höher (Schaltwelligkeit + EMI) | Sehr niedrig, kaum Wellengang |
Externe Komponenten | Mehrere (Induktoren, Kondensatoren, Schaltelemente) | Wenige |
Ruhestrom | Manchmal höher | Oft sehr niedrig |
Beste Verwendung | Hochstromsysteme mit großem Spannungsabfall | HF-, analoge und rauschempfindliche Schienen |
Die Verluste eines LDO-Wandlers steigen mit dem Spannungsabfall und dem Laststrom. Bei einer Spannungsreduzierung von 5 V auf 3.3 V und einem Laststrom von 100 mA entstehen Verluste von 0.17 W, was gut zu verkraften ist. Bei einer Spannungsreduzierung von 12 V auf 3.3 V und einem Laststrom von 500 mA entstehen hingegen Verluste von 4.35 W, was zu einer zu hohen Wärmeentwicklung führt. Bei größeren Spannungsabfällen und höheren Strömen ist daher ein DC/DC-Wandler erforderlich.
Rauschen ist entscheidend. Schaltwelligkeit beeinträchtigt die Genauigkeit des AD-Wandlers, hochfrequente Harmonische verringern die HF-Empfindlichkeit, und Schaltspitzen verursachen hörbares Rauschen in den Audiosignalen. Üblicherweise wird die Spannung von einer Batterie oder 12 V in einen DC/DC-Abwärtswandler eingespeist, gefolgt von einem LDO zur Rauschunterdrückung und anschließend den Versorgungsspannungen für HF, AD-Wandler und Sensoren. Ein präziser 24-Bit-AD-Wandler an einer 5-V- bis 3.3-V-Schiene benötigt einen LDO, da 10–30 mV Restwelligkeit im Abwärtswandler Mikrovolt-Signale überlagern würden. Eine 12–14-V- bis 5-V-Schiene im Automobilbereich mit 1.5 A benötigt ebenfalls einen Abwärtswandler, da ein LDO etwa 13.5 W verbrauchen würde. Ein IoT-HF-Transceiver mit 9 V bis 3.3 V und 300 mA arbeitet am besten mit einer Hybridlösung: Abwärtswandler auf 3.6 V, dann LDO auf 3.3 V, wodurch nur 0.09 W verbraucht werden.
Schienenfolge, Entkopplung und Rauschen
Die Entkopplung sorgt für eine stabile Spannung bei Lastspitzen. Platzieren Sie Energiespeicherkondensatoren so nah wie möglich an den Schaltungen, die die Lastspitzen verursachen. Diese lokale Energieversorgung verringert die Fläche des Stromkreises und reduziert die parasitäre Induktivität.
Beachten Sie diese Platzierungsregeln:
Montieren Sie jeden Kondensator neben seinem VDD–VSS-Pinpaar und halten Sie die Schleife klein.
Kombinieren Sie einen 0.1 µF Hochfrequenzkondensator mit einem nahegelegenen 4.7 µF oder 10 µF Bulk-Kondensator.
Verwenden Sie für jeden Stromversorgungsanschluss einen Kondensator und verwenden Sie niemals Kondensatoren, die zwischen weit voneinander entfernten Anschlüssen gemeinsam genutzt werden.
Verbinden Sie einen Anschluss mit der VDD-Leiterbahn und führen Sie den anderen direkt über eine Durchkontaktierung zur Masseebene.
Verwenden Sie durchgehende Masse- und Versorgungsebenen, um die Rückwege niederohmig zu halten. Fügen Sie Ferritperlen oder kleine Widerstände an den VDD-Leitungen hinzu, um RC- oder LC-Filter zu realisieren. Bei Mixed-Signal-Platinen verbinden Sie die analoge und digitale Masse an einem einzigen Punkt und filtern AVDD separat.
Überprüfen Sie das Verhalten bei Spannungseinbrüchen und Resets frühzeitig. Ein Reset-Supervisor muss den Mikrocontroller im Reset-Zustand halten, bis die Versorgungsspannung stabil ist, und die GPIO-Leitungen, die die Platine verlassen, benötigen Serienwiderstände und Klemmdioden.
Diese Maßnahmen schützen die MCU-Steuerung während des Startvorgangs und gewährleisten ein vorhersehbares Energiemanagement des Mikrocontrollers über verschiedene Builds hinweg.
Layout-, Wärme- und DFM-Überlegungen
Anordnung von Kristall, Taktgeber und Massefläche
Platzieren Sie den Quarz so nah wie möglich am Mikrocontroller, soweit es das Gehäuse zulässt. Kurze Leiterbahnen reduzieren Rauschen und sorgen für ein sauberes Signal. Verlegen Sie die Leiterbahnen symmetrisch, da ungleiche Längen die Schwingung instabil machen können. Vermeiden Sie Durchkontaktierungen auf den Quarzleiterbahnen, da zusätzliche Induktivität die Zeitgenauigkeit beeinträchtigt. Verwenden Sie Lastkondensatoren mit Werten, die den Spezifikationen des Quarzes entsprechen, und schließen Sie diese an eine niederohmige Masse an.
Lange Leiterbahnen erhöhen die unerwünschte Induktivität und Kapazität. Sie verändern die Last, die der Quarz sieht, und machen den Oszillator anfälliger für elektromagnetische Störungen (EMI) . Verlegen Sie die Leiterbahnen des Quarzes fern von Hochgeschwindigkeitsschaltsignalen und Stromleitungen. Eingekoppeltes Rauschen erhöht den Jitter, verschlimmert das Phasenrauschen und kann sogar einen zuverlässigen Start verhindern. Schutzringe und lokale Kupferflächen verbessern die Störfestigkeit, aber zu viel Kupfer in der Nähe der Pins erhöht die Streukapazität. Achten Sie auf ein ausgewogenes Verhältnis zwischen Abschirmung und Last und beachten Sie die Empfehlungen des Quarzherstellers bezüglich Kondensatorwerten, Ansteuerpegel und Startreserve.
Die Masseflächenstrategie untermauert all dies. Verwenden Sie eine durchgehende Massefläche unter dem Mikrocontroller und halten Sie die Rückströme kurz. Filtern Sie die ADC-Referenz separat, da Referenzrauschen sich direkt in Ihren Messwerten niederschlägt.
Thermische Auslegung und Fertigungsabwägungen
Hitze verkürzt die Lebensdauer. Die Sperrschichttemperatur beschleunigt die Alterung, und Gehäuse mit einer Nenntemperatur von 85 °C bis 150 °C lassen wenig Spielraum nach oben. Der Wärmewiderstand von 20 °C/W bis 60 °C/W für QFN- und BGA-Bauteile definiert den Temperaturgradienten zwischen Chip und Umgebung. Kupferflächen unter dem Bauteil und thermische Durchkontaktierungen zu den inneren Lagen verteilen die Wärme. Überprüfen Sie jede Schiene anhand dieser Grenzwerte, bevor Sie den Stackup festlegen.
DFM-Vorgaben beeinflussen dieselben Entscheidungen. Dünne Leiterbahnen sparen Platz , erhöhen aber Widerstand und Wärme. Via-in-Pads verbessern die Wärmeleistung, sind aber teurer in der Herstellung. Die Kosten hängen von der Panelnutzung und der Lagenanzahl ab. Prüfen Sie daher frühzeitig die Mindestabstände für Bohrungen, Ringbohrungen und Lötstoppmasken in Ihrer Fertigungsanlage. Ein Layout, das diese Regeln missachtet, muss überarbeitet werden. Betrachten Sie Wärmeentwicklung und DFM gemeinsam, dann ist das Stromversorgungsdesign sowohl in der Entwicklung als auch in der Serienfertigung erfolgreich.
Auswahl des richtigen Mikrocontrollers
Kriterien und Abwägungen
Beginnen Sie mit den tatsächlich gemessenen Stromstärken, nicht mit den Bezeichnungen der Betriebsmodi. Teilen Sie die Stromstärke im aktiven Betrieb durch die MHz-Zahl, um die Komponenten vergleichbar zu machen. Beachten Sie die Stromstärke im Ruhemodus, da diese die Akkulaufzeit im Leerlauf bestimmt. Stellen Sie anschließend sicher, dass Flash-Speicher und RAM ausreichend Kapazität für Firmware, Sicherheitsbibliotheken und OTA-Images bieten.
Kriterium | Warum es wichtig ist | Typischer IoT-Bereich mit niedrigem Stromverbrauch |
|---|---|---|
Wirkstrom | Steuert den Energieverbrauch während Rechenspitzen | ~30–120 µA/MHz |
Schlaf-/Standby-Strom | Legt die Akkulaufzeit im Leerlauf fest | ~50 nA – 5 µA |
Blinken (Flash) | Enthält Firmware, Sicherheits- und OTA-Informationen. | ~64 KB – 1 MB |
RAM | Puffert Sensordaten und Kryptoblöcke | ~8 KB – 256 KB |
Integriertes Radio | Schneidet äußere Teile und Leckagewege ab | BLE / Sub-GHz / Wi-Fi SoC |
Geschwindigkeit und Akkulaufzeit müssen gegeneinander abgewogen werden. Ein höherer Takt beschleunigt die Arbeit, verbraucht aber in diesem Moment mehr Strom. Kurze Leistungsspitzen, gefolgt von Tiefschlafphasen, halten den Gesamtenergieverbrauch in der Regel am niedrigsten. Auch die Kosten und die Integration müssen berücksichtigt werden. Ein separater Mikrocontroller mit externem Funkmodul senkt zwar den Stückpreis, erhöht aber die Leckströme auf der Platine und die Verluste im Spannungsregler. Ein integriertes System-on-a-Chip (SoC) vereinfacht Layout und Stromversorgung, ist aber teurer.
Beliebte MCU-Familien im Vergleich
ARM Cortex-M-Mikrocontroller wie der STM32F0 und STM32F3 bieten Energiesparmodi und ein starkes Ökosystem. Der STM32F0 ist auf Energieeffizienz ausgelegt, während der STM32F3 höhere Leistung gegen Geschwindigkeit eintauscht. Espressif ESP8266 und ESP32 verfügen über WLAN, der ESP32 zusätzlich über Bluetooth. Der ATmega328 ist weiterhin günstig, einfach zu bedienen und profitiert von starker Community-Unterstützung.
Der MSP430 verdankt seinen Namen seinem extrem niedrigen Stromverbrauch. Neuere ARM Cortex-M0- und STM32U0-Familien haben weitgehend aufgeholt. Der MSP430 bietet jedoch weiterhin einen deutlichen Vorteil mit FRAM, das nahezu unbegrenzte Schreibzyklen bei sehr geringem Energieverbrauch ermöglicht. Dies eignet sich ideal für Energy Harvesting und kontinuierliche Protokollierung. Für die meisten neuen Designs sollten Sie zunächst Cortex-M0 oder STM32U0 in Betracht ziehen. Wählen Sie den MSP430, wenn FRAM entscheidend ist. Als Upgrade-Optionen stehen TI MSPM0 oder STM32U0 zur Verfügung.
Wählen Sie Ihr Betriebssystem passend zu Ihrem Speicher- und Energiebedarf. FreeRTOS läuft auf kleinen Systemen, während Embedded Linux deutlich mehr RAM und Flash-Speicher benötigt. Betrachten Sie die Optimierung von Mikrocontrollern/Prozessoren als Aufgabe für das gesamte System. Selbst der energieeffizienteste Mikrocontroller verbraucht unnötig Energie, wenn Ihre Firmware nie in den Ruhezustand wechselt. Vergleichen Sie stromsparende Mikrocontroller anhand Ihres eigenen Arbeitszyklus. Ein stromsparender Mikrocontroller mit hervorragenden Leistungswerten kann einem stromsparenden Mikrocontroller mit besserer Aufwachlatenz unterlegen sein. Wählen Sie den stromsparenden Mikrocontroller, dessen Aufwachquellen zu Ihren Ereignissen passen. Diese Auswahl ist wichtiger als jedes einzelne Datenblatt. Ein stromsparender Mikrocontroller, der zu Ihrer Arbeitslast passt, ist die beste Wahl.
Zukunftstrends bei der MCU-Leistung
Prozessfortschritte und integrierte Leistungsumwandlung
Chiphersteller verkleinern die Silizium-Prozessknoten kontinuierlich, wodurch die zum Schalten eines Kerns benötigte Spannung sinkt. Diese Reduzierung verringert zwar die dynamische Verlustleistung, jedoch steigt der Anteil der Leckströme am Gesamtverlust. Entwickler reagieren darauf mit Body-Biasing, High-k-Dielektrika und einer feineren Aufteilung der Leistungsdomänen. Zukünftige Chips werden voraussichtlich mehr, nicht weniger Domänen bieten. Planen Sie daher bei der Spannungsversorgung ausreichend Spielraum ein.
Die Integration ist die zweite große Veränderung. Hersteller integrieren nun Abwärtswandler und LDOs auf demselben Chip wie den Kern. Ein aktueller 32-Bit-ARM-Cortex-M0-Prozessor läuft mit 24 MHz bei 1.8–3.3 V und verbraucht laut CoreMark 18 µA/MHz. Im Tiefschlafmodus liegt sein Stromverbrauch bei 340 nA, wobei die Echtzeituhr (RTC) und 8 kB SRAM aktiv bleiben. Dies wird durch integrierte induktive Abwärtswandler, einen LDO und einen 1-MHz-Energiesparmodus ermöglicht. Die Energieeffizienz wird verbessert, da der Wandler die Kernspannung anpasst, anstatt die Differenz als Wärme abzuführen.
Energiegewinnung und Betrieb mit extrem niedrigem Stromverbrauch
Die Energiegewinnung entwickelt sich von Labordemonstrationen hin zu intelligenten Tags und Sensoren. Dual-Source-Designs kombinieren nun Funkfrequenzen mit Photovoltaikzellen, sodass ein Tag auch dann funktioniert, wenn eine der Quellen ausfällt. Ein zugehöriger PMIC (Photovoltaik-Mikrocontroller) übernimmt die Energiegewinnung. Hersteller bieten Komponenten für Photovoltaik, Funkfrequenzen, Vibrationen, thermische Sensoren und Dual-Source-Eingänge sowie Hybridvarianten mit niedrigem bis hohem Leistungsbedarf an.
Betrachten Sie den Mikrocontroller als Überwachung der genutzten Schiene. Ein stromsparender Mikrocontroller sollte durch einen Komparator oder Timer aktiviert werden, einen Messwert erfassen und anschließend wieder in den Tiefschlafmodus wechseln. Der stromsparende Mikrocontroller in der obigen Tabelle hält 8 kB SRAM im Tiefschlafmodus aktiv, um einen Kaltstart bei jedem Ereignis zu vermeiden. Dies schont die Batterielebensdauer in Geräten, die noch über eine Batterie verfügen. Wählen Sie einen stromsparenden Mikrocontroller mit einem großen Versorgungsspannungsbereich und einem echten 1-MHz-Modus. Messen Sie anschließend den Ruhestrom jeder Schiene, da beim Energieernten keine Energie verschwendet wird.
Messen Sie zuerst den Stromverbrauch. Nutzen Sie dann in dieser Reihenfolge Architektur, Firmware-Methoden, Platinen-Design und eine intelligente MCU-Auswahl . Jede Ebene baut auf den zuvor erfassten Daten auf.
Gutes Stromversorgungsdesign erfordert mehrere Durchgänge. Es umfasst Silizium, Leiterplatte und Software. Die Wahl eines einzelnen Chips ist nicht ausschlaggebend, und ein einzelner Durchlauf ist nicht abgeschlossen. Mit zunehmender Genauigkeit der Messungen verbessert sich die MCU-Steuerung.
Legen Sie jetzt los. Analysieren Sie das aktuelle Design und identifizieren Sie den größten Stromverbraucher. Beheben Sie diesen zuerst und messen Sie anschließend erneut. Berücksichtigen Sie dabei die Anforderungen an die Konstruktionsplanung (DFM) und die Fertigungskompromisse, dann erreicht Ihr Mikrocontroller die angestrebte Akkulaufzeit.
FAQ
Wie kann ich den tatsächlichen Ruhestrom auf meiner eigenen Platine messen?
Messen Sie direkt an der Versorgungsspannung, nicht am Netzteil. Trennen Sie die Leiterbahn zum Mikrocontroller und fügen Sie einen Strommesswiderstand oder eine Drahtbrücke für ein Messgerät ein. Lassen Sie die Firmware in jeden Schlafmodus wechseln und protokollieren Sie den Stromverbrauch über mehrere Minuten. Subtrahieren Sie den Ruhestrom des Reglers. Die Angaben im Datenblatt stimmen selten mit den Angaben auf Ihrer Platine überein.
Wann sollte ich einen LDO anstelle eines DC/DC-Wandlers wählen?
Für rauschempfindliche Versorgungsspannungen wie ADC-Referenzspannungen, HF-Frontends und analoge Sensoren empfiehlt sich ein LDO-Wandler . Bei hohem Spannungsabfall und hohem Laststrom ist ein DC/DC-Wandler die bessere Wahl. Eine Hybridlösung ist empfehlenswert: Zunächst wird die Spannung nahe am Zielwert reduziert, anschließend erfolgt die Rauschunterdrückung durch einen LDO-Wandler. Dies sorgt für geringe Wärmeentwicklung und minimiert das Rauschen.
Welche Aktivierungsquelle sollte ich für ein batteriebetriebenes Gerät wählen?
Wählen Sie den langsamsten Trigger, den Ihre Anwendung toleriert. Eine GPIO-Flanke weckt am schnellsten, löst aber häufiger aus. Ein RTC-Alarm, ein Analogkomparator oder ein ADC-Schwellenwert weckt seltener und spart mehr Energie. Passen Sie die Weckquelle an Ihre tatsächliche Ereignisrate an und messen Sie anschließend den Energieverbrauch pro Weckzyklus.
Wie beurteile ich eine Angabe zur geringen Leistungsaufnahme in einem Datenblatt?
Ignorieren Sie die Modusbezeichnungen und vergleichen Sie den gemessenen Strom pro MHz im aktiven Modus. Prüfen Sie den Standby-Strom, die Aufwachlatenz und die SRAM-Speicherkosten. Führen Sie ULPMark-CP- und ULPMark-PP-Tests durch, sofern der Hersteller diese veröffentlicht. Bestätigen Sie die Werte anschließend auf Ihrer eigenen Platine unter extremen Temperaturbedingungen. Ein guter Mikrocontroller beweist seine Leistungsfähigkeit in der Praxis, nicht auf dem Papier.
Effizientes Energiemanagement erfordert Geduld. Erstellen Sie zunächst ein Profil, beheben Sie das Problem des größten Stromverbrauchers und messen Sie erneut. Jeder Durchlauf bringt Ihr Produkt dem angestrebten Akkulaufzeitziel näher.