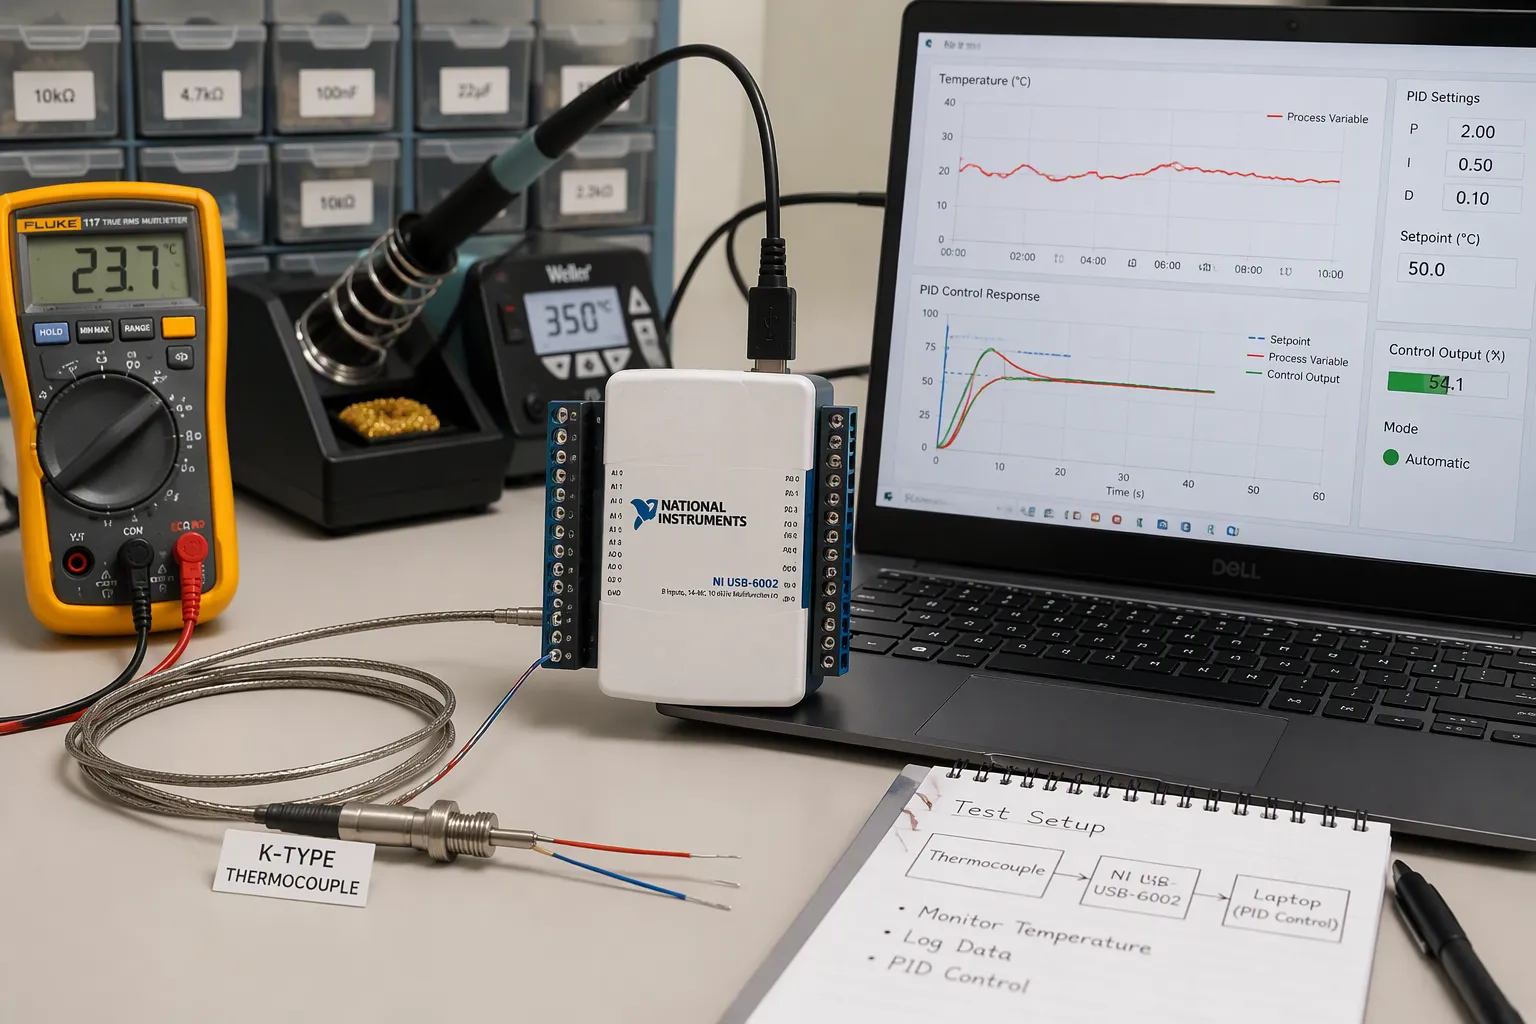
Musíte správně provést tři kroky. Zaprvé, čistě zachytit signál termočlánku na desce. Zadruhé, uzavřete regulační smyčku pid regulátoru se správným časováním a ochrannými prvky. Zatřetí, nalaďte a integrujte systém pro stabilní přesnost.
Během procesu se objevuje několik problematických bodů. Signály na úrovni mikrovoltů vyžadují pečlivý návrh vstupu. Drift studeného spoje a offsetový drift snižují přesnost měření teploty. Šum ovlivňuje odečty nízkých úrovní. Časování smyčky ovlivňuje stabilitu. Navíjení negativně ovlivňuje odezvu pid regulátoru. Pohon ohřívače a limity DFM formují finální desku desky.
Tato příručka se zaměřuje na úroveň desek plošných spojů a je zaměřena na výrobu. Je určena hardwarovým inženýrům a týmům elektronických produktů, které vyvíjejí hardware pro regulaci teploty. Najdete v ní praktické kroky pro každou fázi, od snímání signálu až po ladění pid regulátoru s uzavřenou smyčkou.
Key Takeaways
Začněte se správným typem termočlánku a kompenzací studeného spoje, abyste snížili chyby měření.
Před převodem signálu z malého termočlánku do digitální podoby zesilte jeho signál. Také použijte dobré uspořádání a izolaci k odfiltrování šumu.
Zajistěte, aby PID smyčka fungovala jako stavový automat se správným časováním, ochranou proti navíjení a derivačním filtrováním.
Upravujte PID regulátor krok za krokem a změřte skutečnou časovou konstantu termočlánku, abyste udrželi regulaci stabilní.
Než vše sestavíte, otestujte každou fázi samostatně a zaznamenávejte data, abyste zachytili posun v čase.
Přední část pro sběr dat z termočlánků
Typy, rozsahy a kompenzace studeného konce
Začněte s typem termočlánku, protože ten určuje vaše rozlišení a cílové hodnoty kompenzace studeného spoje (CJC). V blízkosti pokojové teploty vytváří spoj typu K přibližně 40 µV na každý stupeň Celsia. Typy J, K, E a T se všechny nacházejí v rozsahu 40–60 µV/°C. Tento nepatrný signál formuje každou další volbu ve vašem řetězci sběru dat.
Typ | Seebeckův koeficient | Kompenzovaný cíl přesnosti |
|---|---|---|
J., N. | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Studený spoj byste měli umístit na svorkovnici, která udržuje jednu stálou teplotu. Teplotní senzor Pt100 uvnitř této svorkovnice následuje za referenční spoj. Udržujte oba svorky na stejné teplotě a použijte prodlužovací vodič termočlánku, který odpovídá typu. Vodič, který neodpovídá, způsobí druhý spoj a skrytou chybu odsazení.
Poznámka: Integrovaný obvod CJC s přesností ±5 % může způsobit chybu odchylky až o 0.5 °C. Než slíbíte přesnost systému, počítejte tuto chybu.
Zesilovače a Delta-Sigma ADC
Máte dvě vstupní cesty. Přístrojový zesilovač s vysokým potlačením souhlasného režimu napájí samostatný ADC. Delta-sigma ADC s vestavěným PGA provádí zesílení a konverzi v jednom. Zesilovací cesta vám poskytne CMRR nad 100 dB a offset pod 60 µV s součástkami, jako je AD8495. Cesta převodníku vám poskytne 24bitové rozlišení, digitální filtrování a integrovaný teplotní senzor pro CJC.
Na driftu ofsetu záleží stejně jako na samotném offsetu. Zesilovače stabilizované střídačem udržují nízký zbytkový offset a nízkofrekvenční šum. Obvody se zesílením s laserovým ořezem udržují drift zesílení v blízkosti 5 ppm/°C. Linearizujte softwarově pomocí polynomů nebo vyhledávací tabulky. Drift součástek a drift senzoru CJC se sčítají a tyto chyby mohou v náročných aplikacích překročit jeden stupeň Celsia.
Detekce otevřeného termočlánku a řešení poruch
Poškozený nebo uvolněný termočlánek ukazuje platnou nízkou hodnotu napětí a vaše PID smyčka spustí ohřívač na plný výkon. Přidejte na vstup detekci rozpojeného termočlánku. Malý předpětí skrz spoj nebo pull-up na vstupu vytváří úroveň poruchy, kterou můžete rozpoznat. Váš firmware musí tuto úroveň považovat za poruchu, nikoli za studený údaj. Zablokujte výstup a spusťte alarm. Otestujte tuto cestu na každém modulu pro sběr dat, který sestavíte.
Digitalizace, filtrování a izolace
Výběr a rozvržení ADC
12bitový převodník na 3.3 V rozděluje signál na kroky po přibližně 806 µV. Váš termočlánek se pohybuje pouze o desítky µV na stupeň Celsia. Takže tento převodník nevidí nic užitečného, pokud nepřidáte zesílení. Nejprve zesilte signál přístrojovým zesilovačem se zesílením 100 až 1000 a poté jej digitalizujte. Vyberte zesilovač se vstupním ofsetem pod 1 mV, předpětím pod 1 pA a hustotou šumu pod 5 nV/√Hz při 1 kHz. Pro 24bitový systém musí celkový šum zůstat pod přibližně 1 LSB. To je blízko 0.3 µV na senzoru ±10 mV s referencí 2.5 V.
O tom, zda dané rozlišení přežije, rozhoduje filtrování a rozvržení. Nastavte mezní hodnotu anti-aliasingu blízko vzorkovací frekvence dělené 2.56. Při polovině vzorkovací frekvence se snažte o útlum přibližně 40 dB. Použijte kondenzátory NP0/C0G a kovové rezistory s tolerancí ±0.25 % nebo lepší.
Praxe v rozvržení | Prospěch |
|---|---|
Uzly s vysokou impedancí udržujte krátké | Snižuje úniky, bludnou kapacitu a přívod energie |
Umístěte RC filtry na pin ADC | Filtruje šum před vstupem do systému |
Vstupy směrujte mimo dosah hodin a DC/DC induktorů | Snižuje vazbu do mikrovoltových signálů |
Použijte ochranné kroužky na uzlech s vysokou impedancí | Blokuje úniky, které způsobují fantomové odečty |
Zachovejte jednu jednotnou zemnící rovinu | Zabraňuje plovoucím referencím a chybám při převodu |
Tip: Umístěte oddělovací kondenzátory s kapacitou 1 µF do 2 mm od každého napájecího pinu a nikdy neveďte vodiče přes zemní mezery.
Galvanické oddělení pro hlučné prostředí
Průmyslové skříně obsahují pohony motorů, relé a dlouhé vlákna senzorů. Rozdíly zemního napětí mezi pláštěm termočlánku a deskou desky tlačí proud do předního konce. Izolujte, když se senzor dotýká vodivého hardwaru. Izolujte také, když kabely jdou více než několik metrů v blízkosti spínaných zátěží. Proveďte to i v případě, že hostitelský počítač a ohřívač sdílejí zarušenou zem. Digitální izolátor za ADC udržuje analogovou stranu čistou a jednoduchou.
Izolace mění desku. Potřebujete oddělené zemnící plochy napříč bariérou a izolované napájení pro stranu pole. Také potřebujete povrchovou vzdálenost , která splňuje vaše bezpečnostní standardy. Izolátory zvyšují náklady a výšku, proto je umisťujte v rané fázi projektování. Během validace otestujte bariéru pomocí kontroly hipotů. Zaznamenejte svodový proud na každém dodaném modulu pro sběr dat.
Implementace PID regulační smyčky
Stavový automat a časování vzorkování
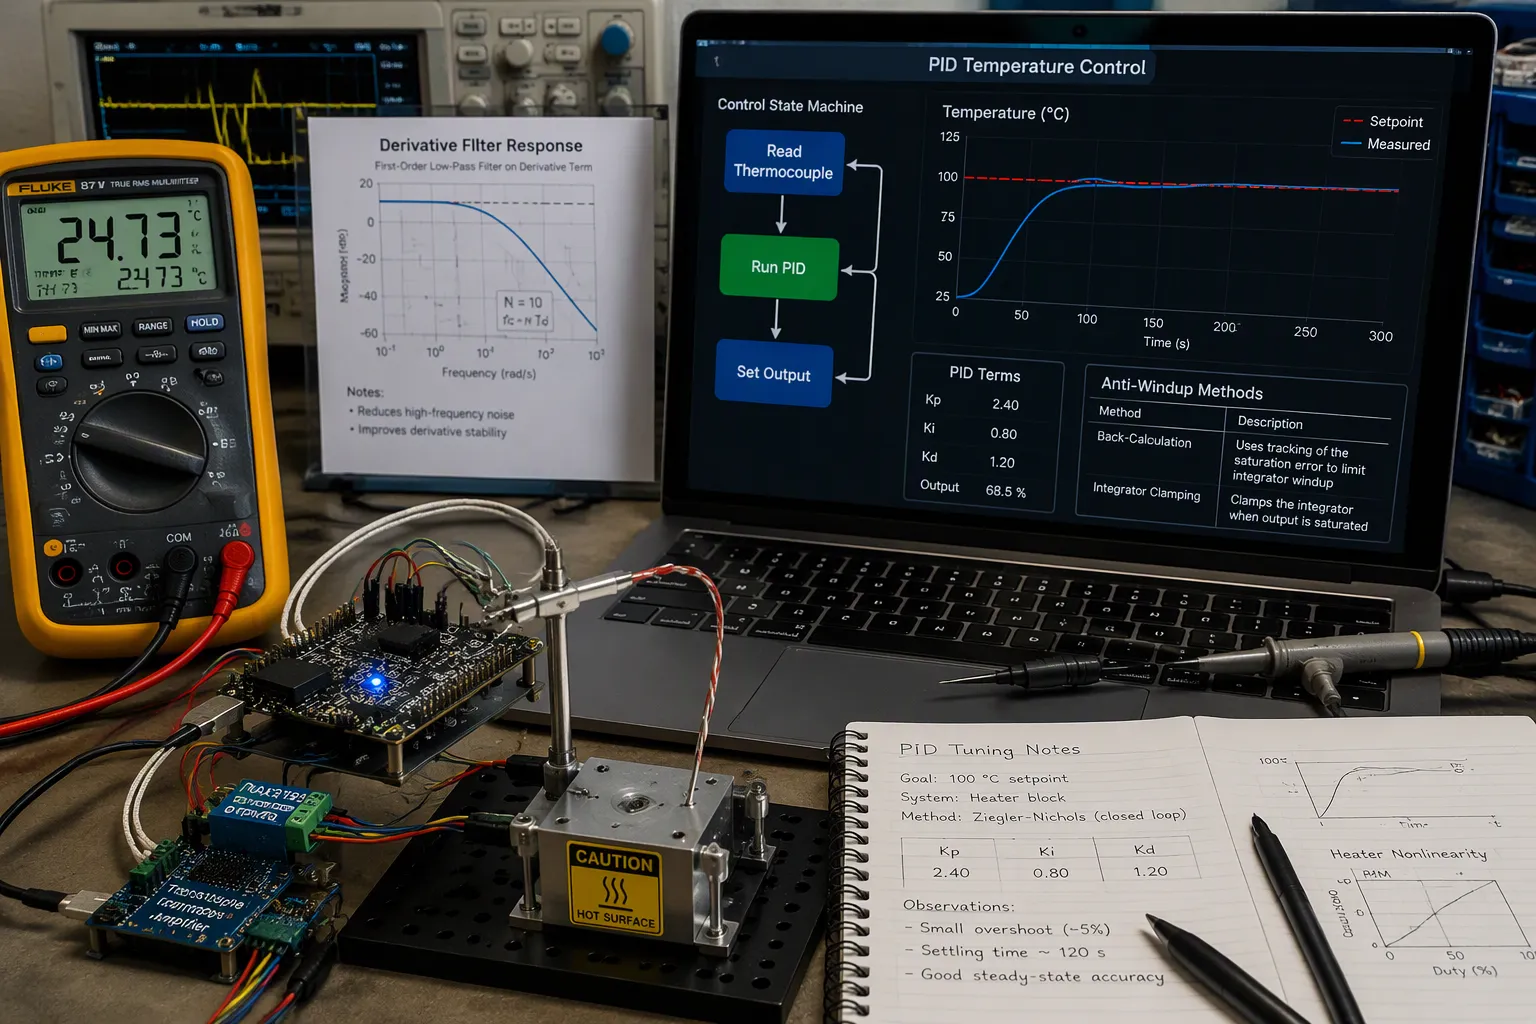
Sestavte smyčku jako stavový automat. Jeden stav čte termočlánek, jeden spouští algoritmus PID regulace a třetí nastavuje výstup. Data mezi stavy se odesílají sériovou komunikací namísto globálních proměnných. Globální proměnné skrývají chyby v časování a sériový kanál umožňuje definovat, kdy je která hodnota platná. Váš PID regulátor pak pracuje s daty o známém stáří.
Časování vzorkování určuje stabilitu. Pokud je vzorkování rychlejší než časová konstanta termočlánku, smyčka získá nová data. Pokud je vzorkování pomalejší, smyčka reaguje na stará měření teploty. Pomalá rychlost smyčky přidává fázové zpoždění, které tlačí pid regulátor směrem k oscilaci. Přizpůsobte periodu vzorkování časové konstantě termočlánku a poté zkontrolujte volbu na laboratorním stole.
Filtrování proti navíjení a derivační filtrování
Protiprokluzový systém (tzv. "windup") ničí přesnou regulaci teploty. Topné těleso se nasytí, integrátor se neustále nabíjí a smyčka překmitne, když se chyba konečně vyrovná. Před jakýmkoli laděním zvolte metodu proti prokluzování a aktivujte ji.
Technika | Jak to funguje | Klíčové vlastnosti |
|---|---|---|
Klasický zpětný výpočet | Odešle rozdíl výstupu nasycených mínus nenasycených hodnot zpět do integrátoru. | Jednoduché, levné, široce používané v průmyslu |
Upínání integrátoru | Zabraňuje integrátorovi v hromadění za stanovené limity | Jednoduché, levné, běžné v průmyslu |
Zobecněný zpětný výpočet | Řídí všechny vnitřní stavy nasyceným signálem | Funguje pro jakoukoli objednávku řadiče, bez parametru sledování |
Přepočet chyby | Pracuje zpětně od nasyceného výstupu pro resetování paměti regulátoru. | Udržuje smyčku v dobrém stavu a je citlivá na chyby modelování. |
Derivační efekt zesiluje šum a vstupní signál termočlánku vždy nějaký šum přenáší. Přidejte do algoritmu pid regulace derivační filtr. Filtr omezuje zesílení vysokých frekvencí a zabraňuje skokovému kolísání výstupu při změnách nastavené hodnoty.
Tip: Nejprve si osvojte jednoduché řízení zapínání/vypínání nebo proporcionální řízení. Sledujte, jak teplotní senzor sleduje požadovanou hodnotu, a poté postupně přidávejte integrační a derivační členy.
Nejprve si osvojte základní ovládání
Fungující otevřená smyčka vás naučí více než nefunkční regulace s uzavřenou smyčkou. Ručně ovládejte ohřívač, zaznamenávejte teplotu a ověřte, zda algoritmus zpětnovazebního řízení načítá správné hodnoty. Poté smyčku uzavřete pouze s proporcionálním zesílením. Zvyšujte zesílení, dokud se odezva nedostane na mezní hodnotu, a poté ji opět vypněte. Přidejte integrační účinek, abyste odstranili chybu v ustáleném stavu, a derivační účinek přidejte pouze v případě, že to dynamická odezva vyžaduje. Tento stupňovitý přístup udržuje pid regulátor teploty předvídatelný a umožňuje měřitelnou každou pozdější změnu.
Nastavte parametry PID regulace podle skutečné časové konstanty termočlánku, nikoli podle odhadu z datového listu. PID regulátor teploty, který ignoruje časovou konstantu termočlánku, bude bojovat s vlastním senzorem. Zaznamenávejte každý běh a porovnávejte dynamickou odezvu napříč běhy. Dynamické nastavení parametrů PID regulace v reálném čase patří do pozdější fáze, poté, co se PID regulace s pevným zesílením ustálí. S PID regulátorem zacházejte jako se systémem zpětnovazebního řízení se známými limity a tyto limity zdokumentujte pro dalšího inženýra.
Ovládání výstupu a pohon ohřívače
Jak zapojit výstup regulátoru teploty
Představte si výstupní stupeň jako součást měřicího řetězce, ne jako něco, co přidáte na konci. Při zapojování regulátoru teploty k odporovému ohřívači nechte proud protékat ohřívačem pouze jedním směrem. Toto pravidlo jednosměrného zapojení je dobrým postupem pro zapojení výstupů regulátoru teploty. Zpětné proudové cesty přidávají šum a matou budicí stupeň.
Omezovací obvod chrání jak aktuátor, tak i vyhřívané zařízení. Nastavte maximální proud na základě datového listu aktuátoru a kapacity chladiče. Regulátor poté udržuje výstupní proud pod touto úrovní. Tím se chrání před tepelným únikem, kdy slabý chladič umožňuje teplotnímu senzoru hlásit rostoucí teplotu a pid regulátor dodává větší proud, čímž přidává více tepla. Při zapojování regulátoru teploty pro vyhřívaný stupeň si tento limit naplánujte před výběrem konektoru.
Časové proporcionování a bezpečnostní limity
Časové proporcionování zprůměruje dobu zapnutí a vypnutí za celý cyklus, aby se dosáhlo plynulého rozsahu výkonu 0–100 %. Nastavte dobu cyklu alespoň na 1/20 integrační doby. Elektromechanická zařízení, jako jsou relé, stykače a solenoidové ventily, potřebují delší doby cyklu. Kratší cykly poskytují lepší regulaci, ale opotřebovávají elektromechanické součásti a zkracují životnost.
Možnost pohonu | Kvalita kontroly | Opotřebení a životnost | Nejlepší využití |
|---|---|---|---|
Relé | Hrubé, dlouhé cykly | Opotřebení kontaktů omezuje životnost | Pomalé tepelné zatížení |
SSR | Hladké, krátké cykly | Žádné pohyblivé kontakty | Většina topných okruhů |
Analogový pohon | Nepřetržitý | Záleží na výkonovém stupni | Jemná regulace teploty |
Pro procesy, které by mohly být v případě poruchy poškozeny nebo se stát nebezpečnými, přidejte limitní regulátor. Běží samostatně, nezávisle na běžném procesním regulátoru, a používá bezpečnostní blokovací relé. Obsluha jej resetuje, jakmile se proces vrátí do přijatelného stavu. Tento druh ochrany může vyžadovat schválení normami, například Factory Mutual v USA nebo EN14597 v Evropě.
Kompatibilita výstupního signálu a omezení prostředí
Před zapojením regulátoru teploty do skříně přizpůsobte výstupní signál zátěži. Zkontrolujte napětí cívky, vstupní proud polovodičového relé (SSR) a logickou úroveň oproti budiči. Ověřte jmenovitou okolní teplotu každé součásti v měniči. Teplo uvnitř skříně snižuje jmenovité hodnoty relé a polovodičových relé (SSR), proto ponechte rezervu.
Výstupy alarmu a limitů s blokováním je nutné před vypnutím resetovat. Reset lze provést z klávesnice, digitálního vstupu nebo komunikačního spojení. Pokud přístroj nemá blokovací výstupy, přidejte externí blokovací relé jako podřízená zařízení k interním neblokovacím relé. Během validace řídicího systému otestujte každou cestu resetování.
Ladění, testování časových konstant a integrace
Praktické metody ladění PID regulátorů
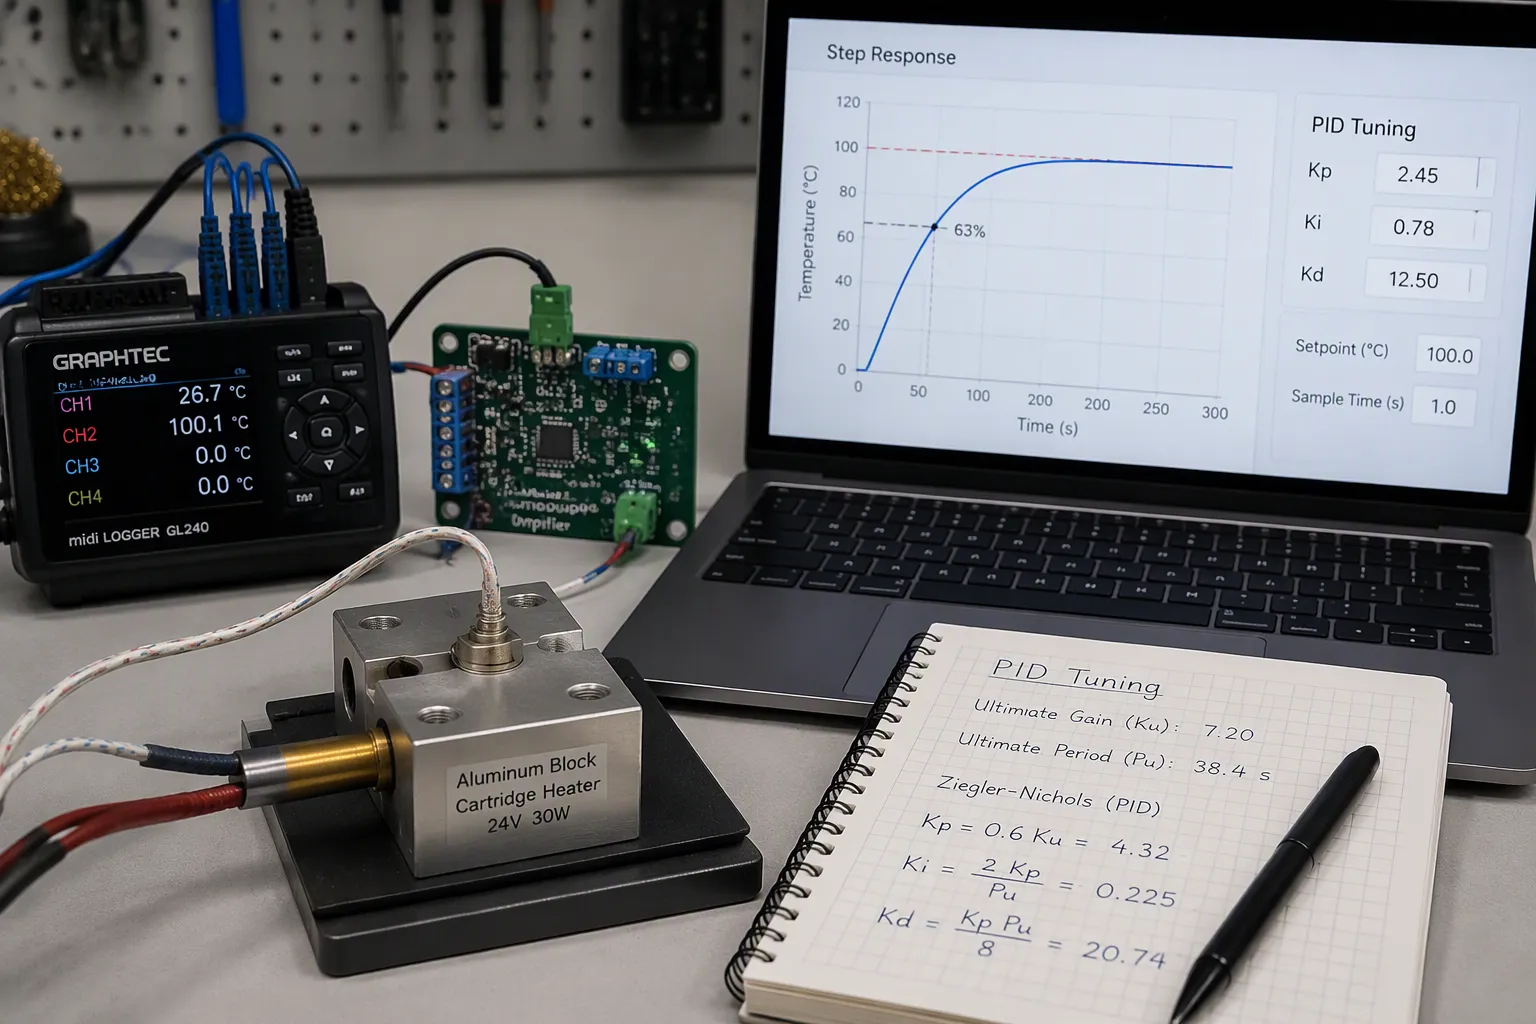
Ve většině projektů se ladí PID regulátor zkoušením různých funkcí a sledováním jejich fungování. Inženýři ručně upravují parametry PID regulace a sledují, jak systém reaguje. Začněte s proporcionálním zesílením, poté přidejte integrační a nakonec derivační účinek. PID regulátor teploty, který ignoruje rychlost senzoru, bude bojovat s vlastní zpětnou vazbou. Časová konstanta termočlánku určuje, jak rychle smyčka reaguje, takže omezuje šířku pásma, které lze dosáhnout. Rychlejší senzory umožňují použití přesnější PID regulace. Časová konstanta termočlánku také formuje dynamickou odezvu, kterou můžete očekávat. Zpětnovazební regulace udržuje šířku pásma smyčky pod limitem senzoru.
Metoda | Co děláš | Nejlépe sedí |
|---|---|---|
Manuální zkušební verze | Zvyšujte zisk až na hranici limitu, poté jej snižujte. | Většina sestav lavic |
Ziegler-Nichols | Změřte maximální zesílení a periodu | Stabilní, lineární zatížení |
Založené na modelu | Proveďte fitování modelu prvního řádu a poté vypočítejte | Opakovatelné produkty |
Tip: Zaznamenejte si každý běh. Před změnou zisků porovnejte dynamickou odezvu napříč běhy.
Testování časové konstanty termočlánku
Nemůžete důvěřovat hodnotě časové konstanty termočlánku z datového listu. Ta se mění v závislosti na modelu a měřicím prostředí. Spusťte postup testování časové konstanty termočlánku: změňte teplotu, zaznamenejte odezvu a najděte bod 63 %. Opakujte test časové konstanty při skutečné montáži. Systém testování časové konstanty termočlánku se záznamem kroku poskytuje opakovatelné výsledky. Každý výsledek zadejte do pid a ladění. Krok testování časové konstanty termočlánku také odhalí chyby při montáži. Každý test časové konstanty vyžaduje stabilní počáteční teplotu. Váš systém testování časové konstanty termočlánku by měl zaznamenávat nezpracovaná data. Porovnejte časovou konstantu termočlánku před a po montáži. Pomalá časová konstanta termočlánku omezuje přesnou regulaci teploty.
Systémová integrace, validace a DFM
Integrujte po etapách. Ověřte signálový řetězec, poté výstup s otevřenou smyčkou a poté ladění s uzavřenou smyčkou. Řídicí systém, který prochází každou etapou samostatně, se snáze ladí. Zkontrolujte stabilitu a přesnost PID regulátoru v celém rozsahu. Kompromisy v DFM jsou důležité: umístění senzorů, přístup k terminálům a testovací body zvyšují náklady. Proveďte jeden test časové konstanty na jednotku v lince. Systém pro testování časové konstanty termočlánku, který zaznamenává drift, podporuje dlouhodobou validaci. Zdokumentujte časovou konstantu termočlánku pro každou variantu produktu. Opakujte test časové konstanty po každé výměně topného tělesa. Váš systém pro testování časové konstanty termočlánku by měl ukládat skokovou odezvu. PID regulátor naladěný na nesprávnou časovou konstantu termočlánku bude oscilovat. Řízení zpětné vazby závisí na poctivých datech ze senzoru. PID regulátor potřebuje známou periodu vzorkování. Drift měření teploty se projeví v testu časové konstanty. Zaznamenávejte data měření teploty během každého běhu. Systém pro testování časové konstanty termočlánku by měl signalizovat rozpojené senzory.
Představte si sestavení jako kontrolní seznam. Nejprve si vyberete typ vstupního obvodu a možnost CJC, poté zesilovač nebo ADC s filtrováním. Přidáte izolaci všude, kde ji skříň vyžaduje. Nastavíte časování smyčky stavového automatu, anti-windup a derivační filtrování. Dimenzujete výstupní budič a bezpečnostní limity. Dokončíte laděním a testem časové konstanty termočlánku.
Před plnou integrací otestujte každý stupeň samostatně. Nejprve ověřte signálový řetězec, poté výstup s otevřenou smyčkou a nakonec regulaci PID s uzavřenou smyčkou. Regulátor PID, který projde každým stupněm, se snadno ladí.
Zaznamenávejte každý běh. Sledujte, jak se v průběhu týdnů mění naměřená teplota. Tento zvyk promění funkční regulátor teploty v regulátor, kterému můžete důvěřovat. Vaše zpětnovazební řízení odmění vaši péči.
Nejčastější dotazy
Jak přesná musí být kompenzace studeného spoje?
Přizpůsobte přesnost CJC cílové hodnotě vašeho systému. Integrovaný obvod CJC s přesností ±5 % může přidat chybu odchylky až o 0.5 °C. Než slíbíte přesnost systému, počítejte tuto chybu. Izotermická svorkovnice se senzorem Pt100 udržuje referenční spoj stabilní a udržuje tuto chybu malou.
Kdy potřebuji galvanické oddělení na vstupu/výstupu?
Izolujte, když se senzor dotýká vodivých součástí. Izolujte, když kabely vedou více než několik metrů v blízkosti spínaných zátěží. Izolujte, když hostitelský počítač a ohřívač sdílejí zarušenou zem. Digitální izolátor za ADC udržuje analogovou stranu čistou.
Proč výkon mého ohřívače překračuje nastavenou hodnotu?
Obvyklou příčinou je navíjení. Ohřívač se nasytí, integrátor stále narůstá a smyčka při obrácení chyby překmitne. Před laděním přidejte ochranu proti navíjení. Zpětný výpočet nebo omezení integrátoru fungují obojí. Poté přidejte derivační filtr, aby šum neskákal na výstupu.
Jak změřím časovou konstantu termočlánku?
Krokově měňte teplotu, zaznamenejte odezvu a najděte bod 63 %. Test opakujte v reálném provedení, protože hodnota z datového listu nebude odpovídat vaší sestavě. Každý výsledek zařaďte do ladění. Pomalá časová konstanta omezuje šířku pásma smyčky, které lze dosáhnout.
Poznámka: Před plnou integrací otestujte každý stupeň samostatně. Nejprve otestujte signálový řetězec, poté výstup v otevřené smyčce a nakonec ladění v uzavřené smyčce.