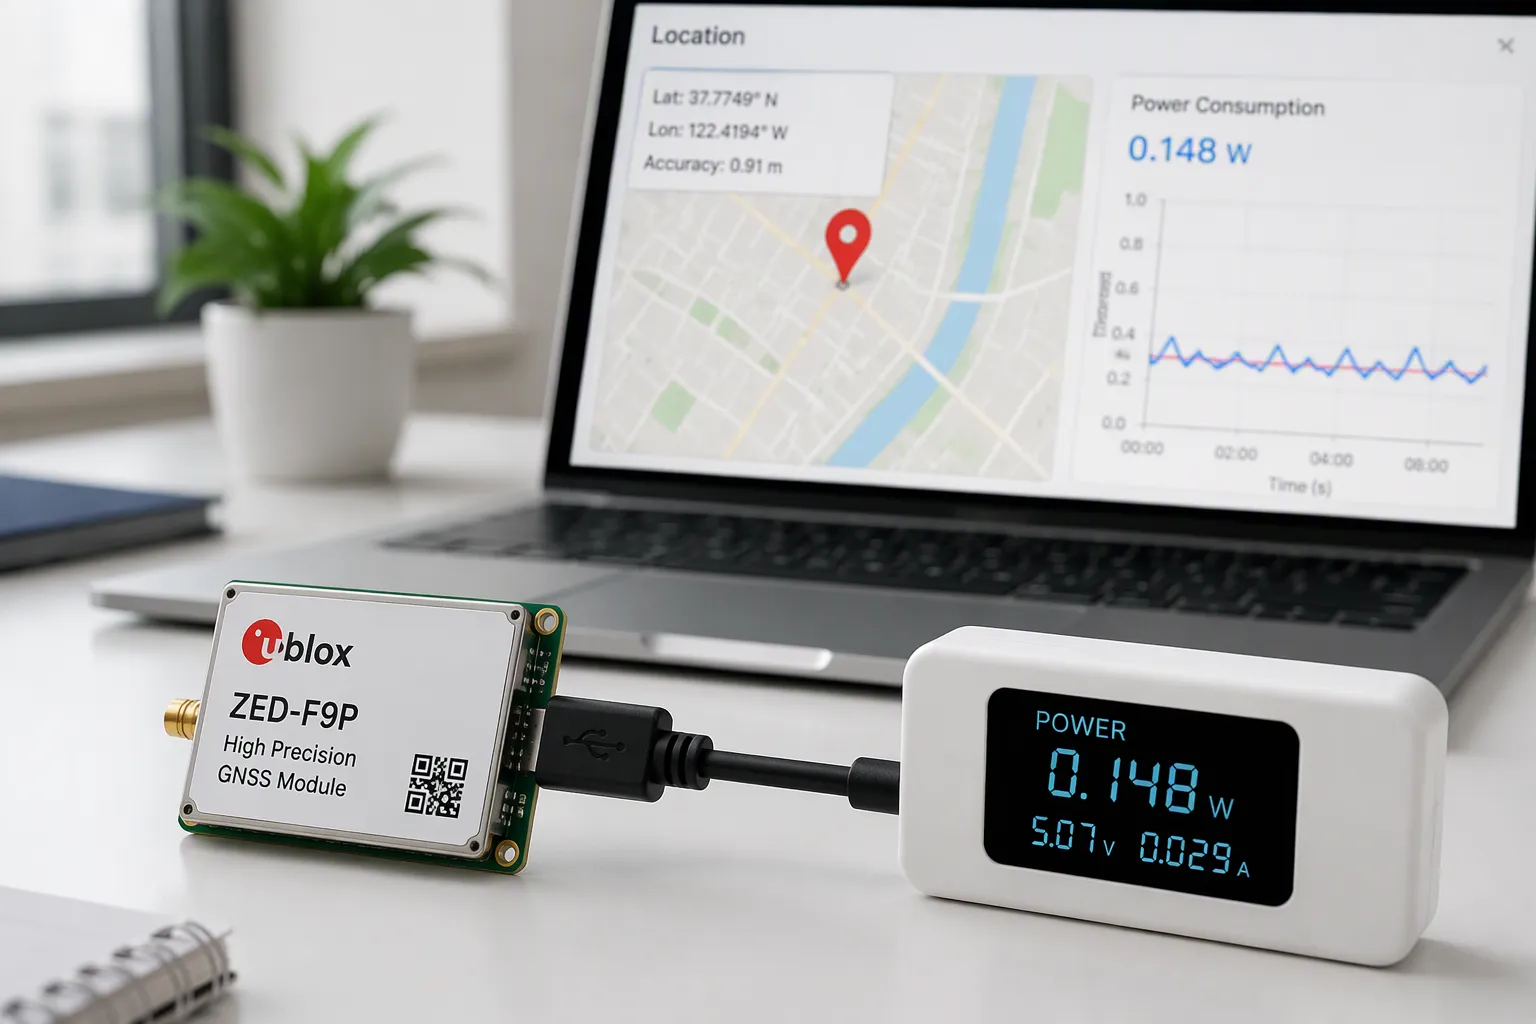
Na úrovni desky čelíte složitému inženýrskému problému: musíte dosáhnout spolehlivé přesnosti polohování a zároveň se držet přísného limitu spotřeby energie. Trackery, nositelná elektronika a zařízení IoT napájené z baterií jsou na této rovnováze závislé. Slabý design vybíjí baterii během několika dní. Nedbalé uspořádání rádiových signálů přidává metry chyby.
Cesta vpřed je praktická. Nejprve definujete cílové hodnoty přesnosti. Poté vyberete modul GNSS a sestavíte RF front-end. Dále následuje nastavení napájení pro váš systém monitorování a řízení polohy, následované cyklováním střídy. Nakonec zkontrolujete svou práci s reálnými měřeními a zvážíte kompromisy v DFM. Tato příručka vám poskytne pravidla pro návrh s nízkou spotřebou energie, která můžete ihned použít, nikoli marketingová tvrzení.
Key Takeaways
Nejprve si stanovte cíle ohledně přesnosti a výkonu. To vám pomůže vybrat správný modul, anténu a frekvenci aktualizací.
Pečlivě naplánujte RF vstup . Udržujte anténu volnou, použijte LNA a SAW filtr a vyhněte se šumu z DC-DC měničů.
Rozdělte napájecí kolejnice a použijte synchronizaci napájení . Dejte GNSS přijímači vlastní tichou kolejnici a vypněte bloky, které nepoužíváte.
Používejte cyklování směn a inerciální asistenci. Většinu času spěte, probuďte se pro opravy a nechte senzory vyplnit mezery.
Vyzkoušejte to v reálných podmínkách. Změřte CN0 a proud v každém stavu a ověřte, jak se zařízení chová při různých teplotách.
Vyvažování přesnosti polohování a nízké spotřeby energie
Definování cílů přesnosti
Před výběrem jakékoli součásti byste si měli zvolit cílovou přesnost. Sledování na úrovni metrů funguje pro základní sledovače aktiv. Práce na úrovni centimetrů vyžaduje moduly třídy RTK nebo PPP, korekční data a pečlivé nastavení systému. Geodetické práce, precizní zemědělství a řízení strojů spadají do této druhé úrovně.
Tento cíl pak formuje zbytek návrhu. Vyšší přesnost polohování vás tlačí k dvoupásmovým nebo vícepásmovým anténám, lepším zemním plochám a vyšším frekvencím aktualizace. Frekvence 5 Hz nebo 10 Hz pomáhá pohyblivé platformě, ale zvyšuje zátěž výpočtu a spotřebu energie. Pomocí níže uvedené tabulky přiřaďte svou úroveň k potřebnému hardwaru.
Úroveň přesnosti | Typická přesnost | Potřeby modulů/korekcí | Důsledky antény |
|---|---|---|---|
Na úrovni spotřebitele / měřiče | ~1–3 m | Standardní GNSS modul, bez korekce | Jednopásmová (L1) anténa |
Podružný měřič (SBAS) | dílčí metr | Modul s podporou SBAS | Jednopásmový, kompatibilní s SBAS |
Centimetr (RTK) | ~1–3 cm | RTK modul plus korekční vstup | Dvoupásmová/tří/čtyřpásmová anténa |
Centimetr (PPP) | ~5–10 cm | Modul PPP s korekcemi oběžné dráhy/hodin | Doporučeno vícepásmové |
Mapování rozpočtů na energii
Dále převedete případ užití do aktuálních rozpočtů. Přijímač GNSS odebírá během aktivního sběru dat přibližně 25–40 mA. Příklad trackeru je v režimu spánku s odběrem přibližně 2 mA. Vypište všechny stavy, změřte proud a dobu trvání na straně baterie a poté vypočítejte vážený průměrný proud: průměrný proud se rovná součtu proudu každého stavu krát jeho doba trvání děleno celkovou dobou cyklu.
Provádějte výpočty brzy a často. Jeden odhad ukazuje, že baterie s kapacitou 1 000 mAh při 80 % použitelné kapacity vydrží přibližně 12.4 dne s 2 mA spotřebou energie, denním zatížením GPS signálem a výpadkem mobilního signálu. Optimální poměr výkonu, výkonu a nákladů se s každou změnou mění, proto je lepší měřit, než předpokládat. Moderní přijímače sledují více konstelací s nižší spotřebou energie a odlehčení cloudu může poptávku dále snížit. Přesto vám pouze naměřená data řeknou, zda systém pro monitorování a řízení polohy s nízkou spotřebou energie splňuje svůj cíl.
Tip: Před rozvržením si vytvořte tabulku stavů. Odhalí to problémy s napájením, zatímco změny jsou stále levné.
Návrh GNSS modulu a RF front-endu
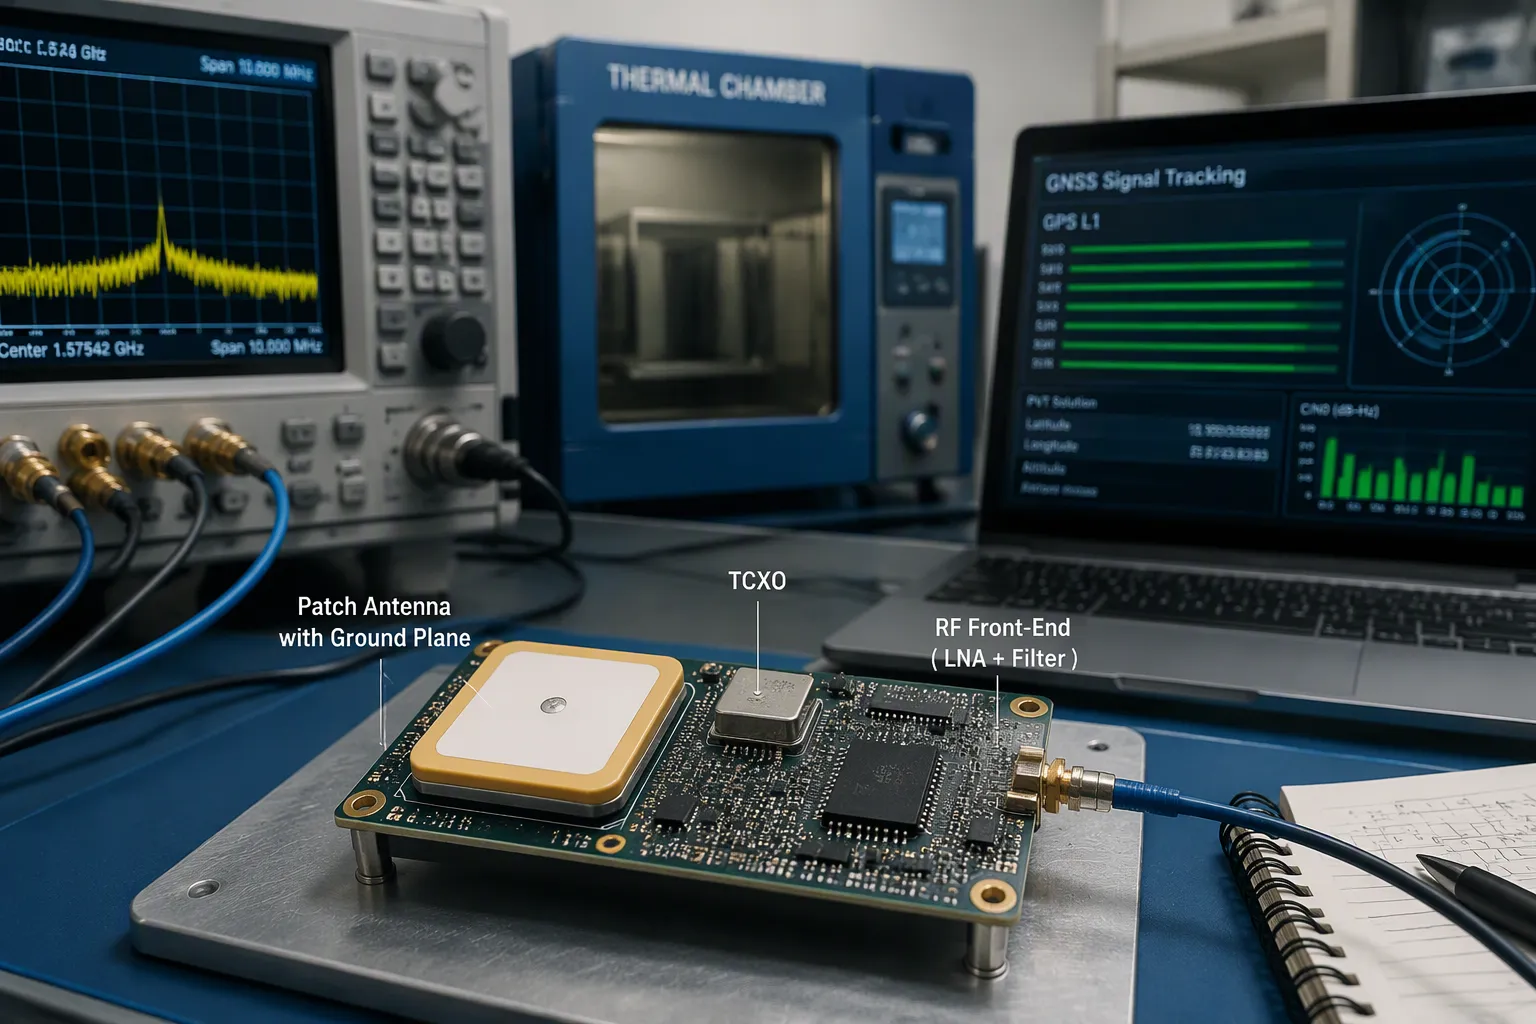
Drift a vícecestné šíření TCXO
Časová základna modulu omezuje přesnost určování polohy. TCXO udržuje frekvenci stabilní v závislosti na teplotě, takže přijímač udržuje svůj kód a nosnou smyčku vázané. Levné oscilátory driftují a tento drift se projevuje jako chyba rozsahu. Vyberte si modul, jehož specifikace TCXO odpovídá vašemu teplotnímu rozsahu, a poté jej později zkontrolujte v tepelné komoře.
Vícecestný signál je složitější problém. Ve městech budovy blokují přímé spojení se satelity. Odražené a difrakční kopie přicházejí s přímým signálem a smíšený signál zkresluje korelační vrchol uvnitř korelátoru. Měření vzdálenosti pak s sebou nese zpoždění a přesnost klesá. S tím lze bojovat v několika oblastech:
Doména zmírňování | techniky | Účinek |
|---|---|---|
Sledovací smyčky | Úzká korelace, technologie dvojité delty | Zlepšení robustnosti smyčky |
Zemnící deska, tlumivka, polarizované antény | Dopad vícecestného signálu na obrubníku | |
Modulace signálu | BOC versus BPSK | Užší hlavní vrchol, lepší dosah |
Algoritmy | Vlnková transformace, empirická filtrace | Potlačení na základě dat |
Levné a nízkoenergetické čipové sady GNSS poskytují slabou citlivost signálového zámku a nízký poměr signálu k šumu (SNR). Jejich pasivní lineárně polarizované antény přijímají kruhově polarizované signály, takže pozorování jsou náchylnější k vícecestnému šíření. U kompaktních zařízení je algoritmická zmírňující metoda často nejpraktičtější možností.
LNA, SAW a uspořádání antény
Umístěte anténu na vnější okraj desky s výhledem na oblohu. Směrovost GNSS dosahuje vrcholu v zenitu, takže stožárová montáž je lepší než zakopaná anténa. Udržujte anténu v dostatečné vzdálenosti od spínacích zdrojů, mikrokontrolérů, bezdrátových vysílačů a USB konektorů. Zkontrolujte dolní propust vysílače a dodržujte mezi anténami odstup několika centimetrů, aby se subharmonické nedostaly do pásma GNSS.
U patch antény zajistěte dostatečnou zemnící plochu přímo pod ní – obvykle 40 mm² nebo více dle datového listu. U čipové antény udržujte volný prostor výrobce bez kabelů, uzemnění a součástek. Zúžená mezera posouvá rezonanční frekvenci a snižuje citlivost.
Umístěte LNA blízko anténního napájecího zdroje a za ním připojte SAW filtr, abyste potlačili energii mimo pásmo. Stíňte RF sekci a dodržujte kolem ní pravidla pro vyloučení vstupu. Navrhněte zem integrovaného obvodu přijímače jako oddělený systém od zašumené digitální země, spojené v jednom hvězdicovém bodě pod integrovaným obvodem. Jako metriku použijte CN0: 40 dB-Hz nebo vyšší za dobrého výhledu na oblohu indikuje dobrý návrh, zatímco 35 dB-Hz nebo nižší signalizuje problém.
Šum a citlivost přepínání DC-DC
Integrované DC-DC měniče přímo přispívají k potlačení šumu přijímače. Měření DC-DC měniče zařízení IoT pomocí sondy H-pole ukázala širokopásmové a úzkopásmové elektromagnetické rušení od 1 do 1500 MHz, což je 20 až 40 dB nad spodní hranicí okolního šumu. Tento rozsah pokrývá frekvenci GPS 1575.42 MHz. Při připojení na vstup přijímače způsobuje toto elektromagnetické rušení silné potlačení šumu.
Zmírněte to na úrovni rozvržení. Použijte správné vrstvení, rozdělte VF, digitální a výkonové převodní sekce a směrujte signály a napájení tak, aby se minimalizovalo rozptylování. Napájejte integrovaný obvod přijímače přes LDO s vysokým PSRR, nikoli přímo z přepínače, a přidejte oddělení a feritový filtr. Přepínejte komponenty jednu po druhé a sledujte CN0, abyste izolovali zdroj šumu. Tyto kroky chrání citlivost v jakémkoli nízkopříkonovém návrhu GNSS, včetně nízkopříkonových GPS trackerů a nízkopříkonových GNSS přijímačů používaných v systémech pro monitorování a řízení polohy. Pečlivá práce na vstupu do systému zajišťuje vysokou přesnost určování polohy bez obětování nízké spotřeby energie.
Tip: Zaznamenávejte CN0 při každé kontrole návrhu. Odhalí to problémy s rádiovými frekvencemi dříve, než se dostanou do praxe.
Architektura napájení pro nízkopříkonové systémy monitorování a řízení polohy
Dělení kolejnic a hradlování napájení
Před napájením byste měli desku rozdělit na samostatné kolejnice. Přijímači GNSS zajistěte vlastní tichou kolejnici přes LDO. Napájejte MCU, rádio a senzory z jiných kolejnic. Toto oddělení zabrání tomu, aby se digitální kroky zátěže dostaly k napájení přijímače. Umožňuje vám také vypnout bloky, které nepotřebujete.
Díky napájecímu hradlování se z této struktury dají skutečné úspory. Z GPIO MCU se dá ovládat pin pro aktivaci zátěžového spínače nebo regulátoru a mezi opravami se k vypnutí rádia a senzorů použije signál SLEEP. Záložní doména přijímače je neustále aktivní. V tomto případě pomáhá nízkopříkonový MCU, ale konstrukce sběrnice a režimu napájení je důležitější než číslo dílu MCU. Levný MCU s čistým hradlováním často překonává prémiový MCU se sdílenou sběrnicí.
kolejnice | Zdroj | Vrata | Poznámky |
|---|---|---|---|
GNSS přijímač | LDO z baterie | Signál SPANÍ | Udržujte záložní doménu aktivní |
Jádro MCU | DC-DC nebo LDO | Režimy spánku | Stát s nejnižším clem |
Rádio | Spínač zatížení | Povolení GPIO | Vypnuto mezi dávkami |
Senzory | Spínač zatížení | Povolení GPIO | Probuzení při pohybu |
Tip: Změřte proud na každé kolejnici, nejen u baterie. Jedna sonda skryje vinný blok.
Záložní zdroj a pomoc s efemeridami
Přijímač potřebuje záložní doménu pro data reálného času (RTC) a uložená efemeridová data. Malá knoflíková baterie nebo superkondenzátor tuto doménu udrží i při výpadku hlavního napájení. S platnými efemeridami a časem přijímač přeskočí studený start a dosáhne fixní polohy mnohem rychleji. Bez nich každý cyklus probuzení platí plné náklady na pořízení.
Efemeridová asistence tuto myšlenku dále rozvíjí. Do zařízení se přes rádiové spojení odesílají čerstvá data o oběžné dráze, takže přijímač je nikdy nestahuje ze satelitů. Doba do prvního určení polohy prudce klesá a přijímač tráví kratší dobu při svém sběrném proudu 25–40 mA. Pro nízkopříkonový systém monitorování a řízení polohy je to jedno z nejlevnějších dostupných řešení.
Poznámka: Zkontrolujte si odběr záložního proudu ve svém rozpočtu pro spánek. Netěsná záložní cesta snižuje zisk.
Přizpůsobení režimů napájení aplikaci
Vaše architektura napájení by měla odpovídat případu užití. Nízkoenergetický systém pro sledování polohy aktiv se probouzí podle plánu. Systém pro sledování a řízení polohy vozového parku se může místo toho probouzet při pohybu. Namapujte každý režim na stav kolejnice a poté ověřte průměrný proud v porovnání s vaším rozpočtem.
Zachovejte přesnost návrhu a měření. Zaznamenávejte proud v každém stavu a ověřte, zda hradlování skutečně odstraňuje zátěž. Tato disciplína podporuje přesné monitorování polohy bez vyčerpání článku. Chrání také přesnost řízení v systémech, které reagují na data o poloze, kde výpadek proudu během vysoce přesné regulační události stojí více než ušetřená energie.
Cyklování a GPS řešení s velmi nízkou spotřebou energie

Spánek a bdění Aktuální rozpočty
Cyklování provozu je nejlepší způsob, jak získat GPS řešení s ultra nízkou spotřebou energie. Necháte přijímač většinu času spát a probudíte ho jen na tak dlouho, aby se zjistila poloha. Přijímač během snímání signálu spotřebovává přibližně 25–40 mA. Váš tracker může spát s odběrem kolem 2 mA. Rozdíl mezi těmito dvěma stavy spočívá v tom, jaká je výdrž baterie.
Před psaním firmwaru si vytvořte tabulku stavů. Uveďte každý stav, jeho proud a dobu trvání. Poté vypočítejte průměrný proud pro jeden celý cyklus. Průměrný proud se rovná součtu proudu každého stavu krát jeho doba trvání děleno celkovou dobou cyklu. Udržujte všechny členy ve stejných jednotkách a výsledek považujte za průměr, nikoli za vrchol. Číslo vrcholu způsobí, že váš článek bude příliš malý.
Ověřte si to s reálným pouzdrem. Baterie s kapacitou 1 000 mAh při 80 % využitelné kapacity poskytuje 800 mAh použitelného náboje. Konstrukce, která uspává při 2 mA, probouzí se pro denní opravu signálu a odesílá krátké rádiové záblesky, vydrží přibližně 12.4 dne. Zkraťte okno spánku nebo zvyšte frekvenci oprav a toto číslo rychle klesne.
Tip: Proud v brázdě měřte osciloskopem, nikoli multimetrem. Akviziční špičky jsou krátké a snadno se přehlédnou.
Inerciální a odometrická pomůcka
Můžete snížit frekvenci fixů, aniž byste ztratili přehled o poloze. Přidejte inerciální měřicí jednotku a nechte fúzi senzorů provádět odhad mezi fixy. Akcelerometr a gyroskop sledují pohyb a fúzní filtr tato data propojuje s každou aktualizací GNSS. Méně fixů znamená kratší dobu snímání aktuální polohy, takže spotřeba energie klesá.
Odometrie pomáhá u kolových plošin. Kliky kol a změny směru jízdy omezují odhad mezi aktualizacemi ze satelitů. Vozidlo, které hlásí svůj vlastní pohyb, potřebuje méně cyklů probuzení než vozidlo, které hádá. Tento přístup funguje dobře pro nízkoenergetické GPS pro sledování vozíků, přívěsů a vozového parku.
Zajistěte praktické nastavení na úrovni desky desky. Umístěte IMU blízko středu desky a dále od spínaných zdrojů. Zarovnejte její osy s krytem, abyste se vyhnuli korekčním matematickým výpočtům ve firmwaru. Kalibraci předpětí proveďte při výrobním testu a uložte koeficienty do flash paměti. Posuvné gyroskopy budou váš odhad mezi jednotlivými fixy vychylovat, proto zkontrolujte posun předpětí v závislosti na teplotě.
Poznámka: Pomoc snižuje rychlost ověřování, nikoli kvalitu ověřování. Udržujte dostatek aktualizací GNSS, abyste omezili inerciální drift.
Výpočet průměrného výkonu a plánování probuzení
Plánujte probuzení podle případu použití, nikoli podle pevného časovače. Nízkoenergetický systém pro monitorování a řízení polohy aktiv se může probouzet podle plánu. Systém pro monitorování a řízení polohy pohybujících se zařízení se může probouzet při pohybu. Probuzení spouštěná pohybem často překonávají časované probuzení s ohledem na průměrný proud.
Přizpůsobte plán potřebnému fixu. Studený start je mnohem dražší než teplý start s platnými efemeridami. Udržujte záložní doménu aktivní a odesílejte asistenční data přes rádiové spojení. Doba do prvního fixu se zkracuje a přijímač stráví kratší dobu při zachycovacím proudu.
Vyvažte frekvenci oprav a přesnost řízení. Systém, který reaguje na polohu, potřebuje před každou akcí novou opravu. Systém, který zaznamenává pouze polohu, může přijímat starší data. Nastavte interval probuzení na základě tohoto požadavku a poté zkontrolujte průměrný proud oproti vašemu rozpočtu. Tento zvyk udržuje nízkopříkonový design monitorování polohy poctivý a chrání vysoce přesné řídicí události před zastaralými daty. Pečlivé plánování zajišťuje nízkou spotřebu energie bez ztráty přesnosti.
Kompromisy mezi validací, tepelným driftem a DFM
Metody testování v reálném světě
Přesnost a výkon byste měli testovat v reálných podmínkách, nejen na zkušebním stole. Jděte nebo jeďte po známé trase a zaznamenávejte fixy oproti zaměřované referenční hodnotě. Současně zaznamenávejte CN0. Hodnota 40 dB-Hz nebo vyšší za dobrého výhledu na oblohu potvrzuje spolehlivý návrh. Hodnota 35 dB-Hz nebo nižší naznačuje problém s rádiovými frekvencemi.
Tepelný drift vyžaduje vlastní test. Zahřejte desku v komoře a společně sledujte výstup TCXO a opravenou chybu. Frekvenční drift se projevuje jako chyba rozsahu, takže studená a horká deska mohou hlásit různé polohy. Zaznamenejte proud v každém stavu během stejného běhu. Akviziční proud se pohybuje v blízkosti 25–40 mA a krátkou špičku lze na multimetru snadno přehlédnout.
Tip: Každý test opakujte alespoň na dvou jednotkách. Rozptyl mezi jednotkami vám napoví více než jedna perfektní deska.
DFM a výrobní omezení
Vaše rozvržení musí přežít výrobu a montáž. Udržujte vstup přijímače, napájení, přizpůsobovací síť a rozhraní antény pohromadě. Izolujte je od hodinových signálů, spínacích uzlů a konektorů s vysokým proudem. Samotné fyzické oddělení selhává, když se zpětné cesty přeruší, proto zachovejte referenční rovinu.
Kompromis ve výrobě | |
|---|---|
Rozdělení RF zón | Udržujte vstup přijímače a anténní napájení izolované od zdrojů šumu |
Skládací a referenční roviny | Zachování řízené impedance a kontinuálních zpětných cest |
Výběr materiálu | Řiďte se zveřejněným seznamem, nikoli obecným popiskem GPS |
Struktury Via a HDI | Přidávejte pouze tam, kde je to vyžadováno směrováním; zvyšuje to náklady |
Omezení substituce | Označit filtry a odpovídající díly jako nezaměnitelné |
V zveřejněných datech uveďte cílové hodnoty impedance a geometrii stop pro VF zdroje. Pro umístění krystalů a TCXO dodržujte referenční rozvržení modulů. Před zmrazením trasy naplánujte stínicí ploty a testovací body. Zkouška dopadu (AOI) potvrzuje pouze viditelnou sestavu, proto naplánujte samostatný funkční VF test.
Iterujte s naměřenými daty. Revize kusovníku nebo přidání přípravku mění náklady a harmonogram, proto zvažte každý kompromis oproti výsledkům testů. Pečlivé validace chrání přesnost polohování a řízení v jakémkoli systému monitorování a řízení polohy. Také udržuje systém monitorování a řízení polohy spolehlivý v závislosti na teplotě a objemu. Tyto konstrukční návyky GNSS se v praxi vyplatí a každá GNSS deska, kterou sestavíte, z nich bude těžit.
Začněte s jasnými cíli přesnosti a výkonu. Pečlivě navrhněte RF vstup a zemnící rovinu. Rozdělte kolejnice, použijte hradlování výkonu a spárujte cyklování střídy s inerciální podporou. Poté vše ověřte skutečnými měřeními. Tyto kroky promění nízkopříkonový systém pro monitorování a řízení polohy ve spolehlivý produkt.
Přesnost a nízká spotřeba energie mohou fungovat ruku v ruce. Rozhodující jsou rozhodnutí na úrovni desky jako celku – nikoli jedna chytrá součástka. Vy ovládáte hluk, kolejnice a rozvrh brázd. Každá volba podporuje ostatní.
Trendy v čipsetech a algoritmech vám s tím pomohou:
Asistované propojení GNSS, RTK a fúze senzorů rozšiřuje možnosti nízkopříkonových modulů.
Korekce signálu založená na umělé inteligenci a edge computing zlepšují určování polohy v reálném čase.
Fúze GNSS a IMU zvyšuje přesnost a odolnost signálu.
Následovat bude přesnější návrh RF s ohledem na DFM. Pokračujte v měření, iteracích a vaše další GNSS deska bude fungovat lépe než ta předchozí.
Nejčastější dotazy
Jak si mám vybrat přesný terč před výběrem dílů?
Začněte s případem užití, nikoli s datovým listem. Sledování na úrovni metrů je vhodné pro základní sledovače aktiv. Práce na úrovni centimetrů vyžaduje moduly RTK nebo PPP, korekční data a vícepásmové antény. Nejprve nastavte úroveň. Pak nechte, aby řídila vaše volby modulů, antén a frekvence aktualizací.
Proč můj přijímač ztrácí citlivost, když je spuštěný DC-DC měnič?
Přepínáním šumu se dostává na vstup přijímače a snižuje jeho citlivost. Měření ukazují, že elektromagnetické rušení převodníku je v pásmu pokrývajícím 1575.42 MHz výrazně nad úrovní okolního šumu. Přijímač byste měli napájet přes LDO s vysokým PSRR, přidat oddělovací člen a feritovou korálku a přepínat bloky jeden po druhém a zároveň sledovat CN0.
Jaký záložní zdroj potřebuje přijímač mezi opravami?
Udržuje záložní doménu aktivní pro RTC a uložené efemeridy. Malá knoflíková baterie nebo superkondenzátor udržuje tuto doménu i při výpadku hlavního napájení. Platné efemeridy a čas umožňují přijímači přeskočit studený start, takže doba do první opravy klesá a akviziční proud běží kratší dobu.
Jak poznám, že můj výpočet pracovního cyklu je správný?
Nejprve si vytvořte tabulku stavů. Uveďte každý stav, jeho proud a dobu trvání. Proud měření se pohybuje kolem 25–40 mA a v klidovém režimu se může pohybovat kolem 2 mA. Poté změřte každou kolejnici osciloskopem, nikoli multimetrem. Krátké špičky měření se snadno přehlédnou a přehlédnutá špička poddimenzuje váš článek.
Tip: Každý test přesnosti a výkonu opakujte alespoň na dvou jednotkách. Rozptyl mezi jednotkami vám ukáže více než jednu perfektní desku.
Spolehlivý systém monitorování a řízení polohy vychází z naměřených dat, nikoli z předpokladů. Porovnejte CN0 s vašimi cíli, ověřte, zda každá kolejnice skutečně hradí, a zaznamenejte proud v každém stavu. Každé rozhodnutí o návrhu GNSS se pak opírá o důkazy, které můžete obhájit v rámci revize návrhu.