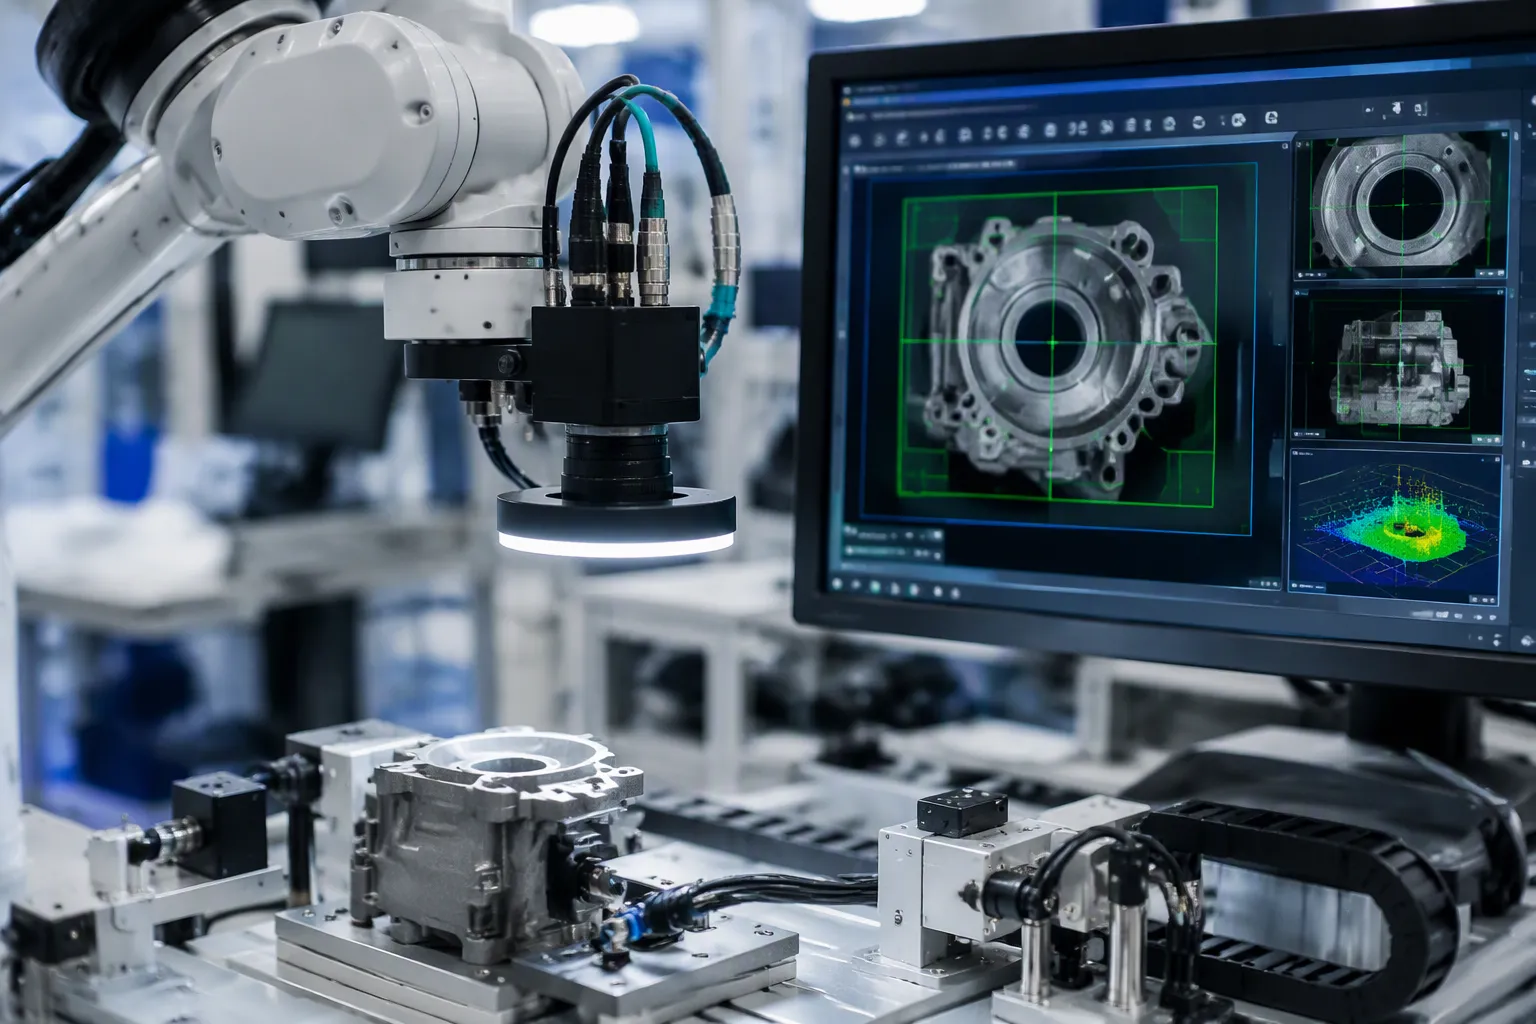
ভিশন রিকগনিশন এবং রোবোটিক আর্মের সম্মিলিত কাজ একটি ক্লোজড লুপে চলে। ক্যামেরাগুলো কর্মক্ষেত্র পর্যবেক্ষণ করে এবং পারসেপশন পাইপলাইন প্রতিটি বস্তু ও তার অবস্থান খুঁজে বের করে। এরপর ভিজ্যুয়াল সার্ভোয়িং রিয়েল টাইমে আর্মটিকে চালনা করে। এর প্রধান অংশগুলো হলো ক্যামেরা বা ক্যামেরাগুলো, পারসেপশন পাইপলাইন, পোজ এস্টিমেশন, মোশন প্ল্যানার এবং কন্ট্রোলার। হার্ডওয়্যার ইঞ্জিনিয়ার এবং ইলেকট্রনিক্স প্রোডাক্ট টিমের জন্য এই লুপটি গুরুত্বপূর্ণ, কারণ বোর্ড-লেভেল ডিজাইনই এর সাফল্য নির্ধারণ করে। ইন্টারফেসের পছন্দ, ল্যাটেন্সি, নয়েজ এবং উৎপাদনগত আপস-মীমাংসা এর আসল সীমাবদ্ধতা তৈরি করে। এর সুফল হলো ক্লোজড-লুপ নির্ভুলতা, যন্ত্রাংশের পরিবর্তনশীল অবস্থানের সাথে খাপ খাইয়ে নেওয়ার ক্ষমতা এবং ফিক্সচারিং হ্রাস। বিশ্লেষকরা ২০২৫ সালে এই বাজারের মূল্য ৩.৮৯ বিলিয়ন মার্কিন ডলার নির্ধারণ করেছেন, যেখানে ২০২৭ থেকে ২০৩৫ সাল পর্যন্ত ১১.২% সিএজিআর (CAGR) থাকবে। আপনি দেখতে পাবেন কীভাবে মেশিন ভিশন, কম্পিউটার ভিশন এবং ভিশন ইন্টিগ্রেশন রোবট এবং ভিশন সিস্টেমকে সংযুক্ত করে। রোবোটিক আর্ম সতর্ক ডিজাইনের জন্য পুরস্কৃত করে এবং শর্টকাটের জন্য শাস্তি দেয়।
কী Takeaways
ভিশন এবং রোবোটিক আর্ম একটি চক্রাকার প্রক্রিয়ায় একসাথে কাজ করে: ক্যামেরা বস্তু শনাক্ত করে এবং আর্মটি সেদিকে এগিয়ে যায়।
ক্যাবলের দৈর্ঘ্য অনুযায়ী আপনার ক্যামেরার ইন্টারফেস বেছে নিন: অল্প দূরত্বের জন্য MIPI CSI-2, কয়েক মিটারের জন্য USB3, এবং বেশি দূরত্বের জন্য GigE।
বিচ্যুতি রোধ করতে এবং নির্ভুলতা বজায় রাখতে ঘন ঘন হাত ও চোখের সমন্বয় পরীক্ষা করুন এবং প্রয়োজন অনুযায়ী তা ঠিক করে নিন।
ক্যামেরা ছবি তোলার মুহূর্ত থেকে আর্মটি নড়াচড়া করার মুহূর্ত পর্যন্ত সময়ের পরিকল্পনা করুন , যাতে কোনো বিলম্ব না হয়।
মোটরের শব্দ ক্যামেরার কেবল থেকে দূরে রাখুন , যাতে ছবি পরিষ্কার থাকে।
রোবোটিক আর্মের মৌলিক বিষয় এবং মেশিন ভিশন নিয়ন্ত্রণ
ছয় ডিগ্রি স্বাধীনতা এবং বাহুর গতিবিদ্যা
একটি ছয়-অক্ষীয় সংযুক্ত রোবোটিক আর্ম তার টুলটিকে তিনটি স্থানান্তরণ এবং তিনটি ঘূর্ণন স্বাধীনতার মাত্রায় স্থাপন করে। ফরোয়ার্ড কিনেম্যাটিক্স জয়েন্ট ভেরিয়েবলগুলো থেকে এন্ড-ইফেক্টরের পোজ নির্ণয় করে। আপনি বেস ফ্রেম থেকে টুল ফ্রেমে ট্রান্সফর্মগুলোকে লিঙ্ক করেন। ডেনাভিট-হার্টেনবার্গ কনভেনশন অনুসারে, প্রতিটি জয়েন্টের চারটি প্যারামিটার থাকে: লিঙ্ক লেংথ, লিঙ্ক টুইস্ট, লিঙ্ক অফসেট এবং জয়েন্ট অ্যাঙ্গেল। প্রতিটি জয়েন্টের হোমোজেনাস ম্যাট্রিক্সগুলো গুণ করলে বেস-টু-টুল ট্রান্সফর্ম পাওয়া যায়। এর উপরের-বাম দিকের ৩×৩ ব্লকটি হলো রোটেশন ম্যাট্রিক্স, এবং চতুর্থ কলামের প্রথম তিনটি উপাদান পজিশন ভেক্টর প্রদান করে।
ইনভার্স কিনেম্যাটিক্স এর বিপরীত পথে কাজ করে। কাঙ্ক্ষিত ভঙ্গি জানা থাকলে এটি জয়েন্ট অ্যাঙ্গেল নির্ণয় করে। ক্লোজড-ফর্ম সমাধান বিরল এবং এগুলো মূলত গোলাকার কব্জিযুক্ত বাহুর জন্যই পাওয়া যায়। তাই বেশিরভাগ রোবোটিক বাহু নিউমেরিক্যাল ইটারেশন ব্যবহার করে।
প্রাথমিকভাবে একটি যৌথ অনুমান দিয়ে শুরু করুন।
ফরওয়ার্ড কাইনেম্যাটিক্সের মাধ্যমে বর্তমান পোজ নির্ণয় করুন।
ভঙ্গি ত্রুটি গণনা করুন।
একটি ধাপের আকার দ্বারা স্কেল করা জ্যাকোবিয়ান সিউডোইনভার্স ব্যবহার করে জয়েন্টগুলি আপডেট করুন।
ত্রুটি সহনীয় মাত্রার নিচে না আসা পর্যন্ত পুনরাবৃত্তি করুন।
উপলব্ধি থেকে কর্মে রূপান্তর নিয়ন্ত্রণ চক্র
এই প্রক্রিয়াটি পাঁচটি ধাপে সম্পন্ন হয়: ফ্রেম ক্যাপচার, ডিটেকশন, পোজ এস্টিমেশন, প্ল্যানিং এবং কন্ট্রোল। মেশিন ভিশন কাঁচা ফ্রেমগুলো সরবরাহ করে। কম্পিউটার ভিশন এবং ভিশন রিকগনিশন সেই ফ্রেমগুলোকে বস্তুর পরিচয় এবং ৬-ডিগ্রি-অফ-ফ্রিডম (6-DoF) পোজে রূপান্তরিত করে। প্ল্যানার প্রতিটি পোজকে একটি জয়েন্ট ট্র্যাজেক্টরিতে পরিণত করে এবং কন্ট্রোলার সেই পথ ধরে রোবোটিক আর্মকে চালনা করে। প্রতিটি ধাপে বিলম্ব যুক্ত হয়, তাই ফ্রেম ক্যাপচারের সময় টাইমস্ট্যাম্প দিন এবং শুরু থেকে শেষ পর্যন্ত ল্যাটেন্সির জন্য বাজেট রাখুন।
ভিশন ইন্টিগ্রেশনে প্রায়শই ইন্টিগ্রেটেড ক্যামেরা সরাসরি এন্ড-ইফেক্টরের উপরে স্থাপন করা হয়। এই ‘আই-ইন-হ্যান্ড’ লেআউটটি গ্রিপারের কাছাকাছি থাকা ব্লাইন্ড স্পট দূর করে এবং ক্যালিব্রেশনকে সহজতর করে তোলে। একাধিক ক্যামেরার ভিউ সম্পূর্ণ ৩ডি ওয়ার্কস্পেস পর্যন্ত পারসেপশনকে প্রসারিত করে, যা বিশৃঙ্খল বিনের মধ্যে থাকা যন্ত্রাংশের জটিল ও নির্ভুল ম্যানিপুলেশনে সহায়তা করে। একই আর্কিটেকচার ইন্ডাস্ট্রিয়াল ও কোলাবোরেটিভ রোবট থেকে শুরু করে কোলাবোরেটিভ রোবোটিক্স সেল পর্যন্ত বিস্তৃত, যেখানে একটি দ্বিতীয় আর্টিকুলেটেড রোবোটিক আর্ম চলমান বস্তুকে ট্র্যাক করে। রোবোটিক আর্মের ডিজাইনারদের ক্যামেরা স্থাপনকে একটি যান্ত্রিক সিদ্ধান্ত হিসেবে বিবেচনা করা উচিত, কারণ মাউন্টিং স্টিফনেস অ্যালগরিদমের মতোই পোজের নির্ভুলতাকে প্রভাবিত করে।
কম্পিউটার ভিশন এবং বস্তু শনাক্তকরণ কৌশল

PBVS, IBVS, এবং হাইব্রিড ভিজ্যুয়াল সার্ভোয়িং
পজিশন-বেসড ভিজ্যুয়াল সার্ভোয়িং (PBVS) মেশিন ভিশন ব্যবহার করে ত্রিমাত্রিক স্থানে যন্ত্রাংশটির অবস্থান নির্ণয় করে। এরপর এটি রোবটিক আর্মকে কার্টেসিয়ান স্পেসে কোথায় যেতে হবে তা নির্দেশ দেয়। ইমেজ-বেসড ভিজ্যুয়াল সার্ভোয়িং (IBVS) এই ধাপটি বাদ দিয়ে সরাসরি ইমেজ ফিচার থেকে রোবটিক আর্মকে চালনা করে। হাইব্রিড স্কিমগুলো একই সাথে উভয় লুপই চালায়।
হাইব্রিড ২ ১/২-ডি স্কিমগুলো আইবিভিএস-এর স্থানীয় স্থিতিশীলতা এবং পিবিভিএস কতটা নির্ভুল পোজ এস্টিমেশন, ক্যালিব্রেশন ও অবজেক্ট মডেলের উপর নির্ভরশীল, তার মধ্যে ভারসাম্য রক্ষা করে।
অভিগমন
দৃঢ়তার বৈশিষ্ট্য
জটিলতা
হাইব্রিড (IBVS + PBVS)
ফিচার অক্লুশন সামাল দেয় এবং ওডোমেট্রি বা স্লিপেজ থেকে সৃষ্ট পোজ ত্রুটি সংশোধন করে।
উচ্চতর: ডিজাইন এবং টিউন করার জন্য দুটি লুপ
আইবিভিএস
এটি চাক্ষুষ প্রতিক্রিয়ার উপর নির্ভর করে, অভ্যন্তরীণ ওডোমেট্রির উপর নয়।
নিম্ন: একক লুপ
পিবিভিএস
সঠিক পোজ এস্টিমেশন, ক্যালিব্রেশন এবং অবজেক্ট মডেল প্রয়োজন।
নিম্ন: একক লুপ
যখন আপনার কাছে একটি পরিষ্কার CAD মডেল এবং একটি ভালোভাবে ক্যালিব্রেটেড সেল থাকে, তখন PBVS বেছে নিন। যখন ক্যালিব্রেশনে বিচ্যুতি ঘটে বা পার্টটিতে কোনো টেক্সচার থাকে না, তখন IBVS বেছে নিন। উৎপাদনে ব্যবহৃত বেশিরভাগ রোবোটিক আর্ম একটি লুপে চলে। গবেষণাগারে ব্যবহৃত বেশিরভাগ রোবোটিক আর্ম হাইব্রিড মোডে চলে। হাইব্রিড ডিজাইনগুলো জটিল ম্যানিপুলেশনের জন্য সংরক্ষণ করুন, যেখানে অক্লুশন একটি সাধারণ বিষয়। যে রোবোটিক আর্মগুলো চকচকে অংশের সম্মুখীন হয়, তারাও এই অতিরিক্ত ফিডব্যাক থেকে উপকৃত হয়।
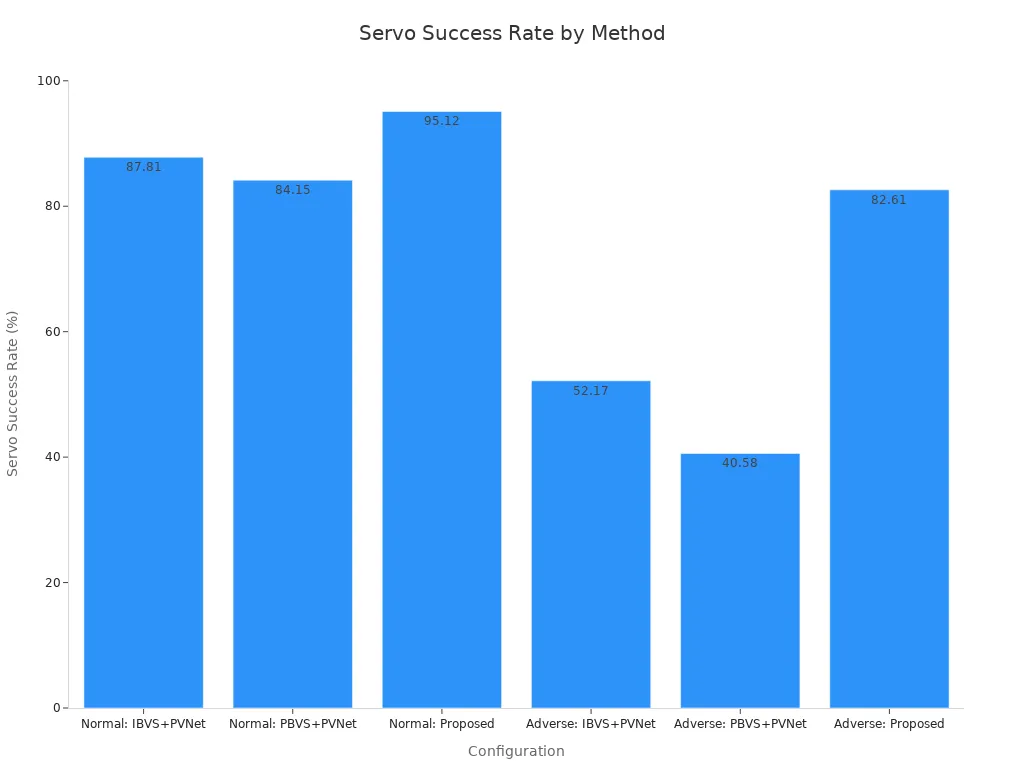
টেক্সচারবিহীন বস্তুর উপর প্রকাশিত পরীক্ষাগুলো এই পার্থক্যটি তুলে ধরে। একটি কীপয়েন্ট-ভিত্তিক EKF পদ্ধতি স্বাভাবিক পরিস্থিতিতে ৯৫.১২% এবং প্রতিকূল পরিস্থিতিতে ৮২.৬১% সার্ভো সফলতার হার অর্জন করেছে। IBVS+PVNet বেসলাইনটি ৮৭.৮১% এবং ৫২.১৭% সাফল্য অর্জন করেছে। PBVS+PVNet বেসলাইনটি ৮৪.১৫% এবং ৪০.৫৮% সাফল্য অর্জন করেছে। উভয় পরিস্থিতিতেই একই পদ্ধতিটি সর্বনিম্ন ট্রান্সলেশন ত্রুটি, রোটেশন ত্রুটি এবং ট্র্যাজেক্টরি দৈর্ঘ্যের অনুপাত প্রদর্শন করেছে।
সনাক্তকরণ এবং ভঙ্গি অনুমানের জন্য ডিপ লার্নিং
ডিপ লার্নিং এখন ভিশন রিকগনিশন পাইপলাইনে বস্তু শনাক্তকরণের বেশিরভাগ কাজ করে থাকে। আধুনিক এস্টিমেটরগুলো সরাসরি বস্তুর প্রস্থ এবং কোণ অনুমান করে। সেই আউটপুট কোনো CAD মডেল ছাড়াই রোবোটিক আর্মকে একটি গ্রাস্প পোজ প্রদান করে।
মেগাপোজ: একটি রেন্ডার-ও-তুলনা পাইপলাইন যা স্থূল থেকে সূক্ষ্ম পরিমার্জনের মাধ্যমে শক্তিশালী জিরো-শট পারফরম্যান্স প্রদান করে।
ফাউন্ডেশনপোজ: নতুন বস্তুর সনাক্তকরণ, অনুসরণ এবং ভঙ্গি অনুমানের জন্য একটি সমন্বিত কাঠামো।
উভয়ই YCB-Video টেস্ট সেটে চালানো হয়। সূত্রটি সেখানে তাদের কোনো নির্ভুলতার পরিসংখ্যান জানায়নি। একটি নতুন ৬-ডিগ্রি-অফ-ফ্রিডম (6-DoF) গ্রাসপিং ডেটাসেটে, EfficientPose ৯৭.০৫% এবং FFB6D ৯৮.০৯% নির্ভুলতার হার অর্জন করেছে।
মডেল | প্রতিবেদিত নির্ভুলতা |
|---|---|
দক্ষ ভঙ্গি | ৮০% |
এফএফবি৬ডি | ৮০% |
BOP চ্যালেঞ্জের মতো বেঞ্চমার্কগুলো এই অগ্রগতিকে ত্বরান্বিত করেছে। এগুলো ADD এবং MSSD-এর মতো জ্যামিতিক মেট্রিক ব্যবহার করে পদ্ধতিগুলোকে স্কোর দেয়।
ভিশন-ল্যাঙ্গুয়েজ মডেল এবং আইবিভিএস এখনও উদীয়মান নিয়ন্ত্রণ পদ্ধতি। এগুলোকে সম্ভাবনাময় হিসেবে বিবেচনা করুন, প্রমাণিত হিসেবে নয়। অনেক দল সনাক্তকরণের জন্য ক্লাসিক্যাল সার্ভোয়িং-এর সাথে এআই মডেল যুক্ত করে। এই বিভাজন কন্ট্রোল লুপকে অনুমানযোগ্য রাখে। কৃত্রিম বুদ্ধিমত্তা সবচেয়ে বেশি সাহায্য করে পারসেপশন পর্যায়ে, যেখানে কম্পিউটার ভিশন এবং অবজেক্ট রিকগনিশন অপ্রয়োজনীয় তথ্য সামাল দেয়। বর্তমানে সার্ভো লুপের ভেতরে কৃত্রিম বুদ্ধিমত্তার অবদান কম। মেশিন ভিশন বিক্রেতারা এখন ডিভাইসের ভেতরেই এআই মডেল সরবরাহ করে, এবং কম্পিউটার ভিশন লাইব্রেরিগুলো বাকি কাজ সামলে নেয়। লজিস্টিক সেলের রোবোটিক আর্মগুলোর জন্য এখনও একটি দ্রুত ও সরল সার্ভো ল প্রয়োজন। শুধুমাত্র প্যাটার্ন রিকগনিশন দিয়ে লুপটি সম্পূর্ণ করা যাবে না। একটি দ্বিতীয় রোবোটিক আর্ম একটি চলমান লক্ষ্যবস্তুকে ট্র্যাক করতে পারে, এবং এই সেটআপটি মডেলের আকারের চেয়ে নিখুঁত টাইমিংকে বেশি গুরুত্ব দেয়।
দৃষ্টি-নির্দেশিত বাহুগুলির জন্য দৃষ্টি একীকরণ
ক্যামেরা ইন্টারফেস, ক্যালিব্রেশন এবং হাত-চোখের সমন্বয়
আপনি যে ক্যামেরা ইন্টারফেসটি বেছে নেবেন, তা নির্ধারণ করে দেবে আপনার রোবোটিক আর্ম সেল কতদূর পৌঁছাতে পারবে এবং এটি কতটা নির্ভুল হতে পারবে। আর্ম হাউজিংয়ের ভেতরে এক বোর্ড থেকে অন্য বোর্ডের স্বল্প দূরত্বের জন্য MIPI CSI-2 ভালোভাবে কাজ করে। সাধারণ ক্যাবলিংয়ের মাধ্যমে USB3 কয়েক মিটার পর্যন্ত কাজ করে। একটি প্রোডাকশন লাইনের অনেক দূর পর্যন্ত GigE পৌঁছাতে পারে, কিন্তু এটি প্যাকেট জিটার তৈরি করে, যার জন্য আপনাকে পরিকল্পনা করতে হবে। প্রথমে ক্যাবলের দৈর্ঘ্যের ওপর ভিত্তি করে ইন্টারফেসটি বেছে নিন, তারপর রেজোলিউশন এবং ফ্রেম রেটের ওপর ভিত্তি করে।
উচ্চ-গতির ডিফারেনশিয়াল পেয়ার প্রতিসাম্য বজায় রেখে রাউট করুন। P এবং N ট্রেসগুলিকে সুষম বাঁক এবং ভায়া ব্যবহার করে একই পথে রাখুন। ট্রান্সমিটার থেকে রিসিভার পর্যন্ত স্পেসিং স্থির রাখুন এবং স্কিউ কমাতে P ও N-এর দৈর্ঘ্য মেলান। পেয়ারগুলিকে একটি অবিচ্ছিন্ন গ্রাউন্ড প্লেনের উপর দিয়ে রাউট করুন এবং স্প্লিট প্লেন ও কপার কাটআউট এড়িয়ে চলুন। USB 3.0 এবং অনুরূপ লিঙ্কের জন্য, স্কিউ ২৫–৫০ পিকোসেকেন্ডের মধ্যে রাখুন এবং ডিফারেনশিয়াল ইম্পিডেন্স ৯০ ওহম ± ১০%-এর কাছাকাছি রাখুন। AC কাপলিং ক্যাপাসিটারগুলি প্রতিসমভাবে স্থাপন করুন এবং ০৪০২-এর মতো ছোট প্যাকেজ ব্যবহার করুন।
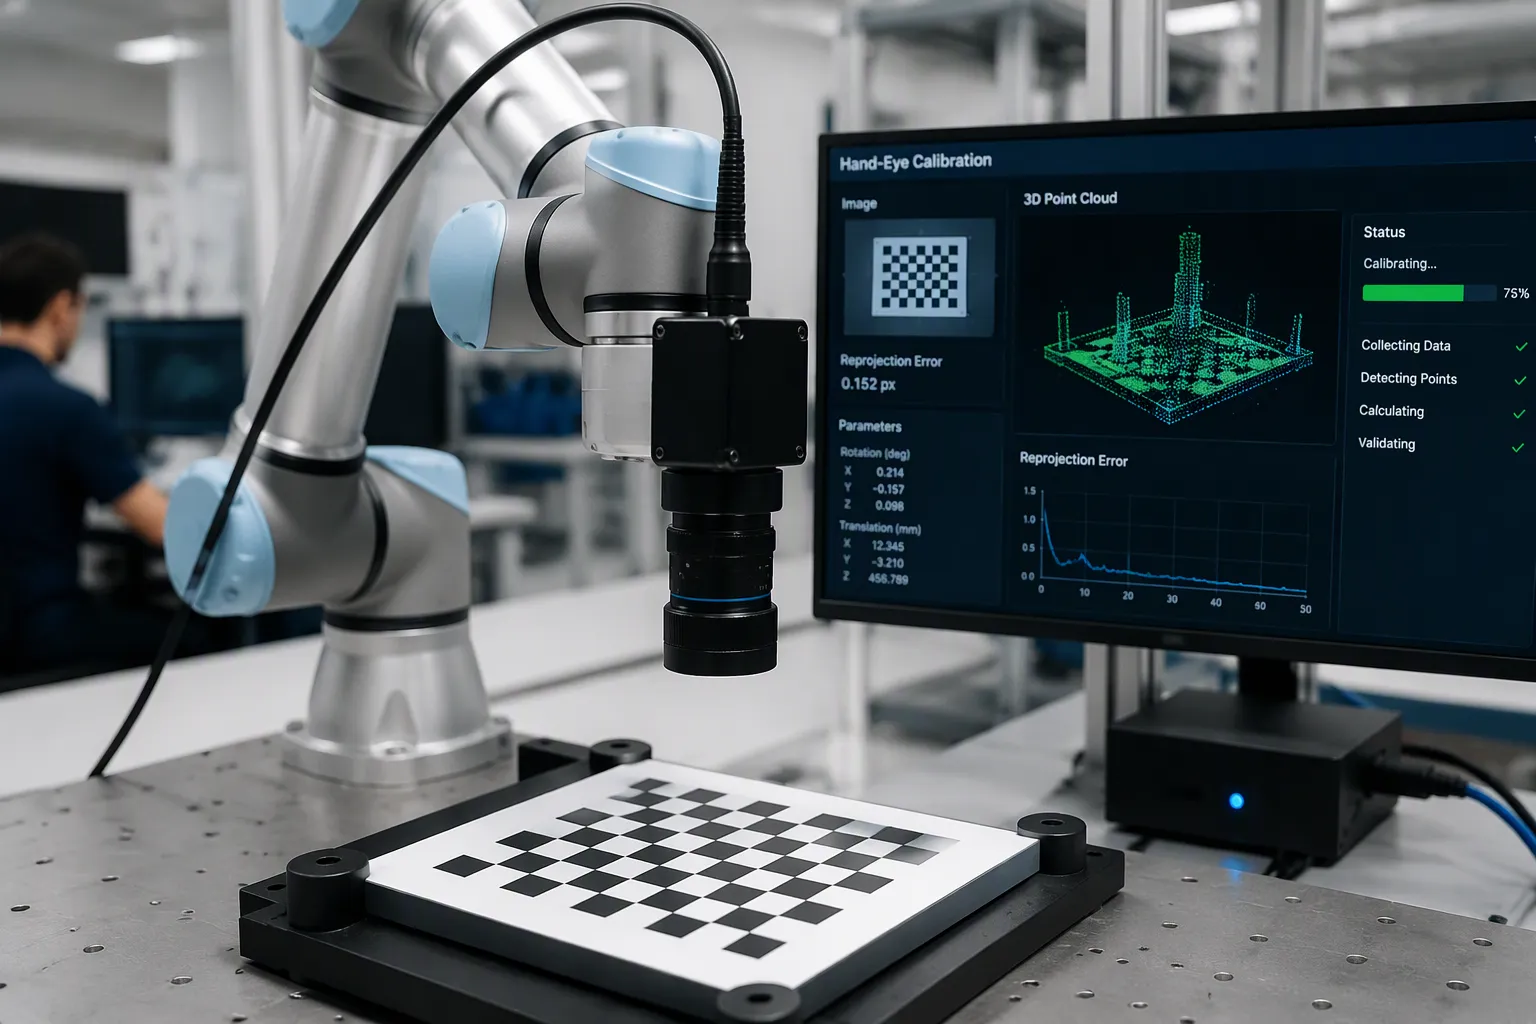
হ্যান্ড-আই ক্যালিব্রেশন এন্ড-ইফেক্টর এবং ক্যামেরা ফ্রেমের মধ্যবর্তী ট্রান্সফর্ম অনুমান করে। এর আদর্শ রূপটি হলো AX = XB, যেখানে A এবং B হলো ফ্রেমগুলোর মধ্যে আর্ম ও ক্যামেরার পোজ এবং X হলো অজানা ট্রান্সফর্ম। আপনি ক্যালিব্রেশন প্লেট পদ্ধতি ব্যবহার করতে পারেন, যা রোবোটিক আর্মে লাগানো একটি প্লেটের অন্তত দশটি ছবি তোলে। পয়েন্ট পেয়ার লিস্ট পদ্ধতিটি ওয়ার্ক অবজেক্টে কোনো প্লেট ছাড়াই কাজ করে। স্বয়ংক্রিয় ক্যালিব্রেশন রুটিনগুলো এখন অপারেটরের সামান্য ইনপুটেই এই ধাপগুলো সম্পন্ন করে। ছয়টি জয়েন্ট কনফিগারেশন জুড়ে সাধারণ ফলাফল নিচে দেখানো হলো।
ছন্দোময় | অনুবাদ | ঘূর্ণন |
|---|---|---|
সর্বোচ্চ RV (X, Y, Z) | 2.471 মিমি, 3.751 মিমি, 1.423 মিমি | 0.957 °, 0.454 °, 0.702 ° |
গড় আরভি | 2.548 মিমি | 0.704 ° |
গড় বিচ্যুতি (SD) | 0.930 মিমি | 0.265 ° |
টেবিলের উপর একটি স্ট্যাটিক টেস্ট এবং ICP-এর মাধ্যমে রূপান্তরিত পয়েন্ট ক্লাউড রেজিস্টার করে এমন একটি ডাইনামিক টেস্টের দ্বারা যাচাই করুন।
লেটেন্সি বাজেটিং এবং নয়েজ আইসোলেশন
ফ্রেম ক্যাপচার থেকে আর্মের নড়াচড়া পর্যন্ত আপনার ল্যাটেন্সি বাজেট পরিকল্পনা করুন। ক্যাপচারের সময় প্রতিটি ফ্রেমে টাইমস্ট্যাম্প দিন, তারপর ডিটেকশন, পোজ এস্টিমেশন, প্ল্যানিং এবং বাস ডিলে যোগ করুন। EtherCAT রোবোটিক আর্ম কন্ট্রোলারের জন্য ডিটারমিনিস্টিক টাইমিং প্রদান করে।
স্থিতিমাপ | সাধারণ EtherCAT পারফরম্যান্স |
|---|---|
চক্রের সময় (১০টি সার্ভো অক্ষ) | 100-250 µs |
নার্ভাসভাবে কাজ করা | < 1 µs |
বিতরণকৃত-ঘড়ি সিঙ্ক নির্ভুলতা | ১০০ ন্যানোসেকেন্ডের চেয়ে ভালো |
ডিস্ট্রিবিউটেড ক্লক প্রতিটি স্লেভকে হার্ডওয়্যারে সারিবদ্ধ রাখে, ফলে সফটওয়্যার লোডের অধীনেও টাইমিং ঠিক থাকে। ছোট রোবোটিক আর্মের ধীরগতির অ্যাক্সিসগুলোর জন্য CAN ঠিকঠাক কাজ করে।
মোটর ড্রাইভারের নয়েজকে ইমেজ চেইন থেকে দূরে রাখুন। কেবলের শিল্ডকে উভয় প্রান্তে ৩৬০° কোণে সংযুক্ত করুন, এবং কখনোই পিগটেইল ড্রেন ওয়্যারের মধ্যে দিয়ে শিল্ড প্রবেশ করাবেন না। ক্যাবিনেটের ভিতরে সিগন্যাল এবং পাওয়ার রাউটিং আলাদা রাখুন। উৎস থেকে নির্গমন কমাতে মসফেট গেট ড্রাইভের গতি কমান এবং উচ্চ-কারেন্ট লুপ এলাকাগুলো সংকুচিত করুন। এই পদক্ষেপগুলো ম্যানিপুলেশন টাস্কের সময় মেশিন ভিশনের নির্ভুলতা রক্ষা করে।
ডিএফএম-এর জন্য, রাউটিং করার আগে স্ট্যাকআপ নিশ্চিত করুন, ট্রেস জ্যামিতি ±৫ মিলের মধ্যে রাখুন এবং আপনার ফ্যাব্রিকেটরের সাথে ইম্পিডেন্স টলারেন্স নিয়ে একমত হন। মেশিন ভিশন ইন্টিগ্রেশন তখনই সফল হয় যখন বোর্ড লেআউট, ক্যালিব্রেশন এবং টাইমিং—সবগুলোই সমান মনোযোগ পায়। ভিশন ইন্টিগ্রেশন ব্যর্থ হয় যখন এদের কোনো একটিকে গুরুত্বহীন মনে করা হয়। ভিশন ইন্টিগ্রেশনের পরিকল্পনা আগে থেকেই করুন, তাহলে আপনার রোবোটিক আর্মগুলো পুরো প্রক্রিয়া জুড়ে নির্ভুলতা বজায় রাখবে।
অ্যাপ্লিকেশন, চ্যালেঞ্জ এবং মেশিন ভিশন সমাধান
উৎপাদন এবং লজিস্টিকসে বাস্তব-জগতের ব্যবহারিক উদাহরণ
দৃষ্টি-নির্দেশিত সহযোগী রোবটগুলো পিক-অ্যান্ড-প্লেস সেল, বিন খালি করা এবং প্রোডাকশন লাইনে বস্তু খুঁজে বের করার কাজে ব্যবহৃত হয়। একটি ৩ডি ক্যামেরা ৫ মিমি-এর চেয়েও ছোট বৈশিষ্ট্য দেখতে পারে, ফলে একটি রোবটিক আর্ম ভুল অংশ না ধরে একটি ঠাসা বিন খালি করতে পারে। ডুয়াল-আর্ম কোবটগুলো চলমান বস্তুকে অনুসরণ করে, এবং হিউম্যান-রোবট সেলগুলো একজন ব্যক্তি ও একটি আর্মের মধ্যে যন্ত্রাংশ আদান-প্রদান করে। দৃষ্টির সমন্বয়ের সুফল আপনি বিভিন্ন উপায়ে পেতে পারেন:
বাছাইয়ের গতি প্রতি ঘণ্টায় ২০০টির বেশি, নির্ভুলতা ৯৯.৯%-এর উপরে এবং স্থাপনের সূক্ষ্মতা প্রায় ±০.১ মিমি।
বাছাইয়ের নির্ভুলতা প্রায় ২৫%–৩০% বেড়ে যায় এবং ব্যস্ততম সময়ে অর্ডার পূরণের গতি অনেক বৃদ্ধি পায়।
ভুলের হার কমে যায় এবং আপনি কর্মীদের আরও বেশি মূল্য সংযোজনকারী কাজে স্থানান্তর করতে পারেন।
এই ফলাফলগুলো শিল্প ও সহযোগী রোবট জুড়ে দক্ষতা, পুনরাবৃত্তিযোগ্যতা এবং নিরাপত্তাকে সমর্থন করে। দৃষ্টি-নির্দেশিত কোবটগুলো দূরবর্তী পরিচালনা এবং ডেটা সংগ্রহকেও সমর্থন করে, যা রোবোটিক মেশিন লার্নিং ডেটা পাইপলাইনে তথ্য সরবরাহ করে। সেই একই এআই ডেটা সংগ্রহের চক্রটি জটিল কারসাজির জন্য এআই মডেলগুলোকে প্রশিক্ষণ দেয়। আশা করা যায়, এআই-চালিত বাহুগুলো নিজে থেকে জটিল কারসাজি সামলানোর আগে অনুকরণমূলক শিক্ষা এবং দূরবর্তী পরিচালনার উপর নির্ভর করবে।
সাধারণ ব্যর্থতা পদ্ধতি এবং প্রশমন কৌশল
ল্যাটেন্সি, ক্যালিব্রেশন ড্রিফট, প্রতিফলন, প্রতিবন্ধকতা এবং ইমেজ চেইনে মোটরের শব্দ চলে আসাই বেশিরভাগ ব্যর্থতার কারণ। শনাক্তকরণ এবং পথ পরিকল্পনা করতে প্রতি সাইকেলে ১০০–৫০০ মিলিসেকেন্ড সময় লাগে, এবং শুধুমাত্র এই বিলম্বের কারণেই টাইট সার্ভো লুপগুলো ভেঙে যায়। শিল্পক্ষেত্রে সাধারণত গ্রাসপিং ব্যর্থতার হার প্রতি ঘণ্টায় ২–৮% এবং সাধারণ পিক-অ্যান্ড-প্লেস ড্রপ রেট প্রতি ঘণ্টায় ৩–৫% থাকে। কঠিন আকৃতির কারণে সর্বোচ্চ ড্রপ রেট প্রতি ঘণ্টায় ১০–১২% পর্যন্ত পৌঁছায়, যেখানে লক্ষ্যমাত্রা হলো প্রতি ঘণ্টায় ০.১%-এর নিচে।
কন্ডিশন | ব্যর্থতার হারের উপর প্রভাব |
|---|---|
প্রতি চক্রে ০.৫ গ্রামের বেশি কম্পন অথবা ১৫° সেলসিয়াসের বেশি তাপমাত্রার পরিবর্তন | ১০-২০% বেশি |
অসঙ্গত আলোকসজ্জা | ৪০-৬০% বেশি গভীরতার ত্রুটি |
আপনার এগুলো বোর্ড লেভেলে ঠিক করা উচিত। ইমেজ চেইনকে শিল্ড করুন, ৩৬০° বন্ড শিল্ড ব্যবহার করুন এবং মোটরের পাওয়ার লাইনগুলোকে ক্যামেরা রেইল থেকে দূরে রাখুন। ভাইব্রেশন ও থার্মাল সেন্সিংয়ের মাধ্যমে এনভায়রনমেন্টাল কম্পেনসেশন এবং প্রেডিক্টিভ মেইনটেন্যান্স যুক্ত করুন। এআই মডেলসহ মেশিন ভিশন রিয়েল টাইমে গ্রিপ ফেইলিউরের পূর্বাভাস দেয়। কম্পিউটার ভিশন ডিটেকশনের কাজটি সামলায়, এবং অ্যাডাপ্টিভ গ্রিপ ফোর্স কন্ট্রোলের মাধ্যমে ভিশন-ভিত্তিক ম্যানিপুলেশন টাস্কগুলো উপকৃত হয়। ক্যালিব্রেশন রুটিনগুলো একটি নির্দিষ্ট সময়সূচীতে রাখুন, এবং ভিশন-গাইডেড ম্যানিপুলেশনকে প্রথমে একটি টাইমিং সমস্যা হিসেবে বিবেচনা করুন।
এখন আপনি এই চক্রটির একটি সরল চিত্র পেয়েছেন। ক্যামেরা দৃশ্যপট গ্রহণ করে, দৃষ্টি শনাক্তকরণ পিক্সেলগুলোকে বস্তুর ভঙ্গিতে রূপান্তরিত করে এবং কন্ট্রোলার একটি পরিকল্পিত পথ ধরে রোবটিক বাহুটিকে চালনা করে। প্রতিটি চক্রে ফিডব্যাক এই বৃত্তটিকে সম্পূর্ণ করে।
শুরুতেই আপনার সুবিধা-অসুবিধাগুলো নিয়ে ভাবুন। ক্লাসিক্যাল সার্ভোয়িং পদ্ধতি অনুমানযোগ্য এবং এর কার্যকারিতা পরীক্ষা করাও সাশ্রয়ী। ডিপ-লার্নিং পদ্ধতি আপনাকে অভিযোজনযোগ্যতা দেয়, কিন্তু এর জন্য ডেটা এবং কম্পিউটিং শক্তি প্রয়োজন হয়। ইন্টারফেসের পরিধি, ল্যাটেন্সির বাজেট এবং নয়েজ আইসোলেশন—এই বিষয়গুলো একে অপরের বিরুদ্ধে কাজ করে, তাই লেআউটের আগেই আপনার অগ্রাধিকারগুলো ঠিক করে নিন।
লার্নড ভিজ্যুয়াল সার্ভোয়িং, ভিশন-ল্যাঙ্গুয়েজ মডেল এবং ইভেন্ট ক্যামেরার দিকে নজর রাখুন। ভিশন-গাইডেড কোবটগুলো টেলিঅপারেশন এবং ডেটা সংগ্রহের মাধ্যমে উপকৃত হবে, এবং এআই মডেলগুলো জটিল ম্যানিপুলেশনকে আরও এগিয়ে নিয়ে যাবে। কৃত্রিম বুদ্ধিমত্তা আপনার টাইমিং বাজেটকে প্রতিস্থাপন করবে না। একটি ক্যালিব্রেটেড সেল দিয়ে শুরু করুন, প্রতিটি সাইকেল লগ করুন এবং সেখান থেকেই কোলাবোরেটিভ রোবটিক্সকে বিকশিত হতে দিন। রোবোটিক আর্ম শৃঙ্খলার পুরস্কার দেয়। পরিমাপ করা ডেটার উপর ভিত্তি করে তৈরি রোবোটিক আর্মগুলো আত্মবিশ্বাসের সাথে জটিল ম্যানিপুলেশন পরিচালনা করে।
FAQ
একটি রোবোটিক আর্ম সেলের জন্য কোন ক্যামেরা ইন্টারফেসটি বেছে নেওয়া উচিত?
কেবলের দৈর্ঘ্য দিয়ে শুরু করুন। MIPI CSI-2 আর্ম হাউজিংয়ের ভেতরে বোর্ড থেকে বোর্ডে স্বল্প দূরত্বের সংযোগের জন্য উপযুক্ত। USB3 সাধারণ ক্যাবলিংয়ের মাধ্যমে কয়েক মিটার পর্যন্ত সংযোগ দেয়। GigE একটি প্রোডাকশন লাইন জুড়ে সংযোগ স্থাপন করতে পারে, কিন্তু আপনাকে প্যাকেট জিটারের জন্য পরিকল্পনা করতে হবে। প্রথমে আপনার নাগালের সাথে ইন্টারফেসটি মেলান, তারপর রেজোলিউশন এবং ফ্রেম রেটের সাথে।
আপনি কীভাবে ইমেজ চেইন থেকে মোটরের শব্দ দূর করেন?
কেবল শিল্ডের উভয় প্রান্ত ৩৬০° কোণে সংযুক্ত করুন। কখনোই পিগটেইল ড্রেন ওয়্যারের মধ্য দিয়ে শিল্ড প্রবেশ করাবেন না। ক্যাবিনেটের ভিতরে সিগন্যাল এবং পাওয়ার রাউটিং আলাদা রাখুন। মসফেট গেট ড্রাইভের গতি কমান এবং উচ্চ-কারেন্ট লুপ এলাকাগুলো সংকুচিত করুন। যখন একটি রোবোটিক আর্ম ক্যামেরার কাছাকাছি দ্রুত চলাচল করে, তখন এই পদক্ষেপগুলো মেশিন ভিশনের নির্ভুলতা রক্ষা করে।
সময়ের সাথে সাথে ক্যালিব্রেশন ড্রিফের কারণে কেন একটি রোবোটিক আর্ম ভেঙে যায়?
তাপীয় পরিবর্তন এবং কম্পন হ্যান্ড-আই ট্রান্সফর্মকে স্থানান্তরিত করে। এরপর একটি রোবোটিক আর্ম ক্রমবর্ধমান অফসেট সহ কোনো কিছু ধরে। ক্যালিব্রেশন রুটিনগুলো একটি সময়সূচী অনুযায়ী রাখুন। পূর্বাভাসমূলক রক্ষণাবেক্ষণের জন্য কম্পন এবং তাপীয় সেন্সিং যুক্ত করুন। একটি স্ট্যাটিক টেবিল টেস্ট এবং ICP-এর মাধ্যমে একটি ডাইনামিক পয়েন্ট-ক্লাউড টেস্ট দ্বারা যাচাই করুন।
কখন ডিপ লার্নিংয়ের পরিবর্তে ক্লাসিক্যাল সার্ভোয়িং বেছে নেওয়া উচিত?
যখন সেলটি ভালোভাবে ক্যালিব্রেটেড থাকে এবং পার্টটিতে টেক্সচার থাকে, তখন ক্লাসিক্যাল সার্ভোয়িং বেছে নিন। এরপর একটি রোবোটিক আর্ম একটি অনুমানযোগ্য ও যাচাইযোগ্য লুপ চালায়। জঞ্জাল, নতুন ধরনের বস্তু বা চকচকে অংশের জন্য ডিপ-লার্নিং পোজ এস্টিমেশন বেছে নিন। অনেক দল কাজটি ভাগ করে নেয়: এআই মডেলগুলো শনাক্ত করে এবং একটি সাধারণ সার্ভো সূত্র রোবোটিক আর্মটিকে চালনা করে।