মোটর-চালিত সিস্টেমে শক্তির অপচয় কমানোর সবচেয়ে কার্যকর উপায়গুলোর মধ্যে মোটরের গতি নিয়ন্ত্রণকে সর্বোত্তম করা অন্যতম। বৈশ্বিক বিদ্যুৎ চাহিদার একটি বড় অংশ বৈদ্যুতিক মোটরের ওপর নির্ভরশীল, তাই শক্তি সাশ্রয়ের জন্য গতি নিয়ন্ত্রণ একটি অত্যন্ত প্রভাবশালী উপায়।
ব্যাপ্তি | মোটর-চালিত সিস্টেমের জন্য নির্ধারিত অংশ |
|---|---|
বিশ্বব্যাপী বিদ্যুতের চাহিদা (শিল্প + বাণিজ্যিক ভবন) | |
শিল্পের বিদ্যুৎ খরচ | ~ 65% |
পরিবর্তনশীল টর্কের অ্যাপ্লিকেশনগুলিতে সঠিকভাবে নির্বাচিত ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভ (VFD) সাধারণত ৩০-৭০% শক্তি সাশ্রয় করে। কোন কৌশল এবং পদ্ধতিগুলি সবচেয়ে ভালো ফল দেয়? এই নিবন্ধে এর মৌলিক বিষয়, অপ্টিমাইজেশন কৌশল, ফিডব্যাক সিস্টেম, ব্যবহারিক পদক্ষেপ এবং সীমাবদ্ধতাগুলি আলোচনা করা হয়েছে।
কী Takeaways
শক্তির অপচয় কমাতে ও অর্থ সাশ্রয় করতে লোডের সাথে মোটরের গতি মেলান।
পাম্প ও ফ্যানের জন্য ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভ (ভিএফডি) ব্যবহার করে ৩০–৭০% শক্তি সাশ্রয় করুন।
ওপেন-লুপ সিস্টেমের তুলনায় ক্লোজড-লুপ কন্ট্রোল বিদ্যুৎ ব্যবহার ৬৭% পর্যন্ত কমিয়ে দেয়।
অতিরিক্ত বড় আকারের মোটর ব্যবহার করা এড়াতে সঠিক মাপের মোটর নির্বাচন করুন, কারণ এতে শক্তির অপচয় হয়।
নিয়মিত রক্ষণাবেক্ষণ এবং তাপ ব্যবস্থাপনা মোটরকে কার্যকর রাখে ও এর আয়ু বাড়ায়।
কেন গতি নিয়ন্ত্রণ গুরুত্বপূর্ণ
স্থির-গতির অপারেশনের খরচ
একটি স্থির-গতির মোটর লোডের চাহিদা যাই হোক না কেন, একটি নির্দিষ্ট গতিতেই চলে। এই নকশাটি শক্তি অপচয় করে যখনই চাহিদা পূর্ণ ক্ষমতার নিচে নেমে আসে। মোটরটি প্রায় পূর্ণ শক্তিই গ্রহণ করতে থাকে, অথচ প্রক্রিয়াটির জন্য সেই শক্তির একটি ভগ্নাংশই প্রয়োজন হয়। এই অতিরিক্ত শক্তি কার্যকর কাজে রূপান্তরিত না হয়ে তাপ, শব্দ এবং কম্পনে পরিণত হয়।
অনেক স্থাপনার বৈদ্যুতিক মোটর বছরের বেশিরভাগ সময় এভাবেই চলে। সর্বোচ্চ চাহিদার জন্য তৈরি করা সিস্টেমগুলো প্রায়শই দীর্ঘ সময় ধরে আংশিক লোডে চলে। এই অপচয় প্রতিটি বিদ্যুৎ বিলে নীরবে যোগ হতে থাকে। মোটরের গতি নিয়ন্ত্রণ ব্যবস্থা চাহিদা অনুযায়ী আউটপুটকে চলতে দিয়ে সরাসরি এই সমস্যার সমাধান করে।
লোডের সাথে গতি মেলানো
মোটর অ্যাপ্লিকেশনে শক্তি সাশ্রয়ের একটি মৌলিক পদ্ধতি হলো পরিবর্তনশীল গতিতে চালনা। একটি ভেরিয়েবল স্পিড ড্রাইভ লোডের তারতম্যের সাথে সামঞ্জস্য রেখে মোটরের চালনা সমন্বয় করে । এই সমন্বয়ের ফলে বিদ্যুতের বিল উল্লেখযোগ্যভাবে কমানো সম্ভব। ড্রাইভটি আউটপুট চাহিদার সাথে মেলানোর জন্য শক্তি খরচ এবং সিস্টেমের গতি সামঞ্জস্য করে, এবং এই কার্যপ্রণালীটিই উল্লিখিত সাশ্রয়ের পেছনে কাজ করে।
ভিএসডি আউটপুট চাহিদার সাথে সামঞ্জস্য রেখে শক্তি খরচ এবং সিস্টেমের গতি সমন্বয় করে, যা উল্লিখিত সাশ্রয়ের পেছনের মূল কার্যপ্রণালী।
এর সুফল উল্লেখযোগ্য। ভিএসডি (VSD) থেকে সাধারণত ৫০%-এর বেশি শক্তি সাশ্রয় হয় । একটি সাধারণ রেট্রোফিটের খরচ ৩ বছরেরও কম সময়ে উঠে আসে। যে সিস্টেমগুলো প্রায়শই আংশিক লোডে চলে, সেগুলোর খরচ কখনও কখনও ১ বছরেরও কম সময়ে উঠে আসে। যে শর্তটি এই সাশ্রয় সম্ভব করে তা খুবই সহজ: সিস্টেমগুলো বছরের বেশিরভাগ সময় আংশিক লোডে চলে। তাই, শক্তি সাশ্রয়ের জন্য মোটর নিয়ন্ত্রণে লোডের সাথে গতির সামঞ্জস্য বিধান করা একটি মূল অনুশীলন, এবং এটি পুরো ড্রাইভ ট্রেন জুড়ে মোটরের কার্যকারিতা উন্নত করে।
মোটর গতি নিয়ন্ত্রণের মৌলিক বিষয়
টর্ক, গতি এবং লোডের মৌলিক বিষয়াবলী
প্রতিটি বৈদ্যুতিক মোটরে টর্ক, গতি এবং লোড একটি সংযুক্ত ত্রয়ী গঠন করে। ক্ষমতা হলো গতি এবং টর্কের গুণফল। একটি মোটরের নির্ধারিত আউটপুট ক্ষমতা স্থির থাকে, তাই গতি এবং টর্ক বিপরীত দিকে চলে। স্থির ক্ষমতায় গতি অর্ধেক করলে টর্ক প্রায় দ্বিগুণ হয় ।
পাওয়ার (কেডব্লু) | গতি (আরপিএম) | আনুমানিক টর্ক (Nm) | সাধারণ পোল গণনা |
|---|---|---|---|
11 | 3000 | 35 | 2 খুঁটি |
11 | 1500 | 70 | 4 খুঁটি |
11 | 1000 | 105 | 6 খুঁটি |
11 | 750 | 140 | 8 খুঁটি |
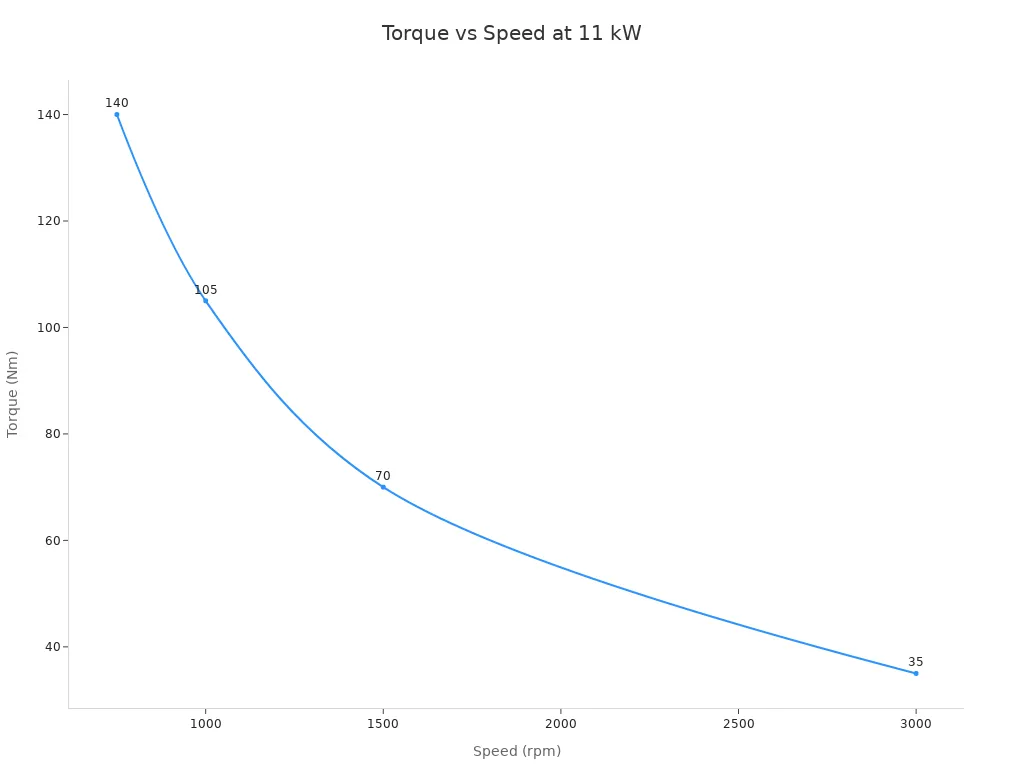
মোটর নির্বাচনের ক্ষেত্রে লোডের টর্ক-গতি বৈশিষ্ট্যটি নির্ণায়ক ভূমিকা পালন করে। সেন্ট্রিফিউগাল পাম্প এবং ফ্যানের মতো পরিবর্তনশীল-টর্কের লোডগুলির জন্য এমন টর্কের প্রয়োজন হয় যা গতির বর্গের সাথে বৃদ্ধি পায়। কনভেয়র এবং লিফটের মতো স্থির-টর্কের লোডগুলি প্রতিটি গতিতে টর্ক স্থির রাখে, তাই শক্তি গতির সাথে সরাসরি সমানুপাতিক হারে বৃদ্ধি পায়। ওয়াইন্ডিং এবং কয়েলিংয়ের মতো স্থির-শক্তি লোডগুলির ক্ষেত্রে টর্ক গতির ব্যস্তানুপাতিক হয়।
ক্ষমতা (P) = গতি (n) × টর্ক (M)
যেহেতু মোটরের নির্ধারিত আউটপুট ক্ষমতা একটি নির্দিষ্ট মান, তাই গতি এবং টর্ক পরস্পরের ব্যস্তানুপাতিক।
ডিসি মোটর নিয়ন্ত্রণ এবং ভোল্টেজ সমন্বয়
ডিসি মেশিনের গতি নিয়ন্ত্রণের পদ্ধতিগুলোকে দুটি ভাগে ভাগ করা যায়। ভোল্টেজ নিয়ন্ত্রণে ফিল্ডকে একটি নির্দিষ্ট এক্সাইটিং ভোল্টেজে স্থির রাখা হয় এবং আর্মেচার সাপ্লাই পরিবর্তন করা হয়। এক্ষেত্রে গতি আর্মেচার ভোল্টেজের প্রায় সমানুপাতিক। ফ্লাক্স নিয়ন্ত্রণে ফিল্ড ওয়াইন্ডিংকে দুর্বল বা শক্তিশালী করে গতিকে বেস স্পিডের উপরে বা নিচে পরিবর্তন করা হয়।
বর্তমানে ইলেকট্রনিক নিয়ন্ত্রণই প্রধান। একটি পালস-উইডথ মডুলেশন কন্ট্রোলার দ্রুত চালু ও বন্ধ হয় এবং ডিউটি সাইকেল সরবরাহকৃত গড় শক্তি নির্ধারণ করে। পঞ্চাশ শতাংশ ডিউটি সাইকেল প্রায় অর্ধেক গতি প্রদান করে। এই পদ্ধতিতে তাপের অপচয় খুব কম হয়, যা এটিকে সবচেয়ে কার্যকর ও নির্ভুল বিকল্প এবং আধুনিক ব্রাশড ও ব্রাশলেস ড্রাইভের জন্য আদর্শ করে তুলেছে। সাধারণ ভোল্টেজ হ্রাসও কাজ করে, কিন্তু এটি গতির সাথে সাথে উপলব্ধ টর্কও কমিয়ে দেয়। এভাবে মোটরের গতি নিয়ন্ত্রণ করা অনুমানযোগ্য, স্থির লোডের জন্য উপযুক্ত। আর্মেচারের সাথে সিরিজে রেজিস্ট্যান্স যুক্ত করলে তা তাপ হিসাবে শক্তি অপচয় করে, তাই ডিজাইনাররা এটিকে একটি পুরোনো পদ্ধতি হিসেবে বিবেচনা করেন। গিয়ার রিডাকশন একটি যান্ত্রিক বিকল্প হিসেবে রয়ে গেছে: আউটপুট গতি হলো মোটরের গতিকে গিয়ার অনুপাত দিয়ে ভাগ করার সমান, এবং আউটপুট টর্ক সেই অনুপাত ও গিয়ারের দক্ষতার গুণফল।
মূল অপ্টিমাইজেশন কৌশল
PWM এবং VFD পদ্ধতি
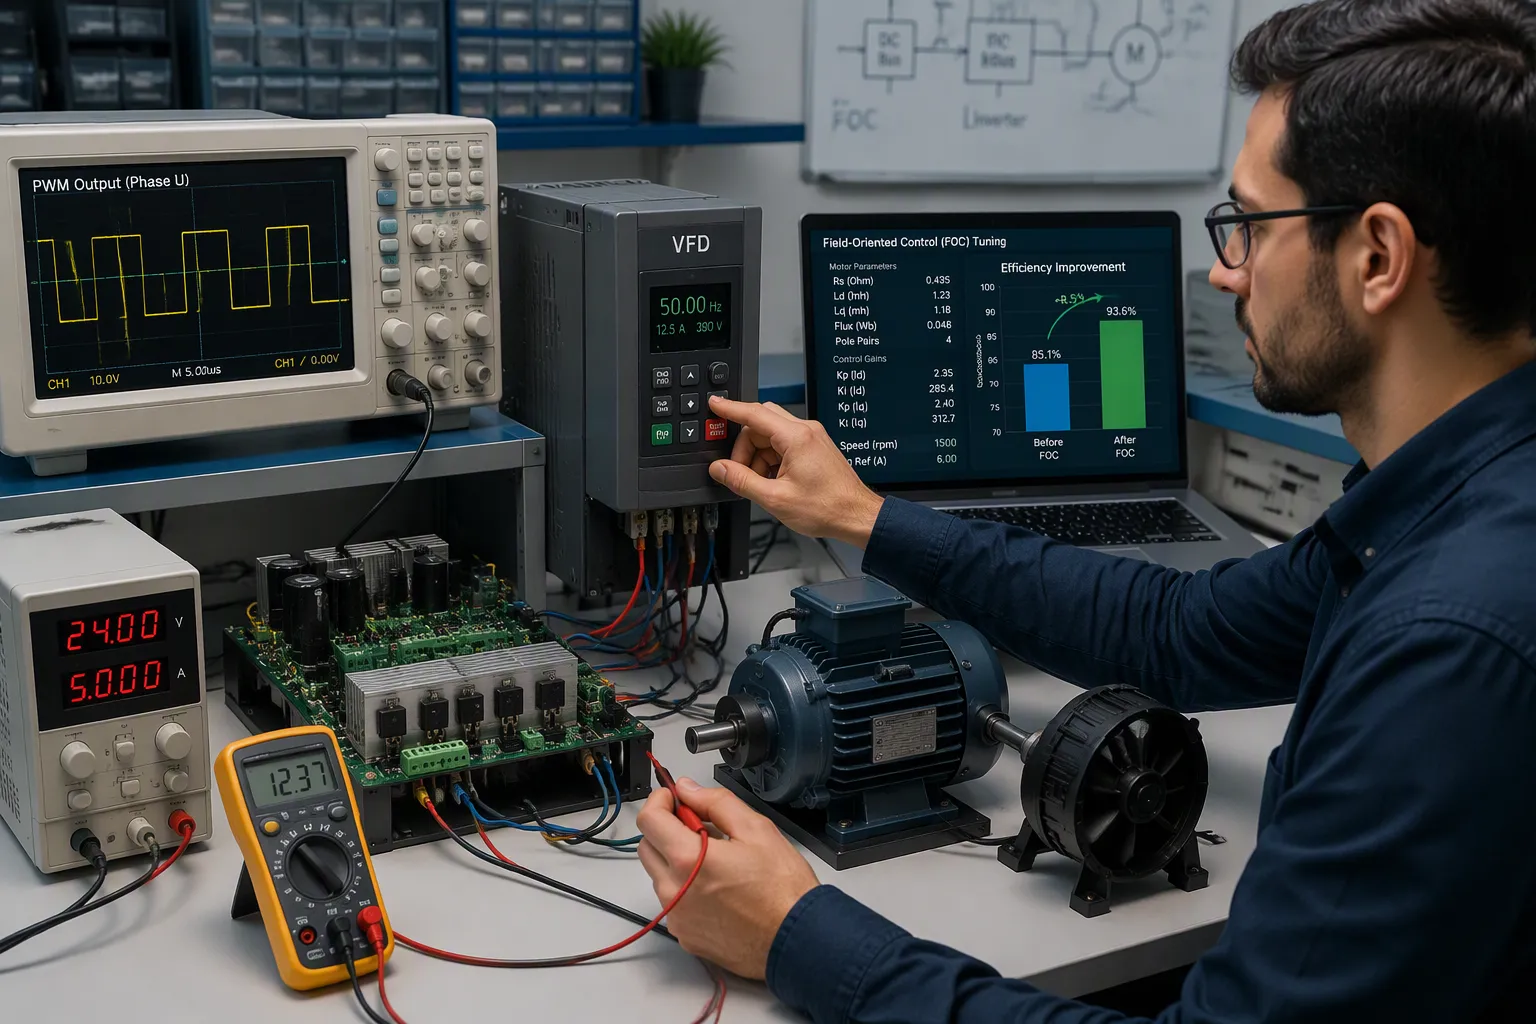
পালস-উইডথ মডুলেশন এবং ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভ উভয়ই বৈদ্যুতিকভাবে গতি নিয়ন্ত্রণ করে, কিন্তু এদের ভূমিকা ভিন্ন। পিডব্লিউএম একটি স্থির ডিসি সাপ্লাইকে উচ্চ ফ্রিকোয়েন্সিতে চালু এবং বন্ধ করে। ডিউটি সাইকেল গড় ভোল্টেজ নির্ধারণ করে, এবং সেই ভোল্টেজ গতি নির্ধারণ করে। এই পদ্ধতিটি ডিসি মোটরের জন্য উপযুক্ত এবং এতে তাপের অপচয় কম হয়। অন্যদিকে, একটি ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভ আগত এসি শক্তিকে রূপান্তরিত করে এবং একটি এসি ইন্ডাকশন মোটরকে চালনা করার জন্য ফ্রিকোয়েন্সি ও ভোল্টেজ উভয়ই সমন্বয় করে। পাম্প এবং ফ্যান সিস্টেমে ভিএফডি বিশেষভাবে কার্যকর, যেখানে গতির সাথে লোড টর্ক কমে যায়।
PWM-এর কার্যকারিতার সীমাবদ্ধতা সুইচিং ফ্রিকোয়েন্সির সাথে যুক্ত। ৫০ কিলোহার্টজের বেশি খুব উচ্চ ফ্রিকোয়েন্সি সুইচিং লস বাড়িয়ে দেয় এবং ড্রাইভারের চার্জ-পাম্পের ধারণক্ষমতা অতিক্রম করতে পারে। উচ্চতর সুইচিং ফ্রিকোয়েন্সি কারেন্ট রিপল কমায় কিন্তু MOSFET-এর সুইচিং লস বাড়িয়ে দেয়। ২০ কিলোহার্টজের উপরে আলট্রাসনিক অপারেশন অশ্রাব্য থাকে, কিন্তু সুইচিং লস বাড়াতে পারে। ফ্রিকোয়েন্সি খুব কম সেট করলে শ্রাব্য শব্দ তৈরি হয় অথবা কোর স্যাচুরেট হয়ে যায়। ইঞ্জিনিয়াররা লোড প্রোফাইলের সাথে এই সুবিধা-অসুবিধাগুলোর ভারসাম্য রক্ষা করেন।
PWM ফ্রিকোয়েন্সি শর্ত | শক্তি-দক্ষতার সীমাবদ্ধতা |
|---|---|
খুব উচ্চ কম্পাঙ্ক (>৫০ কিলোহার্টজ) | এর ফলে সুইচিং লস বৃদ্ধি পায় এবং এটি ড্রাইভারের চার্জ-পাম্পের ধারণক্ষমতা অতিক্রম করতে পারে। |
উচ্চতর সুইচিং ফ্রিকোয়েন্সি (সাধারণ) | কারেন্ট রিপল কমায় কিন্তু মসফেট (MOSFET) সুইচিং লস বাড়িয়ে দেয়। |
আল্ট্রাসনিক কম্পাঙ্ক (>২০ কিলোহার্টজ) | শ্রবণাতীত অপারেশন, কিন্তু সুইচিং লস বাড়াতে পারে। |
ফ্রিকোয়েন্সি খুব কম | শ্রবণযোগ্য শাব্দিক শব্দ সৃষ্টি করতে পারে অথবা কোরকে সম্পৃক্ত করতে পারে। |
FOC এবং উন্নত অ্যালগরিদম
ফিল্ড-ওরিয়েন্টেড কন্ট্রোল টর্ক এবং ফ্লাক্সকে পৃথক করার মাধ্যমে মোটরের গতি নিয়ন্ত্রণ ব্যবস্থাকে রূপান্তরিত করে। এই পৃথকীকরণ বিভিন্ন পরিস্থিতিতে সুনির্দিষ্ট গতি নিয়ন্ত্রণ সম্ভব করে তোলে। ফিল্ড-ওরিয়েন্টেড কন্ট্রোল শক্তির অপচয় কমায় এবং সামগ্রিক দক্ষতা বাড়ায়। একটি FOC স্কিমের মধ্যে PI কন্ট্রোলারগুলোকে টিউন করার মাধ্যমে আরও সুবিধা পাওয়া যায়। FOC-ভিত্তিক ড্রাইভগুলো উচ্চ দক্ষতা এবং উচ্চ শক্তি ঘনত্বও প্রদর্শন করে।
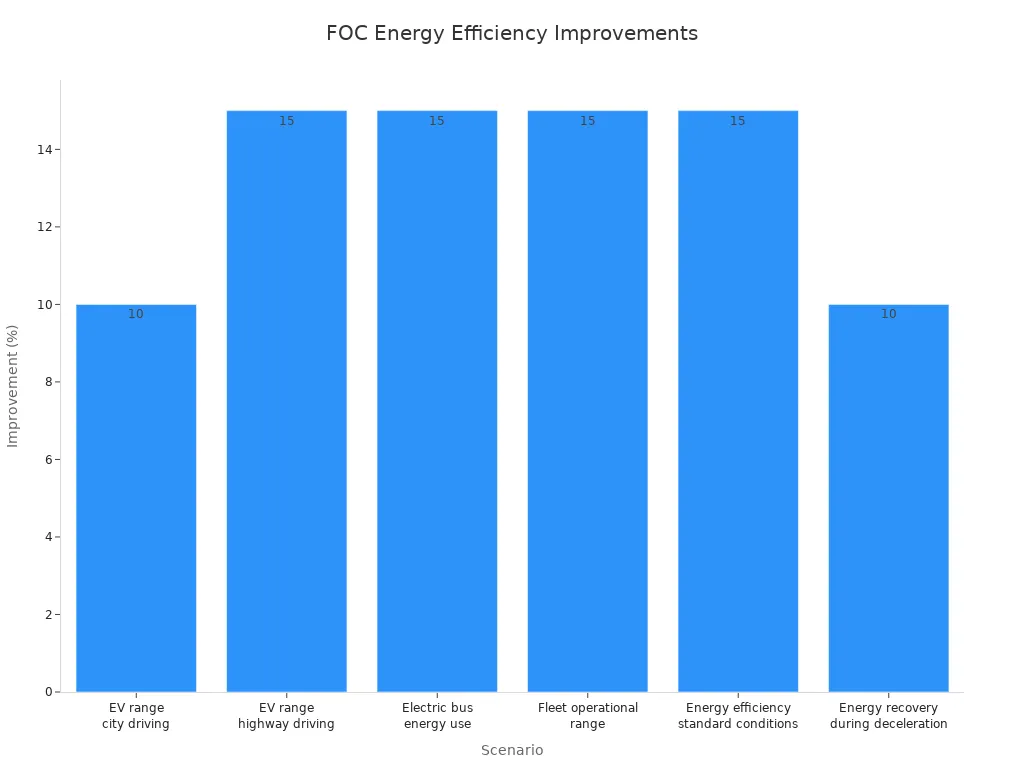
মাঠ পর্যায়ের তথ্য এর সুফল দেখায়। প্রচলিত পদ্ধতির তুলনায় শহরের রাস্তায় গাড়ি চালানোর ক্ষেত্রে ইলেকট্রিক গাড়ির রেঞ্জ প্রায় ১০% বৃদ্ধি পায় । সামঞ্জস্যপূর্ণ FOC ক্যালিব্রেশনের মাধ্যমে হাইওয়ের রেঞ্জ ১৫% পর্যন্ত বাড়ে। ইলেকট্রিক বাসের শক্তি ব্যবহার প্রায় ১৫% কমে যায়। উন্নত FOC কৌশলের মাধ্যমে গাড়ির বহরের পরিচালন রেঞ্জ গড়ে ১০-২০% বৃদ্ধি পায়। অপ্টিমাইজড টর্ক উৎপাদন সাধারণ পরিস্থিতিতে শক্তি দক্ষতা প্রায় ১৫% বাড়িয়ে দেয়। নির্দিষ্ট পরিস্থিতিতে গতি কমানোর সময় শক্তি পুনরুদ্ধার ১০% পর্যন্ত রেঞ্জ যোগ করে। এই সুবিধাগুলো অপ্টিমাইজড টর্ক এবং ফ্লাক্স থেকে আসে, যা অপচয় কমায় এবং শক্তি পুনরুদ্ধার উন্নত করে।
অ্যাপ্লিকেশন ডোমেন | FOC-এর সাথে সম্পর্কিত দক্ষতা-সংক্রান্ত সুবিধা |
|---|---|
পরিবর্তনশীল ফ্রিকোয়েন্সি ড্রাইভ (কনভেয়র, পাম্প, কম্প্রেসার) | কর্মক্ষমতা এবং শক্তি দক্ষতা অপ্টিমাইজ করতে সিমুলেশন ব্যবহার করা হয়। |
ইভি ট্র্যাকশন মোটর | পুনর্জন্মমূলক ব্রেকিং এবং দক্ষ শক্তি রূপান্তর |
HVAC এয়ার হ্যান্ডলিং ইউনিট | উন্নত শক্তি দক্ষতা এবং আরাম |
চিলার এবং কুলিং টাওয়ার | শক্তি খরচ এবং অপারেটিং খরচ হ্রাস |
কম্প্রেসার | উন্নত শক্তি দক্ষতা এবং কম পরিচালন ব্যয় |
অ্যালগরিদমের বাইরেও, কাঠামোগত, উপাদানগত এবং ইলেকট্রনিক অগ্রগতি মোটরের কর্মদক্ষতা বাড়ায়। উন্নত ল্যামিনেশন এবং চৌম্বকীয় উপাদান কোর লস কমায়। সিলিকন কার্বাইডের মতো ওয়াইড-ব্যান্ডগ্যাপ সেমিকন্ডাক্টর ইনভার্টারে সুইচিং লস হ্রাস করে। উন্নত অ্যালগরিদম গতি, অবস্থান এবং টর্ক নিয়ন্ত্রণকে নতুন নির্ভুলতায় উন্নীত করে। সম্মিলিতভাবে এই অগ্রগতিগুলো শক্তি দক্ষতার জন্য মোটর নিয়ন্ত্রণকে অপ্টিমাইজ করাকে একটি স্তরভিত্তিক শাখায় পরিণত করে এবং প্রতিটি শ্রেণীর বৈদ্যুতিক মোটরের ক্ষেত্রে শক্তি দক্ষতার জন্য মোটর নিয়ন্ত্রণকে শক্তিশালী করে।
ফিডব্যাক লুপ এবং সেন্সর
ক্লোজড-লুপ নিয়ন্ত্রণের সুবিধাগুলি
ক্লোজড-লুপ কন্ট্রোল সিস্টেম প্রকৃত আউটপুটকে একটি রেফারেন্সের সাথে তুলনা করে এবং ক্রমাগত ত্রুটি সংশোধন করে। এই সংশোধন প্রক্রিয়াটি সরাসরিভাবে শক্তির অপচয় কমিয়ে আনে। একটি ড্রাইভ আর অনুমান করে না যে লোডের কতটা শক্তি প্রয়োজন। এটি ফলাফল পরিমাপ করে এবং আউটপুট চাহিদার সাথে মিলে না যাওয়া পর্যন্ত কমান্ডটিকে পরিমার্জন করতে থাকে।
এর ফলে উল্লেখযোগ্য পরিমাণে সাশ্রয় হতে পারে। একটি তুলনামূলক বিশ্লেষণে দেখা গেছে, একটি ওপেন-লুপ স্টেপার সিস্টেমের গড় বিদ্যুৎ খরচ ছিল ৪৩.৮ ওয়াট । অন্যদিকে, একটি ক্লোজড-লুপ স্টেপার সিস্টেমের গড় খরচ ছিল ১৪.২ ওয়াট, যা ওপেন-লুপের খরচের প্রায় এক-তৃতীয়াংশ। এই পার্থক্যের ফলে গড়ে প্রায় ২৯.৬ ওয়াট কম শক্তি খরচ হয়, যা প্রায় ৬৭.৬% হ্রাস। শুধুমাত্র কম অপচয়ের মাধ্যমেই এই লুপের খরচ উঠে আসে।
একটি ক্লোজড-লুপ কন্ট্রোল সিস্টেম চারটি অংশের উপর নির্ভর করে: একটি ইনপুট সিগন্যাল যা কাঙ্ক্ষিত প্রতিক্রিয়া নির্ধারণ করে, একটি কন্ট্রোলার যা ত্রুটি প্রক্রিয়াকরণ করে, একটি অ্যাকচুয়েটর যা সিস্টেমকে সামঞ্জস্য করে, এবং একটি ফিডব্যাক পাথ যা ক্রমাগত আউটপুট পরিমাপ করে। প্রতিটি অংশ পরিবর্তনশীল লোডের অধীনে সুনির্দিষ্ট গতি নিয়ন্ত্রণ এবং স্থিতিশীল গতি নিয়ন্ত্রণকে সমর্থন করে।
সেন্সর নির্বাচন এবং স্থাপন
সেন্সরের পছন্দ একটি মোটর গতি নিয়ন্ত্রণ ব্যবস্থার কার্যকারিতা নির্ধারণ করে। আধুনিক ডিজিটাল কন্ট্রোলারগুলিতে উচ্চ-রেজোলিউশনের রোটারি এনকোডারগুলি ভেলোসিটি লুপ হিসাবে কাজ করে। মোটরের সাথে দৃঢ়ভাবে সংযুক্ত থেকে, এগুলি ভেলোসিটি ফিডব্যাক সরবরাহ করে এবং সার্ভো লুপকে স্থিতিশীল রাখে। কন্ট্রোলারগুলি প্রায়শই পজিশন ডেটা থেকে গাণিতিকভাবে ভেলোসিটি নির্ণয় করে। একসময় ট্যাকোমিটারগুলি নির্দিষ্ট ভেলোসিটি সেন্সর হিসাবে ব্যবহৃত হত, কিন্তু উচ্চ-রেজোলিউশনের এনকোডারগুলি মূলত সেগুলির স্থান দখল করে নিয়েছে।
মোটরের কর্মক্ষমতা পর্যবেক্ষণ ও বিশ্লেষণ সময়ের সাথে সাথে শক্তি দক্ষতা বাড়াতে সাহায্য করে। দলগুলোর উচিত বিভিন্ন ইনস্টলেশন পয়েন্টে সক্রিয় শক্তি (kWh এককে) ট্র্যাক করা এবং একই ধরনের কার্যকলাপের সময়কালগুলোর মধ্যে তুলনা করা। সরবরাহ ভোল্টেজ ইউটিলিটি-ঘোষিত মানের প্লাস বা মাইনাস ৫% এর মধ্যে থাকা উচিত। পাওয়ার ফ্যাক্টর ০.৯ এর নিচে হলে তা অতিরিক্ত কারেন্ট ড্র-এর সংকেত দেয় এবং এর সংশোধন প্রয়োজন। ৬-৮% এর বেশি ভোল্টেজ বিকৃতি লস বাড়ায় এবং হারমোনিক প্রশমনের প্রয়োজন হয়। এই পরিমাপগুলো মোটর নিয়ন্ত্রণকে অনুমাননির্ভরতা থেকে পরিমাপযোগ্য অনুশীলনে পরিণত করে এবং বৈদ্যুতিক মোটরগুলোকে তাদের দক্ষ সীমার কাছাকাছি চলতে সাহায্য করে।
সিস্টেম স্তরে মোটর নিয়ন্ত্রণ অপ্টিমাইজ করা
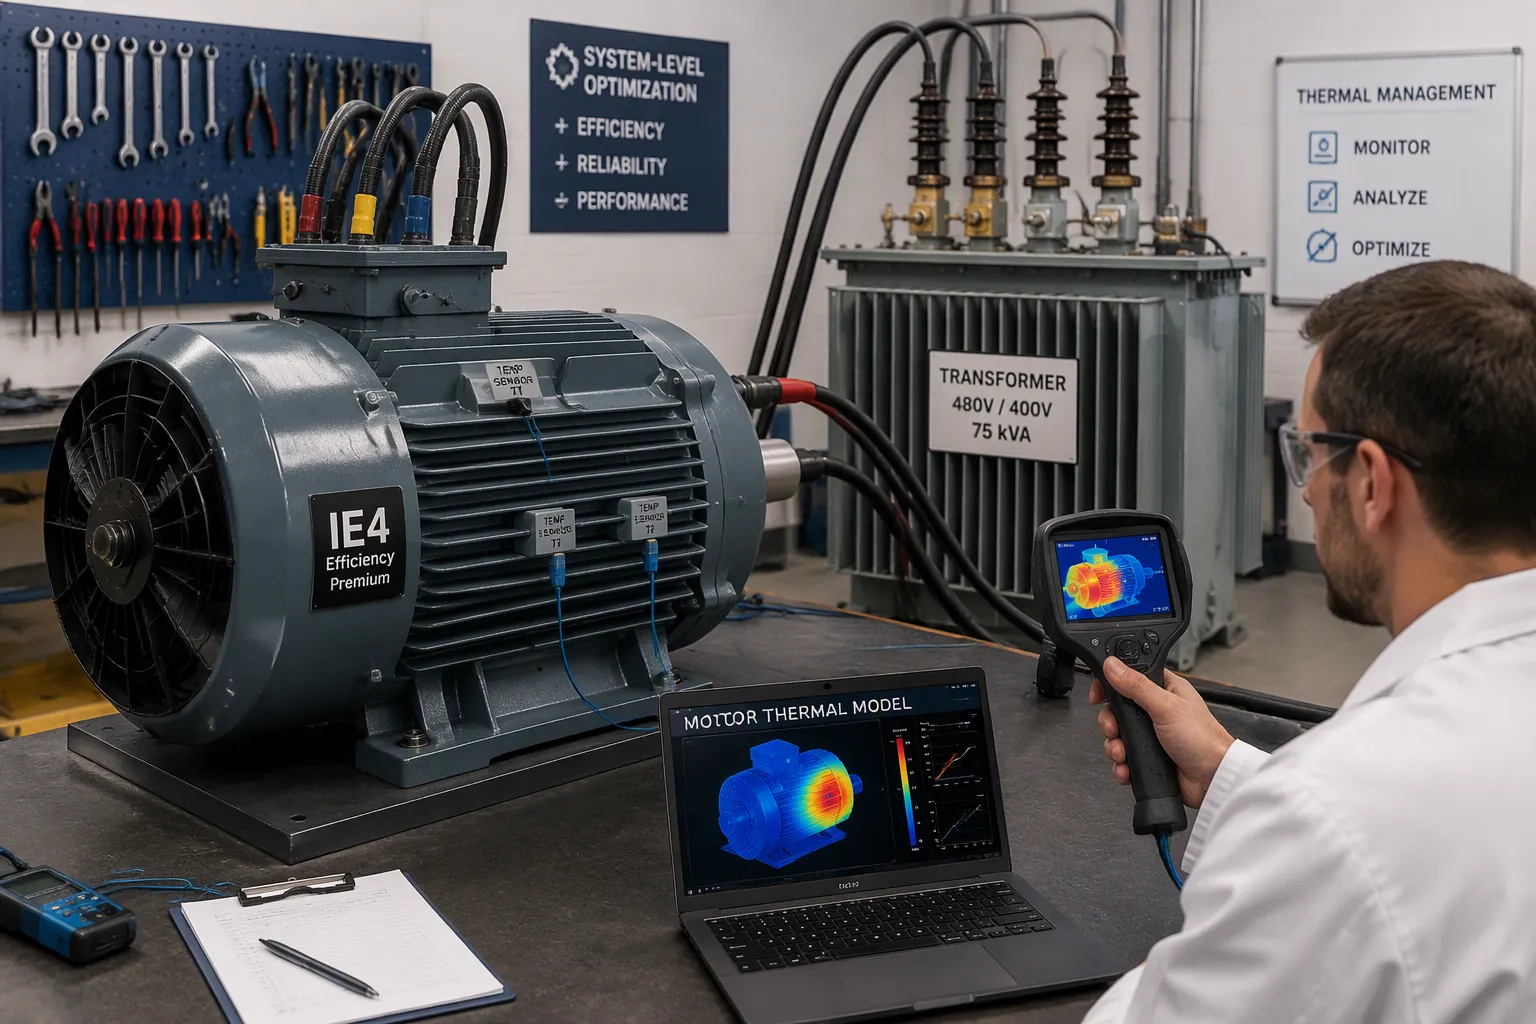
তাপীয় ব্যবস্থাপনা এবং তাপমাত্রা পর্যবেক্ষণ
মোটরের আয়ু সীমিত করার প্রধান কারণ হলো তাপ । যখন অভ্যন্তরীণ তাপমাত্রা ইনসুলেশন ক্লাসের সীমা অতিক্রম করে, তখন ওয়াইন্ডিং ইনসুলেশন নষ্ট হয়ে যায় এবং অবশেষে শর্ট সার্কিট বা ফেজ ভারসাম্যহীনতার কারণ হয়। অতিরিক্ত গরম হওয়ার কারণে বিয়ারিং গ্রিজও নষ্ট হয়ে যায় এবং মোটরের অনেক আপাত ব্যর্থতা আসলে লুব্রিকেশনজনিত ব্যর্থতা। অতিরিক্ত তাপ স্থায়ী চুম্বককে আংশিকভাবে অ-চুম্বকিত করতে পারে। একবার চুম্বকের শক্তি কমে গেলে, মোটরের কর্মদক্ষতা হ্রাস পায় এবং তাপ উৎপাদন আরও বেড়ে যায়, যা একটি ক্ষতিকর ফিডব্যাক চক্র তৈরি করে।
কার্যকরী তাপমাত্রা প্রতি ১০° ফারেনহাইট বৃদ্ধি পেলে ইনসুলেশনের আয়ু প্রায় ৫০% কমে যায় ।
মোটর সর্বোচ্চ অনুমোদিত তাপমাত্রায় চালানোর জন্য ডিজাইন করা হয় না, কারণ এমনটা করলে মোটরের আয়ু মারাত্মকভাবে কমে যায়।
অতিরিক্ত গরম হওয়ার কারণে বেয়ারিং হাউজিং থেকে লুব্রিক্যান্ট বেরিয়ে যায়, যার ফলে বহু বেয়ারিং বিকল হয়ে পড়ে।
ডিজাইনারদের উচিত তাপমাত্রা সেন্সর সরাসরি কয়েলের সাথে সংযুক্ত করা, অথবা ড্রাইভারে একটি জুল-কাউন্টার থার্মাল মডেল ব্যবহার করা, যাতে হাউজিং গরম হওয়ার আগেই ওয়াইন্ডিং-এর দ্রুত স্থানীয় উত্তাপ শনাক্ত করা যায়। কুলিং ফিন এবং ফ্যান-চালিত বায়ুপ্রবাহ ছোট মোটরের জন্য অবিচ্ছিন্ন সর্বোচ্চ শক্তি প্রায় ৩ গুণ এবং বড় মোটরের জন্য ৫ গুণ পর্যন্ত বাড়াতে পারে । মোটরটিকে এমনভাবে স্থাপন করলে এর সব দিক উন্মুক্ত থাকে, যা সুষম পরিচলন শীতলীকরণে সহায়তা করে। গড় শক্তি খরচ কমালেও সাহায্য হয়, কারণ অবিচ্ছিন্ন উত্তাপ তাৎক্ষণিক সর্বোচ্চ বলের পরিবর্তে আরএমএস (RMS) বলকে অনুসরণ করে।
উপাদান, ওয়্যারিং এবং রক্ষণাবেক্ষণ
সিস্টেম-স্তরের সুবিধা পাওয়ার পাথ থেকেই শুরু হয়। ট্রান্সফরমার আপগ্রেড করা এবং মোটা তার ব্যবহার করলে ভোল্টেজ ড্রপ কমে যায়, ফলে মোটরে পৌঁছানোর আগে কম শক্তি নষ্ট হয়। উচ্চ-দক্ষতাসম্পন্ন IE3 বা IE4 মোটর আরও কার্যকরভাবে বিদ্যুৎ ব্যবহার করে এবং এদের উন্নত থার্মাল ম্যানেজমেন্ট ক্ষয়ক্ষতি ও রক্ষণাবেক্ষণের খরচ কমায়। যদিও এই মোটরগুলোর প্রাথমিক খরচ বেশি, তবে এর থেকে হওয়া সাশ্রয় কয়েক বছরের মধ্যেই বিনিয়োগ পুষিয়ে দিতে পারে, বিশেষ করে যেখানে বৈদ্যুতিক মোটর একটানা বা উচ্চ লোডে চলে।
নিয়মিত রক্ষণাবেক্ষণ এই সুবিধাগুলোকে রক্ষা করে। মোটরে অতিরিক্ত লুব্রিকেন্ট দিলে এমন চাপ তৈরি হয় যা শ্যাফট সিলগুলোকে ফাটিয়ে দেয় এবং গ্রিজকে ওয়াইন্ডিং-এর মধ্যে প্রবেশ করিয়ে দেয়, যার ফলে মোটর অতিরিক্ত গরম হয়ে যায় এবং অতিরিক্ত শক্তি খরচ হয়। মোটরকে ময়লা ও তেলমুক্ত রাখলে ময়লার আস্তরণ তৈরি হওয়া প্রতিরোধ করা যায়। বেল্ট ও চেইন সঠিকভাবে টানটান করে রাখা, মানানসই বেল্ট ব্যবহার করা এবং সঠিক অ্যালাইনমেন্ট নিশ্চিত করা—এই সবই মোটরের উপর চাপ কমায়। অ্যালাইনমেন্টের ত্রুটি এবং সফট-ফুট কন্ডিশন বিয়ারিং ও কাপলিং-এর উপর চাপ সৃষ্টি করে, যার ফলে কম্পন হয় এবং শক্তি খরচ উল্লেখযোগ্যভাবে বেড়ে যায়। মোটরের জীবনচক্রের খরচ ক্রয়মূল্যের মাত্র ২-৩%, যেখানে ৯৭-৯৮% শক্তি খাতে ব্যয় হয় , তাই একটি নির্ধারিত রক্ষণাবেক্ষণ কর্মসূচি কম শক্তি খরচ এবং ডাউনটাইমের মাধ্যমে সেই খরচ পুষিয়ে দেয়।
ব্যবহারিক বাস্তবায়ন পদক্ষেপ
মোটর নির্বাচন এবং আকার নির্ধারণ
হার্ডওয়্যার অর্ডার করার আগেই সঠিক আকার নির্ধারণ শুরু হয়। অতিরিক্ত আকার এড়াতে দলগুলোর একটি নির্দিষ্ট ক্রম অনুসরণ করা উচিত, যা নীরবে বছরের পর বছর ধরে শক্তি অপচয় করে।
প্রথমে টর্ক নির্ণয় করুন , কারণ ঘূর্ণন বলই আকার নির্ধারণের সবচেয়ে গুরুত্বপূর্ণ উপাদান।
অ্যাপ্লিকেশনটির জন্য প্রয়োজনীয় গতির পরিসীমা RPM-এ নির্ধারণ করুন।
টর্ককে গতিবেগ দ্বারা গুণ করে ক্ষমতা গণনা করুন।
বিএলডিসি ডিজাইনের মতো উচ্চ দক্ষতাসম্পন্ন মোটর ব্যবহার করুন, যা শক্তির অপচয় এবং তাপ কমায়।
ডিউটি সাইকেল এবং পরিবেশগত সুরক্ষা রেটিং বাস্তব পরিস্থিতির সাথে মেলান।
সর্বোচ্চ লোডের ক্ষেত্রে হিসাবকৃত টর্ক এবং পাওয়ারের সাথে ২০%–৩০% অতিরিক্ত নিরাপত্তা মার্জিন যোগ করুন।
লোড জড়তাও একটি গুরুত্বপূর্ণ বিষয়। মোটরের জড়তা লোড জড়তার ১০ গুণের বেশি হওয়া উচিত নয় এবং ১:১ থেকে ৫:১ অনুপাত সূক্ষ্ম কাজের জন্য উপযুক্ত। সঠিক আকার নির্ধারণের জন্য নেমপ্লেট রেটিং নয়, বরং একটি নির্দিষ্ট সময় ধরে রেকর্ড করা বিদ্যুৎ প্রবাহের পরিমাণ জানা প্রয়োজন। যে মোটর রেটেড লোডের ৫০-৬০% এর নিচে চলে, সেটি প্রতিস্থাপনের জন্য একটি শক্তিশালী প্রার্থী। বৈদ্যুতিক মোটর প্রায়শই একটি প্ল্যান্টের ৬৫-৭০% বিদ্যুৎ ব্যবহার করে , তাই এই পদক্ষেপটি অত্যন্ত গুরুত্বপূর্ণ।
অ্যাডভান্সড কন্ট্রোল সফটওয়্যার
সফটওয়্যার একটি সঠিক আকারের মোটরকে দক্ষ করে তোলে। ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভ (VFD) চাহিদার সাথে গতিকে সামঞ্জস্য করে এবং কিছু ক্ষেত্রে এগুলি ৫০% পর্যন্ত শক্তি সাশ্রয় করতে পারে । এর কারণ অ্যাফিনিটি সূত্র দ্বারা ব্যাখ্যা করা হয়: ফ্যান এবং পাম্পের ক্ষেত্রে শক্তি গতির ঘনফলের সাথে সমানুপাতিক , তাই সামান্য গতি কমালেই বড় ধরনের সাশ্রয় হয়। VFD চালু হওয়ার প্রক্রিয়াকেও মসৃণ করে, যা উচ্চ ইনরাশ কারেন্ট এবং সর্বোচ্চ চাহিদার কারণে সৃষ্ট অতিরিক্ত চার্জ দূর করে।
উন্নত ড্রাইভগুলিতে ফ্লাক্স অপটিমাইজেশন যুক্ত করা হয়, যা হালকা লোডের অবস্থায় অপচয় কমিয়ে আনে। থ্রটলিং ভালভের পরিবর্তে স্পিড কন্ট্রোল ব্যবহার করা সর্বোচ্চ সম্ভাবনাময় প্রয়োগগুলোর মধ্যে অন্যতম। সমন্বিত PLC নিয়ন্ত্রণ আরও সাশ্রয় করে, এবং রিজেনারেটিভ ড্রাইভ অন্যথায় অপচয় হওয়া শক্তি পুনরুদ্ধার করে। শুধুমাত্র একটি ভিএফডি দিয়ে সর্বনিম্ন গতির কাছাকাছি নিষ্ক্রিয় থাকা একটি অতিরিক্ত বড় মোটরের সমস্যা সমাধান করা যায় না, তাই এটিকে সঠিক আকারের মোটরের সাথে যুক্ত করুন। একসাথে, এই সরঞ্জামগুলি দীর্ঘস্থায়ী শক্তি দক্ষতার জন্য মোটর নিয়ন্ত্রণকে সর্বোত্তম করতে সহায়তা করে।
অপূর্ণতা এবং সীমাবদ্ধতা
খরচ এবং জটিলতা
গতি নিয়ন্ত্রণ ভালো ফল দেয়, কিন্তু এর জন্য প্রাথমিক বিনিয়োগ এবং সমন্বয়ের কাজ কিছু দলকে নিরুৎসাহিত করতে পারে। একটি ড্রাইভ কেনা এবং ইনস্টল করার খরচ প্রচলিত মোটর কন্ট্রোল হার্ডওয়্যারের চেয়ে বেশি। এছাড়াও, পিডব্লিউএম (PWM) আউটপুটের কারণে সাধারণ মোটরের ইনসুলেশন নষ্ট হওয়া, অতিরিক্ত গরম হওয়া এবং বেয়ারিং ক্ষতিগ্রস্ত হতে পারে, তাই ইনভার্টার-ডিউটি রেটেড মোটরের প্রয়োজন হয় এবং এটি খরচ ও নির্বাচনের জটিলতা দুটোই বাড়িয়ে তোলে।
খরচ বা জটিলতার প্রভাব | |
|---|---|
প্রাথমিক বিনিয়োগ | শুরুতে বড় অঙ্কের খরচ, যা সময়ের সাথে সাথে জ্বালানি ও রক্ষণাবেক্ষণ বাবদ সাশ্রয়ের মাধ্যমে পুষিয়ে যায়। |
ইলেক্ট্রোম্যাগনেটিক ইন্টারফেরেন্স | শিল্ডিং, সঠিক গ্রাউন্ডিং এবং ইএমআই ফিল্টার প্রয়োজন। |
সেটিংস এবং কনফিগারেশন | কর্মীদের প্রশিক্ষণ এবং প্রস্তুতকারকের সুস্পষ্ট নথিপত্র প্রয়োজন। |
বৈদ্যুতিক গোলমাল এবং হারমোনিক্স | হারমোনিক ফিল্টারের প্রয়োজন হতে পারে এবং এটি একটি নিয়ন্ত্রক আবশ্যকতাও হতে পারে। |
ড্রাইভগুলো তাদের ব্যবহৃত শক্তির প্রায় ২-৩% অপচয় হওয়া তাপ হিসাবে নষ্ট করে, তাই এর ইলেকট্রনিক্সকে সুরক্ষিত রাখার জন্য এনক্লোজার এবং কুলিং ব্যবস্থা থাকা আবশ্যক। সামঞ্জস্যতা যাচাই করাও জরুরি। পুরোনো বা বিশেষ ধরনের মোটরের জন্য অতিরিক্ত ফিল্টার, ওয়্যারিং আপগ্রেড বা প্রতিস্থাপনের প্রয়োজন হতে পারে। ইনস্টলেশনের আগে একজন যোগ্যতাসম্পন্ন টেকনিশিয়ানের মোটরের অবস্থা, গ্রাউন্ডিং এবং কন্ট্রোল সেটিংস যাচাই করে নেওয়া উচিত। বেশিরভাগ প্রকল্পের ক্ষেত্রেই বিনিয়োগ ফেরত পাওয়ার সময় এখনও অনুকূলে রয়েছে: HVAC-এ ব্যবহৃত এসি ড্রাইভের ক্ষেত্রে ১-৫ বছরে , ফ্যান ও পাম্পের ক্ষেত্রে ১-২ বছরে এবং ছোট ও মাঝারি আকারের প্রতিষ্ঠানে VFD রেট্রোফিটের ক্ষেত্রে ২-৪ বছরে বিনিয়োগ ফেরত আসে। এই প্রতিষ্ঠানগুলো প্রায়শই ১৮-২৪ মাসের মধ্যে বিনিয়োগ ফেরত পাওয়ার দাবি করে , তাই এর ব্যবসায়িক দিকটি সতর্কতার সাথে বিবেচনা করা প্রয়োজন।
যে পরিস্থিতিগুলো লাভ কমিয়ে দেয়
বিভিন্ন অপারেটিং পরিস্থিতিতে সাশ্রয় কমে যায়। স্থির-টর্ক লোডগুলিতে কম গতিতেও যথেষ্ট টর্কের প্রয়োজন হয়, ফলে প্রাপ্ত সুবিধা হ্রাস পায়। যেসব সিস্টেমে ন্যূনতম প্রবাহ, লুব্রিকেশন বা মোটর শীতলীকরণের প্রয়োজন হয়, সেখানে গতি কতটা কমানো যাবে তা সীমিত থাকে। একটানা চলমান পাম্প বা ফ্যানের তুলনায় সবিরাম পরিচালনায় সাশ্রয় পুনরুদ্ধারের জন্য কম সময় পাওয়া যায়।
সাইটের পরিস্থিতিও গুরুত্বপূর্ণ। ভোল্টেজের ওঠানামা এবং হারমোনিক ডিস্টরশন সহ অস্থিতিশীল বিদ্যুৎ সরবরাহ, আদর্শ অবস্থার তুলনায় কর্মদক্ষতা ১৫-২৫% পর্যন্ত কমিয়ে দিতে পারে। ৪০° ফারেনহাইটের বেশি অত্যধিক পারিপার্শ্বিক তাপ মোটরের আয়ু কমিয়ে দেয় এবং দুর্বল বায়ুচলাচল বা দূষণ শীতলীকরণে বাধা সৃষ্টি করে। এমনকি ভালোভাবে টিউন করা ক্লোজড-লুপ কন্ট্রোল সিস্টেমও দুর্বল পাওয়ার পাথের কারণে হওয়া ক্ষতি পুষিয়ে নিতে পারে না। মূলধন বিনিয়োগ করার আগে দলগুলোর উচিত এই পরিস্থিতিগুলো নিরীক্ষা করা এবং তারপর প্রত্যাশিত লাভ রক্ষা করার জন্য মোটরের গতি নিয়ন্ত্রণের সাথে থার্মাল ম্যানেজমেন্ট ও রক্ষণাবেক্ষণের শৃঙ্খলাকে যুক্ত করা।
সর্বোত্তম গতি নিয়ন্ত্রণ সরাসরি বিদ্যুৎ সাশ্রয়ের সাথে সম্পর্কিত। যে ড্রাইভ চাহিদার সাথে আউটপুটকে সামঞ্জস্য করে, তা স্থির-গতিতে চলার কারণে প্রতিটি বিলে লুকিয়ে থাকা অপচয়কে রোধ করে। সঠিক কৌশল, একটি শক্তিশালী ফিডব্যাক সিস্টেম, যথাযথ তাপ ব্যবস্থাপনা এবং নিয়মতান্ত্রিক রক্ষণাবেক্ষণের সমন্বয়েই সবচেয়ে ভালো ফলাফল পাওয়া যায়। কোনো একটি একক পদক্ষেপই এর জন্য যথেষ্ট নয়।
পাঠকদের এখন নিজেদের মোটর সিস্টেম মূল্যায়ন করা উচিত। বিনিয়োগ করার আগে কারেন্ট ড্র লগ করুন, পার্ট-লোড আওয়ার পরীক্ষা করুন এবং মোটরের সাইজিং নিশ্চিত করুন। উপরের ব্যবহারিক পদক্ষেপগুলো ক্রমানুসারে প্রয়োগ করুন। ভিএফডি এবং ক্লোজড-লুপ কন্ট্রোল এই শৃঙ্খলার মাধ্যমে পরিমাপযোগ্য সুবিধা প্রদান করে।
আজই শুরু করুন। একটি মোটর লাইন নিরীক্ষা করুন, এর লোড প্রোফাইল নথিভুক্ত করুন এবং শক্তি সাশ্রয়ের জন্য মোটরের গতি নিয়ন্ত্রণ অপ্টিমাইজ করা শুরু করুন, যা আপনার দল যাচাই করতে পারবে।
FAQ
স্পিড কন্ট্রোল আসলে কতটা শক্তি সাশ্রয় করতে পারে?
সাশ্রয় নির্ভর করে লোড প্রোফাইলের উপর। সঠিকভাবে নির্বাচিত ড্রাইভ সহ পরিবর্তনশীল টর্কের অ্যাপ্লিকেশনগুলি সাধারণত ৩০-৭০% শক্তি সাশ্রয় করে। যে সিস্টেমগুলি বছরের বেশিরভাগ সময় আংশিক লোডে চলে, সেগুলিতে সবচেয়ে বেশি সুবিধা পাওয়া যায় এবং একটি সাধারণ রেট্রোফিট ৩ বছরেরও কম সময়ে বিনিয়োগের অর্থ তুলে আনে।
কখন একটি দলের PWM কন্ট্রোলের পরিবর্তে VFD বেছে নেওয়া উচিত?
মোটরের ধরনই পছন্দের বিষয়টি নির্ধারণ করে। পিডব্লিউএম (PWM) ডিসি মোটরের জন্য উপযুক্ত এবং এটি একটি নির্দিষ্ট ডিসি সাপ্লাইকে উচ্চ ফ্রিকোয়েন্সিতে সুইচ করে। একটি ভিএফডি (VFD) এসি পাওয়ারকে রূপান্তর করে এবং ইন্ডাকশন মোটরের জন্য ফ্রিকোয়েন্সি ও ভোল্টেজ উভয়ই সমন্বয় করে। পাম্প এবং ফ্যান ভিএফডি থেকে সবচেয়ে বেশি সুবিধা পায়, কারণ গতি কমার সাথে সাথে লোড টর্কও কমে যায়।
ক্লোজড-লুপ কন্ট্রোল কি এর অতিরিক্ত খরচকে যৌক্তিক প্রমাণ করে?
ক্লোজড-লুপ কন্ট্রোল প্রকৃত আউটপুট পরিমাপ করে এবং ক্রমাগত ত্রুটি সংশোধন করে। একটি তুলনামূলক বিশ্লেষণে দেখা গেছে, একটি ওপেন-লুপ স্টেপার মোটরের গড় শক্তি খরচ ৪৩.৮ ওয়াট, যেখানে একটি ক্লোজড-লুপ সিস্টেমের ক্ষেত্রে তা ১৪.২ ওয়াট, যা প্রায় ৬৭.৬% কম। শুধুমাত্র এই কম শক্তি খরচই প্রায়শই অতিরিক্ত সেন্সর এবং কন্ট্রোলারের খরচ পুষিয়ে দেয়।
আকার নির্ধারণের কোন ভুলটি সবচেয়ে বেশি শক্তি অপচয় করে?
অতিরিক্ত বড় আকারের মোটর নির্বাচন করা সবচেয়ে সাধারণ এবং ব্যয়বহুল ভুল হিসেবে গণ্য হয়। যে মোটর তার নির্ধারিত লোডের ৫০-৬০% এর নিচে চলে, সেটি প্রতিস্থাপনের জন্য একটি জোরালো কারণ। দলগুলোর উচিত একটি নির্দিষ্ট সময় ধরে বিদ্যুৎ খরচের হিসাব রাখা, প্রথমে টর্কের উপর ভিত্তি করে মোটরের আকার নির্ধারণ করা, এবং তারপর সর্বোচ্চ লোডের জন্য ২০%-৩০% অতিরিক্ত সুরক্ষা যোগ করা।
কখন কর্মদক্ষতার উন্নতি হ্রাস পায়?
স্থির-টর্কের লোডগুলিতেও কম গতিতে উচ্চ টর্কের প্রয়োজন হয়, ফলে সাশ্রয় কমে আসে। ন্যূনতম প্রবাহ বা শীতলীকরণের প্রয়োজনীয়তা গতি কতটা কমানো যাবে তা সীমিত করে। অস্থিতিশীল বিদ্যুৎ সরবরাহ আদর্শ অবস্থার তুলনায় দক্ষতা ১৫-২৫% পর্যন্ত কমিয়ে দিতে পারে এবং অনিয়মিত পরিচালনার ফলে সাশ্রয় পুনরুদ্ধারের জন্য কম সময় পাওয়া যায়।