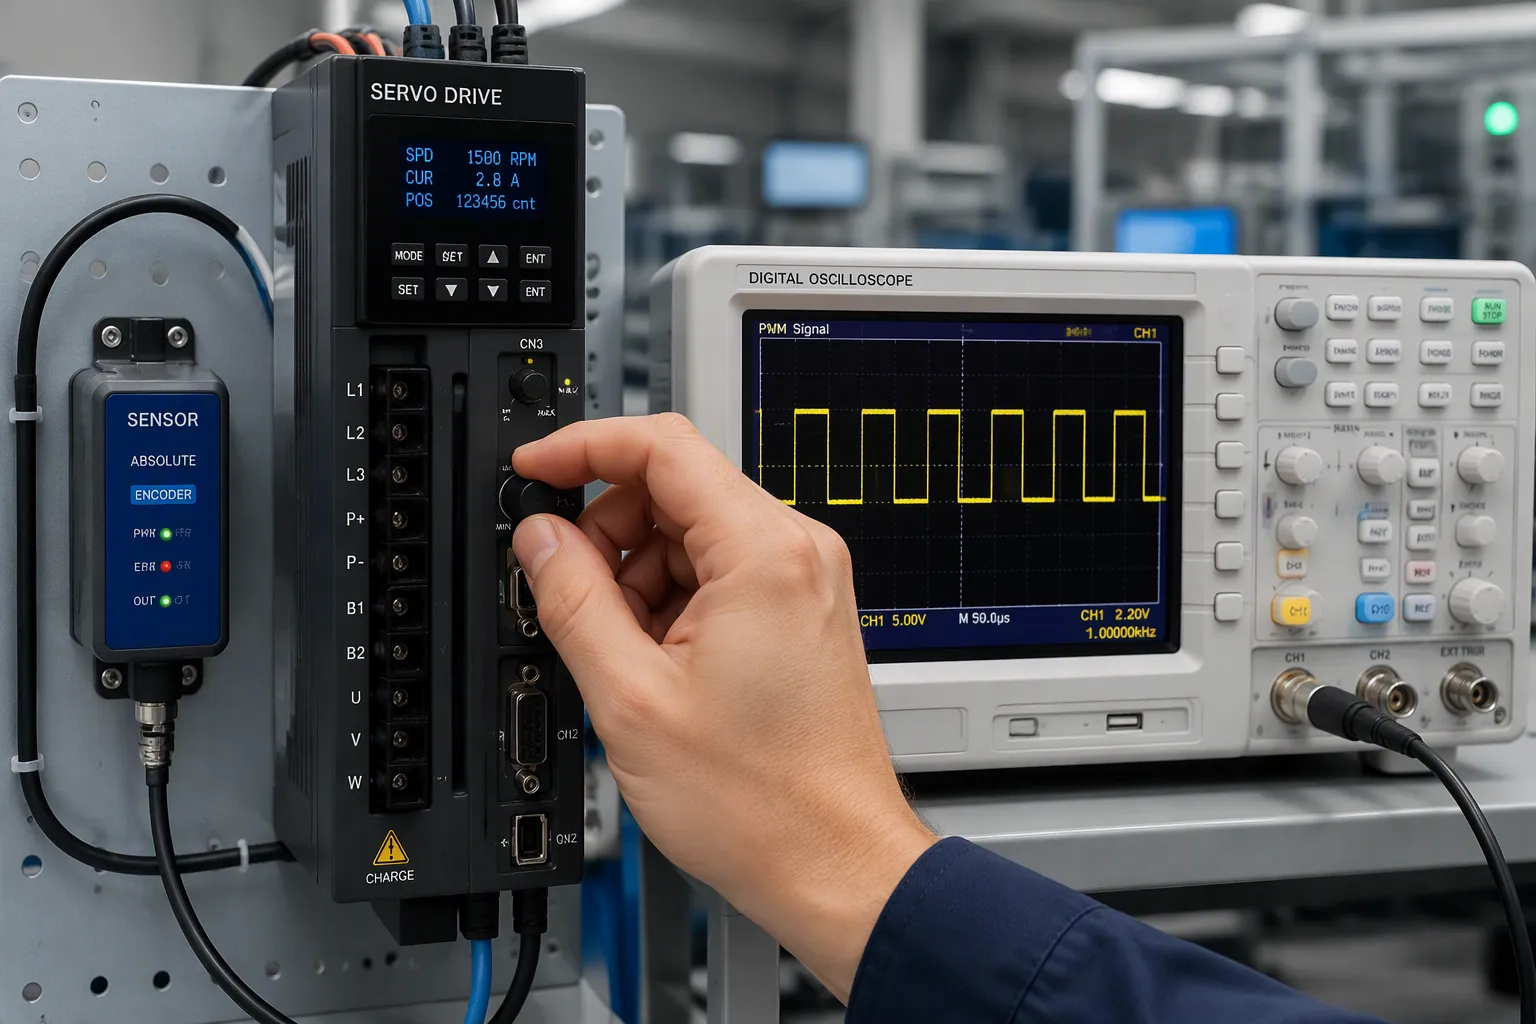
সার্ভো ড্রাইভ একটি নির্দিষ্ট অবস্থান বা গতি নির্ধারণ করতে PWM ব্যবহার করে। সেন্সরগুলো রিয়েল টাইমে প্রকৃত মান রিপোর্ট করে। এরপর ড্রাইভটি একটি ক্লোজড-লুপের মাধ্যমে সেই পার্থক্যটি ঠিক করে। PWM বা পালস-উইডথ মডুলেশন খুব দ্রুত একটি সিগন্যালকে চালু ও বন্ধ করে। ডিউটি সাইকেল হলো সিগন্যাল চালু থাকার সময়ের ভগ্নাংশ, এবং এটি কমান্ড লেভেল নির্ধারণ করে। ক্লোজড-লুপ কন্ট্রোলের অর্থ হলো, ড্রাইভটি কমান্ডের সাথে ফিডব্যাকের তুলনা করে এবং ত্রুটি ছোট না হওয়া পর্যন্ত তার আউটপুট সামঞ্জস্য করে।
হার্ডওয়্যার ইঞ্জিনিয়ার এবং ইলেকট্রনিক্স প্রোডাক্ট টিমের স্লোগান নয়, বোর্ড-স্তরের তথ্য প্রয়োজন। মোশন কন্ট্রোলের কেন্দ্রবিন্দুতে রয়েছে সার্ভো ড্রাইভ, এবং ডিজাইনের সূক্ষ্ম সিদ্ধান্তই নির্ধারণ করে যে একটি সার্ভো মোটর তার অবস্থান ধরে রাখবে নাকি স্থান পরিবর্তন করবে। এই আলোচনায় কমান্ড এনকোডিং, ফিডব্যাক সেন্সিং, কম্বাইন্ড লুপ এবং পাওয়ার-স্টেজের সুবিধা-অসুবিধাগুলো অন্তর্ভুক্ত রয়েছে।
কী Takeaways
PWM ডিউটি সাইকেল সার্ভো ড্রাইভের জন্য কমান্ড নির্ধারণ করে, তাই সঠিক টাইমিং নির্ভুল গতি নিশ্চিত করে।
আপনার সূক্ষ্ম কাজের প্রয়োজনের জন্য সঠিক সেন্সরটি বেছে নিন: সাধারণ কাজের জন্য পটেনশিওমিটার, আর উচ্চ নির্ভুলতার জন্য এনকোডার।
ক্লোজড-লুপ কন্ট্রোল ত্রুটি সংশোধন করতে এবং গতি স্থির রাখতে ফিডব্যাকের সাথে কমান্ডটি মিলিয়ে দেখে।
ডেড-টাইম কন্ট্রোল এবং কারেন্ট সেন্সিং সহ একটি ভালো পাওয়ার স্টেজ ডিজাইন ড্রাইভ ও মোটরকে সুরক্ষিত রাখে।
উৎপাদনগত সমস্যা প্রতিরোধ করতে এবং সার্ভোর কর্মক্ষমতা নির্ভরযোগ্য রাখতে শুরু থেকেই ডিএফএম নির্দেশিকা ব্যবহার করুন ।
সার্ভো ড্রাইভ এবং পিডব্লিউএম নিয়ন্ত্রণ
একটি সার্ভো ড্রাইভ হলো একটি মোশন সিস্টেমের পাওয়ার ইন্টারফেস এবং কার্য সম্পাদনকারী পর্যায়। এটি মোশন কন্ট্রোলার থেকে একটি কমান্ড গ্রহণ করে, সেই কমান্ডকে একটি সুইচিং প্যাটার্নে রূপান্তরিত করে এবং মোটরের ওয়াইন্ডিংগুলোকে চালনা করে। লোডটি কোথায় যাবে, সেই সিদ্ধান্ত ড্রাইভটি নেয় না। এটি কমান্ডটি কার্যকর করে এবং তার ফিডব্যাক পথের মাধ্যমে রিপোর্ট পাঠায়।
ডিউটি সাইকেল এবং কমান্ড এনকোডিং
ডিউটি সাইকেল নির্দেশ বহন করে। একটি প্রশস্ত পালস ড্রাইভকে তার চলার পথের এক প্রান্তের দিকে যেতে নির্দেশ দেয়; একটি সংকীর্ণ পালস এটিকে অন্য প্রান্তের দিকে চালিত করে। আরসি-ধাঁচের নকশায়, প্রায় ১.৫ মিলিসেকেন্ডের একটি পালস সাধারণত কেন্দ্র বোঝায়, এবং কাঙ্ক্ষিত অবস্থান নির্ধারণের জন্য পালসের প্রস্থ সেই মানের উপরে বা নিচে পরিবর্তিত হয়। শিল্পক্ষেত্রে ব্যবহৃত সার্ভো ড্রাইভগুলো প্রায়শই একইভাবে গতি বা টর্ক এনকোড করে, যেখানে ডিউটি সাইকেল একটি নির্দেশিত কারেন্ট বা বেগের সাথে সংযুক্ত থাকে।
এনকোডিং স্কিমটি গুরুত্বপূর্ণ, কারণ সার্ভো মোটর স্বতন্ত্র প্রান্তিক ভোল্টেজে নয়, বরং গড় ভোল্টেজে সাড়া দেয়। একটি ত্রুটিমুক্ত ডিউটি সাইকেল একটি অনুমানযোগ্য গড় তৈরি করে। একটি বিকৃত ডিউটি সাইকেল এমন একটি কমান্ড তৈরি করে যা ড্রাইভটি কখনোই চায়নি।
PWM টাইমিং এবং রিফ্রেশ নির্ভুলতা
টাইমিং জিটার সুনির্দিষ্ট গতির শত্রু। সার্ভো ড্রাইভ প্রতিটি আগত পালসকে একটি অভ্যন্তরীণ টাইম বেসের সাথে তুলনা করে। সেই পালসের জিটার ডিকোড করা কমান্ডকে পরিবর্তন করে দেয়, এবং তখন লুপটি একটি চলমান লক্ষ্যবস্তুকে অনুসরণ করতে থাকে। রিফ্রেশ রেট নির্ধারণ করে কমান্ডটি কত ঘন ঘন আপডেট হবে। রিফ্রেশ রেট খুব ধীর হলে সার্ভো মোটরগুলো দ্রুত পরিবর্তনশীল সেটপয়েন্টের চেয়ে পিছিয়ে পড়ে।
বোর্ড-স্তরের লেআউট উভয়কেই প্রভাবিত করে। PWM ইনপুটকে সুইচিং নোড থেকে দূরে রাউট করুন, ট্রেসটি ছোট রাখুন এবং টাইমারকে একটি স্থিতিশীল ক্লক সোর্স দিন। যে সার্ভো ড্রাইভগুলো ভালোভাবে অবস্থান ধরে রাখে, সেগুলো সাধারণত একটি পরিষ্কার ও যথাযথ ক্লকযুক্ত কমান্ড ইনপুট দিয়ে শুরু হয়।
দ্রষ্টব্য: শুধুমাত্র ডেটাশিটের সর্বোচ্চ মানের সাথে নয়, বরং লোডের গতিশীলতার সাথে রিফ্রেশ রেট যাচাই করুন।
সেন্সর সনাক্তকরণ এবং প্রতিক্রিয়া হার্ডওয়্যার
ফিডব্যাক পাথ নির্ধারণ করে যে সার্ভো ড্রাইভগুলো লোডের প্রকৃত অবস্থান কতটা ভালোভাবে জানতে পারে। একটি সেন্সর ভৌত গতিকে বৈদ্যুতিক সংকেতে রূপান্তরিত করে। এরপর সার্ভো ড্রাইভগুলো সেই সংকেতকে কমান্ডের সাথে তুলনা করে। কন্ট্রোল লুপ যত দ্রুতই চলুক না কেন, ফিডব্যাকের মান অর্জনযোগ্য নির্ভুলতার একটি সর্বোচ্চ সীমা নির্ধারণ করে দেয়।
পটেনশিওমিটার, এনকোডার এবং হল সেন্সর
প্রতিটি সেন্সর ধরনের জন্য রেজোলিউশনের বিনিময়ে খরচ এবং বোর্ড স্পেসের প্রয়োজন হয়। নিচের সারণিতে সাধারণ স্পেসিফিকেশনগুলো সংক্ষেপে তুলে ধরা হলো।
সেন্সর প্রকার | সমাধান | সঠিকতা |
|---|---|---|
অ্যাবসোলিউট এনকোডার (FANUC) | 24-বিট | ±২.৫ মাইক্রোমিটার অবস্থান নির্ভুলতা |
অ্যাবসোলিউট এনকোডার (মিতুতোয়ো) | ০.১ আর্কসেকেন্ড ঘূর্ণন; ন্যানোমিটার-স্তরের রৈখিক | ±০.৫ মাইক্রোমিটার রৈখিক; ±১ আর্কসেকেন্ড ঘূর্ণন |
সাধারণ পরম এনকোডার | ১৬-বিট অতিক্রম করে | শক্তিশালী নয়েজ ইমিউনিটি, পৃথক ডিজিটাল আউটপুট |
রৈখিক পটেনশিওমিটার (হল প্রভাব, ফানুক) | এনালগ | সম্পূর্ণ পরিসরে রৈখিকতা ০.১% এর চেয়ে ভালো |
সাধারণ পটেনশিওমিটার | এনালগ | ±১–২ মিমি অবস্থান পরিসীমা |
পটেনশিওমিটারের দাম সবচেয়ে কম। হল সেন্সরের দাম মাঝামাঝি। অপটিক্যাল এনকোডার হলো সর্বোচ্চ মানের যন্ত্রাংশ, এবং এর নিখুঁত গঠন কেবল তখনই এর দামকে যৌক্তিক করে তোলে যখন কাজের জন্য তা সত্যিই প্রয়োজন হয়। সাধারণ পটেনশিওমিটার ±১–২ মিমি পজিশনিংয়ের জন্য ভালোভাবে কাজ করে। এক মিলিমিটারের নিচের কাজের জন্য অপটিক্যাল এনকোডার প্রয়োজন হয়। যে সার্ভো মোটরগুলো পটেনশিওমিটার ফিডব্যাক ব্যবহার করে, সেগুলোর জন্যও শিল্ডিং এবং ফিল্টারিং প্রয়োজন, কারণ অ্যানালগ নয়েজ ভোল্টেজ সিগন্যালকে নষ্ট করে দেয়।
ফিডব্যাক লাইনে নয়েজ ফিল্টারিং
নয়েজযুক্ত লাইন মাস্টার পজিশন ডেটা নষ্ট করে দেয়। দীর্ঘ ক্যাবল সংযোগ, দুর্বল শিল্ডিং এবং কাছাকাছি থাকা পাওয়ার ওয়্যার—এগুলো সবই ত্রুটি বাড়ায়। ডিফারেনশিয়াল এনকোডার সিগন্যাল কমন-মোড নয়েজ ভালোভাবে প্রতিরোধ করে। ফিডব্যাক ক্যাবল মোটরের পাওয়ার ওয়্যারিং থেকে দূরে রাখুন। যখন মোশন প্রোফাইলের নিখুঁত সিনক্রোনাইজেশন প্রয়োজন হয়, তখন উচ্চ-রেজোলিউশনের এনকোডার বেছে নিন।
আধুনিক স্মার্ট এনকোডারগুলো অভ্যন্তরীণ তাপমাত্রা এবং সিগন্যালের গুণমান সম্পর্কিত তথ্য প্রদান করে। সিগন্যালের গুণমান ৯০% এর নিচে নেমে গেলে তা কম্পন বা তেল প্রবেশের কারণে আসন্ন ব্যর্থতার বিষয়ে সতর্ক করে। অন-অফ সফট পজিশন ত্রুটি এবং অনিয়মিত টর্ক স্পাইকের দিকে নজর রাখুন। যে সার্ভো ড্রাইভগুলো এনকোডারের সিগন্যাল-টু-নয়েজ অনুপাত ট্র্যাক করে, সেগুলো এই ত্রুটিগুলো আগেভাগেই ধরে ফেলে। এর ফলে সার্ভো মোটরগুলো চক্রের মাঝপথে তাদের হোম রেফারেন্স হারিয়ে ফেলার পরিবর্তে তা বজায় রাখে।
সার্ভো ড্রাইভে ক্লোজড-লুপ নিয়ন্ত্রণ
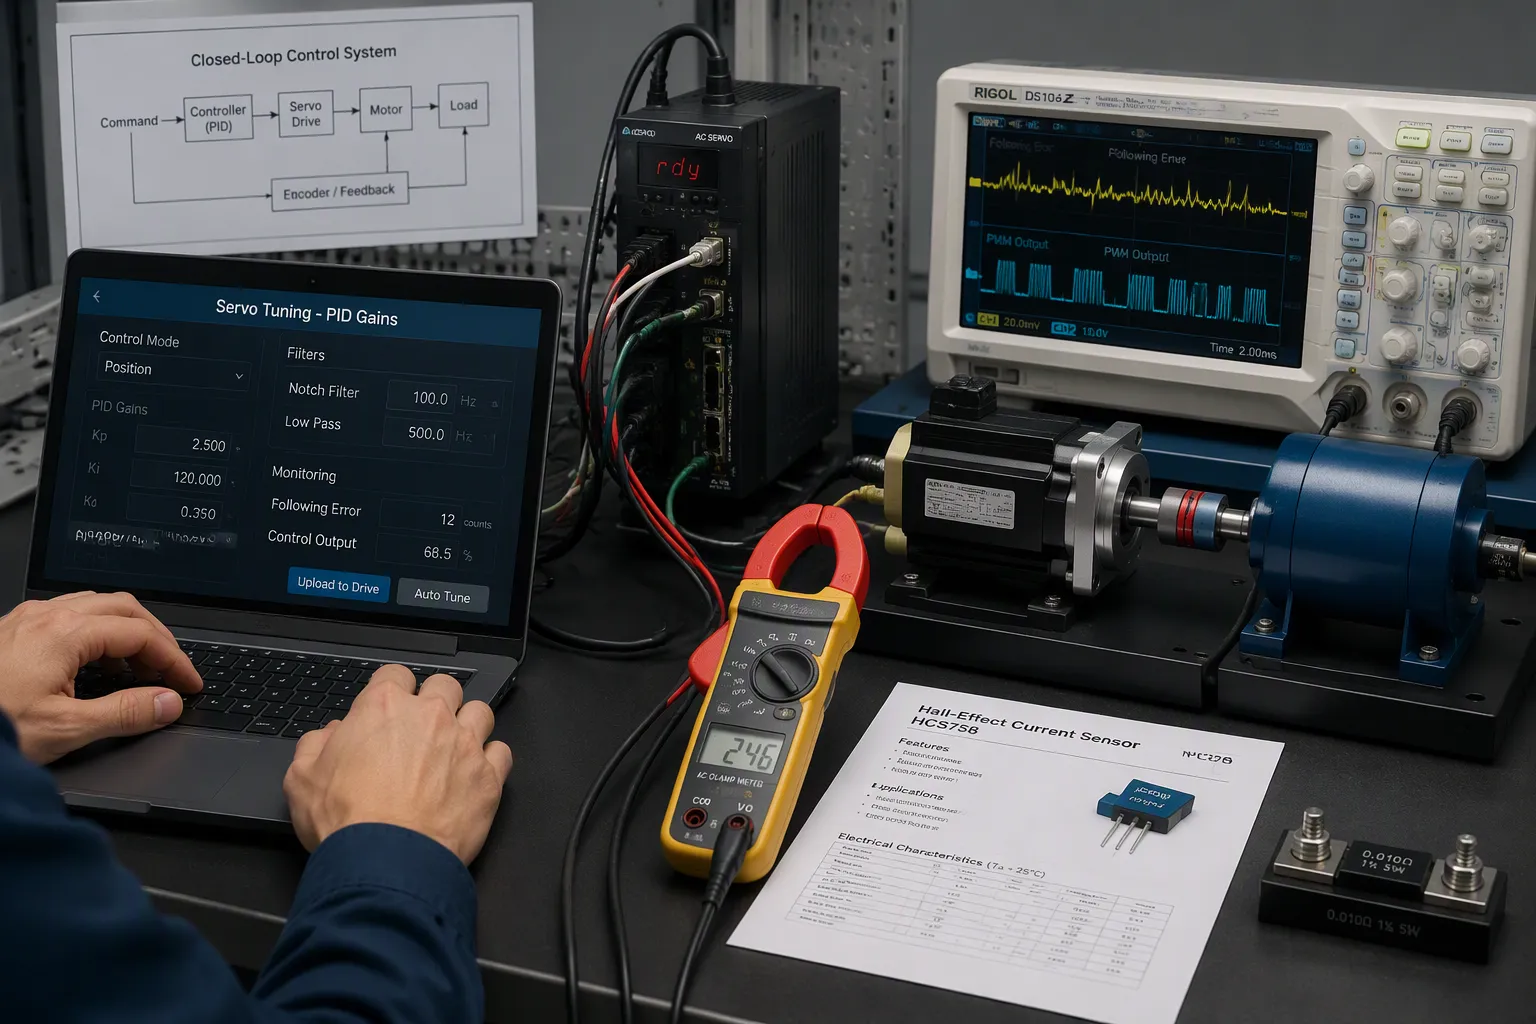
শুধুমাত্র একটি কমান্ড দিয়ে মোটর চলে না। একটি ক্লোজড-লুপ কন্ট্রোল সিস্টেম আপনার কাঙ্ক্ষিত অবস্থানকে তার পরিমাপ করা অবস্থানের সাথে মিলিয়ে দেখে। তারপর এটি পার্থক্যের উপর ভিত্তি করে কাজ করে। এই পার্থক্যটিকে ফলোয়িং এরর (following error) বলা হয়। সার্ভো ড্রাইভ এটিকে একটি কারেকশন ব্লকে পাঠায় এবং এর আউটপুট পাওয়ার স্টেজকে চালিত করে । এখানেই অবশেষে পিডব্লিউএম (PWM) কমান্ড এবং সেন্সর ডেটা একত্রিত হয়।
ত্রুটি সংশোধন এবং স্থিতিশীলতা
বেশিরভাগ সার্ভো ড্রাইভ ত্রুটি সংশোধনের জন্য একটি পিআইডি কন্ট্রোলার ব্যবহার করে। প্রপোর্শনাল টার্মটি বর্তমান ত্রুটির পরিমাণের উপর নির্ভর করে এবং এটি সিস্টেমের দৃঢ়তার মতো কাজ করে। ইন্টিগ্রাল টার্মটি অতীতের ত্রুটিগুলো যোগ করে স্টেডি-স্টেট অফসেট দূর করে এবং একটি ইন্টিগ্রেশন লিমিট এটিকে অসিলেশন সৃষ্টি করা থেকে বিরত রাখে। ডেরিভেটিভ টার্মটি ত্রুটি কত দ্রুত পরিবর্তিত হচ্ছে তার উপর সাড়া দেয় এবং এটি ওভারশুটের বিরুদ্ধে ড্যাম্পিং প্রদান করে।
টিউনিং একটি ব্যবহারিক ক্রম অনুসরণ করে। ইঞ্জিনিয়াররা Kp বাড়াতে থাকেন যতক্ষণ না একটি সামান্য ওভারশুট দেখা যায়, ক্রিটিক্যাল ড্যাম্পিং-এ পৌঁছানোর জন্য Kd বৃদ্ধি করেন, এবং তারপর অবশিষ্ট ত্রুটি দূর করতে Ki যতটা সম্ভব কম সেট করেন। একটি প্রকাশিত টিউনিং উদাহরণে Kp = 1, Ki = 2, এবং Kd = 0.05 ব্যবহার করা হয়েছে। একটি সাধারণ নিয়ম অনুযায়ী Ki-কে Kp-এর ১/১০ থেকে ১/২-এর মধ্যে সেট করা হয়, এবং ছোট সার্ভো মোটরগুলিতে এই অনুপাত আরও বড় হয়। যখন কোনো Kd মান একটি নির্দিষ্ট Kp-কে স্থিতিশীল করতে পারে না, তখন Kp ৩৫-৫০% কমিয়ে পুনরায় টিউন করার পরামর্শ দেওয়া হয়।
বেসিক পিআইডি সব ত্রুটি সংশোধন করতে পারে না। হারমোনিক কম্পেনসেশন মোটরের পিচ বা একটি যান্ত্রিক ঘূর্ণনের সাথে সম্পর্কিত পুনরাবৃত্তিমূলক টর্ক এবং ফিডব্যাক ডিস্টার্বেন্স সংশোধন করে। এরর ম্যাপিং লেজার ইন্টারফেরোমিটারের ডেটা নন-ভোলাটাইল মেমরিতে সংরক্ষণ করে এবং রিয়েল টাইমে ইন্টারপোলেটেড সংশোধন প্রয়োগ করে। ডুয়াল-লুপ কন্ট্রোল লোডে একটি দ্বিতীয় এনকোডার যুক্ত করে, ফলে পজিশন লুপ লোডের প্রকৃত অবস্থান দেখতে পায়। এই পদ্ধতিগুলো একটি ক্লোজড-লুপ ফিডব্যাক সিস্টেমকে শুধুমাত্র গেইন টিউনিংয়ের ক্ষমতার বাইরে প্রসারিত করে।
কারেন্ট সেন্সিং এবং স্টল ডিটেকশন
কারেন্ট সেন্সিং ড্রাইভকে সুরক্ষিত রাখে এবং টর্ক লুপ সম্পূর্ণ করে। দুটি পদ্ধতিই প্রধানত ব্যবহৃত হয়, এবং প্রতিটিরই নিজস্ব সুবিধা-অসুবিধা রয়েছে।
গুণ | হল প্রভাব সেন্সর | শান্ট প্রতিরোধক |
|---|---|---|
অন্তরণ | গ্যালভ্যানিক বিচ্ছিন্নতা | না |
সঠিকতা | ক্লোজড-লুপ সংস্করণগুলিতে ভালো | উচ্চ নির্ভুলতা এবং স্থায়িত্ব |
মূল্য | ঊর্ধ্বতন | কম |
শক্তি ক্ষয় | ন্যূনতম সন্নিবেশ ক্ষতি | I²R তাপ অপচয় |
জন্য সেরা | উচ্চ-কারেন্ট, বিচ্ছিন্নতা-সংবেদনশীল ড্রাইভ | কম-ভোল্টেজ, কমপ্যাক্ট ডিজাইন |
শান্টটি কোথায় বসানো আছে, তার ওপর নির্ভর করে ড্রাইভ কী শনাক্ত করতে পারবে। লো-সাইড শান্ট গ্রাউন্ডের কাছাকাছি থাকে এবং গ্রাউন্ডের সাথে শর্ট সার্কিট শনাক্ত করতে পারে না। হাই-সাইড শান্ট সিস্টেমের গ্রাউন্ডকে পরিষ্কার রাখে, কিন্তু এর জন্য বাস ভোল্টেজের উপযোগী সেন্সিং আইসি প্রয়োজন হয়। ইন-লাইন শান্টে মোটরের প্রতিটি ফেজের জন্য একটি করে রেজিস্টর বসানো হয় এবং এটি FET-এর অবস্থা নির্বিশেষে সবচেয়ে নির্ভুল ফলাফল দেয়।
স্টল ডিটেকশন এই ডেটার উপর ভিত্তি করে কাজ করে। একটি স্টল হওয়া সার্ভো মোটরের কারেন্ট বাড়তে থাকে, যখন এর পজিশন পরিবর্তন হওয়া বন্ধ হয়ে যায়। ড্রাইভটি একটি থ্রেশহোল্ডের সাথে কারেন্টের তুলনা করে এবং আউটপুট বন্ধ করে দেয় বা কমান্ডটি ফিরিয়ে নেয়। কারেন্ট এবং পজিশনের রিয়েল-টাইম ফিডব্যাক একসাথে একটি প্রকৃত স্টলকে একটি ক্ষণস্থায়ী লোড স্পাইক থেকে আলাদা করে। এই পার্থক্যটি অপ্রয়োজনীয় ট্রিপ ছাড়াই মোটরের ওয়াইন্ডিং এবং বোর্ডকে সুরক্ষিত রাখে।
পাওয়ার স্টেজ এবং নির্ভুল গতি ডিজাইন
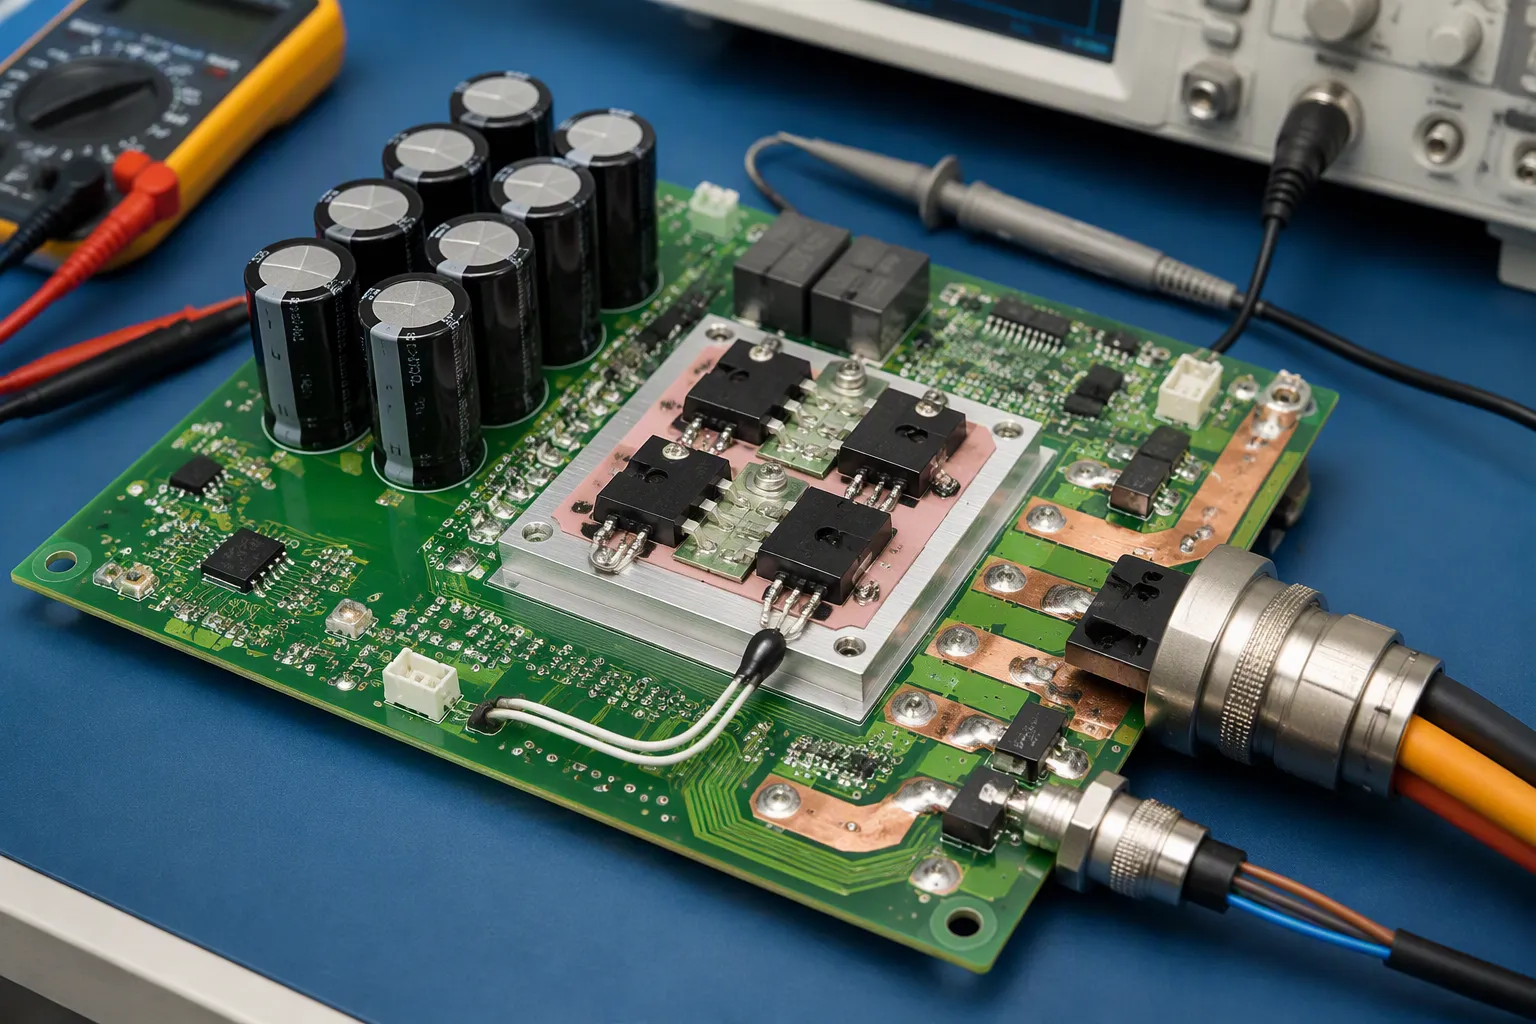
পাওয়ার স্টেজ নিম্ন-ভোল্টেজের কমান্ডকে মোটর কারেন্টে রূপান্তরিত করে। এর বিন্যাস এবং নির্বাচিত অংশগুলোই নির্ধারণ করে যে লোডের অধীনে সুনির্দিষ্ট গতি স্থির থাকবে কি না।
এইচ-ব্রিজ, ব্যাক-ইএমএফ, এবং ক্যাপাসিট্যান্স
একটি মসফেট এইচ-ব্রিজ ওয়াইন্ডিং জুড়ে বাস ভোল্টেজ সুইচ করে। ডেড-টাইম কন্ট্রোল শুট-থ্রু প্রতিরোধ করে, যা হলো যখন একটি লেগের উভয় ডিভাইস একই সময়ে কন্ডাক্ট করে। সিলিকন মসফেটের জন্য সাধারণ ডেড-টাইম হলো ১০০–৩০০ ন্যানোসেকেন্ড। একটি নিরাপদ নিয়ম হলো সর্বোচ্চ টার্ন-অফ টাইম এবং মার্জিনের চেয়ে বেশি ডেড-টাইম নির্ধারণ করা, যেমন ৫০ ন্যানোসেকেন্ড টার্ন-অফের জন্য ২০০ ন্যানোসেকেন্ড। অতিরিক্ত ডেড-টাইম কার্যকরী ভোল্টেজ কমিয়ে দেয় এবং রিপল বাড়িয়ে দেয়।
সুপারিশ | ডেড-টাইম মান | যুক্তিসহ ব্যাখ্যা |
|---|---|---|
সাধারণ সিলিকন মসফেট | 100-300 এনএস | পরিপূরক চালু হওয়ার আগে সম্পূর্ণ বন্ধ। |
টার্ন-অফের উপর মার্জিন | বন্ধ করার সময় + মার্জিন | সবচেয়ে খারাপ বিলম্বের পরিস্থিতিও এর আওতায় পড়ে। |
প্রোগ্রামেবল ড্রাইভার (LM5106) | 100-600 এনএস | রোধক-সমন্বয়যোগ্য |
গতি বাড়ার সাথে সাথে ব্যাক-ইএমএফ বৃদ্ধি পায় এবং নির্দেশিত ভোল্টেজের বিরুদ্ধে কাজ করে। সাপ্লাই টলারেন্স, ক্যাবল ড্রপ, লোড স্যাগ এবং রিজেনারেটিভ রাইজ বিবেচনা করে একটি পূর্ণাঙ্গ ভোল্টেজ বাজেট তৈরি করুন। উভয় প্রান্তে ১০-১৫% অতিরিক্ত জায়গা রাখুন। সেন্সরবিহীন ডিজাইনগুলো একটি স্লাইডিং-মোড অবজারভারের সাহায্যে ব্যাক-ইএমএফ অনুমান করে, তারপর রোটরের গতি এবং অবস্থান নির্ণয় করে। এই পদ্ধতিটি কম গতিতে অকার্যকর হয়ে পড়ে এবং স্থির অবস্থায় ব্যর্থ হয়।
সর্বোচ্চ রিপল কারেন্টের জন্য ডিসি-বাস ক্যাপাসিটরের আকার নির্ধারণ করুন এবং ভোল্টেজ রিপল সাধারণত ৫%-এর নিচে রাখুন। যেখানে রিজেনারেটিভ ব্রেকিং শক্তি ফেরত দেয়, সেখানে ব্রেকিং রেজিস্টরের মতো একটি শোষণ পথ রাখুন, যাতে ভোল্টেজ বৃদ্ধি পাওয়ার স্টেজের উপর অতিরিক্ত চাপ সৃষ্টি না করে।
তাপীয়, সংযোগকারী, এবং ডিএফএম ট্রেড-অফ
কানেক্টর এবং হারনেসকে অতিরিক্ত গরম না হয়েই বিদ্যুৎ পরিবহন করতে হবে। কন্ট্যাক্ট রেটিং-এর সাথে কন্ডাক্টরের মিল রাখুন।
সংযোগকারী প্রকার | পিনের | প্রতি সংযোগে ভোল্টেজ / কারেন্ট | আইপি (মিলিত) |
|---|---|---|---|
এম২৩ বৃত্তাকার | 12 বা 17 | 400V / 16A | IP67 |
M12 বৃত্তাকার (D-কোডেড) | 8 | 250V / 4A | IP67 |
এম১৭ সামরিক সার্কুলার | 7-55 | 600V / 23A | IP68 |
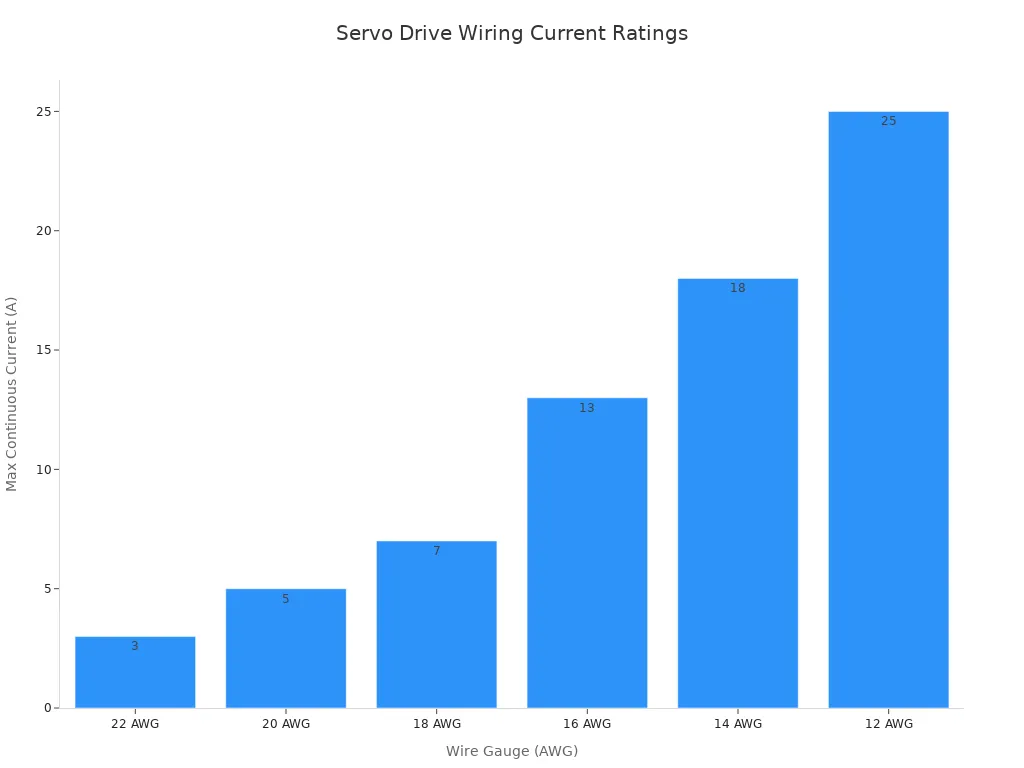
তারের গেজের ক্ষেত্রেও একই যুক্তি প্রযোজ্য। একটি 16 AWG পরিবাহী 40°C তাপমাত্রায় অবিচ্ছিন্নভাবে 13A বিদ্যুৎ বহন করে, যা 400W–1.5kW পরিসরের সংযোগের জন্য উপযুক্ত। একটি 12 AWG পরিবাহী আরও বড় সংযোগের জন্য 25A পর্যন্ত বিদ্যুৎ সরবরাহ করতে পারে।
ড্রাইভার আইসি-র থার্মাল ডিজাইন কপার এরিয়া, থার্মাল ভায়াস এবং এয়ারফ্লো-র উপর নির্ভর করে। ডিএফএম রিভিউ অনেক সমস্যা আগেভাগেই ধরে ফেলে। প্রস্তুতকারকের পার্ট নম্বর এবং অনুমোদিত বিকল্পগুলো লক করুন। রিফ্লো করার আগে আর্দ্রতা-সংবেদনশীল ডিভাইসগুলো নিয়ন্ত্রণ করুন। স্টেনসিল অ্যাপারচারগুলো থার্মাল প্রোফাইলের সাথে মেলান। পোলারিটি যাচাই করুন এবং এওআই (AOI) ব্যবহার করুন; যেখানে লুকানো জয়েন্ট বা থার্মাল প্যাড ঝুঁকি তৈরি করে, সেখানে এক্স-রে যোগ করুন। ফ্যাব্রিকেশন, বিওএম (BOM), সেন্ট্রয়েড এবং অ্যাসেম্বলি ফাইলগুলো একটিমাত্র রিভিশন আইডেন্টিফায়ারের অধীনে রিলিজ করুন।
PWM কমান্ড নির্ধারণ করে। সেন্সরগুলো ফলাফল যাচাই করে। ড্রাইভের ক্লোজড-লুপ কন্ট্রোল এই দুটিকে একত্রিত করে স্থির ও নির্ভুল গতি নিশ্চিত করে। সার্ভো ড্রাইভগুলো এই জোড়ার উভয় অংশ থেকেই তাদের নির্ভুলতা লাভ করে। কমান্ডের টাইমিং কতটা নির্ভুল, তার ওপর নির্ভর করে লক্ষ্যটি কতটা নিখুঁতভাবে অর্জিত হবে। ফিডব্যাক সিগন্যাল কতটা ভালো, তার ওপর নির্ভর করে ড্রাইভটি লোডকে কতটা সঠিকভাবে উপলব্ধি করতে পারে। বোর্ডটি কমান্ড যত ভালোভাবে সরবরাহ করে, সার্ভো মোটরগুলো ঠিক ততটুকুই তা অনুসরণ করে।
স্পেসিফিকেশন লেখার সময় হার্ডওয়্যার টিমের তিনটি বিষয় একসাথে বিচার করা উচিত। প্রথমত, কাজের জন্য প্রয়োজনীয় রেজোলিউশনের সাথে ফিডব্যাক হার্ডওয়্যারের তুলনা করা। দ্বিতীয়ত, প্রকৃত কারেন্ট এবং তাপীয় চাপের জন্য পাওয়ার স্টেজের আকার নির্ধারণ করা । তৃতীয়ত, প্রকাশের আগে ডিএফএম (DFM) সীমাবদ্ধতাগুলো দূর করা। যে সার্ভো ড্রাইভগুলো এই তিনটি পরীক্ষাই পাস করে, সেগুলো লোডের অধীনে নিজেদের অবস্থান ধরে রাখে। ফলে সার্ভো মোটরগুলো ঠান্ডা থাকে এবং বেশিদিন টেকে।
FAQ
একটি সার্ভো ড্রাইভ কীভাবে PWM সংকেতকে মোটরের গতিতে রূপান্তরিত করে?
ড্রাইভটি পালস প্রস্থ পড়ে এবং তার অভ্যন্তরীণ টাইম বেসের সাথে মিলিয়ে দেখে। ১.৫ মিলিসেকেন্ডের কাছাকাছি একটি পালস সাধারণত কেন্দ্র অবস্থান বোঝায়। ড্রাইভটি ডিকোড করা মানটিকে পাওয়ার স্টেজের জন্য একটি সুইচিং প্যাটার্নে রূপান্তরিত করে। ইনপুটে সঠিক টাইমিং কমান্ডটিকে স্থির রাখে।
একটি নির্দিষ্ট নির্ভুল লক্ষ্যের জন্য কোন ফিডব্যাক সেন্সরটি উপযুক্ত?
পটেনশিওমিটারের দাম সবচেয়ে কম এবং এটি ±১–২ মিমি পরিসরে অবস্থান নির্ণয় করতে পারে। হল সেন্সরের দাম মাঝামাঝি। অপটিক্যাল এনকোডারের দাম সবচেয়ে বেশি এবং যখন কাজের জন্য সাব-মিলিমিটার নির্ভুলতার প্রয়োজন হয়, তখন এটি ব্যবহার করা সার্থক। সার্ভো মোটর সেই সেন্সরটিকে অনুসরণ করে, যা বোর্ডটি সমর্থন করে।
একটি সার্ভো ড্রাইভের কারেন্ট সেন্সিং প্রয়োজন কেন?
কারেন্ট সেন্সিং টর্ক লুপটি সম্পূর্ণ করে এবং হার্ডওয়্যারকে সুরক্ষিত রাখে। একটি থেমে যাওয়া সার্ভো মোটরের অবস্থান পরিবর্তন বন্ধ হয়ে গেলে, সেটি ক্রমবর্ধমান কারেন্ট টানে। ড্রাইভটি একটি নির্দিষ্ট সীমার সাথে সেই কারেন্ট মিলিয়ে দেখে এবং আউটপুট কমিয়ে আনে। এই ব্যবস্থাটি অপ্রয়োজনীয় ট্রিপ ছাড়াই ওয়াইন্ডিং এবং বোর্ডকে সুরক্ষিত রাখে।
বোর্ড-স্তরের কোন পছন্দগুলো গতির নির্ভুলতাকে সবচেয়ে বেশি প্রভাবিত করে?
তিনটি বিষয় সবচেয়ে গুরুত্বপূর্ণ। PWM ইনপুটগুলোকে সুইচিং নোড থেকে দূরে রাখুন এবং টাইমারকে একটি স্থিতিশীল ক্লক দিন। ফিডব্যাক কেবলগুলোকে মোটরের পাওয়ার ওয়্যারিং থেকে দূরে রাখুন এবং যেখানে সম্ভব ডিফারেনশিয়াল সিগন্যাল ব্যবহার করুন। প্রকৃত লোড স্ট্রেসের জন্য ডেড টাইম এবং ডিসি-বাস ক্যাপাসিটরের আকার নির্ধারণ করুন। যে সার্ভো ড্রাইভগুলো এই তিনটি বিষয় সঠিকভাবে করে, সেগুলো লোডের অধীনেও নিজেদের অবস্থান ধরে রাখতে পারে।