অটোমেশন ইঞ্জিনিয়ারিং-এ উচ্চ-নির্ভুল গতি হলো যান্ত্রিক সিস্টেমের সমন্বিত ও নিয়ন্ত্রিত চলাচল। নির্ভুল গতি নিয়ন্ত্রণে প্রতিটি কমান্ডের সাথে একটি পরিমাপ যুক্ত করা হয় এবং ফিডব্যাক সিস্টেমকে তার নিজের ত্রুটি সংশোধন করতে সাহায্য করে।
এর গুরুত্ব সুদূরপ্রসারী। লিথোগ্রাফিতে একক-সংখ্যার ন্যানোমিটারের সামান্য ত্রুটির কারণেও একটি ত্রুটিপূর্ণ চিপ তৈরি হতে পারে। মাত্র কয়েক ন্যানোমিটারের মতো ক্ষুদ্র ত্রুটিও একটি সম্পূর্ণ চিপকে অকেজো করে দিতে পারে, এবং এই ধরনের মুদ্রণ ত্রুটি ধরার জন্যই ১-ন্যানোমিটার রেজোলিউশনের ই-বিম পরিদর্শন ব্যবস্থা রয়েছে। ওয়েফার পরীক্ষা এবং অ্যাসেম্বলিও একই চাপের সম্মুখীন হয়।
যেসব প্রকৌশলী নির্ভুল গতি নিয়ন্ত্রণের মূলনীতি, প্রধান প্রযুক্তি, ত্রুটির উৎস এবং সমন্বয় কৌশল আয়ত্ত করেন, এই সরঞ্জামগুলো নতুন নকশা প্রণয়ন এবং বিদ্যমান নির্ভুল সিস্টেমের সমস্যা সমাধানে সহায়তা করে।
কী Takeaways
উচ্চ-নির্ভুল গতি নিয়ন্ত্রণ ব্যবস্থা ফিডব্যাকের মাধ্যমে যন্ত্রকে নির্ভুলভাবে চালনা করে এবং ত্রুটি সংশোধন করে।
ক্লোজড-লুপ ফিডব্যাক প্রকৃত অবস্থান পরিমাপ করে এবং রিয়েল টাইমে বিচ্যুতি সংশোধন করে।
এর প্রধান উপাদানগুলোর মধ্যে রয়েছে অ্যাকচুয়েটর, কন্ট্রোলার, ড্রাইভ এবং অপটিক্যাল এনকোডারের মতো ফিডব্যাক সেন্সর।
তাপীয় প্রসারণ, পশ্চাৎক্ষেপ এবং ঘর্ষণ হলো ত্রুটির প্রধান উৎস যা নির্ভুলতা হ্রাস করে।
ফিডফরোয়ার্ড মডেল এবং এরর ম্যাপিং ৭০ শতাংশের বেশি ভুল কমাতে পারে।
স্থিতিশীল পারফরম্যান্সের জন্য সার্ভো লুপগুলো ক্রমানুসারে টিউন করুন: প্রথমে কারেন্ট, তারপর ভেলোসিটি এবং সবশেষে পজিশন।
নিয়মিত ক্রমাঙ্কন এবং পরিবেশগত নিয়ন্ত্রণ দীর্ঘ উৎপাদন প্রক্রিয়া জুড়ে নির্ভুলতা স্থিতিশীল রাখে।
সর্বোত্তম ফলাফলের জন্য, উপাদানগুলোকে কাজের সাথে মেলান এবং নির্ভুলতাকে একটি সিস্টেম-ব্যাপী বৈশিষ্ট্য হিসেবে বিবেচনা করুন।
উচ্চ-নির্ভুল গতির মৌলিক বিষয়
অটোমেশন ইঞ্জিনিয়ারিং-এর ক্ষেত্রে উচ্চ-নির্ভুল গতি বলতে যান্ত্রিক সিস্টেমের সমন্বিত ও নিয়ন্ত্রিত চলাচলকে বোঝায়। বহু-অক্ষীয় সিঙ্ক্রোনাইজেশন প্রতিটি অক্ষকে একই মুহূর্তে একই গতিপথে রাখে। একটিমাত্র পিছিয়ে থাকা অক্ষ পুরো প্রক্রিয়াটিকে নষ্ট করে দিতে পারে, তাই প্রক্রিয়ার কার্যকারিতা নিশ্চিত করার জন্য প্রকৌশলীরা নির্ভুলতার প্রয়োজনীয়তা নির্দিষ্ট করে দেন।
মূল সিস্টেম উপাদান
যেকোনো নির্ভুল গতি নিয়ন্ত্রণ ব্যবস্থার মেরুদণ্ড চারটি উপাদান দ্বারা গঠিত। নিচের সারণিতে প্রতিটি ভূমিকার সংক্ষিপ্ত বিবরণ দেওয়া হলো।
উপাদান | গতি ব্যবস্থায় ভূমিকা |
|---|---|
অ্যাকচুয়েটর (সার্ভো/স্টেপার মোটর) | ভার সরানোর জন্য বৈদ্যুতিক শক্তিকে যান্ত্রিক বল বা টর্কে রূপান্তরিত করুন। |
মোশন কন্ট্রোলার | উচ্চ-স্তরের নির্দেশাবলী ব্যাখ্যা করে, সেগুলোকে সময়-ভিত্তিক নিম্ন-স্তরের সংকেতে রূপান্তরিত করে এবং গতিপথ পরিকল্পনা সম্পাদন করে। |
ড্রাইভ (সার্ভো অ্যামপ্লিফায়ার) | কম-ক্ষমতার কমান্ড সংকেত গ্রহণ করে সেগুলোকে মোটরের কয়েলের জন্য উচ্চ-ক্ষমতার বিদ্যুৎ প্রবাহে রূপান্তরিত করা। |
প্রতিক্রিয়া ডিভাইস | ক্রমাগত প্রকৃত অবস্থান এবং বেগ পরিমাপ করে, যা বিঘ্নের ক্লোজড-লুপ সংশোধন সক্ষম করে। |
অ্যাকচুয়েটর এবং ড্রাইভ
অ্যাকচুয়েটরের পছন্দই মূলত সিস্টেমের কর্মক্ষমতা নির্ধারণ করে। বৈদ্যুতিক সার্ভো-ভিত্তিক অ্যাকচুয়েটরগুলো তাদের নিয়ন্ত্রণযোগ্যতা এবং দ্রুত সাড়া দেওয়ার ক্ষমতার কারণে উচ্চ-নির্ভুল কাজের জন্য উপযুক্ত। অন্যদিকে, নিউম্যাটিক এবং হাইড্রোলিক ধরনের অ্যাকচুয়েটরগুলো উচ্চ-বল বা প্রতিকূল পরিবেশের জন্য শক্তি ঘনত্ব, গতি, নির্ভুলতা এবং দক্ষতার ক্ষেত্রে কিছুটা ছাড় দেয়। ড্রাইভগুলো অ্যাকচুয়েটরের ভোল্টেজ এবং কারেন্ট নিয়ন্ত্রণ করে, যা টর্ক, গতি এবং অবস্থানের উপর সূক্ষ্ম নিয়ন্ত্রণ প্রদান করে। আধুনিক ড্রাইভগুলোতে ক্লোজড-লুপ ফিডব্যাক, রিয়েল-টাইম ডায়াগনস্টিকস এবং এমবেডেড ইন্টেলিজেন্স যুক্ত করা হয়েছে।
ফিডব্যাক সেন্সর
উচ্চ-রেজোলিউশন অপটিক্যাল এনকোডার, ক্যাপাসিটিভ সেন্সর এবং লেজার ইন্টারফেরোমিটারের মতো ফিডব্যাক ডিভাইসগুলো রিয়েল টাইমে সার্ভো অ্যামপ্লিফায়ারের প্রসেসরগুলোতে অবস্থান এবং বেগের ডেটা পাঠায়। নির্ভুল গতি নিয়ন্ত্রণে অপটিক্যাল এনকোডারগুলো বহুল ব্যবহৃত হয়, কারণ এগুলো সূক্ষ্ম রেজোলিউশন এবং স্থিতিশীল আউটপুট প্রদান করে। এনকোডার এবং রিজলভারগুলো অবিচ্ছিন্নভাবে অবস্থান এবং বেগের ফিডব্যাক সরবরাহ করে, ফলে ক্লোজড-লুপ কন্ট্রোল সিস্টেমগুলো ত্রুটি দেখা দেওয়ার সাথে সাথেই তা সংশোধন করতে পারে।
কন্ট্রোলার এবং সিগন্যাল প্রসেসিং
মোশন কন্ট্রোলারটি কেন্দ্রীয় প্রসেসর হিসেবে কাজ করে। এটি উচ্চ-স্তরের নির্দেশাবলী ব্যাখ্যা করে এবং গতিপথ পরিকল্পনা সম্পাদন করে। কন্ট্রোলারের অভ্যন্তরে সিগন্যাল প্রসেসিং কাঁচা সেন্সর ডেটাকে ব্যবহারযোগ্য অবস্থানগত ফিডব্যাকে রূপান্তরিত করে। সঠিকভাবে মেলানো এবং টিউন করা উপাদানগুলো উচ্চ গতি, নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা নিশ্চিত করে।
ফিডব্যাক লুপ
ওপেন-লুপ বনাম ক্লোজড-লুপ
একটি ওপেন-লুপ সিস্টেম ফলাফল যাচাই না করেই নির্দেশ জারি করে। একটি ক্লোজড-লুপ সিস্টেম ফলাফল পরিমাপ করে এবং তা সংশোধন করে। এই চক্রটি ক্রমাগত চলতে থাকে:
ফিডব্যাক ডিভাইসগুলো রিয়েল টাইমে সার্ভো অ্যামপ্লিফায়ারের প্রসেসরগুলোতে অবস্থান এবং বেগের ডেটা প্রেরণ করে।
কন্ট্রোল লুপটি ট্র্যাজেক্টরি প্ল্যান থেকে প্রাপ্ত লক্ষ্যের অবস্থানের সাথে ফিডব্যাক থেকে প্রাপ্ত প্রকৃত অবস্থানের তুলনা করে অবস্থানের ত্রুটি গণনা করে।
একটি পিআইডি অ্যালগরিদম একটি সংশোধনমূলক আউটপুট তৈরি করে: এর প্রপোর্শনাল টার্মটি তাৎক্ষণিক ত্রুটি সমাধান করে, ইন্টিগ্রাল টার্মটি স্থির ঘর্ষণের মতো স্থির-অবস্থার ত্রুটিগুলো দূর করে, এবং ডেরিভেটিভ টার্মটি ওভারশুট কমানোর জন্য ড্যাম্পিং যোগ করে।
ড্রাইভটি সংশোধিত কমান্ডটিকে সমন্বয় করে এবং মোটরে প্রয়োজনীয় উচ্চ-ক্ষমতার কারেন্ট সরবরাহ করে।
মোটর এটিকে যান্ত্রিক বল বা টর্কে রূপান্তরিত করে এবং এই চক্রটি বিঘ্ন দূর করতে ও অবস্থানের নির্দিষ্টতা বজায় রাখতে পুনরাবৃত্ত হয়।
লাভ, ব্যান্ডউইথ এবং স্থিতিশীলতা
গেইন নির্ধারণ করে যে ত্রুটির প্রতি লুপটি কতটা জোরালোভাবে সাড়া দেবে। ব্যান্ডউইথ নির্ধারণ করে যে লুপটি কতটা দ্রুত প্রতিক্রিয়া করতে পারে। উচ্চ গেইন এবং প্রশস্ত ব্যান্ডউইথ ত্রুটি কমিয়ে আনে, কিন্তু এর অতিরিক্ত মান লুপটিকে দোলনের দিকে ঠেলে দেয়। নির্ভুল গতি নিয়ন্ত্রণকে স্থিতিশীল রাখতে প্রকৌশলীরা এই সেটিংগুলোর মধ্যে ভারসাম্য বজায় রাখেন।
কর্মক্ষমতা বৈশিষ্ট্যের মান
নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, রেজোলিউশন
সঠিকতা হলো নির্দেশিত অবস্থান এবং লোডের প্রকৃত ভৌত অবস্থানের মধ্যেকার পার্থক্য , যা সাধারণত একটি লেজার ইন্টারফেরোমিটারের সাহায্যে যাচাই করা হয়। পুনরাবৃত্তিযোগ্যতা নির্দেশ করে যে, একই ধরনের নির্দেশের অধীনে একটি স্টেজ কতটা নিখুঁতভাবে তার আগের অবস্থানে ফিরে আসে। রেজোলিউশন দুটি বৈশিষ্ট্য বর্ণনা করে: ফিডব্যাক রেজোলিউশন (এনকোডার কাউন্টস পার ইউনিট) এবং পজিশনিং রেজোলিউশন (ন্যূনতম ক্রমবর্ধমান গতি)। উচ্চ রেজোলিউশন সঠিকতা বা পুনরাবৃত্তিযোগ্যতার নিশ্চয়তা দেয় না।
স্থির হওয়ার সময় এবং পরবর্তী ত্রুটি
ব্যান্ডউইথের সীমাবদ্ধতার কারণে অগোছালো আচরণ, অনুসরণজনিত ত্রুটি এবং ধীর স্থিতিশীলতা দেখা দেয়। উচ্চ সার্ভো-আপডেট হার এবং একটি ইথারক্যাট-ভিত্তিক আর্কিটেকচার একটি ভালো ভিত্তি প্রদান করে। অপটিক্যাল এনকোডারের রেজোলিউশন এবং রৈখিকতা হলো ত্রুটির প্রধান উৎস; কন্ট্রোলার ফার্মওয়্যারে উচ্চ পিচ ও রৈখিকীকরণ, যা বাহ্যিক লেজার ইন্টারফেরোমিটার দ্বারা ক্যালিব্রেট করা হয়, নির্ভুলতা উন্নত করে। সেন্সরের ব্যান্ডউইথ, রেজোলিউশন এবং নির্ভুলতা সরাসরি স্থিতিশীলতার সময় এবং অনুসরণজনিত ত্রুটিকে প্রভাবিত করে। সুনির্দিষ্ট অবস্থান ফিডব্যাক এবং পরম অবস্থান ডেটা মোশন কন্ট্রোল সিস্টেম জুড়ে এই উভয় মেট্রিককে আরও সুনির্দিষ্ট করে তোলে।
সুনির্দিষ্ট গতি নিয়ন্ত্রণের নীতিগুলি
মাল্টি-অক্ষ সমন্বয়
অক্ষ বরাবর সমন্বিত গতি
একটি প্রিসিশন মোশন কন্ট্রোল সিস্টেমের প্রতিটি অ্যাক্সিসকে অবশ্যই একই মুহূর্তে শুরু হতে, গতি ধরে রাখতে এবং থামতে হবে। মোশন কন্ট্রোলারগুলো তাদের অভ্যন্তরীণ অসিলেটর থেকে টাইমিং গ্রহণ করে , তাই দীর্ঘ সময় ধরে চলার সময় তাদের ফ্রিকোয়েন্সিগুলোর মধ্যে ব্যবধান তৈরি হয়। এর প্রচলিত প্রতিকার হলো এক্সপ্লিসিট সিনক্রোনাইজেশন: একটি কন্ট্রোলার মাস্টার হিসেবে কাজ করে এবং স্লেভ কন্ট্রোলারগুলোতে একটি স্ট্রোব সিগন্যাল পাঠায়। একটি একক মাল্টি-অ্যাক্সিস কন্ট্রোলার এই সমস্যাটি স্বয়ংক্রিয়ভাবে সমাধান করে, কারণ সমস্ত লুপ একটি মাস্টার ক্লক শেয়ার করে। EtherCAT এবং PROFINET IRT-এর মতো ডিটারমিনিস্টিক নেটওয়ার্কগুলো নোড অসিলেটরগুলোকে ন্যানোসেকেন্ড-স্তরের নির্ভুলতায় সিনক্রোনাইজ করে, ফলে প্রতিটি ড্রাইভে কমান্ডগুলো একই মুহূর্তে প্রয়োগ হয়। ইলেকট্রনিক গিয়ারিং এবং CAM টেবিলগুলো আরেকটি স্তর যোগ করে, যা রিয়েল টাইমে মাস্টার-টু-ফলোয়ার অনুপাত প্রয়োগ করে।
গতিপথ পরিকল্পনার মূল বিষয়গুলি
কন্ট্রোলার প্রতিটি মুভ কমান্ডকে একটি সময়-ভিত্তিক ট্র্যাজেক্টরিতে রূপান্তরিত করে, যা গতিপথ, গতি প্রোফাইল এবং লক্ষ্যের অবস্থান নির্ধারণ করে। ভালো পরিকল্পনা ত্বরণ এবং জার্কের উপর ডাইনামিক সীমা মেনে চলে এবং এটি পুরো মুভ জুড়ে প্রতিটি অক্ষকে সিঙ্ক্রোনাইজড রাখে। ইঞ্জিনিয়াররা কাজের ধরন অনুযায়ী প্যারামিটারাইজেশন বেছে নেন: ডাইনামিক প্ল্যানিংয়ের জন্য পিসওয়াইজ-কিউবিক পলিনোমিয়াল এবং কাইনেম্যাটিক অপটিমাইজেশনের জন্য বি-স্প্লাইন, যেখানে কনভেক্স হাল বৈশিষ্ট্যটি অবস্থান এবং ডেরিভেটিভের সীমাকে সর্বদা রৈখিক রাখে। এস-কার্ভ অ্যাক্সিলারেশন , লুক-অ্যাহেড এবং সার্কুলার ইন্টারপোলেশন হলো অন্যান্য সাধারণ প্রোফাইল টাইপ।
সার্ভো নিয়ন্ত্রণের মৌলিক বিষয়
উচ্চ-গতির সার্ভো লুপ
সময়মতো ত্রুটি সংশোধন নিশ্চিত করতে রিয়েল-টাইম কোড সাধারণত ১০ কিলোহার্টজের উপরে চলে । প্রতিটি চক্রে, কন্ট্রোলার নির্দেশিত অবস্থানের সাথে পরিমাপকৃত অবস্থানের তুলনা করে এবং একটি পিআইডি অ্যালগরিদম একটি সংশোধনমূলক সংকেত তৈরি করে। সার্ভো মোটর উচ্চ টর্ক-টু-ইনার্শিয়া অনুপাতকে ক্লোজড-লুপ ফিডব্যাকের সাথে যুক্ত করে, যা মাইক্রন-স্তরের রৈখিক নির্ভুলতা এবং লোড পরিবর্তনের সাথে দ্রুত সমন্বয় সাধন করে। অ্যাবে নীতি অনুসরণ করে, যন্ত্রের কার্যবিন্দুর কাছাকাছি স্থাপন করা উচ্চ-রেজোলিউশনের অপটিক্যাল এনকোডারগুলো পরিমাপের ত্রুটি কমিয়ে আনে।
স্থিতিশীলতা এবং প্রতিক্রিয়ার মধ্যে আপস
গতি ও নির্ভুলতা স্থিতিশীলতার বিরুদ্ধে কাজ করে। প্রশস্ত ব্যান্ডউইথ এবং উচ্চ গেইন ত্রুটির প্রভাবকে সংকুচিত করে, কিন্তু এর অতিরিক্ত মান যান্ত্রিক অনুরণন সৃষ্টি করে এবং লুপটিকে দোলনের দিকে ঠেলে দেয়। প্রকৌশলীরা প্রতিটি অক্ষকে টিউন করে এবং আন্তঃ-অক্ষীয় মিথস্ক্রিয়া পরীক্ষা করে এই দুটির মধ্যে ভারসাম্য রক্ষা করেন, কারণ একটি অক্ষের ত্বরণ অন্য অক্ষে কম্পন সৃষ্টি করতে পারে।
যথার্থ স্পেসিফিকেশন
নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা নির্দিষ্ট করা
ছন্দোময় | সংজ্ঞা | মূল সীমাবদ্ধতা |
|---|---|---|
সঠিকতা | সিস্টেমটি একটি চূড়ান্ত নির্দেশিত অবস্থানের কতটা কাছাকাছি পৌঁছায়; এটি প্রকৃত লক্ষ্য থেকে বিচ্যুতি পরিমাপ করে। | যান্ত্রিক জ্যামিতি, তাপীয় বিচ্যুতি, ক্রমাঙ্কন গুণমান |
repeatability | সিস্টেমটি এক বা উভয় দিক থেকে বারবার কতটা কাছাকাছি একই অবস্থানে ফিরে আসে। | প্রায়শই নিখুঁত নির্ভুলতার চেয়ে অর্জন করা সহজ; ধারাবাহিক মানের জন্য অপরিহার্য। |
প্রক্রিয়ার চাহিদার সাথে স্পেসিফিকেশন মেলানো
স্পেসিফিকেশনের ক্ষেত্রে একটি বাস্তবসম্মত নিয়ম প্রযোজ্য: প্রথমে ফিক্সচারিং, পরিবেশ এবং প্রশিক্ষিত অপারেটরের মাধ্যমে প্রিসিশন স্থিতিশীল করুন, তারপর ক্যালিব্রেশন এবং অফসেটের মাধ্যমে অ্যাকুরেসি সংশোধন করুন। যে সিস্টেম ধারাবাহিকভাবে পুনরাবৃত্তি করতে পারে না, তা শুধুমাত্র ক্যালিব্রেশনের মাধ্যমে কার্যকর হয়ে উঠবে না। টিমগুলো অ্যাবসোলিউট অ্যাকুরেসি নিয়ে কাজ করার আগে একটি গেজ আরএন্ডআর (Gage R&R) স্টাডির মাধ্যমে প্রিসিশন নিশ্চিত করে । এই শৃঙ্খলা একটি প্রিসিশন মোশন কন্ট্রোল সিস্টেমকে ত্রুটিমুক্ত রাখে এবং অপটিক্যাল এনকোডার, ড্রাইভ ও কন্ট্রোলারে করা বিনিয়োগকে সুরক্ষিত রাখে।
মূল প্রযুক্তি
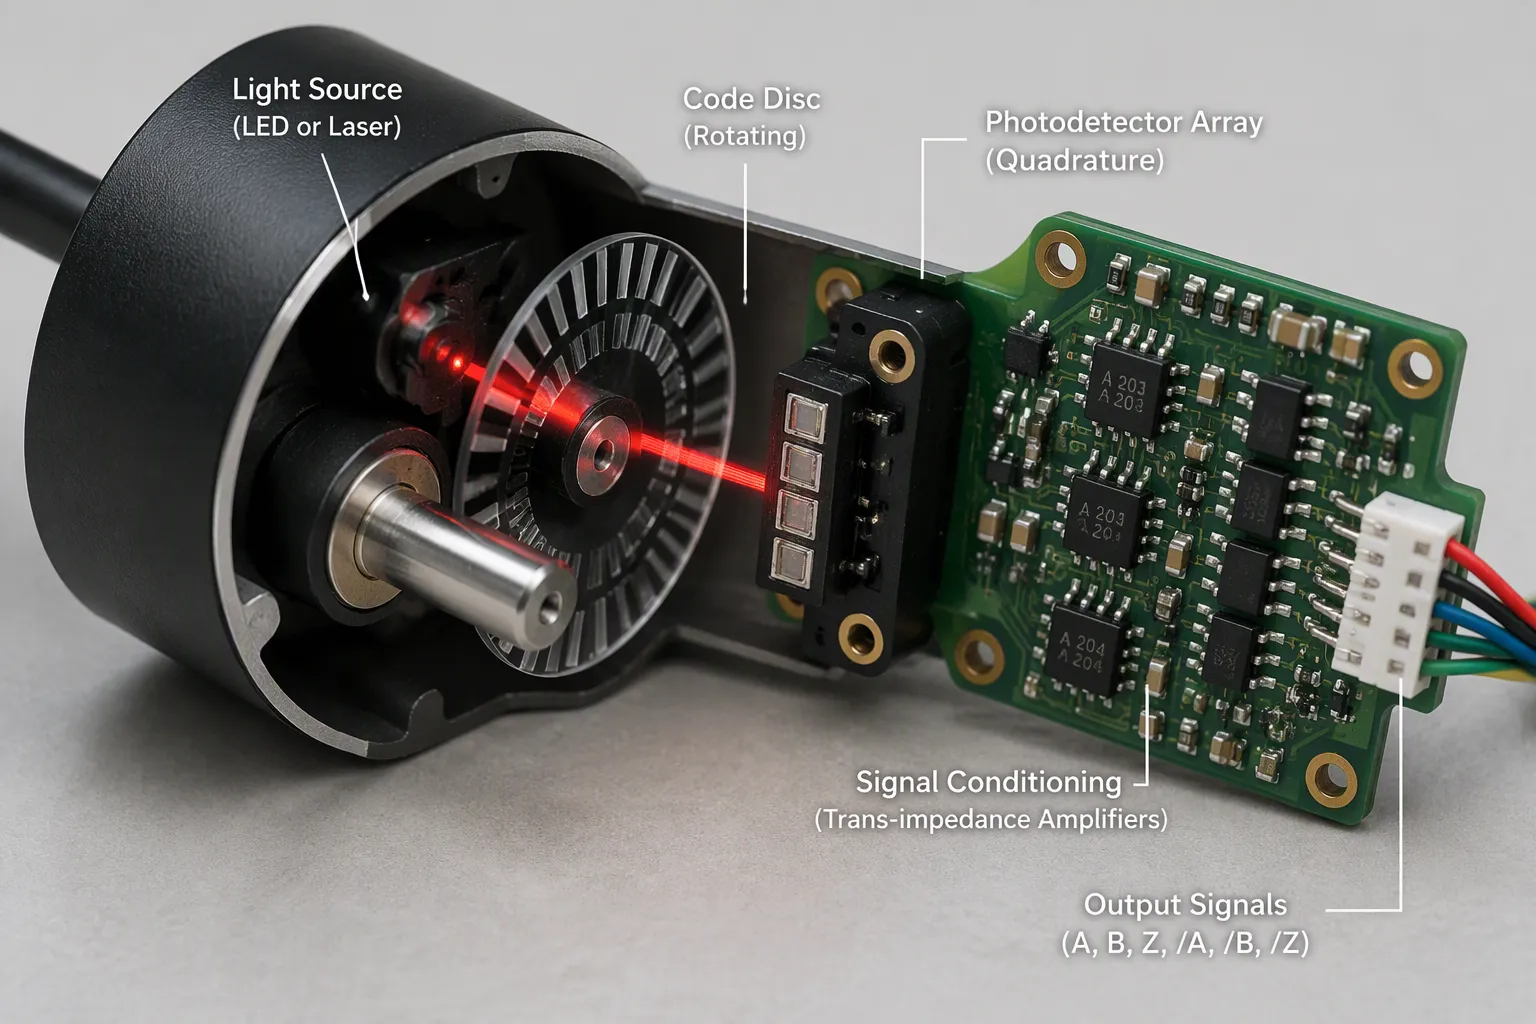
অপটিক্যাল এনকোডার প্রযুক্তি
অপারেটিং নীতি
অপটিক্যাল এনকোডারের মূল ভিত্তি একটি সরল আলোক পথের উপর প্রতিষ্ঠিত। নিয়ার-ইনফ্রারেড ব্যান্ডে (৮৫০–৯৪০ ন্যানোমিটার) একটি নির্ভুল এলইডি বা লেজার উৎস একটি স্থিতিশীল রশ্মি নির্গত করে। সেই রশ্মিটি পর্যায়ক্রমে অস্বচ্ছ ও স্বচ্ছ অংশযুক্ত একটি কোড ডিস্কের মধ্য দিয়ে যায়, যা ডিস্কটির ঘূর্ণন বা স্থানান্তরের সাথে সাথে আলোকে মডুলেট করে। এরপর একটি ফটোডিটেক্টর এই মডুলেটেড আলোক স্পন্দনগুলোকে বৈদ্যুতিক প্রবাহে রূপান্তরিত করে। নিচের ক্রমটি সম্পূর্ণ সংকেত শৃঙ্খলটি বর্ণনা করে।
একটি সূক্ষ্ম এলইডি বা লেজার উৎস (নিকট-ইনফ্রারেড, ৮৫০–৯৪০ ন্যানোমিটার) একটি স্থিতিশীল আলোক রশ্মি নির্গত করে।
রশ্মিটি একটি কোড ডিস্ক বা কোড হুইলের মধ্য দিয়ে যায়, যেটিতে পর্যায়ক্রমে অস্বচ্ছ এবং স্বচ্ছ অংশ থাকে, যা ডিস্কটির ঘূর্ণন বা স্থানান্তরের সাথে সাথে আলোকে মডুলেট করে।
একটি ফটোডিটেক্টর (ফটোডায়োড বা ফটোট্রানজিস্টর) মডুলেটেড আলোক স্পন্দনকে বৈদ্যুতিক প্রবাহে রূপান্তরিত করে।
বৈদ্যুতিকভাবে ৯০° ব্যবধানে অবস্থিত চারটি আলোকসংবেদী উপাদানের সাহায্যে কোয়াড্রেচার ডিটেকশন এবং ডিফারেনশিয়াল কনফিগারেশন নয়েজ ইমিউনিটি সর্বোচ্চ করে তোলে।
সিগন্যাল কন্ডিশনিং (ট্রান্স-ইম্পিডেন্স অ্যামপ্লিফায়ার, অটোমেটিক গেইন কন্ট্রোল) অবস্থান, দিক এবং গতি নির্দেশকারী একটি সুস্পষ্ট ডিজিটাল আউটপুট তৈরি করে।
চূড়ান্ত আউটপুটটিতে অবস্থান, দিক এবং গতির ডেটা থাকে। কোয়াড্রেচার এনকোডিং কন্ট্রোলারকে চ্যানেলগুলোর মধ্যকার ফেজ সম্পর্ক থেকে দিক নির্ণয় করতে সাহায্য করে। কোয়াড্রেচার সিগন্যাল অ্যানালাইসিস প্রতিটি এজ ট্রানজিশনকে ডিকোড করার মাধ্যমে রেজোলিউশনকে আরও সূক্ষ্ম করে তোলে।
প্রকার এবং সুবিধা
প্রকৌশলীরা অপটিক্যাল এনকোডারকে গতির জ্যামিতি এবং কোডিং স্কিম অনুসারে শ্রেণীবদ্ধ করেন। নিচের সারণিতে অপটিক্যাল এনকোডারের প্রধান প্রকারগুলোকে তাদের ভূমিকার সাথে মিলিয়ে দেখানো হয়েছে।
শ্রেণিবিন্যাস ভিত্তি | আদর্শ | মূল বৈশিষ্ট্য | অ্যাপ্লিকেশন পরিস্থিতি |
|---|---|---|---|
গতির জ্যামিতি | ঘূর্ণমান | কৌণিক অবস্থান এবং দিক ট্র্যাক করে; পরম বা আপেক্ষিক ডেটা | উচ্চ কর্মক্ষমতা ঘূর্ণন ব্যবস্থা |
গতির জ্যামিতি | রৈখিক | রৈখিক সরণ শনাক্ত করে | রোবোটিক্স এবং অটোমেশন নির্ভুল কাজ |
কোডিং | ক্রমবর্ধমান | সরল প্যাটার্ন; একটি প্রারম্ভিক বিন্দু থেকে আপেক্ষিক অবস্থানের জন্য স্পন্দন গণনা করে। | সাধারণ গতি নিয়ন্ত্রণ |
কোডিং | পরম | জটিল প্যাটার্ন; নিখুঁত ট্র্যাকিংয়ের জন্য প্রতিটি অবস্থানের জন্য স্বতন্ত্র সংকেত | মিশন-সমালোচনামূলক সিস্টেম |
কোডিং | পার্থক্যমূলক | ডুয়াল-ট্র্যাক ডিজাইন; উন্নত নয়েজ ইমিউনিটি | উচ্চ হস্তক্ষেপ পরিবেশ |
অপটিক্যাল এনকোডার প্রযুক্তির সুবিধাগুলো ব্যাপক। অপটিক্যাল এনকোডার উচ্চ রেজোলিউশন এবং নির্ভুলতা প্রদান করে, যার রেজোলিউশন প্রতি ঘূর্ণনে ১০ লক্ষ কাউন্টের বেশি এবং ফিডব্যাক নির্ভুলতা সাব-মাইক্রন স্তরের। এর রেসপন্স টাইম সাধারণত ১ মাইক্রোসেকেন্ডের কম হয়, যা রিয়েল-টাইম পজিশন ট্র্যাকিং সক্ষম করে। ডিফারেনশিয়াল এবং কোয়াড্রেচার ডিটেকশন উন্নত নয়েজ ইমিউনিটি প্রদান করে, যার মধ্যে রেডিও ফ্রিকোয়েন্সি ইন্টারফারেন্সের বিরুদ্ধে প্রতিরোধ ক্ষমতাও অন্তর্ভুক্ত। সরাসরি ডিজিটাল আউটপুট অ্যানালগ-টু-ডিজিটাল রূপান্তরকে দূর করে, যা প্রসেসিং ওভারহেড কমায় এবং নির্ভরযোগ্যতা বাড়ায়। ধুলো এবং জলরোধীতার জন্য IP67-রেটেড এনক্লোজার পাওয়া যায় এবং এর অপারেটিং তাপমাত্রার পরিসীমা -৪০°C থেকে +৮৫°C পর্যন্ত। স্পর্শবিহীন পরিমাপ উচ্চ নির্ভরযোগ্যতা এবং দীর্ঘ জীবনকাল নিশ্চিত করে। এই ডিভাইসগুলো অ্যাবসোলিউট এবং ইনক্রিমেন্টাল উভয় ধরনের ফিডব্যাক সমর্থন করে, আকারে ছোট হয়, সহজে ইনস্টল করা যায় এবং কম শক্তি খরচ করে।
অপটিক্যাল এনকোডার এবং সেন্সিং
অপটিক্যাল বনাম চৌম্বকীয় এনকোডার
অপটিক্যাল এনকোডার এবং ম্যাগনেটিক এনকোডার ভিন্ন ভিন্ন পরিস্থিতিতে ব্যবহৃত হয়। নিচের তুলনাটি এই সুবিধা-অসুবিধার বিষয়টি তুলে ধরে।
এনকোডার টাইপ | রেজোলিউশন এবং নির্ভুলতা | পরিবেশগত দৃঢ়তা |
|---|---|---|
অপটিক্যাল | সর্বোচ্চ রেজোলিউশন এবং নির্ভুলতা | দূষণের ঝুঁকিতে রয়েছে |
চৌম্বক | সীমিত রেজোলিউশন | প্রতিকূল পরিবেশে (উচ্চ ঝাঁকুনি/কম্পন) টিকে থাকে; নিখুঁত সংকেতের জন্য হল-ইফেক্ট সেন্সিং ব্যবহার করে। |
রেজোলিউশনের দিক থেকে অপটিক্যাল রোটারি এনকোডার এগিয়ে থাকলেও, দূষণের কারণে এর স্কেলের মান কমে যায়। একটি ম্যাগনেটিক ইউনিট প্রতিকূল পরিবেশে টিকে থাকার জন্য রেজোলিউশন বিসর্জন দেয়। ডিজাইনাররা মেশিনের ডিউটি সাইকেলের সাপেক্ষে এই উভয় বিষয়ই বিবেচনা করেন।
ইন্টারফেরোমিটার এবং ক্যাপাসিটিভ সেন্সর
দূরত্ব-মাপার ইন্টারফেরোমিটার, ক্যাপাসিট্যান্স প্রোব এবং এলভিডিটি-র মতো বিকল্প প্রযুক্তির তুলনায় ডিফ্র্যাকশন-ভিত্তিক অপটিক্যাল এনকোডারগুলো ক্ষুদ্রাকৃতি, স্বল্প ব্যয়/ওজন এবং উচ্চ কার্যক্ষমতার মতো পরস্পরবিরোধী চাহিদাগুলো আরও সহজে পূরণ করতে পারে।
লেজার এনকোডার উচ্চ-রেজোলিউশন, স্বল্প-চক্রীয়-ত্রুটিযুক্ত রৈখিক এবং বহু-ডিগ্রি-অফ-ফ্রিডম (DoF) অবস্থান পরিমাপ প্রদান করে। এগুলি একটি সরণ ইন্টারফেরোমিটারের পরিমাপ ক্ষমতার সাথে প্রচলিত টেপ বা গ্লাস স্কেল এনকোডারের ব্যবহার ও স্থাপনের সহজতাকে একত্রিত করে। বেশিরভাগ নির্ভুল গতি নিয়ন্ত্রণ ব্যবস্থা তৈরির ক্ষেত্রে, কর্মক্ষমতা এবং সরলতার এই সংমিশ্রণই সেন্সর নির্বাচনকে প্রভাবিত করে।
কন্ট্রোলার আর্কিটেকচার
পিআইডি এবং উন্নত অ্যালগরিদম
পিআইডি সার্ভো অ্যালগরিদম সবচেয়ে সরল নিয়ন্ত্রণ পদ্ধতি হিসেবে রয়ে গেছে। এগুলো সাধারণ যান্ত্রিক কাঠামোর জন্য উপযুক্ত। উচ্চ ভর বা জড়তা, অসম লোড, রোবট, গ্যান্ট্রি এবং অতি-উচ্চ-রেজোলিউশনের স্টেজের ক্ষেত্রে এগুলো যথেষ্ট নয়। উন্নত অ্যালগরিদমগুলো এই শূন্যস্থান পূরণ করে: ফিল্ড-ওরিয়েন্টেড কন্ট্রোল, স্পেস-ভেক্টর মডুলেশন এবং এমআইএমও সার্ভো অ্যালগরিদম। অতিরিক্ত ফিল্টার (লো-পাস, নচ, বাইকোয়াড, জিরো-ফেজ), ডিস্টার্বেন্স রিজেকশন, ফিডফরোয়ার্ড এবং অ্যাডাপ্টিভ কন্ট্রোল এই টুলকিটকে সম্পূর্ণ করে।
ডিএসপি এবং মোশন কন্ট্রোলার
কিছু ডিএসপি-তে কারেন্ট পরিমাপের জন্য এডিসি (ADC) অন্তর্ভুক্ত থাকে। এগুলি সাশ্রয়ী, কিন্তু নিম্নমানের, যেখানে এসএনআর (SNR) এবং প্রকৃত রেজোলিউশন প্রায় ১০ বিটে সীমাবদ্ধ থাকে, যা পজিশন জিটার এবং ভেলোসিটির মসৃণতাকে সীমিত করে। উচ্চ-পারফরম্যান্স ড্রাইভগুলিতে উচ্চ এসএনআর সহ ১৪-বিট বা তার বেশি এডিসি ব্যবহৃত হয়। মোশন কন্ট্রোলারগুলি পজিশন প্রোফাইল তৈরি করে। উন্নত কন্ট্রোলারগুলি মাল্টি-অ্যাক্সিস ভেক্টর মুভ, জার্ক কন্ট্রোল (তৃতীয়-ক্রমের প্রোফাইল), ইন্টারপোলেটেড মোশন, এরর ম্যাপিং ও কম্পেনসেশন, ইনভার্স কিনেমেটিক্স, পাথ ব্লেন্ডিং এবং লুক-অ্যাহেড-এর মাধ্যমে একাধিক অ্যাক্সিসকে সমন্বয় করে। এগুলি উচ্চ-গতির আই/ও সিনক্রোনাইজেশন (PEG/PSO) সমর্থন করে। সার্ভো লুপের আপডেট রেট সাধারণত ১০০ হার্জ থেকে ২০ কিলোহার্জ পর্যন্ত হয়ে থাকে , এবং সমস্ত লুপ ও অ্যাক্সিস জুড়ে একটি অভিন্ন উচ্চ আপডেট রেট একটি উচ্চ-পারফরম্যান্স ডিজাইনের সংকেত দেয়। ডিজিটাল কারেন্ট লুপ, ফিল্ড-ওরিয়েন্টেড কন্ট্রোল, সাইনুসয়েডাল কম্যুটেশন এবং স্পেস-ভেক্টর মডুলেশন ড্রাইভ-লেভেল কন্ট্রোলকে সম্পূর্ণ করে। ইন্টিগ্রেটেড মাল্টি-অ্যাক্সিস এমআইএমও (MIMO) কন্ট্রোল (উদাহরণস্বরূপ, ACS MC4U) সর্বোচ্চ গতি এবং সর্বনিম্ন সেটলিং টাইম অর্জন করে। এইচডিডি অ্যাপ্লিকেশনগুলিতে উচ্চ-গতির নির্ভুল সার্ভো নিয়ন্ত্রণ এই স্থাপত্যটির বাস্তব প্রয়োগ প্রদর্শন করে, যেখানে সংকীর্ণ ফিডব্যাকের অধীনে হেড পজিশনিংয়ের জন্য চরম নির্ভুলতা প্রয়োজন।
ত্রুটির উৎস ও ক্ষতিপূরণ
সাধারণ ত্রুটির উৎস
বিরূপ প্রতিক্রিয়া, ঘর্ষণ, সম্মতি
যান্ত্রিক বিচ্যুতি দুইভাবে দেখা যায়। এটি অ্যাসেম্বলির সময় অ্যালাইনমেন্টের ত্রুটি হিসেবে এবং কোনো মুভের সময় লস্ট মোশন হিসেবে প্রকাশ পায়। ব্যাকল্যাশ এবং কমপ্লায়েন্স প্রতিটি দিক পরিবর্তনের সময় একটি ডেড ব্যান্ড তৈরি করে। অ্যাক্সিস গাইডের ঘর্ষণ স্টিক-স্লিপ আচরণ এবং অনিয়মিত গতির সৃষ্টি করে। উন্নত কন্ট্রোল অ্যালগরিদমগুলো এই যান্ত্রিক ত্রুটিগুলো শনাক্ত করে এবং এনকোডার ফিডব্যাকের মাধ্যমে তা সংশোধন করে। যেকোনো সফটওয়্যার সমাধান কার্যকর হওয়ার আগে যান্ত্রিক বাইন্ডিংয়ের ক্ষেত্রে পরিদর্শন এবং অ্যালাইনমেন্ট সংশোধন করা আবশ্যক।
তাপীয় এবং পরিবেশগত ত্রুটি
তাপমাত্রার পরিবর্তনের ফলে তাপীয় প্রসারণ ঘটে, যা স্কেল দৈর্ঘ্য এবং পরিমাপের নির্ভুলতাকে পরিবর্তন করে দেয়। সূক্ষ্ম যন্ত্রপাতির ক্ষেত্রে তাপীয় প্রভাবগুলো ত্রুটির অন্যতম প্রধান উৎস। এমনকি সুনিয়ন্ত্রিত স্থাপনাগুলোতেও প্রতি ঘণ্টায় প্রায় ০.৫°C তাপমাত্রার তারতম্য এবং মেঝে জুড়ে স্থানিক গ্রেডিয়েন্ট দেখা যায়। সরাসরি ফিডব্যাক ছাড়া বলস্ক্রু-চালিত স্টেজগুলোর অভ্যন্তরীণ স্ব-উত্তাপ পজিশনিং ত্রুটির আরেকটি প্রধান উৎস হিসেবে কাজ করে। আধুনিক অতি-সঠিক যন্ত্রগুলো ±০.৫°C পর্যন্ত নির্ভুল তাপ নিয়ন্ত্রণ ব্যবস্থার মাধ্যমে এর মোকাবিলা করে , এবং নতুন ব্যবস্থাগুলো ওয়ার্কিং এরিয়ার অভ্যন্তরে ±০.০৫°C পর্যন্ত নির্ভুলতা অর্জন করে।
সেন্সর নয়েজ এবং কোয়ান্টাইজেশন
মোটর এবং ড্রাইভ থেকে সৃষ্ট বৈদ্যুতিক হস্তক্ষেপ এনকোডার ফিডব্যাককে নষ্ট করে দেয়। দুর্বল গ্রাউন্ডিং থেকেও নয়েজ আর্টিফ্যাক্ট তৈরি হয়। শিল্ডেড ক্যাবল, সঠিক গ্রাউন্ডিং এবং ফিল্টারিং এই প্রভাবগুলোকে দমন করে। স্কেলের অসম্পূর্ণতা অনুমানযোগ্য চক্রাকার ত্রুটি তৈরি করে এবং স্কেল ও রিডহেডের মধ্যবর্তী পিচ, ইয়ো ও টিল্ট সিগন্যালের অখণ্ডতাকে ক্ষুণ্ণ করে।
ক্ষতিপূরণ কৌশল
ফিডফরোয়ার্ড এবং মডেল-ভিত্তিক
মডেল-ভিত্তিক ফিডফরোয়ার্ড ত্রুটির উৎস শনাক্ত করতে কাইনেম্যাটিক মডেল ব্যবহার করে এবং কার্য সম্পাদনের আগে নির্দেশিত অবস্থানগুলিতে বিপরীত রূপান্তর প্রয়োগ করে। এই পদ্ধতিটি সিঙ্ক্রোনাস ও পুনরাবৃত্তিমূলক ত্রুটির জন্য উপযুক্ত। নথিভুক্ত ফলাফল দেখায় যে বিপরীতমুখী প্রয়োগে ৭০%-এর বেশি হ্রাস ঘটে এবং উন্নত কৌশলগুলি গড় রেসিডুয়ালে ৯৬.৯% পর্যন্ত হ্রাস ঘটায়। মাল্টিপল লিনিয়ার রিগ্রেশনের উপর নির্মিত একটি ডিজিটাল টুইন বিভিন্ন তাপমাত্রার ইনপুটকে তাপীয় বিকৃতির সাথে সংযুক্ত করে। একটি যাচাইকরণে পিক-টু-পিক ত্রুটি ৮২ µm থেকে ৩৩ µm-এ এবং আরএমএস ত্রুটি ৭.৫ µm থেকে ২.৯ µm-এ হ্রাস পেয়েছে।
ত্রুটি ম্যাপিং এবং ক্রমাঙ্কন
ক্যালিব্রেশন সিস্টেমটিকে তার সম্পূর্ণ পরিসরের মধ্যে চালনা করে, নির্দেশিত ও প্রকৃত অবস্থানের তুলনা রেকর্ড করে এবং অপারেশন চলাকালীন অবস্থান-নির্ভর সংশোধন প্রয়োগ করে। এই পদ্ধতিটি সাইক্লিক গিয়ার টুথ এবং এক্সেন্ট্রিসিটি ত্রুটিগুলোকে লক্ষ্য করে, যার ফলে সর্বোচ্চ অবশিষ্ট ত্রুটি ৬৮% হ্রাস পায় বলে নথিভুক্ত করা হয়েছে। উচ্চ-রেজোলিউশনের অপটিক্যাল এনকোডারসহ ক্লোজড-লুপ ফিডব্যাক কন্ট্রোল রিয়েল টাইমে ডাইনামিক ত্রুটিগুলো সামাল দেয়। একটি হারমোনিক ড্রাইভের ক্ষেত্রে জয়েন্ট গ্যাপের ত্রুটি ২১২ µm থেকে কমে ৫১ µm-এর নিচে নেমে আসে। দলগুলোর উচিত নির্দিষ্ট বিরতিতে ক্যালিব্রেশনের সময়সূচি নির্ধারণ করা, কারণ ক্ষতিপূরণের পরেও দীর্ঘমেয়াদী ড্রিফট থেকে যায়।
কম্পন এবং গোলযোগ প্রত্যাখ্যান
নিষ্ক্রিয় এবং সক্রিয় বিচ্ছিন্নতা
প্যাসিভ আইসোলেশন মাউন্ট ভর এবং ড্যাম্পিংয়ের মাধ্যমে কম্পন শোষণ করে। অ্যাক্টিভ আইসোলেশনে সেন্সর এবং অ্যাকচুয়েটর যুক্ত করা হয়, যা রিয়েল টাইমে ডিস্টার্বেন্স বা বিঘ্ন দূর করে। এর নির্বাচন নির্ভর করে ডিস্টার্বেন্সের ফ্রিকোয়েন্সি বা কম্পাঙ্কের ধরন এবং প্রসেসটির জন্য প্রয়োজনীয় দৃঢ়তার ওপর।
নচ ফিল্টার এবং পর্যবেক্ষক
নচ ফিল্টার অন্য কোথাও লুপ গেইনের কোনো ক্ষতি না করেই একটি জ্ঞাত কম্পাঙ্কে যান্ত্রিক অনুরণন দমন করে। অবজারভাররা অপরিমাপকৃত অবস্থাগুলো অনুমান করে এবং বিঘ্ন বর্জন উন্নত করার জন্য সেগুলোকে ফিডব্যাক হিসেবে ফেরত পাঠায়। এই দুটি পদ্ধতিই একটি নির্ভুল গতি নিয়ন্ত্রণ লুপের ব্যবহারযোগ্য ব্যান্ডউইথ প্রসারিত করে।
হারমোনিক ড্রাইভ সিস্টেমে পরিমাপকৃত ক্ষতিপূরণ কর্মক্ষমতা: ফিডফরোয়ার্ড জয়েন্ট রিভার্সাল ত্রুটি ৭০%-এর বেশি কমায়, গ্যাপ ক্ষতিপূরণ ৮৭%-এ পৌঁছায় এবং উন্নত কৌশলগুলো গড় অবশিষ্ট ত্রুটি ৯৬.৯% হ্রাস করে। গড় অবশিষ্ট ত্রুটি ৩.৩৭৯ মিমি থেকে কমে ০.১০৫ মিমি-তে নেমে আসে।
একটি নির্ভুল মোশন কন্ট্রোল সিস্টেম তার সর্বোত্তম ফলাফল অর্জন করে যখন প্রকৌশলীরা নির্ভুলতাকে সিস্টেমের একটি বৈশিষ্ট্য হিসেবে বিবেচনা করেন। অপটিক্যাল এনকোডারগুলো পজিশন ফিডব্যাক সরবরাহ করে যা সংশোধনকে সম্ভব করে তোলে, এবং অ্যাবসোলিউট পজিশন ডেটা প্রতিটি পাওয়ার সাইকেলের পরে হোমিং-এর প্রয়োজনীয়তা দূর করে। পরিবেশগত নিয়ন্ত্রণ এবং নিয়মিত ক্যালিব্রেশন ড্রিফটকে সীমার মধ্যে রাখে। এই পদ্ধতিগুলো নির্ভুল মোশন কন্ট্রোলকে দীর্ঘ উৎপাদন প্রক্রিয়া জুড়ে পুনরাবৃত্তিযোগ্য ফলাফল প্রদান করতে সক্ষম করে।
নির্ভুল গতি নিয়ন্ত্রণ সিস্টেমের একীকরণ
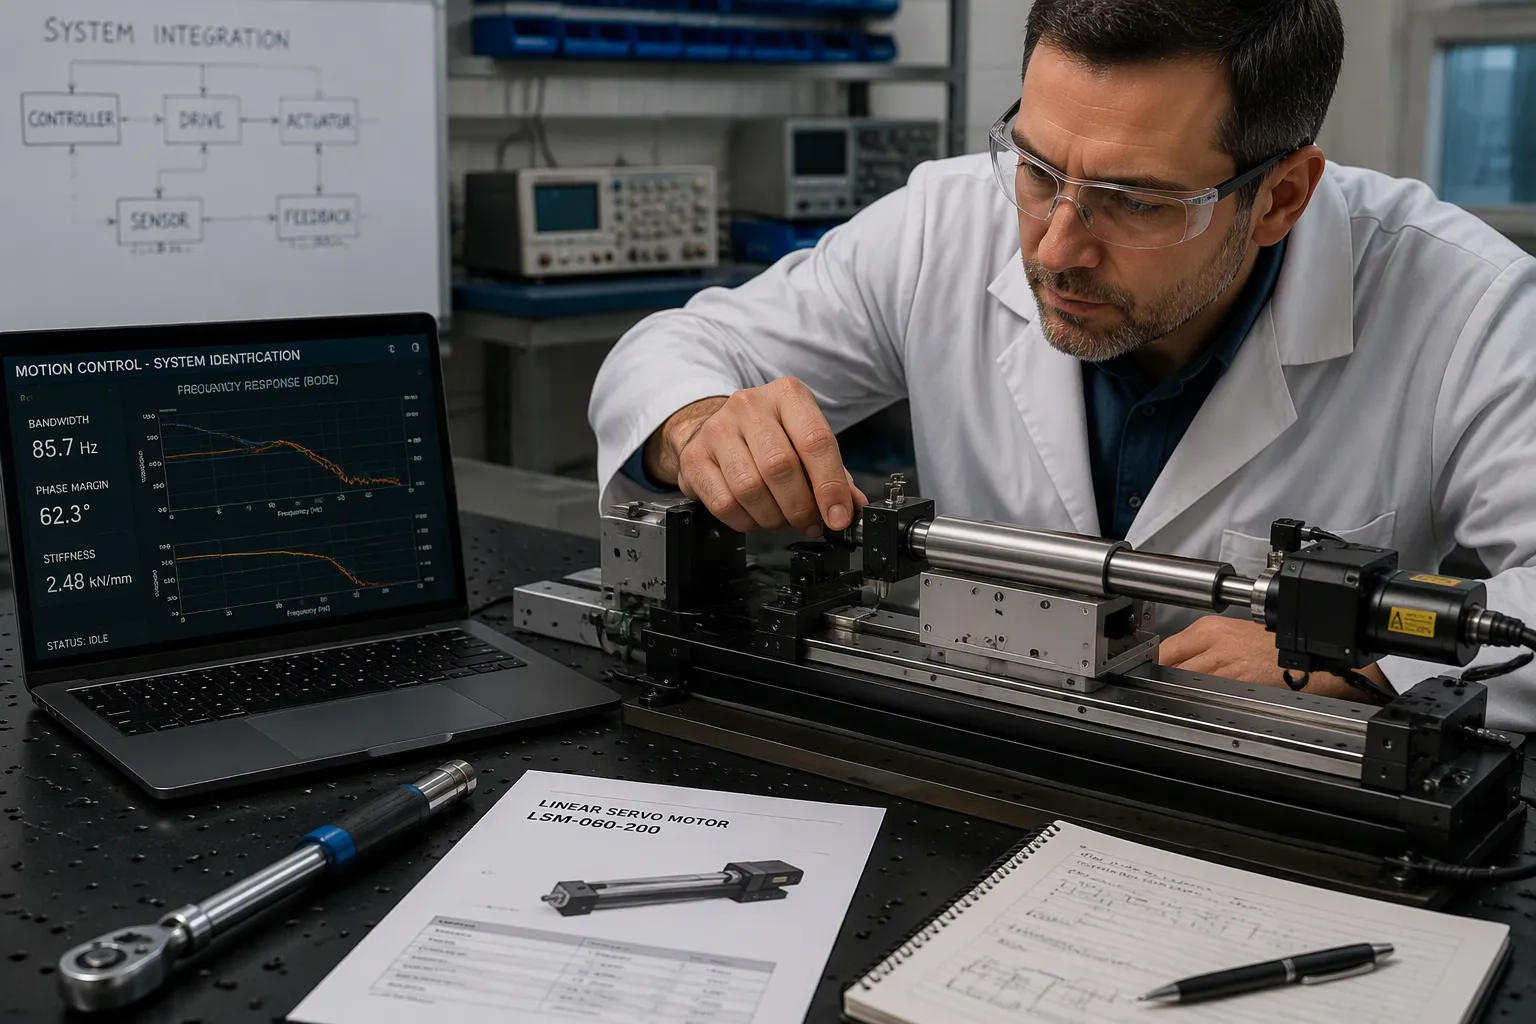
ডিজাইন এবং সাইজিং
অ্যাকচুয়েটর, সেন্সর, লোড মেলানো
ইন্টিগ্রেশন শুরু হয় গতিশীল কাজের একটি সুস্পষ্ট সংজ্ঞা দিয়ে। ইঞ্জিনিয়াররা প্রথমে গতির ধরন নির্ধারণ করেন: ধাক্কা/টানা, উত্তোলন, হিঞ্জ, বা পুলি/কেবল। তারা নিশ্চিত করেন যে লোডটি গাইডেড, এবং প্রয়োজনে রেল বা স্লাইড যোগ করেন, কারণ অ্যাকচুয়েটরটি কোনো গাইড রেল নয়। এরপর তারা ঘর্ষণ, প্রারম্ভিক লোড এবং জ্যামিতি সহ সবচেয়ে খারাপ অবস্থার বল গণনা করেন। তারা একটি সুরক্ষা মার্জিন প্রয়োগ করেন, যা সাধারণত বাস্তব নির্মাণের জন্য ১.৫×–২× হয়ে থাকে। এরপর স্ট্রোক, অপারেটিং লোডে গতি, তাপীয় সীমার বিপরীতে ডিউটি সাইকেল এবং আইপি রেটিং নির্ধারণ করা হয়। এরপর আসে নিয়ন্ত্রণ কৌশল: প্রান্ত থেকে প্রান্ত পর্যন্ত গতির জন্য শুধুমাত্র ওপেন লুপ, বারবার থামার জন্য ফিডব্যাক এবং শেয়ার্ড লোডের জন্য সিনক্রোনাইজড ক্লোজড লুপ প্রয়োজন। ওয়্যারিং বা ফ্যাব্রিকেশন শুরু হওয়ার আগেই নিয়ন্ত্রণের সিদ্ধান্তগুলো চূড়ান্ত করা উচিত।
মোটর নির্বাচনের ক্ষেত্রেও একই নিয়ম অনুসরণ করা হয়। দলগুলো প্রয়োজনীয়তা পূরণ করে এমন সর্বনিম্ন খরচের বিকল্পটি খুঁজে বের করার জন্য প্রস্তাবিত সার্ভোমোটরগুলোকে খরচ অনুসারে সাজায়; প্রায় ১০% বেশি খরচ করলে ভবিষ্যতে কাজের পরিধি বাড়ার ক্ষেত্রে প্রায় ২০% অতিরিক্ত সুরক্ষা পাওয়া যায়। তারা যাচাই করে দেখে যে জড়তার অনুপাত অনুমোদিত সীমার মধ্যে বা তার নিচে থাকে কিনা, এবং তারা পরীক্ষা করে দেখে যে ব্যবহৃত গতি ও টর্ক মোটরের সর্বোচ্চ সীমার মধ্যে থাকে কিনা। একটি ৫:১ গিয়ারবক্স টর্ককে গুণিত করে, অনুপাতের বর্গের সমানুপাতে জড়তা কমায় এবং গতির সীমাবদ্ধতার মধ্যে থাকতে সাহায্য করে। রড-স্টাইলের অ্যাকচুয়েটরগুলো ৫০,০০০ lbf পর্যন্ত উচ্চ বল প্রয়োগ করে শুধুমাত্র রৈখিক ধাক্কা দেওয়ার কাজের জন্য উপযুক্ত , অন্যদিকে রডবিহীন অ্যাকচুয়েটরগুলো ভার বহন করে এবং অতিরিক্ত গাইডিংয়ের প্রয়োজনীয়তা দূর করে। রডবিহীন ইউনিটগুলোর জন্য মোমেন্ট লোডিং (Mx রোল, Mz ইয়ো) গণনা করা প্রয়োজন, যার মধ্যে অফ-সেন্টার লোড এবং স্ট্রোকের শেষে ত্বরণের ফলে সৃষ্ট ডাইনামিক বেন্ডিং মোমেন্ট অন্তর্ভুক্ত।
ব্যান্ডউইথ এবং দৃঢ়তার মধ্যে আপস
স্টেজের প্রথম ফ্লেক্সিবল মোড অর্জনযোগ্য কন্ট্রোল ব্যান্ডউইথকে সীমাবদ্ধ করে। এই সীমাবদ্ধতা ত্বরণ এবং ক্লোজড-লুপ স্টিফনেসের মধ্যে একটি আপস তৈরি করে। স্টেজের ওজন কমালে কাঠামোগত রেজোন্যান্স ফ্রিকোয়েন্সিগুলো কন্ট্রোল ব্যান্ডউইথের দিকে বা এর মধ্যে চলে আসে, যা পজিশনিং নির্ভুলতাকে সীমিত করে এবং স্থিতিশীলতার ক্ষেত্রে সমস্যা তৈরি করতে পারে। সিকোয়েনশিয়াল স্ট্রাকচার-কন্ট্রোল কো-ডিজাইনের মাধ্যমে নিম্ন-ফ্রিকোয়েন্সির ফ্লেক্সিবল মোডগুলোর সক্রিয় নিয়ন্ত্রণের লক্ষ্য হলো এই আপসটি ভাঙা, যা একই সাথে উচ্চ ত্বরণ এবং উচ্চ ক্লোজড-লুপ স্টিফনেস অর্জন করতে সক্ষম করে।
টিউনিং এবং কমিশনিং
ধাপে ধাপে লুপ টিউনিং
চালুকরণ একটি নির্দিষ্ট ক্রম অনুসরণ করে , ফলে প্রতিটি লুপ একটি স্থিতিশীল ভিত্তির উপর স্থাপিত থাকে।
যান্ত্রিক প্রস্তুতি যাচাই করুন: কাপলিংয়ের দৃঢ়তা, বেল্টের টান, বেয়ারিং প্রি-লোড এবং প্রকৃত কার্যপরিবেশের প্রতিনিধিত্বকারী একটি লোড।
মোটর এবং ফিডব্যাক প্যারামিটারগুলো কনফিগার করুন: রেটেড কারেন্ট, টর্ক কনস্ট্যান্ট, পোল সংখ্যা, এবং এনকোডার রেজোলিউশন, টাইপ ও ডিরেকশন।
কারেন্ট লুপটি টিউন করুন; বেশিরভাগ ড্রাইভ এটি স্বয়ংক্রিয়ভাবে কনফিগার করে, এবং সাধারণ অ্যাপ্লিকেশনগুলির জন্য ব্যান্ডউইথ সাধারণত ১–৩ কিলোহার্টজ হয়ে থাকে।
অটো-টিউন চালান অথবা ম্যানুয়াল ভেলোসিটি লুপ টিউনিং শুরু করুন: কম প্রপোর্শনাল গেইন দিয়ে শুরু করুন, এটিকে ততক্ষণ পর্যন্ত বাড়ান যতক্ষণ না স্টেপ রেসপন্সটি দীর্ঘস্থায়ী দোলন ছাড়া সুস্পষ্ট হয়, ধীরে ধীরে ইন্টিগ্রাল গেইন যোগ করুন, এবং রেজোন্যান্স পিকগুলোর জন্য নচ ফিল্টার যোগ করুন।
পজিশন লুপটি টিউন করুন: ট্র্যাকিং ত্রুটি গ্রহণযোগ্য না হওয়া পর্যন্ত প্রপোর্শনাল গেইন বাড়ান, তারপর ভেলোসিটি এবং অ্যাক্সিলারেশন ফিডফরোয়ার্ড যোগ করুন।
সম্পূর্ণ গতি, লোড এবং প্রোফাইল পরিসীমা জুড়ে কার্যকরী অবস্থায় যাচাই করুন।
বৈধতা এবং যাচাইকরণ
যাচাইকরণ প্রক্রিয়াটি ইনস্টলেশন কোয়ালিফিকেশন, অপারেশনাল কোয়ালিফিকেশন এবং পারফরম্যান্স কোয়ালিফিকেশনের মাধ্যমে সম্পন্ন হয়। ইনস্টলেশন কোয়ালিফিকেশন অপারেশনের আগে যন্ত্রপাতির সঠিক ইনস্টলেশন নিশ্চিত করে। অপারেশনাল কোয়ালিফিকেশন থার্মাল স্ট্যাবিলিটি যাচাই করে, যেখানে সক্রিয়ভাবে শীতল করা মোটর এবং পার্জ করা মিরর এনক্লোজারের মাধ্যমে ড্রিফট প্রায় ১০ µrad/°C- এর মধ্যে সীমাবদ্ধ রাখা হয়। এটি আরও নিশ্চিত করে যে ক্লোজড-লুপ অপটিক্যাল এনকোডার ফিডব্যাক টর্কের বিচ্যুতি সংশোধন করে এবং সাব-মাইক্রন রিপিটেবিলিটি প্রদর্শন করে। পারফরম্যান্স কোয়ালিফিকেশন সার্ভো স্টেজ এবং গ্যালভো ড্রাইভের জন্য একটি একক ক্লকসহ ডিটারমিনিস্টিক ফাইবার-অপটিক বাসের মাধ্যমে সিনক্রোনাইজেশন এবং বেগের পরিবর্তনের অধীনে ট্র্যাজেক্টরি ট্র্যাকিংয়ের নির্ভুলতা যাচাই করে।
সমস্যা সমাধান
অস্থিরতা এবং দোলন
অস্থিরতা সাধারণত ভৌত প্রকৃতির হয়, অ্যালগরিদমিক নয় । কোনো সফটওয়্যারই অস্থিতিশীল ইনপুটের উপর ভিত্তি করে স্থিতিশীল সিদ্ধান্ত নিতে পারে না। ইঞ্জিনিয়াররা চ্যাসিস গ্রাউন্ড এবং সেন্সর-মাউন্ট গ্রাউন্ডের মধ্যে এসি ও ডিসি ভোল্টেজ পরিমাপ করে একটি গ্রাউন্ড-লুপ অডিট করেন; যেকোনো রিডিং একটি গ্রাউন্ড লুপ নির্দেশ করে, যার একীকরণ প্রয়োজন। তারা শিল্ডিং পরীক্ষা করেন এবং ভিএফডি, ওয়েল্ডার বা উচ্চ-ভোল্টেজ লাইন থেকে ইএমআই/আরএফআই এড়ানোর জন্য পাওয়ার লাইন থেকে সিগন্যাল ক্যাবলগুলোকে কমপক্ষে ১২ ইঞ্চি দূরে স্থাপন করেন। যদি নয়েজ মেশিনের কার্যকারিতার সাথে সম্পর্কিত হয়, তবে মাউন্টের রাবার আইসোলেটরগুলো যান্ত্রিক কম্পন দমন করে।
পুনরাবৃত্তি এবং বিচ্যুতি
ড্রিফট ট্রাবলশুটিং শুরু হয় হার্ডওয়্যার আইসোলেশনের মাধ্যমে। টেকনিশিয়ানরা সেন্সরটি সংযোগ বিচ্ছিন্ন করে একটি সিগন্যাল সিমুলেটর স্থাপন করেন; যদি ডিসপ্লে ইলেকট্রনিক্সে ড্রিফট অব্যাহত থাকে, তবে ত্রুটিটি সেন্সরে নয়, বরং কন্ট্রোলারে রয়েছে। তারা যেকোনো লিড এবং সেন্সর বডির মধ্যে ইনসুলেশন রেজিস্ট্যান্স পরিমাপ করেন, যেখানে প্রায় ৫০০০ মেগাওমের (MΩ) কম মান আর্দ্রতা প্রবেশের সংকেত দেয়। ধীর চার্জ জমা হওয়া রোধ করতে তারা ইন্ডিকেটর সাইডে শিল্ড ওয়্যারটিকে একটি পরিষ্কার আর্থ গ্রাউন্ডের সাথে সংযুক্ত করেন। সাধারণ মূল কারণগুলোর মধ্যে রয়েছে আর্দ্রতা অনুপ্রবেশ, তাপীয় গ্রেডিয়েন্ট, ক্রিপ, পুরোনো সোল্ডার জয়েন্ট এবং ক্ষয়। দলগুলো নির্ভুলতার পেছনে ছোটার আগে আসল লাইনে আসল যন্ত্রাংশে পুনরাবৃত্তিযোগ্যতা প্রমাণ করে এবং তারা প্রথমে ফিক্সচার, মোশন কন্ট্রোল, অপটিক্স এবং লাইটিং স্থিতিশীল করে। এই শৃঙ্খলা প্রিসিশন মোশন সিস্টেমের জীবনকাল জুড়ে নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা রক্ষা করে।
শিল্প অ্যাপ্লিকেশন
অর্ধপরিবাহী উত্পাদন
লিথোগ্রাফি এবং ওয়েফার পরীক্ষা
লিথোগ্রাফির জন্য মাস্ক অ্যালাইনমেন্ট, ওয়েফার পজিশনিং এবং অপটিক্যাল সিস্টেম পজিশনিং-এর জন্য অতি-সঠিক স্টেজের প্রয়োজন হয়। সাব-মাইক্রন নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা শুধুমাত্র একটি নির্দিষ্ট অবস্থানে নয়, বরং সম্পূর্ণ ট্র্যাভেল রেঞ্জ জুড়েই বজায় রাখতে হবে। স্লাইড সিস্টেমে তাপীয় প্রসারণ এবং স্পিন্ডলের তাপ উৎপাদন সেই নির্ভুলতাকে হ্রাস করে। বেয়ারিং প্রি-লোড, স্লাইডওয়ের জ্যামিতি এবং স্পিন্ডল রানআউট—এই সবগুলোই সিস্টেম-স্তরের ত্রুটির কারণ।
ওয়েফার টেস্ট এবং বার্ন-ইন এর জন্য কম কম্পনযুক্ত মোশন সিস্টেম এবং কম কম্পনযুক্ত স্পিন্ডল ডিজাইন প্রয়োজন। ঘূর্ণনজনিত শব্দ সংবেদনশীল বৈদ্যুতিক পরিমাপে ব্যাঘাত ঘটায়। যন্ত্রপাতি ন্যূনতম ডাউনটাইম সহ তিনটি শিফটে চলে, তাই যন্ত্রাংশগুলোকে অবশ্যই একটানা উচ্চ সাইকেল কাউন্ট সহ্য করতে সক্ষম হতে হবে।
আবেদনের স্থান | নির্ভুল গতির প্রয়োজনীয়তা | চ্যালেঞ্জ |
|---|---|---|
লিথোগ্রাফি এবং এক্সপোজার | মাস্ক অ্যালাইনমেন্ট এবং ওয়েফার পজিশনিংয়ের জন্য অতি-সঠিক স্টেজ; সম্পূর্ণ ট্র্যাভেল জুড়ে সাব-মাইক্রন নির্ভুলতা। | তাপীয় বৃদ্ধি, স্পিন্ডল তাপ, সিস্টেম-স্তরের একীকরণ |
ওয়েফার পরীক্ষা এবং বার্ন-ইন | কম-কম্পন গতি ব্যবস্থা এবং স্পিন্ডল ডিজাইন | ঘূর্ণনজনিত শব্দ, উচ্চ চক্র সংখ্যা |
পরিদর্শন ও ত্রুটি পর্যালোচনা | দৃঢ়তা-অপ্টিমাইজড, অবমন্দিত, নির্ভুলভাবে ভারসাম্যপূর্ণ পর্যায় | কম্পন সংবেদনশীলতা, ক্লিনরুম সামঞ্জস্যতা |
সমাবেশ এবং ওয়েফার হ্যান্ডলিং | পরিবহন এবং এন্ড-ইফেক্টর পজিশনিংয়ের জন্য নির্ভুল স্টেজ | কঠোর নিয়মকানুন, যোগ্যতার জন্য শনাক্তকরণযোগ্যতা |
সমাবেশ এবং পরিদর্শন
পরিদর্শন এবং ত্রুটি পর্যালোচনা নির্ভর করে দৃঢ়তা-অপ্টিমাইজড, ড্যাম্পড এবং নির্ভুলভাবে ভারসাম্যপূর্ণ ডিজাইনের উপর। এক্ষেত্রে দূষণ নিয়ন্ত্রণ একটি গুরুত্বপূর্ণ বিষয়। যন্ত্রাংশগুলোকে অবশ্যই কণা তৈরি, ঘন ঘন পুনঃ-লুব্রিকেশন এবং গ্যাস নির্গমন থেকে মুক্ত রাখতে হবে, যার জন্য ক্লিনরুম-উপযোগী লুব্রিকেশন, সিলিং এবং সারফেস ট্রিটমেন্ট প্রয়োজন। কম্প্যাক্ট প্ল্যাটফর্মগুলোতে অ্যাসেম্বলির কাজ কঠোর সীমাবদ্ধতা তৈরি করে। স্পিন্ডল, স্লাইড এবং স্টেজগুলোকে অবশ্যই একটি সমন্বিত সত্তা হিসেবে কাজ করতে হবে, কারণ কোনো যন্ত্রাংশ যদি বিচ্ছিন্নভাবে কাজ করে কিন্তু কম্পন বা জ্যামিতিক ত্রুটি সৃষ্টি করে, তবে তা অ্যাপ্লিকেশনটিকে ব্যর্থ করে দেয়।
চিকিত্সা এবং জীবন বিজ্ঞান
সার্জিক্যাল রোবোটিক্স এবং ল্যাব অটোমেশন
চিকিৎসা ও জীবন-বিজ্ঞান সংক্রান্ত কাজে প্রায় কোনো বিচ্যুতিই সহ্য করা হয় না। নির্ভুল গতি নিয়ন্ত্রণ ব্যবস্থা সূক্ষ্ম যন্ত্রাংশের অবস্থান নির্ধারণ করে, যেখানে সহনশীলতার মাত্রা সাধারণত ১০ মাইক্রনেরও কম থাকে । ক্লোজড-লুপ আর্কিটেকচার একক-সংখ্যার মাইক্রন পর্যন্ত পুনরাবৃত্তিযোগ্যতা প্রদান করে এবং দলগুলো তা প্রমাণ করার জন্য টলারেন্স স্ট্যাক-আপ ও সক্ষমতা বিশ্লেষণ করে থাকে। ভিশন-গাইডেড গ্যান্ট্রি সিস্টেম উচ্চ-গতির চলাচল এবং কম পুনঃকাজের মাধ্যমে পরিদর্শন ও মালামাল পরিবহনে সহায়তা করে।
ল্যাব অটোমেশন এবং ক্লিনরুম অপারেশন বিশেষায়িত রোবোটিক ইন্টিগ্রেশনের উপর নির্ভর করে। মাল্টি-অ্যাক্সিস আর্কিটেকচার ছোট আকারের যন্ত্রাংশের অ্যাসেম্বলিকে সুবিন্যস্ত করে, এবং হাই-টলারেন্স পিক-অ্যান্ড-প্লেস মিসঅ্যালাইনমেন্ট ও ক্ষতি কমিয়ে উৎপাদন বৃদ্ধি করে। এই কাজগুলোর জন্য সাধারণ রোবটিক্সের চেয়ে প্রিসিশন মোশন কন্ট্রোল বেশি উপযোগী।
মহাকাশ, আলোকবিজ্ঞান এবং গবেষণা
টেলিস্কোপ মাউন্ট এবং পয়েন্টিং সিস্টেম
টেলিস্কোপ বা লেজারের মতো দিক-নির্দেশক যন্ত্রগুলো চলমান প্ল্যাটফর্মে বসানো থাকে এবং ভূমিতে অবস্থিত লক্ষ্যবস্তু, মহাজাগতিক বস্তু ও কৃত্রিম উপগ্রহসহ জ্ঞাত লক্ষ্যবস্তুগুলোকে অনুসরণ করে। যন্ত্রটির উপর সরাসরি ইনার্শিয়াল নেভিগেশন সিস্টেম স্থাপন করার ফলে এটি প্ল্যাটফর্মের নমন এবং দিকচ্যুতি থেকে বিচ্ছিন্ন থাকে। জিপিএস সংকেত বিচ্যুতি সংশোধন করে, এবং সূক্ষ্মভাবে দিক নির্দেশের জন্য সংশোধিত দিক-নির্দেশক কোণের কমান্ডগুলো শূন্যের কাছাকাছি থাকে। প্ল্যাটফর্ম চালনার জন্য এনকোডারের নির্ভুলতাকে শুধুমাত্র অটোপাইলট সাবসিস্টেমের সাথে মিললেই চলে।
একটি মহাকাশযানের দিকনির্দেশনা ও অবস্থান নিয়ন্ত্রণ ব্যবস্থা এর বৈজ্ঞানিক কার্যকারিতার একটি মূল উপাদান, এবং চালুর পরিকল্পনার একেবারে শুরু থেকেই এটিকে সামগ্রিকভাবে বিবেচনা করলে সুফল পাওয়া যায়।
মহাকাশ, রোবোটিক্স এবং উৎপাদন—এই সব ক্ষেত্রই সঠিক লিনিয়ার মোশন প্রযুক্তির উপর নির্ভরশীল। প্রিসিশন মোশন কন্ট্রোল সিস্টেম তখনই সফল হয়, যখন প্রকৌশলীরা কম্পোনেন্টগুলোকে ডিউটি সাইকেলের সাথে সঠিকভাবে মেলান এবং অপটিক্যাল এনকোডারগুলো পজিশন ডেটা সরবরাহ করে, যা পয়েন্টিং ও ইন্সপেকশনকে নির্ভুল রাখে। যে ডিজাইনাররা প্রিসিশন মোশন কন্ট্রোলকে কম্পোনেন্টের স্পেসিফিকেশন হিসেবে না দেখে সিস্টেমের একটি বৈশিষ্ট্য হিসেবে বিবেচনা করেন, তাঁরাই তাঁদের মোশন কন্ট্রোল সিস্টেম থেকে সেরা ফলাফল পান। উচ্চ-রেজোলিউশনের অপটিক্যাল এনকোডার এবং সুশৃঙ্খল ইন্টিগ্রেশন প্রিসিশন মোশন কন্ট্রোল সিস্টেমের ডিজাইনকে প্রোটোটাইপ থেকে উৎপাদনে নিয়ে যায়।
সেরা অনুশীলন
নকশা এবং নির্বাচন
বাস্তবসম্মত পারফরম্যান্স স্পেসিফিকেশন
ইঞ্জিনিয়াররা যেকোনো হার্ডওয়্যার চূড়ান্ত করার আগেই বাস্তবসম্মত পারফরম্যান্সের স্পেসিফিকেশন নির্ধারণ করেন। তাঁরা লোডের ওজন, ভরকেন্দ্র, ব্যবহারের হার, কাঙ্ক্ষিত সঞ্চালন পরিসীমা এবং তাপমাত্রা, কম্পন ও আর্দ্রতার মতো পারিপার্শ্বিক অবস্থা নির্দিষ্ট করে দেন । এই প্যারামিটারগুলো সঠিকভাবে নির্ধারণ করা গেলে পরবর্তীতে ব্যয়বহুল পুনঃনকশা এবং পারফরম্যান্স সংক্রান্ত সমস্যা এড়ানো যায়। টিমগুলো কিছু সাধারণ ভুলও এড়িয়ে চলে: যেমন—গুরুত্বপূর্ণ যন্ত্রাংশের স্পেসিফিকেশন অপর্যাপ্ত রাখা, পারিপার্শ্বিক বিষয় উপেক্ষা করা, মেকানিজমকে অতিরিক্ত জটিল করে তোলা, ক্যাটালগের যন্ত্রাংশ জোর করে কাস্টম-ফিট অ্যাপ্লিকেশনে ব্যবহার করা এবং ল্যাব ভ্যালিডেশনের বাইরে বাস্তব-জগতের পারফরম্যান্স পরীক্ষা এড়িয়ে যাওয়া।
কন্ট্রোল কো-ডিজাইন শুরু থেকেই নির্ভুল মোশন কন্ট্রোলকে শক্তিশালী করে। কন্ট্রোলার ডিজাইনটি হার্ডওয়্যার ডিজাইন পর্যায়ের অন্তর্ভুক্ত, কারণ হার্ডওয়্যার এবং কন্ট্রোল একে অপরের সাথে দৃঢ়ভাবে সংযুক্ত। ডিজাইনাররা কন্ট্রোল ব্যান্ডউইথ এবং সর্বোচ্চ ডিস্টার্বেন্স সেনসিটিভিটির মতো ফ্রিকোয়েন্সি-ডোমেইন মেট্রিকগুলো সরাসরি ডিজাইন সমস্যার মধ্যেই অন্তর্ভুক্ত করেন। তারা রোবাস্টনেস কনস্ট্রেইন্ট যোগ করেন এবং ফিজিক্যাল অ্যাকচুয়েটরের সীমা মেনে চলেন। একটি নেস্টেড অপটিমাইজেশন ফর্মুলেশন বাইরের লুপকে হার্ডওয়্যার প্যারামিটার অপটিমাইজ করতে দেয়, যখন ভেতরের লুপ একটি কন্ট্রোলার সিন্থেসাইজ করে। একটি বেসলাইন সিকোয়েনশিয়াল পদ্ধতির তুলনায়, এই পদ্ধতিটি একটি কেস-স্টাডি মোশন স্টেজে ৪২% ওয়েট হ্রাস এবং ২৮% ব্যান্ডউইথ উন্নতি অর্জন করেছে । টিমগুলো ইচ্ছাকৃতভাবে কাস্টম এবং স্ট্যান্ডার্ড কম্পোনেন্ট বেছে নেয়: কাস্টম পার্টসগুলো টাইট এনক্লোজার এবং নির্ভুল টর্ক কন্ট্রোলের জন্য উপযুক্ত, স্ট্যান্ডার্ড পার্টসগুলো সময় বা বাজেট-সীমাবদ্ধ বিল্ডের জন্য উপযুক্ত, এবং কখনও কখনও একটি হাইব্রিড পদ্ধতি সবচেয়ে ভালো কাজ করে।
রক্ষণাবেক্ষণ এবং নির্ভরযোগ্যতা
ক্রমাঙ্কন এবং পরিবেশগত নিয়ন্ত্রণ
ক্যালিব্রেশন এবং পরিবেশগত নিয়ন্ত্রণ একটি নির্ভুল মোশন কন্ট্রোল সিস্টেমকে তার কার্যকাল জুড়ে নির্ভরযোগ্য রাখে। দলগুলো নির্দিষ্ট বিরতিতে ক্যালিব্রেশনের সময়সূচী তৈরি করে, কারণ ক্ষতিপূরণের পরেও দীর্ঘমেয়াদী বিচ্যুতি থেকে যায়। তারা কর্মক্ষেত্রের তাপমাত্রা কঠোর সীমার মধ্যে রাখে, কারণ তাপীয় প্রসারণ স্কেল দৈর্ঘ্য এবং পরিমাপের নির্ভুলতা পরিবর্তন করে। অপটিক্যাল এনকোডার এই শৃঙ্খলার পুরস্কারস্বরূপ স্থিতিশীল আউটপুট প্রদান করে এবং নিয়মিত যাচাইকরণ নিশ্চিত করে যে অবস্থানের ডেটা নির্ভরযোগ্য থাকে।
নির্ভরযোগ্যতা ফিডব্যাক পাথ সুরক্ষিত রাখার উপরও নির্ভর করে। শিল্ডেড ক্যাবল, সঠিক গ্রাউন্ডিং এবং ফিল্টারিং মোটর ও ড্রাইভ থেকে সৃষ্ট বৈদ্যুতিক হস্তক্ষেপ দমন করে। টেকনিশিয়ানরা আর্দ্রতার প্রবেশ আগেভাগে শনাক্ত করার জন্য সিল এবং ইনসুলেশন রেজিস্ট্যান্স পরীক্ষা করেন। তারা সিগন্যাল ক্যাবলগুলোকে পাওয়ার লাইন থেকে দূরে স্থাপন করেন এবং গ্রাউন্ড লুপ দূর করার জন্য চ্যাসিস গ্রাউন্ড একীভূত করেন। এই অভ্যাসগুলো অপটিক্যাল এনকোডারের আয়ু বাড়ায় এবং দীর্ঘ উৎপাদন প্রক্রিয়া জুড়ে নির্ভুলতা বজায় রাখে। একটি সুশৃঙ্খল রক্ষণাবেক্ষণ পরিকল্পনা নির্ভুল মোশন কন্ট্রোলকে একটি নির্ভরযোগ্য সম্পদে পরিণত করে এবং সেন্সর, ড্রাইভ ও কন্ট্রোলারে করা প্রতিটি বিনিয়োগকে সুরক্ষিত রাখে।
নির্দেশিকাটি একটি পথ অনুসরণ করেছে: মৌলিক বিষয়সমূহ, মূল প্রযুক্তি, ত্রুটি নিরসন এবং সমন্বয়। নির্ভুলতা একটি সিস্টেম-স্তরের বৈশিষ্ট্য। এটি সামঞ্জস্যপূর্ণ উপাদান, সঠিক ফিডব্যাক ডিজাইন এবং সুশৃঙ্খল ত্রুটি ব্যবস্থাপনার মাধ্যমে গড়ে ওঠে। অপটিক্যাল এনকোডারগুলো নির্ভরযোগ্য অবস্থান ডেটা সরবরাহ করে এই শৃঙ্খলটিকে দৃঢ় করে।
উদীয়মান প্রবণতাগুলো ক্ষেত্রটিকে নতুন রূপ দিচ্ছে:
সিরিয়াল ইন্টারফেসযুক্ত অ্যাবসোলিউট, ম্যাগনেটিক, ক্যাপাসিটিভ এবং সাইন/কস এনকোডারগুলো বিশাল আকারের প্যারালাল ওয়্যারিং-এর স্থান নেয় এবং সাইন/কস লিনিয়ার স্টেজে প্রায় ১ ন্যানোমিটার রেজোলিউশন অর্জন করে।
যেসব কন্ট্রোলার ১০ কিলোহার্টজ বা তার বেশি সার্ভো রেটে ডিএসপি চালায়, সেগুলো এখন সার্ভো ত্রুটি এবং ড্রাইভ আউটপুট রেকর্ড করে, তারপর ব্যর্থতার পূর্বাভাস দেওয়ার জন্য তা বিশ্লেষণ করে।
দলগুলোর প্রথমে বাস্তবসম্মত কর্মক্ষমতার লক্ষ্যমাত্রা নির্ধারণ করা উচিত, তারপর ক্রমানুসারে প্রতিটি ধাপকে পরিমার্জন ও যাচাই করা উচিত। এই শৃঙ্খলা উচ্চ-নির্ভুল গতিকে নির্ভরযোগ্য উৎপাদনে পরিণত করে।
FAQ
উচ্চ-নির্ভুল গতি ব্যবস্থা বলতে কী বোঝায়?
একটি উচ্চ-নির্ভুল সিস্টেম একটি ভারকে নির্দেশিত পথ বরাবর চালিত করে এবং রিয়েল টাইমে এর ফলাফল পরিমাপ করে। ফিডব্যাক ডিভাইসগুলো প্রকৃত অবস্থান জানায় এবং লুপটি যেকোনো বিচ্যুতি সংশোধন করে। মাল্টি-অ্যাক্সিস সিনক্রোনাইজেশন প্রতিটি অক্ষকে একই মুহূর্তে একই গতিপথে রাখে।
কেন র রেজোলিউশনের চেয়ে ক্লোজড-লুপ ফিডব্যাক বেশি গুরুত্বপূর্ণ?
শুধুমাত্র উচ্চ রেজোলিউশন নির্ভুলতা বা পুনরাবৃত্তিযোগ্যতার নিশ্চয়তা দেয় না। ক্লোজড-লুপ ফিডব্যাক সিস্টেমকে বিঘ্ন ঘটার সাথে সাথেই তা শনাক্ত ও সংশোধন করতে সাহায্য করে। প্রকৌশলীরা কোনো স্পেসিফিকেশন শিটের ওপর আস্থা রাখার আগে লেজার ইন্টারফেরোমিটার এবং গেজ আরএন্ডআর স্টাডির মাধ্যমে প্রকৃত কার্যকারিতা যাচাই করেন।
অপটিক্যাল এনকোডারগুলো কীভাবে নির্ভুল গতি নিয়ন্ত্রণে সহায়তা করে?
অপটিক্যাল এনকোডার একটি কোড ডিস্কের মধ্য দিয়ে আলোকে ডিজিটাল অবস্থান, দিক এবং গতির ডেটাতে রূপান্তরিত করে। এগুলি সূক্ষ্ম রেজোলিউশন, সাব-মাইক্রোসেকেন্ড প্রতিক্রিয়া এবং শক্তিশালী নয়েজ ইমিউনিটি প্রদান করে। ডিজাইনাররা প্রতিটি পাওয়ার সাইকেলের পরে হোমিং দূর করতে এগুলিকে অ্যাবসোলিউট পজিশন ডেটার সাথে যুক্ত করেন।
কোন ত্রুটির উৎসগুলো পজিশনিং-এর মান সবচেয়ে বেশি হ্রাস করে?
তাপীয় প্রসারণ ত্রুটির অন্যতম প্রধান উৎস। ব্যাকল্যাশ, ঘর্ষণ এবং কমপ্লায়েন্স প্রতিটি বিপরীতমুখী হওয়ার সময় লস্ট মোশন যোগ করে। সেন্সর নয়েজ এবং স্কেলের অসম্পূর্ণতা চক্রীয় ত্রুটির কারণ হয়। নথিভুক্ত ক্ষেত্রগুলিতে ফিডফরোয়ার্ড মডেল এবং এরর ম্যাপিং বিপরীতমুখী হওয়ার অবশিষ্ট ত্রুটি ৭০%-এর বেশি কমিয়ে আনে।
একটি দলের কীভাবে একটি সার্ভো লুপ টিউন করা উচিত?
কমিশনিং একটি নির্দিষ্ট ক্রম অনুসরণ করে। টেকনিশিয়ানরা যান্ত্রিক প্রস্তুতি যাচাই করেন, মোটর এবং ফিডব্যাক প্যারামিটার কনফিগার করেন, তারপর ক্রমানুসারে কারেন্ট লুপ, ভেলোসিটি লুপ এবং পজিশন লুপ টিউন করেন। তারা সম্পূর্ণ গতি, লোড এবং প্রোফাইল পরিসীমা জুড়ে ফলাফল যাচাই করেন।
কখন একটি ডিজাইনে সক্রিয় কম্পন নিরোধক প্রয়োজন হয়?
প্যাসিভ মাউন্ট ভর এবং ড্যাম্পিংয়ের মাধ্যমে কম্পন শোষণ করে। অ্যাক্টিভ আইসোলেশনে সেন্সর এবং অ্যাকচুয়েটর যুক্ত করা হয়, যা রিয়েল টাইমে ডিস্টার্বেন্স বা বিঘ্ন দূর করে। এর নির্বাচন নির্ভর করে ডিস্টার্বেন্সের ফ্রিকোয়েন্সি এবং প্রসেসের জন্য প্রয়োজনীয় দৃঢ়তার উপর।
দীর্ঘ উৎপাদন প্রক্রিয়ায় কী প্রিসিশন মোশন কন্ট্রোলকে স্থিতিশীল রাখে?
নিয়মিত ক্যালিব্রেশন, কঠোর তাপীয় নিয়ন্ত্রণ এবং একটি সুরক্ষিত ফিডব্যাক পাথ কর্মক্ষমতা বজায় রাখে। শিল্ডেড ক্যাবল, ইউনিফাইড গ্রাউন্ড এবং পাওয়ার লাইন থেকে দূরে সিগন্যাল রাউটিং ইন্টারফেরেন্স দমন করে। টিমগুলো নির্দিষ্ট বিরতিতে ক্যালিব্রেশনের সময়সূচী তৈরি করে, কারণ ক্ষতিপূরণের পরেও ড্রিফট থেকে যায়।
অপটিক্যাল এনকোডারগুলোর সীমাবদ্ধতাগুলো কোথায়?
দূষণের কারণে কোড ডিস্কের কার্যক্ষমতা কমে যায়, তাই প্রতিকূল পরিবেশে ম্যাগনেটিক ইউনিট বেশি উপযোগী। ম্যাগনেটিক এনকোডারগুলো ঝাঁকুনি ও কম্পনের মধ্যে টিকে থাকার জন্য রেজোলিউশনের সাথে আপোস করে। ডিজাইনাররা একটি সেন্সর বেছে নেওয়ার আগে মেশিনের ডিউটি সাইকেলের সাথে এই উভয় বিষয়ই বিবেচনা করেন।