একজন সিএনসি অপারেটর এক্স-অক্ষে একটি টুলকে ২১০ মিমি পর্যন্ত যাওয়ার নির্দেশ দেন । মেশিনটি সফলতার বার্তা দেয়। কিন্তু টুলটি আসলে ৩২ মিমি অবস্থানে থাকে। ওপেন-লুপ সিস্টেমগুলো একমুখী নির্দেশ পাঠায় এবং ফলাফল কখনো যাচাই করে না, ফলে পিছলে যাওয়া ড্রাইভটি অলক্ষিত থেকে যায় এবং পরবর্তী প্রতিটি চালনা লক্ষ্যভ্রষ্ট হয়।
উচ্চ নির্ভুলতা মানে নিখুঁত সঠিকতা, পুনরাবৃত্তিযোগ্য ফলাফল এবং শক্তিশালী বিঘ্ন প্রতিরোধ। হাই-প্রিসিশন ক্লোজড-লুপ কন্ট্রোল ক্রমাগত আউটপুট পরিমাপ এবং ত্রুটি সংশোধনের মাধ্যমে এই তিনটিই প্রদান করে। এই নির্দেশিকাটি আপনাকে দেখাবে কীভাবে ফিডব্যাক লুপ কাজ করে, কীভাবে এটি প্রয়োগ করতে হয় এবং নির্ভরযোগ্য নির্ভুলতার জন্য কীভাবে উপাদানগুলি টিউন ও নির্বাচন করতে হয়। এর শেষে আপনি এমন কিছু ব্যবহারিক পদক্ষেপ শিখবেন যা আপনি আপনার নিজের মেশিনে প্রয়োগ করতে পারবেন।
কী Takeaways
ক্লোজড-লুপ কন্ট্রোল ক্রমাগত প্রকৃত আউটপুট পরিমাপ করে এবং ত্রুটি সংশোধন করে।
একটি পিআইডি কন্ট্রোলার ত্রুটি কমাতে ও স্থিতিশীলতা বাড়াতে তিনটি পদক্ষেপ সমন্বয় করে।
গতি ও নির্ভুলতার মধ্যে ভারসাম্য আনতে আপনার কন্ট্রোল লুপটি যত্ন সহকারে টিউন করুন।
আপনার নির্ভুলতার লক্ষ্যমাত্রার সাথে মেলে এমন সেন্সর এবং অ্যাকচুয়েটর বেছে নিন।
আপনার ডিজাইন ও সমন্বয়কে পথ দেখানোর জন্য একটি সুস্পষ্ট ও সুনির্দিষ্ট লক্ষ্য দিয়ে শুরু করুন।
উচ্চ-নির্ভুল ক্লোজড-লুপ নিয়ন্ত্রণের মূলনীতি
নিয়ন্ত্রণে নির্ভুলতা নির্ধারণ
নিয়ন্ত্রণে নির্ভুলতা বলতে তিনটি জিনিসের একসাথে কাজ করাকে বোঝায়। আপনার সিস্টেম অত্যন্ত নির্ভুলভাবে লক্ষ্যমাত্রায় পৌঁছায়। এটি বারবার সেই মানে ফিরে আসে। এটি এমন সব বিঘ্নকেও প্রতিহত করে যা আউটপুটকে তার গতিপথ থেকে বিচ্যুত করার চেষ্টা করে। একটি ক্লোজড-লুপ কন্ট্রোল সিস্টেম ক্রমাগত প্রকৃত আউটপুট পরিমাপ করার মাধ্যমে এই তিনটি বিষয়ই অর্জন করে। এটি সেই পরিমাপকে আপনার কাঙ্ক্ষিত সেট পয়েন্টের সাথে তুলনা করে। তারপর এটি যে কোনো বিচ্যুতি খুঁজে পেলে তা স্বয়ংক্রিয়ভাবে সংশোধন করে।
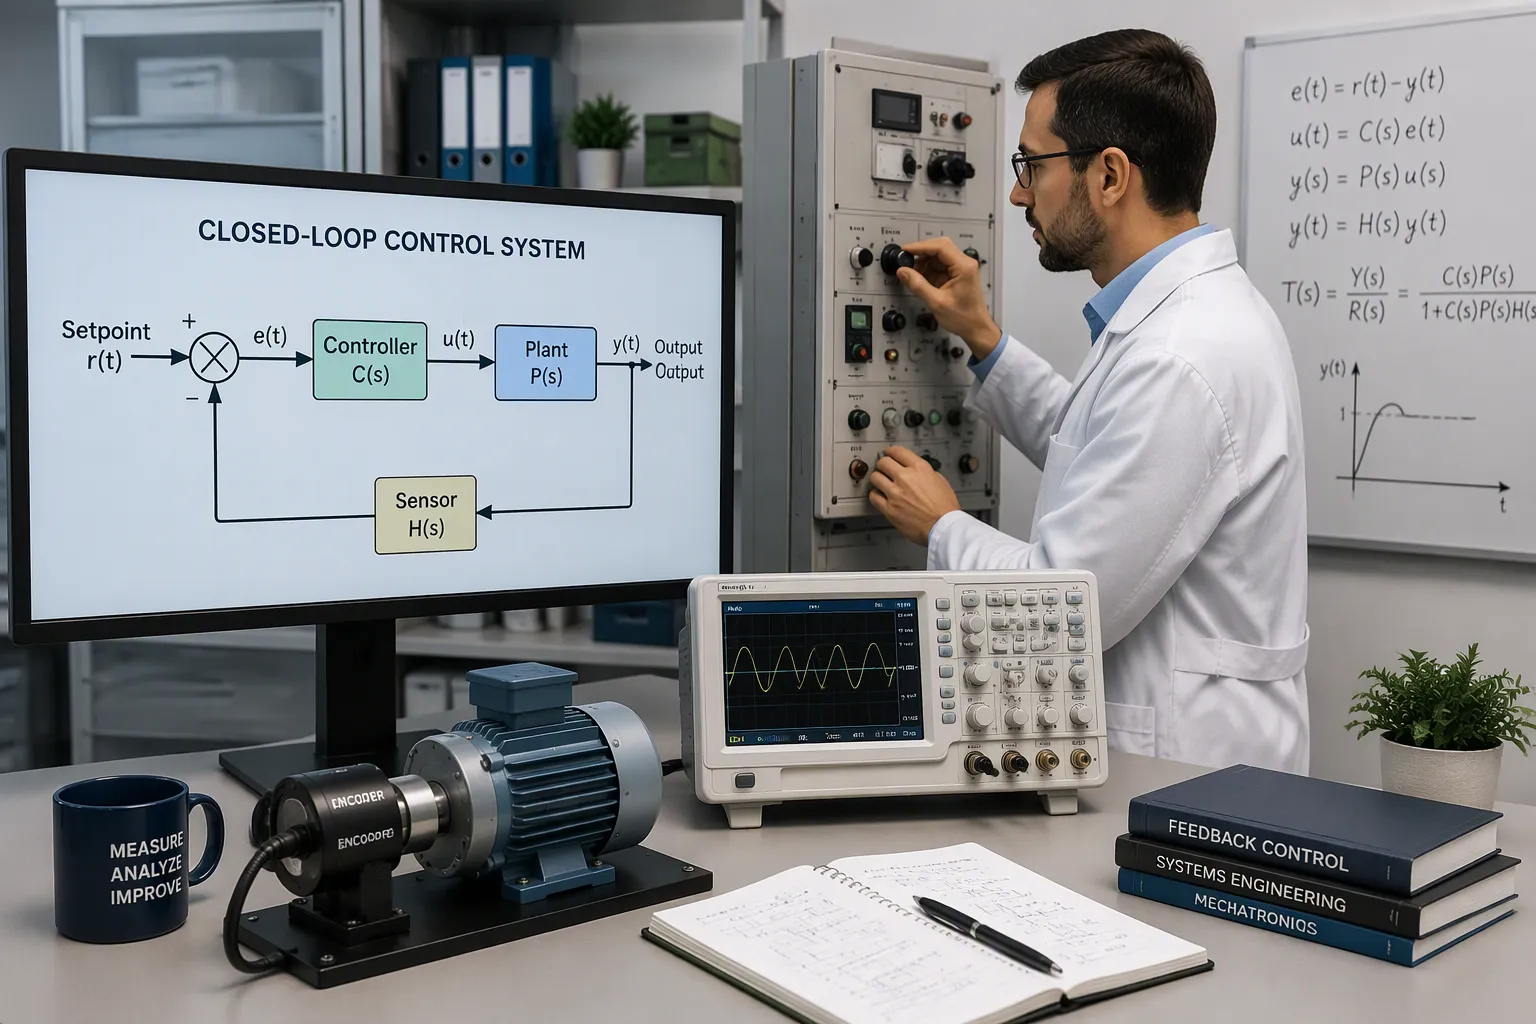
প্রকৌশলীরা প্রায়শই “ক্লোজড-লুপ কন্ট্রোল” এবং “ফিডব্যাক কন্ট্রোল” শব্দ দুটিকে সমার্থক হিসেবে ব্যবহার করেন। এদের মধ্যে একটি সামান্য প্রযুক্তিগত পার্থক্য থাকলেও, মূল ধারণাটি একই থাকে। এই নামটি এসেছে সিস্টেমের ভেতরের তথ্য আদান-প্রদানের পথ থেকে। কন্ট্রোলার অ্যাকচুয়েটরের কাছে একটি কমান্ড পাঠায়। একটি সেন্সর সেই ফলাফল কন্ট্রোলারের কাছে ফেরত পাঠায়। এই ফেরত আসার পথটিই লুপটিকে সম্পূর্ণ করে। হাই-প্রিসিশন ক্লোজড-লুপ কন্ট্রোল তথ্যের এই অবিরাম আসা-যাওয়ার ওপরই নির্ভর করে।
কেন ওপেন-লুপ ব্যর্থ হয়
একটি ওপেন-লুপ সিস্টেম পূর্বনির্ধারিত নির্দেশাবলী অনুসরণ করে এবং এর ফলাফল কখনো যাচাই করে না। এটি প্রকৃত আউটপুট বা পারফরম্যান্সের উপর ভিত্তি করে নিজের কার্যকলাপ সামঞ্জস্য করতে পারে না। এই নকশার কারণে বেশ কিছু নির্ভুলতাজনিত ত্রুটি দেখা দেয়:
সিস্টেমটি কোনো বিঘ্ন বা আউটপুটের পরিবর্তন সামাল দিতে পারে না, তাই কাঙ্ক্ষিত পারফরম্যান্স থেকে বিচ্যুতিগুলো সংশোধন করা হয় না।
কন্ট্রোলারটি সফলভাবে কার্যকর হয়েছে কিনা তা যাচাই না করেই অ্যাকচুয়েটরে কমান্ড পাঠায় , ফলে এটি বাহ্যিক বিঘ্নের কারণে সৃষ্ট আউটপুট বিচ্যুতি শনাক্ত করতে পারে না।
সিস্টেমটি সম্পূর্ণরূপে একটি পূর্ব-গণনাকৃত মডেল বা ক্যালিব্রেশনের উপর নির্ভর করে। অধিক ভার বা বর্ধিত ঘর্ষণের ফলে এটি নিজেকে মানিয়ে নিতে পারে না।
নির্ভুল স্বয়ংক্রিয়তা সবচেয়ে বেশি ক্ষতিগ্রস্ত হয়। বিঘ্ন ঘটলে ত্রুটিগুলো সংশোধন করা হয় না, যার ফলে স্টেপার মোটরে ধাপ হারিয়ে যায় বা অন্যান্য ডিভাইসের অবস্থান ভুল হয়।
দৈনন্দিন জীবনেই একটি ওয়াশিং মেশিনের সমস্যাটি চোখে পড়ে। কাপড়ের পরিমাণ বা জলের তাপমাত্রা পরিবর্তিত হয় এবং মেশিনটি তা সামঞ্জস্য করে না, ফলে ধোয়ার মান প্রত্যাশিত মানের চেয়ে কম হতে পারে। আপনার উন্নত মানের মেশিনটিও একই ঝুঁকির সম্মুখীন। কোনো ফিডব্যাক পথ না থাকায়, প্রতিটি অসংশোধিত ত্রুটি জমা হতে থাকে।
কীভাবে প্রতিক্রিয়া ত্রুটি কমায়
কোর লুপের উপাদানসমূহ
প্রতিটি ফিডব্যাক লুপের জন্য চারটি অংশকে দলবদ্ধভাবে কাজ করতে হয়। ত্রুটি কমাতে প্রতিটি অংশ কী ভূমিকা পালন করে, তা নিচের সারণিতে দেখানো হয়েছে।
উপাদান | ত্রুটি কমাতে ফাংশন |
|---|---|
ইনপুট (রেফারেন্স) সংকেত | সিস্টেমকে অবশ্যই কাঙ্ক্ষিত মান বজায় রাখতে হবে |
নিয়ামক | ত্রুটি সংকেত (প্রকৃত ও রেফারেন্সের মধ্যে পার্থক্য) ব্যাখ্যা করে এবং নিয়ন্ত্রণ ব্যবস্থা নির্ধারণ করে। |
actuator | কাঙ্ক্ষিত প্রতিক্রিয়া না পাওয়া পর্যন্ত নিয়ন্ত্রণ সংকেতের উপর ভিত্তি করে সিস্টেমটিকে সমন্বয় করে। |
ফিডব্যাক সেন্সর | ক্রমাগত আউটপুট পরিমাপ করে এবং চলমান সংশোধনের জন্য ফিডব্যাক পথ তৈরি করে। |
সেন্সরটি লুপের চোখ হিসেবে কাজ করে। উদাহরণস্বরূপ, একটি লিনিয়ার এনকোডার অবস্থান ট্র্যাক করে এবং একটি লোড সেল বল ট্র্যাক করে। কন্ট্রোলারটি মস্তিষ্ক হিসেবে কাজ করে। এটি সেটপয়েন্ট কমান্ড গ্রহণ করে, সেটিকে সেন্সরের রিডিংয়ের সাথে তুলনা করে এবং ত্রুটি গণনা করে। এরপর ড্রাইভ সেই কন্ট্রোল সিগন্যালটি গ্রহণ করে মোটরের পাওয়ার মডুলেট করে। মোটর বৈদ্যুতিক শক্তিকে গতিতে রূপান্তরিত করে এবং লোডকে চালিত করে। উচ্চ-নির্ভুল ক্লোজড-লুপ কন্ট্রোল এই চারটি অংশের সুস্থ থাকার উপর নির্ভর করে। একটি দুর্বল সংযোগ, যেমন একটি নয়েজি সেন্সর বা একটি ধীরগতির অ্যাকচুয়েটর, পুরো সিস্টেমের নির্ভুলতাকে সীমিত করে দেয়।
ত্রুটি-সংশোধন চক্র
লুপটি একটি পুনরাবৃত্তিমূলক চক্রে ত্রুটি সংশোধন করে। প্রতিটি ধাপ কীভাবে ফলাফলকে আরও নিখুঁত করে তোলে তা দেখতে নিচের ধাপগুলো অনুসরণ করুন।
প্রোগ্রাম — আপনি কাঙ্ক্ষিত আউটপুটকে রেফারেন্স পয়েন্ট হিসেবে নির্ধারণ করেন। এই মানটি নির্ভুলতার মানদণ্ড স্থাপন করে।
পরিমাপ — সেন্সরটি প্রকৃত আউটপুট, যেমন রৈখিক বা ঘূর্ণন অবস্থান, ধারণ করে।
তুলনা — কন্ট্রোলার পরিমাপকৃত আউটপুটকে কমান্ডের সাথে তুলনা করে। উদাহরণস্বরূপ, এটি ১০০ মিমি কমান্ড দিয়ে ৯৯.৯৯৯ মিমি পরিমাপ করতে পারে।
ক্ষতিপূরণ — ব্যবধানটি কমানোর জন্য কন্ট্রোলার মোটর বা অ্যাকচুয়েটরে একটি সংশোধনমূলক সংকেত পাঠায়।
প্রতিক্রিয়া — সেন্সরটি সমন্বয়কৃত আউটপুট পুনরায় পরিমাপ করে এবং চক্রটি পুনরাবৃত্তি হয়।
প্রতিটি ধাপে ত্রুটি আরও কিছুটা কমে আসে। অবিরাম পর্যবেক্ষণ এবং রিয়েল-টাইম সমন্বয়ই একটি অস্পষ্ট নির্দেশকে একটি সুনির্দিষ্ট ফলাফলে পরিণত করে। একটি কোল্ড-স্টোরেজ তাপমাত্রা চক্রও একই যুক্তি অনুসরণ করে। সেন্সরটি প্রকৃত তাপমাত্রা পরিমাপ করে, কন্ট্রোলার সেটিকে লক্ষ্যমাত্রার সাথে তুলনা করে, এবং ভালভ বা কম্প্রেসারের ক্রমবিন্যাস কাঙ্ক্ষিত অবস্থা ফিরিয়ে আনতে সমন্বয় করে। এরপর মানুষের হস্তক্ষেপ ছাড়াই চক্রটি পুনরাবৃত্তি হতে থাকে।
ক্লোজড-লুপ সিএনসি অপারেশনের কেন্দ্রবিন্দু হলো ত্রুটি শনাক্তকরণ : এর মাধ্যমে চলাচলে কোনো বিচ্যুতি ঘটলে তা তাৎক্ষণিকভাবে শনাক্ত ও সংশোধন করা হয় এবং ক্রমাগত ত্রুটি সমন্বয়ের মাধ্যমে নির্ভুলতা বজায় রাখা হয়, যা কার্যপরিচালনার অসঙ্গতির বিরুদ্ধে প্রতিরোধ ক্ষমতাকেও শক্তিশালী করে।
একটি সু-পরিকল্পিত লুপ আপনার আউটপুটকে পুনরাবৃত্তিযোগ্য করে তোলে। এটি আউটপুটকে বাহ্যিক অবস্থার প্রতি কম সংবেদনশীল করে তোলে। লোডের পরিবর্তন, তাপমাত্রার ওঠানামা এবং ঘর্ষণজনিত স্থানচ্যুতি—এই সবই প্রক্রিয়াটির উপর প্রভাব ফেলে। ফিডব্যাক পথটি প্রতিটি প্রভাবকে শনাক্ত করে এবং ত্রুটি বড় হওয়ার আগেই তার জবাব দেয়। এই ধারাবাহিক সংশোধনের কারণেই একটি টিউনড লুপ বারবার চালনার পরেও সহনশীলতা বজায় রাখে, যেখানে একটি ওপেন-লুপ সিস্টেম বিচ্যুত হতে থাকে।
সঠিক কন্ট্রোলার নির্বাচন করা
পিআইডি মৌলিক বিষয়
পিআইডি কন্ট্রোলার হলো ফিডব্যাক কন্ট্রোলের মূল চালিকাশক্তি। এটি তিনটি ক্রিয়াকে একত্রিত করে, এবং প্রতিটি ক্রিয়া ভিন্ন ভিন্ন উপায়ে ত্রুটির প্রতিক্রিয়া জানায়। নিচের সারণিতে দেখানো হয়েছে প্রতিটি পদ কী কাজ করে এবং এর জন্য আপনাকে কোন সেটিংটি টিউন করতে হবে।
শব্দ | মূল সংজ্ঞা | নিয়ন্ত্রণে ভূমিকা | টিউনিং প্যারামিটার |
|---|---|---|---|
আনুপাতিক (P) | আউটপুট পরিবর্তনটি ত্রুটির অনুরূপ, যা গেইন Kp দ্বারা স্কেল করা হয়। | ত্রুটি কমাতে ত্রুটি ব্যবহার করে; একটি স্থির-অবস্থার অফসেট রেখে যায়। | আনুপাতিক লাভ Kp (বেশি লাভ = বেশি সংবেদনশীলতা) |
ইন্টিগ্রাল (I) | সঞ্চিত ত্রুটির অনুপাতে আউটপুট বৃদ্ধি পায়। | শুধুমাত্র P-কন্ট্রোলের রেখে যাওয়া অফসেটটি অপসারণ করে। | ইন্টিগ্রাল টাইম TI (সংক্ষিপ্ত TI = দ্রুত র্যাম্প) |
ডেরিভেটিভ (D) | আউটপুট ত্রুটির ঢাল অনুযায়ী সাড়া দেয়। | ভবিষ্যতের ভুল অনুমান করে এবং স্থিতিশীলতা যোগ করে। | ডেরিভেটিভ টাইম টিডি (দীর্ঘ টিডি = বড় প্রত্যাশা) |
প্রপোর্শনাল ব্যান্ড (1/Kp) × 100% এর সমান। সুতরাং, ১ গেইন একটি ১০০% ব্যান্ড দেয় এবং ২ গেইন একটি ৫০% ব্যান্ড দেয়। ইন্টিগ্রাল অ্যাকশন অস্থিতিশীলতা সৃষ্টি করে: খুব কম ইন্টিগ্রাল সময় অসিলেশন ঘটায়, তাই এটি যোগ করার সময় প্রায়শই প্রপোর্শনাল গেইন সামান্য কমিয়ে দেওয়া হয়। ডেরিভেটিভ অ্যাকশন স্থিতিশীলতা যোগ করে এবং ১.৫ থেকে ২ এর মতো উচ্চতর প্রপোর্শনাল গেইন ব্যবহারের সুযোগ দেয়। এটি সেন্সর নয়েজকেও বিবর্ধিত করে, তাই ফিল্টারিং করার পরামর্শ দেওয়া হয়। অনেক কন্ট্রোলার সেটপয়েন্ট পরিবর্তনের সময় ডেরিভেটিভ কিক এড়ানোর জন্য এররের পরিবর্তে পরিমাপ থেকে ডেরিভেটিভ নেয়। নয়েজ সংবেদনশীলতার কারণে, বাস্তবে P+I কন্ট্রোলারই সবচেয়ে বেশি ব্যবহৃত হয়।
ফিড-ফরোয়ার্ড এবং হাইব্রিড পদ্ধতি
পিআইডি ত্রুটি দেখা দেওয়ার পর প্রতিক্রিয়া দেখায়। ফিড-ফরোয়ার্ড ত্রুটি তৈরি হওয়ার আগেই কাজ করে। আপনি কোনো বিচ্যুতি বা কমান্ড পরিবর্তন পরিমাপ করেন এবং সেন্সরের বিচ্যুতি নথিভুক্ত করার জন্য অপেক্ষা না করেই সঙ্গে সঙ্গে একটি সংশোধন প্রয়োগ করেন। এই পদ্ধতিটি পুনরাবৃত্তিমূলক বিচ্যুতিযুক্ত অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত, যেমন একটি পরিচিত লোড স্টেপ বা একটি পূর্বাভাসযোগ্য মোশন প্রোফাইল।
হাইব্রিড পদ্ধতি উভয় পথকেই একত্রিত করে। ফিড-ফরোয়ার্ড সংশোধনের সিংহভাগ সামলায় এবং পিআইডি বাকি অংশটুকু পরিষ্করণ করে। এই যুগলবন্দী লুপটিকে দ্রুত এবং স্থিতিশীল রাখে, যা উচ্চ-নির্ভুল ক্লোজড-লুপ নিয়ন্ত্রণের জন্য গুরুত্বপূর্ণ। সহজ ও ধীরগতির প্রক্রিয়ার জন্য শুধু পিআইডি বেছে নিন। যখন বিঘ্ন পরিমাপযোগ্য এবং পুনরাবৃত্তিযোগ্য হয়, তখন ফিড-ফরোয়ার্ড যুক্ত করুন। শুধুমাত্র যখন প্রক্রিয়াটি তীব্রভাবে অরৈখিক বা অত্যন্ত সংযুক্ত হয়, তখনই মডেল-ভিত্তিক বা উন্নত কৌশল ব্যবহার করুন।
নির্ভুলতার জন্য টিউনিং
ম্যানুয়াল এবং নিয়ম-ভিত্তিক টিউনিং
আপনি হাতে একটি লুপ টিউন করতে পারেন, কিন্তু নিয়ম-ভিত্তিক পদ্ধতিগুলো আপনাকে দ্রুত কাজ শুরু করার সুযোগ দেয়। জিগলার-নিকোলস হলো সবচেয়ে পুরোনো এবং জনপ্রিয় নিয়ম-সেট। এর দুটি ভ্যারিয়েন্ট রয়েছে। প্রসেস রিঅ্যাকশন-কার্ভ পদ্ধতিটি কন্ট্রোলারকে ম্যানুয়াল মোডে রেখে চলে, এবং আল্টিমেট-সাইক্লিং পদ্ধতিটি কন্ট্রোলারকে অটোমেটিক মোডে রেখে চলে। কোহেন-কুন একটি ওপেন-লুপ নিয়ম। এটি জিগলার-নিকোলসের চেয়ে ডেড-টাইম-প্রধান প্রসেসগুলোকে ভালোভাবে সামাল দেয়, তবুও এটি কোয়ার্টার-অ্যাম্প্লিটিউড-ড্যাম্পিং ওভারশুট, কম দৃঢ়তা এবং ডেড-টাইম পরিমাপের ত্রুটির প্রতি সংবেদনশীলতার মতো সমস্যায় ভোগে। আপনি কন্ট্রোলারের গেইন ডিটিউন করে এই প্রভাবগুলো কমাতে পারেন।
পদ্ধতি | আদর্শ | মূল ধারণা | প্রধান অসুবিধা |
|---|---|---|---|
জিগলার-নিকোলস (ক্লোজড-লুপ) | পরীক্ষামূলক, বদ্ধ-লুপ | সেটিংস গণনা করতে চূড়ান্ত লাভ এবং চূড়ান্ত পর্যায়কাল ব্যবহার করে। | ভালভ সংক্রান্ত সমস্যার প্রতি সংবেদনশীল; সীমিত প্রয়োগযোগ্যতা |
জিগলার-নিকোলস (ওপেন-লুপ) | পরীক্ষামূলক, ওপেন-লুপ | প্রক্রিয়া প্রতিক্রিয়া বক্ররেখা ব্যবহার করে ডেড টাইম, টাইম কনস্ট্যান্ট এবং স্টেডি-স্টেট মান নির্ণয় করা হয়। | আনুমানিক হিসাব ভুল হতে পারে; I, D, বা PD কন্ট্রোলারদের জন্য প্রযোজ্য নয়। |
কোহেন-কুন | অফলাইন, ওপেন-লুপ | দীর্ঘ ডেড টাইমের জন্য ZN-এর ধীর স্থির-অবস্থা প্রতিক্রিয়া সংশোধন করে। | অস্থিতিশীল ক্লোজড-লুপ সম্ভব; শুধুমাত্র বৃহৎ বিলম্বযুক্ত প্রথম-ক্রম মডেল। |
ল্যাম্বডা টিউনিং একটি স্থিতিশীল, ওভারশুট-বিহীন প্রতিক্রিয়া তৈরি করে যা পরিমাপের ত্রুটির বিরুদ্ধে ভালো দৃঢ়তা প্রদর্শন করে। এর দুর্বলতা হলো ল্যাগ-প্রধান প্রসেসগুলিতে ডিস্টার্বেন্সের প্রতি এর প্রতিক্রিয়া খুব ধীর। খুব স্থিতিশীল লুপের জন্য ল্যাম্বডা রুলস ব্যবহার করুন যা ডিস্টার্বেন্স শোষণ করে। দ্রুত ডিস্টার্বেন্স থেকে পুনরুদ্ধারের জন্য কোহেন-কুন বেছে নিন এবং গণনা করা গেইনের মাত্র অর্ধেক ব্যবহার করুন। যখন ডেড টাইম খুব কম হয় বা প্রসেস ভ্যালুটি নয়েজি হয়, তখন ল্যাম্বডা রুলস বেছে নিন।
স্বয়ংক্রিয়-টিউনিং এবং মডেল-ভিত্তিক পদ্ধতি
মডেল-ভিত্তিক টিউনিং পরীক্ষাধীন ডিভাইসটির বৈশিষ্ট্য নির্ধারণের মাধ্যমে শুরু হয়। টুলটি ওপেন-লুপ রেসপন্স ক্যাপচার করার জন্য সিগন্যাল সুইপ করে। এরপর এটি পূর্বনির্ধারিত ট্রান্সফার ফাংশন এবং পরিমাপকৃত ওপেন-লুপ প্যারামিটার থেকে প্রাথমিক ফিডব্যাক গেইন নির্বাচন করে। একবার আপনি লুপটি ক্লোজ করলে, একটি অটো-টিউনিং ফিচার অবশিষ্ট ত্রুটি কমানোর জন্য ফিডব্যাক সিগন্যালের গেইনগুলো অ্যাডজাস্ট করে। ডিজিটাল পিআইডি কন্ট্রোলারগুলো এমন উচ্চ নির্ভুলতা অর্জন করে যা অ্যানালগ কন্ট্রোলারগুলো মেলাতে পারে না। এগুলো একটি বিস্তৃত ডাইনামিক রেঞ্জ জুড়ে স্থিতিশীল থাকে, ড্রিফট প্রতিরোধ করে এবং নয়েজ সহ্য করতে পারে।
ডিমডুলেশন এবং লক-ইন ডিটেকশন এই প্রক্রিয়াকে আরও উন্নত করে। ডিমডুলেশন কাঙ্ক্ষিত সিগন্যালকে নয়েজ এবং ইন্টারফেরেন্স থেকে আলাদা করে, যা কন্ট্রোলারকে একটি পরিষ্কার ইনপুট প্রদান করে। লক-ইন ডিটেকশন দুর্বল সিগন্যালকে বিবর্ধিত করে, ফলে লুপটি আরও সূক্ষ্ম সমন্বয় করতে পারে এবং সামান্য পরিবর্তনেও সাড়া দেয়। এই কৌশলগুলো কোলাহলপূর্ণ পরিবেশে উচ্চ-নির্ভুল ক্লোজড-লুপ কন্ট্রোলকে সমর্থন করে।
সিস্টেমের ট্রান্সফার ফাংশন জটিল বা নন-লিনিয়ার হলে পারফরম্যান্স হ্রাস পেতে পারে; সেক্ষেত্রে, আরও উন্নত এবং গণনাগতভাবে ভারী মডেল-ভিত্তিক নিয়ন্ত্রণ পদ্ধতির (যেমন, স্টেট-স্পেস বা এইচ-ইনফিনিটি কন্ট্রোল) প্রয়োজন হতে পারে।
সিস্টেম আর্কিটেকচার
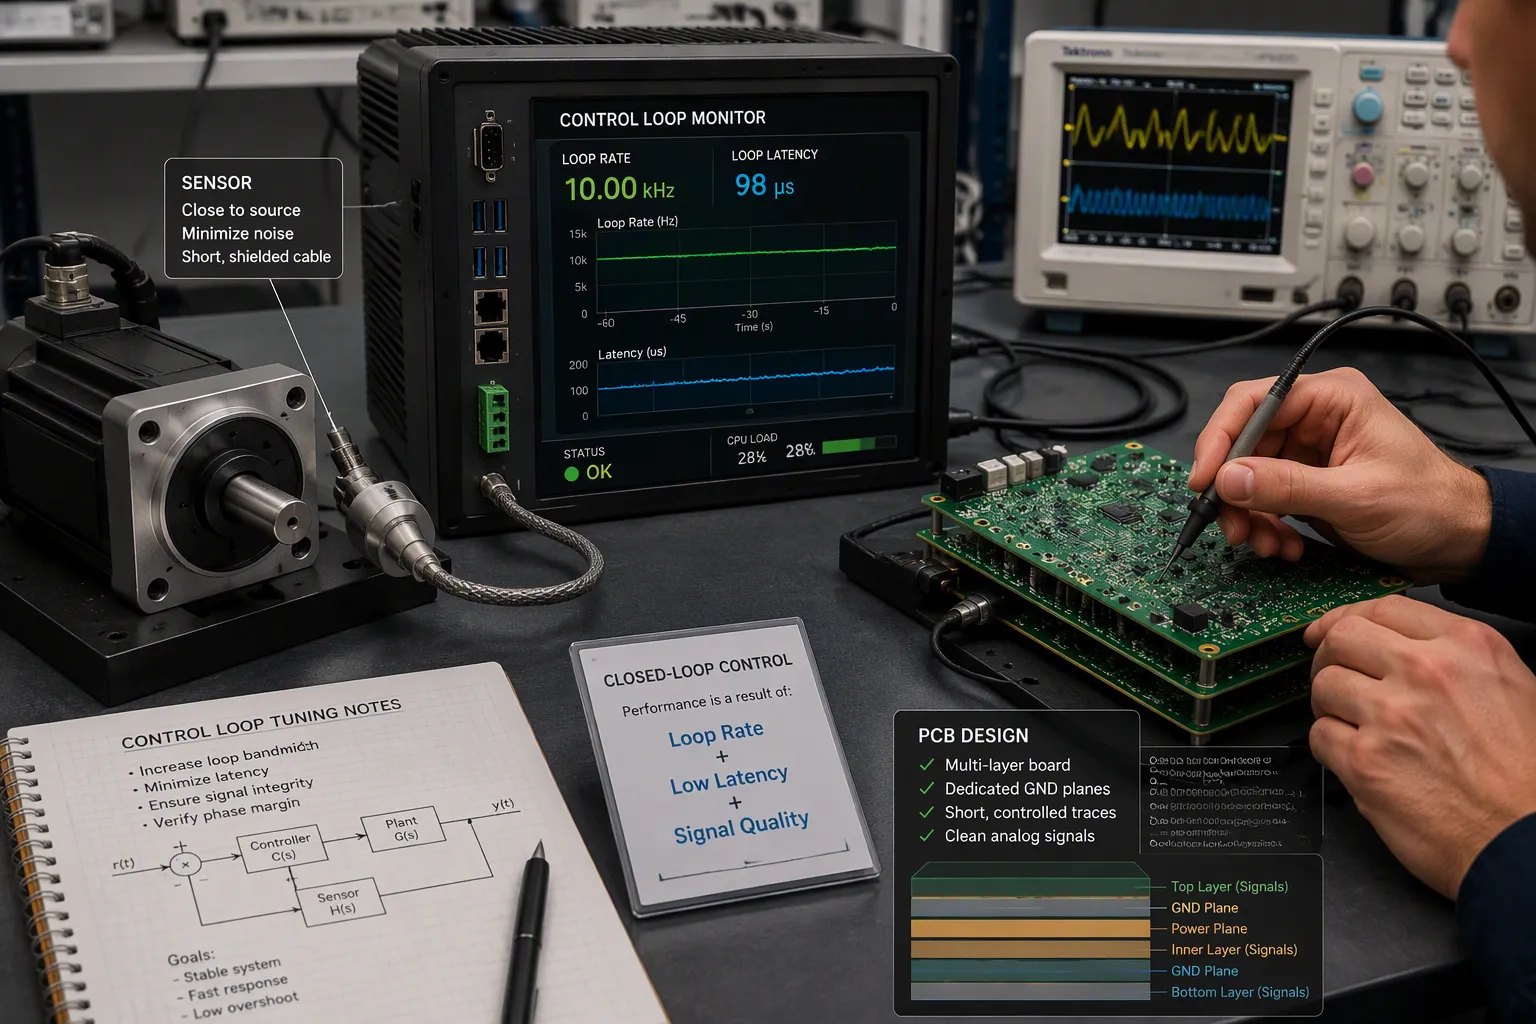
একটি সম্পূর্ণ ডিজিটাল ফিডব্যাক সিস্টেম তিনটি স্তম্ভের উপর নির্ভর করে: সঠিক নকশার নীতি, সতর্ক উপাদান নির্বাচন এবং শিল্প অটোমেশনের জন্য প্রমাণিত পদ্ধতি। এর গঠনশৈলী সঠিক হলে, লুপটি তার কাজ করার সুযোগ পায়। আর যদি তা ভুল হয়, তবে কোনো রকম টিউনিংই আপনাকে বাঁচাতে পারবে না।
লুপ রেট, লেটেন্সি এবং স্যাম্পলিং
লুপ রেট বাকি সবকিছুর সর্বোচ্চ সীমা নির্ধারণ করে। একটি দ্রুতগতির লুপ অনেকটা অ্যানালগ কন্ট্রোলারের মতো আচরণ করে, অন্যদিকে একটি ধীরগতির লুপ কার্যকর ডিলে বা বিলম্ব যোগ করে। এই ডিলে গুরুত্বপূর্ণ, কারণ প্রতিটি সংশোধনের জন্য অতীতের তথ্য ব্যবহৃত হয়। সমস্ত ডিলেকে একটি কার্যকর সংখ্যায় একত্রিত করলে, স্যাম্পলিং টাইম এবং কম্পিউটেশনাল ল্যাটেন্সি সরাসরি সর্বোচ্চ স্থিতিশীল ব্যান্ডউইথকে সংকুচিত করে। ব্যান্ডউইথ সাধারণত লুপ রেটের প্রায় ১/২০ থেকে ১/৫০ ভাগ হয় , তাই একটি ৫ কিলোহার্জের লুপ প্রায় ১০০-২০০ হার্জের কমান্ড ফিডেলিটি সমর্থন করে।
গুণক | লুপ হারের প্রভাব |
|---|---|
লুপ পিরিয়ড | সংক্ষিপ্ত পর্যায়কাল অ্যানালগ আচরণের অনুকরণ করে (১ কিলোহার্জ = প্রতি আপডেটে ১ মিলিসেকেন্ড) |
ট্র্যাকিং নির্ভুলতা | একটি ৫০ হার্জ তরঙ্গরূপ ১ কিলোহার্জে পিছিয়ে থাকে, কিন্তু ৫ কিলোহার্জে প্রায় নিখুঁতভাবে অনুসরণ করে। |
স্থায়িত্ব | ধীরগতির লুপগুলো ফেজ মার্জিন কমিয়ে দেয় এবং রেজোন্যান্সের কাছাকাছি ওভারশুট ঘটায়। |
গোলমালের সীমা | ~১০ কিলোহার্টজের উপরের হার সেন্সরের নয়েজ বাড়াতে পারে অথবা কোএফিসিয়েন্ট কোয়ান্টাইজেশন ঘটাতে পারে। |
টিউনিং লুপ রেটের উপরও নির্ভর করে। একটি নির্দিষ্ট রেটে টিউন করা পিআই কন্ট্রোলারকে ধীর গতিতে চালালে, তার টিউনিং রেটের তুলনায় প্রতিক্রিয়া প্রায় তিনগুণ ধীর হয় । উচ্চ রেট পরিমাপের নির্ভুলতা বাড়ায়, অন্যদিকে নিম্ন রেট প্রতি সাইকেলে বেশি এক্সিকিউশন টাইম দেয় এবং জিটার কমায়। আপনার নির্ভুলতার লক্ষ্যের সাথে এই দুটির মধ্যে ভারসাম্য বজায় রাখুন।
সেন্সর স্থাপন এবং সংকেত অখণ্ডতা
আপনি সেন্সরটি কোথায় স্থাপন করছেন, তার ওপরই নির্ভর করে লুপটি আসলে কী নিয়ন্ত্রণ করবে। এটিকে কাঙ্ক্ষিত স্থানের কাছাকাছি স্থাপন করুন এবং এর সংযোগগুলো ছোট রাখুন। অ্যানালগ সিগন্যালগুলো প্রথমে, বোর্ডের প্রান্ত থেকে দূরে ভেতরের লেয়ারে রাউট করুন। ডেডিকেটেড প্লেন এবং ১:১ ট্রেস-টু-প্লেন স্পেসিং সহ চার বা তার বেশি লেয়ার ব্যবহার করুন।
শক্তিশালী গ্রাউন্ডিং এবং শিল্ডিং দিয়ে দুর্বল সিগন্যালকে সুরক্ষিত করুন । আইআর ড্রপ এড়ানোর জন্য অ্যানালগ অংশের নিচে গ্রাউন্ড প্লেন, নিম্ন-ফ্রিকোয়েন্সি সেন্সরের জন্য স্টার গ্রাউন্ডিং এবং নির্ভুল সেন্সরের জন্য কেলভিন ট্রেস ব্যবহার করুন। কমন-মোড নয়েজ বাতিল করার জন্য ব্যালেন্সড পেয়ারগুলোকে সমান দৈর্ঘ্য এবং প্রতিসম জ্যামিতিতে রাউট করুন। ট্রেসগুলো ছোট রাখুন এবং দৈর্ঘ্য সিগন্যাল তরঙ্গদৈর্ঘ্যের ১/১০ অংশ অতিক্রম করলেই সেগুলোকে ট্রান্সমিশন লাইন হিসেবে বিবেচনা করুন । উৎপাদনের আগে সিমুলেশন, টিডিআর এবং অসিলেস্কোপ পরিমাপের মাধ্যমে ডিজাইনটি যাচাই করুন ।
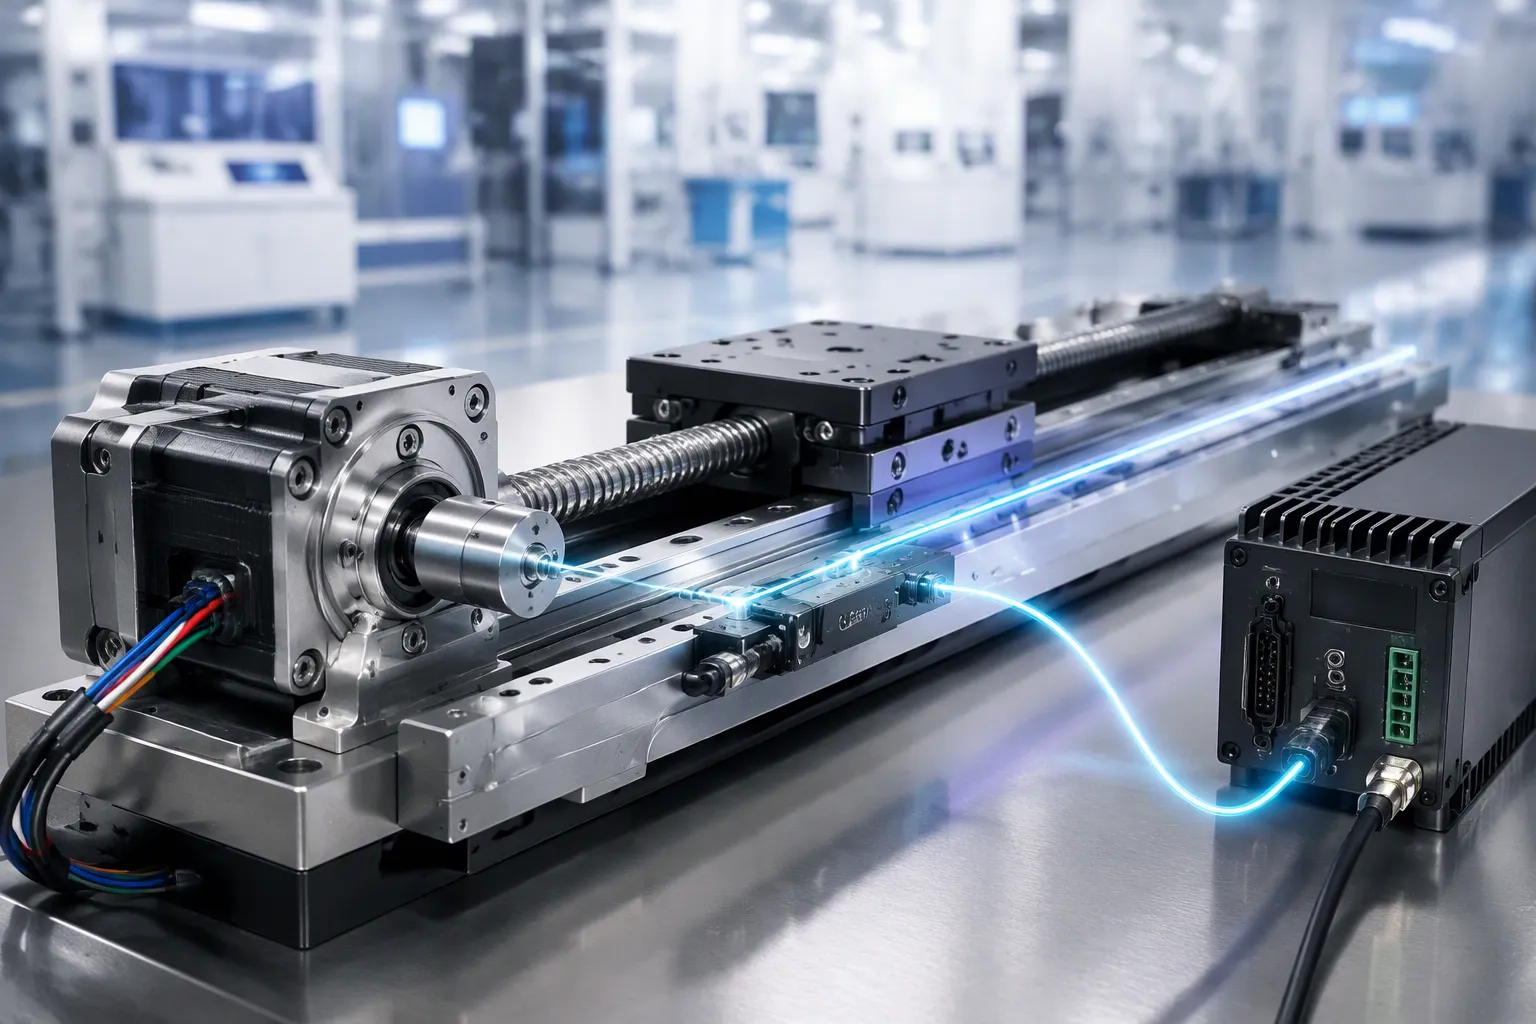
অপটিক্যাল ফিডব্যাক এই আর্কিটেকচারটিকে বাস্তবে কাজ করতে দেখায়। আপনি একটি বিদ্যমান টেস্ট বেঞ্চ থেকে এটি তৈরি করতে পারেন, যেখানে একটি সেন্সর যুক্ত করে প্রকৃত আউটপুট পরিমাপ করা হয়, সেটিকে সেটপয়েন্টের সাথে তুলনা করা হয় এবং একটি কন্ট্রোলারকে প্রতি সেকেন্ডে শত শত থেকে হাজার হাজার বার প্রসেস ইনপুট সামঞ্জস্য করতে দেওয়া হয় । এটিই হাই-প্রিসিশন ক্লোজড-লুপ কন্ট্রোলের বিশুদ্ধতম রূপ।
অপটিক্যাল ফিডব্যাকের বাস্তব খরচ রয়েছে: সেন্সর মূলধনী ব্যয় বাড়ায়, এগুলোর জন্য ক্যালিব্রেশন ও রক্ষণাবেক্ষণ প্রয়োজন হয়, এগুলো বিভিন্ন ধরনের ত্রুটির কারণ হতে পারে এবং বিলম্ব ঘটাতে পারে। যদি পরিমাপটি প্রক্রিয়ার মোট সময়কালের একটি উল্লেখযোগ্য অংশ পিছিয়ে থাকে, তবে ফিডব্যাক অনেক দেরিতে পৌঁছাতে পারে এবং লুপটিকে অস্থিতিশীল করে তুলতে পারে।
উপাদান নির্বাচন
সেন্সর এবং Actuators
আপনার সেন্সর এবং অ্যাকচুয়েটর একসঙ্গে কাজ করে। সেন্সরটি প্রকৃত অবস্থা ধারণ করে এবং অ্যাকচুয়েটরটি লক্ষ্যের সাথে ব্যবধান পূরণ করে। সেন্সরের নির্ভুলতা নির্ধারণ করে যে আপনি আসল আউটপুটটি কতটা বিশ্বস্ততার সাথে দেখতে পাবেন । অ্যাকচুয়েটরের সংশোধনমূলক ক্রিয়া নির্ধারণ করে যে আপনি কত দ্রুত ত্রুটিটি পূরণ করতে পারবেন। একটি ত্রুটিপূর্ণভাবে ক্যালিব্রেট করা সেন্সর পরিমাপকৃত আউটপুটকে বিকৃত করে এবং ভুল নিয়ন্ত্রণ ক্রিয়াকে চালিত করে, তাই নির্ভুলতা রক্ষা করার জন্য একটি নিয়মিত সময়সূচী অনুযায়ী ক্যালিব্রেট করুন।
আপনার সিস্টেমের চাহিদা এবং পরিবেশের সাথে সেন্সরটি মিলিয়ে নিন। কোনো যন্ত্রাংশ কেনার আগে এই বিষয়গুলো যাচাই করে নিন:
চাপের পরিসর এবং নির্ভুলতা, সেইসাথে প্রতিক্রিয়া সময় এবং ফ্রিকোয়েন্সি প্রতিক্রিয়া
মিডিয়া সামঞ্জস্য এবং তাপমাত্রা ক্ষতিপূরণ
আকার এবং স্থাপনের সীমাবদ্ধতা, আউটপুটের ধরণ, এবং দীর্ঘমেয়াদী বিচ্যুতি
আপনার শিল্পের জন্য নিয়ন্ত্রক সম্মতি
নির্ভুলতার উপর বিশেষ মনোযোগ দেওয়া প্রয়োজন। রেজোলিউশন মানেই নির্ভুলতা নয়, এবং জিরো অফসেট, স্প্যান এরর, ডাইনামিক রেঞ্জ, হিস্টেরেসিস ও রিপিটেবিলিটি—এই সবগুলোই ফলাফলকে প্রভাবিত করে। ত্রুটিগুলো জমা হতে হতে অস্থিতিশীলতা বা অদক্ষতা সৃষ্টি করতে পারে। সেন্সরগুলোকে এমন জায়গায় স্থাপন করুন যেখানে সেগুলো প্রকৃত অবস্থা ধারণ করতে পারে, বিলম্ব সৃষ্টিকারী দীর্ঘ টিউবিং পরিহার করুন, নয়েজ থেকে ওয়্যারিংকে সুরক্ষিত রাখুন এবং নিশ্চিত করুন যে ডাইনামিক রেসপন্স আপনার মোশন সিস্টেমের সাথে মেলে।
নির্ভুল লক্ষ্যের সাথে উপাদান মেলানো
প্লেসমেন্ট এবং পার্ট নির্বাচনকে একটি একক ডিজাইন সিদ্ধান্ত হিসেবে বিবেচনা করুন। প্রিসিশন স্টেজ ডিজাইনে, আপনি একটি টার্গেট কন্ট্রোল ব্যান্ডউইথ থেকে কন্ট্রোলার প্যারামিটার সেট করেন , তারপর ক্লোজড-লুপ সেনসিটিভিটি ফাংশনের উপর একটি রোবাস্টনেস ক্রাইটেরিয়ন পূরণ করার পাশাপাশি ব্যান্ডউইথ সর্বাধিক করার জন্য প্রপোর্শনাল গেইন বেছে নেন। সেন্সর এবং অ্যাকচুয়েটরের প্লেসমেন্ট এবং ওয়েটিং পছন্দগুলি সরাসরি সেই কন্ট্রোলার ডিজাইনকে প্রভাবিত করে। ব্যবহারিক স্টেজগুলিতে অ্যাকচুয়েটরের ওজন এবং অবস্থানের সীমাবদ্ধতাও থাকে। এটি দেখায় যে প্লেসমেন্ট ব্যান্ডউইথ এবং রোবাস্টনেস লক্ষ্যের সাথে একত্রে ডিজাইন করা হয়, এটি স্বাধীনভাবে বেছে নেওয়া হয় না।
লুপের ভিতরে, সেন্সর ফিডব্যাক পিআইডি কন্ট্রোলারকে তথ্য সরবরাহ করে। আপনি চাপের পরিবর্তনের সাথে প্রপোর্শনাল গেইন টিউন করেন , ইন্টিগ্রাল অ্যাকশন ড্রিফটকে স্থিতিশীল করে, এবং ডেরিভেটিভ ড্যাম্পিং হঠাৎ স্পাইক থেকে সৃষ্ট ওভারশুটকে দমন করে। এভাবেই হাই-প্রিসিশন ক্লোজড-লুপ কন্ট্রোল কম্পোনেন্টের পছন্দকে পুনরাবৃত্তিযোগ্য ফলাফলে পরিণত করে। আপনার নির্ভুলতার লক্ষ্য থেকে শুরু করুন, তারপর সেটিকে প্রতিটি সেন্সর এবং অ্যাকচুয়েটরের সিদ্ধান্ত চালনা করতে দিন।
কর্মক্ষমতা এবং আপস
নির্ভুলতা এবং স্থিতিশীলতার মেট্রিক্স
যা পরিমাপ করা হয় না, তা উন্নত করা যায় না। টাইম-ডোমেইন মেট্রিক্স একটি কমান্ড পরিবর্তনের পর আউটপুট কীভাবে আচরণ করে তা তুলে ধরে। ফ্রিকোয়েন্সি-ডোমেইন মেট্রিক্স বিভিন্ন ইনপুটের পরিসরে লুপটি কীভাবে সাড়া দেয় তা তুলে ধরে।
ডোমেইন | নির্ভুলতা এবং স্থিতিশীলতা মূল্যায়নের জন্য ব্যবহৃত মেট্রিক |
|---|---|
সময়-ডোমেন | উত্থান সময়, স্থির হওয়ার সময়, শতাংশ ওভারশুট, স্থির-অবস্থা ত্রুটি |
ফ্রিকোয়েন্সি-ডোমেইন | ব্যান্ডউইথ, গেইন মার্জিন, ফেজ মার্জিন, সংবেদনশীলতার সর্বোচ্চ |
শুধুমাত্র স্থিতিশীলতা দিয়ে খুব বেশি কিছু বোঝা যায় না। দুটি স্থিতিশীল সিস্টেমের কথা ভাবুন। সিস্টেম A মাঝারি নিয়ন্ত্রণ প্রচেষ্টায় ৫% ওভারশুট সহ ০.৩ সেকেন্ডে স্থির হয় । সিস্টেম B ১৮০% ওভারশুট এবং একটি স্যাচুরেটিং অ্যাকচুয়েটর সহ ১২ সেকেন্ডে স্থির হয়। দুটিই স্থিতিশীল, কিন্তু বাস্তবে কেবল একটিই ব্যবহারযোগ্য। স্থিতিশীলতা হলো দ্বিমুখী, কিন্তু কার্যক্ষমতা হলো অবিচ্ছিন্ন।
গেইন মার্জিন এবং ফেজ মার্জিন পরিমাপ করে যে আপনি অস্থিতিশীলতার কতটা কাছাকাছি কাজ করছেন। আপনার এই মার্জিনগুলোর প্রয়োজন, কারণ মডেলগুলো কখনোই নিখুঁত হয় না, অপারেটিং পরিস্থিতি পরিবর্তিত হয় এবং সেন্সর ও অ্যাকচুয়েটরগুলোও ত্রুটিপূর্ণ হয়। উচ্চ-ক্ষমতাসম্পন্ন সিস্টেমগুলো স্থিতিশীলতার সীমানার কাছাকাছি চলে, কিন্তু কখনোই তার উপর দিয়ে যায় না। মার্জিন ডিজাইন করাই হলো দৃঢ়তা ডিজাইন করা।
ওপেন-লুপ বনাম ক্লোজড-লুপের সুবিধা-অসুবিধা
ওপেন-লুপ সিস্টেমের খরচ কম এবং এগুলোর নকশা ও রক্ষণাবেক্ষণ সহজ। এগুলো অল্প পরিবর্তনশীলতাযুক্ত সাধারণ প্রয়োগের জন্য উপযুক্ত, কিন্তু এগুলো কম নির্ভুল এবং কম অভিযোজনযোগ্য। ক্লোজড-লুপ সিস্টেমের খরচ বেশি এবং এতে আরও বেশি নকশার কাজ প্রয়োজন হয়, তবুও এগুলো অধিকতর নির্ভুলতা এবং অভিযোজনযোগ্যতা প্রদান করে। যেখানে পরিস্থিতি উল্লেখযোগ্যভাবে পরিবর্তিত হয় বা প্রক্রিয়াটিকে নিবিড়ভাবে নিয়ন্ত্রণ করতে হয়, সেখানে রিয়েল-টাইম সমন্বয়ের সুবিধার জন্য এগুলো কাঙ্ক্ষিত।
মাত্রা | ওপেন-লুপ নিয়ন্ত্রণ | ক্লোজড-লুপ কন্ট্রোল |
|---|---|---|
মূল্য | সস্তা; কোনো ফিডব্যাক সেন্সরের প্রয়োজন নেই | সেন্সর এবং উন্নত কন্ট্রোলারের কারণে আরও ব্যয়বহুল |
জটিলতা | আরও সরল; কম প্রসেসিং ক্ষমতা; রক্ষণাবেক্ষণ করা সহজ | আরও জটিল; ফিডব্যাক লুপ এবং টিউনিং প্রয়োজন; ভুলভাবে টিউন করা হলে অস্থিতিশীলতার ঝুঁকি থাকে। |
সম্পাদন | বিঘ্ন সংশোধন করা যায় না; প্ল্যান্টের প্যারামিটার পরিবর্তিত হলে নির্ভুলতা নষ্ট হয়। | উচ্চ নির্ভুলতা; ক্ষয়, তাপীয় প্রসারণ এবং পরিবর্তনশীল ভারের সাথে খাপ খাইয়ে নিতে পারে; দ্রুত স্থিত হয়। |
শ্রেষ্ঠ মিল | সরল, স্বল্প পরিবর্তনশীলতার “একবার সেট করে ভুলে যান” অ্যাপ্লিকেশন | নিরাপত্তামূলক বা উচ্চ-গতির অটোমেশন যেখানে স্ব-সংশোধন অপরিহার্য |
ওপেন-লুপ সিস্টেমগুলো কম ব্যয়বহুল এবং এগুলোর নকশা ও রক্ষণাবেক্ষণ করা সহজ, যা এগুলোকে অল্প পরিবর্তনশীলতাযুক্ত সাধারণ প্রয়োগের জন্য উপযুক্ত করে তোলে, কিন্তু এগুলো কম নির্ভুল এবং অভিযোজনযোগ্য। ক্লোজড-লুপ সিস্টেমগুলো আরও জটিল ও ব্যয়বহুল হলেও, এগুলো অধিকতর নির্ভুলতা ও অভিযোজনযোগ্যতা প্রদান করে এবং এদের রিয়েল-টাইম সমন্বয় ক্ষমতা এমন ক্ষেত্রে এগুলোকে কাঙ্ক্ষিত করে তোলে যেখানে পরিস্থিতি উল্লেখযোগ্যভাবে পরিবর্তিত হয় বা প্রক্রিয়াটিকে নিবিড়ভাবে নিয়ন্ত্রণ করতে হয়।
উচ্চ-নির্ভুল ক্লোজড-লুপ কন্ট্রোল তখনই সার্থক হয়, যখন বিঘ্নগুলো বাস্তব এবং সহনশীলতার মাত্রা খুব কম থাকে। কাজের সাথে স্থাপত্যের সামঞ্জস্য রাখুন, তাহলে আপনি কেবল আপনার প্রয়োজনীয় নির্ভুলতার জন্যই অর্থ প্রদান করবেন।
বাস্তবে উচ্চ-নির্ভুল ক্লোজড-লুপ নিয়ন্ত্রণ বাস্তবায়ন
শিল্প উদাহরণ
ক্লোজড-লুপ সিস্টেম বিভিন্ন শিল্পে দেখা যায়। এগুলোর প্রতিটিই কর্মক্ষমতা নিরীক্ষণ করতে এবং একটি কাঙ্ক্ষিত সেট পয়েন্ট থেকে বিচ্যুতি সংশোধন করতে অবিচ্ছিন্ন ফিডব্যাক ব্যবহার করে। নিচের সারণিতে দেখানো হয়েছে এই পদ্ধতিটি কোথায় ফলপ্রসূ এবং এর ফলাফল কী।
শিল্প / প্রয়োগ | ক্লোজড-লুপ নিয়ন্ত্রণ থেকে কর্মক্ষমতার উন্নতি |
|---|---|
বহু-অক্ষীয় মেশিন টুলস (সিএনসি মেশিনিং, সেমিকন্ডাক্টর ফ্যাব্রিকেশন) | সাব-মাইক্রন অবস্থানগত নির্ভুলতা; সূক্ষ্ম গতিজনিত অসঙ্গতি হ্রাস করে, যা গুণগত ত্রুটি এবং উপকরণের অপচয় ঘটায়। |
বাছাই এবং স্থান নির্ধারণকারী রোবট | স্থিতিশীল গতিপথ নিয়ন্ত্রণ |
সার্ভো সিস্টেম | ন্যূনতম ওভারশুট এবং দোলন |
সমন্বিত গতি অনুক্রম (স্বয়ংক্রিয় অ্যাসেম্বলি লাইন) | পূর্বাভাসযোগ্য পুনরাবৃত্তি |
সহযোগী রোবট (কোবট) এবং এজিভি | ফোর্স-টর্ক সেন্সর, ইন্টিগ্রেটেড এনকোডার এবং উন্নত মোটর ড্রাইভের মাধ্যমে সফট-টাচ ইন্টারঅ্যাকশন, নমনীয় গতি এবং বল-সীমিতকরণ আচরণ, যা নিরাপদ মানব-অংশীদারিত্বমূলক কর্মক্ষেত্র এবং পরিবর্তনশীল কাজ ও অসংগঠিত পরিবেশের সাথে অভিযোজন সক্ষম করে। |
সেমিকন্ডাক্টর উৎপাদন ক্ষেত্রে এই ধারাটি স্পষ্টভাবে দেখা যায়। ক্ষুদ্রাকরণের প্রবণতার কারণে এমন উচ্চতর অ্যালাইনমেন্ট নির্ভুলতার প্রয়োজন হয়, যা ওপেন-লুপ পজিশনিং দিতে পারে না। যন্ত্রপাতিকেও দ্রুত সম্পূর্ণ স্থির হতে হয়। এই নথিভুক্ত সমাধানে সম্পূর্ণ ক্লোজড-লুপ নিয়ন্ত্রণে ৫-ফেজ স্টেপার মোটর (CVD সিরিজ) ব্যবহার করা হয়। পজিশনিং শুরুর মুহূর্তে একটি ওপেন-লুপ ফেজ মোটরের উচ্চ প্রতিক্রিয়াশীলতাকে কাজে লাগায়। পজিশন কমান্ড সম্পন্ন হলে, লিনিয়ার এনকোডারের মতো বাহ্যিক সেন্সর থেকে প্রাপ্ত ফিডব্যাক নির্দেশিত এবং প্রকৃত অবস্থানের মধ্যেকার পার্থক্য সংশোধন করে। এই পদ্ধতিটি সাবমাইক্রন পরিসরের মধ্যে উচ্চ-নির্ভুল পজিশনিং সক্ষম করে, যা এর সাথে যুক্ত লিনিয়ার এনকোডারের রেজোলিউশনের সমতুল্য।
কেস স্টাডির বিস্তারিত আলোচনা
একটি সেমিকন্ডাক্টর ফ্যাব্রিকেশন টুলের কথা ভাবুন, যেটির সাবমাইক্রন অ্যালাইনমেন্ট প্রয়োজন। সমস্যাটি শুরু হয় ওপেন-লুপ পজিশনিং থেকে। টুলটি নড়াচড়ার নির্দেশ দেয়, কিন্তু এর প্রকৃত অবস্থান সরে যায়। গতির এই সামান্য তারতম্যের কারণে গুণগত ত্রুটি এবং উপকরণের অপচয় ঘটে। দলটির এমন একটি সমাধান প্রয়োজন যা গতি না কমিয়ে অবস্থান ধরে রাখতে পারবে।
এই সমাধানটি দুটি পর্যায়কে একত্রিত করে। প্রথমত, সিস্টেমটি প্রতিটি পজিশনিং মুভের শুরুতে ৫-ফেজ স্টেপার মোটরটিকে ওপেন-লুপ মোডে চালায়। এই ধাপে মোটরের উচ্চ প্রতিক্রিয়াশীলতা ব্যবহার করে দ্রুত লক্ষ্যের কাছাকাছি পৌঁছানো যায়। দ্বিতীয়ত, পজিশন কমান্ডটি সম্পন্ন হয়ে গেলে, বাহ্যিক সেন্সরগুলো দায়িত্ব গ্রহণ করে। লিনিয়ার এনকোডারগুলো প্রকৃত অবস্থান পরিমাপ করে এবং সেই ডেটা কন্ট্রোলারে ফেরত পাঠায়। কন্ট্রোলার নির্দেশিত এবং প্রকৃত অবস্থানের মধ্যে তুলনা করে, তারপর পার্থক্যটি সংশোধন করে।
এর ফলে সাবমাইক্রন পরিসরের মধ্যে অত্যন্ত নির্ভুল অবস্থান নির্ণয় করা যায়। এই সিস্টেমটি জোড়া লিনিয়ার এনকোডারের রেজোলিউশনের সাথে সামঞ্জস্যপূর্ণ। এই ফলাফলটি দেখায় যে হাই-প্রিসিশন ক্লোজড-লুপ কন্ট্রোল বাস্তবে কীভাবে কাজ করে। আপনি একটি সুস্পষ্ট নির্ভুলতার লক্ষ্য নিয়ে শুরু করেন, সেই লক্ষ্য পূরণ করে এমন উপাদান বেছে নেন এবং ফিডব্যাকের মাধ্যমে বাকি ব্যবধান পূরণ করেন। ওপেন-লুপ পর্যায়টি আপনাকে গতি দেয়। ক্লোজড-লুপ পর্যায়টি আপনাকে নির্ভুলতা দেয়। একসাথে, তারা উভয়ই প্রদান করে।
এখন আপনি সম্পূর্ণ চিত্রটি দেখতে পাচ্ছেন। আপনি দেখেছেন ফিডব্যাক লুপ কীভাবে কাজ করে, কীভাবে এটি প্রয়োগ করতে হয়, এবং নির্ভরযোগ্য নির্ভুলতার জন্য কীভাবে উপাদানগুলো টিউন ও নির্বাচন করতে হয়। একটি মূল বিষয় মনে রাখবেন: নির্ভুলতা আসে ভালো ফিডব্যাক ডিজাইন, সতর্ক টিউনিং এবং সুশৃঙ্খল উপাদান নির্বাচনের সম্মিলিত ফল থেকে। কোনো একটি উপাদান একাই ফলাফল বয়ে আনে না।
ভবিষ্যতে, আরও দ্রুত সেন্সিং এবং আরও উন্নত কন্ট্রোল অ্যালগরিদম হাই-প্রিসিশন ক্লোজড-লুপ কন্ট্রোলের সক্ষমতাকে আরও বাড়িয়ে দেবে বলে আশা করা যায়। একটি সুস্পষ্ট নির্ভুলতার লক্ষ্য দিয়ে শুরু করুন। তারপর প্রকৃত পারফরম্যান্স পরিমাপ করার সাথে সাথে পুনরাবৃত্তি করুন। প্রযুক্তির অগ্রগতির সাথে সাথে এই অভ্যাসটি আপনার জন্য সহায়ক হবে।
FAQ
কখন ক্লোজড-লুপের পরিবর্তে ওপেন-লুপ কন্ট্রোল বেছে নেওয়া উচিত?
যেসব সহজ কাজের ক্ষেত্রে পরিবর্তনশীলতা কম, সেগুলোর জন্য ওপেন-লুপ কন্ট্রোল বেছে নিন। এই সিস্টেমগুলোর খরচ কম এবং ডিজাইনের কাজও কম লাগে। যখন টলারেন্স খুব কম থাকে বা পরিস্থিতি পরিবর্তিত হয়, তখন ক্লোজড-লুপ কন্ট্রোল বেছে নিন। ফিডব্যাক সেন্সর এবং টিউনিং খরচ বাড়ায়, কিন্তু এর ফলে আপনি নির্ভুলতা এবং ডিস্টার্বেন্স রিজেকশনের সুবিধা পান।
আপনার কন্ট্রোল লুপটি কত দ্রুত চলতে হবে?
আপনার নির্ভুলতার লক্ষ্যমাত্রা অনুযায়ী লুপ রেট নির্ধারণ করুন। ব্যান্ডউইথ সাধারণত লুপ রেটের প্রায় ১/২০ থেকে ১/৫০ ভাগ হয়ে থাকে। সুতরাং, একটি ৫ কিলোহার্জ লুপ প্রায় ১০০-২০০ হার্জ কমান্ড ফিডেলিটি সমর্থন করে। এর চেয়ে দ্রুতগতির লুপগুলো ভালোভাবে ট্র্যাক করে, কিন্তু সেগুলো সেন্সরের নয়েজ বাড়িয়ে তুলতে পারে।
আপনার কি সবসময় একটি পিআইডি কন্ট্রোলার প্রয়োজন?
না। পিআইডি অনেক লুপের জন্য উপযুক্ত, কিন্তু ফিড-ফরোয়ার্ড ত্রুটি তৈরি হওয়ার আগেই পুনরাবৃত্তিমূলক বিঘ্ন সামাল দেয়। হাইব্রিড ডিজাইন উভয় পথকেই একত্রিত করে। শুধুমাত্র যখন আপনার প্রক্রিয়াটি তীব্রভাবে নন-লিনিয়ার বা অত্যন্ত কাপলড হয়, তখনই মডেল-ভিত্তিক পদ্ধতি ব্যবহার করুন। কাজের সাথে কন্ট্রোলার মেলান।
উচ্চতর সেন্সর রেজোলিউশন কি উন্নততর নির্ভুলতার নিশ্চয়তা দেয়?
না। রেজোলিউশন মানেই নির্ভুলতা নয়। জিরো অফসেট, স্প্যান এরর, হিস্টেরেসিস এবং রিপিটেবিলিটি—এই সবগুলোই আপনার ফলাফলকে প্রভাবিত করে। একটি ত্রুটিপূর্ণভাবে ক্যালিব্রেট করা সেন্সর ভুল কারেকশন ঘটায়। একটি নির্দিষ্ট সময়সূচী অনুযায়ী ক্যালিব্রেট করুন এবং নিশ্চিত করুন যে ডাইনামিক রেসপন্সটি আপনার মোশন সিস্টেমের সাথে মিলছে।
আপনি কীভাবে একটি উচ্চ-নির্ভুল প্রতিক্রিয়া প্রকল্প শুরু করবেন?
একটি সুস্পষ্ট নির্ভুলতার লক্ষ্য দিয়ে শুরু করুন। সেই লক্ষ্যই যেন প্রতিটি সেন্সর ও অ্যাকচুয়েটর নির্বাচনের চালিকাশক্তি হয়। লুপটি তৈরি করুন, তারপর সেটিকে টিউন করুন এবং প্রকৃত পারফরম্যান্স পরিমাপ করুন। সেখান থেকে পুনরাবৃত্তি করতে থাকুন। ফিডব্যাক ডিজাইন, সতর্ক টিউনিং এবং সুশৃঙ্খল উপাদান নির্বাচনের সম্মিলিত ফলই হলো নির্ভুলতা।