বোর্ড পর্যায়ে আপনাকে একটি কঠিন প্রকৌশলগত সমস্যার সম্মুখীন হতে হয়: একটি কঠোর পাওয়ার বাজেটের মধ্যে থেকে আপনাকে নির্ভরযোগ্য পজিশনিং নির্ভুলতা অর্জন করতে হবে। ব্যাটারি-চালিত ট্র্যাকার, পরিধানযোগ্য ডিভাইস এবং IoT ডিভাইসগুলো এই ভারসাম্যের উপর নির্ভর করে। একটি দুর্বল ডিজাইন কয়েক দিনের মধ্যেই ব্যাটারি শেষ করে দেয়। একটি অসতর্ক আরএফ লেআউট কয়েক মিটার পর্যন্ত ত্রুটি যোগ করে।
সামনের পথটি বাস্তবসম্মত। প্রথমে আপনাকে নির্ভুলতার লক্ষ্যমাত্রা নির্ধারণ করতে হবে। তারপর আপনি জিএনএসএস (GNSS) মডিউলটি বেছে নেবেন এবং আরএফ (RF) ফ্রন্ট-এন্ড তৈরি করবেন। এরপরে আসবে আপনার পজিশন মনিটরিং ও কন্ট্রোল সিস্টেমের জন্য পাওয়ার সেটআপ, এবং তারপরে ডিউটি সাইক্লিং। সবশেষে, আপনি বাস্তব পরিমাপের মাধ্যমে আপনার কাজটি পরীক্ষা করবেন এবং ডিএফএম (DFM)-এর সুবিধা-অসুবিধাগুলো বিবেচনা করবেন। এই নির্দেশিকাটি আপনাকে কম শক্তি ব্যবহারের এমন কিছু ডিজাইন নিয়মাবলী দেবে যা আপনি এখনই ব্যবহার করতে পারবেন, এগুলো কোনো বিপণনমূলক দাবি নয়।
কী Takeaways
প্রথমে আপনার নির্ভুলতা এবং ক্ষমতার লক্ষ্য নির্ধারণ করুন। এটি আপনাকে সঠিক মডিউল, অ্যান্টেনা এবং আপডেট রেট বেছে নিতে সাহায্য করবে।
আরএফ ফ্রন্ট-এন্ডের পরিকল্পনা সতর্কতার সাথে করুন। অ্যান্টেনা পরিষ্কার রাখুন, একটি এলএনএ (LNA) ও এসএডব্লিউ (SAW) ফিল্টার ব্যবহার করুন এবং ডিসি-ডিসি কনভার্টার থেকে আসা নয়েজ এড়িয়ে চলুন।
পাওয়ার রেলগুলো ভাগ করুন এবং পাওয়ার গেটিং ব্যবহার করুন । GNSS রিসিভারকে তার নিজস্ব একটি কোয়ায়েট রেল দিন এবং যে ব্লকগুলো ব্যবহার করছেন না, সেগুলো বন্ধ করে দিন।
ডিউটি সাইক্লিং এবং ইনার্শিয়াল এইডিং ব্যবহার করুন। বেশিরভাগ সময় স্লিপ মোডে থাকুন, কোনো সমস্যা সমাধানের জন্য জেগে উঠুন এবং বাকি কাজ সেন্সরকে দিয়ে করিয়ে নিন।
বাস্তব জগতে এটি পরীক্ষা করুন। প্রতিটি অবস্থায় CN0 এবং কারেন্ট পরিমাপ করুন এবং বিভিন্ন তাপমাত্রায় এটি কেমন কাজ করে তা যাচাই করুন।
ভারসাম্য, অবস্থান, নির্ভুলতা এবং কম শক্তি
নির্ভুলতার লক্ষ্যমাত্রা নির্ধারণ
যেকোনো অংশ বেছে নেওয়ার আগে আপনার নির্ভুলতার লক্ষ্য নির্ধারণ করা উচিত। সাধারণ অ্যাসেট ট্র্যাকারের জন্য মিটার-স্তরের ট্র্যাকিং যথেষ্ট। সেন্টিমিটার-স্তরের কাজের জন্য RTK বা PPP-শ্রেণির মডিউল, কারেকশন ডেটা এবং সতর্ক সিস্টেম সেটআপের প্রয়োজন হয়। জরিপ, নির্ভুল কৃষি এবং মেশিন নিয়ন্ত্রণ এই দ্বিতীয় স্তরের অন্তর্ভুক্ত।
এরপর লক্ষ্যটিই বাকি নকশাকে রূপ দেয়। আরও নিখুঁত অবস্থান নির্ণয়ের জন্য আপনাকে ডুয়াল-ব্যান্ড বা মাল্টি-ব্যান্ড অ্যান্টেনা, উন্নত গ্রাউন্ড প্লেন এবং উচ্চতর আপডেট রেটের দিকে যেতে হয়। ৫ হার্জ বা ১০ হার্জ রেট একটি চলমান প্ল্যাটফর্মকে সাহায্য করে, কিন্তু এটি প্রসেসিং লোড এবং বিদ্যুৎ খরচ বাড়িয়ে দেয়। আপনার টিয়ারের সাথে প্রয়োজনীয় হার্ডওয়্যার মেলানোর জন্য নিচের সারণিটি ব্যবহার করুন।
নির্ভুলতার স্তর | সাধারণ নির্ভুলতা | মডিউল/সংশোধনের প্রয়োজনীয়তা | অ্যান্টেনা ইমপ্লিকেশন |
|---|---|---|---|
ভোক্তা / মিটার-স্তরের | ~১০-৩০ মি | সাধারণ জিএনএসএস মডিউল, কোনো সংশোধন নেই | একক-ব্যান্ড (L1) অ্যান্টেনা |
সাব-মিটার (SBAS) | সাব-মিটার | SBAS সমর্থন সহ মডিউল | একক-ব্যান্ড, SBAS-সক্ষম |
সেন্টিমিটার (আরটিকে) | ~৭৫-৮০ সেমি | আরটিকে মডিউল প্লাস সংশোধন ইনপুট | ডুয়াল/ট্রাই/কোয়াড-ব্যান্ড অ্যান্টেনা |
সেন্টিমিটার (পিপিপি) | ~৭৫-৮০ সেমি | কক্ষপথ/ঘড়ি সংশোধন সহ পিপিপি মডিউল | মাল্টি-ব্যান্ড সুপারিশ করা হয়েছে |
বিদ্যুৎ বাজেট ম্যাপিং
এরপর, আপনি ব্যবহারের ক্ষেত্রটিকে বর্তমান বাজেটে রূপান্তর করবেন। একটি GNSS রিসিভার সক্রিয় অধিগ্রহণের সময় প্রায় ২৫-৪০ mA বিদ্যুৎ টানে। উদাহরণস্বরূপ, একটি ট্র্যাকার স্লিপ মোডে প্রায় ২ mA বিদ্যুৎ খরচ করে। প্রতিটি অবস্থার তালিকা করুন, ব্যাটারির প্রান্তে বিদ্যুৎ প্রবাহ এবং সময়কাল পরিমাপ করুন, তারপর ভারযুক্ত গড় বিদ্যুৎ প্রবাহ বের করুন: গড় বিদ্যুৎ প্রবাহ হলো প্রতিটি অবস্থার বিদ্যুৎ প্রবাহ ও তার সময়কালের গুণফলকে মোট চক্রের সময় দিয়ে ভাগ করার সমান।
শুরুতেই এবং ঘন ঘন হিসাব করে নিন। একটি হিসাব অনুযায়ী, ২ mA স্লিপ স্টেট, দৈনিক GPS ফিক্স লোড এবং একটি সেলুলার বার্স্ট সহ ৮০% ব্যবহারযোগ্য ক্ষমতায় একটি ১,০০০ mAh ব্যাটারি প্রায় ১২.৪ দিন চলে। প্রতিটি পরিবর্তনের সাথে পারফরম্যান্স, শক্তি এবং খরচের সেরা ভারসাম্য পরিবর্তিত হয়, তাই অনুমান না করে পরিমাপ করুন। আধুনিক রিসিভারগুলো কম শক্তিতে আরও বেশি কনস্টেলেশন ট্র্যাক করে এবং ক্লাউড অফলোডিং শক্তি খরচ আরও কমাতে পারে। তবুও, শুধুমাত্র আপনার পরিমাপ করা ডেটাই আপনাকে বলতে পারবে যে একটি কম-শক্তি সম্পন্ন পজিশন মনিটরিং এবং কন্ট্রোল সিস্টেম তার লক্ষ্য পূরণ করছে কিনা।
পরামর্শ: লেআউটের আগে একটি স্টেট টেবিল তৈরি করুন। এতে বিদ্যুৎ সংক্রান্ত সমস্যাগুলো চিহ্নিত হয়, যখন পরিবর্তন করার খরচ কম থাকে।
জিএনএসএস মডিউল এবং আরএফ ফ্রন্ট-এন্ড ডিজাইন
TCXO ড্রিফট এবং মাল্টিপাথ
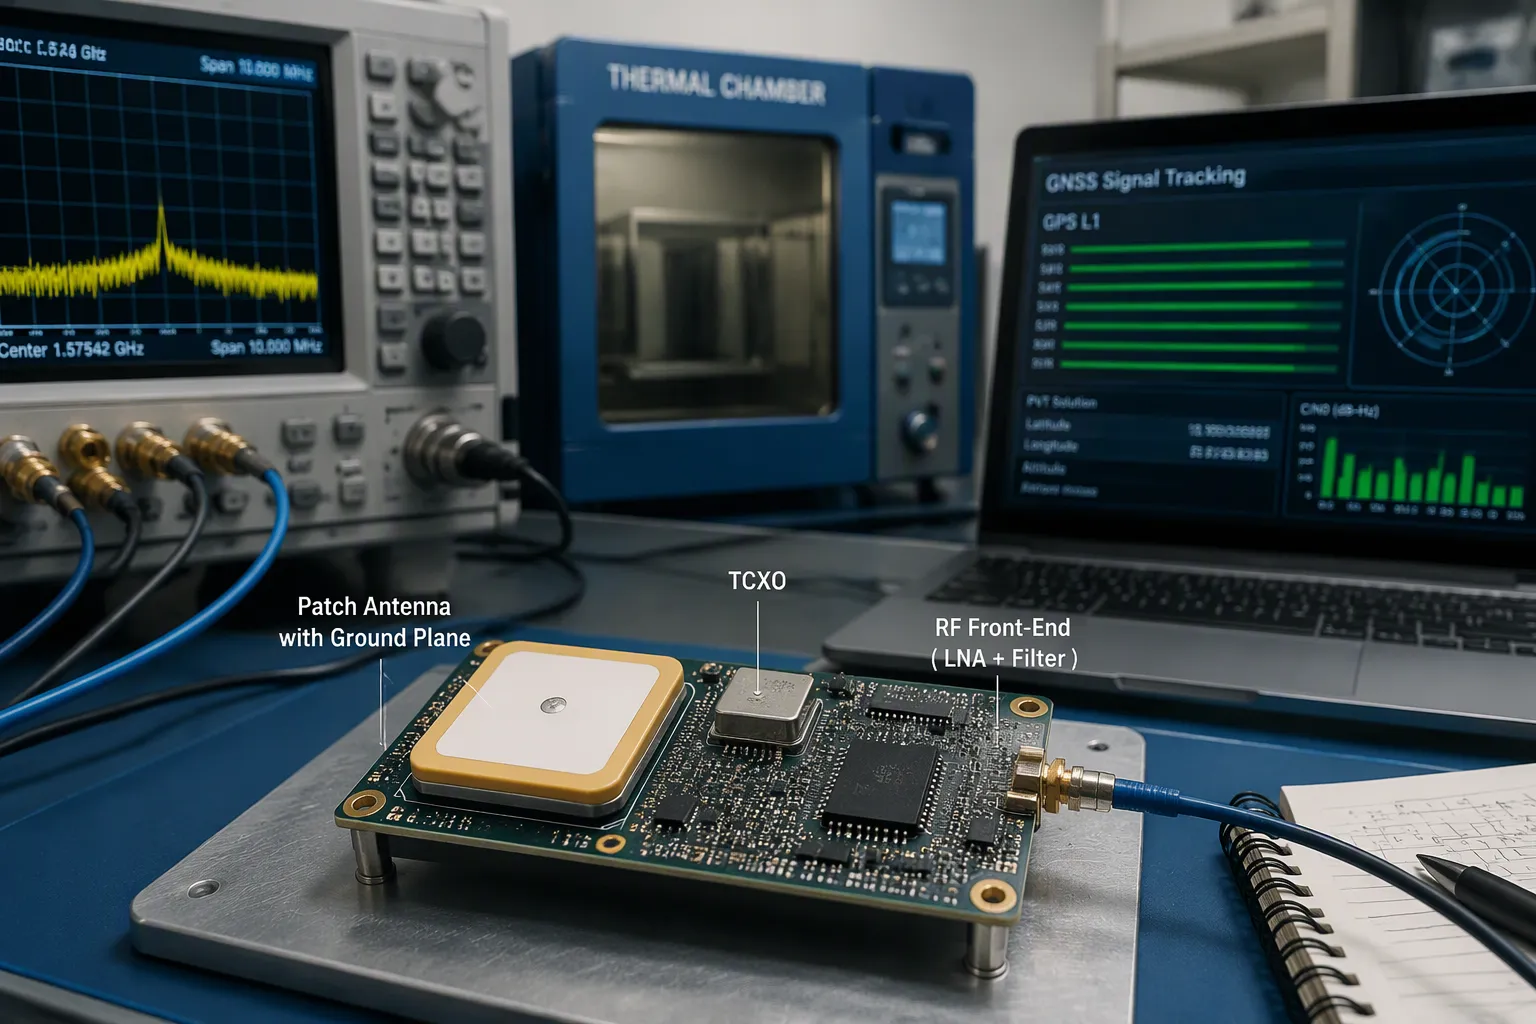
মডিউলের টাইম বেস আপনার পজিশনিং নির্ভুলতার উপর একটি সীমা নির্ধারণ করে। একটি TCXO তাপমাত্রা নির্বিশেষে ফ্রিকোয়েন্সি স্থির রাখে, ফলে রিসিভার তার কোড এবং ক্যারিয়ার লুপ লক করে রাখে। সস্তা অসিলেটরগুলোর ফ্রিকোয়েন্সি ড্রিফট হয়, এবং সেই ড্রিফট রেঞ্জ এরর হিসেবে প্রকাশ পায়। এমন একটি মডিউল বেছে নিন যার TCXO স্পেক আপনার তাপমাত্রা পরিসরের সাথে মেলে, এবং পরে একটি থার্মাল চেম্বারে এটি পরীক্ষা করে দেখুন।
মাল্টিপাথ হলো আরও কঠিন সমস্যা। শহরে, ভবনগুলো স্যাটেলাইটের সাথে সরাসরি সংযোগ পথ আটকে দেয়। প্রতিফলিত এবং বিচ্ছুরিত অনুলিপিগুলো সরাসরি সংকেতের সাথে এসে পৌঁছায়, এবং এই মিশ্র সংকেত কোরিলেটরের ভেতরে কোরিলেশন পিককে বিকৃত করে দেয়। ফলে রেঞ্জ পরিমাপে একটি বিলম্ব ঘটে এবং নির্ভুলতা কমে যায়। আপনি বিভিন্ন ক্ষেত্রে এর মোকাবিলা করতে পারেন:
প্রশমন ক্ষেত্র | প্রযুক্তি | প্রভাব |
|---|---|---|
ট্র্যাকিং লুপ | সংকীর্ণ পারস্পরিক সম্পর্ক, ডাবল-ডেল্টা প্রযুক্তি | লুপের দৃঢ়তা উন্নত করুন |
গ্রাউন্ড প্লেট, চোক রিং, পোলারাইজড অ্যান্টেনা | মাল্টিপাথ প্রভাব নিয়ন্ত্রণ করুন | |
সংকেত মড্যুলেশন | বিওসি বনাম বিপিএসকে | সংকীর্ণ প্রধান চূড়া, ভালো পরিসর |
আলগোরিদিম | ওয়েভলেট ট্রান্সফর্ম, অভিজ্ঞতামূলক ফিল্টারিং | ডেটা-চালিত দমন |
স্বল্পমূল্যের ও স্বল্পশক্তির জিএনএসএস চিপসেটগুলোর সিগন্যাল-লক সংবেদনশীলতা দুর্বল এবং এসএনআর (SNR) কম থাকে। এদের প্যাসিভ লিনিয়ারলি পোলারাইজড অ্যান্টেনাগুলো সার্কুলারলি পোলারাইজড সিগন্যাল গ্রহণ করে, ফলে পর্যবেক্ষণগুলো মাল্টিপাথের প্রতি বেশি ঝুঁকিপূর্ণ হয়। ছোট আকারের ডিভাইসগুলোর জন্য অ্যালগরিদম-ভিত্তিক প্রশমন ব্যবস্থা প্রায়শই সবচেয়ে বাস্তবসম্মত বিকল্প।
LNA, SAW, এবং অ্যান্টেনা লেআউট
অ্যান্টেনাটি বোর্ডের বাইরের প্রান্তে এমনভাবে রাখুন যাতে আকাশ দেখা যায়। GNSS ডিরেকটিভিটি জেনিথে সর্বোচ্চ হয়, তাই মাটির নিচে পুঁতে রাখা অ্যান্টেনার চেয়ে মাস্ট মাউন্ট বেশি সুবিধাজনক। অ্যান্টেনাটি সুইচিং সাপ্লাই, এমসিইউ, ওয়্যারলেস ট্রান্সমিটার এবং ইউএসবি কানেক্টর থেকে দূরে রাখুন। ট্রান্সমিটারের লো-পাস ফিল্টার পরীক্ষা করুন এবং অ্যান্টেনা দুটির মধ্যে কয়েক সেন্টিমিটার দূরত্ব রাখুন, যাতে সাব-হারমোনিকগুলো GNSS ব্যান্ডে প্রবেশ করতে না পারে।
প্যাচ অ্যান্টেনার ক্ষেত্রে, এর ঠিক নিচে একটি পর্যাপ্ত গ্রাউন্ড প্লেন দিন — সাধারণত ডেটাশিট অনুযায়ী ৪০ মিমি বর্গাকার বা তার বেশি। চিপ অ্যান্টেনার ক্ষেত্রে, প্রস্তুতকারকের নির্ধারিত ক্লিয়ারেন্স এলাকা ওয়্যারিং, গ্রাউন্ড এবং কম্পোনেন্ট থেকে মুক্ত রাখুন। ক্লিয়ারেন্স কমে গেলে রেজোনেন্ট ফ্রিকোয়েন্সি স্থানান্তরিত হয় এবং সংবেদনশীলতা কমে যায়।
LNA-টিকে অ্যান্টেনা ফিডের কাছাকাছি রাখুন এবং আউট-অফ-ব্যান্ড শক্তি বাতিল করার জন্য এর পরে একটি SAW ফিল্টার ব্যবহার করুন। RF অংশটিকে শিল্ড করুন এবং এর চারপাশে প্রবেশ-নিষেধের নিয়ম প্রয়োগ করুন। রিসিভার IC-এর গ্রাউন্ডকে নয়েজি ডিজিটাল গ্রাউন্ড থেকে একটি পৃথক সিস্টেম হিসাবে ডিজাইন করুন, যা IC-এর নিচে একটি একক স্টার পয়েন্টে যুক্ত থাকবে। আপনার পরিমাপক হিসাবে CN0 ব্যবহার করুন: একটি ভালো আকাশের নিচে ৪০ dB-Hz বা তার বেশি একটি ভালো ডিজাইন নির্দেশ করে, যেখানে ৩৫ dB-Hz বা তার কম একটি সমস্যার সংকেত দেয়।
ডিসি-ডিসি সুইচিং নয়েজ এবং সংবেদনশীলতা
অন-বোর্ড ডিসি-ডিসি কনভার্টারগুলো রিসিভার ডিসেন্সের জন্য সরাসরি দায়ী। একটি এইচ-ফিল্ড প্রোব দিয়ে একটি আইওটি ডিভাইসের ডিসি-ডিসি কনভার্টারের পরিমাপে দেখা গেছে যে, এতে ১ থেকে ১৫০০ মেগাহার্টজ পর্যন্ত ব্রডব্যান্ড এবং ন্যারোব্যান্ড ইএমআই রয়েছে, যা পারিপার্শ্বিক নয়েজ ফ্লোরের চেয়ে ২০ থেকে ৪০ ডিবি উপরে অবস্থান করে। এই পরিসরটি জিপিএস-এর ১৫৭৫.৪২ মেগাহার্টজ ফ্রিকোয়েন্সিকে অন্তর্ভুক্ত করে। রিসিভারের ইনপুটে সংযুক্ত হলে, এই ইএমআই মারাত্মক ডিসেন্স ঘটায়।
লেআউট পর্যায়েই এর প্রতিকার করুন। একটি সঠিক স্ট্যাক-আপ ব্যবহার করুন, আরএফ (RF), ডিজিটাল এবং পাওয়ার-রূপান্তর অংশগুলোকে আলাদা আলাদা ভাগে ভাগ করুন, এবং স্ট্রে কাপলিং (stra coupling) কমানোর জন্য সিগন্যাল ও পাওয়ার রাউট করুন। রিসিভার আইসি-কে সরাসরি সুইচার থেকে নয়, বরং একটি উচ্চ PSRR যুক্ত LDO-এর মাধ্যমে পাওয়ার সরবরাহ করুন এবং ডিকাপলিং ও একটি ফেরাইট বিড ফিল্টার যুক্ত করুন। নয়েজের উৎস শনাক্ত করতে কম্পোনেন্টগুলো এক এক করে টগল করুন এবং CN0-এর দিকে নজর রাখুন। এই পদক্ষেপগুলো যেকোনো লো-পাওয়ার জিএনএসএস (GNSS) ডিজাইনের সংবেদনশীলতা রক্ষা করে, যার মধ্যে লো-পাওয়ার জিপিএস ট্র্যাকার এবং পজিশন মনিটরিং ও কন্ট্রোল সিস্টেমে ব্যবহৃত লো-পাওয়ার জিএনএসএস রিসিভারও অন্তর্ভুক্ত। সতর্ক ফ্রন্ট-এন্ড কাজের মাধ্যমে কম পাওয়ারের সাথে আপোস না করেই উচ্চ পজিশনিং নির্ভুলতা অর্জন করা যায়।
পরামর্শ: প্রতিটি ডিজাইন রিভিউর সময় CN0 লগ করুন। এটি আরএফ সমস্যাগুলো ফিল্ডে পৌঁছানোর আগেই শনাক্ত করে।
স্বল্প-শক্তি অবস্থান পর্যবেক্ষণ এবং নিয়ন্ত্রণ সিস্টেমের জন্য পাওয়ার আর্কিটেকচার
রেল বিভাজন এবং পাওয়ার গেটিং
পাওয়ার সংযোগ করার আগে আপনার বোর্ডটিকে আলাদা রেইলে ভাগ করে নেওয়া উচিত। একটি LDO-এর মাধ্যমে GNSS রিসিভারকে তার নিজস্ব কোয়ায়েট রেইল দিন। অন্যান্য রেইল থেকে MCU, রেডিও এবং সেন্সরগুলিতে পাওয়ার দিন। এই বিভাজন ডিজিটাল লোড স্টেপগুলিকে রিসিভার সাপ্লাইতে পৌঁছানো থেকে বিরত রাখে। এটি আপনাকে অপ্রয়োজনীয় ব্লকগুলি বন্ধ করার সুযোগও দেয়।
পাওয়ার গেটিং সেই কাঠামোটিকে প্রকৃত সাশ্রয়ে পরিণত করে। একটি এমসিইউ জিপিআইও (MCU GPIO) থেকে একটি লোড সুইচ বা রেগুলেটর এনাবল পিনকে ড্রাইভ করুন, এবং ফিক্সগুলোর মধ্যবর্তী সময়ে রেডিও ও সেন্সরগুলোকে বিচ্ছিন্ন করতে একটি স্লিপ (SLEEP) সিগন্যাল ব্যবহার করুন। রিসিভারের ব্যাকআপ ডোমেইনকে সর্বদা সচল রাখুন। এক্ষেত্রে একটি কম-পাওয়ারের এমসিইউ সহায়ক, তবে এমসিইউ পার্ট নম্বরের চেয়ে রেইল এবং পাওয়ার-মোড ডিজাইন বেশি গুরুত্বপূর্ণ। ক্লিন গেটিংযুক্ত একটি সস্তা এমসিইউ প্রায়শই একটি শেয়ার্ড রেইলযুক্ত প্রিমিয়াম এমসিইউকে ছাড়িয়ে যায়।
রেল | উৎস | গেটিং | নোট |
|---|---|---|---|
জিএনএসএস রিসিভার | ব্যাটারি থেকে এলডিও | ঘুমের সংকেত | ব্যাকআপ ডোমেইন সচল রাখুন |
এমসিইউ কোর | ডিসি-ডিসি বা এলডিও | ঘুমের মোড | সর্বনিম্ন শুল্ক অবস্থা |
রেডিও | লোড সুইচ | GPIO সক্ষম করুন | ঝাঁকের মাঝে বিরতি |
সেন্সর | লোড সুইচ | GPIO সক্ষম করুন | গতিতে জেগে উঠুন |
পরামর্শ: শুধু ব্যাটারিতে নয়, প্রতিটি রেলে কারেন্ট পরিমাপ করুন। একটিমাত্র প্রোব ব্যবহার করলে মূল ব্লকটি আড়াল হয়ে যায়।
ব্যাকআপ সরবরাহ এবং এফিমেরিস সহায়তা
রিসিভারের আরটিসি (RTC) এবং সংরক্ষিত এফিমেরিস ডেটার জন্য একটি লাইভ ব্যাকআপ ডোমেইন প্রয়োজন। একটি ছোট কয়েন সেল বা সুপারক্যাপাসিটর মূল বিদ্যুৎ সংযোগ বিচ্ছিন্ন হয়ে গেলেও সেই ডোমেইনটিকে ধরে রাখে। বৈধ এফিমেরিস এবং সময় থাকলে, রিসিভারকে কোল্ড স্টার্টের প্রয়োজন হয় না এবং এটি অনেক দ্রুত একটি ফিক্সে পৌঁছায়। এটি ছাড়া, প্রতিটি ওয়েক সাইকেলের জন্য সম্পূর্ণ অ্যাকুইজিশন কস্ট দিতে হয়।
এফে মেরিস অ্যাসিস্ট এই ধারণাটিকে আরও প্রসারিত করে। আপনি আপনার রেডিও লিঙ্কের মাধ্যমে ডিভাইসটিতে নতুন অরবিট ডেটা পাঠান, ফলে রিসিভারকে কখনোই স্যাটেলাইট থেকে তা ডাউনলোড করতে হয় না। এতে টাইম-টু-ফার্স্ট-ফিক্স (প্রথমবার ডেটা শনাক্ত করার সময়) ব্যাপকভাবে কমে যায় এবং রিসিভার তার ২৫–৪০ mA অ্যাকুইজিশন কারেন্টে কম সময় ব্যয় করে। একটি স্বল্প-শক্তির পজিশন মনিটরিং ও কন্ট্রোল সিস্টেমের জন্য , এটি উপলব্ধ সবচেয়ে সাশ্রয়ী সমাধানগুলোর মধ্যে অন্যতম।
দ্রষ্টব্য: আপনার স্লিপ বাজেটে ব্যাকআপের বিদ্যুৎ খরচ পরীক্ষা করুন। ব্যাকআপ পথের কোনো লিকেজ থাকলে তা প্রাপ্ত সুবিধা কমিয়ে দেয়।
অ্যাপ্লিকেশনের সাথে পাওয়ার মোড মেলানো
আপনার পাওয়ার আর্কিটেকচার ব্যবহারের ক্ষেত্র অনুযায়ী হওয়া উচিত। অ্যাসেট ট্র্যাকিংয়ের জন্য একটি কম-পাওয়ারের পজিশন মনিটরিং ডিজাইন একটি নির্দিষ্ট সময়সূচী অনুযায়ী সক্রিয় হয়। ফ্লিট ইকুইপমেন্টের জন্য একটি পজিশন মনিটরিং এবং কন্ট্রোল সিস্টেম এর পরিবর্তে গতির কারণে সক্রিয় হতে পারে। প্রতিটি মোডকে একটি রেল স্টেটের সাথে ম্যাপ করুন, তারপর আপনার বাজেটের সাথে গড় কারেন্ট যাচাই করুন।
পরিমাপের মাধ্যমে ডিজাইনকে নির্ভুল রাখুন। প্রতিটি অবস্থায় কারেন্ট রেকর্ড করুন এবং নিশ্চিত করুন যে গেটিং প্রকৃতপক্ষে লোড অপসারণ করছে। এই নিয়মটি সেলের চার্জ শেষ না করেই নির্ভুল অবস্থান পর্যবেক্ষণে সহায়তা করে। এটি অবস্থান ডেটার উপর ভিত্তি করে কাজ করে এমন সিস্টেমগুলিতে নিয়ন্ত্রণের নির্ভুলতাও রক্ষা করে, যেখানে একটি উচ্চ-নির্ভুল নিয়ন্ত্রণ ইভেন্টের সময় ব্রাউনআউটের কারণে আপনার সাশ্রয় করা শক্তির চেয়ে বেশি খরচ হয়।
ডিউটি সাইক্লিং এবং অতি-স্বল্প-পাওয়ার জিপিএস সমাধান

ঘুম এবং জাগরণ বর্তমান বাজেট
ডিউটি সাইক্লিং হলো অত্যন্ত কম শক্তি খরচকারী জিপিএস সলিউশন পাওয়ার সেরা উপায়। এক্ষেত্রে আপনি রিসিভারটিকে বেশিরভাগ সময় স্লিপ মোডে রাখেন এবং শুধু ফিক্স পাওয়ার জন্য প্রয়োজনীয় সময়ের জন্য জাগিয়ে তোলেন। ডেটা সংগ্রহের সময় রিসিভারটি প্রায় ২৫-৪০ মিলিঅ্যাম্পিয়ার (mA) বিদ্যুৎ ব্যবহার করে। আপনার ট্র্যাকারটি স্লিপ মোডে প্রায় ২ মিলিঅ্যাম্পিয়ার বিদ্যুৎ খরচ করতে পারে। এই দুটি অবস্থার মধ্যকার পার্থক্য থেকেই আপনার ব্যাটারির চার্জ আসে।
ফার্মওয়্যার লেখার আগে একটি স্টেট টেবিল তৈরি করুন। প্রতিটি স্টেট, তার কারেন্ট এবং স্থায়িত্বকাল তালিকাভুক্ত করুন। তারপর একটি পূর্ণ সাইকেলের জন্য গড় কারেন্ট বের করুন। গড় কারেন্ট হলো প্রতিটি স্টেটের কারেন্ট ও তার স্থায়িত্বকালের গুণফলকে মোট সাইকেল সময় দিয়ে ভাগ করার সমান। প্রতিটি পদের একক একই রাখুন এবং ফলাফলটিকে গড় হিসেবে বিবেচনা করুন, সর্বোচ্চ মান হিসেবে নয়। সর্বোচ্চ মান আপনার সেলটিকে খুব ছোট করে ফেলবে।
একটি বাস্তব উদাহরণ দিয়ে হিসাবটি যাচাই করুন। একটি ১,০০০ mAh ব্যাটারি ৮০% ব্যবহারযোগ্য ক্ষমতায় ৮০০ mAh ব্যবহারযোগ্য চার্জ দেয়। এমন একটি ডিজাইন যা ২ mA-তে স্লিপ মোডে যায়, প্রতিদিনের ফিক্সের জন্য জেগে ওঠে এবং একটি সংক্ষিপ্ত রেডিও বার্স্ট পাঠায় , সেটি প্রায় ১২.৪ দিন চলে। স্লিপ উইন্ডো ছোট করলে বা ফিক্স রেট বাড়ালে এই সংখ্যাটি দ্রুত কমে যায়।
পরামর্শ: ওয়েক কারেন্ট পরিমাপ করার জন্য স্কোপ ব্যবহার করুন, মাল্টিমিটার নয়। অ্যাকুইজিশন স্পাইকগুলো স্বল্পস্থায়ী এবং সহজে চোখ এড়িয়ে যেতে পারে।
জড়তা এবং ওডোমেট্রি সহায়ক
অবস্থানের ট্র্যাক না হারিয়েই আপনি ফিক্স ফ্রিকোয়েন্সি কমাতে পারেন। একটি ইনার্শিয়াল মেজারমেন্ট ইউনিট যোগ করুন এবং সেন্সর ফিউশনকে ফিক্সগুলোর মধ্যবর্তী সময়ে আনুমানিক হিসাবটি বহন করতে দিন। অ্যাক্সেলেরোমিটার এবং জাইরোস্কোপ গতি ট্র্যাক করে, এবং ফিউশন ফিল্টার প্রতিটি জিএনএসএস আপডেটের সাথে সেই ডেটা মিশ্রিত করে। কম ফিক্সের অর্থ হলো অ্যাকুইজিশন কারেন্টে কম সময় ব্যয় হওয়া, ফলে বিদ্যুৎ খরচ কমে যায়।
চাকাযুক্ত প্ল্যাটফর্মের ক্ষেত্রে ওডোমেট্রি সহায়ক। চাকার টিকটিক শব্দ এবং দিক পরিবর্তনের কারণে স্যাটেলাইট আপডেটের মধ্যবর্তী অনুমানের সময় সীমিত হয়ে যায়। যে যানবাহন নিজের গতিবিধি নিজেই জানায়, তার জন্য অনুমাননির্ভর যানবাহনের চেয়ে কম ওয়েক সাইকেল প্রয়োজন হয়। এই পদ্ধতিটি কার্ট, ট্রেলার এবং ফ্লিট সরঞ্জামের ট্র্যাকিং অ্যাপ্লিকেশনের জন্য স্বল্প-শক্তির জিপিএস-এর ক্ষেত্রে ভালোভাবে কাজ করে।
বোর্ড পর্যায়ে সেটআপটি ব্যবহারিক রাখুন। IMU-টিকে বোর্ডের কেন্দ্রের কাছাকাছি এবং সুইচিং সাপ্লাই থেকে দূরে রাখুন। এর অক্ষগুলোকে এনক্লোজারের সাথে সারিবদ্ধ করুন, যাতে ফার্মওয়্যারে সংশোধনের গাণিতিক হিসাব এড়ানো যায়। প্রোডাকশন টেস্টের সময় বায়াস ক্যালিব্রেট করুন এবং কো-এফিশিয়েন্টগুলো ফ্ল্যাশে সংরক্ষণ করুন। একটি ড্রিফটিং জাইরো ফিক্সের মধ্যবর্তী সময়ে আপনার অনুমানকে পথভ্রষ্ট করতে পারে, তাই তাপমাত্রার সাথে বায়াস ড্রিফট পরীক্ষা করুন।
দ্রষ্টব্য: এইডিং ফিক্স রেট কমায়, ফিক্স কোয়ালিটি নয়। ইনার্শিয়াল ড্রিফট সীমিত করতে পর্যাপ্ত GNSS আপডেট রাখুন।
গড় পাওয়ার গণিত এবং ওয়েক শিডিউলিং
পরিকল্পনাটি ব্যবহারের ক্ষেত্র অনুযায়ী সক্রিয় হয়, কোনো নির্দিষ্ট টাইমার অনুযায়ী নয়। সম্পদের জন্য একটি স্বল্প-বিদ্যুৎ ব্যবহারকারী অবস্থান পর্যবেক্ষণ ও নিয়ন্ত্রণ ব্যবস্থা একটি নির্দিষ্ট সময়সূচী অনুযায়ী সক্রিয় হতে পারে। অন্যদিকে, চলমান যন্ত্রপাতির জন্য একটি অবস্থান পর্যবেক্ষণ ও নিয়ন্ত্রণ ব্যবস্থা গতির কারণে সক্রিয় হতে পারে। গড় কারেন্টের ক্ষেত্রে, গতি-চালিত সক্রিয়করণ প্রায়শই সময়-ভিত্তিক সক্রিয়করণের চেয়ে ভালো কাজ করে।
আপনার প্রয়োজনীয় সমাধানের সাথে সময়সূচীটি মেলান। বৈধ এফিমেরিস সহ একটি ওয়ার্ম স্টার্টের চেয়ে একটি কোল্ড স্টার্টের খরচ অনেক বেশি। ব্যাকআপ ডোমেইনটি সচল রাখুন এবং আপনার রেডিও লিঙ্কের মাধ্যমে অ্যাসিস্ট ডেটা পাঠান। এতে টাইম-টু-ফার্স্ট-ফিক্স কমে আসে এবং রিসিভার অ্যাকুইজিশন কারেন্টে কম সময় ব্যয় করে।
নিয়ন্ত্রণের নির্ভুলতার সাথে ফিক্স রেটের ভারসাম্য বজায় রাখুন। যে সিস্টেম অবস্থানের উপর ভিত্তি করে কাজ করে, তার প্রতিটি কাজের আগে একটি নতুন ফিক্স প্রয়োজন। যে সিস্টেম শুধু অবস্থান রেকর্ড করে, তা পুরোনো ডেটাও গ্রহণ করতে পারে। সেই প্রয়োজন অনুযায়ী ওয়েক ইন্টারভ্যাল নির্ধারণ করুন, তারপর আপনার বাজেটের সাথে গড় কারেন্ট মিলিয়ে দেখুন। এই অভ্যাসটি একটি স্বল্প-বিদ্যুৎ ব্যবহারকারী পজিশন মনিটরিং ডিজাইনকে নির্ভরযোগ্য রাখে এবং উচ্চ-নির্ভুল নিয়ন্ত্রণ কার্যক্রমকে পুরোনো ডেটা থেকে রক্ষা করে। সতর্ক সময়সূচী নির্ভুলতা বজায় রেখেই কম বিদ্যুৎ খরচ নিশ্চিত করে।
বৈধতা, তাপীয় বিচ্যুতি, এবং ডিএফএম ট্রেড-অফ
বাস্তব-বিশ্ব পরীক্ষার পদ্ধতি
আপনার নির্ভুলতা এবং শক্তি শুধু পরীক্ষাগারে নয়, বাস্তব জগতে পরীক্ষা করা উচিত। একটি পরিচিত পথে হেঁটে বা গাড়ি চালিয়ে যান এবং জরিপ করা কোনো রেফারেন্সের সাথে মিলিয়ে ফিক্সগুলো লগ করুন। একই সময়ে CN0 রেকর্ড করুন। আকাশ ভালোভাবে দেখা গেলে ৪০ ডিবি-হার্জ বা তার বেশি রিডিং একটি ভালো ডিজাইনের ইঙ্গিত দেয়। ৩৫ ডিবি-হার্জ বা তার কম রিডিং একটি আরএফ (RF) সমস্যার দিকে নির্দেশ করে।
থার্মাল ড্রিফটের জন্য আলাদা পরীক্ষার প্রয়োজন। একটি চেম্বারে বোর্ডটিকে গরম করুন এবং TCXO আউটপুট ও ফিক্স এরর একসাথে পর্যবেক্ষণ করুন। ফ্রিকোয়েন্সি ড্রিফট রেঞ্জ এরর হিসাবে দেখা দেয়, তাই একটি ঠান্ডা বোর্ড এবং একটি গরম বোর্ড ভিন্ন ভিন্ন অবস্থান রিপোর্ট করতে পারে। একই রানের সময় প্রতিটি স্টেটে কারেন্ট লগ করুন। অ্যাকুইজিশন কারেন্ট প্রায় ২৫-৪০ mA থাকে, এবং একটি ছোট স্পাইক মাল্টিমিটারে সহজে ধরা পড়ে না।
পরামর্শ: প্রতিটি পরীক্ষা অন্তত দুটি ইউনিটে পুনরাবৃত্তি করুন। একটি নিখুঁত বোর্ডের চেয়ে ইউনিট-থেকে-ইউনিট পার্থক্য আপনাকে আরও বেশি তথ্য দেয়।
ডিএফএম এবং উৎপাদন সীমাবদ্ধতা
আপনার লেআউটকে অবশ্যই ফ্যাব্রিকেশন এবং অ্যাসেম্বলির পরেও অক্ষত থাকতে হবে। রিসিভার ইনপুট, ফিড, ম্যাচিং নেটওয়ার্ক এবং অ্যান্টেনা ইন্টারফেস একসাথে রাখুন। এগুলোকে ক্লক, সুইচিং নোড এবং হাই-কারেন্ট কানেক্টর থেকে বিচ্ছিন্ন রাখুন। রিটার্ন পাথ ভেঙে গেলে শুধুমাত্র ভৌত বিচ্ছিন্নতা ব্যর্থ হয়, তাই রেফারেন্স প্লেনটি অক্ষুণ্ণ রাখুন।
উৎপাদন ট্রেডঅফ | |
|---|---|
আরএফ জোন বিভাজন | রিসিভার ইনপুট এবং অ্যান্টেনা ফিডকে নয়েজের উৎস থেকে বিচ্ছিন্ন রাখুন। |
স্ট্যাকআপ এবং রেফারেন্স প্লেন | নিয়ন্ত্রিত প্রতিবন্ধকতা এবং অবিচ্ছিন্ন প্রত্যাবর্তন পথ সংরক্ষণ করুন |
উপাদান নির্বাচন | প্রকাশিত স্ট্যাকআপ অনুসরণ করুন, কোনো সাধারণ জিপিএস লেবেল নয়। |
ভায়া এবং এইচডিআই কাঠামো | শুধুমাত্র রাউটিংয়ের প্রয়োজনেই যোগ করুন; এতে খরচ বাড়ে। |
প্রতিস্থাপন বিধিনিষেধ | ফিল্টার এবং অনুরূপ অংশগুলিকে প্রতিস্থাপন-অযোগ্য হিসাবে চিহ্নিত করুন। |
প্রকাশিত ডেটাতে আরএফ ফিডের জন্য ইম্পিডেন্স টার্গেট এবং ট্রেস জ্যামিতি উল্লেখ করুন। ক্রিস্টাল এবং টিসিএক্সও স্থাপনের জন্য মডিউল রেফারেন্স লেআউট অনুসরণ করুন। রাউটিং চূড়ান্ত করার আগে শিল্ড ফেন্স এবং টেস্ট পয়েন্টের পরিকল্পনা করুন। এওআই (AOI) শুধুমাত্র দৃশ্যমান অ্যাসেম্বলি নিশ্চিত করে, তাই একটি পৃথক ফাংশনাল আরএফ টেস্টের ব্যবস্থা করুন।
পরিমাপকৃত ডেটা দিয়ে পুনরাবৃত্তি করুন। BOM-এর একটি সংশোধন বা একটি অতিরিক্ত ফিক্সচার খরচ এবং সময়সূচী পরিবর্তন করে, তাই আপনার পরীক্ষার ফলাফলের সাথে প্রতিটি সুবিধা-অসুবিধা তুলনা করে দেখুন। সতর্ক যাচাইকরণ যেকোনো পজিশন মনিটরিং এবং কন্ট্রোল সিস্টেমে পজিশনিং নির্ভুলতা এবং নিয়ন্ত্রণের সূক্ষ্মতা রক্ষা করে। এটি একটি পজিশন মনিটরিং এবং কন্ট্রোল সিস্টেমকে তাপমাত্রা এবং আয়তন নির্বিশেষে নির্ভরযোগ্য রাখে। GNSS ডিজাইনের এই অভ্যাসগুলো মাঠে সুফল দেয় এবং আপনার তৈরি করা প্রতিটি GNSS বোর্ডই এগুলো থেকে উপকৃত হবে।
সুস্পষ্ট নির্ভুলতা এবং পাওয়ার লক্ষ্যমাত্রা দিয়ে শুরু করুন। যত্ন সহকারে আরএফ ফ্রন্ট-এন্ড এবং গ্রাউন্ড প্লেন ডিজাইন করুন। রেইল বিভক্ত করুন, পাওয়ার গেটিং ব্যবহার করুন এবং ডিউটি সাইক্লিং-এর সাথে ইনার্শিয়াল এইডিং যুক্ত করুন। তারপর বাস্তব পরিমাপের মাধ্যমে সবকিছু পরীক্ষা করুন। এই পদক্ষেপগুলো একটি স্বল্প-পাওয়ারের পজিশন মনিটরিং ও কন্ট্রোল সিস্টেমকে একটি নির্ভরযোগ্য পণ্যে পরিণত করে।
নির্ভুলতা এবং কম শক্তি একসাথে কাজ করতে পারে। বোর্ডের সামগ্রিক সিদ্ধান্তই পার্থক্য গড়ে দেয়—কোনো একটি চতুর অংশ নয়। আপনি শব্দ, রেল এবং ওয়েক শিডিউল নিয়ন্ত্রণ করেন। প্রতিটি সিদ্ধান্ত একে অপরকে সমর্থন করে।
চিপসেট এবং অ্যালগরিদমের প্রবণতা আপনাকে আরও সাহায্য করবে:
সহায়ক জিএনএসএস, আরটিকে এবং সেন্সর ফিউশন স্বল্প-শক্তির মডিউলগুলোর সক্ষমতাকে প্রসারিত করে।
এআই-ভিত্তিক সিগন্যাল সংশোধন এবং এজ কম্পিউটিং রিয়েল-টাইম অবস্থান উন্নত করে।
জিএনএসএস ও আইএমইউ ফিউশন নির্ভুলতা এবং সংকেতের স্থিতিস্থাপকতাকে আরও শক্তিশালী করে তোলে।
আরও উন্নত ডিএফএম-সচেতন আরএফ ডিজাইন আসবে। পরিমাপ করতে থাকুন, পুনরাবৃত্তি করতে থাকুন, এবং আপনার পরবর্তী জিএনএসএস বোর্ডটি আগেরটির চেয়ে ভালো পারফর্ম করবে।
FAQ
যন্ত্রাংশ বাছাই করার আগে আমি কীভাবে নির্ভুলতার লক্ষ্যমাত্রা নির্ধারণ করব?
ডেটাশিট দেখে নয়, ব্যবহারের ক্ষেত্র থেকে শুরু করুন। মিটার-স্তরের ট্র্যাকিং সাধারণ অ্যাসেট ট্র্যাকারের জন্য উপযুক্ত। সেন্টিমিটার-স্তরের কাজের জন্য RTK বা PPP মডিউল, কারেকশন ডেটা এবং মাল্টি-ব্যান্ড অ্যান্টেনা প্রয়োজন। প্রথমে স্তরটি নির্ধারণ করুন। তারপর সেই অনুযায়ী আপনার মডিউল, অ্যান্টেনা এবং আপডেট-রেট নির্বাচন করুন।
ডিসি-ডিসি কনভার্টারটি চললে আমার রিসিভারের সংবেদনশীলতা কেন কমে যায়?
সুইচিং নয়েজ রিসিভার ইনপুটে প্রবেশ করে এবং এটিকে সংবেদনহীন করে তোলে। পরিমাপ থেকে দেখা যায় যে, ১৫৭৫.৪২ মেগাহার্টজ ব্যান্ড জুড়ে কনভার্টারের EMI পারিপার্শ্বিক নয়েজ ফ্লোরের অনেক উপরে অবস্থান করছে। আপনার উচিত রিসিভারটিকে একটি উচ্চ-PSRR LDO-এর মধ্য দিয়ে চালনা করা, ডিকাপলিং ও একটি ফেরাইট বিড যোগ করা এবং CN0 পর্যবেক্ষণ করার সময় ব্লকগুলো এক এক করে টগল করা।
ফিক্সগুলোর মধ্যবর্তী সময়ে রিসিভারের কী ধরনের ব্যাকআপ সাপ্লাই প্রয়োজন?
আরটিসি এবং সংরক্ষিত এফিমেরিসের জন্য ব্যাকআপ ডোমেইনটি সচল রাখুন। একটি ছোট কয়েন সেল বা সুপারক্যাপাসিটর মূল বিদ্যুৎ সংযোগ বিচ্ছিন্ন হয়ে গেলেও সেই ডোমেইনটিকে ধরে রাখে। বৈধ এফিমেরিস এবং সময় রিসিভারকে কোল্ড স্টার্ট এড়াতে সাহায্য করে, ফলে টাইম-টু-ফার্স্ট-ফিক্স কমে যায় এবং অ্যাকুইজিশন কারেন্ট কম সময় ধরে চলে।
আমি কীভাবে জানব যে আমার ডিউটি-সাইকেলের হিসাব সঠিক?
প্রথমে একটি স্টেট টেবিল তৈরি করুন। প্রতিটি স্টেট, তার কারেন্ট এবং তার সময়কাল তালিকাভুক্ত করুন। অ্যাকুইজিশন কারেন্ট প্রায় ২৫-৪০ mA থাকে এবং স্লিপ প্রায় ২ mA হতে পারে। তারপর একটি স্কোপ দিয়ে প্রতিটি রেইল পরিমাপ করুন, মাল্টিমিটার দিয়ে নয়। ছোট অ্যাকুইজিশন স্পাইকগুলো সহজেই বাদ পড়ে যেতে পারে, এবং একটি বাদ পড়া স্পাইক আপনার সেলের আকার ছোট করে দেয়।
পরামর্শ: প্রতিটি নির্ভুলতা এবং শক্তি পরীক্ষা কমপক্ষে দুটি ইউনিটে পুনরাবৃত্তি করুন। ইউনিট-টু-ইউনিট পার্থক্য আপনাকে একাধিক নিখুঁত বোর্ডের সন্ধান দেবে।
একটি নির্ভরযোগ্য অবস্থান পর্যবেক্ষণ ও নিয়ন্ত্রণ ব্যবস্থা অনুমানের উপর ভিত্তি করে নয়, বরং পরিমাপ করা তথ্যের উপর ভিত্তি করে গড়ে ওঠে। আপনার লক্ষ্যমাত্রার সাথে CN0 মিলিয়ে দেখুন, প্রতিটি রেল প্রকৃতপক্ষে গেট করছে কিনা তা নিশ্চিত করুন এবং প্রতিটি অবস্থায় কারেন্ট লগ করুন। এর ফলে প্রতিটি জিএনএসএস (GNSS) ডিজাইন সিদ্ধান্ত এমন প্রমাণের উপর নির্ভর করবে, যা আপনি ডিজাইন রিভিউতে সমর্থন করতে পারবেন।