วงจรขับจอแสดงผล LCD/LED จะแปลงข้อมูลดิจิทัลเป็นแสง ไอซีขับภายในโมดูลจะแปลงสัญญาณดิจิทัลจากอินเทอร์เฟซเป็นแรงดันไฟฟ้าแบบอนาล็อก แรงดันไฟฟ้าเหล่านั้นจะกำหนดความสว่างของแต่ละพิกเซลบนจอแสดงผล ส่วนเส้นทางแยกต่างหากจะส่งข้อมูลและพัลส์เวลาที่ทำให้แต่ละพิกเซลทำงานพร้อมกัน
ลองนึกภาพการแบ่งงานแบบนี้: ด้านหนึ่งคือเส้นทางการจัดส่ง และคนขับคือผู้แปลที่ประตู ฝ่ายหนึ่งเคลื่อนย้ายบิต อีกฝ่ายแปลงบิตเหล่านั้นให้เป็นสัญญาณควบคุมแบบอนาล็อกที่แต่ละพิกเซลต้องการ ไอซีไดรเวอร์ยังทำหน้าที่ประมวลผลลำดับการควบคุมสำหรับแต่ละเฟรมด้วย ทั้งสองฝ่ายไม่สามารถทำงานเพียงลำพังได้
คุณจะเห็นการทำงานร่วมกันนี้ได้ดีที่สุดโดยเริ่มจากแผงควบคุมก่อน จากนั้นจึงพิจารณาการสร้างสี การกำหนดเวลาสัญญาณ และตัวอย่างการกำหนดเวลาที่ใช้งานจริง
ประเด็นที่สำคัญ
ไอซีไดร์เวอร์จะแปลงข้อมูลดิจิทัลเป็นแรงดันไฟฟ้าอนาล็อกเพื่อกำหนดความสว่างของพิกเซล
อินเทอร์เฟซต่างๆ เช่น Parallel RGB, I2C, SPI และ MIPI DSI ทำหน้าที่ส่งข้อมูลและสัญญาณเวลาไปยังไดรเวอร์
พารามิเตอร์ด้านเวลา เช่น VSYNC, HSYNC และค่า porches ต้องตรงกับข้อมูลจำเพาะในเอกสารของแผงหน้าจอเพื่อหลีกเลี่ยงปัญหาเกี่ยวกับภาพ
ไดร์เวอร์ LED ใช้กระแสคงที่เพื่อรักษาระดับความสว่างให้คงที่ และใช้ PWM ในการหรี่แสงโดยไม่ทำให้สีเปลี่ยนไป
การแสดงผลการดีบักจะตรวจสอบทีละขั้นตอนและบันทึกค่าเวลาสำหรับแต่ละเวอร์ชันของบอร์ด
โครงสร้างและการทำงานของแผง TFT
ทรานซิสเตอร์แบบฟิล์มบางควบคุมพิกเซลได้อย่างไร
คุณสามารถนึกภาพทรานซิสเตอร์แบบฟิล์มบางแต่ละตัวเป็นสวิตช์ขนาดเล็กได้ สายไฟในแถวและคอลัมน์เชื่อมต่อกับสวิตช์เหล่านี้ โดยมีสวิตช์หนึ่งตัวต่อพิกเซลหนึ่งพิกเซล ทรานซิสเตอร์จะส่งผ่านกระแสไฟฟ้าในทิศทางเดียวเท่านั้น พฤติกรรมแบบทางเดียวนี้ช่วยป้องกันไม่ให้ประจุบนแต่ละพิกเซลหมดไประหว่างการรีเฟรชแต่ละครั้ง
แต่ละพิกเซลทำหน้าที่เสมือนตัวเก็บประจุขนาดเล็ก ชั้นของผลึกเหลวที่เป็นฉนวนจะอยู่ระหว่างชั้นนำไฟฟ้าโปร่งใส (ITO) และโครงสร้างแบบแซนด์วิชนี้จะเก็บประจุไว้ ต่อไปนี้คือลำดับประจุสำหรับพิกเซลในแถว I คอลัมน์ J:
สวิตช์ TFT T(I,J) เปิดขึ้น
แรงดันเป้าหมายไหลจากสายสัญญาณ D(I) ไปยังอิเล็กโทรดพิกเซล
สวิตช์จะปิดเมื่ออิเล็กโทรดชาร์จเต็มแล้ว และตัวเก็บประจุพิกเซลจะกักเก็บประจุไว้
ตัวขับข้อมูล (คอลัมน์) จ่ายแรงดันเป้าหมาย และตัวขับเกต (ไลน์) ควบคุมการเปิด/ปิดสวิตช์
ในระหว่างสถานะเปิด (tON) แรงดันเกตสูง Vg จะชาร์จตัวเก็บประจุผลึกเหลว แรงดันข้อมูล Vd จะกลายเป็นแรงดันพิกเซล Vp ในระหว่างสถานะปิด (tOFF) Vg จะต่ำและ Vp จะคงที่ การลดลงเล็กน้อยของ Vp ในช่วงเปลี่ยนจากเปิดเป็นปิดเรียกว่าแรงดันผ่าน (feed-through voltage )
โครงสร้างอิเล็กทรอนิกส์ของแผงควบคุมและการจัดวางไดรเวอร์
แผงควบคุมนี้มีสายไฟสองชุด สายเกตวิ่งไปตามแถว และสายซอร์ส (สายข้อมูล) วิ่งไปตามคอลัมน์ วงจรขับเกตอยู่ตรงขอบแผงและส่งสัญญาณพัลส์ไปยังแต่ละแถวทีละแถว ส่วนวงจรขับซอร์สอยู่ตรงขอบอีกด้านหนึ่งและจ่ายแรงดันไฟฟ้าเข้าไปในคอลัมน์
ไอซีไดรเวอร์เหล่านี้ประกอบกันเป็นระบบควบคุมที่เชื่อมต่อโปรเซสเซอร์หลักของคุณกับจอแสดงผล ไอซีไดรเวอร์เกตจะสแกนแถวทีละแถว และไอซีไดรเวอร์ซอร์สจะเขียนข้อมูลลงในแถวที่เลือก การจัดเรียงนี้ช่วยให้ไดรเวอร์จอแสดงผล LCD/LED สามารถอัปเดตพิกเซลแต่ละพิกเซลได้อย่างรวดเร็วและเป็นระเบียบ เนื่องจากชั้นผลึกเหลวเก็บแรงดันไฟฟ้า จอแสดงผลจึงรักษาภาพได้อย่างเสถียร และเส้นทางควบคุมสามารถเขียนแรงดันไฟฟ้าใหม่ได้อย่างรวดเร็วผ่านทาง TFT
หลักการทำงานของจอ LED
เปรียบเทียบระหว่างจอ LCD กับจอ LED Backlight และจอ LED Matrix
ผลิตภัณฑ์ส่วนใหญ่ที่จำหน่ายในชื่อทีวีหรือจอมอนิเตอร์ LED นั้นแท้จริงแล้วคือจอ LCD โดยมีแถบ LED สีขาวอยู่ด้านหลังชั้นผลึกเหลวและทำหน้าที่เป็นแหล่งกำเนิดแสง ผลึกเหลวยังคงทำหน้าที่สร้างพิกเซล และตัวขับแบ็คไลท์ของจอแสดงผลจะควบคุมระดับแสง แต่จอแสดงผล LED ที่แท้จริงนั้นแตกต่างออกไป แต่ละพิกเซลเป็น LED แยกต่างหาก และแผงจอไม่จำเป็นต้องมีชั้นผลึกเหลวเลย
ความแตกต่างนี้เป็นตัวกำหนดระบบจอแสดงผล LED ทั้งหมด ในจอ LCD แบบมีแสงด้านหลัง ตัวขับ LED จะควบคุมเฉพาะปริมาณแสงโดยรวมเท่านั้น แต่ในจอ LED แบบเมทริกซ์ที่แท้จริง ตัวขับ LED จะควบคุมแต่ละพิกเซลโดยตรง ทั้งสองกรณีอาศัยหลักการขับเคลื่อนเดียวกันของจอ LED นั่นคือ การจ่ายกระแสไฟฟ้าที่ควบคุมได้ให้กับ LED แต่ละดวง แล้วปล่อยให้แสงส่องออกมา
การควบคุมแรงดันและกระแสไฟฟ้าไปข้างหน้า
LED จะสว่างขึ้นเมื่อแรงดันไฟฟ้าไปข้างหน้า (VF) ผลักกระแสไฟฟ้าผ่านจุดเชื่อมต่อ VF ไม่คงที่ มันจะลดลงเมื่อจุดเชื่อมต่อร้อนขึ้น และการลดลงนั้นขึ้นอยู่กับวัสดุของ LED
LED สี | Vf ทั่วไป | ค่าสัมประสิทธิ์อุณหภูมิ |
|---|---|---|
สีแดง (AlGaInP) | ~ 2.0 โวลต์ | −2.0 มิลลิโวลต์/°C |
สีเขียว (InGaN) | ~ 3.0 โวลต์ | −3.0 มิลลิโวลต์/°C |
สีน้ำเงิน (อินแกรเอ็น) | ~ 3.2 โวลต์ | −3.0 มิลลิโวลต์/°C |
สีขาว (InGaN + สารเรืองแสง) | ~ 3.2 โวลต์ | −3.0 มิลลิโวลต์/°C |
วงจรตัวต้านทานก่อให้เกิดวงจรอันตราย:
อุณหภูมิสูงขึ้น
Vf ลดลง
กระแสไฟฟ้ากำลังเพิ่มขึ้น
กำลังไฟฟ้าและอุณหภูมิจุดเชื่อมต่อเพิ่มสูงขึ้น
วงจรจะวนซ้ำไปเรื่อยๆ
การขับกระแสคงที่ช่วยตัดวงจรนี้ที่ขั้นกระแส ไอซีขับกระแสคงที่สามารถรักษากระแสที่ตั้งไว้ได้โดยไม่ขึ้นอยู่กับแหล่งจ่ายไฟ ความร้อน การเสื่อมสภาพ หรือการคัดเลือกเกรด ความแม่นยำของกระแสคงที่นั้นต่ำกว่า 0.1% ในขณะที่ตัวต้านทานบัลลาสต์จะคลาดเคลื่อนไป±10–25%สำหรับ LED สีขาว 6 ดวงที่ใช้ไฟ 24 V ที่กระแส 20 mA ตัวต้านทาน 300 Ω จะทำงานได้ตามค่าปกติ การเพิ่มขึ้นของแรงดันไฟ 5% จะทำให้กระแสเพิ่มขึ้นเป็นประมาณ 23.3 mA และความร้อนอาจทำให้กระแสเกินเพิ่มขึ้นประมาณ 25%
ไอซีไดร์เวอร์ยังทำหน้าที่ควบคุมความสว่างด้วย โดยใช้ PWM (การปรับความกว้างของพัลส์) เพื่อหรี่แสงโดยไม่เปลี่ยนสี ระบบควบคุมที่สร้างขึ้นบนไอซีไดร์เวอร์กระแสคงที่จะเพิ่มระบบปิดเครื่องเมื่ออุณหภูมิสูงเกินและกระแสเกิน การป้องกันนี้มีความสำคัญในอุปกรณ์วัด อุปกรณ์ทางการแพทย์ และจอแสดงผลอุตสาหกรรม ไดร์เวอร์ LED และตรรกะควบคุมจะแปลงกระแสไฟฟ้าดิบให้เป็นแสงที่เสถียรและสม่ำเสมอ
จากข้อมูลสู่พิกเซลสี
การจัดองค์ประกอบพิกเซลและการจัดเรียงเมทริกซ์
แต่ละพิกเซลบนแผงหน้าจอประกอบด้วยซับพิกเซลสามตัวได้แก่ สีแดง สีเขียว และสีน้ำเงิน ดวงตาของคุณไม่สามารถแยกแยะองค์ประกอบเล็กๆ เหล่านี้ได้ในระยะการมองปกติ แต่จะผสมแสงของพวกมันเข้าด้วยกัน ทำให้คุณมองเห็นเป็นสีเดียว การผสมแบบบวกนี้เองที่อธิบายระบบสีทั้งหมด:
พิกเซลแต่ละพิกเซลในภาพจะถูกจับคู่กับซับพิกเซลสีแดง สีเขียว และสีน้ำเงินอย่างละหนึ่งพิกเซล
ค่า RGB ของพิกเซลจะกลายเป็นระดับความสว่างของซับพิกเซลโดยตรง
สีที่รับรู้ได้ของพื้นที่นั้นเกิดจากผลรวมของการปล่อยแสงในระดับซับพิกเซล
สีแดง สีเขียว และสีน้ำเงิน เมื่อปรับความเข้มเต็มที่ จะมองเห็นเป็นสีขาวจากระยะไกล
ดวงตาจะรับรู้เพียงสีหลักสามสีนี้เท่านั้น สีอื่นๆ ที่คุณเห็นบนหน้าจอล้วนเป็นการผสมผสานของสีหลักทั้งสามนี้
อินเทอร์เฟซ RGB แบบขนานดิจิทัลที่ 24 บิตต่อพิกเซล
อินเทอร์เฟซ RGB แบบขนานจะส่งสีหลักสามสีบนสายสัญญาณแยกกัน แต่ละสีใช้ห้าถึงแปดบิต ดังนั้นบัสจึงต้องการสายสัญญาณข้อมูลแบบขนาน 15 ถึง 24 สาย ที่ความละเอียด 24 บิตต่อพิกเซล ตัวควบคุมจะขับเคลื่อนสายสัญญาณข้อมูล 24 สายและส่งพิกเซลทีละพิกเซล สัญญาณนาฬิกาพิกเซลจะกำหนดพิกเซลใหม่แต่ละพิกเซลที่ขอบขาขึ้น อัตราความเร็วสัญญาณนาฬิกาโดยประมาณเท่ากับความกว้างคูณความสูงคูณอัตราการรีเฟรชแผงขนาด 1280×800 ที่ 60 Hz ต้องการความเร็วประมาณ 62 MHz
สัญญาณเสริมสองสัญญาณจะล้อมรอบการส่งข้อมูล VSYNC จะรีเซ็ตแต่ละเฟรมใหม่ และ HSYNC จะรีเซ็ตแต่ละแถวใหม่ ไม่มีข้อมูลภาพส่งผ่านระหว่างพัลส์เหล่านั้น
สัญญาณ | ฟังก์ชัน |
|---|---|
vsync | ทำเครื่องหมายเฟรมใหม่ โดยมีช่วงว่าง VBP และ VFP ล้อมรอบพัลส์ |
HSYNC | ทำเครื่องหมายแถวใหม่; ข้อมูล RGB อยู่ระหว่างพัลส์ HSYNC สองตัว |
ด0…ด23 | หนึ่งบรรทัดต่อหนึ่งบิต 24 บรรทัดสำหรับ 24 บิตต่อพิกเซล |
LCDCLK | ซิงโครไนซ์ข้อมูลระดับสีเทา; หนึ่งพิกเซลต่อหนึ่งรอบสัญญาณนาฬิกา |
จอแสดงผลจะรับสัญญาณอินพุตแบบขนานในแต่ละขอบสัญญาณนาฬิกา วิธีการนี้ช่วยให้คุณควบคุมความสว่างโดยตรงต่อพิกเซลย่อยแต่ละพิกเซล และไม่จำเป็นต้องเข้ารหัส PWM บนบัสเอง
ตัวเลือกอินเทอร์เฟซไดรเวอร์จอแสดงผล LCD/LED
RGB แบบขนาน, I2C และ SPI
จอแสดงผล LCD ส่วนใหญ่ใช้ส่วนต่อประสาน RGB แบบดิจิทัล โฮสต์จะส่งข้อมูล 24 บิตต่อพิกเซลผ่านสายข้อมูลแยกกัน และไอซีไดรเวอร์ของแผงจะล็อคแต่ละพิกเซลที่ขอบสัญญาณนาฬิกา การจัดเรียงนี้เหมาะสำหรับแผงขนาดกลางและขนาดใหญ่ ให้จังหวะเวลาที่ตรงไปตรงมาและคาดการณ์ได้โดยไม่มีค่าใช้จ่ายเพิ่มเติมของแพ็กเก็ต
จอแสดงผลขนาดเล็กมีแนวทางที่แตกต่างออกไป แผงหน้าปัดเครื่องมือ ตัวบ่งชี้ควบคุม และอุปกรณ์ทางการแพทย์มักใช้ I2C หรือ SPI อินเทอร์เฟซการสื่อสารเหล่านี้ต้องการสายไฟเพียงไม่กี่เส้น จึงสามารถติดตั้งบนแผงวงจรขนาดเล็กและใช้พินจำนวนน้อยได้ แผงขนาดเล็กในจอภาพพกพาสามารถใช้บัสร่วมกับเซ็นเซอร์และหน่วยความจำได้ ข้อเสียคือความเร็ว I2C และ SPI ส่งข้อมูลได้น้อยกว่า RGB แบบขนานมาก ดังนั้นจึงรองรับความละเอียดที่ไม่สูงนักและอัตราการรีเฟรชที่ช้า
MIPI DSI สำหรับจอแสดงผลความเร็วสูง
จอแสดงผล HD ต้องการแบนด์วิดท์มากกว่าที่ RGB แบบขนานสามารถส่งผ่านได้อย่างราบรื่น บัสแบบขนานที่มีความกว้างมากต้องการพินจำนวนมาก และสายสัญญาณที่ยาวจะทำให้เกิดการเบี่ยงเบนและสัญญาณรบกวน MIPI DSI แก้ปัญหานี้ด้วยเลนแบบอนุกรมเชิงอนุพันธ์ เป็นอินเทอร์เฟซมาตรฐานที่มีเสถียรภาพ ปรับขนาดได้ ใช้พลังงานต่ำ และมีความเร็วสูง สร้างขึ้นมาเพื่อใช้งานในลักษณะนี้โดยเฉพาะ
Specification | รายละเอียด |
|---|---|
อัตราการส่งข้อมูลต่อเลน (D-PHY v1.2) | 80 Mbps ถึง 2.5 Gbps |
อัตราการส่งข้อมูลต่อเลน (C-PHY) | เกิน 5 Gbps |
การกำหนดค่าเลน | 1–4 ช่องสัญญาณข้อมูล + 1 ช่องสัญญาณนาฬิกา |
อิมพีแดนซ์ดิฟเฟอเรนเชียล | โอห์ม 100 |
ความยาว FPC ทั่วไป | 10–15 ซม |
การเปลี่ยนแปลงแรงดันไฟฟ้า (D-PHY) | ~200 มิลลิโวลต์ (เทียบกับ 3.3 โวลต์แบบขนาน) |
กำลังไฟฟ้าที่ดึงใช้งานจริง | 50–80 มิลลิวัตต์ (เทียบกับ 120–150 มิลลิวัตต์ใน LVDS) |
จำนวนพิน | 20–30 พิน (เทียบกับ 40–60 พินแบบขนาน) |
ระยะห่าง/ความกว้างของตัวเชื่อมต่อ | ระยะห่างระหว่างเกลียว 0.4 มม. ความกว้างประมาณ 3 มม. |
ตัวอย่างแบนด์วิดท์ | 4 เลน × 2.5 Gbps ≈ 10 Gbps (4K@60Hz) |
เลนส่งสัญญาณ 4 เลน แต่ละเลนมีความเร็ว 2.5 Gbps ให้ความเร็วรวมประมาณ 10 Gbps ซึ่งเพียงพอสำหรับความละเอียด 4K ที่ 60 Hz แรงดันไฟฟ้าต่ำช่วยลดการใช้พลังงานลงประมาณ 40% เมื่อเทียบกับ LVDSการส่งสัญญาณแบบดิฟเฟอเรนเชียลช่วยลดสัญญาณรบกวนแบบคอมมอนโหมด และความหน่วงจากเฟรมบัฟเฟอร์ไปยังพิกเซลจะต่ำกว่า 1 มิลลิวินาที ตัวควบคุมของคุณจะได้รับลิงก์ที่กะทัดรัดและรวดเร็ว ซึ่งช่วยให้ระบบควบคุมตอบสนองได้อย่างรวดเร็ว
สัญญาณอินเทอร์เฟซ RGB แบบขนาน
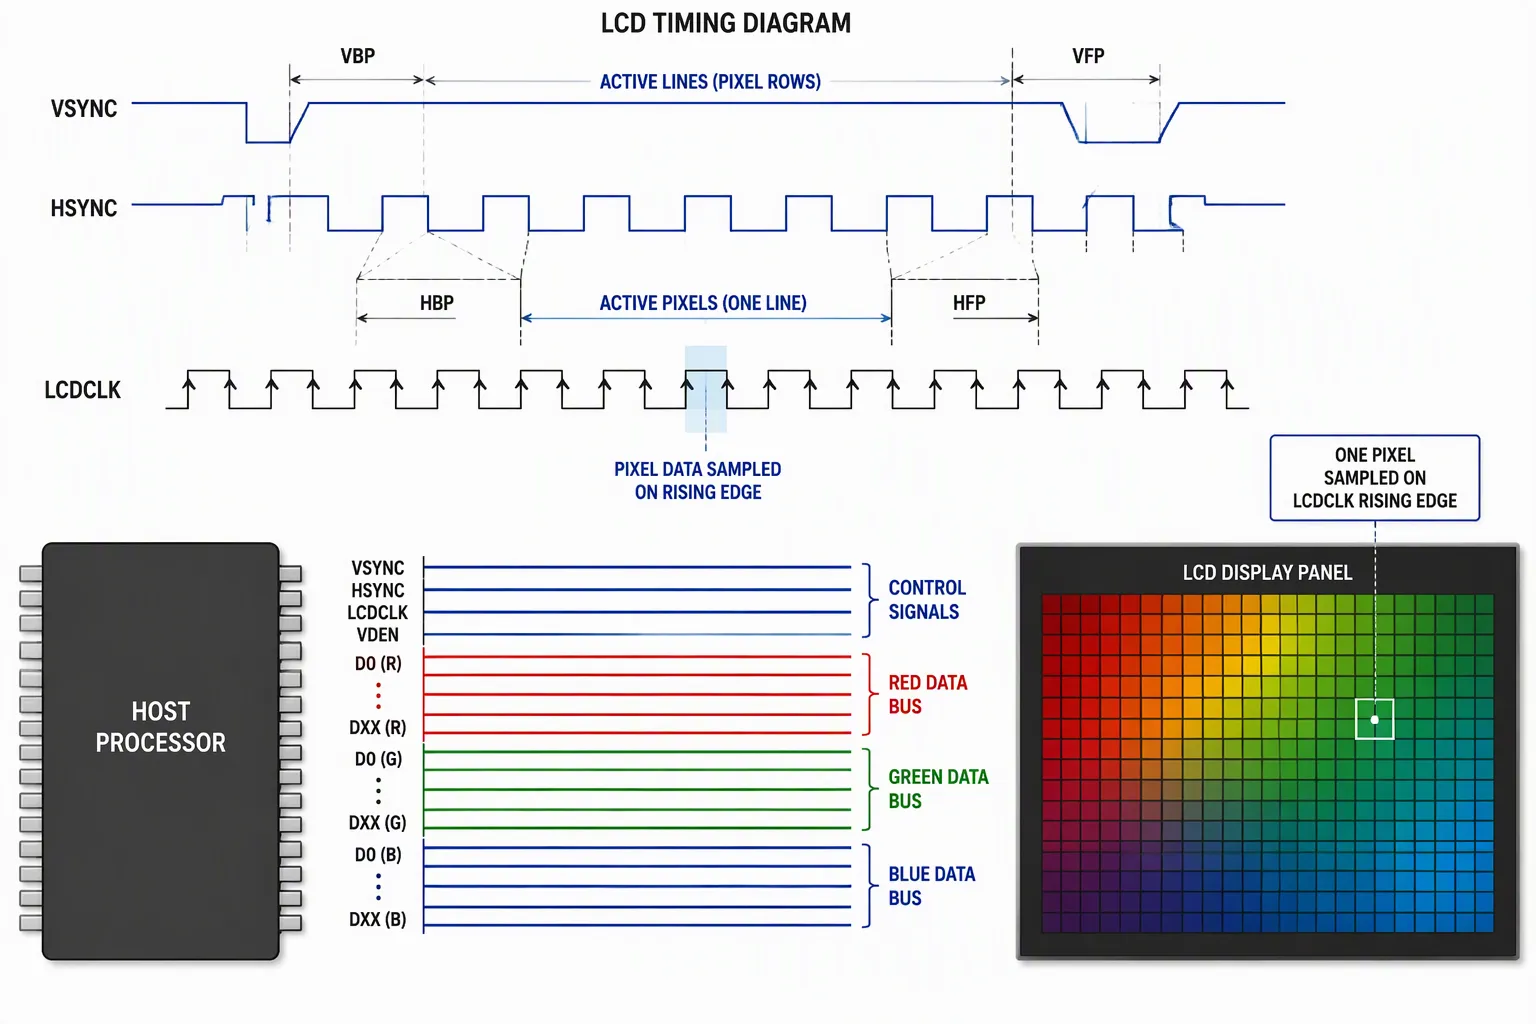
VSYNC, HSYNC, สายข้อมูล และ LCDCLK
กลุ่มสัญญาณสี่กลุ่มส่งผ่านทุกเฟรมโดยใช้ลิงก์ RGB แบบขนานแต่ละกลุ่มมีหน้าที่เฉพาะ และแผงหน้าจอจะไม่สามารถล็อกภาพได้หากกลุ่มสัญญาณใดกลุ่มหนึ่งคลาดเคลื่อน
สัญญาณ | คำนิยาม | บทบาท |
|---|---|---|
vsync | การซิงโครไนซ์แนวตั้ง | รีเซ็ตจุดเริ่มต้นของเฟรมใหม่ โดยไม่มีข้อมูลภาพส่งผ่านระหว่างพัลส์ VSYNC |
HSYNC | การซิงโครไนซ์แนวนอน | รีเซ็ตแถวถัดไป ข้อมูลระดับสีเทา RGB สำหรับหนึ่งแถวต้องมาถึงระหว่างพัลส์ HSYNC สองครั้ง |
สายข้อมูล (D0…DXX) | ข้อมูล RGB แบบขนาน หนึ่งบรรทัดต่อหนึ่งบิต | ส่งข้อมูลระดับสีเทาสำหรับแต่ละพิกเซลและแต่ละแถว |
LCDCLK | นาฬิกา LCD, ความถี่พิกเซล | ทำการซิงโครไนซ์ข้อมูลระดับสีเทา โดย TFT จะขับเคลื่อนพิกเซลหนึ่งพิกเซลต่อรอบสัญญาณนาฬิกา ดังนั้นความยาวของพิกเซลจึงเป็นไปตามจำนวนคอลัมน์ของความละเอียด |
วีเดน | เปิดใช้งานข้อมูล | แจ้งให้แผงควบคุมทราบว่าสัญญาณ RGB นั้นถูกต้องหรือไม่ |
สายข้อมูลจะแบ่งออกเป็นสามกลุ่ม ได้แก่สีน้ำเงิน (LSB ถึง MSB), สีเขียว (LSB ถึง MSB) และสีแดง (LSB ถึง MSB ) แต่ละกลุ่มจะบรรจุค่าความลึกของสีสำหรับช่องสัญญาณนั้นๆ LCDCLK กำหนดจังหวะของพิกเซล และสายข้อมูลแต่ละเส้นจะถูกสุ่มตัวอย่างที่ขอบของมัน VSYNC และ HSYNC ทำหน้าที่เป็นพัลส์รีเซ็ตสำหรับเฟรมและแถว VDEN เพิ่มแฟล็กความถูกต้อง เพื่อให้แผงหน้าจอไม่สนใจข้อมูลที่อยู่นอกหน้าต่างที่ใช้งานอยู่ การสื่อสารนี้ทำให้โฮสต์ควบคุมได้อย่างแม่นยำว่าโมดูลแสดงผลจะจับภาพอะไรและเมื่อใด อินเทอร์เฟซระหว่างโฮสต์และแผงหน้าจอขึ้นอยู่กับการที่ทั้งสี่กลุ่มทำงานประสานกัน
พารามิเตอร์การกำหนดเวลาเฟรมและเส้น
ช่วงเวลาว่างเปล่าจะล้อมรอบพัลส์การซิงโครไนซ์แต่ละครั้ง และช่วงเวลาเหล่านี้จะกำหนดงบประมาณด้านเวลา บนแกนแนวนอน HBP (horizontal back porch) จะอยู่หลังพัลส์ HSYNC และก่อนพิกเซลที่ทำงานตัวแรก HFP (horizontal front porch) จะอยู่หลังพิกเซลที่ทำงานตัวสุดท้ายและก่อนพัลส์ HSYNC ถัดไป ความกว้างของพัลส์ HSYNC เองเป็นพารามิเตอร์แยกต่างหาก บนแกนแนวตั้ง VBP (vertical back porch) จะอยู่หลังพัลส์ VSYNC ก่อนเส้นที่ทำงานตัวแรก และ VFP (vertical front porch) จะอยู่หลังเส้นที่ทำงานตัวสุดท้ายก่อนพัลส์ VSYNC ถัดไป ความกว้างของพัลส์ VSYNC ถูกตั้งค่าอย่างอิสระ พัลส์ที่แคบเกินไปอาจทำให้แผงไม่สามารถรีเซ็ตได้ และพัลส์ที่กว้างเกินไปจะกินเวลาทำงาน
พารามิเตอร์เหล่านี้ช่วยให้คุณควบคุมการล็อกแผงและตำแหน่งภาพได้โดยตรง เวลาต่อเส้นทั้งหมดเท่ากับจำนวนพิกเซลที่ใช้งานอยู่ บวกกับ HBP, HFP และความกว้างของพัลส์ HSYNC เวลาต่อเฟรมทั้งหมดเท่ากับจำนวนเส้นที่ใช้งานอยู่ บวกกับ VBP, VFP และความกว้างของพัลส์ VSYNC อัตราการรีเฟรชคำนวณจากเวลาต่อเฟรมทั้งหมด: อัตราการรีเฟรช = 1 / เวลาต่อเฟรมทั้งหมด ค่า porch ที่ยาวขึ้นจะช่วยให้แผงมีเวลาในการปรับตัวมากขึ้น และค่า porch ที่สั้นลงจะเพิ่มอัตราการรีเฟรชที่ความถี่สัญญาณนาฬิกาเดียวกัน คุณต้องจับคู่ทุกค่ากับเอกสารข้อมูลของแผง เนื่องจากตัวควบคุมการแสดงผลและไดรเวอร์แผงใช้ข้อตกลงด้านเวลาเดียวกัน หากตั้งค่า porch ผิด ภาพจะเลื่อนหรือฉีกขาด
วงจรควบคุมภายในไดรเวอร์จะนับพิกเซลและเส้นตามพารามิเตอร์เหล่านี้ พัลส์ HSYNC แต่ละครั้งจะรีเซ็ตตัวนับคอลัมน์ และพัลส์ VSYNC แต่ละครั้งจะรีเซ็ตตัวนับแถว รูปแบบการนับนี้ช่วยให้เส้นทางสัญญาณตรงกันในแต่ละเฟรม และช่วยให้ไดรเวอร์ควบคุมเวลาได้อย่างแม่นยำ การตั้งค่าเวลาที่เสถียรยังช่วยป้องกันแผงจากการเขียนเฟรมไม่สมบูรณ์ ซึ่งจะปรากฏเป็นภาพกระพริบหรือแถบสี บันทึกค่าเวลาลงในบันทึกการเริ่มต้นใช้งาน และเปรียบเทียบกับเอกสารข้อมูลของบอร์ดแต่ละรุ่น
ตัวอย่างการกำหนดเวลา: 480×272
การคำนวณจังหวะเวลาของเส้นและเฟรม
พิจารณา แผงหน้าจอขนาด 480×272พิกเซลที่ทำงานที่ 16 บิตต่อพิกเซล ชุดรีจิสเตอร์จะเก็บค่าขนาดหน้าจอแต่ละขนาดเป็นค่าลบหนึ่ง ดังนั้น HOZVAL จะเก็บค่า 479 และ LINEVAL จะเก็บค่า 271 ส่วนค่า porches และ pulses มาจากบล็อกรีจิสเตอร์เดียวกัน คือ HBP = 2, HFP = 2, ความกว้างของพัลส์ HSYNC = 41, VBP = 2, VFP = 2 และความกว้างของพัลส์ VSYNC = 10
นำค่าแนวนอนมาบวกกันเพื่อให้ได้ความยาวบรรทัดในหน่วยพิกเซลคล็อก: 480 พิกเซลที่ใช้งาน + 2 + 2 + 41 = 525 คล็อกต่อบรรทัด นำค่าแนวตั้งมาบวกกันเพื่อให้ได้ความยาวเฟรมในหน่วยบรรทัด: 272 บรรทัดที่ใช้งาน + 2 + 2 + 10 = 286 บรรทัดต่อเฟรม คูณผลรวมทั้งสองเข้าด้วยกัน จะได้ว่าหนึ่งเฟรมต้องการพิกเซลคล็อก 150,150 คล็อก พิกเซลคล็อกนั้นได้มาจากบัสคล็อกหารด้วยสองเท่าของตัวหารคล็อกบวกหนึ่ง ดังนั้นการตั้งค่าตัวหารจะเป็นตัวกำหนดจังหวะสำหรับวงจรสัญญาณทั้งหมด
การคำนวณอัตราการรีเฟรช
อัตราการรีเฟรชคำนวณได้จากการนำความถี่สัญญาณนาฬิกาของพิกเซลหารด้วยความถี่สัญญาณนาฬิกาในหนึ่งเฟรม โดยที่ความถี่สัญญาณนาฬิกาของพิกเซลอยู่ที่ 7.83 MHz หารด้วย 150,150 จะได้ค่าประมาณ 52.1 Hz
ตัวเลขนั้นอยู่ในช่วงค่ามาตรฐานของแผงหน้าจอ ดังนั้นให้ถือว่าเป็นการตรวจสอบความถูกต้องของการคำนวณรีจิสเตอร์ของคุณ ตรวจสอบค่าสัญญาณนาฬิกาพิกเซลกับข้อมูลจำเพาะของแผงหน้าจอก่อนที่จะยืนยันการตั้งเวลา ค่าสัญญาณนาฬิกาที่ไม่ถูกต้องจะส่งผลเสียต่อทุกส่วนที่เกี่ยวข้อง บันทึกค่ารวมของเส้น ค่ารวมของเฟรม และอัตราการรีเฟรชที่ได้ลงในบันทึกการเริ่มต้นใช้งาน จากนั้นเปรียบเทียบค่าเหล่านั้นในแต่ละเวอร์ชันของบอร์ด การทำเช่นนี้จะช่วยให้เส้นทางการควบคุมมีความถูกต้องและตรวจจับการเบี่ยงเบนของเวลาได้ตั้งแต่เนิ่นๆ ตรรกะการควบคุมภายในไดรเวอร์จะนับพิกเซลและเส้นเทียบกับค่าเดียวกันเหล่านี้ ดังนั้นการคำนวณที่ถูกต้องจะทำให้คุณได้จอแสดงผลที่เสถียรและสัญญาณที่แผงหน้าจอสามารถล็อกได้
ขั้นตอนการทำงานของการควบคุมการขับเคลื่อน LED
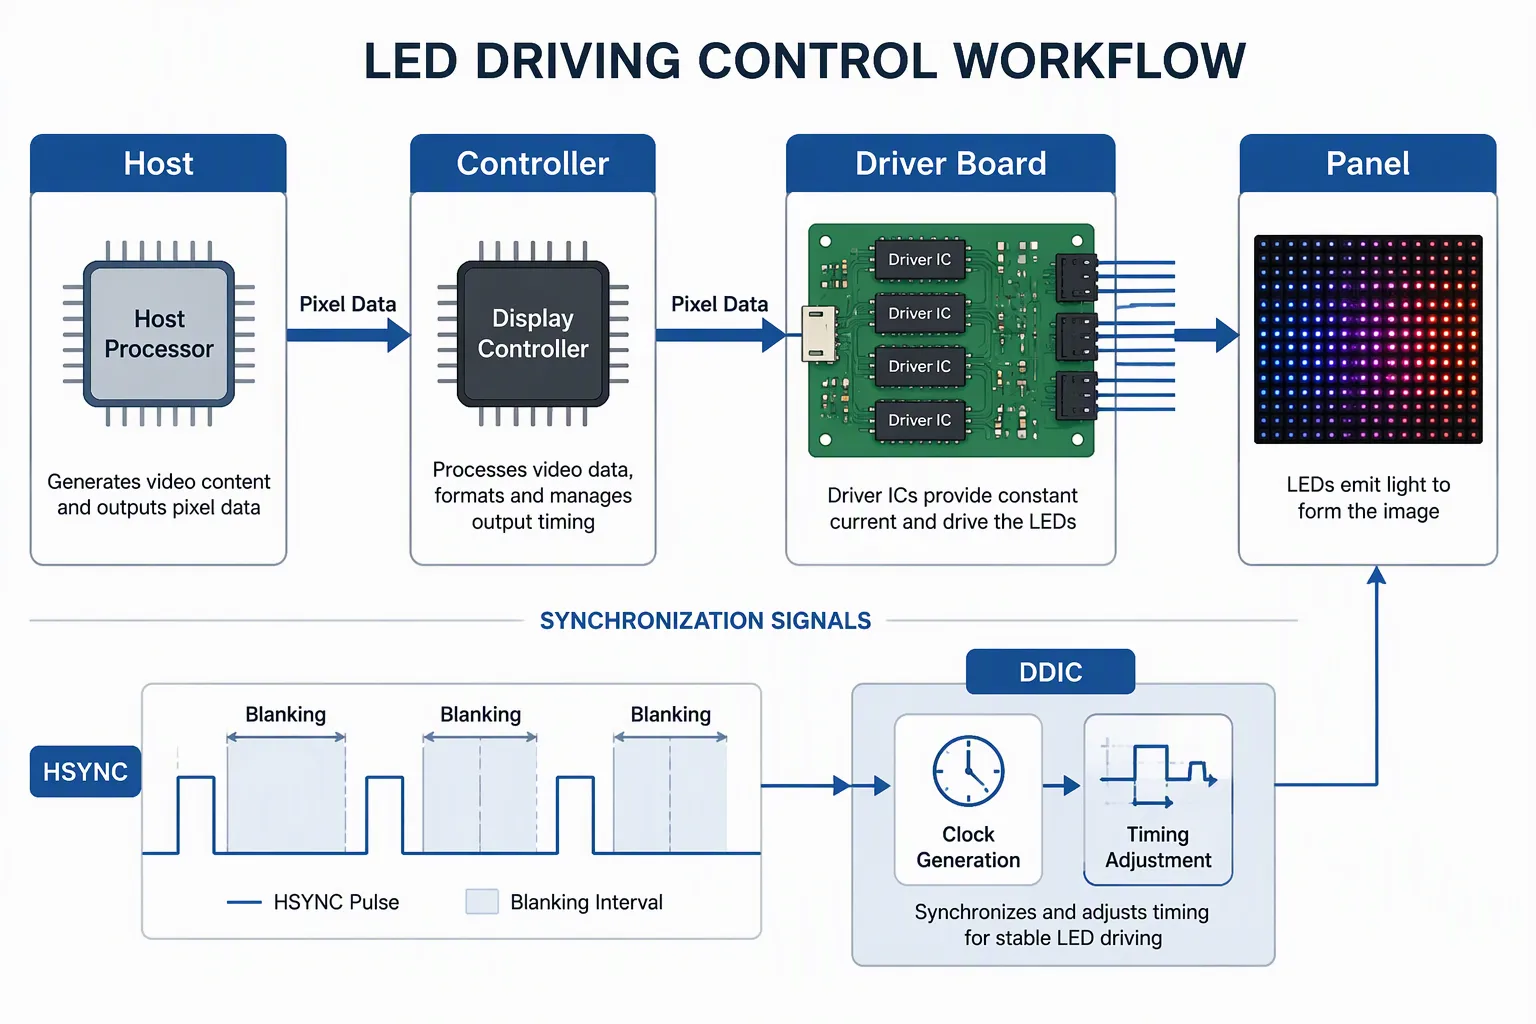
วงจรสัญญาณข้อมูลสู่แสง
กระบวนการควบคุมการขับเคลื่อน LED เริ่มต้นที่โปรเซสเซอร์หลัก โปรเซสเซอร์หลักจะประมวลผลเฟรมและส่งต่อไปยังตัวควบคุมการแสดงผล ตัวควบคุมนั้นจะจัดรูปแบบพิกเซลและส่งข้อมูลผ่านอินเทอร์เฟซไปยังบอร์ดไดรเวอร์ บอร์ดไดรเวอร์มีไอซีไดรเวอร์ที่ล็อกค่าพิกเซลแต่ละค่า จากนั้นข้อมูลจะเคลื่อนไปยังแผงหน้าจอ ซึ่งอิเล็กโทรดพิกเซลแต่ละตัวจะได้รับแรงดันไฟฟ้าแบบอนาล็อก และแสงก็จะส่องสว่างตามมา
วงจรส่งสัญญาณแสดงผลนี้ประกอบด้วยสี่ขั้นตอน ได้แก่ โฮสต์ ตัวควบคุม บอร์ดไดรเวอร์ และแผงหน้าจอ แต่ละขั้นตอนจะส่งสัญญาณเฟรมไปข้างหน้าด้วยสัญญาณนาฬิกาของตนเอง โฮสต์กำหนดเนื้อหาภาพ ตัวควบคุมกำหนดเวลา วงจรไดรเวอร์กำหนดแรงดันไฟฟ้า และแผงหน้าจอกำหนดความสว่าง หากเกิดความผิดพลาดในขั้นตอนใดขั้นตอนหนึ่ง ระบบแสดงผล LED ทั้งหมดจะหยุดทำงาน
การควบคุมความสว่างเพิ่มเข้ามาอีกชั้นหนึ่ง ในจอ LCD ที่มีแสงส่องจากด้านหลัง ตัวขับ LED จะกำหนดระดับแสงที่อยู่ด้านหลังกระจก ในเมทริกซ์ LED ที่แท้จริง ตัวขับ LED จะกำหนดพิกเซลแต่ละพิกเซลโดยตรง ไม่ว่าจะด้วยวิธีใด หลักการทำงานของหน้าจอ LED ก็ยังคงเหมือนเดิม คือ กระแสเข้า แสงสว่างออก ไอซีตัวขับกระแสคงที่รักษากระแสให้คงที่ และ PWM จะหรี่แสงโดยไม่ทำให้สีเปลี่ยนไป ตัวขับจอแสดงผล LCD/LED จะเชื่อมโยงขั้นตอนเหล่านี้เข้าด้วยกันเป็นเส้นทางเดียวจากบิตไปสู่โฟตอน
การซิงโครไนซ์ระหว่างไดรเวอร์และอินเทอร์เฟซ
การล็อกเฟรมต่อเฟรมขึ้นอยู่กับวงจรควบคุมเวลาและการซิงโครไนซ์เฉพาะภายใน DDIC วงจรสร้างสัญญาณนาฬิกาขั้นสูงจะปรับไดรเวอร์ให้ตรงกับเวลาเฟรมที่เข้ามา จากนั้นเทคนิคการปรับเวลาจะชดเชยความแตกต่างของขนาดและความละเอียดของจอแสดงผล เพื่อให้เฟรมยังคงซิงโครไนซ์กัน ตัวควบคุมเวลาแบบรวมจะประสานการเปิดใช้งานและการปิดใช้งานพิกเซล ซึ่งจะช่วยรักษาอัตราการรีเฟรชให้คงที่และการเปลี่ยนเฟรมให้ราบรื่น
พัลส์ซิงค์และช่วงเวลาว่างทำหน้าที่หลักในการทำงานแต่ละพัลส์จะให้จุดอ้างอิงคงที่แก่ DDIC
พารามิเตอร์เวลา | บทบาทในการซิงโครไนซ์เฟรม |
|---|---|
HSYNC (ความกว้างของพัลส์ซิงค์แนวนอน) | ทำเครื่องหมายจุดเริ่มต้นและจุดสิ้นสุดของแต่ละเส้นแนวนอน เพื่อให้ DDIC จัดเรียงข้อมูลพิกเซลทีละบรรทัด |
HBP (ระเบียงหลังบ้านแนวนอน) | ช่วงเวลาว่างหลังจาก HSYNC ซึ่งช่วยให้มีการประมวลผลภายในก่อนพิกเซลทำงาน |
HFP (ระเบียงหน้าบ้านแนวนอน) | ช่วงเวลาว่างก่อน HSYNC ครั้งถัดไปที่จะทำให้ช่วงเวลาแนวนอนเสร็จสมบูรณ์ |
VSYNC (ความกว้างของพัลส์ซิงค์แนวตั้ง) | ทำเครื่องหมายจุดเริ่มต้นและจุดสิ้นสุดของแต่ละเฟรม เพื่อให้ DDIC จัดเรียงเฟรมต่อเฟรมได้อย่างถูกต้อง |
VBP (ระเบียงหลังบ้านแนวตั้ง) | เว้นว่างสายหลังจาก VSYNC เพื่อประมวลผลภายในก่อนเปิดใช้งานสาย |
VFP (ระเบียงหน้าบ้านแนวตั้ง) | เว้นว่างบรรทัดก่อน VSYNC ครั้งถัดไปที่จะทำให้ช่วงเวลาแนวตั้งสมบูรณ์ |
พารามิเตอร์เหล่านี้กำหนดจำนวนรอบสัญญาณนาฬิกาและจำนวนเส้นต่อเฟรมทั้งหมด ไม่ใช่แค่พิกเซลที่มองเห็นได้ สัญญาณนาฬิกาพิกเซลได้มาจากผลรวมของช่วงเวลาแนวนอน คูณด้วยช่วงเวลาแนวตั้งทั้งหมด และคูณด้วยอัตราเฟรม DDIC ใช้ช่วงเวลาการซิงค์และการเว้นว่างเหล่านี้เพื่อล็อกเข้ากับแต่ละเฟรมอินเทอร์เฟซ ระบบควบคุมของคุณต้องจับคู่ทุกค่ากับเอกสารข้อมูลของแผง หากค่าใดค่าหนึ่งผิดพลาด การล็อกจะขาด และภาพจะฉีกขาด ไอซีไดรเวอร์กระแสคงที่และบล็อกกำหนดเวลาทำงานร่วมกันเป็นหน่วยเดียว การปรับความกว้างพัลส์จัดการการหรี่แสง และเส้นทางการซิงค์จัดการการจัดวาง รักษาทั้งสองอย่างให้สอดคล้องกัน และทุกเฟรมจะปรากฏในตำแหน่งที่ควรจะเป็น
การออกแบบไดร์เวอร์และเทคโนโลยีไดร์เวอร์ LED
ข้อควรพิจารณาในการออกแบบตัวขับเคลื่อนหลัก
ชิป ควบคุมจอแสดงผล (Display Driver IC) จะอยู่ระหว่างไมโครโปรเซสเซอร์ (MPU) หรือไมโครคอนโทรลเลอร์ (MCU) กับกระจกจอแสดงผล มันทำหน้าที่สามอย่างคือ การแปลงข้อมูล การเชื่อมต่อ และการควบคุมในส่วนของการแปลงข้อมูล ชิปจะแปลงข้อมูลภาพที่เข้ามาให้เป็นรูปคลื่นไฟฟ้าที่มีลำดับที่แม่นยำสำหรับฟังก์ชันแหล่งกำเนิด เกต เซ็กเมนต์ และไดรเวอร์ทั่วไป แผงจอแสดงผลจะแปลงรูปคลื่นเหล่านั้นให้เป็นความสว่างและสี การทำงานนี้ต้องการความเสถียรของสัญญาณที่แข็งแกร่งตลอดเส้นทางการเชื่อมต่อที่ยาว และพฤติกรรมที่สม่ำเสมอในช่วงอุณหภูมิและแรงดันไฟฟ้าในการทำงาน
ในส่วนของอินเทอร์เฟซ วิธีการเชื่อมต่อแผงควบคุมจะเป็นตัวกำหนดการออกแบบไดรเวอร์ของคุณ คุณสามารถเลือกวิธีการบรรจุหีบห่อได้สามแบบ โดยแต่ละแบบจะมีข้อแลกเปลี่ยนระหว่างต้นทุนกับขนาดของขอบจอ
วิธีการบรรจุ | การติดตั้งและการเดินสาย | การออก |
|---|---|---|
COG | ไดร์เวอร์ติดตั้งอยู่บนกระจกโดยตรง | ต้นทุนต่ำที่สุด ดีไซน์เรียบง่ายที่สุด ขอบมองเห็นได้ชัดเจนที่สุด |
COF | ตัวขับบนแผ่นฟิล์มยืดหยุ่นที่พับอยู่ด้านหลังแผง | ต้นทุนที่สมดุล ขอบเขตด้านหน้าที่เล็กลง |
COP | บริเวณขับเคลื่อนถูกซ่อนอยู่ด้านหลังพื้นที่ใช้งานบนพื้นผิวที่ยืดหยุ่นได้ | ดีไซน์ระดับพรีเมียม ขอบจอแคบที่สุด |
ในด้านการควบคุม โครงสร้างพิกเซลที่ละเอียดกว่านั้นต้องการการจัดเรียงเวลาที่แม่นยำยิ่งขึ้น ความเบี่ยงเบนเล็กน้อยจะทำให้เกิดสิ่งผิดปกติที่มองเห็นได้ ความสว่างไม่สม่ำเสมอ หรือความสม่ำเสมอที่ลดลง ไอซีไดรเวอร์ของคุณต้องสร้าง จัดลำดับ และซิงโครไนซ์สัญญาณกับการทำงานของการสแกนแผง ประสิทธิภาพการใช้พลังงานก็มีความสำคัญเช่นกัน การจัดการไดรฟ์ที่ชาญฉลาดกว่าจะลดการใช้พลังงานในระหว่างการอัปเดตและการเปลี่ยนความสว่างโดยไม่ทำให้คุณภาพของสัญญาณลดลง
การเลือกเทคโนโลยีไดรเวอร์สำหรับแอปพลิเคชัน
การควบคุมพิกเซลที่แม่นยำช่วยให้มั่นใจได้ว่าทุกพิกเซลจะได้รับแรงดันไฟฟ้าหรือกระแสไฟฟ้าที่ถูกต้องในเวลาที่เหมาะสม ส่งผลให้ความสว่างสม่ำเสมอ สีสันแม่นยำ และการเคลื่อนไหวราบรื่น ความละเอียดและอัตราการรีเฟรชที่สูงขึ้นทำให้การควบคุมที่แม่นยำมีความสำคัญมากยิ่งขึ้น แผง OLED ขนาดใหญ่ยังเพิ่มภาระอีกอย่างหนึ่ง คือ ชิปต้องชดเชยเส้นทางสัญญาณที่ยาวขึ้น ความแปรผันของเวลา และความแตกต่างของคุณลักษณะ TFT โดยใช้ข้อมูลการสอบเทียบและการชดเชยแรงดันไฟฟ้า
การเลือกใช้เทคโนโลยีไดร์เวอร์ LED นั้นขึ้นอยู่กับการใช้งาน จอ LCD ที่มีแสงด้านหลังต้องการไดร์เวอร์ LED ที่ควบคุมปริมาณแสงโดยรวม ในขณะที่แผง LED แบบเมทริกซ์ต้องการไดร์เวอร์ LED ที่ควบคุมทุกพิกเซล ไอซีไดร์เวอร์กระแสคงที่ช่วยรักษากระแสที่ตั้งไว้ให้คงที่ และความแม่นยำของกระแสคงที่นั้นต่ำกว่า 0.1% วงจร PWM ช่วยหรี่แสงโดยไม่ทำให้สีเปลี่ยนไป เส้นทาง PWM เดียวกันนี้ยังรองรับการควบคุมความสว่างทั่วทั้งระบบควบคุม สร้างตรรกะการควบคุมของคุณโดยใช้การปิดระบบเมื่ออุณหภูมิสูงเกินไปและกระแสเกิน และไดร์เวอร์ LED จะป้องกันตัวเอง วงจรไดร์เวอร์ที่เลือกอย่างดีและระบบควบคุมที่เข้ากันจะช่วยให้ไดร์เวอร์จอแสดงผล LCD/LED ทำงานได้อย่างคาดการณ์ได้ตั้งแต่ต้นแบบจนถึงการผลิตจำนวนมาก
อินเทอร์เฟซจะส่งข้อมูลและจังหวะเวลาที่ซิงโครไนซ์กัน วงจรขับจะแปลงข้อมูลเหล่านั้นเป็นแรงดันไฟฟ้าอนาล็อกต่อพิกเซล พารามิเตอร์ด้านจังหวะเวลา การออกแบบวงจรขับ และเทคโนโลยีวงจรขับ LED จะผสานรวมกันเพื่อสร้างเฟรมที่สมบูรณ์หนึ่งเฟรม วงจรขับ LED จะกำหนดกระแสไฟ การควบคุมความสว่างด้วย PWM และอัตราการรีเฟรชจะคำนวณจากเวลาทั้งหมดของเฟรม
ตอนนี้คุณคงเข้าใจแล้วว่าทำไมความร่วมมือนี้จึงสำคัญ การเชื่อมต่อที่ไม่ถูกต้องจะทำให้สัญญาณขาดหาย วงจรขับ LED ที่อ่อนแอจะทำให้เกิดการกระพริบ การควบคุมที่ดีเริ่มต้นจากเอกสารข้อมูลทางเทคนิค แก้ไขข้อผิดพลาดทีละขั้นตอน และจอแสดงผลของคุณจะล็อคได้ทีละเฟรม วงจรขับ IC, การหรี่แสงแบบ PWM และวงจรขับ LED ทั้งหมดใช้ข้อตกลงด้านเวลาเดียวกัน เรียนรู้ให้ดี และการใช้งานแผงควบคุมในอนาคตก็จะง่ายขึ้น
คำถามที่พบบ่อย
ไอซีไดรเวอร์ทำอะไรได้บ้างที่อินเทอร์เฟซทำไม่ได้?
อินเทอร์เฟซจะเคลื่อนย้ายเฉพาะบิตและพัลส์เวลาเท่านั้น ไอซีไดรเวอร์จะล็อกค่าพิกเซลแต่ละค่าและแปลงเป็นแรงดันไฟฟ้าอนาล็อกบนอิเล็กโทรดพิกเซล หากไม่มีขั้นตอนการแปลงนี้ ข้อมูลจะไม่สามารถกลายเป็นแสงได้ คุณต้องให้ทั้งสองส่วนทำงานร่วมกันเพื่อให้เฟรมใด ๆ ปรากฏขึ้น
เหตุใดไดร์เวอร์ LED จึงควบคุมกระแสไฟฟ้าแทนที่จะเป็นแรงดันไฟฟ้า?
แรงดันไฟฟ้าไปข้างหน้าจะลดลงเมื่อจุดเชื่อมต่อร้อนขึ้น จากนั้นวงจรตัวต้านทานจะปล่อยให้กระแสไฟฟ้าเพิ่มขึ้น และความร้อนที่เพิ่มขึ้นจะทำให้วงจรวนซ้ำ ไอซีควบคุมกระแสคงที่ช่วยรักษากระแสที่ตั้งไว้ให้คงที่ โดยมีความแม่นยำต่ำกว่า 0.1% ความเสถียรนี้ช่วยปกป้อง LED และรักษาความสว่างให้คงที่แม้ในอุณหภูมิและการเสื่อมสภาพตามอายุการใช้งาน
เมื่อใดที่คุณควรเลือกใช้ MIPI DSI แทน RGB แบบขนาน?
เลือกใช้ MIPI DSI เมื่อแบนด์วิดท์และจำนวนพินมีความสำคัญ เลนสี่เลนที่ความเร็ว 2.5 Gbps แต่ละเลนให้ข้อมูลได้ประมาณ 10 Gbps ซึ่งเพียงพอสำหรับความละเอียด 4K ที่ 60 Hz RGB แบบขนานเหมาะสำหรับจอภาพขนาดกลางที่มีการกำหนดเวลาโดยตรง แผงหน้าปัดเครื่องมือขนาดเล็กและอุปกรณ์ทางการแพทย์มักใช้ I2C หรือ SPI แทน
จะเกิดอะไรขึ้นถ้าความกว้างของระเบียงหรือพัลส์ไม่ถูกต้อง?
แผงหน้าจอสูญเสียการล็อกเฟรมที่เข้ามา พัลส์ซิงค์ที่แคบอาจไม่สามารถรีเซ็ตแผงหน้าจอได้ และพัลส์ที่กว้างเกินไปจะกินเวลาใช้งาน ส่งผลให้ภาพเลื่อน ฉีกขาด หรือกระพริบ ตรวจสอบค่าเวลาทุกค่าให้ตรงกับเอกสารข้อมูลจำเพาะของแผงหน้าจอ และบันทึกค่าเหล่านั้นสำหรับแผงหน้าจอแต่ละรุ่น
คุณตรวจสอบความถูกต้องของการคำนวณเวลาในระหว่างการเริ่มต้นระบบอย่างไร?
นำค่าพิกเซลที่ใช้งานอยู่มาบวกกับค่า HBP, HFP และความกว้างของพัลส์ HSYNC เพื่อให้ได้จำนวนสัญญาณนาฬิกาต่อบรรทัด นำค่าบรรทัดที่ใช้งานอยู่มาบวกกับค่า VBP, VFP และความกว้างของพัลส์ VSYNC เพื่อให้ได้จำนวนบรรทัดต่อเฟรม นำผลรวมทั้งสองมาคูณกัน แล้วหารจำนวนสัญญาณนาฬิกาพิกเซลด้วยผลคูณนั้นเพื่อตรวจสอบอัตราการรีเฟรช การตรวจสอบการควบคุมนี้ช่วยตรวจจับข้อผิดพลาดของรีจิสเตอร์ได้ตั้งแต่เนิ่นๆ