Высокоэффективное преобразование энергии и стабильная стабилизация достигаются благодаря одному принципу: каждый конструктивный выбор должен соответствовать реальной нагрузке, реальному тепловому пути и реальной печатной плате, которую вы можете изготовить. Ваша работа направлена на достижение двух целей. Вам нужна максимально возможная эффективность преобразования энергии. Также необходимо, чтобы выходное напряжение оставалось стабильным при изменении нагрузки. Эти цели противоречат друг другу. Более высокая эффективность часто означает больше переключений, а большее количество переключений может нарушить выходное напряжение. Ваша задача — сбалансировать их, опираясь на данные, а не на догадки. Хорошие системы преобразования энергии создаются благодаря тщательному выбору на каждом этапе. Каждое повышение эффективности и каждая точка стабилизации зависят от этого баланса.
Основные выводы
Выберите подходящий тип преобразователя для ваших нужд: понижающий преобразователь (buck) понижает напряжение, повышающий (boost) повышает его, а понижающе-повышающий преобразователь (buck-boost) обрабатывает изменяющиеся входные сигналы.
При потерях мощности более 2 Вт используйте импульсный стабилизатор вместо линейного. Это позволит сэкономить энергию и снизить нагрев.
Разработайте контур управления с запасом по фазе не менее 60 градусов. Это поможет поддерживать стабильное выходное напряжение при изменении нагрузки.
Выбирайте компоненты, такие как индукторы и MOSFET-транзисторы, учитывая компромиссы , такие как сопротивление и заряд затвора, в зависимости от частоты переключения.
Тщательно протестируйте свою конструкцию с помощью достоверных измерений. Это гарантирует, что эффективность и соответствие нормативным требованиям будут соблюдены в процессе производства.
Выбор топологии преобразования мощности
Buck, Boost, and Buck-Boost Trade-offs
Выбор топологии начинается с трех параметров: профиля нагрузки, отношения входного и выходного напряжений и требований к изоляции. Регулятор работает лучше всего, когда VIN равен VOUT, и теряет эффективность по мере увеличения этого отношения. При входном напряжении от 36 до 60 В оптимальным вариантом является шина 48 В, поскольку она пропускает в 4 раза меньший ток, чем 12 В, и снижает потери в сети питания примерно в 16 раз. Входное напряжение может опускаться ниже 48 В, поэтому на этом этапе должен использоваться повышающе-понижающий преобразователь.
Топология | Коэффициент напряжения | Isolation | Наиболее подходящий |
|---|---|---|---|
Доллар | Спуск по ступенькам | Нет | Простые и недорогие шины; прерывистый входной ток повышает электромагнитные помехи. |
Boost | Шаги вверх | Нет | Постоянный ток непрерывной проводимости; подходит для активной коррекции коэффициента мощности. |
повышение доллара | Шаги вверх или вниз | Нет | Системы с питанием от батарей и дрейфом входного сигнала |
Понижающие преобразователи — это самый простой и дешевый вариант, и они достигают высокой эффективности при высокой мощности. Повышающие каскады потребляют непрерывный ток в режиме непрерывной проводимости, что делает их отличными для активной коррекции коэффициента мощности. Понижающе-повышающие каскады обрабатывают изменяющийся входной сигнал, но они переключают выходной сигнал, и их переключатель не имеет заземления. Там, где важны эффективность и гибкость, DC-DC преобразователи заменяют линейные регуляторы. Изолированные стабилизированные преобразователи достигают высокой эффективности при малых габаритах.
Основы синхронного выпрямления
Для уменьшения потерь проводимости на низковольтных, сильноточных линиях следует заменить диод свободного хода на MOSFET. Диод вызывает фиксированное падение прямого напряжения при любом токе. MOSFET же уменьшает ток, умноженный на сопротивление RDS(on), поэтому потери снижаются при параллельном соединении компонентов или выборе компонента с меньшим сопротивлением. Это единственное изменение часто определяет, достигнет ли преобразователь мощности своей целевой эффективности.
Изолированные топологии и когда они вам нужны
Pick an isolated topology when safety or ground separation requires it. The flyback is the simplest isolated option at low power, yet it performs poorly above about 10A. A forward converter adds an output inductor and handles high output currents better. Advanced power converter topologies, including two-switch buck-boost stages, boost efficiency at the cost of more complexity.
Примечание: Плохая стабилизация обычно приводит к большим потерям, поэтому нестабильные выходные напряжения следует рассматривать как предупреждение о низкой эффективности.
Эффективность преобразования энергии и механизмы потерь
Потери при переключении и линейные потери
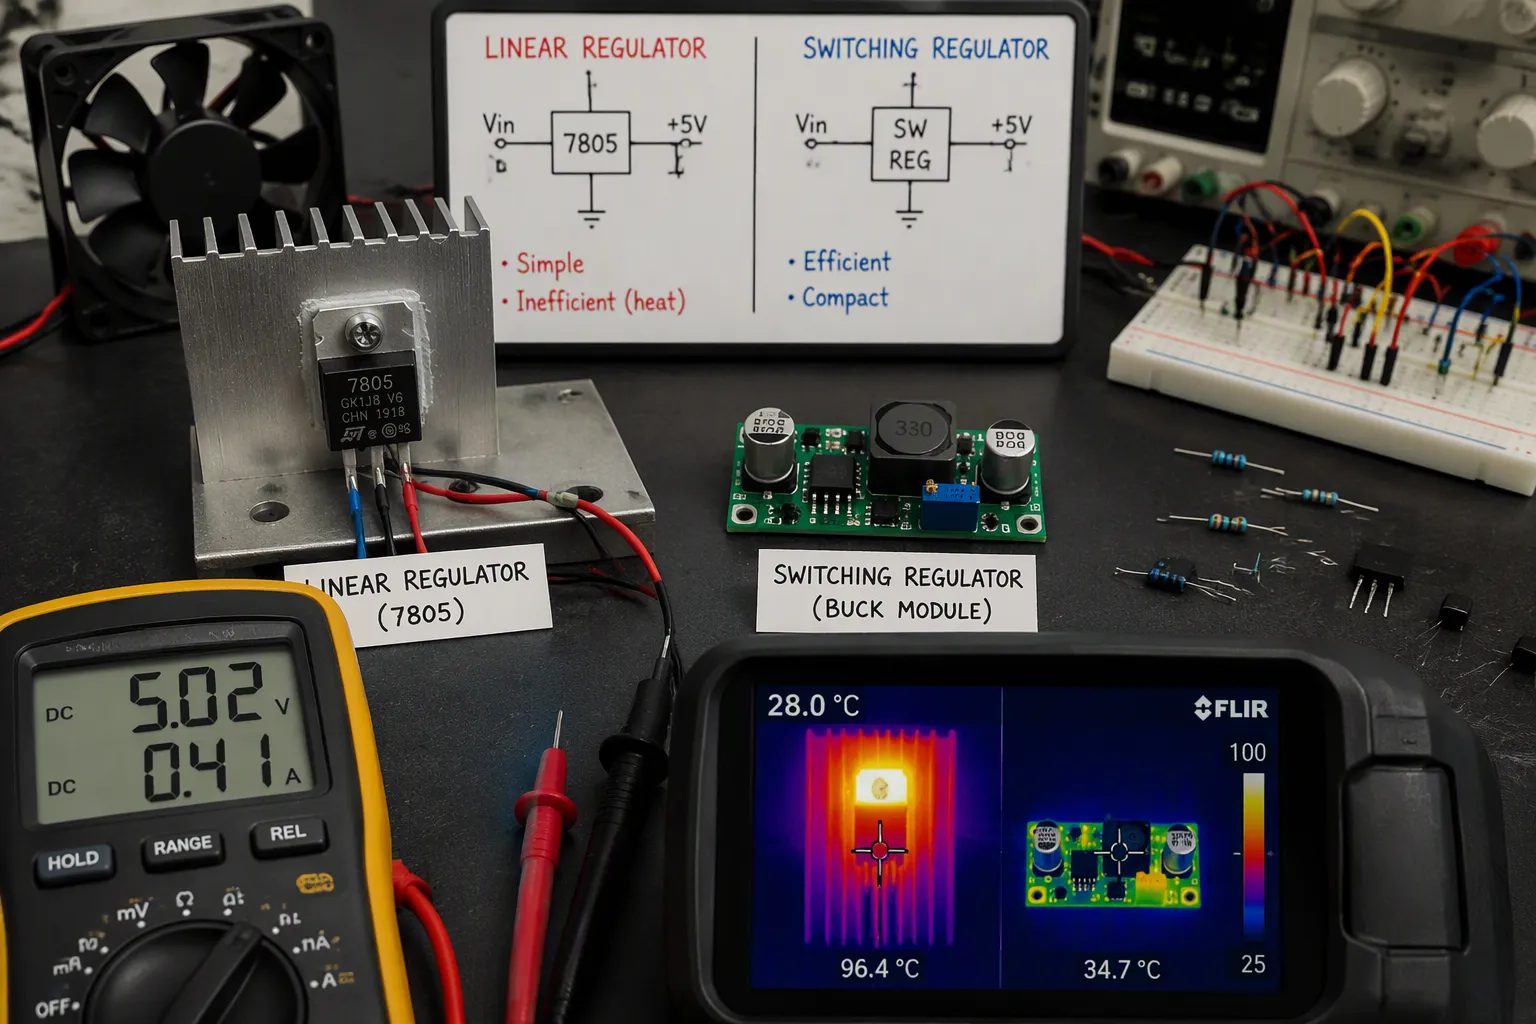
Линейный стабилизатор поддерживает стабильное выходное напряжение за счет снижения избыточного напряжения между входом и выходом. Ток нагрузки протекает как через нагрузку, так и через стабилизатор. Таким образом, потери мощности равны падению напряжения, умноженному на выходной ток. В обычном автомобильном 5-вольтовом стабилизаторе, питаемом от зарядной системы 14.3 В, падение напряжения составляет 9.3 В. При токе 1.0 А нагрузка получает 5 Вт, а стабилизатор потребляет 9.3 Вт, что дает КПД всего около 35%. Импульсные элементы предотвращают эти потери. Они прерывают входной ток и накапливают энергию в индукторе, поэтому теряют лишь небольшую часть подаваемой мощности. Именно поэтому импульсные источники питания достигают высокого КПД, чего не могут обеспечить линейные компоненты.
Параметр | Линейный регулятор | Регулятор переключения |
|---|---|---|
Эффективность | Низкий уровень (30–60%, когда VIN значительно выше VOUT) | Высокий (80–95%) |
Тепловая нагрузка | Высокий уровень для больших значений VIN–VOUT или высоких токов. | Низкий уровень при той же нагрузке |
Типичный ток нагрузки | До 500 мА | 1 A to 10 A and beyond |
Правило 2 Вт следует рассматривать как практический порог. Потери рассчитываются как (VIN − VOUT) × IOUT. Если результат превышает 2 Вт, выберите импульсный стабилизатор . Если он остается на уровне 2 Вт или ниже, может подойти линейный стабилизатор с соответствующим радиатором. Питание 5 В при 2 А от 12 В с помощью линейного стабилизатора приводит к потерям 14 Вт, что непрактично. Импульсный каскад с КПД 90% теряет около 1 Вт при выполнении той же задачи.
Микросхема 7805, работающая от 12 В при токе 500 мА, выделяет более 3.5 Вт тепла. Этому компоненту необходим радиатор или более совершенная система охлаждения на печатной плате.
Loss Breakdown Across the Load Range
Четыре составляющие потерь влияют на эффективность преобразования энергии, и каждая из них масштабируется по-разному. Потери проводимости возрастают пропорционально квадрату тока нагрузки, поэтому они преобладают при большой нагрузке. Потери при переключении остаются примерно пропорциональными частоте и напряжению шины и преобладают при малой нагрузке. Потери при управлении затвором масштабируются с частотой и зарядом затвора. Потери в состоянии покоя остаются постоянными, поэтому они наиболее важны, когда выходной ток мал. Передовые разработки показали пиковую эффективность более 99.1% благодаря сочетанию инноваций в компонентах, топологии и управлении.
Режимы энергоэффективности при малой нагрузке
Under fixed-frequency PWM the switching count stays constant, so self-consumption stays constant and efficiency falls at low current. Light-load modes fix this. Burst, skip, and PFM control stretch the period and cut the number of switching events per unit time. At a 1mA load, forced PWM gives only about 8% efficiency, while PFM reaches roughly 84%. PFM also removes high-side turn-on loss and cuts gate-drive and dead-time loss. Zero-crossing detection adds another gain by turning off the low-side FET when inductor current goes negative.
Совет: Технология PFM приводит к переменной частоте, более высоким пульсациям и возможному слышимому шуму. Перед принятием решения проверьте электромагнитную совместимость.
Проектирование контура регулирования и управления напряжением
Feedback Compensation and Stability
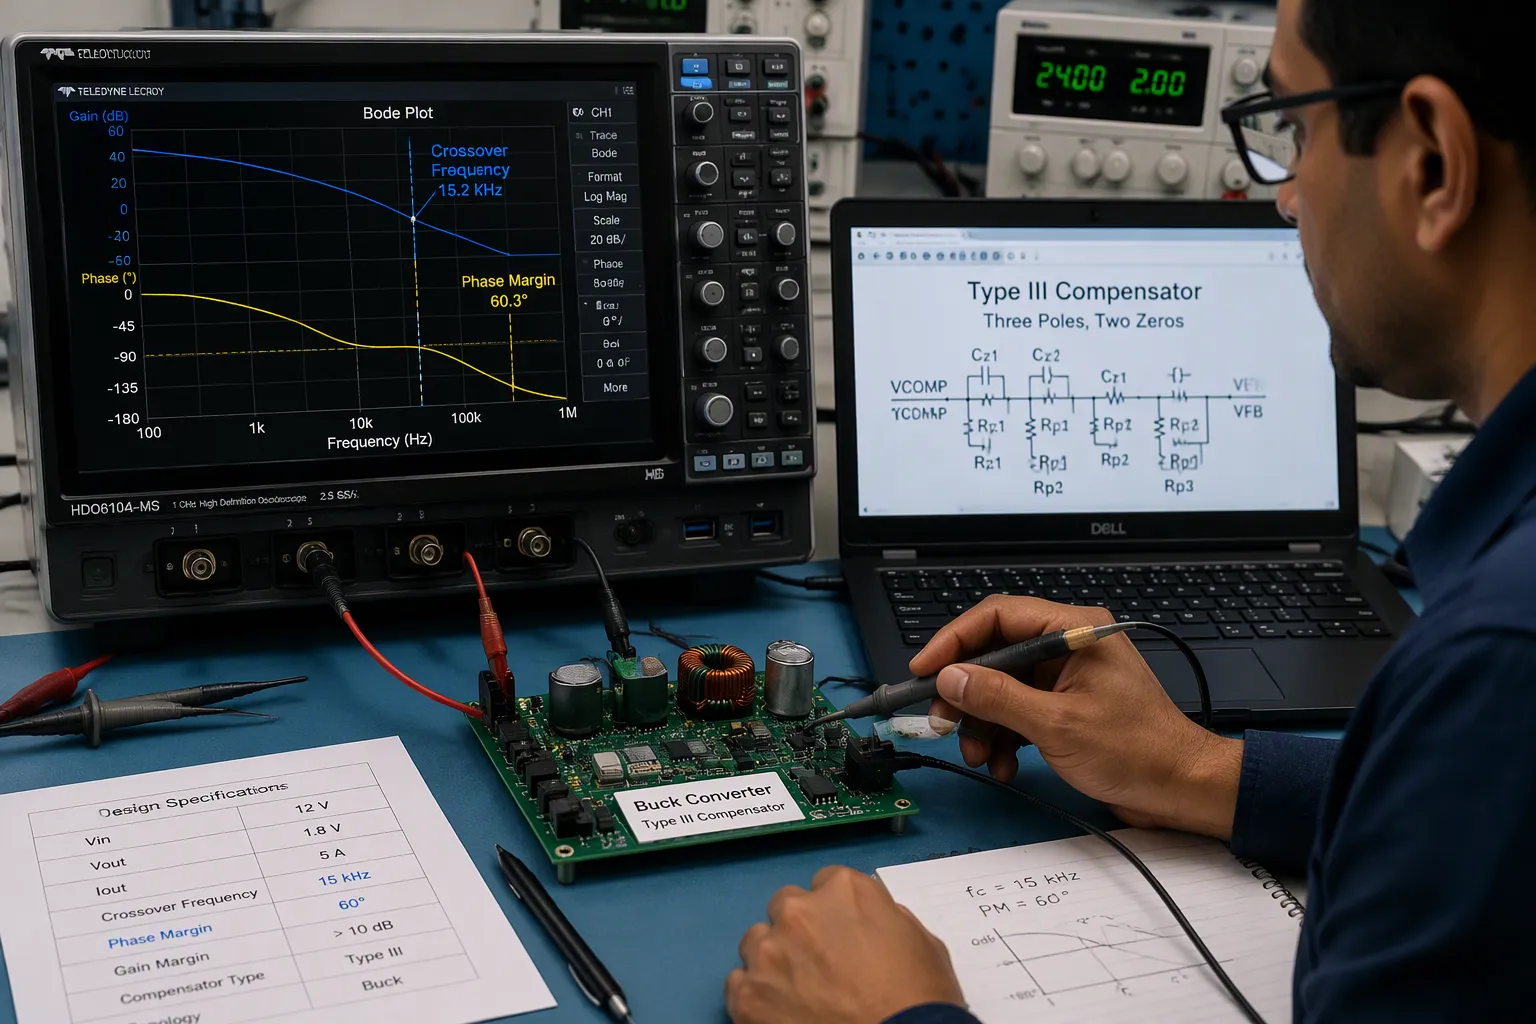
Представьте себе контур управления как часть конструкции преобразователя постоянного тока, определяющую, будет ли выходной сигнал стабильным или колебательным. Понижающий, повышающий или понижающе-повышающий каскады требуют от компенсатора выполнения одних и тех же трех задач. Во-первых, высокое усиление на постоянном токе работает как интегратор. Оно усиливает любую устойчивую ошибку до тех пор, пока коэффициент заполнения не исправит её. Без этого интегратора пропорциональное управление оставляет устойчивую ошибку. Во-вторых, два нуля вблизи LC-резонанса поднимают фазу в точке пересечения. В-третьих, два высокочастотных полюса уменьшают усиление выше точки пересечения. Они предотвращают изменение коэффициента заполнения из-за пульсаций переключения и вносимого шума.
Компенсатор типа III (три полюса, два нуля) обеспечивает все три функции. В таблице ниже приведен пример расчета.
Рассмотрение | Value / Placement | Цель |
|---|---|---|
Частота кроссовера | 15 кГц (примерно fsw/10) | Быстрая переходная реакция в рамках достоверности усредненной модели. |
Целевой запас фазы | ≥ 55° (конструкция обеспечивает угол 60°) | Clean transient, headroom for part variation |
Целевой показатель маржи прибыли | ≥ 12 дБ | Запас прочности против паразитных фазовых задержек |
Нули компенсатора | 3.2 кГц и 6.2 кГц | Recover about 38° of phase at crossover |
Компенсационные столбы | 75 кГц и 145 кГц | Снижение усиления; ослабление пульсаций и шума. |
Наклон кривой усиления петли равен 0 дБ | −20 дБ/декада | Стабильность при одиночном кроссовере |
Запас по фазе напрямую определяет перерегулирование. При температуре около 65° наблюдается примерно 5% перерегулирования, которое стабилизируется за пару циклов. При 45° перерегулирование возрастает примерно до 20% при умеренных колебаниях. При 25° оно достигает примерно 50% при длительных колебаниях. Следует стремиться к 60° и никогда не опускаться ниже 45°, поскольку дополнительный запас компенсирует дрейф, вызванный температурой, возрастом и производственными колебаниями.
Даже если на стенде измерен запас по фазе в 60°, петля может начать колебаться после добавления входного фильтра. Фильтр и преобразователь взаимодействуют через импеданс, а не через петлю, которую вы только что компенсировали. Эта неисправность проявляется на резонансе фильтра (см. критерий устойчивости Миддлбрука).
Переходные процессы и дистанционное зондирование
Для быстрых скачков нагрузки, таких как от 10 мА до 500 мА за наносекунды, необходима высокая полоса пропускания контура, быстрый усилитель ошибки и большой запас по фазе между нагрузкой и выходной емкостью. Для выходного каскада следует выбирать многослойные керамические конденсаторы с низким эквивалентным последовательным сопротивлением (ESR). Слишком агрессивная компенсация чревата нестабильностью; слишком медленная приводит к перерегулированию и недорегулированию. Увеличение выходной емкости улучшает переходные характеристики, но увеличивает площадь печатной платы и время запуска. Один из методов заключается в повышении частоты единичного усиления с помощью небольшого операционного усилителя постоянного тока, управляющего высокоимпедансным узлом, что расширяет полосу пропускания, в то время как условия нагрузки практически не влияют на стабильность.
For a line and load regulated output across long traces, add remote sensing. A dedicated sense pair wires directly to the load terminals in a Kelvin connection, separating voltage detection from the high-current path. Those lines carry only a tiny bias current, so their own IR drop is negligible. The feedback loop then compares the sensed voltage with its internal reference and raises the output until the load sees the set-point. This corrects trace, cable, and connector resistance, giving precise regulation and a stable power supply even under dynamic demand.
Совет: Проводите измерительные линии в виде тесной дифференциальной пары вдали от узлов коммутатора. Шум в измерительной линии ухудшает стабилизацию выходного напряжения сильнее, чем любая настройка компенсатора может это исправить.
Выбор компонентов для повышения общей эффективности
Индукторы, конденсаторы и МОП-транзисторы
Вы должны выберите размер индуктора Проверяя одновременно три предела. Выберите номинальную индуктивность, исходя из коэффициента пульсаций при наихудшем входном сигнале и малой нагрузке, затем округлите до ближайшего стандартного значения. Проверьте ток насыщения при 30% спаде относительно пикового тока и сохраните запас в 20–30%. Убедитесь, что номинальный ток соответствует среднеквадратичному значению, и перед принятием решения изучите кривые постоянного смещения и повышения температуры.
Выбор выходного конденсатора обычно зависит от шага нагрузки, а не от пульсаций. Для переходного процесса с падением напряжения на 3% может потребоваться гораздо большая емкость, чем для режима с пульсациями в 1%. Необходимо одновременно проверить эквивалентное последовательное сопротивление (ESR), среднеквадратичный ток пульсаций и габариты корпуса.
Выбор MOSFET-транзистора — это баланс , а не гонка за наименьшим сопротивлением RDS(on). Заряд затвора увеличивается с размером кристалла, поэтому компонент с низким сопротивлением часто имеет высокое значение Qg и замедляет переключение. Сопоставьте RDS(on) с Qg и зарядом Миллера на целевой частоте.
Device choice | Силы | Компромисс |
|---|---|---|
Low RDS(on) MOSFET | Низкие потери проводимости | Высокое значение Qg, более медленные края |
Низкоквадратичный МОП-транзистор | Быстрое переключение | Более высокие потери проводимости |
Controllers and Gate Drivers
Higher gate drive voltage, such as +15V/-5V, makes sure the gate turns on solidly and protects the gate oxide. It also needs tighter regulation from the driver supply. Active gate control shapes dI/dt and dV/dt to cut switching loss while keeping EMI in check, but it costs sensing bandwidth and adds complexity.
Следите за петлей затвора. Паразитная индуктивность вызывает колебания и ложные срабатывания, что увеличивает потери. Используйте короткие трассы, источник сигнала с цветовой температурой Кельвина и разместите развязку близко к драйверу.
Совет: Потери заряда затвора невелики по сравнению с номинальной мощностью, но они нагревают драйвер и внешний резистор Rg. Обеспечьте этим компонентам запас по тепловому режиму.
Package-Embedded Inductors for Integrated Regulators
Встроенные в корпус магнитные индукторы представляют собой новый вариант для интегральных понижающих стабилизаторов напряжения. Плотно связанные между собой общие сердечники повышают плотность индуктивности до 250 нГн/мм² и плотность тока до 10 А/мм². В 10-модульном преобразователе при токе 40 А связанные массивы обеспечили средний КПД на 5.65% по сравнению с базовыми вариантами без связи, при этом лучшие модули достигли КПД в 11.04%.
Это важно для высокоэффективного преобразования энергии в условиях сильного понижения напряжения, например, с 12 В до 1 В. Включение пассивных компонентов в корпус повышает эффективность в условиях ограниченной площади печатной платы. Рассматривайте эти компоненты как инструмент проектирования систем преобразования энергии, требующих компактной и высокоэффективной работы.
Компромисс между эффективностью, размером и электромагнитной совместимостью.
Частота переключения и управление тепловым режимом
You pick switching frequency first, because it affects every other choice. A higher frequency makes inductors, capacitors, and filters smaller, and it raises power density. That same change adds more switching events each second, so losses go up and efficiency may fall when thermal design is weak. Sharper dv/dt and di/dt also raise conducted and radiated noise. You then need tighter layout, better filtering, and careful gate-drive tuning.
Приоритет дизайна | Effect of Higher Switching Frequency |
|---|---|
Эффективность | Чем больше переключений в секунду, тем ниже общая эффективность без надежной системы теплоотвода. |
Размер решения | Меньшие по размеру пассивные компоненты и более высокая удельная мощность; пассивные компоненты становятся более чувствительными и дорогими. |
Более острые края усиливают шум; требуется более плотная компоновка, экранирование и фильтрация. | |
Тепловой | More junction temperature cycling and derating needs |
Estimate switching losses at your candidate frequency, then check thermal headroom in the module and heatsink. Validate dv/dt and di/dt control for EMI risk, adjust, and repeat. Confirm with simulation, thermal test, an EMI scan, and a load test before you finalize.
Совет: частота, которая проходит проверку на электромагнитную совместимость на лабораторном стенде, может не пройти проверку в металлическом корпусе. Проводите сканирование на ранней стадии.
Ограничения по площади медного покрытия и требованиям DFM
Plan the heat path before you route. Thermal via arrays carry heat from surface parts into internal or backside copper planes, and filled or plugged vias prevent solder wicking. Heavy copper cuts resistive heating and spreads heat sideways. Copper coins and insulated metal substrates serve devices where via arrays fall short. Group vias into farms, and follow IPC-7093 for bottom-terminated packages and IPC-2152 for current-carrying width.
Затем DFM ограничивает план. Большие медные участки отводят тепло от паяных соединений во время оплавления, поэтому размеры обтекают реальный путь нагрева. Минимизируйте количество паяльной пасты, чтобы предотвратить «плавание» компонентов. Держите сильноточные дорожки подальше от датчиков и операционных усилителей.
Cost and BOM Trade-offs
Более низкая частота позволяет снизить стоимость комплектующих и снизить затраты на контроль электромагнитных помех. Более высокая частота может увеличить затраты за счет использования более совершенных устройств и более жесткого контроля электромагнитных помех. Оценивайте каждый вариант, исходя из профиля нагрузки, а не из пиковых значений, указанных в технической документации.
Примечание: Любое повышение эффективности приводит к увеличению площади платы, стоимости или снижению запаса прочности по электромагнитной совместимости.
Реализация и тестирование на уровне платы управления
Схема расположения узлов горячего контура и коммутационных узлов
Горячая петля — это сильноточный путь, по которому протекает коммутируемый ток. Её площадь определяет паразитную индуктивность, а паразитная индуктивность, в свою очередь, вызывает колебания, перерегулирование и электромагнитные помехи. Входные и развязывающие конденсаторы следует размещать всего в нескольких миллиметрах от полумоста на MOSFET-транзисторах. Меньшая площадь петли снижает индуктивность петли и уменьшает перерегулирование напряжения. Вертикально ориентированная силовая петля на многослойной плате ещё больше уменьшает площадь петли, и, по данным, в подобных схемах перерегулирование снижается примерно на 4 В по сравнению с обычными схемами.
Проектное действие | Относится к | эффект |
|---|---|---|
Конденсаторы вблизи МОП-транзисторов | Hot loop | Shrinks loop area, lowers inductance |
Вертикальная силовая петля на многослойной печатной плате | Hot loop | Cuts loop area and overshoot |
Ламинированные шины для DC-линков | Hot loop | Предотвращает перерегулирование V_DS при выключении. |
Компактные, изолированные петли управления. | Узел переключения | Предотвращает ложное включение муфты Миллера. |
Согласованная индуктивность источника в параллельно соединенных устройствах | Узел переключения | Предотвращает неравномерное распределение тока |
You should also keep reference planes unbroken and keep noisy switching areas away from sensitive analog areas. These steps hold back high dv/dt and di/dt noise and protect signal return integrity.
Измерение и валидация
Данные, полученные на стенде, полезны только при условии правильной настройки. Погрешность калибровки возрастает с увеличением показаний, поэтому большие значения приводят к большей абсолютной погрешности. Смещение нуля добавляет постоянную погрешность, которая наиболее сильно влияет на малые показания. Дрейф прибора, задержка и гистерезис — все это влияет на результат. В начале измерения следует заново обнулить измерительный прибор, дождаться стабилизации перед каждым измерением и проводить сканирование только в одном направлении.
Ошибка | Как это искажает результаты чтения | Как избежать |
|---|---|---|
Ошибка калибровки | Grows with full-scale value | Verify against a precise reference |
Нулевое смещение | Constant error, worst at small values | Обнулите значение и запишите смещение. |
Задержка / гистерезис | Первые результаты слишком завышены или занижены. | Дождитесь стабилизации; двигайтесь в одном направлении. |
Шум окружающей среды | Результаты анализа сквозняков и колебаний | Экранируйте или контролируйте рабочее пространство. |
Перед началом серийного производства проверьте переходные процессы изменения нагрузки, линейное и нагрузочное регулирование, а также КПД. Помните, что регулирование и потери меняются вместе. Трансформатор с импедансом 7% показал потери нагрузки 11 кВт и КПД 98.6%, тогда как при импедансе 5% — 8 кВт и 98.9%. Более низкое регулирование означает более высокие потери, поэтому нестабильный выходной ток следует рассматривать как предупреждение о низкой эффективности преобразования энергии.
Совет: Проведите несколько измерений в самом широком диапазоне. Отклонения, которые вы никогда не измеряли, — это отклонения, которые вы не сможете исправить.
Высокоэффективное преобразование энергии и стабильная стабилизация достигаются благодаря единой цепочке: топология, контур управления, компоненты, компоновка, тепловая схема и проектирование с учетом технологичности использования — все это соответствует вашим реальным ограничениям. Компромиссов избежать невозможно. Оптимальная конструкция должна соответствовать вашему профилю нагрузки, тепловому режиму и целевому показателю стоимости, а не пиковым значениям, указанным в технических характеристиках.
Примечание: Результаты лабораторных испытаний всегда лучше предположений. Измеряйте, совершенствуйте, а затем проверяйте перед началом серийного производства.
Рассматривайте каждое повышение эффективности преобразования энергии как измеримый результат, а не как надежду. Тщательная работа над преобразованием энергии обеспечит вам надежный источник питания. Создавайте надежные источники питания таким же образом, проводя честные измерения за раз, и ваши цели по эффективности и соблюдению нормативных требований будут достигнуты в процессе производства.
FAQ
How do you choose between buck, boost, and buck-boost?
Начните с трех параметров: профиля нагрузки, отношения входного и выходного напряжения и требований к изоляции. Выберите понижающий преобразователь для понижения напряжения, повышающий преобразователь для повышения напряжения и понижающе-повышающий преобразователь, когда входное напряжение колеблется выше или ниже выходного. Добавляйте изолированную топологию только тогда, когда этого требуют безопасность или разделение по заземлению.
Следует ли использовать линейный стабилизатор или импульсный преобразователь?
Рассчитайте потери как (VIN − VOUT) × IOUT. Если результат остается на уровне 2 Вт или ниже, линейный компонент может работать при надлежащем теплоотводе. При мощности выше 2 Вт следует перейти к импульсному каскаду. Линейный регулятор, питаемый от гораздо более высокого входного напряжения, сжигает большую часть подаваемой мощности в виде тепла.
How do you keep the control loop stable?
Стремитесь к запасу по фазе не менее 60° и никогда не опускайтесь ниже 45°. Установите частоту кроссовера около одной десятой частоты переключения и используйте компенсатор типа III для подъема фазы на LC-резонансе. Затем повторно проверьте стабильность с подключенным входным фильтром.
Совет: даже если петля сигнала выглядит чистой на тестовом стенде, она может начать звучать некорректно после взаимодействия с входным фильтром.
Why does efficiency collapse at light load?
ШИМ с фиксированной частотой обеспечивает постоянное переключение независимо от размера нагрузки, поэтому собственное потребление остается постоянным. Режимы Burst, skip и PFM сокращают количество переключений и компенсируют большую часть потерь. Перед их включением проверьте уровень электромагнитных помех и пульсаций.
Keep measuring, keep iterating, and your efficiency and regulation targets will hold up in production.