Recunoașterea vederii și munca în echipă a brațului robotic se desfășoară într-o buclă închisă. Camerele supraveghează spațiul de lucru, iar sistemul de percepție găsește fiecare obiect și poziția sa. Servo-configurarea vizuală ghidează apoi brațul în timp real. Principalele componente sunt camera sau camerele, sistemul de percepție, estimarea poziției, planificatorul de mișcare și controlerul. Această buclă este importantă pentru inginerii hardware și echipele de produse electronice, deoarece designul la nivel de placă îi decide succesul. Alegerea interfeței, latența, zgomotul și compromisurile de fabricație stabilesc limitele reale. Recompensa este precizia în buclă închisă, adaptabilitatea la schimbarea pozițiilor pieselor și reducerea numărului de dispozitive de fixare. Analiștii evaluează această piață la 3.89 miliarde USD în 2025, cu o rată anuală compusă (CAGR) de 11.2% din 2027 până în 2035. Veți vedea cum viziunea artificială, viziunea computerizată și integrarea vederii conectează robotul și sistemul de vedere. Brațele robotice recompensează designul atent, iar brațele robotice pedepsesc scurtăturile.
Intrebari cu cheie
Vederea și brațele robotice funcționează împreună într-o buclă: camerele observă obiecte, iar brațul se mișcă spre ele.
Alegeți interfețele camerei în funcție de lungimea cablului: MIPI CSI-2 pentru distanțe scurte, USB3 pentru câțiva metri și GigE pentru distanțe lungi.
Verificați și ajustați frecvent coordonarea mână-ochi pentru a opri deviația și a menține precizia.
Planificați bugetul de timp din momentul în care camera face o fotografie până la mișcarea brațului, astfel încât să evitați întârzierile.
Țineți zgomotul motorului departe de cablurile camerei, astfel încât imaginea să rămână clară.
Fundamentele brațului robotic și controlul vederii artificiale
Șase grade de libertate și cinematica brațului
Un braț robotic articulat cu șase axe își plasează unealta în trei grade de libertate de translație și trei grade de rotație. Cinematica directă calculează poziția efectorului final din variabilele articulației. Transformările se leagă de cadrul de bază la cadrul sculei. Conform convenției Denavit-Hartenberg, fiecare articulație are patru parametri: lungimea legăturii, răsucirea legăturii, decalajul legăturii și unghiul articulației. Înmulțirea matricilor omogene per articulație dă transformarea bază-sculă. Blocul său 3×3 din stânga sus este matricea de rotație, iar primele trei elemente ale celei de-a patra coloane dau vectorul de poziție.
Cinematica inversă merge în direcția opusă. Aceasta rezolvă unghiurile articulațiilor atunci când cunoașteți poziția dorită. Soluțiile de formă închisă sunt rare și există mai ales pentru brațe cu încheieturi sferice. Așadar, majoritatea brațelor robotice utilizează iterație numerică:
Începeți cu o presupunere inițială comună.
Calculați poziția curentă prin cinematică directă.
Calculați eroarea de poziție.
Actualizați articulațiile folosind pseudoinversa Jacobiană scalată cu o dimensiune a pasului.
Repetați până când eroarea scade sub toleranță.
Bucla de control de la percepție la acțiune
Bucla se închide în cinci etape: capturarea cadrelor, detectarea, estimarea poziției, planificarea și controlul. Viziunea artificială furnizează cadrele brute. Viziunea artificială și recunoașterea vizuală transformă aceste cadre în identități de obiecte și poziții cu 6 degrevări de libertate. Planificatorul transformă fiecare poză într-o traiectorie comună, iar controlerul acționează brațul robotic de-a lungul acesteia. Fiecare etapă adaugă o întârziere, așadar se marchează timpul cadrelor la captură și se stabilește latența bugetară de la un capăt la altul.
Integrarea vederii plasează adesea camerele integrate direct pe efectorul final. Această configurație „ochi în mână” elimină punctele moarte din apropierea dispozitivului de prindere și simplifică calibrarea. Vizualizările multi-cameră extind percepția la întregul spațiu de lucru 3D, ceea ce facilitează manipularea complexă și manipularea precisă a pieselor în containere aglomerate. Aceeași arhitectură se poate scala de la roboți industriali și colaborativi la celule robotice colaborative, unde un al doilea braț robotic articulat urmărește obiectele în mișcare. Proiectanții de brațe robotice ar trebui să trateze plasarea camerei ca o decizie mecanică, deoarece rigiditatea montării afectează precizia poziției la fel de mult ca algoritmul.
Tehnici de viziune computerizată și recunoaștere a obiectelor

PBVS, IBVS și servo-vizual hibrid
Servo-configurarea vizuală bazată pe poziție (PBVS) utilizează vederea artificială pentru a găsi locul în spațiul 3D al piesei. Apoi, îi spune brațului robotic unde să se miște în spațiul cartezian. Servo-configurarea vizuală bazată pe imagini (IBVS) sare peste acest pas și mișcă brațul robotic direct de la caracteristicile imaginii. Schemele hibride rulează ambele bucle simultan.
Schemele hibride 2 1/2-D echilibrează stabilitatea locală a IBVS cu cât depinde PBVS de estimarea precisă a poziției, calibrare și modelele de obiecte.
Abordarea
Caracteristici de robustețe
Complexitate
Hibrid (IBVS + PBVS)
Mânerele prezintă ocluzie și compensează erorile de poziție cauzate de odometrie sau alunecare
Mai sus: două bucle pentru proiectare și reglare
IBVS
Depinde de feedback-ul vizual, nu de odometria internă
Inferior: buclă simplă
PBVS
Necesită estimarea precisă a poziției, calibrare și modele de obiecte
Inferior: buclă simplă
Alegeți PBVS atunci când aveți un model CAD curat și o celulă bine calibrată. Alegeți IBVS atunci când calibrarea are deviații sau piesa nu are textură. Majoritatea brațelor robotice din producție rulează într-o singură buclă. Majoritatea brațelor robotice din laboratoarele de cercetare rulează hibrid. Rezervați modelele hibride pentru manipulări complexe, unde ocluzia este frecventă. Brațele robotice care se confruntă cu piese strălucitoare beneficiază și ele de feedback-ul suplimentar.
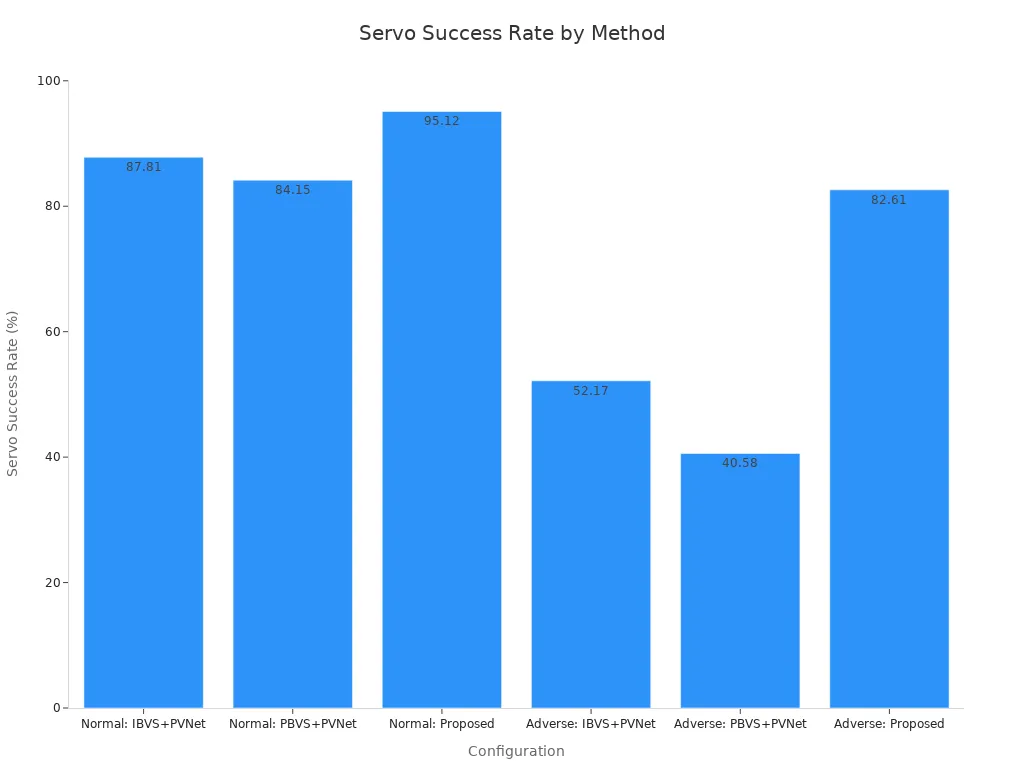
Studiile publicate pe obiecte fără textură arată această diferență. O metodă EKF bazată pe puncte cheie a atins o rată de succes servo de 95.12% în condiții normale și de 82.61% în condiții adverse. Valoarea de referință IBVS+PVNet a atins 87.81% și, respectiv, 52.17%. Valoarea de referință PBVS+PVNet a atins 84.15% și, respectiv, 40.58%. Aceeași metodă a înregistrat cea mai mică eroare de translație, eroare de rotație și raport lungime traiectorie în ambele scenarii.
Învățare profundă pentru detectare și estimare a poziției
Învățarea profundă face acum cea mai mare parte a muncii de recunoaștere a obiectelor în conductele de recunoaștere vizuală. Estimatorii moderni prezic direct lățimea și unghiul obiectului. Acest rezultat oferă brațului robotic o poziție de prindere fără un model CAD.
MegaPose: o pipeline de randare și comparare cu performanțe puternice de zero-shot prin rafinare de la grosier la fin.
FoundationPose: un cadru unificat pentru detectarea, urmărirea și estimarea poziției pe obiecte noi.
Ambele rulează pe setul de teste YCB-Video. Sursa nu raportează cifre de precizie pentru ele în acest caz. Pe un set de date mai nou, cu 6 DoF, EfficientPose a atins 97.05%, iar FFB6D a atins 98.09%.
Model | Precizia raportată |
|---|---|
EfficientPose | 97.05% |
FFB6D | 98.09% |
Repere precum provocarea BOP au impulsionat acest progres. Acestea evaluează metodele cu metrici geometrice precum ADD și MSSD.
Modelele bazate pe limbaj vizual și IBVS sunt încă direcții de control emergente. Tratați-le ca fiind promițătoare, nu dovedite. Multe echipe combină servomotarea clasică cu modele de inteligență artificială pentru detectare. Această separare menține bucla de control previzibilă. Inteligența artificială ajută cel mai mult în etapa de percepție, unde viziunea computerizată și recunoașterea obiectelor gestionează dezordinea. Inteligența artificială adaugă mai puțină valoare în interiorul buclei servo astăzi. Furnizorii de viziune artificială livrează acum modele de inteligență artificială la bord, iar bibliotecile de viziune computerizată acoperă restul. Brațele robotice din celulele logistice au nevoie în continuare de o lege servo rapidă și simplă. Recunoașterea tiparelor singură nu va închide bucla. Un al doilea braț robotic poate urmări o țintă în mișcare, iar această configurație recompensează sincronizarea strânsă în raport cu dimensiunea modelului.
Integrarea vederii pentru brațe ghidate vizual
Interfețe ale camerei, calibrare și coordonare mână-ochi
Interfața camerei pe care o alegeți stabilește cât de departe poate ajunge celula brațului robotic și cât de precisă poate fi. MIPI CSI-2 funcționează bine pentru distanțe scurte de la placă la placă în interiorul carcasei brațului. USB3 gestionează câțiva metri cu cablare simplă. GigE ajunge departe de-a lungul unei linii de producție, dar adaugă fluctuații de pachete pe care trebuie să le planificați. Alegeți interfața mai întâi în funcție de lungimea cablului, apoi de rezoluție și rata de cadre.
Rutați perechi diferențiale de mare viteză cu simetrie. Mențineți traseele P și N pe căi identice cu curbe și fire de acces echilibrate. Mențineți distanța constantă de la emițător la receptor și potriviți lungimile P și N pentru a reduce asimetria. Rutați perechile peste un plan de masă continuu și evitați planurile divizate și decupajele din cupru. Pentru USB 3.0 și legături similare, mențineți asimetria între 25–50 ps și mențineți impedanța diferențială aproape de 90 Ω ± 10%. Plasați condensatoarele de cuplare AC simetric și preferați capsule mici, cum ar fi 0402.
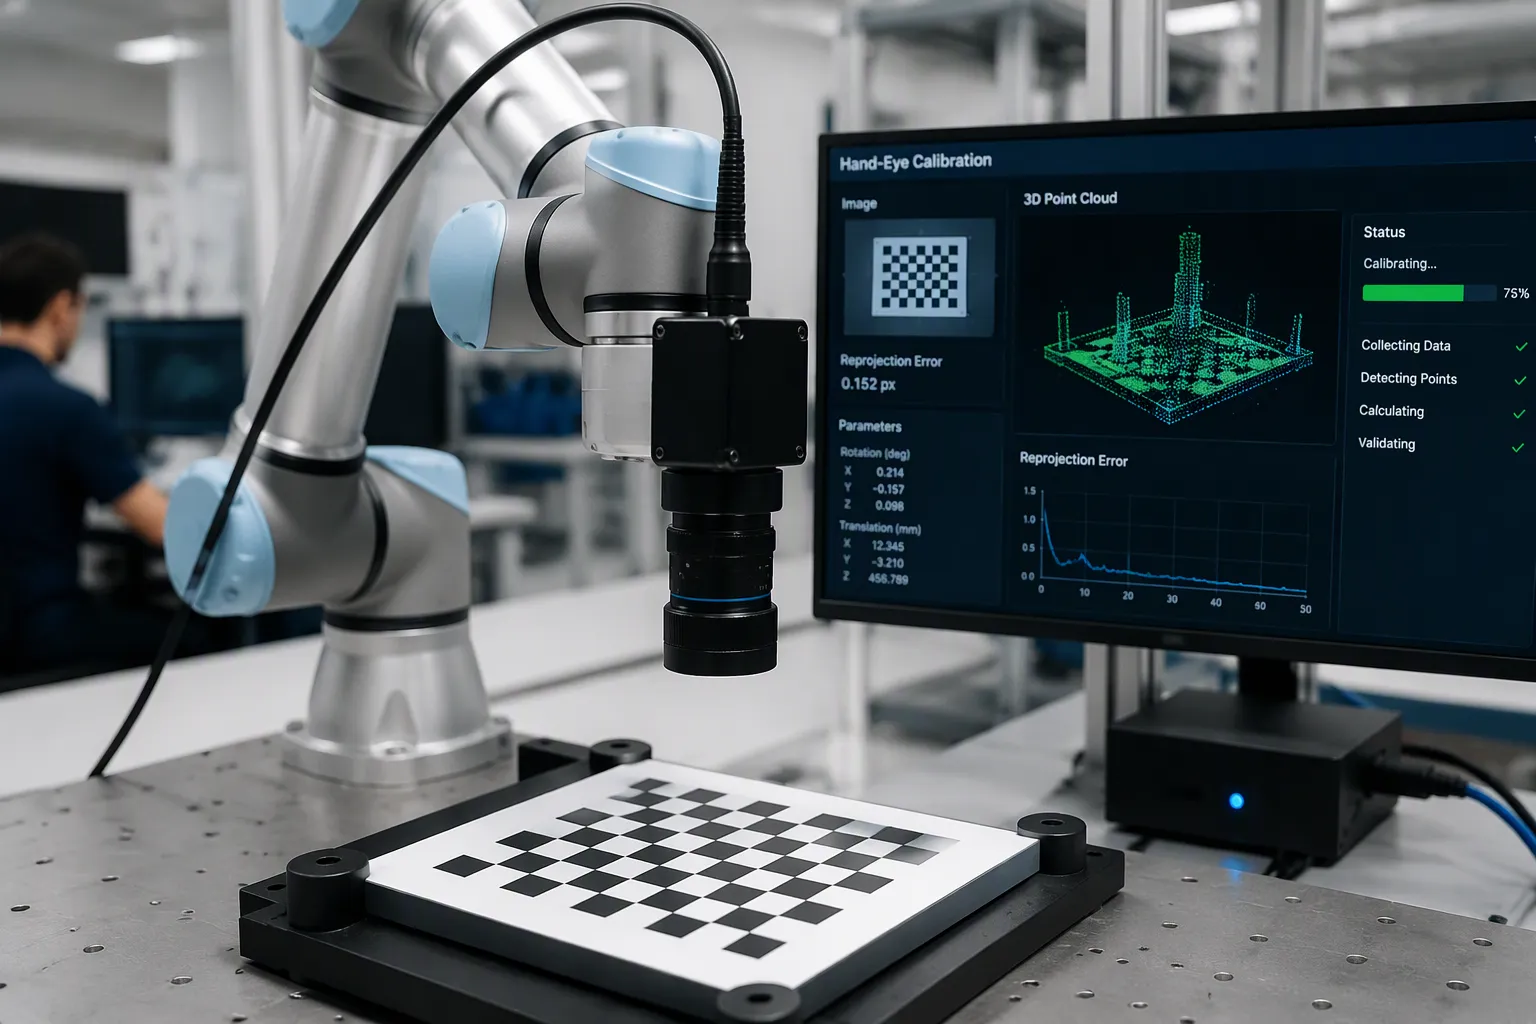
Calibrarea mână-ochi estimează transformarea dintre efectorul final și cadrul camerei. Forma standard este AX = XB, unde A și B reprezintă pozițiile brațului și ale camerei dintre cadre, iar X este transformarea necunoscută. Puteți utiliza metoda plăcii de calibrare, care preia cel puțin zece imagini ale unei plăci montate pe brațul robotic. Metoda listei de perechi de puncte funcționează fără o placă pe obiectul de lucru. Rutinele de calibrare automată execută acum acești pași cu puțină intervenție din partea operatorului. Rezultatele tipice pentru șase configurații de îmbinare sunt prezentate mai jos.
metric | Traducere | Rotație |
|---|---|---|
RV maxim (X, Y, Z) | 2.471 mm, mm 3.751, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
RV medie | 2.548 mm | Pentru suprafețe de până la |
Abaterea medie (SD) | 0.930 mm | Pentru suprafețe de până la |
Validați cu un test static pe un tabel și un test dinamic care înregistrează norii de puncte transformați prin ICP.
Bugetarea latenței și izolarea zgomotului
Planificați-vă bugetul de latență de la captura cadrului până la mișcarea brațului. Marcați temporal fiecare cadru la captură, apoi adăugați detecția, estimarea poziției, planificarea și întârzierea magistralei. EtherCAT oferă o temporizare deterministă pentru controlerul brațului robotic.
Parametru | Performanță tipică EtherCAT |
|---|---|
Timp de ciclu (10 axe servo) | 100–250 µs |
Jitter | <1 µs |
Precizia sincronizării ceasului distribuit | mai bine de 100 ns |
Ceasurile distribuite mențin fiecare dispozitiv slave aliniat în hardware, astfel încât temporizarea se menține sub încărcarea software-ului. CAN rămâne în regulă pentru axe mai lente pe brațe robotice mai mici.
Mențineți zgomotul produs de driverul motorului departe de lanțul de imagini. Legați ecranele cablurilor la 360° la ambele capete și nu plasați niciodată un ecran printr-un fir de drenaj tip pigtail. Separați rutarea semnalului și a alimentării în interiorul dulapului. Controlați poarta MOSFET încet și micșorați zonele buclei de curent ridicat pentru a reduce emisiile la sursă. Acești pași protejează precizia vederii artificiale în timpul sarcinilor de manipulare.
Pentru DFM, confirmați suprapunerea înainte de rutare, mențineți geometria traseului în limita a ±5 mil și conveniți asupra toleranțelor de impedanță cu fabricatorul. Integrarea vederii artificiale are succes atunci când aspectul plăcii, calibrarea și temporizarea primesc aceeași atenție. Integrarea vederii artificiale eșuează atunci când oricare dintre ele este tratată ca o idee ulterioară. Planificați integrarea vederii artificiale din timp, iar brațele robotice vor menține precizia pe toată linia de producție.
Aplicații, provocări și soluții de viziune artificială
Cazuri de utilizare din lumea reală în producție și logistică
Roboții colaborativi ghidați vizual apar în celule de preluare și plasare, golirea containerelor și găsirea obiectelor pe o linie de producție. O cameră 3D poate vedea caracteristici mai mici de 5 mm, astfel încât un braț robotic poate curăța un container ambalat fără a apuca piesa greșită. Roboții colaborativi cu două brațe urmăresc obiecte în mișcare, iar celulele om-robot transmit piese între o persoană și un braț. Integrarea vizuală este rentabilă prin modalități prin care puteți măsura:
Viteza de preluare a comenzilor depășește 200 de articole pe oră, cu o precizie de peste 99.9% și o precizie de plasare de aproape ±0.1 mm.
Precizia sortării crește cu aproape 25%-30%, iar viteza de onorare a comenzilor în orele de vârf crește considerabil.
Ratele de eroare scad și puteți muta lucrătorii către sarcini care adaugă mai multă valoare.
Aceste rezultate susțin eficiența, repetabilitatea și siguranța în cadrul roboților industriali și colaborativi. Coboții ghidați prin viziune permit, de asemenea, operarea și colectarea de date de la distanță, ceea ce alimentează canalele de date de învățare automată robotică. Aceeași buclă de colectare a datelor prin inteligență artificială antrenează modelele de inteligență artificială pentru manipulări complexe. Așteptați-vă ca brațele alimentate de inteligență artificială să se bazeze pe învățarea prin imitație și operarea de la distanță înainte de a gestiona singure manipulări complexe.
Moduri comune de defecțiune și strategii de atenuare
Latența, abaterea de calibrare, reflexiile, ocluzia și zgomotul motorului care se scurge în lanțul de imagini cauzează majoritatea defecțiunilor. Recunoașterea și planificarea traiectoriei durează 100–500 ms pe ciclu, iar numai această întârziere rupe buclele servo strânse. Ratele tipice de defecțiune la prindere industrială sunt de 2–8% pe oră, iar ratele obișnuite de cădere la pick-and-place sunt de 3–5% pe oră. Formele dure împing ratele maxime de cădere la 10–12% pe oră, față de o țintă sub 0.1% pe oră.
Condiție | Efect asupra ratei de eșec |
|---|---|
Vibrații peste 0.5 g sau fluctuații de temperatură peste 15 °C pe ciclu | cu 200–300% mai mare |
Iluminare inconsecventă | Eroare de adâncime cu 40–60% mai mare |
Ar trebui să remediați aceste probleme la nivel de placă. Protejați lanțul de imagini, conectați ecranele la 360° și țineți liniile de alimentare ale motorului separate de șinele camerei. Adăugați compensare de mediu și mentenanță predictivă cu senzori de vibrații și termici. Viziunea artificială cu modele de inteligență artificială prezice defecțiunile de prindere în timp real. Viziunea artificială se ocupă de detectare, iar sarcinile de manipulare bazate pe vedere beneficiază de controlul adaptiv al forței de prindere. Mențineți rutinele de calibrare într-un program și tratați manipularea ghidată prin vedere mai întâi ca pe o problemă de sincronizare.
Acum aveți o imagine simplă a buclei. Camerele surprind scena, recunoașterea vizuală transformă pixelii în poziții ale obiectelor, iar controlerul mișcă brațul robotic de-a lungul unei traiectorii planificate. Feedback-ul închide cercul la fiecare ciclu.
Gândește-te din timp la compromisurile tale. Servo-ing-ul clasic rămâne previzibil și ieftin de verificat. Metodele de deep learning îți oferă adaptabilitate, dar costă date și calcul. Acoperirea interfeței, bugetul de latență și izolarea zgomotului se opun reciproc, așa că stabilește-ți prioritățile înainte de proiectare.
Fiți atenți la servomotoarele vizuale învățate, la modelele de limbaj vizual și la camerele de evenimente. Roboții colaborativi ghidați vizual vor beneficia de pe urma teleoperației și a colectării de date, iar modelele de inteligență artificială vor duce și mai departe manipulările complexe. Inteligența artificială nu vă va înlocui bugetul de timp. Începeți cu o celulă calibrată, înregistrați fiecare ciclu și lăsați robotica colaborativă să crească de acolo. Brațele robotice recompensează disciplina. Brațele robotice construite pe date măsurate gestionează manipulările complexe cu încredere.
FAQ
Ce interfață de cameră ar trebui să alegi pentru o celulă de braț robotic?
Începeți cu lungimea cablului. MIPI CSI-2 este potrivit pentru distanțe scurte de la placă la placă în interiorul carcasei brațului. USB3 acoperă câțiva metri cu cablare simplă. GigE ajunge pe o linie de producție, dar trebuie să planificați pentru jitter-ul pachetelor. Adaptați mai întâi interfața la raza de acțiune, apoi la rezoluție și rata de cadre.
Cum eviți zgomotul motorului din lanțul de imagini?
Ecranarea cablurilor se va lega la 360° la ambele capete. Nu plasați niciodată un ecran printr-un fir de drenaj tip pigtail. Separați rutarea semnalului și a alimentării în interiorul dulapului. Încetiniți acționarea porții MOSFET și micșorați zonele buclei de curent ridicat. Acești pași protejează precizia vederii artificiale atunci când un braț robotic se mișcă rapid în apropierea camerei.
De ce deviația de calibrare strică un braț robotic în timp?
Variațiile termice și vibrațiile modifică transformarea mână-ochi. Un braț robotic prinde apoi cu un offset crescător. Mențineți rutinele de calibrare conform unui program. Adăugați vibrații și detectare termică pentru mentenanță predictivă. Validați cu un test static pe tabel și un test dinamic de nor de puncte prin ICP.
Când ar trebui să alegi servo-ing-ul clasic în locul învățării profunde?
Alegeți servomotarea clasică atunci când celula este bine calibrată și piesa are textură. Un braț robotic rulează apoi o buclă previzibilă și verificabilă. Alegeți estimarea poziției prin învățare profundă pentru dezordine, obiecte noi sau piese strălucitoare. Multe echipe împart munca: modelele de inteligență artificială detectează, iar o lege simplă a servomotării acționează brațul robotic.