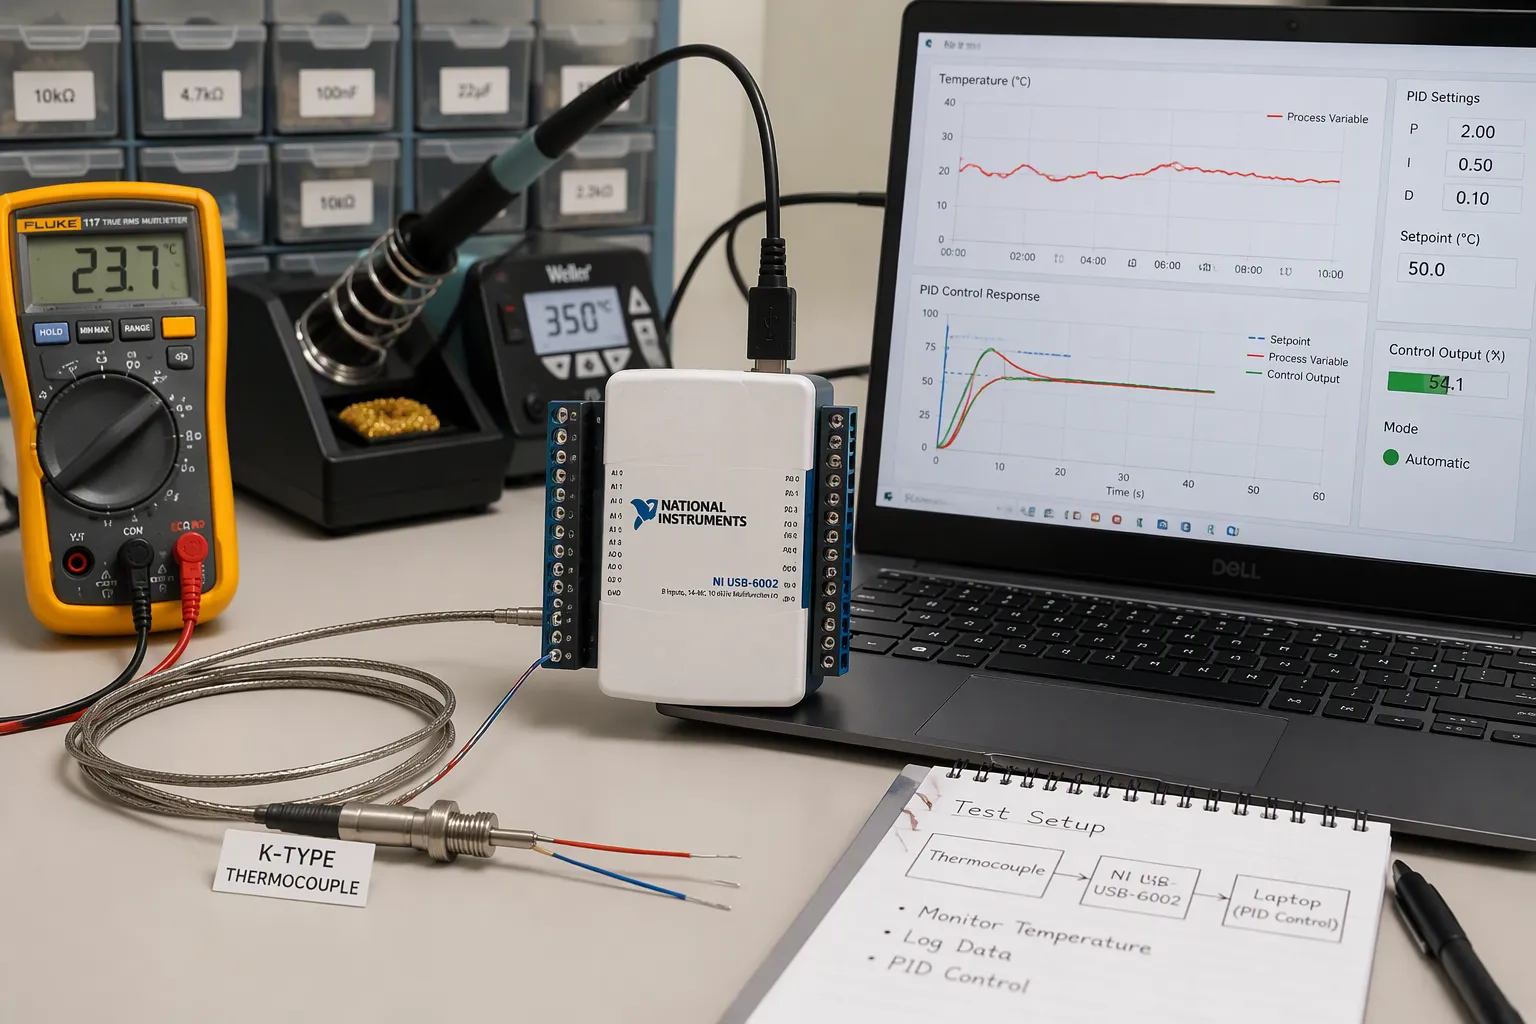
आपको तीन चरणों को सही ढंग से पूरा करना होगा। पहला, बोर्ड पर थर्मोकपल सिग्नल को स्पष्ट रूप से प्राप्त करना। दूसरा, सही समय और सुरक्षा उपायों के साथ पीआईडी नियंत्रण लूप को बंद करना। तीसरा, स्थिर सटीकता के लिए सिस्टम को ट्यून और एकीकृत करना।
इस प्रक्रिया में कई समस्याएं सामने आती हैं। माइक्रोवोल्ट-स्तर के संकेतों के लिए सावधानीपूर्वक फ्रंट-एंड डिज़ाइन की आवश्यकता होती है। कोल्ड-जंक्शन ड्रिफ्ट और ऑफसेट ड्रिफ्ट तापमान मापन की सटीकता को कम कर देते हैं। शोर निम्न-स्तरीय रीडिंग को प्रभावित करता है। लूप टाइमिंग स्थिरता को प्रभावित करती है। वाइंडअप पीआईडी नियंत्रक की प्रतिक्रिया को बाधित करता है। हीटर ड्राइव और डीएफएम सीमाएं अंतिम बोर्ड को आकार देती हैं।
यह दिशानिर्देश बोर्ड स्तर और विनिर्माण संबंधी जानकारी पर आधारित है। यह तापमान नियंत्रण हार्डवेयर बनाने वाले हार्डवेयर इंजीनियरों और इलेक्ट्रॉनिक्स उत्पाद टीमों के लिए लक्षित है। सिग्नल अधिग्रहण से लेकर क्लोज्ड-लूप पीआईडी ट्यूनिंग तक, प्रत्येक चरण के लिए आपको व्यावहारिक चरण मिलेंगे।
चाबी छीन लेना
मापन त्रुटियों को कम करने के लिए सही थर्मोकपल प्रकार और कोल्ड-जंक्शन क्षतिपूर्ति से शुरुआत करें।
थर्मोकपल के छोटे सिग्नल को डिजिटल डेटा में बदलने से पहले उसे और मजबूत बनाएं। साथ ही, शोर को कम करने के लिए बेहतर लेआउट और आइसोलेशन का इस्तेमाल करें।
पीआईडी लूप को सही टाइमिंग, एंटी-विंडअप और डेरिवेटिव फ़िल्टरिंग के साथ एक स्टेट मशीन की तरह काम करने दें।
पीआईडी नियंत्रक को एक-एक चरण करके समायोजित करें और नियंत्रण को स्थिर रखने के लिए वास्तविक थर्मोकपल समय स्थिरांक को मापें।
सभी चीजों को एक साथ जोड़ने से पहले प्रत्येक चरण का अलग-अलग परीक्षण करें, और समय के साथ होने वाले बदलावों को पकड़ने के लिए डेटा को रिकॉर्ड करें।
थर्मोकपल अधिग्रहण फ्रंट एंड
प्रकार, श्रेणियाँ और शीत-जंक्शन क्षतिपूर्ति
सबसे पहले थर्मोकपल के प्रकार से शुरुआत करें, क्योंकि यही आपके रिज़ॉल्यूशन और कोल्ड-जंक्शन कम्पेनसेशन (CJC) लक्ष्यों को निर्धारित करता है। कमरे के तापमान के आसपास, टाइप K जंक्शन प्रति डिग्री सेल्सियस लगभग 40 µV उत्पन्न करता है। टाइप J, K, E और T सभी 40–60 µV/°C की रेंज में आते हैं। यह छोटा सा सिग्नल आपके डेटा अधिग्रहण श्रृंखला में आगे के हर विकल्प को प्रभावित करता है।
प्रकार | सीबेक गुणांक | क्षतिपूर्ति सटीकता लक्ष्य |
|---|---|---|
जे, एन | 40–60 µV/°C | C 0.2 ° से |
K | ~40 µV/°C | C 0.3 ° से |
टी, ई | 40–60 µV/°C | C 0.3 ° से |
आपको कोल्ड जंक्शन को एक ऐसे टर्मिनल ब्लॉक पर लगाना चाहिए जो एक स्थिर तापमान बनाए रखता हो। उस ब्लॉक के अंदर लगा PT100 तापमान सेंसर रेफरेंस जंक्शन का अनुसरण करता है। दोनों टर्मिनलों को एक ही तापमान पर रखें और थर्मोकपल के लिए उपयुक्त प्रकार का एक्सटेंशन तार इस्तेमाल करें। गलत प्रकार का तार इस्तेमाल करने से दूसरा जंक्शन बन जाता है और एक छिपा हुआ ऑफसेट एरर उत्पन्न हो जाता है।
नोट: ±5% सटीकता वाली CJC IC में 0.5 °C तक की त्रुटि आ सकती है। सिस्टम की सटीकता का अनुमान लगाने से पहले इस त्रुटि को ध्यान में रखें।
एम्पलीफायर और डेल्टा-सिग्मा एडीसी
आपके पास दो फ्रंट-एंड पाथ हैं। उच्च कॉमन-मोड रिजेक्शन वाला एक इंस्ट्रूमेंटेशन एम्पलीफायर एक अलग ADC को फीड करता है। बिल्ट-इन PGA वाला डेल्टा-सिग्मा ADC एक ही भाग में गेन और कन्वर्जन करता है। एम्पलीफायर पाथ आपको AD8495 जैसे पार्ट्स के साथ 100 dB से ऊपर CMRR और 60 µV से नीचे ऑफसेट देता है। कनवर्टर पाथ आपको 24-बिट रिज़ॉल्यूशन, डिजिटल फ़िल्टरिंग और CJC के लिए ऑन-चिप तापमान सेंसर प्रदान करता है।
ऑफसेट ड्रिफ्ट उतना ही महत्वपूर्ण है जितना कि ऑफसेट। चॉपर-स्टेबिलाइज्ड एम्पलीफायर बचे हुए ऑफसेट और कम आवृत्ति वाले शोर को कम रखते हैं। लेजर-ट्रिम्ड गेन नेटवर्क गेन ड्रिफ्ट को लगभग 5 ppm/°C तक सीमित रखते हैं। सॉफ्टवेयर में पॉलीनोमियल्स या लुक-अप टेबल का उपयोग करके लीनियराइजेशन करें। कंपोनेंट ड्रिफ्ट और CJC सेंसर ड्रिफ्ट मिलकर त्रुटियाँ उत्पन्न करते हैं, और कठिन अनुप्रयोगों में ये त्रुटियाँ एक डिग्री सेल्सियस से अधिक हो सकती हैं।
ओपन थर्मोकपल डिटेक्शन और फॉल्ट हैंडलिंग
टूटा हुआ या ढीला थर्मोकपल वैध कम वोल्टेज की तरह रीडिंग देता है, और आपका PID लूप हीटर को पूरी शक्ति से चलाएगा। फ्रंट एंड में ओपन थर्मोकपल डिटेक्शन जोड़ें। जंक्शन के माध्यम से एक छोटा बायस करंट, या इनपुट पर पुल-अप, एक फॉल्ट लेवल बनाता है जिसे आप पहचान सकते हैं। आपके फर्मवेयर को उस लेवल को फॉल्ट के रूप में मानना चाहिए, न कि कोल्ड रीडिंग के रूप में। आउटपुट को बंद कर दें और अलार्म बजाएं। आपके द्वारा बनाए गए प्रत्येक डेटा अधिग्रहण मॉड्यूल पर इस प्रक्रिया का परीक्षण करें।
डिजिटलीकरण, फ़िल्टरिंग और पृथक्करण
एडीसी चयन और लेआउट
एक 12-बिट, 3.3 V कनवर्टर सिग्नल को लगभग 806 µV के चरणों में तोड़ता है। आपका थर्मोकपल प्रति डिग्री सेल्सियस केवल कुछ दसियों µV ही बदलता है। इसलिए, जब तक आप गेन नहीं बढ़ाते, कनवर्टर को कोई उपयोगी सिग्नल नहीं मिलता। सिग्नल को पहले 100 से 1000 के गेन वाले इंस्ट्रूमेंटेशन एम्पलीफायर से प्रवर्धित करें, फिर उसे डिजिटाइज़ करें। 1 mV से कम इनपुट ऑफसेट, 1 pA से कम बायस करंट और 1 kHz पर 5 nV/√Hz से कम नॉइज़ डेंसिटी वाला एम्पलीफायर चुनें। 24-बिट सिस्टम के लिए, कुल नॉइज़ लगभग 1 LSB से कम रहना चाहिए। 2.5 V रेफरेंस वाले ±10 mV सेंसर पर यह लगभग 0.3 µV होता है।
फ़िल्टरिंग और लेआउट यह तय करते हैं कि वह रिज़ॉल्यूशन बरकरार रहेगा या नहीं। एंटी-एलियासिंग कटऑफ़ को सैंपलिंग दर को 2.56 से भाग देने के लगभग बराबर सेट करें। आधी सैंपलिंग दर पर लगभग 40 dB क्षीणन का लक्ष्य रखें। ±0.25% टॉलरेंस या उससे बेहतर टॉलरेंस वाले NP0/C0G कैपेसिटर और मेटल-फिल्म रेसिस्टर का उपयोग करें।
लेआउट अभ्यास | लाभ |
|---|---|
उच्च प्रतिबाधा वाले नोड्स को छोटा रखें | लीकेज, आवारा धारिता और पिकअप को कम करता है |
आरसी फिल्टर को एडीसी पिन पर लगाएं | फ्रंट एंड से पहले शोर को फ़िल्टर करता है |
क्लॉक और डीसी/डीसी इंडक्टर से इनपुट को दूर रखें। | माइक्रोवोल्ट संकेतों में युग्मन को कम करता है |
उच्च प्रतिबाधा वाले नोड्स पर सुरक्षा रिंग का उपयोग करें | यह रिसाव को रोकता है जिससे गलत रीडिंग आती हैं। |
एक समान जमीनी तल बनाए रखें | यह फ्लोटिंग रेफरेंस और रूपांतरण त्रुटियों से बचाता है। |
सलाह: प्रत्येक पावर पिन से 2 मिमी की दूरी पर 1 µF डीकपलिंग कैपेसिटर लगाएं, और कभी भी ग्राउंड गैप के ऊपर से तारों को न ले जाएं।
शोरगुल वाले वातावरण के लिए गैल्वेनिक अलगाव
औद्योगिक कैबिनेट में मोटर ड्राइव, रिले और लंबे सेंसर लगे होते हैं। थर्मोकपल शीथ और आपके बोर्ड के बीच ग्राउंड वोल्टेज अंतर के कारण करंट फ्रंट एंड की ओर प्रवाहित होता है। सेंसर के चालक हार्डवेयर के संपर्क में आने पर उसे आइसोलेट करें। स्विचिंग लोड के पास कुछ मीटर से अधिक लंबी केबलों को आइसोलेट करना भी आवश्यक है। होस्ट पीसी और हीटर के बीच शोरगुल वाला अर्थ कनेक्शन होने पर भी आइसोलेट करें। एडीसी के बाद डिजिटल आइसोलेटर एनालॉग साइड को साफ और सरल रखता है।
आइसोलेशन से बोर्ड में बदलाव आते हैं। आपको बैरियर के आर-पार अलग-अलग ग्राउंड प्लेन और फील्ड साइड के लिए एक आइसोलेटेड सप्लाई की आवश्यकता होती है। साथ ही, आपको क्रीपेज डिस्टेंस भी चाहिए जो आपके सुरक्षा मानक को पूरा करे। आइसोलेटर लागत और ऊंचाई बढ़ाते हैं, इसलिए उन्हें लेआउट के शुरुआती चरण में ही लगाएं। सत्यापन के दौरान हिपोट चेक से बैरियर का परीक्षण करें। आपके द्वारा भेजे जाने वाले प्रत्येक डेटा अधिग्रहण मॉड्यूल पर लीकेज करंट को लॉग करें।
पीआईडी नियंत्रण लूप कार्यान्वयन
स्टेट मशीन और सैंपलिंग टाइमिंग
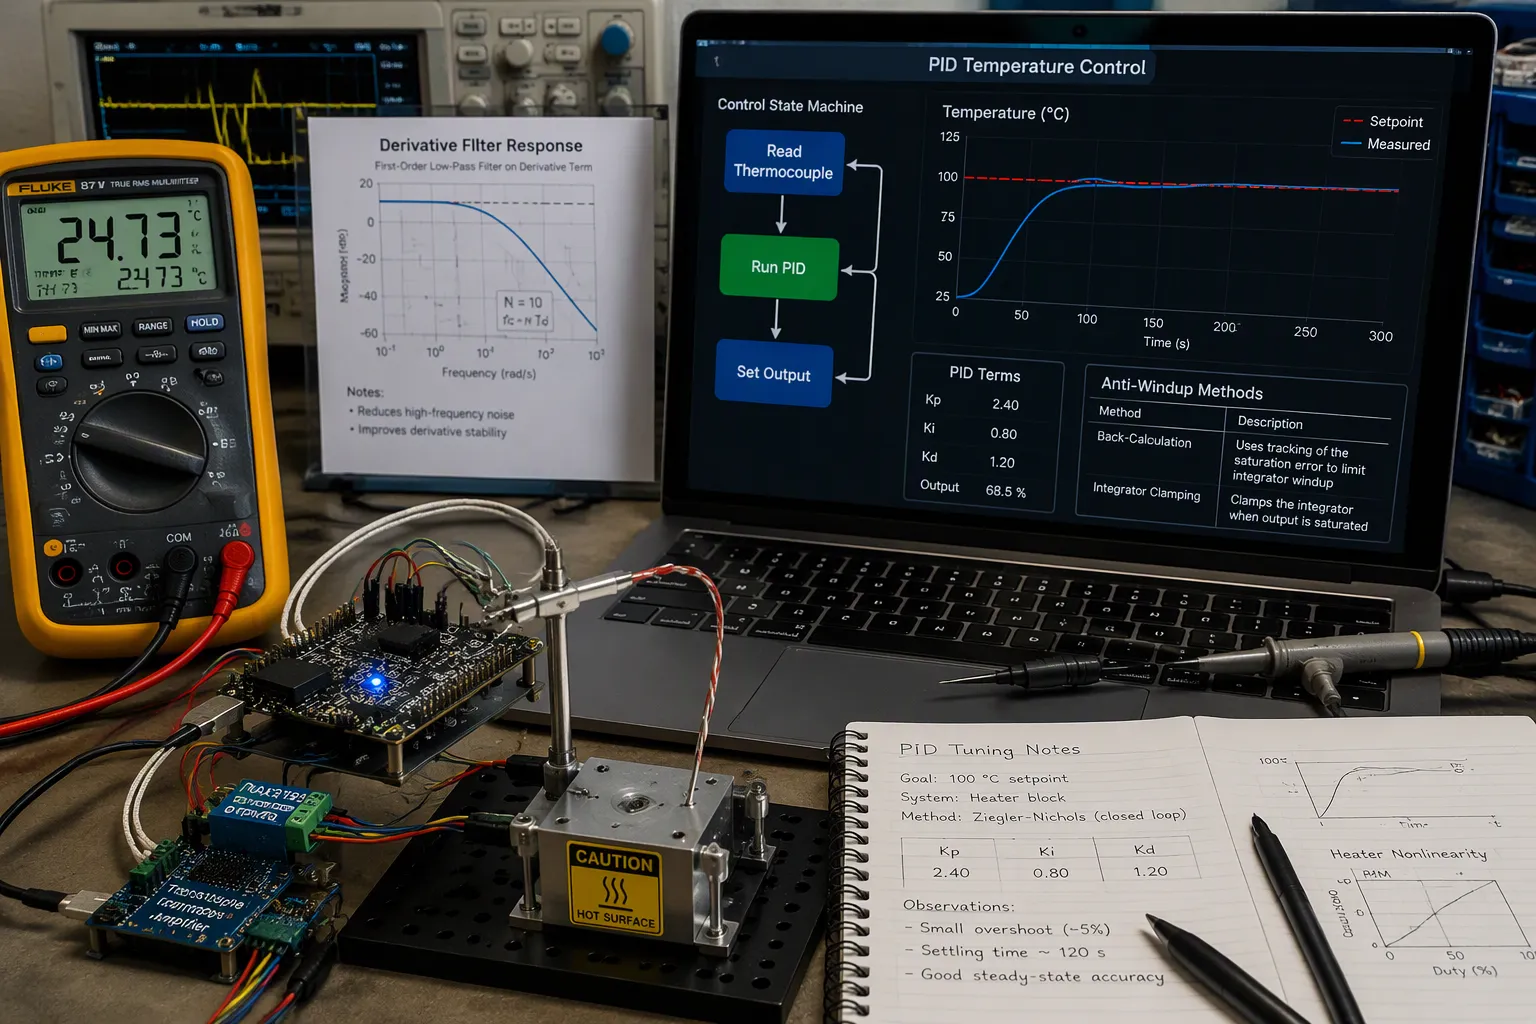
लूप को स्टेट मशीन के रूप में बनाएं। एक स्टेट थर्मोकपल से रीडिंग लेता है, दूसरा PID कंट्रोल एल्गोरिदम चलाता है , और तीसरा आउटपुट सेट करता है। डेटा को स्टेट्स के बीच ग्लोबल वेरिएबल्स के बजाय सीरियल कम्युनिकेशन के माध्यम से भेजें। ग्लोबल वेरिएबल्स टाइमिंग बग्स को छुपाते हैं, और सीरियल चैनल आपको यह परिभाषित करने में सक्षम बनाता है कि प्रत्येक वैल्यू कब मान्य है। आपका PID कंट्रोलर फिर ज्ञात आयु वाले डेटा पर काम करता है।
सैंपलिंग का समय स्थिरता निर्धारित करता है। थर्मोकपल के समय स्थिरांक से तेज़ गति से सैंपल लेने पर लूप को नया डेटा मिलता है। धीमी गति से सैंपल लेने पर लूप पुराने तापमान माप पर प्रतिक्रिया करता है। धीमी लूप गति से फेज लैग उत्पन्न होता है, और फेज लैग पीआईडी नियंत्रक को दोलन की ओर धकेल देता है। सैंपल अवधि को थर्मोकपल के समय स्थिरांक के अनुरूप रखें, फिर परीक्षण के दौरान इसकी जांच करें।
एंटी-विंडअप और डेरिवेटिव फ़िल्टरिंग
विंडअप सटीक तापमान नियंत्रण को बिगाड़ देता है। हीटर संतृप्त हो जाता है, इंटीग्रेटर लगातार तापमान बढ़ाता रहता है, और त्रुटि के अंततः ठीक होने पर लूप ओवरशूट कर जाता है। किसी भी ट्यूनिंग से पहले विंडअप रोधी विधि चुनें और उसे लागू करें।
तकनीक | यह कैसे काम करता है | मुख्य गुण |
|---|---|---|
शास्त्रीय बैक-कैलकुलेशन | संतृप्त और असंतृप्त के बीच के अंतर को इंटीग्रेटर में वापस भेजता है। | सरल, कम लागत वाला, उद्योग में व्यापक रूप से उपयोग किया जाने वाला |
इंटीग्रेटर क्लैम्पिंग | इंटीग्रेटर को निर्धारित सीमा से अधिक बढ़ने से रोकता है | सरल, कम लागत वाला, उद्योग में आम |
सामान्यीकृत बैक-कैलकुलेशन | संतृप्त संकेत के साथ सभी आंतरिक अवस्थाओं को संचालित करता है | यह किसी भी कंट्रोलर ऑर्डर के लिए काम करता है, इसमें कोई ट्रैकिंग पैरामीटर नहीं है। |
त्रुटि पुनर्गणना | यह संतृप्त आउटपुट से पीछे की ओर कार्य करते हुए नियंत्रक मेमोरी को रीसेट करता है। | यह लूप को सुव्यवस्थित रखता है और मॉडलिंग त्रुटियों के प्रति संवेदनशील होता है। |
डेरिवेटिव क्रिया से शोर बढ़ जाता है, और थर्मोकपल का फ्रंट एंड हमेशा कुछ न कुछ शोर वहन करता है। पीआईडी नियंत्रण एल्गोरिदम में एक डेरिवेटिव फ़िल्टर जोड़ें। यह फ़िल्टर उच्च-आवृत्ति लाभ को सीमित करता है और सेटपॉइंट परिवर्तनों पर आउटपुट के उतार-चढ़ाव को रोकता है।
सलाह: पहले सरल ऑन/ऑफ या आनुपातिक नियंत्रण प्रणाली को काम में लाएँ। तापमान सेंसर को सेटपॉइंट पर ट्रैक करते हुए देखें, फिर एक-एक करके समाकलन और अवकलन पद जोड़ें।
बुनियादी नियंत्रण को पहले काम में लाना
एक सफल ओपन-लूप कंट्रोल आपको एक खराब क्लोज्ड-लूप कंट्रोल से कहीं अधिक सिखाता है। हीटर को मैन्युअल रूप से चलाएँ, तापमान रिकॉर्ड करें और पुष्टि करें कि फीडबैक कंट्रोल एल्गोरिदम सही मान पढ़ रहा है। फिर केवल प्रोपोर्शनल गेन के साथ लूप को बंद करें। गेन को तब तक बढ़ाएँ जब तक कि प्रतिक्रिया मार्जिनल न हो जाए, फिर उसे कम कर दें। स्थिर-अवस्था त्रुटि को दूर करने के लिए इंटीग्रल एक्शन जोड़ें, और डेरिवेटिव एक्शन केवल तभी जोड़ें जब डायनेमिक प्रतिक्रिया की आवश्यकता हो। यह चरणबद्ध दृष्टिकोण पीआईडी तापमान नियंत्रक को पूर्वानुमानित रखता है, और यह बाद के प्रत्येक परिवर्तन को मापने योग्य बनाता है।
पीआईडी नियंत्रण मापदंडों को वास्तविक थर्मोकपल समय स्थिरांक के आधार पर समायोजित करें, न कि डेटाशीट में दिए गए अनुमान के आधार पर। थर्मोकपल के समय स्थिरांक को अनदेखा करने वाला पीआईडी तापमान नियंत्रक अपने ही सेंसर के विपरीत कार्य करेगा। प्रत्येक रन को रिकॉर्ड करें और विभिन्न रन के दौरान गतिशील प्रतिक्रिया की तुलना करें। पीआईडी नियंत्रण मापदंडों का वास्तविक समय में गतिशील समायोजन बाद के चरण में किया जाना चाहिए, जब निश्चित-लाभ वाला पीआईडी नियंत्रण स्थिर सिद्ध हो जाए। पीआईडी नियंत्रक को ज्ञात सीमाओं वाले फीडबैक नियंत्रण प्रणाली के रूप में मानें और उन सीमाओं को अगले इंजीनियर के लिए दस्तावेज़ में दर्ज करें।
आउटपुट एक्चुएशन और हीटर ड्राइव
तापमान नियंत्रक आउटपुट को कैसे कनेक्ट करें
आउटपुट स्टेज को माप श्रृंखला का हिस्सा समझें, न कि अंत में जोड़ा जाने वाला कोई भाग। जब आप तापमान नियंत्रक को प्रतिरोधक हीटर से जोड़ते हैं, तो हीटर से केवल एक ही दिशा में करंट प्रवाहित होने दें। यह एकतरफ़ा नियम तापमान नियंत्रक आउटपुट के लिए एक अच्छा वायरिंग अभ्यास है। विपरीत दिशा में करंट प्रवाहित करने से शोर उत्पन्न होता है और ड्राइव स्टेज में गड़बड़ी पैदा होती है।
एक लिमिट सर्किट एक्चुएटर और हीटेड डिवाइस दोनों की सुरक्षा करता है। एक्चुएटर डेटाशीट और हीटसिंक की क्षमता के आधार पर अधिकतम करंट निर्धारित करें। कंट्रोलर आउटपुट करंट को उस स्तर से नीचे रखता है। यह थर्मल रनवे से बचाता है, जिसमें कमजोर हीटसिंक के कारण तापमान सेंसर बढ़ते तापमान की रिपोर्ट करता है और पीआईडी कंट्रोलर अधिक करंट प्रवाहित करता है, जिससे अधिक गर्मी उत्पन्न होती है। हीटेड स्टेज के लिए तापमान कंट्रोलर की वायरिंग करते समय, कनेक्टर चुनने से पहले इस लिमिट की योजना बना लें।
समय का अनुपात और सुरक्षा सीमाएँ
समय अनुपातण एक चक्र में चालू और बंद समय का औसत निकालकर 0 से 100% तक सुचारू शक्ति प्रदान करता है। चक्र समय को कुल समय के कम से कम 1/20वें भाग के बराबर सेट करें। रिले, कॉन्टैक्टर और सोलेनोइड वाल्व जैसे विद्युतयांत्रिक उपकरणों को लंबे चक्र समय की आवश्यकता होती है। छोटे चक्र बेहतर नियंत्रण प्रदान करते हैं, लेकिन वे विद्युतयांत्रिक पुर्जों को जल्दी खराब कर देते हैं और उनका जीवनकाल कम कर देते हैं।
ड्राइव विकल्प | गुणवत्ता नियंत्रण | पहनना और जीवन | सबसे अच्छा उपयोग |
|---|---|---|---|
रिले | मोटे, लंबे चक्र | संपर्क घिसाव से जीवनकाल सीमित हो जाता है | धीमे तापीय भार |
एसएसआर | सुचारू, छोटे चक्र | कोई गतिशील संपर्क नहीं | अधिकांश हीटर लूप |
एनालॉग ड्राइव | निरंतर | यह पावर स्टेज पर निर्भर करता है | सटीक तापमान नियंत्रण |
त्रुटि की स्थिति में क्षतिग्रस्त या खतरनाक हो सकने वाली प्रक्रियाओं के लिए एक लिमिट कंट्रोलर जोड़ें। यह सामान्य प्रोसेस कंट्रोलर से अलग, स्वतंत्र रूप से चलता है और एक फेल-सेफ लैचिंग रिले का उपयोग करता है। प्रक्रिया के स्वीकार्य स्थिति में वापस आने पर ऑपरेटर इसे रीसेट कर देता है। इस प्रकार की सुरक्षा के लिए मानक अनुमोदन की आवश्यकता हो सकती है, उदाहरण के लिए अमेरिका में फैक्ट्री म्यूचुअल या यूरोप में EN14597।
आउटपुट-सिग्नल अनुकूलता और पर्यावरणीय सीमाएँ
कैबिनेट में तापमान नियंत्रक लगाने से पहले आउटपुट सिग्नल को लोड से मिला लें। ड्राइवर के साथ कॉइल वोल्टेज, एसएसआर इनपुट करंट और लॉजिक लेवल की जांच करें। ड्राइव स्टेज के प्रत्येक भाग की परिवेश तापमान रेटिंग की पुष्टि करें। किसी संलग्नक के अंदर की गर्मी रिले और एसएसआर की रेटिंग को कम कर देती है, इसलिए कुछ अतिरिक्त तापमान सीमा रखें।
लैचिंग अलार्म और लिमिट आउटपुट को बंद करने से पहले रीसेट करना आवश्यक है। रीसेट किसी कीपैड, डिजिटल इनपुट या संचार लिंक के माध्यम से किया जा सकता है। यदि उपकरण में लैचिंग आउटपुट नहीं हैं, तो आंतरिक नॉन-लैचिंग रिले के सहायक के रूप में बाहरी लैचिंग रिले जोड़ें। नियंत्रण प्रणाली के सत्यापन के दौरान प्रत्येक रीसेट पथ का परीक्षण करें।
ट्यूनिंग, समय स्थिरांक परीक्षण और एकीकरण
व्यावहारिक पीआईडी ट्यूनिंग विधियाँ
अधिकांश परियोजनाओं में, आप विभिन्न तरीकों को आजमाकर और यह देखकर कि क्या काम करता है, एक PID नियंत्रक को ट्यून करते हैं । इंजीनियर PID नियंत्रण मापदंडों को मैन्युअल रूप से समायोजित करते हैं और देखते हैं कि सिस्टम कैसे प्रतिक्रिया करता है। आनुपातिक लाभ से शुरू करें, फिर समाकलन क्रिया जोड़ें, फिर व्युत्पन्न क्रिया जोड़ें। एक PID तापमान नियंत्रक जो सेंसर की गति को अनदेखा करता है, वह अपने ही फीडबैक के विरुद्ध कार्य करेगा। थर्मोकपल का समय स्थिरांक यह निर्धारित करता है कि लूप कितनी जल्दी प्रतिक्रिया करता है, इसलिए यह आपके द्वारा प्राप्त की जा सकने वाली बैंडविड्थ को सीमित करता है। तेज़ सेंसर आपको अधिक सटीक PID नियंत्रण का उपयोग करने देते हैं। थर्मोकपल का समय स्थिरांक आपके द्वारा अपेक्षित गतिशील प्रतिक्रिया को भी निर्धारित करता है। फीडबैक नियंत्रण लूप बैंडविड्थ को सेंसर सीमा से नीचे रखता है।
विधि | आप क्या करते हो | सबसे अच्छा फिट |
|---|---|---|
मैनुअल परीक्षण | लाभ को मामूली स्तर तक बढ़ाएं, फिर कम कर दें। | अधिकांश बेंच सेटअप |
ज़ेग्लर-निकोल्स | अंतिम लाभ और अवधि को मापें | स्थिर, रेखीय भार |
मॉडल के आधार पर | प्रथम-क्रम मॉडल को फिट करें, फिर गणना करें | दोहराए जाने योग्य उत्पाद |
सलाह: हर रन को रिकॉर्ड करें। गेन में बदलाव करने से पहले अलग-अलग रन के दौरान डायनामिक रिस्पॉन्स की तुलना करें।
थर्मोकपल समय स्थिरांक परीक्षण
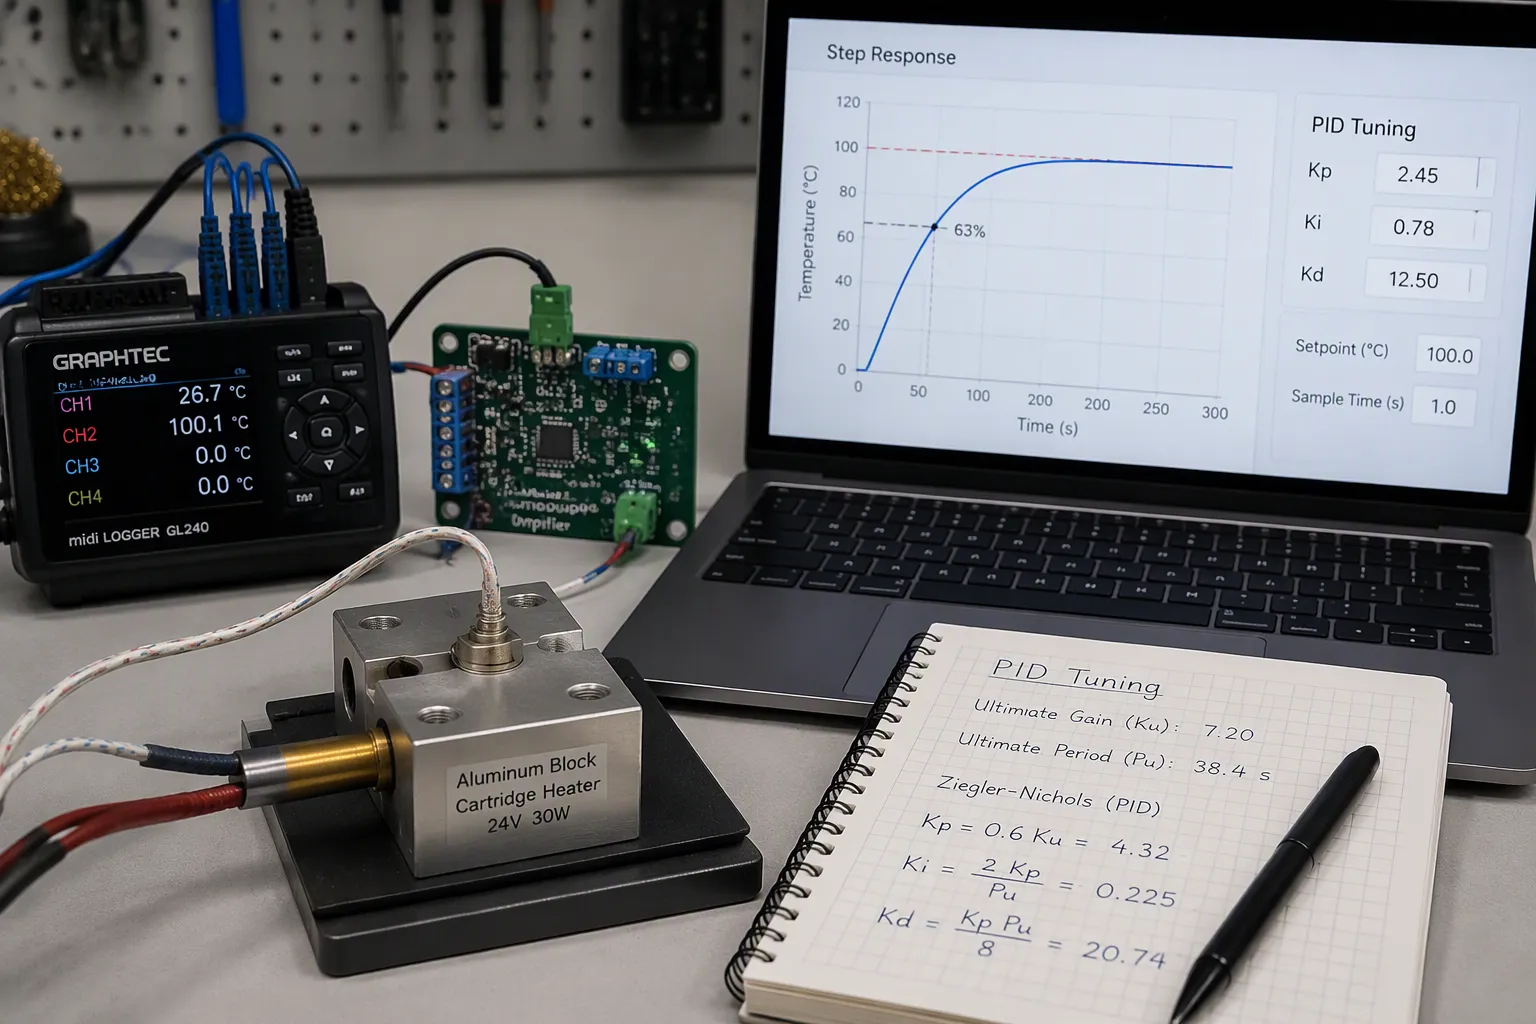
थर्मोकपल के टाइम कांस्टेंट के लिए आप डेटाशीट में दिए गए मान पर भरोसा नहीं कर सकते। यह मॉडल और माप के वातावरण के अनुसार बदलता रहता है। थर्मोकपल टाइम कांस्टेंट परीक्षण प्रक्रिया चलाएँ: तापमान को चरणबद्ध तरीके से बढ़ाएँ, प्रतिक्रिया रिकॉर्ड करें और 63% बिंदु ज्ञात करें। वास्तविक असेंबली में टाइम कांस्टेंट परीक्षण दोहराएँ। लॉग किए गए चरण के साथ थर्मोकपल टाइम कांस्टेंट परीक्षण प्रणाली दोहराने योग्य परिणाम देती है। प्रत्येक परिणाम को PID और ट्यूनिंग में दर्ज करें। थर्मोकपल टाइम कांस्टेंट परीक्षण चरण असेंबली त्रुटियों को भी उजागर करता है। प्रत्येक टाइम कांस्टेंट परीक्षण के लिए एक स्थिर प्रारंभिक तापमान आवश्यक है। आपकी थर्मोकपल टाइम कांस्टेंट परीक्षण प्रणाली को रॉ डेटा लॉग करना चाहिए। असेंबली से पहले और बाद में थर्मोकपल के टाइम कांस्टेंट की तुलना करें। थर्मोकपल का धीमा टाइम कांस्टेंट सटीक तापमान नियंत्रण को सीमित करता है।
सिस्टम एकीकरण, सत्यापन और डीएफएम
चरणों में एकीकरण करें। पहले सिग्नल चेन, फिर ओपन-लूप आउटपुट और फिर क्लोज्ड-लूप ट्यूनिंग को सत्यापित करें। एक नियंत्रण प्रणाली जो प्रत्येक चरण को स्वयं ही सफलतापूर्वक पूरा कर लेती है, उसे डीबग करना आसान होता है। पूरी रेंज में PID की स्थिरता और सटीकता की जाँच करें। DFM के कुछ महत्वपूर्ण पहलू हैं: सेंसर की स्थिति, टर्मिनल तक पहुँच और परीक्षण बिंदु लागत बढ़ाते हैं। लाइन पर प्रत्येक यूनिट के लिए एक समय स्थिरांक परीक्षण चलाएँ। एक थर्मोकपल समय स्थिरांक परीक्षण प्रणाली जो विचलन को लॉग करती है, दीर्घकालिक सत्यापन में सहायक होती है। प्रत्येक उत्पाद प्रकार के लिए थर्मोकपल समय स्थिरांक को दस्तावेज़ित करें। किसी भी हीटर परिवर्तन के बाद समय स्थिरांक परीक्षण दोहराएँ। आपकी थर्मोकपल समय स्थिरांक परीक्षण प्रणाली को स्टेप रिस्पॉन्स को संग्रहीत करना चाहिए। थर्मोकपल के गलत समय स्थिरांक पर ट्यून किया गया PID नियंत्रक दोलन करेगा। फीडबैक नियंत्रण विश्वसनीय सेंसर डेटा पर निर्भर करता है। PID नियंत्रक को एक ज्ञात नमूना अवधि की आवश्यकता होती है। तापमान माप विचलन समय स्थिरांक परीक्षण में दिखाई देता है। प्रत्येक रन के दौरान तापमान माप डेटा को लॉग करें। थर्मोकपल समय स्थिरांक परीक्षण प्रणाली को खुले सेंसर को चिह्नित करना चाहिए।
इस निर्माण प्रक्रिया को एक चेकलिस्ट की तरह समझें। सबसे पहले, आप फ्रंट-एंड का प्रकार और CJC विकल्प चुनते हैं, फिर फ़िल्टरिंग के साथ एम्पलीफायर या ADC। कैबिनेट में जहां भी आवश्यक हो, आप आइसोलेशन जोड़ते हैं। आप स्टेट-मशीन लूप टाइमिंग, एंटी-विंडअप और डेरिवेटिव फ़िल्टरिंग सेट करते हैं। आप आउटपुट ड्राइव और सुरक्षा सीमाओं का आकार निर्धारित करते हैं। अंत में, ट्यूनिंग और थर्मोकपल टाइम कॉन्स्टेंट परीक्षण के साथ प्रक्रिया पूरी करते हैं।
पूर्ण एकीकरण से पहले प्रत्येक चरण का अलग-अलग परीक्षण करें। पहले सिग्नल श्रृंखला को सिद्ध करें, फिर ओपन-लूप आउटपुट को, और फिर क्लोज्ड-लूप पीआईडी नियंत्रण को। प्रत्येक चरण को सफलतापूर्वक पूरा करने वाले पीआईडी नियंत्रक को डीबग करना आसान होता है।
हर रन को रिकॉर्ड करें। हफ़्तों के दौरान तापमान माप में होने वाले बदलाव पर नज़र रखें। इस आदत से आपका कार्यशील तापमान नियंत्रक भरोसेमंद बन जाएगा। फीडबैक कंट्रोल से आपको इस सावधानी का फल मिलेगा।
सामान्य प्रश्न
मेरे कोल्ड-जंक्शन कंपनसेशन की सटीकता कितनी होनी चाहिए?
अपने सिस्टम के लक्ष्य के अनुसार CJC की सटीकता का मिलान करें। ±5% सटीकता वाली CJC IC में 0.5 °C तक की त्रुटि आ सकती है। सिस्टम की सटीकता का अनुमान लगाने से पहले इस त्रुटि को ध्यान में रखें। Pt100 सेंसर वाला एक आइसोथर्मल टर्मिनल ब्लॉक संदर्भ जंक्शन को स्थिर रखता है और त्रुटि को कम बनाए रखता है।
मुझे फ्रंट एंड पर गैल्वेनिक आइसोलेशन की आवश्यकता कब होती है?
जब सेंसर चालक हार्डवेयर को छूता है तो उसे अलग करें। जब केबल कुछ मीटर से अधिक दूरी तक स्विचिंग लोड के पास जाती है तो उसे अलग करें। जब होस्ट पीसी और हीटर एक शोरगुल वाले अर्थ कनेक्शन को साझा करते हैं तो उसे अलग करें। एडीसी के बाद एक डिजिटल आइसोलेटर एनालॉग साइड को साफ रखता है।
मेरे हीटर का आउटपुट निर्धारित सीमा से अधिक क्यों हो जाता है?
वाइंडअप इसका सामान्य कारण है। हीटर संतृप्त हो जाता है, इंटीग्रेटर लगातार बढ़ता रहता है, और त्रुटि उलटने पर लूप ओवरशूट हो जाता है। ट्यूनिंग से पहले एंटी-वाइंडअप जोड़ें। बैक-कैलकुलेशन या इंटीग्रेटर क्लैम्पिंग, दोनों ही कारगर हैं। फिर एक डेरिवेटिव फ़िल्टर जोड़ें ताकि शोर आउटपुट को प्रभावित न करे।
मैं थर्मोकपल के समय स्थिरांक को कैसे मापूं?
तापमान को चरणबद्ध तरीके से बढ़ाएं, प्रतिक्रिया रिकॉर्ड करें और 63% बिंदु ज्ञात करें। वास्तविक असेंबली में परीक्षण दोहराएं, क्योंकि डेटाशीट का मान आपकी असेंबली से मेल नहीं खाएगा। प्रत्येक परिणाम को ट्यूनिंग में डालें। धीमा समय स्थिरांक लूप बैंडविड्थ को सीमित करता है।
नोट: पूर्ण एकीकरण से पहले प्रत्येक चरण का अलग-अलग परीक्षण करें। पहले सिग्नल श्रृंखला को सिद्ध करें, फिर ओपन-लूप आउटपुट को, और फिर क्लोज्ड-लूप ट्यूनिंग को।