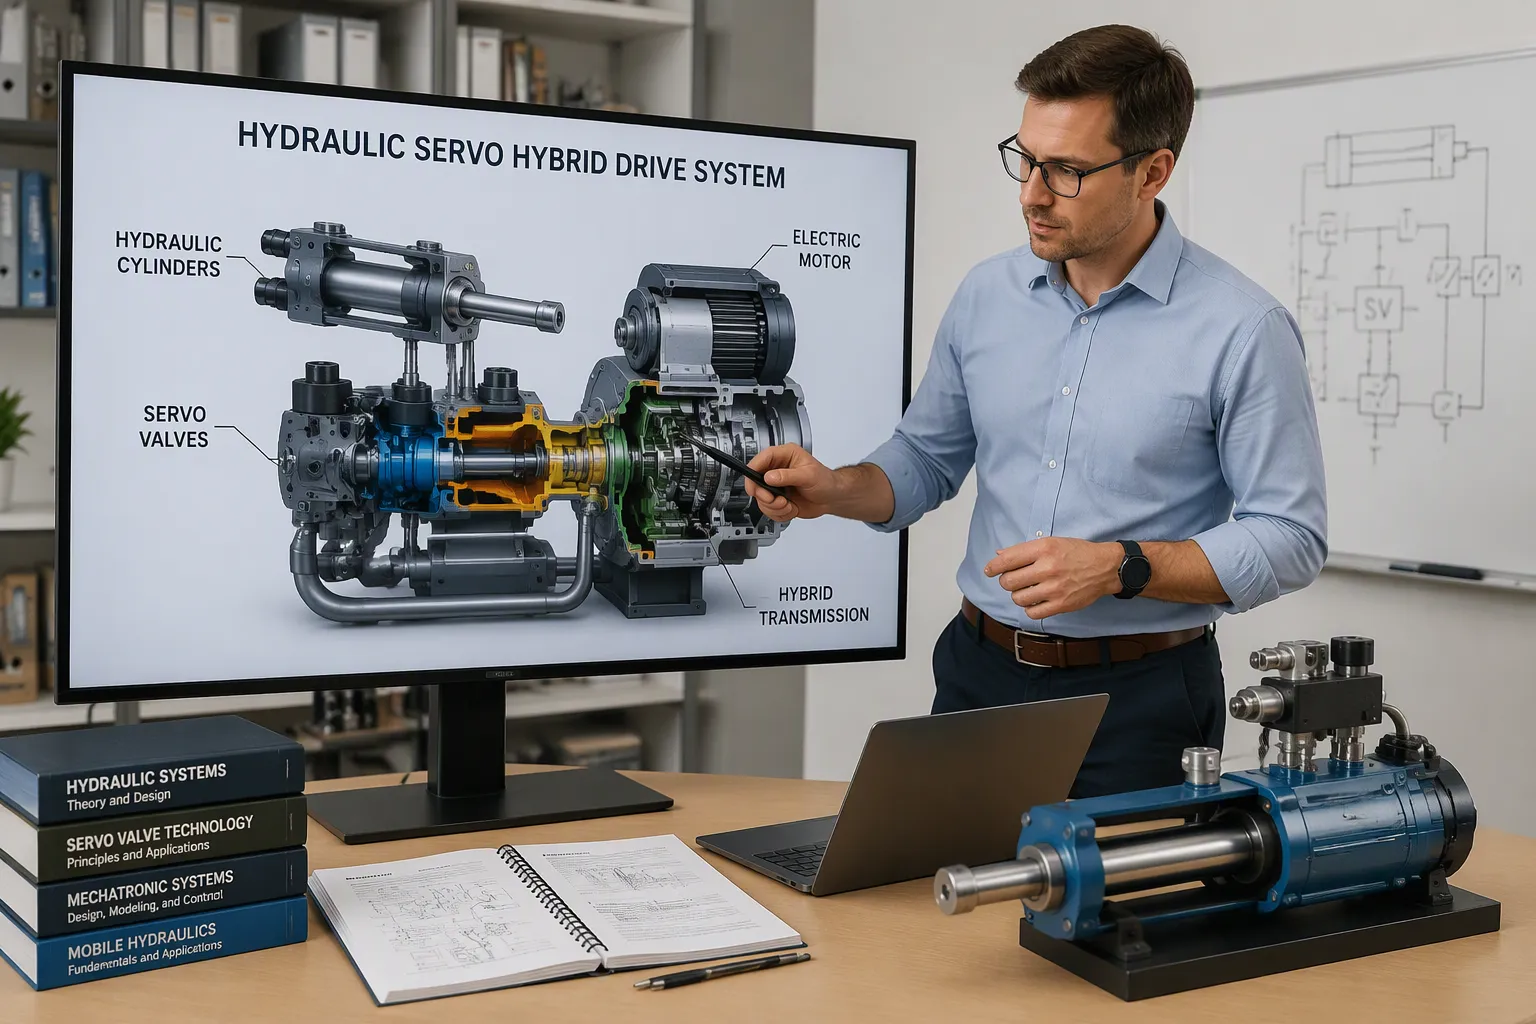
हाइड्रोलिक/सर्वो हाइब्रिड ड्राइव सिस्टम एक ऐसा ड्राइवट्रेन है जो सर्वो-नियंत्रित हाइड्रोलिक पंप/मोटर्स को एक्यूमुलेटर के साथ जोड़ता है। पंप/मोटर्स मशीन को चलाते हैं, और एक्यूमुलेटर ब्रेकिंग ऊर्जा को बाद में उपयोग के लिए संग्रहित करते हैं। इसका मुख्य कार्य हाइड्रोस्टैटिक ड्राइव और रीजेनरेटिव ब्रेकिंग के माध्यम से ईंधन की खपत को कम करना और दक्षता बढ़ाना है। STLE द्वारा रिपोर्ट किए गए EPA डेटा के अनुसार, ऐसे सिस्टम ब्रेकिंग ऊर्जा का 70% या उससे अधिक हिस्सा पुनर्प्राप्त कर सकते हैं जो अन्यथा ऊष्मा के रूप में नष्ट हो जाती। इस कार्य को पाँच परतें पूरा करती हैं: इंजन, पावर ड्राइव यूनिट, पंप/मोटर्स, एक्यूमुलेटर और इलेक्ट्रॉनिक कंट्रोल बोर्ड। प्रत्येक परत यह निर्धारित करती है कि हाइड्रोलिक/सर्वो हाइब्रिड ड्राइव सिस्टम कैसे पावर प्रदान करता है और इसके कंट्रोल इलेक्ट्रॉनिक्स को कैसे डिज़ाइन किया जाना चाहिए।
चाबी छीन लेना
हाइब्रिड हाइड्रोलिक सिस्टम ब्रेक लगाने पर ऊर्जा को संग्रहित करके ईंधन की बचत करते हैं और ब्रेक की उम्र बढ़ाते हैं।
निरंतर पंप वाले सर्वो मोटर हर ड्राइविंग स्थिति में दक्षता बढ़ाते हैं।
एक्युमुलेटर ब्रेकिंग ऊर्जा को बचाकर बाद में उपयोग करते हैं, जिससे ईंधन की खपत कम हो जाती है।
एक अच्छा बोर्ड डिज़ाइन उच्च-शक्ति वाले सर्किट और संवेदनशील सर्किट को अलग रखता है। इससे खराबी को रोकने में मदद मिलती है।
सिस्टम को विश्वसनीय रूप से काम करते रहने के लिए एक्यूमुलेटर के प्री-चार्ज और डिथर सेटिंग्स की नियमित रूप से जांच करें।
हाइड्रोलिक/सर्वो हाइब्रिड ड्राइव सिस्टम आर्किटेक्चर
इंजन, पावर ड्राइव यूनिट और पंप/मोटर
इंजन यांत्रिक शक्ति उत्पन्न करता है। पावर ड्राइव यूनिट उस शक्ति को संसाधित करके पंप/मोटर को भेजती है। सर्वो-नियंत्रित पंप/मोटर यांत्रिक ऊर्जा को हाइड्रोलिक ऊर्जा में परिवर्तित करता है, या इसके विपरीत। एक उच्च-दबाव संचायक द्रव को दबाव में रखता है ताकि बाद में इसका उपयोग किया जा सके।
ये पुर्जे एक सामान्य ड्राइवट्रेन में गियरबॉक्स, टॉर्क कन्वर्टर और मैकेनिकल शाफ्ट की जगह लेते हैं। इंजन से पावर ड्राइव यूनिट तक, फिर पंप/मोटर्स तक और अंत में पहियों या उपकरण तक शक्ति प्रवाहित होती है। मशीन के ब्रेक लगने पर, प्रवाह विपरीत दिशा में हो जाता है।
एक सर्वो-हाइड्रोलिक ड्राइव पैकेज में आमतौर पर एक स्थिर पंप, एक सर्वो मोटर और अंतर्निर्मित सर्वो-हाइड्रोलिक्स सॉफ़्टवेयर वाला एक कनवर्टर होता है। कनवर्टर में दबाव और प्रवाह नियंत्रण लूप होते हैं, इसलिए पैकेज को एक अलग हाइड्रोलिक नियंत्रण प्रणाली कैबिनेट की आवश्यकता नहीं होती है।
नोट: एक सर्वो मोटर केवल तभी बिजली का उपयोग करती है जब मशीन को इसकी आवश्यकता होती है। एक मानक मोटर लगातार चलती रहती है और पारंपरिक हाइड्रोलिक सर्किट में ऊर्जा बर्बाद करती है।
संचायक और ऊर्जा भंडारण
उच्च दाब संचायक एक सीलबंद पात्र होता है जिसमें संपीड़ित गैस आवेश के विरुद्ध हाइड्रोलिक द्रव भरा जाता है। यह मांग और आपूर्ति के बीच एक बफर के रूप में कार्य करता है। गैस आवेश कार्यशील दाब सीमा निर्धारित करता है।
त्वरण के दौरान एक्यूमुलेटर प्रवाह में अचानक वृद्धि को अवशोषित करता है और अधिकतम भार के दौरान द्रव वापस देता है। इससे इंजन अधिक स्थिर परिचालन स्तर पर चलता है। इसका आकार दबाव सीमा और प्रत्येक ब्रेकिंग घटना में सर्किट द्वारा बदले जाने वाले द्रव की मात्रा पर निर्भर करता है।
ड्राइव पैकेज कॉन्फ़िगरेशन की तुलना
नीचे दी गई तालिका ऊर्जा दक्षता के आधार पर तीन सामान्य विन्यासों की तुलना करती है।
सिस्टम विन्यास | ऊर्जा दक्षता |
|---|---|
मानक मोटर + निरंतर पंप | निम्न |
मानक मोटर + परिवर्तनीय पंप | मध्यम |
सर्वो मोटर + निरंतर पंप | हाई |
एक वेरिएबल डिस्प्लेसमेंट पंप प्रति चक्कर प्रवाह को समायोजित करता है। वहीं, एक अंतर्निर्मित सर्वो मोटर वाला कांस्टेंट डिस्प्लेसमेंट पंप गति को समायोजित करता है। दूसरा तरीका पूरे कार्य चक्र में उच्च दक्षता बनाए रखता है।
इस पैकेज में एक्चुएटर, सर्वो मोटर, ड्राइव, कंट्रोलर और सॉफ्टवेयर एक ही यूनिट में शामिल हैं। इंजीनियरों को अपेक्षित दबाव पर आवश्यक प्रवाह के अनुसार विस्थापन का मिलान करना चाहिए। पंप का आकार ज़रूरत से ज़्यादा बड़ा न करें, क्योंकि ज़्यादा विस्थापन से आंशिक भार पर दक्षता कम हो जाती है।
हाइब्रिड हाइड्रोलिक और सर्वो ड्राइव प्रौद्योगिकी मोड
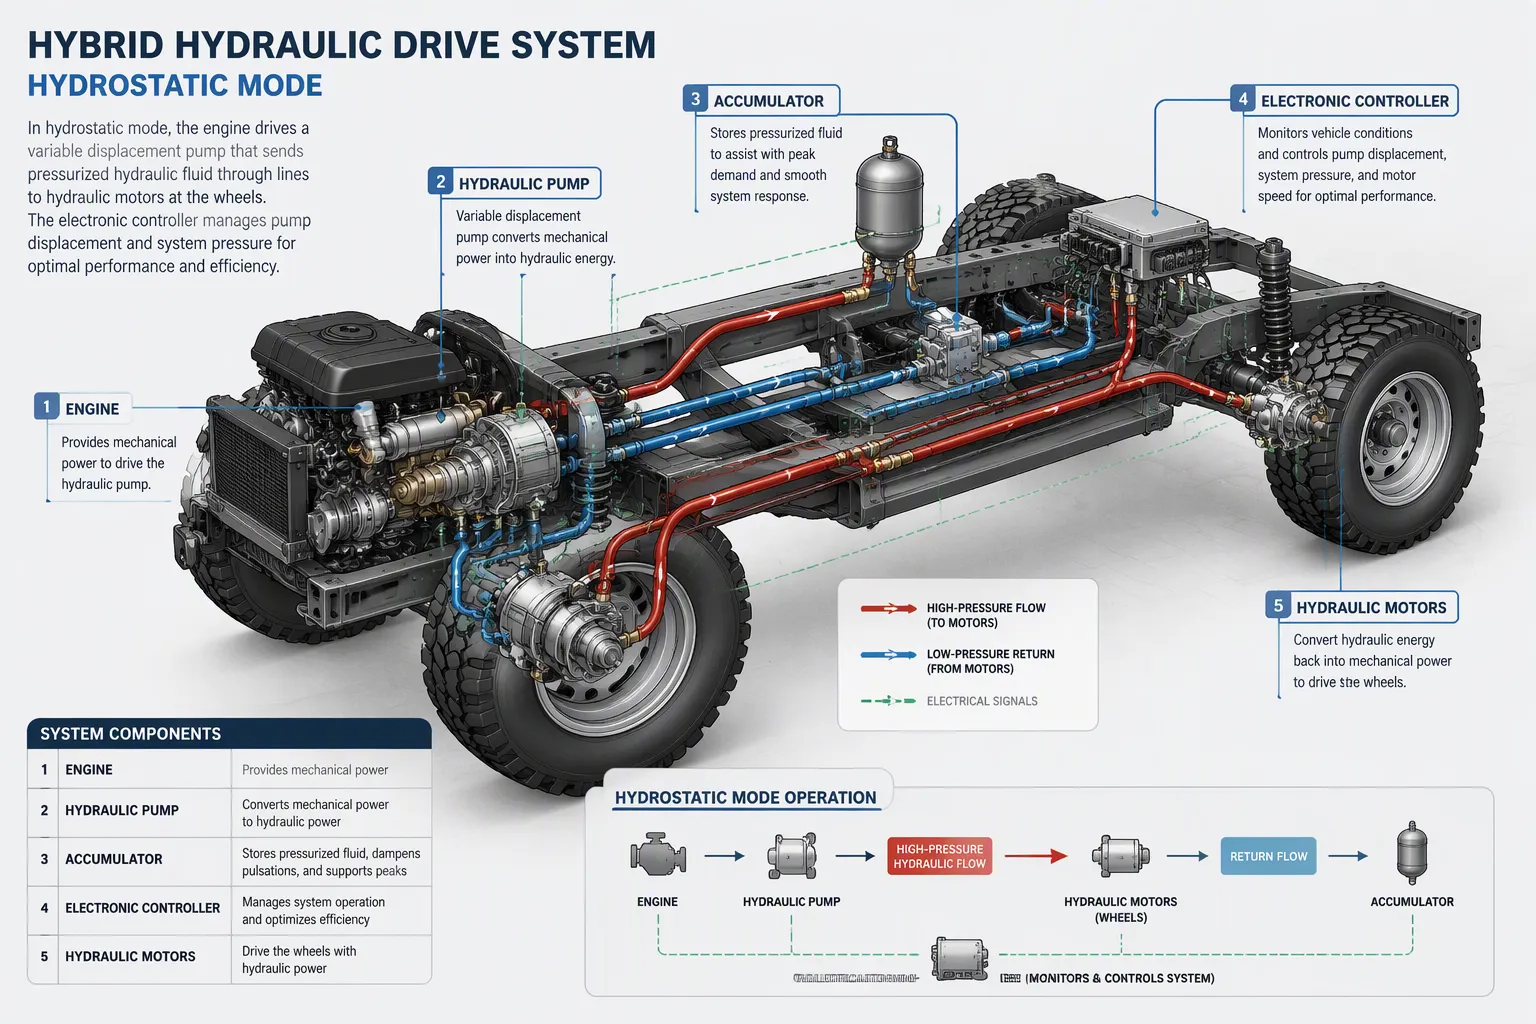
कम गति पर हाइड्रोस्टैटिक ड्राइव
कम गति पर, इंजन पंप को घुमाता है, और पंप पहियों पर लगे पंप/मोटरों को दबावयुक्त द्रव भेजता है। मशीन केवल द्रव शक्ति से चलती है। एक ऑनबोर्ड कंट्रोलर पंप, हाइड्रोस्टैटिक मोटर और एक्यूमुलेटर को समन्वित करता है ताकि वाहन को हाइड्रोस्टैटिक मोड में शक्ति मिल सके। सिस्टम का डिज़ाइन इंजन लोड को वाहन की आवश्यकताओं के अनुरूप समायोजित करके दक्षता बढ़ाता है। यह राजमार्ग गति पर यांत्रिक ड्राइव में बदलने से पहले त्वरण के लिए संचित ब्रेकिंग ऊर्जा का उपयोग करता है।
यह मोड रुक-रुक कर चलने वाली ड्राइविंग के लिए उपयुक्त है। इंजन हर बार स्टार्ट होने पर अचानक बढ़ने के बजाय एक स्थिर गति बनाए रखता है। रीजेनरेटिव ब्रेकिंग हर समय उपलब्ध रहती है, और एकत्रित ऊर्जा अगली बार इस्तेमाल करने पर वापस मिल जाती है। नीचे दी गई तालिका दर्शाती है कि गति सीमा ड्राइविंग मोड से कैसे मेल खाती है।
स्पीड रेंज | चलाने का तरीका | विशेषताएँ |
|---|---|---|
0-25 मील प्रति घंटे | दो-गति वाला हाइड्रोस्टैटिक ड्राइव (कम गति) | शहरी क्षेत्रों में ड्राइविंग; ब्रेक ऊर्जा पुनर्प्राप्ति समर्थित |
26-45 मील प्रति घंटे | दो-गति वाला हाइड्रोस्टैटिक ड्राइव (उच्च गति) | हाइड्रोस्टैटिक संचालन जारी है; ब्रेक ऊर्जा पुनर्प्राप्ति समर्थित है |
45+ मील प्रति घंटे | मैकेनिकल डायरेक्ट ड्राइव | उच्च गति पर कुशल संचालन; सुचारू स्वचालित गियर शिफ्टिंग; ब्रेक ऊर्जा अभी भी पुनर्प्राप्त की जा सकती है क्योंकि प्राथमिक पंप ड्राइव शाफ्ट से जुड़ा रहता है और एक पंप के रूप में कार्य करता है, टॉर्क लगाता है और संचायक को चार्ज करता है। |
दो-गियर वाला हाइड्रोस्टैटिक लेआउट कंट्रोलर को पंप और मोटर को पूरी कम गति सीमा में एक कुशल बैंड में बनाए रखने की अनुमति देता है।
उच्च गति पर प्रत्यक्ष यांत्रिक ड्राइव
स्विच पॉइंट के ऊपर, ड्राइवट्रेन एक यांत्रिक पथ पर स्थिर हो जाता है। इंजन की शक्ति कम रूपांतरण चरणों के साथ पहियों तक पहुँचती है, इसलिए राजमार्ग गति पर ऊर्जा हानि कम हो जाती है। यह परिवर्तन स्वचालित रूप से होता है और चालक को कोई व्यवधान महसूस नहीं होता। प्राथमिक पंप ड्राइव शाफ्ट से जुड़ा रहता है। गति कम करते समय यह अपनी भूमिका उलट देता है, ब्रेकिंग टॉर्क लगाता है और संचायक को चार्ज करता है, जिससे यांत्रिक मोड में भी ऊर्जा पुनर्प्राप्ति जारी रहती है।
कावासाकी का इलेक्ट्रो-हाइड्रोलिक हाइब्रिड सिस्टम दिखाता है कि डिस्प्लेसमेंट कंट्रोल इस विभाजन को कैसे सपोर्ट करता है। एक वेरिएबल डिस्प्लेसमेंट पंप बड़े और छोटे डिस्प्लेसमेंट के बीच स्विच करता है। उच्च दबाव की स्थिति में, पंप कम डिस्प्लेसमेंट पर आ जाता है। आवश्यक टॉर्क कम हो जाता है, और मोटर की क्षमता तदनुसार कम हो सकती है। दबाव की स्थितियों के अनुसार डिस्प्लेसमेंट को समायोजित करने से पैकेज कॉम्पैक्ट रहता है।
स्विचिंग लॉजिक और मोड चयन
नियंत्रक वाहन की गति, दबाव और मांग के आधार पर स्विच पॉइंट निर्धारित करता है। थ्रेशहोल्ड के आसपास हिस्टैरेसिस मोड के बीच अचानक बदलाव को रोकता है। रिलीज़ करने से पहले आपको लोड और अनलोड दोनों स्थितियों में ट्रांज़िशन की जांच कर लेनी चाहिए।
कसौटी | हाइड्रोस्टैटिक मोड | मैकेनिकल मोड |
|---|---|---|
गति बैंड | निम्न से मध्य | हाई |
ऊर्जा पुनःप्राप्ति | निरंतर | कनेक्टेड पंप के माध्यम से निरंतर |
सबसे अच्छा उपयोग | प्रारंभ-समाप्ति चक्र | स्थिर क्रूज |
इन मोड्स से अतिरिक्त लाभ मिलते हैं। शोर कम रहता है, ऊष्मा उत्पादन घटता है, और हाइड्रोलिक सर्किट में कम वाल्वों की आवश्यकता होती है। ये सभी मिलकर हाइब्रिड हाइड्रोलिक और सर्वो ड्राइव तकनीक में अत्यधिक गतिशील और सटीक ड्राइव को सपोर्ट करते हैं।
सर्वो हाइड्रोलिक एक्चुएटर्स और रीजेनरेटिव ब्रेकिंग
संचायकों में गतिज ऊर्जा को ग्रहण करना
जब मशीन ब्रेक लगाती है, तो सर्वो हाइड्रोलिक एक्चुएटर एक अलग कार्य पर स्विच हो जाते हैं। कंट्रोलर पंप/मोटर को पंप के रूप में काम करने का निर्देश देता है। मशीन की गति शाफ्ट को घुमाती है, और यूनिट उच्च दबाव वाले एक्यूमुलेटर में द्रव को धकेलती है। स्वैशप्लेट या वाल्व सेटिंग को सटीक रूप से नियंत्रित करके, सिस्टम सुचारू रूप से ब्रेकिंग टॉर्क लगा सकता है।
इलेक्ट्रो-हाइड्रोलिक सर्वो एक्चुएटर मिलीसेकंड में प्रतिक्रिया करते हैं, इसलिए ब्रेकिंग बल ड्राइवर के पेडल या कंट्रोलर के निर्देशानुसार कार्य करता है। ब्रेकिंग पावर के साथ संचायक चार्ज बढ़ता है, जो कुल जड़त्व और मशीन की गति के वर्ग के साथ बढ़ता है। लिफ्ट या स्टीयरिंग कार्यों में लगे सर्वो सिलेंडर भी इसी तरह ऊर्जा पुनर्प्राप्त कर सकते हैं।
सलाह: प्रत्येक परीक्षण चलाने से पहले संचायक के पूर्व-चार्ज दबाव की जांच करें। कम गैस चार्ज होने से भंडारण क्षमता कम हो जाती है और द्रव का तापमान बढ़ जाता है।
त्वरण पर संग्रहित ऊर्जा का पुन: उपयोग
अगली उड़ान में, संचित दबाव इंजन की शक्ति को बढ़ाता है। नियंत्रक संचायक पथ खोलता है, और दबावयुक्त द्रव सीधे पंप/मोटर या हाइड्रोलिक एक्चुएटर को चलाता है। यह वृद्धि इंजन द्वारा प्रदान किए जाने वाले टॉर्क को कम करती है।
हाइब्रिड लीनियर एक्चुएटर का उदाहरण इस सिद्धांत को स्पष्ट रूप से दर्शाता है। मशीन के अक्ष से उत्पन्न ब्रेकिंग ऊर्जा इंजन में वापस जाने के बजाय लिफ्ट या क्लैंप सर्किट जैसे ऑन-बोर्ड सिस्टम को ऊर्जा प्रदान करती है। इस प्रकार, हाइब्रिड लीनियर एक्चुएटर ईंधन की खपत और चक्र समय दोनों को कम करते हैं। प्रोग्रामेबल स्थिति और बल नियंत्रण वाले लीनियर सर्वो एक्चुएटर सटीक बल और गति नियंत्रण के साथ मुक्त दबाव लागू करते हैं।
ऊर्जा पुनर्प्राप्ति मार्गों की तुलना
नीचे दी गई तालिका प्रतिक्रिया और सर्किट जटिलता के आधार पर दो रिकवरी मार्गों की तुलना करती है।
पुनर्प्राप्ति पथ | प्रतिक्रिया | सर्किट जटिलता |
|---|---|---|
संचायक भंडारण | तेज़, सीधा | मध्यम |
धीमी रूपांतरण श्रृंखला | उच्चतर |
उच्च शक्ति और कम अवधि वाले चक्रों के लिए संचायक भंडारण उपयुक्त रहता है। पंप को चलाने वाली सर्वो मोटर विस्थापन में लचीलापन प्रदान करती है, और परिवर्तनीय विस्थापन नियंत्रक को मांग के अनुसार प्रवाह को समायोजित करने की सुविधा देता है। ड्यूटी चक्र के अनुरूप मार्ग चुनें, फिर संचायक या भंडारण बैंक का आकार उसी के अनुसार निर्धारित करें।
सर्वो-नियंत्रित एक्चुएटर्स: बोर्ड-स्तरीय डिज़ाइन और निर्माण
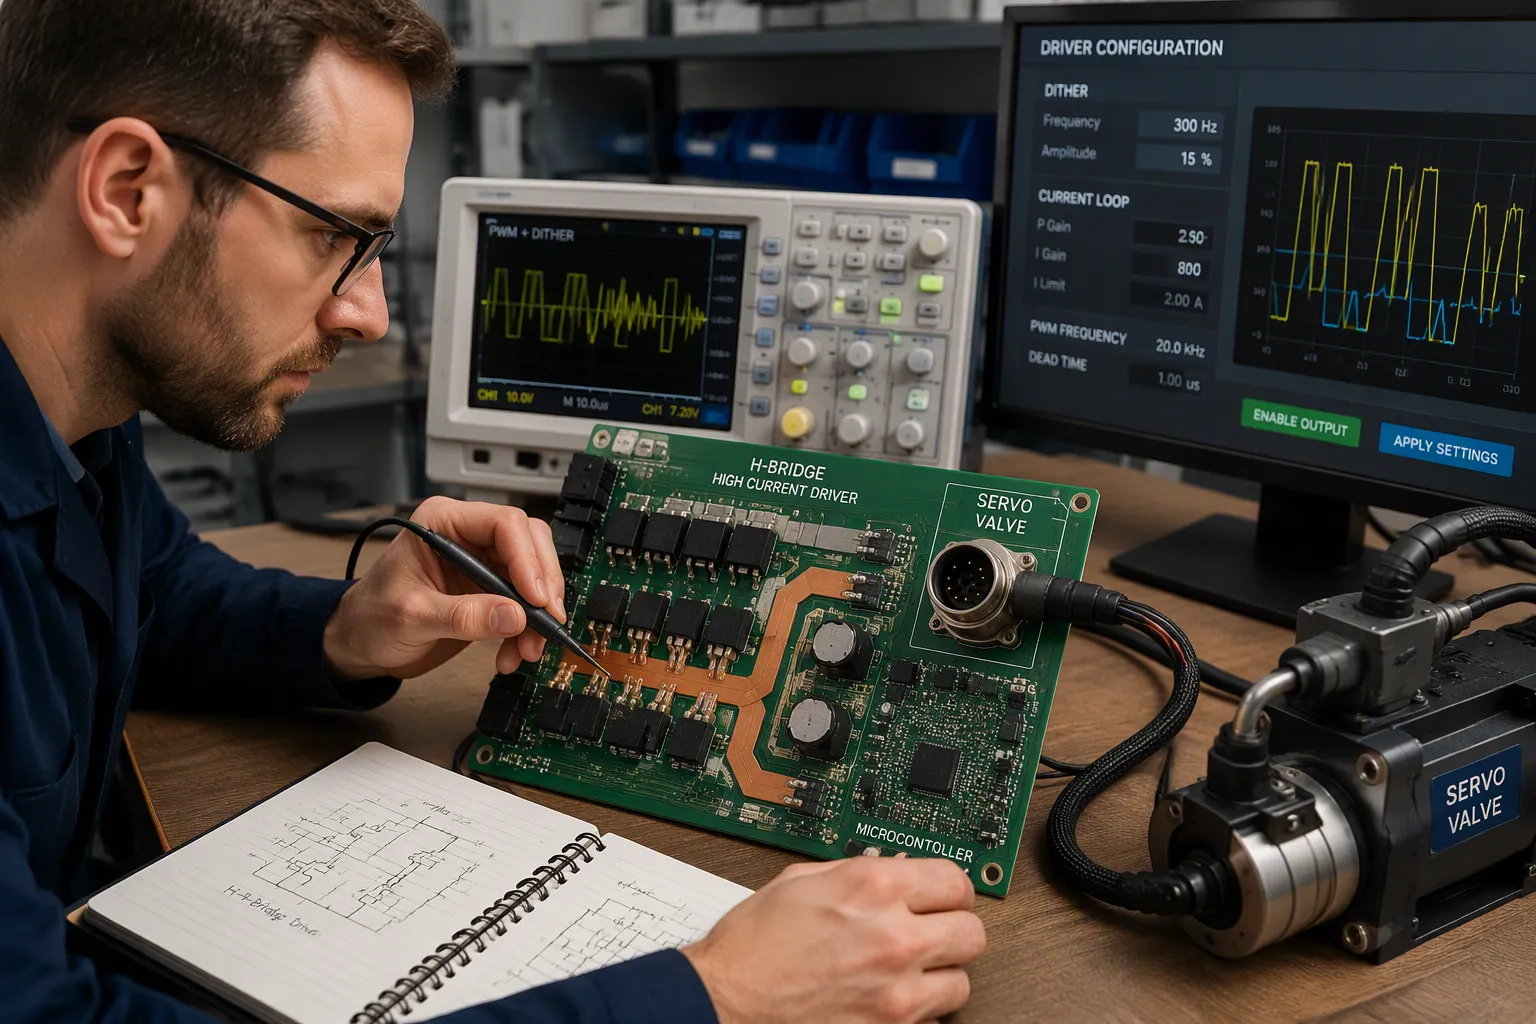
PWM डिथर का उपयोग करके सोलेनोइड और सर्वो वाल्व चलाना
आनुपातिक सोलेनोइड कुंडल धारा को बल में परिवर्तित करता है। तांबे का प्रतिरोध तापमान के साथ बढ़ता है, इसलिए चालक द्वारा लूप को बंद न करने पर धारा और बल में विचलन होता है। आपको आंतरिक बंद-लूप धारा नियंत्रण के साथ पीडब्ल्यूएम चरण को डिज़ाइन करना चाहिए। कुंडल के उच्चतम अपेक्षित तापमान और न्यूनतम आपूर्ति वोल्टेज पर अधिकतम धारा खपत ज्ञात कीजिए, क्योंकि तापमान वृद्धि से आउटपुट कम हो जाता है।
डिथर छोटे-छोटे निर्देशों पर स्पूल को गतिमान रखता है। स्थैतिक घर्षण वाल्व को जाम कर सकता है, और एक सूक्ष्म, नगण्य कंपन इसे रोक देता है। वाल्व-माउंटेड ड्राइवर अक्सर फैक्ट्री में ही डिथर आवृत्ति, आयाम, डेड बैंड और इनपुट मोड सेट करके आते हैं। यूनिवर्सल ड्राइवरों में ये सेटिंग्स समायोज्य होनी चाहिए। रियोस्टैट-आधारित कॉइल नियंत्रण से बचें; यह बिजली बर्बाद करता है, गर्मी पैदा करता है, और कोई डिथर या करंट फीडबैक नहीं देता है, इसलिए हिस्टैरेसिस प्रकाशित सीमाओं से बाहर चला जाता है।
दबाव और प्रवाह ट्रांसड्यूसर बाहरी लूप को बंद करते हैं। ये एनालॉग इनपुट स्वीकार करते हैं। PLC कंट्रोलर, जिसमें 0-5 VDC, 0-10 VDC और 4-20 mA शामिल हैं। करंट लूप लंबी केबल पर होने वाले व्यवधान को कम करता है। स्पूल पोजीशन फीडबैक से व्यवहार अधिक स्थिर होता है और ड्राइवर से उत्पन्न होने वाले डिथर को सपोर्ट करता है।
प्राचल | डिजाइन कार्रवाई |
|---|---|
डिथर आवृत्ति | वाल्व विनिर्देशों से मिलान करें; यूनिवर्सल ड्राइवर्स पर समायोज्य के रूप में प्रदर्शित करें |
डिथर आयाम | इसे अदृश्य रखें; स्पूल के ओवरशूट की जांच करें। |
वर्तमान परिपथ | बार-बार एक समान बल प्राप्त करने के लिए आंतरिक रूप से बंद करें |
इनपुट मोड | वोल्टेज और 4-20 mA करंट इनपुट को सपोर्ट करता है |
सलाह: केवल डेटाशीट पर निर्भर न रहकर, वास्तविक वाल्व पर डिथर सेटिंग्स की जांच करें। छोटे कमांड सिग्नल सबसे पहले घर्षण (स्टिक्शन) दिखाते हैं।
मिक्स्ड-सिग्नल पार्टिशनिंग, प्रोटेक्शन और डीएफएम ट्रेड-ऑफ
हाई-करंट सोलेनोइड ड्राइवर और प्रेसिजन सर्वो ड्राइव सर्किट एक ही बोर्ड पर होते हैं , इसलिए इन्हें ज़ोन के अनुसार अलग-अलग करें। H-ब्रिज को चौड़ा कॉपर, एक डायरेक्ट रिटर्न प्लेन और केल्विन शंट रूटिंग दें। MCU या FPGA के लिए सघन डीकपलिंग वाला एक शांत ग्राउंड एरिया सुरक्षित रखें। एनकोडर डिफरेंशियल पेयर्स को गेट-ड्राइव किनारों और पावर वाया से दूर रखें। सुरक्षा बैरियर पर क्रीपेज स्लॉट और आइसोलेटेड DC-DC स्पेसिंग लगाएं। स्विचिंग लूप और सेंसिंग सर्किट के बीच अपर्याप्त दूरी अधिकांश विफलताओं का कारण बनती है।
सुरक्षा के लिए भी यही नियम लागू होता है। शंट पर करंट का पता लगाएं, शॉर्ट-सर्किट लिमिटिंग जोड़ें, और प्रत्येक इंडक्टिव लोड के लिए फ्रीव्हीलिंग और फ्लाईबैक पाथ प्रदान करें। एक साथ चैनल करंट, कंट्रोलर ड्रॉ और मार्जिन को जोड़कर पावर प्लान करें। सोर्स, प्रोटेक्शन, कनेक्टर, कॉपर, वाया, केबल और रिटर्न के अक्रॉस वोल्टेज ड्रॉप की गणना करें, फिर लोडेड कनेक्टर पर मापकर इसकी पुष्टि करें। रेल एंट्री और तेजी से लोड बढ़ने वाली शाखाओं पर बल्क कैपेसिटर लगाएं।
हाइड्रोलिक साइड और कंट्रोल लॉजिक के बीच अलगाव दोनों की सुरक्षा करता है। रिवर्स-पोलैरिटी, सर्ज और ओवरकरंट प्रोटेक्शन को सोर्स एनर्जी और संभावित हार्नेस फॉल्ट के अनुसार समायोजित करें। डीएफएम के लिए, करंट, तापमान वृद्धि और रूटिंग घनत्व के आधार पर कॉपर वेट और स्टैकअप चुनें, फिर फैब्रिकेटर से स्पेसिंग और वाया नियमों की पुष्टि करें।
नोट: साझा कनेक्टर पिन और पतले ग्राउंड ट्रेस क्षणिक धारा के माध्यम से स्थानीय लॉजिक संदर्भ को स्थानांतरित करते हैं, जिससे रीसेट होता है।
थर्मल डिजाइन और दोष सत्यापन
एक्सपोज़्ड पैड्स को थर्मल-वाया पैटर्न का उपयोग करके निरंतर कॉपर से जोड़ें, फिर असेंबल किए गए बोर्ड को सबसे खराब संभावित गति प्रोफ़ाइल के तहत मापें। प्रत्येक परिणाम के साथ इनपुट वोल्टेज, सक्रिय चैनल, मैकेनिकल लोड, एयरफ़्लो, एनक्लोजर की स्थिति, परिवेश तापमान और सोक टाइम को लॉग करें। हॉट स्पॉट्स की तुलना डिवाइस की सीमाओं और डीरेटिंग पॉलिसी से करें। प्रति-चैनल करंट रेटिंग की जाँच करें; कुछ मल्टी-चैनल बोर्ड चैनल संख्या से कहीं कम कुल करंट प्रदान करते हैं। 24 वोल्ट के लिए रेटेड बोर्ड में रिवर्स-पोलैरिटी सुरक्षा और थर्मल शटडाउन शामिल होना चाहिए।
जब कोई खराबी दिखाई दे, तो उसे ठीक उसी जोड़ संयोजन, त्वरण और भार के साथ दोहराएँ। पर्याप्त बैंडविड्थ वाले स्थानीय परीक्षण बिंदुओं पर न्यूनतम रेल वोल्टेज और क्षणिक अवधि को मापें। आपूर्ति वोल्टेज, रीसेट, कमांड सिग्नल और खराबी आउटपुट को एक ही समय आधार पर सहसंबंधित करें। एक समय में एक एक्चुएटर का परीक्षण करके और केबलों को पुनः रूट करके कारणों का पता लगाएँ। सुधार की पुष्टि करने के लिए इच्छित इनपुट वोल्टेज और तापमान स्थितियों में सबसे खराब स्थिति वाली गति को पुनः चलाएँ।
लाभ, सीमाएँ और बाज़ार संदर्भ
ईंधन की बचत, ब्रेक की आयु और रखरखाव
कचरा ट्रक बेड़े के वास्तविक आंकड़े बताते हैं कि इससे कितना बड़ा लाभ हो सकता है। मियामी शहर के अधिकारियों ने पार्कर रनवाइज सिस्टम से 51% ईंधन की बचत की रिपोर्ट दी है, जबकि मियामी-डेड काउंटी के अधिकारियों ने 45% की बचत की रिपोर्ट दी है। यही सिस्टम रूट घनत्व और ट्रक के उपयोग के आधार पर प्रतिदिन 20-30 गैलन ईंधन बचाता है। पार्कर का दावा है कि विभिन्न अनुप्रयोगों में लगभग 50% की बचत होती है।
ब्रेक की लाइफ भी काफी बेहतर हो जाती है। ज्यादातर कचरा ट्रकों को साल में 3-4 बार नए ब्रेक की जरूरत पड़ती है। मियामी शहर के फ्लीट रिकॉर्ड बताते हैं कि कुछ ब्रेक बिना किसी मरम्मत के 6 साल से अधिक समय तक चले। मियामी शहर के सुपरिटेंडेंट जोस डेविला का कहना है कि 10 साल के वाहन जीवनचक्र के 6 साल पूरे होने तक ब्रेक रखरखाव पर 81,000 डॉलर तक की बचत हो जाती है।
मैट्रिक | वैल्यू |
|---|---|
ईंधन की बचत, मियामी शहर | 51% तक |
ईंधन की बचत, मियामी-डेड काउंटी | 45% तक |
ब्रेक रखरखाव पर बचत, 6 साल की अवधि | $81,000 |
बेसलाइन ब्रेक प्रतिस्थापन | प्रति वर्ष 3–4 बार |
ब्रेक सर्विस अंतराल पूरा हो गया | 6 साल से अधिक समय तक, अछूता |
हाइब्रिड इलेक्ट्रो-हाइड्रोलिक एक्चुएटर्स कई मायनों में पारंपरिक हाइड्रोलिक पावर सिस्टम से बेहतर हैं। पावर-ऑन-डिमांड डिज़ाइन लगातार चलने वाली मोटर की तुलना में ऊर्जा का अधिक कुशलता से उपयोग करता है। ऑनबोर्ड सर्वो कंट्रोल स्थिति, गति और बल पर सटीक नियंत्रण प्रदान करता है। पूरी तरह से सीलबंद, क्लोज्ड-सर्किट सिस्टम में तरल पदार्थ को फिर से भरने की आवश्यकता नहीं होती है, और 8,000 घंटे से अधिक की रेटिंग वाला बिल्ट-इन फिल्टर रखरखाव-मुक्त संचालन सुनिश्चित करता है। ये इकाइयाँ झटके और पार्श्व भार को सहन कर सकती हैं, और इनकी बल क्षमता 150,000 पाउंड (667 किलोनाइट्रोजन) तक होती है।
सलाह: हाइब्रिड ड्राइव समाधानों का मूल्यांकन करते समय, केवल खरीद मूल्य की ही नहीं, बल्कि रखरखाव अंतराल की भी तुलना करें।
प्रतिस्पर्धा और ईंधन-स्वतंत्र क्षमताएं
कुछ मशीन श्रेणियों में विद्युत शक्ति सीधे तौर पर प्रतिस्पर्धा करती है। बैटरी की लागत, चार्जिंग अवसंरचना और कार्य-चक्र अनुकूलता ही यह तय करती है कि कौन जीतेगा। उच्च बल और उच्च झटके वाले अनुप्रयोगों में हाइड्रोलिक प्रणालियों को लाभ होता है, जहां एक हाइब्रिड लीनियर एक्चुएटर समान आकार के इलेक्ट्रोमैग्नेटिक एक्चुएटर की तुलना में 300% अधिक शक्ति घनत्व प्रदान करता है।
किसी भी ईंधन पर चलने की क्षमता इसकी प्रमुख विशेषता है। इंजन परत हाइड्रोलिक सर्किट को फिर से डिज़ाइन किए बिना डीजल, प्राकृतिक गैस या अन्य ईंधन स्वीकार करती है। एक हाइब्रिड लीनियर एक्चुएटर और अन्य हाइब्रिड लीनियर एक्चुएटर किसी भी ईंधन के जलने पर ब्रेकिंग ऊर्जा को पुनः प्राप्त करते हैं। पंप पर दो डिस्प्लेसमेंट सेटिंग्स दबाव की विभिन्न स्थितियों में पैकेज को कॉम्पैक्ट रखती हैं। इंजीनियरों को इलेक्ट्रो-हाइड्रोलिक और बैटरी-इलेक्ट्रिक विकल्पों में से किसी एक को चुनने से पहले ड्यूटी साइकिल और बुनियादी ढांचे पर विचार करना चाहिए।
सीमाएँ और डिज़ाइन संबंधी बाधाएँ
एक्युमुलेटर का आकार यह सीमित करता है कि सिस्टम प्रत्येक ब्रेकिंग घटना में कितनी ऊर्जा संग्रहित कर सकता है। कम गैस प्री-चार्ज क्षमता को कम करता है और द्रव का तापमान बढ़ाता है। पैकेजिंग भी डिज़ाइन को सीमित करती है, क्योंकि उच्च दबाव वाले पात्रों को स्थान और संरचनात्मक सुरक्षा की आवश्यकता होती है।
मोड स्विचिंग के साथ नियंत्रण की जटिलता बढ़ जाती है। नियंत्रक को पूरे ड्राइव में हिस्टैरेसिस, प्रेशर बैंड और फॉल्ट रिस्पॉन्स को मैनेज करना होता है। रिलीज़ से पहले लोड और अनलोड दोनों स्थितियों में ट्रांज़िशन व्यवहार को सत्यापित करना आवश्यक है।
इस डिज़ाइन से मशीन को चलाने के दो तरीके मिलते हैं। ये मोड, साथ ही रीजेनरेटिव ब्रेकिंग, ईंधन और रखरखाव की बचत करते हैं। कंट्रोल बोर्ड इस क्षमता को सटीक और दोहराने योग्य गति में बदल देता है।
इंजीनियरों के लिए, हाइड्रोलिक/सर्वो हाइब्रिड ड्राइव सिस्टम एक ऐसा ड्राइवट्रेन प्रदान करता है जो किसी भी ईंधन पर चल सकता है और जिसका रखरखाव आसान है। इसके इलेक्ट्रॉनिक्स स्तर पर अभी भी मिक्स्ड-सिग्नल विभाजन और थर्मल डिज़ाइन में सावधानीपूर्वक सुधार की आवश्यकता है। इन दोनों क्षेत्रों को सर्वोच्च प्राथमिकता दें, न कि बाद में सोचने वाली बातें।
सख्त उत्सर्जन नियमों के चलते ऐसे ड्राइवट्रेन को प्राथमिकता दी जा रही है जो कम ईंधन खपत करते हैं और ब्रेकिंग ऊर्जा को पुनः प्राप्त करते हैं। जो टीमें हाइड्रोलिक और इलेक्ट्रॉनिक दोनों स्तरों को अच्छी तरह समझ लेंगी, उन्हें यह प्लेटफॉर्म इस दिशा में कारगर साबित होगा। सावधानीपूर्वक डिजाइन करने से मशीन के पूरे जीवनकाल में लाभ मिलता है।
सामान्य प्रश्न
टेस्ट रन से पहले आपको एक्यूमुलेटर के प्री-चार्ज की जांच कैसे करनी चाहिए?
प्रत्येक परीक्षण से पहले गैस की मात्रा को निर्धारित दबाव सीमा के अनुसार जांचें। कम मात्रा होने पर भंडारण क्षमता कम हो जाती है और द्रव अधिक गर्म हो जाता है। हाइड्रोलिक सर्किट पर दिए गए मान को पढ़ें और परीक्षण स्थितियों के आगे लिख लें। बर्तन खोलने से संबंधित किसी भी सेवा के बाद दोबारा जांच करें।
एक प्रोपोर्शनल सोलेनोइड ड्राइवर को PWM डिथर की आवश्यकता क्यों होती है?
स्थैतिक घर्षण के कारण छोटे-छोटे कमांड पर वाल्व स्पूल अटक सकता है। एक सूक्ष्म कंपन, जिसे आप महसूस नहीं कर सकते, स्पूल को गतिमान रखता है। डिथर आवृत्ति और आयाम को वाल्व विनिर्देश के अनुसार सेट करें, और यूनिवर्सल ड्राइवर्स पर दोनों को समायोज्य बनाएं। केवल डेटाशीट ही नहीं, बल्कि वास्तविक वाल्व पर सेटिंग्स की जांच करें।
आप एक ही बोर्ड पर हाई-करंट सोलेनोइड ड्राइवर और प्रिसिजन सर्वो सर्किट को कैसे विभाजित करते हैं?
बोर्ड को ज़ोन में विभाजित करें । एच-ब्रिज को चौड़ा कॉपर, एक सीधा रिटर्न प्लेन और केल्विन शंट रूटिंग प्रदान करें। कंट्रोलर के लिए सघन डीकपलिंग के साथ एक शांत ग्राउंड क्षेत्र रखें। एनकोडर डिफरेंशियल पेयर्स को गेट-ड्राइव किनारों से दूर रूट करें। अधिकांश विफलताएँ स्विचिंग लूप और सेंसिंग सर्किट के बीच अपर्याप्त पृथक्करण के कारण होती हैं।
मोड-स्विचिंग ड्राइव को रिलीज़ करने से पहले आपको क्या-क्या सत्यापित करना चाहिए?
ड्राइव लोड और अनलोड करके ट्रांज़िशन का परीक्षण करें। पुष्टि करें कि स्विच पॉइंट के आसपास हिस्टैरेसिस मोड के बीच हंटिंग बंद कर देता है। सप्लाई वोल्टेज, रीसेट, कमांड सिग्नल और फॉल्ट आउटपुट को एक ही टाइम बेस पर संरेखित करें। रिलीज़ से पहले नियोजित इनपुट वोल्टेज और तापमान स्थितियों में सबसे खराब स्थिति वाले मोशन को दोबारा चलाएँ।