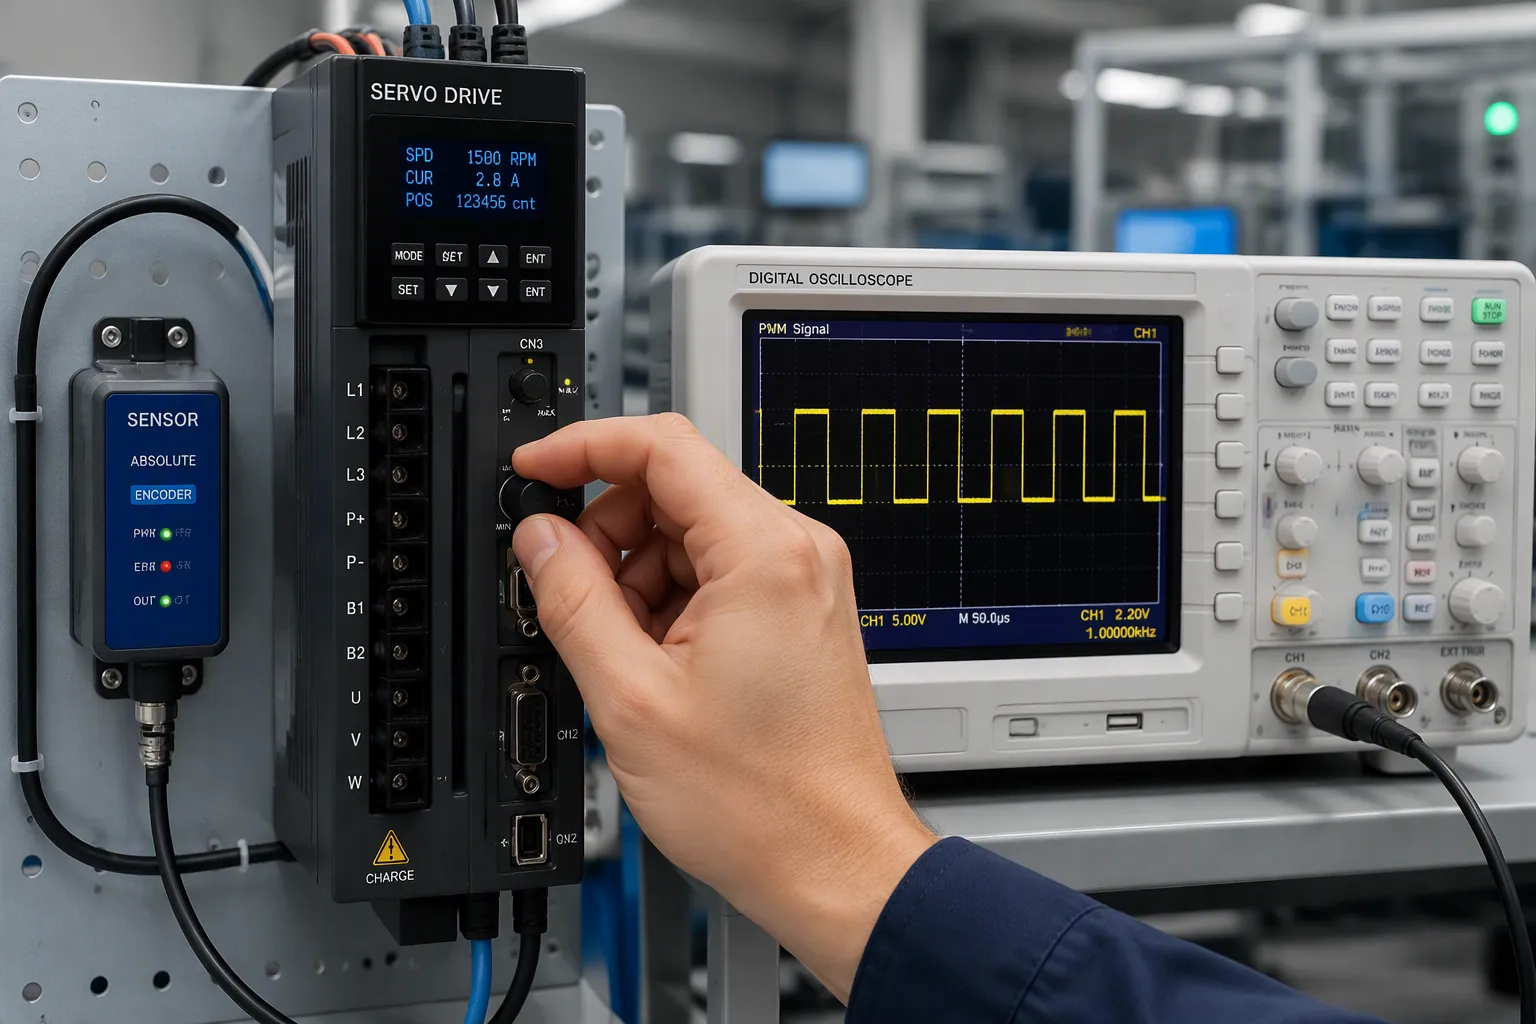
सर्वो ड्राइव लक्ष्य स्थिति या गति निर्धारित करने के लिए पीडब्ल्यूएम का उपयोग करते हैं। सेंसर वास्तविक समय में वास्तविक मान की रिपोर्ट करते हैं। फिर ड्राइव एक बंद लूप में अंतर को ठीक करता है। पीडब्ल्यूएम, या पल्स-विड्थ मॉड्यूलेशन, सिग्नल को बहुत तेजी से चालू और बंद करता है। ड्यूटी साइकिल चालू रहने का अंश है, और यह कमांड स्तर निर्धारित करता है। बंद-लूप नियंत्रण का अर्थ है कि ड्राइव कमांड की तुलना फीडबैक से करता है और त्रुटि कम होने तक अपने आउटपुट को समायोजित करता है।
हार्डवेयर इंजीनियरों और इलेक्ट्रॉनिक्स उत्पाद टीमों को बोर्ड-स्तर के तथ्यों की आवश्यकता होती है, न कि नारों की। सर्वो ड्राइव गति नियंत्रण का मूल आधार हैं, और छोटे-छोटे डिज़ाइन विकल्प यह निर्धारित करते हैं कि सर्वो मोटर अपनी स्थिति बनाए रखेगी या भटक जाएगी। इस चर्चा में कमांड एन्कोडिंग, फीडबैक सेंसिंग, संयुक्त लूप और पावर-स्टेज के बीच के तालमेल पर विचार किया गया है।
चाबी छीन लेना
पीडब्ल्यूएम ड्यूटी साइकिल सर्वो ड्राइव के लिए कमांड निर्धारित करता है, इसलिए सटीक टाइमिंग से सटीक गति सुनिश्चित होती है।
अपनी सटीक आवश्यकताओं के लिए सही सेंसर चुनें: बुनियादी कार्यों के लिए पोटेंशियोमीटर, उच्च सटीकता के लिए एनकोडर।
क्लोज्ड-लूप कंट्रोल, त्रुटियों को ठीक करने और गति को स्थिर बनाए रखने के लिए फीडबैक के आधार पर कमांड की जांच करता है।
डेड-टाइम कंट्रोल और करंट सेंसिंग से युक्त एक अच्छा पावर स्टेज डिजाइन ड्राइव और मोटर की सुरक्षा करता है।
विनिर्माण संबंधी समस्याओं को रोकने और सर्वो के प्रदर्शन को विश्वसनीय बनाए रखने के लिए शुरुआत से ही डीएफएम दिशानिर्देशों का पालन करें ।
सर्वो ड्राइव और पीडब्ल्यूएम नियंत्रण
सर्वो ड्राइव किसी मोशन सिस्टम का पावर इंटरफ़ेस और निष्पादन चरण होता है। यह मोशन कंट्रोलर से कमांड प्राप्त करता है, उस कमांड को स्विचिंग पैटर्न में परिवर्तित करता है और मोटर वाइंडिंग को संचालित करता है। ड्राइव यह तय नहीं करता कि लोड कहाँ लगेगा। यह कमांड को पूरा करता है और अपने फीडबैक पथ के माध्यम से वापस रिपोर्ट करता है।
ड्यूटी साइकिल और कमांड एन्कोडिंग
ड्यूटी साइकिल कमांड को आगे बढ़ाती है। एक चौड़ी पल्स ड्राइव को यात्रा के एक छोर की ओर बढ़ने का संकेत देती है; एक संकीर्ण पल्स इसे दूसरे छोर की ओर ले जाती है। आरसी-शैली के डिज़ाइनों में, लगभग 1.5 मिलीसेकंड की पल्स आमतौर पर केंद्र को दर्शाती है, और वांछित स्थिति निर्धारित करने के लिए पल्स की चौड़ाई उस मान से ऊपर या नीचे बदलती रहती है। औद्योगिक सर्वो ड्राइव अक्सर गति या टॉर्क को इसी तरह एन्कोड करते हैं, जिसमें ड्यूटी साइकिल कमांडेड करंट या वेग से मेल खाती है।
एनकोडिंग योजना महत्वपूर्ण है क्योंकि सर्वो मोटर औसत वोल्टेज पर प्रतिक्रिया करते हैं, न कि व्यक्तिगत वोल्टेज सीमाओं पर। एक स्वच्छ ड्यूटी साइकिल एक अनुमानित औसत उत्पन्न करता है। एक विकृत ड्यूटी साइकिल एक ऐसा कमांड उत्पन्न करता है जो ड्राइव का कभी इरादा नहीं था।
पीडब्ल्यूएम टाइमिंग और रिफ्रेश सटीकता
टाइमिंग जिटर सटीक गति का दुश्मन है। सर्वो ड्राइव प्रत्येक आने वाले पल्स की तुलना एक आंतरिक टाइम बेस से करते हैं। उस पल्स पर जिटर डिकोड किए गए कमांड को बदल देता है, और फिर लूप लगातार गतिमान लक्ष्य का पीछा करता है। रिफ्रेश रेट यह निर्धारित करता है कि कमांड कितनी बार अपडेट होता है। बहुत धीमा रिफ्रेश सर्वो मोटर्स को तेजी से बदलते सेटपॉइंट्स से पीछे छोड़ देता है।
बोर्ड-स्तरीय लेआउट दोनों को प्रभावित करता है। PWM इनपुट को स्विचिंग नोड्स से दूर रखें, ट्रेस को छोटा रखें और टाइमर को एक स्थिर क्लॉक स्रोत प्रदान करें। सर्वो ड्राइव जो स्थिति को अच्छी तरह से बनाए रखते हैं, आमतौर पर एक साफ, अच्छी तरह से क्लॉक किए गए कमांड इनपुट से शुरू होते हैं।
नोट: लोड की गतिशीलता के आधार पर रिफ्रेश दर की पुष्टि करें, न कि केवल डेटाशीट में दी गई अधिकतम सीमा के आधार पर।
सेंसर डिटेक्शन और फीडबैक हार्डवेयर
फीडबैक पाथ यह निर्धारित करता है कि सर्वो ड्राइव लोड की वास्तविक स्थिति को कितनी अच्छी तरह से जान पाते हैं। एक सेंसर भौतिक गति को विद्युत सिग्नल में परिवर्तित करता है। फिर सर्वो ड्राइव उस सिग्नल की तुलना कमांड से करते हैं। फीडबैक की गुणवत्ता, नियंत्रण लूप की गति चाहे कितनी भी तेज़ क्यों न हो, प्राप्त की जा सकने वाली सटीकता की एक सीमा निर्धारित करती है।
पोटेंशियोमीटर, एनकोडर और हॉल सेंसर
प्रत्येक सेंसर प्रकार में लागत और बोर्ड पर लगने वाली जगह के आधार पर रिज़ॉल्यूशन में अंतर होता है। नीचे दी गई तालिका में विशिष्ट विनिर्देशों का सारांश दिया गया है।
सेंसर लिखें | संकल्प | शुद्धता |
|---|---|---|
एब्सोल्यूट एनकोडर (फैनुक) | 24-बिट | ±2.5 μm की स्थिति निर्धारण सटीकता |
एब्सोल्यूट एनकोडर (मितुटोयो) | 0.1 आर्कसेकंड घूर्णी; नैनोमीटर-स्तर रैखिक | ±0.5 μm रेखीय; ±1 आर्कसेकंड घूर्णी |
सामान्य निरपेक्ष एनकोडर | 16-बिट से अधिक | उत्कृष्ट ध्वनि प्रतिरोधक क्षमता, असतत डिजिटल आउटपुट |
रेखीय पोटेंशियोमीटर (हॉल प्रभाव, फैनुक) | एनालॉग | पूर्ण रेंज में 0.1% से बेहतर रैखिकता |
सामान्य पोटेंशियोमीटर | एनालॉग | ±1–2 मिमी की स्थिति निर्धारण सीमा |
पोटेंशियोमीटर सबसे सस्ते होते हैं। हॉल सेंसर कीमत के मामले में मध्यम श्रेणी में आते हैं। ऑप्टिकल एनकोडर उच्च गुणवत्ता वाले पुर्जे हैं, और इनकी सटीक बनावट तभी उचित ठहराई जा सकती है जब काम में वास्तव में इनकी आवश्यकता हो। सामान्य पोटेंशियोमीटर ±1–2 मिलीमीटर की सटीकता के लिए उपयुक्त होते हैं। एक मिलीमीटर से कम सटीकता के लिए ऑप्टिकल एनकोडर की आवश्यकता होती है। पोटेंशियोमीटर फीडबैक का उपयोग करने वाले सर्वो मोटर्स को भी शील्डिंग और फ़िल्टरिंग की आवश्यकता होती है, क्योंकि एनालॉग शोर वोल्टेज सिग्नल को प्रभावित करता है।
फीडबैक लाइनों पर शोर फ़िल्टरिंग
शोरगुल वाली लाइनें मास्टर पोजीशन डेटा को खराब कर देती हैं। लंबी केबल, कमजोर शील्डिंग और पास में मौजूद बिजली के तार, ये सभी त्रुटि बढ़ाते हैं। डिफरेंशियल एनकोडर सिग्नल कॉमन-मोड शोर को अच्छी तरह से रोकते हैं। फीडबैक केबलों को मोटर पावर वायरिंग से दूर रखें। जब मोशन प्रोफाइल को सटीक सिंक्रोनाइज़ेशन की आवश्यकता हो, तो उच्च-रिज़ॉल्यूशन एनकोडर चुनें।
आधुनिक स्मार्ट एनकोडर आंतरिक तापमान और सिग्नल गुणवत्ता की जानकारी देते हैं। 90% से कम सिग्नल गुणवत्ता कंपन या तेल रिसाव के कारण होने वाली संभावित खराबी की चेतावनी देती है। स्थिति में होने वाली अनियमित त्रुटियों और टॉर्क में अचानक होने वाले उतार-चढ़ाव पर ध्यान दें। एनकोडर के सिग्नल-टू-नॉइज़ अनुपात को ट्रैक करने वाले सर्वो ड्राइव इन दोषों को समय रहते पकड़ लेते हैं। इसके बाद सर्वो मोटर अपने होम रेफरेंस को बनाए रखते हैं, न कि चक्र के मध्य में उसे खो देते हैं।
सर्वो ड्राइव में क्लोज्ड-लूप नियंत्रण
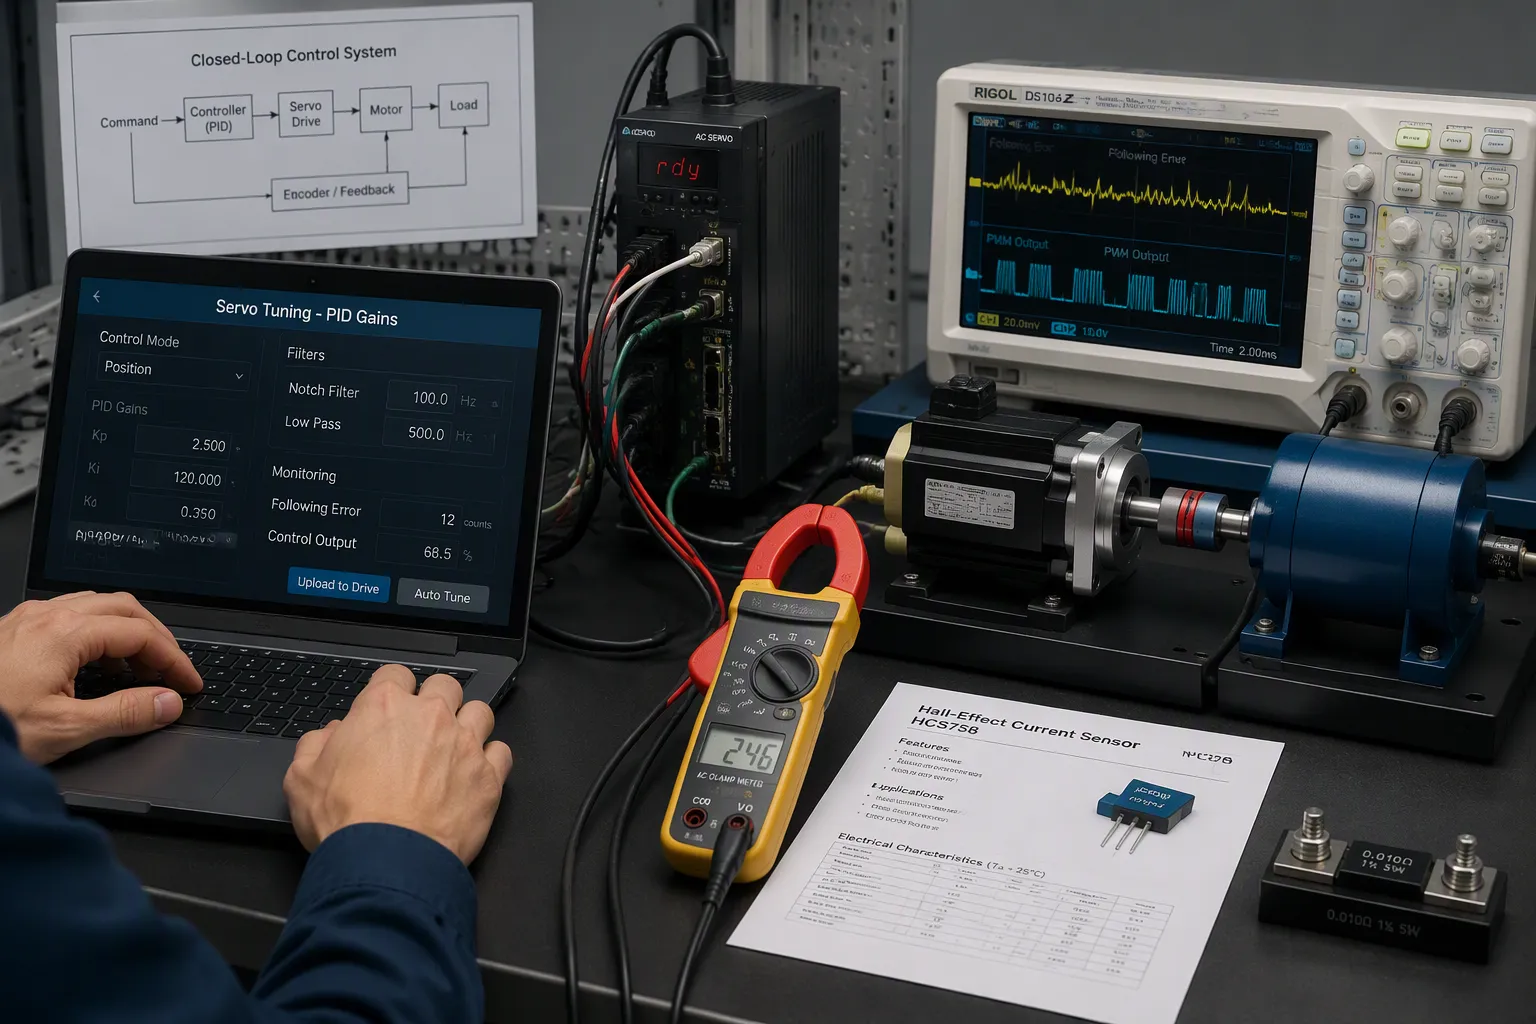
केवल एक कमांड से मोटर नहीं चलती। एक क्लोज्ड-लूप कंट्रोल सिस्टम वांछित स्थिति की तुलना मापी गई स्थिति से करता है। फिर यह अंतर के आधार पर कार्रवाई करता है। इस अंतर को फॉलोइंग एरर कहा जाता है। सर्वो ड्राइव इसे करेक्शन ब्लॉक में भेजते हैं, और आउटपुट पावर स्टेज को संचालित करता है । यहीं पर पीडब्ल्यूएम कमांड और सेंसर डेटा अंततः एक साथ आते हैं।
त्रुटि सुधार और स्थिरीकरण
अधिकांश सर्वो ड्राइव त्रुटियों को ठीक करने के लिए PID नियंत्रक का उपयोग करते हैं। आनुपातिक पद वर्तमान त्रुटि के आकार के अनुसार प्रतिक्रिया करता है और यह सिस्टम की कठोरता की तरह कार्य करता है। समाकल पद पिछली त्रुटियों को जोड़कर स्थिर अवस्था के अंतर को दूर करता है और एक समाकलन सीमा दोलन को रोकती है। अवकल पद त्रुटि के परिवर्तन की गति के अनुसार प्रतिक्रिया करता है और अतिवृद्धि के विरुद्ध अवमंदन प्रदान करता है।
ट्यूनिंग एक व्यावहारिक क्रम का पालन करती है। इंजीनियर Kp को तब तक बढ़ाते हैं जब तक कि थोड़ा सा ओवरशूट दिखाई न दे, फिर क्रिटिकल डैम्पिंग तक पहुँचने के लिए Kd को बढ़ाते हैं, और अंत में बची हुई त्रुटि को दूर करने के लिए Ki को यथासंभव कम सेट करते हैं। एक प्रकाशित ट्यूनिंग उदाहरण में Kp = 1, Ki = 2, और Kd = 0.05 का उपयोग किया गया है। एक सामान्य नियम Ki को Kp के 1/10 और 1/2 के बीच सेट करता है, और छोटे सर्वो मोटर्स बड़े अनुपात का उपयोग करते हैं। जब कोई भी Kd मान किसी दिए गए Kp को स्थिर नहीं कर पाता है, तो सलाह दी जाती है कि Kp को 35-50% तक कम करें और पुनः ट्यून करें।
बेसिक पीआईडी हर त्रुटि को ठीक नहीं कर सकता। हार्मोनिक कंपनसेशन मोटर पिच या एक यांत्रिक चक्कर से जुड़ी दोहराई जाने वाली टॉर्क और फीडबैक गड़बड़ियों को ठीक करता है। एरर मैपिंग लेजर इंटरफेरोमीटर डेटा को नॉन-वोलेटाइल मेमोरी में स्टोर करता है और वास्तविक समय में इंटरपोलेटेड सुधार लागू करता है। ड्यूल-लूप कंट्रोल लोड पर एक दूसरा एनकोडर जोड़ता है, जिससे पोजीशन लूप लोड की वास्तविक स्थिति देख पाता है। ये विधियाँ क्लोज्ड-लूप फीडबैक सिस्टम को गेन ट्यूनिंग से कहीं आगे ले जाती हैं।
करंट सेंसिंग और स्टॉल डिटेक्शन
करंट सेंसिंग ड्राइव की सुरक्षा करता है और टॉर्क लूप को बंद करता है। दो विधियाँ प्रमुख हैं, और प्रत्येक की अपनी कुछ कमियाँ और खूबियाँ हैं।
विशेषता | हॉल इफेक्ट सेंसर | शंट प्रतिरोधक |
|---|---|---|
अलगाव | विद्युत अपघटन | कोई नहीं |
शुद्धता | क्लोज्ड-लूप संस्करणों में अच्छा है | उच्च परिशुद्धता और स्थिरता |
लागत | उच्चतर | निम्न |
शक्ति का नुकसान | न्यूनतम प्रविष्टि हानि | I²R ऊष्मा अपव्यय |
के लिए सबसे अच्छा | उच्च-धारा, अलगाव-महत्वपूर्ण ड्राइव | कम वोल्टेज, कॉम्पैक्ट डिज़ाइन |
शंट की स्थिति ड्राइव की डिटेक्शन क्षमता को प्रभावित करती है। लो-साइड शंट ग्राउंड के पास स्थित होते हैं और ग्राउंड से शॉर्ट सर्किट का पता नहीं लगा सकते। हाई-साइड शंट सिस्टम ग्राउंड को साफ रखते हैं, लेकिन इसके लिए बस वोल्टेज के लिए उपयुक्त सेंसिंग आईसी की आवश्यकता होती है। इन-लाइन शंट प्रत्येक मोटर फेज के लिए एक रेसिस्टर लगाते हैं और एफईटी की स्थिति से स्वतंत्र होकर सबसे सटीक परिणाम देते हैं।
स्टॉल डिटेक्शन इसी डेटा पर आधारित है। एक स्टॉल्ड सर्वो मोटर बढ़ती हुई धारा खींचती है जबकि उसकी स्थिति में कोई परिवर्तन नहीं होता। ड्राइव धारा की तुलना एक निश्चित सीमा से करती है और आउटपुट काट देती है या कमांड को वापस ले लेती है। धारा और स्थिति का वास्तविक समय फीडबैक एक वास्तविक स्टॉल को क्षणिक लोड स्पाइक से अलग करता है। यह अंतर मोटर वाइंडिंग और बोर्ड को अनावश्यक ट्रिपिंग से बचाता है।
पावर स्टेज और सटीक मोशन डिज़ाइन
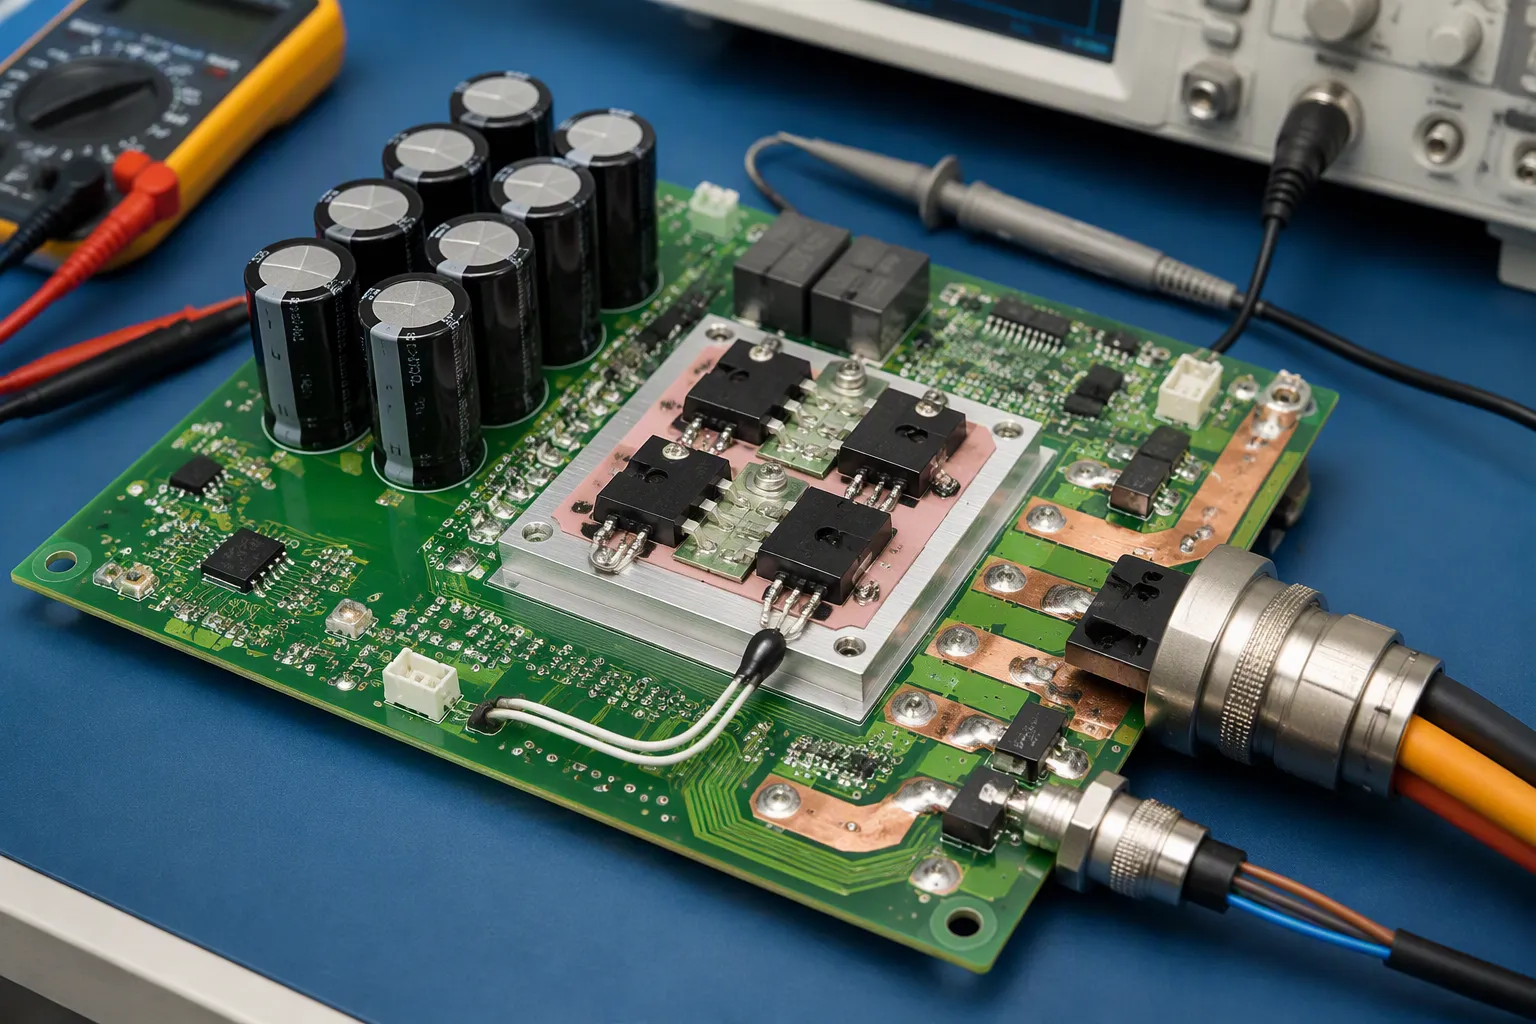
पावर स्टेज कम वोल्टेज वाले निर्देशों को मोटर करंट में परिवर्तित करता है। इसकी संरचना और इसमें उपयोग किए गए पुर्जे यह निर्धारित करते हैं कि लोड के तहत सटीक गति स्थिर बनी रहेगी या नहीं।
एच-ब्रिज, बैक-ईएमएफ और धारिता
एक MOSFET H-ब्रिज वाइंडिंग के आर-पार बस वोल्टेज को स्विच करता है। डेड-टाइम नियंत्रण शूट-थ्रू को रोकता है, जो तब होता है जब एक ही लेग में दोनों डिवाइस एक ही समय में कंडक्ट करते हैं। सिलिकॉन MOSFETs के लिए सामान्य डेड-टाइम 100–300 ns होता है। एक सुरक्षित नियम के अनुसार, डेड-टाइम को अधिकतम टर्न-ऑफ समय और मार्जिन से अधिक रखा जाता है, जैसे कि 50 ns के टर्न-ऑफ के लिए 200 ns। बहुत अधिक डेड-टाइम प्रभावी वोल्टेज को कम कर देता है और रिपल को बढ़ा देता है।
सिफारिश | निष्क्रिय समय मूल्य | दलील |
|---|---|---|
विशिष्ट सिलिकॉन MOSFETs | 100–300 एनएस | पूरक चालू होने से पहले पूरी तरह बंद हो जाना |
टर्न-ऑफ पर मार्जिन | बंद करने का समय + मार्जिन | सबसे खराब स्थिति में होने वाली देरी को कवर करता है |
प्रोग्रामेबल ड्राइवर (LM5106) | 100–600 एनएस | प्रतिरोधक-समायोज्य |
बैक-ईएमएफ गति के साथ बढ़ता है और कमांडेड वोल्टेज से टकराता है। सप्लाई टॉलरेंस, केबल ड्रॉप, लोड सैग और रीजेनरेटिव राइज़ को ध्यान में रखते हुए एक पूर्ण वोल्टेज बजट बनाएं। दोनों सिरों पर 10-15% का अतिरिक्त मार्जिन रखें। सेंसरलेस डिज़ाइन स्लाइडिंग-मोड ऑब्ज़र्वर की मदद से बैक-ईएमएफ का अनुमान लगाते हैं, फिर रोटर की गति और स्थिति का पता लगाते हैं। यह विधि कम गति पर खराब प्रदर्शन करती है और स्थिर अवस्था में विफल हो जाती है।
पीक रिपल करंट के लिए डीसी-बस कैपेसिटर का आकार निर्धारित करें और वोल्टेज रिपल को आमतौर पर 5% से कम रखें। जहां रीजेनरेटिव ब्रेकिंग ऊर्जा वापस लौटाती है, वहां ब्रेकिंग रेसिस्टर्स जैसे एब्जॉर्प्शन पाथ प्रदान करें ताकि वोल्टेज वृद्धि पावर स्टेज पर अत्यधिक दबाव न डाले।
थर्मल, कनेक्टर और डीएफएम के बीच के समझौते
कनेक्टर और वायरिंग हार्नेस को अत्यधिक गर्म हुए बिना करंट प्रवाहित करना चाहिए। कंडक्टर के लिए उपयुक्त कॉन्टैक्ट रेटिंग चुनें।
कनेक्टर प्रकार | पिंस | प्रति संपर्क वोल्टेज/करंट | आईपी (संयोजित) |
|---|---|---|---|
एम23 गोलाकार | 12 या 17 | / 400V 16A | IP67 |
एम12 गोलाकार (डी-कोडेड) | 8 | / 250V 4A | IP67 |
एम17 सैन्य परिपत्र | 7 - 55 | / 600V 23A | IP68 |
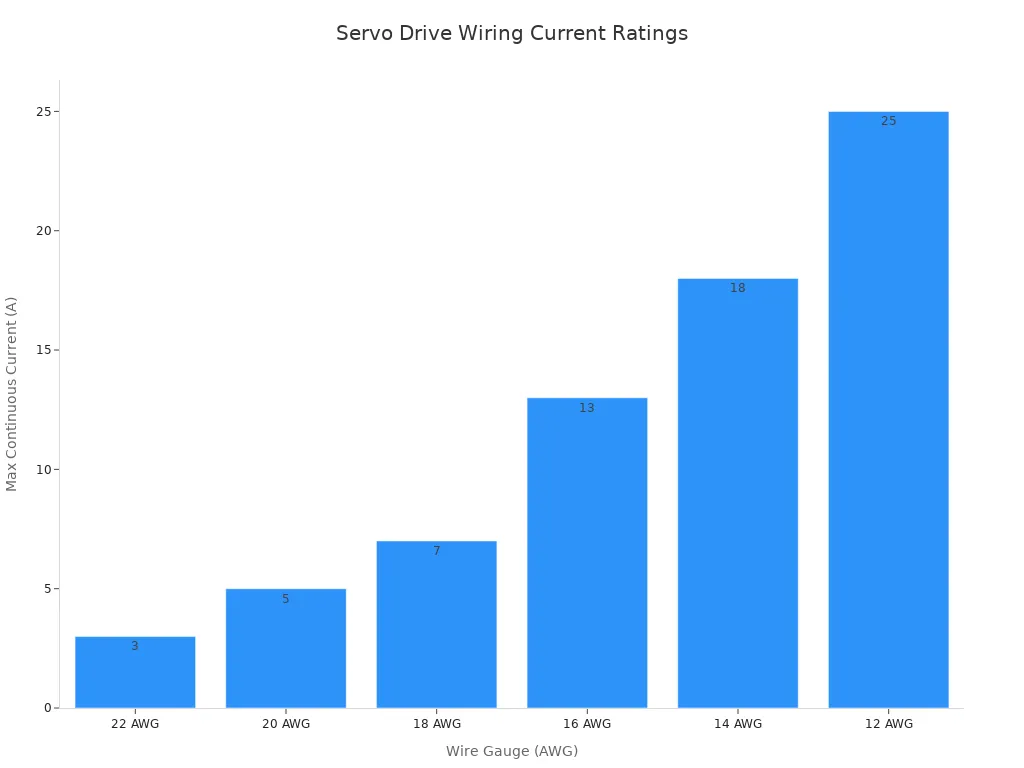
तार की मोटाई भी इसी सिद्धांत पर आधारित है। 16 AWG का तार 40°C तापमान पर लगातार 13A धारा प्रवाहित करता है, जो 400W से 1.5kW क्षमता वाले जोड़ों के लिए उपयुक्त है। वहीं, 12 AWG का तार बड़े जोड़ों के लिए 25A धारा तक प्रवाहित कर सकता है।
ड्राइवर आईसी के लिए थर्मल डिज़ाइन कॉपर क्षेत्र, थर्मल वाया और वायु प्रवाह पर निर्भर करता है। डीएफएम समीक्षा से कई समस्याएं समय रहते पकड़ में आ जाती हैं। निर्माता के पार्ट नंबर और स्वीकृत विकल्पों को लॉक करें। रिफ्लो से पहले नमी-संवेदनशील उपकरणों की जांच करें। स्टेंसिल एपर्चर को थर्मल प्रोफाइल से मिलाएं। पोलैरिटी सत्यापित करें और एओआई का उपयोग करें, जहां छिपे हुए जोड़ या थर्मल पैड जोखिम पैदा करते हैं वहां एक्स-रे का उपयोग करें। फैब्रिकेशन, बीओएम, सेंट्रॉइड और असेंबली फाइलों को एक ही संशोधन पहचानकर्ता के अंतर्गत जारी करें।
PWM कमांड सेट करता है। सेंसर परिणाम की जाँच करते हैं। ड्राइव का क्लोज्ड-लूप कंट्रोल स्थिर और सटीक गति के लिए इन दोनों को आपस में जोड़ता है। सर्वो ड्राइव को इस जोड़ी के दोनों हिस्सों से सटीकता मिलती है। कमांड टाइमिंग कितनी सटीक है, यह तय करता है कि लक्ष्य कितनी आसानी से पहुँचता है। फीडबैक सिग्नल कितना अच्छा है, यह तय करता है कि ड्राइव लोड को कितनी ईमानदारी से समझता है। सर्वो मोटर केवल बोर्ड द्वारा दिए गए कमांड का ही पालन करते हैं।
हार्डवेयर टीमों को स्पेसिफिकेशन लिखते समय तीन बातों का एक साथ आकलन करना चाहिए। पहला, काम के लिए आवश्यक रिज़ॉल्यूशन के अनुसार फीडबैक हार्डवेयर का मूल्यांकन करें। दूसरा, वास्तविक करंट और थर्मल स्ट्रेस के लिए पावर स्टेज का आकार निर्धारित करें । तीसरा, रिलीज़ से पहले DFM की सभी बाधाओं को दूर करें। जो सर्वो ड्राइव इन तीनों जांचों में सफल होते हैं, वे लोड के तहत अपनी स्थिति बनाए रखते हैं। इससे सर्वो मोटर कम गर्म होते हैं और लंबे समय तक चलते हैं।
सामान्य प्रश्न
एक सर्वो ड्राइव पीडब्ल्यूएम सिग्नल को मोटर की गति में कैसे परिवर्तित करता है?
ड्राइव पल्स की चौड़ाई को पढ़ता है और उसकी तुलना अपने आंतरिक टाइम बेस से करता है। लगभग 1.5 मिलीसेकंड की पल्स आमतौर पर केंद्र स्थिति को दर्शाती है। ड्राइव डिकोड किए गए मान को पावर स्टेज के लिए स्विचिंग पैटर्न में परिवर्तित करता है। इनपुट पर सटीक टाइमिंग कमांड को स्थिर बनाए रखती है।
किसी दिए गए सटीक लक्ष्य के लिए कौन सा फीडबैक सेंसर उपयुक्त है?
पोटेंशियोमीटर सबसे सस्ते होते हैं और ±1–2 मिमी की सटीकता से स्थिति का निर्धारण कर सकते हैं। हॉल सेंसर कीमत के मामले में बीच में आते हैं। ऑप्टिकल एनकोडर सबसे महंगे होते हैं और जब काम में मिलीमीटर से भी कम सटीकता की आवश्यकता होती है तो ये उपयोगी साबित होते हैं। सर्वो मोटर बोर्ड द्वारा समर्थित सेंसर का अनुसरण करते हैं।
सर्वो ड्राइव को करंट सेंसिंग की आवश्यकता क्यों होती है?
करंट सेंसिंग टॉर्क लूप को बंद कर देता है और हार्डवेयर की सुरक्षा करता है। एक रुकी हुई सर्वो मोटर बढ़ती हुई करंट खींचती है जबकि स्थिति में बदलाव रुक जाता है। ड्राइव उस करंट की तुलना एक निश्चित सीमा से करता है और आउटपुट को वापस कम कर देता है। यह प्रतिक्रिया वाइंडिंग और बोर्ड को अनावश्यक ट्रिप के बिना सुरक्षित रखती है।
बोर्ड स्तर पर कौन से विकल्प गति की सटीकता को सबसे अधिक प्रभावित करते हैं?
तीन विकल्प सबसे महत्वपूर्ण हैं। PWM इनपुट को स्विचिंग नोड्स से दूर रखें और टाइमर को एक स्थिर क्लॉक दें। फीडबैक केबलों को मोटर पावर वायरिंग से दूर रखें और जहां संभव हो, डिफरेंशियल सिग्नल का उपयोग करें। वास्तविक लोड स्ट्रेस के लिए डेड टाइम और DC-बस कैपेसिटर का आकार निर्धारित करें। सर्वो ड्राइव जो तीनों सही मान प्राप्त करते हैं, लोड के तहत स्थिति को बनाए रखते हैं।