मोटर चालित प्रणालियों में ऊर्जा की बर्बादी को कम करने के सबसे प्रभावी तरीकों में से एक है मोटर की गति नियंत्रण को अनुकूलित करना। वैश्विक बिजली मांग में इलेक्ट्रिक मोटरों का बड़ा योगदान है, इसलिए गति विनियमन ऊर्जा दक्षता के लिए एक महत्वपूर्ण उपाय है।
विस्तार | मोटर चालित प्रणालियों को दिया गया हिस्सा |
|---|---|
वैश्विक बिजली की मांग (उद्योग + वाणिज्यिक भवन) | |
उद्योग की बिजली खपत | ~ 65% |
परिवर्तनीय टॉर्क अनुप्रयोगों में उपयुक्त रूप से चयनित वेरिएबल फ्रीक्वेंसी ड्राइव (VFD) आमतौर पर 30-70% ऊर्जा बचत प्रदान करते हैं। कौन सी तकनीकें और पद्धतियाँ सर्वोत्तम लाभ प्रदान करती हैं? यह लेख मूलभूत सिद्धांतों, अनुकूलन तकनीकों, फीडबैक प्रणालियों, व्यावहारिक चरणों और सीमाओं की पड़ताल करता है।
चाबी छीन लेना
ऊर्जा की बर्बादी को कम करने और पैसे बचाने के लिए मोटर की गति को लोड के अनुरूप समायोजित करें।
पंप और पंखों के लिए वेरिएबल फ्रीक्वेंसी ड्राइव (वीएफडी) का उपयोग करने से 30-70% ऊर्जा की बचत होती है।
ओपन-लूप सिस्टम की तुलना में क्लोज्ड-लूप कंट्रोल से बिजली की खपत में 67% तक की कमी आती है।
मोटर का सही आकार चुनें ताकि जरूरत से ज्यादा बड़ा मोटर न लगाया जाए, जिससे ऊर्जा की बर्बादी होती है।
नियमित रखरखाव और थर्मल प्रबंधन से मोटरें कुशल बनी रहती हैं और उनका जीवनकाल बढ़ता है।
गति नियंत्रण क्यों महत्वपूर्ण है?
स्थिर गति संचालन की लागत
एक निश्चित गति वाली मोटर लोड की मांग चाहे जो भी हो, एक ही गति से चलती है। यह डिज़ाइन तब बिजली बर्बाद करती है जब मांग पूरी क्षमता से कम हो जाती है। मोटर लगभग पूरी शक्ति का उपयोग करती रहती है जबकि प्रक्रिया को उस आउटपुट के केवल एक अंश की आवश्यकता होती है। अतिरिक्त ऊर्जा उपयोगी कार्य में परिवर्तित होने के बजाय ऊष्मा, शोर और कंपन में परिवर्तित हो जाती है।
कई संयंत्रों में इलेक्ट्रिक मोटरें साल के अधिकांश समय इसी तरह चलती रहती हैं। पीक डिमांड के लिए डिज़ाइन किए गए सिस्टम अक्सर लंबे समय तक आंशिक लोड पर चलते हैं। इससे बिजली के बिल पर धीरे-धीरे अतिरिक्त भार पड़ता है। मोटर स्पीड कंट्रोल इस समस्या का सीधा समाधान करता है, जिससे आउटपुट डिमांड के अनुसार समायोजित हो जाता है।
लोड के अनुसार गति का मिलान करना
मोटर अनुप्रयोगों में ऊर्जा बचाने का एक बुनियादी तरीका वेरिएबल स्पीड ऑपरेशन है। वेरिएबल स्पीड ड्राइव लोड में होने वाले बदलावों के अनुसार मोटर के संचालन को समायोजित करता है । इस समायोजन से बिजली के बिल में काफी कमी आ सकती है। ड्राइव ऊर्जा खपत और सिस्टम की गति को आउटपुट मांगों के अनुरूप कम करता है, और यही प्रक्रिया रिपोर्ट की गई बचत का आधार है।
वीएसडी ऊर्जा खपत और सिस्टम की गति को आउटपुट मांगों के अनुरूप समायोजित करते हैं, जो रिपोर्ट की गई बचत के पीछे का मुख्य तंत्र है।
इसके लाभ काफी महत्वपूर्ण हैं। वीएसडी से ऊर्जा की बचत आम तौर पर 50% से अधिक होती है । एक सामान्य रेट्रोफिट की लागत 3 साल से भी कम समय में वसूल हो जाती है। अक्सर आंशिक रूप से लोड किए गए सिस्टम कभी-कभी 1 साल से भी कम समय में लागत वसूल कर लेते हैं। इन बचतों को संभव बनाने वाली स्थिति सरल है: सिस्टम साल के अधिकांश समय आंशिक लोड पर चलते हैं। इसलिए, लोड के अनुसार गति को समायोजित करना ऊर्जा दक्षता के लिए मोटर नियंत्रण में एक महत्वपूर्ण प्रक्रिया है, और यह पूरे ड्राइव ट्रेन में मोटर की दक्षता में सुधार करती है।
मोटर गति नियंत्रण के मूल सिद्धांत
टॉर्क, गति और भार की मूल बातें
प्रत्येक विद्युत मोटर में टॉर्क, गति और भार एक दूसरे से परस्पर जुड़े होते हैं। शक्ति, गति को टॉर्क से गुणा करने के बराबर होती है। मोटर की निर्धारित आउटपुट शक्ति स्थिर होती है, इसलिए गति और टॉर्क विपरीत दिशाओं में गति करते हैं। स्थिर शक्ति पर गति को आधा करने से टॉर्क लगभग दोगुना हो जाता है ।
पावर (किलोवाट) | गति (आरपीएम) | लगभग टॉर्क (न्यूमीनियम मीटर) | सामान्य ध्रुव गणना |
|---|---|---|---|
11 | 3000 | 35 | 2 पोल |
11 | 1500 | 70 | 4 पोल |
11 | 1000 | 105 | 6 पोल |
11 | 750 | 140 | 8 पोल |
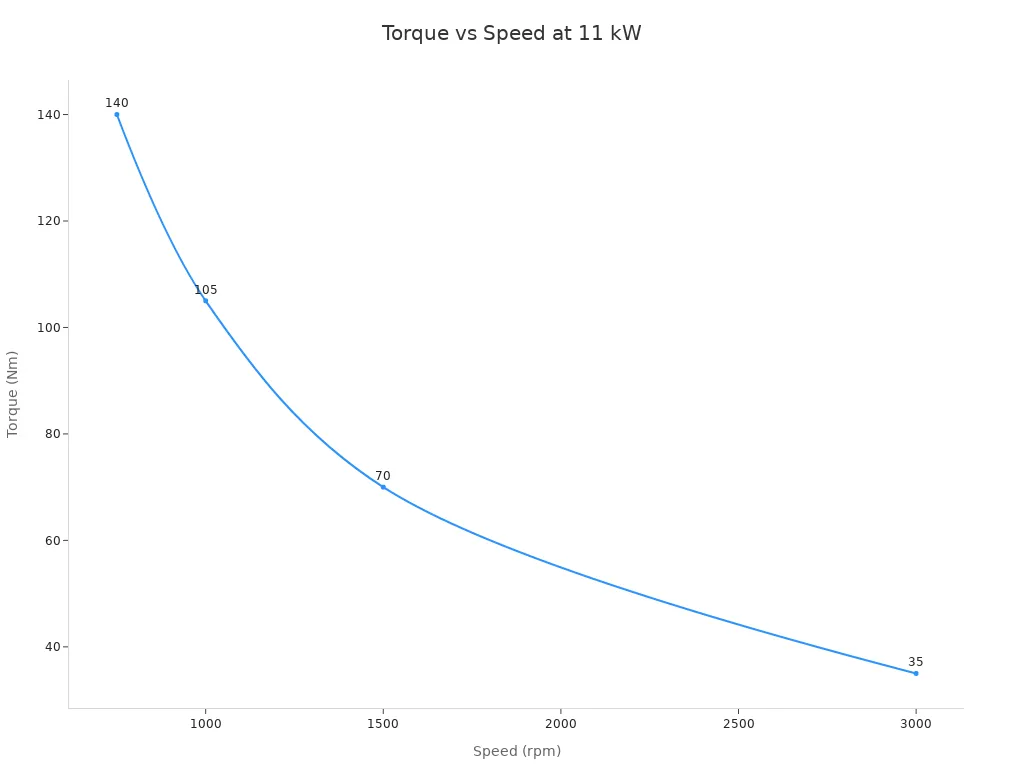
मोटर का चयन करते समय लोड की टॉर्क-गति विशेषता निर्णायक होती है। सेंट्रीफ्यूगल पंप और पंखे जैसे परिवर्तनीय टॉर्क वाले लोड के लिए ऐसे टॉर्क की आवश्यकता होती है जो गति के वर्ग के साथ बढ़ता हो। कन्वेयर और लिफ्ट जैसे स्थिर टॉर्क वाले लोड में टॉर्क हर गति पर स्थिर रहता है, इसलिए शक्ति गति के सीधे अनुपात में बढ़ती है। वाइंडिंग और कॉइलिंग जैसे स्थिर शक्ति वाले लोड में टॉर्क गति के व्युत्क्रमानुपाती होता है।
शक्ति (P) = गति (n) × टॉर्क (M)
चूंकि मोटर की रेटेड आउटपुट पावर एक निश्चित मान होती है, इसलिए गति और टॉर्क के बीच विपरीत संबंध होता है।
डीसी मोटर नियंत्रण और वोल्टेज समायोजन
डीसी मशीनों के लिए गति नियंत्रण विधियों को दो श्रेणियों में बांटा जा सकता है। वोल्टेज नियंत्रण में क्षेत्र को एक निश्चित उत्तेजक वोल्टेज पर स्थिर रखा जाता है और आर्मेचर आपूर्ति को परिवर्तित किया जाता है। गति लगभग आर्मेचर वोल्टेज के समानुपाती होती है। फ्लक्स नियंत्रण में क्षेत्र वाइंडिंग को कमजोर या मजबूत करके गति को आधार गति से ऊपर या नीचे किया जाता है।
अब इलेक्ट्रॉनिक नियंत्रण का बोलबाला है। पल्स-विड्थ मॉड्यूलेशन कंट्रोलर तेजी से चालू और बंद होता है, और ड्यूटी साइकिल औसत ऊर्जा आपूर्ति निर्धारित करती है। पचास प्रतिशत ड्यूटी से लगभग आधी गति प्राप्त होती है। इस विधि से ऊष्मा हानि बहुत कम होती है, जो इसे सबसे कुशल और सटीक विकल्प बनाती है और आधुनिक ब्रश और ब्रश रहित ड्राइव के लिए मानक है। साधारण वोल्टेज कम करना भी कारगर है, लेकिन इससे गति के साथ-साथ उपलब्ध टॉर्क भी कम हो जाता है। मोटर की गति को इस तरह नियंत्रित करना पूर्वानुमानित, स्थिर भार के लिए उपयुक्त है। आर्मेचर के साथ श्रृंखला में लगाया गया प्रतिरोध ऊष्मा के रूप में ऊर्जा की बर्बादी करता है, इसलिए डिज़ाइनर इसे पुरानी तकनीक मानते हैं। गियर रिडक्शन एक यांत्रिक विकल्प बना हुआ है: आउटपुट गति मोटर गति को गियर अनुपात से विभाजित करने के बराबर होती है, और आउटपुट टॉर्क उस अनुपात और गियर दक्षता से गुणा करने के बराबर होता है।
प्रमुख अनुकूलन तकनीकें
पीडब्ल्यूएम और वीएफडी दृष्टिकोण
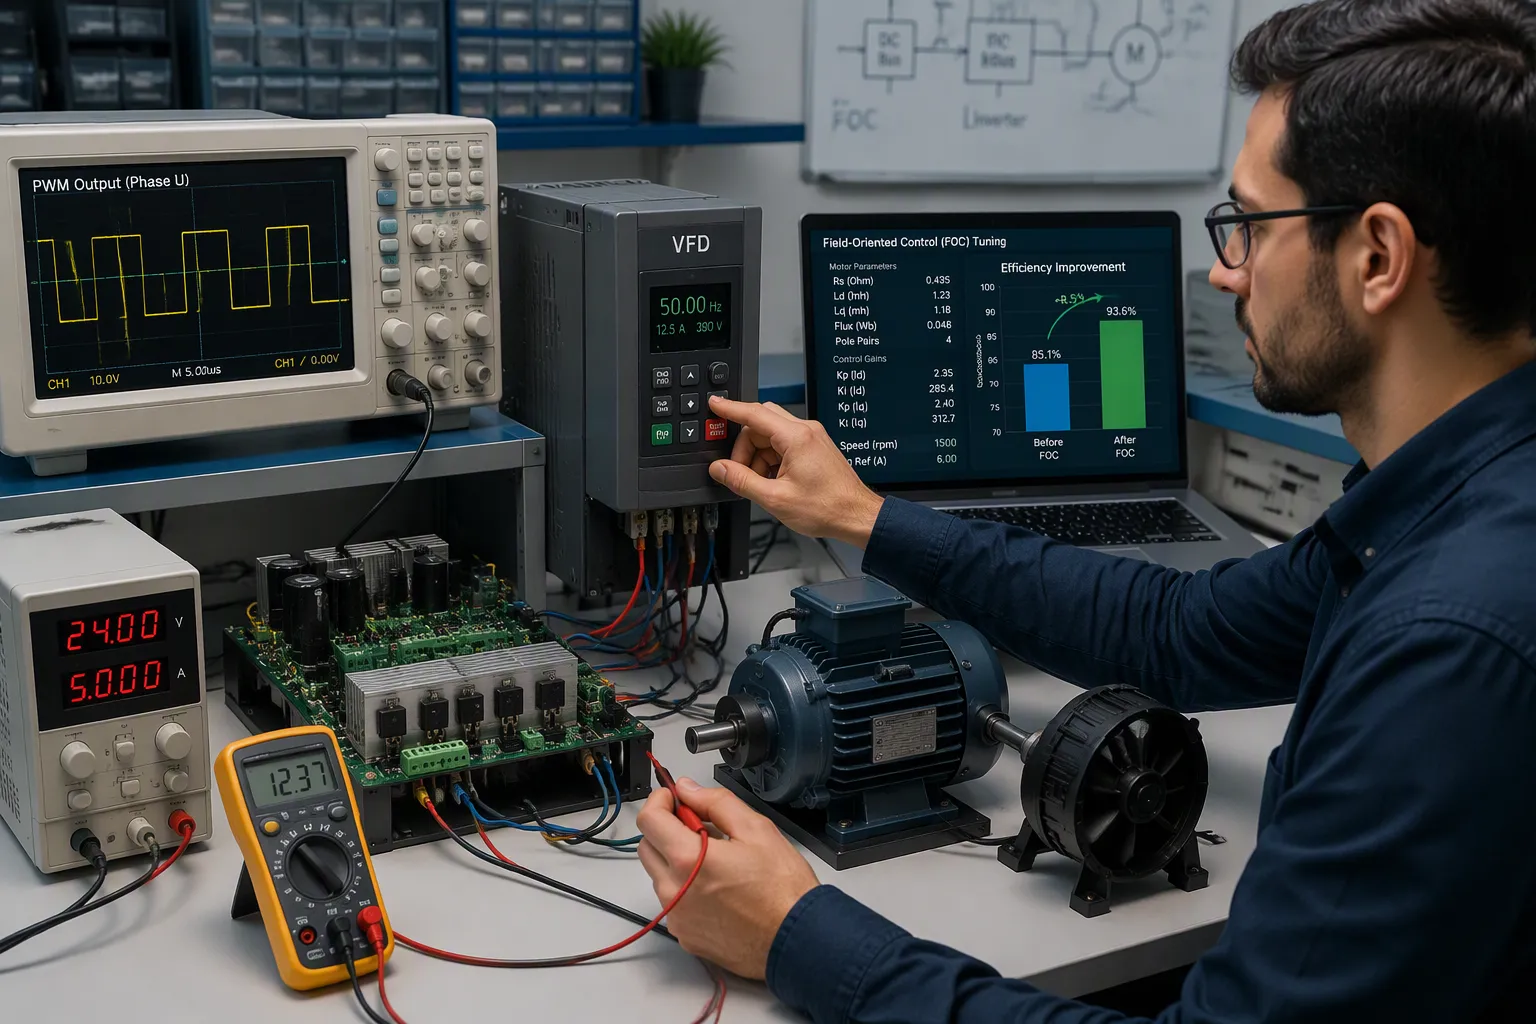
पल्स-विड्थ मॉड्यूलेशन (VFD) और वेरिएबल फ्रीक्वेंसी ड्राइव (VFD) दोनों ही गति को इलेक्ट्रॉनिक रूप से नियंत्रित करते हैं, लेकिन इनकी भूमिकाएँ अलग-अलग हैं। PWM एक निश्चित DC सप्लाई को उच्च आवृत्ति पर चालू और बंद करता है। ड्यूटी साइकिल औसत वोल्टेज निर्धारित करता है, और वह वोल्टेज गति निर्धारित करता है। यह विधि DC मोटरों के लिए उपयुक्त है और इसमें ऊष्मा हानि कम होती है। इसके विपरीत, वेरिएबल फ्रीक्वेंसी ड्राइव (VFD) आने वाली AC पावर को परिवर्तित करता है और AC इंडक्शन मोटर को चलाने के लिए आवृत्ति और वोल्टेज दोनों को समायोजित करता है। VFD पंप और पंखे प्रणालियों में उत्कृष्ट प्रदर्शन करते हैं जहाँ गति के साथ लोड टॉर्क कम हो जाता है।
PWM की दक्षता सीमाएँ स्विचिंग आवृत्ति से जुड़ी होती हैं। 50 kHz से अधिक की अत्यधिक आवृत्ति स्विचिंग हानि को बढ़ाती है और ड्राइवर की चार्ज-पंप क्षमता से अधिक हो सकती है। उच्च स्विचिंग आवृत्ति करंट रिपल को कम करती है लेकिन MOSFET की स्विचिंग हानि को बढ़ाती है। 20 kHz से ऊपर का अल्ट्रासोनिक संचालन अश्रव्य रहता है लेकिन स्विचिंग हानि को बढ़ा सकता है। बहुत कम आवृत्ति पर सेट करने से श्रव्य शोर उत्पन्न होता है या कोर संतृप्त हो जाता है। इंजीनियर लोड प्रोफाइल के अनुसार इन सभी कमियों को संतुलित करते हैं।
पीडब्ल्यूएम आवृत्ति स्थिति | ऊर्जा-दक्षता सीमा |
|---|---|
बहुत उच्च आवृत्ति (>50 किलोहर्ट्ज़) | इससे स्विचिंग लॉस बढ़ जाता है और यह ड्राइवर की चार्ज-पंप क्षमता से अधिक हो सकता है। |
उच्च स्विचिंग आवृत्ति (सामान्य) | यह करंट रिपल को कम करता है लेकिन MOSFET स्विचिंग लॉस को बढ़ाता है। |
अल्ट्रासोनिक आवृत्ति (>20 किलोहर्ट्ज़) | यह प्रक्रिया बिना आवाज के चलती है, लेकिन इससे स्विचिंग लॉस बढ़ सकता है। |
आवृत्ति बहुत कम है | इससे श्रव्य ध्वनिक शोर उत्पन्न हो सकता है या कोर संतृप्त हो सकता है। |
एफओसी और उन्नत एल्गोरिदम
फील्ड-ओरिएंटेड कंट्रोल टॉर्क और फ्लक्स को अलग करके मोटर की गति नियंत्रण को बदल देता है। यह अलगाव विभिन्न परिस्थितियों में सटीक गति नियंत्रण को सक्षम बनाता है। फील्ड-ओरिएंटेड कंट्रोल ऊर्जा हानि को कम करता है और समग्र दक्षता बढ़ाता है। FOC योजना के भीतर PI नियंत्रकों को ट्यून करने से और भी लाभ प्राप्त होते हैं। FOC-आधारित ड्राइव उच्च दक्षता और पावर घनत्व भी प्रदर्शित करते हैं।
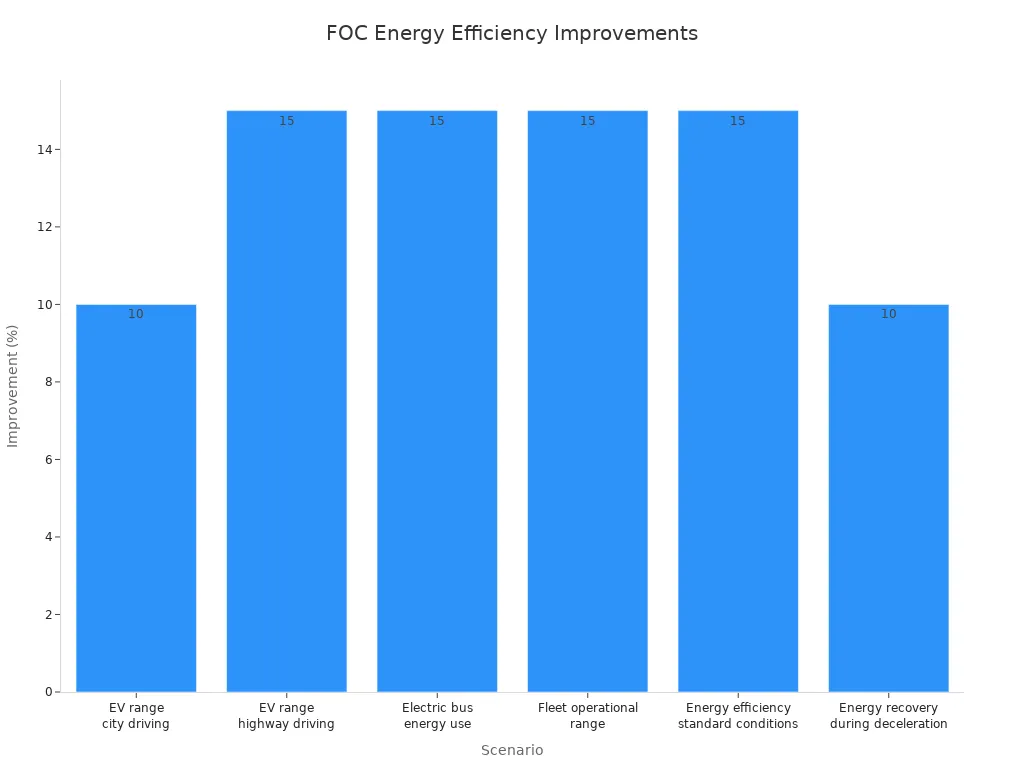
फील्ड डेटा से इसके लाभ स्पष्ट होते हैं। शहर में इलेक्ट्रिक वाहनों की रेंज पारंपरिक नियंत्रण की तुलना में लगभग 10% बढ़ जाती है। लगातार FOC कैलिब्रेशन के साथ राजमार्ग रेंज 15% तक बढ़ जाती है। इलेक्ट्रिक बसों की ऊर्जा खपत लगभग 15% कम हो जाती है। उन्नत FOC रणनीतियों के साथ बेड़े की परिचालन रेंज औसतन 10-20% बढ़ जाती है। अनुकूलित टॉर्क उत्पादन मानक स्थितियों में ऊर्जा दक्षता को लगभग 15% तक बढ़ा देता है। मंदी के दौरान ऊर्जा पुनर्प्राप्ति विशिष्ट स्थितियों में रेंज में 10% तक की वृद्धि करती है। ये लाभ अनुकूलित टॉर्क और फ्लक्स से प्राप्त होते हैं, जो नुकसान को कम करते हैं और ऊर्जा पुनर्प्राप्ति में सुधार करते हैं।
अनुप्रयोग डोमेन | एफओसी से संबंधित दक्षता लाभ |
|---|---|
परिवर्तनीय आवृत्ति ड्राइव (कन्वेयर, पंप, कंप्रेसर) | प्रदर्शन और ऊर्जा दक्षता को अनुकूलित करने के लिए सिमुलेशन का उपयोग किया जाता है। |
ईवी ट्रैक्शन मोटर्स | पुनर्योजी ब्रेकिंग और कुशल विद्युत रूपांतरण |
एचवीएसी वायु प्रबंधन इकाइयाँ | ऊर्जा दक्षता और आराम में सुधार |
चिलर और कूलिंग टावर | ऊर्जा की खपत और परिचालन लागत में कमी |
कंप्रेशर्स | ऊर्जा दक्षता में सुधार और परिचालन लागत में कमी |
एल्गोरिदम के अलावा, संरचनात्मक, भौतिक और इलेक्ट्रॉनिक प्रगति मोटर की दक्षता बढ़ाती है। बेहतर लेमिनेशन और चुंबकीय सामग्री कोर लॉस को कम करती हैं। सिलिकॉन कार्बाइड जैसे वाइड-बैंडगैप सेमीकंडक्टर इनवर्टर में स्विचिंग लॉस को कम करते हैं। उन्नत एल्गोरिदम गति, स्थिति और टॉर्क नियंत्रण को नई सटीकता तक बढ़ाते हैं। ये सभी प्रगति मिलकर ऊर्जा दक्षता के लिए मोटर नियंत्रण को अनुकूलित करने को एक बहुस्तरीय प्रक्रिया बनाती हैं, और ये हर श्रेणी की इलेक्ट्रिक मोटरों में ऊर्जा दक्षता के लिए मोटर नियंत्रण को मजबूत करती हैं।
फीडबैक लूप और सेंसर
क्लोज्ड-लूप नियंत्रण के लाभ
क्लोज्ड-लूप कंट्रोल सिस्टम वास्तविक आउटपुट की तुलना एक संदर्भ मान से करते हैं और त्रुटि को लगातार ठीक करते हैं। यह सुधार लूप ऊर्जा की बर्बादी को सीधे तौर पर कम करता है। अब ड्राइव को यह अनुमान लगाने की आवश्यकता नहीं होती कि लोड को कितनी शक्ति की आवश्यकता है। यह परिणाम को मापता है और आउटपुट को मांग के अनुरूप होने तक कमांड को समायोजित करता है।
इससे होने वाली बचत काफी प्रभावशाली हो सकती है। एक तुलना में, ओपन-लूप स्टेपर सिस्टम की औसत बिजली खपत 43.8 वाट थी, जबकि क्लोज्ड-लूप स्टेपर सिस्टम की औसत खपत 14.2 वाट थी, जो ओपन-लूप सिस्टम की खपत का लगभग एक तिहाई है। इस अंतर से औसतन लगभग 29.6 वाट की कमी आती है, यानी लगभग 67.6% की बचत। कम नुकसान के कारण ही लूप की लागत पूरी हो जाती है।
एक क्लोज्ड-लूप नियंत्रण प्रणाली चार भागों पर आधारित होती है: वांछित प्रतिक्रिया निर्धारित करने वाला इनपुट सिग्नल , त्रुटि को संसाधित करने वाला नियंत्रक, प्रणाली को समायोजित करने वाला एक्चुएटर और आउटपुट को निरंतर मापने वाला फीडबैक पथ। प्रत्येक भाग सटीक गति नियंत्रण और बदलते भार के तहत स्थिर गति विनियमन को सुनिश्चित करता है।
सेंसर का चयन और प्लेसमेंट
सेंसर का चुनाव मोटर गति नियंत्रण प्रणाली के प्रदर्शन को निर्धारित करता है। आधुनिक डिजिटल नियंत्रकों में वेग लूप के लिए उच्च-रिज़ॉल्यूशन रोटरी एनकोडर का उपयोग किया जाता है। मोटर पर मजबूती से लगे ये एनकोडर वेग की प्रतिक्रिया प्रदान करते हैं और सर्वो लूप को स्थिर रखते हैं। नियंत्रक अक्सर स्थिति डेटा से गणितीय रूप से वेग की गणना करते हैं। पहले टैकोमीटर को विशेष वेग सेंसर के रूप में उपयोग किया जाता था, लेकिन अब उच्च-रिज़ोल्यूशन एनकोडर ने उनकी जगह ले ली है।
मोटर के प्रदर्शन की निगरानी और विश्लेषण समय के साथ ऊर्जा दक्षता को बढ़ावा देता है। टीमों को कई इंस्टॉलेशन बिंदुओं पर kWh में सक्रिय ऊर्जा को ट्रैक करना चाहिए और समान गतिविधि अवधियों की तुलना करनी चाहिए। आपूर्ति वोल्टेज यूटिलिटी द्वारा घोषित मान के प्लस या माइनस 5% के भीतर रहना चाहिए। 0.9 से कम पावर फैक्टर अत्यधिक करंट खपत का संकेत देता है और सुधार की आवश्यकता होती है। 6-8% से अधिक वोल्टेज विरूपण हानि को बढ़ाता है और हार्मोनिक न्यूनीकरण की आवश्यकता होती है। ये रीडिंग मोटर नियंत्रण को अनुमान से हटकर सटीक प्रक्रिया में बदल देती हैं और इलेक्ट्रिक मोटरों को उनकी कुशल सीमा के करीब चलने में मदद करती हैं।
सिस्टम स्तर पर मोटर नियंत्रण का अनुकूलन
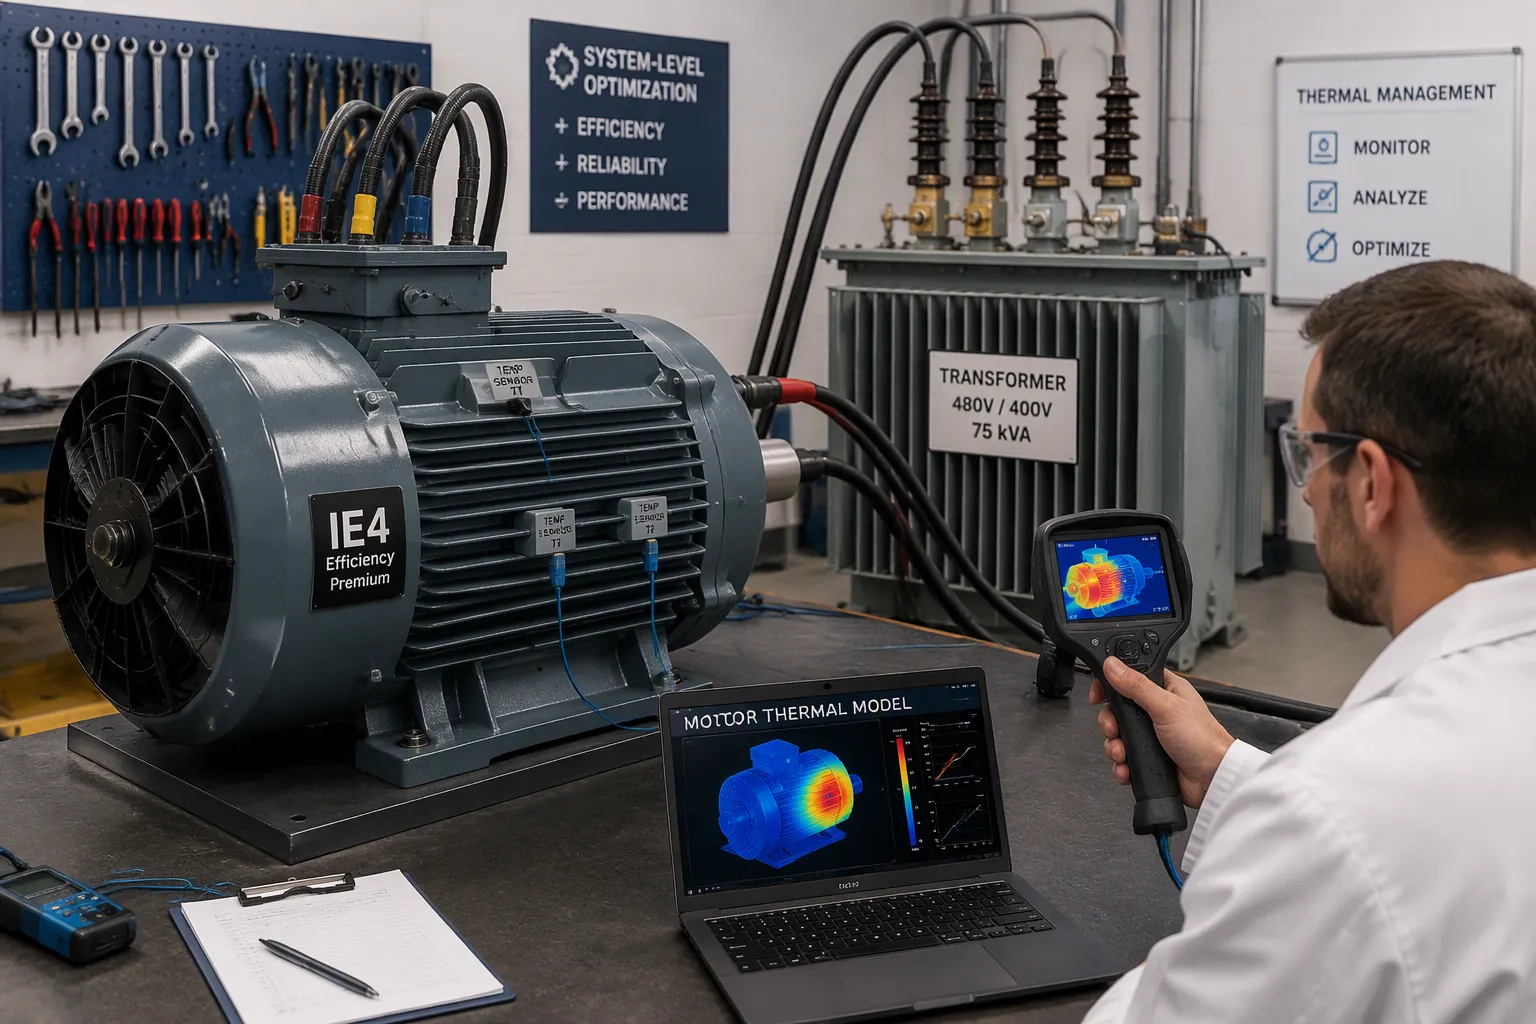
तापीय प्रबंधन और तापमान निगरानी
मोटर के जीवनकाल को सीमित करने वाला प्रमुख कारक ऊष्मा है । जब आंतरिक तापमान इन्सुलेशन वर्ग की सीमा से अधिक हो जाता है, तो वाइंडिंग का इन्सुलेशन खराब हो जाता है और अंततः शॉर्ट सर्किट या फेज असंतुलन का कारण बनता है। अत्यधिक गर्मी से बेयरिंग ग्रीस भी टूट जाता है, और मोटर की कई स्पष्ट विफलताएँ वास्तव में स्नेहन की विफलताएँ होती हैं। अत्यधिक गर्मी स्थायी चुम्बकों को आंशिक रूप से विचुम्बकित कर सकती है। एक बार चुंबक की शक्ति कम हो जाने पर, मोटर की दक्षता गिर जाती है और ऊष्मा का उत्पादन और बढ़ जाता है, जिससे एक हानिकारक चक्र बन जाता है।
परिचालन तापमान में प्रत्येक 10°F की वृद्धि इन्सुलेशन के जीवनकाल को लगभग 50% तक कम कर देती है ।
मोटरों को अधिकतम अनुमेय तापमान पर चलाने के लिए डिज़ाइन नहीं किया जाता है क्योंकि ऐसा करने से मोटर का जीवनकाल काफी कम हो जाता है।
अत्यधिक गर्मी के कारण बियरिंग हाउसिंग से लुब्रिकेंट बाहर निकल जाता है, जिससे कई बियरिंग खराब हो जाती हैं।
डिजाइनरों को कॉइल्स पर सीधे तापमान सेंसर लगाने चाहिए, या ड्राइवर में जूल-काउंटर थर्मल मॉडल का उपयोग करना चाहिए, ताकि हाउसिंग के गर्म होने से पहले वाइंडिंग में होने वाली तीव्र स्थानीय गर्मी का पता लगाया जा सके। कूलिंग फिन्स और पंखे द्वारा संचालित वायु प्रवाह छोटे मोटरों के लिए निरंतर अधिकतम शक्ति को लगभग 3 गुना और बड़े मोटरों के लिए 5 गुना तक बढ़ा सकते हैं । मोटर को इस तरह से माउंट करना कि सभी तरफ से हवा आती रहे, एक समान संवहन शीतलन में सहायक होता है। औसत बिजली खपत को कम करना भी फायदेमंद होता है, क्योंकि निरंतर तापन तात्कालिक शिखर बल के बजाय आरएमएस बल के अनुसार होता है।
घटक, वायरिंग और रखरखाव
सिस्टम स्तर पर लाभ बिजली आपूर्ति से शुरू होते हैं। ट्रांसफार्मर को अपग्रेड करने और मोटे तारों का उपयोग करने से वोल्टेज ड्रॉप कम होता है, जिससे मोटर तक पहुंचने से पहले ऊर्जा की हानि कम होती है। उच्च दक्षता वाले IE3 या IE4 मोटर बिजली का अधिक प्रभावी ढंग से उपयोग करते हैं , और उनका बेहतर थर्मल प्रबंधन टूट-फूट और रखरखाव लागत को कम करता है। हालांकि इन मोटरों की शुरुआती लागत अधिक होती है, लेकिन बचत से कुछ ही वर्षों में निवेश की भरपाई हो सकती है, खासकर जहां इलेक्ट्रिक मोटर लगातार या उच्च भार के तहत चलते हैं।
नियमित रखरखाव से इन लाभों की रक्षा होती है। मोटर में ज़रूरत से ज़्यादा चिकनाई लगाने से दबाव बनता है जिससे शाफ़्ट सील फट जाती हैं और ग्रीस वाइंडिंग में चला जाता है, जिससे मोटर ज़्यादा गर्म हो जाती है और ऊर्जा की खपत बढ़ जाती है। मोटर को धूल और तेल से मुक्त रखने से धूल-मिट्टी से बनी थर्मल परत बनने से रोका जा सकता है। बेल्ट और चेन को सही ढंग से कसने, एक जैसे बेल्ट का उपयोग करने और सटीक अलाइनमेंट सुनिश्चित करने से मोटर पर भार कम होता है। गलत अलाइनमेंट और ढीले पैर की स्थिति से बियरिंग और कपलिंग पर दबाव पड़ता है, जिससे कंपन होता है और ऊर्जा की खपत में काफ़ी वृद्धि होती है। मोटर के जीवनकाल की लागत खरीद मूल्य का केवल 2-3% होती है, जबकि 97-98% ऊर्जा पर खर्च होता है , इसलिए एक निर्धारित रखरखाव कार्यक्रम कम ऊर्जा लागत और कम डाउनटाइम के माध्यम से लाभप्रद साबित होता है।
व्यावहारिक कार्यान्वयन चरण
मोटर का चयन और आकार निर्धारण
हार्डवेयर ऑर्डर करने से पहले ही सही साइज का निर्धारण करना जरूरी है। टीमों को एक निश्चित क्रम का पालन करना चाहिए ताकि जरूरत से ज्यादा साइज के उपकरण न खरीदे जाएं, जो सालों तक बिजली की बर्बादी का कारण बनते हैं।
सबसे पहले टॉर्क निर्धारित करें , क्योंकि घूर्णी बल सबसे महत्वपूर्ण आकार निर्धारण कारक है।
एप्लिकेशन को आवश्यक गति सीमा को आरपीएम में परिभाषित करें।
टॉर्क को गति से गुणा करके शक्ति की गणना करें।
उच्च दक्षता वाले मोटरों, जैसे कि बीएलडीसी डिजाइन वाले मोटरों को प्राथमिकता दें, जो ऊर्जा हानि और गर्मी को कम करते हैं।
कार्य चक्र और पर्यावरण संरक्षण रेटिंग को वास्तविक परिस्थितियों से मेल खाएं।
अधिकतम भार के लिए परिकलित टॉर्क और पावर में 20%–30% का सुरक्षा मार्जिन जोड़ें।
लोड इनर्शिया भी मायने रखता है। मोटर इनर्शिया लोड इनर्शिया के 10 गुना से अधिक नहीं होना चाहिए , और 1:1 से 5:1 का अनुपात सटीक काम के लिए उपयुक्त होता है। सही आकार तय करने के लिए, एक निश्चित अवधि में रिकॉर्ड की गई करंट खपत की आवश्यकता होती है, न कि केवल नामपट्ट रेटिंग की। रेटेड लोड के 50-60% से कम पर चलने वाली मोटर को बदलने की प्रबल संभावना होती है। इलेक्ट्रिक मोटर अक्सर किसी संयंत्र की 65-70% बिजली की खपत करती हैं , इसलिए यह कदम बहुत महत्वपूर्ण है।
उन्नत नियंत्रण सॉफ्टवेयर
सॉफ्टवेयर सही आकार की मोटर को कुशल मोटर में बदल देता है। वेरिएबल फ्रीक्वेंसी ड्राइव (VFD) गति को मांग के अनुरूप समायोजित करती हैं , और कुछ अनुप्रयोगों में 50% तक ऊर्जा बचत प्रदान कर सकती हैं । एफिनिटी नियम इसकी व्याख्या करते हैं: पंखों और पंपों के लिए, बिजली गति के घन के अनुपात में बढ़ती है , इसलिए गति में थोड़ी सी कमी से बड़ी बचत होती है। VFD स्टार्टअप को भी सुचारू बनाती हैं, जिससे उच्च इनरश करंट और पीक डिमांड चार्ज समाप्त हो जाते हैं।
उन्नत ड्राइव में फ्लक्स ऑप्टिमाइजेशन जोड़ा गया है, जो कम लोड की स्थितियों में नुकसान को कम करता है। थ्रॉटलिंग वाल्व को स्पीड कंट्रोल से बदलना सबसे अधिक संभावित अनुप्रयोगों में से एक है। समन्वित PLC नियंत्रण से बचत और भी बढ़ जाती है, और पुनर्योजी ड्राइव अन्यथा व्यर्थ होने वाली ऊर्जा को पुनः प्राप्त कर लेते हैं। केवल एक वीएफडी न्यूनतम गति के निकट निष्क्रिय अवस्था में चल रही अत्यधिक बड़ी मोटर की समस्या को हल नहीं कर सकता, इसलिए इसे सही आकार के साथ प्रयोग करें। ये दोनों उपकरण मिलकर स्थायी ऊर्जा दक्षता के लिए मोटर नियंत्रण को अनुकूलित करने में सहायक होते हैं।
कमियाँ और सीमाएँ
लागत और जटिलता
गति नियंत्रण से अच्छा प्रतिफल मिलता है, लेकिन शुरुआती निवेश और एकीकरण कार्य कुछ टीमों को हतोत्साहित कर सकते हैं। ड्राइव को खरीदना और स्थापित करना पारंपरिक मोटर नियंत्रण हार्डवेयर से अधिक महंगा होता है। मानक मोटरों में PWM आउटपुट से इन्सुलेशन टूटना, अधिक गरम होना और बेयरिंग क्षति जैसी समस्याएं भी हो सकती हैं, इसलिए इन्वर्टर-ड्यूटी रेटेड मोटरें आवश्यक हो जाती हैं, जिससे लागत और चयन दोनों में जटिलता बढ़ जाती है।
लागत या जटिलता का निहितार्थ | |
|---|---|
शुरुवाती निवेश | प्रारंभिक लागत काफी अधिक होगी, लेकिन समय के साथ ऊर्जा और रखरखाव की बचत से इसकी भरपाई हो जाएगी। |
विद्युतचुंबकीय व्यवधान | इसके लिए शील्डिंग, उचित ग्राउंडिंग और ईएमआई फिल्टर की आवश्यकता होती है। |
सेटिंग्स और कॉन्फ़िगरेशन | कर्मचारियों के प्रशिक्षण और निर्माता द्वारा स्पष्ट दस्तावेज़ों की आवश्यकता है। |
विद्युत शोर और हार्मोनिक्स | हार्मोनिक फिल्टर की आवश्यकता हो सकती है और यह एक नियामक आवश्यकता भी हो सकती है। |
ड्राइव्स द्वारा उपयोग की गई शक्ति का लगभग 2-3% अपशिष्ट ऊष्मा के रूप में नष्ट हो जाता है, इसलिए आवरण और शीतलन प्रणाली इलेक्ट्रॉनिक्स की सुरक्षा के लिए आवश्यक हैं। संगतता जांच भी महत्वपूर्ण है। पुराने या विशेष प्रकार के मोटरों को अतिरिक्त फिल्टर, वायरिंग अपग्रेड या प्रतिस्थापन की आवश्यकता हो सकती है। स्थापना से पहले एक योग्य तकनीशियन द्वारा मोटर की स्थिति, ग्राउंडिंग और नियंत्रण सेटिंग्स की जांच अवश्य की जानी चाहिए। अधिकांश परियोजनाओं में लागत की प्रतिपूर्ति अभी भी अनुकूल है: एचवीएसी में एसी ड्राइव्स 1-5 वर्षों में , पंखे और पंप 1-2 वर्षों में, और छोटे और मध्यम आकार की कंपनियों में वीएफडी रेट्रोफिट 2-4 वर्षों में लागत की प्रतिपूर्ति कर देते हैं। ये कंपनियां अक्सर 18-24 महीनों से कम समय में लागत की प्रतिपूर्ति की मांग करती हैं , इसलिए व्यावसायिक योजना पर सावधानीपूर्वक विचार करना आवश्यक है।
लाभ कम करने वाली स्थितियाँ
कई परिचालन स्थितियों में बचत कम हो जाती है। स्थिर-टॉर्क लोड के लिए कम गति पर भी पर्याप्त टॉर्क की आवश्यकता होती है, जिससे लाभ कम हो जाता है। न्यूनतम प्रवाह, स्नेहन या मोटर शीतलन की आवश्यकता वाले सिस्टम गति में होने वाली गिरावट को सीमित कर देते हैं। निरंतर चलने वाले पंपों या पंखों की तुलना में रुक-रुक कर चलने से बचत की वसूली के लिए कम घंटे मिलते हैं।
साइट की स्थितियाँ भी मायने रखती हैं। वोल्टेज में उतार-चढ़ाव और हार्मोनिक डिस्टॉर्शन सहित अस्थिर बिजली आपूर्ति, आदर्श स्थितियों की तुलना में दक्षता को 15-25% तक कम कर सकती है। 40°F से अधिक अत्यधिक परिवेशीय ताप मोटर के जीवनकाल को कम कर देता है, और खराब वेंटिलेशन या प्रदूषण शीतलन को प्रभावित करते हैं। यहाँ तक कि अच्छी तरह से ट्यून किए गए क्लोज्ड-लूप नियंत्रण सिस्टम भी कमजोर पावर पाथ के कारण होने वाले नुकसान की भरपाई नहीं कर सकते। टीमों को पूंजी लगाने से पहले इन स्थितियों का ऑडिट करना चाहिए, फिर अपेक्षित लाभों को बनाए रखने के लिए मोटर गति नियंत्रण को थर्मल प्रबंधन और रखरखाव अनुशासन के साथ जोड़ना चाहिए।
बेहतर गति नियंत्रण सीधे बिजली दक्षता से जुड़ा है। एक ऐसा ड्राइव जो आउटपुट को मांग के अनुरूप समायोजित करता है, निश्चित गति संचालन से होने वाली उस बर्बादी को रोकता है जो हर बिल में छिपी रहती है। सबसे अच्छे परिणाम सही तकनीक, एक ठोस फीडबैक सिस्टम, बेहतर थर्मल प्रबंधन और अनुशासित रखरखाव के संयोजन से प्राप्त होते हैं। कोई भी एक उपाय अकेले इस भार को नहीं उठा सकता।
पाठकों को अब अपने मोटर सिस्टम का आकलन करना चाहिए। पूंजी लगाने से पहले करंट खपत को रिकॉर्ड करें, आंशिक लोड घंटों की जांच करें और मोटर के आकार की पुष्टि करें। ऊपर दिए गए व्यावहारिक चरणों को क्रम से लागू करें। वीएफडी और क्लोज्ड-लूप नियंत्रण इस अनुशासन का फल मापने योग्य लाभ के रूप में देते हैं।
आज से ही शुरू करें। एक मोटर लाइन का ऑडिट करें, उसके लोड प्रोफाइल का दस्तावेजीकरण करें और ऊर्जा बचत के लिए मोटर स्पीड कंट्रोल को अनुकूलित करना शुरू करें, जिसकी पुष्टि टीम कर सके।
सामान्य प्रश्न
स्पीड कंट्रोल से वास्तव में कितनी ऊर्जा की बचत हो सकती है?
बचत लोड प्रोफाइल पर निर्भर करती है। उपयुक्त ड्राइव के साथ परिवर्तनीय टॉर्क वाले अनुप्रयोगों से आमतौर पर 30-70% ऊर्जा बचत होती है। जो सिस्टम साल भर आंशिक रूप से लोड पर चलते हैं, उनमें सबसे अधिक लाभ देखा जाता है, और एक सामान्य रेट्रोफिट 3 साल से भी कम समय में लागत वसूल कर लेता है।
किसी टीम को पीडब्ल्यूएम कंट्रोल के बजाय वीएफडी का चुनाव कब करना चाहिए?
मोटर का प्रकार ही चुनाव निर्धारित करता है। PWM, DC मोटरों के लिए उपयुक्त है और उच्च आवृत्ति पर एक निश्चित DC आपूर्ति को स्विच करता है। VFD, AC पावर को परिवर्तित करता है और इंडक्शन मोटरों के लिए आवृत्ति और वोल्टेज दोनों को समायोजित करता है। पंप और पंखे VFD से सबसे अधिक लाभान्वित होते हैं क्योंकि गति कम होने पर लोड टॉर्क कम हो जाता है।
क्या क्लोज्ड-लूप कंट्रोल की अतिरिक्त लागत उचित है?
क्लोज्ड-लूप कंट्रोल वास्तविक आउटपुट को मापता है और त्रुटि को लगातार ठीक करता है। एक तुलना से पता चला कि ओपन-लूप स्टेपर की औसत ऊर्जा खपत 43.8 W थी, जबकि क्लोज्ड-लूप सिस्टम की 14.2 W थी, यानी लगभग 67.6% की कमी। यह कम ऊर्जा खपत ही अक्सर अतिरिक्त सेंसर और कंट्रोलर की लागत को कवर कर लेती है।
साइजिंग की कौन सी गलती सबसे ज्यादा ऊर्जा बर्बाद करती है?
मोटर का आकार ज़रूरत से ज़्यादा रखना सबसे आम और महंगा दोष है। 50-60% से कम क्षमता पर चलने वाली मोटर को बदलना एक अच्छा विकल्प हो सकता है। टीमों को एक निश्चित अवधि में करंट खपत को रिकॉर्ड करना चाहिए, पहले टॉर्क के आधार पर मोटर का आकार तय करना चाहिए, और फिर अधिकतम भार के लिए 20-30% का अतिरिक्त सुरक्षा मार्जिन जोड़ना चाहिए।
दक्षता में होने वाली वृद्धि कब कम होने लगती है?
स्थिर टॉर्क वाले लोड के लिए कम गति पर भी उच्च टॉर्क की आवश्यकता होती है, जिससे बचत कम हो जाती है। न्यूनतम प्रवाह या शीतलन आवश्यकताएं गति में होने वाली गिरावट को सीमित करती हैं। अस्थिर बिजली आपूर्ति आदर्श स्थितियों की तुलना में दक्षता को 15-25% तक कम कर सकती है, और रुक-रुक कर चलने से बचत की भरपाई के लिए कम घंटे मिलते हैं।