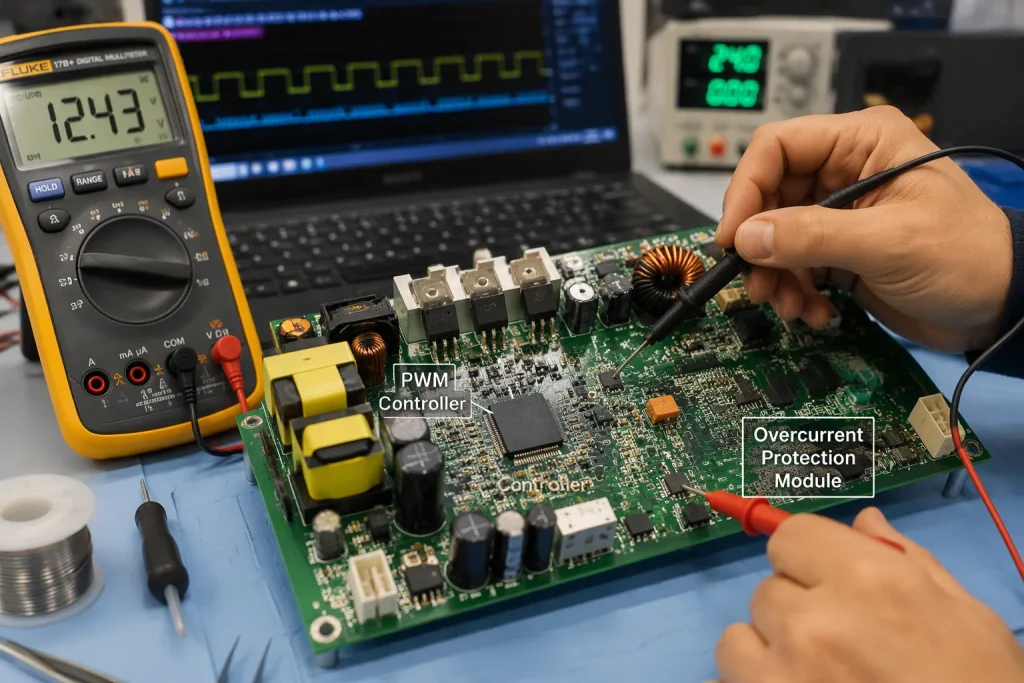
En las fábricas, los controladores PID son populares por su simplicidad y buen funcionamiento. Se utilizan en muchas industrias:
Fabricación de automóviles para calefacción y soldadura.
Aviones para un control preciso.
Electrónica para mantener la calidad alta.
Confección de prendas para controlar el calor.
Alimentos y bebidas para cosas como la fermentación.
Medicamentos y productos químicos para procesos estables.
A medida que la tecnología avanza, las industrias necesitan sistemas de control más robustos. Con los cambios en las fábricas, herramientas como los controladores PID cobran mayor importancia.
Nuevos métodos, como el control de lógica difusa y el control predictivo de modelos, funcionan mejor en sistemas complejos. Estos métodos resuelven problemas que los controladores PID podrían encontrar complejos, como la gestión de procesos irregulares o cambios rápidos.
Puntos Clave
Los controladores PID son fáciles de usar y funcionan bien en sistemas estables. Son comunes en fábricas e industrias electrónicas.
Los controles avanzados, como el Control de Lógica Difusa (FLC) y el Control Predictivo de Modelos (MPC), son más adecuados para sistemas complejos. Se adaptan a los cambios y gestionan procesos complejos con mayor precisión.
Configurar controladores PID puede ser difícil. Es necesario ajustarlos con cuidado para mantener la estabilidad de los sistemas cuando presentan comportamientos complejos.
Combinar el PID con controles avanzados puede mejorar los resultados. Esto combina la simplicidad del PID con la flexibilidad de los métodos avanzados.
Elija el tipo de control según la complejidad del sistema. Utilice PID para tareas sencillas y controles avanzados para tareas más complejas.
Comprensión de los controladores PID
Definición de control PID
Un controlador PID es un sistema que mantiene la estabilidad. "PID" significa Proporcional , Integral y Derivativo , que son sus tres componentes. Estos componentes trabajan en conjunto para controlar el comportamiento del sistema. Las fábricas los utilizan para garantizar el buen funcionamiento y la precisión de las máquinas. Por ejemplo, pueden controlar la temperatura, la presión o la velocidad en la producción.
Medimos la eficacia de un controlador PID mediante ciertas pruebas. Una de ellas es el tiempo de subida, que indica la rapidez con la que alcanza el valor objetivo. Otra es el tiempo de estabilización, que mide cuánto tarda en mantenerse estable. Otras pruebas, como el sobreimpulso y el error en estado estacionario, verifican si se mantiene en el valor objetivo sin grandes fluctuaciones.
Componentes de un controlador PID
Un controlador PID tiene tres partes principales:
Ganancia proporcional (Kp): Esta parte corrige los errores actuales reaccionando rápidamente. Un valor de Kp mayor indica una respuesta más potente.
Ganancia Integral (Ki): Esta parte analiza los errores pasados y los corrige con el tiempo. Ayuda al sistema a alcanzar su objetivo sin errores.
Ganancia Derivativa (Kd): Esta parte predice errores futuros al comprobar la velocidad de los cambios. Evita que el sistema vibre demasiado.
Estas partes trabajan en equipo para un buen control. La parte proporcional corrige errores de inmediato. La parte integral soluciona problemas a largo plazo. La parte derivativa mantiene todo fluido y estable.
¿Por qué son populares los controladores PID?
Los controladores PID son populares por su sencillez y buen funcionamiento. Son fáciles de configurar, incluso para principiantes. Además, funcionan en diversas situaciones, por lo que se utilizan en numerosos sectores industriales.
En las fábricas, los controladores PID siguen siendo la mejor opción por su fácil adaptación. Las nuevas funcionalidades, como el IoT y el autoajuste, los hacen aún mejores. Herramientas como LabVIEW también contribuyen a que sigan siendo fiables y útiles para tareas importantes.
A medida que las fábricas utilizan maquinaria más inteligente, aumenta la necesidad de controladores PID . Su capacidad para controlar procesos con precisión los convierte en elementos fundamentales en la actualidad.
Limitaciones de los controladores PID
Desafíos de ajuste
Ajustar un controlador PID puede ser complicado en sistemas complejos. Es necesario configurar con precisión las ganancias proporcional, integral y derivativa. Cada proceso reacciona de manera diferente a estos ajustes, lo que dificulta lograr la configuración óptima.
Algunos sistemas se estabilizan rápidamente, mientras que otros pueden tambalearse o sobrepasar la capacidad nominal. La siguiente tabla muestra diferentes tipos de respuesta del sistema:
Respuesta dinámica compleja | Mareas Ideales para Lecciones |
|---|---|
autorregulable, de segundo orden, sobreamortiguado | Un sistema que poco a poco se asienta en un nuevo valor. |
autorregulador, de segundo orden, subamortiguado | Un sistema que se tambalea antes de establecerse en un nuevo valor. |
autorregulador, segundo orden más plomo | Un sistema con un componente principal que afecta su comportamiento. |
autorregulador, segundo orden más adelanto con sobreimpulso | Un sistema que sobrepasa su objetivo antes de estabilizarse. |
autorregulación, segundo orden, fase no mínima | Un sistema con un comportamiento inusual que afecta su respuesta. |
integrador más rezago de primer orden | Un sistema que cambia con el tiempo pero reacciona lentamente. |
integrador más adelanto de primer orden | Un sistema que cambia con el tiempo con una reacción más rápida. |
integrador más fase no mínima | Un sistema que cambia con el tiempo con un comportamiento inusual. |
Si ajusta demasiado, el sistema podría vibrar o volverse inestable. Tenga cuidado al ajustar sistemas con retardos o dinámicas complejas.
Manejo de dinámicas complejas
Los controladores PID son excelentes para sistemas simples, pero presentan dificultades con sistemas complejos. Los sistemas con retardos, comportamiento no lineal o muchas variables pueden confundirlos. Por ejemplo, si un sistema presenta respuestas inusuales o cambios a lo largo del tiempo, es posible que el controlador no funcione correctamente.
En estos casos, el controlador podría reaccionar de forma exagerada o no actuar con la suficiente eficacia. Esto sucede porque los controladores PID utilizan ajustes fijos que no se adaptan a los cambios. Los métodos avanzados, como el Control Predictivo Basado en Modelos, funcionan mejor en estas situaciones complejas.
Sensibilidad al ruido y errores de medición
El ruido y los errores pueden perjudicar el rendimiento de un controlador PID . La parte integral reduce el ruido, pero la parte derivativa puede agravarlo. Esto es especialmente cierto si la ganancia D es demasiado alta.
Para solucionar esto, limpie cuidadosamente las señales. Use blindaje y filtros para reducir el ruido en las mediciones. A veces, ajustar la ganancia derivada a cero ayuda en lugares ruidosos.
Consejo: Compruebe siempre que sus sensores sean precisos y estén protegidos contra interferencias. Esto ayudará a que su controlador PID funcione mejor.
Técnicas de control avanzadas

¿Qué es el control de lógica difusa (FLC)?
El Control de Lógica Difusa (FLC) ayuda a gestionar sistemas complejos. Funciona bien con sistemas complejos o con componentes desconocidos. En lugar de usar matemáticas estrictas, el FLC usa reglas como las que usan los humanos. Es como un sistema que toma decisiones, por lo que es ideal para dispositivos domésticos o robots.
¿Por qué FLC es especial?
Se ajusta mejor a los cambios que los controladores PID.
Funciona con palabras como “cálido” o “frío” en lugar de números.
Puede agregar reglas para solucionar problemas que los controladores PID no pueden manejar.
Método de control | Ventajas | Debilidades |
|---|---|---|
Control de lógica difusa | Bueno para sistemas complicados e inciertos | Necesita más configuración y puede ser más difícil de usar. |
Controladores PID | Funciona bien para sistemas simples. | Tiene dificultades con sistemas complicados o cambiantes |
El FLC es flexible y puede modificarse para tareas específicas. Por ejemplo, combinar FLC con PID puede mejorar los resultados en situaciones difíciles.
¿Qué es el control predictivo de modelos (MPC)?
El Control Predictivo de Modelos (MPC) es ideal para gestionar sistemas complejos con muchos componentes. A diferencia del PID, el MPC predice acciones futuras mediante modelos matemáticos. Esto lo hace útil en áreas como la robótica, los vehículos autónomos y las fábricas.
¿Por qué es útil el MPC?
Funciona bien con retrasos o límites en los sistemas.
Planifica con antelación para tomar mejores decisiones de control.
Mantiene las cosas estables mejor que los controladores PID.
Por ejemplo, en medicina, el MPC mantuvo estables los niveles de azúcar en sangre un 12.57 % mejor que el PID. Esto demuestra la gran utilidad del MPC para sistemas que requieren alta precisión.
Otros métodos avanzados (por ejemplo, LQR, LQG)
Otros métodos, como el Regulador Cuadrático Lineal (LQR) y el Gaussiano Cuadrático Lineal (LQG), ofrecen un control aún mejor. Son más rápidos y funcionan mejor que los controladores PID, especialmente en sistemas de potencia.
¿Por qué utilizar LQR y LQG?
Reducen errores y hacen que los sistemas se estabilicen más rápidamente.
Funcionan aún mejor cuando se combinan con herramientas inteligentes como algoritmos genéticos.
Estos métodos son ideales para sistemas que requieren velocidad y precisión. El uso de LQR o LQG puede ofrecer mejores resultados cuando los controladores PID no funcionan correctamente.
Análisis comparativo de métodos de control
Rendimiento en sistemas simples y complejos
Al elegir un método de control, considere cómo funciona en sistemas simples y complejos. Un controlador PID es ideal para tareas sencillas con un comportamiento estable y predecible. Por ejemplo, puede gestionar bien la temperatura de un horno o la velocidad de un motor. Sin embargo, en sistemas más complejos con muchos componentes, retardos o un comportamiento irregular, no funciona tan bien.
Los métodos avanzados como el Control Predictivo por Modelo (MPC) y el Control de Lógica Difusa (FLC) son más adecuados para estas situaciones difíciles. El MPC utiliza matemáticas para predecir lo que sucederá a continuación, lo que lo hace idóneo para sistemas con retardos o limitaciones. El FLC simula el pensamiento humano, por lo que maneja mejor los sistemas complejos e inciertos que un controlador PID.
La siguiente tabla muestra cómo funcionan los diferentes métodos:
Aspecto de comparación | Control basado en datos | Control basado en modelos |
|---|---|---|
Es hora de calcular los controles óptimos | Cambios con el tamaño del sistema | Cambios con el tamaño del sistema |
Errores en el estado final | Comprobado y comparado | Comprobado y comparado |
Precisión numérica | Tasas de error estudiadas | Tasas de error estudiadas |
Esto demuestra que los métodos avanzados son más precisos y flexibles en sistemas complejos. Los controladores PID siguen siendo adecuados para tareas más sencillas.
Adaptabilidad a condiciones cambiantes
Adaptarse a los cambios es fundamental para sistemas que varían con frecuencia. Un controlador PID tiene dificultades con cambios repentinos o imprevistos. Por ejemplo, si un sistema se desvía o actúa de forma irregular, la configuración fija de un controlador PID podría no ser adecuada.
Los métodos avanzados, como el control adaptativo, el control de avance y las redes neuronales, se ajustan automáticamente a medida que cambian las condiciones. Estos métodos siguen funcionando correctamente incluso cuando el sistema cambia. La siguiente tabla compara la adaptabilidad de estos métodos:
Técnica de control | Adaptabilidad en condiciones dinámicas | Limitaciones del control PID |
|---|---|---|
Control PID | Bajo | Lucha contra la deriva y las respuestas desiguales |
Control adaptativo | Alto | N/A |
Control previo | Alto | N/A |
Integración de redes neuronales | Alto | N/A |
El control PID funciona bien en sistemas estables, pero falla ante situaciones imprevistas.
Los controles adaptativos y de avance se ajustan mejor, lo que los hace ideales para cambiar sistemas.
Elegir un método avanzado ayuda a que su sistema se mantenga estable y funcione bien, incluso cuando las cosas cambian.
Adecuación de la aplicación con ejemplos
Cada método tiene sus propias ventajas, lo que lo hace adecuado para ciertas tareas. Un controlador PID es ideal para sistemas sencillos que no varían mucho. Por ejemplo, se usa con frecuencia en fábricas para controlar la temperatura, la presión o la velocidad. Es simple y económico, lo que lo convierte en la opción preferida para estas tareas.
Los métodos avanzados son mejores para trabajos más difíciles. Por ejemplo:
Control predictivo basado en modelos (MPC): Ayuda a los coches autónomos a planificar los cambios en la carretera.
Control de lógica difusa (FLC): Se utiliza en lavadoras para ajustar la configuración según la carga.
Integración de redes neuronales: Ayuda a los robots a tomar decisiones rápidas y a adaptarse con agilidad.
Al conocer las ventajas de cada método, podrá elegir el más adecuado. Para tareas sencillas, un controlador PID funciona perfectamente. Para sistemas más complejos y cambiantes, los métodos avanzados ofrecen la precisión y la flexibilidad necesarias.
Para sistemas sencillos, los controladores PID son fiables y económicos. Son fáciles de usar y funcionan bien para tareas estables.
Para sistemas más complejos, los métodos avanzados como el Control de Lógica Difusa (FLC) y el Control Predictivo Basado en Modelos (MPC) ofrecen mejores resultados. Gestionan procesos cambiantes y complejos con mayor precisión.
Consejo: Elija el método de control según la complejidad de su sistema. Utilice controladores PID para tareas sencillas. Para sistemas complejos, los métodos avanzados son la mejor opción.
Preguntas Frecuentes
¿En qué se diferencian los métodos de control PID y avanzados?
Los controladores PID siguen reglas fijas para controlar los sistemas. Los métodos avanzados, como el Control de Lógica Difusa (FLC) y el Control Predictivo de Modelos (MPC), se adaptan a los cambios y gestionan sistemas más complejos. Elija uno según la complejidad de su sistema.
¿Puede PID trabajar con métodos avanzados?
Sí, se puede combinar el PID con métodos avanzados para obtener mejores resultados. Por ejemplo, añadir lógica difusa al PID ayuda con sistemas complejos. Esta combinación ofrece la simplicidad del PID y la flexibilidad de los métodos avanzados.
¿Son más difíciles de utilizar los métodos avanzados?
Los métodos avanzados requieren mayor configuración y habilidad que los controladores PID. Quizás necesite crear modelos o establecer reglas. Pero las herramientas modernas lo hacen más fácil, incluso para principiantes.
¿Cuándo no se deben utilizar controladores PID?
No utilice controladores PID en sistemas con retrasos o cambios rápidos. No se adaptan bien a estos problemas. Métodos avanzados como el control de potencia (MPC) o el control adaptativo funcionan mejor en este caso.
¿Los métodos avanzados cuestan más que el PID?
Sí, los métodos avanzados suelen ser más costosos por su complejidad. Pero ahorran dinero posteriormente al funcionar mejor y reducir errores en sistemas complejos.