Synigenkänning och samarbete med robotarmar löper i en sluten slinga. Kameror övervakar arbetsytan, och perceptionsröret hittar varje objekt och dess pose. Visuell servo styr sedan armen i realtid. Huvuddelarna är kameran eller kamerorna, perceptionsröret, posestimering, rörelseplaneraren och styrenheten. Denna slinga är viktig för hårdvaruingenjörer och elektronikproduktteam eftersom design på kortnivå avgör dess framgång. Gränssnittsval, latens, brus och tillverkningsavvägningar sätter de verkliga gränserna. Utdelningen är noggrannhet i en sluten slinga, anpassningsförmåga till förändrade delpositioner och minskad fixturering. Analytiker värderar denna marknad till 3.89 miljarder USD år 2025, med en årlig tillväxttakt på 11.2 % från 2027 till 2035. Du kommer att se hur maskinseende, datorseende och visionsintegration kopplar samman roboten och visionssystemet. Robotarmar belönar noggrann design, och robotarmar straffar genvägar.
Key Takeaways
Vision och robotarmar arbetar tillsammans i en loop: kameror upptäcker objekt och armen rör sig mot dem.
Välj dina kameragränssnitt utifrån kabelns längd: MIPI CSI-2 för korta sträckor, USB3 för några meter och GigE för långa avstånd.
Kontrollera och justera hand-öga-koordinationen ofta för att förhindra avdrift och bibehålla noggrannheten.
Planera tidsbudgeten från det att kameran tar en bild till dess att armen rör sig, så att du undviker förseningar.
Håll motorljud borta från kamerakablarna så att bilden förblir tydlig.
Grunderna i robotarm och maskinseendestyrning
Sex frihetsgrader och armkinematik
En sexaxlig ledad robotarm placerar sitt verktyg i tre translationella och tre rotationsfrihetsgrader. Framåtriktad kinematik beräknar ändeffektorns position från ledvariablerna. Du länkar transformationerna från basramen till verktygsramen. Enligt Denavit-Hartenberg-konventionen har varje led fyra parametrar: länklängd, länkvridning, länkförskjutning och ledvinkel. Att multiplicera de homogena matriserna per led ger bas-till-verktygstransformationen. Dess övre vänstra 3×3-block är rotationsmatrisen, och de tre första elementen i den fjärde kolumnen ger positionsvektorn.
Invers kinematik går åt andra hållet. Den löser ledvinklar när man känner till önskad position. Slutna lösningar är sällsynta och finns mestadels för armar med sfäriska handleder. Så de flesta robotarmar använder numerisk iteration:
Börja med en inledande gemensam gissning.
Beräkna den aktuella posen genom framåtriktad kinematik.
Beräkna posefelet.
Uppdatera lederna med hjälp av den jakobianska pseudoinversen skalad med en stegstorlek.
Upprepa tills felet faller under toleransen.
Kontrollslingan från uppfattning till handling
Loopen sluts i fem steg: bildruteinspelning, detektering, poseuppskattning, planering och kontroll. Maskinseende levererar råbildrutorna. Datorseende och bildigenkänning omvandlar dessa bildrutor till objektidentiteter och 6-DoF-poser. Planeraren omvandlar varje pose till en gemensam bana, och styrenheten driver robotarmen längs den. Varje steg lägger till fördröjning, så tidsstämplar bildrutor vid inspelning och budgetlatens från början till slut.
Visuell integration placerar ofta integrerade kameror direkt på ändeffektorn. Denna öga-i-hand-layout tar bort döda fläckar nära gripdonet och gör kalibreringen enklare. Flerkameravyer utökar uppfattningen till hela 3D-arbetsytan, vilket underlättar komplex manipulation och exakt manipulation av delar i röriga lådor. Samma arkitektur skalar från industriella och kollaborativa robotar till kollaborativa robotceller, där en andra ledad robotarm spårar rörliga objekt. Konstruktörer av robotarmar bör behandla kameraplacering som ett mekaniskt beslut, eftersom monteringsstyvhet påverkar positionsnoggrannheten lika mycket som algoritmen.
Datorseende och objektigenkänningstekniker

PBVS, IBVS och hybrid visuell servering
Positionsbaserad visuell servo (PBVS) använder maskinseende för att hitta var delen befinner sig i 3D-rummet. Sedan talar den om för robotarmen vart den ska röra sig i det kartesiska rummet. Bildbaserad visuell servo (IBVS) hoppar över det steget och flyttar robotarmen direkt från bildfunktionerna. Hybridscheman kör båda looparna samtidigt.
Hybrid 2 1/2-D-scheman balanserar den lokala stabiliteten hos IBVS mot hur mycket PBVS är beroende av noggrann poseuppskattning, kalibrering och objektmodeller.
Tillvägagångssätt
Robusthetsegenskaper
Komplexitet
Hybrid (IBVS + PBVS)
Handtagen har ocklusion och kompenserar för positionsfel från distansmätning eller glidning
Högre: två loopar att designa och finjustera
IBVS
Beror på visuell feedback, inte intern kilometermätning
Nedre: enkel slinga
PBVS
Behöver noggrann poseuppskattning, kalibrering och objektmodeller
Nedre: enkel slinga
Välj PBVS när du har en ren CAD-modell och en välkalibrerad cell. Välj IBVS när kalibreringen avviker eller när delen saknar textur. De flesta robotarmar i produktion kör en loop. De flesta robotarmar i forskningslabb kör hybrid. Spara hybriddesigner för komplex manipulation, där ocklusion är vanligt. Robotarmar som möter blanka delar gynnas också av den extra feedbacken.
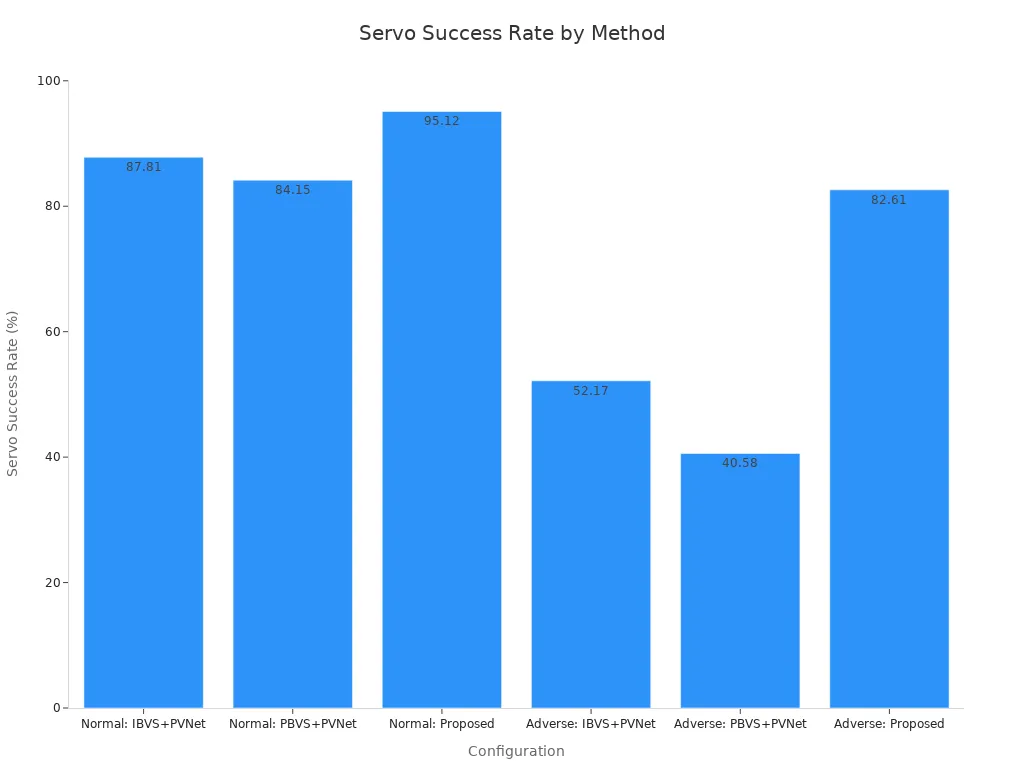
Publicerade försök på texturlösa objekt visar skillnaden. En nyckelpunktsbaserad EKF-metod nådde en servoframgångsgrad på 95.12 % under normala förhållanden och 82.61 % under ogynnsamma förhållanden. IBVS+PVNet-baslinjen nådde 87.81 % respektive 52.17 %. PBVS+PVNet-baslinjen nådde 84.15 % respektive 40.58 %. Samma metod uppvisade det lägsta translationsfelet, rotationsfelet och förhållandet mellan banlängd i båda scenarierna.
Djupinlärning för detektering och poseuppskattning
Djupinlärning gör nu det mesta av objektigenkänningsarbetet i visuella igenkänningspipeliner. Moderna estimatorer förutspår objektbredd och vinkel direkt. Den utdata ger robotarmen en greppposition utan en CAD-modell.
MegaPose: en renderings-och-jämförelse-pipeline med stark noll-shot-prestanda genom grov-till-fin förfining.
FoundationPose: ett enhetligt ramverk för detektering, spårning och poseuppskattning på nya objekt.
Båda körs på YCB-Video-testsetet. Källan rapporterar inga noggrannhetssiffror för dem där. På en nyare 6-DoF-gripdataset nådde EfficientPose 97.05 % och FFB6D nådde 98.09 %.
Modell | Rapporterad noggrannhet |
|---|---|
EffektivPose | 97.05% |
FFB6D | 98.09% |
Riktmärken som BOP-utmaningen drev på dessa framsteg. De poängsätter metoder med geometriska mätvärden som ADD och MSSD.
Visuellt visionsspråkiga modeller och IBVS är fortfarande nya styrriktningar. Behandla dem som lovande, inte bevisade. Många team parar ihop klassisk servostyrning med AI-modeller för detektering. Den uppdelningen gör kontrollslingan förutsägbar. Artificiell intelligens hjälper mest i perceptionsstadiet, där datorseende och objektigenkänning hanterar röran. Artificiell intelligens tillför mindre värde inuti servoslingan idag. Leverantörer av maskinseende levererar nu AI-modeller ombord, och datorseendebibliotek täcker resten. Robotarmar i logistikceller behöver fortfarande en snabb, enkel servolag. Mönsterigenkänning ensam kommer inte att sluta loopen. En andra robotarm kan spåra ett rörligt mål, och den installationen belönar snäv timing framför modellstorlek.
Synintegration för synstyrda armar
Kameragränssnitt, kalibrering och hand-öga-koordination
Kameragränssnittet du väljer anger hur långt din robotarmscell kan nå och hur exakt den kan vara. MIPI CSI-2 fungerar bra för korta kort-till-kort-förbindelser inuti armhuset. USB3 hanterar några meter med enkel kabling. GigE når långt över en produktionslinje, men det lägger till paketjitter som du måste planera för. Välj gränssnitt baserat på kabellängd först, sedan på upplösning och bildfrekvens.
Dra höghastighetsdifferentialpar symmetriskt. Håll P- och N-spåren på identiska vägar med balanserade böjar och vias. Håll avståndet konstant från sändare till mottagare och matcha P- och N-längderna för att minska skevheten. Dra paren över ett kontinuerligt jordplan och undvik delade plan och kopparavbrott. För USB 3.0 och liknande länkar, håll skevheten inom 25–50 ps och håll differentialimpedansen nära 90 Ω ± 10%. Placera AC-kopplingskondensatorer symmetriskt och föredra små kapslar som 0402.
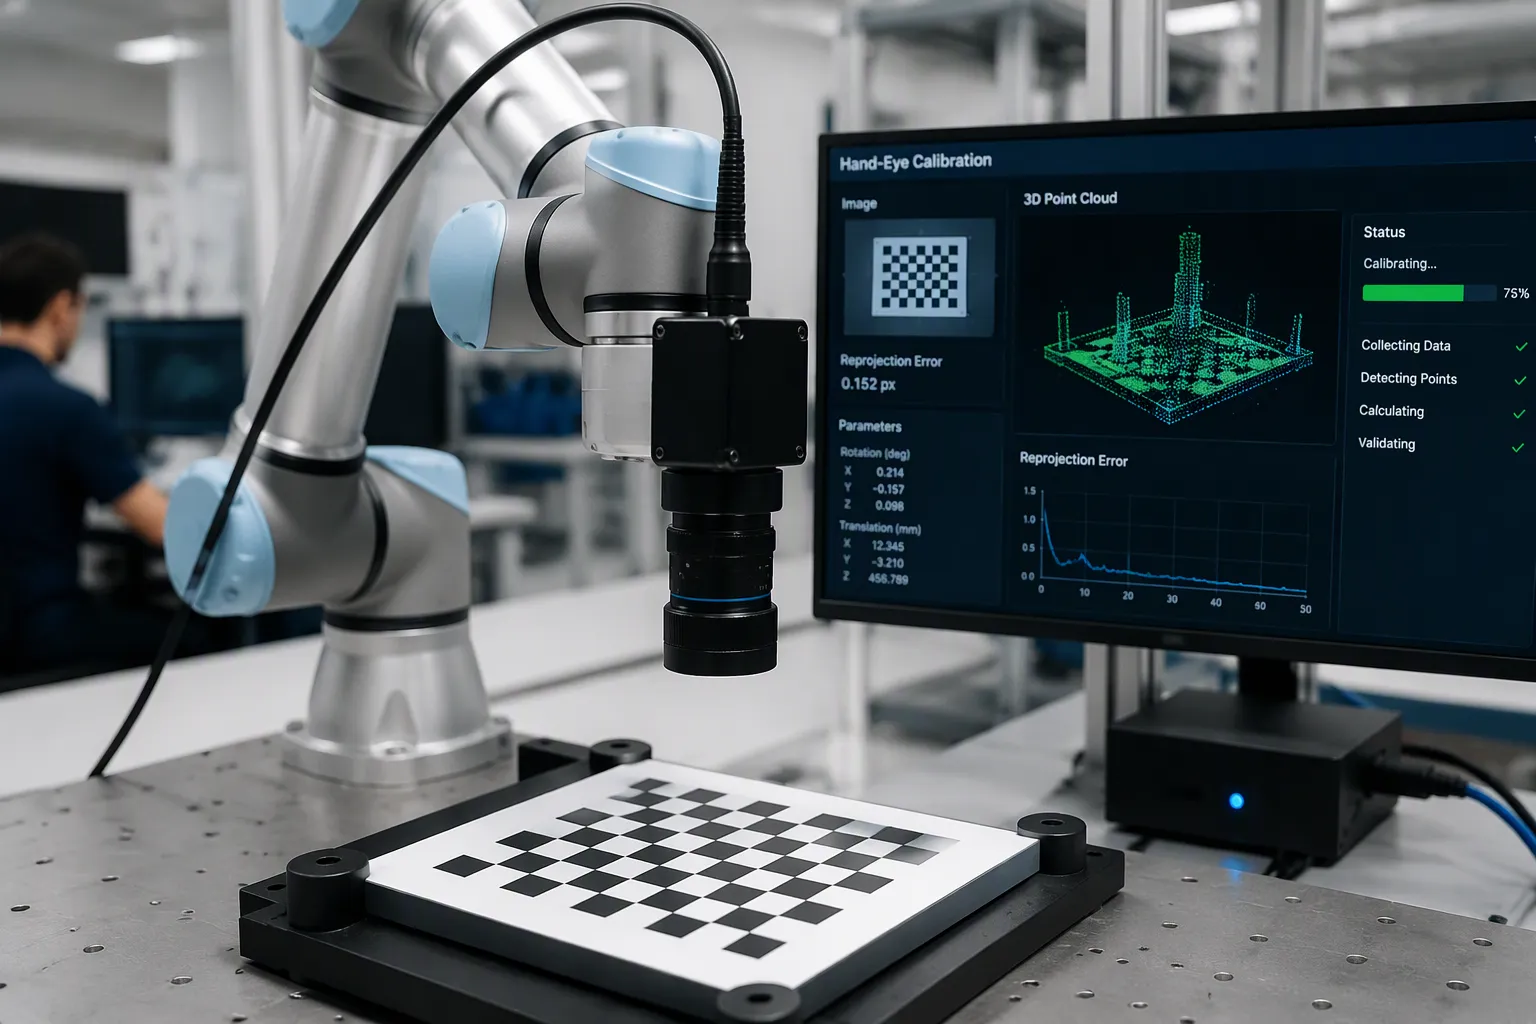
Hand-öga-kalibrering uppskattar transformationen mellan ändeffektorn och kamerabilden. Standardformen är AX = XB, där A och B är arm- och kamerapositioner mellan bildrutorna och X är den okända transformationen. Du kan använda kalibreringsplattmetoden, som tar minst tio bilder av en platta monterad på robotarmen. Punktparslistmetoden fungerar utan en platta på arbetsobjektet. Automatiska kalibreringsrutiner kör nu dessa steg med liten operatörsinsats. Typiska resultat över sex ledkonfigurationer visas nedan.
metrisk | Översättning | Rotation |
|---|---|---|
Max RV (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
Genomsnittlig husbil | 2.548 mm | 0.704 ° |
Genomsnittlig avvikelse (SD) | 0.930 mm | 0.265 ° |
Validera med ett statiskt test på en tabell och ett dynamiskt test som registrerar transformerade punktmoln via ICP.
Latensbudgetering och brusisolering
Planera din latensbudget från bildruteinspelning till armrörelse. Tidsstämpla varje bildruta vid inspelning och lägg sedan till detektering, poseuppskattning, planering och bussfördröjning. EtherCAT ger deterministisk timing för robotarmens styrenhet.
Parameter | Typisk EtherCAT-prestanda |
|---|---|
Cykeltid (10 servoaxlar) | 100–250 µs |
Jitter | < 1 µs |
Noggrannhet i synkronisering av distribuerad klocka | bättre än 100 ns |
Distribuerade klockor håller varje slav justerad i hårdvaran, så att tidtagningen hålls vid liv även under programvarubelastning. CAN förblir okej för långsammare axlar på mindre robotarmar.
Håll motordrivarbrus borta från bildkedjan. Bind kabelskärmarna 360° i båda ändar och dra aldrig en skärm genom en pigtail-drainkabel. Separera signal- och strömförsörjningsvägar inuti skåpet. Långsamställ MOSFET-grinddriften och krymp områden med höga strömslingor för att minska utsläpp vid källan. Dessa steg skyddar maskinseendets noggrannhet under manipulationsuppgifter.
För DFM, bekräfta uppbyggnaden före fräsning, håll spårgeometrin inom ±5 mil och kom överens om impedanstoleranser med din tillverkare. Maskinvisionsintegration lyckas när kortlayout, kalibrering och timing får lika stor uppmärksamhet. Visionsintegration misslyckas när någon av dem behandlas som en eftertanke. Planera visionsintegration tidigt, så kommer dina robotarmar att hålla noggrannheten över hela linjen.
Applikationer, utmaningar och maskinseendelösningar
Verkliga användningsfall inom tillverkning och logistik
Visionsstyrda samarbetsrobotar dyker upp i plock-och-placera-celler, tömning av behållare och för att hitta objekt på en produktionslinje. En 3D-kamera kan se detaljer mindre än 5 mm, så en robotarm kan rensa en packad behållare utan att ta tag i fel del. Dubbelarmade cobotar följer rörliga objekt, och människa-robotceller skickar delar mellan en person och en arm. Visuell integration lönar sig på sätt som du kan mäta:
Plockhastigheten är över 200 artiklar per timme, med en noggrannhet över 99.9 % och en placeringsprecision nära ±0.1 mm.
Sorteringsnoggrannheten ökar med nästan 25–30 %, och leveranshastigheten under rusningstid ökar avsevärt.
Felfrekvensen sjunker och du kan flytta medarbetare till uppgifter som tillför mer värde.
Dessa resultat stöder effektivitet, repeterbarhet och säkerhet hos industriella och kollaborativa robotar. Visionsstyrda cobotar stöder även fjärrstyrning och datainsamling, vilket matar robotiska maskininlärningsdatapipelines. Samma AI-datainsamlingsslinga tränar AI-modeller för komplex manipulation. Förvänta dig att AI-drivna armar förlitar sig på imitationsinlärning och fjärrstyrning innan de hanterar komplex manipulation på egen hand.
Vanliga fellägen och riskreducerande strategier
Latens, kalibreringsdrift, reflektioner, ocklusion och motorbrus som läcker in i bildkedjan orsakar de flesta fel. Igenkänning och banplanering tar 100–500 ms per cykel, och den fördröjningen ensam bryter snäva servoloopar. Typiska felfrekvenser för industriella gripprocesser ligger på 2–8 % per timme, och vanliga droppfrekvenser för pick-and-place ligger på 3–5 % per timme. Hårda former driver upp toppfallfrekvenser till 10–12 % per timme, mot ett mål under 0.1 % per timme.
Skick | Effekt på felfrekvens |
|---|---|
Vibrationer över 0.5 g eller temperatursvängningar över 15 °C per cykel | 200–300 % högre |
Inkonsekvent belysning | 40–60 % högre djupfel |
Du bör åtgärda dessa på kortnivå. Skärma bildkedjan, sammanfoga skärmarna 360° och håll motorns kraftledningar separerade från kameraskenorna. Lägg till miljökompensation och prediktivt underhåll med vibrations- och termisk avkänning. Maskinseende med AI-modeller förutsäger greppfel i realtid. Datorseende hanterar detektering, och visionsbaserade manipulationsuppgifter vinner på adaptiv greppkraftskontroll. Håll kalibreringsrutiner schemalagda och behandla visionsstyrd manipulation som ett timingproblem först.
Nu har du en enkel bild av loopen. Kameror registrerar scenen, visuell igenkänning omvandlar pixlar till objektpositioner och styrenheten rör robotarmen längs en planerad bana. Återkoppling sluter cirkeln varje cykel.
Tänk på dina avvägningar tidigt. Klassisk servohantering förblir förutsägbar och billig att kontrollera. Djupinlärningsmetoder ger dig anpassningsförmåga, men de kostar data och beräkningskraft. Gränssnittsräckvidd, latensbudget och brusisolering motverkar varandra, så sätt dina prioriteringar innan layout.
Håll ett öga på inlärd visuell servohantering, visionspråksmodeller och händelsekameror. Visionsstyrda cobotar kommer att vinna på teleoperation och datainsamling, och AI-modeller kommer att driva komplex manipulation ytterligare. Artificiell intelligens kommer inte att ersätta din tidsbudget. Börja med en kalibrerad cell, logga varje cykel och låt samarbetande robotik växa därifrån. Robotarmar belönar disciplin. Robotarmar byggda på uppmätt data hanterar komplex manipulation med självförtroende.
FAQ
Vilket kameragränssnitt ska man välja för en robotarmscell?
Börja med kabellängden. MIPI CSI-2 passar för korta kortslutningar inuti armhuset. USB3 täcker några meter med enkel kabeldragning. GigE når över en produktionslinje, men du måste planera för paketjitter. Matcha gränssnittet först med din räckvidd, sedan med upplösning och bildfrekvens.
Hur håller man motorbrus borta från bildkedjan?
Bind kabelskärmarna 360° i båda ändar. Trä aldrig en skärm genom en pigtail-drainkabel. Separera signal- och strömförsörjningsdragning inuti skåpet. Sakta ner MOSFET-grinddrivningen och krymp områden med hög strömslinga. Dessa steg skyddar maskinseendets noggrannhet när en robotarm rör sig snabbt nära kameran.
Varför bryter kalibreringsavdrift en robotarm med tiden?
Termiska svängningar och vibrationer förskjuter hand-öga-transformationen. En robotarm griper sedan med en växande förskjutning. Håll kalibreringsrutinerna schemalagda. Lägg till vibrationer och termisk avkänning för prediktivt underhåll. Validera med ett statiskt bordstest och ett dynamiskt punktmolnstest genom ICP.
När ska man välja klassisk servo framför djupinlärning?
Välj klassisk servostyrning när cellen är välkalibrerad och delen har textur. En robotarm kör sedan en förutsägbar, kontrollerbar loop. Välj djupinlärningspositionsuppskattning för skräp, nya objekt eller glänsande delar. Många team delar upp arbetet: AI-modeller detekterar och en enkel servolag driver robotarmen.