En LCD/LED-skärmdrivare omvandlar digital data till ljus. Drivkretsarna inuti modulen översätter digitala signaler från gränssnittet till analoga spänningar. Dessa spänningar ställer in varje pixels ljusstyrka på skärmen. En separat bana transporterar data och tidspulser som håller varje pixel i takt.
Tänk på arbetsfördelningen så här: ena sidan är leveransvägen och drivrutinen är översättaren vid dörren. Den ena flyttar bitar; den andra omvandlar dem till den analoga kontroll som varje pixel behöver. Drivrutinskretsar kör också kontrollsekvensen för varje bildruta. Ingen av hälfterna arbetar ensamma.
Du ser detta partnerskap bäst genom att börja med själva panelen, sedan följa färggenerering, signaltiming och ett fungerande timing-exempel.
Key Takeaways
Drivrutins-IC:er omvandlar digital data till analoga spänningar som ställer in pixelljusstyrkan.
Gränssnitt som parallell RGB, I2C, SPI och MIPI DSI överför data och tidssignaler till drivrutinen.
Tidsparametrar som VSYNC, HSYNC och verandor måste matcha panelens datablad för att undvika bildproblem.
LED-drivrutiner använder konstant ström för att hålla ljusstyrkan stabil och PWM för att dimma utan färgförskjutning.
Felsök visningar genom att kontrollera ett steg i taget och logga tidsvärden för varje kortrevision.
TFT-panelens struktur och funktion
Hur en tunnfilmstransistor styr en pixel
Du kan tänka på varje tunnfilmstransistor som en liten brytare. Kolumn- och radledningar ansluts till dessa brytare, med en brytare per pixel . Transistorn leder strömmen endast i en riktning. Detta envägsbeteende hindrar laddningen på varje pixel från att dräneras mellan uppdateringar.
Varje pixel fungerar som en liten kondensator. Ett lager av isolerande flytande kristall sitter mellan transparenta ledande (ITO) lager, och denna sandwich lagrar laddningen. Här är laddningssekvensen för en pixel på rad I, kolumn J:
TFT-omkopplaren T(I,J) slås på.
Målspänningen flyter från signalledningen D(I) till pixelelektroden.
Brytaren stängs av när elektroden är fulladdad och pixelkondensatorn håller laddningen.
Datadrivaren (kolumn) matar målspänningen, och gate-drivaren (linje) styr på/av-omkopplingen.
Under PÅ-steget (tPÅ) laddar en hög gate-spänning Vg vätskekristallkondensatorn. Dataspänningen Vd blir pixelspänningen Vp. Under AV-steget (tAV) är Vg låg och Vp förblir konstant. Ett litet fall i Vp vid övergången från PÅ till AV kallas genommatningsspänningen.
Panelens elektroniska struktur och placering av drivrutiner
Panelen har två uppsättningar ledningar. Gate-ledningar löper längs raderna och source-ledningar (data) löper längs kolumnerna. Gate-drivkretsen sitter vid panelkanten och pulserar varje rad i tur och ordning. Source-drivkretsen sitter längs den andra kanten och matar spänningar till kolumnerna.
Dessa drivkretsar utgör styrsystemet som länkar din värdprocessor till glaset. Gate-drivkretsarna skannar raderna en i taget, och källdrivkretsarna skriver data till den valda raden. Detta arrangemang låter LCD/LED-skärmens drivrutin uppdatera varje pixel i en snabb och ordnad sekvens. Eftersom flytande kristallskiktet lagrar spänning, håller skärmen sin bild stabilt, och kontrollvägen kan snabbt skriva om spänningen genom TFT-skärmen.
Drivprincipen för en LED-skärm
LCD kontra LED-bakgrundsbelysning och LED-matrispaneler
De flesta produkter som säljs som LED-TV-apparater eller bildskärmar är LCD-skärmar. En vit LED-remsa sitter bakom flytande kristalllagret och fungerar som ljuskälla. Flytande kristaller gör fortfarande pixelarbetet, och en bakgrundsbelysningsdrivare för skärmen ställer in ljusnivån. En riktig LED-skärm är annorlunda. Varje pixel är sin egen LED, och panelen behöver inget flytande kristalllager alls.
Denna distinktion formar hela LED-displaysystemet. I en bakgrundsbelyst LCD-skärm ställer LED-drivrutinen endast in den totala ljusstyrkan. I en äkta LED-matris ställer LED-drivrutinen in varje pixel direkt. Båda fallen förlitar sig på samma drivprincip som för en LED-skärm: mata varje LED med en kontrollerad ström och låt ljuset följa.
Framspännings- och strömreglering
En lysdiod tänds när framspänning (VF) leder ström genom övergången. VF är inte fast. Den minskar när övergången värms upp, och strömfallet beror på lysdiodens material.
LED färg | Typisk Vf | Temperaturkoefficient |
|---|---|---|
Röd (AlGaInP) | ~2.0 V | −2.0 mV/°C |
Grön (InGaN) | ~3.0 V | −3.0 mV/°C |
Blå (InGaN) | ~3.2 V | −3.0 mV/°C |
Vit (InGaN + fosfor) | ~3.2 V | −3.0 mV/°C |
En motståndskrets kör en farlig slinga:
Temperaturen stiger.
Vf-droppar.
Strömmen stiger.
Effekt och temperaturökning vid övergången.
Loopen upprepas.
Konstantströmsdrift bryter denna loop vid strömsteget. Konstantströmsdrivkretsar håller den inställda strömmen oavsett matning, värme, åldring eller binning. Deras konstantströmsnoggrannhet ligger under 0.1 %, medan ett ballastmotstånd avviker med ±10–25 % . För sex vita lysdioder från 24 V vid 20 mA arbetar ett 300 Ω-motstånd vid nominell ström. En ökning av matningsströmmen med 5 % höjer strömmen till cirka 23.3 mA, och uppvärmning kan ge ungefär 25 % överström.
Driver-IC hanterar även ljusstyrkekontroll. De använder PWM (pulsbreddsmodulering) för att dimma utan att ändra färg. Ett styrsystem som bygger på konstantströmsdriver-IC lägger till avstängning vid övertemperatur och överström. Det skyddet är viktigt i instrument-, medicinska och industriella displayer. LED-drivern och dess styrlogik omvandlar råström till stabilt, repeterbart ljus.
Från data till färgad pixel
Pixelkomposition och matrisarrangemang
Varje pixel på panelen är en triplett av delpixlar : en röd, en grön och en blå. Ditt öga kan inte uppfatta dessa små element på normalt betraktningsavstånd. Det blandar istället deras ljus, och du uppfattar en enda nyans. Denna additiva blandning förklarar hela färgsystemet:
Varje bildpixel mappas till exakt en röd, en grön och en blå delpixel.
Pixelns RGB-värden blir direkt delpixelns belysningsnivåer.
Den upplevda färgen i ett område är den additiva summan av subpixelutsläppen.
Rött, grönt och blått i full styrka läses som vitt på avstånd.
Ögonen registrerar bara dessa tre primärfärger. Alla andra färger du ser på skärmen är en kombination av dem.
Digitalt parallellt RGB-gränssnitt vid 24 bpp
Ett parallellt RGB-gränssnitt överför de tre primärfärgerna på separata linjer. Varje färg använder fem till åtta bitar, så bussen behöver 15 till 24 parallella datalinjer. Vid 24 bpp driver styrenheten 24 datalinjer och skickar en pixel i taget. En pixelklocka markerar varje ny pixel på sin stigande kant. Klockfrekvensen är ungefär lika med bredd gånger höjd gånger uppdateringsfrekvens; en 1280×800-panel vid 60 Hz behöver cirka 62 MHz.
Två extra signaler ramar in dataöverföringen . VSYNC återställer varje ny bildruta och HSYNC återställer varje ny rad. Ingen bilddata färdas under dessa pulser.
Signal | Funktion |
|---|---|
VSYNC | Markerar en ny bildruta; blankingintervallen VBP och VFP omger pulsen |
HSYNC | Markerar en ny rad; RGB-data ligger mellan två HSYNC-pulser |
D0…D23 | En rad per bit, 24 rader för 24 bpp |
LCDCLK | Synkroniserar grånivådata; en pixel per klocka |
Skärmen fångar upp de parallella ingångarna på varje klockkant. Detta schema ger dig direkt ljusstyrkekontroll per subpixel, och den behöver ingen PWM-kodning på själva bussen.
Alternativ för LCD/LED-skärmgränssnitt
Parallell RGB, I2C och SPI
De flesta LCD-skärmar använder ett digitalt parallellt RGB-gränssnitt. Värden skickar 24 bitar per pixel över separata datalinjer, och skärmens drivkretsar låser varje pixel på klockkanten. Detta arrangemang passar bra för medelstora och stora skärmar. Det ger dig direkt, förutsägbar timing utan paketoverhead.
Små skärmar följer en annan väg. Instrumentkluster, kontrollindikatorer och hälsovårdsprodukter använder ofta I2C eller SPI. Dessa kommunikationsgränssnitt behöver bara ett fåtal kablar, så de passar för täta kort och låga pinbudgetar. En liten panel i en handhållen bildskärm kan dela en buss med sensorer och minne. Avvägningen är hastighet. I2C och SPI flyttar betydligt mindre data än parallell RGB, så de har blygsamma upplösningar och långsamma uppdateringsfrekvenser.
MIPI DSI för höghastighetsskärmar
HD-skärmar kräver mer bandbredd än vad parallell RGB kan bära utan problem. En bred parallellbuss behöver många pinnar, och långa spår inbjuder till skevhet och brus. MIPI DSI löser detta med seriella differentiella spår. Det är ett standardiserat, stabilt, skalbart, strömsnålt och höghastighetsgränssnitt som är byggt för just detta ändamål.
Specifikation | Detalj |
|---|---|
Datahastighet per fil (D-PHY v1.2) | 80 Mbps till 2.5 Gbps |
Datahastighet per fil (C-PHY) | Över 5 Gbps |
Filkonfiguration | 1–4 datafält + 1 klockfält |
Differentialimpedans | 100 ohm |
Typisk FPC-längd | 10–15 cm |
Spänningssvängning (D-PHY) | ~200 mV (jämfört med 3.3 V parallell) |
Aktiv effektförbrukning | 50–80 mW (jämfört med 120–150 mW LVDS) |
Stiftantal | 20–30 stift (jämfört med 40–60 parallella) |
Kontaktavstånd/bredd | 0.4 mm stigning, ~3 mm bredd |
Bandbreddsexempel | 4 banor × 2.5 Gbps ≈ 10 Gbps (4K vid 60 Hz) |
Fyra banor med 2.5 Gbps vardera levererar ungefär 10 Gbps, tillräckligt för 4K vid 60 Hz. Lågspänningssvängningen minskar strömmen med cirka 40 % jämfört med LVDS . Differentiell överföring eliminerar common-mode-brus och latensen mellan bildbuffert och pixel håller sig under 1 ms. Din styrenhet får en kompakt och snabb länk som håller styrsystemet responsivt.
Parallella RGB-gränssnittssignaler
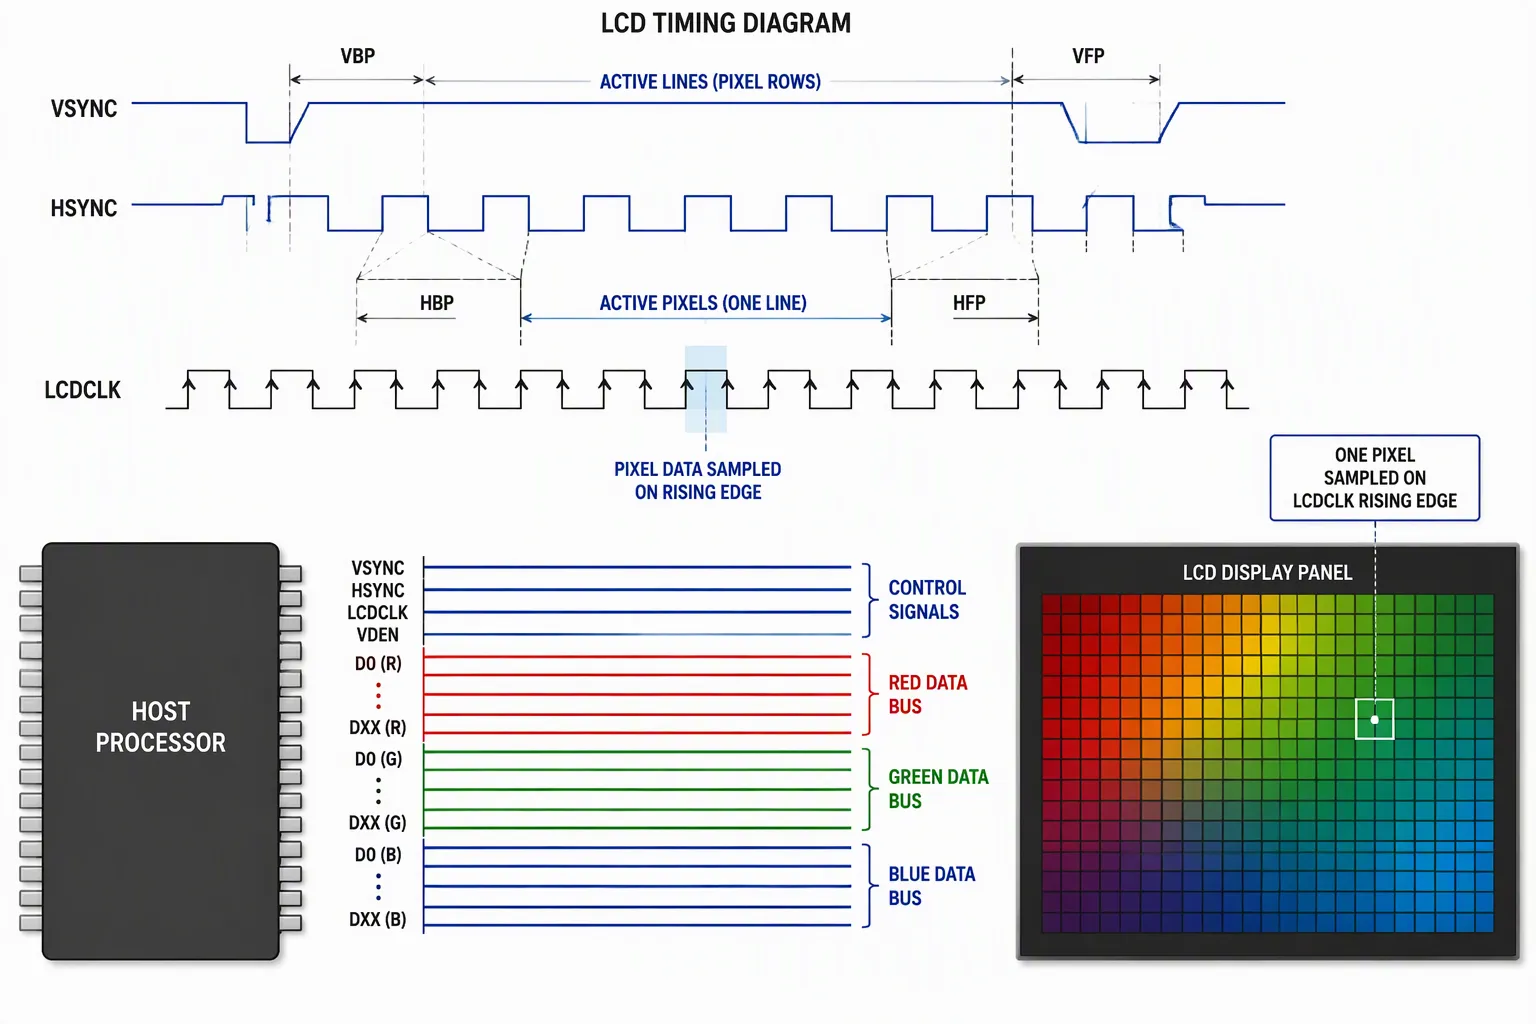
VSYNC, HSYNC, datalinjer och LCDCLK
Fyra signalgrupper bär varje bildruta över en parallell RGB-länk. Var och en har en distinkt funktion, och panelen låser sig inte om någon av dem avviker.
Signal | Definition | Roll |
|---|---|---|
VSYNC | Vertikal synkronisering | Återställer början på en ny bildruta; ingen bilddata överförs under VSYNC-pulsen |
HSYNC | Horisontell synkronisering | Återställer nästa rad; RGB-grånivådata för en rad måste anlända mellan två HSYNC-pulser |
Datalinjer (D0…DXX) | Parallell RGB-data, en rad per bit | Bär grånivåfärgdata för varje pixel och rad |
LCDCLK | LCD-klocka, pixelfrekvens | Synkroniserar grånivådata; TFT-skärmen driver en pixel per klocka, så dess längd följer upplösningens kolumnantal |
VDEN | Data aktivera | Anger för panelen om RGB-signalerna är giltiga |
Datalinjerna delas upp i tre grupper: blå LSB till MSB, grön LSB till MSB och röd LSB till MSB . Varje grupp bär färgdjupet för sin kanal. LCDCLK ställer in pixelhastigheten och varje datalinje samplas på sin kant. VSYNC och HSYNC fungerar som återställningspulser för ramen och raden. VDEN lägger till en giltighetsflagga, så panelen ignorerar data utanför det aktiva fönstret. Denna handskakning ger värden strikt kontroll över vad displaymodulen fångar och när. Gränssnittet mellan värden och panelen är beroende av att alla fyra grupper håller sig i takt.
Parametrar för ram- och linjetiming
Tomma intervall omger varje synkroniseringspuls, och dessa intervall definierar tidsbudgeten. På den horisontella axeln sitter HBP (horizontal back porch) efter HSYNC-pulsen och före den första aktiva pixeln. HFP (horizontal front porch) följer den sista aktiva pixeln och föregår nästa HSYNC-puls. Själva HSYNC-pulsbredden är en separat parameter. På den vertikala axeln följer VBP (vertical back porch) VSYNC-pulsen före den första aktiva linjen, och VFP (vertical front porch) följer den sista aktiva linjen före nästa VSYNC-puls. VSYNC-pulsbredden ställs in oberoende. En puls som är för smal kan misslyckas med att återställa panelen, och en puls som är för bred äter upp den aktiva tiden.
Dessa parametrar ger dig direkt kontroll över panellås och bildplacering. Total linjetid är lika med antalet aktiva pixlar plus HBP, HFP och HSYNC-pulsbredden. Total bildrutetid är lika med antalet aktiva linjer plus VBP, VFP och VSYNC-pulsbredden. Uppdateringsfrekvensen följer av den totala bildrutetiden: uppdateringsfrekvens = 1 / total bildrutetid. En längre porth ger panelen mer stabiliseringstid, och en kortare porth höjer uppdateringsfrekvensen vid samma klocka. Du måste matcha varje värde med panelens datablad, eftersom bildskärmskontrollern och paneldrivrutinen delar detta tidsavtal. Om en porth blir fel, förskjuts eller rivs bilden.
Styrlogiken inuti drivrutinen räknar pixlar och linjer mot dessa parametrar. Varje HSYNC-puls återställer kolumnräknaren, och varje VSYNC-puls återställer radräknaren. Det räkneschemat håller signalvägen justerad bildruta efter bildruta och ger drivrutinen exakt timingkontroll. En stabil timinguppsättning skyddar också panelen från skrivningar till delvisa bildrutor, vilket visas som flimmer eller banding. Logga timingvärdena i dina anteckningar och jämför dem med databladet för varje kortrevision.
Tidsexempel: 480×272
Beräkning av linje- och ramtiming
Ta en 480×272 -panel som körs med 16 bpp. Registeruppsättningen lagrar varje visningsstorlek som ett värde minus ett, så HOZVAL håller 479 och LINEVAL håller 271. Portorna och pulserna kommer från samma registerblock: HBP = 2, HFP = 2, HSYNC-pulsbredd = 41, VBP = 2, VFP = 2 och VSYNC-pulsbredd = 10.
Addera de horisontella termerna för att få linjelängden i pixelklockor: 480 aktiva pixlar + 2 + 2 + 41 = 525 klockor per linje. Addera de vertikala termerna för att få bildrutelängden i rader: 272 aktiva linjer + 2 + 2 + 10 = 286 linjer per bildruta. Multiplicera de två summorna, och en bildruta behöver 150 150 pixelklockor. Själva pixelklockan kommer från bussklockan dividerad med två gånger klockdelaren plus ett, så delarinställningen anger takten för hela signalkedjan.
Härledning av uppdateringsfrekvensen
Uppdateringsfrekvensen beräknas från pixelklockan dividerad med klockorna i en bildruta. Vid en pixelklocka på 7.83 MHz, dividera med 150,150, och du landar nära 52.1 Hz.
Den siffran ligger inom en typisk panelklassificering, så betrakta det som en kontroll av din registermatematik. Kontrollera pixelklockan mot panelens datablad innan du anger timingen. Ett felaktigt klockvärde stör varje porth och puls nedströms. Logga linjetotalen, bildrutetotalen och den resulterande uppdateringsfrekvensen i dina anteckningar och jämför dem sedan för varje kortrevision. Denna vana håller kontrollvägen ärlig och fångar upp timingdrift tidigt. Kontrolllogiken inuti drivrutinen räknar pixlar och linjer mot samma värden, så en ren beräkning ger dig en stabil visning och en signal som panelen kan låsa sig till.
LED-drivningssystem för styrning
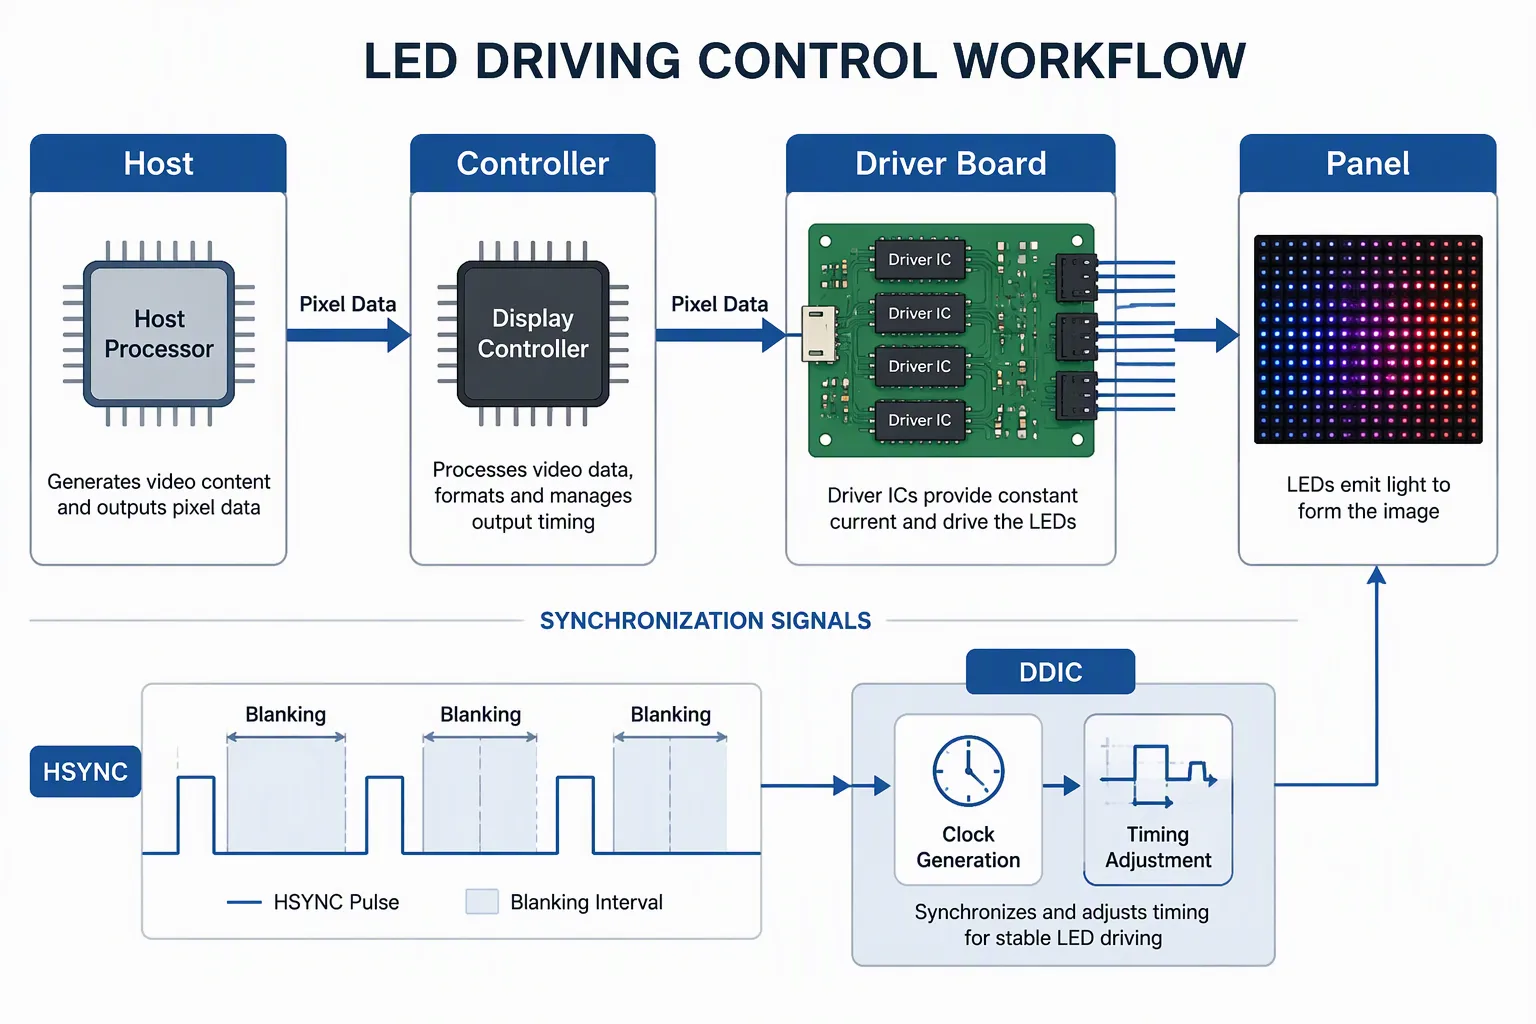
Data-till-ljus-signalkedjan
Arbetsflödet för LED-drivning börjar vid värdprocessorn. Din värd renderar en bildruta och skickar den till bildskärmskontrollern. Den kontrollern formaterar pixlarna och skickar dem över gränssnittet till drivkortet. Drivkortet innehåller drivkretsarna som låser varje pixelvärde. Därifrån flyttas data till panelen, där varje pixelelektrod får sin analoga spänning. Ljus följer.
Denna displaysignalkedja har fyra steg: värd, styrenhet, drivkretskort och panel. Varje steg skickar bildrutan framåt med sin egen klocka. Värden ställer in bildinnehållet. Styrenheten ställer in tidpunkten. Drivkretskorten ställer in spänningen. Panelen ställer in ljuset. Ett avbrott i något steg stoppar hela LED-displaysystemet.
Ljusstyrkekontrollen lägger till ytterligare ett lager. I en bakgrundsbelyst LCD-skärm ställer LED-drivrutinerna in ljusnivån bakom glaset. I en äkta LED-matris ställer LED-drivrutinerna in varje pixel direkt. Hur som helst förblir drivprincipen för en LED-skärm densamma: ström in, ljus ut. Konstantströmsdrivrutiner håller strömmen konstant och PWM dimmar den utan färgförändring. LCD/LED-skärmdrivrutinen knyter samman dessa steg i en enda väg från bitar till fotoner.
Synkronisering mellan drivrutin och gränssnitt
Bildrute-för-bildrute-låsning är beroende av dedikerad tidskontroll och synkroniseringskretsar inuti DDIC. Avancerade klockgenereringskretsar justerar drivrutinen med den inkommande bildrutetimingen. Tidsjusteringstekniker kompenserar sedan för skillnader i skärmstorlek och upplösning, så att bildrutorna förblir synkroniserade. En integrerad tidsstyrenhet koordinerar pixelaktivering och -deaktivering, vilket håller uppdateringsfrekvensen stabil och bildruteövergångarna smidiga.
Synkroniseringspulserna och blankingintervallen gör det verkliga arbetet . Var och en ger DDIC en fast referenspunkt.
Tidsparameter | Roll i ramsynkronisering |
|---|---|
HSYNC (horisontell synkroniseringspulsbredd) | Markerar början och slutet på varje horisontell linje så att DDIC justerar pixeldata rad för rad |
HBP (horisontell bakre veranda) | Blankningsintervall efter HSYNC som tillåter intern bearbetning före aktiva pixlar |
HFP (horisontell veranda) | Blankningsintervall före nästa HSYNC som fullbordar den horisontella perioden |
VSYNC (vertikal synkroniseringspulsbredd) | Markerar början och slutet av varje bildruta så att DDIC justerar bildruta för bildruta |
VBP (vertikal bakre veranda) | Blanka rader efter VSYNC för intern bearbetning före aktiva rader |
VFP (vertikal veranda) | Blankrader före nästa VSYNC som fullbordar den vertikala perioden |
Dessa parametrar definierar det totala antalet klockcykler och linjer per bildruta, inte bara det synliga antalet pixlar. Pixelklockan härleds från den totala horisontella perioden gånger den totala vertikala perioden gånger bildfrekvensen. DDIC använder dessa synkroniserings- och blankningintervall för att låsa på varje gränssnittsbildruta. Ditt styrsystem måste matcha varje värde med panelens datablad. En felaktig portal bryter låset, och bilden går sönder. Konstantströmsdrivkretsar och tidsblocket fungerar som en enhet här. Pulsbreddsmodulering hanterar dimning, och synkroniseringsvägen hanterar placering. Håll båda i takt, och varje bildruta landar där den ska.
Driverdesign och LED-driverteknik
Viktiga överväganden vid drivrutinsdesign
En skärmdrivrutins-IC sitter mellan din MPU eller MCU och glaset. Den spelar tre roller: översättning, gränssnitt och styrning . Vid översättning konverterar chipet inkommande bilddata till exakt sekvenserade elektriska vågformer för source, gate, segment och vanliga drivrutinsfunktioner. Panelen omvandlar dessa vågformer till luminans och färg. Detta arbete kräver robust signalintegritet över långa sammankopplingsvägar och konsekvent beteende över temperatur- och driftsspänningsområden.
På gränssnittet formar panelanslutningsmetoden din elementdesign. Du väljer mellan tre paketeringsvägar, och var och en av dem avväger kostnad mot ramstorlek.
Förpackningsmetod | Montering och fräsning | Avvägning |
|---|---|---|
KUGGE | Driven monterad direkt på glaset | Lägsta kostnad, enklaste design, större synlig kant |
COF | Drivrutin på flexibel film vikt bakom panelen | Balanserad kostnad, mindre frontkant |
COP | Drivrutinsregion dold bakom det aktiva området på ett flexibelt substrat | Premiumformfaktor, smalaste ram |
Vid kontroll kräver finare pixelstrukturer en tätare tidsjustering. Små avvikelser orsakar synliga artefakter, inkonsekvent luminans eller minskad enhetlighet. Dina drivrutinskretsar måste generera, sekvensera och synkronisera signaler med panelens skanningsoperationer. Energieffektivitet är också viktigt. Smartare drivrutinshantering minskar energiförbrukningen under aktiva uppdateringar och ljusstyrkeövergångar utan att skada signalkvaliteten.
Val av drivrutinsteknik för applikationen
Noggrann pixelkontroll säkerställer att varje pixel får rätt spänning eller ström vid rätt tidpunkt. Du får jämn ljusstyrka, exakta färger och jämn rörelse. Högre upplösning och uppdateringsfrekvenser gör exakt kontroll ännu viktigare. Stora OLED-paneler lägger ytterligare en börda: chipet måste kompensera för längre signalvägar, tidsvariationer och skillnader i TFT-karakteristik med hjälp av kalibreringsdata och spänningskompensation.
Ditt val av LED-drivkretsteknik följer applikationen. Bakgrundsbelysta LCD-skärmar behöver LED-drivkretsar som ställer in den totala ljusstyrkan, medan äkta LED-matrispaneler behöver LED-drivkretsar som ställer in varje pixel. Konstantströmsdrivkretsar håller den inställda strömmen stabil, och deras konstanta strömnoggrannhet håller sig under 0.1 %. Ett PWM-schema dimmar ljuset utan färgförskjutning. Samma PWM-väg stöder ljusstyrkekontroll över hela styrsystemet. Bygg din styrlogik kring övertemperatur- och överströmsavstängning, så skyddar LED-drivkretsen sig själv. En väl vald drivkrets och ett matchat styrsystem håller LCD/LED-displaydrivkretsen förutsägbar från prototyp till volymproduktion.
Gränssnittet levererar synkroniserad data och timing. Drivrutinskretsarna konverterar dessa data till analoga spänningar per pixel. Timingparametrar, drivrutinsdesign och LED-drivrutinsteknik kombineras för att bilda en komplett bildruta. Dina LED-drivrutiner ställer in strömmen, PWM hanterar ljusstyrkekontrollen och uppdateringsfrekvensen följer av den totala bildrutetiden.
Nu förstår du varför detta partnerskap är viktigt. En felaktig veranda bryter signallåset. En svag LED-drivkrets ger flimmer. Bra kontroll börjar med databladet. Felsök ett steg i taget, så låser din skärm bildruta efter bildruta. Drivenhetskretsar, PWM-dimning och LED-drivkretsar delar alla ett tidsavtal. Lär dig det noggrant, så blir varje framtida panel lättare att öppna.
FAQ
Vad gör drivrutins-IC:n som gränssnittet inte kan?
Gränssnittet flyttar bara bitar och tidspulser. Drivkretsen låser varje pixelvärde och omvandlar det till en analog spänning på pixelelektroden. Utan det översättningssteget blir data aldrig ljusa. Du behöver båda halvorna som arbetar tillsammans för att någon bildruta ska visas.
Varför reglerar LED-drivrutiner ström istället för spänning?
Framspänningen faller när övergången värms upp. En motståndskrets låter sedan strömmen stiga, och den extra värmen upprepar slingan. Konstantströmsdrivkretsar håller den inställda strömmen stabil, med en noggrannhet under 0.1 %. Den stabiliteten skyddar lysdioden och håller ljusstyrkan repeterbar över temperatur och åldring.
När bör man välja MIPI DSI framför parallell RGB?
Välj MIPI DSI när bandbredd och pin-antal spelar roll. Fyra banor på 2.5 Gbps vardera levererar ungefär 10 Gbps, tillräckligt för 4K vid 60 Hz. Parallell RGB passar medelstora paneler med direkt timing. Små instrumentkluster och hälsovårdsenheter körs ofta på I2C eller SPI istället.
Vad händer om en veranda eller pulsbredd är fel?
Panelen förlorar sitt lås på den inkommande bildrutan. En smal synkroniseringspuls kanske inte återställer panelen, och en bred puls äter aktiv tid. Bilden förskjuts, rivs eller flimrar då. Matcha varje tidsvärde med panelens datablad och logga dem för varje kortrevision.
Hur verifierar du din tidsberäkning under uppskjutningen?
Addera de aktiva pixlarna till HBP, HFP och HSYNC-pulsbredden för att få klockor per linje. Addera de aktiva linjerna till VBP, VFP och VSYNC-pulsbredden för att få linjer per bildruta. Multiplicera båda summorna och dividera sedan pixelklockan med den produkten för att kontrollera uppdateringsfrekvensen. Denna kontroll upptäcker registerfel tidigt.