O projeto de alimentação determina se o seu produto sobreviverá em campo. A duração da bateria, os limites de temperatura, o ruído na linha de alimentação e o custo de fabricação dependem de algumas escolhas feitas na placa. Muitas vezes, há perda de energia em pontos que os engenheiros negligenciam: um regulador com vazamento, um periférico com clock ativado continuamente, uma fonte de ativação que dispara com muita frequência.
A solução abrange características do silício, layout da placa e firmware. Nenhum chip isolado resolve o problema. É necessário o controle do microcontrolador em todas as três camadas.
Um microcontrolador de baixo consumo é um dispositivo projetado para operar com baixo consumo de corrente nos modos de repouso e ativo. O gerenciamento de energia consiste em controlar, dimensionar e sequenciar a alimentação e os sinais de clock para atender à demanda real.
Principais lições
Primeiro, meça o consumo de energia da sua própria placa. Encontre o componente que consome mais energia e corrija-o antes de qualquer outra coisa.
Utilize os modos de suspensão e desligue os periféricos que não precisa. Deixe o processador em modo de suspensão o máximo possível para economizar energia.
Escolha o regulador adequado para cada trilha de alimentação. Use conversores CC-CC para grandes quedas de tensão e reguladores LDO para componentes sensíveis a ruído.
Escolha um microcontrolador observando a corrente medida e o tempo de ativação. Certifique-se de que suas características sejam compatíveis com o ciclo de trabalho que você realmente utiliza.
Projete sua placa com um bom layout e controle de calor . Mantenha as trilhas dos cristais curtas e use planos de aterramento contínuos.
O que caracteriza um microcontrolador de baixo consumo de energia?
Definindo MCUs de baixo consumo de energia
Um microcontrolador de baixo consumo é projetado para usar muito pouca corrente em todos os estados, não apenas quando a CPU está em execução. O rótulo por si só não significa muito. Você deve avaliar um microcontrolador de baixo consumo pelo que permanece ativo em cada modo e pelo consumo de energia necessário para sair desse modo.
Os modos de repouso influenciam bastante esse comportamento. Um padrão típico se parece com isto:
Suspensão: a CPU e a maioria dos periféricos são desligados, mas os registradores e a memória permanecem ativos, e uma interrupção externa ou um reset do watchdog desperta o dispositivo.
Em modo ocioso: o clock da CPU para, mas os periféricos continuam funcionando, então o componente ainda reage a eventos.
Sono profundo: a maioria dos circuitos internos é desligada, e apenas o mecanismo de vigilância e a detecção de eventos externos permanecem ativos.
Alguns microcontroladores de baixo consumo adicionam configurações de regulador selecionáveis pelo usuário durante o modo de repouso. Configurações de menor consumo significam tempos de ativação mais longos. A função Desativar Módulo Periférico permite desligar blocos não utilizados para economizar ainda mais energia.
Principais características a serem avaliadas
Compare microcontroladores de baixo consumo pela corrente medida, não pelos nomes dos modos. Um relógio vestível com RTC em funcionamento pode consumir cerca de 0.3 µA, e alguns casos em modo de espera chegam a 0.1 µA. O modo SLEEP em um dispositivo de segurança também pode consumir 0.1 µA, ou 0.2 µA com o RTC ativo.
métrico | O que isso te diz |
|---|---|
Poder ativo | Corrente por MHz enquanto a CPU executa |
corrente de espera | Vazamento quando quase todo o dispositivo está desligado. |
Hora de acordar | Ajuste do relógio e atraso na rampa do regulador |
Custo de retenção | A SRAM permanece ativa durante o sono. |
O consumo de energia por ciclo de ativação é tão importante quanto a corrente em modo de repouso. A estabilização analógica pode levar milissegundos. A fuga de corrente define o limite mínimo para a duração da bateria e dobra aproximadamente a cada aumento de 10 °C, portanto, verifique a fuga de corrente total do sistema nas temperaturas extremas. Para uma comparação justa entre diferentes fornecedores, use o ULPMark-CP para medir o consumo de energia em modo de repouso profundo e o ULPMark-PP para avaliar o impacto nos periféricos. Escolha o microcontrolador de baixo consumo cujas fontes de ativação e latência sejam adequadas ao seu ciclo de trabalho.
Fundamentos do Consumo de Energia
Potência dinâmica versus potência estática
A potência dinâmica é a energia utilizada quando os sinais são comutados. Cada transição de clock carrega e descarrega a capacitância nos circuitos lógicos e nos fios. A potência dinâmica aumenta com a capacitância, com o quadrado da tensão de alimentação e com a frequência. Você controla os três fatores definindo a frequência do clock, a tensão de alimentação e a porcentagem do chip que permanece ativa.
A corrente estática é a corrente que flui quando nada é chaveado. Ela provém da fuga de corrente em cada transistor do chip. Essa parcela do consumo de energia não depende da velocidade do clock. Ela flui enquanto a tensão de alimentação estiver ativa, definindo assim a corrente de espera mínima para qualquer microcontrolador.
Escalonamento de frequência, tensão e fuga
A magnitude da fuga depende do processo e da relação entre a tensão de alimentação e a tensão de limiar. A atividade do sinal não influencia. Diversos fatores determinam o valor:
A fuga sub-limiar depende exponencialmente da tensão porta-fonte e da tensão de limiar.
A relação entre a largura e o comprimento do transistor, bem como os parâmetros do processo, definem o nível absoluto.
Aumentar a tensão de limiar ou diminuir a tensão de alimentação reduz a fuga de corrente, mas isso afeta a velocidade de comutação.
A infiltração de ar aumenta com a temperatura, portanto, os pontos quentes podem representar a maior parte do seu orçamento no pior cenário.
Em nós tecnológicos avançados, a fuga de corrente representa cerca de 40 a 60% da perda de potência. Dielétricos de alta constante dielétrica (High-K) na porta e polarização do corpo ajudam a reduzir esse valor para menos de 100 pA/µm.
Nós avançados, como o FD-SOI de 22 nm, suportam operação sub-limiar, mas essa operação torna o chip mais sensível a variações de temperatura, portanto, o desempenho deve ser verificado na faixa de -40 °C a 85 °C.
Para um microcontrolador de baixo consumo, ajuste primeiro a frequência e depois a tensão. Verifique o consumo de energia do microcontrolador no seu ciclo de trabalho real, não no pico. Meça o consumo de energia em cada estado de repouso na sua placa. Um microcontrolador de baixo consumo com bons índices de fuga de corrente ainda desperdiça energia se o seu firmware nunca o colocar em repouso.
Arquitetura de MCU de baixo consumo
Modos de Suspensão, Clock Gating e Domínios de Energia
Os modos de suspensão definem o ponto mais baixo para o seu orçamento de energia. O consumo de corrente geralmente diminui bastante à medida que você desce na escala de níveis. A suspensão consome cerca de 2 a 5 mA, o modo de parada cerca de 20 a 100 µA e o modo de espera cerca de 1 a 5 µA. As suas fontes de ativação determinam a frequência com que o chip volta a funcionar. Transições de GPIO, o RTC, um comparador analógico e um limite do ADC podem ativar o chip. Escolha o gatilho mais lento que a sua aplicação suporte.
O clock gating interrompe o clock para blocos ociosos, e o particionamento de domínio de energia corta a alimentação de áreas inteiras do chip. Esses domínios em nível de chip correspondem às trilhas da placa. Um domínio que você nunca usa não deve receber nenhuma tensão. Esse mapeamento é o núcleo do gerenciamento de energia do microcontrolador.
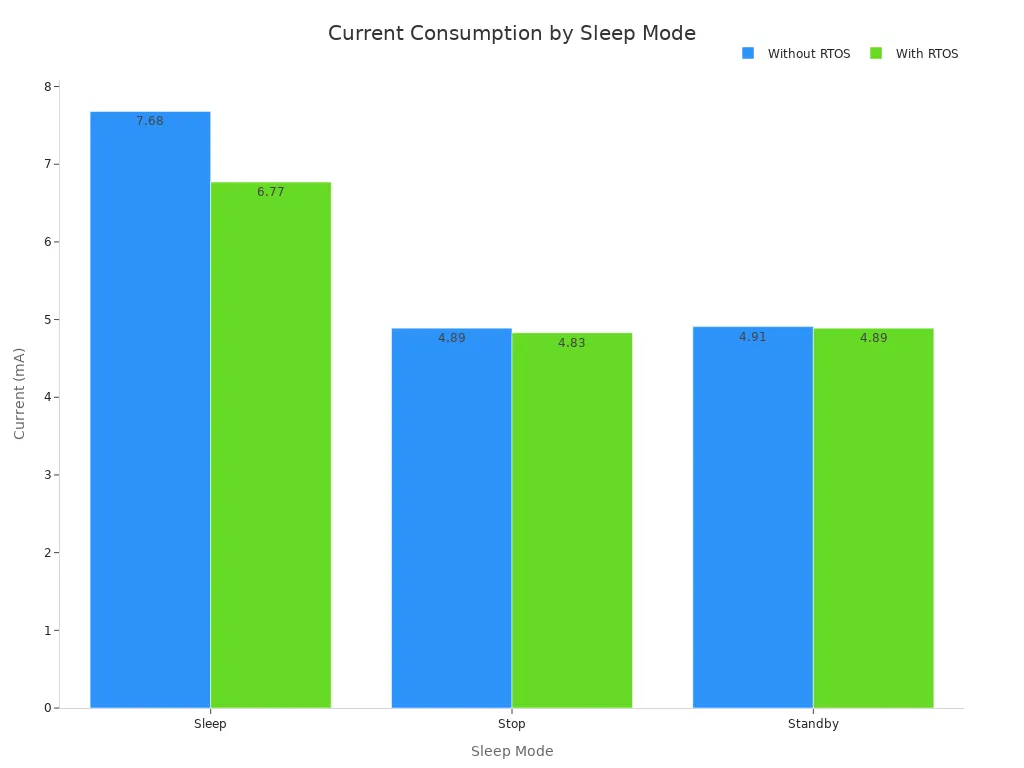
Ao realizar o escalonamento, o firmware deve primeiro reduzir a frequência e, em seguida, a tensão. O escalonamento de frequência é instantâneo e seguro. O escalonamento de tensão requer um regulador estável e um tempo de estabilização. Utilize essa ordem em todas as arquiteturas de microcontroladores de baixo consumo que você construir.
Temporizadores, conversores analógico-digitais (ADCs) e conversores CC-CC integrados
A arquitetura de microcontroladores de baixo consumo depende de periféricos que funcionam independentemente da CPU. Um microcontrolador de baixo consumo com um temporizador de baixo consumo pode despertar em intervalos longos, permitindo que o núcleo permaneça em estado de sono profundo. O conversor analógico-digital (ADC) auxilia nesse processo, comparando os dados com um limite predefinido no hardware. O núcleo, então, desperta somente quando um evento real é detectado. Isso reduz o tempo de atividade e melhora o consumo de energia do microcontrolador em nível de sistema.
Um conversor CC-CC integrado altera essa relação de compromisso. Ele mantém a eficiência em uma ampla faixa de entrada e reduz o calor. Um microcontrolador de baixo consumo com conversor integrado geralmente supera uma fonte de alimentação baseada em LDO em termos de corrente de repouso profunda. Verifique a corrente de repouso do conversor antes de decidir. Um microcontrolador de baixo consumo só é tão bom quanto sua fonte de alimentação.
Considere o MCU como o centro do gerenciamento de energia do microcontrolador. Controle cada linha periférica sob demanda. Meça a corrente de repouso em todos os modos na sua placa. Uma arquitetura de MCU de baixo consumo recompensa essa disciplina. Um MCU de baixo consumo que nunca entra em repouso desperdiça seus recursos. O repouso profundo é uma decisão de firmware, não um recurso do datasheet. A corrente de repouso profundo depende do que você deixa habilitado. O repouso profundo só compensa quando todos os blocos não utilizados estão desativados.
Por que a energia é importante para dispositivos IoT e baterias?
Autonomia da bateria e gestão do consumo de energia
Um dispositivo alimentado por bateria depende do seu orçamento de energia para funcionar. Começa-se pelos miliampères-hora (em ampères-hora) da bateria e divide-se essa energia entre todas as tarefas que o produto executa. Corrente em modo de espera, energia para despertar, transmissões de rádio e estabilização dos sensores consomem a mesma energia. Uma única carga que você não entenda pode consumir toda a energia disponível.
Elabore o orçamento com base em números reais, não em estimativas. Analise o consumo de energia de cada estado na sua placa. Em seguida, multiplique a corrente de cada estado pelo tempo que o dispositivo permanece nesse estado. A soma mostrará a duração real da bateria. Se o resultado for inferior ao esperado, identifique primeiro o termo de maior valor. A maioria dos projetos perde mais energia com periféricos ociosos do que com computação ativa.
Considerações sobre Térmica e Confiabilidade
A resistência elétrica em semicondutores gera calor proporcionalmente à corrente elétrica e à frequência de comutação. Velocidades de clock mais altas e maior densidade de integração agravam esse problema. A temperatura de junção é o parâmetro crucial. Dispositivos de silício geralmente são classificados para temperaturas máximas de junção entre 85 °C e 150 °C, dependendo da classe de semicondutores. Ultrapassar esses limites acelera o envelhecimento por meio de eletromigração, estresse por ciclos térmicos e degradação da metalização.
A resistência térmica da embalagem, frequentemente de 20 °C/W a 60 °C/W para componentes QFN e BGA, cria um gradiente entre o chip e o ambiente. Pontos quentes localizados nos núcleos da CPU, PLLs e unidades de gerenciamento de energia podem operar a temperaturas 20–30 °C acima da temperatura média do chip. Cada aumento de 10 °C na temperatura de operação pode reduzir pela metade a vida útil esperada do dispositivo, seguindo a equação de Arrhenius para aceleração da taxa de falhas.
Você tem diversas opções para reduzir o calor e prolongar a vida útil:
Selecione uma peça com menor resistência térmica dentro da mesma embalagem.
Melhore o dissipador de calor ou adote o resfriamento ativo.
Reduzir a frequência de comutação para diminuir as perdas dinâmicas.
Uma variação de temperatura de 70 K, derivada do perfil de carga, permite uma temperatura máxima do dissipador de calor de 55°C quando o limite de temperatura do chip é de 125°C.
Verifique os requisitos de energia de cada trilho em relação a esses limites. Um projeto térmico conservador com margem de segurança é melhor do que um projeto muito apertado, quando o custo permite.
Gestão de energia e eficiência energética na prática
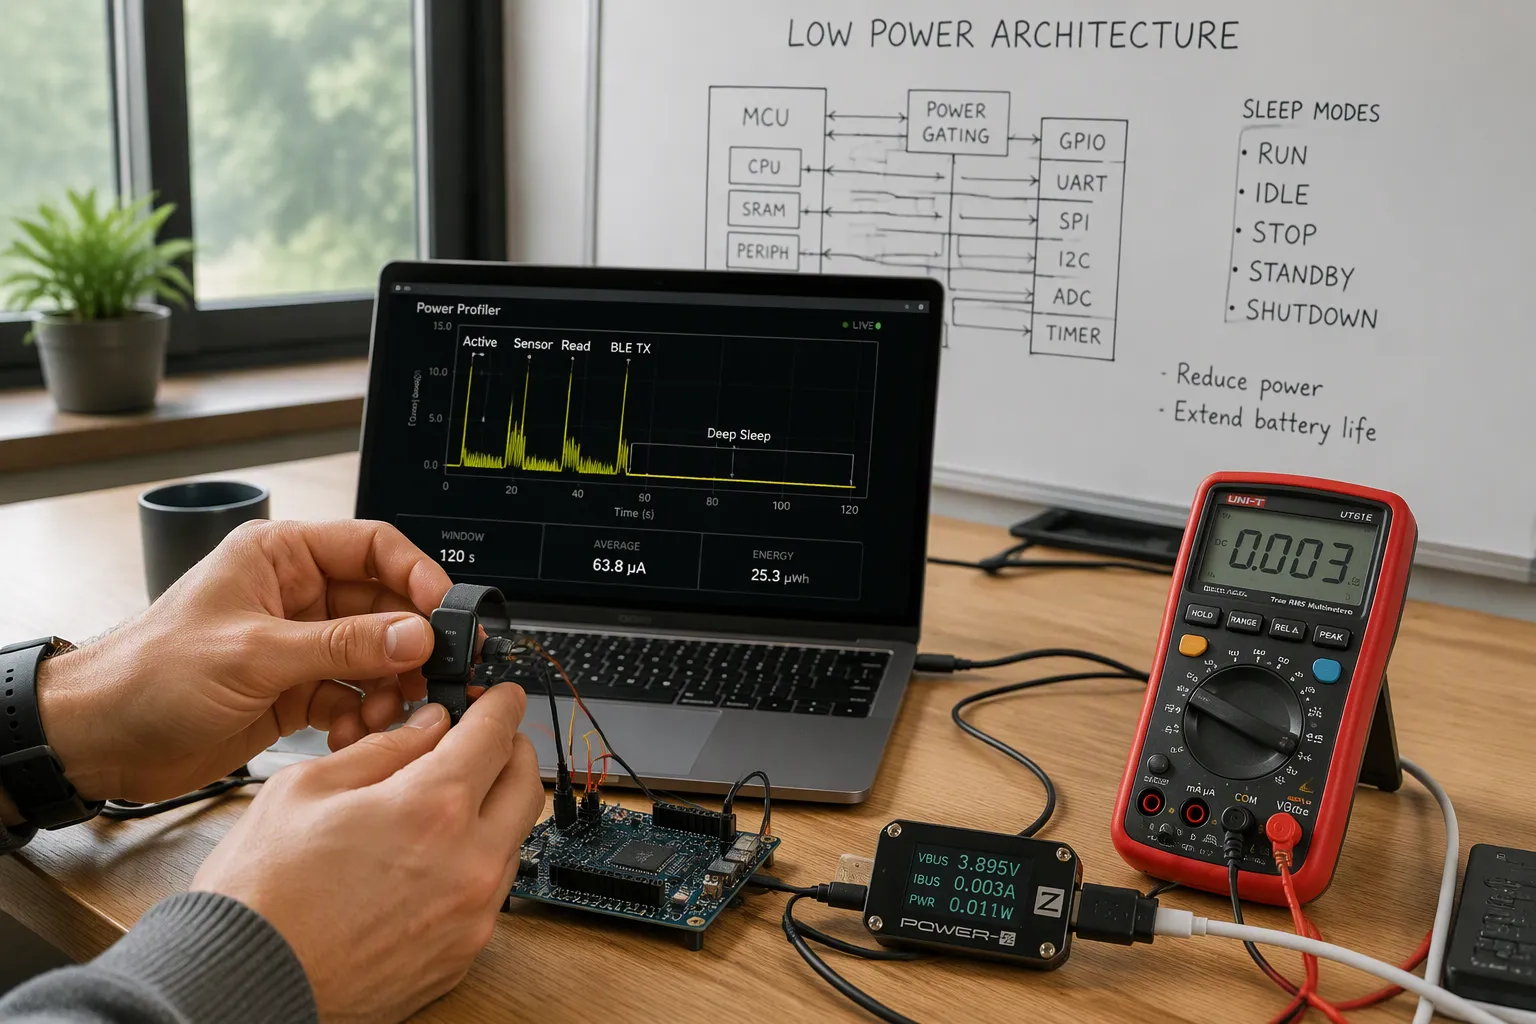
Técnicas de firmware para reduzir o tempo ativo
O tempo é sua maior alavanca. Reduza o tempo gasto em processamento ativo e permita que o sistema entre em repouso com mais frequência, e o consumo de energia de todo o sistema diminuirá. A corrente de repouso anunciada pelo microcontrolador define o limite mínimo. A forma como o firmware agenda as tarefas define o limite máximo do que você realmente obtém.
Um programa de sensor vestível demonstrou isso claramente. O loop principal estava aguardando transações I2C em vez de entrar no WFI, a instrução Cortex-M que interrompe o clock da CPU até a próxima interrupção. Todas as correções posteriores — temporização do sensor, árvore de clock, taxa de clock do eMMC — foram limitadas por essa única decisão. Loops de polling custam de 200 µA a 3 mA. O despertar por interrupção elimina esse custo.
Técnica de Firmware | Economia típica | Esforço |
|---|---|---|
Ciclo de sono correto, sem rotação | 500 µA – 2 mA | Baixo |
Ciclo de serviço de rádio | 50–800 µA em média | Suporte: |
Controle de energia periférica via interruptor de carga | 7–800 µA | Suporte: |
Estado do pino SPI em modo de repouso (nível baixo) | 10–30 µA | Baixo |
Despertar controlado por interrupção, sem sondagem. | 200 µA – 3 mA | Suporte: |
Atalho SPIM DMA + PPI | 50–200 µA | Alto |
Habilitação do regulador DC/DC | 20–50 µA ativo | Baixo |
Seleção da fonte de clock | 0.1–0.9 µA | Baixo |
No nRF52840, o sistema ligado com a CPU desligada consome cerca de 1.5 µA, além dos periféricos, e é ativado em aproximadamente 6 µs. O sistema desligado consome cerca de 0.4 µA, mas é ativado como uma inicialização a frio, levando cerca de 20 ms e 6 mA·ms por evento. Em taxas de eventos realistas, o sistema ligado apresentou melhor desempenho.
Escolha com cuidado os estados de sono profundo. O sono profundo só compensa quando todos os blocos não utilizados estão desligados. Opte por sensores digitais que despertam por interrupção ou que processam seus dados em lotes. Evite amostrar o ADC o tempo todo, o que força o MCU a permanecer ativo. Utilize gatilhos orientados a eventos para que periféricos e displays liguem somente quando necessário. Essas técnicas de otimização de energia aumentam a eficiência energética sem a necessidade de novos componentes de hardware.
Estratégias de controle de acesso periférico e ferroviário
Considere o microcontrolador como um centro de controle de energia inteligente. Crie um mecanismo de controle de energia para que modems, displays, conversores analógico-digitais (ADCs) e sensores desliguem quando ociosos. Leve em conta o tempo de inicialização e a corrente de pico antes de definir o limite de corrente em uma trilha. Algumas cargas não suportam um ciclo de energia completo.
O controle de tensão por meio de rail gating compensa quando dois domínios de tensão proporcionam economia real. Em contrapartida, você aceita um conversor e deslocadores de nível extras. Prefira conversores CC-CC chaveados a reguladores LDO, pois um regulador linear dissipa a queda de tensão em forma de calor. Desligue os módulos internos do microcontrolador quando não estiverem em uso e controle-os dinamicamente por meio de código.
Priorize os periféricos em relação à seleção do microcontrolador. Se a placa consome cerca de 500 mA enquanto o microcontrolador usa cerca de 10 mA, otimizar o componente resulta em pouco benefício. Em vez disso, controle as cargas maiores. Para projetos de coleta de energia, uma corrente quiescente em nível de nanoampères no regulador mantém a alimentação ativa entre os eventos. Meça cada estágio com um analisador de desempenho em vez de fazer estimativas. Essa prática protege a vida útil da bateria e a eficiência energética em todas as revisões.
Projeto de alimentação de energia em nível de placa para microcontroladores

Vantagens e desvantagens de conversores LDO e DC-DC
O regulador que você escolher define a eficiência, o calor e o ruído antes mesmo da execução de qualquer firmware. Compare as duas opções nos pontos que são importantes para o seu sistema de alimentação.
Dimensão | Conversor DC-DC | Regulador LDO |
|---|---|---|
Avançada | Geralmente 80–95% | Geralmente 50–70% |
Geração de calor | Abaixe | Mais elevado |
Ruído de saída | Maior (ondulação de comutação + EMI) | Muito baixo, quase nenhuma ondulação. |
Componentes externos | Vários (indutor, capacitor, elementos de comutação) | Poucos |
corrente de repouso | Às vezes mais alto | Frequentemente muito baixo |
Melhor uso | Sistemas de alta corrente com grande queda de tensão | Trilhos de RF, analógicos e sensíveis a ruído |
A perda em um LDO aumenta com a queda de tensão e a corrente de carga. Uma alimentação de 5V para 3.3V com 100mA desperdiça 0.17W, o que é facilmente controlável. Já uma alimentação de 12V para 3.3V com 500mA desperdiça 4.35W, o que gera muito calor. À medida que a queda de tensão e a corrente aumentam, opte por um conversor DC-DC.
O ruído determina o resto. A ondulação de comutação prejudica a precisão do ADC, os harmônicos de alta frequência reduzem a sensibilidade de RF e os picos de comutação causam chiado audível nos circuitos de áudio. Uma configuração comum utiliza bateria ou 12V em um conversor CC-CC abaixador de tensão, seguido por um LDO para limpeza de ruído e, em seguida, as linhas de RF, ADC e sensor. Um ADC de precisão de 24 bits em uma linha de 5V a 3.3V precisa de um LDO, pois a ondulação de 10–30mV do conversor buck mascararia sinais de microvolts. Uma linha automotiva de 12–14V a 5V com 1.5A precisa de um conversor buck, pois um LDO desperdiçaria cerca de 13.5W. Um transceptor de RF para IoT operando de 9V a 3.3V e 300mA funciona melhor com um sistema híbrido: conversor buck para 3.6V e, em seguida, LDO para 3.3V, desperdiçando apenas 0.09W.
Sequenciamento ferroviário, desacoplamento e ruído
O desacoplamento mantém a tensão estável quando ocorrem transientes de carga. Posicione os capacitores de armazenamento de energia o mais próximo possível dos circuitos que causam os transientes. Essa alimentação local reduz a área do circuito de corrente e diminui a indutância parasita.
Siga estas regras de posicionamento:
Monte cada capacitor próximo ao seu par de pinos VDD–VSS e mantenha o circuito pequeno.
Combine um capacitor de alta frequência de 0.1 µF com um capacitor de grande capacidade de 4.7 µF ou 10 µF próximo a ele.
Use um capacitor por pino de alimentação e nunca compartilhe capacitores entre pinos distantes.
Conecte um terminal à trilha VDD e passe o outro diretamente através de um furo metalizado para o plano de terra.
Utilize planos de terra e alimentação contínuos para que os caminhos de retorno mantenham baixa impedância. Adicione núcleos de ferrite ou pequenos resistores nas linhas VDD para formar filtros RC ou LC. Em placas de sinal misto, una os terras analógico e digital em um único ponto e filtre AVDD separadamente.
Verifique o comportamento de subtensão e reinicialização logo no início. Um supervisor de reinicialização deve manter o MCU em reinicialização até que a tensão esteja estável, e as linhas GPIO que saem da placa precisam de resistores em série e diodos de proteção.
Essas etapas protegem o controle do microcontrolador durante a inicialização e mantêm o gerenciamento de energia do microcontrolador previsível em todas as versões.
Considerações sobre layout, térmicas e DFM (Design for Manufacturing)
Layout do cristal, do relógio e do plano de aterramento
Posicione o cristal o mais próximo possível do microcontrolador, dentro dos limites do encapsulamento. Trilhas curtas reduzem o ruído e mantêm o sinal limpo. Direcione essas trilhas de forma balanceada, pois comprimentos desiguais podem tornar a oscilação instável. Evite usar vias nas trilhas do cristal, já que indutância extra prejudica a precisão do tempo. Utilize capacitores de carga com valores que correspondam às especificações do cristal e conecte-os a um terra de baixa impedância.
Trilhas longas adicionam indutância e capacitância indesejadas. Elas alteram a carga que o cristal percebe e tornam o oscilador mais suscetível a interferências eletromagnéticas (EMI) . Direcione as trilhas do cristal para longe de sinais de comutação de alta velocidade e linhas de alimentação. O ruído acoplado aumenta o jitter, piora o ruído de fase e pode até impedir uma inicialização confiável. Anéis de guarda e preenchimentos locais de cobre aumentam a imunidade, mas cobre em excesso próximo aos pinos adiciona capacitância parasita. Equilibre a blindagem com a carga e siga as recomendações do fabricante do cristal quanto aos valores dos capacitores, nível de excitação e margem de inicialização.
A estratégia de plano de terra dá suporte a tudo isso. Use um plano contínuo sob o microcontrolador e mantenha as correntes de retorno curtas. Filtre a referência do ADC separadamente, pois o ruído de referência aparece diretamente nas suas leituras.
Compromissos entre projeto térmico e fabricação
O calor reduz a vida útil. A temperatura de junção acelera o envelhecimento, e os encapsulamentos classificados para 85 °C a 150 °C deixam pouca margem de segurança no limite superior da faixa de temperatura. A resistência térmica do encapsulamento, de 20 °C/W a 60 °C/W para componentes QFN e BGA, define o gradiente entre o chip e o ambiente. O cobre sob o componente e as vias térmicas para as camadas internas dissipam esse calor. Verifique cada trilha em relação a esses limites antes de finalizar a configuração dos componentes.
As restrições de DFM (Design for Manufacturing) moldam as mesmas escolhas. Trilhas finas economizam espaço , mas aumentam a resistência e o calor. Vias em pads melhoram o desempenho térmico e aumentam o custo de fabricação. O uso do painel e a quantidade de camadas influenciam o custo, portanto, confirme antecipadamente os requisitos mínimos de furação, anel de vedação e espaçamento da máscara de solda da sua fábrica. Um layout que ignora essas regras resulta em uma nova versão. Analise os aspectos térmicos e de DFM em conjunto, e o projeto de alimentação sobreviverá tanto aos testes de bancada quanto à produção em linha.
Selecionando o MCU correto
Critérios e concessões
Comece com a corrente que você realmente mediu, não com os nomes dos modos. Divida a corrente ativa pela frequência (MHz) para poder comparar os componentes em condições iguais. Observe a corrente em modo de espera, pois ela determina a duração da bateria quando ociosa. Em seguida, verifique se a memória flash e a RAM têm capacidade suficiente para armazenar o firmware, as bibliotecas de segurança e a imagem OTA.
Critério | Por que é importante | Faixa típica de IoT de baixa potência |
|---|---|---|
Corrente ativa | Controla o consumo de energia durante rajadas de computação. | ~30–120 µA/MHz |
Corrente de repouso/espera | Define a duração da bateria em modo de espera. | ~50 nA – 5 µA |
Rebarba (Flash) | Contém firmware, segurança e atualizações OTA. | ~64 KB – 1 MB |
RAM | Armazena em buffer dados de sensores e blocos criptográficos | ~8 KB – 256 KB |
Rádio integrado | Corta partes externas e vias de vazamento. | BLE / Sub-GHz / Wi-Fi SoC |
Equilibre a velocidade com a duração da bateria. Um clock mais rápido realiza o trabalho mais rapidamente, mas consome mais corrente nesse momento. Breves períodos de uso intenso seguidos de hibernação geralmente mantêm o consumo total de energia no mínimo. Considere também o custo em relação à integração. Um microcontrolador separado, juntamente com um rádio externo, reduz o preço unitário, mas aumenta as perdas por fuga de corrente na placa e por regulação. Um SoC integrado simplifica o layout e garante a integridade da energia, embora o silício custe mais.
Comparação das famílias mais populares do MCU
Os processadores ARM Cortex-M , como o STM32F0 e o STM32F3, oferecem modos de baixo consumo e um ecossistema robusto. O STM32F0 prioriza a economia de energia, enquanto o STM32F3 troca potência por velocidade. Os processadores Espressif ESP8266 e ESP32 incluem Wi-Fi, e o ESP32 adiciona Bluetooth. O ATmega328 permanece barato e fácil de usar, com sólido suporte da comunidade.
O MSP430 ganhou seu nome devido à sua operação de ultrabaixo consumo de energia. As famílias mais recentes de ARM Cortex-M0 e STM32U0 praticamente alcançaram esse nível. O MSP430 ainda mantém uma grande vantagem com a FRAM, que oferece resistência à escrita praticamente ilimitada e consumo de energia de escrita muito baixo. Isso é ideal para coleta de energia e registro contínuo de dados. Para a maioria dos novos projetos, considere primeiro o Cortex-M0 ou o STM32U0. Escolha o MSP430 quando a FRAM for essencial. As opções de atualização incluem o TI MSPM0 ou o STM32U0.
Escolha um sistema operacional que atenda às suas necessidades de memória e energia. O FreeRTOS funciona bem em componentes pequenos, enquanto o Linux embarcado exige muito mais RAM e memória flash. Considere a otimização do microcontrolador/unidade de processamento como uma tarefa para todo o sistema. Mesmo o microcontrolador mais eficiente em termos de energia desperdiçará energia se o seu firmware nunca entrar em modo de repouso. Compare microcontroladores de baixo consumo usando o seu próprio ciclo de trabalho. Um microcontrolador de baixo consumo com ótimos números ainda pode perder para um microcontrolador de baixo consumo com melhor latência de ativação. Escolha o microcontrolador de baixo consumo cujas fontes de ativação se adequem aos seus eventos. Essa escolha supera qualquer especificação técnica isolada. Um microcontrolador de baixo consumo que se adapte à sua carga de trabalho será o vencedor.
Tendências futuras em energia para microcontroladores
Avanços nos processos e conversão integrada de energia
Os fabricantes de chips continuam a reduzir os nós de processo de silício, e cada etapa diminui a tensão necessária para a comutação de um núcleo. Essa redução diminui a potência dinâmica, mas a fuga de corrente passa a representar uma parcela maior do consumo total. Os projetistas respondem a essa situação com polarização do corpo, dielétricos de alta constante dielétrica (high-K) e particionamento mais preciso dos domínios de potência. Espere que os componentes futuros ofereçam mais domínios, não menos, portanto, planeje seu orçamento de trilhas com margem extra.
A integração é a outra grande mudança. Os fabricantes agora colocam conversores buck e LDOs no mesmo chip que o núcleo. Um processador ARM Cortex-M0 de 32 bits recente opera a 24 MHz com tensões de 1.8 a 3.3 V e consome 18 µA/MHz no CoreMark. Sua corrente em modo de baixo consumo (deep sleep) fica em 340 nA com o RTC e 8 kB de SRAM ativos. Conversores buck indutivos integrados, um LDO e um modo de baixo consumo de 1 MHz tornam isso possível. A eficiência energética é melhorada porque o conversor se ajusta à tensão do núcleo em vez de dissipar a diferença em forma de calor.
Captação de energia e operação de ultrabaixo consumo
A captação de energia está deixando de ser um projeto de laboratório e se tornando uma realidade em etiquetas e sensores inteligentes. Projetos de fonte dupla agora combinam radiofrequência com células fotovoltaicas, permitindo que a etiqueta continue funcionando mesmo quando uma das fontes falha. Um PMIC (Controlador Microcontrolador de Potência) complementar gerencia a parte de captação de energia. Os fornecedores oferecem componentes para entradas fotovoltaicas, de radiofrequência, de vibração, térmicas e de fonte dupla, além de variantes híbridas de baixa a alta potência.
Considere o microcontrolador como o supervisor da trilha de energia coletada. Um microcontrolador de baixo consumo deve ser ativado por um comparador ou temporizador, fazer uma leitura e retornar ao modo de baixo consumo. O microcontrolador de baixo consumo na tabela acima mantém 8 kB de SRAM ativos em modo de baixo consumo, evitando assim uma inicialização a frio a cada evento. Essa prática protege a vida útil da bateria em produtos que ainda utilizam pilhas. Escolha um microcontrolador de baixo consumo com uma ampla faixa de alimentação e um modo de 1 MHz real. Em seguida, meça a corrente quiescente de cada trilha, pois a coleta de energia não desperdiça energia.
Primeiro, meça o consumo de energia. Depois, utilize a arquitetura, os métodos de firmware, o projeto da placa e a seleção inteligente de microcontroladores , nessa ordem. Cada camada se baseia nos dados coletados anteriormente.
Um bom projeto de alimentação requer várias etapas. Ele abrange silício, placa e software. Nenhuma escolha de chip isolada garante isso, e nenhuma etapa isolada o finaliza. Você aprimora o controle do microcontrolador à medida que suas medições melhoram.
Comece agora. Analise o projeto atual e identifique o componente que mais consome energia. Corrija-o primeiro e, em seguida, faça novas medições. Leve em consideração as compensações entre design para manufatura (DFM) e fabricação, e seu microcontrolador atingirá a meta de duração da bateria.
Perguntas frequentes
Como faço para medir a corrente de sono real na minha própria prancha?
Meça no trilho, não na fonte de alimentação da bancada. Corte a trilha até o microcontrolador e insira um shunt de corrente ou um jumper para um multímetro. Deixe o firmware entrar em cada modo de baixo consumo e registre a corrente por alguns minutos. Subtraia o consumo quiescente do regulador. Os números da folha de dados raramente correspondem aos da sua placa.
Quando devo optar por um LDO em vez de um conversor DC-DC?
Escolha um LDO para circuitos sensíveis a ruído, como referências de ADC, front-ends de RF e sensores analógicos . Escolha um conversor DC-DC quando a queda de tensão e a corrente de carga forem elevadas. Um conversor híbrido funciona bem: reduza a tensão próximo ao valor desejado e, em seguida, use um LDO para limpeza. Isso mantém a temperatura baixa e o ruído controlado.
Qual fonte de ativação devo escolher para um dispositivo alimentado por bateria?
Escolha o gatilho mais lento que sua aplicação possa tolerar. Uma borda de GPIO desperta mais rapidamente, mas dispara com frequência. Um alarme de RTC, um comparador analógico ou um limite de ADC despertam com menos frequência e economizam mais energia. Ajuste a fonte de ativação à sua taxa real de eventos e, em seguida, meça o consumo de energia por ciclo de ativação.
Como posso avaliar se uma ficha técnica indica baixa potência?
Ignore os nomes dos modos e compare a corrente medida por MHz no modo ativo. Verifique a corrente em standby, a latência de ativação e o custo de retenção da SRAM. Execute os testes ULPMark-CP e ULPMark-PP, se o fabricante os disponibilizar. Em seguida, confirme os valores na sua própria placa, em condições extremas de temperatura. Um bom microcontrolador conquista sua classificação no seu circuito, não apenas no papel.
Um projeto de energia eficiente recompensa a paciência. Primeiro, faça o perfil do componente, depois corrija o maior consumidor de energia e meça novamente. Cada tentativa aproxima seu produto da meta de duração da bateria.