Um operador de CNC comanda uma ferramenta para 210 mm no eixo X. A máquina reporta sucesso. Na realidade, a ferramenta está a 32 mm. Sistemas de malha aberta enviam comandos em uma única direção e nunca verificam o resultado, de modo que um deslizamento na transmissão passa despercebido e todos os movimentos subsequentes resultam em desvios da trajetória correta.
Alta precisão significa exatidão rigorosa, resultados repetíveis e forte rejeição de perturbações. O Controle de Malha Fechada de Alta Precisão oferece os três, medindo a saída e corrigindo o erro continuamente. Este guia mostra como o circuito de realimentação funciona, como implementá-lo e como ajustar e selecionar componentes para obter precisão confiável. Ao final, você terá instruções práticas que poderá aplicar em suas próprias máquinas.
Principais lições
O controle em malha fechada mede a saída real e corrige erros continuamente.
Um controlador PID combina três ações para reduzir erros e melhorar a estabilidade.
Ajuste cuidadosamente o circuito de controle para equilibrar velocidade e precisão.
Escolha sensores e atuadores que correspondam aos seus objetivos de precisão.
Comece com um objetivo claro e preciso para orientar seu projeto e ajuste.
Princípios do controle de malha fechada de alta precisão
Definindo a precisão no controle
Precisão no controle significa que três coisas funcionam em conjunto. Seu sistema atinge o valor alvo com alta precisão. Ele retorna a esse valor de forma repetível, execução após execução. Além disso, ele rejeita perturbações que tentam desviar a saída do caminho correto. Um sistema de controle em malha fechada alcança esses três objetivos medindo continuamente a saída real. Ele compara essa medição com o ponto de ajuste desejado. Em seguida, corrige automaticamente qualquer desvio encontrado.
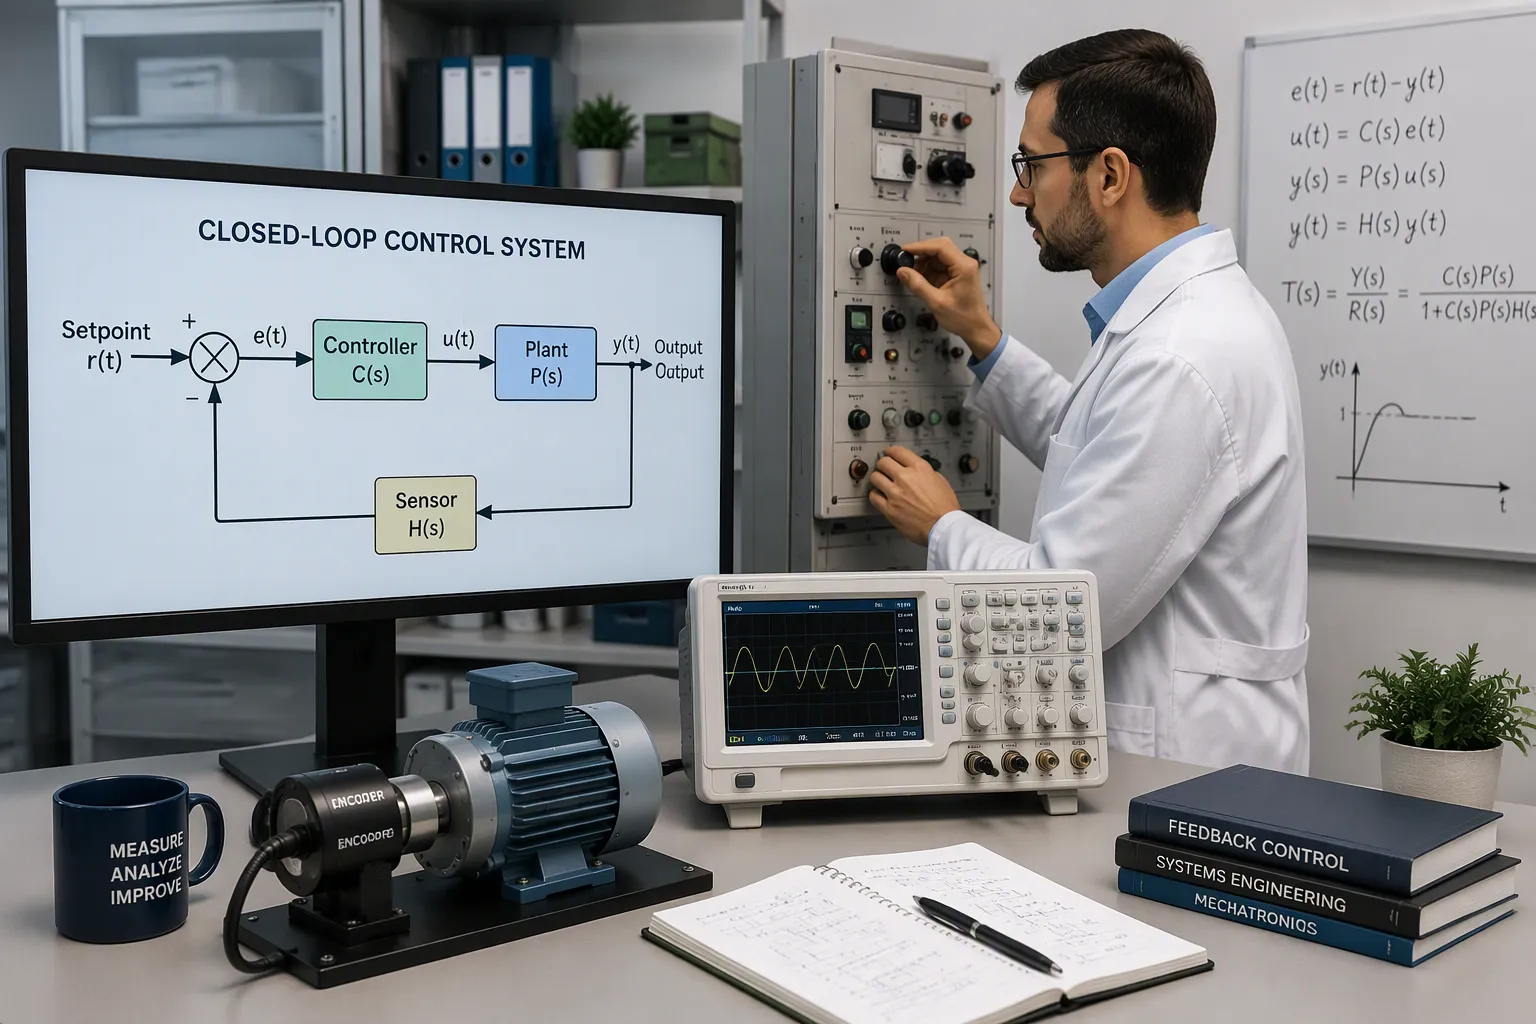
Engenheiros frequentemente usam os termos “controle em malha fechada” e “controle por realimentação” como sinônimos. Existe uma pequena distinção técnica, mas a ideia central permanece a mesma. O próprio nome deriva do fluxo de informações dentro do sistema. O controlador envia um comando para o atuador. Um sensor envia o resultado de volta para o controlador. Esse caminho de retorno fecha o circuito. O Controle em Malha Fechada de Alta Precisão depende desse fluxo contínuo de informações.
Por que o modelo de circuito aberto não é suficiente?
Um sistema de malha aberta segue instruções predefinidas e nunca verifica o resultado. Ele não consegue ajustar suas ações com base na saída ou no desempenho reais. Esse projeto gera diversas falhas de precisão:
O sistema não consegue compensar perturbações ou alterações na saída, portanto, os desvios do desempenho desejado não são corrigidos.
O controlador envia comandos a um atuador sem verificar se a execução foi bem-sucedida , portanto, não consegue detectar desvios na saída causados por perturbações externas.
O sistema depende inteiramente de um modelo ou calibração pré-calculada. Uma carga mais pesada ou um aumento do atrito o impedem de se adaptar.
A automação de precisão é a mais afetada. Perturbações deixam erros sem correção, causando perda de passos em motores de passo ou posicionamento impreciso em outros dispositivos.
Uma máquina de lavar roupa demonstra o problema no dia a dia. O tamanho da carga ou a temperatura da água variam, e a máquina nunca se ajusta, de modo que a qualidade da lavagem pode ficar aquém dos padrões. Sua máquina de precisão enfrenta o mesmo risco. Sem um sistema de feedback, cada erro não corrigido se acumula.
Como o feedback reduz erros
Componentes principais do loop
Todo ciclo de feedback precisa de quatro partes trabalhando em equipe. A tabela abaixo mostra o que cada parte faz para reduzir o erro.
Componente | Função na redução de erros |
|---|---|
Sinal de entrada (referência) | Fornece o valor desejado que o sistema deve manter. |
Responsável pelo Tratamento | Interpreta o sinal de erro (a diferença entre o valor real e o valor de referência) e determina a ação de controle. |
Atuador | Ajusta o sistema com base no sinal de controle até que a resposta desejada seja alcançada. |
Sensor de feedback | Mede continuamente a saída e estabelece o caminho de feedback para correções em andamento. |
O sensor atua como os olhos do circuito. Um encoder linear rastreia a posição, por exemplo, e uma célula de carga rastreia a força. O controlador funciona como o cérebro. Ele recebe o comando de ponto de ajuste, compara-o com a leitura do sensor e calcula o erro. O inversor, então, recebe esse sinal de controle e modula a potência para o motor. O motor converte energia elétrica em movimento e desloca a carga. O controle de malha fechada de alta precisão depende do bom funcionamento de todas as quatro partes. Um elo fraco, como um sensor ruidoso ou um atuador lento, limita a precisão de todo o sistema.
O Ciclo de Correção de Erros
O loop corrige erros em um ciclo repetitivo. Siga os passos abaixo para ver como cada iteração aprimora o resultado.
Programa — você define a saída desejada como o ponto de referência. Esse valor estabelece o parâmetro de precisão.
Medição — o sensor captura a saída real, como a posição linear ou rotativa.
Comparação — o controlador compara a saída medida com o comando. Ele pode comandar 100 mm e medir 99.999 mm, por exemplo.
Compensação — o controlador envia um sinal corretivo ao motor ou atuador para reduzir a folga.
Feedback — o sensor mede novamente a saída ajustada e o ciclo se repete.
Cada iteração reduz o erro um pouco mais. O monitoramento contínuo, aliado ao ajuste em tempo real, é o que transforma um comando aproximado em um resultado preciso. Um circuito de temperatura para armazenamento refrigerado demonstra a mesma lógica. O sensor lê a temperatura real, o controlador a compara com a temperatura alvo e as válvulas ou o sequenciamento do compressor se ajustam para restabelecer a condição desejada. O ciclo então se repete sem intervenção humana.
A detecção de erros é fundamental para a operação CNC em circuito fechado : desvios no movimento são detectados e corrigidos imediatamente, e a precisão é mantida por meio do ajuste contínuo de erros, o que também fortalece a resiliência contra inconsistências operacionais.
Um circuito de controle bem projetado torna a sua saída repetível. Também torna a saída menos sensível a condições externas. Variações de carga, oscilações de temperatura e alterações de atrito influenciam o processo. O circuito de realimentação detecta cada influência e a corrige antes que o erro aumente. Essa correção constante é o motivo pelo qual um circuito de controle ajustado mantém a tolerância execução após execução, enquanto um sistema de circuito aberto apresenta deriva.
Escolhendo o controlador certo
Fundamentos de PID
O controlador PID é o motor do controle de realimentação. Ele combina três ações, e cada uma delas responde ao erro de uma maneira diferente. A tabela abaixo mostra o que cada termo faz e qual configuração você deve ajustar.
INVERNO | Definição principal | Papel no controle | Parâmetro de ajuste |
|---|---|---|---|
Proporcional (P) | A variação na saída reflete o erro, escalado pelo ganho Kp. | Utiliza o erro para reduzir o erro; deixa um deslocamento em estado estacionário. | Ganho proporcional Kp (maior ganho = maior sensibilidade) |
Integral (eu) | A saída aumenta proporcionalmente ao erro acumulado. | Remove o deslocamento deixado pelo controle somente P. | TI de tempo integral (TI curto = rampa rápida) |
Derivada (D) | A saída responde à inclinação do erro. | Antecipa erros futuros e aumenta a estabilidade. | Tempo derivativo TD (TD longo = grande antecipação) |
A banda proporcional é igual a (1/Kp) × 100%. Um ganho de 1, portanto, resulta em uma banda de 100% , e um ganho de 2 resulta em uma banda de 50%. A ação integral é desestabilizadora: um tempo de integração muito curto causa oscilação, por isso, geralmente, reduz-se ligeiramente o ganho proporcional ao adicioná-la. A ação derivativa adiciona estabilidade e permite um ganho proporcional maior, como de 1.5 a 2. Ela também amplifica o ruído do sensor, portanto, recomenda-se a filtragem. Muitos controladores calculam a derivada da medição em vez do erro para evitar o pico derivativo em mudanças no ponto de ajuste. Devido à sensibilidade ao ruído, os controladores P+I são os mais utilizados na prática.
Métodos Feed-Forward e Híbridos
O controle PID reage ao erro depois que ele ocorre. O controle feedforward age antes que o erro se forme. Você mede uma perturbação ou mudança de comando e aplica uma correção imediatamente, sem esperar que o sensor registre um desvio. Essa abordagem é adequada para aplicações com perturbações repetíveis, como uma variação de carga conhecida ou um perfil de movimento previsível.
Os métodos híbridos combinam ambas as abordagens. O controle feedforward lida com a maior parte da correção, enquanto o PID complementa o restante. Essa combinação mantém o circuito rápido e estável, o que é crucial para o controle de malha fechada de alta precisão. Utilize apenas o PID para processos simples e lentos. Adicione o feedforward quando as perturbações forem mensuráveis e repetíveis. Recorra a técnicas baseadas em modelos ou avançadas somente quando o processo for fortemente não linear ou altamente acoplado.
Ajuste para Precisão
Ajuste manual e baseado em regras
Você pode ajustar um laço manualmente, mas os métodos baseados em regras oferecem um ponto de partida mais rápido. Ziegler-Nichols é o conjunto de regras mais antigo e popular. Ele possui duas variantes: o método da Curva de Reação do Processo, que opera com o controlador em modo manual, e o método do Ciclo Final, que opera com o controlador em modo automático. Cohen-Coon é uma regra de malha aberta. Ela lida melhor com processos dominados por tempo morto do que Ziegler-Nichols, mas ainda sofre com sobreimpulso de amortecimento de um quarto de amplitude, baixa robustez e sensibilidade a erros de medição do tempo morto. Você pode atenuar esses efeitos reduzindo o ganho do controlador.
Forma | Formato | Ideia principal | Principal desvantagem |
|---|---|---|---|
Ziegler-Nichols (circuito fechado) | Empírico, de circuito fechado | Utiliza o ganho final e o período final para calcular as configurações. | Sensível a problemas nas válvulas; aplicabilidade limitada. |
Ziegler-Nichols (circuito aberto) | Empírico, de circuito aberto | Utiliza a curva de reação do processo para encontrar o tempo morto, a constante de tempo e o valor de estado estacionário. | As aproximações podem ser imprecisas; não são válidas para controladores I, D ou PD. |
Cohen-Coon | Offline, circuito aberto | Corrige a resposta lenta em regime permanente do ZN para tempos mortos elevados. | Circuito fechado instável possível; apenas modelos de primeira ordem com grandes atrasos. |
A sintonia Lambda produz uma resposta estável, sem ultrapassagem, com boa robustez a erros de medição. Sua desvantagem é a resposta muito lenta a perturbações em processos com atraso dominante. Utilize regras Lambda para malhas muito estáveis que absorvem perturbações. Escolha Cohen-Coon para recuperação rápida de perturbações e utilize apenas metade do ganho calculado. Opte por regras Lambda quando o tempo morto for muito curto ou o valor do processo for ruidoso.
Métodos de autoajuste e baseados em modelos
O ajuste baseado em modelo começa com a caracterização do dispositivo em teste. A ferramenta varre o sinal para capturar a resposta em malha aberta. Em seguida, seleciona os ganhos de realimentação iniciais a partir de funções de transferência predefinidas e dos parâmetros de malha aberta medidos. Após o fechamento da malha, um recurso de autoajuste ajusta os ganhos no sinal de realimentação para minimizar o erro residual. Os controladores PID digitais atingem uma alta precisão que os controladores analógicos não conseguem igualar. Eles permanecem estáveis, resistem à deriva e toleram ruído em uma ampla faixa dinâmica.
A demodulação e a detecção lock-in aprimoram ainda mais esse processo. A demodulação isola o sinal desejado do ruído e da interferência, fornecendo ao controlador uma entrada mais limpa. A detecção lock-in amplifica sinais fracos, permitindo que o circuito faça ajustes mais precisos e responda a mudanças sutis. Essas técnicas possibilitam o controle em malha fechada de alta precisão em ambientes ruidosos.
O desempenho pode ser prejudicado se o sistema tiver uma função de transferência complexa ou não linear; nesses casos, podem ser necessários métodos de controle baseados em modelos mais avançados e computacionalmente mais exigentes (por exemplo, controle de espaço de estados ou controle H-infinito).
Arquitetura do Sistema
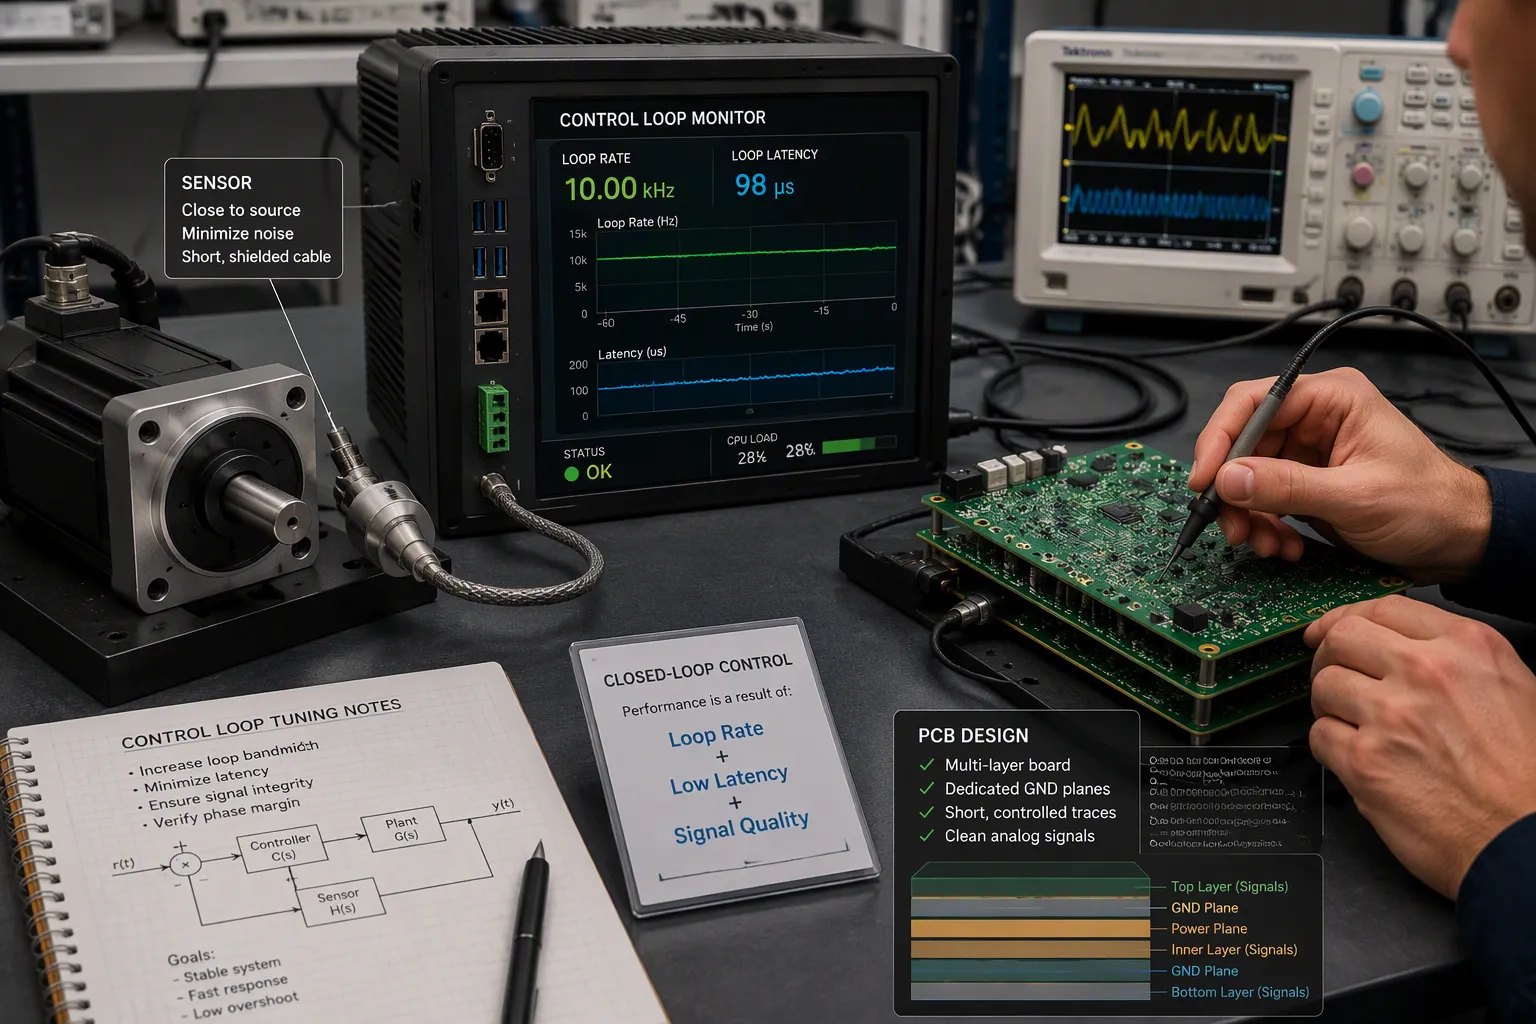
Um sistema completo de feedback digital se baseia em três pilares: princípios sólidos de design, seleção criteriosa de componentes e práticas comprovadas para automação industrial. Se a arquitetura estiver correta, o circuito terá espaço para funcionar. Se estiver errada, nenhum ajuste será suficiente para salvá-lo.
Taxa de loop, latência e amostragem
A taxa de amostragem define o limite máximo para todos os outros parâmetros. Uma taxa de amostragem mais rápida se comporta mais como um controlador analógico, enquanto uma taxa de amostragem mais lenta adiciona um atraso efetivo. Esse atraso é importante porque cada correção utiliza informações passadas. Combinando todos os atrasos em um único valor efetivo, o tempo de amostragem somado à latência computacional reduz diretamente a largura de banda estável máxima. A largura de banda normalmente fica em torno de 1/20 a 1/50 da taxa de amostragem , portanto, uma taxa de amostragem de 5 kHz suporta cerca de 100–200 Hz de fidelidade de comando.
Fator | Efeito da taxa de loop |
|---|---|
Período do loop | Períodos mais curtos simulam o comportamento analógico (1 kHz = 1 ms por atualização) |
Precisão de rastreamento | Uma forma de onda de 50 Hz apresenta atraso em 1 kHz, mas é reproduzida quase perfeitamente em 5 kHz. |
Estabilidade | Laços lentos reduzem a margem de fase e causam ultrapassagem perto das ressonâncias. |
Limites de ruído | Taxas acima de ~10 kHz podem amplificar o ruído do sensor ou causar quantização de coeficientes. |
O ajuste também depende da taxa de amostragem. Um controlador PI ajustado para uma determinada taxa, mas executado em uma taxa mais lenta, apresentou uma resposta cerca de três vezes mais lenta do que na taxa de ajuste. Taxas mais altas melhoram a precisão da medição, enquanto taxas mais baixas permitem mais tempo de execução por ciclo e resultam em menor jitter. Encontre o equilíbrio entre ambos, de acordo com sua meta de precisão.
Posicionamento do sensor e integridade do sinal
O local onde você posiciona um sensor determina o que o circuito de controle realmente controla. Monte-o próximo ao ponto de interesse e reduza o comprimento das conexões. Direcione os sinais analógicos primeiro, nas camadas internas, longe das bordas da placa. Dê preferência a quatro ou mais camadas com planos dedicados e espaçamento de 1:1 entre trilhas e planos.
Proteja sinais fracos com aterramento e blindagem sólidos . Utilize um plano de aterramento sob as seções analógicas, aterramento em estrela para sensores de baixa frequência e trilhas Kelvin para sensores de precisão para evitar quedas de IR. Direcione pares balanceados com comprimentos iguais e geometria simétrica para rejeitar ruído de modo comum. Mantenha as trilhas curtas e trate-as como linhas de transmissão quando o comprimento exceder 1/10 do comprimento de onda do sinal. Verifique o projeto com simulação, TDR e medições com osciloscópio antes da produção.
O feedback óptico demonstra essa arquitetura em ação. Você pode construí-la a partir de uma bancada de testes existente, adicionando um sensor que mede a saída real, comparando-a com o valor de referência e permitindo que um controlador ajuste a entrada do processo centenas ou milhares de vezes por segundo . Este é o Controle de Malha Fechada de Alta Precisão em sua forma mais pura.
O feedback óptico acarreta custos reais: os sensores aumentam o investimento inicial, necessitam de calibração e manutenção, introduzem modos de falha e podem adicionar latência. Se a medição estiver defasada em relação ao processo por uma fração significativa da escala de tempo do processo, o feedback pode chegar tarde demais e desestabilizar o circuito.
Seleção de componentes
Sensores e Atuadores
Seu sensor e atuador funcionam em conjunto. O sensor captura a condição real e o atuador ajusta a diferença para atingir o valor desejado. A precisão do sensor determina a fidelidade com que você observa a saída real . A ação corretiva do atuador determina a rapidez com que você pode eliminar o erro. Um sensor mal calibrado distorce a saída medida e aciona uma ação de controle incorreta; portanto, calibre-o regularmente para preservar a precisão.
Escolha um sensor que atenda às necessidades do seu sistema e ao ambiente em que ele opera. Verifique esses fatores antes de adquirir uma peça:
Faixa de pressão e precisão, além de tempo de resposta e resposta de frequência.
Compatibilidade de mídia e compensação de temperatura
Restrições de tamanho e montagem, tipo de saída e deriva a longo prazo.
Conformidade regulatória para o seu setor
A precisão merece atenção especial. Resolução não é sinônimo de precisão, e o deslocamento zero, o erro de escala, a faixa dinâmica, a histerese e a repetibilidade influenciam o resultado. Os erros se acumulam e podem causar instabilidade ou ineficiência. Posicione os sensores onde eles capturem a condição real, evite tubulações longas que adicionam atraso, proteja a fiação contra ruídos e confirme se a resposta dinâmica corresponde ao seu sistema de movimento.
Adequação de componentes a objetivos de precisão
Considere o posicionamento e a escolha dos componentes como uma única decisão de projeto. No projeto de estágios de precisão, você define os parâmetros do controlador a partir de uma largura de banda de controle alvo e, em seguida, escolhe o ganho proporcional para maximizar a largura de banda, atendendo a um critério de robustez na função de sensibilidade em malha fechada. As escolhas de posicionamento e ponderação de sensores e atuadores afetam diretamente o projeto do controlador. Estágios práticos também possuem restrições de peso e localização dos atuadores. Isso demonstra que o posicionamento é projetado em conjunto com a meta de largura de banda e robustez, e não escolhido independentemente.
Dentro do circuito, o feedback do sensor alimenta o controlador PID. Você ajusta o ganho proporcional às mudanças de pressão , a ação integral estabiliza a deriva e o amortecimento derivativo suprime a ultrapassagem causada por picos repentinos. É assim que o Controle de Malha Fechada de Alta Precisão transforma a escolha de componentes em resultados repetíveis. Comece com sua meta de precisão e deixe que ela guie todas as decisões relativas a sensores e atuadores.
Desempenho e compensações
Métricas de precisão e estabilidade
Não é possível melhorar o que não se mede. As métricas no domínio do tempo capturam o comportamento da saída após uma mudança de comando. As métricas no domínio da frequência capturam a resposta do laço a uma variedade de entradas.
Domínio | Métricas utilizadas para avaliar a precisão e a estabilidade. |
|---|---|
Domínio do tempo | Tempo de subida, tempo de estabilização, sobressinal percentual, erro em regime permanente |
Domínio da frequência | Largura de banda, margem de ganho, margem de fase, pico de sensibilidade |
A estabilidade por si só diz pouco. Considere dois sistemas estáveis. O Sistema A estabiliza em 0.3 s com 5% de sobressinal e esforço de controle moderado. O Sistema B estabiliza em 12 s com 180% de sobressinal e um atuador saturado. Ambos são estáveis, mas apenas um é praticamente utilizável. A estabilidade é binária, enquanto o desempenho é contínuo.
A margem de ganho e a margem de fase quantificam a proximidade da operação à instabilidade. Essas margens são necessárias porque os modelos nunca são exatos, as condições de operação mudam e os sensores e atuadores são imperfeitos. Sistemas de alto desempenho operam próximos aos limites de estabilidade, mas nunca neles. Projetar margens é projetar robustez.
Vantagens e desvantagens dos sistemas de circuito aberto e de circuito fechado
Sistemas de circuito aberto custam menos e são mais fáceis de projetar e manter. São adequados para aplicações simples com pouca variabilidade, mas são menos precisos e menos adaptáveis. Sistemas de circuito fechado custam mais e exigem mais trabalho de projeto, porém oferecem maior precisão e adaptabilidade. O ajuste em tempo real os torna desejáveis quando as condições variam significativamente ou o processo precisa ser rigorosamente controlado.
Dimensão | Controle de malha aberta | Controle de malha fechada |
|---|---|---|
Custo | Mais barato; não requer sensores de feedback. | Mais caro devido aos sensores e controladores avançados. |
Complexidade | Mais simples; menor consumo de processamento; fácil de manter. | Mais complexo; necessita de circuitos de feedback e ajustes; risco de instabilidade se desafinado. |
Desempenho | Não é possível corrigir perturbações; a precisão é perdida se os parâmetros da planta mudarem. | Alta precisão; adapta-se ao desgaste, à expansão térmica e a cargas variáveis; assentamento mais rápido. |
Melhor ajuste | Aplicações simples e de baixa variabilidade do tipo "configure e esqueça". | Automação de alta velocidade ou de segurança crítica onde a autocorreção é essencial |
Sistemas de circuito aberto são menos dispendiosos e mais fáceis de projetar e manter, sendo adequados para aplicações simples com pouca variabilidade, mas são menos precisos e adaptáveis. Sistemas de circuito fechado, embora mais complexos e dispendiosos, oferecem maior precisão e adaptabilidade, e sua capacidade de ajuste em tempo real os torna desejáveis em situações onde as condições variam significativamente ou o processo precisa ser rigorosamente controlado.
O controle de malha fechada de alta precisão justifica seu custo quando as perturbações são reais e as tolerâncias são rigorosas. Escolha a arquitetura adequada à tarefa e você pagará apenas pela precisão necessária.
Implementando o controle de malha fechada de alta precisão na prática
Exemplos da indústria
Sistemas de circuito fechado estão presentes em diversos setores. Cada um deles utiliza feedback contínuo para monitorar o desempenho e corrigir desvios em relação a um ponto de ajuste desejado. A tabela abaixo mostra onde essa abordagem se mostra vantajosa e quais os benefícios que ela proporciona.
Indústria / Aplicação | Melhoria de desempenho através do controle em malha fechada |
|---|---|
Máquinas-ferramenta multieixos (usinagem CNC, fabricação de semicondutores) | Precisão de posicionamento submicrométrica; redução de discrepâncias de movimento mínimas que causam defeitos de qualidade e desperdício de material. |
Robôs pick-and-place | Controle de trajetória estável |
Sistemas servo | Sobreimpulso e oscilações minimizados |
Sequências de movimento coordenadas (linhas de montagem automatizadas) | Repetibilidade previsível |
Robôs colaborativos (cobots) e AGVs | Interações suaves ao toque, movimentos adaptáveis e comportamentos de limitação de força por meio de sensores de força-torque, encoders integrados e acionamentos de motor avançados, possibilitando espaços de trabalho compartilhados seguros e adaptação a tarefas variáveis e ambientes não estruturados. |
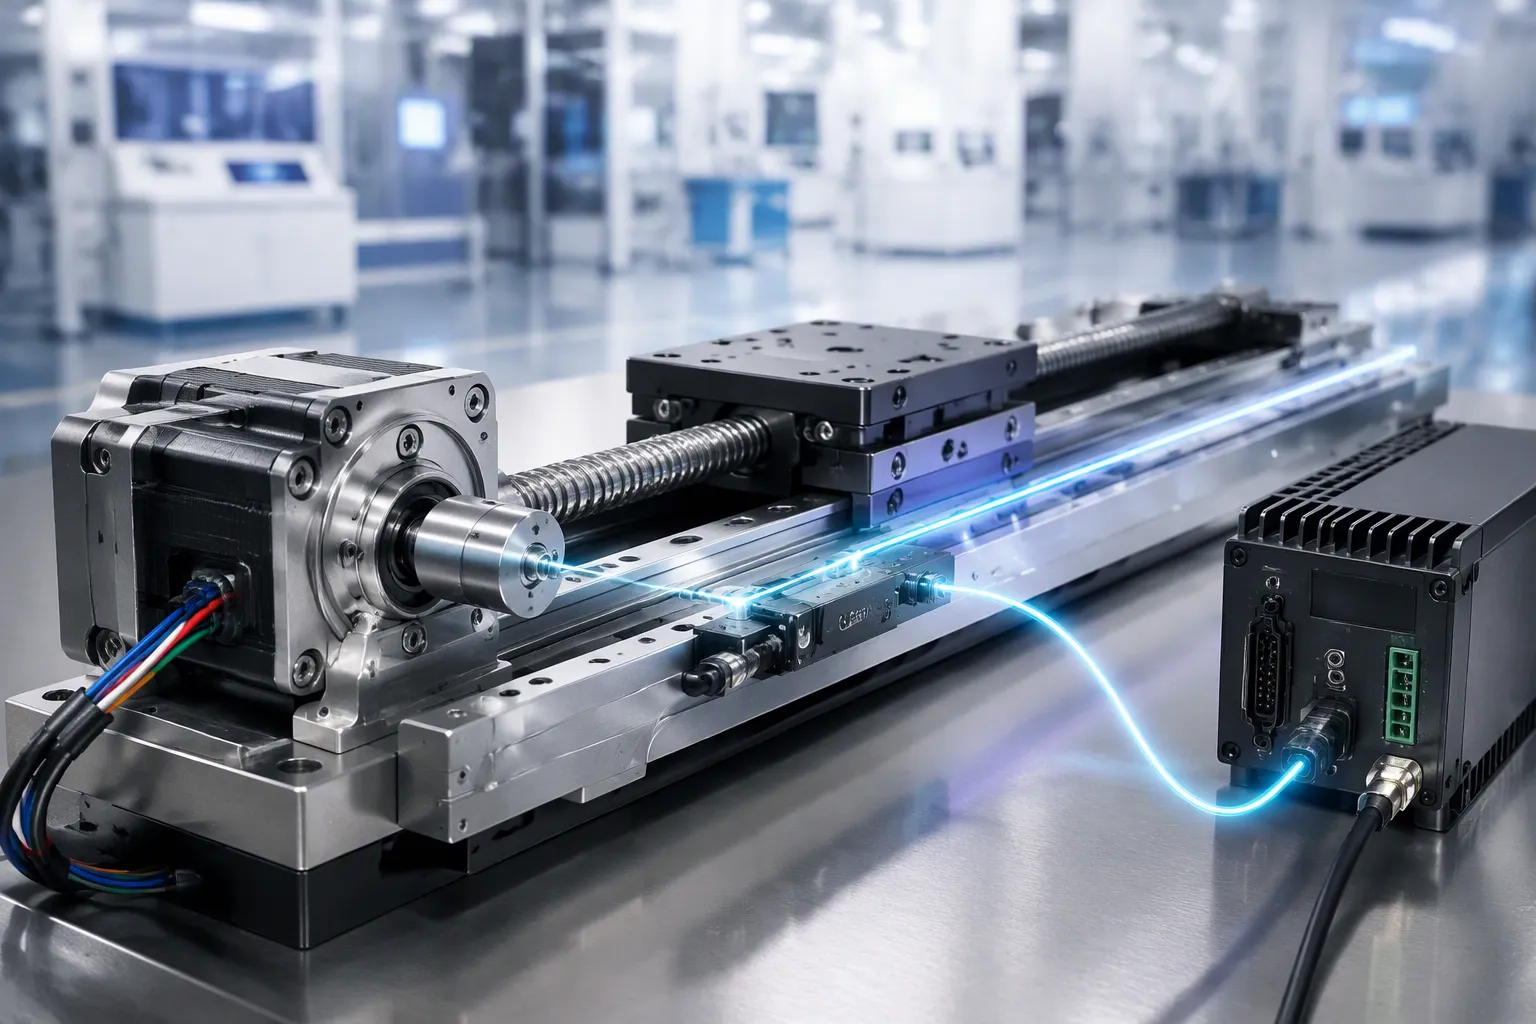
A fabricação de semicondutores demonstra claramente esse padrão. A busca pela miniaturização cria a necessidade de uma precisão de alinhamento superior à que o posicionamento em malha aberta pode oferecer. Os equipamentos também precisam parar completamente em um curto período. A solução documentada utiliza motores de passo de 5 fases sob controle de malha fechada (Série CVD). Uma fase de malha aberta explora a alta capacidade de resposta do motor no início do posicionamento. Assim que o comando de posição é concluído, o feedback de sensores externos, como encoders lineares, corrige a diferença entre a posição comandada e a posição real. Essa abordagem permite um posicionamento de alta precisão na faixa submicrométrica, compatível com a resolução do encoder linear emparelhado.
Análise detalhada do estudo de caso
Considere uma ferramenta de fabricação de semicondutores que necessita de alinhamento submicrométrico. O problema começa com o posicionamento em malha aberta. A ferramenta comanda um movimento, mas a posição real sofre deriva. Pequenas discrepâncias de movimento causam defeitos de qualidade e desperdício de material. A equipe precisa de uma solução que mantenha a posição sem sacrificar a velocidade.
A solução combina duas fases. Primeiro, o sistema aciona o motor de passo de 5 fases em modo de malha aberta no início de cada movimento de posicionamento. Esta etapa utiliza a alta capacidade de resposta do motor para se aproximar rapidamente do alvo. Segundo, assim que o comando de posição é concluído, sensores externos assumem o controle. Encoders lineares medem a posição real e enviam esses dados de volta para o controlador. O controlador compara a posição comandada com a posição real e, em seguida, corrige a diferença.
O resultado otimizado é um posicionamento de alta precisão na faixa submicrométrica. O sistema atinge a resolução do encoder linear emparelhado. Este resultado demonstra como o Controle de Malha Fechada de Alta Precisão funciona na prática. Você começa com uma meta de precisão clara, escolhe componentes que a atendam e deixa que o feedback preencha a lacuna. A fase de malha aberta proporciona velocidade. A fase de malha fechada proporciona precisão. Juntas, elas entregam ambas.
Agora você tem uma visão completa. Você viu como o circuito de feedback funciona, como implementá-lo e como ajustar e selecionar componentes para obter precisão confiável. Lembre-se de um ponto fundamental: a precisão resulta de um bom projeto de feedback, um ajuste cuidadoso e uma seleção criteriosa de componentes. Nenhum elemento isolado é responsável pelo resultado.
Olhando para o futuro, espere sensores mais rápidos e algoritmos de controle mais inteligentes que elevarão o nível de desempenho do Controle de Malha Fechada de Alta Precisão. Comece com uma meta de precisão clara. Em seguida, faça iterações à medida que medir o desempenho real. Esse hábito será muito útil conforme a tecnologia avança.
Perguntas frequentes
Quando você deve optar pelo controle de malha aberta em vez do controle de malha fechada?
Escolha o controle em malha aberta para tarefas simples com pouca variabilidade. Esses sistemas custam menos e exigem menos trabalho de projeto. Opte pelo controle em malha fechada quando as tolerâncias forem apertadas ou as condições mudarem. Sensores de feedback e ajustes aumentam o custo, mas você ganha em precisão e rejeição de perturbações.
Qual a velocidade de execução necessária para o seu laço de controle?
Defina a taxa de repetição do loop com base na sua meta de precisão. A largura de banda normalmente fica entre 1/20 e 1/50 da taxa de repetição do loop. Portanto, um loop de 5 kHz suporta uma fidelidade de comando de cerca de 100 a 200 Hz. Loops mais rápidos rastreiam melhor, mas podem amplificar o ruído do sensor.
Você sempre precisa de um controlador PID?
Não. O PID é adequado para muitos loops, mas o controle feedforward lida com perturbações repetíveis antes que o erro se forme. Projetos híbridos combinam ambas as abordagens. Recorra a métodos baseados em modelos apenas quando seu processo for fortemente não linear ou altamente acoplado. Escolha o controlador adequado à tarefa.
Uma resolução de sensor mais alta garante maior precisão?
Não. Resolução não é precisão. O deslocamento zero, o erro de alcance, a histerese e a repetibilidade influenciam o resultado. Um sensor mal calibrado gera uma correção incorreta. Calibre regularmente e confirme se a resposta dinâmica corresponde à do seu sistema de movimento.
Como iniciar um projeto de feedback de alta precisão?
Comece com uma meta de precisão clara. Deixe que essa meta oriente cada escolha de sensor e atuador. Construa o circuito, ajuste-o e meça o desempenho real. A partir daí, faça iterações. A precisão resulta do projeto baseado em feedback, do ajuste cuidadoso e da seleção criteriosa de componentes.