Koordynacja wielu osi w jednej maszynie znacznie komplikuje pracę. Pojawiają się problemy z synchronizacją, dodatkowe prace programistyczne i skomplikowane rozwiązywanie problemów. Te wyzwania pochłaniają czas, który można przeznaczyć na usprawnianie kluczowych procesów. Rynek rozwiązań sterowania ruchem wieloosiowym (Multi-Axis Motion Control) odzwierciedla to powszechne zapotrzebowanie. W 2024 roku osiągnął on wartość 5.3 miliarda dolarów. Robotyka i aplikacje CNC stanowią 29% tego zapotrzebowania. Aplikacje te wymagają precyzyjnego pomiaru czasu i minimalnego jittera. Systemy sterowania ruchem wieloosiowym (Multi-Axis Motion Control) i serwonapędy oferują bezpośrednie rozwiązanie. Ułatwiają koordynację dzięki centralnemu sterowaniu i współdzielonym zasobom. Takie podejście ogranicza prace programistyczne i zwiększa niezawodność systemu. Głównym celem jest przekształcenie złożonego zadania w prosty i wydajny proces.
Na wynos
Kontrolery wieloosiowe korzystają ze wspólnych zasilaczy i jednego centralnego systemu sterowania, co obniża koszty sprzętu i oszczędza miejsce w szafie.
Elektroniczne przekładnie i wirtualne krzywki usuwają części mechaniczne, dzięki czemu zmiana profili jest szybsza, a zużycie mniejsze.
Nowoczesne narzędzia programistyczne z gotowymi blokami funkcyjnymi oszczędzają czas projektowania i pozwalają na dostosowywanie ruchu bez konieczności głębokiego kodowania.
Zautomatyzowane dostrajanie i diagnostyka pozwalają zaoszczędzić wiele godzin pracy ręcznej, poprawiają wydajność systemu i przyspieszają rozwiązywanie problemów.
Złożoność sterowania ruchem wieloosiowym
Wyzwania związane z synchronizacją i czasem
Precyzyjne synchronizowanie między osiami stanowi fundament każdego wieloosiowego systemu sterowania ruchem. Każdy serwonapęd musi wykonywać swój ruch dokładnie w odpowiednim momencie. Opóźnienie nawet kilku mikrosekund powoduje widoczne wady w produkcie końcowym. Widać to wyraźnie w spawaniu zrobotyzowanym lub obróbce CNC, gdzie ścieżki narzędzi wymagają idealnej koordynacji.
Sieci EtherCAT rozwiązują ten problem czasowy, ale wprowadzają własną złożoność. Urządzenie nadrzędne wysyła pojedynczą ramkę , która przechodzi przez każde urządzenie podrzędne. Każde urządzenie podrzędne odczytuje swoje dane, wstawia sprzężenie zwrotne i przekazuje ramkę dalej. Ten proces powtarza się w sposób ciągły, tworząc deterministyczną operację. Wydajność jest imponująca – przetwarzanie około 100 osi zajmuje 125 µs. Należy jednak starannie skonfigurować topologię sieci. Konfiguracje: liniowa, magistralowa, gwiaździsta i pierścieniowa – każda z nich wpływa na synchronizację w inny sposób. Inżynierowie muszą wybrać odpowiednią topologię dla swojego konkretnego zastosowania.
Problemy z synchronizacją rozwijają się stopniowo poprzez zużycie sprzęgieł, dryft parametrów sterowania lub opóźnienia w komunikacji sieciowej. Systemy oparte na sieci Ethernet wymagają spójnego taktowania sygnału i minimalnego opóźnienia. Jakość okablowania, topologia sieci i zakłócenia elektromagnetyczne wpływają na koordynację.
Narzut programowania i debugowania
Pisanie sekwencji ruchu dla wielu osi wymaga znacznego wysiłku. Trzeba skoordynować interpolację liniową, krzywe splajnowe i przekładnie elektroniczne w kilku napędach. Każda oś potrzebuje własnego profilu ruchu, ale wszystkie profile muszą ze sobą płynnie współpracować. Złożoność programowania rośnie wraz z każdą dodatkową osią.
Debugowanie dodaje kolejny poziom trudności. Typowe wyzwania obejmują:
Problemy z synchronizacją : Spójność liczby klatek na sekundę zapewnia skoordynowany ruch na wszystkich osiach
Problemy z integralnością sygnału : sygnały wejściowe typu ghost często wskazują na problemy z uziemieniem lub zakłócenia sygnału
Czas i opóźnienie : prędkość zegara wpływa na precyzję wykonania, co wymaga starannego testowania opóźnień
Bezpieczeństwo i obsługa awarii : Logika zatrzymania awaryjnego musi natychmiast przerwać sygnały ruchu
Dla wielu inżynierów automatyki największym wyzwaniem nie jest sprzęt, ale pisanie i debugowanie logiki sterowania ruchem. Wraz ze wzrostem złożoności wymagań maszyn, programowanie często staje się bardziej skomplikowane.
Już sama początkowa konfiguracja sieci wymaga znacznego nakładu pracy. Należy wykryć wszystkie urządzenia podrzędne, przypisać adresy , skonfigurować parametry komunikacji i nawiązać synchronizację. Obsługa błędów wymaga ciągłego monitorowania. Protokoły bezpieczeństwa dodają kolejną warstwę konfiguracji. Te zadania pochłaniają cenne godziny pracy inżynierów, które mogłyby zostać przeznaczone na inne priorytety.
Jak kontrolery wieloosiowe upraszczają ruch
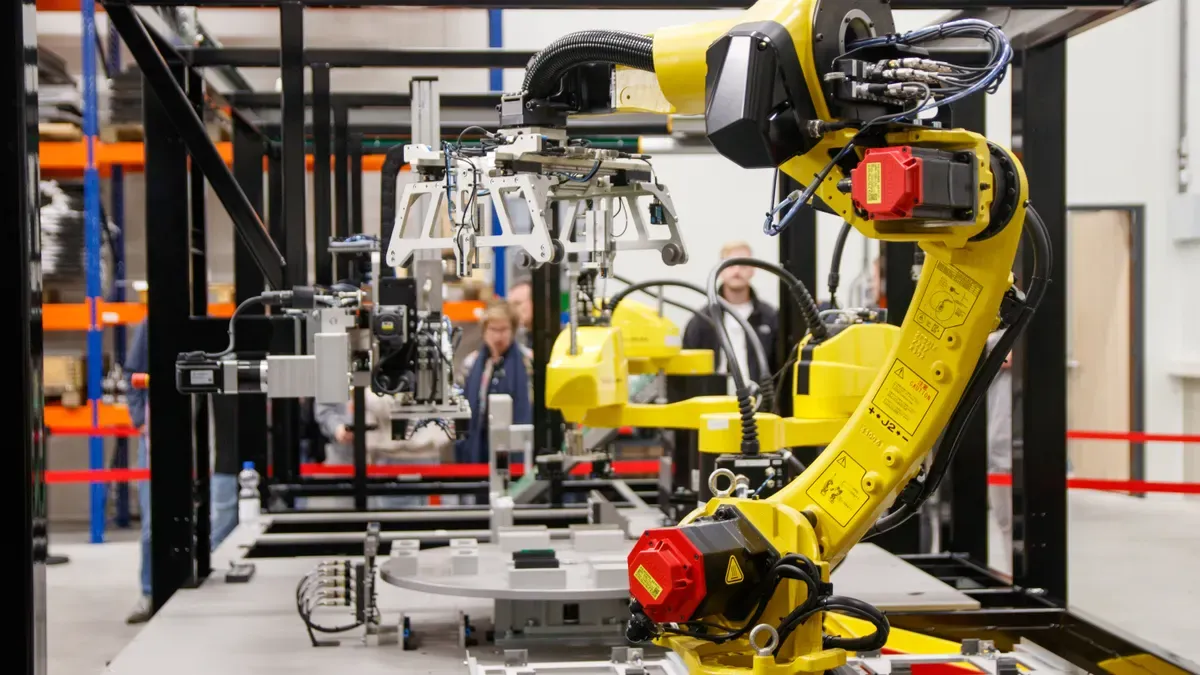
Architektury sterowania scentralizowanego i rozproszonego
Projektując system wieloosiowy, masz dwie główne możliwości: sterowanie scentralizowane lub rozproszone . Każda opcja odpowiada innym potrzebom maszyny, a wybór odpowiedniej oszczędza czas i frustrację.
Centralne sterowanie umieszcza całą logikę ruchu w jednym, wbudowanym kontrolerze. Taka konfiguracja doskonale sprawdza się w przypadku ścisłej synchronizacji i precyzyjnego, skoordynowanego ruchu. Wszystkie osie korzystają z tego samego zegara i magistrali komunikacyjnej, dzięki czemu różnice czasowe między napędami znikają. W przypadku zadań wymagających koordynacji na poziomie mikrosekund, takich jak elektroniczne sterowanie krzywką czy złożona interpolacja, scentralizowane sterowanie zapewnia niezbędną determinację. Kontroler obsługuje każdą oś bezpośrednio, dzięki czemu eliminuje konieczność koordynacji wielu procesorów.
Rozproszone sterowanie rozprowadza inteligencję po całej maszynie. Każdy napęd ma własną logikę sterowania, a napędy komunikują się ze sobą bezpośrednio. Taka konfiguracja jest odpowiednia dla dużych maszyn z wieloma osiami lub modułowymi podsystemami. Zapewnia lepszą skalowalność, ponieważ można dodawać osie bez przeciążania procesora centralnego. Napędy umieszczone w pobliżu silników skracają czas okablowania zasilania, co zmniejsza jego złożoność. Modułowa konstrukcja maszyny pozwala na niezależną integrację podsystemów. Izolacja usterek jest łatwiejsza, ponieważ awaria jednej osi rzadko wpływa na pozostałe.
Wymagania systemowe | Preferowana architektura |
|---|---|
Duża maszyna z wieloma osiami | Sterowanie rozproszone |
Podsystemy modułowe | Sterowanie rozproszone |
Uproszczone okablowanie w pobliżu silników | Sterowanie rozproszone |
Ścisła synchronizacja wieloosiowa | Wbudowane sterowanie |
Precyzyjny, skoordynowany ruch | Wbudowane sterowanie |
Architektury rozproszone często pojawiają się w dużych maszynach lub systemach modułowych, gdzie skalowalność i minimalizacja okablowania są najważniejsze. Maszyny, które mogą rozrastać się do wielu osi, mogą skorzystać z konfiguracji rozproszonych.
Twój wybór zależy od tego, co cenisz. Jeśli potrzebujesz maksymalnej synchronizacji, wybierz sterowanie scentralizowane. Jeśli zależy Ci na elastyczności i skalowalności, wybierz sterowanie rozproszone. Wiele nowoczesnych systemów łączy oba te rozwiązania, wykorzystując rozproszone napędy w sieci, zachowując jednocześnie centralną koordynację dla osi krytycznych.
Zintegrowane serwonapędy ze wspólnymi zasilaczami
Zintegrowane wieloosiowe systemy serwonapędów łączą kilka modułów napędowych w jednym pakiecie ze wspólnym zasilaczem. Taka konstrukcja upraszcza sprzęt w porównaniu z oddzielnymi napędami jednoosiowymi.
Korzyści finansowe są widoczne od razu. Współdzielone zasilanie prądem stałym eliminuje potrzebę stosowania sekcji prostowniczych AC-DC w każdym napędzie. Oszczędzasz na każdej dodanej osi. Współdzielone zasilanie redukuje również liczbę zabezpieczeń nadprądowych, filtrów liniowych, dławików liniowych i rezystorów hamulca dynamicznego. Mniej części oznacza niższy koszt na oś i mniej miejsca w szafie sterowniczej. Jedno główne zasilanie AC obsługuje wiele osi, co pozwala na efektywniejsze wykorzystanie przestrzeni w szafie.
Kategoria korzyści | Zaleta wieloosiowości w porównaniu z osią pojedynczą |
|---|---|
Koszty: | Niższe koszty na oś dzięki współdzielonemu zasilaniu prądem stałym i braku sekcji prostowniczych AC-DC w każdym napędzie. |
Typ przestrzeni | Wymaga mniej miejsca w szafie sterowniczej, ponieważ jedna główna linia zasilania prądem przemiennym obsługuje wiele osi. |
Komponenty | Potrzeba mniej zabezpieczeń nadprądowych, filtrów liniowych, dławików liniowych i rezystorów hamulca dynamicznego. |
Podział mocy | W przeciwieństwie do systemów jednoosiowych, osie mogą regenerować energię wykorzystywaną przez inne osie bez konieczności stosowania dodatkowego okablowania lub bezpieczników. |
Praca | Mniejsze nakłady na okablowanie i montaż obniżają koszty robocizny dzięki mniejszej liczbie urządzeń. |
Współdzielenie mocy to duży zysk w zakresie wydajności. Gdy jedna oś zwalnia, regeneruje energię. W systemie wieloosiowym energia ta przepływa bezpośrednio do pozostałych osi, które jej potrzebują. Pozwala to uniknąć dodatkowego okablowania i bezpieczników, ponieważ współdzielona magistrala prądu stałego automatycznie obsługuje transfer. Ta funkcja regeneracji ogranicza zużycie energii i wspiera zrównoważoną produkcję.
Komunikacja między osiami również staje się lepsza dzięki systemom zintegrowanym. EtherCAT zapewnia deterministyczne czasy cykli, niezbędne do dokładnej synchronizacji między komunikującymi się urządzeniami. Przewodowe wejścia/wyjścia i wyjście impulsowe oferują ograniczone możliwości koordynacji. ASCII i Modbus zapewniają umiarkowaną funkcjonalność. Modbus TCP/IP i EtherNet/IP nie zapewniają szybkości wymaganej do rejestracji i koordynacji wieloosiowej. EtherCAT pozostaje preferowanym wyborem w przypadku sterowania ruchem wieloosiowym, ponieważ zapewnia deterministyczne synchronizowanie, którego potrzebujesz.
Rezultatem jest prostszy i bardziej wydajny system. Spędzasz mniej czasu na okablowaniu, konfiguracji i rozwiązywaniu problemów. Twoja maszyna zajmuje mniej miejsca i zużywa mniej energii. Sterowanie ruchem wieloosiowym staje się łatwiejsze w obsłudze, a nie przytłaczające.
Kluczowe funkcje uproszczonej koordynacji wieloosiowej
Zaawansowana synchronizacja i elektroniczne przełożenia
Przekładnia elektroniczna to jedno z najlepszych narzędzi ułatwiających sterowanie ruchem wieloosiowym. Wykorzystuje ona zewnętrzny strumień danych o położeniu, zazwyczaj sygnały enkodera kwadraturowego, jako główne odniesienie dla całego ruchu. Ustawia się stosunek liczby impulsów wyjściowych silnika napędzanego do liczby impulsów wejściowych enkodera. Wiele osi może pracować z różnymi przełożeniami jednocześnie. Płynna zmiana przełożeń sprawia, że rozruch i zatrzymanie są łagodniejsze.
Wyobraź sobie maszynę drukarską . Oś podawania papieru podąża za osią bębna drukującego z zadanym przełożeniem. Serwonapęd stale dostosowuje swój ruch w zależności od położenia bębna, dzięki czemu prędkość i położenie pozostają prawidłowe. Elektroniczna przekładnia radzi sobie z trudnymi wzorcami ruchu, z którymi inne metody nie radzą sobie dobrze.
Wirtualne krzywki rozwijają tę ideę. Mechaniczne krzywki są trudne do wymiany w nowych produktach. Wirtualne krzywki rozwiązują ten problem:
Szybka zmiana profili krzywek bez dotykania żadnego sprzętu
Połącz wszystkie osie z jedną osią główną, dzięki czemu nie są potrzebne żadne oddzielne profile prędkości
Mniejsze zużycie oznacza mniej napraw
Pracuj z różnymi jednostkami, takimi jak stopnie lub milimetry
Biegaj lepiej dzięki bardziej szczegółowym punktom danych CAM
Gdy zmieniają się rozmiary produktu, nie trzeba wymieniać krzywek mechanicznych. Profile krzywek są przechowywane cyfrowo . Wybiera się różne profile za pomocą wejścia/wyjścia, poleceń sieciowych lub warunków programu ruchu.
Rozproszona inteligencja eliminuje potrzebę stosowania zewnętrznego kontrolera. Każdy napęd uruchamia własny program, udostępnia dane i bezpośrednio korzysta z wejścia/wyjścia. To upraszcza maszyny OEM i obniża koszty poprzez eliminację centralnej warstwy sterowania.
Standardowe protokoły zawierają wbudowane narzędzia synchronizacji:
EtherCAT (Distributed Clock) lub CANopen (SYNC message) zapewniają synchronizację w czasie rzeczywistym bez konieczności stosowania niestandardowego kodu koordynującego
Konfiguracja master-slave : master wysyła regularnie komunikat synchronizacyjny, natomiast slave'y dopasowują swoje zegary, dzięki czemu pozostają one ze sobą zsynchronizowane w ciągu mikrosekund bez konieczności ręcznego dostrajania.
Cykliczne tryby synchroniczne : tryby CSP, CSV i CST na wspólnej bazie czasowej umożliwiają precyzyjne śledzenie ścieżki, zmiany prędkości i kontrolę momentu obrotowego
Przyjazne dla użytkownika środowiska programistyczne
Nowoczesne narzędzia programistyczne znacznie ułatwiają naukę. Język ACSPL+ obsługuje do 128 osi , działa z częstotliwością 10 kHz i umożliwia wielozadaniowość w 64 buforach. Łączy on styl obiektowy i skryptowy. Funkcje użytkownika można pisać w C i używać funkcji algebraicznych do kinematyki. Symulator kontrolera w pełni naśladuje ruch, wejście/wyjście, zdarzenia i logikę. Integracja z hostem działa z bibliotekami C/C++, .NET, Python, MATLAB, Linux i MacOS.
Narzędzia wizualne umożliwiają przeciąganie i upuszczanie z menu. Języki tekstowe to między innymi Visual Basic, C i C++. Środowisko programistyczne IEC 61131-3, podobnie jak MASS firmy Moog oparte na CODESYS 3, oferuje narzędzia do programowania, testowania, debugowania, wizualizacji oraz gotowe bloki funkcyjne.
Gotowe bloki funkcyjne znacznie skracają czas programowania. Pakiet FMCP zawiera wstępnie okablowane, przetestowane i certyfikowane części , które działają od razu. Gotowe konfiguracje bram (1D, 2D, 3D, T, H) wykorzystują standardowe bloki funkcyjne, które współpracują z wieloma markami sterowników. Pojedynczy blok funkcyjny nie wymaga konfiguracji i zapewnia sterowanie wieloma osiami z płynnym ruchem i integracją z magistralą fieldbus.
W projekcie robota opartego na rurach , wieloosiowe rozwiązanie sterowania ruchem ułatwiło integrację. Przyjazne dla użytkownika środowisko programistyczne (IDE) posiadało wbudowane funkcje ruchu do pozycjonowania, kontroli prędkości i synchronizacji. Zestaw narzędzi programistycznych (SDK) i biblioteki ruchu pozwoliły zespołowi programistów tworzyć niestandardowe ruchy bez konieczności zaawansowanego kodowania.
Nowoczesne serwonapędy z wbudowaną kontrolą ruchu Eliminuje potrzebę stosowania oddzielnych, niezależnych kontrolerów. Konsolidacja konfiguracji redukuje liczbę dodatkowych części i plątaninę przewodów. Wbudowana obsługa protokołu Ethernet zastępuje okablowanie stałe. Zadania sterowania procesami są obsługiwane przez kontrolery najwyższej klasy to było potrzebne PLCs. Jeden kontroler zarządza zarówno ruchem, jak i logiką maszyny.
Najlepsze praktyki wdrażania systemów wieloosiowych
Modelowanie i symulacja systemów
Zamodeluj system przed konfiguracją sprzętu. Ten krok zapobiega kosztownym błędom i oszczędza czas inżynierów. Zacznij od konfiguracji sprzętu. Ustaw jednostki, współczynniki przeliczeniowe i limity ruchu. Limity programowe w kontrolerze zapobiegają ruchom poza strefami bezpieczeństwa. Prawidłowe limity zapobiegają awariom. Awarie uszkadzają sprzęt i stwarzają zagrożenie dla bezpieczeństwa.
Studium przypadku platformy Vega pokazuje, jak pomocne jest modelowanie. Inżynierowie przeprowadzili analizę metodą elementów skończonych (MES) na całym zespole platformy. Dodali modele sztywności łożysk uzyskane z testów udarności młotkiem. Uzyskali realistyczne funkcje przejścia w pętli otwartej. Zespół wykorzystał je do modelowania pętli sterowania sprzężeniem zwrotnym. Modelowanie pozwoliło im przewidzieć czas stabilizacji platformy. Symulując pełny profil ruchu na podstawie cyklu inspekcji płytki półprzewodnikowej, sprawdzili i poprawili maksymalną przepustowość. Projekt osiągnął pierwszy obserwowalny mod własny znacznie powyżej docelowej szerokości pasma. Ten wynik bezpośrednio wpłynął na poprawę wydajności ruchu.
Musisz również ustawić początek układu współrzędnych i procedury bazowania. Uruchom procedurę bazowania podczas uruchamiania. Ta procedura przesuwa każdą oś do znanego punktu. Czujnik bazowania lub twardy ogranicznik oznacza tę pozycję. Modelowanie pomaga sprawdzić te procedury przed napisaniem kodu produkcyjnego. Możesz testować różne przypadki i wcześnie wykrywać błędy.
Automatyczne dostrajanie i diagnostyka
Ręczne strojenie systemów wieloosiowych zajmuje wiele godzin. Daje również nierównomierne rezultaty. Zautomatyzowane narzędzia do strojenia rozwiązują ten problem. Sprawdzają one bezwładność, tarcie i warunki obciążenia we wszystkich osiach. Rezultatem jest stabilna reakcja silnika w całym systemie. Strojenie samoczynnie dostosowuje parametry, aby zmniejszyć drgania mechaniczne podczas pracy. Zmniejsza to również drgania i niestabilność. Jest to szczególnie przydatne podczas precyzyjnego cięcia.
Zaawansowana diagnostyka skraca również czas rozwiązywania problemów. System AP-MARS wykorzystuje analizę obwodów (CIA). Ten zestaw algorytmów wyszukuje grupy węzłowe i sprawdza ścieżki sygnałowe dla każdej sieci. Zautomatyzowana metoda eliminuje błędy ludzkie wynikające z nieprawidłowego sondowania. Zmniejsza liczbę fizycznych dotknięć na pin. Liczba kroków sondowania spada o ponad 80% . Szybsze wyszukiwanie usterek oznacza mniej przestojów. Zyskujesz więcej godzin pracy inżynierów.
Połącz te narzędzia z odpowiednim programowaniem ruchu. Używaj ruchów punkt-punkt, pozycjonowania bezwzględnego i poleceń pozycjonowania względnego. Niższe prędkości zapewniają lepszą dokładność. Wyższe prędkości skracają czas cyklu. W przypadku sterowania ruchem wieloosiowym stosuj interpolację liniową i kołową. Dobrze skoordynowany ruch skraca czas cyklu o 30-50% w porównaniu z sekwencyjnymi ruchami osi. Poprawia również dokładność ścieżki. Metody te stanowią podstawę każdego systemu sterowania ruchem wieloosiowym.
Kontrolery wieloosiowe zamieniają trudny problem w łatwe zadanie. Uzyskujesz precyzyjne synchronizacje czasowe dla wszystkich osi bez konieczności zmagania się ze skomplikowanymi konfiguracjami sieciowymi. Współdzielone zasilacze obniżają koszty sprzętu i zajmują mniej miejsca w szafie sterowniczej. Nowoczesne narzędzia programistyczne znacznie skracają czas programowania. Automatyczne strojenie i diagnostyka znacznie skracają czas rozwiązywania problemów – z godzin do minut.
Masz teraz jasne możliwości wyboru. Rozważ zintegrowane systemy serwonapędów, takie jak Moog MSD lub rodzina ACOPOS firmy B&R. Porozmawiaj z inżynierami aplikacji o potrzebach Twojej maszyny. Zaproponują Ci najlepszą konfigurację. Zacznij upraszczać sterowanie ruchem już dziś.
FAQ
Jaka jest różnica pomiędzy kontrolą scentralizowaną i rozproszoną?
Centralne sterowanie utrzymuje całą logikę ruchu w jednym, wbudowanym kontrolerze. Zapewnia to ścisłą synchronizację dla precyzyjnych zadań. Rozproszone sterowanie rozprowadza inteligencję między napędami. Każdy napęd obsługuje własną logikę. Wybierz scentralizowane sterowanie dla koordynacji na poziomie mikrosekund. Wybierz rozproszone sterowanie dla skalowalności i mniejszej ilości okablowania w dużych maszynach.
W jaki sposób przekładnie elektroniczne upraszczają koordynację wieloosiową?
Przekładnie elektroniczne wykorzystują strumień danych o jednym położeniu, zazwyczaj z enkodera kwadraturowego, jako punkt odniesienia. Ustawia się przełożenia dla każdej napędzanej osi. Wiele osi pracuje jednocześnie z różnymi przełożeniami. Płynne zmiany przełożeń sprawiają, że rozruch i zatrzymanie są łagodniejsze. Pozwala to całkowicie uniknąć stosowania przekładni mechanicznych.
Dlaczego EtherCAT jest preferowany w systemach wieloosiowych?
EtherCAT zapewnia deterministyczny timing niezbędny do synchronizacji. Pojedyncza ramka przechodzi przez każde urządzenie podrzędne. Każde urządzenie podrzędne odczytuje dane, wstawia sprzężenie zwrotne i przekazuje ramkę dalej. Ten proces powtarza się w sposób ciągły. Około 100 osi przetwarza dane w 125 µs. Inne protokoły, takie jak Modbus TCP/IP, nie osiągają takiej prędkości.
Czy potrzebuję osobnego PLC z kontrolerem wieloosiowym?
Nie. Nowoczesne serwonapędy z wbudowanym sterowaniem ruchem eliminują potrzebę stosowania niezależnych kontrolerów. Zaawansowane kontrolery obsługują zadania sterowania procesami, które kiedyś wymagały PLCs. Jeden kontroler zarządza zarówno ruchem, jak i logiką maszyny. Taka konsolidacja redukuje liczbę dodatkowych części i bałagan w okablowaniu.
Ile czasu można zaoszczędzić dzięki automatycznemu dostrajaniu?
Ręczne strojenie systemów wieloosiowych zajmuje wiele godzin i daje nierównomierne rezultaty. Zautomatyzowane narzędzia sprawdzają bezwładność, tarcie i warunki obciążenia we wszystkich osiach. Samodzielnie dostosowują parametry, aby zredukować wibracje. Zaawansowana diagnostyka skraca czas sondowania o ponad 80%. Rozwiązywanie problemów skraca się z godzin do minut.