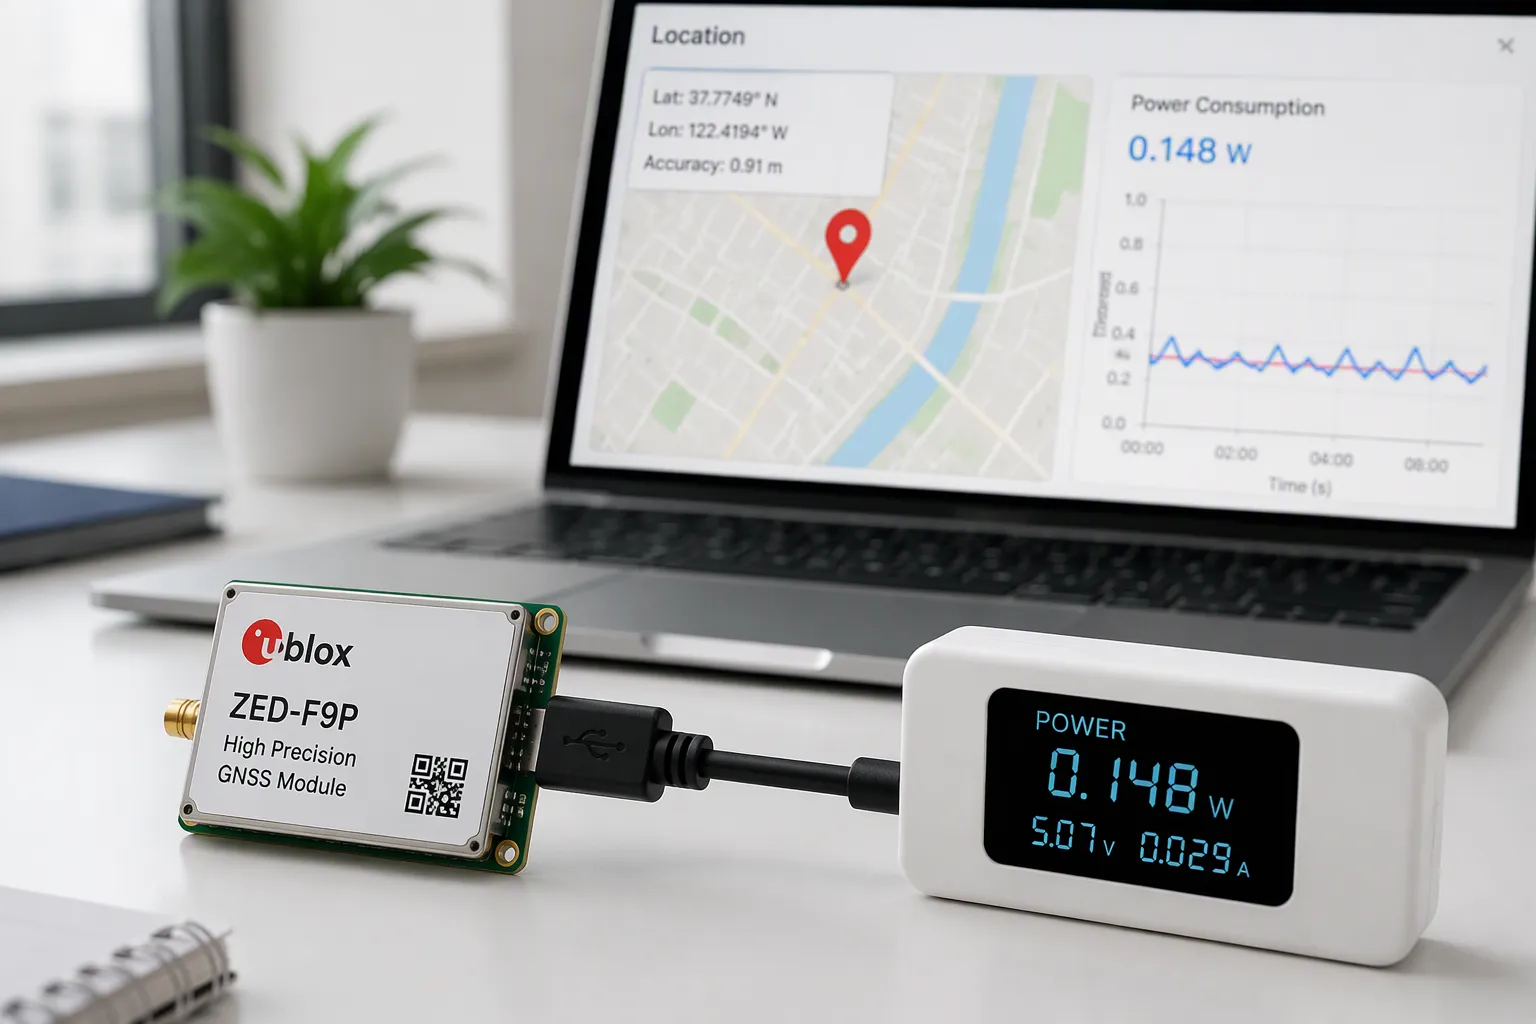
A livello di scheda, ci si trova di fronte a un difficile problema di ingegneria: è necessario raggiungere un'accuratezza di posizionamento affidabile rimanendo entro un limite di consumo energetico rigoroso. I dispositivi di localizzazione, i dispositivi indossabili e i dispositivi IoT alimentati a batteria dipendono da questo equilibrio. Una progettazione inadeguata consuma la batteria in pochi giorni. Un layout RF approssimativo aggiunge metri di errore.
Il percorso da seguire è pratico. Innanzitutto, si definiscono gli obiettivi di precisione. Successivamente, si sceglie il modulo GNSS e si realizza il front-end RF. Segue poi la configurazione dell'alimentazione per il sistema di monitoraggio e controllo della posizione, seguita dalla gestione del duty cycle. Infine, si verifica il lavoro con misurazioni reali e si valutano i compromessi in termini di progettazione per la producibilità (DFM). Questa guida fornisce regole di progettazione a basso consumo energetico applicabili immediatamente, non semplici promesse di marketing.
Punti chiave
Definisci innanzitutto i tuoi obiettivi di precisione e potenza. Questo ti aiuterà a scegliere il modulo, l'antenna e la frequenza di aggiornamento più adatti.
Progetta con cura il front-end RF . Mantieni l'antenna libera, utilizza un LNA e un filtro SAW ed evita il rumore proveniente dai convertitori DC-DC.
Dividete le linee di alimentazione e utilizzate il power gating . Assegnate al ricevitore GNSS una linea di alimentazione dedicata e disattivate i blocchi di alimentazione non utilizzati.
Utilizza il duty cycle e l'assistenza inerziale. Mantieni la posizione per la maggior parte del tempo, attivati per le rilevazioni e lascia che i sensori colmino le lacune.
Mettilo alla prova nel mondo reale. Misura CN0 e la corrente in ogni stato e verifica come si comporta a diverse temperature.
Bilanciamento tra precisione di posizionamento e basso consumo energetico.
Definizione degli obiettivi di accuratezza
Prima di scegliere qualsiasi componente, è necessario definire l'obiettivo di precisione. Il tracciamento a livello di metro è sufficiente per i sistemi di tracciamento di base. Per il tracciamento a livello centimetrico sono necessari moduli di classe RTK o PPP, dati di correzione e un'attenta configurazione del sistema. Topografia, agricoltura di precisione e controllo delle macchine rientrano in questa seconda categoria.
L'obiettivo, quindi, influenza il resto della progettazione. Una maggiore precisione di posizionamento spinge verso antenne dual-band o multibanda, piani di massa migliori e frequenze di aggiornamento più elevate. Una frequenza di 5 Hz o 10 Hz è utile per una piattaforma mobile, ma aumenta il carico di elaborazione e il consumo energetico. Utilizza la tabella seguente per abbinare il tuo livello all'hardware necessario.
Livello di precisione | Precisione tipica | Necessità di modulo/correzione | Implicazioni dell'antenna |
|---|---|---|---|
Livello utente/contatore | ~1–3 metri | Modulo GNSS standard, nessuna correzione | Antenna a banda singola (L1) |
Sottometro (SBAS) | sottometro | Modulo con supporto SBAS | Monobanda, compatibile con SBAS |
Centimetro (RTK) | ~1–3 centimetri | Modulo RTK più ingresso di correzione | Antenna a doppia/tri-banda/quad-banda |
Centimetro (PPP) | ~5–10 centimetri | Modulo PPP con correzioni orbitali/di orologio | Multibanda consigliata |
Mappatura dei bilanci energetici
Successivamente, si trasforma il caso d'uso in budget di corrente. Un ricevitore GNSS assorbe circa 25-40 mA durante l'acquisizione attiva. Un tracker di esempio, in modalità sleep, assorbe circa 2 mA. Elenca ogni stato, misura la corrente e la durata sul lato batteria, quindi calcola la corrente media ponderata: la corrente media è pari alla somma della corrente di ciascuno stato moltiplicata per la sua durata, divisa per il tempo totale del ciclo.
Eseguite i calcoli fin da subito e con frequenza. Una stima approssimativa indica che una batteria da 1,000 mAh con l'80% di capacità utilizzabile dura circa 12.4 giorni con un consumo di 2 mA in modalità standby, un carico giornaliero per il rilevamento del segnale GPS e un picco di traffico cellulare. Il punto ottimale di prestazioni, consumo energetico e costi varia a ogni modifica, quindi è meglio misurare piuttosto che fare supposizioni. I ricevitori moderni tracciano più costellazioni con un consumo energetico inferiore e l'offload tramite cloud può ridurre ulteriormente la domanda. Tuttavia, solo i dati misurati possono confermare se un sistema di monitoraggio e controllo della posizione a basso consumo energetico raggiunge i suoi obiettivi.
Suggerimento: create una tabella degli stati prima del layout. In questo modo emergono i problemi di alimentazione quando le modifiche sono ancora economiche.
Progettazione del modulo GNSS e del front-end RF
Deriva del TCXO e percorso multiplo
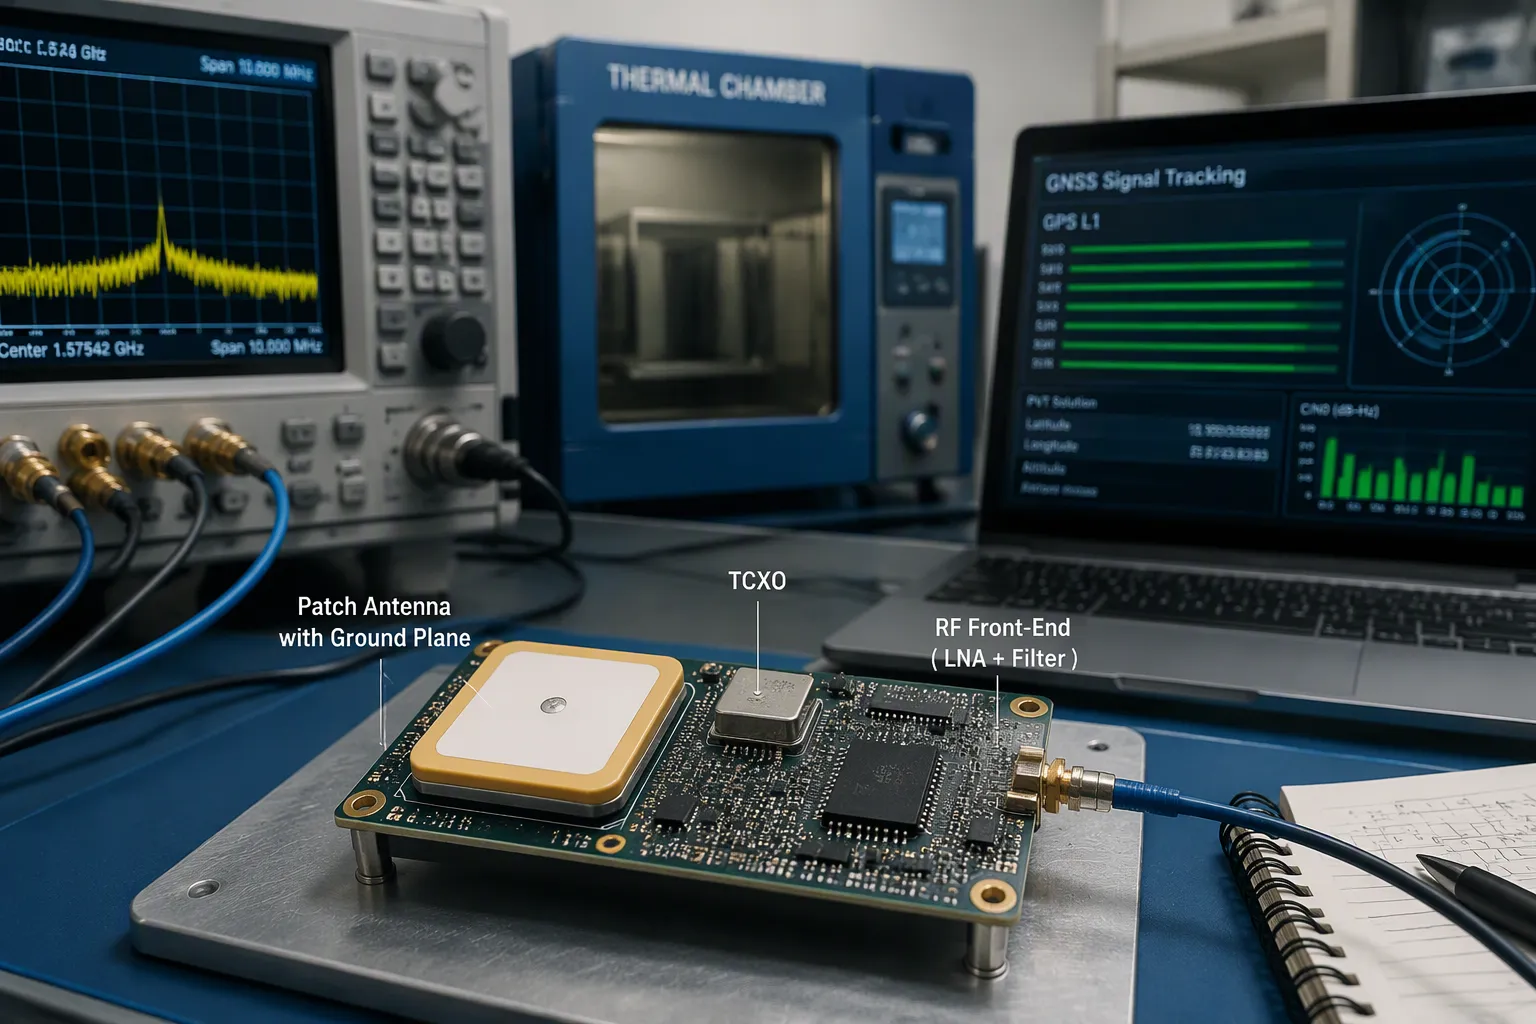
La base dei tempi del modulo pone un limite alla precisione del posizionamento. Un TCXO mantiene la frequenza costante al variare della temperatura, in modo che il ricevitore mantenga sincronizzati i cicli di codice e portante. Gli oscillatori economici tendono a presentare derive, che si manifestano come errori di portata. Scegliete un modulo le cui specifiche TCXO corrispondano al vostro intervallo di temperatura, quindi testatelo successivamente in una camera termica.
Il problema del multipath è più complesso. Nelle città, gli edifici bloccano la linea diretta con i satelliti. Copie riflesse e diffratte arrivano insieme al segnale diretto, e il segnale misto distorce il picco di correlazione all'interno del correlatore. La misurazione della distanza subisce quindi un ritardo e la precisione diminuisce. È possibile contrastare questo problema in diversi ambiti:
Dominio di mitigazione | tecniche | Effect |
|---|---|---|
Cicli di tracciamento | Correlazione ristretta, tecnologia a doppio delta | Migliorare la robustezza del ciclo |
Piastra di massa, anello di induttanza, antenne polarizzate | Impatto multi-percorso del marciapiede | |
Modulazione del segnale | BOC contro BPSK | Picco principale più stretto, migliore estensione |
Algoritmi | Trasformata wavelet, filtraggio empirico | Soppressione basata sui dati |
I chipset GNSS a basso costo e basso consumo energetico offrono una scarsa sensibilità di aggancio del segnale e un basso rapporto segnale/rumore (SNR). Le loro antenne passive a polarizzazione lineare ricevono segnali a polarizzazione circolare, pertanto le osservazioni sono più vulnerabili al multipath. Per i dispositivi compatti, la mitigazione basata su algoritmi è spesso l'opzione più pratica.
LNA, SAW e configurazione dell'antenna
Posizionare l'antenna sul bordo esterno del circuito stampato, con visuale libera verso il cielo. La direttività del GNSS raggiunge il picco allo zenit, quindi un'antenna montata su palo è preferibile a una interrata. Tenere l'antenna lontana da alimentatori switching, microcontrollori, trasmettitori wireless e connettori USB. Verificare il filtro passa-basso del trasmettitore e mantenere una distanza di diversi centimetri tra le antenne, in modo che le subarmoniche non interferiscano con la banda GNSS.
Per un'antenna a patch, è necessario prevedere un piano di massa sufficiente direttamente al di sotto di essa, generalmente di almeno 40 mm quadrati, come indicato nella scheda tecnica. Per un'antenna a chip, è importante mantenere l'area di ingombro indicata dal produttore libera da cavi, massa e componenti. Un ingombro ridotto sposta la frequenza di risonanza e riduce la sensibilità.
Posiziona l' LNA vicino all'alimentazione dell'antenna e a valle di esso un filtro SAW per respingere l'energia fuori banda. Scherma la sezione RF e applica le regole di esclusione intorno ad essa. Progetta la massa del circuito integrato del ricevitore come un sistema separato dalla massa digitale rumorosa, unendola in un unico punto stellare sotto il circuito integrato. Usa CN0 come parametro di riferimento: 40 dB-Hz o superiore in condizioni di buona visibilità del cielo indica una progettazione corretta, mentre 35 dB-Hz o inferiore segnala un problema.
Rumore e sensibilità della commutazione DC-DC
I convertitori DC-DC integrati contribuiscono direttamente alla perdita di segnale del ricevitore. Le misurazioni effettuate con una sonda di campo H su un convertitore DC-DC di un dispositivo IoT hanno evidenziato interferenze elettromagnetiche (EMI) a banda larga e a banda stretta da 1 a 1500 MHz, con valori compresi tra 20 e 40 dB superiori al rumore ambientale. Tale intervallo comprende la frequenza GPS di 1575.42 MHz. Accoppiate al segnale in ingresso del ricevitore, queste EMI causano una grave perdita di segnale.
Risolvete il problema a livello di layout. Utilizzate una corretta disposizione dei componenti, compartimentate le sezioni RF, digitali e di conversione di potenza e instradate i segnali e l'alimentazione in modo da ridurre al minimo l'accoppiamento parassita. Alimentate il circuito integrato del ricevitore tramite un LDO con elevato PSRR, non direttamente dallo switcher, e aggiungete un disaccoppiamento e un filtro a ferrite. Commutate i componenti uno alla volta e monitorate CN0 per isolare la sorgente di rumore. Questi passaggi proteggono la sensibilità in qualsiasi progetto GNSS a basso consumo, inclusi i tracker GPS a basso consumo e i ricevitori GNSS a basso consumo utilizzati in un sistema di monitoraggio e controllo della posizione. Un'attenta progettazione del front-end garantisce un'elevata precisione di posizionamento senza sacrificare il basso consumo energetico.
Suggerimento: registrate CN0 durante ogni revisione del progetto. Permette di individuare i problemi RF prima che si manifestino sul campo.
Architettura di alimentazione per sistemi di monitoraggio e controllo della posizione a basso consumo energetico
Separatori ferroviari e cancelli di alimentazione
Prima di instradare l'alimentazione, è consigliabile suddividere la scheda in linee separate. Assegnare al ricevitore GNSS una linea di alimentazione dedicata e silenziosa tramite un regolatore LDO. Alimentare la MCU, la radio e i sensori utilizzando le altre linee. Questa separazione impedisce che picchi di carico digitali raggiungano l'alimentazione del ricevitore e consente di disattivare i blocchi non necessari.
Il power gating trasforma questa struttura in un risparmio reale. Pilota un interruttore di carico o un pin di abilitazione del regolatore da un GPIO della MCU e usa un segnale SLEEP per disattivare la radio e i sensori tra una ricezione e l'altra. Mantieni sempre attivo il dominio di backup del ricevitore. Una MCU a basso consumo è utile in questo caso, ma la progettazione delle linee di alimentazione e della modalità di alimentazione è più importante del codice della MCU. Una MCU economica con un power gating pulito spesso è migliore di una di fascia alta con una linea di alimentazione condivisa.
Traversa | Fonte | cancello | Note |
|---|---|---|---|
Ricevitore GNSS | LDO dalla batteria | Segnale di sonno | Mantieni attivo il dominio di backup |
Nucleo MCU | Convertitore CC-CC o LDO | Modalità sonno | Stato con il dazio più basso |
Radio | Interruttore di carico | Abilita GPIO | Una pausa tra una raffica e l'altra. |
Sensori | Interruttore di carico | Abilita GPIO | Sveglia in movimento |
Suggerimento: misurate la corrente su ogni ramo, non solo sulla batteria. Un singolo puntale nasconde il blocco difettoso.
Fornitura di riserva e assistenza per le effemeridi
Il ricevitore necessita di un dominio di backup attivo per il suo RTC e i dati effemeridi memorizzati. Una piccola batteria a bottone o un supercondensatore mantengono attivo questo dominio durante un'interruzione di corrente. Con effemeridi e tempo validi, il ricevitore evita un avvio a freddo e raggiunge la posizione molto più velocemente. Senza di esso, ogni ciclo di attivazione comporta l'intero costo di acquisizione.
La funzione di assistenza alle effemeridi estende questo concetto. I dati orbitali aggiornati vengono inviati al dispositivo tramite il collegamento radio, quindi il ricevitore non deve mai scaricarli dai satelliti. Il tempo necessario per ottenere la prima posizione si riduce drasticamente e il ricevitore impiega meno tempo a funzionare con la corrente di acquisizione di 25-40 mA. Per un sistema di monitoraggio e controllo della posizione a basso consumo energetico , questa è una delle soluzioni più economiche disponibili.
Nota: verifica l'assorbimento di corrente di backup nel tuo budget di risparmio energetico. Un percorso di backup difettoso riduce il guadagno.
Adattare le modalità di alimentazione all'applicazione
L'architettura di alimentazione deve essere in linea con il caso d'uso. Un sistema di monitoraggio della posizione a basso consumo per il tracciamento delle risorse si attiva a intervalli programmati. Un sistema di monitoraggio e controllo della posizione per le attrezzature di una flotta potrebbe invece attivarsi al movimento. Mappa ciascuna modalità a uno stato di alimentazione, quindi verifica la corrente media rispetto al budget.
Assicuratevi che la progettazione sia accurata e basata su misurazioni precise. Registrate la corrente in ogni stato e verificate che il gating rimuova effettivamente il carico. Questa disciplina consente un monitoraggio preciso della posizione senza scaricare la cella. Inoltre, protegge la precisione del controllo nei sistemi che agiscono sui dati di posizione, dove un calo di tensione durante un evento di controllo ad alta precisione costa più dell'energia risparmiata.
Soluzioni GPS a ciclo di lavoro e a bassissimo consumo energetico

Bilanci attuali di sonno e veglia
Il duty cycle è il modo migliore per ottenere soluzioni GPS a bassissimo consumo energetico. Il ricevitore rimane in modalità standby per la maggior parte del tempo e viene riattivato solo per il tempo necessario a ottenere un segnale. Durante l'acquisizione, il ricevitore consuma circa 25-40 mA. In modalità standby, il localizzatore potrebbe consumare circa 2 mA. La differenza tra questi due stati è ciò che determina la durata della batteria.
Prima di scrivere il firmware, crea una tabella degli stati. Elenca ogni stato, la sua corrente e la sua durata. Quindi calcola la corrente media per un ciclo completo. La corrente media è pari alla somma della corrente di ogni stato moltiplicata per la sua durata, divisa per il tempo totale del ciclo. Mantieni tutte le unità di misura coerenti e considera il risultato come una media, non come un valore di picco. Un valore di picco renderà la cella troppo piccola.
Verifichiamo i calcoli con un caso reale. Una batteria da 1,000 mAh con l'80% di capacità utilizzabile fornisce 800 mAh di carica utilizzabile. Un dispositivo che va in modalità sleep a 2 mA, si riattiva per una correzione giornaliera della posizione e invia un breve segnale radio ha un'autonomia di circa 12.4 giorni. Riducendo la finestra di sleep o aumentando la frequenza di correzione, questo valore diminuisce rapidamente.
Suggerimento: misurate la corrente di scia con un oscilloscopio, non con un multimetro. I picchi di acquisizione sono brevi e facili da non notare.
Assistenza inerziale e odometrica
È possibile ridurre la frequenza di acquisizione dei dati senza perdere la posizione. Aggiungendo un'unità di misura inerziale, la fusione dei dati dei sensori permette di stimare la posizione tra un'acquisizione e l'altra. L'accelerometro e il giroscopio tracciano il movimento e il filtro di fusione combina questi dati con ogni aggiornamento GNSS. Un minor numero di acquisizioni significa meno tempo di acquisizione della corrente, quindi il consumo energetico si riduce.
L'odometria è utile sulle piattaforme a ruote. I ticchettii delle ruote e i cambi di direzione limitano la stima tra gli aggiornamenti satellitari. Un veicolo che segnala il proprio movimento necessita di un minor numero di cicli di attivazione rispetto a uno che lo stima. Questo approccio funziona bene per i GPS a basso consumo energetico utilizzati nelle applicazioni di tracciamento su carrelli, rimorchi e attrezzature per flotte.
A livello di scheda, mantieni la configurazione pratica. Posiziona l'IMU vicino al centro della scheda e lontano dagli alimentatori switching. Allinea i suoi assi con l'involucro in modo da evitare calcoli di correzione nel firmware. Calibra il bias durante il test di produzione e memorizza i coefficienti nella memoria flash. Un giroscopio con deriva può falsare la stima tra una correzione e l'altra, quindi verifica la deriva del bias in funzione della temperatura.
Nota: l'ausilio riduce la frequenza di aggancio del segnale, non la qualità dell'aggancio. Mantenere un numero sufficiente di aggiornamenti GNSS per limitare la deriva inerziale.
Calcolo della potenza media e programmazione delle sveglie
Pianifica le attivazioni in base al caso d'uso, non a un timer fisso. Un sistema di monitoraggio e controllo della posizione a basso consumo per le risorse può attivarsi in base a una programmazione. Un sistema di monitoraggio e controllo della posizione per le apparecchiature in movimento può invece attivarsi al rilevamento del movimento. Le attivazioni attivate dal movimento sono spesso più efficienti in termini di consumo medio di corrente rispetto alle attivazioni temporizzate.
Adatta la programmazione alla correzione necessaria. Un avvio a freddo costa molto di più di un avvio a caldo con effemeridi valide. Mantieni attivo il dominio di backup e invia i dati di assistenza tramite il collegamento radio. Il tempo di acquisizione del primo fix si riduce e il ricevitore trascorre meno tempo alla corrente di acquisizione.
È fondamentale trovare un equilibrio tra la frequenza di acquisizione dei dati e la precisione del controllo. Un sistema che agisce sulla posizione necessita di un'acquisizione aggiornata prima di ogni azione. Un sistema che si limita a registrare la posizione può accettare dati meno recenti. Impostate l'intervallo di attivazione in base a questo requisito, quindi verificate il consumo medio di corrente rispetto al budget disponibile. Questa pratica garantisce la precisione di un sistema di monitoraggio della posizione a basso consumo e protegge gli eventi di controllo ad alta precisione da dati obsoleti. Una programmazione accurata consente di ottenere un basso consumo energetico senza compromettere la precisione.
Validazione, deriva termica e compromessi DFM
Metodi di test nel mondo reale
È necessario testare la precisione e la potenza nel mondo reale, non solo in laboratorio. Percorrete a piedi o in auto un itinerario conosciuto e registrate le misurazioni rispetto a un punto di riferimento rilevato. Registrate contemporaneamente il valore di CN0. Una lettura di 40 dB-Hz o superiore in condizioni di buona visibilità del cielo conferma la validità del progetto. Una lettura di 35 dB-Hz o inferiore indica un problema di radiofrequenza.
La deriva termica richiede un test specifico. Riscaldare la scheda in una camera climatica e osservare contemporaneamente l'uscita del TCXO e l'errore di rilevamento. La deriva di frequenza si manifesta come errore di intervallo, quindi una scheda fredda e una scheda calda possono riportare posizioni diverse. Registrare la corrente in ogni stato durante la stessa esecuzione. La corrente di acquisizione si aggira intorno ai 25-40 mA e un picco breve è facile da non notare su un multimetro.
Suggerimento: ripetete ogni test su almeno due unità. La differenza tra le unità fornisce maggiori informazioni rispetto a una singola scheda perfetta.
Progettazione per la producibilità (DFM) e vincoli di produzione
Il layout deve resistere alle fasi di fabbricazione e assemblaggio. Mantieni insieme l'ingresso del ricevitore, l'alimentazione, la rete di adattamento e l'interfaccia dell'antenna. Isolali dai clock, dai nodi di commutazione e dai connettori ad alta corrente. La sola separazione fisica non è sufficiente quando i percorsi di ritorno si interrompono, quindi preserva il piano di riferimento.
Compromesso nella produzione | |
|---|---|
Partizionamento della zona RF | Mantenere isolati l'ingresso del ricevitore e il segnale dell'antenna da fonti di rumore. |
Piani di impilamento e di riferimento | Preservare l'impedenza controllata e i percorsi di ritorno continui |
Selezione del materiale | Seguite la configurazione rilasciata, non un'etichetta GPS generica. |
Strutture Via e HDI | Aggiungili solo dove il percorso lo richiede; aumenta i costi |
Restrizioni di sostituzione | Contrassegnare i filtri e le parti corrispondenti come non sostituibili |
Specificare gli obiettivi di impedenza e la geometria delle tracce per le alimentazioni RF nei dati rilasciati. Seguire il layout di riferimento del modulo per il posizionamento del cristallo e del TCXO. Pianificare le schermature e i punti di test prima del blocco del routing. L'ispezione ottica automatizzata (AOI) conferma solo l'assemblaggio visibile, quindi programmare un test RF funzionale separato.
Iterate con i dati misurati. Una revisione della distinta base o l'aggiunta di un componente modificano costi e tempi, quindi valutate attentamente ogni compromesso in base ai risultati dei test. Un'accurata validazione protegge la precisione del posizionamento e il controllo in qualsiasi sistema di monitoraggio e controllo della posizione. Inoltre, garantisce l'affidabilità del sistema in diverse condizioni di temperatura e volume. Queste abitudini di progettazione GNSS si rivelano vincenti sul campo e ogni scheda GNSS che realizzerete ne trarrà beneficio.
Iniziate definendo obiettivi chiari in termini di precisione e potenza. Progettate con cura il front-end RF e il piano di massa. Suddividete le linee di alimentazione, utilizzate il power gating e abbinate il duty cycle all'assistenza inerziale. Infine, verificate tutto con misurazioni reali. Questi passaggi trasformano un sistema di monitoraggio e controllo della posizione a bassa potenza in un prodotto affidabile.
Precisione e basso consumo energetico possono coesistere. Sono le decisioni a livello di scheda, nel loro insieme, e non una singola ingegnosa componente, a fare la differenza. Tu controlli il rumore, le linee e il programma di scia. Ogni scelta supporta le altre.
Le tendenze relative ai chipset e agli algoritmi ti saranno di ulteriore aiuto:
La combinazione di GNSS assistito, RTK e fusione di sensori amplia le capacità dei moduli a basso consumo energetico.
La correzione del segnale basata sull'intelligenza artificiale e l'edge computing migliorano la localizzazione in tempo reale.
La fusione dei dati GNSS e IMU migliora la precisione e la robustezza del segnale.
Seguirà una progettazione RF più rigorosa, basata sui principi DFM (Design for Manufacturing). Continuate a misurare, continuate a iterare e la vostra prossima scheda GNSS avrà prestazioni migliori della precedente.
FAQ
Come faccio a definire un livello di precisione target prima di scegliere i componenti?
Parti dal caso d'uso, non dalla scheda tecnica. Il tracciamento a livello di metro è adatto ai localizzatori di risorse di base. Per il lavoro a livello centimetrico sono necessari moduli RTK o PPP, dati di correzione e antenne multibanda. Definisci prima il livello di competenza. Poi lascia che questo determini la scelta del modulo, dell'antenna e della frequenza di aggiornamento.
Perché il mio ricevitore perde sensibilità quando il convertitore DC-DC è in funzione?
Il rumore di commutazione si accoppia all'ingresso del ricevitore e lo desensibilizza. Le misurazioni mostrano che le interferenze elettromagnetiche del convertitore sono ben al di sopra del rumore ambientale di fondo nell'intera banda che copre 1575.42 MHz. Dovresti alimentare il ricevitore con un LDO ad alto PSRR, aggiungere un disaccoppiamento e una perlina di ferrite e commutare i blocchi uno alla volta osservando CN0.
Di quale alimentazione di riserva ha bisogno il ricevitore tra una riparazione e l'altra?
Mantieni attivo il dominio di backup per l'RTC e le effemeridi memorizzate. Una piccola batteria a bottone o un supercondensatore mantengono attivo tale dominio in caso di interruzione dell'alimentazione principale. Effemeridi e tempo validi consentono al ricevitore di evitare un avvio a freddo, riducendo così il tempo di acquisizione del primo fix e la durata della corrente di acquisizione.
Come faccio a sapere se i miei calcoli del ciclo di lavoro sono corretti?
Innanzitutto, create una tabella degli stati. Elencate ogni stato, la sua corrente e la sua durata. La corrente di acquisizione si aggira intorno ai 25-40 mA, mentre quella di sleep può essere intorno ai 2 mA. Quindi misurate ogni polo con un oscilloscopio, non con un multimetro. I picchi di acquisizione brevi sono facili da non notare e un picco mancato può portare a una sottodimensionamento della cella.
Suggerimento: ripeti ogni test di precisione e potenza su almeno due unità. La differenza tra le unità fornisce più informazioni di una singola scheda perfetta.
Un sistema di monitoraggio e controllo della posizione affidabile si basa su dati misurati, non su supposizioni. Verificate CN0 rispetto ai vostri obiettivi, confermate che ogni binario si attivi effettivamente e registrate la corrente in ogni stato. Ogni decisione di progettazione del GNSS si baserà quindi su prove che potrete difendere in una revisione del progetto.