Pengenalan visual dan kerja sama lengan robot berjalan dalam siklus tertutup. Kamera mengamati ruang kerja, dan alur persepsi menemukan setiap objek dan posisinya. Servo visual kemudian memandu lengan secara real-time. Bagian utamanya adalah kamera, alur persepsi, estimasi posisi, perencana gerakan, dan pengontrol. Siklus ini penting bagi insinyur perangkat keras dan tim produk elektronik karena desain tingkat papan menentukan keberhasilannya. Pilihan antarmuka, latensi, kebisingan, dan pertimbangan manufaktur menetapkan batasan sebenarnya. Imbalannya adalah akurasi siklus tertutup, kemampuan beradaptasi terhadap perubahan posisi komponen, dan pengurangan perlengkapan. Analis memperkirakan nilai pasar ini sebesar USD 3.89 miliar pada tahun 2025, dengan CAGR 11.2% dari tahun 2027 hingga 2035. Anda akan melihat bagaimana visi mesin, visi komputer, dan integrasi visi menghubungkan robot dan sistem visi. Lengan robot menghargai desain yang cermat, dan lengan robot menghukum jalan pintas.
Ringkasan Utama
Sistem penglihatan dan lengan robot bekerja bersama dalam sebuah siklus: kamera mendeteksi objek, dan lengan bergerak menuju objek tersebut.
Pilih antarmuka kamera Anda berdasarkan panjang kabelnya: MIPI CSI-2 untuk jarak pendek, USB3 untuk beberapa meter, dan GigE untuk jarak jauh.
Periksa dan sesuaikan koordinasi mata-tangan secara berkala untuk mencegah penyimpangan dan menjaga akurasi.
Rencanakan alokasi waktu dari saat kamera mengambil gambar hingga saat lengan bergerak, agar Anda menghindari penundaan.
Jauhkan suara motor dari kabel kamera agar gambar tetap jernih.
Dasar-Dasar Lengan Robot dan Kontrol Visi Mesin
Enam Derajat Kebebasan dan Kinematika Lengan
Lengan robotik enam sumbu menempatkan alatnya dalam tiga derajat kebebasan translasi dan tiga derajat kebebasan rotasi. Kinematika maju menghitung posisi ujung efektor dari variabel sendi. Anda menghubungkan transformasi dari kerangka dasar ke kerangka alat. Berdasarkan konvensi Denavit-Hartenberg, setiap sendi memiliki empat parameter: panjang tautan, puntiran tautan, offset tautan, dan sudut sendi. Mengalikan matriks homogen per sendi memberikan transformasi dari kerangka dasar ke kerangka alat. Blok 3×3 kiri atasnya adalah matriks rotasi, dan tiga elemen pertama dari kolom keempat memberikan vektor posisi.
Kinematika invers bekerja sebaliknya. Ia menyelesaikan sudut sendi ketika Anda mengetahui posisi yang diinginkan. Solusi bentuk tertutup jarang ditemukan dan sebagian besar hanya ada untuk lengan robot dengan pergelangan tangan berbentuk bola. Oleh karena itu, sebagian besar lengan robot menggunakan iterasi numerik:
Mulailah dengan tebakan bersama di awal.
Hitung posisi saat ini melalui kinematika maju.
Hitung kesalahan pose.
Perbarui sambungan menggunakan pseudoinvers Jacobian yang diskalakan dengan ukuran langkah.
Ulangi hingga kesalahan berada di bawah batas toleransi.
Siklus Kontrol Persepsi-ke-Tindakan
Siklus ini tertutup dalam lima tahap: pengambilan gambar, deteksi, estimasi posisi, perencanaan, dan kontrol. Visi mesin menyediakan gambar mentah. Visi komputer dan pengenalan visi mengubah gambar-gambar tersebut menjadi identitas objek dan posisi 6-DoF. Perencana mengubah setiap posisi menjadi lintasan sendi, dan pengontrol menggerakkan lengan robot di sepanjang lintasan tersebut. Setiap tahap menambahkan penundaan, jadi beri cap waktu pada gambar saat pengambilan dan anggarkan latensi dari ujung ke ujung.
Integrasi visi sering menempatkan kamera terintegrasi langsung pada ujung lengan robot. Tata letak "mata di tangan" ini menghilangkan titik buta di dekat penjepit dan membuat kalibrasi lebih sederhana. Tampilan multi-kamera memperluas persepsi ke seluruh ruang kerja 3D, yang membantu manipulasi kompleks dan manipulasi bagian yang presisi di dalam wadah yang berantakan. Arsitektur yang sama dapat diterapkan dari robot industri dan kolaboratif hingga sel robotika kolaboratif, di mana lengan robot artikulasi kedua melacak objek yang bergerak. Perancang lengan robot harus memperlakukan penempatan kamera sebagai keputusan mekanis, karena kekakuan pemasangan memengaruhi akurasi posisi sama seperti algoritma.
Teknik Penglihatan Komputer dan Pengenalan Objek

PBVS, IBVS, dan Visual Servoing Hibrida
Visual servoing berbasis posisi (PBVS) menggunakan visi mesin untuk menemukan posisi bagian tersebut dalam ruang 3D. Kemudian, sistem ini memberi tahu lengan robot ke mana harus bergerak dalam ruang Kartesius. Visual servoing berbasis gambar (IBVS) melewati langkah tersebut dan menggerakkan lengan robot langsung dari fitur gambar. Skema hibrida menjalankan kedua loop secara bersamaan.
Skema hibrida 2 1/2-D menyeimbangkan stabilitas lokal IBVS dengan seberapa besar PBVS bergantung pada estimasi pose yang akurat, kalibrasi, dan model objek.
Pendekatan
Karakteristik ketahanan
Kompleksitas
Hibrida (IBVS + PBVS)
Menangani oklusi fitur dan mengkompensasi kesalahan posisi akibat odometri atau selip.
Tingkat lebih tinggi: dua loop untuk dirancang dan disetel.
IBVS
Bergantung pada umpan balik visual, bukan odometri internal.
Bawah: lingkaran tunggal
PBVS
Membutuhkan estimasi pose yang akurat, kalibrasi, dan model objek.
Bawah: lingkaran tunggal
Pilih PBVS jika Anda memiliki model CAD yang bersih dan sel yang terkalibrasi dengan baik. Pilih IBVS jika kalibrasi bergeser atau bagian tersebut tidak memiliki tekstur. Sebagian besar lengan robot dalam produksi menjalankan satu siklus. Sebagian besar lengan robot di laboratorium penelitian menjalankan sistem hibrida. Simpan desain hibrida untuk manipulasi kompleks, di mana oklusi sering terjadi. Lengan robot yang menghadapi bagian yang mengkilap juga mendapatkan manfaat dari umpan balik tambahan.
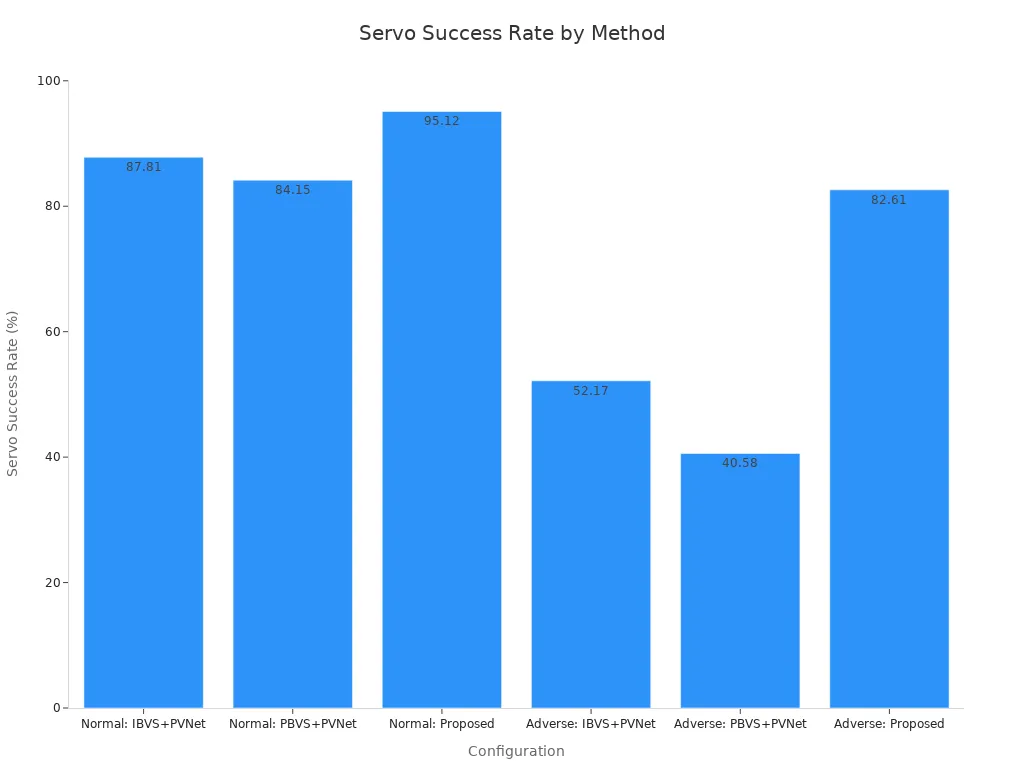
Uji coba yang dipublikasikan pada objek tanpa tekstur menunjukkan kesenjangan tersebut. Metode EKF berbasis titik kunci mencapai tingkat keberhasilan servo 95.12% dalam kondisi normal dan 82.61% dalam kondisi buruk. Basis IBVS+PVNet mencapai 87.81% dan 52.17%. Basis PBVS+PVNet mencapai 84.15% dan 40.58%. Metode yang sama mencatatkan kesalahan translasi, kesalahan rotasi, dan rasio panjang lintasan terendah dalam kedua skenario tersebut.
Pembelajaran Mendalam untuk Deteksi dan Estimasi Pose
Deep learning kini melakukan sebagian besar pekerjaan pengenalan objek dalam pipeline pengenalan visi. Estimator modern memprediksi lebar dan sudut objek secara langsung. Hasil tersebut memberikan posisi genggaman pada lengan robot tanpa model CAD.
MegaPose: sebuah pipeline rendering dan perbandingan dengan performa zero-shot yang kuat melalui penyempurnaan dari kasar ke halus.
FoundationPose: sebuah kerangka kerja terpadu untuk deteksi, pelacakan, dan estimasi pose pada objek baru.
Keduanya dijalankan pada set data uji YCB-Video. Sumber tersebut tidak melaporkan angka akurasi untuk keduanya di sana. Pada set data genggaman 6-DoF yang lebih baru, EfficientPose mencapai 97.05% dan FFB6D mencapai 98.09%.
Pilih Model | Akurasi yang dilaporkan |
|---|---|
Pose Efisien | 97.05% |
FFB6D | 98.09% |
Tolok ukur seperti tantangan BOP mendorong kemajuan ini. Mereka memberi skor pada metode dengan metrik geometris seperti ADD dan MSSD.
Model bahasa-visi dan IBVS masih merupakan arah kontrol yang sedang berkembang. Anggaplah ini sebagai hal yang menjanjikan, bukan terbukti. Banyak tim menggabungkan servo klasik dengan model AI untuk deteksi. Pemisahan tersebut menjaga agar loop kontrol tetap dapat diprediksi. Kecerdasan buatan paling membantu pada tahap persepsi, di mana visi komputer dan pengenalan objek menangani kekacauan. Kecerdasan buatan memberikan nilai tambah yang lebih sedikit di dalam loop servo saat ini. Vendor visi mesin sekarang mengirimkan model AI di dalamnya, dan pustaka visi komputer mencakup sisanya. Lengan robot di sel logistik masih membutuhkan hukum servo yang cepat dan sederhana. Pengenalan pola saja tidak akan menutup loop. Lengan robot kedua dapat melacak target yang bergerak, dan pengaturan tersebut memberikan keuntungan pada ketepatan waktu daripada ukuran model.
Integrasi Visi untuk Lengan yang Dipandu Visi
Antarmuka Kamera, Kalibrasi, dan Koordinasi Mata-Tangan
Antarmuka kamera yang Anda pilih menentukan seberapa jauh jangkauan sel lengan robot Anda dan seberapa presisi hasilnya. MIPI CSI-2 bekerja dengan baik untuk jarak pendek antar papan di dalam wadah lengan robot. USB3 dapat menjangkau beberapa meter dengan kabel sederhana. GigE menjangkau jauh di sepanjang jalur produksi, tetapi menambahkan jitter paket yang harus Anda perhitungkan. Pilih antarmuka berdasarkan panjang kabel terlebih dahulu, kemudian berdasarkan resolusi dan kecepatan bingkai.
Susun pasangan diferensial berkecepatan tinggi dengan simetri. Jaga agar jalur P dan N berada pada jalur yang identik dengan tikungan dan via yang seimbang. Pertahankan jarak konstan dari pemancar ke penerima, dan samakan panjang P dan N untuk mengurangi kemiringan. Susun pasangan di atas bidang ground yang kontinu, dan hindari bidang terpisah dan potongan tembaga. Untuk USB 3.0 dan tautan serupa, jaga kemiringan dalam rentang 25–50 ps dan pertahankan impedansi diferensial mendekati 90 Ω ± 10%. Tempatkan kapasitor kopling AC secara simetris, dan lebih disukai kemasan kecil seperti 0402.
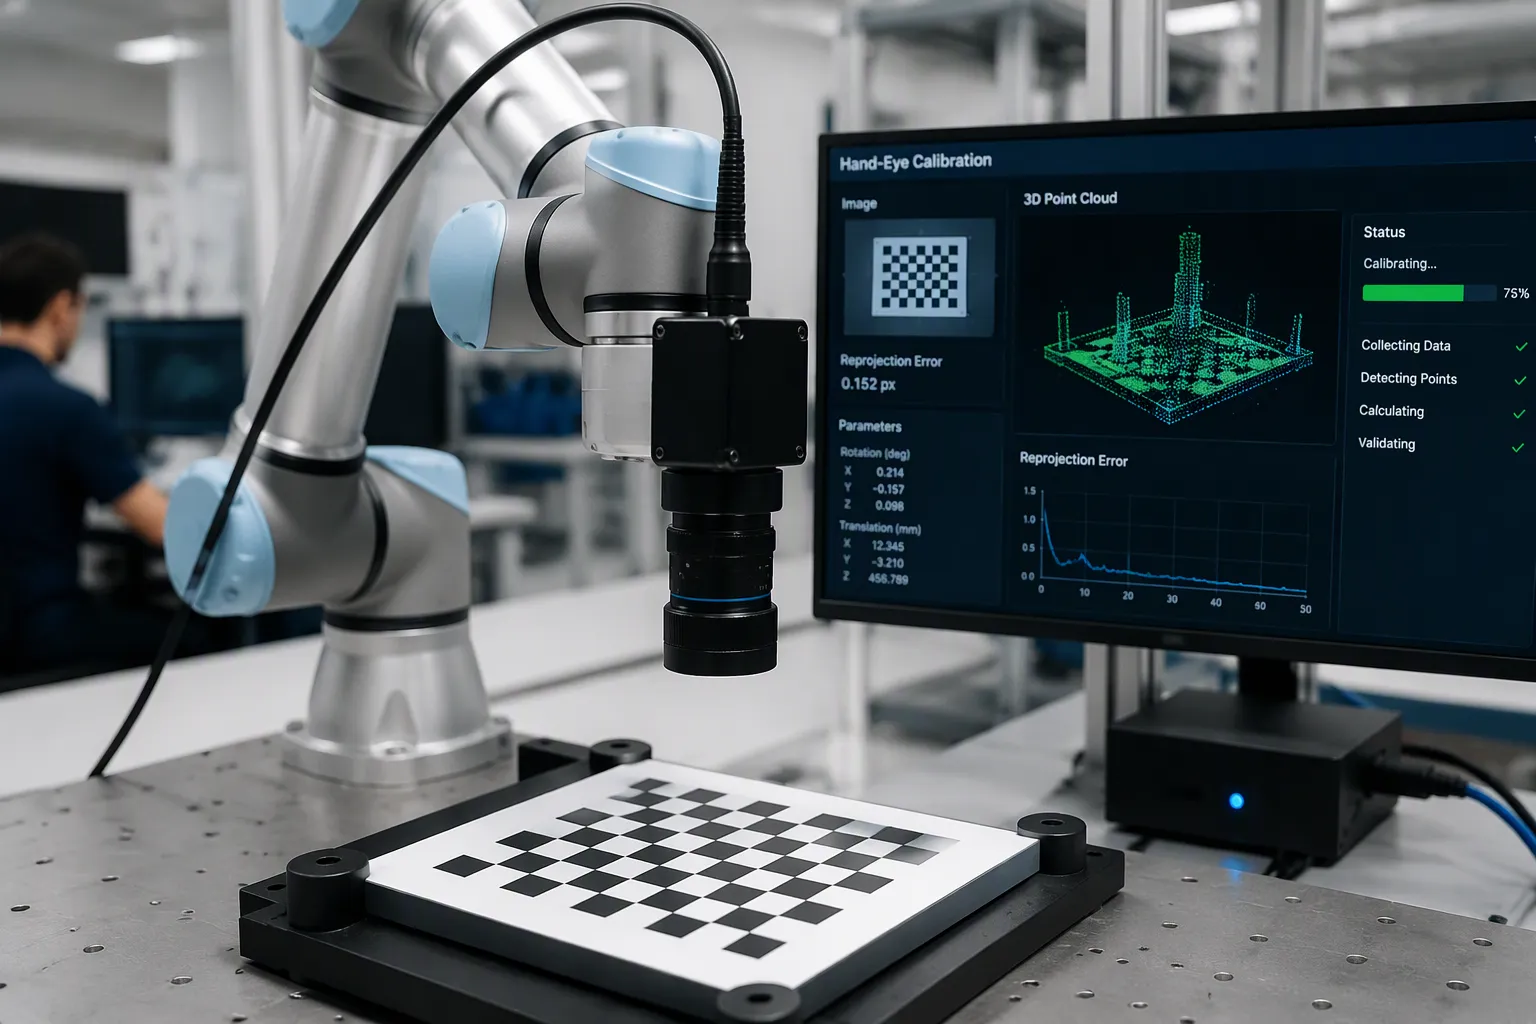
Kalibrasi tangan-mata memperkirakan transformasi antara ujung lengan robot dan bingkai kamera. Bentuk standarnya adalah AX = XB, di mana A dan B adalah posisi lengan dan kamera antar bingkai dan X adalah transformasi yang tidak diketahui. Anda dapat menggunakan metode pelat kalibrasi, yang mengambil setidaknya sepuluh gambar pelat yang dipasang pada lengan robot. Metode daftar pasangan titik bekerja tanpa pelat pada objek kerja. Rutinitas kalibrasi otomatis sekarang menjalankan langkah-langkah ini dengan sedikit masukan operator. Hasil tipikal di enam konfigurasi sambungan ditunjukkan di bawah ini.
metrik | Terjemahan | Rotasi |
|---|---|---|
Nilai Maksimum RV (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
RV rata-rata | 2.548 mm | 0.704 ° |
Deviasi rata-rata (SD) | 0.930 mm | 0.265 ° |
Lakukan validasi dengan pengujian statis pada tabel dan pengujian dinamis yang mendaftarkan awan titik yang telah ditransformasi melalui ICP.
Penganggaran Latensi dan Isolasi Kebisingan
Rencanakan anggaran latensi Anda dari pengambilan frame hingga pergerakan lengan robot. Beri cap waktu pada setiap frame saat pengambilan, lalu tambahkan deteksi, estimasi posisi, perencanaan, dan penundaan bus. EtherCAT memberikan pengaturan waktu deterministik untuk pengontrol lengan robot.
Parameter | Kinerja EtherCAT Khas |
|---|---|
Waktu siklus (10 sumbu servo) | 100–250 s |
Naik opelet | < 1 s |
Akurasi sinkronisasi jam terdistribusi | lebih baik dari 100 ns |
Distributed Clocks menjaga setiap slave tetap sejajar dalam perangkat keras, sehingga pengaturan waktu tetap terjaga di bawah beban perangkat lunak. CAN tetap berfungsi dengan baik untuk sumbu yang lebih lambat pada lengan robot yang lebih kecil.
Jauhkan gangguan dari penggerak motor dari rangkaian gambar. Pasang pelindung kabel 360° di kedua ujungnya, dan jangan pernah memasang pelindung melalui kabel drain pigtail. Pisahkan jalur sinyal dan daya di dalam kabinet. Perlambat penggerak gerbang MOSFET dan perkecil area loop arus tinggi untuk mengurangi emisi di sumbernya. Langkah-langkah ini melindungi akurasi visi mesin selama tugas manipulasi.
Untuk DFM (Design for Manufacturing), konfirmasikan susunan lapisan sebelum perutean, jaga geometri jejak dalam ±5 mil, dan sepakati toleransi impedansi dengan pabrikasi Anda. Integrasi visi mesin berhasil ketika tata letak papan, kalibrasi, dan pengaturan waktu semuanya mendapat perhatian yang sama. Integrasi visi gagal ketika salah satu dari ketiganya dianggap sebagai hal yang kurang penting. Rencanakan integrasi visi sejak dini, dan lengan robot Anda akan mempertahankan akurasi di seluruh lini produksi.
Aplikasi, Tantangan, dan Solusi Visi Mesin
Studi Kasus di Dunia Nyata dalam Manufaktur dan Logistik
Robot kolaboratif yang dipandu visi muncul di sel pengambilan dan penempatan, pengosongan wadah, dan pencarian objek di jalur produksi. Kamera 3D dapat melihat fitur yang lebih kecil dari 5 mm, sehingga lengan robot dapat membersihkan wadah yang penuh tanpa mengambil bagian yang salah. Robot kolaboratif lengan ganda mengikuti objek yang bergerak, dan sel manusia-robot mengoperkan bagian antara manusia dan lengan. Integrasi visi memberikan keuntungan yang dapat Anda ukur:
Kecepatan pengambilan mencapai lebih dari 200 item per jam, dengan akurasi di atas 99.9% dan presisi penempatan mendekati ±0.1 mm.
Akurasi penyortiran meningkat hampir 25%–30%, dan kecepatan pemenuhan pesanan pada jam sibuk meningkat pesat.
Tingkat kesalahan menurun, dan Anda dapat mengalihkan pekerja ke tugas-tugas yang memberikan nilai tambah lebih besar.
Hasil ini mendukung efisiensi, pengulangan, dan keamanan di seluruh robot industri dan kolaboratif. Cobot yang dipandu visi juga mendukung pengoperasian jarak jauh dan pengumpulan data, yang memberi masukan pada jalur data pembelajaran mesin robot. Siklus pengumpulan data AI yang sama melatih model AI untuk manipulasi kompleks. Harapkan lengan robot bertenaga AI akan mengandalkan pembelajaran imitasi dan pengoperasian jarak jauh sebelum mereka menangani manipulasi kompleks sendiri.
Modus Kegagalan Umum dan Strategi Mitigasi
Latensi, pergeseran kalibrasi, pantulan, oklusi, dan kebisingan motor yang bocor ke dalam rantai gambar menyebabkan sebagian besar kegagalan. Pengenalan dan perencanaan jalur membutuhkan waktu 100–500 ms per siklus, dan penundaan itu saja sudah merusak loop servo yang ketat. Tingkat kegagalan pengambilan objek di industri biasanya berkisar 2–8% per jam, dan tingkat jatuh objek yang diambil dan ditempatkan biasa berkisar 3–5% per jam. Bentuk yang keras mendorong tingkat jatuh puncak hingga 10–12% per jam, dibandingkan dengan target di bawah 0.1% per jam.
Kondisi | Pengaruh terhadap tingkat kegagalan |
|---|---|
Getaran di atas 0.5g atau perubahan suhu di atas 15°C per siklus | 200–300% lebih tinggi |
Pencahayaan tidak konsisten | Kesalahan kedalaman 40–60% lebih tinggi |
Anda harus memperbaiki ini di tingkat papan sirkuit. Lindungi rantai gambar, rekatkan pelindung 360°, dan pisahkan jalur daya motor dari rel kamera. Tambahkan kompensasi lingkungan dan pemeliharaan prediktif dengan penginderaan getaran dan termal. Visi mesin dengan model AI memprediksi kegagalan cengkeraman secara real-time. Visi komputer menangani deteksi, dan tugas manipulasi berbasis visi mendapatkan manfaat dari kontrol gaya cengkeraman adaptif. Jaga agar rutinitas kalibrasi tetap terjadwal, dan perlakukan manipulasi yang dipandu visi sebagai masalah pengaturan waktu terlebih dahulu.
Sekarang Anda memiliki gambaran sederhana tentang siklus tersebut. Kamera menangkap pemandangan, pengenalan visual mengubah piksel menjadi posisi objek, dan pengontrol menggerakkan lengan robot di sepanjang jalur yang direncanakan. Umpan balik menutup lingkaran setiap siklus.
Pertimbangkan kompromi Anda sejak awal. Sistem servo klasik tetap dapat diprediksi dan murah untuk diperiksa. Metode pembelajaran mendalam memberi Anda kemampuan adaptasi, tetapi membutuhkan data dan daya komputasi yang besar. Jangkauan antarmuka, anggaran latensi, dan isolasi kebisingan saling bertentangan, jadi tetapkan prioritas Anda sebelum tata letak.
Perhatikan servo visual yang dipelajari, model bahasa-visi, dan kamera peristiwa. Cobot yang dipandu visi akan memperoleh manfaat dari teleoperasi dan pengumpulan data, dan model AI akan mendorong manipulasi kompleks lebih jauh. Kecerdasan buatan tidak akan menggantikan anggaran waktu Anda. Mulailah dengan satu sel yang dikalibrasi, catat setiap siklus, dan biarkan robotika kolaboratif berkembang dari sana. Lengan robot menghargai disiplin. Lengan robot yang dibangun berdasarkan data terukur menangani manipulasi kompleks dengan percaya diri.
FAQ (Pertanyaan Umum)
Antarmuka kamera mana yang sebaiknya Anda pilih untuk sel lengan robot?
Mulailah dengan panjang kabel. MIPI CSI-2 cocok untuk jalur pendek antar papan di dalam housing lengan robot. USB3 mencakup beberapa meter dengan kabel sederhana. GigE menjangkau seluruh jalur produksi, tetapi Anda harus memperhitungkan jitter paket. Sesuaikan antarmuka dengan jangkauan Anda terlebih dahulu, kemudian dengan resolusi dan frame rate.
Bagaimana cara Anda menghilangkan noise motor dari rantai pemrosesan gambar?
Pasang pelindung kabel 360° di kedua ujungnya. Jangan pernah memasang pelindung melalui kabel drain pigtail. Pisahkan jalur sinyal dan daya di dalam kabinet. Perlambat penggerak gerbang MOSFET dan perkecil area loop arus tinggi. Langkah-langkah ini melindungi akurasi visi mesin saat lengan robot bergerak cepat di dekat kamera.
Mengapa penyimpangan kalibrasi dapat merusak lengan robot seiring waktu?
Perubahan suhu dan getaran menggeser transformasi tangan-mata. Lengan robot kemudian menggenggam dengan offset yang semakin besar. Lakukan kalibrasi secara berkala. Tambahkan sensor getaran dan suhu untuk pemeliharaan prediktif. Validasi dengan uji meja statis dan uji awan titik dinamis melalui ICP.
Kapan Anda harus memilih servoing klasik dibandingkan deep learning?
Pilih sistem servo klasik ketika sel sudah terkalibrasi dengan baik dan bagian tersebut memiliki tekstur. Lengan robot kemudian menjalankan siklus yang dapat diprediksi dan diperiksa. Pilih estimasi pose pembelajaran mendalam untuk objek yang berantakan, objek baru, atau bagian yang mengkilap. Banyak tim membagi pekerjaan: model AI mendeteksi, dan hukum servo sederhana menggerakkan lengan robot.