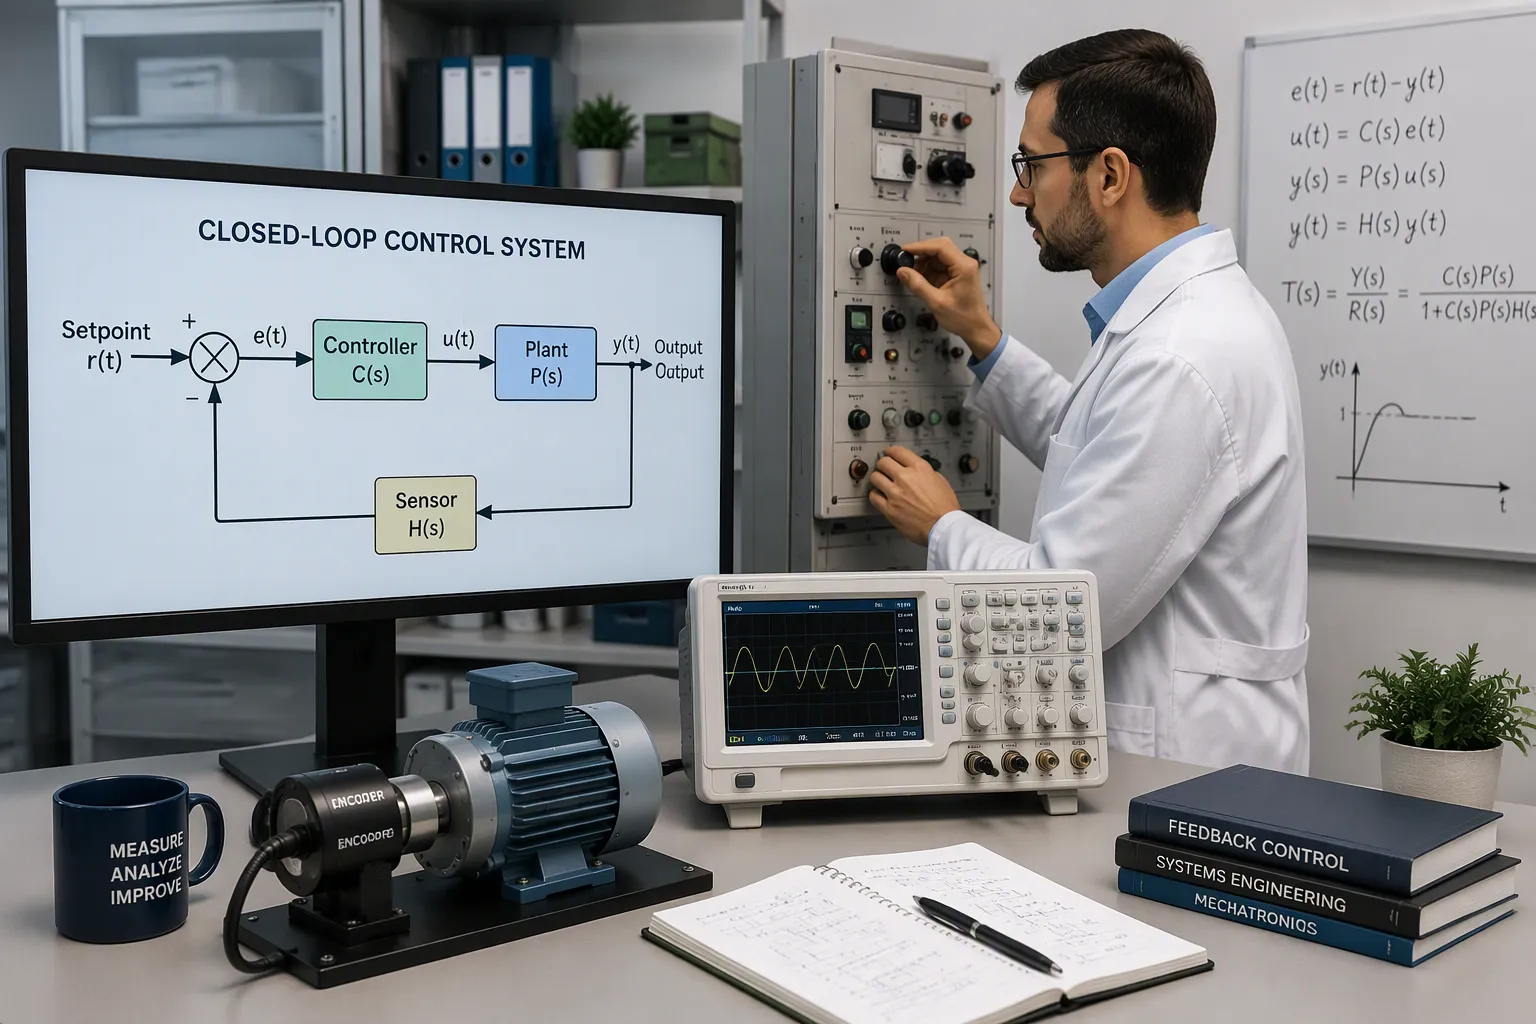
Seorang operator CNC memerintahkan alat untuk bergerak 210 mm pada sumbu X. Mesin melaporkan keberhasilan. Namun, alat tersebut sebenarnya berada pada posisi 32 mm. Sistem loop terbuka mengirimkan perintah satu arah dan tidak pernah memeriksa hasilnya, sehingga pergeseran penggerak tidak terdeteksi dan setiap pergerakan selanjutnya meleset dari target.
Presisi tinggi berarti akurasi yang ketat, hasil yang berulang, dan penolakan gangguan yang kuat. Kontrol Loop Tertutup Presisi Tinggi memberikan ketiganya dengan mengukur output dan mengoreksi kesalahan secara terus menerus. Panduan ini menunjukkan kepada Anda bagaimana loop umpan balik bekerja, bagaimana mengimplementasikannya, dan bagaimana menyetel dan memilih komponen untuk presisi yang andal. Anda akan mendapatkan langkah-langkah praktis yang dapat Anda terapkan pada mesin Anda sendiri.
Ringkasan Utama
Kontrol loop tertutup mengukur output aktual dan mengoreksi kesalahan secara terus menerus.
Pengontrol PID menggabungkan tiga tindakan untuk mengurangi kesalahan dan meningkatkan stabilitas.
Atur loop kontrol Anda dengan cermat untuk menyeimbangkan kecepatan dan akurasi.
Pilihlah sensor dan aktuator yang sesuai dengan tujuan presisi Anda.
Mulailah dengan target presisi yang jelas untuk memandu desain dan penyetelan Anda.
Prinsip-prinsip Kontrol Loop Tertutup Presisi Tinggi
Menentukan Presisi dalam Kontrol
Presisi dalam kontrol berarti tiga hal bekerja bersama. Sistem Anda mencapai nilai target dengan akurasi yang tinggi. Sistem tersebut kembali ke nilai tersebut secara berulang, dari satu putaran ke putaran berikutnya. Sistem tersebut juga menolak gangguan yang mencoba menggeser output dari jalur yang seharusnya. Sistem kontrol loop tertutup mencapai ketiga hal tersebut dengan mengukur output aktual secara terus menerus. Sistem tersebut membandingkan pengukuran tersebut dengan titik acuan yang diinginkan. Kemudian, sistem tersebut secara otomatis mengoreksi setiap penyimpangan yang ditemukan.
Para insinyur sering menggunakan istilah "kontrol loop tertutup" dan "kontrol umpan balik" secara bergantian. Terdapat perbedaan teknis kecil, tetapi ide intinya tetap sama. Nama itu sendiri berasal dari jalur informasi di dalam sistem. Pengontrol mengirimkan perintah ke depan menuju aktuator. Sensor mengirimkan hasilnya kembali ke pengontrol. Jalur balik tersebut menutup loop. Kontrol Loop Tertutup Presisi Tinggi bergantung pada perjalanan bolak-balik informasi yang berkelanjutan ini.
Mengapa Model Loop Terbuka Kurang Memadai
Sistem loop terbuka mengikuti instruksi yang telah ditentukan sebelumnya dan tidak pernah memeriksa hasilnya. Sistem ini tidak dapat menyesuaikan tindakannya berdasarkan keluaran atau kinerja aktual. Desain ini menimbulkan beberapa kegagalan presisi:
Sistem ini tidak dapat mengkompensasi gangguan atau perubahan pada output, sehingga penyimpangan dari kinerja yang diinginkan tidak terkoreksi.
Pengontrol mengirimkan perintah ke aktuator tanpa memverifikasi keberhasilan eksekusi , sehingga tidak dapat mendeteksi penyimpangan keluaran yang disebabkan oleh gangguan eksternal.
Sistem ini sepenuhnya bergantung pada model atau kalibrasi yang telah dihitung sebelumnya. Beban yang lebih berat atau peningkatan gesekan membuatnya tidak mampu beradaptasi.
Otomatisasi presisi paling menderita. Gangguan menyebabkan kesalahan tidak terkoreksi, menghasilkan langkah yang hilang pada motor stepper atau posisi yang tidak akurat pada perangkat lain.
Mesin cuci menunjukkan masalah ini dalam kehidupan sehari-hari. Ukuran muatan atau suhu air bervariasi, dan mesin tidak pernah menyesuaikan diri, sehingga kualitas pencucian mungkin tidak sesuai standar. Mesin cuci presisi Anda menghadapi risiko yang sama. Tanpa jalur umpan balik, setiap kesalahan yang tidak diperbaiki akan menumpuk.
Bagaimana Umpan Balik Mengurangi Kesalahan
Komponen Inti Loop
Setiap siklus umpan balik membutuhkan empat bagian yang bekerja sebagai tim. Tabel di bawah ini menunjukkan apa yang dilakukan setiap bagian untuk mengurangi kesalahan.
Komponen | Fungsi dalam mengurangi kesalahan |
|---|---|
Sinyal masukan (referensi) | Memberikan nilai yang diinginkan yang harus dipertahankan oleh sistem. |
pengawas | Menginterpretasikan sinyal kesalahan (perbedaan antara nilai aktual dan nilai referensi) dan menentukan tindakan kontrol. |
Actuator | Menyesuaikan sistem berdasarkan sinyal kontrol hingga respons yang diinginkan tercapai. |
Sensor umpan balik | Mengukur output secara terus menerus dan membentuk jalur umpan balik untuk koreksi berkelanjutan. |
Sensor bertindak sebagai mata dari sistem kendali loop tertutup. Misalnya, encoder linier melacak posisi, dan sel beban melacak gaya. Pengontrol berfungsi sebagai otak. Ia menerima perintah setpoint, membandingkannya dengan pembacaan sensor, dan menghitung kesalahan. Penggerak kemudian mengambil sinyal kontrol tersebut dan memodulasi daya ke motor. Motor mengubah energi listrik menjadi gerakan dan menggerakkan beban. Kendali Loop Tertutup Presisi Tinggi bergantung pada keempat bagian tersebut agar tetap berfungsi dengan baik. Satu titik lemah, seperti sensor yang bising atau aktuator yang lambat, membatasi presisi seluruh sistem.
Siklus Koreksi Kesalahan
Loop tersebut mengoreksi kesalahan dalam siklus yang berulang. Ikuti langkah-langkah di bawah ini untuk melihat bagaimana setiap tahapan memperketat hasilnya.
Program — Anda menentukan output yang diinginkan sebagai titik referensi. Nilai ini menetapkan tolok ukur untuk presisi.
Pengukuran — sensor menangkap keluaran aktual, seperti posisi linier atau rotasi.
Perbandingan — pengontrol membandingkan output yang diukur dengan perintah. Misalnya, ia mungkin memerintahkan 100 mm dan mengukur 99.999 mm.
Kompensasi — pengontrol mengirimkan sinyal korektif ke motor atau aktuator untuk mengurangi celah.
Umpan balik — sensor mengukur kembali output yang telah disesuaikan, dan siklus berulang.
Setiap tahapan memperkecil kesalahan sedikit demi sedikit. Pemantauan terus-menerus ditambah penyesuaian waktu nyata adalah yang mengubah perintah kasar menjadi hasil yang tepat. Siklus suhu penyimpanan dingin menunjukkan logika yang sama. Sensor membaca suhu aktual, pengontrol membandingkannya dengan target, dan katup atau pengaturan kompresor menyesuaikan untuk mengembalikan kondisi yang diinginkan. Siklus kemudian berulang tanpa campur tangan manusia.
Deteksi kesalahan merupakan hal sentral dalam pengoperasian CNC loop tertutup : penyimpangan dalam pergerakan dideteksi dan dikoreksi segera, dan presisi dipertahankan melalui penyesuaian kesalahan berkelanjutan, yang juga memperkuat ketahanan terhadap inkonsistensi operasional.
Sistem loop yang dirancang dengan baik membuat output Anda dapat diulang. Sistem ini juga membuat output kurang sensitif terhadap kondisi eksternal. Perubahan beban, fluktuasi suhu, dan pergeseran gesekan semuanya memengaruhi proses. Jalur umpan balik menangkap setiap pengaruh dan meresponsnya sebelum kesalahan membesar. Koreksi konstan inilah yang menyebabkan sistem loop yang disetel mempertahankan toleransi dari satu proses ke proses berikutnya, sementara sistem loop terbuka akan mengalami penyimpangan.
Memilih Pengontrol yang Tepat
Dasar-dasar PID
Pengontrol PID adalah andalan kontrol umpan balik. Pengontrol ini menggabungkan tiga aksi, dan masing-masing aksi merespons kesalahan dengan cara yang berbeda. Tabel di bawah ini menunjukkan fungsi setiap istilah dan pengaturan mana yang perlu Anda sesuaikan.
Istilah | Definisi inti | Peran dalam pengendalian | Parameter penyetelan |
|---|---|---|---|
Proporsional (P) | Perubahan output mencerminkan kesalahan, diskalakan oleh penguatan Kp. | Menggunakan kesalahan untuk mengurangi kesalahan; meninggalkan offset keadaan tunak. | Penguatan proporsional Kp (penguatan lebih tinggi = sensitivitas lebih besar) |
Integral (I) | Output meningkat sebanding dengan akumulasi kesalahan. | Menghilangkan offset yang ditinggalkan oleh kontrol P-only. | TI waktu integral (TI pendek = jalan cepat) |
Turunan (D) | Output merespons kemiringan kesalahan. | Mengantisipasi kesalahan di masa mendatang dan menambah stabilitas. | Derivatif waktu TD (TD panjang = antisipasi besar) |
Band proporsional sama dengan (1/Kp) × 100%. Oleh karena itu, gain 1 memberikan band 100% , dan gain 2 memberikan band 50%. Aksi integral bersifat destabilisasi: waktu integral yang terlalu singkat menyebabkan osilasi, sehingga Anda sering mengurangi gain proporsional sedikit ketika menambahkannya. Aksi derivatif menambah stabilitas dan memungkinkan gain proporsional yang lebih tinggi, seperti 1.5 hingga 2. Ini juga memperkuat noise sensor, sehingga disarankan untuk melakukan penyaringan. Banyak pengontrol mengambil derivatif dari pengukuran daripada dari kesalahan untuk menghindari lonjakan derivatif pada perubahan setpoint. Karena sensitivitas terhadap noise, pengontrol P+I paling sering digunakan dalam praktik.
Metode Feed-Forward dan Hibrida
PID bereaksi terhadap kesalahan setelah kesalahan itu muncul. Feed-forward bertindak sebelum kesalahan terbentuk. Anda mengukur gangguan atau perubahan perintah dan menerapkan koreksi segera, tanpa menunggu sensor untuk mencatat penyimpangan. Pendekatan ini cocok untuk aplikasi dengan gangguan yang berulang, seperti langkah beban yang diketahui atau profil gerakan yang dapat diprediksi.
Metode hibrida menggabungkan kedua jalur. Feed-forward menangani sebagian besar koreksi, dan PID membersihkan sisanya. Kombinasi ini menjaga agar loop tetap cepat dan stabil, yang penting untuk Kontrol Loop Tertutup Presisi Tinggi. Pilih PID saja untuk proses yang sederhana dan lambat. Tambahkan feed-forward ketika gangguan dapat diukur dan diulang. Gunakan teknik berbasis model atau teknik canggih hanya ketika prosesnya sangat nonlinier atau sangat terkopel.
Penyetelan untuk Presisi
Penyetelan Manual dan Berdasarkan Aturan
Anda dapat menyetel loop secara manual, tetapi metode berbasis aturan memberi Anda titik awal yang lebih cepat. Ziegler-Nichols adalah seperangkat aturan tertua dan paling populer. Aturan ini hadir dalam dua varian. Metode Kurva Reaksi Proses berjalan dengan pengontrol dalam mode manual, dan metode Siklus Utama berjalan dengan pengontrol dalam mode otomatis. Cohen-Coon adalah aturan loop terbuka. Aturan ini menangani proses yang didominasi waktu tunda lebih baik daripada Ziegler-Nichols, namun masih mengalami overshoot redaman seperempat amplitudo, ketahanan yang rendah, dan sensitivitas terhadap kesalahan pengukuran waktu tunda. Anda dapat mengurangi efek ini dengan mengubah gain pengontrol.
metode | Tipe | Ide utama | Kelemahan utama |
|---|---|---|---|
Ziegler-Nichols (sistem tertutup) | Empiris, sistem tertutup | Menggunakan perolehan maksimum dan periode maksimum untuk menghitung pengaturan. | Sensitif terhadap masalah katup; penerapannya terbatas. |
Ziegler-Nichols (sistem loop terbuka) | Empiris, loop terbuka | Menggunakan kurva reaksi proses untuk menemukan waktu tunda, konstanta waktu, dan nilai keadaan tunak. | Perkiraan mungkin tidak akurat; tidak berlaku untuk pengontrol I, D, atau PD. |
Cohen-Coon | Offline, open-loop | Memperbaiki respons keadaan tunak ZN yang lambat untuk waktu tunda yang besar. | Kemungkinan loop tertutup tidak stabil; hanya model orde pertama dengan penundaan besar. |
Penyetelan Lambda menghasilkan respons yang stabil, tanpa overshoot, dan memiliki ketahanan yang baik terhadap kesalahan pengukuran. Kelemahannya adalah respons yang sangat lambat terhadap gangguan pada proses yang didominasi lag. Gunakan aturan Lambda untuk loop yang sangat stabil yang mampu menyerap gangguan. Pilih Cohen-Coon untuk pemulihan gangguan yang cepat, dan gunakan hanya setengah dari gain yang dihitung. Pilih aturan Lambda ketika waktu tunda sangat singkat atau nilai prosesnya bising.
Penyetelan Otomatis dan Metode Berbasis Model
Penyetelan berbasis model dimulai dengan mengkarakterisasi perangkat yang sedang diuji. Alat ini memindai sinyal untuk menangkap respons loop terbuka. Kemudian, alat ini memilih penguatan umpan balik awal dari fungsi transfer yang telah ditentukan sebelumnya dan parameter loop terbuka yang terukur. Setelah Anda menutup loop, fitur penyetelan otomatis menyesuaikan penguatan pada sinyal umpan balik untuk meminimalkan kesalahan residual. Pengontrol PID digital mencapai presisi tinggi yang tidak dapat ditandingi oleh pengontrol analog. Pengontrol ini tetap stabil, tahan terhadap pergeseran, dan mentoleransi noise di seluruh rentang dinamis yang luas.
Demodulasi dan deteksi penguncian (lock-in detection) semakin mempertajam hal ini. Demodulasi mengisolasi sinyal yang diinginkan dari kebisingan dan interferensi, yang memberikan input yang lebih bersih kepada pengontrol. Deteksi penguncian memperkuat sinyal lemah, sehingga loop melakukan penyesuaian yang lebih halus dan merespons perubahan kecil. Teknik-teknik ini mendukung Kontrol Loop Tertutup Presisi Tinggi di lingkungan yang bising.
Kinerja dapat menurun jika sistem memiliki fungsi transfer yang kompleks atau non-linier; dalam kasus seperti itu, metode kontrol berbasis model yang lebih canggih dan membutuhkan komputasi yang lebih berat (misalnya, kontrol ruang keadaan atau H-infinity) mungkin diperlukan.
Sistem Arsitektur
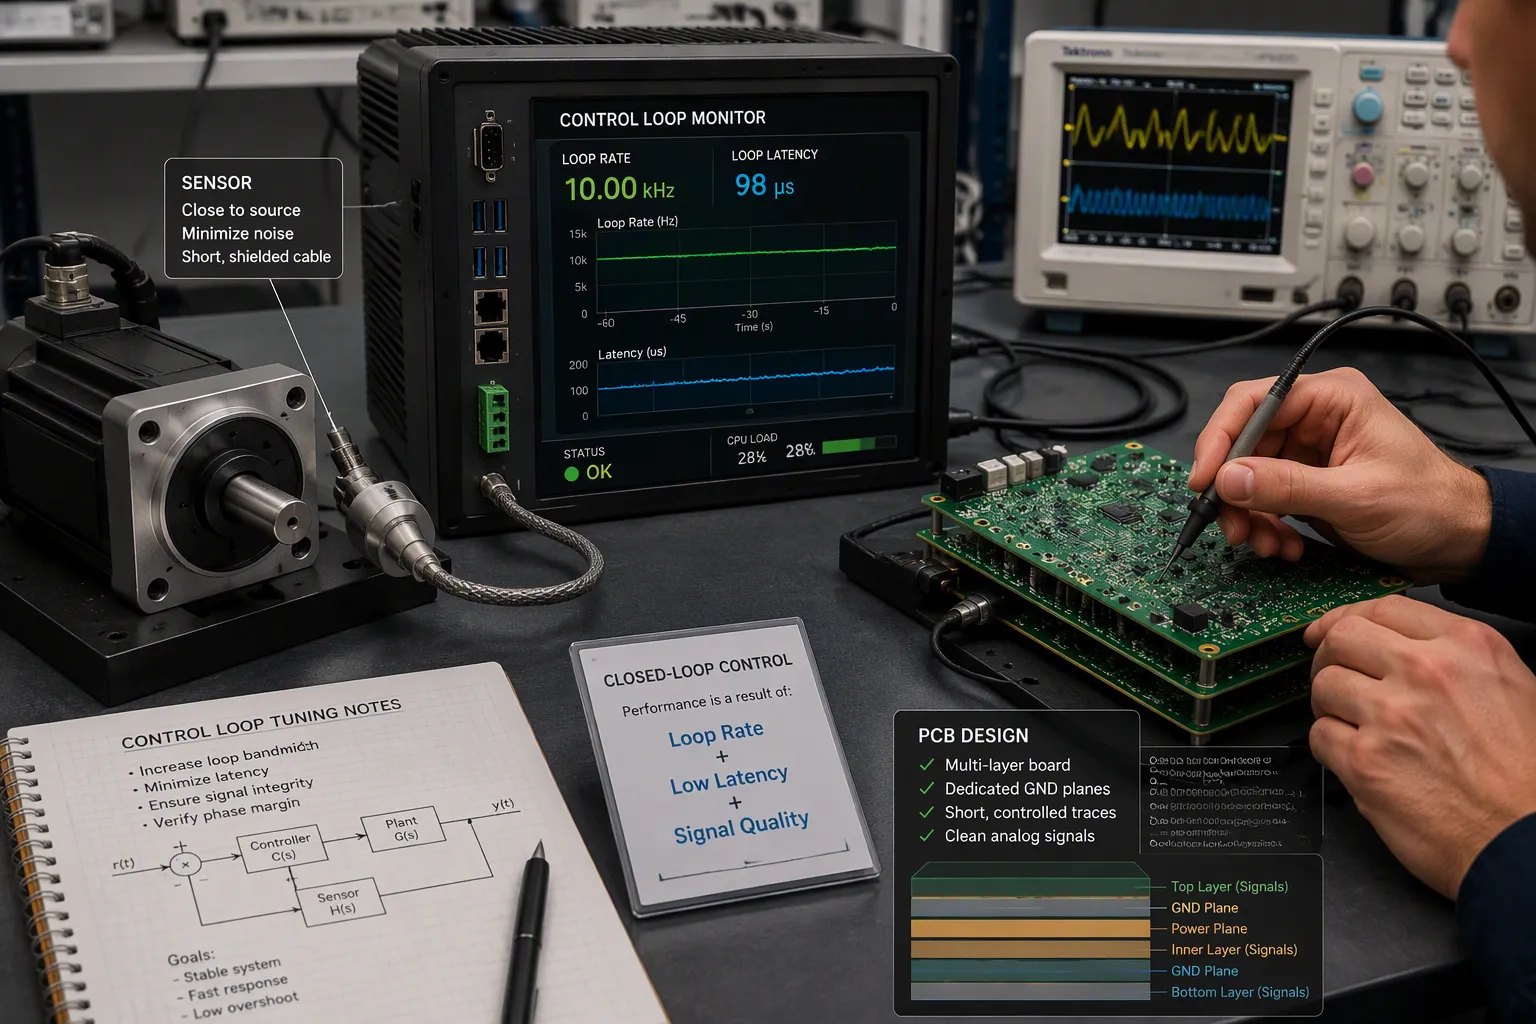
Sistem umpan balik digital yang lengkap bertumpu pada tiga pilar: prinsip desain yang baik, pemilihan komponen yang cermat, dan praktik yang terbukti untuk otomatisasi industri. Jika arsitekturnya tepat, maka sistem akan memiliki ruang untuk berkinerja optimal. Jika salah, maka tidak ada penyetelan yang dapat menyelamatkan Anda.
Laju Perulangan, Latensi, dan Pengambilan Sampel
Kecepatan loop menentukan batas atas untuk semua hal lainnya. Loop yang lebih cepat berperilaku lebih seperti pengontrol analog, sementara loop yang lebih lambat menambahkan penundaan efektif. Penundaan itu penting karena setiap koreksi menggunakan informasi masa lalu. Gabungkan semua penundaan menjadi satu angka efektif, dan waktu pengambilan sampel ditambah latensi komputasi secara langsung memperkecil bandwidth stabil maksimum. Bandwidth biasanya berada pada kisaran sekitar 1/20 hingga 1/50 dari kecepatan loop , sehingga loop 5 kHz mendukung sekitar 100–200 Hz fidelitas perintah.
Faktor | Pengaruh laju perulangan |
|---|---|
Periode perulangan | Periode yang lebih pendek meniru perilaku analog (1 kHz = 1 ms per pembaruan) |
Akurasi pelacakan | Gelombang 50 Hz tertinggal pada 1 kHz tetapi mengikuti hampir sempurna pada 5 kHz. |
Stabilitas | Loop yang lambat mengurangi margin fase dan menyebabkan overshoot di dekat resonansi. |
Batasan kebisingan | Kecepatan di atas ~10 kHz dapat memperkuat noise sensor atau menyebabkan kuantisasi koefisien. |
Penyetelan juga bergantung pada kecepatan loop. Pengontrol PI yang disetel pada satu kecepatan tetapi dijalankan lebih lambat menghasilkan respons sekitar tiga kali lebih lambat daripada pada kecepatan penyetelannya. Kecepatan yang lebih tinggi meningkatkan akurasi pengukuran, namun kecepatan yang lebih rendah memungkinkan lebih banyak waktu eksekusi per siklus dan menghasilkan jitter yang lebih rendah. Seimbangkan keduanya dengan target presisi Anda.
Penempatan Sensor dan Integritas Sinyal
Lokasi penempatan sensor menentukan apa yang sebenarnya dikendalikan oleh loop tersebut. Pasang sensor dekat dengan titik yang diminati dan perpendek koneksinya. Arahkan sinyal analog terlebih dahulu, pada lapisan dalam yang jauh dari tepi papan. Utamakan empat lapisan atau lebih dengan bidang khusus dan jarak antar jalur 1:1.
Lindungi sinyal lemah dengan pentanahan dan pelindung yang kuat . Gunakan bidang pentanahan di bawah bagian analog, pentanahan bintang untuk sensor frekuensi rendah, dan jalur Kelvin untuk sensor presisi guna menghindari penurunan IR. Arahkan pasangan seimbang dengan panjang yang sama dan geometri simetris untuk menolak noise common-mode. Jaga agar jalur tetap pendek, dan perlakukan sebagai saluran transmisi setelah panjangnya melebihi 1/10 dari panjang gelombang sinyal. Verifikasi desain dengan simulasi, TDR, dan pengukuran osiloskop sebelum produksi.
Umpan balik optik menunjukkan arsitektur ini beraksi. Anda dapat membangunnya dari bangku uji yang sudah ada dengan menambahkan sensor yang mengukur keluaran sebenarnya, membandingkannya dengan titik acuan, dan membiarkan pengontrol menyesuaikan masukan proses ratusan hingga ribuan kali per detik . Inilah Kontrol Loop Tertutup Presisi Tinggi dalam bentuknya yang paling murni.
Umpan balik optik menimbulkan biaya nyata: sensor menambah biaya modal, memerlukan kalibrasi dan pemeliharaan, menimbulkan mode kegagalan, dan dapat menambah latensi. Jika pengukuran tertinggal dari proses dalam skala waktu yang signifikan, umpan balik mungkin datang terlambat dan mengganggu kestabilan siklus.
Pemilihan komponen
Sensor dan Aktuator
Sensor dan aktuator Anda bekerja berpasangan. Sensor menangkap kondisi aktual, dan aktuator menutup celah menuju target. Akurasi sensor menentukan seberapa akurat Anda melihat output sebenarnya . Tindakan korektif aktuator menentukan seberapa cepat Anda dapat menutup kesalahan. Sensor yang kalibrasinya buruk akan mendistorsi output yang diukur dan mendorong tindakan kontrol yang salah, jadi lakukan kalibrasi secara teratur untuk menjaga presisi.
Sesuaikan sensor dengan kebutuhan sistem dan lingkungan Anda. Periksa faktor-faktor ini sebelum Anda memutuskan untuk membeli suatu komponen:
Rentang tekanan dan akurasi, ditambah waktu respons dan respons frekuensi.
Kompatibilitas media dan kompensasi suhu
Batasan ukuran dan pemasangan, jenis keluaran, dan pergeseran jangka panjang.
Kepatuhan terhadap peraturan untuk industri Anda
Akurasi membutuhkan perhatian khusus. Resolusi bukanlah akurasi, dan offset nol, kesalahan rentang, rentang dinamis, histeresis, dan pengulangan semuanya membentuk hasilnya. Kesalahan menumpuk dan dapat menyebabkan ketidakstabilan atau inefisiensi. Tempatkan sensor di tempat yang menangkap kondisi sebenarnya, hindari pipa panjang yang menambah penundaan, lindungi kabel dari gangguan, dan pastikan respons dinamis sesuai dengan sistem gerak Anda.
Mencocokkan Komponen dengan Tujuan yang Tepat
Perlakukan penempatan dan pemilihan komponen sebagai satu keputusan desain. Dalam desain tahap presisi, Anda menetapkan parameter pengontrol dari bandwidth kontrol target , kemudian memilih penguatan proporsional untuk memaksimalkan bandwidth sambil memenuhi kriteria ketahanan pada fungsi sensitivitas loop tertutup. Pilihan penempatan dan pembobotan sensor dan aktuator secara langsung memengaruhi desain pengontrol tersebut. Tahap praktis juga memiliki batasan berat dan lokasi aktuator. Ini menunjukkan bahwa penempatan dirancang bersama dengan tujuan bandwidth dan ketahanan, bukan dipilih secara independen.
Di dalam loop, umpan balik sensor memberi masukan ke pengontrol PID. Anda menyesuaikan penguatan proporsional terhadap perubahan tekanan , aksi integral menstabilkan pergeseran, dan peredaman derivatif menekan overshoot dari lonjakan mendadak. Inilah cara Kontrol Loop Tertutup Presisi Tinggi mengubah pilihan komponen menjadi hasil yang dapat diulang. Mulailah dari target presisi Anda, lalu biarkan target tersebut menggerakkan setiap keputusan sensor dan aktuator.
Kinerja dan Kompromi
Metrik untuk Akurasi dan Stabilitas
Anda tidak dapat meningkatkan apa yang tidak Anda ukur. Metrik domain waktu menangkap bagaimana output berperilaku setelah perubahan perintah. Metrik domain frekuensi menangkap bagaimana loop merespons di berbagai input.
Domain | Metrik yang digunakan untuk mengevaluasi akurasi dan stabilitas. |
|---|---|
Domain waktu | Waktu naik, waktu stabilisasi, persentase overshoot, kesalahan keadaan tunak |
Domain frekuensi | Lebar pita, margin penguatan, margin fase, puncak sensitivitas |
Stabilitas saja tidak memberikan banyak informasi. Pertimbangkan dua sistem yang stabil. Sistem A mencapai kestabilan dalam 0.3 detik dengan overshoot 5% dan upaya kontrol yang moderat. Sistem B mencapai kestabilan dalam 12 detik dengan overshoot 180% dan aktuator yang jenuh. Keduanya stabil, namun hanya satu yang dapat digunakan secara praktis. Stabilitas bersifat biner, sedangkan kinerja bersifat kontinu.
Margin penguatan dan margin fase mengukur seberapa dekat Anda beroperasi dengan ketidakstabilan. Anda membutuhkan margin ini karena model tidak pernah tepat, kondisi operasi berubah, dan sensor serta aktuator tidak sempurna. Sistem berkinerja tinggi beroperasi dekat dengan batas stabilitas tetapi tidak pernah tepat di atasnya. Merancang margin berarti merancang ketahanan.
Pertimbangan Antara Sistem Terbuka dan Sistem Tertutup
Sistem loop terbuka lebih murah dan lebih mudah dirancang serta dipelihara. Sistem ini cocok untuk aplikasi sederhana dengan sedikit variabilitas, tetapi kurang akurat dan kurang adaptif. Sistem loop tertutup lebih mahal dan membutuhkan lebih banyak pekerjaan desain, namun memberikan presisi dan kemampuan adaptasi yang lebih besar. Penyesuaian waktu nyata membuatnya lebih disukai di mana kondisi sangat bervariasi atau proses harus dikontrol dengan ketat.
Dimensi | Kontrol Loop Terbuka | Kontrol Loop Tertutup |
|---|---|---|
Biaya | Lebih murah; tidak memerlukan sensor umpan balik. | Lebih mahal karena sensor dan pengontrol canggih. |
Kompleksitas | Lebih sederhana; daya pemrosesan lebih rendah; mudah dirawat. | Lebih kompleks; membutuhkan umpan balik dan penyetelan; risiko ketidakstabilan jika penyetelannya salah. |
Performance | Tidak dapat mengoreksi gangguan; akurasi hilang jika parameter pabrik berubah. | Akurasi tinggi; beradaptasi terhadap keausan, ekspansi termal, dan beban variabel; penyelesaian lebih cepat. |
Paling cocok | Aplikasi sederhana, dengan variabilitas rendah, "atur dan lupakan" | Otomatisasi yang kritis terhadap keselamatan atau berkecepatan tinggi di mana koreksi mandiri sangat penting. |
Sistem loop terbuka lebih murah dan lebih mudah dirancang serta dipelihara, sehingga cocok untuk aplikasi sederhana dengan sedikit variabilitas, tetapi kurang akurat dan adaptif. Sistem loop tertutup, meskipun lebih kompleks dan mahal, menawarkan presisi dan adaptabilitas yang lebih besar, dan kemampuan penyesuaian waktu nyatanya menjadikannya pilihan yang tepat di mana kondisi sangat bervariasi atau proses harus dikontrol dengan ketat.
Kontrol Loop Tertutup Presisi Tinggi akan sepadan dengan biayanya ketika gangguan yang terjadi nyata dan toleransi yang ketat. Sesuaikan arsitektur dengan pekerjaan yang dilakukan, dan Anda hanya membayar untuk presisi yang Anda butuhkan.
Penerapan Kontrol Loop Tertutup Presisi Tinggi dalam Praktik
Contoh Industri
Sistem loop tertutup muncul di banyak industri. Masing-masing menggunakan umpan balik berkelanjutan untuk memantau kinerja dan mengoreksi penyimpangan dari titik acuan yang diinginkan. Tabel di bawah ini menunjukkan di mana pendekatan ini memberikan hasil yang menguntungkan dan apa yang dihasilkannya.
Industri / Aplikasi | Peningkatan Kinerja dari Kontrol Lingkaran Tertutup |
|---|---|
Mesin perkakas multi-sumbu (pemesinan CNC, fabrikasi semikonduktor) | Akurasi posisi sub-mikron; mengurangi perbedaan gerakan kecil yang menyebabkan cacat kualitas dan pemborosan material. |
Robot pilih dan tempatkan | Kontrol lintasan yang stabil |
Sistem servo | Overshoot dan osilasi diminimalkan |
Urutan gerakan terkoordinasi (jalur perakitan otomatis) | Pengulangan yang dapat diprediksi |
Robot kolaboratif (cobot) dan AGV | Interaksi sentuhan lembut, gerakan yang lentur, dan perilaku pembatasan gaya melalui sensor gaya-torsi, encoder terintegrasi, dan penggerak motor canggih, memungkinkan ruang kerja bersama yang aman bagi manusia dan adaptasi terhadap tugas yang beragam serta lingkungan yang tidak terstruktur. |
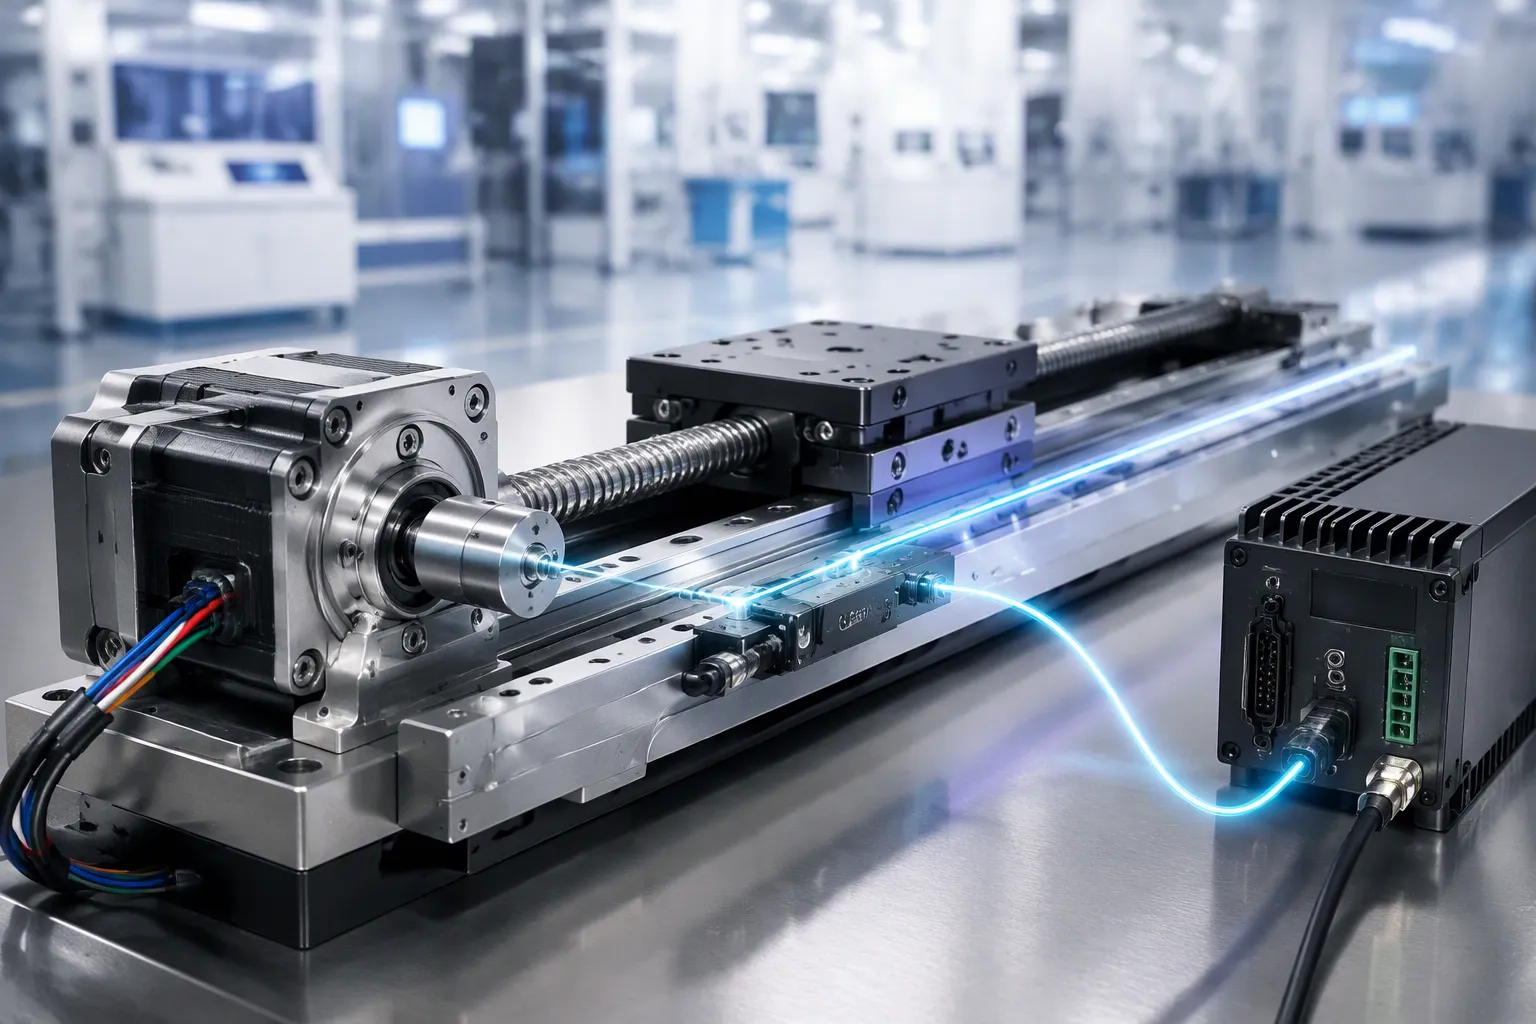
Manufaktur semikonduktor menunjukkan pola tersebut dengan jelas. Dorongan menuju miniaturisasi menciptakan kebutuhan akan akurasi penyelarasan yang lebih tinggi daripada yang dapat diberikan oleh pemosisian loop terbuka. Peralatan juga harus berhenti total dengan cepat. Solusi yang didokumentasikan menggunakan motor stepper 5 fase di bawah kendali loop tertutup penuh (Seri CVD). Fase loop terbuka memanfaatkan responsivitas tinggi motor pada awal pemosisian. Setelah perintah posisi selesai, umpan balik dari sensor eksternal seperti encoder linier mengoreksi perbedaan antara posisi yang diperintahkan dan posisi aktual. Pendekatan ini memungkinkan pemosisian presisi tinggi dalam rentang submikron, yang sesuai dengan resolusi encoder linier yang dipasangkan.
Penjelasan Studi Kasus
Pertimbangkan sebuah alat fabrikasi semikonduktor yang membutuhkan penyelarasan submikron. Masalah dimulai dengan penentuan posisi loop terbuka. Alat tersebut memerintahkan pergerakan, tetapi posisi sebenarnya bergeser. Perbedaan pergerakan yang sangat kecil menyebabkan cacat kualitas dan pemborosan material. Tim membutuhkan solusi yang dapat mempertahankan posisi tanpa mengorbankan kecepatan.
Solusi ini menggabungkan dua fase. Pertama, sistem menjalankan motor stepper 5 fase dalam mode loop terbuka di awal setiap pergerakan pemosisian. Langkah ini menggunakan responsivitas tinggi motor untuk mendekati target dengan cepat. Kedua, setelah perintah pemosisian selesai, sensor eksternal mengambil alih. Encoder linier mengukur posisi aktual dan mengirimkan data tersebut kembali ke pengontrol. Pengontrol membandingkan posisi yang diperintahkan dan posisi aktual, kemudian mengoreksi perbedaannya.
Hasil penyetelannya adalah penentuan posisi presisi tinggi dalam rentang submikron. Sistem ini sesuai dengan resolusi enkoder linier yang dipasangkan. Hasil ini menunjukkan bagaimana Kontrol Loop Tertutup Presisi Tinggi bekerja dalam praktiknya. Anda mulai dengan target presisi yang jelas, memilih komponen yang memenuhinya, dan membiarkan umpan balik menutup celah tersebut. Fase loop terbuka memberi Anda kecepatan. Fase loop tertutup memberi Anda akurasi. Bersama-sama, keduanya memberikan hasil yang optimal.
Sekarang Anda memiliki gambaran lengkapnya. Anda telah melihat bagaimana loop umpan balik bekerja, bagaimana menerapkannya, dan bagaimana menyetel serta memilih komponen untuk presisi yang andal. Ingat satu poin penting: presisi berasal dari desain umpan balik yang baik, penyetelan yang cermat, dan pemilihan komponen yang disiplin secara bersama-sama. Tidak ada satu elemen pun yang menghasilkan hasil tersebut sendirian.
Ke depan, kita dapat mengharapkan penginderaan yang lebih cepat dan algoritma kontrol yang lebih cerdas untuk meningkatkan kemampuan Kontrol Loop Tertutup Presisi Tinggi. Mulailah dengan target presisi yang jelas. Kemudian lakukan iterasi saat Anda mengukur kinerja sebenarnya. Kebiasaan itu akan sangat bermanfaat seiring kemajuan teknologi.
FAQ (Pertanyaan Umum)
Kapan Anda harus memilih kontrol loop terbuka daripada loop tertutup?
Pilih kontrol loop terbuka untuk pekerjaan sederhana dengan sedikit variabilitas. Sistem ini lebih murah dan membutuhkan lebih sedikit pekerjaan desain. Pilih kontrol loop tertutup ketika toleransi ketat atau kondisi berubah. Sensor umpan balik dan penyetelan menambah biaya, tetapi Anda mendapatkan akurasi dan penolakan gangguan.
Seberapa cepat loop kontrol Anda perlu berjalan?
Atur kecepatan loop dari target presisi Anda. Bandwidth biasanya berada di kisaran 1/20 hingga 1/50 dari kecepatan loop. Oleh karena itu, loop 5 kHz mendukung fidelitas perintah sekitar 100–200 Hz. Loop yang lebih cepat melacak lebih baik, tetapi dapat memperkuat noise sensor.
Apakah Anda selalu membutuhkan pengontrol PID?
Tidak. PID cocok untuk banyak loop, tetapi feed-forward menangani gangguan berulang sebelum kesalahan terbentuk. Desain hibrida menggabungkan kedua jalur tersebut. Gunakan metode berbasis model hanya ketika proses Anda sangat nonlinier atau sangat terkopel. Sesuaikan pengontrol dengan tugasnya.
Apakah resolusi sensor yang lebih tinggi menjamin presisi yang lebih baik?
Tidak. Resolusi bukanlah akurasi. Offset nol, kesalahan rentang, histeresis, dan pengulangan semuanya membentuk hasil Anda. Sensor yang kalibrasinya buruk akan menghasilkan koreksi yang salah. Kalibrasi secara teratur dan pastikan respons dinamis sesuai dengan sistem gerak Anda.
Bagaimana cara memulai proyek umpan balik presisi tinggi?
Mulailah dengan target presisi yang jelas. Biarkan target tersebut menjadi panduan dalam setiap pemilihan sensor dan aktuator. Bangun siklusnya, kemudian sesuaikan dan ukur kinerja sebenarnya. Lakukan iterasi dari sana. Presisi berasal dari desain umpan balik, penyetelan yang cermat, dan pemilihan komponen yang disiplin secara bersama-sama.