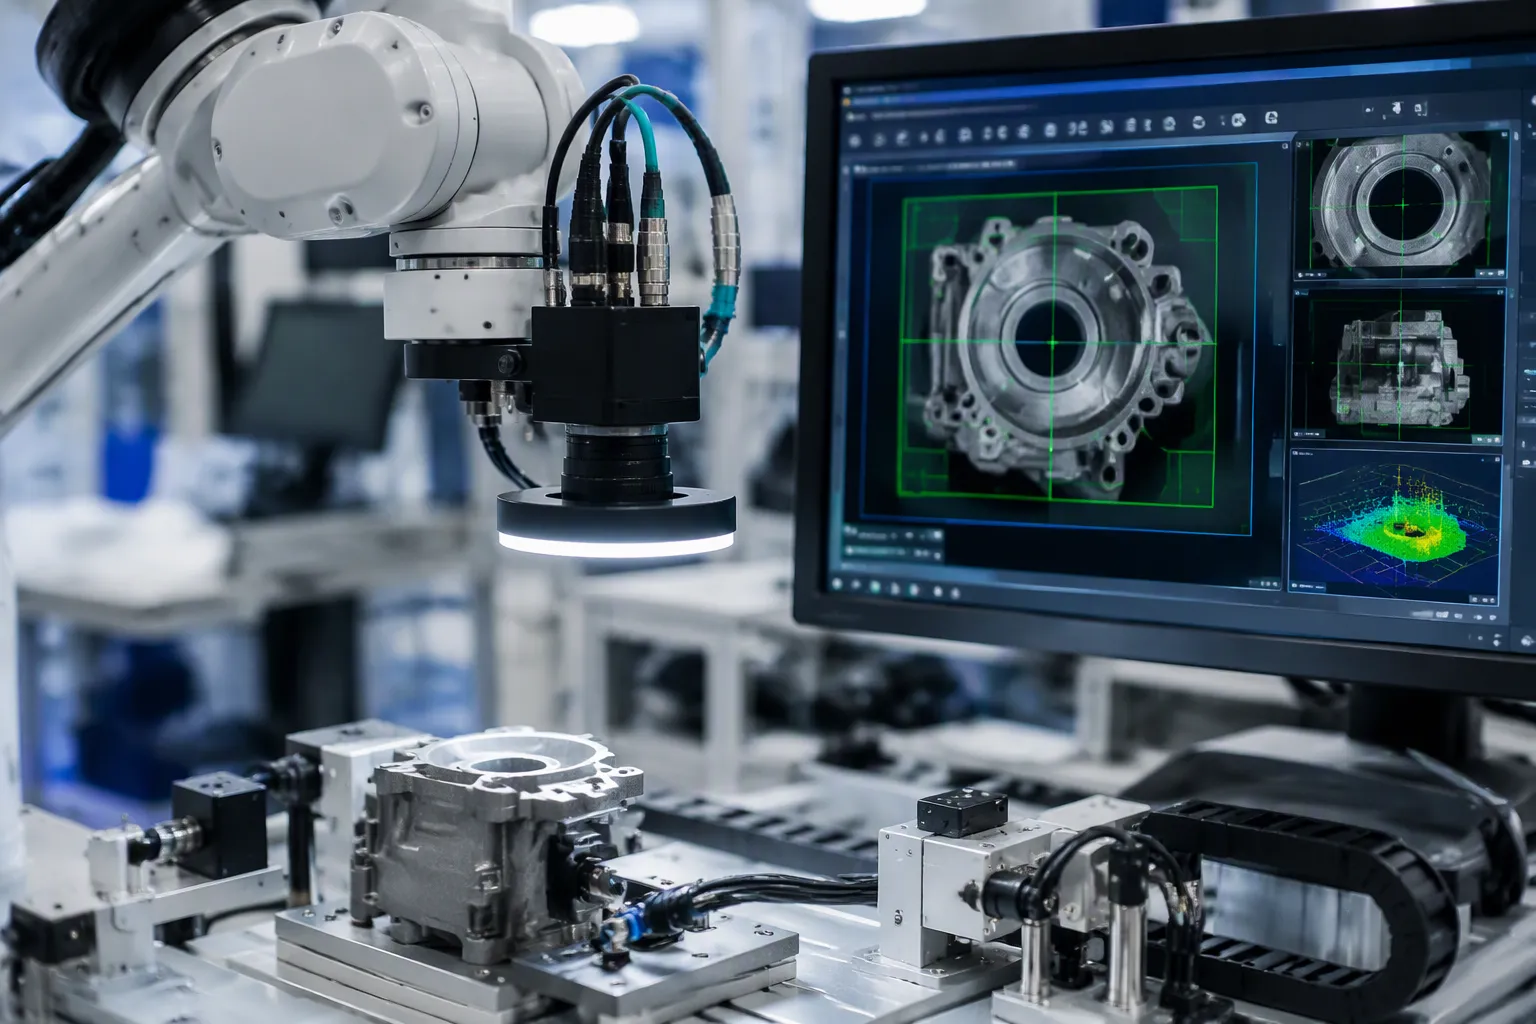
विज़न रिकग्निशन और रोबोटिक आर्म का टीमवर्क एक क्लोज्ड लूप में चलता है। कैमरे वर्कस्पेस पर नज़र रखते हैं, और परसेप्शन पाइपलाइन प्रत्येक ऑब्जेक्ट और उसकी स्थिति का पता लगाती है। फिर विज़ुअल सर्वोइंग वास्तविक समय में आर्म को निर्देशित करती है। इसके मुख्य भाग कैमरा या कैमरे, परसेप्शन पाइपलाइन, पोज़ एस्टिमेशन, मोशन प्लानर और कंट्रोलर हैं। यह लूप हार्डवेयर इंजीनियरों और इलेक्ट्रॉनिक्स उत्पाद टीमों के लिए महत्वपूर्ण है क्योंकि बोर्ड-स्तरीय डिज़ाइन ही इसकी सफलता तय करता है। इंटरफ़ेस का चुनाव, लेटेंसी, नॉइज़ और विनिर्माण संबंधी समझौते ही इसकी वास्तविक सीमाएँ निर्धारित करते हैं। इसका लाभ क्लोज्ड-लूप सटीकता, बदलते पार्ट पोजीशन के अनुकूलन और कम फिक्सचरिंग के रूप में मिलता है। विश्लेषकों का अनुमान है कि 2025 में इस बाजार का मूल्य 3.89 बिलियन अमेरिकी डॉलर होगा, और 2027 से 2035 तक इसमें 11.2% की CAGR वृद्धि होगी। आप देखेंगे कि मशीन विज़न, कंप्यूटर विज़न और विज़न इंटीग्रेशन किस प्रकार रोबोट और विज़न सिस्टम को जोड़ते हैं। रोबोटिक आर्म सावधानीपूर्वक डिज़ाइन को पुरस्कृत करते हैं, और रोबोटिक आर्म शॉर्टकट अपनाने वालों को दंडित करते हैं।
चाबी छीन लेना
दृष्टि और रोबोटिक भुजाएँ एक चक्र में एक साथ काम करती हैं: कैमरे वस्तुओं को पहचानते हैं, और भुजा उनकी ओर बढ़ती है।
अपने कैमरे के इंटरफेस का चुनाव केबल की लंबाई के आधार पर करें: कम दूरी के लिए MIPI CSI-2, कुछ मीटर के लिए USB3 और लंबी दूरी के लिए GigE।
सटीकता बनाए रखने और विचलन को रोकने के लिए हाथ-आँख के समन्वय की बार-बार जाँच करें और उसे समायोजित करें।
कैमरा द्वारा तस्वीर लेने से लेकर आर्म के हिलने तक के समय का बजट पहले से ही तय कर लें , ताकि देरी से बचा जा सके।
कैमरे की केबलों को मोटर के शोर से दूर रखें ताकि छवि स्पष्ट बनी रहे।
रोबोटिक आर्म के मूल सिद्धांत और मशीन विज़न नियंत्रण
छह डिग्री स्वतंत्रता और भुजा की गतिकी
एक छह-अक्षीय संयुक्त रोबोटिक भुजा अपने उपकरण को तीन स्थानान्तरणीय और तीन घूर्णीय स्वतंत्रता की डिग्री में रखती है। अग्र गतिकी संयुक्त चरों से अंतिम-प्रभावक स्थिति की गणना करती है। आप आधार फ्रेम से उपकरण फ्रेम तक रूपांतरणों को जोड़ते हैं। डेनावित-हार्टेनबर्ग परंपरा के अनुसार, प्रत्येक जोड़ के चार पैरामीटर होते हैं: लिंक की लंबाई, लिंक का घुमाव, लिंक का ऑफसेट और जोड़ का कोण। प्रति-जोड़ समरूप मैट्रिक्स को गुणा करने पर आधार-से-उपकरण रूपांतरण प्राप्त होता है। इसका ऊपरी-बाएँ 3×3 ब्लॉक घूर्णन मैट्रिक्स है, और चौथे स्तंभ के पहले तीन तत्व स्थिति सदिश देते हैं।
इनवर्स काइनेमेटिक्स इसके विपरीत काम करता है। यह वांछित पोज़ ज्ञात होने पर जोड़ों के कोणों को ज्ञात करता है। क्लोज्ड-फॉर्म समाधान दुर्लभ हैं और अधिकतर गोलाकार कलाई वाली भुजाओं के लिए ही उपलब्ध हैं। इसलिए अधिकांश रोबोटिक भुजाएँ संख्यात्मक पुनरावृति का उपयोग करती हैं।
सबसे पहले एक संयुक्त अनुमान से शुरुआत करें।
फॉरवर्ड काइनेमेटिक्स के माध्यम से वर्तमान स्थिति की गणना करें।
पोज़ त्रुटि की गणना करें।
स्टेप साइज द्वारा स्केल किए गए जैकोबियन स्यूडोइनवर्स का उपयोग करके जोड़ों को अपडेट करें।
त्रुटि सहनशीलता सीमा से नीचे आने तक प्रक्रिया दोहराएं।
धारणा से क्रिया तक नियंत्रण चक्र
यह प्रक्रिया पाँच चरणों में पूरी होती है: फ्रेम कैप्चर, डिटेक्शन, पोज़ एस्टिमेशन, प्लानिंग और कंट्रोल। मशीन विज़न कच्चे फ्रेम उपलब्ध कराता है। कंप्यूटर विज़न और विज़न रिकग्निशन इन फ्रेमों को ऑब्जेक्ट आइडेंटिटी और 6-डॉट ऑफ़ फील्ड पोज़ में परिवर्तित करते हैं। प्लानर प्रत्येक पोज़ को जॉइंट ट्रेजेक्टरी में बदलता है, और कंट्रोलर रोबोटिक आर्म को उस ट्रेजेक्टरी के साथ संचालित करता है। प्रत्येक चरण में विलंब होता है, इसलिए कैप्चर के समय फ्रेमों पर टाइमस्टैम्प लगाएं और शुरू से अंत तक विलंबता का अनुमान लगाएं।
विज़न इंटीग्रेशन में अक्सर इंटीग्रेटेड कैमरों को सीधे एंड-इफ़ेक्टर पर लगाया जाता है। इस तरह से कैमरे को हाथ में लेकर देखने की सुविधा ग्रिपर के पास के ब्लाइंड स्पॉट्स को खत्म कर देती है और कैलिब्रेशन को आसान बनाती है। मल्टी-कैमरा व्यू पूरे 3D वर्कस्पेस तक दृश्यता का विस्तार करते हैं, जिससे जटिल हेरफेर और अव्यवस्थित डिब्बों में पुर्जों का सटीक हेरफेर करने में मदद मिलती है। यही आर्किटेक्चर औद्योगिक और सहयोगी रोबोट से लेकर सहयोगी रोबोटिक्स सेल्स तक में लागू होता है, जहां एक दूसरा आर्टिकुलेटेड रोबोटिक आर्म गतिशील वस्तुओं को ट्रैक करता है। रोबोटिक आर्म के डिज़ाइनरों को कैमरा प्लेसमेंट को एक यांत्रिक निर्णय के रूप में लेना चाहिए, क्योंकि माउंटिंग की कठोरता एल्गोरिदम की तरह ही पोज़ सटीकता को प्रभावित करती है।
कंप्यूटर विज़न और ऑब्जेक्ट रिकग्निशन तकनीकें

पीबीवीएस, आईबीवीएस और हाइब्रिड विजुअल सर्वोइंग
स्थिति-आधारित दृश्य सर्वोइंग (PBVS) मशीन विज़न का उपयोग करके त्रिविमीय स्थान में पुर्जे की स्थिति का पता लगाती है। फिर यह रोबोटिक भुजा को कार्टेशियन स्थान में आगे बढ़ने का निर्देश देती है। छवि-आधारित दृश्य सर्वोइंग (IBVS) इस चरण को छोड़ देती है और रोबोटिक भुजा को सीधे छवि विशेषताओं से गति प्रदान करती है। हाइब्रिड प्रणालियाँ दोनों लूपों को एक साथ चलाती हैं।
हाइब्रिड 2 1/2-डी योजनाएं आईबीवीएस की स्थानीय स्थिरता और पीबीवीएस की सटीक पोज अनुमान, अंशांकन और ऑब्जेक्ट मॉडल पर निर्भरता के बीच संतुलन स्थापित करती हैं।
दृष्टिकोण
मजबूती विशेषताएँ
जटिलता
हाइब्रिड (IBVS + PBVS)
यह फीचर अवरोध को संभालता है और ओडोमेट्री या फिसलन से होने वाली मुद्रा संबंधी त्रुटियों की भरपाई करता है।
उच्चतर: डिजाइन और ट्यून करने के लिए दो लूप
आईबीवीएस
यह दृश्य प्रतिक्रिया पर निर्भर करता है, आंतरिक ओडोमेट्री पर नहीं।
निचला भाग: एकल लूप
पीबीवीएस
इसके लिए सटीक पोज़ अनुमान, अंशांकन और ऑब्जेक्ट मॉडल की आवश्यकता होती है।
निचला भाग: एकल लूप
जब आपके पास एक साफ-सुथरा CAD मॉडल और अच्छी तरह से कैलिब्रेटेड सेल हो, तो PBVS चुनें। जब कैलिब्रेशन में गड़बड़ी हो या पार्ट में कोई टेक्सचर न हो, तो IBVS चुनें। उत्पादन में उपयोग होने वाले अधिकांश रोबोटिक आर्म एक ही लूप में चलते हैं। अनुसंधान प्रयोगशालाओं में उपयोग होने वाले अधिकांश रोबोटिक आर्म हाइब्रिड मोड में चलते हैं। जटिल कार्यों के लिए हाइब्रिड डिज़ाइन का उपयोग करें, जहाँ रुकावटें आम हों। चमकदार पार्ट्स पर काम करने वाले रोबोटिक आर्म को भी अतिरिक्त फीडबैक से लाभ होता है।
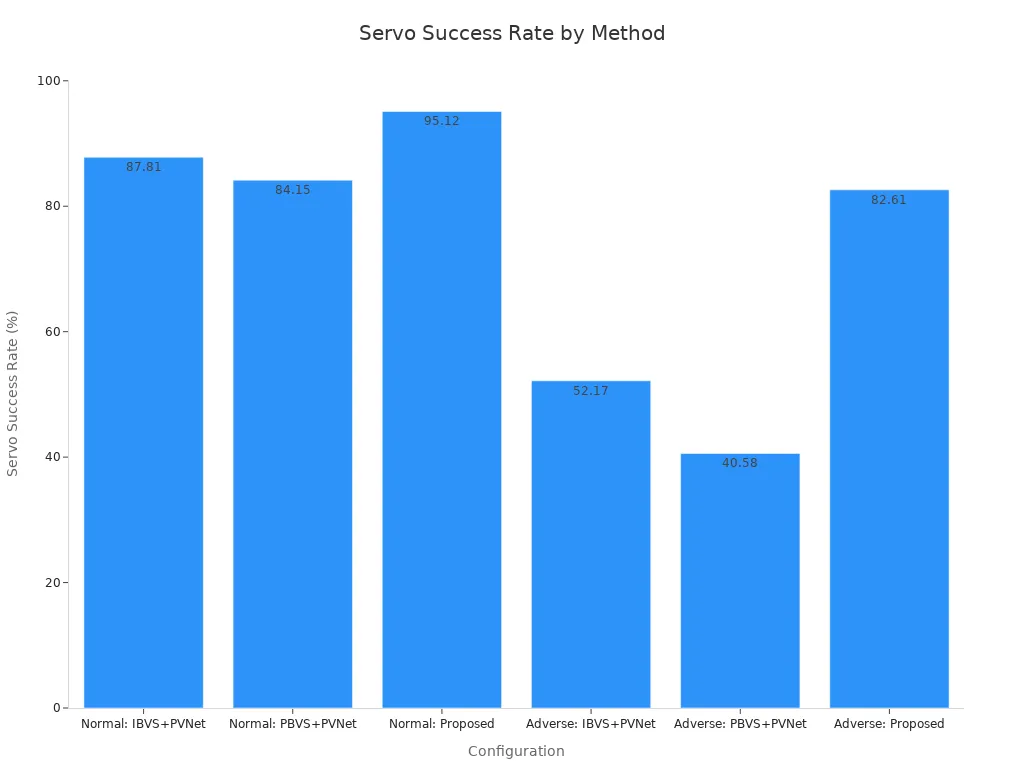
बनावट रहित वस्तुओं पर किए गए प्रकाशित परीक्षणों से यह अंतर स्पष्ट होता है। कीपॉइंट-आधारित ईकेएफ विधि ने सामान्य परिस्थितियों में 95.12% और प्रतिकूल परिस्थितियों में 82.61% सर्वो सफलता दर प्राप्त की। आईबीवीएस+पीवीनेट बेसलाइन ने क्रमशः 87.81% और 52.17% सफलता दर प्राप्त की। पीबीवीएस+पीवीनेट बेसलाइन ने क्रमशः 84.15% और 40.58% सफलता दर प्राप्त की। दोनों ही स्थितियों में इसी विधि ने सबसे कम अनुवाद त्रुटि, घूर्णन त्रुटि और प्रक्षेपवक्र लंबाई अनुपात दर्ज किया।
पहचान और मुद्रा अनुमान के लिए डीप लर्निंग
अब विज़न रिकग्निशन पाइपलाइन में ऑब्जेक्ट रिकग्निशन का अधिकांश काम डीप लर्निंग द्वारा किया जाता है। आधुनिक एस्टीमेटर सीधे ऑब्जेक्ट की चौड़ाई और कोण का अनुमान लगाते हैं। यह आउटपुट रोबोटिक आर्म को सीएडी मॉडल के बिना ग्रैस्प पोज़ प्रदान करता है।
मेगापोज़: एक रेंडर-एंड-कंपेयर पाइपलाइन जो मोटे से बारीक परिशोधन के माध्यम से मजबूत ज़ीरो-शॉट प्रदर्शन प्रदान करती है।
FoundationPose: नई वस्तुओं का पता लगाने, उन्हें ट्रैक करने और उनकी स्थिति का अनुमान लगाने के लिए एक एकीकृत ढांचा।
दोनों को YCB-Video टेस्ट सेट पर चलाया गया। स्रोत के अनुसार, वहां उनकी सटीकता के आंकड़े उपलब्ध नहीं हैं। एक नए 6-DoF ग्रैस्पिंग डेटासेट पर, EfficientPose ने 97.05% और FFB6D ने 98.09% सटीकता हासिल की।
आदर्श | रिपोर्ट की गई सटीकता |
|---|---|
कुशल मुद्रा | 97.05% तक |
एफएफबी6डी | 98.09% तक |
बीओपी चैलेंज जैसे बेंचमार्क ने इस प्रगति को बढ़ावा दिया। वे एडीडी और एमएसएसडी जैसे ज्यामितीय मापदंडों के आधार पर विधियों का मूल्यांकन करते हैं।
विज़न-लैंग्वेज मॉडल और आईबीवीएस अभी भी उभरते हुए नियंत्रण क्षेत्र हैं। इन्हें आशाजनक मानें, सिद्ध नहीं। कई टीमें पहचान के लिए क्लासिकल सर्वोइंग को एआई मॉडल के साथ जोड़ती हैं। यह विभाजन नियंत्रण लूप को पूर्वानुमानित रखता है। कृत्रिम बुद्धिमत्ता सबसे अधिक धारणा चरण में सहायक होती है, जहाँ कंप्यूटर विज़न और ऑब्जेक्ट रिकग्निशन अव्यवस्था को संभालते हैं। सर्वो लूप के भीतर कृत्रिम बुद्धिमत्ता का योगदान आज कम है। मशीन विज़न विक्रेता अब एआई मॉडल को अंतर्निहित रूप में प्रदान करते हैं, और कंप्यूटर विज़न लाइब्रेरी शेष कार्य को पूरा करती हैं। लॉजिस्टिक्स सेल में रोबोटिक भुजाओं को अभी भी एक तेज़, सरल सर्वो नियम की आवश्यकता है। केवल पैटर्न रिकग्निशन से लूप पूरा नहीं होगा। एक दूसरी रोबोटिक भुजा गतिशील लक्ष्य को ट्रैक कर सकती है, और यह सेटअप मॉडल के आकार की तुलना में सटीक समय निर्धारण को प्राथमिकता देता है।
दृष्टि-निर्देशित भुजाओं के लिए दृष्टि एकीकरण
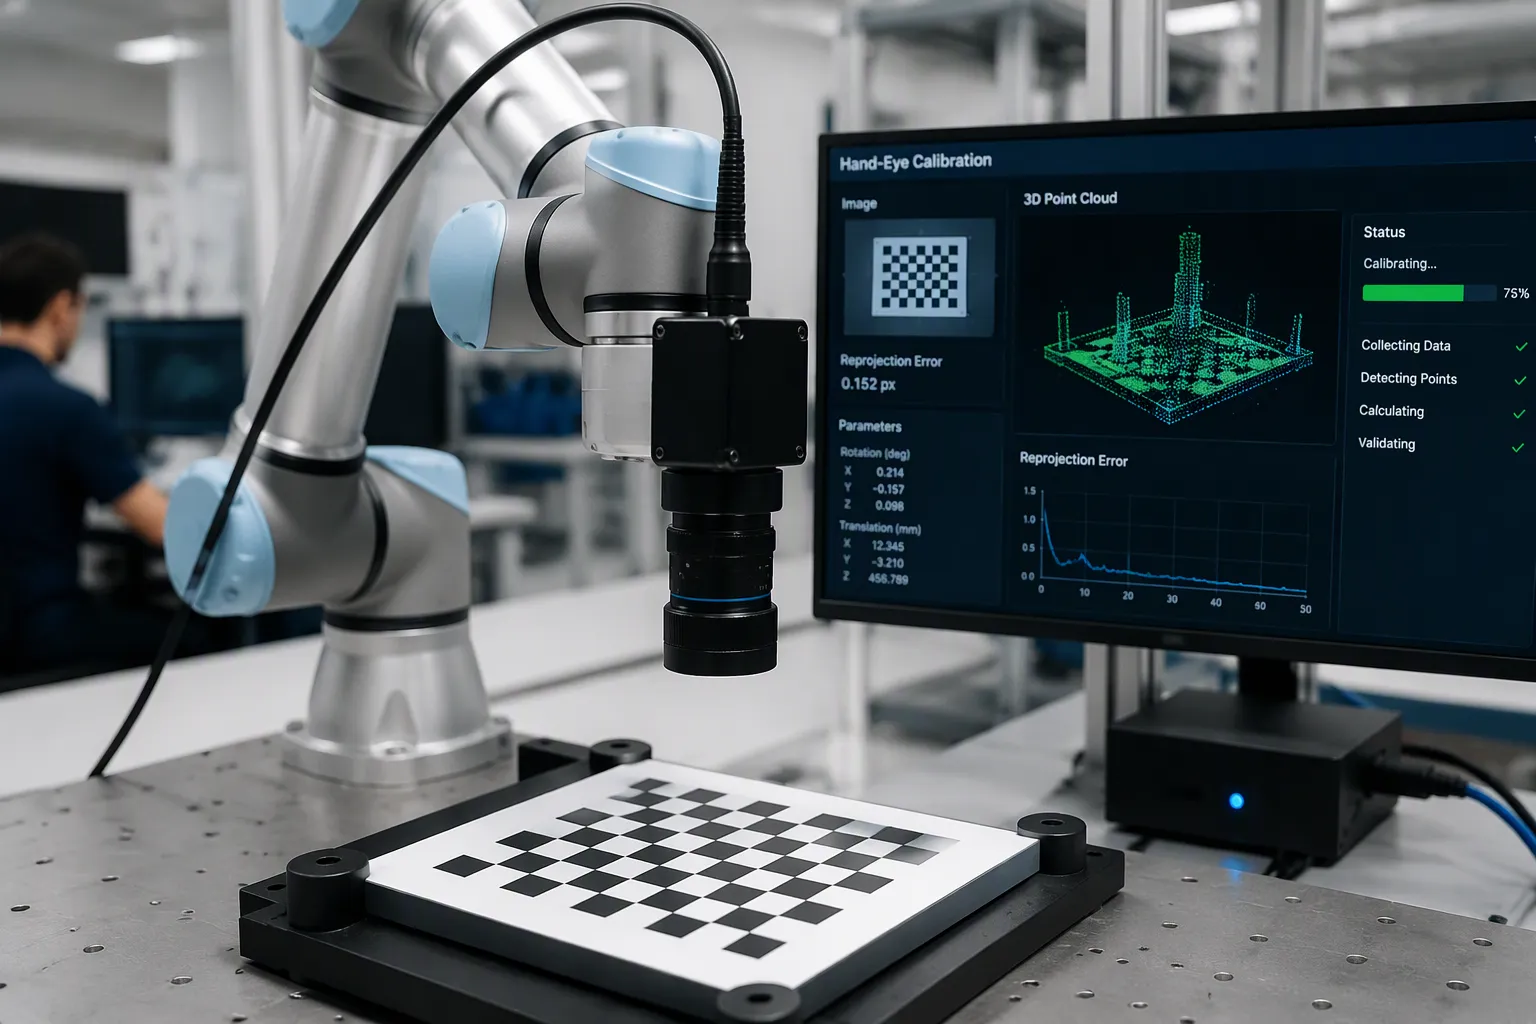
कैमरा इंटरफेस, अंशांकन और हाथ-आँख समन्वय
आपके द्वारा चुना गया कैमरा इंटरफ़ेस यह निर्धारित करता है कि आपके रोबोटिक आर्म सेल की पहुंच कितनी दूर तक होगी और वह कितना सटीक हो सकता है। MIPI CSI-2 आर्म हाउसिंग के अंदर कम दूरी के बोर्ड-टू-बोर्ड कनेक्शन के लिए अच्छा काम करता है। USB3 साधारण केबलिंग के साथ कुछ मीटर की दूरी को संभाल सकता है। GigE उत्पादन लाइन में काफी दूर तक पहुंचता है, लेकिन यह पैकेट जिटर को बढ़ाता है, जिसके लिए आपको योजना बनानी होगी। इंटरफ़ेस का चुनाव पहले केबल की लंबाई के आधार पर करें, फिर रिज़ॉल्यूशन और फ्रेम दर के आधार पर।
समरूपता के साथ हाई-स्पीड डिफरेंशियल पेयर्स को रूट करें। P और N ट्रेस को संतुलित बेंड और वाया के साथ एक ही पथ पर रखें। ट्रांसमीटर से रिसीवर तक की दूरी स्थिर रखें और तिरछापन कम करने के लिए P और N की लंबाई को मिलाएं। पेयर्स को एक सतत ग्राउंड प्लेन पर रूट करें और स्प्लिट प्लेन और कॉपर कटआउट से बचें। USB 3.0 और इसी तरह के लिंक्स के लिए, तिरछापन 25-50 ps के भीतर रखें और डिफरेंशियल इंपीडेंस को 90 Ω ± 10% के आसपास बनाए रखें। AC कपलिंग कैपेसिटर को सममित रूप से लगाएं और 0402 जैसे छोटे पैकेज को प्राथमिकता दें।
हैंड-आई कैलिब्रेशन एंड-इफ़ेक्टर और कैमरा फ्रेम के बीच ट्रांसफ़ॉर्म का अनुमान लगाता है। इसका मानक रूप AX = XB है, जहाँ A और B फ्रेम के बीच आर्म और कैमरा की स्थिति हैं, और X अज्ञात ट्रांसफ़ॉर्म है। आप कैलिब्रेशन प्लेट विधि का उपयोग कर सकते हैं, जिसमें रोबोटिक आर्म पर लगी प्लेट की कम से कम दस छवियाँ ली जाती हैं। पॉइंट पेयर लिस्ट विधि वर्क ऑब्जेक्ट पर प्लेट के बिना काम करती है। स्वचालित कैलिब्रेशन रूटीन अब ऑपरेटर के बहुत कम इनपुट के साथ इन चरणों को पूरा करते हैं। छह संयुक्त विन्यासों के विशिष्ट परिणाम नीचे दिखाए गए हैं।
मैट्रिक | अनुवाद करें | रोटेशन |
|---|---|---|
अधिकतम आरवी (एक्स, वाई, जेड) | 2.471 मिमी, 3.751 मिमी, 1.423 मिमी | 0.957 °, 0.454 °, 0.702 ° |
औसत आरवी | 2.548 मिमी | 0.704 ° |
औसत विचलन (मानक विचलन) | 0.930 मिमी | 0.265 ° |
टेबल पर एक स्टैटिक टेस्ट और आईसीपी के माध्यम से रूपांतरित पॉइंट क्लाउड को पंजीकृत करने वाले एक डायनेमिक टेस्ट के साथ सत्यापन करें।
लेटेंसी बजटिंग और नॉइज़ आइसोलेशन
फ्रेम कैप्चर से लेकर आर्म मोशन तक, अपने लेटेंसी बजट की योजना बनाएं। कैप्चर के समय प्रत्येक फ्रेम पर टाइमस्टैम्प लगाएं, फिर डिटेक्शन, पोज एस्टिमेशन, प्लानिंग और बस डिले जोड़ें। EtherCAT रोबोटिक आर्म कंट्रोलर के लिए निश्चित टाइमिंग प्रदान करता है।
प्राचल | विशिष्ट ईथरकैट प्रदर्शन |
|---|---|
चक्र समय (10 सर्वो अक्ष) | 100–250 µs |
घबराना | <1 μs |
वितरित-घड़ी सिंक्रनाइज़ेशन सटीकता | 100 एनएस से बेहतर |
डिस्ट्रिब्यूटेड क्लॉक्स हार्डवेयर में सभी स्लेव को संरेखित रखती हैं, जिससे सॉफ्टवेयर लोड के तहत टाइमिंग सही बनी रहती है। छोटे रोबोटिक आर्म्स पर धीमी गति वाले अक्षों के लिए भी CAN ठीक काम करता है।
मोटर ड्राइवर के शोर को इमेज चेन से दूर रखें। केबल शील्ड को दोनों सिरों पर 360° पर बॉन्ड करें, और कभी भी शील्ड को पिगटेल ड्रेन वायर से न गुजारें। कैबिनेट के अंदर सिग्नल और पावर रूटिंग को अलग रखें। MOSFET गेट ड्राइव को धीमा करें और उच्च-करंट लूप क्षेत्रों को छोटा करें ताकि स्रोत पर उत्सर्जन कम हो सके। ये उपाय मशीन विज़न की सटीकता को मैनिपुलेशन कार्यों के दौरान सुरक्षित रखते हैं।
डीएफएम के लिए, रूटिंग से पहले स्टैकअप की पुष्टि करें, ट्रेस ज्योमेट्री को ±5 मिल के भीतर रखें, और अपने फैब्रिकेटर के साथ प्रतिबाधा सहनशीलता पर सहमति बनाएं। मशीन विज़न इंटीग्रेशन तभी सफल होता है जब बोर्ड लेआउट, कैलिब्रेशन और टाइमिंग सभी पर समान ध्यान दिया जाता है। विज़न इंटीग्रेशन तब विफल हो जाता है जब इनमें से किसी एक को भी उपेक्षित किया जाता है। विज़न इंटीग्रेशन की योजना पहले से बनाएं, और आपके रोबोटिक आर्म्स पूरी प्रक्रिया में सटीकता बनाए रखेंगे।
अनुप्रयोग, चुनौतियाँ और मशीन विज़न समाधान
विनिर्माण और लॉजिस्टिक्स में वास्तविक दुनिया के उपयोग के उदाहरण
दृष्टि-निर्देशित सहयोगी रोबोट पिक-एंड-प्लेस सेल, बिन खाली करने और उत्पादन लाइन पर वस्तुओं को खोजने जैसे कार्यों में दिखाई देते हैं। एक 3डी कैमरा 5 मिमी से भी छोटे आकार की विशेषताओं को देख सकता है, जिससे रोबोटिक भुजा गलत भाग को पकड़े बिना भरे हुए बिन को खाली कर सकती है। दोहरी भुजा वाले कोबोट चलती हुई वस्तुओं का अनुसरण करते हैं, और मानव-रोबोट सेल एक व्यक्ति और एक भुजा के बीच भागों को स्थानांतरित करते हैं। दृष्टि एकीकरण से ऐसे लाभ मिलते हैं जिन्हें आप माप सकते हैं:
पिकिंग की गति 200 आइटम प्रति घंटे से अधिक है, सटीकता 99.9% से अधिक है और प्लेसमेंट परिशुद्धता लगभग ±0.1 मिमी है।
छँटाई की सटीकता लगभग 25%–30% तक बढ़ जाती है, और व्यस्त समय में पूर्ति की गति में काफी वृद्धि होती है।
त्रुटियों की दर कम हो जाती है, और आप कर्मचारियों को ऐसे कार्यों में लगा सकते हैं जो अधिक मूल्य जोड़ते हैं।
ये परिणाम औद्योगिक और सहयोगी रोबोटों में दक्षता, दोहराव और सुरक्षा को प्रमाणित करते हैं। विज़न-गाइडेड कोबोट्स रिमोट ऑपरेशन और डेटा संग्रह का भी समर्थन करते हैं, जो रोबोटिक मशीन लर्निंग डेटा पाइपलाइन को डेटा प्रदान करता है। यही एआई डेटा संग्रह लूप जटिल हेरफेर के लिए एआई मॉडल को प्रशिक्षित करता है। उम्मीद है कि एआई-संचालित भुजाएँ जटिल हेरफेर को स्वयं संभालने से पहले अनुकरण अधिगम और रिमोट ऑपरेशन पर निर्भर करेंगी।
सामान्य विफलता के तरीके और निवारण रणनीतियाँ
विलंबता, अंशांकन विचलन, परावर्तन, अवरोध और मोटर शोर के कारण छवि श्रृंखला में गड़बड़ी अधिकांश विफलताओं का कारण बनती है। पहचान और पथ नियोजन में प्रति चक्र 100-500 मिलीसेकंड का समय लगता है, और यह विलंब ही सटीक सर्वो लूप को बाधित कर देता है। औद्योगिक ग्रैस्पिंग में विफलता की सामान्य दर 2-8% प्रति घंटा होती है, और सामान्य पिक-एंड-प्लेस में गिरने की दर 3-5% प्रति घंटा होती है। कठोर आकृतियाँ गिरने की अधिकतम दर को 10-12% प्रति घंटा तक बढ़ा देती हैं, जबकि लक्ष्य 0.1% प्रति घंटा से कम है।
रोग की स्थिति | विफलता दर पर प्रभाव |
|---|---|
0.5 ग्राम से अधिक कंपन या प्रति चक्र 15 डिग्री सेल्सियस से अधिक तापमान में उतार-चढ़ाव | 200–300% अधिक |
अनियमित प्रकाश व्यवस्था | गहराई में त्रुटि 40-60% अधिक |
आपको इन्हें बोर्ड स्तर पर ठीक करना चाहिए। इमेज चेन को शील्ड करें, शील्ड को 360° पर बॉन्ड करें और मोटर पावर लाइनों को कैमरा रेल से दूर रखें। वाइब्रेशन और थर्मल सेंसिंग के साथ पर्यावरणीय क्षतिपूर्ति और पूर्वानुमानित रखरखाव जोड़ें। एआई मॉडल के साथ मशीन विज़न वास्तविक समय में ग्रिप विफलताओं का पूर्वानुमान लगाता है। कंप्यूटर विज़न डिटेक्शन को संभालता है, और विज़न-आधारित मैनिपुलेशन कार्यों को अनुकूली ग्रिप बल नियंत्रण से लाभ मिलता है। कैलिब्रेशन रूटीन को नियमित रूप से करें, और विज़न-गाइडेड मैनिपुलेशन को पहले समय की समस्या के रूप में देखें।
अब आपको इस चक्र की एक सरल तस्वीर मिल गई है। कैमरे दृश्य को कैप्चर करते हैं, दृष्टि पहचान पिक्सेल को वस्तु की स्थिति में बदल देती है, और नियंत्रक रोबोटिक भुजा को एक निर्धारित पथ पर ले जाता है। प्रत्येक चक्र में फीडबैक इस प्रक्रिया को पूरा करता है।
शुरुआत में ही अपने फायदे और नुकसान के बारे में सोच लें। पारंपरिक सर्वो तकनीक पूर्वानुमान योग्य रहती है और इसकी जाँच करना सस्ता होता है। डीप-लर्निंग विधियाँ अनुकूलनशीलता प्रदान करती हैं, लेकिन इनमें डेटा और कंप्यूटिंग शक्ति अधिक लगती है। इंटरफ़ेस की पहुँच, विलंबता सीमा और शोर अलगाव एक दूसरे के विपरीत प्रभाव डालते हैं, इसलिए लेआउट तैयार करने से पहले अपनी प्राथमिकताएँ निर्धारित कर लें।
सीखे हुए विज़ुअल सर्वोइंग, विज़न-लैंग्वेज मॉडल और इवेंट कैमरों पर नज़र रखें। विज़न-गाइडेड कोबोट्स को टेलीऑपरेशन और डेटा संग्रह से लाभ होगा, और एआई मॉडल जटिल हेरफेर को और आगे बढ़ाएंगे। कृत्रिम बुद्धिमत्ता आपके समय बजट की जगह नहीं लेगी। एक कैलिब्रेटेड सेल से शुरुआत करें, प्रत्येक चक्र को लॉग करें, और वहीं से सहयोगी रोबोटिक्स को विकसित होने दें। रोबोटिक भुजाएँ अनुशासन को पुरस्कृत करती हैं। मापे गए डेटा पर निर्मित रोबोटिक भुजाएँ आत्मविश्वास के साथ जटिल हेरफेर को संभालती हैं।
सामान्य प्रश्न
रोबोटिक आर्म सेल के लिए आपको कौन सा कैमरा इंटरफेस चुनना चाहिए?
केबल की लंबाई से शुरुआत करें। MIPI CSI-2 आर्म हाउसिंग के अंदर बोर्ड से बोर्ड तक कम दूरी के लिए उपयुक्त है। USB3 साधारण केबलिंग के साथ कुछ मीटर तक काम करता है। GigE उत्पादन लाइन के पार तक पहुँच सकता है, लेकिन आपको पैकेट जिटर का ध्यान रखना होगा। सबसे पहले इंटरफ़ेस को अपनी पहुँच के अनुसार चुनें, फिर रिज़ॉल्यूशन और फ्रेम दर के अनुसार।
आप इमेज चेन से मोटर के शोर को कैसे दूर रखते हैं?
बॉन्ड केबल के दोनों सिरों पर 360° शील्ड लगाएं। शील्ड को कभी भी पिगटेल ड्रेन वायर से न गुजारें। कैबिनेट के अंदर सिग्नल और पावर रूटिंग को अलग-अलग रखें। MOSFET गेट ड्राइव को धीमा करें और हाई-करंट लूप क्षेत्रों को छोटा करें। ये उपाय रोबोटिक आर्म के कैमरे के पास तेजी से चलने पर मशीन विज़न की सटीकता को सुरक्षित रखते हैं।
कैलिब्रेशन में विचलन के कारण समय के साथ रोबोटिक भुजा क्यों टूट जाती है?
तापमान में उतार-चढ़ाव और कंपन के कारण हाथ-आँख के बीच का संबंध बदल जाता है। इसके परिणामस्वरूप रोबोटिक भुजा बढ़ते हुए विचलन के साथ पकड़ बनाती है। कैलिब्रेशन प्रक्रियाओं को नियमित रूप से करते रहें। पूर्वानुमानित रखरखाव के लिए कंपन और ताप संवेदन को शामिल करें। स्थिर तालिका परीक्षण और आईसीपी के माध्यम से गतिशील बिंदु-क्लाउड परीक्षण द्वारा सत्यापन करें।
आपको डीप लर्निंग के बजाय क्लासिकल सर्वोइंग कब चुननी चाहिए?
सेल के सही ढंग से कैलिब्रेट होने और पार्ट में टेक्सचर होने पर क्लासिकल सर्वोइंग का चुनाव करें। रोबोटिक आर्म तब एक अनुमानित, जाँच योग्य लूप में चलता है। अव्यवस्था, नई वस्तुओं या चमकदार पार्ट्स के लिए डीप-लर्निंग पोज़ एस्टिमेशन चुनें। कई टीमें काम को आपस में बाँट लेती हैं: एआई मॉडल पहचान करते हैं, और एक सरल सर्वो नियम रोबोटिक आर्म को चलाता है।